 हिंदी

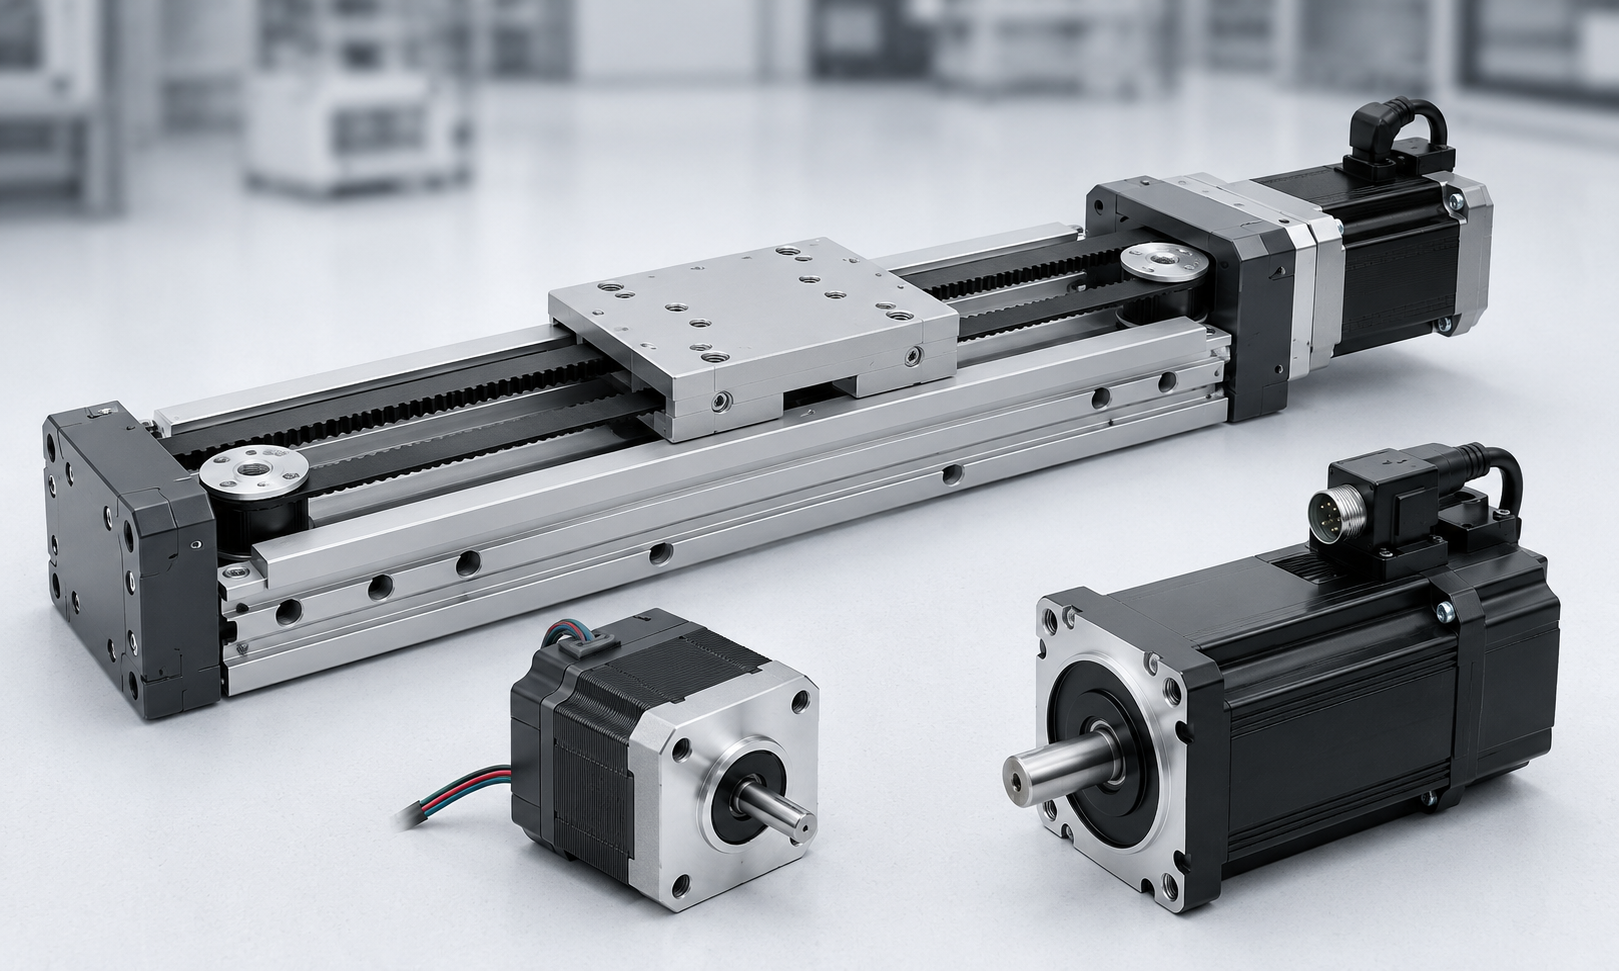
आवश्यक गति, त्वरण, स्थिति प्रदर्शन और सेवा जीवन प्राप्त करने के लिए सही मोटर का चयन करना आवश्यक हैटाइमिंग बेल्ट रैखिक मॉड्यूल. कम आकार की मोटर धीमी गति, स्थिति निर्धारण त्रुटियों, मोटर अलार्म या अस्थिर संचालन का कारण बन सकती है। एक बड़े आकार की मोटर वास्तविक सिस्टम प्रदर्शन में सुधार किए बिना लागत, जड़ता और स्थापना स्थान को बढ़ा सकती है।
इसलिए मोटर का चयन केवल मोटर शक्ति के बजाय संपूर्ण गति आवश्यकताओं पर आधारित होना चाहिए। मुख्य कारकों में गतिमान द्रव्यमान, यात्रा गति, त्वरण, चरखी व्यास, संचरण दक्षता, भार जड़ता, कर्तव्य चक्र, स्थापना दिशा और नियंत्रण सटीकता शामिल हैं।
1. टाइमिंग बेल्ट मॉड्यूल मोटर चयन के लिए मुख्य पैरामीटर
सर्वो मोटर या स्टेपर मोटर का चयन करने से पहले, निम्नलिखित एप्लिकेशन मापदंडों की पुष्टि की जानी चाहिए:
- पेलोड और कुल गतिमान द्रव्यमान
- क्षैतिज या ऊर्ध्वाधर स्थापना
- आवश्यक अधिकतम गति
- त्वरण और मंदी का समय
- प्रभावी यात्रा दूरी
- स्थिति निर्धारण और दोहराव संबंधी आवश्यकताएँ
- समय चरखी पिच व्यास
- ट्रांसमिशन अनुपात, यदि गियरबॉक्स का उपयोग किया जाता है
- संचालन चक्र और कर्तव्य अनुपात
- बाहरी प्रतिरोध और घर्षण
- उपलब्ध मोटर माउंटिंग स्थान
- क्या होल्डिंग ब्रेक की आवश्यकता है
मोटर को संपूर्ण गति चक्र के दौरान पर्याप्त गति और टॉर्क प्रदान करना चाहिए। केवल रेटेड मोटर शक्ति की जाँच करना पर्याप्त नहीं है क्योंकि समान शक्ति वाले दो मोटरों में बहुत भिन्न रेटेड टॉर्क, पीक टॉर्क, रेटेड गति और रोटर जड़त्व हो सकता है।
2. सर्वो मोटर या स्टेपर मोटर?
सर्वो मोटर्स और स्टेपर मोटर्स दोनों का उपयोग टाइमिंग बेल्ट के साथ किया जा सकता हैरैखिक मॉड्यूल, लेकिन वे विभिन्न परिचालन स्थितियों के लिए उपयुक्त हैं।
| चयन कारक | सर्वो मोटर | स्टेपर मोटर |
|---|---|---|
| नियंत्रण विधि | एनकोडर फीडबैक के साथ बंद-लूप नियंत्रण | आमतौर पर ओपन-लूप या बंद-लूप चरण नियंत्रण |
| उच्च गति प्रदर्शन | मध्यम और उच्च गति पर अच्छा टॉर्क प्रदर्शन | गति बढ़ने पर टॉर्क काफी कम हो जाता है |
| त्वरण | उच्च त्वरण और छोटे चक्र समय के लिए उपयुक्त | मध्यम त्वरण के लिए बेहतर है |
| स्थिति निर्धारण विश्वसनीयता | एनकोडर फीडबैक स्थिति विचलन का पता लगाता है | ओवरलोड होने पर ओपन-लूप सिस्टम चरण खो सकते हैं |
| परिचालन चिकनाई | विस्तृत गति सीमा पर सुचारू संचालन | निश्चित गति पर प्रतिध्वनि का अनुभव हो सकता है |
| लागत | उच्च मोटर, ड्राइवर और कमीशनिंग लागत | कम सिस्टम लागत |
| विशिष्ट अनुप्रयोग | उच्च गति स्वचालन, बार-बार शुरू और रुकना, सटीक स्थिति | लाइट-लोड, कम गति और लागत-संवेदनशील अनुप्रयोग |
सर्वो मोटर का चयन कब करें
जब टाइमिंग बेल्ट मॉड्यूल की आवश्यकता होती है तो आमतौर पर सर्वो मोटर की सिफारिश की जाती है:
- उच्च यात्रा गति
- तीव्र त्वरण और मंदी
- बार-बार प्रत्यागामी गति
- लघु चक्र समय
- उच्च स्थिति विश्वसनीयता
- भारी या परिवर्तनशील पेलोड
- बंद-लूप स्थिति की निगरानी
- बहु-अक्ष तुल्यकालन
स्टेपर मोटर का चयन कब करें
एक स्टेपर मोटर तब उपयुक्त हो सकती है जब अनुप्रयोग में:
- अपेक्षाकृत कम गति
- मध्यम त्वरण
- हल्का और स्थिर भार
- सरल बिंदु-से-बिंदु स्थिति
- कम परिचालन आवृत्ति
- सख्त लागत सीमाएँ
ऐसे अनुप्रयोगों के लिए जहां खोए हुए चरणों को स्वीकार नहीं किया जा सकता है, पारंपरिक ओपन-लूप स्टेपर सिस्टम के बजाय एक बंद-लूप स्टेपर मोटर पर विचार किया जाना चाहिए।
3. कुल गतिमान द्रव्यमान ज्ञात करें
गतिमान द्रव्यमान वर्कपीस तक सीमित नहीं है। इसमें वे सभी घटक शामिल होने चाहिए जो टाइमिंग बेल्ट कैरिज के साथ चलते हैं:
म = मपेलोड+ एमसवारी डिब्बा+ एमस्थिरता+ एमकेबल+ एमअन्य
कहाँ:
एमकिलोग्राम में कुल गतिमान द्रव्यमान हैएमपेलोडवर्कपीस या उत्पाद द्रव्यमान हैएमस्थिरताइसमें ग्रिपर, टूलींग और माउंटिंग प्लेट शामिल हैंएमकेबलइसमें मूविंग केबल, होज़ और केबल कैरियर शामिल हैं
फिक्स्चर, केबल या टूलींग को नजरअंदाज करने से मोटर टॉर्क अपर्याप्त हो सकता है, खासकर तीव्र त्वरण के दौरान।
4. आवश्यक रैखिक बल की गणना करें
क्षैतिज स्थापना
क्षैतिज टाइमिंग बेल्ट मॉड्यूल के लिए, आवश्यक रैखिक बल का अनुमान लगाया जा सकता है:
एफ = मा + एफएफ+ एफई
कहाँ:
एफन्यूटन में आवश्यक रैखिक बल हैएमकिलोग्राम में कुल गतिमान द्रव्यमान हैएमीटर प्रति सेकंड वर्ग में आवश्यक त्वरण हैएफएफघर्षण और संचरण प्रतिरोध हैएफईकोई अतिरिक्त बाह्य बल है
स्थिर गति पर त्वरण शून्य होता है। मोटर को केवल घर्षण और बाहरी प्रतिरोध पर काबू पाने की जरूरत है। हालाँकि, त्वरण के दौरान, जड़त्वीय बल कुल भार का सबसे बड़ा हिस्सा बन सकता है।
लंबवत स्थापना
उर्ध्वाधर गति के लिए, गुरुत्वाकर्षण को शामिल करना होगा:
एफ = एम(जी + ए) + एफएफ+ एफई
कहाँजीलगभग गुरुत्वीय त्वरण है9.81 मी/से.
नीचे की ओर गति के लिए, मोटर को गुरुत्वाकर्षण भार को नियंत्रित करना होगा और गतिमान द्रव्यमान को सुरक्षित रूप से धीमा करना होगा। ऊर्ध्वाधर अनुप्रयोग भी पुनर्योजी ऊर्जा उत्पन्न कर सकते हैं, इसलिए सर्वो ड्राइव और ब्रेकिंग अवरोधक की जाँच की जानी चाहिए।
5. आवश्यक पुली टॉर्क की गणना करें
रैखिक बल की गणना करने के बाद, इसे पुली टॉर्क में परिवर्तित करें:
टीघिरनी= एफ × आर / एच
कहाँ:
टीघिरनीन्यूटन मीटर में आवश्यक पुली टॉर्क हैएफआवश्यक रैखिक बल हैआरपुली पिच त्रिज्या मीटर में हैयाकुल यांत्रिक संचरण दक्षता है
गणना में बाहरी चरखी त्रिज्या के बजाय पिच त्रिज्या का उपयोग किया जाना चाहिए। टाइमिंग बेल्ट निर्माता या पुली ड्राइंग सामान्यतः पिच व्यास प्रदान करता है।
यदि गियरबॉक्स स्थापित है, तो अनुमानित मोटर टॉर्क है:
टीमोटर= टीघिरनी/ (आई × एनजी)
कहाँ:
मैंगति में कमी का अनुपात है, जिसे आउटपुट गति से विभाजित मोटर गति के रूप में परिभाषित किया गया हैयाजीगियरबॉक्स दक्षता है
गियरबॉक्स मोटर टॉर्क की आवश्यकता को कम करता है और परावर्तित भार क्षमता को बढ़ाता है, लेकिन यह आउटपुट गति को भी कम कर देता है और बैकलैश ला सकता है।
6. आवश्यक मोटर गति की गणना करें
चरखी घूर्णी गति आवश्यक रैखिक गति और चरखी पिच व्यास द्वारा निर्धारित की जाती है:
एनघिरनी= 60v / (πD)
कहाँ:
एनघिरनीप्रति मिनट क्रांतियों में चरखी की गति हैवीमीटर प्रति सेकंड में आवश्यक रैखिक गति हैडीपुली पिच का व्यास मीटर में है
जब गियरबॉक्स का उपयोग किया जाता है:
एनमोटर= एनघिरनी× मैं
गणना की गई मोटर गति चयनित मोटर की निरंतर परिचालन गति सीमा के भीतर रहनी चाहिए। एक मोटर का चयन केवल इसलिए नहीं किया जाना चाहिए क्योंकि इसकी अधिकतम गति परिकलित मूल्य से अधिक है। उस गति पर इसके उपलब्ध टॉर्क को मोटर टॉर्क-स्पीड कर्व से भी सत्यापित किया जाना चाहिए।
7. लोड जड़ता की जाँच करें
लोड जड़ता त्वरण प्रतिक्रिया, स्थिति स्थिरता और सर्वो ट्यूनिंग को प्रभावित करती है। डायरेक्ट-ड्राइव टाइमिंग पुली के लिए, चलती द्रव्यमान की समतुल्य जड़ता का अनुमान लगाया जा सकता है:
जेरेखीय= श्री²
पूर्ण लोड जड़ता में यह भी शामिल होना चाहिए:
- ड्राइव चरखी जड़ता
- चालित चरखी जड़त्व
- टाइमिंग बेल्ट जड़ता
- युग्मन जड़ता
- गियरबॉक्स आउटपुट जड़ता
- अन्य घूमने वाले घटक
यदि गियरबॉक्स का उपयोग किया जाता है, तो मोटर शाफ्ट पर प्रतिबिंबित लोड जड़त्व है:
जेप्रतिबिंबित= जेभार/ मैं²
जड़त्व अनुपात की गणना इस प्रकार की जा सकती है:
जड़त्व अनुपात = जेप्रतिबिंबित/ जेमोटर
कम जड़ता अनुपात आम तौर पर आसान सर्वो ट्यूनिंग और तेज़ प्रतिक्रिया प्रदान करता है। स्वीकार्य अनुपात सर्वो प्रणाली, मशीन की कठोरता, गति प्रोफ़ाइल और नियंत्रण आवश्यकताओं पर निर्भर करता है। मोटर निर्माता के अनुशंसित जड़त्व अनुपात की हमेशा जाँच की जानी चाहिए।
8. त्वरण टॉर्क की जाँच करें
मोटर को रैखिक भार और घूर्णन घटकों दोनों को तेज करना चाहिए। घूर्णी त्वरण टोक़ है:
टीएसीसी= जेकुल× ए
कहाँ:
जेकुलमोटर शाफ्ट पर प्रतिबिंबित कुल जड़त्व हैएरेडियन प्रति सेकंड वर्ग में कोणीय त्वरण है
मोटर पीक टॉर्क त्वरण के दौरान आवश्यक कुल टॉर्क से अधिक होना चाहिए:
टीचरम आवश्यक= टीभार+ टीएसीसी
आक्रामक गति प्रोफाइल के लिए, त्वरण टॉर्क निरंतर गति यात्रा के दौरान आवश्यक टॉर्क से काफी अधिक हो सकता है।
9. सतत टॉर्क, पीक टॉर्क और मोटर पावर की जाँच करें
तीन अलग-अलग मोटर क्षमताओं की जाँच की जानी चाहिए:
सतत टोक़
निरंतर टॉर्क यह निर्धारित करता है कि मोटर बार-बार चक्र के दौरान ओवरहीटिंग के बिना काम कर सकती है या नहीं। इसे पूरे चक्र के मूल माध्य वर्ग टॉर्क का उपयोग करके जांचा जाना चाहिए:
टीआरएमएस= √[(T₁²t₁ + T₂²t₂ + ... + Tₙ²tₙ) / (t₁ + t₂ + ... + tₙ)]
परिकलित आरएमएस टॉर्क मोटर के रेटेड निरंतर टॉर्क से नीचे रहना चाहिए।
चोटी कंठी
त्वरण, मंदी, आपातकालीन रोक या अस्थायी बाहरी लोडिंग के दौरान पीक टॉर्क की आवश्यकता होती है। आवश्यक शिखर टॉर्क मोटर के स्वीकार्य तात्कालिक टॉर्क से नीचे रहना चाहिए।
मोटर शक्ति
यांत्रिक शक्ति का अनुमान रैखिक बल या घूर्णी टोक़ का उपयोग करके लगाया जा सकता है:
पी = एफवी / η
या:
पी = प्रति
प्रारंभिक चयन के लिए मोटर शक्ति उपयोगी है, लेकिन अंतिम आकार टोक़, गति, जड़ता और कर्तव्य चक्र पर आधारित होना चाहिए। समान रेटेड पावर वाली दो मोटरें समान पीक टॉर्क या गतिशील प्रतिक्रिया प्रदान नहीं कर सकती हैं।
10. एक उपयुक्त सुरक्षा कारक का चयन करें
एक सुरक्षा कारक आमतौर पर गणना अनिश्चितता, भार भिन्नता, घर्षण परिवर्तन और दीर्घकालिक टूट-फूट की भरपाई के लिए लागू किया जाता है।
स्थिर क्षैतिज अनुप्रयोगों के लिए, लगभग एक टॉर्क सुरक्षा कारक1.3 से 1.5प्रारंभिक संदर्भ के रूप में उपयोग किया जा सकता है। इसके लिए उच्च मार्जिन की आवश्यकता हो सकती है:
- ऊर्ध्वाधर अक्ष
- उच्च त्वरण
- बार-बार शुरू होना और रुकना
- प्रभाव या परिवर्तनशील भार
- अनिश्चित घर्षण
- लंबे समय तक निरंतर संचालन
- कठोर परिचालन वातावरण
अत्यधिक बड़े सुरक्षा कारक से भी बचना चाहिए क्योंकि एक बड़े आकार की मोटर रोटर जड़ता को बढ़ा सकती है और गतिशील प्रदर्शन को कम कर सकती है।
11. ऊर्ध्वाधर अक्षों के लिए ब्रेक मोटर चयन
इलेक्ट्रोमैग्नेटिक होल्डिंग ब्रेक वाली मोटर की दृढ़ता से अनुशंसा की जाती है जब टाइमिंग बेल्ट रैखिक मॉड्यूल को लंबवत या एक झुकाव पर स्थापित किया जाता है जहां बिजली हटाए जाने के बाद लोड गिर सकता है।
जब मशीन बंद हो जाती है या बिजली चली जाती है तो ब्रेक का उपयोग मुख्य रूप से धुरी को पकड़ने के लिए किया जाता है। इसे आमतौर पर प्रत्येक गति चक्र के दौरान गतिशील स्टॉपिंग ब्रेक के रूप में उपयोग नहीं किया जाना चाहिए।
ऊर्ध्वाधर अक्ष के लिए, जाँचें कि:
- ब्रेक होल्डिंग टॉर्क स्थिर गुरुत्वाकर्षण टॉर्क से अधिक है
- ब्रेक में उचित सुरक्षा मार्जिन शामिल है
- नियंत्रण क्रम में मोटर बंद होने के बाद ही ब्रेक लगाया जाता है
- ब्रेक जारी होने से पहले मोटर होल्डिंग टॉर्क पैदा करता है
- सर्वो ड्राइव नीचे की ओर गति के दौरान पुनर्योजी ऊर्जा का प्रबंधन कर सकती है
- भारी भार के लिए एक प्रतिसंतुलन या गैस स्प्रिंग पर विचार किया जाता है
सुरक्षा-महत्वपूर्ण ऊर्ध्वाधर प्रणालियों के लिए, यांत्रिक लॉकिंग डिवाइस, एंटी-फ़ॉल तंत्र या अनावश्यक सुरक्षा की भी आवश्यकता हो सकती है।
12. मोटर लगाने की दिशा
टाइमिंग बेल्ट रैखिक मॉड्यूल उपलब्ध मशीन स्थान के आधार पर विभिन्न मोटर माउंटिंग व्यवस्था का समर्थन कर सकते हैं।
| बढ़ते दिशा | विशेषताएँ | विशिष्ट उपयोग |
|---|---|---|
| डायरेक्ट इन-लाइन माउंटिंग | मोटर शाफ्ट एक कपलिंग के माध्यम से सीधे ड्राइव पुली से जुड़ा होता है | सरल संरचना और उच्च संचरण दक्षता |
| बाईं ओर माउंटिंग | मोटर को बेल्ट या गियरबॉक्स ट्रांसमिशन का उपयोग करके मॉड्यूल के बगल में स्थित किया जाता है | सीमित अक्षीय स्थापना स्थान वाली मशीनें |
| दाहिनी ओर माउंटिंग | बायीं ओर माउंटिंग की दर्पण व्यवस्था | केबल रूटिंग और मशीन लेआउट के अनुसार चयनित |
| नीचे या मुड़ा हुआ माउंटिंग | मोटर को मॉड्यूल के नीचे या उसके समानांतर स्थापित किया गया है | कॉम्पैक्ट उपकरण और संलग्न मशीनरी |
मोटर माउंटिंग दिशा आम तौर पर बुनियादी रैखिक बल की आवश्यकता को नहीं बदलती है, लेकिन अतिरिक्त पुली, बेल्ट या गियरबॉक्स ट्रांसमिशन अनुपात, दक्षता, बैकलैश और घूर्णी जड़ता को प्रभावित करते हैं। इन घटकों को मोटर गणना में शामिल किया जाना चाहिए।
13. टाइमिंग बेल्ट मॉड्यूल मोटर चयन उदाहरण
निम्नलिखित शर्तों के साथ एक क्षैतिज टाइमिंग बेल्ट रैखिक मॉड्यूल पर विचार करें:
- कुल गतिमान द्रव्यमान:
35 किग्रा - आवश्यक अधिकतम गति:
1.5 मी/से - आवश्यक त्वरण:
4 मी/से - अनुमानित घर्षण और बाहरी प्रतिरोध:
25 एन - चरखी पिच व्यास:
60 मिमी - ट्रांसमिशन दक्षता:
92% - डायरेक्ट-ड्राइव मोटर कनेक्शन
चरण 1: रैखिक बल की गणना करें
एफ = मा + एफएफ
एफ = 35 × 4 + 25 = 165 एन
चरण 2: पुली टॉर्क की गणना करें
चरखी पिच त्रिज्या है:
आर = 0.06 / 2 = 0.03 मीटर
टी = 165 × 0.03 / 0.92 ≈ 5.38 एनएम
यह मान घूर्णन घटकों की जड़ता और सुरक्षा मार्जिन जोड़ने से पहले त्वरण के दौरान चरखी पर आवश्यक अनुमानित टोक़ का प्रतिनिधित्व करता है।
चरण 3: चरखी गति की गणना करें
एन = 60 × 1.5 / (π × 0.06)
एन ≈ 477 आरपीएम
चरण 4: यांत्रिक शक्ति का अनुमान लगाएं
पी = एफवी / η
पी = 165 × 1.5 / 0.92 ≈ 269 डब्ल्यू
गणना की गई शक्ति सीधे अंतिम मोटर रेटिंग निर्धारित नहीं करती है। चयनित मोटर को आवश्यक पीक टॉर्क, आरएमएस टॉर्क, रोटर जड़ता, चक्र समय और लगभग उपलब्ध टॉर्क को भी पूरा करना होगा477 आरपीएम.
इस एप्लिकेशन के लिए, एक सर्वो मोटर आमतौर पर ओपन-लूप स्टेपर मोटर की तुलना में अधिक उपयुक्त होगी क्योंकि धुरी को बार-बार गति के दौरान अपेक्षाकृत उच्च त्वरण और विश्वसनीय टॉर्क की आवश्यकता होती है। अंतिम मोटर मॉडल की पुष्टि निर्माता की टॉर्क-स्पीड वक्र और जड़ता सिफारिशों का उपयोग करके की जानी चाहिए।
14. सामान्य मोटर चयन गलतियाँ
केवल रेटेड पावर के आधार पर मोटर का चयन करना
केवल रेटेड पावर यह पुष्टि नहीं करती है कि मोटर पर्याप्त पीक टॉर्क प्रदान कर सकती है या आवश्यक गति पर काम कर सकती है।
कैरिज और फिक्सचर मास की अनदेखी
केवल पेलोड द्रव्यमान का उपयोग करने से कुल त्वरण बल का अनुमान कम हो जाता है।
स्टेपर मोटर टॉर्क रिडक्शन को नजरअंदाज करना
एक स्टेपर मोटर शून्य गति पर उच्च होल्डिंग टॉर्क प्रदान कर सकती है लेकिन वास्तविक ऑपरेटिंग गति पर बहुत कम टॉर्क प्रदान कर सकती है।
सतत टॉर्क के रूप में अधिकतम मोटर टॉर्क का उपयोग करना
पीक टॉर्क केवल सीमित समय के लिए उपलब्ध है। बार-बार उपयोग से ओवरहीटिंग हो सकती है या अलार्म बज सकता है।
लोड जड़ता की अनदेखी
अत्यधिक जड़त्व बेमेल खराब प्रतिक्रिया, कंपन, ओवरशूट और कठिन सर्वो ट्यूनिंग का कारण बन सकता है।
वर्टिकल ग्रेविटी लोड को नजरअंदाज करना
ऊर्ध्वाधर अक्षों को गुरुत्वाकर्षण पर काबू पाने के लिए अतिरिक्त टॉर्क की आवश्यकता होती है और आमतौर पर होल्डिंग ब्रेक की आवश्यकता होती है।
संपूर्ण गति चक्र की अनदेखी
त्वरण समय, स्थिर-गति समय, मंदी समय, ठहराव समय और चक्र आवृत्ति सभी आरएमएस टॉर्क और मोटर तापमान को प्रभावित करते हैं।
15. मोटर चयन चेकलिस्ट
टाइमिंग बेल्ट लीनियर मॉड्यूल मोटर की पुष्टि करने से पहले, निम्नलिखित को सत्यापित करें:
- अधिकतम मोटर गति गणना की गई परिचालन गति से अधिक है
- मोटर टॉर्क-स्पीड वक्र आवश्यक ऑपरेटिंग बिंदु को संतुष्ट करता है
- रेटेड टॉर्क परिकलित आरएमएस टॉर्क से अधिक है
- शिखर टॉर्क त्वरण और मंदी टॉर्क से अधिक है
- लोड जड़ता अनुपात अनुशंसित सीमा के भीतर है
- मोटर और ड्राइवर आवश्यक कर्तव्य चक्र का समर्थन करते हैं
- मोटर माउंटिंग दिशा मशीन लेआउट से मेल खाती है
- कपलिंग, गियरबॉक्स और पुली मोटर शाफ्ट से मेल खाते हैं
- ऊर्ध्वाधर स्थापना के लिए ब्रेक टॉर्क पर्याप्त है
- सर्वो ड्राइव पुनर्योजी ऊर्जा का प्रबंधन कर सकता है
- केबल और कनेक्टर आवश्यक झुकने और पर्यावरणीय परिस्थितियों को पूरा करते हैं
- एक उचित सुरक्षा कारक शामिल किया गया है
अक्सर पूछे जाने वाले प्रश्नों
टाइमिंग बेल्ट लीनियर मॉड्यूल को कितनी मोटर शक्ति की आवश्यकता होती है?
आवश्यक शक्ति गतिमान द्रव्यमान, गति, त्वरण, चरखी व्यास, दक्षता और कर्तव्य चक्र पर निर्भर करती है। का उपयोग करके शक्ति का अनुमान लगाया जा सकता हैपी = एफवी / η, लेकिन अंतिम चयन में निरंतर टॉर्क, पीक टॉर्क, मोटर गति और लोड जड़ता को भी सत्यापित करना होगा।
क्या टाइमिंग बेल्ट मॉड्यूल के लिए सर्वो मोटर स्टेपर मोटर से बेहतर है?
एक सर्वो मोटर आम तौर पर उच्च गति, तीव्र त्वरण, लगातार चक्र और उच्च स्थिति विश्वसनीयता के लिए बेहतर होती है। एक स्टेपर मोटर कम गति, हल्के भार और कम मांग वाले अनुप्रयोगों के लिए किफायती हो सकती है।
क्या बड़ी मोटर हमेशा प्रदर्शन में सुधार करती है?
नहीं, एक बड़े आकार की मोटर की लागत, वजन और रोटर जड़ता बढ़ जाती है। अत्यधिक मोटर जड़ता त्वरण प्रतिक्रिया को कम कर सकती है और सिस्टम ट्यूनिंग को और अधिक कठिन बना सकती है।
क्या वर्टिकल टाइमिंग बेल्ट मॉड्यूल के लिए ब्रेक मोटर की आवश्यकता होती है?
जब गुरुत्वाकर्षण के कारण बिजली की हानि के बाद भार गिर सकता है तो होल्डिंग ब्रेक की दृढ़ता से अनुशंसा की जाती है। सुरक्षा-महत्वपूर्ण प्रणालियों को यांत्रिक गिरावट-रोधी सुरक्षा की भी आवश्यकता हो सकती है।
क्या गियरबॉक्स का उपयोग टाइमिंग बेल्ट लीनियर मॉड्यूल के साथ किया जा सकता है?
हाँ। गियरबॉक्स आउटपुट टॉर्क को बढ़ा सकता है और परावर्तित लोड जड़ता को कम कर सकता है, लेकिन यह आउटपुट गति, दक्षता, बैकलैश और समग्र सिस्टम जड़ता को भी बदलता है।
निष्कर्ष
टाइमिंग बेल्ट लीनियर मॉड्यूल के लिए मोटर का चयन संपूर्ण यांत्रिक और गति आवश्यकताओं पर आधारित होना चाहिए। चयन प्रक्रिया में गतिमान द्रव्यमान, रैखिक बल, चरखी टॉर्क, मोटर गति, लोड जड़ता, त्वरण टॉर्क, आरएमएस टॉर्क और पीक टॉर्क की गणना शामिल है।
सर्वो मोटर्स को आम तौर पर उच्च गति, उच्च-त्वरण और उच्च-विश्वसनीयता स्वचालन के लिए पसंद किया जाता है। स्टेपर मोटर्स सरल, कम गति और लागत-संवेदनशील अनुप्रयोगों के लिए उपयुक्त हैं। ऊर्ध्वाधर अक्षों को उचित आकार के होल्डिंग ब्रेक का उपयोग करना चाहिए और अतिरिक्त गिरावट-रोधी या प्रतिसंतुलन तंत्र की आवश्यकता हो सकती है।
अंतिम मोटर चयन को हमेशा मोटर निर्माता के टॉर्क-स्पीड वक्र, स्वीकार्य जड़ता अनुपात, कर्तव्य चक्र और थर्मल सीमाओं के विरुद्ध सत्यापित किया जाना चाहिए।
