 বাংলা

একটি টাইমিং বেল্ট রৈখিক মডিউল উল্লম্বভাবে ইনস্টল করা যেতে পারে, তবে উল্লম্ব অপারেশন অনুভূমিক গতির চেয়ে আরও সতর্ক নির্বাচন প্রয়োজন। একটি উল্লম্ব অক্ষে, মোটরকে ঊর্ধ্বমুখী চলাচলের সময় মাধ্যাকর্ষণকে অতিক্রম করতে হবে এবং নিম্নমুখী চলাচলের সময় অবতরণ লোড নিয়ন্ত্রণ করতে হবে। মোটর বন্ধ হয়ে গেলে, সার্ভো শক্তি হারায় বা টাইমিং বেল্ট ব্যর্থ হলে ক্যারেজ এবং পেলোড পড়া থেকে সিস্টেমটিকে অবশ্যই প্রতিরোধ করতে হবে।
এই কারণে, একটি উল্লম্ব টাইমিং বেল্ট রৈখিক মডিউলের জন্য সাধারণত একটি ব্রেক মোটর, পর্যাপ্ত মোটর টর্ক, একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর এবং নির্ভরযোগ্য পতন-প্রতিরোধ ব্যবস্থা প্রয়োজন। কাউন্টারব্যালেন্স ডিভাইসগুলিও ব্যবহার করা যেতে পারে যখন পেলোড ভারী হয় বা অক্ষটি উচ্চ ফ্রিকোয়েন্সিতে কাজ করে।
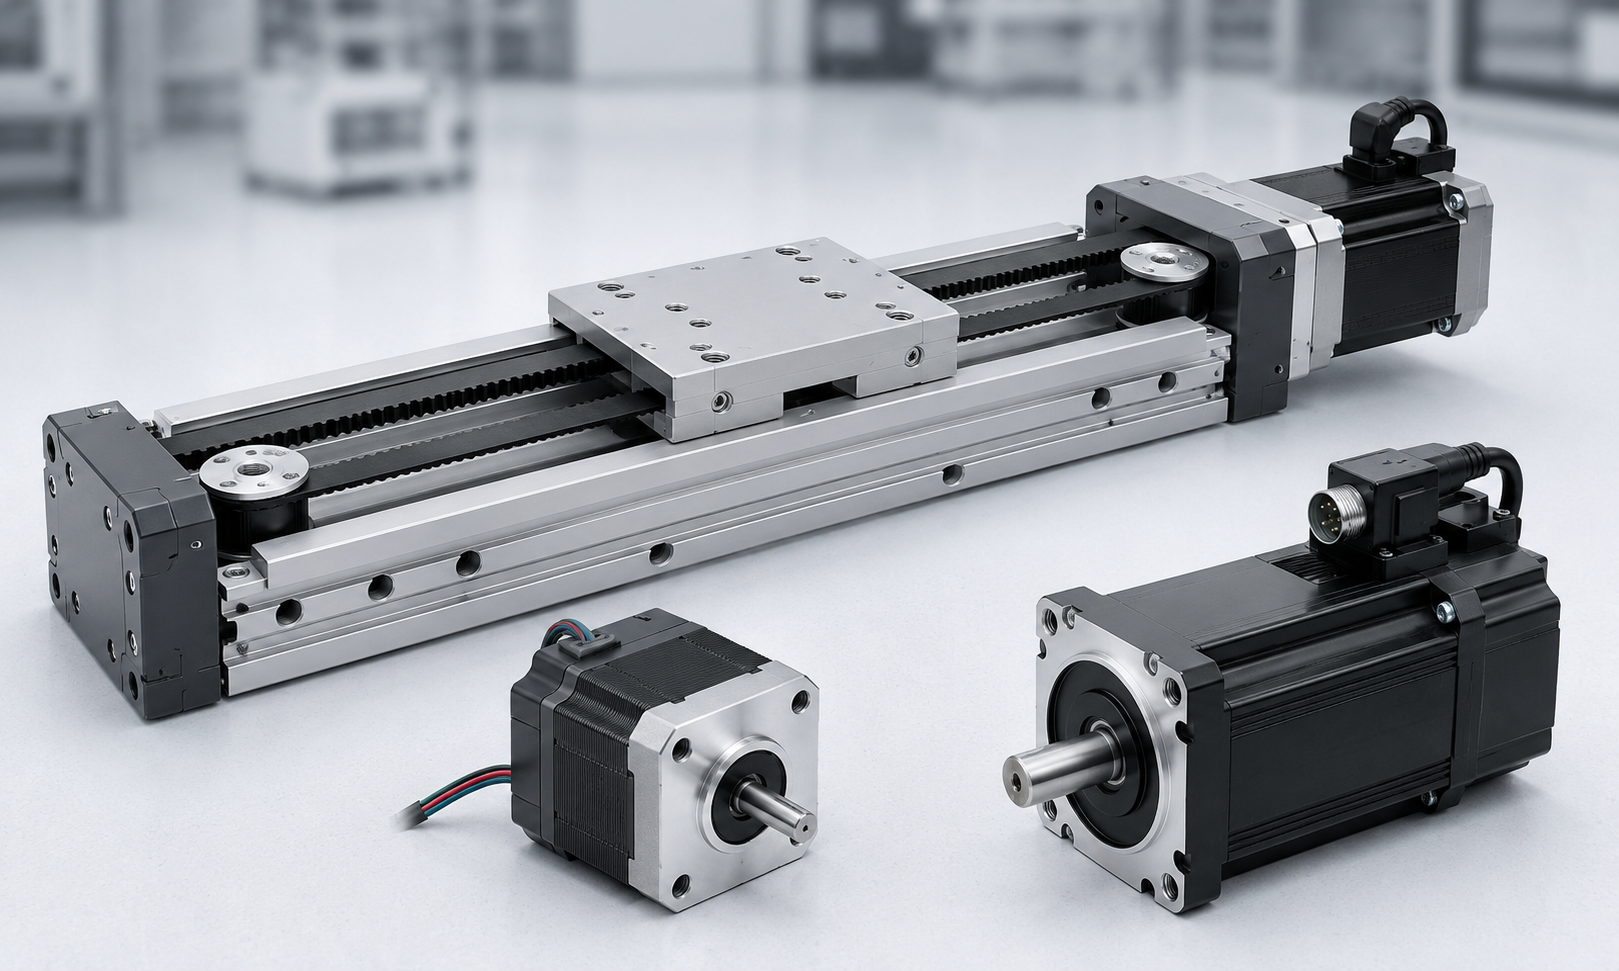
একটি টাইমিং বেল্ট লিনিয়ার মডিউল উল্লম্বভাবে ইনস্টল করা যেতে পারে?
হ্যাঁ। টাইমিং বেল্টলিনিয়ার মডিউলপিক-এন্ড-প্লেস সিস্টেম, প্যাকেজিং সরঞ্জাম, লোডিং এবং আনলোডিং মেশিনে উল্লম্ব উত্তোলন অক্ষ হিসাবে ব্যাপকভাবে ব্যবহৃত হয়,গ্যান্ট্রি রোবট, পরিদর্শন সরঞ্জাম এবং স্বয়ংক্রিয় উত্পাদন লাইন.
যাইহোক, প্রতিটি নয়টাইমিং বেল্ট মডিউলস্বয়ংক্রিয়ভাবে উল্লম্ব ইনস্টলেশনের জন্য উপযুক্ত. নির্বাচন করার আগে নিম্নলিখিত শর্তগুলি অবশ্যই পরীক্ষা করা উচিত:
- টাইমিং বেল্টের পর্যাপ্ত প্রসার্য শক্তি থাকতে হবে।
- মাধ্যাকর্ষণ বিরুদ্ধে লোড উত্তোলন করার জন্য মোটরকে পর্যাপ্ত টর্ক প্রদান করতে হবে।
- মোটর একটি ইলেক্ট্রোম্যাগনেটিক ব্রেক অন্তর্ভুক্ত করা উচিত।
- গাইড রেল এবং ক্যারেজ অবশ্যই প্রয়োগকৃত লোড এবং মুহূর্ত সহ্য করতে হবে।
- কাঠামোতে পাওয়ার-অফ সুরক্ষা এবং পতন-প্রতিরোধ ব্যবস্থা অন্তর্ভুক্ত করা উচিত।
- নির্বাচিত লোডটি মডিউলের অনুমোদিত উল্লম্ব লোডের নীচে থাকা উচিত।
- ত্বরণ, গতি, স্ট্রোক এবং অপারেটিং ফ্রিকোয়েন্সি একসাথে বিবেচনা করা আবশ্যক।
উচ্চ অনুভূমিক লোড রেটিং সহ একটি মডিউল উল্লম্বভাবে ইনস্টল করার সময় অনেক কম অনুমোদিত লোড থাকতে পারে কারণ মাধ্যাকর্ষণ ক্রমাগত চলমান সমাবেশে কাজ করে।
কিভাবে উল্লম্ব ইনস্টলেশন অনুভূমিক ইনস্টলেশন থেকে ভিন্ন
একটি অনুভূমিক প্রয়োগে, মাধ্যাকর্ষণ প্রধানত রৈখিক গাইড দ্বারা সমর্থিত হয়। মোটর প্রাথমিকভাবে ত্বরণ বল, ঘর্ষণ এবং বাহ্যিক প্রক্রিয়া প্রতিরোধকে অতিক্রম করে।
একটি উল্লম্ব প্রয়োগে, মোটরকে ক্রমাগতভাবে ক্যারেজ, টুলিং এবং পেলোডের ওজনকে সমর্থন বা নিয়ন্ত্রণ করতে হবে। তাই ঊর্ধ্বমুখী ত্বরণের জন্য প্রয়োজনীয় বল উল্লেখযোগ্যভাবে বেশি।
| নির্বাচন ফ্যাক্টর | অনুভূমিক অক্ষ | উল্লম্ব অক্ষ |
|---|---|---|
| মাধ্যাকর্ষণ প্রভাব | প্রধানত গাইড দ্বারা বাহিত | ড্রাইভ সিস্টেমের বিরুদ্ধে সরাসরি কাজ করে |
| মোটর ব্রেক | সাধারণত ঐচ্ছিক | সাধারণত প্রয়োজন হয় |
| পাওয়ার বন্ধ ঝুঁকি | গাড়ি সাধারণত অবস্থানে থাকে | গাড়ি পড়ে যেতে পারে |
| মোটর টর্ক | প্রধানত ত্বরণ এবং ঘর্ষণ উপর ভিত্তি করে | মাধ্যাকর্ষণ, ত্বরণ এবং ঘর্ষণ অন্তর্ভুক্ত করা আবশ্যক |
| নিরাপত্তা নকশা | স্ট্যান্ডার্ড গতি সুরক্ষা | ব্রেক, যান্ত্রিক স্টপ এবং বিরোধী পতন সুরক্ষা |
| কাউন্টারব্যালেন্স | খুব কমই প্রয়োজন | ভারী বা হাই-সাইকেল লোডের জন্য দরকারী |
উল্লম্ব অক্ষ লোড গণনা
একটি উল্লম্ব টাইমিং বেল্ট মডিউলের চলমান ভর গ্রাহকের পেলোডের চেয়ে বেশি অন্তর্ভুক্ত করে। মোট চলমান ভর অন্তর্ভুক্ত করা উচিত:
- ওয়ার্কপিস বা পণ্যের ওজন
- ফিক্সচার, গ্রিপার বা টুলিং ওজন
- চলন্ত গাড়ির ওজন
- মাউন্ট করা সেন্সর, তার এবং বন্ধনী
- যেকোন অতিরিক্ত চলমান প্রক্রিয়া
মৌলিক মাধ্যাকর্ষণ শক্তি হিসাবে গণনা করা হয়:
চg= m × g
কোথায়:
- চgনিউটনে অভিকর্ষ বল।
- মিকিলোগ্রামে মোট চলমান ভর।
- gহল মহাকর্ষীয় ত্বরণ, প্রায় 9.81 m/s²।
উদাহরণস্বরূপ, যদি সম্পূর্ণ চলমান ভর 20 কেজি হয়:
চg= 20 × 9.81 = 196.2 N
মোটরকে অবশ্যই 196.2 N এর বেশি প্রদান করতে হবে কারণ ত্বরণ, ঘর্ষণ এবং সংক্রমণ ক্ষতির জন্য অতিরিক্ত বল প্রয়োজন।
ঊর্ধ্বমুখী ত্বরণের সময় বল প্রয়োজন
আনুমানিক ঊর্ধ্বমুখী চালিকা শক্তি হিসাবে গণনা করা যেতে পারে:
চআপ= m × (g + a) + Fচ+ চe
কোথায়:
- কঊর্ধ্বগামী ত্বরণ।
- চচআনুমানিক ঘর্ষণ প্রতিরোধের.
- চeকোনো অতিরিক্ত বাহ্যিক প্রক্রিয়া বল।
নকশা শক্তি তারপর একটি নিরাপত্তা ফ্যাক্টর অন্তর্ভুক্ত করা উচিত:
চনকশা= Fআপ× এস
একটি সাধারণ উল্লম্ব অক্ষের জন্য, 1.5 থেকে 2.0 এর একটি নিরাপত্তা ফ্যাক্টর সাধারণত বিবেচনা করা হয়। শক লোড, ঘন ঘন শুরু এবং স্টপ, অনিশ্চিত পেলোড বা নিরাপত্তা-গুরুত্বপূর্ণ সরঞ্জামের জন্য একটি বড় ফ্যাক্টর প্রয়োজন হতে পারে।
নিম্নগামী আন্দোলনের সময় বল
মাধ্যাকর্ষণ নিম্নগামী চলাচলে সহায়তা করে, কিন্তু এর অর্থ এই নয় যে নিম্নগামী অপারেশনের জন্য মোটর টর্কের প্রয়োজন হয় না। মোটরকে অবশ্যই অবতরণকারী ভর নিয়ন্ত্রণ করতে হবে এবং অতিরিক্ত গতি রোধ করতে হবে।
দ্রুত হ্রাসের সময়, মোটর একটি পুনর্জন্মমূলক অবস্থায় কাজ করতে পারে। তাই সার্ভো ড্রাইভে ব্রেকিং প্রতিরোধক বা পুনরুজ্জীবন ইউনিটের প্রয়োজন হতে পারে, বিশেষ করে যখন চলমান ভর, গতি বা স্ট্রোক বড় হয়।
মোটর টর্ক গণনা
প্রয়োজনীয় রৈখিক বল নির্ধারণ করার পরে, টাইমিং পুলিতে টর্কটি ব্যবহার করে অনুমান করা যেতে পারে:
টিকপিকল= Fনকশা× r ÷ n
কোথায়:
- টিকপিকলপ্রয়োজনীয় কপিকল টর্ক.
- rটাইমিং পুলির পিচ ব্যাসার্ধ।
- বাট্রান্সমিশন দক্ষতা।
একটি গিয়ারবক্স ব্যবহার করা হলে, প্রয়োজনীয় মোটর টর্ক অনুমান করা যেতে পারে:
টিমোটর= টিকপিকল÷ (i × ng)
কোথায়:
- iগিয়ারবক্স হ্রাস অনুপাত।
- বাgগিয়ারবক্সের দক্ষতা।
মোটর নির্বাচন শুধুমাত্র রেট টর্ক উপর ভিত্তি করে করা উচিত নয়. নিম্নলিখিত মানগুলিও পরীক্ষা করা উচিত:
- রেট মোটর টর্ক
- পিক মোটর টর্ক
- প্রয়োজনীয় ত্বরণ টর্ক
- সর্বাধিক অপারেটিং গতি
- মোটর জড়তা এবং লোড জড়তা অনুপাত
- সম্পূর্ণ অপারেটিং চক্রের উপর RMS টর্ক
- নিম্নগামী হ্রাসের সময় পুনর্জন্ম শক্তি
- ব্রেক হোল্ডিং টর্ক
একটি সার্ভো মোটর সাধারণত উল্লম্ব টাইমিং বেল্ট অ্যাপ্লিকেশনের জন্য পছন্দ করা হয় কারণ এটি নিয়ন্ত্রিত ত্বরণ, সঠিক অবস্থান, গতি পর্যবেক্ষণ এবং ওভারলোড সুরক্ষা প্রদান করে।
কেন একটি উল্লম্ব অক্ষ একটি ব্রেক মোটর প্রয়োজন
একটি ইলেক্ট্রোম্যাগনেটিক মোটর ব্রেক একটি উল্লম্ব গতি সিস্টেমের সবচেয়ে গুরুত্বপূর্ণ উপাদানগুলির মধ্যে একটি। যখন সার্ভো নিষ্ক্রিয় হয় বা পাওয়ার সাপ্লাই বিঘ্নিত হয়, তখন মাধ্যাকর্ষণ গাড়িটিকে নীচের দিকে নিয়ে যেতে পারে। ব্রেকটি মোটর শ্যাফ্টকে ধরে রাখে এবং উল্লম্ব অক্ষকে অবস্থানে রাখতে সহায়তা করে।
ব্রেকটি স্বাভাবিকভাবে বন্ধ, বসন্ত-প্রয়োগিত এবং বৈদ্যুতিকভাবে প্রকাশিত নকশা হওয়া উচিত। এর মানে হল যে বৈদ্যুতিক শক্তি সরানো হলে ব্রেক স্বয়ংক্রিয়ভাবে নিযুক্ত হয়।
পুলিতে প্রয়োজনীয় স্ট্যাটিক হোল্ডিং টর্ক অনুমান করা যেতে পারে:
টিরাখা= m × g × r ÷ n
তারপরে একটি হোল্ডিং সেফটি ফ্যাক্টর প্রয়োগ করা উচিত:
টিব্রেক≥ টিরাখা× এসখ
নির্বাচিত ব্রেক ঘূর্ণন সঁচারক বল গণনা করা হোল্ডিং টর্ক অতিক্রম করা উচিত. ব্রেককে অবশ্যই ক্যারেজ, টুলিং এবং অন্যান্য সমস্ত চলমান উপাদানগুলির জন্য অ্যাকাউন্ট করতে হবে।
গুরুত্বপূর্ণ:একটি স্ট্যান্ডার্ড সার্ভো মোটর ব্রেক সাধারণত স্ট্যাটিক হোল্ডিংয়ের জন্য ডিজাইন করা হয়, বারবার চলমান লোড বন্ধ করার জন্য নয়। ব্রেক নিযুক্ত হওয়ার আগে মোটর দ্বারা স্বাভাবিক ক্ষয় সম্পূর্ণ করা উচিত।
প্রস্তাবিত ব্রেক কন্ট্রোল সিকোয়েন্স
- সার্ভো সক্ষম করুন এবং মোটর হোল্ডিং টর্ক স্থাপন করুন।
- ইলেক্ট্রোম্যাগনেটিক ব্রেক ছেড়ে দিন।
- গতি শুরু করার আগে ব্রেক রিলিজ নিশ্চিত করুন।
- আন্দোলন সম্পূর্ণ করুন এবং সার্ভো মোটর ব্যবহার করে অক্ষ বন্ধ করুন।
- ব্রেক নিযুক্ত করতে আদেশ করুন।
- ব্রেক নিযুক্ত হয়েছে তা নিশ্চিত করুন।
- ব্রেক লোড সুরক্ষিত করার পরেই সার্ভো অক্ষম করুন।
একটি বিলম্ব নিয়ন্ত্রণ প্রোগ্রামে অন্তর্ভুক্ত করা উচিত যান্ত্রিকভাবে ব্রেক খোলার এবং বন্ধ করার সময়ের জন্য হিসাব করা।
উল্লম্ব গতির জন্য কাউন্টারব্যালেন্স বিকল্প
একটি কাউন্টারব্যালেন্স মোটরের উপর কার্যকরী মাধ্যাকর্ষণ লোড হ্রাস করে। এটি মোটর টর্ক কমাতে পারে, শক্তি খরচ কমাতে পারে, ব্রেক পরিধান কমাতে পারে এবং উল্লম্ব অক্ষের স্থায়িত্ব উন্নত করতে পারে।
সাধারণ ভারসাম্যহীনতার পদ্ধতিগুলির মধ্যে রয়েছে:
কাউন্টারওয়েট
একটি কাউন্টারওয়েট একটি বেল্ট, পুলি বা তারের সিস্টেমের মাধ্যমে চলন্ত গাড়ির সাথে সংযুক্ত থাকে। এটি চলমান ভরের একটি বড় অংশ অফসেট করতে পারে।
কাউন্টারওয়েটগুলি দীর্ঘ স্ট্রোক এবং ভারী বোঝার জন্য কার্যকর, তবে তাদের অতিরিক্ত ইনস্টলেশন স্থান প্রয়োজন এবং সিস্টেমের মোট চলমান জড়তা বৃদ্ধি করে।
গ্যাস স্প্রিং
একটি গ্যাস স্প্রিং কমপ্যাক্ট উল্লম্ব মেকানিজমগুলিতে একটি ঊর্ধ্বমুখী সমর্থনকারী বল প্রদান করতে পারে। এটি তুলনামূলকভাবে সহজ, কিন্তু এর শক্তি স্ট্রোকের সাথে পরিবর্তিত হয় এবং সম্পূর্ণ ভ্রমণের সময় স্থির নাও থাকতে পারে।
বায়ুসংক্রান্ত সিলিন্ডার
একটি বায়ুসংক্রান্ত সিলিন্ডার একটি ব্যালেন্সিং সিলিন্ডার হিসাবে ব্যবহার করা যেতে পারে। উল্লম্ব লোড অনুযায়ী বায়ু চাপ সামঞ্জস্য করা যেতে পারে।
এই পদ্ধতিটি এমন মেশিনগুলির জন্য উপযুক্ত যেগুলির ইতিমধ্যে একটি স্থিতিশীল সংকুচিত-বায়ু সরবরাহ রয়েছে। নিরাপত্তা নকশায় চাপ হ্রাস এবং বায়ু ফুটো বিবেচনা করা আবশ্যক।
কনস্ট্যান্ট-ফোর্স স্প্রিং
একটি ধ্রুবক-বল স্প্রিং তার কার্যক্ষম স্ট্রোকের উপর প্রায় অভিন্ন সহায়ক শক্তি প্রদান করতে পারে। এটি প্রায়শই তুলনামূলকভাবে হালকা উল্লম্ব অক্ষ এবং কমপ্যাক্ট সরঞ্জামের জন্য ব্যবহৃত হয়।
ভারসাম্য শক্তি সাধারণত মোট অভিকর্ষ বল অতিক্রম করা উচিত নয়. অত্যধিক ভারসাম্যহীনতার কারণে মোটর নিষ্ক্রিয় হয়ে গেলে ক্যারেজ উঠতে পারে।
একটি উল্লম্ব মডিউলে টাইমিং বেল্ট টেনশন
উল্লম্ব অপারেশনের জন্য সঠিক টাইমিং বেল্ট টেনশন অপরিহার্য। বেল্টের টান খুব কম হলে, সিস্টেমটি অনুভব করতে পারে:
- ত্বরণ বা জরুরী থামার সময় দাঁত লাফানো
- পজিশনিং ত্রুটি
- কম্পন এবং অস্বাভাবিক শব্দ
- অস্থির নিম্নগামী আন্দোলন
- সংক্রমণ দৃঢ়তা হ্রাস
যদি বেল্টের টান খুব বেশি হয় তবে এটি হতে পারে:
- অত্যধিক মোটর লোড
- বর্ধিত কপিকল ভারবহন লোড
- উচ্চ ঘর্ষণ এবং তাপমাত্রা
- ত্বরিত বেল্ট এবং ভারবহন পরিধান
- সেবা জীবন হ্রাস
বেল্ট টেনশন মডিউল প্রস্তুতকারকের নির্দিষ্ট মান অনুসরণ করা উচিত। অপর্যাপ্ত মোটর ঘূর্ণন সঁচারক বল বা একটি ছোট আকারের বেল্টের জন্য ক্ষতিপূরণের জন্য এটি নির্বিচারে বাড়ানো উচিত নয়।
বেল্ট প্রস্থ, দাঁত প্রোফাইল, শক্তিবৃদ্ধি উপাদান এবং অনুমোদিত প্রসার্য লোড সব উল্লম্ব নকশা শক্তি জন্য উপযুক্ত হতে হবে.
পাওয়ার-অফ সুরক্ষা এবং পতন প্রতিরোধ
একটি মোটর ব্রেক একা প্রতিটি উল্লম্ব অ্যাপ্লিকেশনের জন্য পর্যাপ্ত সুরক্ষা প্রদান করতে পারে না। উপযুক্ত নিরাপত্তা স্তর চলমান ভর, ইনস্টলেশন উচ্চতা, অপারেটিং পরিবেশ এবং অনিয়ন্ত্রিত পতনের ফলাফলের উপর নির্ভর করে।
সম্ভাব্য পতন-প্রতিরোধ ব্যবস্থার মধ্যে রয়েছে:
- সাধারণত বন্ধ মোটর ব্রেক
- যান্ত্রিক বিরোধী পতন ডিভাইস
- গাইড রেলে সেফটি ব্রেক লাগানো হয়েছে
- র্যাচেট বা লকিং মেকানিজম
- কাউন্টারব্যালেন্স সিস্টেম
- যান্ত্রিক শেষ স্টপ
- শক্তি-শোষণকারী বাফার
- সেফটি ক্যাচ বা সেকেন্ডারি সাপোর্ট
- অপ্রয়োজনীয় বেল্ট বা উত্তোলন প্রক্রিয়া
- সার্ভো অ্যালার্ম এবং ব্রেক-স্থিতি পর্যবেক্ষণ
যেখানে কর্মীরা উল্লম্ব অক্ষের নীচের অঞ্চলে প্রবেশ করতে পারে, সেখানে সিস্টেমটি কেবল মোটর ব্রেকের উপর নির্ভর করা উচিত নয়। একটি ঝুঁকি মূল্যায়ন এবং একটি স্বাধীন যান্ত্রিক হোল্ডিং ডিভাইসের প্রয়োজন হতে পারে।
বেল্ট ব্যর্থতার বিরুদ্ধে সুরক্ষা
যদিও একটি সঠিকভাবে নির্বাচিত টাইমিং বেল্টের একটি দীর্ঘ পরিষেবা জীবন থাকে, বেল্ট পরিধান, ভুল উত্তেজনা, দূষণ, পুলির মিসলাইনমেন্ট বা ওভারলোড শেষ পর্যন্ত ব্যর্থতার কারণ হতে পারে।
যে সরঞ্জামগুলিতে বেল্ট ব্যর্থতা একটি গুরুতর বিপদ তৈরি করতে পারে, বিবেচনা করুন:
- একটি দ্বৈত-বেল্ট ব্যবস্থা
- একটি গৌণ নিরাপত্তা তারের
- একটি গাইড-রেল নিরাপত্তা ব্রেক
- একটি যান্ত্রিক লকিং পিন
- নির্ধারিত বেল্ট পরিদর্শন এবং প্রতিস্থাপন
- একটি প্রতিরক্ষামূলক ঘের যা অক্ষের নীচে অ্যাক্সেসকে বাধা দেয়
গাইড রেল এবং মোমেন্ট লোড বিবেচনা
উল্লম্ব পেলোডটি গাড়ির কেন্দ্রের যতটা সম্ভব কাছাকাছি থাকা উচিত। একটি অফসেট পেলোড রৈখিক গাইডে মুহূর্ত লোড তৈরি করে।
সাধারণত চেক করা প্রধান মুহূর্তগুলি হল:
- পিচিং মুহূর্ত
- কাঁপানো মুহূর্ত
- ঘূর্ণায়মান মুহূর্ত
ক্যারেজ থেকে দূরে অবস্থিত একটি হালকা ওজনের পেলোড ক্যারেজ সেন্টারের কাছাকাছি ইনস্টল করা ভারী পেলোডের চেয়ে একটি বড় গাইড লোড তৈরি করতে পারে।
যখন টুলিংয়ের একটি বড় ওভারহ্যাং থাকে, তখন ব্যবহার বিবেচনা করুন:
- লম্বা গাড়ি
- দুটি গাইড ব্লক
- একটি বিস্তৃত মডিউল
- দুটি সমান্তরাল উল্লম্ব মডিউল
- একটি বাহ্যিক গাইড কাঠামো
উল্লম্ব ইনস্টলেশন নকশা প্রয়োজনীয়তা
মডিউলটি একটি অনমনীয় এবং সমতল মেশিন ফ্রেমে মাউন্ট করা উচিত। অপর্যাপ্ত ফ্রেমের দৃঢ়তা কম্পন, গাইড মিসলাইনমেন্ট এবং দুর্বল অবস্থান নির্ভুলতার কারণ হতে পারে।
ইনস্টলেশনের সময়:
- নিশ্চিত করুন যে মডিউলটি উল্লম্বভাবে সারিবদ্ধ হয়েছে।
- প্রস্তাবিত মাউন্ট পৃষ্ঠ বরাবর মডিউল সমর্থন.
- নির্দিষ্ট ক্রম এবং টর্ক ব্যবহার করে মাউন্টিং বোল্টগুলিকে শক্ত করুন।
- অ্যালুমিনিয়াম প্রোফাইল মোচড় এড়িয়ে চলুন.
- চলন্ত গাড়ির জন্য নমনীয় তারের নির্দেশিকা প্রদান করুন।
- ক্যারেজকে নীচের দিকে বা পাশের দিকে টানতে তারগুলি রাখুন।
- উপরের এবং নিম্ন সীমা সেন্সর ইনস্টল করুন.
- যান্ত্রিক সীমার মধ্যে সফ্টওয়্যার ভ্রমণ সীমা সেট করুন।
- শেষ বন্ধ হওয়ার আগে পর্যাপ্ত ক্ষয় দূরত্ব প্রদান করুন।
- অস্বাভাবিক ওভারট্রাভেলের জন্য যান্ত্রিক বাফার ইনস্টল করুন।
উল্লম্ব টাইমিং বেল্ট মডিউল নির্বাচন পদ্ধতি
- মোট চলমান ভর গণনা করুন।পেলোড, ফিক্সচার, ক্যারেজ এবং সমস্ত চলন্ত জিনিসপত্র অন্তর্ভুক্ত করুন।
- স্ট্রোক সংজ্ঞায়িত করুন।প্রয়োজনীয় ভ্রমণে নিরাপত্তা মার্জিন এবং ক্ষয় দূরত্ব যোগ করুন।
- গতি এবং ত্বরণ নির্ধারণ করুন।মেশিনের সর্বোচ্চ গতির পরিবর্তে প্রকৃত গতি প্রোফাইল ব্যবহার করুন।
- ঊর্ধ্বমুখী চালিকা শক্তি গণনা করুন।মাধ্যাকর্ষণ, ত্বরণ, ঘর্ষণ এবং বাহ্যিক প্রতিরোধ অন্তর্ভুক্ত করুন।
- একটি নিরাপত্তা ফ্যাক্টর প্রয়োগ করুন.শক লোড বা অনিশ্চিত অপারেটিং অবস্থার জন্য ফ্যাক্টর বৃদ্ধি.
- বেল্টের ক্ষমতা পরীক্ষা করুন।অনুমোদনযোগ্য টান, দাঁতের শক্তি এবং বেল্টের প্রস্থ যাচাই করুন।
- পুলি টর্ক গণনা করুন।কপিকল পিচ ব্যাসার্ধ এবং সংক্রমণ দক্ষতা ব্যবহার করুন.
- মোটর এবং গিয়ারবক্স নির্বাচন করুন।রেট করা টর্ক, পিক টর্ক, গতি, জড়তা এবং আরএমএস টর্ক পরীক্ষা করুন।
- মোটর ব্রেক নির্বাচন করুন.নিশ্চিত করুন যে ব্রেক হোল্ডিং টর্ক মাধ্যাকর্ষণ ধারণের প্রয়োজনীয়তা অতিক্রম করেছে।
- গাইড লোড এবং মুহূর্ত পরীক্ষা করুন.পেলোড ওভারহ্যাং এবং টুলিং মাত্রা অন্তর্ভুক্ত করুন।
- পুনর্জন্ম শক্তি মূল্যায়ন.প্রয়োজনে একটি ব্রেকিং প্রতিরোধক বা পুনর্জন্ম ইউনিট যোগ করুন।
- নকশা বিরোধী পতন সুরক্ষা.মেশিন ঝুঁকি মূল্যায়ন অনুযায়ী সুরক্ষা নির্বাচন করুন.
- অপারেটিং জীবন যাচাই করুন।চক্র ফ্রিকোয়েন্সি, দৈনিক অপারেটিং ঘন্টা এবং প্রত্যাশিত রক্ষণাবেক্ষণ বিরতি বিবেচনা করুন।
উল্লম্ব অক্ষ গণনার উদাহরণ
নিম্নলিখিত শর্তগুলির সাথে একটি উল্লম্ব টাইমিং বেল্ট মডিউল বিবেচনা করুন:
- মোট চলমান ভর: 20 কেজি
- ঊর্ধ্বগামী ত্বরণ: 1.5 m/s²
- আনুমানিক ঘর্ষণ প্রতিরোধের: 50 N
- বাহ্যিক প্রক্রিয়া বল: 0 N
- নিরাপত্তা ফ্যাক্টর: 1.5
- পুলি পিচ ব্যাসার্ধ: 25 মিমি, বা 0.025 মি
- ট্রান্সমিশন দক্ষতা: 90%
ঊর্ধ্বমুখী শক্তি হল:
চআপ = 20 × (9.81 + 1.5) + 50
চআপ= 276.2 N
নিরাপত্তা ফ্যাক্টর প্রয়োগ করার পরে:
চনকশা= 276.2 × 1.5 = 414.3 N
প্রয়োজনীয় পুলি টর্ক হল:
টিকপিকল = 414.3 × 0.025 ÷ 0.90
টিকপিকল≈ 11.5 N·m
স্ট্যাটিক মাধ্যাকর্ষণ ধারণ টর্ক হল:
টিরাখা = 20 × 9.81 × 0.025 ÷ 0.90
টিরাখা≈ 5.45 N·m
নির্বাচিত মোটর, গিয়ারবক্স এবং ব্রেক অবশ্যই এই মানগুলির বিপরীতে পরীক্ষা করা উচিত। চূড়ান্ত নির্বাচনকে অবশ্যই অপারেটিং গতি, সর্বোচ্চ টর্ক, মোটর জড়তা, চক্রের সময় এবং পুনর্জন্ম শক্তি বিবেচনা করতে হবে।
সাধারণ উল্লম্ব ইনস্টলেশন ভুল
শুধুমাত্র পেলোড দ্বারা মোটর নির্বাচন করা
একা পেলোড সম্পূর্ণ চলমান ভর প্রতিনিধিত্ব করে না। ক্যারেজ, টুলিং এবং আনুষাঙ্গিক উপেক্ষা করা অপর্যাপ্ত মোটর টর্ক হতে পারে।
একটি ব্রেক ছাড়া একটি মোটর ব্যবহার
একটি সার্ভো মোটর সক্রিয় থাকাকালীন অবস্থান ধরে রাখতে পারে, তবে শক্তি সরানো হলে এটি ধরে রাখার গ্যারান্টি দিতে পারে না। একটি উল্লম্ব অক্ষ সাধারণত একটি ব্রেক মোটর ব্যবহার করা উচিত.
একটি জরুরী স্টপ হিসাবে ব্রেক চিকিত্সা
একটি চলমান অক্ষ বন্ধ করার জন্য বারবার একটি হোল্ডিং ব্রেক ব্যবহার করলে দ্রুত পরিধান এবং ব্রেক ব্যর্থতা হতে পারে। ব্রেক নিযুক্ত হওয়ার আগে সার্ভোকে গতি বন্ধ করা উচিত।
নিম্নগামী পুনর্জন্ম উপেক্ষা করা
একটি ভারী উল্লম্ব লোড অবতরণের সময় সার্ভো ড্রাইভে শক্তি ফিরিয়ে দিতে পারে। উপযুক্ত পুনর্জন্ম ক্ষমতা ছাড়া, ড্রাইভ একটি ওভারভোল্টেজ অ্যালার্ম তৈরি করতে পারে।
অত্যধিক বেল্ট টেনশন বৃদ্ধি
অত্যধিক ভান একটি ছোট বেল্ট বা মোটর সংশোধন করতে পারে না. এটি ভারবহন লোড বাড়ায় এবং মডিউলের পরিষেবা জীবনকে ছোট করতে পারে।
শুধুমাত্র সফ্টওয়্যার সীমার উপর নির্ভর করা
কন্ট্রোলার ব্যর্থতা, সেন্সর ব্যর্থতা বা পাওয়ার ক্ষতির সময় সফ্টওয়্যার সীমা মেশিনটিকে রক্ষা করতে পারে না। যান্ত্রিক সীমা এবং বাফার এছাড়াও প্রদান করা উচিত.
পেলোড ওভারহ্যাং উপেক্ষা করা
একটি অফসেট ফিক্সচার অত্যধিক মুহূর্ত লোড তৈরি করতে পারে এমনকি যখন পেলোড ওজন নামমাত্র রেটিং এর মধ্যে থাকে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি টাইমিং বেল্ট মডিউল শক্তি ছাড়া একটি উল্লম্ব লোড ধরে রাখতে পারে?
শুধুমাত্র যখন একটি উপযুক্ত ব্রেক বা যান্ত্রিক হোল্ডিং ডিভাইস প্রদান করা হয়। শক্তি সরানোর পরে সার্ভো মোটর নিজেই নির্ভরযোগ্যভাবে লোড ধরে রাখতে পারে না।
একটি স্টিপার মোটর কি উল্লম্ব টাইমিং বেল্ট অক্ষের জন্য উপযুক্ত?
একটি স্টেপার মোটর হালকা এবং কম গতির উল্লম্ব লোডের জন্য ব্যবহার করা যেতে পারে, তবে এটিতে একটি ব্রেক এবং পর্যাপ্ত টর্ক মার্জিন অন্তর্ভুক্ত করা উচিত। একটি সার্ভো মোটর সাধারণত উচ্চ গতি, ভারী লোড এবং অবস্থান প্রতিক্রিয়া প্রয়োজন অ্যাপ্লিকেশনের জন্য পছন্দ করা হয়।
প্রতিটি উল্লম্ব অক্ষের কি কাউন্টারব্যালেন্স প্রয়োজন?
না। একটি কাউন্টারব্যালেন্স ঐচ্ছিক যখন মোটর এবং ব্রেক নিরাপদে লোড পরিচালনা করতে পারে। এটি ভারী পেলোড, দীর্ঘ স্ট্রোক, উচ্চ চক্রের হার বা শক্তি-সংবেদনশীল সরঞ্জামগুলির জন্য আরও কার্যকর হয়ে ওঠে।
কি নিরাপত্তা ফ্যাক্টর ব্যবহার করা উচিত?
প্রায় 1.5 থেকে 2.0 এর একটি ফ্যাক্টর প্রায়ই প্রাথমিক নির্বাচনের জন্য বিবেচনা করা হয়। প্রকৃত ফ্যাক্টর লোড অনিশ্চয়তা, শক, অপারেটিং ফ্রিকোয়েন্সি এবং মেশিন নিরাপত্তা প্রয়োজনীয়তা অনুযায়ী নির্ধারণ করা উচিত।
জরুরী অবস্থায় মোটর ব্রেক কি অক্ষ বন্ধ করতে পারে?
একটি স্ট্যান্ডার্ড মোটর ব্রেক প্রধানত একটি স্থির লোড ধরে রাখার উদ্দেশ্যে করা হয়। জরুরী স্টপিং সাধারণত সার্ভো ড্রাইভ, একটি ডেডিকেটেড সেফটি ব্রেক বা অন্য উপযুক্তভাবে রেট দেওয়া স্টপিং ডিভাইস দ্বারা পরিচালনা করা উচিত।
বেল্ট ভেঙ্গে গেলে কিভাবে একটি উল্লম্ব মডিউল পড়া থেকে রোধ করা যায়?
উচ্চ-ঝুঁকির সিস্টেমগুলি একটি গাইড-রেল সুরক্ষা ব্রেক, সেকেন্ডারি কেবল, অপ্রয়োজনীয় বেল্ট, যান্ত্রিক লকিং প্রক্রিয়া বা প্রতিরক্ষামূলক ঘের ব্যবহার করতে পারে। একটি মেশিন ঝুঁকি মূল্যায়নের মাধ্যমে উপযুক্ত পদ্ধতি নির্বাচন করা উচিত।
উপসংহার
একটি টাইমিং বেল্ট রৈখিক মডিউল দ্রুত, দীর্ঘ-স্ট্রোক এবং সঠিক উল্লম্ব গতি প্রদান করতে পারে যখন এটি সঠিকভাবে নির্বাচন করা হয়। মোট চলমান ভর, অভিকর্ষ বল, ত্বরণ, পুলি টর্ক, বেল্টের ক্ষমতা, গাইড মুহূর্ত এবং পুনরুত্পাদন শক্তির জন্য নকশাটি অবশ্যই হিসাব করবে।
একটি ব্রেক মোটর সাধারণত অপরিহার্য, কিন্তু ব্রেককে একমাত্র নিরাপত্তা ডিভাইস হিসাবে বিবেচনা করা উচিত নয়। ভারী ভার বা অ্যাপ্লিকেশনের জন্য যেখানে পতনের ফলে আঘাত বা সরঞ্জামের ক্ষতি হতে পারে, কাউন্টারব্যালেন্স সিস্টেম এবং স্বাধীন যান্ত্রিক পতন প্রতিরোধী সুরক্ষাও বিবেচনা করা উচিত।
সঠিক লোড গণনা, পর্যাপ্ত নিরাপত্তা মার্জিন, সঠিক বেল্ট টেনশন এবং নির্ভরযোগ্য পাওয়ার-অফ সুরক্ষা সমন্বয় করে, একটি উল্লম্ব টাইমিং বেল্ট মডিউল তার উদ্দেশ্যমূলক পরিষেবা জীবন জুড়ে নিরাপদে এবং ধারাবাহিকভাবে কাজ করতে পারে।
