 Italiano

Un modulo lineare con cinghia di distribuzione può essere installato verticalmente, ma il funzionamento verticale richiede una selezione più attenta rispetto al movimento orizzontale. Su un asse verticale, il motore deve superare la gravità durante il movimento verso l'alto e controllare il carico discendente durante il movimento verso il basso. Il sistema deve inoltre impedire la caduta del carrello e del carico utile quando il motore si ferma, il servo perde potenza o la cinghia di distribuzione si guasta.
Per questo motivo un modulo lineare con cinghia dentata verticale richiede normalmente un motore autofrenante, una coppia motore sufficiente, un fattore di sicurezza adeguato e misure anticaduta affidabili. I dispositivi di controbilanciamento possono essere utilizzati anche quando il carico utile è pesante o l'asse funziona ad alta frequenza.
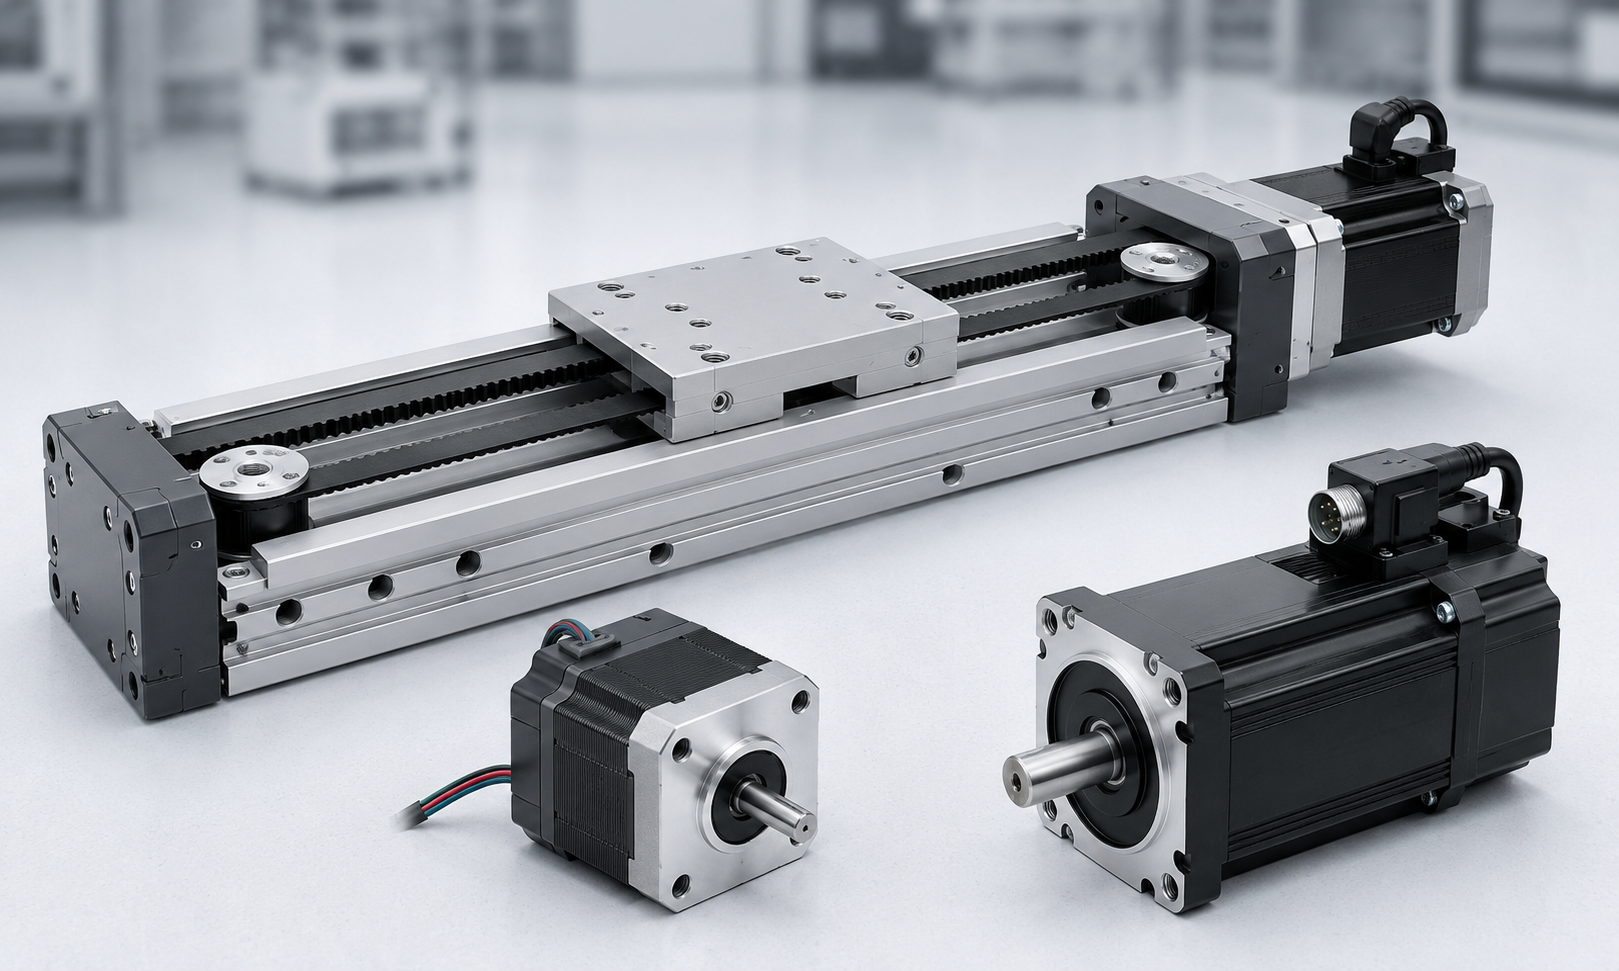
È possibile installare un modulo lineare con cinghia dentata verticalmente?
SÌ. Tempisticamoduli lineari a cinghiasono ampiamente utilizzati come assi di sollevamento verticale in sistemi pick-and-place, attrezzature per l'imballaggio, macchine di carico e scarico,robot a portale, apparecchiature di ispezione e linee di produzione automatizzate.
Tuttavia non tutti i moduli cinghia dentata sono automaticamente adatti al montaggio verticale. Prima della selezione è necessario verificare le seguenti condizioni:
- La cinghia di distribuzione deve avere una resistenza alla trazione sufficiente.
- Il motore deve fornire una coppia sufficiente per sollevare il carico contro la gravità.
- Il motore dovrebbe includere un freno elettromagnetico.
- La rotaia di guida e il carrello devono resistere al carico e al momento applicati.
- La struttura dovrebbe includere protezioni in caso di spegnimento e misure anticaduta.
- Il carico selezionato dovrebbe rimanere al di sotto del carico verticale consentito del modulo.
- L'accelerazione, la velocità, la corsa e la frequenza operativa devono essere considerate insieme.
Un modulo con un elevato coefficiente di carico orizzontale può avere un carico consentito molto inferiore se installato verticalmente poiché la gravità agisce continuamente sul gruppo in movimento.
In che modo l'installazione verticale differisce dall'installazione orizzontale
In un'applicazione orizzontale, la gravità è supportata principalmente dalla guida lineare. Il motore supera principalmente la forza di accelerazione, l'attrito e la resistenza del processo esterno.
In un'applicazione verticale, il motore deve supportare o controllare continuamente il peso del carrello, dell'attrezzatura e del carico utile. La forza necessaria per l'accelerazione verso l'alto è quindi notevolmente più elevata.
| Fattore di selezione | Asse orizzontale | Asse verticale |
|---|---|---|
| Influenza della gravità | Principalmente trasportato dalla guida | Agisce direttamente contro il sistema di azionamento |
| Freno motore | Di solito facoltativo | Normalmente richiesto |
| Rischio di spegnimento | Il carrello normalmente rimane in posizione | Il carrello potrebbe cadere |
| Coppia del motore | Basato principalmente sull'accelerazione e sull'attrito | Deve includere gravità, accelerazione e attrito |
| Progettazione della sicurezza | Protezione dal movimento standard | Freno, arresto meccanico e protezione anticaduta |
| Controbilanciamento | Raramente richiesto | Utile per carichi pesanti o ad alto numero di cicli |
Calcolare il carico sull'asse verticale
La massa in movimento di un modulo cinghia di distribuzione verticale comprende più del carico utile del cliente. La massa totale in movimento dovrebbe includere:
- Peso del pezzo o del prodotto
- Peso dell'attrezzatura, della pinza o dell'utensile
- Peso del carrello in movimento
- Sensori, cavi e staffe montati
- Qualsiasi meccanismo di movimento aggiuntivo
La forza di gravità base si calcola come:
FG= m×g
Dove:
- FGè la forza di gravità in newton.
- Mè la massa totale in movimento in chilogrammi.
- Gè l'accelerazione gravitazionale, circa 9,81 m/s².
Ad esempio, se la massa totale in movimento è di 20 kg:
FG= 20 × 9,81 = 196,2 N
Il motore deve fornire più di 196,2 N perché è necessaria una forza aggiuntiva per l'accelerazione, l'attrito e le perdite di trasmissione.
Forza richiesta durante l'accelerazione verso l'alto
La forza motrice verso l'alto approssimativa può essere calcolata come:
Fsu= m × (g + a) + FF+Fe
Dove:
- UNè l'accelerazione verso l'alto.
- FFè la resistenza all'attrito stimata.
- Feè qualsiasi ulteriore forza del processo esterno.
La forza di progetto dovrebbe quindi includere un fattore di sicurezza:
Fprogetto= Fsu×S
Per un tipico asse verticale, viene comunemente considerato un fattore di sicurezza compreso tra 1,5 e 2,0. Potrebbe essere necessario un fattore maggiore per carichi d'urto, avviamenti e arresti frequenti, carichi utili incerti o apparecchiature critiche per la sicurezza.
Forza durante il movimento verso il basso
La gravità assiste il movimento verso il basso, ma ciò non significa che il funzionamento verso il basso non richieda coppia del motore. Il motore deve controllare la massa discendente e prevenire la velocità eccessiva.
Durante la decelerazione rapida, il motore può funzionare in condizione rigenerativa. Il servoazionamento può quindi richiedere un resistore di frenatura o un'unità rigenerativa, soprattutto quando la massa in movimento, la velocità o la corsa sono elevate.
Calcolo della coppia del motore
Dopo aver determinato la forza lineare richiesta, la coppia sulla puleggia dentata può essere stimata utilizzando:
Tpuleggia= Fprogetto× r ÷ n
Dove:
- Tpuleggiaè la coppia richiesta per la puleggia.
- Rè il raggio primitivo della puleggia dentata.
- Oè l'efficienza di trasmissione.
Se viene utilizzato un riduttore, la coppia motore richiesta può essere stimata come:
Tmotore= tpuleggia÷ (i×nG)
Dove:
- ioè il rapporto di riduzione del cambio.
- OGè l'efficienza del cambio.
La scelta del motore non dovrebbe basarsi solo sulla coppia nominale. Dovrebbero essere controllati anche i seguenti valori:
- Coppia nominale del motore
- Coppia di picco del motore
- Coppia di accelerazione richiesta
- Massima velocità operativa
- Inerzia del motore e rapporto di inerzia del carico
- Coppia RMS durante l'intero ciclo operativo
- Energia rigenerativa durante la decelerazione verso il basso
- Coppia di tenuta del freno
Un servomotore è generalmente preferito per le applicazioni con cinghia di distribuzione verticale perché fornisce accelerazione controllata, posizionamento accurato, monitoraggio della velocità e protezione da sovraccarico.
Perché un asse verticale ha bisogno di un motore con freno
Un freno motore elettromagnetico è uno dei componenti più importanti in un sistema di movimento verticale. Quando il servo è disabilitato o l'alimentazione elettrica viene interrotta, la gravità potrebbe causare lo spostamento del carrello verso il basso. Il freno trattiene l'albero motore e aiuta a mantenere l'asse verticale in posizione.
Il freno deve essere del tipo normalmente chiuso, azionato a molla e rilasciato elettricamente. Ciò significa che il freno si inserisce automaticamente quando viene interrotta l'alimentazione elettrica.
La coppia di tenuta statica richiesta sulla puleggia può essere stimata come:
TPresa= m × g × r ÷ n
Dovrebbe quindi essere applicato un fattore di sicurezza di tenuta:
Tfreno≥TPresa×SB
La coppia frenante selezionata dovrebbe superare la coppia di tenuta calcolata. Il freno deve tenere conto anche del carrello, degli utensili e di tutti gli altri componenti mobili.
Importante:Un freno del servomotore standard è normalmente progettato per il mantenimento statico, non per l'arresto ripetuto di un carico in movimento. La normale decelerazione deve essere completata dal motore prima che il freno si innesti.
Sequenza di controllo del freno consigliata
- Abilitare il servo e stabilire la coppia di mantenimento del motore.
- Rilasciare il freno elettromagnetico.
- Confermare il rilascio del freno prima di iniziare il movimento.
- Completare il movimento e fermare l'asse utilizzando il servomotore.
- Comanda al freno di innestarsi.
- Confermare che il freno sia inserito.
- Disabilitare il servo solo dopo che il freno ha bloccato il carico.
Nel programma di controllo dovrebbe essere incluso un ritardo per tenere conto del tempo di apertura e chiusura meccanica del freno.
Opzioni di controbilanciamento per il movimento verticale
Un contrappeso riduce il carico di gravità effettivo che agisce sul motore. Può ridurre la coppia del motore, ridurre il consumo di energia, diminuire l'usura dei freni e migliorare la stabilità dell'asse verticale.
I metodi di controbilanciamento comuni includono:
Contrappeso
Un contrappeso è collegato al carrello mobile tramite un sistema di cinghie, pulegge o cavi. Può compensare gran parte della massa in movimento.
I contrappesi sono efficaci per corse lunghe e carichi pesanti, ma richiedono spazio di installazione aggiuntivo e aumentano l'inerzia di movimento totale del sistema.
Molla a gas
Una molla a gas può fornire una forza di supporto verso l'alto nei meccanismi verticali compatti. È relativamente semplice, ma la sua forza cambia con la corsa e potrebbe non rimanere costante per tutta la corsa.
Cilindro pneumatico
Come cilindro di bilanciamento è possibile utilizzare un cilindro pneumatico. La pressione dell'aria può essere regolata in base al carico verticale.
Questo metodo è adatto per macchine che dispongono già di un'alimentazione stabile di aria compressa. La perdita di pressione e le perdite d'aria devono essere considerate nella progettazione della sicurezza.
Molla a forza costante
Una molla a forza costante può fornire una forza di supporto approssimativamente uniforme durante la sua corsa di lavoro. Viene spesso utilizzato per assi verticali relativamente leggeri e apparecchiature compatte.
La forza di bilanciamento non dovrebbe normalmente superare la forza di gravità totale. Un contrappeso eccessivo può causare il sollevamento del carrello quando il motore è disabilitato.
Tensione della cinghia di distribuzione in un modulo verticale
La corretta tensione della cinghia di distribuzione è essenziale per il funzionamento verticale. Se la tensione della cinghia è troppo bassa, il sistema potrebbe riscontrare:
- Salto dei denti durante l'accelerazione o l'arresto di emergenza
- Errori di posizionamento
- Vibrazioni e rumori anomali
- Movimento instabile verso il basso
- Ridotta rigidità della trasmissione
Se la tensione della cinghia è troppo elevata, potrebbe causare:
- Carico motore eccessivo
- Aumento del carico sul cuscinetto della puleggia
- Attrito e temperatura più elevati
- Usura accelerata della cinghia e dei cuscinetti
- Vita utile ridotta
La tensione della cinghia deve seguire il valore specificato dal produttore del modulo. Non dovrebbe essere aumentato arbitrariamente per compensare una coppia motore insufficiente o una cinghia sottodimensionata.
La larghezza della cinghia, il profilo dei denti, il materiale di rinforzo e il carico di trazione consentito devono essere tutti adatti alla forza verticale di progetto.
Protezione dallo spegnimento e prevenzione dalla caduta
Un freno motore da solo potrebbe non fornire una protezione sufficiente per ogni applicazione verticale. Il livello di sicurezza adeguato dipende dalla massa in movimento, dall'altezza di installazione, dall'ambiente operativo e dalle conseguenze di una caduta incontrollata.
Le possibili misure di prevenzione delle cadute includono:
- Freno motore normalmente chiuso
- Dispositivo anticaduta meccanico
- Freno di sicurezza montato sulla guida
- Meccanismo a cricchetto o di bloccaggio
- Sistema di controbilanciamento
- Fine corsa meccanici
- Buffer che assorbono energia
- Fermo di sicurezza o supporto secondario
- Cintura o meccanismo di sollevamento ridondante
- Allarme servo e monitoraggio dello stato del freno
Laddove il personale possa entrare nell'area sotto l'asse verticale, il sistema non dovrebbe fare affidamento solo sul freno motore. Potrebbero essere necessari una valutazione del rischio e un dispositivo di trattenimento meccanico indipendente.
Protezione contro i guasti alla cinghia
Sebbene una cinghia di distribuzione correttamente selezionata abbia una lunga durata, l'usura della cinghia, la tensione errata, la contaminazione, il disallineamento della puleggia o il sovraccarico possono eventualmente causare guasti.
Per le apparecchiature in cui il guasto della cinghia potrebbe creare un grave pericolo, considerare:
- Una disposizione a doppia cintura
- Un cavo di sicurezza secondario
- Un freno di sicurezza della guida laterale
- Un perno di bloccaggio meccanico
- Ispezione e sostituzione programmata della cinghia
- Una custodia protettiva che impedisce l'accesso sotto l'asse
Considerazioni sulla guida e sul carico del momento
Il carico utile verticale deve essere posizionato il più vicino possibile al centro del carrello. Un carico utile sfalsato produce momenti di carico sulla guida lineare.
I principali momenti normalmente controllati sono:
- Momento di lancio
- Momento di imbardata
- Momento rotolante
Un carico utile leggero posizionato lontano dal carrello può creare un carico guida maggiore rispetto a un carico utile più pesante installato vicino al centro del carrello.
Quando l'attrezzatura ha una grande sporgenza, prendere in considerazione l'utilizzo di:
- Una carrozza più lunga
- Due blocchi guida
- Un modulo più ampio
- Due moduli verticali paralleli
- Una struttura di guida esterna
Requisiti di progettazione dell'installazione verticale
Il modulo deve essere montato su un telaio della macchina rigido e piatto. Una rigidità insufficiente del telaio può causare vibrazioni, disallineamento della guida e scarsa precisione di posizionamento.
Durante l'installazione:
- Assicurati che il modulo sia allineato verticalmente.
- Sostenere il modulo lungo le superfici di montaggio consigliate.
- Stringere i bulloni di montaggio utilizzando la sequenza e la coppia specificate.
- Evitare di torcere il profilo in alluminio.
- Fornire una guida flessibile del cavo per il carrello mobile.
- Evitare che i cavi tirino il carrello verso il basso o lateralmente.
- Installare i sensori di limite superiore e inferiore.
- Impostare i limiti di corsa del software all'interno dei limiti meccanici.
- Fornire una distanza di decelerazione sufficiente prima dei finecorsa.
- Installare ammortizzatori meccanici in caso di oltrecorsa anomala.
Procedura di selezione del modulo cinghia dentata verticale
- Calcolare la massa totale in movimento.Includere il carico utile, l'attrezzatura, il carrello e tutti gli accessori mobili.
- Definire il tratto.Aggiungere i margini di sicurezza e lo spazio di decelerazione alla corsa richiesta.
- Determinare la velocità e l'accelerazione.Utilizzare il profilo di movimento effettivo anziché solo la velocità massima della macchina.
- Calcolare la forza motrice verso l'alto.Includere gravità, accelerazione, attrito e resistenza esterna.
- Applicare un fattore di sicurezza.Aumentare il fattore per carichi d'urto o condizioni operative incerte.
- Controllare la capacità della cinghia.Verificare la tensione consentita, la robustezza dei denti e la larghezza della cinghia.
- Calcolare la coppia della puleggia.Utilizzare il raggio primitivo della puleggia e l'efficienza della trasmissione.
- Seleziona il motore e il riduttore.Controllare la coppia nominale, la coppia di picco, la velocità, l'inerzia e la coppia RMS.
- Selezionare il freno motore.Assicurarsi che la coppia di tenuta del freno superi il requisito di tenuta per gravità.
- Controllare il carico ed i momenti della guida.Includere la sporgenza del carico utile e le dimensioni degli utensili.
- Valutare l'energia rigenerativa.Aggiungere una resistenza di frenatura o un'unità rigenerativa quando necessario.
- Progettare la protezione anticaduta.Selezionare la protezione in base alla valutazione del rischio della macchina.
- Verificare la vita operativa.Considerare la frequenza del ciclo, le ore di funzionamento giornaliere e gli intervalli di manutenzione previsti.
Esempio di calcolo dell'asse verticale
Consideriamo un modulo cinghia di distribuzione verticale con le seguenti condizioni:
- Massa totale in movimento: 20 kg
- Accelerazione verso l'alto: 1,5 m/s²
- Resistenza all'attrito stimata: 50 N
- Forza del processo esterno: 0 N
- Fattore di sicurezza: 1,5
- Raggio primitivo della puleggia: 25 mm o 0,025 m
- Efficienza di trasmissione: 90%
La forza verso l'alto è:
Fsu = 20 × (9.81 + 1.5) + 50
Fsu= 276,2 N
Dopo aver applicato il fattore di sicurezza:
Fprogetto= 276,2 × 1,5 = 414,3 N
La coppia richiesta per la puleggia è:
Tpuleggia = 414.3 × 0.025 ÷ 0.90
Tpuleggia≈ 11,5 N·m
La coppia di mantenimento della gravità statica è:
TPresa = 20 × 9.81 × 0.025 ÷ 0.90
TPresa≈ 5,45 N·m
Il motore, il riduttore e il freno selezionati devono essere controllati rispetto a questi valori. La scelta finale deve considerare anche la velocità operativa, la coppia di picco, l'inerzia del motore, il tempo di ciclo e l'energia rigenerativa.
Errori comuni di installazione verticale
Selezione del motore solo in base al carico utile
Il solo carico utile non rappresenta la massa in movimento completa. Ignorare il carrello, gli utensili e gli accessori può portare a una coppia del motore insufficiente.
Utilizzo di un motore senza freno
Un servomotore può mantenere la posizione mentre è energizzato, ma non può garantire il mantenimento quando l'alimentazione viene interrotta. Un asse verticale dovrebbe normalmente utilizzare un motore autofrenante.
Trattare il freno come un arresto di emergenza
L'utilizzo ripetuto di un freno di stazionamento per arrestare un asse in movimento può causare una rapida usura e guasti al freno. Il servo dovrebbe arrestare il movimento prima che il freno si attivi.
Ignorare la rigenerazione verso il basso
Un carico verticale pesante può restituire energia al servoazionamento durante la discesa. Senza un'adeguata capacità rigenerativa, il convertitore potrebbe produrre un allarme di sovratensione.
Aumento eccessivo della tensione della cinghia
Un pretensionamento eccessivo non può correggere una cinghia o un motore sottodimensionati. Aumenta il carico sui cuscinetti e può ridurre la durata di servizio del modulo.
Affidarsi solo ai limiti del software
I limiti del software non possono proteggere la macchina in caso di guasto del controller, guasto del sensore o perdita di alimentazione. Dovrebbero essere forniti anche limiti meccanici e buffer.
Ignorare il sovraccarico del carico utile
Un dispositivo sfalsato può creare un momento di carico eccessivo anche quando il peso del carico utile rientra nel valore nominale.
Domande frequenti
Un modulo cinghia di distribuzione può sostenere un carico verticale senza alimentazione?
Solo quando è previsto un freno adeguato o un dispositivo di trattenimento meccanico. Il servomotore stesso non è in grado di sostenere in modo affidabile il carico dopo aver interrotto l'alimentazione.
Un motore passo-passo è adatto per un asse con cinghia dentata verticale?
Un motore passo-passo può essere utilizzato per carichi verticali leggeri e a bassa velocità, ma dovrebbe includere un freno e un margine di coppia sufficiente. Un servomotore è generalmente preferito per velocità più elevate, carichi più pesanti e applicazioni che richiedono feedback di posizione.
Ogni asse verticale necessita di un contrappeso?
No. Un contrappeso è opzionale quando il motore e il freno possono gestire il carico in sicurezza. Diventa più utile per carichi utili pesanti, corse lunghe, velocità di ciclo elevate o apparecchiature sensibili al consumo energetico.
Quale fattore di sicurezza dovrebbe essere utilizzato?
Per la selezione preliminare viene spesso preso in considerazione un fattore compreso tra circa 1,5 e 2,0. Il fattore effettivo deve essere determinato in base all'incertezza del carico, agli urti, alla frequenza operativa e ai requisiti di sicurezza della macchina.
Il freno motore può arrestare l'asse durante un'emergenza?
Un freno motore standard è destinato principalmente a sostenere un carico stazionario. L'arresto di emergenza dovrebbe normalmente essere gestito dal servoazionamento, da un freno di sicurezza dedicato o da un altro dispositivo di arresto adeguatamente dimensionato.
Come si può evitare la caduta di un modulo verticale in caso di rottura della cinghia?
I sistemi ad alto rischio possono utilizzare un freno di sicurezza del binario di guida, un cavo secondario, una cinghia ridondante, un meccanismo di bloccaggio meccanico o una custodia protettiva. Il metodo appropriato dovrebbe essere selezionato attraverso una valutazione del rischio della macchina.
Conclusione
Un modulo lineare della cinghia di distribuzione può fornire un movimento verticale rapido, lungo e preciso se selezionato correttamente. Il progetto deve tenere conto della massa totale in movimento, della forza di gravità, dell'accelerazione, della coppia della puleggia, della capacità della cinghia, dei momenti di guida e dell'energia rigenerativa.
Un motore autofrenante è normalmente essenziale, ma il freno non deve essere considerato l'unico dispositivo di sicurezza. Per carichi pesanti o applicazioni in cui la caduta potrebbe causare lesioni o danni alle apparecchiature, dovrebbero essere presi in considerazione anche sistemi di controbilanciamento e protezione meccanica anticaduta indipendente.
Combinando calcoli accurati del carico, margini di sicurezza sufficienti, corretta tensione della cinghia e protezione affidabile in caso di spegnimento, un modulo cinghia di distribuzione verticale può funzionare in modo sicuro e coerente per tutta la durata di servizio prevista.
