 Italiano

UNmodulo lineare con vite a ricircolo di sfereè un dispositivo di movimento lineare di precisione che converte il movimento rotatorio di un motore in movimento lineare controllato. La conversione si ottiene attraverso l'interazione tra un albero a vite a ricircolo di sfere, una chiocciola a ricircolo di sfere e una serie di sfere in acciaio a ricircolo.
A differenza di una normale vite scorrevole, una vite a ricircolo di sfere utilizza il contatto volvente tra vite e chiocciola. Questo meccanismo di rotolamento riduce significativamente l'attrito, migliora l'efficienza della trasmissione e consente al modulo di ottenere un'elevata precisione di posizionamento, movimenti fluidi e ripetibilità affidabile.
Tuttavia, il completoprincipio di funzionamento del modulo lineare con vite a ricircolo di sfereimplica qualcosa di più della sola vite e dado. Il motore, l'accoppiamento, i supporti dei cuscinetti, la guida lineare, il carrello, il sistema di precarico, il servocontrollore e il dispositivo di feedback della posizione lavorano tutti insieme per formare un sistema di movimento lineare controllato.
Questo articolo spiega come un modulo lineare con vite a ricircolo di sfere converte la rotazione del motore in un movimento lineare preciso, come funziona il meccanismo a ricircolo di sfere e come il servocontrollo e il feedback di posizione migliorano le prestazioni di posizionamento.
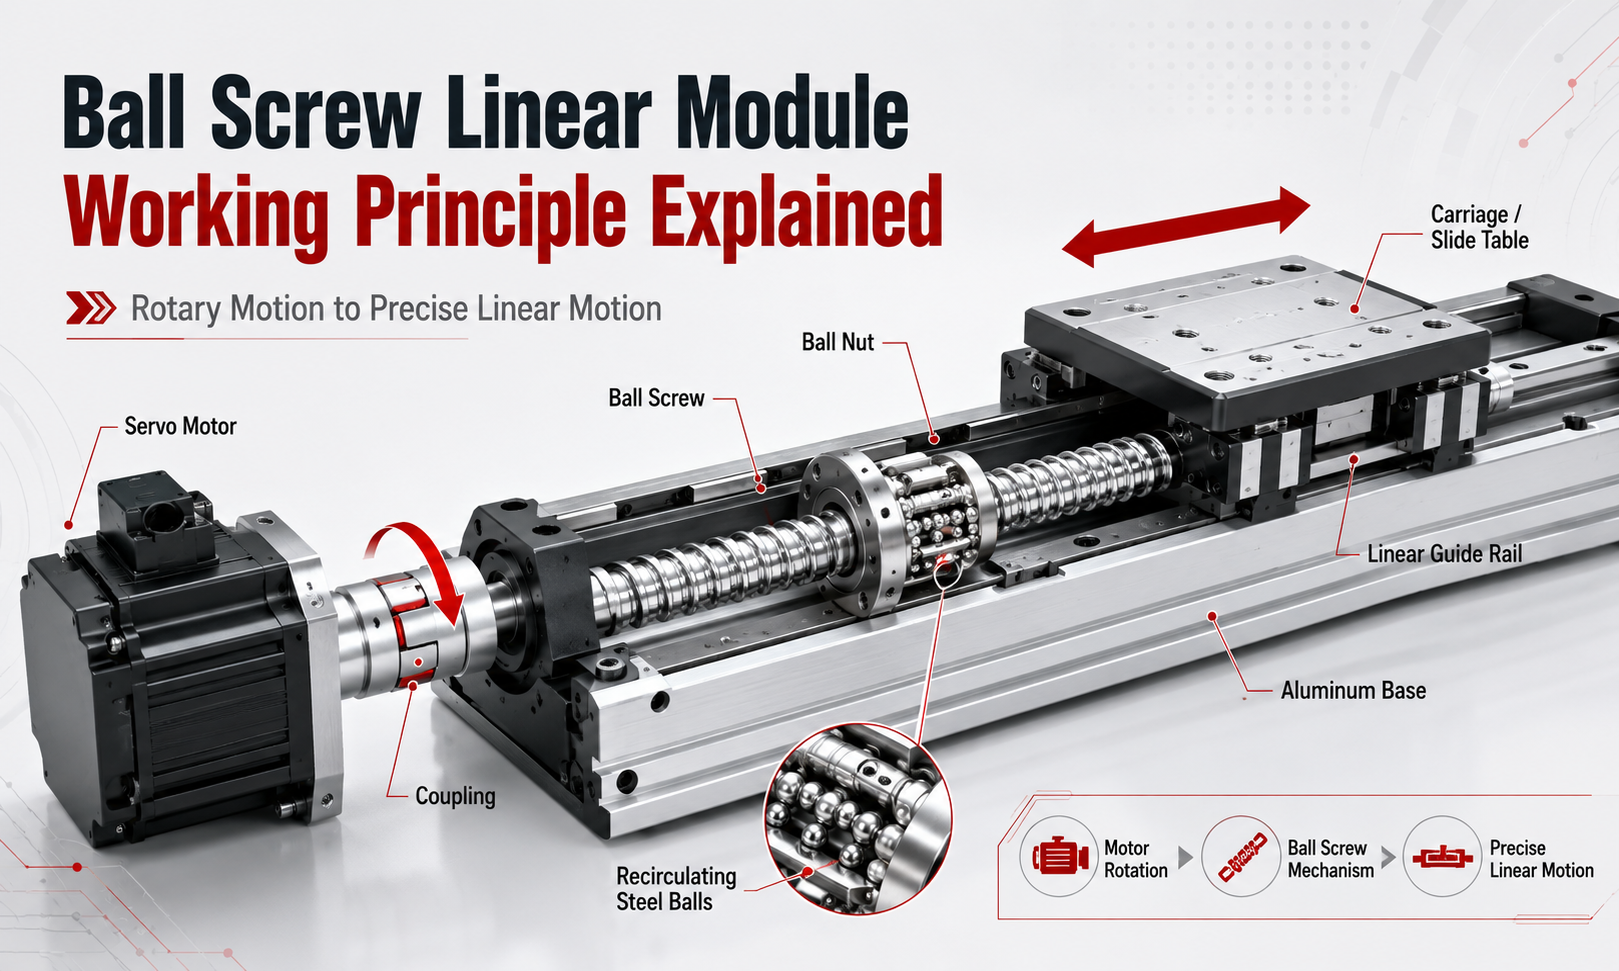
Qual è il principio di funzionamento di base di un modulo lineare con vite a ricircolo di sfere?
Il principio di funzionamento di base di un modulo lineare con vite a ricircolo di sfere può essere riassunto come segue:
- Il controller invia un comando di movimento al servomotore o al motore passo-passo.
- Il motore genera movimento rotatorio e coppia.
- Il giunto trasferisce la rotazione del motore all'albero della vite a ricircolo di sfere.
- La vite a ricircolo di sfere ruota all'interno della chiocciola a ricircolo di sfere.
- Le sfere a ricircolo rotolano tra le scanalature della vite e della chiocciola.
- La chiocciola si muove assialmente lungo la vite rotante.
- Il carrello collegato alla chiocciola si muove lungo la guida lineare.
- L'encoder o la scala lineare misura la posizione effettiva del movimento.
- Il controller confronta la posizione comandata con la posizione effettiva e corregge qualsiasi deviazione.
Nella maggior parte delle viti a ricircolo di sferemoduli lineari, l'albero della vite ruota mentre la chiocciola a sfere viene bloccata. Poiché il dado non può ruotare, la geometria elicoidale della vite costringe il dado a muoversi in linea retta lungo l'asse della vite.
Il carrello è collegato meccanicamente alla chiocciola. Di conseguenza, il movimento assiale della chiocciola diventa il movimento lineare del carrello e del carico montato su di esso.
Conversione del movimento da rotatorio a lineare
La funzione centrale di un meccanismo di azionamento con vite a ricircolo di sfere è convertire la rotazione del motore in spostamento lineare.
Un servomotore normalmente produce un movimento rotatorio. Questo movimento rotatorio da solo non può spostare direttamente un pezzo lungo un percorso rettilineo. La vite a ricircolo di sfere funge quindi da convertitore meccanico del movimento.
La superficie della vite a ricircolo di sfere contiene una scanalatura elicoidale lavorata con precisione. All'interno della chiocciola è ricavata una scanalatura corrispondente. Insieme, queste scanalature creano una pista elicoidale per le sfere d'acciaio.
Quando la vite ruota, le sfere rotolano lungo la pista elicoidale. Poiché la chiocciola è vincolata alla rotazione, il movimento di rotolamento genera una forza assiale che sposta la chiocciola in avanti o all'indietro.
La direzione del movimento lineare dipende dalla direzione di rotazione della vite:
- Quando il motore gira in senso orario, il carrello si muove in una direzione.
- Quando il motore gira in senso antiorario, il carrello si muove nella direzione opposta.
La direzione esatta dipende dall'orientamento della filettatura, dall'installazione del motore e dalla definizione delle coordinate della macchina.
Come funzionano insieme la vite a ricircolo di sfere e la chiocciola
L'albero della vite a ricircolo di sfere e la chiocciola a ricircolo di sfere sono i componenti primari della trasmissione all'interno del modulo lineare.
L'albero della vite fornisce la pista elicoidale rotante, mentre la chiocciola supporta le sfere a ricircolo e converte il loro movimento di rotolamento in spostamento assiale. La scanalatura della vite, la scanalatura del dado e le sfere devono avere una geometria attentamente controllata per ottenere una trasmissione fluida e precisa.
Quando viene applicata una coppia alla vite, la forza di contatto passa attraverso il seguente percorso di trasmissione:
Motore → Accoppiamento → Vite a ricircolo di sfere → Sfere in acciaio → Dado a ricircolo di sfere → Carrello → Carico
Le sfere trasferiscono la forza tra la vite e la chiocciola attraverso il contatto volvente. Poiché le sfere rotolano invece di scivolare, il coefficiente di attrito è molto inferiore a quello di una vite di comando convenzionale.
Ciò consente a un modulo lineare con vite a ricircolo di sfere di fornire:
- Elevata efficienza della trasmissione meccanica
- Bassa resistenza all'avviamento
- Movimento fluido a bassa velocità
- Posizionamento bidirezionale accurato
- Usura ridotta tra vite e dado
- Lunga durata operativa con adeguata lubrificazione
La chiocciola è normalmente collegata al carrello mobile tramite un alloggiamento della chiocciola o un blocco di montaggio. Questo collegamento deve avere una rigidità sufficiente affinché la forza assiale generata dalla chiocciola possa essere trasferita al carrello senza deformazioni eccessive.
Come funziona il meccanismo di ricircolo delle sfere
Il meccanismo a ricircolo di sfere è la caratteristica distintiva di una vite a ricircolo di sfere.
Le sfere d'acciaio sono posizionate tra le scanalature elicoidali della vite e del dado. Mentre la vite ruota, le sfere rotolano attraverso la zona di contatto caricata e trasferiscono la forza assiale tra i due componenti.
Se si permettesse alle sfere di continuare a muoversi lungo la scanalatura elicoidale senza ritornare, alla fine lascerebbero la chiocciola. Viene quindi utilizzato un sistema di ritorno per far circolare continuamente le palline.
Il processo di circolazione può essere suddiviso in quattro fasi:
- Le sfere entrano nella pista caricata tra la vite e la chiocciola.
- Rotolano attraverso la zona di contatto trasmettendo forza.
- Alla fine del percorso di circolazione, un componente di ritorno allontana le sfere dalla scanalatura caricata.
- Le sfere viaggiano attraverso il passaggio di ritorno e rientrano all'inizio della pista.
Ciò crea un circuito di circolazione chiuso. Le stesse sfere si muovono continuamente attraverso la pista portante e il percorso di ritorno durante il funzionamento.
Le strutture di ricircolo comuni includono:
- Circolazione del tappo terminale
- Circolazione del tubo di ritorno
- Circolazione interna del deflettore
- Fine circolazione deflettore
Ogni modello di circolazione ha caratteristiche diverse in termini di dimensioni della chiocciola, rumore di funzionamento, velocità consentita, complessità di produzione e capacità di carico.
La circolazione regolare delle sfere è essenziale per un funzionamento affidabile. Contaminazione, lubrificazione insufficiente, componenti di ritorno danneggiati o montaggio errato possono interrompere il percorso della sfera e causare rumori anomali, vibrazioni, aumento dell'attrito o guasti prematuri.
Contatto volvente ed efficienza di trasmissione
Una vite scorrevole tradizionale si basa sull'attrito radente tra la filettatura della vite e quella del dado. Al contrario, una vite a ricircolo di sfere sostituisce la maggior parte di questo contatto strisciante con un contatto volvente.
Questa differenza consente alle viti a ricircolo di sfere di raggiungere un'elevata efficienza meccanica. A seconda del progetto e delle condizioni operative, l'efficienza della trasmissione della vite a ricircolo di sfere può comunemente superare l'85% e avvicinarsi o superare il 90%.
L’elevata efficienza offre numerosi vantaggi pratici:
- Una maggiore coppia del motore viene convertita in spinta assiale utile.
- Per lo stesso requisito di carico è possibile utilizzare un motore più piccolo.
- Meno energia viene persa sotto forma di calore d'attrito.
- Il movimento è più fluido a bassa velocità.
- L'inversione di direzione richiede una minore forza di spunto.
L'elevata efficienza significa anche che molte viti a ricircolo di sfere non sono autobloccanti. Quando il motore è spento, un carico verticale potrebbe spostare la vite all'indietro e causare la caduta del carrello.
I moduli verticali con vite a ricircolo di sfere possono quindi richiedere un freno motore, un dispositivo di bloccaggio meccanico, un meccanismo di controbilanciamento o altre misure di sicurezza.
Passo e passo nel movimento delle viti a ricircolo di sfere
Il passo della vite a ricircolo di sfere è uno dei parametri più importanti che influenzano il movimento di un modulo lineare con vite a ricircolo di sfere.
Guidasi riferisce alla distanza assiale percorsa dalla chiocciola quando la vite completa un giro completo.
Ad esempio, se una vite a ricircolo di sfere ha un passo di 10 millimetri, un giro completo della vite sposta il dado di circa 10 millimetri lungo l'asse.
La relazione fondamentale è:
Corsa lineare = Numero di giri della vite × Passo della vite a ricircolo di sfere
Se una vite a ricircolo di sfere da 10 millimetri fa cinque giri, la corsa lineare teorica è:
5 × 10 mm = 50 mm
Peceè la distanza assiale tra i punti corrispondenti su filetti adiacenti. Su una vite a principio singolo, il passo è uguale al passo. Su una vite a più principi, il passo è uguale al passo moltiplicato per il numero di principi della filettatura.
La derivazione selezionata influenza direttamente la velocità, la spinta e la risoluzione del posizionamento.
Viti a ricircolo di sfere a passo piccolo
Un cavo più piccolo fornisce un movimento meno lineare per giro del motore. È generalmente adatto per applicazioni che richiedono:
- Risoluzione di posizionamento precisa
- Elevata spinta assiale
- Movimento stabile a bassa velocità
- Posizionamento preciso a corsa breve
Tuttavia, un passo più piccolo richiede più giri della vite per ottenere la stessa corsa lineare, il che può limitare la velocità lineare massima.
Viti a ricircolo di sfere a passo grande
Un passo più grande produce un movimento più lineare per giro del motore. È generalmente adatto per applicazioni che richiedono:
- Maggiore velocità lineare
- Tempi di ciclo più rapidi
- Corsa più lunga entro un intervallo di velocità del motore limitato
Tuttavia, un passo più grande offre solitamente un vantaggio meccanico inferiore e può ridurre la risoluzione di posizionamento teorica quando vengono utilizzati lo stesso motore e lo stesso encoder.
In che modo il passo della vite a ricircolo di sfere influisce sulla velocità
La velocità lineare teorica di amodulo vite a ricircolo di sferepuò essere calcolato dalla velocità e dal passo della vite:
Velocità lineare = velocità di rotazione della vite × passo della vite a ricircolo di sfere
Ad esempio, se una vite a ricircolo di sfere con passo di 10 millimetri ruota a 2.000 giri al minuto, la velocità lineare teorica è:
2.000 × 10 mm = 20.000 mm/min
Ciò equivale a circa 333 millimetri al secondo.
La velocità effettiva consentita può essere inferiore a causa della velocità critica della vite, della capacità del cuscinetto, della velocità di circolazione della chiocciola, delle vibrazioni, delle condizioni di lubrificazione e della lunghezza totale della corsa.
Per i moduli a corsa lunga è necessario valutare attentamente il diametro della vite, la lunghezza non supportata e la disposizione dei supporti. Una velocità di rotazione eccessiva può causare sbattimenti della vite, vibrazioni e instabilità di posizionamento.
In che modo il passo della vite a ricircolo di sfere influisce sulla spinta
La coppia del motore viene convertita in spinta assiale attraverso la geometria elicoidale della vite a ricircolo di sfere.
A parità di coppia del motore, un passo della vite più piccolo produce generalmente una spinta assiale maggiore, mentre un passo più grande produce una velocità lineare più elevata.
La relazione approssimativa può essere espressa come:
Spinta assiale = Coppia motore × 2π × Efficienza della trasmissione ÷ Passo della vite a ricircolo di sfere
Questa relazione spiega perché la scelta del passo delle viti a ricircolo di sfere richiede un equilibrio tra velocità e spinta.
Un ingegnere non dovrebbe selezionare il cavo solo in base alla velocità di viaggio desiderata. È inoltre necessario considerare la massa del carico, l'accelerazione, la forza del processo esterno, l'attrito, l'orientamento dell'installazione e il fattore di sicurezza.
Che cos'è il precarico della vite a ricircolo di sfere?
Il precarico è una forza interna applicata intenzionalmente tra vite, sfere e chiocciola per ridurre o eliminare il gioco assiale.
Senza precarico può esistere un piccolo gioco tra gli elementi volventi e le piste. Quando la direzione del movimento cambia, la vite potrebbe ruotare leggermente prima che il dado inizi a muoversi nella direzione opposta. Questa perdita di movimento è comunemente associata al gioco.
Il precarico mantiene le sfere in contatto controllato con entrambi i lati della pista. Ciò migliora la relazione tra rotazione della vite e spostamento della chiocciola, soprattutto durante il posizionamento bidirezionale.
I metodi di precarico comuni includono:
- Precarico a doppio dado
- Precarico sfere sovradimensionate
- Precarico del passo sfalsato
- Precarico della geometria della scanalatura
Vantaggi del precarico
- Gioco assiale ridotto
- Ripetibilità di posizionamento migliorata
- Maggiore rigidità assiale
- Inversione di direzione più stabile
- Migliore risposta durante l'accelerazione e la decelerazione
Compromessi dovuti al precarico eccessivo
Un maggiore precarico non significa sempre prestazioni migliori. Un precarico eccessivo può aumentare:
- Resistenza all'attrito
- Richiesta di coppia del motore
- Temperatura operativa
- Requisiti di lubrificazione
- Sollecitazione da contatto sulle piste
- Rischio di usura prematura
Il precarico appropriato deve quindi essere selezionato in base alla precisione, alla rigidità, alla velocità, al ciclo di lavoro e alla durata prevista richiesti.
Il ruolo del sistema di guida lineare
La vite a ricircolo di sfere genera e trasmette forza assiale, ma non deve essere utilizzata come componente principale per supportare carichi radiali, momenti ribaltanti o forze laterali esterne.
Il sistema di guida lineare supporta il carrello e ne controlla il movimento lungo un percorso rettilineo definito.
Un tipico modulo lineare con vite a ricircolo di sfere utilizza una o più guide profilate con pattini di guida a ricircolo. Il binario di guida e i blocchi svolgono diverse funzioni importanti:
- Sostenere il peso del carrello e del pezzo
- Resistere ai carichi radiali e laterali
- Resistere ai momenti di beccheggio, imbardata e rollio
- Mantenere l'allineamento del carrello
- Impedire la rotazione della chiocciola
- Ridurre i movimenti laterali indesiderati
- Migliorare la rigidità strutturale complessiva
La vite a ricircolo di sfere e la guida lineare svolgono quindi ruoli diversi ma complementari.
La vite a ricircolo di sfere fornisce la forza motrice, mentre il binario di guida definisce e supporta il percorso del movimento lineare.
Se il sistema di guida è disallineato, contaminato, scarsamente lubrificato o installato in modo errato, il motore deve superare una resistenza aggiuntiva. Ciò può causare movimenti irregolari, aumento del rumore, errori di posizionamento, surriscaldamento o allarmi dei servo.
Come si muove il carrello lungo il modulo
Il carrello è la piattaforma mobile su cui è montato il carico della macchina, l'attrezzatura, la pinza, il sensore, la testa di erogazione o altri strumenti.
All'interno del modulo, il carrello è collegato sia alla chiocciola che ai pattini della guida lineare.
Quando la chiocciola si muove assialmente:
- L'alloggiamento della chiocciola trasferisce la forza al carrello.
- I blocchi di guida rotolano lungo la rotaia di guida.
- Il carrello segue la rotaia in una linea retta controllata.
- Il carico montato si sposta nella posizione comandata.
La rigidità della connessione tra l'alloggiamento della chiocciola, il carrello e i blocchi di guida influisce sulla risposta dinamica del modulo completo.
Elementi di fissaggio allentati, rigidità strutturale insufficiente o sporgenza eccessiva possono ridurre la precisione anche quando la vite a ricircolo di sfere stessa è prodotta con un grado di alta precisione.
Cuscinetti di supporto per viti a ricircolo di sfere e stabilità assiale
La vite a ricircolo di sfere rotante deve essere supportata da cuscinetti su una o entrambe le estremità.
La disposizione dei cuscinetti controlla il movimento assiale della vite, supporta i carichi radiali generati durante la rotazione e aiuta a mantenere l'allineamento.
Una progettazione di moduli comune include:
- Un'estremità fissa con cuscinetti a contatto angolare
- Un'estremità supportata o flottante con un cuscinetto radiale
L'estremità fissa resiste alla forza assiale in entrambe le direzioni e stabilisce la posizione assiale della vite. L'estremità supportata aiuta a controllare il movimento radiale consentendo al tempo stesso un'espansione termica limitata.
Le configurazioni di supporto comuni includono:
- Fisso-supportato
- Fisso-fisso
- Fisso gratuito
La costruzione a supporto fisso è ampiamente utilizzata nei moduli standardizzati con viti a ricircolo di sfere perché fornisce un equilibrio pratico tra rigidità, capacità di velocità e complessità di assemblaggio.
Un precarico errato dei cuscinetti, dadi di bloccaggio allentati o cuscinetti di supporto danneggiati possono introdurre errori di movimento assiale, vibrazioni ed errori di posizionamento.
Come il motore aziona la vite a ricircolo di sfere
La vite a ricircolo di sfere può essere azionata da un servomotore o da un motore passo-passo. Il motore è comunemente montato ad un'estremità del modulo e collegato alla vite tramite un giunto flessibile.
Il giunto trasferisce la coppia compensando un piccolo disallineamento di installazione tra l'albero motore e l'albero della vite.
Il percorso di guida completo è:
Controller → Driver motore → Motore → Accoppiamento → Vite a ricircolo di sfere → Dado a ricircolo di sfere → Carrello
L'accoppiamento diretto è comune perché fornisce una struttura compatta, elevata rigidità di trasmissione e risposta al movimento prevedibile.
Alcuni sistemi utilizzano una cinghia di distribuzione e una puleggia tra il motore e la vite. Questa disposizione può essere scelta quando:
- Il motore deve essere installato parallelamente al modulo.
- La lunghezza totale del modulo deve essere ridotta.
- È richiesto un rapporto di trasmissione.
- Il motore deve essere allontanato dall'asse della vite.
La trasmissione a cinghia aggiuntiva introduce più componenti e può influire sulla rigidità torsionale, ma può fornire una maggiore flessibilità di installazione.
Servocontrollo in un modulo lineare con vite a ricircolo di sfere
Un modulo vite a ricircolo di sfere servoazionato combina il sistema di trasmissione meccanica con un sistema di controllo elettronico a circuito chiuso.
Il servocontrollore riceve un comando di posizione target, velocità o coppia da un controller logico programmabile,controllore di movimento, sistema di controllo numerico computerizzato o computer industriale.
Il controller calcola quindi il movimento richiesto del motore e invia i comandi al servoazionamento.
Il servosistema normalmente controlla tre cicli nidificati:
- Anello di corrente o di coppia
- Anello di velocità
- Anello di posizione
Il circuito di corrente regola la coppia del motore, il circuito di velocità regola la velocità di rotazione e il circuito di posizione regola la posizione di movimento finale.
Regolando continuamente la potenza del motore, il servosistema consente al carrello di seguire un profilo di movimento programmato che include:
- Posizione di destinazione
- Velocità massima
- Accelerazione
- Decelerazione
- Controllo degli scatti
- Tolleranza di posizionamento
Ciò consente avviamenti fluidi, arresti controllati e posizionamenti accurati senza fare affidamento solo sui finecorsa meccanici.
Come funziona il feedback di posizione
Il feedback della posizione consente al sistema di controllo di determinare se il modulo ha raggiunto la posizione comandata.
La maggior parte dei servomotori include un encoder rotativo che misura la posizione angolare dell'albero motore. Poiché la relazione tra rotazione della vite e corsa lineare è nota, il controller può calcolare la posizione teorica del carrello dal segnale dell'encoder.
Ad esempio, quando il passo della vite a ricircolo di sfere è noto, il controller converte i conteggi dell'encoder del motore in spostamento lineare.
Questo tipo di sistema è comunemente chiamato sistema di controllo ad anello semichiuso perché l'encoder misura direttamente la rotazione del motore anziché la posizione effettiva del carrello.
Feedback di posizione a circuito semichiuso
In un sistema a circuito semichiuso, il dispositivo di feedback è installato sul motore.
Il controller presuppone che l'accoppiamento, la vite, il dado e il carrello seguano accuratamente il movimento del motore. Questo metodo è ampiamente utilizzato perché è compatto, affidabile ed economico.
Tuttavia, alcuni errori meccanici potrebbero rimanere al di fuori del ciclo di feedback, tra cui:
- Errore di guida della vite a ricircolo di sfere
- Dilatazione termica
- Deformazione dell'accoppiamento
- Movimento dei cuscinetti
- Deflessione strutturale
- Gioco residuo
Feedback di posizione a circuito completamente chiuso
In un sistema a circuito completamente chiuso, un encoder lineare o una scala lineare misura direttamente la posizione effettiva del carrello.
Il controllore confronta la posizione comandata con la posizione reale del carrello e compensa gli errori nell'intera catena di trasmissione meccanica.
Il controllo a circuito completamente chiuso può migliorare la precisione di posizionamento assoluta in applicazioni impegnative come:
- Apparecchiature per semiconduttori
- Sistemi di ispezione di precisione
- Apparecchiature per l'allineamento ottico
- Sistemi di lavorazione ad alta precisione
- Automazione del laboratorio
Tuttavia, un sistema a circuito completamente chiuso richiede una messa a punto più attenta poiché le vibrazioni meccaniche, la bassa rigidità strutturale o una scarsa installazione del feedback possono causare instabilità del controllo.
Sequenza di movimento completa di un modulo con vite a sfere servoazionata
Un ciclo di posizionamento completo solitamente segue questa sequenza:
- Il controller della macchina invia un comando di posizione target.
- Il servoazionamento calcola il movimento richiesto del motore.
- Il motore accelera secondo il profilo di movimento programmato.
- L'accoppiamento fa ruotare la vite a ricircolo di sfere.
- Le sfere a ricircolo trasmettono la forza alla chiocciola.
- La chiocciola a ricircolo di sfere guida il carrello lungo la guida lineare.
- L'encoder segnala continuamente la posizione e la velocità del motore.
- Il controller regola la corrente del motore per ridurre l'errore di inseguimento.
- Il motore decelera mentre il carrello si avvicina al target.
- Il carrello si ferma entro la tolleranza di posizionamento definita.
- Il servomotore mantiene la coppia di mantenimento per resistere ai disturbi esterni.
Questo ciclo può verificarsi ripetutamente in frazioni di secondo nelle apparecchiature di automazione ad alta velocità.
Cosa determina la precisione del posizionamento?
La precisione di posizionamento finale di un modulo lineare con vite a ricircolo di sfere è influenzata dal sistema di movimento completo, non solo dal grado di precisione della vite.
I fattori importanti includono:
- Precisione del passo della vite a ricircolo di sfere
- Gioco assiale
- Precarico della chiocciola
- Supportare la rigidità del cuscinetto
- Rigidità torsionale dell'accoppiamento
- Precisione della guida lineare
- Rettilineità del profilo di base
- Rigidità del carrello
- Risoluzione dell'encoder del motore
- Qualità della regolazione del servo
- Variazione di temperatura
- Distribuzione del carico
- Allineamento dell'installazione
Una vite a ricircolo di sfere ad alta precisione non può garantire un'elevata precisione del sistema se la base del modulo viene deformata durante l'installazione o se il carico crea un'eccessiva deformazione strutturale.
Precisione e ripetibilità di posizionamento
La precisione e la ripetibilità del posizionamento sono indicatori di prestazione correlati ma diversi.
Precisione di posizionamentodescrive quanto la posizione effettiva del carrello corrisponde alla posizione comandata lungo la corsa di lavoro.
Ripetibilitàdescrive la coerenza con cui il carrello ritorna nella stessa posizione in condizioni operative ripetute.
Un modulo può avere un'eccellente ripetibilità ma contenere comunque un errore sistematico di guida. In tal caso, il modulo ritorna ogni volta quasi nella stessa posizione, ma tale posizione potrebbe differire leggermente dalle coordinate comandate.
La compensazione dell'errore di anticipo nel controller può migliorare la precisione di posizionamento assoluta quando l'errore viene misurato e registrato.
Come l'inversione di direzione influisce sul movimento
L'inversione di direzione è un test importante per le prestazioni della trasmissione delle viti a ricircolo di sfere.
Quando il motore cambia direzione, cambia direzione anche la forza che agisce sulla vite, sul dado, sui cuscinetti di supporto e sul giunto.
Se il sistema presenta gioco assiale o deformazione strutturale, il motore potrebbe ruotare leggermente prima che il carrello inizi a muoversi nella direzione opposta.
Il corretto precarico della chiocciola, il precarico del cuscinetto e le connessioni meccaniche rigide riducono questa perdita di movimento.
Il servocontrollo può compensare alcuni errori prevedibili, ma la rigidità meccanica rimane essenziale per un posizionamento bidirezionale stabile.
Lubrificazione nel meccanismo di lavoro
La lubrificazione forma una pellicola protettiva tra le sfere e le piste. Sebbene le viti a ricircolo di sfere utilizzino il contatto volvente, nei punti di contatto è ancora presente una sollecitazione di contatto locale molto elevata.
Una corretta lubrificazione aiuta a:
- Ridurre l'attrito e l'usura
- Controllare la temperatura operativa
- Prevenire la corrosione
- Ridurre il rumore
- Proteggere la superficie della pista
- Estendere la vite a ricircolo di sfere e prolungare la durata
Una lubrificazione insufficiente può aumentare l'attrito, danneggiare le piste e interferire con la circolazione regolare delle sfere.
Un lubrificante eccessivo può anche aumentare la resistenza, soprattutto ad alta velocità. Il tipo, la quantità e l'intervallo di rifornimento del lubrificante devono pertanto corrispondere alla velocità, al carico, alla corsa, all'ambiente e al ciclo di lavoro del modulo.
Dilatazione termica ed errore di posizionamento
Il calore è generato dall'attrito del cuscinetto, dal precarico della chiocciola, dal movimento del blocco guida, dalla resistenza della tenuta e dal funzionamento del motore.
All'aumentare della temperatura della vite a ricircolo di sfere, la vite si espande lungo la sua lunghezza. Questa espansione può modificare la relazione tra la rotazione della vite e la posizione effettiva del carrello.
L'errore termico diventa più importante in:
- Moduli a corsa lunga
- Funzionamento ad alta velocità
- Attrezzature per cicli di lavoro elevati
- Applicazioni di misura di precisione
- Sistemi con grandi variazioni di temperatura
L'errore termico può essere ridotto attraverso una corretta lubrificazione, un adeguato precarico, un'accelerazione controllata, la stabilizzazione della temperatura, il raffreddamento della vite e la compensazione del software.
Modulo lineare con vite a ricircolo di sfere e vite di comando convenzionale
Sia le viti a ricircolo di sfere che le viti a comando convenzionali convertono il movimento rotatorio in movimento lineare, ma i loro meccanismi di contatto sono diversi.
| Caratteristica | Vite a ricircolo di sfere | Vite di comando convenzionale |
|---|---|---|
| Meccanismo di contatto | Contatto rotante | Contatto scorrevole |
| Efficienza della trasmissione | Alto | Inferiore |
| Precisione di posizionamento | Alto | Moderare |
| Controllo del gioco | Può utilizzare il precarico di precisione | Di solito più difficile da eliminare |
| Velocità operativa | Adatto per velocità più elevate | Generalmente adatto per velocità inferiori |
| Costo | Più alto | Inferiore |
| Capacità autobloccante | Di solito non autobloccante | Può essere autobloccante a seconda dell'angolo di attacco |
I moduli con viti a ricircolo di sfere vengono generalmente selezionati quando la precisione di posizionamento, la ripetibilità, l'efficienza e le prestazioni dinamiche sono importanti.
Problemi operativi comuni relativi al principio di funzionamento
Comprendere il principio di funzionamento aiuta gli ingegneri a identificare la fonte del funzionamento anomalo.
Rumore anomalo
Un rumore anomalo può essere causato da lubrificazione insufficiente, contaminazione, sfere danneggiate, sistema di ritorno difettoso, usura dei cuscinetti o cattivo allineamento.
Aumento del carico del motore
Una corrente del motore più elevata può indicare un precarico eccessivo, un disallineamento della guida, cuscinetti danneggiati, una lubrificazione inadeguata o un carrello sovraccarico.
Errore di posizionamento
L'errore di posizionamento può derivare da accoppiamenti allentati, movimento assiale del cuscinetto, errore di guida della vite, dilatazione termica, deformazione strutturale o parametri del servo errati.
Vibrazioni durante l'accelerazione
Possono verificarsi vibrazioni quando l'accelerazione è troppo elevata, il modulo manca di rigidità, la vite si avvicina alla velocità critica o il guadagno del servo non è regolato correttamente.
Inversione di direzione instabile
Un'inversione instabile può indicare gioco residuo, componenti di montaggio allentati, precarico insufficiente o eccessiva deformazione elastica nel sistema di trasmissione.
Applicazioni del principio di funzionamento della vite a ricircolo di sfere
I moduli lineari con viti a ricircolo di sfere sono ampiamente utilizzati nei sistemi di automazione che richiedono un posizionamento accurato e ripetibile.
Le applicazioni tipiche includono:
- Assemblaggio di componenti elettronici
- Apparecchiature per la lavorazione dei semiconduttori
- Sistemi di ispezione visiva
- Marcatura laser e lavorazione laser
- Attrezzature per il dosaggio di precisione
- Automazione del laboratorio
- Produzione di dispositivi medici
- Sistemi di carico e scarico CNC
- Attrezzature per la produzione di batterie al litio
- Sistemi di misurazione automatizzati
- Attrezzature pick-and-place
- MultiasseRobot cartesiani
Il passo della vite, le dimensioni del motore, la configurazione della guida, il livello di precarico e il sistema di feedback possono essere adattati ai requisiti di velocità, carico e precisione di ciascuna applicazione.
Domande frequenti
Come funziona un modulo lineare con vite a ricircolo di sfere?
Un motore fa ruotare la vite a ricircolo di sfere attraverso un accoppiamento. Le sfere a ricircolo rotolano tra la vite e la chiocciola, convertendo la rotazione della vite in movimento assiale della chiocciola. La chiocciola aziona un carrello supportato e guidato da un sistema di guida lineare.
Perché vengono utilizzate le sfere tra la vite e il dado?
Le sfere sostituiscono la maggior parte dell'attrito radente con l'attrito volvente. Ciò migliora l'efficienza della trasmissione, riduce l'usura e consente movimenti più fluidi e precisi.
Qual è lo scopo del ricircolo delle sfere?
Il sistema di ricircolo riporta le sfere dalla fine della pista caricata al suo inizio. Ciò crea un circuito chiuso che consente la rotazione continua della vite e un movimento illimitato all'interno della corsa utile.
La vite a ricircolo di sfere supporta il carico del carrello?
La vite a ricircolo di sfere fornisce principalmente la forza motrice assiale. Il sistema di guida lineare dovrebbe supportare carichi radiali, forze laterali e momenti ribaltanti.
Cosa significa il passo della vite a ricircolo di sfere?
Il passo della vite a ricircolo di sfere è la distanza assiale percorsa dalla chiocciola durante un giro completo della vite. Un passo più grande generalmente produce una velocità più elevata, mentre un passo più piccolo generalmente fornisce un maggiore vantaggio meccanico e uno spostamento più fine per giro.
Perché viene utilizzato il precarico nella chiocciola di una vite a ricircolo di sfere?
Il precarico riduce il gioco assiale e migliora la rigidità, la ripetibilità e le prestazioni di posizionamento bidirezionale. È opportuno evitare un precarico eccessivo perché può aumentare l'attrito, il calore e l'usura.
Un modulo con vite a ricircolo di sfere può sostenere un carico verticale quando viene interrotta l'alimentazione?
Le viti a ricircolo di sfere sono normalmente altamente efficienti e solitamente non sono autobloccanti. Un sistema verticale può richiedere un freno motore, un contrappeso o un dispositivo di sicurezza meccanico per impedire il movimento incontrollato verso il basso.
Qual è la differenza tra il controllo ad anello semichiuso e quello ad anello completamente chiuso?
Un sistema a circuito semichiuso stima la posizione del carrello dall'encoder del motore. Un sistema a circuito completamente chiuso utilizza una scala lineare per misurare direttamente la posizione effettiva del carrello.
Conclusione
ILprincipio di funzionamento del modulo lineare con vite a ricircolo di sferesi basa sulla conversione della rotazione del motore in movimento lineare attraverso una vite di precisione, una chiocciola a ricircolo di sfere e un meccanismo a ricircolo di sfere.
Mentre la vite ruota, le sfere rotolano attraverso la pista elicoidale e trasferiscono la forza assiale alla chiocciola. La chiocciola guida il carrello, mentre la guida lineare supporta il carico e mantiene un percorso di movimento stabile.
Il passo della vite a ricircolo di sfere determina la relazione tra la velocità di rotazione e la corsa lineare. Il precarico riduce il gioco assiale e migliora la rigidità, mentre i cuscinetti di supporto mantengono la stabilità della vite. Il servocontrollo e il feedback della posizione consentono al sistema meccanico di seguire comandi di movimento precisi e correggere le deviazioni di posizionamento.
Poiché tutti questi componenti lavorano insieme, le prestazioni di un modulo lineare con vite a ricircolo di sfere dipendono dal sistema completo piuttosto che da ogni singola parte. La corretta selezione delle viti, il dimensionamento della guida, il precarico, la lubrificazione, l'allineamento dell'installazione e la messa a punto del servo sono essenziali per ottenere un movimento lineare accurato, fluido e affidabile.
