 español

Amódulo lineal de husillo de bolasEs un dispositivo de movimiento lineal de precisión que convierte el movimiento giratorio de un motor en un movimiento lineal controlado. La conversión se logra mediante la interacción entre un eje de husillo de bolas, una tuerca de bolas y una serie de bolas de acero en recirculación.
A diferencia de un tornillo deslizante ordinario, un husillo de bolas utiliza un contacto rodante entre el tornillo y la tuerca. Este mecanismo de rodamiento reduce significativamente la fricción, mejora la eficiencia de la transmisión y permite que el módulo logre una alta precisión de posicionamiento, un movimiento suave y una repetibilidad confiable.
Sin embargo, el completoPrincipio de funcionamiento del módulo lineal de husillo de bolasimplica más que solo el tornillo y la tuerca. El motor, el acoplamiento, los soportes de los cojinetes, la guía lineal, el carro, el sistema de precarga, el servocontrolador y el dispositivo de retroalimentación de posición trabajan juntos para formar un sistema de movimiento lineal controlado.
Este artículo explica cómo un módulo lineal de husillo de bolas convierte la rotación del motor en un movimiento lineal preciso, cómo funciona el mecanismo de recirculación de bolas y cómo el servocontrol y la retroalimentación de posición mejoran el rendimiento del posicionamiento.
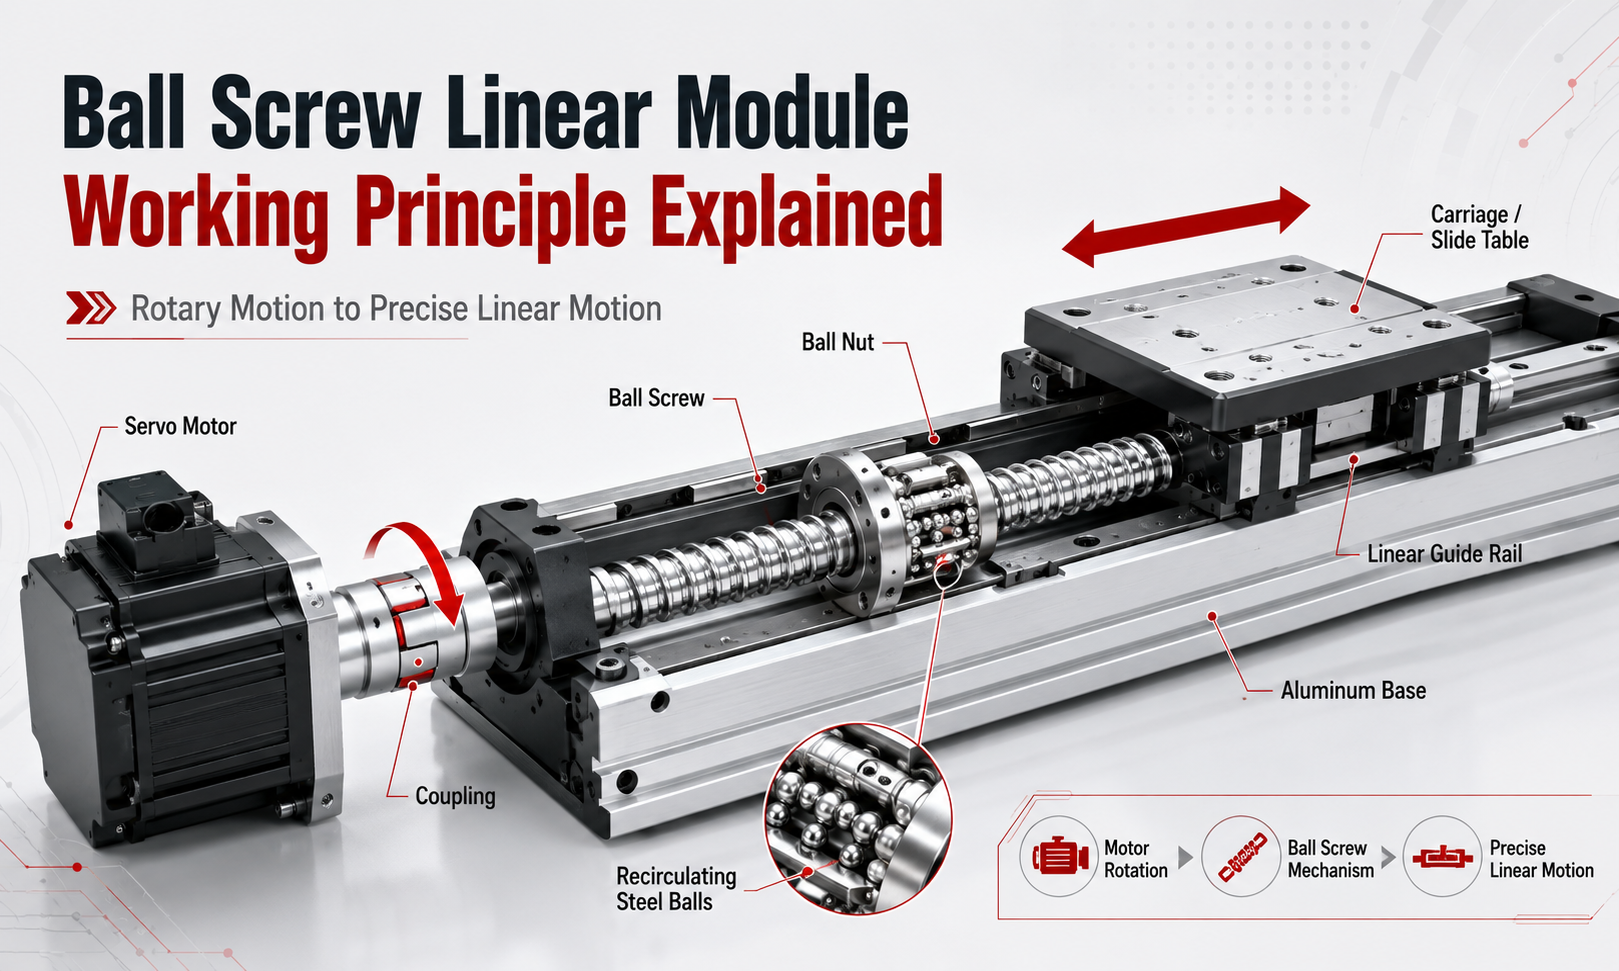
¿Cuál es el principio de funcionamiento básico de un módulo lineal de husillo de bolas?
El principio de funcionamiento básico de un módulo lineal de husillo de bolas se puede resumir de la siguiente manera:
- El controlador envía un comando de movimiento al servomotor o al motor paso a paso.
- El motor genera movimiento giratorio y par.
- El acoplamiento transfiere la rotación del motor al eje del husillo de bolas.
- El husillo de bolas gira dentro de la tuerca de bolas.
- Las bolas recirculantes ruedan entre las ranuras del tornillo y de la tuerca.
- La tuerca de bolas se mueve axialmente a lo largo del tornillo giratorio.
- El carro conectado a la tuerca se mueve a lo largo de la guía lineal.
- El codificador o escala lineal mide la posición real del movimiento.
- El controlador compara la posición ordenada con la posición real y corrige cualquier desviación.
En la mayoría de los husillos de bolasmódulos lineales, el eje del tornillo gira mientras se impide que gire la tuerca de bolas. Debido a que la tuerca no puede girar, la geometría helicoidal del tornillo obliga a la tuerca a moverse en línea recta a lo largo del eje del tornillo.
El carro está conectado mecánicamente a la tuerca de bolas. Como resultado, el movimiento axial de la tuerca se convierte en el movimiento lineal del carro y de la carga montada sobre él.
Conversión de movimiento giratorio a lineal
La función central de un mecanismo de accionamiento de husillo de bolas es convertir la rotación del motor en desplazamiento lineal.
Un servomotor normalmente produce un movimiento giratorio. Este movimiento giratorio por sí solo no puede mover directamente una pieza de trabajo a lo largo de una trayectoria recta. De este modo, el husillo de bolas actúa como convertidor mecánico de movimiento.
La superficie del husillo de bolas contiene una ranura helicoidal mecanizada con precisión. Dentro de la tuerca de bolas se forma una ranura correspondiente. Juntas, estas ranuras crean una pista helicoidal para las bolas de acero.
Cuando el tornillo gira, las bolas ruedan a lo largo de la pista helicoidal. Debido a que la tuerca está restringida contra la rotación, el movimiento de rodadura genera una fuerza axial que mueve la tuerca hacia adelante o hacia atrás.
La dirección del movimiento lineal depende de la dirección de rotación del tornillo:
- Cuando el motor gira en el sentido de las agujas del reloj, el carro se mueve en una dirección.
- Cuando el motor gira en sentido antihorario, el carro se mueve en la dirección opuesta.
La dirección exacta depende de la orientación del hilo, la instalación del motor y la definición de las coordenadas de la máquina.
Cómo funcionan juntos el husillo de bolas y la tuerca
El eje del husillo de bolas y la tuerca de bolas son los componentes principales de la transmisión dentro del módulo lineal.
El eje del tornillo proporciona la pista helicoidal giratoria, mientras que la tuerca sostiene las bolas en recirculación y convierte su movimiento de rodadura en desplazamiento axial. La ranura del tornillo, la ranura de la tuerca y las bolas deben tener una geometría cuidadosamente controlada para lograr una transmisión suave y precisa.
Cuando se aplica torque al tornillo, la fuerza de contacto pasa a través de la siguiente ruta de transmisión:
Motor → Acoplamiento → Husillo de bolas → Bolas de acero → Tuerca de bolas → Carro → Carga
Las bolas transfieren fuerza entre el tornillo y la tuerca mediante contacto rodante. Debido a que las bolas ruedan en lugar de deslizarse, el coeficiente de fricción es mucho menor que el de un husillo convencional.
Esto permite que un módulo lineal de husillo de bolas proporcione:
- Alta eficiencia de transmisión mecánica
- Baja resistencia inicial
- Movimiento suave a baja velocidad
- Posicionamiento bidireccional preciso
- Desgaste reducido entre el tornillo y la tuerca.
- Larga vida útil con una lubricación adecuada
La tuerca de bolas normalmente está conectada al carro móvil a través de una carcasa de tuerca o un bloque de montaje. Esta conexión debe tener la rigidez suficiente para que la fuerza axial generada por la tuerca pueda transmitirse al carro sin deformarse excesivamente.
Cómo funciona el mecanismo de recirculación de bolas
El mecanismo de recirculación de bolas es la característica que define un husillo de bolas.
Se colocan bolas de acero entre las ranuras helicoidales del tornillo y la tuerca. A medida que el tornillo gira, las bolas ruedan a través de la zona de contacto cargada y transfieren la fuerza axial entre los dos componentes.
Si se permitiera que las bolas siguieran moviéndose a lo largo de la ranura helicoidal sin regresar, eventualmente abandonarían la tuerca. Por tanto, se utiliza un sistema de retorno para hacer circular las bolas de forma continua.
El proceso de circulación se puede dividir en cuatro etapas:
- Las bolas entran en la pista cargada entre el tornillo y la tuerca.
- Ruedan por la zona de contacto mientras transmiten fuerza.
- Al final del recorrido de circulación, un componente de retorno aleja las bolas de la ranura cargada.
- Las bolas viajan a través del pasaje de retorno y vuelven a entrar al inicio de la pista.
Esto crea un circuito de circulación cerrado. Las mismas bolas se mueven continuamente a través de la pista de rodadura de carga y el camino de retorno durante la operación.
Las estructuras de recirculación comunes incluyen:
- Circulación de la tapa final
- Circulación del tubo de retorno
- Circulación interna del deflector
- Circulación del deflector final
Cada diseño de circulación tiene características diferentes en términos de dimensiones de tuercas, ruido de funcionamiento, velocidad permitida, complejidad de fabricación y capacidad de carga.
La circulación suave de la bola es esencial para un funcionamiento confiable. La contaminación, la lubricación insuficiente, los componentes de retorno dañados o el montaje incorrecto pueden interrumpir la trayectoria de la bola y provocar ruidos anormales, vibraciones, aumento de la fricción o fallas prematuras.
Contacto rodante y eficiencia de transmisión
Un tornillo deslizante tradicional se basa en la fricción deslizante entre la rosca del tornillo y la rosca de la tuerca. Por el contrario, un husillo de bolas sustituye la mayor parte de este contacto deslizante por contacto rodante.
Esta diferencia permite que los husillos de bolas alcancen una alta eficiencia mecánica. Dependiendo del diseño y las condiciones de operación, la eficiencia de la transmisión del husillo de bolas normalmente puede exceder el 85% y puede acercarse o exceder el 90%.
La alta eficiencia proporciona varias ventajas prácticas:
- Más par motor se convierte en empuje axial útil.
- Se puede utilizar un motor más pequeño para el mismo requisito de carga.
- Se pierde menos energía en forma de calor por fricción.
- El movimiento es más suave a baja velocidad.
- La inversión de dirección requiere menos fuerza de ruptura.
La alta eficiencia también significa que muchos husillos de bolas no son autoblocantes. Cuando el motor está apagado, una carga vertical puede hacer que el tornillo retroceda y provocar la caída del carro.
Por lo tanto, los módulos de husillo de bolas verticales pueden requerir un freno de motor, un dispositivo de bloqueo mecánico, un mecanismo de contrapeso u otra medida de seguridad.
Avance y paso en el movimiento del husillo de bolas
El avance del husillo de bolas es uno de los parámetros más importantes que afectan el movimiento de un módulo lineal de husillo de bolas.
Dirigirse refiere a la distancia axial que recorre la tuerca de bolas cuando el tornillo completa una revolución completa.
Por ejemplo, si un husillo de bolas tiene un avance de 10 milímetros, una revolución completa del husillo mueve la tuerca aproximadamente 10 milímetros a lo largo del eje.
La relación básica es:
Recorrido lineal = Número de revoluciones del husillo × Avance del husillo de bolas
Si un husillo de bolas con paso de 10 milímetros gira cinco revoluciones, el recorrido lineal teórico es:
5 × 10 mm = 50 mm
Pasoes la distancia axial entre puntos correspondientes en hilos adyacentes. En un tornillo de entrada única, el avance es igual al paso. En un tornillo de múltiples entradas, el avance es igual al paso multiplicado por el número de inicios de rosca.
La ventaja seleccionada afecta directamente a la velocidad, el empuje y la resolución de posicionamiento.
Husillos de bolas de paso pequeño
Un cable más pequeño proporciona menos movimiento lineal por revolución del motor. Generalmente es adecuado para aplicaciones que requieren:
- Resolución de posicionamiento fino
- Alto empuje axial
- Movimiento estable a baja velocidad
- Posicionamiento preciso de carrera corta
Sin embargo, un paso más pequeño requiere más revoluciones del tornillo para lograr el mismo recorrido lineal, lo que puede limitar la velocidad lineal máxima.
Husillos de bolas de paso grande
Un cable más grande produce más movimiento lineal por revolución del motor. Generalmente es adecuado para aplicaciones que requieren:
- Mayor velocidad lineal
- Tiempos de ciclo más rápidos
- Recorrido más largo dentro de un rango de velocidad del motor limitado
Sin embargo, un cable más grande normalmente proporciona una menor ventaja mecánica y puede reducir la resolución de posicionamiento teórico cuando se utilizan el mismo motor y codificador.
Cómo el avance del husillo de bolas afecta la velocidad
The theoretical linear speed of amódulo de husillo de bolascan be calculated from the screw speed and lead:
Velocidad lineal = Velocidad de rotación del husillo × Avance del husillo de bolas
Por ejemplo, si un husillo de bolas con un paso de 10 milímetros gira a 2000 revoluciones por minuto, la velocidad lineal teórica es:
2.000 × 10 mm = 20.000 mm/min
Esto equivale aproximadamente a 333 milímetros por segundo.
La velocidad real permitida puede ser menor debido a la velocidad crítica del tornillo, la capacidad de carga, la velocidad de circulación de la tuerca, la vibración, las condiciones de lubricación y la longitud total de la carrera.
Para módulos de carrera larga, se deben evaluar cuidadosamente el diámetro del tornillo, la longitud sin soporte y la disposición de los soportes. Una velocidad de rotación excesiva puede provocar latigazos, vibraciones e inestabilidad de posicionamiento del tornillo.
Cómo el avance del husillo de bolas afecta el empuje
El par del motor se convierte en empuje axial a través de la geometría helicoidal del husillo de bolas.
Para el mismo par motor, un paso de tornillo más pequeño generalmente produce un mayor empuje axial, mientras que un paso más grande produce una velocidad lineal más alta.
La relación aproximada se puede expresar como:
Empuje axial = Par del motor × 2π × Eficiencia de transmisión ÷ Avance del husillo de bolas
Esta relación explica por qué la selección del paso del husillo de bolas requiere un equilibrio entre velocidad y empuje.
Un ingeniero no debe seleccionar el líder basándose únicamente en la velocidad de desplazamiento deseada. También se deben considerar la masa de la carga, la aceleración, la fuerza externa del proceso, la fricción, la orientación de la instalación y el factor de seguridad.
¿Qué es la precarga del husillo de bolas?
La precarga es una fuerza interna aplicada intencionalmente entre el tornillo, las bolas y la tuerca para reducir o eliminar el juego axial.
Sin precarga, puede existir una pequeña holgura entre los elementos rodantes y las pistas de rodadura. Cuando cambia la dirección del movimiento, el tornillo puede girar ligeramente antes de que la tuerca comience a moverse en la dirección opuesta. Este movimiento perdido se asocia comúnmente con una reacción violenta.
La precarga mantiene las bolas en contacto controlado con ambos lados de la pista. Esto mejora la relación entre la rotación del tornillo y el desplazamiento de la tuerca, especialmente durante el posicionamiento bidireccional.
Los métodos de precarga comunes incluyen:
- Precarga de doble tuerca
- Precarga de bola sobredimensionada
- Precarga de tono compensado
- Precarga de geometría de ranura
Ventajas de la precarga
- Juego axial reducido
- Repetibilidad de posicionamiento mejorada
- Mayor rigidez axial
- Inversión de dirección más estable
- Mejor respuesta durante la aceleración y desaceleración.
Compensaciones de una precarga excesiva
Más precarga no siempre significa mejor rendimiento. Una precarga excesiva puede aumentar:
- Resistencia a la fricción
- Demanda de par del motor
- Temperatura de funcionamiento
- Requisitos de lubricación
- Estrés de contacto en la pista de rodadura
- Riesgo de desgaste prematuro
Por lo tanto, se debe seleccionar la precarga adecuada de acuerdo con la precisión, rigidez, velocidad, ciclo de trabajo y vida útil esperada requeridas.
El papel del sistema de guía lineal
El husillo de bolas genera y transmite fuerza axial, pero no debe usarse como componente principal para soportar cargas radiales, momentos de vuelco o fuerzas laterales externas.
El sistema de guía lineal sostiene el carro y controla su movimiento a lo largo de una trayectoria recta definida.
Un módulo lineal de husillo de bolas típico utiliza uno o más carriles perfilados con bloques guía de recirculación. El riel guía y los bloques realizan varias funciones importantes:
- Soportar el peso del carro y la pieza de trabajo.
- Resiste cargas radiales y laterales.
- Resiste momentos de cabeceo, guiñada y balanceo.
- Mantener la alineación del carro
- Evite que la tuerca de bolas gire
- Reducir el movimiento lateral no deseado
- Mejorar la rigidez estructural general
Por tanto, el husillo de bolas y la guía lineal desempeñan funciones diferentes pero complementarias.
El husillo de bolas proporciona la fuerza motriz, mientras que el carril guía define y soporta la trayectoria del movimiento lineal.
Si el sistema de guía está desalineado, contaminado, mal lubricado o instalado incorrectamente, el motor debe superar una resistencia adicional. Esto puede provocar movimientos desiguales, aumento de ruido, errores de posicionamiento, sobrecalentamiento o alarmas de servo.
Cómo se mueve el carro a lo largo del módulo
El carro es la plataforma móvil sobre la cual se monta la carga de la máquina, el dispositivo, la pinza, el sensor, el cabezal dispensador u otras herramientas.
Dentro del módulo, el carro está conectado tanto a la tuerca de bolas como a los bloques de guía lineal.
Cuando la tuerca de bolas se mueve axialmente:
- La carcasa de la tuerca transfiere fuerza al carro.
- Los bloques guía ruedan a lo largo del carril guía.
- El vagón sigue el carril en línea recta controlada.
- La carga montada se mueve a la posición ordenada.
La rigidez de la conexión entre el alojamiento de la tuerca, el carro y los bloques guía afecta la respuesta dinámica del módulo completo.
Los sujetadores flojos, la rigidez estructural insuficiente o el voladizo excesivo pueden reducir la precisión incluso cuando el husillo de bolas se fabrica con un grado de alta precisión.
Rodamientos de soporte de husillo de bolas y estabilidad axial
El husillo de bolas giratorio debe estar soportado por cojinetes en uno o ambos extremos.
La disposición de rodamientos controla el movimiento axial del tornillo, soporta cargas radiales generadas durante la rotación y ayuda a mantener la alineación.
Un diseño de módulo común incluye:
- Un extremo fijo con rodamientos de contacto angular.
- Un extremo apoyado o flotante con un cojinete radial.
El extremo fijo resiste la fuerza axial en ambas direcciones y establece la posición axial del tornillo. El extremo apoyado ayuda a controlar el movimiento radial al tiempo que permite una expansión térmica limitada.
Las configuraciones de soporte comunes incluyen:
- Con soporte fijo
- Fijo-fijo
- Fijo libre
La construcción con soporte fijo se usa ampliamente en módulos de husillos de bolas estandarizados porque proporciona un equilibrio práctico entre rigidez, capacidad de velocidad y complejidad del ensamblaje.
La precarga incorrecta de los rodamientos, las contratuercas flojas o los rodamientos de soporte dañados pueden introducir movimientos axiales, vibraciones y errores de posicionamiento.
Cómo el motor impulsa el husillo de bolas
El husillo de bolas puede ser accionado por un servomotor o un motor paso a paso. El motor comúnmente se monta en un extremo del módulo y se conecta al tornillo a través de un acoplamiento flexible.
El acoplamiento transfiere torque mientras compensa una pequeña cantidad de desalineación de instalación entre el eje del motor y el eje del tornillo.
La ruta de acceso completa es:
Controlador → Controlador de motor → Motor → Acoplamiento → Husillo de bolas → Tuerca de bolas → Carro
El acoplamiento directo es común porque proporciona una estructura compacta, alta rigidez de transmisión y respuesta de movimiento predecible.
Algunos sistemas utilizan una correa de distribución y una polea entre el motor y el tornillo. Esta disposición podrá optarse cuando:
- El motor debe instalarse paralelo al módulo.
- Se debe reducir la longitud total del módulo.
- Se requiere una relación de transmisión.
- El motor debe alejarse del eje del tornillo.
La transmisión por correa adicional introduce más componentes y puede afectar la rigidez torsional, pero puede proporcionar una mayor flexibilidad de instalación.
Servocontrol en un módulo lineal de husillo de bolas
Un módulo de husillo de bolas servoaccionado combina el sistema de transmisión mecánica con un sistema de control electrónico de circuito cerrado.
El servocontrolador recibe un comando de posición objetivo, velocidad o par de un controlador lógico programable,controlador de movimiento, sistema de control numérico por ordenador o ordenador industrial.
Luego, el controlador calcula el movimiento requerido del motor y envía comandos al servoaccionamiento.
El servosistema normalmente controla tres bucles anidados:
- Bucle de corriente o de par
- bucle de velocidad
- Bucle de posición
El bucle de corriente regula el par del motor, el bucle de velocidad regula la velocidad de rotación y el bucle de posición regula la posición final del movimiento.
Al ajustar continuamente la salida del motor, el servosistema permite que el carro siga un perfil de movimiento programado que incluye:
- Posición objetivo
- Velocidad máxima
- Aceleración
- Desaceleración
- control de sacudidas
- Tolerancia de posicionamiento
Esto permite arranques suaves, paradas controladas y posicionamiento preciso sin depender únicamente de topes finales mecánicos.
Cómo funciona la retroalimentación de posición
La retroalimentación de posición permite que el sistema de control determine si el módulo ha alcanzado la posición ordenada.
La mayoría de los servomotores incluyen un codificador rotatorio que mide la posición angular del eje del motor. Como se conoce la relación entre la rotación del tornillo y el recorrido lineal, el controlador puede calcular la posición teórica del carro a partir de la señal del codificador.
Por ejemplo, cuando se conoce el avance del husillo de bolas, el controlador convierte los recuentos del codificador del motor en desplazamiento lineal.
Este tipo de sistema se denomina comúnmente sistema de control de circuito semicerrado porque el codificador mide directamente la rotación del motor en lugar de la posición real del carro.
Retroalimentación de posición de circuito semicerrado
En un sistema de circuito semicerrado, el dispositivo de retroalimentación está instalado en el motor.
El controlador asume que el acoplamiento, el tornillo, la tuerca y el carro siguen exactamente el movimiento del motor. Este método se utiliza ampliamente porque es compacto, fiable y rentable.
Sin embargo, algunos errores mecánicos pueden permanecer fuera del circuito de retroalimentación, entre ellos:
- Error de avance del husillo de bolas
- Expansión térmica
- Deformación del acoplamiento
- Movimiento del rodamiento
- Deflexión estructural
- Juego residual
Retroalimentación de posición de circuito cerrado completo
En un sistema de circuito cerrado completo, un codificador lineal o una escala lineal mide directamente la posición real del carro.
El controlador compara la posición ordenada con la posición real del carro y compensa los errores en toda la cadena de transmisión mecánica.
El control de bucle cerrado completo puede mejorar la precisión absoluta del posicionamiento en aplicaciones exigentes como:
- Equipos semiconductores
- Sistemas de inspección de precisión
- Equipo de alineación óptica.
- Sistemas de mecanizado de alta precisión
- Automatización de laboratorio
Sin embargo, un sistema de circuito cerrado requiere un ajuste más cuidadoso porque la vibración mecánica, la baja rigidez estructural o una mala instalación de retroalimentación pueden causar inestabilidad en el control.
Secuencia de movimiento completa de un módulo de husillo de bolas servoaccionado
Un ciclo de posicionamiento completo suele seguir esta secuencia:
- El controlador de la máquina envía un comando de posición objetivo.
- El servoaccionamiento calcula el movimiento requerido del motor.
- El motor acelera según el perfil de movimiento programado.
- El acoplamiento hace girar el husillo de bolas.
- Las bolas recirculantes transmiten fuerza a la tuerca de bolas.
- La tuerca de bolas impulsa el carro a lo largo de la guía lineal.
- El codificador informa continuamente la posición y velocidad del motor.
- El controlador ajusta la corriente del motor para reducir el error de seguimiento.
- El motor desacelera a medida que el carro se acerca al objetivo.
- El carro se detiene dentro de la tolerancia de posicionamiento definida.
- El servomotor mantiene el par de retención para resistir perturbaciones externas.
Este ciclo puede ocurrir repetidamente en fracciones de segundo en equipos de automatización de alta velocidad.
¿Qué determina la precisión del posicionamiento?
La precisión del posicionamiento final de un módulo lineal de husillo de bolas está influenciada por el sistema de movimiento completo, no solo por el grado de precisión del husillo.
Los factores importantes incluyen:
- Precisión del avance del husillo de bolas
- Juego axial
- Precarga de tuerca de bolas
- Rigidez del rodamiento de soporte
- Rigidez torsional del acoplamiento
- Precisión de la guía lineal
- Rectitud del perfil base
- Rigidez del carro
- Resolución del codificador del motor
- Calidad de ajuste del servo
- Variación de temperatura
- Distribución de carga
- Alineación de instalación
Un husillo de bolas de alta precisión no puede garantizar una alta precisión del sistema si la base del módulo se deforma durante la instalación o si la carga crea una deformación estructural excesiva.
Precisión de posicionamiento y repetibilidad
La precisión del posicionamiento y la repetibilidad son indicadores de rendimiento relacionados pero diferentes.
Precisión de posicionamientodescribe en qué medida la posición real del carro coincide con la posición ordenada a lo largo de la carrera de trabajo.
RepetibilidadDescribe la consistencia con la que el carro regresa a la misma posición bajo condiciones de operación repetidas.
Un módulo puede tener una repetibilidad excelente pero aun así contener un error de avance sistemático. En tal caso, el módulo regresa casi a la misma ubicación cada vez, pero esa ubicación puede diferir ligeramente de la coordenada ordenada.
La compensación del error de avance en el controlador puede mejorar la precisión absoluta del posicionamiento cuando se mide y registra el error.
Cómo la inversión de dirección afecta el movimiento
La inversión de dirección es una prueba importante del rendimiento de la transmisión del husillo de bolas.
Cuando el motor cambia de dirección, la fuerza que actúa sobre el tornillo, la tuerca, los cojinetes de soporte y el acoplamiento también cambia de dirección.
Si el sistema contiene juego axial o deformación estructural, el motor puede girar ligeramente antes de que el carro comience a moverse en la dirección opuesta.
La precarga adecuada de la tuerca de bolas, la precarga del rodamiento y las conexiones mecánicas rígidas reducen este movimiento perdido.
El servocontrol puede compensar algunos errores predecibles, pero la rigidez mecánica sigue siendo esencial para un posicionamiento bidireccional estable.
Lubricación en el mecanismo de trabajo.
La lubricación forma una película protectora entre las bolas y las pistas de rodadura. Aunque los husillos de bolas utilizan contacto rodante, todavía existen tensiones de contacto locales muy altas en los puntos de contacto.
Una correcta lubricación ayuda a:
- Reducir la fricción y el desgaste.
- Controlar la temperatura de funcionamiento
- Prevenir la corrosión
- Reducir el ruido
- Proteger la superficie de la pista de rodadura
- Prolonga la vida útil del husillo de bolas y de la guía
Una lubricación insuficiente puede aumentar la fricción, dañar las pistas de rodadura e interferir con la circulación suave de las bolas.
El exceso de lubricante también puede aumentar la resistencia, especialmente a alta velocidad. Por lo tanto, el tipo, la cantidad y el intervalo de reposición de lubricante deben coincidir con la velocidad, la carga, la carrera, el entorno y el ciclo de trabajo del módulo.
Error de posicionamiento y expansión térmica
El calor se genera por la fricción del rodamiento, la precarga de la tuerca de bolas, el movimiento del bloque guía, la resistencia del sellado y el funcionamiento del motor.
A medida que aumenta la temperatura del husillo de bolas, el husillo se expande a lo largo de su longitud. Esta expansión puede cambiar la relación entre la rotación del tornillo y la posición real del carro.
El error térmico se vuelve más importante en:
- Módulos de carrera larga
- Operación de alta velocidad
- Equipos de alto ciclo de trabajo
- Aplicaciones de medición de precisión
- Sistemas con grandes variaciones de temperatura.
El error térmico se puede reducir mediante una lubricación adecuada, una precarga adecuada, una aceleración controlada, una estabilización de la temperatura, un enfriamiento del tornillo y una compensación de software.
Módulo lineal de husillo de bolas versus husillo convencional
Tanto los husillos de bolas como los husillos convencionales convierten el movimiento giratorio en movimiento lineal, pero sus mecanismos de contacto son diferentes.
| Característica | Husillo de bolas | Husillo convencional |
|---|---|---|
| Mecanismo de contacto | contacto rodante | Contacto deslizante |
| Eficiencia de transmisión | Alto | Más bajo |
| Precisión de posicionamiento | Alto | Moderado |
| Control de reacción | Puede usar precarga de precisión | Generalmente es más difícil de eliminar. |
| Velocidad de funcionamiento | Adecuado para mayor velocidad | Generalmente adecuado para velocidades más bajas. |
| Costo | Más alto | Más bajo |
| Capacidad de autobloqueo | Generalmente no es autoblocante | Puede ser autoblocante dependiendo del ángulo de avance. |
Los módulos de husillo de bolas generalmente se seleccionan cuando la precisión del posicionamiento, la repetibilidad, la eficiencia y el rendimiento dinámico son importantes.
Problemas operativos comunes relacionados con el principio de funcionamiento
Comprender el principio de funcionamiento ayuda a los ingenieros a identificar el origen del funcionamiento anormal.
Ruido anormal
El ruido anormal puede deberse a una lubricación insuficiente, contaminación, bolas dañadas, un sistema de retorno defectuoso, desgaste de los rodamientos o una mala alineación.
Mayor carga del motor
Una corriente de motor más alta puede indicar una precarga excesiva, desalineación de la guía, cojinetes dañados, lubricación inadecuada o un carro sobrecargado.
Error de posicionamiento
El error de posicionamiento puede deberse a acoplamientos flojos, movimiento axial del cojinete, error en el avance del tornillo, expansión térmica, deformación estructural o parámetros servo incorrectos.
Vibración durante la aceleración
La vibración puede ocurrir cuando la aceleración es demasiado alta, el módulo carece de rigidez, el tornillo se acerca a su velocidad crítica o la ganancia del servo está mal ajustada.
Inversión de dirección inestable
La inversión inestable puede indicar juego residual, componentes de montaje sueltos, precarga insuficiente o deformación elástica excesiva en el sistema de transmisión.
Aplicaciones del principio de funcionamiento del husillo de bolas
Los módulos lineales de husillo de bolas se utilizan ampliamente en sistemas de automatización que requieren un posicionamiento preciso y repetible.
Las aplicaciones típicas incluyen:
- Ensamblaje de componentes electrónicos
- Equipos de procesamiento de semiconductores.
- Sistemas de inspección por visión
- Marcado láser y procesamiento láser.
- Equipos dispensadores de precisión
- Automatización de laboratorio
- Fabricación de dispositivos médicos
- Sistemas de carga y descarga CNC
- Equipo de producción de baterías de litio.
- Sistemas de medición automatizados
- Equipos de recogida y colocación
- Multiejerobots cartesianos
El paso del tornillo, el tamaño del motor, la configuración de la guía, el nivel de precarga y el sistema de retroalimentación se pueden adaptar a los requisitos de velocidad, carga y precisión de cada aplicación.
Preguntas frecuentes
¿Cómo funciona un módulo lineal de husillo de bolas?
Un motor hace girar el husillo de bolas a través de un acoplamiento. Las bolas de recirculación ruedan entre el tornillo y la tuerca de bolas, convirtiendo la rotación del tornillo en movimiento axial de la tuerca. La tuerca acciona un carro que está soportado y guiado por un sistema de guía lineal.
¿Por qué se utilizan bolas entre el tornillo y la tuerca?
Las bolas reemplazan la mayor parte de la fricción por deslizamiento por fricción por rodadura. Esto mejora la eficiencia de la transmisión, reduce el desgaste y permite un movimiento más suave y preciso.
¿Cuál es el propósito de la recirculación de bolas?
El sistema de recirculación devuelve las bolas desde el final de la pista cargada hasta su inicio. Esto crea un circuito cerrado que permite la rotación continua del tornillo y un movimiento ilimitado dentro de la carrera utilizable.
¿El husillo de bolas soporta la carga del carro?
El husillo de bolas proporciona principalmente fuerza motriz axial. El sistema de guía lineal debe soportar cargas radiales, fuerzas laterales y momentos de vuelco.
¿Qué significa el avance del husillo de bolas?
El avance del husillo de bolas es la distancia axial que recorre la tuerca durante una revolución completa del husillo. Un paso más grande generalmente produce una mayor velocidad, mientras que un paso más pequeño generalmente proporciona una mayor ventaja mecánica y un desplazamiento más fino por revolución.
¿Por qué se utiliza precarga en una tuerca de husillo de bolas?
La precarga reduce el juego axial y mejora la rigidez, la repetibilidad y el rendimiento de posicionamiento bidireccional. Se debe evitar una precarga excesiva porque puede aumentar la fricción, el calor y el desgaste.
¿Puede un módulo de husillo de bolas soportar una carga vertical cuando se corta la alimentación?
Los husillos de bolas suelen ser muy eficientes y no suelen ser autoblocantes. Un sistema vertical puede requerir un freno de motor, un contrapeso o un dispositivo de seguridad mecánico para evitar el movimiento descendente incontrolado.
¿Cuál es la diferencia entre el control de circuito semicerrado y el de circuito completamente cerrado?
Un sistema de circuito semicerrado estima la posición del carro a partir del codificador del motor. Un sistema de circuito cerrado completo utiliza una escala lineal para medir directamente la posición real del carro.
Conclusión
ElPrincipio de funcionamiento del módulo lineal de husillo de bolasSe basa en convertir la rotación del motor en movimiento lineal a través de un mecanismo de tornillo de precisión, tuerca de bolas y recirculación de bolas.
A medida que el tornillo gira, las bolas ruedan a través de la pista helicoidal y transfieren fuerza axial a la tuerca. La tuerca impulsa el carro, mientras que la guía lineal soporta la carga y mantiene una trayectoria de movimiento estable.
El avance del husillo de bolas determina la relación entre la velocidad de rotación y el recorrido lineal. La precarga reduce el juego axial y mejora la rigidez, mientras que los cojinetes de soporte mantienen la estabilidad del tornillo. El servocontrol y la retroalimentación de posición permiten que el sistema mecánico siga comandos de movimiento precisos y corrija las desviaciones de posicionamiento.
Debido a que todos estos componentes trabajan juntos, el rendimiento de un módulo lineal de husillo de bolas depende del sistema completo y no de una sola pieza. La selección correcta de tornillos, el tamaño de la guía, la precarga, la lubricación, la alineación de la instalación y el ajuste del servo son esenciales para lograr un movimiento lineal preciso, suave y confiable.
