 Русский

Алинейный модуль ШВПпредставляет собой прецизионное устройство линейного перемещения, которое преобразует вращательное движение двигателя в контролируемое линейное движение. Преобразование достигается за счет взаимодействия между валом ШВП, шариковой гайкой и серией вращающихся стальных шариков.
В отличие от обычного скользящего винта, в шариковом винте используется контакт качения между винтом и гайкой. Этот механизм качения значительно снижает трение, повышает эффективность трансмиссии и позволяет модулю добиться высокой точности позиционирования, плавности движения и надежной повторяемости.
Однако полнаяПринцип работы линейного модуля с шарико-винтовой паройвключает в себя нечто большее, чем просто винт и гайка. Двигатель, муфта, подшипниковые опоры, линейная направляющая, каретка, система предварительной нагрузки, сервоконтроллер и устройство обратной связи по положению — все вместе образуют управляемую систему линейного движения.
В этой статье объясняется, как шариковый винтлинейный модульпреобразует вращение двигателя в точное линейное движение, как работает механизм рециркуляции шариков и как сервоуправление и обратная связь по положению улучшают эффективность позиционирования.
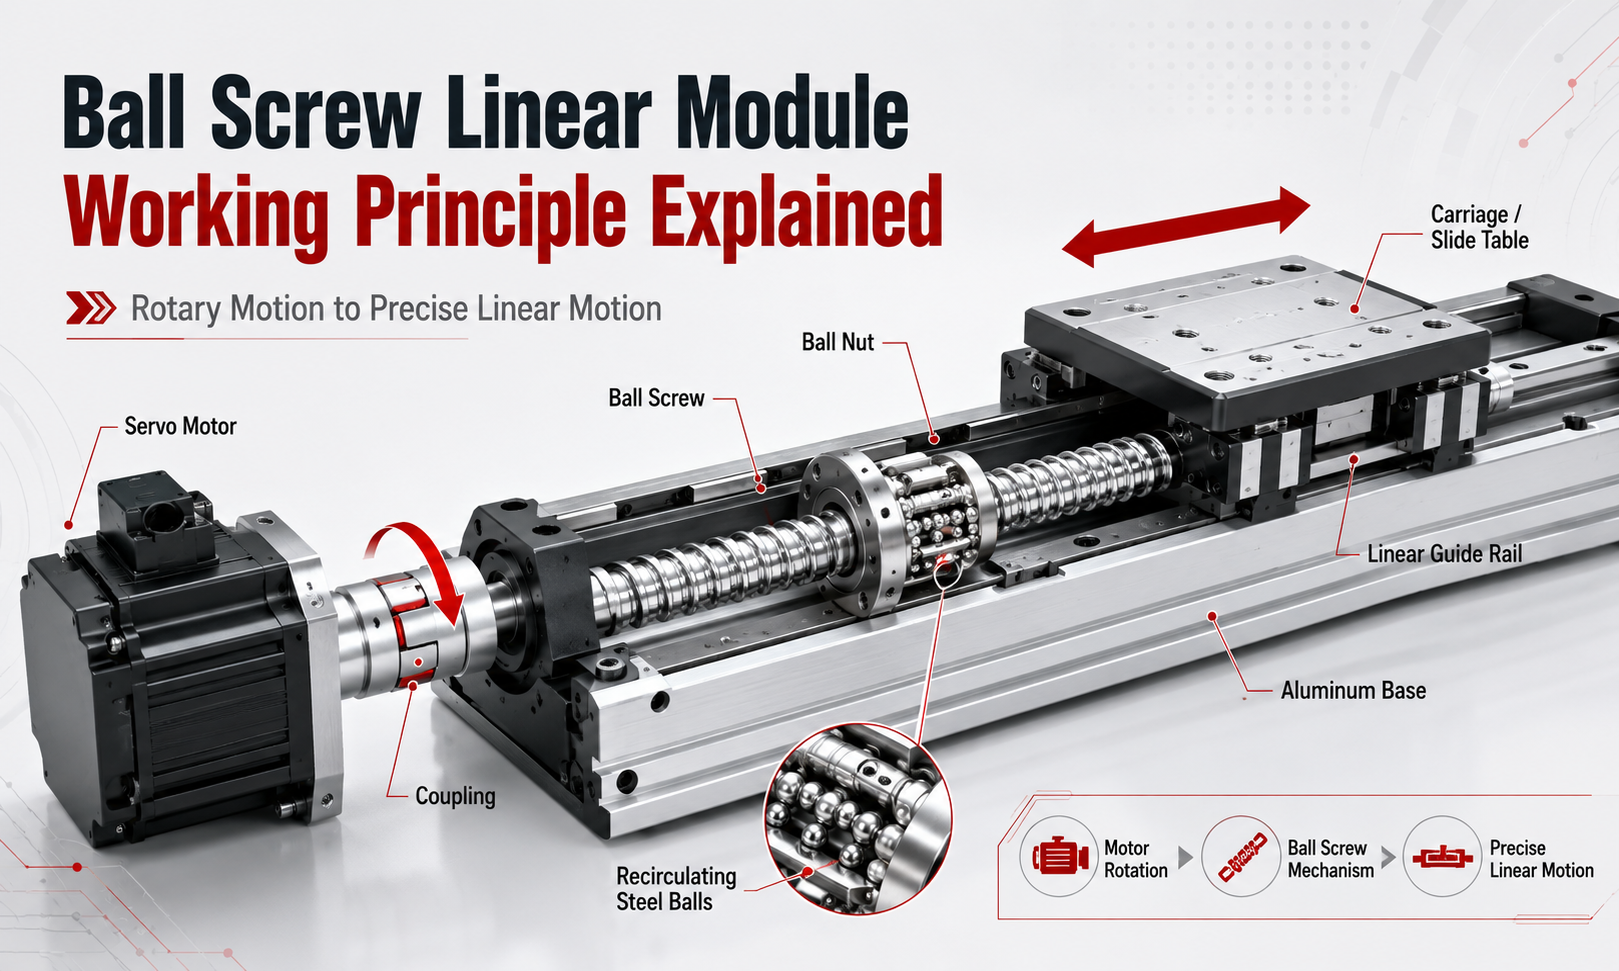
Каков основной принцип работы линейного модуля с шарико-винтовой передачей?
Основной принцип работы линейного модуля ШВП можно резюмировать следующим образом:
- Контроллер отправляет команду движения на серводвигатель или шаговый двигатель.
- Двигатель генерирует вращательное движение и крутящий момент.
- Муфта передает вращение двигателя на вал ШВП.
- Шариковый винт вращается внутри шариковой гайки.
- Рециркулирующие шарики катятся между канавками винтов и канавками гаек.
- Шаровая гайка перемещается в осевом направлении вдоль вращающегося винта.
- Каретка, соединенная с гайкой, движется по линейной направляющей.
- Энкодер или линейная шкала измеряют фактическое положение перемещения.
- Контроллер сравнивает заданное положение с фактическим положением и корректирует любое отклонение.
В большинстве линейных модулей с шарико-винтовой передачей вал винта вращается, а шариковая гайка не вращается. Поскольку гайка не может вращаться, винтовая геометрия винта заставляет гайку двигаться по прямой линии вдоль оси винта.
Каретка механически соединена с шариковой гайкой. В результате осевое перемещение гайки становится поступательным перемещением каретки и установленного на ней груза.
Преобразование вращательного движения в линейное
Основная функция механизма ШВП — преобразование вращения двигателя в линейное перемещение.
Серводвигатель обычно производит вращательное движение. Одно только это вращательное движение не может непосредственно перемещать заготовку по прямой траектории. Таким образом, шариковый винт действует как механический преобразователь движения.
Поверхность ШВП содержит точно обработанную винтовую канавку. Внутри шариковой гайки выполнена соответствующая канавка. Вместе эти канавки создают спиральную дорожку качения для стальных шариков.
Когда винт вращается, шарики катятся по винтовой дорожке качения. Поскольку гайка удерживается от вращения, движение качения создает осевую силу, которая перемещает гайку вперед или назад.
Направление линейного движения зависит от направления вращения винта:
- Когда двигатель вращается по часовой стрелке, каретка движется в одном направлении.
- Когда двигатель вращается против часовой стрелки, каретка движется в противоположном направлении.
Точное направление зависит от ориентации резьбы, установки двигателя и определения координат машины.
Как шариковый винт и гайка работают вместе
Вал ШВП и шариковая гайка являются основными компонентами передачи внутри линейного модуля.
Вал винта обеспечивает вращающуюся спиральную направляющую, а гайка поддерживает рециркулирующие шарики и преобразует их движение качения в осевое смещение. Винтовая канавка, гаечная канавка и шарики должны иметь тщательно контролируемую геометрию для достижения плавной и точной передачи.
Когда к винту прикладывается крутящий момент, контактная сила проходит по следующему пути передачи:
Двигатель → Муфта → Шарико-винтовая передача → Стальные шарики → Шариковая гайка → Каретка → Нагрузка
Шарики передают усилие между винтом и гайкой посредством контакта качения. Поскольку шарики катятся, а не скользят, коэффициент трения намного ниже, чем у обычного ходового винта.
Это позволяет линейному модулю ШВП обеспечивать:
- Высокая эффективность механической трансмиссии
- Низкое пусковое сопротивление
- Плавное движение на низкой скорости.
- Точное двунаправленное позиционирование
- Уменьшение износа между винтом и гайкой
- Длительный срок службы при правильной смазке
Шаровая гайка обычно соединяется с подвижной кареткой через корпус гайки или монтажный блок. Это соединение должно иметь достаточную жесткость, чтобы осевое усилие, создаваемое гайкой, могло передаваться на каретку без чрезмерной деформации.
Как работает механизм рециркуляции шариков
Шаровой механизм рециркуляции является определяющей особенностью ШВП.
Стальные шарики расположены между винтовыми канавками винта и гайки. Когда винт вращается, шарики катятся через нагруженную зону контакта и передают осевую силу между двумя компонентами.
Если бы шарикам было позволено продолжать движение по винтовой канавке без возврата, они в конечном итоге покинули бы гайку. Поэтому используется система возврата для непрерывной циркуляции шариков.
Процесс циркуляции можно разделить на четыре этапа:
- Шарики попадают в нагруженную дорожку качения между винтом и гайкой.
- Они перекатываются через зону контакта, передавая силу.
- В конце пути циркуляции возвратный компонент уводит шарики из нагруженной канавки.
- Шары проходят через обратный проход и снова попадают в начало дорожки качения.
Это создает замкнутый контур циркуляции. Одни и те же шарики непрерывно движутся по несущей дорожке качения и обратному пути во время работы.
Общие структуры рециркуляции включают в себя:
- Циркуляция торцевой крышки
- Возвратная трубка циркуляции
- Внутренняя циркуляция дефлектора
- Циркуляция концевого дефлектора
Каждая конструкция циркуляции имеет различные характеристики по размерам гайки, рабочему шуму, допустимой скорости, сложности изготовления и грузоподъемности.
Плавная циркуляция шариков необходима для надежной работы. Загрязнение, недостаточная смазка, поврежденные возвратные компоненты или неправильная сборка могут нарушить ход шарика и вызвать ненормальный шум, вибрацию, повышенное трение или преждевременный выход из строя.
Роликовый контакт и эффективность передачи
Традиционный скользящий винт основан на трении скольжения между резьбой винта и резьбой гайки. Напротив, шарико-винтовая передача заменяет большую часть этого скользящего контакта контактом качения.
Эта разница позволяет ШВП достичь высокого механического КПД. В зависимости от конструкции и условий эксплуатации КПД ШВП обычно может превышать 85% и приближаться к 90% или превышать его.
Высокая эффективность обеспечивает ряд практических преимуществ:
- Больший крутящий момент двигателя преобразуется в полезную осевую тягу.
- Для той же нагрузки можно использовать двигатель меньшего размера.
- Меньше энергии теряется в виде тепла от трения.
- Движение более плавное на низкой скорости.
- Изменение направления требует меньшего усилия отрыва.
Высокая эффективность также означает, что многие ШВП не являются самоконтрящимися. Когда двигатель выключен, вертикальная нагрузка может отбросить винт назад и привести к падению каретки.
Вертикальныймодули ШВПпоэтому может потребоваться тормоз двигателя, механическое стопорное устройство, механизм противовеса или другие меры безопасности.
Ход и шаг при движении ШВП
Ход ШВП является одним из наиболее важных параметров, влияющих на движение линейного модуля ШВП.
Вестиотносится к осевому расстоянию, которое проходит шариковая гайка, когда винт совершает один полный оборот.
Например, если ход ШВП составляет 10 миллиметров, один полный оборот винта перемещает гайку примерно на 10 миллиметров вдоль оси.
Базовые отношения таковы:
Линейное перемещение = количество оборотов винта × ход шарико-винтовой передачи
Если шариковый винт с шагом 10 миллиметров совершает пять оборотов, теоретический линейный ход составит:
5 × 10 мм = 50 мм
Подача— осевое расстояние между соответствующими точками на соседних резьбах. У однозаходного винта ход равен шагу. У многозаходного винта шаг равен шагу, умноженному на количество заходов резьбы.
Выбранное упреждение напрямую влияет на скорость, тягу и разрешение позиционирования.
ШВП с малым шагом
Меньший шаг обеспечивает меньшее линейное перемещение на один оборот двигателя. Обычно он подходит для приложений, требующих:
- Точное разрешение позиционирования
- Высокая осевая тяга
- Стабильное движение на низкой скорости
- Точное позиционирование с коротким ходом
Однако меньший шаг требует большего количества оборотов винта для достижения того же линейного хода, что может ограничить максимальную линейную скорость.
ШВП с большим шагом
Больший шаг обеспечивает более линейное движение на один оборот двигателя. Обычно он подходит для приложений, требующих:
- Более высокая линейная скорость
- Более быстрое время цикла
- Более длительный ход в ограниченном диапазоне скоростей двигателя
Однако вывод большего размера обычно обеспечивает меньшее механическое преимущество и может снизить теоретическое разрешение позиционирования при использовании одного и того же двигателя и энкодера.
Как ход шарико-винтовой передачи влияет на скорость
Теоретическая линейная скорость модуля ШВП может быть рассчитана исходя из скорости и шага винта:
Линейная скорость = Скорость вращения винта × Ход шарико-винтовой передачи
Например, если шариковый винт с шагом 10 миллиметров вращается со скоростью 2000 оборотов в минуту, теоретическая линейная скорость составит:
2000 × 10 мм = 20 000 мм/мин
Это эквивалентно примерно 333 миллиметрам в секунду.
Фактическая допустимая скорость может быть ниже из-за критической скорости винта, несущей способности, скорости вращения гайки, вибрации, состояния смазки и общей длины хода.
Для модулей с длинным ходом необходимо тщательно оценить диаметр винта, длину без опоры и расположение опор. Чрезмерная скорость вращения может вызвать биение винта, вибрацию и нестабильность позиционирования.
Как ход шарико-винтовой передачи влияет на тягу
Крутящий момент двигателя преобразуется в осевое усилие посредством винтовой геометрии шарико-винтовой передачи.
При одинаковом крутящем моменте двигателя меньший шаг винта обычно создает большее осевое усилие, а больший шаг винта обеспечивает более высокую линейную скорость.
Приблизительную зависимость можно выразить так:
Осевое усилие = Крутящий момент двигателя × 2π × КПД трансмиссии ÷ Шаг шариковинтовой передачи
Эта взаимосвязь объясняет, почему выбор шага ШВП требует баланса между скоростью и усилием.
Инженер не должен выбирать ход, основываясь только на желаемой скорости движения. Также необходимо учитывать массу груза, ускорение, внешнюю технологическую силу, трение, ориентацию установки и коэффициент безопасности.
Что такое предварительная нагрузка шарико-винтовой передачи?
Предварительная нагрузка — это внутренняя сила, намеренно приложенная между винтом, шариками и гайкой для уменьшения или устранения осевого зазора.
Без предварительного натяга между телами качения и дорожками качения может существовать небольшой зазор. При изменении направления движения винт может слегка повернуться, прежде чем гайка начнет двигаться в противоположном направлении. Это потерянное движение обычно связано с люфтом.
Предварительная нагрузка обеспечивает контролируемый контакт шариков с обеими сторонами дорожки качения. Это улучшает взаимосвязь между вращением винта и смещением гайки, особенно при двунаправленном позиционировании.
Общие методы предварительной загрузки включают в себя:
- Предварительная нагрузка двойной гайки
- Увеличенный предварительный натяг шарика
- Предварительная нагрузка со смещением шага
- Предварительная нагрузка геометрии канавки
Преимущества предварительной загрузки
- Уменьшенный осевой люфт
- Улучшенная повторяемость позиционирования
- Повышенная осевая жесткость
- Более стабильное изменение направления
- Лучший отклик во время ускорения и замедления.
Компромиссы чрезмерной предварительной нагрузки
Большая предварительная нагрузка не всегда означает лучшую производительность. Чрезмерная предварительная нагрузка может увеличиться:
- Сопротивление трения
- Требуемый крутящий момент двигателя
- Рабочая температура
- Требования к смазке
- Контактное напряжение на дорожке качения
- Риск преждевременного износа
Поэтому соответствующий предварительный натяг следует выбирать в соответствии с требуемой точностью, жесткостью, скоростью, рабочим циклом и ожидаемым сроком службы.
Роль системы линейных направляющих
ШВП создает и передает осевую силу, но ее не следует использовать в качестве основного компонента для поддержки радиальных нагрузок, опрокидывающих моментов или внешних боковых сил.
Система линейных направляющих поддерживает каретку и контролирует ее движение по заданному прямому пути.
Типичный линейный модуль с шарико-винтовой парой использует одну или несколько профильных направляющих с рециркуляционными направляющими блоками. Направляющая и блоки выполняют несколько важных функций:
- Поддерживайте вес каретки и заготовки
- Устойчивость к радиальным и боковым нагрузкам
- Сопротивляйтесь моментам тангажа, рыскания и крена
- Поддерживать выравнивание каретки
- Не допускайте вращения шариковой гайки
- Уменьшите нежелательное боковое движение
- Улучшить общую жесткость конструкции
Таким образом, шариковый винт и линейная направляющая выполняют разные, но дополняющие друг друга роли.
Шарико-винтовая передача обеспечивает движущую силу, а направляющая определяет и поддерживает траекторию линейного движения.
Если система направляющих смещена, загрязнена, плохо смазана или неправильно установлена, электродвигателю приходится преодолевать дополнительное сопротивление. Это может привести к неравномерному движению, повышенному шуму, ошибкам позиционирования, перегреву или срабатыванию сигнализации сервопривода.
Как каретка движется по модулю
Каретка — это движущаяся платформа, на которой монтируется нагрузка машины, приспособление, захват, датчик, дозирующая головка или другой инструмент.
Внутри модуля каретка соединена как с шариковой гайкой, так и с линейными направляющими.
Когда шариковая гайка перемещается в осевом направлении:
- Корпус гайки передает усилие на каретку.
- Направляющие блоки катятся по направляющей.
- Вагон следует по рельсу по контролируемой прямой.
- Установленный груз перемещается в заданное положение.
Жесткость соединения между корпусом гайки, кареткой и направляющими блоками влияет на динамический отклик всего модуля.
Ослабленные крепления, недостаточная жесткость конструкции или чрезмерный вылет могут снизить точность, даже если сам ШВП изготовлен с высокой степенью точности.
Опорные подшипники шарико-винтовой передачи и осевая устойчивость
Вращающийся ШВП должен поддерживаться подшипниками с одного или обоих концов.
Подшипниковое устройство контролирует осевое перемещение винта, поддерживает радиальные нагрузки, возникающие во время вращения, и помогает поддерживать соосность.
Общая конструкция модуля включает в себя:
- Фиксированный конец с радиально-упорными подшипниками
- Опорный или плавающий конец с радиальным подшипником
Фиксированный конец сопротивляется осевому усилию в обоих направлениях и устанавливает осевое положение винта. Поддерживаемый конец помогает контролировать радиальное движение, обеспечивая при этом ограниченное тепловое расширение.
Общие конфигурации поддержки включают в себя:
- Фиксированная поддержка
- Фиксированный-фиксированный
- без фиксированной оплаты
Конструкция с фиксированной опорой широко используется в стандартизированных модулях ШВП, поскольку она обеспечивает практический баланс между жесткостью, скоростными возможностями и сложностью сборки.
Неправильный предварительный натяг подшипников, ослабленные контргайки или поврежденные опорные подшипники могут привести к осевым перемещениям, вибрации и ошибкам позиционирования.
Как двигатель приводит в движение шарико-винтовую передачу
Шарико-винтовая передача может приводиться в движение серводвигателем или шаговым двигателем. Двигатель обычно устанавливается на одном конце модуля и соединяется с винтом через гибкую муфту.
Муфта передает крутящий момент, компенсируя при этом небольшую несоосность установки между валом двигателя и винтовым валом.
Полный путь диска:
Контроллер → Привод двигателя → Двигатель → Муфта → Шарико-винтовая передача → Шариковая гайка → Каретка
Прямое соединение является обычным явлением, поскольку оно обеспечивает компактную конструкцию, высокую жесткость трансмиссии и предсказуемую реакцию на движение.
В некоторых системах между двигателем и винтом используется ремень ГРМ и шкив. Такое расположение может быть выбрано, если:
- Двигатель должен быть установлен параллельно модулю.
- Общая длина модуля должна быть уменьшена.
- Требуется передаточное число.
- Двигатель необходимо отодвинуть от оси винта.
Дополнительный ременный привод содержит больше компонентов и может повлиять на жесткость на кручение, но может обеспечить большую гибкость установки.
Сервоуправление в линейном модуле ШВП
Модуль ШВП с сервоприводом сочетает в себе механическую систему передачи с электронной системой управления с обратной связью.
Сервоконтроллер получает команду целевого положения, скорости или крутящего момента от программируемого логического контроллера.контроллер движения, компьютерная система числового управления или промышленный компьютер.
Затем контроллер рассчитывает необходимое движение двигателя и отправляет команды сервоприводу.
Сервосистема обычно управляет тремя вложенными контурами:
- Контур тока или крутящего момента
- Контур скорости
- Цикл положения
Токовый контур регулирует крутящий момент двигателя, контур скорости регулирует скорость вращения, а контур положения регулирует конечное положение движения.
Постоянно регулируя мощность двигателя, сервосистема позволяет каретке следовать запрограммированному профилю движения, который включает в себя:
- Целевая позиция
- Максимальная скорость
- Ускорение
- Замедление
- Контроль рывка
- Допуск позиционирования
Это обеспечивает плавный пуск, контролируемую остановку и точное позиционирование, не полагаясь только на механические концевые упоры.
Как работает обратная связь по позиции
Обратная связь по положению позволяет системе управления определить, достиг ли модуль заданного положения.
Большинство серводвигателей оснащены поворотным датчиком, который измеряет угловое положение вала двигателя. Поскольку взаимосвязь между вращением винта и линейным перемещением известна, контроллер может рассчитать теоретическое положение каретки на основе сигнала энкодера.
Например, если известен шаг ШВП, контроллер преобразует показания энкодера двигателя в линейное смещение.
Этот тип системы обычно называют системой управления с полузамкнутым контуром, поскольку энкодер непосредственно измеряет вращение двигателя, а не фактическое положение каретки.
Полузамкнутая обратная связь по положению
В полузамкнутой системе устройство обратной связи устанавливается на двигателе.
Контроллер предполагает, что муфта, винт, гайка и каретка точно следуют за движением двигателя. Этот метод широко используется, поскольку он компактен, надежен и экономически эффективен.
Однако некоторые механические ошибки могут оставаться за пределами контура обратной связи, в том числе:
- Ошибка хода шарикового винта
- Тепловое расширение
- Деформация муфты
- Подшипниковое движение
- Структурный прогиб
- Остаточный люфт
Полнозамкнутая обратная связь по положению
В системе с полностью замкнутым контуром линейный энкодер или линейная шкала напрямую измеряют фактическое положение каретки.
Контроллер сравнивает заданное положение с реальным положением каретки и компенсирует ошибки во всей цепи механической передачи.
Полностью замкнутый контур управления может повысить абсолютную точность позиционирования в таких требовательных приложениях, как:
- Полупроводниковое оборудование
- Системы высокоточного контроля
- Оптическое юстировочное оборудование
- Высокоточные системы обработки
- Автоматизация лабораторных процессов
Однако система с полностью замкнутым контуром требует более тщательной настройки, поскольку механическая вибрация, низкая жесткость конструкции или плохая установка обратной связи могут вызвать нестабильность управления.
Полная последовательность движений модуля ШВП с сервоприводом
Полный цикл позиционирования обычно следует следующей последовательности:
- Контроллер станка отправляет команду целевого положения.
- Сервопривод рассчитывает необходимое движение двигателя.
- Двигатель ускоряется в соответствии с запрограммированным профилем движения.
- Муфта вращает шариковый винт.
- Рециркулирующие шарики передают усилие на гайку шарика.
- Шариковая гайка приводит в движение каретку по линейной направляющей.
- Энкодер постоянно сообщает положение и скорость двигателя.
- Контроллер регулирует ток двигателя, чтобы уменьшить ошибку рассогласования.
- Двигатель замедляется по мере приближения каретки к цели.
- Каретка останавливается в пределах заданного допуска позиционирования.
- Серводвигатель поддерживает удерживающий крутящий момент, чтобы противостоять внешним возмущениям.
Этот цикл может повторяться в течение долей секунды в высокоскоростном оборудовании автоматизации.
Что определяет точность позиционирования?
На конечную точность позиционирования линейного модуля ШВП влияет вся система движения, а не только класс точности винта.
Важные факторы включают в себя:
- точность хода шарикового винта
- Осевой люфт
- Предварительный натяг шариковой гайки
- Жесткость опорного подшипника
- Торсионная жесткость муфты
- Точность линейной направляющей
- Прямолинейность базового профиля
- Жесткость каретки
- Разрешение энкодера двигателя
- Качество настройки сервоприводов
- Изменение температуры
- Распределение нагрузки
- Выравнивание установки
Высокоточный ШВП не может гарантировать высокую точность системы, если основание модуля деформируется во время установки или если нагрузка создает чрезмерную деформацию конструкции.
Точность и повторяемость позиционирования
Точность позиционирования и повторяемость — взаимосвязанные, но разные показатели эффективности.
Точность позиционированияописывает, насколько близко фактическое положение каретки соответствует заданному положению на рабочем ходу.
Повторяемостьописывает, насколько последовательно каретка возвращается в одно и то же положение при повторяющихся условиях эксплуатации.
Модуль может иметь превосходную повторяемость, но при этом содержать систематическую ошибку опережения. В таком случае модуль каждый раз возвращается практически в одно и то же место, но это местоположение может немного отличаться от заданной координаты.
Компенсация ошибки опережения в контроллере может повысить абсолютную точность позиционирования, когда ошибка измеряется и записывается.
Как изменение направления влияет на движение
Реверс направления является важным испытанием работоспособности ШВП.
Когда двигатель меняет направление, сила, действующая на винт, гайку, опорные подшипники и муфту, также меняет направление.
Если в системе имеется осевой зазор или структурная деформация, двигатель может слегка провернуться, прежде чем каретка начнет двигаться в противоположном направлении.
Правильный предварительный натяг шариковой гайки, предварительный натяг подшипника и жесткие механические соединения уменьшают эти потери движения.
Сервоуправление может компенсировать некоторые предсказуемые ошибки, но механическая жесткость остается необходимой для стабильного двунаправленного позиционирования.
Смазка в рабочем механизме
Смазка образует защитную пленку между шариками и дорожками качения. Хотя в шариковых винтах используется контакт качения, в точках контакта все еще существует очень высокое локальное контактное напряжение.
Правильная смазка помогает:
- Уменьшить трение и износ
- Контроль рабочей температуры
- Предотвратить коррозию
- Уменьшить шум
- Защитите поверхность дорожки качения
- Продлите срок службы шарикового винта и направляющей
Недостаточная смазка может увеличить трение, повредить дорожки качения и помешать плавному обращению шариков.
Избыток смазки также может увеличить сопротивление, особенно на высокой скорости. Поэтому тип, количество и интервал замены смазочного материала должны соответствовать скорости, нагрузке, ходу, окружающей среде и рабочему циклу модуля.
Тепловое расширение и ошибка позиционирования
Тепло генерируется за счет трения подшипника, предварительного натяга шариковой гайки, движения направляющего блока, сопротивления уплотнения и работы двигателя.
По мере увеличения температуры ШВП винт расширяется по своей длине. Это расширение может изменить взаимосвязь между вращением винта и фактическим положением каретки.
Тепловая ошибка становится более важной в следующих случаях:
- Длинноходные модули
- Высокоскоростная работа
- Высокопроизводительное оборудование
- Приложения для прецизионных измерений
- Системы с большими перепадами температур
Тепловую погрешность можно уменьшить за счет правильной смазки, подходящего предварительного натяга, контролируемого ускорения, стабилизации температуры, охлаждения винта и программной компенсации.
Линейный модуль с шарико-винтовой передачей и обычный ходовой винт
И шариковые, и обычные ходовые винты преобразуют вращательное движение в линейное, но их контактные механизмы различны.
| Характеристика | Шариковый винт | Обычный ходовой винт |
|---|---|---|
| Контактный механизм | Роликовый контакт | Скользящий контакт |
| Эффективность передачи | Высокий | Ниже |
| Точность позиционирования | Высокий | Умеренный |
| Контроль люфта | Может использовать прецизионную предварительную нагрузку | Обычно сложнее устранить |
| Рабочая скорость | Подходит для более высокой скорости | Обычно подходит для более низких скоростей. |
| Расходы | Выше | Ниже |
| Возможность самоблокировки | Обычно не самоблокирующийся | Может быть самоблокирующимся в зависимости от угла подъема |
Модули шариковых винтов обычно выбираются, когда важны точность позиционирования, повторяемость, эффективность и динамические характеристики.
Общие проблемы эксплуатации, связанные с принципом работы
Понимание принципа работы помогает инженерам определить источник ненормальной работы.
Аномальный шум
Ненормальный шум может быть вызван недостаточной смазкой, загрязнением, поврежденными шариками, неисправной системой возврата, износом подшипников или плохой центровкой.
Повышенная нагрузка двигателя
Более высокий ток двигателя может указывать на чрезмерную предварительную нагрузку, перекос направляющих, повреждение подшипников, недостаточную смазку или перегрузку каретки.
Ошибка позиционирования
Ошибка позиционирования может быть вызвана слабыми соединениями, осевым перемещением подшипника, ошибкой шага винта, тепловым расширением, структурной деформацией или неправильными параметрами сервопривода.
Вибрация во время ускорения
Вибрация может возникать при слишком высоком ускорении, недостаточной жесткости модуля, приближении винта к критической скорости или неправильной настройке коэффициента усиления сервопривода.
Нестабильное изменение направления
Нестабильный реверс может свидетельствовать об остаточном люфте, ослаблении крепления деталей, недостаточном предварительном натяге или чрезмерной упругой деформации в системе передачи.
Применение принципа работы шарико-винтовой передачи
Линейные модули ШВП широко используются в системах автоматизации, требующих точного и воспроизводимого позиционирования.
Типичные области применения включают в себя:
- Сборка электронных компонентов
- Оборудование для обработки полупроводников
- Системы визуального контроля
- Лазерная маркировка и лазерная обработка
- Прецизионное дозирующее оборудование
- Автоматизация лабораторных процессов
- Производство медицинского оборудования
- Системы загрузки и разгрузки с ЧПУ
- Оборудование для производства литиевых батарей
- Автоматизированные измерительные системы
- Оборудование для захвата и перемещения объектов
- Многоосевойдекартовы роботы
Ход винта, размер двигателя, конфигурация направляющих, уровень предварительной нагрузки и система обратной связи могут быть адаптированы к требованиям скорости, нагрузки и точности для каждого применения.
Часто задаваемые вопросы
Как работает линейный модуль с шариковинтовой передачей?
Двигатель вращает шариковый винт через муфту. Рециркулирующие шарики катятся между винтом и шариковой гайкой, преобразуя вращение винта в осевое перемещение гайки. Гайка приводит в движение каретку, которая поддерживается и направляется системой линейных направляющих.
Почему между винтом и гайкой используются шарики?
Шарики заменяют большую часть трения скольжения трением качения. Это повышает эффективность трансмиссии, снижает износ и обеспечивает более плавное и точное движение.
Какова цель рециркуляции шариков?
Система рециркуляции возвращает шарики из конца нагруженной дорожки в ее начало. Это создает замкнутый контур, который обеспечивает непрерывное вращение винта и неограниченное перемещение в пределах полезного хода.
Выдерживает ли шарико-винтовая передача нагрузку каретки?
Шарико-винтовая передача в основном обеспечивает осевую движущую силу. Система линейных направляющих должна выдерживать радиальные нагрузки, боковые силы и опрокидывающие моменты.
Что означает ход шарико-винтовой пары?
Ход шарико-винтовой передачи — это осевое расстояние, которое проходит гайка за один полный оборот винта. Больший шаг обычно обеспечивает более высокую скорость, тогда как меньший шаг обычно обеспечивает большее механическое преимущество и более точное смещение за оборот.
Почему в гайке шарико-винтовой передачи используется предварительная нагрузка?
Предварительная нагрузка уменьшает осевой зазор и повышает жесткость, повторяемость и эффективность двунаправленного позиционирования. Следует избегать чрезмерной предварительной нагрузки, поскольку она может увеличить трение, нагрев и износ.
Может ли модуль ШВП выдерживать вертикальную нагрузку при отключении питания?
Шарико-винтовые пары обычно очень эффективны и обычно не являются самоконтрящимися. Для вертикальной системы может потребоваться тормоз двигателя, противовес или механическое предохранительное устройство для предотвращения неконтролируемого движения вниз.
В чем разница между полузамкнутым и полностью замкнутым контуром управления?
Полузамкнутая система оценивает положение каретки по энкодеру двигателя. Система с полностью замкнутым контуром использует линейную шкалу для непосредственного измерения фактического положения каретки.
Заключение
The Принцип работы линейного модуля с шарико-винтовой паройоснован на преобразовании вращения двигателя в линейное движение с помощью прецизионного винта, шариковой гайки и механизма рециркуляции шариков.
Когда винт вращается, шарики катятся по винтовой дорожке качения и передают осевую силу гайке. Гайка приводит в движение каретку, а линейная направляющая поддерживает нагрузку и обеспечивает стабильную траекторию движения.
Ход шарико-винтовой передачи определяет взаимосвязь между скоростью вращения и линейным перемещением. Предварительный натяг уменьшает осевой зазор и повышает жесткость, а опорные подшипники сохраняют стабильность винта. Сервоуправление и обратная связь по положению позволяют механической системе точно выполнять команды движения и корректировать отклонения позиционирования.
Поскольку все эти компоненты работают вместе, производительность линейного модуля ШВП зависит от всей системы, а не от какой-либо отдельной детали. Правильный выбор винта, размер направляющей, предварительная нагрузка, смазка, выравнивание установки и настройка сервопривода необходимы для достижения точного, плавного и надежного линейного движения.
