 हिंदी

एबॉल स्क्रू रैखिक मॉड्यूलएक सटीक रैखिक गति उपकरण है जो मोटर की रोटरी गति को नियंत्रित रैखिक गति में परिवर्तित करता है। रूपांतरण एक बॉल स्क्रू शाफ्ट, एक बॉल नट और रीसर्क्युलेटिंग स्टील गेंदों की एक श्रृंखला के बीच बातचीत के माध्यम से प्राप्त किया जाता है।
सामान्य स्लाइडिंग स्क्रू के विपरीत, बॉल स्क्रू स्क्रू और नट के बीच रोलिंग संपर्क का उपयोग करता है। यह रोलिंग तंत्र घर्षण को काफी कम करता है, ट्रांसमिशन दक्षता में सुधार करता है और मॉड्यूल को उच्च स्थिति सटीकता, सुचारू गति और विश्वसनीय दोहराव प्राप्त करने की अनुमति देता है।
हालाँकि, पूर्णबॉल स्क्रू रैखिक मॉड्यूल कार्य सिद्धांतइसमें केवल स्क्रू और नट से अधिक शामिल है। मोटर, कपलिंग, बेयरिंग सपोर्ट, लीनियर गाइड, कैरिज, प्रीलोड सिस्टम, सर्वो कंट्रोलर और पोजिशन फीडबैक डिवाइस सभी एक नियंत्रित लीनियर मोशन सिस्टम बनाने के लिए एक साथ काम करते हैं।
यह आलेख बताता है कि बॉल स्क्रू कैसे होता हैरैखिक मॉड्यूलमोटर रोटेशन को सटीक रैखिक गति में परिवर्तित करता है, रीसर्क्युलेटिंग बॉल तंत्र कैसे संचालित होता है और सर्वो नियंत्रण और स्थिति प्रतिक्रिया कैसे स्थिति प्रदर्शन में सुधार करती है।
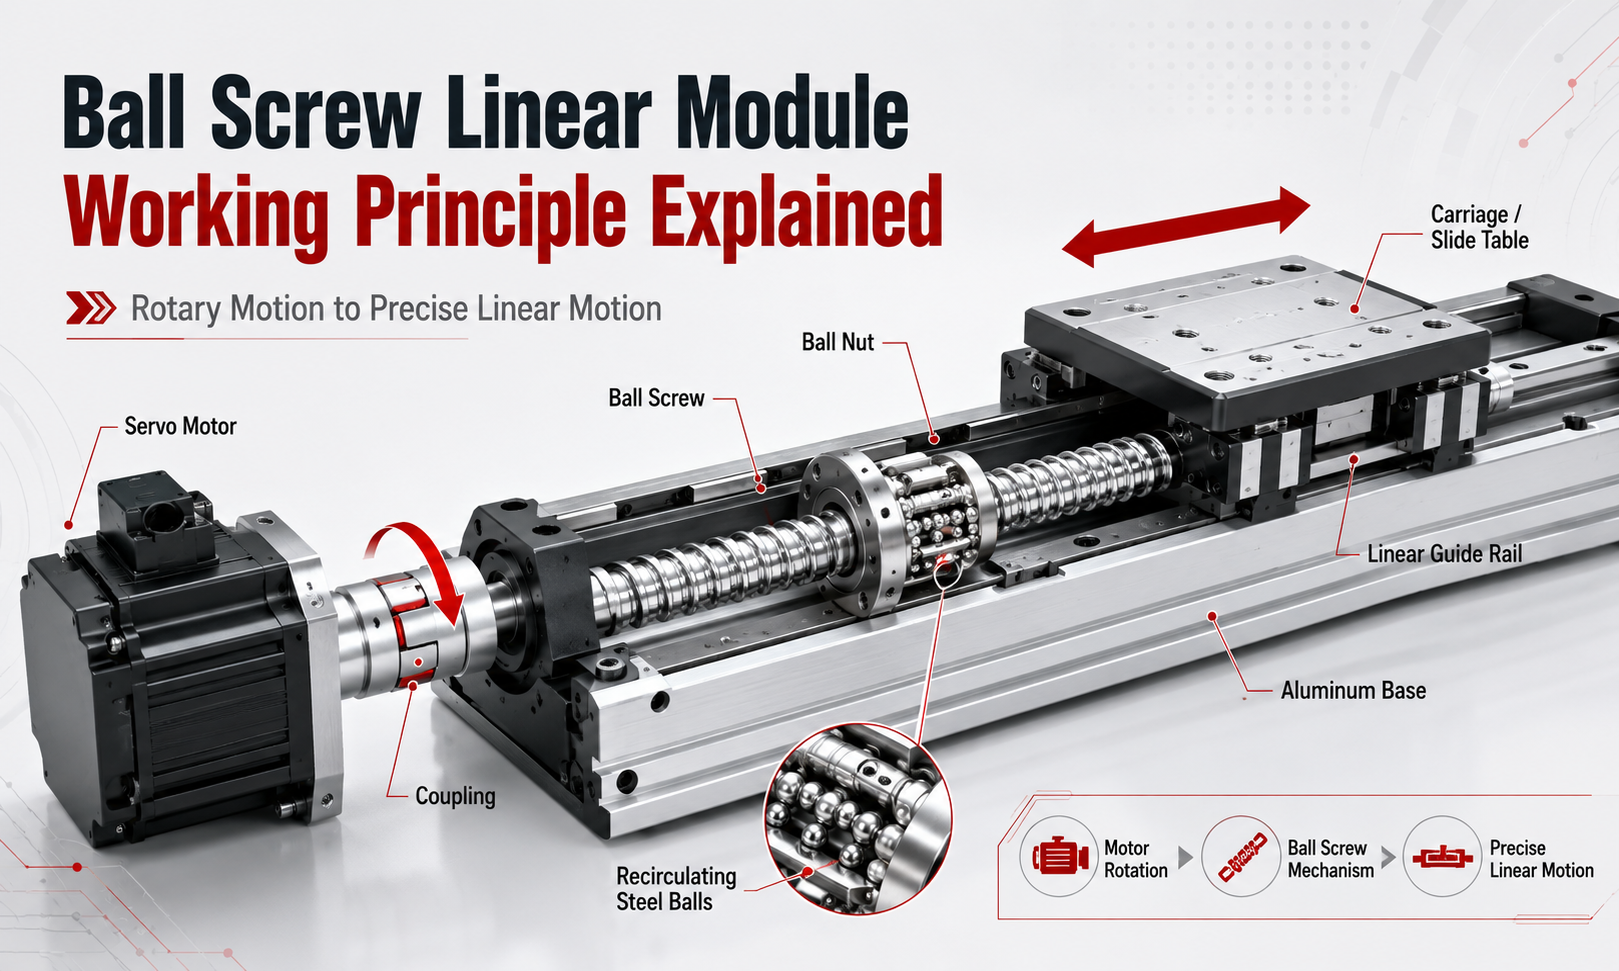
बॉल स्क्रू लीनियर मॉड्यूल का मूल कार्य सिद्धांत क्या है?
बॉल स्क्रू रैखिक मॉड्यूल के मूल कार्य सिद्धांत को निम्नानुसार संक्षेपित किया जा सकता है:
- नियंत्रक सर्वो मोटर या स्टेपर मोटर को एक मोशन कमांड भेजता है।
- मोटर रोटरी गति और टॉर्क उत्पन्न करती है।
- युग्मन मोटर रोटेशन को बॉल स्क्रू शाफ्ट में स्थानांतरित करता है।
- बॉल स्क्रू बॉल नट के अंदर घूमता है।
- रीसर्क्युलेटिंग बॉल्स स्क्रू ग्रूव्स और नट ग्रूव्स के बीच रोल करती हैं।
- बॉल नट घूर्णनशील पेंच के साथ अक्षीय रूप से चलता है।
- नट से जुड़ी गाड़ी रैखिक गाइड के साथ चलती है।
- एन्कोडर या रैखिक स्केल वास्तविक गति स्थिति को मापता है।
- नियंत्रक आदेशित स्थिति की तुलना वास्तविक स्थिति से करता है और किसी भी विचलन को ठीक करता है।
अधिकांश बॉल स्क्रू रैखिक मॉड्यूल में, स्क्रू शाफ्ट घूमता है जबकि बॉल नट को घूमने से रोका जाता है। क्योंकि नट घूम नहीं सकता, स्क्रू की पेचदार ज्यामिति नट को स्क्रू अक्ष के साथ एक सीधी रेखा में चलने के लिए मजबूर करती है।
गाड़ी यांत्रिक रूप से बॉल नट से जुड़ी होती है। परिणामस्वरूप, नट की अक्षीय गति गाड़ी और उस पर लगे भार की रैखिक गति बन जाती है।
रोटरी-टू-लीनियर मोशन रूपांतरण
बॉल स्क्रू ड्राइव तंत्र का केंद्रीय कार्य मोटर रोटेशन को रैखिक विस्थापन में परिवर्तित करना है।
एक सर्वो मोटर सामान्यतः रोटरी गति उत्पन्न करती है। यह रोटरी मूवमेंट अकेले किसी वर्कपीस को सीधे रास्ते पर नहीं ले जा सकता है। इसलिए बॉल स्क्रू एक यांत्रिक गति कनवर्टर के रूप में कार्य करता है।
बॉल स्क्रू की सतह में एक सटीक मशीनीकृत पेचदार नाली होती है। बॉल नट के अंदर एक मैचिंग ग्रूव बनता है। साथ में, ये खांचे स्टील गेंदों के लिए एक पेचदार रेसवे बनाते हैं।
जब पेंच घूमता है, तो गेंदें पेचदार रेसवे के साथ लुढ़कती हैं। चूँकि नट घूर्णन के विरुद्ध बाधित होता है, रोलिंग गति एक अक्षीय बल उत्पन्न करती है जो नट को आगे या पीछे ले जाती है।
रैखिक गति की दिशा पेंच घूमने की दिशा पर निर्भर करती है:
- जब मोटर दक्षिणावर्त घूमती है, तो गाड़ी एक दिशा में चलती है।
- जब मोटर वामावर्त घूमती है, तो गाड़ी विपरीत दिशा में चलती है।
सटीक दिशा मशीन के थ्रेड ओरिएंटेशन, मोटर इंस्टॉलेशन और समन्वय परिभाषा पर निर्भर करती है।
बॉल स्क्रू और नट एक साथ कैसे काम करते हैं
बॉल स्क्रू शाफ्ट और बॉल नट रैखिक मॉड्यूल के अंदर प्राथमिक ट्रांसमिशन घटक हैं।
स्क्रू शाफ्ट घूमने वाला पेचदार ट्रैक प्रदान करता है, जबकि नट रीसर्क्युलेटिंग गेंदों का समर्थन करता है और उनके रोलिंग मूवमेंट को अक्षीय विस्थापन में परिवर्तित करता है। सुचारू और सटीक ट्रांसमिशन प्राप्त करने के लिए स्क्रू ग्रूव, नट ग्रूव और बॉल्स में सावधानीपूर्वक नियंत्रित ज्यामिति होनी चाहिए।
जब पेंच पर टॉर्क लगाया जाता है, तो संपर्क बल निम्नलिखित संचरण पथ से होकर गुजरता है:
मोटर → कपलिंग → बॉल स्क्रू → स्टील बॉल्स → बॉल नट → कैरिज → लोड
गेंदें रोलिंग संपर्क के माध्यम से पेंच और नट के बीच बल स्थानांतरित करती हैं। क्योंकि गेंदें फिसलने के बजाय लुढ़कती हैं, घर्षण गुणांक पारंपरिक लीड स्क्रू की तुलना में बहुत कम होता है।
यह बॉल स्क्रू लीनियर मॉड्यूल को निम्नलिखित प्रदान करने में सक्षम बनाता है:
- उच्च यांत्रिक संचरण दक्षता
- कम प्रारंभिक प्रतिरोध
- चिकनी कम गति वाली गति
- सटीक द्विदिशीय स्थिति
- स्क्रू और नट के बीच घिसाव कम हो गया
- उचित स्नेहन के तहत लंबे समय तक परिचालन जीवन
बॉल नट आम तौर पर नट हाउसिंग या माउंटिंग ब्लॉक के माध्यम से चलती गाड़ी से जुड़ा होता है। इस कनेक्शन में पर्याप्त कठोरता होनी चाहिए ताकि नट द्वारा उत्पन्न अक्षीय बल को अत्यधिक विरूपण के बिना गाड़ी में स्थानांतरित किया जा सके।
रीसर्क्युलेटिंग बॉल मैकेनिज्म कैसे काम करता है
रीसर्क्युलेटिंग बॉल मैकेनिज्म बॉल स्क्रू की परिभाषित विशेषता है।
स्टील की गेंदें स्क्रू और नट के पेचदार खांचे के बीच स्थित होती हैं। जैसे ही पेंच घूमता है, गेंदें लोड किए गए संपर्क क्षेत्र के माध्यम से लुढ़कती हैं और दो घटकों के बीच अक्षीय बल स्थानांतरित करती हैं।
यदि गेंदों को बिना वापस लौटे पेचदार खांचे के साथ चलते रहने की अनुमति दी जाती, तो वे अंततः नट को छोड़ देतीं। इसलिए गेंदों को लगातार प्रसारित करने के लिए रिटर्न सिस्टम का उपयोग किया जाता है।
संचलन प्रक्रिया को चार चरणों में विभाजित किया जा सकता है:
- गेंदें स्क्रू और नट के बीच भरी हुई रेसवे में प्रवेश करती हैं।
- वे बल संचारित करते हुए संपर्क क्षेत्र से होकर गुजरते हैं।
- परिसंचरण पथ के अंत में, एक रिटर्न घटक गेंदों को लोड किए गए खांचे से दूर निर्देशित करता है।
- गेंदें वापसी मार्ग से गुजरती हैं और रेसवे की शुरुआत में फिर से प्रवेश करती हैं।
यह एक बंद परिसंचरण लूप बनाता है। ऑपरेशन के दौरान वही गेंदें लगातार लोड-बेयरिंग रेसवे और रिटर्न पथ से गुजरती हैं।
सामान्य पुनरावर्तन संरचनाओं में शामिल हैं:
- अंत टोपी परिसंचरण
- वापसी ट्यूब परिसंचरण
- आंतरिक विक्षेपक परिसंचरण
- अंत विक्षेपक परिसंचरण
प्रत्येक सर्कुलेशन डिज़ाइन में नट आयाम, परिचालन शोर, अनुमेय गति, विनिर्माण जटिलता और भार क्षमता के संदर्भ में अलग-अलग विशेषताएं होती हैं।
विश्वसनीय संचालन के लिए स्मूथ बॉल सर्कुलेशन आवश्यक है। संदूषण, अपर्याप्त स्नेहन, क्षतिग्रस्त रिटर्न घटक या गलत असेंबली गेंद के मार्ग को बाधित कर सकती है और असामान्य शोर, कंपन, बढ़ा हुआ घर्षण या समय से पहले विफलता का कारण बन सकती है।
रोलिंग संपर्क और ट्रांसमिशन दक्षता
एक पारंपरिक स्लाइडिंग स्क्रू, स्क्रू थ्रेड और नट थ्रेड के बीच स्लाइडिंग घर्षण पर निर्भर करता है। इसके विपरीत, एक बॉल स्क्रू इस स्लाइडिंग संपर्क के अधिकांश हिस्से को रोलिंग संपर्क से बदल देता है।
यह अंतर बॉल स्क्रू को उच्च यांत्रिक दक्षता प्राप्त करने की अनुमति देता है। डिज़ाइन और परिचालन स्थितियों के आधार पर, बॉल स्क्रू ट्रांसमिशन दक्षता आमतौर पर 85% से अधिक हो सकती है और 90% तक पहुंच सकती है या उससे अधिक हो सकती है।
उच्च दक्षता कई व्यावहारिक लाभ प्रदान करती है:
- अधिक मोटर टॉर्क को उपयोगी अक्षीय जोर में परिवर्तित किया जाता है।
- समान लोड आवश्यकता के लिए एक छोटी मोटर का उपयोग किया जा सकता है।
- घर्षणात्मक ऊष्मा के रूप में कम ऊर्जा नष्ट होती है।
- कम गति पर गति अधिक सहज होती है।
- दिशा उलटने के लिए कम ब्रेकअवे बल की आवश्यकता होती है।
उच्च दक्षता का मतलब यह भी है कि कई बॉल स्क्रू स्व-लॉकिंग नहीं हैं। जब मोटर बंद हो जाती है, तो एक ऊर्ध्वाधर भार स्क्रू को पीछे की ओर धकेल सकता है और गाड़ी के गिरने का कारण बन सकता है।
इसलिए वर्टिकल बॉल स्क्रू मॉड्यूल को मोटर ब्रेक, मैकेनिकल लॉकिंग डिवाइस, काउंटरबैलेंस मैकेनिज्म या अन्य सुरक्षा उपाय की आवश्यकता हो सकती है।
बॉल स्क्रू मोशन में लीड और पिच
बॉल स्क्रू लीड बॉल स्क्रू लीनियर मॉड्यूल की गति को प्रभावित करने वाले सबसे महत्वपूर्ण मापदंडों में से एक है।
नेतृत्व करनायह उस अक्षीय दूरी को संदर्भित करता है जो बॉल नट तब तय करता है जब स्क्रू एक पूर्ण क्रांति पूरा करता है।
उदाहरण के लिए, यदि बॉल स्क्रू में 10 मिलीमीटर की लीड है, तो स्क्रू की एक पूर्ण क्रांति अक्ष के साथ नट को लगभग 10 मिलीमीटर तक घुमाती है।
मूल संबंध है:
रैखिक यात्रा = स्क्रू क्रांतियों की संख्या × बॉल स्क्रू लीड
यदि 10-मिलीमीटर-लीड बॉल स्क्रू पांच चक्कर लगाता है, तो सैद्धांतिक रैखिक यात्रा है:
5 × 10 मिमी = 50 मिमी
आवाज़ का उतार-चढ़ावआसन्न धागों पर संगत बिंदुओं के बीच की अक्षीय दूरी है। सिंगल-स्टार्ट स्क्रू पर, लीड पिच के बराबर होती है। मल्टी-स्टार्ट स्क्रू पर, लीड थ्रेड स्टार्ट की संख्या से गुणा की गई पिच के बराबर होती है।
चयनित लीड सीधे गति, जोर और स्थिति निर्धारण को प्रभावित करता है।
छोटे सीसे वाले बॉल स्क्रू
एक छोटा लीड प्रति मोटर क्रांति में कम रैखिक गति प्रदान करता है। यह आम तौर पर आवश्यक अनुप्रयोगों के लिए उपयुक्त है:
- उत्तम स्थिति निर्धारण संकल्प
- उच्च अक्षीय जोर
- स्थिर कम गति वाली गति
- सटीक शॉर्ट-स्ट्रोक पोजीशनिंग
हालाँकि, एक छोटे लीड को समान रैखिक यात्रा प्राप्त करने के लिए अधिक स्क्रू क्रांतियों की आवश्यकता होती है, जो अधिकतम रैखिक गति को सीमित कर सकती है।
लार्ज-लीड बॉल स्क्रू
एक बड़ा लीड प्रति मोटर क्रांति में अधिक रैखिक गति उत्पन्न करता है। यह आम तौर पर आवश्यक अनुप्रयोगों के लिए उपयुक्त है:
- उच्च रैखिक गति
- तेज़ चक्र समय
- सीमित मोटर गति सीमा के भीतर लंबी यात्रा
हालाँकि, एक बड़ा लीड आमतौर पर कम यांत्रिक लाभ प्रदान करता है और जब एक ही मोटर और एनकोडर का उपयोग किया जाता है तो सैद्धांतिक स्थिति रिज़ॉल्यूशन कम हो सकता है।
बॉल स्क्रू लीड गति को कैसे प्रभावित करता है
ए की सैद्धांतिक रैखिक गतिबॉल स्क्रू मॉड्यूलपेंच गति और लीड से गणना की जा सकती है:
रैखिक गति = स्क्रू घूर्णी गति × बॉल स्क्रू लीड
उदाहरण के लिए, यदि 10-मिलीमीटर लीड वाला बॉल स्क्रू 2,000 चक्कर प्रति मिनट पर घूमता है, तो सैद्धांतिक रैखिक गति है:
2,000 × 10 मिमी = 20,000 मिमी/मिनट
यह लगभग 333 मिलीमीटर प्रति सेकंड के बराबर है।
स्क्रू क्रिटिकल गति, असर क्षमता, नट परिसंचरण गति, कंपन, स्नेहन स्थिति और कुल स्ट्रोक लंबाई के कारण वास्तविक अनुमेय गति कम हो सकती है।
लंबे-स्ट्रोक मॉड्यूल के लिए, स्क्रू व्यास, असमर्थित लंबाई और समर्थन व्यवस्था का सावधानीपूर्वक मूल्यांकन किया जाना चाहिए। अत्यधिक घूर्णी गति स्क्रू व्हिपिंग, कंपन और स्थिति अस्थिरता का कारण बन सकती है।
बॉल स्क्रू लीड थ्रस्ट को कैसे प्रभावित करता है
मोटर टॉर्क को बॉल स्क्रू की हेलिकल ज्यामिति के माध्यम से अक्षीय जोर में परिवर्तित किया जाता है।
समान मोटर टॉर्क के लिए, एक छोटा स्क्रू लीड आम तौर पर अधिक अक्षीय जोर पैदा करता है, जबकि एक बड़ा लीड उच्च रैखिक गति पैदा करता है।
अनुमानित संबंध को इस प्रकार व्यक्त किया जा सकता है:
अक्षीय जोर = मोटर टॉर्क × 2π × ट्रांसमिशन दक्षता ÷ बॉल स्क्रू लीड
यह संबंध बताता है कि बॉल स्क्रू लीड चयन के लिए गति और जोर के बीच संतुलन की आवश्यकता क्यों होती है।
एक इंजीनियर को केवल वांछित यात्रा गति के आधार पर लीड का चयन नहीं करना चाहिए। भार द्रव्यमान, त्वरण, बाहरी प्रक्रिया बल, घर्षण, स्थापना अभिविन्यास और सुरक्षा कारक पर भी विचार किया जाना चाहिए।
बॉल स्क्रू प्रीलोड क्या है?
प्रीलोड एक आंतरिक बल है जो अक्षीय निकासी को कम करने या समाप्त करने के लिए जानबूझकर स्क्रू, गेंदों और नट के बीच लगाया जाता है।
प्रीलोड के बिना, रोलिंग तत्वों और रेसवे के बीच एक छोटा सा अंतर मौजूद हो सकता है। जब गति की दिशा बदलती है, तो नट के विपरीत दिशा में चलने से पहले पेंच थोड़ा घूम सकता है। यह खोई हुई गति आमतौर पर प्रतिक्रिया से जुड़ी होती है।
प्रीलोड गेंदों को रेसवे के दोनों किनारों के साथ नियंत्रित संपर्क में रखता है। यह स्क्रू रोटेशन और नट विस्थापन के बीच संबंध को बेहतर बनाता है, खासकर द्विदिशीय स्थिति के दौरान।
सामान्य प्रीलोड विधियों में शामिल हैं:
- डबल-नट प्रीलोड
- ओवरसाइज़्ड-बॉल प्रीलोड
- ऑफसेट-पिच प्रीलोड
- नाली ज्यामिति प्रीलोड
प्रीलोड के लाभ
- कम अक्षीय प्रतिक्रिया
- बेहतर स्थिति दोहराव योग्यता
- ग्रेटर अक्षीय कठोरता
- अधिक स्थिर दिशा परिवर्तन
- त्वरण और मंदी के दौरान बेहतर प्रतिक्रिया
अत्यधिक प्रीलोड का ट्रेड-ऑफ़
अधिक प्रीलोड का मतलब हमेशा बेहतर प्रदर्शन नहीं होता है. अत्यधिक प्रीलोड बढ़ सकता है:
- घर्षण प्रतिरोध
- मोटर टॉर्क की मांग
- परिचालन तापमान
- स्नेहन आवश्यकताएँ
- रेसवे संपर्क तनाव
- समय से पहले घिसावट का खतरा
इसलिए आवश्यक सटीकता, कठोरता, गति, कर्तव्य चक्र और अपेक्षित सेवा जीवन के अनुसार उपयुक्त प्रीलोड का चयन किया जाना चाहिए।
रैखिक गाइड प्रणाली की भूमिका
बॉल स्क्रू अक्षीय बल उत्पन्न और संचारित करता है, लेकिन इसका उपयोग रेडियल भार, पलटने वाले क्षणों या बाहरी पक्ष बलों का समर्थन करने के लिए प्राथमिक घटक के रूप में नहीं किया जाना चाहिए।
रैखिक गाइड प्रणाली गाड़ी का समर्थन करती है और एक परिभाषित सीधे रास्ते पर उसकी गति को नियंत्रित करती है।
एक विशिष्ट बॉल स्क्रू रैखिक मॉड्यूल रीसर्क्युलेटिंग गाइड ब्लॉक के साथ एक या अधिक प्रोफ़ाइल रेल का उपयोग करता है। गाइड रेल और ब्लॉक कई महत्वपूर्ण कार्य करते हैं:
- गाड़ी और वर्कपीस के वजन का समर्थन करें
- रेडियल और पार्श्व भार का विरोध करें
- पिच, यॉ और रोल क्षणों का विरोध करें
- गाड़ी संरेखण बनाए रखें
- बॉल नट को घूमने से रोकें
- अवांछित पार्श्व गति को कम करें
- समग्र संरचनात्मक कठोरता में सुधार करें
इसलिए बॉल स्क्रू और लीनियर गाइड अलग-अलग लेकिन पूरक भूमिका निभाते हैं।
बॉल स्क्रू ड्राइविंग बल प्रदान करता है, जबकि गाइड रेल रैखिक गति पथ को परिभाषित और समर्थन करता है।
यदि गाइड सिस्टम गलत तरीके से संरेखित, दूषित, खराब चिकनाई वाला या गलत तरीके से स्थापित किया गया है, तो मोटर को अतिरिक्त प्रतिरोध पर काबू पाना होगा। इससे असमान गति, बढ़ा हुआ शोर, स्थिति संबंधी त्रुटियां, ओवरहीटिंग या सर्वो अलार्म हो सकता है।
गाड़ी मॉड्यूल के साथ कैसे चलती है
कैरिज एक गतिशील प्लेटफॉर्म है जिस पर मशीन लोड, फिक्सचर, ग्रिपर, सेंसर, डिस्पेंसिंग हेड या अन्य टूलींग लगे होते हैं।
मॉड्यूल के अंदर, गाड़ी बॉल नट और लीनियर गाइड ब्लॉक दोनों से जुड़ी होती है।
जब बॉल नट अक्षीय रूप से चलता है:
- नट हाउसिंग बल को गाड़ी में स्थानांतरित करता है।
- गाइड ब्लॉक गाइड रेल के साथ चलते हैं।
- गाड़ी नियंत्रित सीधी रेखा में रेल का अनुसरण करती है।
- स्थापित भार निर्देशित स्थिति में चला जाता है।
नट हाउसिंग, कैरिज और गाइड ब्लॉक के बीच कनेक्शन की कठोरता पूरे मॉड्यूल की गतिशील प्रतिक्रिया को प्रभावित करती है।
ढीले फास्टनरों, अपर्याप्त संरचनात्मक कठोरता या अत्यधिक ओवरहैंग सटीकता को कम कर सकते हैं, भले ही बॉल स्क्रू स्वयं उच्च परिशुद्धता ग्रेड में निर्मित हो।
बॉल स्क्रू सपोर्ट बियरिंग्स और अक्षीय स्थिरता
घूमने वाले बॉल स्क्रू को एक या दोनों सिरों पर बीयरिंग द्वारा समर्थित होना चाहिए।
बियरिंग व्यवस्था पेंच की अक्षीय गति को नियंत्रित करती है, रोटेशन के दौरान उत्पन्न रेडियल भार का समर्थन करती है और संरेखण बनाए रखने में मदद करती है।
एक सामान्य मॉड्यूल डिज़ाइन में शामिल हैं:
- कोणीय संपर्क बीयरिंगों के साथ एक निश्चित सिरा
- रेडियल बियरिंग के साथ एक समर्थित या तैरता हुआ सिरा
स्थिर सिरा दोनों दिशाओं में अक्षीय बल का प्रतिरोध करता है और पेंच की अक्षीय स्थिति स्थापित करता है। समर्थित सिरा सीमित तापीय विस्तार की अनुमति देते हुए रेडियल गति को नियंत्रित करने में मदद करता है।
सामान्य समर्थन कॉन्फ़िगरेशन में शामिल हैं:
- निश्चित-समर्थित
- निश्चित-निश्चित
- फिक्स्ड मुक्त
मानकीकृत बॉल स्क्रू मॉड्यूल में फिक्स्ड-समर्थित निर्माण का व्यापक रूप से उपयोग किया जाता है क्योंकि यह कठोरता, गति क्षमता और असेंबली जटिलता के बीच व्यावहारिक संतुलन प्रदान करता है।
गलत बियरिंग प्रीलोड, ढीले लॉकनट या क्षतिग्रस्त सपोर्ट बियरिंग अक्षीय गति, कंपन और स्थिति संबंधी त्रुटियां पेश कर सकते हैं।
मोटर बॉल स्क्रू को कैसे चलाती है
बॉल स्क्रू को सर्वो मोटर या स्टेपर मोटर द्वारा संचालित किया जा सकता है। मोटर आमतौर पर मॉड्यूल के एक छोर पर लगाई जाती है और एक लचीली कपलिंग के माध्यम से स्क्रू से जुड़ी होती है।
युग्मन मोटर शाफ्ट और स्क्रू शाफ्ट के बीच थोड़ी मात्रा में इंस्टॉलेशन मिसलिग्न्मेंट की भरपाई करते हुए टॉर्क को स्थानांतरित करता है।
संपूर्ण ड्राइव पथ है:
नियंत्रक → मोटर ड्राइवर → मोटर → कपलिंग → बॉल स्क्रू → बॉल नट → कैरिज
प्रत्यक्ष युग्मन आम है क्योंकि यह एक कॉम्पैक्ट संरचना, उच्च संचरण कठोरता और पूर्वानुमानित गति प्रतिक्रिया प्रदान करता है।
कुछ सिस्टम मोटर और स्क्रू के बीच टाइमिंग बेल्ट और पुली का उपयोग करते हैं। यह व्यवस्था तब चुनी जा सकती है जब:
- मोटर को मॉड्यूल के समानांतर स्थापित किया जाना चाहिए।
- कुल मॉड्यूल की लंबाई कम की जानी चाहिए।
- एक संचरण अनुपात की आवश्यकता है.
- मोटर को स्क्रू अक्ष से दूर ले जाना चाहिए।
अतिरिक्त बेल्ट ड्राइव अधिक घटकों का परिचय देता है और मरोड़ वाली कठोरता को प्रभावित कर सकता है, लेकिन यह अधिक स्थापना लचीलापन प्रदान कर सकता है।
बॉल स्क्रू रैखिक मॉड्यूल में सर्वो नियंत्रण
एक सर्वो-संचालित बॉल स्क्रू मॉड्यूल मैकेनिकल ट्रांसमिशन सिस्टम को इलेक्ट्रॉनिक बंद-लूप नियंत्रण प्रणाली के साथ जोड़ता है।
सर्वो नियंत्रक को प्रोग्रामेबल लॉजिक नियंत्रक से लक्ष्य स्थिति, गति या टॉर्क कमांड प्राप्त होता है,गति नियंत्रक, कंप्यूटर संख्यात्मक नियंत्रण प्रणाली या औद्योगिक कंप्यूटर।
फिर नियंत्रक आवश्यक मोटर गति की गणना करता है और सर्वो ड्राइव को कमांड भेजता है।
सर्वो प्रणाली सामान्यतः तीन नेस्टेड लूपों को नियंत्रित करती है:
- करंट या टॉर्क लूप
- स्पीड लूप
- स्थिति पाश
वर्तमान लूप मोटर टॉर्क को नियंत्रित करता है, स्पीड लूप घूर्णी गति को नियंत्रित करता है और स्थिति लूप अंतिम गति स्थिति को नियंत्रित करता है।
मोटर आउटपुट को लगातार समायोजित करके, सर्वो प्रणाली गाड़ी को एक क्रमादेशित गति प्रोफ़ाइल का पालन करने की अनुमति देती है जिसमें शामिल हैं:
- लक्ष्य स्थिति
- अधिकतम गति
- त्वरण
- मंदी
- झटके पर नियंत्रण
- पोजिशनिंग सहिष्णुता
यह केवल यांत्रिक अंत स्टॉप पर निर्भर हुए बिना सुचारू शुरुआत, नियंत्रित स्टॉपिंग और सटीक स्थिति निर्धारित करने में सक्षम बनाता है।
स्थिति फीडबैक कैसे काम करता है
स्थिति फीडबैक नियंत्रण प्रणाली को यह निर्धारित करने की अनुमति देता है कि मॉड्यूल कमांड की गई स्थिति तक पहुंच गया है या नहीं।
अधिकांश सर्वो मोटरों में एक रोटरी एनकोडर शामिल होता है जो मोटर शाफ्ट की कोणीय स्थिति को मापता है। क्योंकि स्क्रू रोटेशन और रैखिक यात्रा के बीच संबंध ज्ञात है, नियंत्रक एनकोडर सिग्नल से सैद्धांतिक कैरिज स्थिति की गणना कर सकता है।
उदाहरण के लिए, जब बॉल स्क्रू लीड ज्ञात होता है, तो नियंत्रक मोटर एनकोडर काउंट को रैखिक विस्थापन में परिवर्तित करता है।
इस प्रकार की प्रणाली को आमतौर पर अर्ध-बंद-लूप नियंत्रण प्रणाली कहा जाता है क्योंकि एनकोडर वास्तविक कैरिज स्थिति के बजाय सीधे मोटर रोटेशन को मापता है।
अर्ध-बंद-लूप स्थिति प्रतिक्रिया
सेमी-क्लोज्ड-लूप सिस्टम में, फीडबैक डिवाइस मोटर पर स्थापित किया जाता है।
नियंत्रक मानता है कि कपलिंग, स्क्रू, नट और कैरिज मोटर की गति का सटीक रूप से पालन करते हैं। इस पद्धति का व्यापक रूप से उपयोग किया जाता है क्योंकि यह कॉम्पैक्ट, विश्वसनीय और लागत प्रभावी है।
हालाँकि, कुछ यांत्रिक त्रुटियाँ फीडबैक लूप के बाहर रह सकती हैं, जिनमें शामिल हैं:
- बॉल स्क्रू लीड त्रुटि
- थर्मल विस्तार
- युग्मन विकृति
- असर आंदोलन
- संरचनात्मक विक्षेपण
- अवशिष्ट प्रतिक्रिया
पूर्ण-बंद-लूप स्थिति प्रतिक्रिया
पूर्ण-बंद-लूप प्रणाली में, एक रैखिक एनकोडर या रैखिक स्केल सीधे गाड़ी की वास्तविक स्थिति को मापता है।
नियंत्रक आदेशित स्थिति की तुलना वास्तविक कैरिज स्थिति से करता है और संपूर्ण यांत्रिक ट्रांसमिशन श्रृंखला में त्रुटियों की भरपाई करता है।
पूर्ण-बंद-लूप नियंत्रण मांग वाले अनुप्रयोगों में पूर्ण स्थिति सटीकता में सुधार कर सकता है जैसे:
- अर्धचालक उपकरण
- सटीक निरीक्षण प्रणालियाँ
- ऑप्टिकल संरेखण उपकरण
- उच्च सटीकता वाली मशीनिंग प्रणालियाँ
- प्रयोगशाला स्वचालन
हालाँकि, पूर्ण-बंद-लूप प्रणाली को अधिक सावधानीपूर्वक ट्यूनिंग की आवश्यकता होती है क्योंकि यांत्रिक कंपन, कम संरचनात्मक कठोरता या खराब प्रतिक्रिया स्थापना नियंत्रण अस्थिरता का कारण बन सकती है।
सर्वो-चालित बॉल स्क्रू मॉड्यूल का पूर्ण गति अनुक्रम
एक पूर्ण स्थिति चक्र आमतौर पर इस क्रम का अनुसरण करता है:
- मशीन नियंत्रक एक लक्ष्य स्थिति आदेश भेजता है।
- सर्वो ड्राइव आवश्यक मोटर गति की गणना करता है।
- मोटर क्रमादेशित गति प्रोफ़ाइल के अनुसार गति करती है।
- कपलिंग बॉल स्क्रू को घुमाती है।
- रीसर्क्युलेटिंग गेंदें बॉल नट तक बल संचारित करती हैं।
- बॉल नट गाड़ी को रैखिक गाइड के साथ चलाता है।
- एनकोडर लगातार मोटर की स्थिति और गति की रिपोर्ट करता है।
- नियंत्रक निम्नलिखित त्रुटि को कम करने के लिए मोटर करंट को समायोजित करता है।
- जैसे-जैसे गाड़ी लक्ष्य के करीब पहुंचती है, मोटर की गति धीमी हो जाती है।
- गाड़ी निर्धारित स्थिति सहनशीलता के भीतर रुकती है।
- सर्वो मोटर बाहरी गड़बड़ी का विरोध करने के लिए टॉर्क को बनाए रखती है।
यह चक्र उच्च गति स्वचालन उपकरण में एक सेकंड के कुछ अंश के भीतर बार-बार हो सकता है।
स्थिति निर्धारण सटीकता क्या निर्धारित करती है?
बॉल स्क्रू रैखिक मॉड्यूल की अंतिम स्थिति सटीकता केवल स्क्रू की सटीकता ग्रेड से ही नहीं, बल्कि संपूर्ण गति प्रणाली से प्रभावित होती है।
महत्वपूर्ण कारकों में शामिल हैं:
- बॉल स्क्रू लीड सटीकता
- अक्षीय प्रतिक्रिया
- बॉल नट प्रीलोड
- समर्थन असर कठोरता
- युग्मन मरोड़ वाली कठोरता
- रैखिक गाइड सटीकता
- आधार प्रोफ़ाइल सीधापन
- गाड़ी की कठोरता
- मोटर एनकोडर संकल्प
- सर्वो ट्यूनिंग गुणवत्ता
- तापमान भिन्नता
- लोड वितरण
- स्थापना संरेखण
यदि इंस्टॉलेशन के दौरान मॉड्यूल बेस विकृत हो जाता है या लोड अत्यधिक संरचनात्मक विरूपण पैदा करता है तो उच्च सटीकता वाला बॉल स्क्रू उच्च सिस्टम सटीकता की गारंटी नहीं दे सकता है।
पोजिशनिंग सटीकता और दोहराव
स्थिति निर्धारण सटीकता और दोहराव संबंधित हैं लेकिन अलग-अलग प्रदर्शन संकेतक हैं।
स्थिति निर्धारण सटीकतावर्णन करता है कि वास्तविक गाड़ी की स्थिति कार्यशील स्ट्रोक के दौरान आदेशित स्थिति से कितनी बारीकी से मेल खाती है।
repeatabilityवर्णन करता है कि बार-बार परिचालन स्थितियों के तहत गाड़ी कितनी लगातार उसी स्थिति में लौटती है।
एक मॉड्यूल में उत्कृष्ट दोहराव हो सकता है लेकिन फिर भी एक व्यवस्थित लीड त्रुटि होती है। ऐसे मामले में, मॉड्यूल हर बार लगभग उसी स्थान पर लौटता है, लेकिन वह स्थान कमांड किए गए समन्वय से थोड़ा भिन्न हो सकता है।
जब त्रुटि को मापा और रिकॉर्ड किया जाता है तो नियंत्रक में लीड त्रुटि मुआवजा पूर्ण स्थिति सटीकता में सुधार कर सकता है।
दिशा परिवर्तन गति को कैसे प्रभावित करता है
डायरेक्शन रिवर्सल बॉल स्क्रू ट्रांसमिशन प्रदर्शन का एक महत्वपूर्ण परीक्षण है।
जब मोटर दिशा बदलती है, तो स्क्रू, नट, सपोर्ट बियरिंग और कपलिंग पर लगने वाला बल भी दिशा बदलता है।
यदि सिस्टम में अक्षीय निकासी या संरचनात्मक विकृति है, तो गाड़ी विपरीत दिशा में चलने से पहले मोटर थोड़ा घूम सकती है।
उचित बॉल नट प्रीलोड, बेयरिंग प्रीलोड और कठोर यांत्रिक कनेक्शन इस खोई हुई गति को कम करते हैं।
सर्वो नियंत्रण कुछ पूर्वानुमानित त्रुटि की भरपाई कर सकता है, लेकिन स्थिर द्विदिशीय स्थिति के लिए यांत्रिक कठोरता आवश्यक बनी हुई है।
कार्य तंत्र में स्नेहन
स्नेहन गेंदों और रेसवे के बीच एक सुरक्षात्मक फिल्म बनाता है। हालाँकि बॉल स्क्रू रोलिंग संपर्क का उपयोग करते हैं, फिर भी संपर्क बिंदुओं पर बहुत अधिक स्थानीय संपर्क तनाव मौजूद होता है।
सही स्नेहन इसमें मदद करता है:
- घर्षण और घिसाव कम करें
- ऑपरेटिंग तापमान को नियंत्रित करें
- क्षरण रोकें
- शोर कम करें
- रेसवे की सतह को सुरक्षित रखें
- बॉल स्क्रू बढ़ाएं और जीवन का मार्गदर्शन करें
अपर्याप्त स्नेहन घर्षण को बढ़ा सकता है, रेसवे को नुकसान पहुंचा सकता है और चिकनी गेंद परिसंचरण में हस्तक्षेप कर सकता है।
अत्यधिक चिकनाई भी प्रतिरोध बढ़ा सकती है, खासकर उच्च गति पर। इसलिए स्नेहक प्रकार, मात्रा और पुनःपूर्ति अंतराल मॉड्यूल की गति, भार, स्ट्रोक, पर्यावरण और कर्तव्य चक्र से मेल खाना चाहिए।
थर्मल विस्तार और स्थिति निर्धारण त्रुटि
गर्मी बीयरिंग घर्षण, बॉल नट प्रीलोड, गाइड ब्लॉक मूवमेंट, सीलिंग प्रतिरोध और मोटर संचालन से उत्पन्न होती है।
जैसे-जैसे बॉल स्क्रू का तापमान बढ़ता है, स्क्रू अपनी लंबाई के साथ फैलता जाता है। यह विस्तार स्क्रू रोटेशन और वास्तविक कैरिज स्थिति के बीच संबंध को बदल सकता है।
थर्मल त्रुटि अधिक महत्वपूर्ण हो जाती है:
- लंबे स्ट्रोक वाले मॉड्यूल
- हाई-स्पीड ऑपरेशन
- उच्च-कर्तव्य-चक्र उपकरण
- परिशुद्धता माप अनुप्रयोग
- बड़े तापमान भिन्नता वाले सिस्टम
थर्मल त्रुटि को उचित स्नेहन, उपयुक्त प्रीलोड, नियंत्रित त्वरण, तापमान स्थिरीकरण, स्क्रू कूलिंग और सॉफ्टवेयर मुआवजे के माध्यम से कम किया जा सकता है।
बॉल स्क्रू लीनियर मॉड्यूल बनाम पारंपरिक लीड स्क्रू
बॉल स्क्रू और पारंपरिक लीड स्क्रू दोनों रोटरी गति को रैखिक गति में परिवर्तित करते हैं, लेकिन उनके संपर्क तंत्र अलग-अलग होते हैं।
| विशेषता | गेंद पेंच | पारंपरिक लीड पेंच |
|---|---|---|
| संपर्क तंत्र | रोलिंग संपर्क | फिसलता हुआ संपर्क |
| ट्रांसमिशन दक्षता | उच्च | निचला |
| स्थिति निर्धारण सटीकता | उच्च | मध्यम |
| प्रतिक्रिया नियंत्रण | सटीक प्रीलोड का उपयोग कर सकते हैं | आमतौर पर ख़त्म करना अधिक कठिन होता है |
| परिचालन गति | उच्च गति के लिए उपयुक्त | आम तौर पर कम गति के लिए उपयुक्त |
| लागत | उच्च | निचला |
| स्व-लॉकिंग क्षमता | आमतौर पर सेल्फ-लॉकिंग नहीं | लीड एंगल के आधार पर सेल्फ-लॉकिंग हो सकता है |
बॉल स्क्रू मॉड्यूल आमतौर पर तब चुने जाते हैं जब स्थिति सटीकता, दोहराव, दक्षता और गतिशील प्रदर्शन महत्वपूर्ण होते हैं।
कार्य सिद्धांत से संबंधित सामान्य परिचालन समस्याएं
कार्य सिद्धांत को समझने से इंजीनियरों को असामान्य संचालन के स्रोत की पहचान करने में मदद मिलती है।
असामान्य शोर
असामान्य शोर अपर्याप्त स्नेहन, संदूषण, क्षतिग्रस्त गेंदों, दोषपूर्ण रिटर्न प्रणाली, बीयरिंग पहनने या खराब संरेखण के कारण हो सकता है।
मोटर लोड में वृद्धि
उच्च मोटर करंट अत्यधिक प्रीलोड, गाइड मिसलिग्न्मेंट, क्षतिग्रस्त बीयरिंग, अपर्याप्त स्नेहन या अतिभारित गाड़ी का संकेत दे सकता है।
पोजिशनिंग त्रुटि
पोजिशनिंग त्रुटि ढीले कपलिंग, अक्षीय असर आंदोलन, स्क्रू लीड त्रुटि, थर्मल विस्तार, संरचनात्मक विरूपण या गलत सर्वो पैरामीटर के परिणामस्वरूप हो सकती है।
त्वरण के दौरान कंपन
कंपन तब हो सकता है जब त्वरण बहुत अधिक हो, मॉड्यूल में कठोरता का अभाव हो, स्क्रू अपनी महत्वपूर्ण गति के करीब पहुंच जाए या सर्वो लाभ गलत तरीके से समायोजित हो।
अस्थिर दिशा उलटाव
अस्थिर उत्क्रमण ट्रांसमिशन सिस्टम में अवशिष्ट प्रतिक्रिया, ढीले बढ़ते घटकों, अपर्याप्त प्रीलोड या अत्यधिक लोचदार विरूपण का संकेत दे सकता है।
बॉल स्क्रू कार्य सिद्धांत के अनुप्रयोग
बॉल स्क्रू रैखिक मॉड्यूल व्यापक रूप से स्वचालन प्रणालियों में उपयोग किए जाते हैं जिनके लिए सटीक और दोहराने योग्य स्थिति की आवश्यकता होती है।
विशिष्ट अनुप्रयोगों में शामिल हैं:
- इलेक्ट्रॉनिक घटक असेंबली
- अर्धचालक प्रसंस्करण उपकरण
- दृष्टि निरीक्षण प्रणाली
- लेजर अंकन और लेजर प्रसंस्करण
- परिशुद्ध वितरण उपकरण
- प्रयोगशाला स्वचालन
- चिकित्सा उपकरण निर्माण
- सीएनसी लोडिंग और अनलोडिंग सिस्टम
- लिथियम बैटरी उत्पादन उपकरण
- स्वचालित माप प्रणाली
- पिक-एंड-प्लेस उपकरण
- बहु धुरीकार्टेशियन रोबोट
स्क्रू लीड, मोटर आकार, गाइड कॉन्फ़िगरेशन, प्रीलोड स्तर और फीडबैक सिस्टम को प्रत्येक एप्लिकेशन की गति, लोड और सटीकता आवश्यकताओं के अनुसार अनुकूलित किया जा सकता है।
अक्सर पूछे जाने वाले प्रश्नों
बॉल स्क्रू लीनियर मॉड्यूल कैसे काम करता है?
एक मोटर एक कपलिंग के माध्यम से बॉल स्क्रू को घुमाती है। रीसर्क्युलेटिंग बॉल्स स्क्रू और बॉल नट के बीच रोल करती हैं, स्क्रू रोटेशन को नट के अक्षीय आंदोलन में परिवर्तित करती हैं। नट एक ऐसी गाड़ी को चलाता है जो एक रैखिक गाइड प्रणाली द्वारा समर्थित और निर्देशित होती है।
स्क्रू और नट के बीच गेंदों का उपयोग क्यों किया जाता है?
गेंदें अधिकांश फिसलने वाले घर्षण को रोलिंग घर्षण से बदल देती हैं। यह ट्रांसमिशन दक्षता में सुधार करता है, घिसाव को कम करता है और सुचारू, अधिक सटीक गति की अनुमति देता है।
बॉल रीसर्क्युलेशन का उद्देश्य क्या है?
रीसर्क्युलेशन प्रणाली भरी हुई रेसवे के अंत से गेंदों को उसकी शुरुआत में लौटाती है। यह एक बंद लूप बनाता है जो प्रयोग करने योग्य स्ट्रोक के भीतर निरंतर स्क्रू रोटेशन और असीमित आंदोलन की अनुमति देता है।
क्या बॉल स्क्रू गाड़ी के भार का समर्थन करता है?
बॉल स्क्रू मुख्य रूप से अक्षीय ड्राइविंग बल प्रदान करता है। रैखिक गाइड प्रणाली को रेडियल भार, पार्श्व बल और पलटने वाले क्षणों का समर्थन करना चाहिए।
बॉल स्क्रू लीड का क्या मतलब है?
बॉल स्क्रू लीड वह अक्षीय दूरी है जो नट स्क्रू की एक पूर्ण क्रांति के दौरान यात्रा करता है। एक बड़ा लीड आमतौर पर उच्च गति उत्पन्न करता है, जबकि एक छोटा लीड आमतौर पर प्रति क्रांति अधिक यांत्रिक लाभ और बेहतर विस्थापन प्रदान करता है।
बॉल स्क्रू नट में प्रीलोड का उपयोग क्यों किया जाता है?
प्रीलोड अक्षीय निकासी को कम करता है और कठोरता, दोहराव और द्विदिशीय स्थिति प्रदर्शन में सुधार करता है। अत्यधिक प्रीलोड से बचना चाहिए क्योंकि इससे घर्षण, गर्मी और घिसाव बढ़ सकता है।
क्या बिजली हटा दिए जाने पर बॉल स्क्रू मॉड्यूल ऊर्ध्वाधर भार धारण कर सकता है?
बॉल स्क्रू आमतौर पर अत्यधिक कुशल होते हैं और आमतौर पर स्व-लॉकिंग नहीं होते हैं। एक ऊर्ध्वाधर प्रणाली को अनियंत्रित नीचे की ओर गति को रोकने के लिए मोटर ब्रेक, काउंटरबैलेंस या यांत्रिक सुरक्षा उपकरण की आवश्यकता हो सकती है।
अर्ध-बंद-लूप और पूर्ण-बंद-लूप नियंत्रण के बीच क्या अंतर है?
एक अर्ध-बंद-लूप प्रणाली मोटर एनकोडर से गाड़ी की स्थिति का अनुमान लगाती है। एक पूर्ण-बंद-लूप प्रणाली वास्तविक कैरिज स्थिति को सीधे मापने के लिए एक रैखिक पैमाने का उपयोग करती है।
निष्कर्ष
The बॉल स्क्रू रैखिक मॉड्यूल कार्य सिद्धांतयह एक सटीक स्क्रू, बॉल नट और रीसर्क्युलेटिंग बॉल तंत्र के माध्यम से मोटर रोटेशन को रैखिक गति में परिवर्तित करने पर आधारित है।
जैसे ही पेंच घूमता है, गेंदें पेचदार रेसवे के माध्यम से लुढ़कती हैं और अक्षीय बल को नट में स्थानांतरित करती हैं। नट गाड़ी को चलाता है, जबकि रैखिक गाइड भार का समर्थन करता है और एक स्थिर गति पथ बनाए रखता है।
बॉल स्क्रू लीड घूर्णी गति और रैखिक यात्रा के बीच संबंध निर्धारित करता है। प्रीलोड अक्षीय निकासी को कम करता है और कठोरता में सुधार करता है, जबकि समर्थन बीयरिंग पेंच स्थिरता बनाए रखते हैं। सर्वो नियंत्रण और स्थिति प्रतिक्रिया यांत्रिक प्रणाली को सटीक गति आदेशों और सही स्थिति विचलन का पालन करने की अनुमति देती है।
क्योंकि ये सभी घटक एक साथ काम करते हैं, बॉल स्क्रू लीनियर मॉड्यूल का प्रदर्शन किसी एक भाग के बजाय संपूर्ण सिस्टम पर निर्भर करता है। सटीक, सुचारू और विश्वसनीय रैखिक गति प्राप्त करने के लिए सही स्क्रू चयन, गाइड आकार, प्रीलोड, स्नेहन, इंस्टॉलेशन संरेखण और सर्वो ट्यूनिंग आवश्यक हैं।
