 বাংলা

কবল স্ক্রু লিনিয়ার মডিউলএকটি নির্ভুল রৈখিক গতি ডিভাইস যা একটি মোটরের ঘূর্ণমান আন্দোলনকে নিয়ন্ত্রিত রৈখিক আন্দোলনে রূপান্তর করে। একটি বল স্ক্রু শ্যাফ্ট, একটি বল বাদাম এবং পুনঃপ্রবর্তনকারী স্টিলের বলগুলির একটি সিরিজের মধ্যে মিথস্ক্রিয়া দ্বারা রূপান্তরটি অর্জন করা হয়।
একটি সাধারণ স্লাইডিং স্ক্রু থেকে ভিন্ন, একটি বল স্ক্রু স্ক্রু এবং বাদামের মধ্যে ঘূর্ণায়মান যোগাযোগ ব্যবহার করে। এই ঘূর্ণায়মান প্রক্রিয়া উল্লেখযোগ্যভাবে ঘর্ষণ হ্রাস করে, সংক্রমণ দক্ষতা উন্নত করে এবং মডিউলটিকে উচ্চ অবস্থান নির্ভুলতা, মসৃণ চলাচল এবং নির্ভরযোগ্য পুনরাবৃত্তিযোগ্যতা অর্জন করতে দেয়।
তবে, সম্পূর্ণবল স্ক্রু লিনিয়ার মডিউল কাজের নীতিএকা স্ক্রু এবং বাদামের চেয়ে বেশি জড়িত। মোটর, কাপলিং, বিয়ারিং সাপোর্ট, লিনিয়ার গাইড, ক্যারেজ, প্রিলোড সিস্টেম, সার্ভো কন্ট্রোলার এবং পজিশন ফিডব্যাক ডিভাইস সব একসাথে কাজ করে একটি নিয়ন্ত্রিত লিনিয়ার মোশন সিস্টেম তৈরি করে।
এই নিবন্ধটি ব্যাখ্যা করে যে কিভাবে একটি বল স্ক্রু রৈখিক মডিউল মোটর ঘূর্ণনকে সুনির্দিষ্ট রৈখিক আন্দোলনে রূপান্তরিত করে, কীভাবে পুনঃপ্রবর্তন বল প্রক্রিয়া পরিচালনা করে এবং কীভাবে সার্ভো নিয়ন্ত্রণ এবং অবস্থান প্রতিক্রিয়া পজিশনিং কর্মক্ষমতা উন্নত করে।
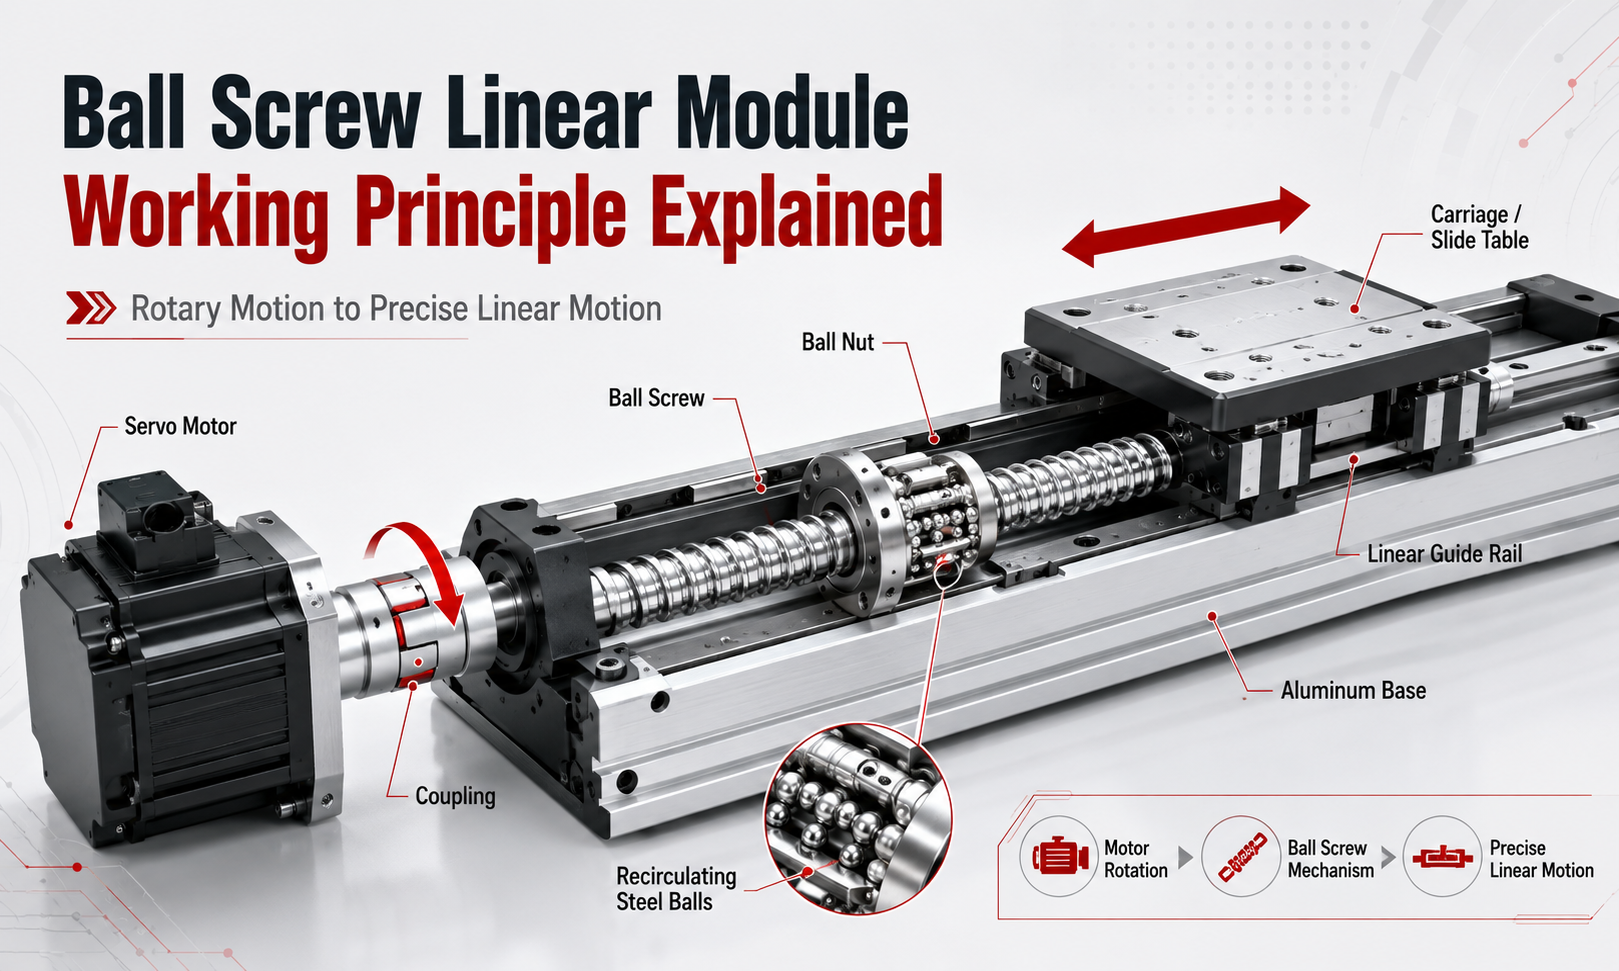
একটি বল স্ক্রু রৈখিক মডিউলের মৌলিক কাজের নীতি কি?
একটি বল স্ক্রু রৈখিক মডিউলের মূল কাজের নীতিটি নিম্নরূপ সংক্ষিপ্ত করা যেতে পারে:
- কন্ট্রোলার সার্ভো মোটর বা স্টেপার মোটরকে একটি মোশন কমান্ড পাঠায়।
- মোটর ঘূর্ণমান আন্দোলন এবং টর্ক উৎপন্ন করে।
- কাপলিং মোটর ঘূর্ণনকে বল স্ক্রু শ্যাফটে স্থানান্তর করে।
- বল স্ক্রু বল বাদামের ভিতরে ঘোরে।
- স্ক্রু খাঁজ এবং বাদামের খাঁজের মধ্যে পুনঃপ্রবর্তনকারী বলগুলি ঘূর্ণায়মান হয়।
- বল বাদামটি ঘূর্ণায়মান স্ক্রু বরাবর অক্ষীয়ভাবে চলে।
- বাদামের সাথে সংযুক্ত গাড়িটি রৈখিক গাইড বরাবর চলে।
- এনকোডার বা রৈখিক স্কেল প্রকৃত আন্দোলনের অবস্থান পরিমাপ করে।
- নিয়ন্ত্রক প্রকৃত অবস্থানের সাথে নির্দেশিত অবস্থানের তুলনা করে এবং যেকোনো বিচ্যুতি সংশোধন করে।
বেশিরভাগ বল স্ক্রুতেলিনিয়ার মডিউল, স্ক্রু খাদ ঘোরে যখন বল বাদাম ঘূর্ণন থেকে বাধা দেওয়া হয়। যেহেতু বাদামটি ঘোরাতে পারে না, স্ক্রুর হেলিকাল জ্যামিতি বাদামটিকে স্ক্রু অক্ষ বরাবর সরল রেখায় যেতে বাধ্য করে।
গাড়ি যান্ত্রিকভাবে বল বাদামের সাথে সংযুক্ত থাকে। ফলস্বরূপ, বাদামের অক্ষীয় নড়াচড়া গাড়ির রৈখিক আন্দোলনে পরিণত হয় এবং তার উপর লোড বসানো হয়।
রোটারি-টু-লিনিয়ার মোশন রূপান্তর
একটি বল স্ক্রু ড্রাইভ প্রক্রিয়ার কেন্দ্রীয় কাজ হল মোটর ঘূর্ণনকে রৈখিক স্থানচ্যুতিতে রূপান্তর করা।
একটি সার্ভো মোটর সাধারণত ঘূর্ণন গতি উত্পাদন করে। এই ঘূর্ণমান আন্দোলন একা সরাসরি একটি সোজা পথ বরাবর একটি workpiece সরাতে পারে না. বল স্ক্রু তাই যান্ত্রিক গতি রূপান্তরকারী হিসাবে কাজ করে।
বল স্ক্রুর পৃষ্ঠে একটি সুনির্দিষ্টভাবে মেশিনযুক্ত হেলিকাল খাঁজ রয়েছে। বল বাদামের ভিতরে একটি মিলে যাওয়া খাঁজ তৈরি হয়। একসাথে, এই খাঁজগুলি ইস্পাত বলের জন্য একটি হেলিকাল রেসওয়ে তৈরি করে।
যখন স্ক্রু ঘোরে, বলগুলি হেলিকাল রেসওয়ে বরাবর গড়িয়ে যায়। কারণ বাদামটি ঘূর্ণনের বিরুদ্ধে সীমাবদ্ধ থাকে, ঘূর্ণায়মান আন্দোলন একটি অক্ষীয় বল তৈরি করে যা বাদামটিকে সামনে বা পিছনে নিয়ে যায়।
রৈখিক আন্দোলনের দিক স্ক্রু ঘূর্ণনের দিকের উপর নির্ভর করে:
- যখন মোটর ঘড়ির কাঁটার দিকে ঘোরে, তখন গাড়িটি এক দিকে চলে।
- যখন মোটর ঘড়ির কাঁটার বিপরীত দিকে ঘোরে, তখন গাড়িটি বিপরীত দিকে চলে।
সঠিক দিকনির্দেশ থ্রেড ওরিয়েন্টেশন, মোটর ইনস্টলেশন এবং মেশিনের সমন্বয় সংজ্ঞার উপর নির্ভর করে।
কিভাবে বল স্ক্রু এবং বাদাম একসাথে কাজ করে
বল স্ক্রু শ্যাফ্ট এবং বল বাদাম রৈখিক মডিউলের ভিতরে প্রাথমিক সংক্রমণ উপাদান।
স্ক্রু শ্যাফ্ট ঘূর্ণায়মান হেলিকাল ট্র্যাক প্রদান করে, যখন বাদাম পুনঃপ্রবর্তনকারী বলগুলিকে সমর্থন করে এবং তাদের ঘূর্ণায়মান আন্দোলনকে অক্ষীয় স্থানচ্যুতিতে রূপান্তরিত করে। স্ক্রু খাঁজ, বাদামের খাঁজ এবং বলগুলিতে মসৃণ এবং সঠিক সংক্রমণ অর্জনের জন্য জ্যামিতি অবশ্যই সাবধানে নিয়ন্ত্রিত থাকতে হবে।
যখন স্ক্রুতে ঘূর্ণন সঁচারক বল প্রয়োগ করা হয়, তখন যোগাযোগ বল নিম্নলিখিত ট্রান্সমিশন পথের মধ্য দিয়ে যায়:
মোটর → কাপলিং → বল স্ক্রু → স্টিল বল → বল নাট → ক্যারেজ → লোড
বলগুলি ঘূর্ণায়মান যোগাযোগের মাধ্যমে স্ক্রু এবং বাদামের মধ্যে বল স্থানান্তর করে। যেহেতু বলগুলি স্লাইডের পরিবর্তে রোল হয়, তাই ঘর্ষণ সহগ একটি প্রচলিত সীসা স্ক্রুর তুলনায় অনেক কম।
এটি একটি বল স্ক্রু লিনিয়ার মডিউল প্রদান করতে সক্ষম করে:
- উচ্চ যান্ত্রিক সংক্রমণ দক্ষতা
- কম শুরু প্রতিরোধের
- মসৃণ কম গতির আন্দোলন
- সঠিক দ্বিমুখী অবস্থান
- স্ক্রু এবং বাদাম মধ্যে পরিধান হ্রাস
- সঠিক তৈলাক্তকরণের অধীনে দীর্ঘ অপারেটিং জীবন
বল বাদাম সাধারণত একটি বাদাম হাউজিং বা মাউন্টিং ব্লকের মাধ্যমে চলন্ত গাড়ির সাথে সংযুক্ত থাকে। এই সংযোগের যথেষ্ট দৃঢ়তা থাকতে হবে যাতে বাদাম দ্বারা উত্পন্ন অক্ষীয় শক্তি অতিরিক্ত বিকৃতি ছাড়াই গাড়িতে স্থানান্তরিত হতে পারে।
রিসার্কুলেটিং বল মেকানিজম কিভাবে কাজ করে
রিসার্কুলেটিং বল মেকানিজম হল একটি বল স্ক্রু এর সংজ্ঞায়িত বৈশিষ্ট্য।
স্টিলের বলগুলি স্ক্রু এবং বাদামের হেলিকাল খাঁজের মধ্যে অবস্থিত। স্ক্রু ঘোরার সাথে সাথে বলগুলি লোড করা যোগাযোগ অঞ্চলের মধ্য দিয়ে গড়িয়ে যায় এবং দুটি উপাদানের মধ্যে অক্ষীয় বল স্থানান্তর করে।
যদি বলগুলিকে ফিরে না এসে হেলিকাল খাঁজ বরাবর চলতে দেওয়া হয়, তবে তারা শেষ পর্যন্ত বাদাম ছেড়ে যাবে। একটি রিটার্ন সিস্টেম তাই বল ক্রমাগত সঞ্চালন ব্যবহার করা হয়.
সঞ্চালন প্রক্রিয়া চারটি পর্যায়ে বিভক্ত করা যেতে পারে:
- বলগুলি স্ক্রু এবং বাদামের মধ্যে লোড করা রেসওয়েতে প্রবেশ করে।
- বল ট্রান্সমিট করার সময় তারা যোগাযোগ জোনের মধ্য দিয়ে যায়।
- সঞ্চালন পথের শেষে, একটি রিটার্ন উপাদান বলগুলিকে লোড করা খাঁজ থেকে দূরে নিয়ে যায়।
- বল রিটার্ন প্যাসেজ দিয়ে ভ্রমণ করে এবং রেসওয়ের শুরুতে পুনরায় প্রবেশ করে।
এটি একটি বন্ধ প্রচলন লুপ তৈরি করে। একই বল ক্রমাগত লোড-ভারবহন রেসওয়ের মধ্য দিয়ে চলে এবং অপারেশন চলাকালীন রিটার্ন পাথ।
সাধারণ পুনঃসঞ্চালন কাঠামোর মধ্যে রয়েছে:
- শেষ টুপি প্রচলন
- রিটার্ন টিউব প্রচলন
- অভ্যন্তরীণ deflector সঞ্চালন
- শেষ deflector প্রচলন
বাদামের মাত্রা, অপারেটিং শব্দ, অনুমতিযোগ্য গতি, উত্পাদন জটিলতা এবং লোড ক্ষমতার ক্ষেত্রে প্রতিটি সঞ্চালন নকশার আলাদা বৈশিষ্ট্য রয়েছে।
মসৃণ বল প্রচলন নির্ভরযোগ্য অপারেশন জন্য অপরিহার্য. দূষণ, অপর্যাপ্ত তৈলাক্তকরণ, ক্ষতিগ্রস্ত রিটার্ন উপাদান বা ভুল সমাবেশ বল পথকে বাধাগ্রস্ত করতে পারে এবং অস্বাভাবিক শব্দ, কম্পন, ঘর্ষণ বা অকাল ব্যর্থতার কারণ হতে পারে।
রোলিং পরিচিতি এবং ট্রান্সমিশন দক্ষতা
একটি ঐতিহ্যগত স্লাইডিং স্ক্রু স্ক্রু থ্রেড এবং বাদামের থ্রেডের মধ্যে স্লাইডিং ঘর্ষণের উপর নির্ভর করে। বিপরীতে, একটি বল স্ক্রু এই স্লাইডিং যোগাযোগের বেশিরভাগটি ঘূর্ণায়মান যোগাযোগের সাথে প্রতিস্থাপন করে।
এই পার্থক্য বল স্ক্রুগুলিকে উচ্চ যান্ত্রিক দক্ষতা অর্জন করতে দেয়। নকশা এবং অপারেটিং অবস্থার উপর নির্ভর করে, বল স্ক্রু ট্রান্সমিশন দক্ষতা সাধারণত 85% অতিক্রম করতে পারে এবং 90% এর কাছাকাছি বা অতিক্রম করতে পারে।
উচ্চ দক্ষতা বিভিন্ন ব্যবহারিক সুবিধা প্রদান করে:
- আরও মোটর ঘূর্ণন সঁচারক বল দরকারী অক্ষীয় থ্রাস্টে রূপান্তরিত হয়।
- একই লোডের প্রয়োজনে একটি ছোট মোটর ব্যবহার করা যেতে পারে।
- ঘর্ষণীয় তাপ হিসাবে কম শক্তি নষ্ট হয়।
- কম গতিতে চলাচল মসৃণ।
- দিক পরিবর্তনের জন্য কম বিচ্ছিন্ন বল প্রয়োজন।
উচ্চ দক্ষতা মানে অনেক বল স্ক্রু স্ব-লকিং নয়। যখন মোটরটি বন্ধ থাকে, একটি উল্লম্ব লোড স্ক্রুটিকে পিছনের দিকে চালিত করতে পারে এবং ক্যারেজটি পড়ে যেতে পারে।
উল্লম্ব বল স্ক্রু মডিউলগুলির জন্য একটি মোটর ব্রেক, যান্ত্রিক লকিং ডিভাইস, ভারসাম্যহীন প্রক্রিয়া বা অন্যান্য সুরক্ষা পরিমাপের প্রয়োজন হতে পারে।
বল স্ক্রু মোশনে সীসা এবং পিচ
বল স্ক্রু সীসা হল সবচেয়ে গুরুত্বপূর্ণ পরামিতিগুলির মধ্যে একটি যা বল স্ক্রু লিনিয়ার মডিউলের গতিবিধিকে প্রভাবিত করে।
সীসাযখন স্ক্রু একটি পূর্ণ বিপ্লব সম্পন্ন করে তখন বল বাদামটি যে অক্ষীয় দূরত্ব অতিক্রম করে তা বোঝায়।
উদাহরণস্বরূপ, যদি একটি বল স্ক্রুতে 10 মিলিমিটারের সীসা থাকে, তাহলে স্ক্রুটির একটি সম্পূর্ণ বিপ্লব বাদামটিকে অক্ষ বরাবর প্রায় 10 মিলিমিটার সরে যায়।
মৌলিক সম্পর্ক হল:
রৈখিক ভ্রমণ = স্ক্রু বিপ্লবের সংখ্যা × বল স্ক্রু সীসা
যদি একটি 10-মিলিমিটার-সীসা বল স্ক্রু পাঁচটি আবর্তন ঘোরে, তাত্ত্বিক রৈখিক ভ্রমণ হল:
5 × 10 মিমি = 50 মিমি
পিচসংলগ্ন থ্রেডের সংশ্লিষ্ট বিন্দুগুলির মধ্যে অক্ষীয় দূরত্ব। একক-শুরু স্ক্রুতে, সীসা পিচের সমান। একটি মাল্টি-স্টার্ট স্ক্রুতে, থ্রেড স্টার্টের সংখ্যা দ্বারা গুন করলে সীসা পিচের সমান হয়।
নির্বাচিত সীসা সরাসরি গতি, থ্রাস্ট এবং পজিশনিং রেজোলিউশনকে প্রভাবিত করে।
ছোট সীসা বল স্ক্রু
একটি ছোট সীসা মোটর বিপ্লব প্রতি কম রৈখিক আন্দোলন প্রদান করে। এটি সাধারণত প্রয়োজনীয় অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত:
- ফাইন পজিশনিং রেজোলিউশন
- উচ্চ অক্ষীয় খোঁচা
- স্থিতিশীল কম গতি আন্দোলন
- সুনির্দিষ্ট শর্ট-স্ট্রোক পজিশনিং
যাইহোক, একটি ছোট সীসা একই রৈখিক ভ্রমণ অর্জনের জন্য আরও স্ক্রু বিপ্লবের প্রয়োজন, যা সর্বাধিক রৈখিক গতি সীমিত করতে পারে।
বড় সীসা বল স্ক্রু
একটি বৃহত্তর সীসা প্রতি মোটর বিপ্লবে আরও রৈখিক আন্দোলন তৈরি করে। এটি সাধারণত প্রয়োজনীয় অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত:
- উচ্চ রৈখিক গতি
- দ্রুত চক্র বার
- একটি সীমিত মোটর গতি পরিসীমা মধ্যে দীর্ঘ ভ্রমণ
যাইহোক, একটি বড় সীসা সাধারণত কম যান্ত্রিক সুবিধা প্রদান করে এবং একই মোটর এবং এনকোডার ব্যবহার করা হলে তাত্ত্বিক অবস্থানের রেজোলিউশন হ্রাস করতে পারে।
কিভাবে বল স্ক্রু সীসা গতিকে প্রভাবিত করে
তাত্ত্বিক রৈখিক গতি aবল স্ক্রু মডিউলস্ক্রু গতি এবং সীসা থেকে গণনা করা যেতে পারে:
রৈখিক গতি = স্ক্রু ঘূর্ণন গতি × বল স্ক্রু সীসা
উদাহরণস্বরূপ, যদি 10-মিলিমিটার সীসা সহ একটি বল স্ক্রু প্রতি মিনিটে 2,000 ঘূর্ণনে ঘোরে, তাত্ত্বিক রৈখিক গতি হল:
2,000 × 10 মিমি = 20,000 মিমি/মিনিট
এটি প্রতি সেকেন্ডে প্রায় 333 মিলিমিটারের সমান।
স্ক্রু ক্রিটিক্যাল স্পিড, ভারবহন ক্ষমতা, বাদাম সঞ্চালনের গতি, কম্পন, লুব্রিকেশন কন্ডিশন এবং মোট স্ট্রোকের দৈর্ঘ্যের কারণে প্রকৃত অনুমোদনযোগ্য গতি কম হতে পারে।
দীর্ঘ-স্ট্রোক মডিউলগুলির জন্য, স্ক্রু ব্যাস, অসমর্থিত দৈর্ঘ্য এবং সমর্থন বিন্যাস সাবধানে মূল্যায়ন করা আবশ্যক। অত্যধিক ঘূর্ণন গতি স্ক্রু চাবুক, কম্পন এবং অবস্থানের অস্থিরতা সৃষ্টি করতে পারে।
কিভাবে বল স্ক্রু লিড থ্রাস্টকে প্রভাবিত করে
মোটর টর্ককে বল স্ক্রুর হেলিকাল জ্যামিতির মাধ্যমে অক্ষীয় থ্রাস্টে রূপান্তরিত করা হয়।
একই মোটর টর্কের জন্য, একটি ছোট স্ক্রু সীসা সাধারণত বৃহত্তর অক্ষীয় থ্রাস্ট তৈরি করে, যখন একটি বড় সীসা উচ্চ রৈখিক গতি তৈরি করে।
আনুমানিক সম্পর্ক এভাবে প্রকাশ করা যেতে পারে:
অক্ষীয় থ্রাস্ট = মোটর টর্ক × 2π × ট্রান্সমিশন দক্ষতা ÷ বল স্ক্রু সীসা
এই সম্পর্ক ব্যাখ্যা করে কেন বল স্ক্রু সীসা নির্বাচনের জন্য গতি এবং থ্রাস্টের মধ্যে ভারসাম্য প্রয়োজন।
একজন প্রকৌশলীর শুধুমাত্র পছন্দসই ভ্রমণ গতির উপর ভিত্তি করে সীসা নির্বাচন করা উচিত নয়। লোড ভর, ত্বরণ, বাহ্যিক প্রক্রিয়া বল, ঘর্ষণ, ইনস্টলেশন অভিযোজন এবং নিরাপত্তা ফ্যাক্টর বিবেচনা করা আবশ্যক।
বল স্ক্রু প্রিলোড কি?
প্রিলোড হল একটি অভ্যন্তরীণ বল যা ইচ্ছাকৃতভাবে স্ক্রু, বল এবং বাদামের মধ্যে প্রয়োগ করা হয় যাতে অক্ষীয় ক্লিয়ারেন্স কমানো বা বাদ দেওয়া হয়।
প্রিলোড ছাড়া, ঘূর্ণায়মান উপাদান এবং রেসওয়েগুলির মধ্যে একটি ছোট ক্লিয়ারেন্স থাকতে পারে। যখন চলাচলের দিক পরিবর্তন হয়, তখন বাদামটি বিপরীত দিকে চলতে শুরু করার আগে স্ক্রুটি কিছুটা ঘোরাতে পারে। এই হারানো গতি সাধারণত প্রতিক্রিয়া সঙ্গে যুক্ত করা হয়.
প্রিলোড বলগুলিকে রেসওয়ের উভয় পাশের সাথে নিয়ন্ত্রিত সংস্পর্শে রাখে। এটি স্ক্রু ঘূর্ণন এবং বাদাম স্থানচ্যুতির মধ্যে সম্পর্ক উন্নত করে, বিশেষ করে দ্বিমুখী অবস্থানের সময়।
সাধারণ প্রিলোড পদ্ধতি অন্তর্ভুক্ত:
- ডাবল-বাদাম প্রিলোড
- ওভারসাইজড-বল প্রিলোড
- অফসেট-পিচ প্রিলোড
- খাঁজ জ্যামিতি প্রিলোড
প্রিলোডের সুবিধা
- অক্ষীয় ব্যাকল্যাশ হ্রাস করা হয়েছে
- উন্নত অবস্থানের পুনরাবৃত্তিযোগ্যতা
- বৃহত্তর অক্ষীয় অনমনীয়তা
- আরও স্থিতিশীল দিক বিপরীত
- ত্বরণ এবং হ্রাসের সময় আরও ভাল প্রতিক্রিয়া
অতিরিক্ত প্রিলোডের ট্রেড-অফ
বেশি প্রিলোড মানে সবসময় ভালো পারফরম্যান্স নয়। অতিরিক্ত প্রিলোড বাড়তে পারে:
- ঘর্ষণ প্রতিরোধের
- মোটর টর্কের চাহিদা
- কার্যকরী তাপমাত্রা
- তৈলাক্তকরণের প্রয়োজনীয়তা
- রেসওয়ে যোগাযোগের চাপ
- অকাল পরিধানের ঝুঁকি
উপযুক্ত প্রিলোড তাই প্রয়োজনীয় নির্ভুলতা, অনমনীয়তা, গতি, দায়িত্ব চক্র এবং প্রত্যাশিত পরিষেবা জীবন অনুযায়ী নির্বাচন করা উচিত।
লিনিয়ার গাইড সিস্টেমের ভূমিকা
বল স্ক্রু অক্ষীয় বল তৈরি করে এবং প্রেরণ করে, তবে এটি রেডিয়াল লোড, উল্টে যাওয়া মুহূর্ত বা বাহ্যিক পার্শ্ব শক্তিকে সমর্থন করার জন্য প্রাথমিক উপাদান হিসাবে ব্যবহার করা উচিত নয়।
রৈখিক গাইড সিস্টেম ক্যারেজকে সমর্থন করে এবং একটি সংজ্ঞায়িত সরল পথ ধরে এর গতিবিধি নিয়ন্ত্রণ করে।
একটি সাধারণ বল স্ক্রু রৈখিক মডিউল রিসার্কুলেটিং গাইড ব্লক সহ এক বা একাধিক প্রোফাইল রেল ব্যবহার করে। গাইড রেল এবং ব্লকগুলি বেশ কয়েকটি গুরুত্বপূর্ণ ফাংশন সম্পাদন করে:
- গাড়ী এবং workpiece ওজন সমর্থন
- রেডিয়াল এবং পার্শ্বীয় লোড প্রতিরোধ করুন
- পিচ, ইয়াও এবং রোল মোমেন্ট প্রতিরোধ করুন
- গাড়ির সারিবদ্ধতা বজায় রাখুন
- বল বাদাম ঘূর্ণন থেকে প্রতিরোধ করুন
- অবাঞ্ছিত পার্শ্বীয় আন্দোলন হ্রাস
- সামগ্রিক কাঠামোগত অনমনীয়তা উন্নত করুন
বল স্ক্রু এবং রৈখিক গাইড তাই ভিন্ন কিন্তু পরিপূরক ভূমিকা পালন করে।
বল স্ক্রু চালিকা শক্তি প্রদান করে, যখন গাইড রেল রৈখিক গতি পথকে সংজ্ঞায়িত করে এবং সমর্থন করে।
যদি গাইড সিস্টেমটি ভুলভাবে সংগঠিত হয়, দূষিত হয়, খারাপভাবে লুব্রিকেটেড বা ভুলভাবে ইনস্টল করা হয়, তাহলে মোটরকে অতিরিক্ত প্রতিরোধকে অতিক্রম করতে হবে। এটি অসম আন্দোলন, বর্ধিত শব্দ, অবস্থানগত ত্রুটি, অতিরিক্ত গরম বা সার্ভো অ্যালার্মের কারণ হতে পারে।
গাড়ি কিভাবে মডিউল বরাবর চলে
ক্যারেজ হল চলন্ত প্ল্যাটফর্ম যার উপর মেশিন লোড, ফিক্সচার, গ্রিপার, সেন্সর, ডিসপেনসিং হেড বা অন্যান্য টুলিং মাউন্ট করা হয়।
মডিউলের ভিতরে, ক্যারেজটি বল নাট এবং রৈখিক গাইড ব্লক উভয়ের সাথে সংযুক্ত থাকে।
যখন বল বাদাম অক্ষীয়ভাবে সরে যায়:
- বাদাম হাউজিং গাড়িতে বল স্থানান্তর করে।
- গাইড ব্লক গাইড রেল বরাবর রোল.
- গাড়িটি একটি নিয়ন্ত্রিত সরলরেখায় রেলকে অনুসরণ করে।
- মাউন্ট করা লোড নির্দেশিত অবস্থানে চলে যায়।
বাদাম হাউজিং, ক্যারেজ এবং গাইড ব্লকের মধ্যে সংযোগের অনমনীয়তা সম্পূর্ণ মডিউলের গতিশীল প্রতিক্রিয়াকে প্রভাবিত করে।
আলগা ফাস্টেনার, অপর্যাপ্ত কাঠামোগত অনমনীয়তা বা অত্যধিক ওভারহ্যাং নির্ভুলতা হ্রাস করতে পারে এমনকি যখন বল স্ক্রু নিজেই একটি উচ্চ নির্ভুলতা গ্রেডে তৈরি হয়।
বল স্ক্রু সমর্থন বিয়ারিং এবং অক্ষীয় স্থায়িত্ব
ঘূর্ণায়মান বল স্ক্রুটি অবশ্যই এক বা উভয় প্রান্তে বিয়ারিং দ্বারা সমর্থিত হতে হবে।
বিয়ারিং বিন্যাস স্ক্রুটির অক্ষীয় গতিবিধি নিয়ন্ত্রণ করে, ঘূর্ণনের সময় উত্পন্ন রেডিয়াল লোডকে সমর্থন করে এবং প্রান্তিককরণ বজায় রাখতে সহায়তা করে।
একটি সাধারণ মডিউল নকশা অন্তর্ভুক্ত:
- কৌণিক যোগাযোগ bearings সঙ্গে একটি নির্দিষ্ট শেষ
- একটি রেডিয়াল বিয়ারিং সহ একটি সমর্থিত বা ভাসমান শেষ
স্থির প্রান্তটি উভয় দিকের অক্ষীয় শক্তিকে প্রতিরোধ করে এবং স্ক্রুটির অক্ষীয় অবস্থান স্থাপন করে। সমর্থিত প্রান্তটি সীমিত তাপীয় সম্প্রসারণের অনুমতি দিয়ে রেডিয়াল আন্দোলন নিয়ন্ত্রণ করতে সহায়তা করে।
সাধারণ সমর্থন কনফিগারেশন অন্তর্ভুক্ত:
- স্থির-সমর্থিত
- স্থির-স্থির
- স্থির-মুক্ত
স্থির-সমর্থিত নির্মাণ প্রমিত বল স্ক্রু মডিউলগুলিতে ব্যাপকভাবে ব্যবহৃত হয় কারণ এটি অনমনীয়তা, গতির ক্ষমতা এবং সমাবেশ জটিলতার মধ্যে একটি বাস্তব ভারসাম্য প্রদান করে।
ভুল ভারবহন প্রিলোড, আলগা লকনাট বা ক্ষতিগ্রস্ত সাপোর্ট বিয়ারিং অক্ষীয় আন্দোলন, কম্পন এবং অবস্থানগত ত্রুটি প্রবর্তন করতে পারে।
কিভাবে মোটর বল স্ক্রু চালায়
বল স্ক্রু একটি সার্ভো মোটর বা স্টেপার মোটর দ্বারা চালিত হতে পারে। মোটরটি সাধারণত মডিউলের এক প্রান্তে মাউন্ট করা হয় এবং একটি নমনীয় কাপলিং এর মাধ্যমে স্ক্রুর সাথে সংযুক্ত থাকে।
মোটর শ্যাফ্ট এবং স্ক্রু শ্যাফ্টের মধ্যে অল্প পরিমাণে ইনস্টলেশন মিসলাইনমেন্টের জন্য ক্ষতিপূরণ দেওয়ার সময় কাপলিং টর্ক স্থানান্তর করে।
সম্পূর্ণ ড্রাইভ পাথ হল:
কন্ট্রোলার → মোটর ড্রাইভার → মোটর → কাপলিং → বল স্ক্রু → বল নাট → ক্যারেজ
ডাইরেক্ট কাপলিং সাধারণ কারণ এটি একটি কমপ্যাক্ট গঠন, উচ্চ সংক্রমণ দৃঢ়তা এবং অনুমানযোগ্য গতি প্রতিক্রিয়া প্রদান করে।
কিছু সিস্টেম মোটর এবং স্ক্রুর মধ্যে একটি টাইমিং বেল্ট এবং পুলি ব্যবহার করে। এই ব্যবস্থাটি নির্বাচন করা যেতে পারে যখন:
- মোটরটি অবশ্যই মডিউলের সমান্তরালে ইনস্টল করা উচিত।
- মোট মডিউল দৈর্ঘ্য হ্রাস করা আবশ্যক.
- একটি সংক্রমণ অনুপাত প্রয়োজন.
- মোটরটি অবশ্যই স্ক্রু অক্ষ থেকে দূরে সরানো উচিত।
অতিরিক্ত বেল্ট ড্রাইভ আরো উপাদান প্রবর্তন করে এবং টর্সনাল দৃঢ়তা প্রভাবিত করতে পারে, তবে এটি আরও বেশি ইনস্টলেশন নমনীয়তা প্রদান করতে পারে।
একটি বল স্ক্রু লিনিয়ার মডিউলে সার্ভো নিয়ন্ত্রণ
একটি সার্ভো-চালিত বল স্ক্রু মডিউল যান্ত্রিক ট্রান্সমিশন সিস্টেমকে একটি ইলেকট্রনিক ক্লোজড-লুপ কন্ট্রোল সিস্টেমের সাথে একত্রিত করে।
সার্ভো কন্ট্রোলার একটি প্রোগ্রামেবল লজিক কন্ট্রোলার থেকে একটি লক্ষ্য অবস্থান, গতি বা টর্ক কমান্ড পায়,গতি নিয়ন্ত্রক, কম্পিউটার সংখ্যাসূচক নিয়ন্ত্রণ ব্যবস্থা বা শিল্প কম্পিউটার।
নিয়ন্ত্রক তারপর প্রয়োজনীয় মোটর চলাচল গণনা করে এবং সার্ভো ড্রাইভে কমান্ড পাঠায়।
সার্ভো সিস্টেম সাধারণত তিনটি নেস্টেড লুপ নিয়ন্ত্রণ করে:
- কারেন্ট বা টর্ক লুপ
- গতি লুপ
- অবস্থান লুপ
বর্তমান লুপ মোটর ঘূর্ণন সঁচারক বল নিয়ন্ত্রণ করে, গতি লুপ ঘূর্ণন গতি নিয়ন্ত্রণ করে এবং অবস্থান লুপ চূড়ান্ত আন্দোলন অবস্থান নিয়ন্ত্রণ করে।
ক্রমাগত মোটর আউটপুট সামঞ্জস্য করে, সার্ভো সিস্টেম ক্যারেজকে একটি প্রোগ্রাম করা মোশন প্রোফাইল অনুসরণ করতে দেয় যার মধ্যে রয়েছে:
- লক্ষ্য অবস্থান
- সর্বোচ্চ গতি
- ত্বরণ
- মন্দাভাব
- ঝাঁকুনি নিয়ন্ত্রণ
- অবস্থান সহনশীলতা
এটি শুধুমাত্র যান্ত্রিক শেষ স্টপের উপর নির্ভর না করে মসৃণ শুরু, নিয়ন্ত্রিত স্টপিং এবং সঠিক অবস্থান সক্ষম করে।
পজিশন ফিডব্যাক কিভাবে কাজ করে
অবস্থান প্রতিক্রিয়া নিয়ন্ত্রণ সিস্টেমকে মডিউলটি নির্দেশিত অবস্থানে পৌঁছেছে কিনা তা নির্ধারণ করতে দেয়।
বেশিরভাগ সার্ভো মোটর একটি ঘূর্ণমান এনকোডার অন্তর্ভুক্ত করে যা মোটর শ্যাফ্টের কৌণিক অবস্থান পরিমাপ করে। কারণ স্ক্রু ঘূর্ণন এবং রৈখিক ভ্রমণের মধ্যে সম্পর্ক জানা যায়, নিয়ামক এনকোডার সংকেত থেকে তাত্ত্বিক গাড়ির অবস্থান গণনা করতে পারে।
উদাহরণস্বরূপ, যখন বল স্ক্রু সীসা পরিচিত হয়, তখন নিয়ামক মোটর এনকোডার গণনাকে রৈখিক স্থানচ্যুতিতে রূপান্তর করে।
এই ধরনের সিস্টেমকে সাধারণত আধা-বন্ধ-লুপ কন্ট্রোল সিস্টেম বলা হয় কারণ এনকোডার প্রকৃত ক্যারেজ অবস্থানের পরিবর্তে মোটর ঘূর্ণন পরিমাপ করে।
সেমি-ক্লোজড-লুপ পজিশন ফিডব্যাক
একটি আধা-বন্ধ-লুপ সিস্টেমে, ফিডব্যাক ডিভাইসটি মোটরে ইনস্টল করা হয়।
কন্ট্রোলার অনুমান করে যে কাপলিং, স্ক্রু, বাদাম এবং ক্যারেজ সঠিকভাবে মোটর চলাচলকে অনুসরণ করে। এই পদ্ধতিটি ব্যাপকভাবে ব্যবহৃত হয় কারণ এটি কমপ্যাক্ট, নির্ভরযোগ্য এবং সাশ্রয়ী।
যাইহোক, কিছু যান্ত্রিক ত্রুটি ফিডব্যাক লুপের বাইরে থেকে যেতে পারে, যার মধ্যে রয়েছে:
- বল স্ক্রু সীসা ত্রুটি
- তাপীয় সম্প্রসারণ
- কাপলিং বিকৃতি
- ভারবহন আন্দোলন
- কাঠামোগত বিচ্যুতি
- অবশিষ্ট প্রতিক্রিয়া
সম্পূর্ণ-বন্ধ-লুপ অবস্থান প্রতিক্রিয়া
একটি সম্পূর্ণ-বন্ধ-লুপ সিস্টেমে, একটি রৈখিক এনকোডার বা রৈখিক স্কেল সরাসরি গাড়ির প্রকৃত অবস্থান পরিমাপ করে।
কন্ট্রোলার আসল ক্যারেজ পজিশনের সাথে কমান্ডড পজিশনের তুলনা করে এবং সম্পূর্ণ মেকানিক্যাল ট্রান্সমিশন চেইনের ত্রুটির জন্য ক্ষতিপূরণ দেয়।
সম্পূর্ণ-বন্ধ-লুপ নিয়ন্ত্রণ দাবি করা অ্যাপ্লিকেশনগুলিতে পরম অবস্থান নির্ভুলতা উন্নত করতে পারে যেমন:
- সেমিকন্ডাক্টর সরঞ্জাম
- নির্ভুল পরিদর্শন ব্যবস্থা
- অপটিক্যাল প্রান্তিককরণ সরঞ্জাম
- উচ্চ নির্ভুলতা মেশিনিং সিস্টেম
- ল্যাবরেটরি অটোমেশন
যাইহোক, একটি পূর্ণ-বন্ধ-লুপ সিস্টেমের জন্য আরও যত্নশীল টিউনিং প্রয়োজন কারণ যান্ত্রিক কম্পন, কম কাঠামোগত অনমনীয়তা বা দুর্বল প্রতিক্রিয়া ইনস্টলেশন নিয়ন্ত্রণ অস্থিরতার কারণ হতে পারে।
একটি সার্ভো-চালিত বল স্ক্রু মডিউলের সম্পূর্ণ মোশন সিকোয়েন্স
একটি সম্পূর্ণ পজিশনিং চক্র সাধারণত এই ক্রম অনুসরণ করে:
- মেশিন কন্ট্রোলার একটি টার্গেট পজিশন কমান্ড পাঠায়।
- সার্ভো ড্রাইভ প্রয়োজনীয় মোটর আন্দোলন গণনা করে।
- মোটরটি প্রোগ্রাম করা মোশন প্রোফাইল অনুযায়ী ত্বরান্বিত হয়।
- কাপলিং বল স্ক্রু ঘোরে।
- পুনঃপ্রবর্তনকারী বলগুলি বল বাদামে বল প্রেরণ করে।
- বল বাদাম রৈখিক গাইড বরাবর গাড়ি চালায়।
- এনকোডার ক্রমাগত মোটর অবস্থান এবং গতি রিপোর্ট করে।
- নিয়ামক নিম্নলিখিত ত্রুটি কমাতে মোটর বর্তমান সামঞ্জস্য করে।
- গাড়িটি লক্ষ্যের কাছাকাছি আসার সাথে সাথে মোটরটি ক্ষীণ হয়ে যায়।
- গাড়ী সংজ্ঞায়িত অবস্থান সহনশীলতা মধ্যে থামে.
- সার্ভো মোটর বাহ্যিক ঝামেলা প্রতিরোধ করতে টর্ক ধরে রাখে।
এই চক্রটি উচ্চ-গতির অটোমেশন সরঞ্জামগুলিতে এক সেকেন্ডের ভগ্নাংশের মধ্যে বারবার ঘটতে পারে।
পজিশনিং নির্ভুলতা কি নির্ধারণ করে?
একটি বল স্ক্রু রৈখিক মডিউলের চূড়ান্ত অবস্থান নির্ভুলতা সম্পূর্ণ মোশন সিস্টেম দ্বারা প্রভাবিত হয়, শুধুমাত্র স্ক্রুর নির্ভুলতা গ্রেড দ্বারা নয়।
গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে:
- বল স্ক্রু সীসা নির্ভুলতা
- অক্ষীয় প্রতিক্রিয়া
- বল বাদাম প্রিলোড
- ভারবহন অনমনীয়তা সমর্থন
- কাপলিং টরসিয়াল দৃঢ়তা
- লিনিয়ার গাইড নির্ভুলতা
- বেস প্রোফাইল সোজাতা
- গাড়ির অনমনীয়তা
- মোটর এনকোডার রেজোলিউশন
- সার্ভো টিউনিং গুণমান
- তাপমাত্রার তারতম্য
- লোড বিতরণ
- ইনস্টলেশন প্রান্তিককরণ
একটি উচ্চ-নির্ভুলতা বল স্ক্রু উচ্চ সিস্টেম নির্ভুলতার গ্যারান্টি দিতে পারে না যদি ইনস্টলেশনের সময় মডিউল বেস বিকৃত হয় বা যদি লোড অত্যধিক কাঠামোগত বিকৃতি তৈরি করে।
অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা
অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা সম্পর্কিত কিন্তু ভিন্ন কর্মক্ষমতা সূচক।
অবস্থান নির্ভুলতাকার্যকারী স্ট্রোক জুড়ে নির্দেশিত অবস্থানের সাথে প্রকৃত ক্যারেজ অবস্থান কতটা ঘনিষ্ঠভাবে মেলে তা বর্ণনা করে।
পুনরাবৃত্তিযোগ্যতাবারবার অপারেটিং অবস্থার অধীনে কীভাবে ধারাবাহিকভাবে গাড়ি একই অবস্থানে ফিরে আসে তা বর্ণনা করে।
একটি মডিউলের চমৎকার পুনরাবৃত্তিযোগ্যতা থাকতে পারে তবে এখনও একটি পদ্ধতিগত সীসা ত্রুটি থাকতে পারে। এই ধরনের ক্ষেত্রে, মডিউলটি প্রতিবার প্রায় একই অবস্থানে ফিরে আসে, তবে সেই অবস্থানটি নির্দেশিত স্থানাঙ্ক থেকে কিছুটা আলাদা হতে পারে।
কন্ট্রোলারে সীসা ত্রুটি ক্ষতিপূরণ পরম অবস্থান নির্ভুলতা উন্নত করতে পারে যখন ত্রুটি পরিমাপ করা হয় এবং রেকর্ড করা হয়।
কিভাবে দিক বিপরীত গতিকে প্রভাবিত করে
দিক বিপরীত বল স্ক্রু ট্রান্সমিশন কর্মক্ষমতা একটি গুরুত্বপূর্ণ পরীক্ষা.
যখন মোটর দিক পরিবর্তন করে, তখন স্ক্রু, বাদাম, সাপোর্ট বিয়ারিং এবং কাপলিং এর উপর কাজ করা বলও দিক পরিবর্তন করে।
যদি সিস্টেমে অক্ষীয় ছাড়পত্র বা কাঠামোগত বিকৃতি থাকে, তাহলে গাড়িটি বিপরীত দিকে চলতে শুরু করার আগে মোটরটি কিছুটা ঘোরাতে পারে।
সঠিক বল নাট প্রিলোড, বিয়ারিং প্রিলোড এবং অনমনীয় যান্ত্রিক সংযোগ এই হারানো গতি কমিয়ে দেয়।
সার্ভো নিয়ন্ত্রণ কিছু অনুমানযোগ্য ত্রুটির জন্য ক্ষতিপূরণ দিতে পারে, তবে স্থিতিশীল দ্বিমুখী অবস্থানের জন্য যান্ত্রিক অনমনীয়তা অপরিহার্য।
কাজের প্রক্রিয়ায় তৈলাক্তকরণ
তৈলাক্তকরণ বল এবং রেসওয়ের মধ্যে একটি প্রতিরক্ষামূলক ফিল্ম গঠন করে। যদিও বল স্ক্রুগুলি ঘূর্ণায়মান যোগাযোগ ব্যবহার করে, খুব উচ্চ স্থানীয় যোগাযোগের চাপ এখনও যোগাযোগের পয়েন্টগুলিতে বিদ্যমান।
সঠিক তৈলাক্তকরণ সাহায্য করে:
- ঘর্ষণ এবং পরিধান কমাতে
- অপারেটিং তাপমাত্রা নিয়ন্ত্রণ করুন
- ক্ষয় রোধ করুন
- আওয়াজ কমান
- রেসওয়ে পৃষ্ঠ রক্ষা করুন
- বল স্ক্রু প্রসারিত এবং জীবন গাইড
অপর্যাপ্ত তৈলাক্তকরণ ঘর্ষণ বাড়াতে পারে, রেসওয়ে ক্ষতিগ্রস্ত করতে পারে এবং মসৃণ বলের সঞ্চালনে হস্তক্ষেপ করতে পারে।
অতিরিক্ত লুব্রিকেন্ট প্রতিরোধ ক্ষমতা বাড়াতে পারে, বিশেষ করে উচ্চ গতিতে। লুব্রিকেন্টের ধরন, পরিমাণ এবং পুনরায় পূরণের ব্যবধান তাই মডিউলের গতি, লোড, স্ট্রোক, পরিবেশ এবং দায়িত্ব চক্রের সাথে মিলিত হওয়া উচিত।
তাপীয় সম্প্রসারণ এবং অবস্থানগত ত্রুটি
ভারবহন ঘর্ষণ, বল নাট প্রিলোড, গাইড ব্লক আন্দোলন, সিলিং প্রতিরোধ এবং মোটর অপারেশন দ্বারা তাপ উৎপন্ন হয়।
বল স্ক্রু তাপমাত্রা বাড়ার সাথে সাথে স্ক্রুটি তার দৈর্ঘ্য বরাবর প্রসারিত হয়। এই সম্প্রসারণ স্ক্রু ঘূর্ণন এবং প্রকৃত গাড়ির অবস্থানের মধ্যে সম্পর্ক পরিবর্তন করতে পারে।
তাপীয় ত্রুটি আরও গুরুত্বপূর্ণ হয়ে ওঠে:
- লং-স্ট্রোক মডিউল
- উচ্চ গতির অপারেশন
- উচ্চ-শুল্ক-সাইকেল সরঞ্জাম
- নির্ভুলতা পরিমাপ অ্যাপ্লিকেশন
- বড় তাপমাত্রা বৈচিত্র সঙ্গে সিস্টেম
সঠিক তৈলাক্তকরণ, উপযুক্ত প্রিলোড, নিয়ন্ত্রিত ত্বরণ, তাপমাত্রা স্থিতিশীলতা, স্ক্রু কুলিং এবং সফ্টওয়্যার ক্ষতিপূরণের মাধ্যমে তাপীয় ত্রুটি হ্রাস করা যেতে পারে।
বল স্ক্রু লিনিয়ার মডিউল বনাম প্রচলিত সীসা স্ক্রু
বল স্ক্রু এবং প্রচলিত সীসা স্ক্রু উভয়ই ঘূর্ণন গতিকে রৈখিক গতিতে রূপান্তরিত করে, কিন্তু তাদের যোগাযোগের প্রক্রিয়া ভিন্ন।
| চারিত্রিক | বল স্ক্রু | প্রচলিত সীসা স্ক্রু |
|---|---|---|
| যোগাযোগ ব্যবস্থা | যোগাযোগ ঘূর্ণায়মান | স্লাইডিং পরিচিতি |
| ট্রান্সমিশন দক্ষতা | উচ্চ | নিম্ন |
| অবস্থান নির্ভুলতা | উচ্চ | মাঝারি |
| ব্যাকল্যাশ নিয়ন্ত্রণ | নির্ভুল প্রিলোড ব্যবহার করতে পারেন | সাধারণত নির্মূল করা আরও কঠিন |
| অপারেটিং গতি | উচ্চ গতির জন্য উপযুক্ত | কম গতির জন্য সাধারণত উপযুক্ত |
| খরচ | উচ্চতর | নিম্ন |
| স্ব-লক করার ক্ষমতা | সাধারণত স্ব-লক করা হয় না | সীসা কোণের উপর নির্ভর করে স্ব-লকিং হতে পারে |
বল স্ক্রু মডিউলগুলি সাধারণত নির্বাচন করা হয় যখন অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, দক্ষতা এবং গতিশীল কর্মক্ষমতা গুরুত্বপূর্ণ।
কাজের নীতির সাথে সম্পর্কিত সাধারণ অপারেটিং সমস্যা
কাজের নীতি বোঝা ইঞ্জিনিয়ারদের অস্বাভাবিক অপারেশনের উত্স সনাক্ত করতে সাহায্য করে।
অস্বাভাবিক শব্দ
অস্বাভাবিক শব্দ অপর্যাপ্ত তৈলাক্তকরণ, দূষণ, ক্ষতিগ্রস্ত বল, একটি ত্রুটিপূর্ণ রিটার্ন সিস্টেম, বিয়ারিং পরিধান বা দুর্বল প্রান্তিককরণের কারণে হতে পারে।
বর্ধিত মোটর লোড
উচ্চতর মোটর কারেন্ট অত্যধিক প্রিলোড, গাইড মিসলাইনমেন্ট, ক্ষতিগ্রস্ত বিয়ারিং, অপর্যাপ্ত তৈলাক্তকরণ বা ওভারলোডেড ক্যারেজ নির্দেশ করতে পারে।
পজিশনিং ত্রুটি
পজিশনিং ত্রুটি আলগা কাপলিং, অক্ষীয় ভারবহন আন্দোলন, স্ক্রু সীসা ত্রুটি, তাপীয় সম্প্রসারণ, কাঠামোগত বিকৃতি বা ভুল সার্ভো প্যারামিটারের কারণে হতে পারে।
ত্বরণের সময় কম্পন
কম্পন ঘটতে পারে যখন ত্বরণ খুব বেশি হয়, মডিউলটির অনমনীয়তার অভাব থাকে, স্ক্রুটি তার জটিল গতির কাছে আসে বা সার্ভো লাভটি ভুলভাবে সামঞ্জস্য করা হয়।
অস্থির দিক বিপরীত
অস্থির বিপরীত ট্রান্সমিশন সিস্টেমে অবশিষ্ট প্রতিক্রিয়া, আলগা মাউন্টিং উপাদান, অপর্যাপ্ত প্রিলোড বা অত্যধিক ইলাস্টিক বিকৃতি নির্দেশ করতে পারে।
বল স্ক্রু কাজের নীতির প্রয়োগ
বল স্ক্রু রৈখিক মডিউলগুলি অটোমেশন সিস্টেমে ব্যাপকভাবে ব্যবহৃত হয় যার জন্য সঠিক এবং পুনরাবৃত্তিযোগ্য অবস্থানের প্রয়োজন হয়।
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- ইলেকট্রনিক উপাদান সমাবেশ
- সেমিকন্ডাক্টর প্রক্রিয়াকরণ সরঞ্জাম
- দৃষ্টি পরিদর্শন সিস্টেম
- লেজার চিহ্নিতকরণ এবং লেজার প্রক্রিয়াকরণ
- নির্ভুলতা বিতরণ সরঞ্জাম
- ল্যাবরেটরি অটোমেশন
- মেডিকেল ডিভাইস উত্পাদন
- সিএনসি লোডিং এবং আনলোডিং সিস্টেম
- লিথিয়াম ব্যাটারি উত্পাদন সরঞ্জাম
- স্বয়ংক্রিয় পরিমাপ সিস্টেম
- বাছাই এবং স্থাপন সরঞ্জাম
- বহু-অক্ষকার্টেসিয়ান রোবট
স্ক্রু লিড, মোটর সাইজ, গাইড কনফিগারেশন, প্রিলোড লেভেল এবং ফিডব্যাক সিস্টেম প্রতিটি অ্যাপ্লিকেশানের গতি, লোড এবং নির্ভুলতার প্রয়োজনীয়তার সাথে অভিযোজিত হতে পারে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
কিভাবে একটি বল স্ক্রু লিনিয়ার মডিউল কাজ করে?
একটি মোটর একটি কাপলিং মাধ্যমে বল স্ক্রু ঘোরান. স্ক্রু এবং বল বাদামের মধ্যে রিসার্কুলেটিং বল রোল করে, স্ক্রু ঘূর্ণনকে বাদামের অক্ষীয় আন্দোলনে রূপান্তর করে। বাদাম একটি গাড়ি চালায় যা একটি রৈখিক গাইড সিস্টেম দ্বারা সমর্থিত এবং পরিচালিত হয়।
স্ক্রু এবং বাদামের মধ্যে বল ব্যবহার করা হয় কেন?
বলগুলি বেশিরভাগ স্লাইডিং ঘর্ষণকে ঘূর্ণায়মান ঘর্ষণ দিয়ে প্রতিস্থাপন করে। এটি ট্রান্সমিশন দক্ষতা উন্নত করে, পরিধান কমায় এবং মসৃণ, আরও সঠিক আন্দোলনের অনুমতি দেয়।
বল পুনঃপ্রবর্তনের উদ্দেশ্য কি?
রিসার্কুলেশন সিস্টেম লোডেড রেসওয়ের শেষ থেকে শুরুতে বলগুলিকে ফিরিয়ে দেয়। এটি একটি বন্ধ লুপ তৈরি করে যা ব্যবহারযোগ্য স্ট্রোকের মধ্যে ক্রমাগত স্ক্রু ঘূর্ণন এবং সীমাহীন আন্দোলনের অনুমতি দেয়।
বল স্ক্রু কি ক্যারেজ লোড সমর্থন করে?
বল স্ক্রু প্রধানত অক্ষীয় চালিকা শক্তি প্রদান করে। রৈখিক গাইড সিস্টেম রেডিয়াল লোড, পার্শ্ব শক্তি এবং উল্টে যাওয়ার মুহুর্তগুলিকে সমর্থন করবে।
বল স্ক্রু সীসা মানে কি?
বল স্ক্রু সীসা হল অক্ষীয় দূরত্ব যা স্ক্রুটির একটি সম্পূর্ণ বিপ্লবের সময় বাদাম ভ্রমণ করে। একটি বড় সীসা সাধারণত উচ্চ গতির উত্পাদন করে, যখন একটি ছোট সীসা সাধারণত প্রতি বিপ্লবে বৃহত্তর যান্ত্রিক সুবিধা এবং সূক্ষ্ম স্থানচ্যুতি প্রদান করে।
বল স্ক্রু নাটে কেন প্রিলোড ব্যবহার করা হয়?
প্রিলোড অক্ষীয় ক্লিয়ারেন্স হ্রাস করে এবং অনমনীয়তা, পুনরাবৃত্তিযোগ্যতা এবং দ্বিমুখী অবস্থান কর্মক্ষমতা উন্নত করে। অতিরিক্ত প্রিলোড এড়ানো উচিত কারণ এটি ঘর্ষণ, তাপ এবং পরিধান বাড়াতে পারে।
একটি বল স্ক্রু মডিউল শক্তি সরানো হলে একটি উল্লম্ব লোড ধরে রাখতে পারে?
বল স্ক্রু সাধারণত অত্যন্ত দক্ষ এবং সাধারণত স্ব-লক করা হয় না। একটি উল্লম্ব সিস্টেমে একটি মোটর ব্রেক, ভারসাম্যহীনতা বা যান্ত্রিক নিরাপত্তা ডিভাইসের প্রয়োজন হতে পারে যাতে অনিয়ন্ত্রিত নিম্নগামী আন্দোলন প্রতিরোধ করা যায়।
আধা-বন্ধ-লুপ এবং সম্পূর্ণ-বন্ধ-লুপ নিয়ন্ত্রণের মধ্যে পার্থক্য কী?
একটি আধা-বন্ধ-লুপ সিস্টেম মোটর এনকোডার থেকে গাড়ির অবস্থান অনুমান করে। একটি পূর্ণ-বন্ধ-লুপ সিস্টেম একটি রৈখিক স্কেল ব্যবহার করে সরাসরি প্রকৃত ক্যারেজ অবস্থান পরিমাপ করে।
উপসংহার
দবল স্ক্রু লিনিয়ার মডিউল কাজের নীতিএকটি নির্ভুল স্ক্রু, বল নাট এবং রিসার্কুলেটিং বল প্রক্রিয়ার মাধ্যমে মোটর ঘূর্ণনকে রৈখিক গতিতে রূপান্তর করার উপর ভিত্তি করে।
স্ক্রু ঘোরার সাথে সাথে বলগুলি হেলিকাল রেসওয়ের মধ্য দিয়ে গড়িয়ে যায় এবং বাদামে অক্ষীয় বল স্থানান্তর করে। বাদাম গাড়ি চালায়, যখন রৈখিক গাইড লোড সমর্থন করে এবং একটি স্থিতিশীল চলাচলের পথ বজায় রাখে।
বল স্ক্রু সীসা ঘূর্ণন গতি এবং রৈখিক ভ্রমণের মধ্যে সম্পর্ক নির্ধারণ করে। প্রিলোড অক্ষীয় ক্লিয়ারেন্স হ্রাস করে এবং অনমনীয়তা উন্নত করে, যখন সমর্থন বিয়ারিংগুলি স্ক্রু স্থায়িত্ব বজায় রাখে। সার্ভো নিয়ন্ত্রণ এবং অবস্থান প্রতিক্রিয়া যান্ত্রিক সিস্টেমকে সুনির্দিষ্ট গতি আদেশ এবং সঠিক অবস্থানগত বিচ্যুতি অনুসরণ করতে দেয়।
যেহেতু এই সমস্ত উপাদান একসাথে কাজ করে, বল স্ক্রু রৈখিক মডিউলের কার্যকারিতা কোনও একক অংশের পরিবর্তে সম্পূর্ণ সিস্টেমের উপর নির্ভর করে। সঠিক স্ক্রু নির্বাচন, গাইড সাইজিং, প্রিলোড, লুব্রিকেশন, ইনস্টলেশন অ্যালাইনমেন্ট এবং সার্ভো টিউনিং সঠিক, মসৃণ এবং নির্ভরযোগ্য রৈখিক গতি অর্জনের জন্য অপরিহার্য।
