 اردو

اےگیند سکرو لکیری ماڈیولایک درست لکیری موشن ڈیوائس ہے جو موٹر کی روٹری موومنٹ کو کنٹرولڈ لکیری حرکت میں تبدیل کرتی ہے۔ تبدیلی ایک بال سکرو شافٹ، ایک بال نٹ اور دوبارہ گردش کرنے والی اسٹیل کی گیندوں کی ایک سیریز کے درمیان تعامل کے ذریعے حاصل کی جاتی ہے۔
ایک عام سلائیڈنگ اسکرو کے برعکس، گیند کا سکرو سکرو اور نٹ کے درمیان رولنگ رابطے کا استعمال کرتا ہے۔ یہ رولنگ میکانزم نمایاں طور پر رگڑ کو کم کرتا ہے، ٹرانسمیشن کی کارکردگی کو بہتر بناتا ہے اور ماڈیول کو اعلی پوزیشننگ کی درستگی، ہموار حرکت اور قابل اعتماد تکرار کو حاصل کرنے کی اجازت دیتا ہے۔
تاہم، مکملگیند سکرو لکیری ماڈیول کام کرنے کے اصولاکیلے سکرو اور نٹ سے زیادہ شامل ہے. موٹر، کپلنگ، بیئرنگ سپورٹ، لکیری گائیڈ، کیریج، پری لوڈ سسٹم، سروو کنٹرولر اور پوزیشن فیڈ بیک ڈیوائس سب مل کر ایک کنٹرولڈ لکیری موشن سسٹم بنانے کے لیے کام کرتے ہیں۔
یہ مضمون بتاتا ہے کہ کس طرح ایک بال سکرو لکیری ماڈیول موٹر کی گردش کو قطعی لکیری حرکت میں تبدیل کرتا ہے، کس طرح دوبارہ گردش کرنے والا بال میکانزم کام کرتا ہے اور کس طرح سرو کنٹرول اور پوزیشن فیڈ بیک پوزیشننگ کی کارکردگی کو بہتر بناتا ہے۔
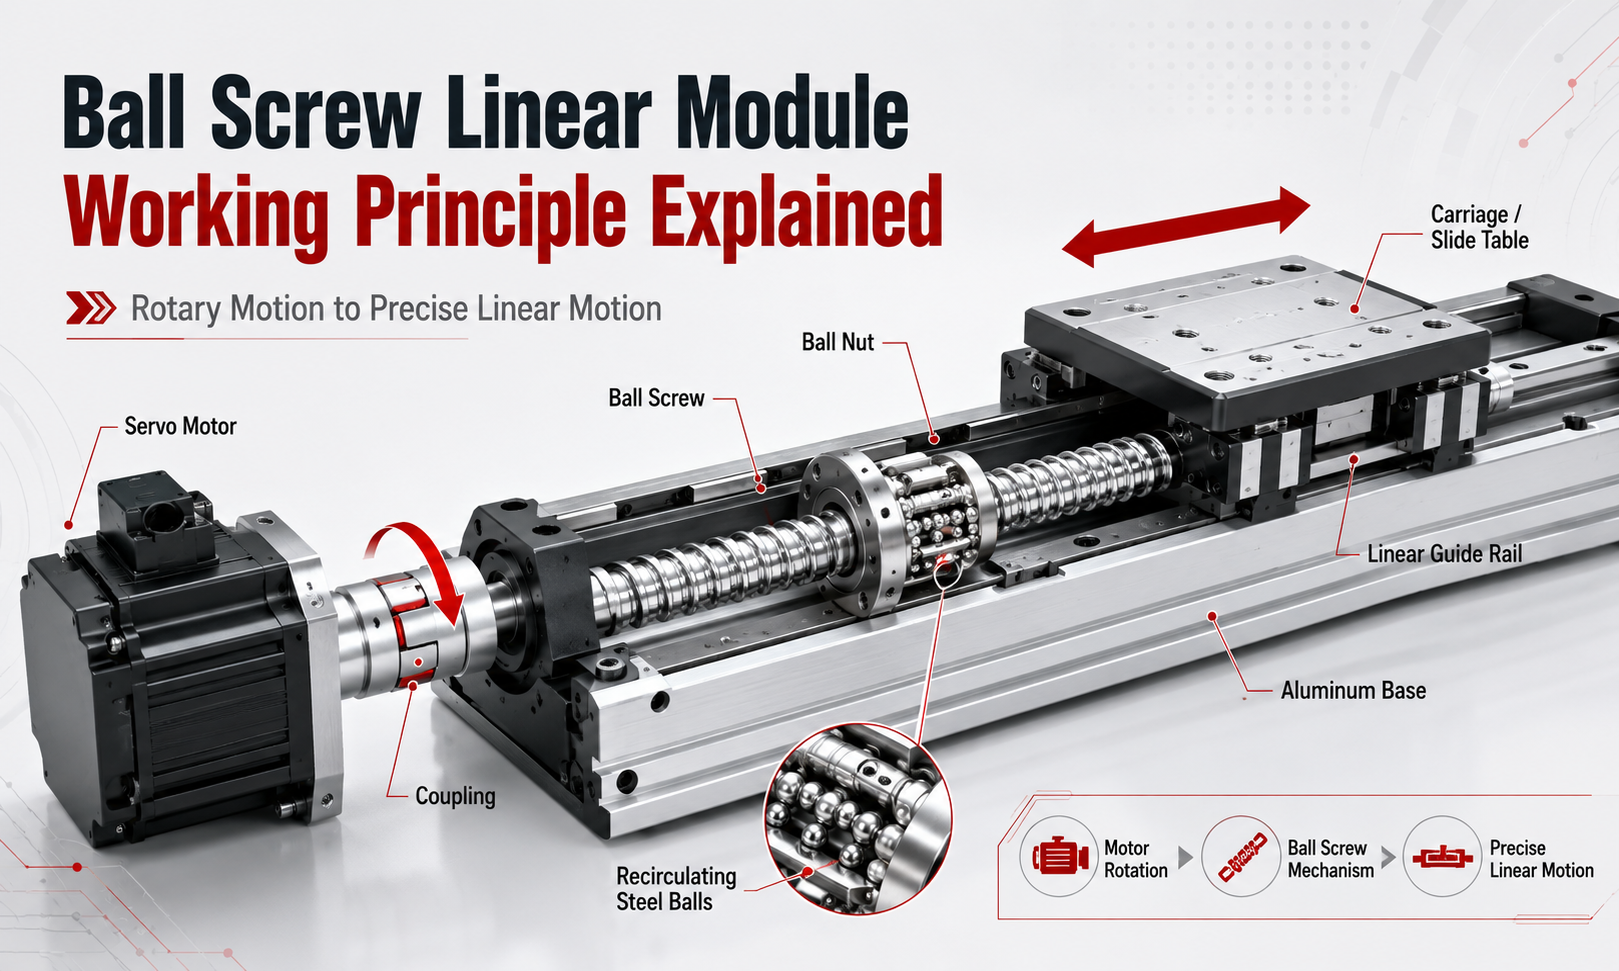
بال سکرو لکیری ماڈیول کا بنیادی کام کرنے کا اصول کیا ہے؟
بال سکرو لکیری ماڈیول کے بنیادی کام کے اصول کا خلاصہ اس طرح کیا جا سکتا ہے:
- کنٹرولر سروو موٹر یا سٹیپر موٹر کو موشن کمانڈ بھیجتا ہے۔
- موٹر روٹری حرکت اور ٹارک پیدا کرتی ہے۔
- کپلنگ موٹر کی گردش کو بال سکرو شافٹ میں منتقل کرتا ہے۔
- گیند کا سکرو بال نٹ کے اندر گھومتا ہے۔
- دوبارہ گردش کرنے والی گیندیں سکرو گرووز اور نٹ گرووز کے درمیان گھومتی ہیں۔
- بال نٹ گھومنے والے سکرو کے ساتھ محوری طور پر حرکت کرتا ہے۔
- نٹ سے جڑی گاڑی لکیری گائیڈ کے ساتھ ساتھ چلتی ہے۔
- انکوڈر یا لکیری پیمانہ اصل حرکت کی پوزیشن کی پیمائش کرتا ہے۔
- کنٹرولر کمانڈڈ پوزیشن کا اصل پوزیشن سے موازنہ کرتا ہے اور کسی بھی انحراف کو درست کرتا ہے۔
زیادہ تر گیند سکرو میںلکیری ماڈیولز، سکرو شافٹ گھومتا ہے جبکہ بال نٹ کو گھومنے سے روکا جاتا ہے۔ کیونکہ نٹ گھوم نہیں سکتا، اسکرو کی ہیلیکل جیومیٹری نٹ کو اسکرو محور کے ساتھ سیدھی لائن میں حرکت کرنے پر مجبور کرتی ہے۔
گاڑی میکانکی طور پر بال نٹ سے جڑی ہوتی ہے۔ نتیجے کے طور پر، نٹ کی محوری حرکت گاڑی کی لکیری حرکت اور اس پر نصب بوجھ بن جاتی ہے۔
روٹری سے لکیری حرکت کی تبدیلی
بال سکرو ڈرائیو میکانزم کا مرکزی کام موٹر گردش کو لکیری نقل مکانی میں تبدیل کرنا ہے۔
ایک سروو موٹر عام طور پر روٹری حرکت پیدا کرتی ہے۔ اکیلے یہ روٹری حرکت کسی ورک پیس کو سیدھے راستے پر نہیں لے جا سکتی۔ اس لیے گیند کا سکرو مکینیکل موشن کنورٹر کے طور پر کام کرتا ہے۔
گیند سکرو کی سطح ایک خاص طور پر مشینی ہیلیکل نالی پر مشتمل ہے۔ بال نٹ کے اندر ایک مماثل نالی بنتی ہے۔ یہ نالی مل کر سٹیل کی گیندوں کے لیے ایک ہیلیکل ریس وے بناتے ہیں۔
جب سکرو گھومتا ہے، گیندیں ہیلیکل ریس وے کے ساتھ ساتھ گھومتی ہیں۔ چونکہ نٹ گردش کے خلاف محدود ہے، اس لیے رولنگ حرکت ایک محوری قوت پیدا کرتی ہے جو نٹ کو آگے یا پیچھے کی طرف لے جاتی ہے۔
لکیری تحریک کی سمت سکرو گردش کی سمت پر منحصر ہے:
- جب موٹر گھڑی کی سمت میں گھومتی ہے، تو گاڑی ایک سمت میں چلتی ہے۔
- جب موٹر گھڑی کی مخالف سمت میں گھومتی ہے، تو گاڑی مخالف سمت میں چلتی ہے۔
درست سمت کا انحصار دھاگے کی سمت، موٹر کی تنصیب اور مشین کی کوآرڈینیٹ تعریف پر ہے۔
بال سکرو اور نٹ ایک ساتھ کیسے کام کرتے ہیں۔
بال سکرو شافٹ اور بال نٹ لکیری ماڈیول کے اندر بنیادی ٹرانسمیشن اجزاء ہیں۔
سکرو شافٹ گھومنے والی ہیلیکل ٹریک فراہم کرتا ہے، جبکہ نٹ دوبارہ گردش کرنے والی گیندوں کو سہارا دیتا ہے اور ان کی رولنگ حرکت کو محوری نقل مکانی میں تبدیل کرتا ہے۔ ہموار اور درست ترسیل حاصل کرنے کے لیے اسکرو گروو، نٹ گروو اور گیندوں میں جیومیٹری کو احتیاط سے کنٹرول کیا جانا چاہیے۔
جب ٹارک کو سکرو پر لگایا جاتا ہے، تو رابطہ قوت درج ذیل ٹرانسمیشن کے راستے سے گزرتی ہے:
موٹر → کپلنگ → بال سکرو → اسٹیل بالز → بال نٹ → کیریج → لوڈ
گیندیں رولنگ رابطے کے ذریعے سکرو اور نٹ کے درمیان قوت کو منتقل کرتی ہیں۔ چونکہ گیندیں سلائیڈ کے بجائے گھومتی ہیں، اس لیے رگڑ کا گتانک روایتی لیڈ اسکرو سے بہت کم ہوتا ہے۔
یہ ایک بال سکرو لکیری ماڈیول کو فراہم کرنے کے قابل بناتا ہے:
- اعلی مکینیکل ٹرانسمیشن کی کارکردگی
- کم شروع ہونے والی مزاحمت
- ہموار کم رفتار تحریک
- درست دو طرفہ پوزیشننگ
- سکرو اور نٹ کے درمیان کم لباس
- مناسب چکنا کے تحت طویل آپریٹنگ زندگی
بال نٹ عام طور پر چلتی ہوئی گاڑی سے نٹ ہاؤسنگ یا بڑھتے ہوئے بلاک کے ذریعے جڑا ہوتا ہے۔ اس کنکشن میں کافی سختی ہونی چاہیے تاکہ نٹ سے پیدا ہونے والی محوری قوت کو ضرورت سے زیادہ خرابی کے بغیر گاڑی میں منتقل کیا جا سکے۔
Recirculating بال میکانزم کیسے کام کرتا ہے۔
دوبارہ گردش کرنے والا گیند میکانزم بال سکرو کی وضاحتی خصوصیت ہے۔
اسٹیل کی گیندوں کو سکرو اور نٹ کے ہیلیکل گرووز کے درمیان رکھا جاتا ہے۔ جیسا کہ سکرو گھومتا ہے، گیندیں بھری ہوئی رابطہ زون سے گزرتی ہیں اور دو اجزاء کے درمیان محوری قوت کو منتقل کرتی ہیں۔
اگر گیندوں کو واپسی کے بغیر ہیلیکل نالی کے ساتھ آگے بڑھنے کی اجازت دی گئی تو وہ آخر کار نٹ چھوڑ دیں گی۔ اس لیے گیندوں کو مسلسل گردش کرنے کے لیے واپسی کا نظام استعمال کیا جاتا ہے۔
گردش کے عمل کو چار مراحل میں تقسیم کیا جا سکتا ہے:
- گیندیں سکرو اور نٹ کے درمیان بھری ہوئی ریس وے میں داخل ہوتی ہیں۔
- قوت کی ترسیل کے دوران وہ رابطہ زون سے گزرتے ہیں۔
- گردش کے راستے کے اختتام پر، واپسی کا جزو گیندوں کو بھری ہوئی نالی سے دور رہنمائی کرتا ہے۔
- گیندیں واپسی کے راستے سے گزرتی ہیں اور ریس وے کے آغاز میں دوبارہ داخل ہوتی ہیں۔
یہ ایک بند گردش لوپ بناتا ہے. وہی گیندیں مسلسل لوڈ بیئرنگ ریس وے اور آپریشن کے دوران واپسی کے راستے سے گزرتی ہیں۔
عام ری سرکولیشن ڈھانچے میں شامل ہیں:
- اختتامی ٹوپی گردش
- واپسی ٹیوب گردش
- اندرونی ڈیفلیکٹر گردش
- ڈیفلیکٹر گردش کو ختم کریں۔
ہر گردشی ڈیزائن میں نٹ کے طول و عرض، آپریٹنگ شور، قابل اجازت رفتار، مینوفیکچرنگ پیچیدگی اور بوجھ کی گنجائش کے لحاظ سے مختلف خصوصیات ہوتی ہیں۔
قابل اعتماد آپریشن کے لیے ہموار گیند کی گردش ضروری ہے۔ آلودگی، ناکافی چکنا، نقصان پہنچانے والے اجزاء یا غلط اسمبلی گیند کے راستے میں خلل ڈال سکتے ہیں اور غیر معمولی شور، کمپن، رگڑ میں اضافہ یا قبل از وقت ناکامی کا سبب بن سکتے ہیں۔
رولنگ رابطہ اور ترسیل کی کارکردگی
ایک روایتی سلائیڈنگ اسکرو سکرو تھریڈ اور نٹ تھریڈ کے درمیان سلائیڈنگ رگڑ پر انحصار کرتا ہے۔ اس کے برعکس، ایک بال سکرو اس سلائیڈنگ رابطے میں سے زیادہ تر کو رولنگ رابطے سے بدل دیتا ہے۔
یہ فرق بال پیچ کو اعلی مکینیکل کارکردگی حاصل کرنے کی اجازت دیتا ہے۔ ڈیزائن اور آپریٹنگ حالات پر منحصر ہے، بال سکرو ٹرانسمیشن کی کارکردگی عام طور پر 85٪ سے زیادہ ہوسکتی ہے اور 90٪ تک پہنچ سکتی ہے یا اس سے زیادہ ہوسکتی ہے۔
اعلی کارکردگی کئی عملی فوائد فراہم کرتی ہے:
- زیادہ موٹر ٹارک کو کارآمد محوری زور میں تبدیل کیا جاتا ہے۔
- اسی بوجھ کی ضرورت کے لیے ایک چھوٹی موٹر استعمال کی جا سکتی ہے۔
- رگڑ گرمی کے طور پر کم توانائی ضائع ہوتی ہے۔
- تحریک کم رفتار پر ہموار ہے.
- سمت الٹنے کے لیے کم ٹوٹ پھوٹ کی قوت کی ضرورت ہوتی ہے۔
اعلی کارکردگی کا مطلب یہ بھی ہے کہ بہت سے گیند کے پیچ خود بند نہیں ہوتے ہیں۔ جب موٹر بند ہو جاتی ہے، تو عمودی بوجھ سکرو کو پیچھے کی طرف لے جا سکتا ہے اور گاڑی کو گرنے کا سبب بن سکتا ہے۔
اس لیے عمودی بال سکرو ماڈیولز کو موٹر بریک، مکینیکل لاکنگ ڈیوائس، کاؤنٹر بیلنس میکانزم یا دیگر حفاظتی اقدامات کی ضرورت پڑ سکتی ہے۔
بال سکرو موشن میں لیڈ اور پچ
بال سکرو لیڈ بال سکرو لکیری ماڈیول کی نقل و حرکت کو متاثر کرنے والے سب سے اہم پیرامیٹرز میں سے ایک ہے۔
لیڈاس سے مراد وہ محوری فاصلہ ہے جو بال نٹ اس وقت طے کرتا ہے جب سکرو ایک مکمل انقلاب مکمل کرتا ہے۔
مثال کے طور پر، اگر گیند کے اسکرو کی لیڈ 10 ملی میٹر ہے، تو اسکرو کا ایک مکمل انقلاب نٹ کو تقریباً 10 ملی میٹر محور کے ساتھ لے جاتا ہے۔
بنیادی تعلق یہ ہے:
لکیری سفر = سکرو ریوولیشنز کی تعداد × بال سکرو لیڈ
اگر ایک 10 ملی میٹر لیڈ بال اسکرو پانچ چکروں کو گھماتا ہے تو نظریاتی لکیری سفر یہ ہے:
5 × 10 ملی میٹر = 50 ملی میٹر
پچملحقہ دھاگوں پر متعلقہ پوائنٹس کے درمیان محوری فاصلہ ہے۔ سنگل اسٹارٹ اسکرو پر، لیڈ پچ کے برابر ہے۔ ملٹی سٹارٹ اسکرو پر، لیڈ پچ کو دھاگے کے شروع ہونے کی تعداد سے ضرب کے برابر کرتی ہے۔
منتخب لیڈ براہ راست رفتار، زور اور پوزیشننگ ریزولوشن کو متاثر کرتی ہے۔
چھوٹے لیڈ بال پیچ
ایک چھوٹی سی لیڈ فی موٹر انقلاب میں کم لکیری حرکت فراہم کرتی ہے۔ یہ عام طور پر ان درخواستوں کے لیے موزوں ہے جن کی ضرورت ہوتی ہے:
- عمدہ پوزیشننگ ریزولوشن
- اعلی محوری زور
- مستحکم کم رفتار حرکت
- مختصر اسٹروک کی درست پوزیشننگ
تاہم، ایک چھوٹی سی لیڈ کو ایک ہی لکیری سفر کو حاصل کرنے کے لیے مزید اسکرو انقلابات کی ضرورت ہوتی ہے، جو زیادہ سے زیادہ لکیری رفتار کو محدود کر سکتی ہے۔
بڑے لیڈ بال پیچ
ایک بڑی لیڈ فی موٹر انقلاب میں زیادہ لکیری حرکت پیدا کرتی ہے۔ یہ عام طور پر ان درخواستوں کے لیے موزوں ہے جن کی ضرورت ہوتی ہے:
- زیادہ لکیری رفتار
- تیز سائیکل اوقات
- موٹر سپیڈ کی محدود حد میں طویل سفر
تاہم، ایک بڑی لیڈ عام طور پر کم مکینیکل فائدہ فراہم کرتی ہے اور جب ایک ہی موٹر اور انکوڈر کا استعمال کیا جاتا ہے تو نظریاتی پوزیشننگ ریزولوشن کو کم کر سکتا ہے۔
کس طرح بال سکرو لیڈ رفتار کو متاثر کرتی ہے۔
a کی نظریاتی لکیری رفتارگیند سکرو ماڈیولسکرو کی رفتار اور لیڈ سے شمار کیا جا سکتا ہے:
لکیری رفتار = اسکرو گردشی رفتار × بال سکرو لیڈ
مثال کے طور پر، اگر 10 ملی میٹر لیڈ کے ساتھ ایک گیند کا سکرو 2,000 انقلابات فی منٹ پر گھومتا ہے، تو نظریاتی لکیری رفتار یہ ہے:
2,000 × 10 ملی میٹر = 20,000 ملی میٹر/منٹ
یہ تقریباً 333 ملی میٹر فی سیکنڈ کے برابر ہے۔
سکرو کی اہم رفتار، برداشت کی صلاحیت، نٹ کی گردش کی رفتار، کمپن، چکنا کرنے کی حالت اور اسٹروک کی کل لمبائی کی وجہ سے اصل قابل اجازت رفتار کم ہو سکتی ہے۔
لانگ اسٹروک ماڈیولز کے لیے، سکرو قطر، غیر تعاون یافتہ لمبائی اور سپورٹ انتظامات کا احتیاط سے جائزہ لینا چاہیے۔ ضرورت سے زیادہ گھومنے والی رفتار سکرو وائپنگ، کمپن اور پوزیشننگ میں عدم استحکام کا سبب بن سکتی ہے۔
بال سکرو لیڈ کس طرح زور کو متاثر کرتی ہے۔
موٹر ٹارک کو بال سکرو کی ہیلیکل جیومیٹری کے ذریعے محوری زور میں تبدیل کیا جاتا ہے۔
اسی موٹر ٹارک کے لیے، ایک چھوٹا سکرو لیڈ عام طور پر زیادہ محوری زور پیدا کرتا ہے، جب کہ ایک بڑی لیڈ زیادہ لکیری رفتار پیدا کرتی ہے۔
تخمینی تعلق کا اظہار اس طرح کیا جا سکتا ہے:
محوری زور = موٹر ٹارک × 2π × ٹرانسمیشن کی کارکردگی ÷ بال سکرو لیڈ
یہ تعلق اس بات کی وضاحت کرتا ہے کہ کیوں گیند سکرو لیڈ سلیکشن کے لیے رفتار اور زور کے درمیان توازن کی ضرورت ہوتی ہے۔
ایک انجینئر کو صرف مطلوبہ سفر کی رفتار کی بنیاد پر لیڈ کا انتخاب نہیں کرنا چاہیے۔ لوڈ ماس، ایکسلریشن، بیرونی عمل کی قوت، رگڑ، تنصیب کی سمت اور حفاظتی عنصر پر بھی غور کیا جانا چاہیے۔
بال سکرو پری لوڈ کیا ہے؟
پری لوڈ ایک اندرونی قوت ہے جو جان بوجھ کر سکرو، گیندوں اور نٹ کے درمیان محوری کلیئرنس کو کم کرنے یا ختم کرنے کے لیے لگائی جاتی ہے۔
پری لوڈ کے بغیر، رولنگ عناصر اور ریس ویز کے درمیان ایک چھوٹی سی کلیئرنس موجود ہو سکتی ہے۔ جب حرکت کی سمت بدل جاتی ہے، تو نٹ کے مخالف سمت میں چلنے سے پہلے سکرو تھوڑا سا گھوم سکتا ہے۔ یہ کھوئی ہوئی حرکت عام طور پر ردعمل سے منسلک ہوتی ہے۔
پری لوڈ گیندوں کو ریس وے کے دونوں اطراف سے کنٹرول رابطے میں رکھتا ہے۔ یہ سکرو گردش اور نٹ کی نقل مکانی کے درمیان تعلق کو بہتر بناتا ہے، خاص طور پر دو طرفہ پوزیشننگ کے دوران۔
عام پری لوڈ طریقوں میں شامل ہیں:
- ڈبل نٹ پری لوڈ
- بڑے گیند کا پری لوڈ
- آف سیٹ پچ پری لوڈ
- گروو جیومیٹری پری لوڈ
پری لوڈ کے فوائد
- کم محوری ردعمل
- بہتر پوزیشننگ ریپیٹ ایبلٹی
- زیادہ محوری سختی
- مزید مستحکم سمت الٹ جانا
- تیز رفتاری اور کمی کے دوران بہتر ردعمل
ضرورت سے زیادہ پری لوڈ کی تجارت
زیادہ پری لوڈ کا مطلب ہمیشہ بہتر کارکردگی نہیں ہوتا۔ ضرورت سے زیادہ پری لوڈ بڑھ سکتا ہے:
- رگڑ مزاحمت
- موٹر ٹارک کی مانگ
- آپریٹنگ درجہ حرارت
- چکنا کرنے کی ضروریات
- ریس وے رابطے کا تناؤ
- قبل از وقت پہننے کا خطرہ
اس لیے مناسب پری لوڈ کا انتخاب مطلوبہ درستگی، سختی، رفتار، ڈیوٹی سائیکل اور متوقع سروس لائف کے مطابق کیا جانا چاہیے۔
لکیری گائیڈ سسٹم کا کردار
گیند کا سکرو محوری قوت پیدا اور منتقل کرتا ہے، لیکن اسے ریڈیل بوجھ، الٹنے والے لمحات یا بیرونی سائیڈ فورسز کو سپورٹ کرنے کے لیے بنیادی جزو کے طور پر استعمال نہیں کیا جانا چاہیے۔
لکیری گائیڈ سسٹم گاڑی کو سپورٹ کرتا ہے اور ایک طے شدہ سیدھے راستے پر اس کی حرکت کو کنٹرول کرتا ہے۔
ایک عام بال سکرو لکیری ماڈیول ایک یا زیادہ پروفائل ریلوں کا استعمال کرتا ہے جس میں دوبارہ گردش کرنے والے گائیڈ بلاکس ہوتے ہیں۔ گائیڈ ریل اور بلاکس کئی اہم کام انجام دیتے ہیں:
- کیریج اور ورک پیس کے وزن کی حمایت کریں۔
- ریڈیل اور پس منظر کے بوجھ کے خلاف مزاحمت کریں۔
- پچ، یاؤ اور رول لمحات کی مزاحمت کریں۔
- گاڑی کی سیدھ کو برقرار رکھیں
- گیند نٹ کو گھومنے سے روکیں۔
- ناپسندیدہ پس منظر کی نقل و حرکت کو کم کریں۔
- مجموعی ساختی سختی کو بہتر بنائیں
اس لیے بال سکرو اور لکیری گائیڈ مختلف لیکن تکمیلی کردار ادا کرتے ہیں۔
بال سکرو ڈرائیونگ فورس فراہم کرتا ہے، جبکہ گائیڈ ریل لکیری حرکت کے راستے کی وضاحت اور حمایت کرتا ہے۔
اگر گائیڈ سسٹم غلط، آلودہ، ناقص چکنا یا غلط طریقے سے نصب کیا گیا ہے، تو موٹر کو اضافی مزاحمت پر قابو پانا چاہیے۔ یہ غیر مساوی حرکت، شور میں اضافہ، پوزیشننگ کی غلطیاں، زیادہ گرمی یا سروو الارم کا سبب بن سکتا ہے۔
کیریج ماڈیول کے ساتھ کیسے حرکت کرتی ہے۔
کیریج وہ چلتی ہوئی پلیٹ فارم ہے جس پر مشین کا بوجھ، فکسچر، گرپر، سینسر، ڈسپنسنگ ہیڈ یا دیگر ٹولنگ لگائی جاتی ہے۔
ماڈیول کے اندر، گاڑی بال نٹ اور لکیری گائیڈ بلاکس دونوں سے جڑی ہوئی ہے۔
جب گیند نٹ محوری طور پر حرکت کرتا ہے:
- نٹ ہاؤسنگ قوت کو گاڑی میں منتقل کرتا ہے۔
- گائیڈ بلاکس گائیڈ ریل کے ساتھ گھومتے ہیں۔
- گاڑی ایک کنٹرول شدہ سیدھی لائن میں ریل کے پیچھے چلتی ہے۔
- نصب شدہ بوجھ کمانڈڈ پوزیشن پر چلا جاتا ہے۔
نٹ ہاؤسنگ، کیریج اور گائیڈ بلاکس کے درمیان تعلق کی سختی مکمل ماڈیول کے متحرک ردعمل کو متاثر کرتی ہے۔
ڈھیلے بندھن، ناکافی ساختی سختی یا ضرورت سے زیادہ اوور ہینگ درستگی کو کم کر سکتے ہیں یہاں تک کہ جب گیند کا سکرو خود ایک اعلیٰ درستگی کے درجے پر تیار ہو۔
بال سکرو سپورٹ بیرنگ اور محوری استحکام
گھومنے والی بال سکرو کو ایک یا دونوں سروں پر بیرنگ کے ذریعے سپورٹ کیا جانا چاہیے۔
بیئرنگ کا انتظام سکرو کی محوری حرکت کو کنٹرول کرتا ہے، گردش کے دوران پیدا ہونے والے ریڈیل بوجھ کو سپورٹ کرتا ہے اور سیدھ کو برقرار رکھنے میں مدد کرتا ہے۔
ایک عام ماڈیول ڈیزائن میں شامل ہیں:
- کونیی رابطہ بیرنگ کے ساتھ ایک مقررہ اختتام
- ریڈیل بیئرنگ کے ساتھ حمایت یافتہ یا تیرتا ہوا اختتام
فکسڈ اینڈ دونوں سمتوں میں محوری قوت کے خلاف مزاحمت کرتا ہے اور سکرو کی محوری پوزیشن کو قائم کرتا ہے۔ سپورٹ شدہ اینڈ محدود تھرمل توسیع کی اجازت دیتے ہوئے ریڈیل موومنٹ کو کنٹرول کرنے میں مدد کرتا ہے۔
عام سپورٹ کنفیگریشنز میں شامل ہیں:
- فکسڈ سپورٹڈ
- فکسڈ-مقرر
- فکسڈ فری
فکسڈ سپورٹڈ کنسٹرکشن معیاری بال سکرو ماڈیولز میں بڑے پیمانے پر استعمال ہوتی ہے کیونکہ یہ سختی، رفتار کی صلاحیت اور اسمبلی کی پیچیدگی کے درمیان ایک عملی توازن فراہم کرتی ہے۔
غلط بیئرنگ پری لوڈ، ڈھیلے لاک نٹ یا خراب سپورٹ بیرنگ محوری حرکت، وائبریشن اور پوزیشننگ کی خرابیوں کو متعارف کروا سکتے ہیں۔
موٹر بال سکرو کو کیسے چلاتی ہے۔
بال سکرو کو سروو موٹر یا سٹیپر موٹر سے چلایا جا سکتا ہے۔ موٹر عام طور پر ماڈیول کے ایک سرے پر لگائی جاتی ہے اور لچکدار کپلنگ کے ذریعے سکرو سے جڑی ہوتی ہے۔
موٹر شافٹ اور سکرو شافٹ کے درمیان انسٹالیشن کی غلط ترتیب کی تھوڑی مقدار کی تلافی کرتے ہوئے کپلنگ ٹارک کو منتقل کرتا ہے۔
مکمل ڈرائیو پاتھ یہ ہے:
کنٹرولر → موٹر ڈرائیور → موٹر → کپلنگ → بال سکرو → بال نٹ → کیریج
براہ راست جوڑا عام ہے کیونکہ یہ ایک کمپیکٹ ڈھانچہ، اعلی ٹرانسمیشن سختی اور پیشن گوئی حرکت ردعمل فراہم کرتا ہے.
کچھ سسٹم موٹر اور سکرو کے درمیان ٹائمنگ بیلٹ اور گھرنی کا استعمال کرتے ہیں۔ اس ترتیب کو منتخب کیا جا سکتا ہے جب:
- موٹر کو ماڈیول کے متوازی نصب کیا جانا چاہیے۔
- ماڈیول کی کل لمبائی کو کم کرنا ضروری ہے۔
- ٹرانسمیشن کا تناسب درکار ہے۔
- موٹر کو سکرو کے محور سے دور ہونا چاہیے۔
اضافی بیلٹ ڈرائیو مزید اجزاء کو متعارف کراتی ہے اور ٹورسنل سختی کو متاثر کر سکتی ہے، لیکن یہ تنصیب کی زیادہ لچک فراہم کر سکتی ہے۔
بال سکرو لکیری ماڈیول میں سروو کنٹرول
ایک سروو سے چلنے والا بال سکرو ماڈیول مکینیکل ٹرانسمیشن سسٹم کو الیکٹرانک کلوز لوپ کنٹرول سسٹم کے ساتھ جوڑتا ہے۔
سروو کنٹرولر قابل پروگرام منطق کنٹرولر سے ہدف کی پوزیشن، رفتار یا ٹارک کمانڈ حاصل کرتا ہے،تحریک کنٹرولر، کمپیوٹر عددی کنٹرول سسٹم یا صنعتی کمپیوٹر۔
کنٹرولر پھر مطلوبہ موٹر موومنٹ کا حساب لگاتا ہے اور سروو ڈرائیو کو کمانڈ بھیجتا ہے۔
سروو سسٹم عام طور پر تین نیسٹڈ لوپس کو کنٹرول کرتا ہے:
- کرنٹ یا ٹارک لوپ
- سپیڈ لوپ
- پوزیشن لوپ
موجودہ لوپ موٹر ٹارک کو ریگولیٹ کرتا ہے، اسپیڈ لوپ گردشی رفتار کو ریگولیٹ کرتا ہے اور پوزیشن لوپ حتمی حرکت کی پوزیشن کو ریگولیٹ کرتا ہے۔
موٹر آؤٹ پٹ کو مسلسل ایڈجسٹ کرتے ہوئے، سروو سسٹم گاڑی کو پروگرام شدہ موشن پروفائل کی پیروی کرنے کی اجازت دیتا ہے جس میں شامل ہیں:
- ہدف کی پوزیشن
- زیادہ سے زیادہ رفتار
- سرعت
- تنزل
- جھٹکا کنٹرول
- پوزیشننگ رواداری
یہ صرف مکینیکل اینڈ اسٹاپس پر انحصار کیے بغیر ہموار آغاز، کنٹرولڈ اسٹاپنگ اور درست پوزیشننگ کو قابل بناتا ہے۔
پوزیشن فیڈ بیک کیسے کام کرتا ہے۔
پوزیشن فیڈ بیک کنٹرول سسٹم کو یہ تعین کرنے کی اجازت دیتا ہے کہ آیا ماڈیول کمانڈڈ پوزیشن پر پہنچ گیا ہے۔
زیادہ تر سرو موٹرز میں ایک روٹری انکوڈر شامل ہوتا ہے جو موٹر شافٹ کی کونیی پوزیشن کی پیمائش کرتا ہے۔ چونکہ سکرو گردش اور لکیری سفر کے درمیان تعلق معلوم ہے، کنٹرولر انکوڈر سگنل سے نظریاتی گاڑی کی پوزیشن کا حساب لگا سکتا ہے۔
مثال کے طور پر، جب بال سکرو لیڈ معلوم ہوتا ہے، کنٹرولر موٹر انکوڈر کی گنتی کو لکیری نقل مکانی میں بدل دیتا ہے۔
اس قسم کے نظام کو عام طور پر سیمی کلوزڈ لوپ کنٹرول سسٹم کہا جاتا ہے کیونکہ انکوڈر گاڑی کی اصل پوزیشن کے بجائے موٹر کی گردش کو براہ راست پیمائش کرتا ہے۔
سیمی کلوزڈ لوپ پوزیشن فیڈ بیک
نیم بند لوپ سسٹم میں، فیڈ بیک ڈیوائس موٹر پر انسٹال ہوتی ہے۔
کنٹرولر فرض کرتا ہے کہ کپلنگ، اسکرو، نٹ اور کیریج موٹر کی حرکت کو درست طریقے سے فالو کرتے ہیں۔ یہ طریقہ وسیع پیمانے پر استعمال کیا جاتا ہے کیونکہ یہ کمپیکٹ، قابل اعتماد اور سرمایہ کاری مؤثر ہے۔
تاہم، کچھ مکینیکل غلطیاں فیڈ بیک لوپ سے باہر رہ سکتی ہیں، بشمول:
- بال سکرو لیڈ کی خرابی۔
- تھرمل توسیع
- جوڑے کی اخترتی
- بیئرنگ حرکت
- ساختی انحراف
- بقایا ردعمل
مکمل بند لوپ پوزیشن کی رائے
مکمل بند لوپ سسٹم میں، ایک لکیری انکوڈر یا لکیری پیمانہ براہ راست گاڑی کی اصل پوزیشن کی پیمائش کرتا ہے۔
کنٹرولر کمانڈڈ پوزیشن کا حقیقی کیریج پوزیشن سے موازنہ کرتا ہے اور مکمل مکینیکل ٹرانسمیشن چین میں ہونے والی غلطیوں کی تلافی کرتا ہے۔
مکمل بند لوپ کنٹرول مطالبہ کرنے والی ایپلی کیشنز میں پوزیشننگ کی درستگی کو بہتر بنا سکتا ہے جیسے:
- سیمی کنڈکٹر کا سامان
- صحت سے متعلق معائنہ کے نظام
- آپٹیکل الائنمنٹ کا سامان
- اعلی درستگی مشینی نظام
- لیبارٹری آٹومیشن
تاہم، ایک مکمل بند لوپ سسٹم کو زیادہ محتاط ٹیوننگ کی ضرورت ہوتی ہے کیونکہ مکینیکل وائبریشن، کم ساختی سختی یا ناقص فیڈ بیک کی تنصیب کنٹرول میں عدم استحکام کا سبب بن سکتی ہے۔
سروو سے چلنے والے بال سکرو ماڈیول کا مکمل موشن سیکوئنس
ایک مکمل پوزیشننگ سائیکل عام طور پر اس ترتیب کی پیروی کرتا ہے:
- مشین کنٹرولر ٹارگٹ پوزیشن کمانڈ بھیجتا ہے۔
- سرو ڈرائیو مطلوبہ موٹر کی نقل و حرکت کا حساب لگاتی ہے۔
- موٹر پروگرام شدہ موشن پروفائل کے مطابق تیز ہوتی ہے۔
- کپلنگ گیند کے سکرو کو گھماتا ہے۔
- دوبارہ گردش کرنے والی گیندیں گیند کے نٹ میں قوت منتقل کرتی ہیں۔
- بال نٹ گاڑی کو لکیری گائیڈ کے ساتھ چلاتا ہے۔
- انکوڈر مسلسل موٹر پوزیشن اور رفتار کی اطلاع دیتا ہے۔
- کنٹرولر مندرجہ ذیل خرابی کو کم کرنے کے لیے موٹر کرنٹ کو ایڈجسٹ کرتا ہے۔
- جب گاڑی ہدف کے قریب آتی ہے تو موٹر سست ہوجاتی ہے۔
- گاڑی متعین پوزیشننگ رواداری کے اندر رک جاتی ہے۔
- سروو موٹر بیرونی رکاوٹوں کے خلاف مزاحمت کے لیے ٹارک کو برقرار رکھتی ہے۔
یہ سائیکل تیز رفتار آٹومیشن آلات میں ایک سیکنڈ کے مختلف حصوں میں بار بار ہو سکتا ہے۔
کیا پوزیشننگ کی درستگی کا تعین کرتا ہے؟
بال سکرو لکیری ماڈیول کی حتمی پوزیشننگ کی درستگی مکمل موشن سسٹم سے متاثر ہوتی ہے، نہ صرف اسکرو کی درستگی کے درجے سے۔
اہم عوامل میں شامل ہیں:
- گیند سکرو لیڈ کی درستگی
- محوری ردعمل
- بال نٹ پری لوڈ
- بیئرنگ سختی کی حمایت کریں۔
- جوڑے torsional سختی
- لکیری گائیڈ کی درستگی
- بیس پروفائل سیدھا پن
- گاڑی کی سختی
- موٹر انکوڈر ریزولوشن
- سروو ٹیوننگ کا معیار
- درجہ حرارت کی تبدیلی
- لوڈ کی تقسیم
- تنصیب کی سیدھ
اگر ماڈیول کی بنیاد انسٹالیشن کے دوران مسخ ہو جائے یا بوجھ ضرورت سے زیادہ ساختی خرابی پیدا کرتا ہو تو اعلی درستگی والا بال اسکرو سسٹم کی اعلی درستگی کی ضمانت نہیں دے سکتا۔
پوزیشننگ کی درستگی اور تکرار کی اہلیت
پوزیشننگ کی درستگی اور ریپیٹ ایبلٹی متعلقہ لیکن کارکردگی کے مختلف اشارے ہیں۔
پوزیشننگ کی درستگیبیان کرتا ہے کہ گاڑی کی اصل پوزیشن ورکنگ اسٹروک پر کمانڈڈ پوزیشن سے کتنی قریب سے ملتی ہے۔
تکراری قابلیتبیان کرتا ہے کہ بار بار چلنے والے حالات میں کیریج کتنی مستقل طور پر ایک ہی پوزیشن پر واپس آتی ہے۔
ایک ماڈیول میں بہترین ریپیٹ ایبلٹی ہو سکتا ہے لیکن پھر بھی اس میں ایک منظم لیڈ ایرر موجود ہے۔ ایسی صورت میں، ماڈیول ہر بار تقریباً ایک ہی جگہ پر واپس آجاتا ہے، لیکن وہ مقام کمانڈڈ کوآرڈینیٹ سے تھوڑا مختلف ہو سکتا ہے۔
جب غلطی کی پیمائش اور ریکارڈ کی جاتی ہے تو کنٹرولر میں لیڈ ایرر معاوضہ مطلق پوزیشننگ کی درستگی کو بہتر بنا سکتا ہے۔
کس طرح سمت الٹ جانا حرکت کو متاثر کرتا ہے۔
سمت الٹ جانا بال سکرو ٹرانسمیشن کی کارکردگی کا ایک اہم امتحان ہے۔
جب موٹر سمت بدلتی ہے، تو اسکرو، نٹ، سپورٹ بیرنگ اور کپلنگ پر کام کرنے والی قوت بھی سمت بدلتی ہے۔
اگر سسٹم میں محوری کلیئرنس یا ساختی خرابی ہے، تو گاڑی کے مخالف سمت میں چلنے سے پہلے موٹر تھوڑا سا گھوم سکتی ہے۔
مناسب بال نٹ پری لوڈ، بیئرنگ پری لوڈ اور سخت مکینیکل کنکشن اس کھوئی ہوئی حرکت کو کم کرتے ہیں۔
سروو کنٹرول کچھ ممکنہ غلطی کی تلافی کر سکتا ہے، لیکن مستحکم دو طرفہ پوزیشننگ کے لیے مکینیکل سختی ضروری ہے۔
ورکنگ میکانزم میں چکنا
پھسلن گیندوں اور ریس ویز کے درمیان ایک حفاظتی فلم بناتی ہے۔ اگرچہ بال سکرو رولنگ رابطے کا استعمال کرتے ہیں، بہت زیادہ مقامی رابطے کا تناؤ اب بھی رابطے کے مقامات پر موجود ہے۔
درست چکنا کرنے سے مدد ملتی ہے:
- رگڑ کو کم کریں اور پہنیں۔
- آپریٹنگ درجہ حرارت کو کنٹرول کریں۔
- سنکنرن کو روکیں۔
- شور کو کم کریں۔
- ریس وے کی سطح کی حفاظت کریں۔
- گیند سکرو کو بڑھائیں اور زندگی کی رہنمائی کریں۔
ناکافی چکنا رگڑ کو بڑھا سکتا ہے، ریس ویز کو نقصان پہنچا سکتا ہے اور ہموار گیند کی گردش میں مداخلت کر سکتا ہے۔
ضرورت سے زیادہ چکنا کرنے والا بھی مزاحمت کو بڑھا سکتا ہے، خاص طور پر تیز رفتاری سے۔ لہٰذا چکنا کرنے والے کی قسم، مقدار اور دوبارہ بھرنے کا وقفہ ماڈیول کی رفتار، بوجھ، اسٹروک، ماحول اور ڈیوٹی سائیکل سے مماثل ہونا چاہیے۔
تھرمل توسیع اور پوزیشننگ کی خرابی۔
حرارت بیئرنگ رگڑ، بال نٹ پری لوڈ، گائیڈ بلاک موومنٹ، سگ ماہی مزاحمت اور موٹر آپریشن سے پیدا ہوتی ہے۔
جیسے جیسے بال سکرو کا درجہ حرارت بڑھتا ہے، سکرو اپنی لمبائی کے ساتھ ساتھ پھیلتا ہے۔ یہ توسیع سکرو کی گردش اور گاڑی کی اصل پوزیشن کے درمیان تعلق کو بدل سکتی ہے۔
تھرمل غلطی اس میں زیادہ اہم ہو جاتی ہے:
- لانگ اسٹروک ماڈیولز
- تیز رفتار آپریشن
- ہائی ڈیوٹی سائیکل کا سامان
- صحت سے متعلق پیمائش کی ایپلی کیشنز
- بڑے درجہ حرارت کے تغیرات کے ساتھ نظام
مناسب چکنا، مناسب پری لوڈ، کنٹرول ایکسلریشن، درجہ حرارت کے استحکام، سکرو کولنگ اور سافٹ ویئر معاوضہ کے ذریعے تھرمل ایرر کو کم کیا جا سکتا ہے۔
بال سکرو لکیری ماڈیول بمقابلہ روایتی لیڈ سکرو
بال اسکرو اور روایتی لیڈ اسکرو دونوں روٹری حرکت کو لکیری حرکت میں تبدیل کرتے ہیں، لیکن ان کے رابطے کا طریقہ کار مختلف ہے۔
| خصوصیت | گیند سکرو | روایتی لیڈ سکرو |
|---|---|---|
| رابطہ میکانزم | رولنگ رابطہ | سلائیڈنگ رابطہ |
| ٹرانسمیشن کی کارکردگی | اعلی | زیریں |
| پوزیشننگ کی درستگی | اعلی | اعتدال پسند |
| بیک لیش کنٹرول | صحت سے متعلق پری لوڈ استعمال کر سکتے ہیں | عام طور پر ختم کرنے کے لئے زیادہ مشکل |
| آپریٹنگ رفتار | تیز رفتار کے لیے موزوں ہے۔ | عام طور پر کم رفتار کے لیے موزوں ہے۔ |
| لاگت | اعلی | زیریں |
| خود تالا لگانے کی صلاحیت | عام طور پر سیلف لاکنگ نہیں۔ | سیسہ کے زاویہ کے لحاظ سے سیلف لاکنگ ہو سکتا ہے۔ |
بال اسکرو ماڈیولز کا انتخاب عام طور پر اس وقت کیا جاتا ہے جب پوزیشننگ کی درستگی، دہرانے کی صلاحیت، کارکردگی اور متحرک کارکردگی اہم ہو۔
کام کے اصول سے متعلق عام آپریٹنگ مسائل
کام کے اصول کو سمجھنے سے انجینئرز کو غیر معمولی آپریشن کے ذریعہ کی شناخت میں مدد ملتی ہے۔
غیر معمولی شور
غیر معمولی شور ناکافی چکنا، آلودگی، خراب گیندوں، خراب واپسی کا نظام، بیئرنگ پہننے یا خراب سیدھ کی وجہ سے ہوسکتا ہے۔
موٹر لوڈ میں اضافہ
زیادہ موٹر کرنٹ بہت زیادہ پری لوڈ، گائیڈ کی غلط ترتیب، خراب بیرنگ، ناکافی چکنا یا اوور لوڈ شدہ گاڑی کی نشاندہی کر سکتا ہے۔
پوزیشننگ کی خرابی۔
پوزیشننگ کی خرابی ڈھیلے کپلنگز، محوری بیئرنگ موومنٹ، سکرو لیڈ ایرر، تھرمل ایکسپینشن، ساختی خرابی یا غلط سرو پیرامیٹرز کی وجہ سے ہو سکتی ہے۔
ایکسلریشن کے دوران کمپن
وائبریشن اس وقت ہو سکتی ہے جب ایکسلریشن بہت زیادہ ہو، ماڈیول میں سختی نہ ہو، سکرو اپنی اہم رفتار تک پہنچ جائے یا سروو گین کو غلط طریقے سے ایڈجسٹ کیا گیا ہو۔
غیر مستحکم سمت الٹ جانا
غیر مستحکم الٹ جانا بقایا ردعمل، ڈھیلے بڑھتے ہوئے اجزاء، ناکافی پری لوڈ یا ٹرانسمیشن سسٹم میں ضرورت سے زیادہ لچکدار اخترتی کی نشاندہی کر سکتا ہے۔
بال سکرو کے کام کرنے والے اصول کے اطلاقات
بال سکرو لکیری ماڈیولز بڑے پیمانے پر آٹومیشن سسٹمز میں استعمال ہوتے ہیں جن کے لیے درست اور دوبارہ قابل پوزیشننگ کی ضرورت ہوتی ہے۔
عام ایپلی کیشنز میں شامل ہیں:
- الیکٹرانک اجزاء اسمبلی
- سیمی کنڈکٹر پروسیسنگ کا سامان
- ویژن معائنہ کے نظام
- لیزر مارکنگ اور لیزر پروسیسنگ
- صحت سے متعلق تقسیم کا سامان
- لیبارٹری آٹومیشن
- میڈیکل ڈیوائس مینوفیکچرنگ
- CNC لوڈنگ اور ان لوڈنگ سسٹم
- لتیم بیٹری کی پیداوار کا سامان
- خودکار پیمائش کے نظام
- پک اینڈ پلیس کا سامان
- کثیر محورکارٹیشین روبوٹ
سکرو لیڈ، موٹر سائز، گائیڈ کنفیگریشن، پری لوڈ لیول اور فیڈ بیک سسٹم کو ہر ایپلیکیشن کی رفتار، بوجھ اور درستگی کے تقاضوں کے مطابق ڈھال لیا جا سکتا ہے۔
اکثر پوچھے گئے سوالات
بال سکرو لکیری ماڈیول کیسے کام کرتا ہے؟
ایک موٹر ایک کپلنگ کے ذریعے گیند کے سکرو کو گھماتی ہے۔ سکرو اور بال نٹ کے درمیان دوبارہ گردش کرنے والی گیندیں گھومتی ہیں، سکرو کی گردش کو نٹ کی محوری حرکت میں تبدیل کرتی ہیں۔ نٹ ایک گاڑی چلاتا ہے جو لکیری گائیڈ سسٹم کے ذریعہ سپورٹ اور رہنمائی کرتا ہے۔
اسکرو اور نٹ کے درمیان گیندوں کو کیوں استعمال کیا جاتا ہے؟
گیندیں زیادہ تر سلائیڈنگ رگڑ کو رولنگ رگڑ سے بدل دیتی ہیں۔ یہ ٹرانسمیشن کی کارکردگی کو بہتر بناتا ہے، لباس کو کم کرتا ہے اور ہموار، زیادہ درست حرکت کی اجازت دیتا ہے۔
گیند کی دوبارہ گردش کا مقصد کیا ہے؟
ری سرکولیشن سسٹم گیندوں کو بھری ہوئی ریس وے کے اختتام سے اس کے آغاز تک واپس کرتا ہے۔ یہ ایک بند لوپ بناتا ہے جو استعمال کے قابل اسٹروک کے اندر مسلسل سکرو گردش اور لامحدود حرکت کی اجازت دیتا ہے۔
کیا بال اسکرو گاڑی کے بوجھ کو سپورٹ کرتا ہے؟
گیند سکرو بنیادی طور پر محوری ڈرائیونگ فورس فراہم کرتا ہے. لکیری گائیڈ سسٹم کو ریڈیل لوڈز، سائڈ فورسز اور الٹنے والے لمحات کو سپورٹ کرنا چاہیے۔
بال سکرو لیڈ کا کیا مطلب ہے؟
بال سکرو لیڈ وہ محوری فاصلہ ہے جو نٹ سکرو کے ایک مکمل انقلاب کے دوران طے کرتا ہے۔ ایک بڑی لیڈ عام طور پر تیز رفتار پیدا کرتی ہے، جب کہ ایک چھوٹی سی سی عام طور پر زیادہ مکینیکل فائدہ اور باریک نقل مکانی فی انقلاب فراہم کرتی ہے۔
بال سکرو نٹ میں پری لوڈ کیوں استعمال ہوتا ہے؟
پری لوڈ محوری کلیئرنس کو کم کرتا ہے اور سختی، ریپیٹ ایبلٹی اور دو طرفہ پوزیشننگ کی کارکردگی کو بہتر بناتا ہے۔ ضرورت سے زیادہ پری لوڈ سے گریز کرنا چاہیے کیونکہ یہ رگڑ، گرمی اور پہننے میں اضافہ کر سکتا ہے۔
جب بجلی ہٹا دی جاتی ہے تو کیا بال سکرو ماڈیول عمودی بوجھ کو پکڑ سکتا ہے؟
بال پیچ عام طور پر انتہائی موثر ہوتے ہیں اور عام طور پر خود کو بند نہیں کرتے ہیں۔ عمودی نظام کو بے قابو نیچے کی حرکت کو روکنے کے لیے موٹر بریک، کاؤنٹر بیلنس یا مکینیکل سیفٹی ڈیوائس کی ضرورت پڑ سکتی ہے۔
سیمی کلوزڈ لوپ اور فل کلوزڈ لوپ کنٹرول میں کیا فرق ہے؟
ایک نیم بند لوپ سسٹم موٹر انکوڈر سے کیریج پوزیشن کا تخمینہ لگاتا ہے۔ ایک مکمل بند لوپ سسٹم ایک لکیری پیمانہ استعمال کرتا ہے تاکہ کیریج کی اصل پوزیشن کو براہ راست پیمائش کی جاسکے۔
نتیجہ
دیگیند سکرو لکیری ماڈیول کام کرنے کے اصولایک درست اسکرو، بال نٹ اور ری سرکولیٹنگ بال میکانزم کے ذریعے موٹر کی گردش کو لکیری حرکت میں تبدیل کرنے پر مبنی ہے۔
جیسا کہ سکرو گھومتا ہے، گیندیں ہیلیکل ریس وے سے گزرتی ہیں اور محوری قوت کو نٹ میں منتقل کرتی ہیں۔ نٹ گاڑی کو چلاتا ہے، جبکہ لکیری گائیڈ بوجھ کو سہارا دیتا ہے اور ایک مستحکم حرکت کا راستہ برقرار رکھتا ہے۔
بال سکرو لیڈ گردشی رفتار اور لکیری سفر کے درمیان تعلق کا تعین کرتا ہے۔ پری لوڈ محوری کلیئرنس کو کم کرتا ہے اور سختی کو بہتر بناتا ہے، جبکہ سپورٹ بیرنگ سکرو کے استحکام کو برقرار رکھتا ہے۔ سروو کنٹرول اور پوزیشن فیڈ بیک مکینیکل سسٹم کو عین موشن کمانڈز اور درست پوزیشننگ انحراف کی پیروی کرنے کی اجازت دیتا ہے۔
چونکہ یہ تمام اجزاء ایک ساتھ کام کرتے ہیں، بال سکرو لکیری ماڈیول کی کارکردگی کسی ایک حصے کی بجائے مکمل نظام پر منحصر ہے۔ درست، ہموار اور قابل اعتماد لکیری حرکت کے حصول کے لیے درست سکرو کا انتخاب، گائیڈ سائزنگ، پری لوڈ، چکنا، انسٹالیشن الائنمنٹ اور سرو ٹیوننگ ضروری ہیں۔
