 日本語

あタイミングベルトリニアモジュール高い移動速度、長いストローク、急速な加速、頻繁な往復運動を必要とする産業オートメーション用途で広く使用されています。ただし、正しいモジュールを選択するには、単に可搬質量とストローク長を一致させるだけでは不十分です。エンジニアは、速度、加速度、位置決め精度、設置方向、負荷モーメント、モーター出力、動作環境、デューティサイクルも評価する必要があります。
タイミングベルトモジュールのサイズが小さすぎると、過度のベルト張力、振動、位置決めエラー、ベアリングの早期摩耗、またはモーターの過負荷が発生する可能性があります。モジュールが大きすぎると、意味のあるパフォーマンス上の利点が得られずに、機器のコスト、移動質量、設置スペース、およびエネルギー消費が増加する可能性があります。
これで完了タイミングベルトリニアモジュール選択ガイドでは、ベルト駆動リニア アクチュエータの選択とサイズ設定に関係する主な技術的要素について説明します。また、包装機械、ピック アンド プレース システム、マテリアル ハンドリング機器、エレクトロニクス組立ライン、画像検査システム、物流オートメーション、および多軸モーションプラットフォーム.
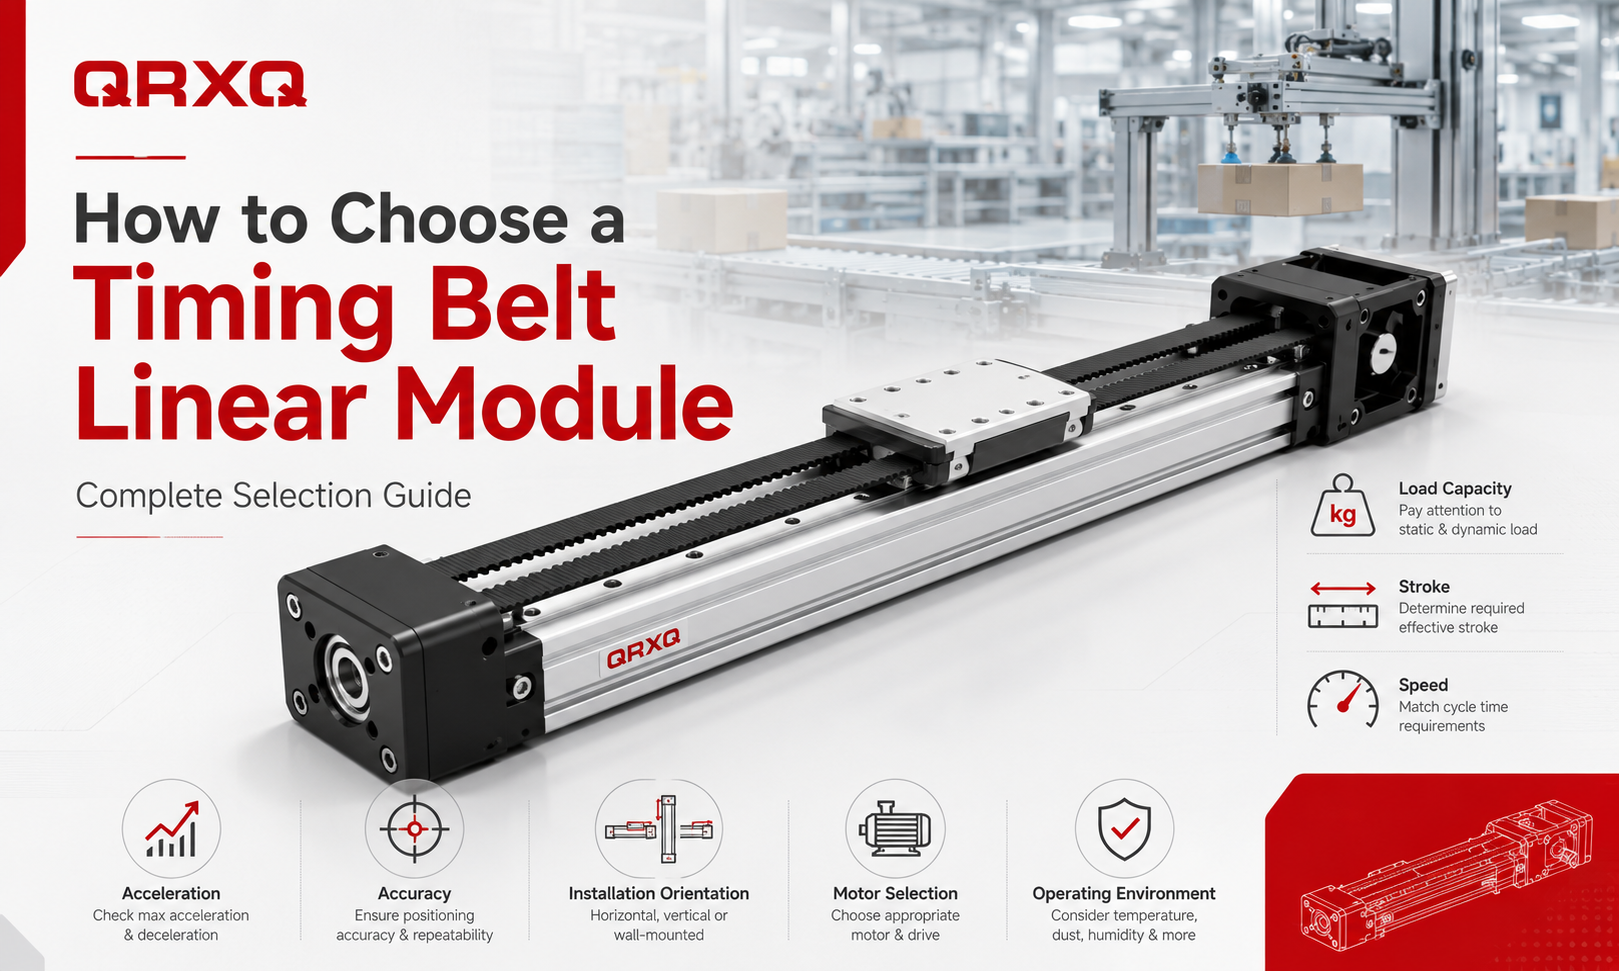
モジュールを選択する前にアプリケーションを理解する
タイミング ベルト リニア モジュール選択の最初のステップは、実際のアプリケーション要件を定義することです。製品カタログに記載されている最大積載量のみに基づいてモジュールを選択しないでください。機械全体の動作条件を考慮する必要があります。
モジュール モデルを比較する前に、次の情報を収集してください。
- ワークピース、治具、キャリッジの積載量
- 必要有効ストローク
- 最高走行速度
- 必要な加減速度
- 目標サイクルタイム
- 位置決め精度と再現性の要件
- 水平、垂直、傾斜、または壁掛け設置
- 荷重中心位置とオーバーハング量
- キャリッジに作用する外力
- 稼働時間とデューティサイクル
- 設置可能スペース
- モーターとコントローラーの種類
- 温度、塵埃、湿気、クリーンルームの要件
これらのパラメータは、選択プロセス全体の基礎を形成します。重要なデータが欠落している場合、選択したモジュールは実際の動作条件下で確実に動作しない可能性があります。
総移動荷重の決定
負荷容量は、タイミングベルトリニアモジュールを選択する際の最も重要なパラメータの 1 つです。総移動荷重には、輸送される製品だけでなく、移動台車によって運ばれるすべてのものが含まれます。
総移動質量には次のものが含まれる場合があります。
- ワークまたは製品
- グリッパー、真空カップ、またはエンドエフェクター
- 取付板
- 工具と治具
- ケーブル、ケーブルチェーン、空気圧チューブ
- キャリッジに取り付けられた追加の直線軸
- センサー、カメラ、ディスペンサー、または処理ヘッド
たとえば、ワークピースの重量が 12 kg、治具の重量が 5 kg、グリッパの重量が 3 kg、ケーブル チェーンの移動荷重が 2 kg である場合、総移動荷重は 12 kg ではなく 22 kg になります。
加速力、動作変動、衝撃荷重、将来の設計変更を考慮して安全係数を適用する必要があります。安定した水平用途では、適度な安全マージンで十分な場合があります。高加速、垂直設置、頻繁な起動/停止サイクル、または衝撃が起こりやすい用途では、より大きな安全率を使用する必要があります。
カタログ ペイロードを唯一の選択制限として扱うべきではありません。エンジニアは、許容負荷モーメントと動的動作条件も検証する必要があります。
許容負荷モーメントの確認
タイミング ベルト モジュール キャリッジには、直接下向きの荷重以上の負荷がかかることがよくあります。荷重中心がキャリッジの中心から離れた位置にある場合、モジュールにはモーメント荷重がかかります。
一般的なモーメントの方向は次の 3 つです。
- 投球の瞬間:荷重によりキャリッジが前方または後方に傾く
- ヨーイングモーメント:負荷によりキャリッジが水平に回転します
- ローリングモーメント:荷重によりキャリッジが進行方向にねじれる
負荷モーメントは負荷力と張り出し距離の両方に関係します。可搬質量が比較的軽い場合でも、キャリッジの中心から遠く離れて取り付けられている場合は、大きなモーメントが発生する可能性があります。
基本原則として:
負荷モーメント=負荷力×キャリッジ中心からの距離
モジュールを選択するときは、計算されたモーメントをメーカーの許容静的および動的モーメント定格と比較してください。特に高速アプリケーションでは、十分な安全マージンを維持する必要があります。
モーメント負荷が高すぎる場合は、次のような解決策が考えられます。
- 幅の広いガイド レールを備えた大型のモジュールを選択する
- 長いキャリッジまたはダブル キャリッジ構成を使用する
- オーバーハング距離の短縮
- 荷重中心をガイドシステムに近づける
- 2 つの並列モジュールを使用する
- 外部サポート ガイドの追加
必要なストローク長さを選択してください
指定されたストロークには、2 つの作業位置間の距離以上の距離が含まれている必要があります。通常、加速、減速、機械的クリアランス、センサーの調整、取り付け公差のために追加の移動量が必要になります。
必要なモジュール ストロークには次のものが含まれる場合があります。
- 効果的なプロセス移動
- ワークの搬入出隙間
- 加減速距離
- エンドポジションの安全許容値
- ホームセンサーとリミットセンサーのスペース
- ツールまたは治具の寸法
- 将来工程調整手当
たとえば、プロセスで 1,500 mm の有効移動量が必要な場合、ちょうど 1,500 mm のストロークを持つモジュールを選択すると、十分な使用可能な移動が得られない可能性があります。実際に必要なストロークは安全上のクリアランスを含めて1,600mm以上になる場合があります。
タイミングベルトリニアモジュール長いボールねじの臨界回転速度によって制限されないため、ロングストロークの用途に特に適しています。ただし、非常に長いモジュールの場合は、ベルトの張力、アルミニウム プロファイルの剛性、ガイド レールのサポート、取り付けの真直度、振動を慎重に評価する必要があります。
必要な速度を計算する
最高速度は主観的に推定するのではなく、移動距離とサイクルタイムに基づいて計算する必要があります。モジュールは、利用可能な移動時間内に加速、定速移動、減速を完了する必要があります。
ストロークが短い場合、移動量のほとんどが加速と減速に使用されるため、モジュールはカタログの最高速度に到達しない可能性があります。このような場合、最高速度よりも加速能力の方がサイクルタイムに大きく影響します。
必要な速度を決定するときは、次の点を考慮してください。
- 有効移動距離
- 移動所要時間
- 加減速時間
- 負荷質量
- 停止後の整定時間
- 制御システムの応答
- 最大許容振動
選択したモジュールは、実際の動作速度を超える最大定格速度を備えている必要があります。絶対的な機械的限界で連続運転すると、耐用年数が短くなり、騒音、振動、ベルトの摩耗が増加する可能性があります。
加速と減速の評価
高速ピックアンドプレース、仕分け、パッケージング、および電子機器アセンブリのアプリケーションでは、加速が重要な要素となります。加速度を高くするとサイクルタイムを短縮できますが、慣性力も増加します。
基本的な関係は次のとおりです。
慣性力 = 移動質量 × 加速度
加速が増加するにつれて、タイミング ベルト、プーリー、キャリッジ、ガイド ブロック、ベアリング、モーター、および取り付け構造は、より大きな動的力に耐える必要があります。
過度の加速は次の原因となる可能性があります。
- ベルト歯の変形またはベルト飛び
- キャリッジの振動
- モーター過負荷アラーム
- 繰返し位置決め精度の低下
- 留め具が緩んでいる
- ガイドブロックの早期摩耗
- 長い整定時間
加速と減速は、実際の可搬質量とシステムの機械的剛性に応じて選択する必要があります。滑らかな S 字曲線の動作プロファイルは、機械的衝撃や振動を軽減するため、突然の加速度変化よりも好まれることがよくあります。
必要な精度を定義する
タイミングベルトモジュール通常、超高精度の位置決めよりも、高速かつロングストロークの動作を目的として選択されます。したがって、位置決め精度、再現性、モーター分解能を区別することが重要です。
位置決め精度
位置決め精度は、キャリッジが全ストロークにわたって指令された絶対位置にどれだけ近く到達するかを表します。ベルトの弾性、ベルトのピッチ誤差、プーリーの精度、プロファイルの真直度、ガイドの精度、負荷の変動、制御システムの校正の影響を受ける可能性があります。
再現性
再現性は、同じ動作条件下で繰り返し同じ位置に戻るキャリッジの能力を表します。多くの自動化プロセスは、絶対的な位置決め精度よりも再現性に依存します。
モーターの解像度
モーターまたはエンコーダーの分解能は、理論上の最小のコマンド増分を示します。機械システムが実際の位置決め精度と同じレベルを達成できることを保証するものではありません。
梱包、資材の搬送、仕分け、一般的なピックアンドプレースなどの用途では、タイミングベルトモジュールが十分なパフォーマンスを提供することがよくあります。極めて高い絶対精度を必要とする半導体加工、精密測定、微細組立または機械加工作業には、ボールねじまたはリニアモーターモジュールが適している場合があります。
精度を評価する際、エンジニアは以下を確認する必要があります。
- 必要な絶対位置決め精度
- 要求される再現性
- 許容整定時間
- 運転中の負荷変動
- 外部位置フィードバックが必要かどうか
- 誤差補正が可能かどうか
設置方向を考慮する
取り付け方向は、タイミングベルトリニアモジュールの負荷、モータートルク、ブレーキ要件、安全設計に直接影響します。
水平設置
水平設置は最も一般的な構成です。モーターは主に、慣性、摩擦、ケーブル抵抗、プロセスの外部力を克服する必要があります。一般に、ペイロード容量は垂直アプリケーションよりも高くなります。
垂直設置
垂直設置では、モーターは継続的に重力に抵抗する必要があります。必要な駆動トルクが大きくなり、停電時や非常停止時の負荷の落下を防ぐ必要があります。
垂直型アプリケーションには通常、次のものが必要です。
- 電磁ブレーキ付サーボモーター
- 十分なモータートルクの安全マージン
- 制御された加速と減速
- 落下荷重に対する機械的保護
- ベルトの引張強度を慎重に検証
- 緊急停止および停電時の安全対策
タイミング ベルト モジュールは垂直に使用できますが、慎重に選択する必要があります。重量物を垂直に持ち上げる用途には、ボールねじアクチュエータの方が適している可能性があります。電動シリンダーまたはカウンターバランスリフティングシステム。
壁掛けまたは側面設置
側面に取り付けられたモジュールは、水平モジュールと比較して、異なるローリングおよびピッチングモーメントを受ける可能性があります。許容荷重は水平可搬質量の標準値だけではなく、実際の取付方向に合わせてご確認ください。
傾斜設置
傾斜したモジュールには、水平方向と垂直方向の力の両方の成分があります。モーターのトルクとブレーキの要件は、取り付け角度に応じて計算する必要があります。
正しいモーターを選択してください
モーターの選定は、メカニカルモジュールの選定と同時に行う必要があります。モジュールの負荷容量は十分であっても、モーターのサイズが小さすぎると、必要な動作を実現できない場合があります。
モーターは以下に対して十分なトルクを提供する必要があります。
- 移動質量の加速度
- 摩擦を乗り越える
- 重力に逆らって荷物を動かす
- 外部プロセスの力
- プーリーとベルトの伝動損失
- ケーブルチェーン抵抗
- 必要な速度を維持する
サーボモーター
サーボ モーターは、アプリケーションで高速、高加速、閉ループ制御、正確な位置決め、および動作プロファイルの頻繁な変更が必要な場合に一般的に使用されます。工業用タイミングベルトモジュールには一般にサーボシステムが好まれます。
ステッピングモーター
ステッピング モーターは、中程度の負荷と簡単な位置決め要件を持つ低速アプリケーションに適している場合があります。ただし、利用可能なトルクを超えると、開ループ ステッパー システムは位置を失う可能性があります。
モーター出力とトルクマージン
モーターは最大トルクで連続運転しないでください。負荷の変動、摩擦の変化、加速のピーク、長時間の運転に対しては、十分なトルクマージンが必要です。
モーターの選択では以下を確認する必要があります。
- 連続トルク
- 最大トルク
- 最高回転速度
- ローター慣性モーメント
- 負荷イナーシャ比
- ブレーキ要件
- エンコーダー解像度
- ドライバの電圧と電流
プーリー比とベルト速度を確認してください
プーリーの直径と伝達比は、キャリッジ速度、モーター速度、出力力、位置決め分解能に影響します。駆動プーリーが大きいほど、モーター回転ごとにより多くの直線移動が生成され、速度は向上しますが、同じモータートルクに対して利用可能な直線駆動力は減少します。
プーリーを小さくすると、直線力と分解能が向上しますが、同じキャリッジ速度に達するには、より高いモーター速度が必要になる場合があります。
選択したプーリー構成では、次のことが保証される必要があります。
- モーターは定格速度を超えない
- タイミングベルトが許容速度を超えていないこと
- 利用可能な直線力は十分です
- プーリーにはベルトと噛み合う十分な歯があります
- ベルトの曲げ半径は許容範囲内です
- 必要な位置決め分解能を達成できる
デューティサイクルと動作周波数の評価
時々移動するモジュールには、複数のシフトにわたって連続的に動作するモジュールとは異なる要件があります。デューティ サイクルは、モーターの温度、ベアリングの寿命、ベルトの疲労、潤滑間隔、および全体的な耐用年数に影響します。
重要な動作要因には次のものがあります。
- 1 分あたりのサイクル数
- 1日あたりの稼働時間
- 年間の労働日数
- 加速周波数
- 平均負荷とピーク負荷
- 連続または断続的な動き
- 最高速度で費やした時間
高周波生産設備の場合は、追加の機械容量とモーター容量を備えたモジュールを選択する必要があります。機械の設計時には、メンテナンスの容易性も考慮する必要があります。
動作環境を考慮する
環境条件は、タイミングベルトモジュールの信頼性に大きな影響を与える可能性があります。標準のオープン モジュールは、ほこり、湿気、腐食性、クリーンルーム、または高温の環境には適さない場合があります。
粉塵と粒子
ガイド レール、ベルト、プーリーの領域に塵が侵入し、摩耗が増加し、動作品質に影響を与える可能性があります。木工、梱包用粉末、機械加工の破片などの環境では、覆われたまたは完全に密閉されたモジュールが必要になる場合があります。
湿気と腐食
湿気の多い環境や洗い流される環境では、耐食性ファスナー、保護カバー、密閉ベアリング、特殊な表面処理が必要になる場合があります。標準的なアルミニウムおよびスチール製コンポーネントは、直接水にさらされるのに適していると想定すべきではありません。
クリーンルーム用途
クリーンルーム用途には、低粒子材料、制御された潤滑、摩耗粉の削減、および適切なケーブル管理が必要です。標準のタイミング ベルト モジュールには、クリーンルームでの特別な準備が必要な場合があります。
温度
温度はベルトの材質、潤滑剤の粘度、モーターの性能、アルミニウムのプロファイルの膨張に影響を与えます。高温または低温の用途には、互換性のあるベルト、グリース、シール、センサーが必要です。
腐食性化学薬品
化学物質、酸、溶剤、または塩水噴霧を伴う用途では、ステンレス鋼コンポーネント、保護コーティング、またはプロセス環境からの完全な隔離が必要な場合があります。
モジュールの剛性と取り付け面の検証
タイミングベルトリニアモジュールの性能は、モジュール自体だけでなく、機械フレームや取付面にも依存します。凹凸のある構造または柔軟な構造に取り付けられた剛性モジュールでも、振動や位置誤差が発生する可能性があります。
取り付け面は次のとおりである必要があります。
- 平らでまっすぐ
- 動的荷重をサポートするのに十分な剛性
- ねじれや局所的な変形がない
- 接続された軸と適切に位置合わせ
- 適切な固定ポイントを装備
ストロークの長いモジュールでは、アルミニウム プロファイルの全長に沿ったサポートが必要な場合があります。サポートされていないスパンは、プロファイルのたわみ、ガイドの位置ずれ、振動を引き起こす可能性があります。
2 つのモジュールを並列して使用する場合は、慎重な位置合わせが不可欠です。平行度が低いと内部応力が発生し、ガイドが不均一に摩耗し、モーター負荷が増加する可能性があります。
ケーブルと空気圧ラインの管理を計画する
ケーブルや空気圧チューブにより追加の抵抗が発生し、実際の移動荷重に影響を与える可能性があります。ケーブルチェーンは移動長さ、曲げ半径、充填率、動作速度に応じて選定してください。
ケーブル管理が正しくないと、次のような問題が発生する可能性があります。
- 動作中の不安定な抵抗
- ケーブルの疲労と破損
- 空気圧チューブのよじれ
- 追加のキャリッジ振動
- センサーまたはマシンガードとの干渉
特にストロークが長く高速システムの場合、ケーブル チェーンを負荷とモーターの計算に含める必要があります。
適切なモジュールサイズを選択してください
メーカーは通常、いくつかのプロファイル幅とガイド サイズのタイミング ベルト モジュールを提供しています。一般にモジュールが大きいほど、耐荷重、モーメント抵抗、剛性が高くなりますが、コスト、重量、設置スペースも増加します。
モジュールのサイズは以下に基づいて選択する必要があります。
- 総移動荷重
- 負荷モーメント
- 必要ストローク
- 速度と加速度
- 設置手順
- 必要剛性
- モーターサイズ
- 利用可能なマシンスペース
公称ペイロードを満たす最小のモジュールを自動的に選択しないでください。わずかに大きいモデルは、要求の厳しい用途において、より優れた剛性、より長い耐用年数、およびより安定したパフォーマンスを提供する可能性があります。
シングル キャリッジ、ダブル キャリッジ、またはパラレル モジュール
標準のシングルキャリッジモジュールは、積荷がコンパクトで中心にある場合に適しています。大型の治具や高モーメント荷重の場合は、他の構成が必要になる場合があります。
ダブルキャリッジ構成
1 つのモジュール上の 2 つのキャリッジによりサポートの長さが長くなり、ピッチング、ヨーイング、ローリングモーメントに対する耐性が向上します。キャリッジ間の距離は、治具の寸法と荷重分布に応じて選択する必要があります。
並列モジュール構成
2 つの同期モジュールは、幅の広いプラットフォーム、ガントリー ビーム、または重量のある治具をサポートできます。並列モジュールには、正確な機械的位置合わせと同期されたモーター制御が必要です。
多軸構成
タイミング ベルト モジュールは、XY、XZ、XYZ、およびガントリー システムに組み合わせることができます。 1 つのモジュールが別の軸を搭載している場合、上軸、モーター、ケーブル、工具、ペイロードの全重量を下軸の荷重計算に含める必要があります。
タイミングベルトモジュールと他のドライブタイプの比較
タイミング ベルト モジュールは、あらゆる用途に最適な選択肢というわけではありません。駆動システムは主な性能を優先して選択する必要があります。
| ドライブの種類 | 主な利点 | 一般的な制限事項 | 適切な用途 |
|---|---|---|---|
| タイミングベルト | 高速、ロングストローク、低移動質量、コストパフォーマンスに優れています。 | 精密ねじシステムに比べて絶対精度と剛性が低い | 梱包、転送、仕分け、ピックアンドプレイス、物流 |
| ボールねじ | 高精度、高剛性、強力な推力 | 速度とストロークはスクリューの長さと危険速度によって制限される場合があります | 精密な組み立て、機械加工、テスト、位置決め |
| ラックアンドピニオン | 非常に長いストローク、高荷重、強力な伝達能力 | バックラッシュ制御と潤滑には慎重な設計が必要 | 大型ガントリー、重い取り扱い、長い生産ライン |
| リニアモーター | 非常に高い速度、加速性、ダイレクトドライブの精度 | コストが高く、発熱があり、制御要件がより厳しい | 半導体、エレクトロニクス、高速検査、精密オートメーション |
タイミングベルトモジュールの選択におけるよくある間違い
ペイロードのみによる選択
モジュールは規定の質量をサポートしていても、過度のモーメント荷重、加速力、またはオーバーハング距離が原因で機能しない場合があります。
器具とケーブルの重量を無視する
ワークピースは移動質量の一部にすぎません。工具、取り付けプレート、ケーブルチェーン、上部軸も含まれている必要があります。
カタログ最高速度を動作速度として使用する場合
機械的限界に近い状態で連続運転すると、振動、熱、騒音、摩耗が増加する可能性があります。
垂直方向の安全要件の無視
垂直軸には、ブレーキ、落下防止、および十分な保持トルクが必要です。
再現性と絶対精度を混同する
モジュールは、全ストロークにわたって絶対位置誤差を抱えながらも、一貫して同じ位置に戻る場合があります。
負荷瞬間の無視
軽いがオーバーハングの大きい荷重は、ガイド システムのモーメント容量を超える可能性があります。
モーターの小型化
モーターにピークトルクがないと、機械的に適切なモジュールでも必要な加速度に到達できません。
取り付け構造の無視
マシンフレームが不均一であったり、柔軟であったりすると、正しく選択したモジュールであってもパフォーマンスが低下する可能性があります。
タイミングベルトモジュールの段階的な選択プロセス
- モーション タスクを定義します。移動方向、有効移動量、機械サイクルを特定します。
- 総移動荷重を計算します。ワークピース、工具、治具、ケーブル、追加の軸が含まれます。
- 負荷モーメントを決定します。オフセット荷重によって生じるピッチング、ヨーイング、ローリングモーメントを計算します。
- 必要なストロークを確認します。安全クリアランス、センサースペース、加速距離を追加します。
- 速度と加速度の目標を設定します。必要なサイクルタイムから計算してください。
- 精度要件を定義します。個別の位置決め精度、再現性、分解能。
- 取り付け方向を確認してください。水平、垂直、傾斜、または側面取り付け。
- 環境条件を評価します。粉塵、湿度、クリーンルームレベル、温度、腐食。
- モジュールのサイズを選択します。可搬質量、モーメント容量、剛性、ストロークの可用性を確認します。
- モーターとプーリーの比率を選択します。連続トルク、ピークトルク、速度、慣性を確認します。
- 耐用年数とデューティ サイクルを確認します。稼働時間と移動頻度を考慮してください。
- インストール要件を確認します。取り付けの平坦度、位置合わせ、ケーブル管理を確認します。
- 安全マージンを適用します。カタログ制限値での連続運転は避けてください。
- 最終構成を確認します。モジュール、モーター、コントローラー、センサー、ブレーキ、アクセサリーを 1 つの完全なシステムとして検討します。
タイミングベルトリニアモジュール選択チェックリスト
- 総移動質量はいくらですか?
- ロードセンターはどこにありますか?
- ピッチング、ヨーイング、ローリングの瞬間は何ですか?
- どのような効果的なストロークが必要ですか?
- 追加の安全旅行にはどのようなものが必要ですか?
- 必要な最高速度はどれくらいですか?
- どのような加速と減速が必要ですか?
- 目標サイクルタイムはどれくらいですか?
- どの程度の位置決め精度が必要ですか?
- どのような再現性が求められますか?
- モジュールは水平に設置されていますか、それとも垂直に設置されていますか?
- 垂直軸にはモーターブレーキが必要ですか?
- どのような外部プロセスの力がキャリッジに作用しますか?
- モジュールは 1 日に何サイクル完了しますか?
- 環境はほこり、湿気、腐食性、またはクリーンルームで管理されていますか?
- 取り付け面は十分に平坦で剛性がありますか?
- ケーブルチェーンや空気圧チューブも計算に含まれますか?
- モーターは十分な連続トルクとピークトルクを提供しますか?
- モーターの回転速度とプーリー比は一致していますか?
- シングルキャリッジ、ダブルキャリッジ、または平行軸構成が必要ですか?
- 将来の変更に備えて十分な容量が確保されていますか?
タイミングベルトモジュール選定例
次の要件を持つマテリアルハンドリングアプリケーションを考えてみましょう。
- ワーク重量:18kg
- 治具とグリッパーの重量: 7 kg
- ケーブルチェーン相当移動荷重:3kg
- 有効ストローク:2,000mm
- 最高速度:1,500mm/s
- 加速度: 4 m/s²
- 水平設置
- 中程度の位置決め精度要件
- 連続2交代勤務
安全係数を適用する前の総移動荷重は少なくとも 28 kg です。次に、エンジニアは加速中に発生する慣性力を計算し、荷重中心とモーメントの値を確認し、有効ストロークにエンドクリアランスを追加して、十分な動的容量を持つモジュールを選択する必要があります。
モーターは、摩擦とケーブルチェーンの抵抗を克服しながら、移動質量全体を加速できなければなりません。アプリケーションは 2 シフトで動作するため、モジュールは絶対的な負荷と速度の制限で選択しないでください。プロファイルまたはガイド サイズが大きいほど、信頼性が向上し、耐用年数が長くなります。
よくある質問
タイミングベルトリニアモジュールを選択する際に最も重要な要素は何ですか?
単一のパラメータだけでは十分ではありません。総移動荷重、負荷モーメント、ストローク、速度、加速度、精度、取付方向を合わせて評価する必要があります。
タイミングベルトモジュールは垂直昇降に使用できますか?
はい、ただしモーターは重力に打ち勝つ必要があり、通常はブレーキを備えている必要があります。ベルト容量、保持トルク、落下防止対策も検証する必要があります。
どれくらいの安全マージンを確保する必要がありますか?
必要なマージンは、加速度、デューティサイクル、衝撃、設置方向、環境条件によって異なります。高周波または垂直アプリケーションでは、通常、安定した水平アプリケーションよりも大きなマージンが必要です。
カタログの最大ペイロードは最大速度で有効ですか?
必ずしもそうとは限りません。カタログ制限は、特定のテスト条件下で指定される場合があります。ペイロード、速度、加速度、負荷モーメントは、組み合わせた動作条件として評価する必要があります。
タイミングベルトモジュールは精密位置決めに適していますか?
これらは多くの産業オートメーションタスクに優れた再現性を提供しますが、一般に超高絶対位置決め精度にはボールネジやリニアモーターモジュールほど適していません。
モーターのサイズはどのように選択すればよいですか?
加速度、摩擦、重力、外力に必要なトルクを計算します。次に、連続トルク、ピークトルク、最高速度、負荷慣性比、ブレーキ要件を確認します。
2 台のキャリッジを使用する必要があるのはどのような場合ですか?
2 つのキャリッジは、治具が長い場合、荷重のオフセットが大きい場合、またはアプリケーションで大きなピッチング、ヨーイング、ローリング モーメントが発生する場合に役立ちます。
結論
正しいタイミング ベルト リニア モジュールを選択するには、完全なモーション システムを体系的に評価する必要があります。可搬質量とストロークは出発点にすぎません。速度、加速度、負荷モーメント、取り付け方向、精度、モータートルク、デューティサイクル、環境条件、取り付け剛性はすべて、モジュールの最終的な性能と耐用年数に影響します。
適切に選択されたタイミング ベルト モジュールは、包装機械、マテリアル ハンドリング、ピック アンド プレース、電子部品の組み立て、画像検査、物流オートメーション、および多軸システムに高速で安定したコスト効率の高い直線運動を提供します。実際の動作条件を計算し、適切な安全マージンを適用し、モジュールとモーターを 1 つの統合システムとして検証することにより、エンジニアは選択のリスクを軽減し、信頼性の高い長期動作を実現できます。
