 বাংলা

বল স্ক্রু রৈখিক মডিউলগুলি স্পষ্টতা অটোমেশন সরঞ্জামগুলিতে ব্যাপকভাবে ব্যবহৃত হয় কারণ তারা সঠিক অবস্থান, উচ্চ অক্ষীয় অনমনীয়তা, দক্ষ পাওয়ার ট্রান্সমিশন এবং নির্ভরযোগ্য সার্ভো নিয়ন্ত্রণকে একত্রিত করে। যাইহোক, একটি উপযুক্ত মডিউল নির্বাচন করার জন্য শুধুমাত্র পেলোড বা স্ট্রোক পরীক্ষা করার চেয়ে আরও বেশি কিছু প্রয়োজন।
পেলোড, স্ট্রোক, স্ক্রু ব্যাস, সীসা, সর্বোচ্চ গতি, ত্বরণ, অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, অক্ষীয় লোড, গ্রহণযোগ্য মুহূর্ত এবং মোটর শক্তি ঘনিষ্ঠভাবে সম্পর্কিত। একটি প্যারামিটারে পরিবর্তন অন্যান্য কর্মক্ষমতা সূচককে প্রভাবিত করতে পারে।
এই নির্দেশিকা একটি প্রধান বৈশিষ্ট্য ব্যাখ্যা করেবল স্ক্রু লিনিয়ার মডিউল, এই পরামিতিগুলি কীভাবে প্রকৃত মেশিনের কার্যকারিতাকে প্রভাবিত করে এবং মডিউল নির্বাচনের সময় ইঞ্জিনিয়ারদের কী বিবেচনা করা উচিত।
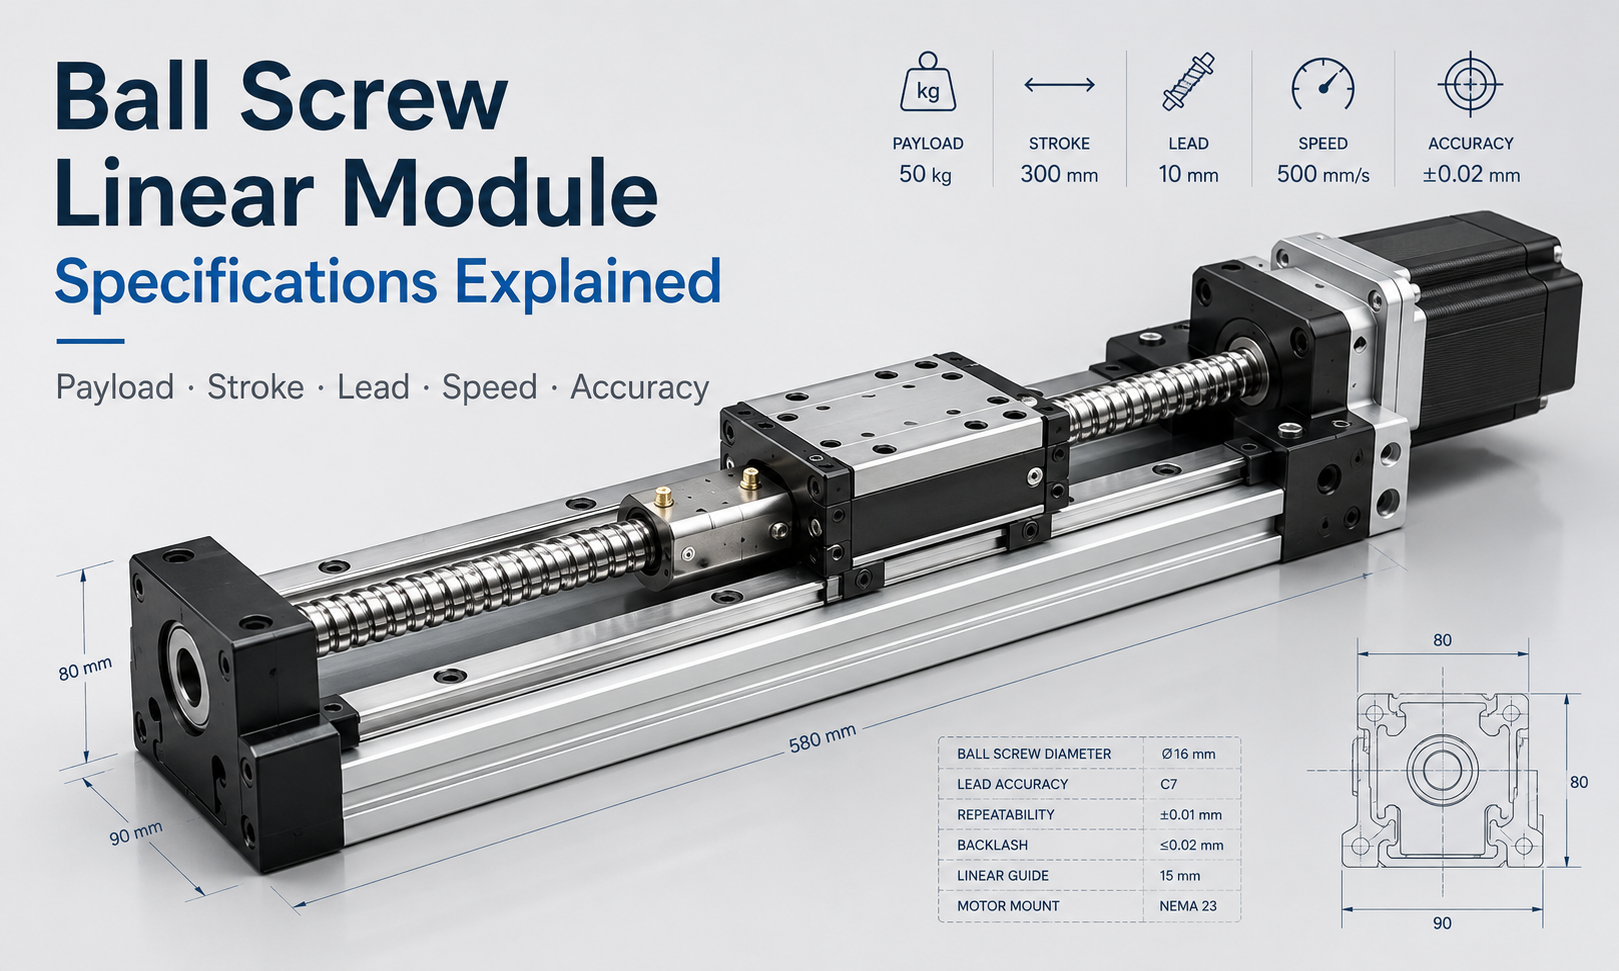
বল স্ক্রু লিনিয়ার মডিউল স্পেসিফিকেশন কি?
বল স্ক্রু লিনিয়ার মডিউল স্পেসিফিকেশন যান্ত্রিক আকার, গতি কর্মক্ষমতা, লোড ক্ষমতা এবং মডিউল নিয়ন্ত্রণ প্রয়োজনীয়তা বর্ণনা করে। এই মানগুলি ইঞ্জিনিয়ারদের একটি নির্দিষ্ট মডেল নিরাপদে এবং সঠিকভাবে প্রয়োজনীয় গতির কাজটি সম্পূর্ণ করতে পারে কিনা তা নির্ধারণ করতে সহায়তা করে।
| স্পেসিফিকেশন | সাধারণ ইউনিট | মূল অর্থ |
|---|---|---|
| পেলোড | কেজি বা এন | সর্বাধিক ওয়ার্কপিস এবং ফিক্সচার ওজন ক্যারেজ দ্বারা সমর্থিত |
| স্ট্রোক | মিমি | গাড়ির রৈখিক ভ্রমণ উপলব্ধ |
| স্ক্রু ব্যাস | মিমি | বল স্ক্রু খাদ নামমাত্র ব্যাস |
| সীসা | মিমি/রেভ | এক স্ক্রু বিপ্লব দ্বারা উত্পাদিত রৈখিক ভ্রমণ |
| সর্বোচ্চ গতি | মিমি/সেকেন্ড | সর্বোচ্চ অনুমোদিত রৈখিক অপারেটিং গতি |
| ত্বরণ | m/s² বা G | যে হারে গাড়ির গতি পরিবর্তন হয় |
| অবস্থান নির্ভুলতা | মিমি | নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য |
| পুনরাবৃত্তিযোগ্যতা | মিমি | একই অবস্থানে বারবার ফিরে আসার ক্ষমতা |
| অক্ষীয় লোড | এন | বল স্ক্রু অক্ষ বরাবর অভিনয় |
| অনুমোদনযোগ্য মুহূর্ত | N·m | সর্বোচ্চ অনুমোদিত উল্টানো বা মোচড়ানো মুহূর্ত |
| মোটর পাওয়ার | ওয়াট বা কিলোওয়াট | লোড সরানো এবং ত্বরান্বিত করার জন্য মোটর ক্ষমতা প্রয়োজন |
1. পেলোড ক্ষমতা
একটি বল স্ক্রু রৈখিক মডিউল নির্বাচন করার সময় পেলোড বিবেচিত প্রথম বৈশিষ্ট্যগুলির মধ্যে একটি। এটি সাধারণত ওয়ার্কপিস, ফিক্সচার, টুলিং, সেন্সর, তার এবং যেকোন অতিরিক্ত যান্ত্রিক উপাদান সহ ক্যারেজে ইনস্টল করা মোট চলমান ভরকে বোঝায়।
তালিকাভুক্ত পেলোডকে প্রতিটি শর্তের অধীনে প্রস্তাবিত অপারেটিং লোড হিসাবে ব্যাখ্যা করা উচিত নয়। প্রকৃত ক্ষমতা নির্ভর করে:
- অনুভূমিক বা উল্লম্ব ইনস্টলেশন
- লোড কেন্দ্র অবস্থান
- ত্বরণ এবং হ্রাস
- স্ট্রোক দৈর্ঘ্য
- অপারেটিং গতি
- বাহ্যিক প্রক্রিয়া বাহিনী
- প্রয়োজনীয় সেবা জীবন
- গাইড সিস্টেমের অনুমতিযোগ্য মুহূর্ত
একটি অনুভূমিক অক্ষে কম গতিতে কেন্দ্রীভূত লোড বহনকারী একটি মডিউল দ্রুত ত্বরণের সাথে উল্লম্বভাবে কাজ করা একই মডিউলের চেয়ে বেশি ভর সমর্থন করতে পারে। অতএব, পেলোড সর্বদা অক্ষীয় বল এবং মোমেন্ট লোডের সাথে একসাথে পরীক্ষা করা উচিত।
স্ট্যাটিক পেলোড এবং ডায়নামিক পেলোড
স্ট্যাটিক পেলোড লোড বর্ণনা করে যা মডিউলটি স্থির থাকাকালীন সমর্থন করতে পারে। ডাইনামিক পেলোড সেই লোডকে বোঝায় যা নির্দিষ্ট গতি এবং ত্বরণ অবস্থার অধীনে বারবার সরানো যায়।
স্বয়ংক্রিয় সরঞ্জামের জন্য, গতিশীল লোড ক্ষমতা সাধারণত বেশি গুরুত্বপূর্ণ কারণ ত্বরণ অতিরিক্ত জড়তা বল তৈরি করে:
জড়তা বল = চলমান ভর × ত্বরণ
বল স্ক্রু, বিয়ারিং, গাইড ব্লক এবং মোটর অবশ্যই অপারেশন চলাকালীন উত্পন্ন পেলোড এবং গতিশীল শক্তি উভয়ই সহ্য করতে হবে।
2. স্ট্রোক
স্ট্রোক হল কার্যকর দূরত্ব যার মধ্য দিয়ে গাড়ি চলাচল করতে পারে। এটি সামগ্রিক মডিউল দৈর্ঘ্যের সাথে বিভ্রান্ত করা উচিত নয়। একটি বল স্ক্রু রৈখিক মডিউলের মোট দৈর্ঘ্যের মধ্যে ক্যারেজ, শেষ সমর্থন, মোটর মাউন্ট, নিরাপত্তা ছাড়পত্র এবং কাঠামোগত উপাদান অন্তর্ভুক্ত থাকে।
প্রয়োজনীয় স্ট্রোক নির্ধারণ করার সময়, ইঞ্জিনিয়ারদের বিবেচনা করা উচিত:
- প্রকৃত workpiece ভ্রমণ
- টুল পদ্ধতি এবং রিটার্ন দূরত্ব
- সেন্সর সক্রিয়করণ এলাকা
- ক্ষয় দূরত্ব
- নিরাপত্তা মার্জিন শেষ করুন
- ভবিষ্যত প্রক্রিয়া সমন্বয়
সঠিক কাজের দূরত্বের সমান একটি স্ট্রোক বাছাই করা মন্থরতা বা যান্ত্রিক সহনশীলতার জন্য অপর্যাপ্ত স্থান ছেড়ে দিতে পারে। একটি যুক্তিসঙ্গত নিরাপত্তা ভাতা তাই যোগ করা উচিত.
কিভাবে স্ট্রোক অন্যান্য নির্দিষ্টকরণ প্রভাবিত করে
একটি দীর্ঘ স্ট্রোক সমালোচনামূলক-গতির সীমাবদ্ধতার কারণে অনুমোদিত স্ক্রু ঘূর্ণন গতি হ্রাস করতে পারে। এটি স্ক্রু বাকলিংয়ের ঝুঁকির কারণে অনুমোদিত অক্ষীয় সংকোচনের লোডও কমাতে পারে।
দীর্ঘ স্ট্রোক অ্যাপ্লিকেশনের জন্য, ইঞ্জিনিয়ারদের যাচাই করা উচিত:
- বল স্ক্রু সমালোচনামূলক গতি
- স্ক্রু সমর্থন কনফিগারেশন
- স্ক্রু ব্যাস
- সর্বাধিক অপারেটিং গতি
- উল্লম্ব কম্প্রেশন লোড
- সম্ভাব্য স্ক্রু কম্পন
যখন খুব দীর্ঘ ভ্রমণ এবং খুব উচ্চ গতি একই সাথে প্রয়োজন হয়, একটি টাইমিং বেল্ট বা গিয়ার র্যাকলিনিয়ার মডিউলএকটি প্রচলিত বল স্ক্রু নকশা তুলনায় আরো উপযুক্ত হতে পারে.
3. বল স্ক্রু ব্যাস
স্ক্রু ব্যাস হল বল স্ক্রুর নামমাত্র খাদ ব্যাস। এটি অক্ষীয় অনমনীয়তা, লোড ক্ষমতা, সমালোচনামূলক গতি এবং বাকলিংয়ের প্রতিরোধের উপর সরাসরি প্রভাব ফেলে।
একটি বড় স্ক্রু ব্যাস সাধারণত প্রদান করে:
- উচ্চতর অক্ষীয় লোড ক্ষমতা
- বৃহত্তর অক্ষীয় অনমনীয়তা
- কম্প্রেশন buckling ভাল প্রতিরোধের
- প্রদত্ত দৈর্ঘ্যের জন্য উচ্চতর অনুমোদিত ঘূর্ণন গতি
- ভারী-শুল্ক অপারেশন জন্য উন্নত উপযুক্ততা
যাইহোক, একটি বড় স্ক্রু ঘূর্ণায়মান জড়তা, মডিউলের আকার, ওজন এবং খরচ বাড়ায়। একই ত্বরণ অর্জনের জন্য এটি একটি বড় মোটর প্রয়োজন হতে পারে।
সঠিক স্ক্রু ব্যাস তাই লোড, স্ট্রোক, গতি, ত্বরণ এবং প্রয়োজনীয় দৃঢ়তার উপর ভিত্তি করে সবচেয়ে বড় উপলব্ধ ব্যাস বেছে নেওয়া উচিত।
4. বল স্ক্রু সীসা
বল স্ক্রু সীসা হল স্ক্রুটির একটি সম্পূর্ণ বিপ্লবের সময় বাদাম দ্বারা ভ্রমণ করা রৈখিক দূরত্ব। উদাহরণস্বরূপ, একটি 10 মিমি সীসা প্রতিটি স্ক্রু বিপ্লবের জন্য 10 মিমি ক্যারেজকে সরিয়ে দেয়।
সীসা দৃঢ়ভাবে গতি, খোঁচা, নিয়ন্ত্রণ রেজোলিউশন এবং মোটর টর্ক প্রয়োজনীয়তা প্রভাবিত করে।
ছোট সীসা বল স্ক্রু
একটি ছোট সীসা সাধারণত প্রদান করে:
- উচ্চতর যান্ত্রিক হ্রাস
- একই মোটর টর্কের জন্য বৃহত্তর রৈখিক খোঁচা
- সূক্ষ্ম তাত্ত্বিক অবস্থানের রেজোলিউশন
- কম গতির নির্ভুলতা গতির জন্য ভাল উপযুক্ততা
প্রধান সীমাবদ্ধতা হল একই রৈখিক গতি অর্জনের জন্য স্ক্রুকে দ্রুত ঘোরাতে হবে।
বড় সীসা বল স্ক্রু
একটি বড় সীসা সাধারণত প্রদান করে:
- বিপ্লব প্রতি উচ্চ রৈখিক ভ্রমণ
- একই স্ক্রু গতিতে উচ্চতর অর্জনযোগ্য রৈখিক গতি
- নিম্ন প্রয়োজনীয় স্ক্রু ঘূর্ণন গতি
- দ্রুত স্থানান্তর গতির জন্য ভাল উপযুক্ততা
যাইহোক, একই রৈখিক থ্রাস্ট তৈরি করতে একটি বড় সীসার জন্য আরও মোটর টর্কের প্রয়োজন হয় এবং যদি মোটর এবং এনকোডার কনফিগারেশন অপরিবর্তিত থাকে তবে এটি মোটা তাত্ত্বিক রেজোলিউশন প্রদান করতে পারে।
সীসা এবং রৈখিক গতি
তাত্ত্বিক রৈখিক গতি স্ক্রু গতি এবং সীসা থেকে গণনা করা যেতে পারে:
রৈখিক গতি = স্ক্রু ঘূর্ণন গতি × স্ক্রু সীসা ÷ 60
যখন স্ক্রু গতি প্রতি মিনিটে বিপ্লবে প্রকাশ করা হয় এবং সীসাকে প্রতি বিপ্লবে মিলিমিটারে প্রকাশ করা হয়, ফলাফলটি প্রতি সেকেন্ডে মিলিমিটারে হয়।
গণনা করা গতি এখনও মডিউলের অনুমোদিত সর্বোচ্চ গতি এবং বল স্ক্রু-এর সমালোচনামূলক-গতির সীমার নীচে থাকতে হবে।
5. সর্বোচ্চ গতি
সর্বোচ্চ গতি হল সর্বোচ্চ রৈখিক গতি যেখানে মডিউলটিকে নির্দিষ্ট অবস্থার অধীনে কাজ করার অনুমতি দেওয়া হয়। এটি মোটর গতির চেয়ে বেশি দ্বারা প্রভাবিত হয়।
গুরুত্বপূর্ণ সীমাবদ্ধ কারণগুলির মধ্যে রয়েছে:
- বল স্ক্রু সীসা
- স্ক্রু ঘূর্ণন গতি
- স্ক্রু ব্যাস এবং অসমর্থিত দৈর্ঘ্য
- ভারবহন সমর্থন ব্যবস্থা
- তৈলাক্তকরণ অবস্থা
- গাইড ব্লক ক্ষমতা
- পেলোড
- কম্পন এবং অনুরণন
- উচ্চ ঘূর্ণন গতিতে মোটর টর্ক
মোটরটি স্ক্রুর নিরাপদ গতির চেয়ে দ্রুত ঘোরাতে সক্ষম হতে পারে। অতএব, মোটর গতি সীমা সর্বাধিক মডিউল গতি গণনা করার একমাত্র ভিত্তি হিসাবে ব্যবহার করা উচিত নয়।
ক্রমাগত অপারেটিং গতি স্বল্প-সময়ের সর্বোচ্চ গতির চেয়ে কম হতে পারে, বিশেষত উচ্চ-শুল্ক-চক্র সরঞ্জামগুলিতে।
6. ত্বরণ
ত্বরণ নির্ধারণ করে যে গাড়ি কত দ্রুত নির্দেশিত গতিতে পৌঁছায়। উচ্চতর ত্বরণ চক্রের সময়কে কমাতে পারে, তবে এটি জড়তা বল, মোটর টর্কের চাহিদা, কাঠামোগত কম্পন এবং গাইড মোমেন্ট লোডও বাড়ায়।
প্রয়োজনীয় রৈখিক চালিকা শক্তি হিসাবে অনুমান করা যেতে পারে:
মোট চালিকা শক্তি = ত্বরণ বল + ঘর্ষণ বল + বাহ্যিক প্রক্রিয়া বল + অভিকর্ষ বল
উল্লম্ব বা আনত ইনস্টলেশনের জন্য অভিকর্ষ বল অবশ্যই অন্তর্ভুক্ত করতে হবে।
উচ্চ ত্বরণ অ্যাপ্লিকেশনগুলির যত্নশীল মূল্যায়ন প্রয়োজন:
- মোট চলমান ভর
- মোটর পিক টর্ক
- কাপলিং ক্ষমতা
- বল স্ক্রু গতিশীল লোড
- গাইড ব্লক মুহূর্ত ক্ষমতা
- মেশিন ফ্রেমের অনমনীয়তা
- থামানো দূরত্ব
- পজিশনিং এর পর সময় স্থির করা
একটি মডিউল কম ত্বরণে একটি নির্দিষ্ট লোড বহন করতে সক্ষম হতে পারে কিন্তু একই লোডকে দ্রুত ত্বরান্বিত করতে হলে অনুপযুক্ত হয়ে পড়ে।
7. অবস্থান নির্ভুলতা
অবস্থান নির্ভুলতা বর্ণনা করে যে কার্যকারী স্ট্রোকের উপর নির্দেশিত অবস্থানের সাথে প্রকৃত ক্যারেজ অবস্থান কতটা ঘনিষ্ঠভাবে মেলে।
পজিশনিং ত্রুটির ফলে হতে পারে:
- বল স্ক্রু সীসা ত্রুটি
- ব্যাকল্যাশ
- ইলাস্টিক বিকৃতি
- গাইড ইনস্টলেশন ত্রুটি
- তাপীয় সম্প্রসারণ
- কাপলিং বিকৃতি
- মোটর এবং এনকোডার রেজোলিউশন
- কন্ট্রোলার টিউনিং
- মেশিন বেস বিকৃতি
লং-স্ট্রোকের নির্ভুলতা প্রয়োগের জন্য, স্থানীয় পুনরাবৃত্তিযোগ্যতার চেয়ে জমে থাকা সীসা ত্রুটি আরও গুরুত্বপূর্ণ হয়ে উঠতে পারে। কিছু সিস্টেম সিস্টেমেটিক পজিশনিং ত্রুটি কমাতে লেজার ক্রমাঙ্কন বা নিয়ামক ক্ষতিপূরণ ব্যবহার করে।
পজিশনিং নির্ভুলতা সবসময় শুধুমাত্র একটি পরীক্ষার পয়েন্টে না হয়ে প্রয়োজনীয় কাজের দূরত্ব জুড়ে মূল্যায়ন করা উচিত।
8. পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতা হল একই অপারেটিং অবস্থার অধীনে বারবার একই নির্দেশিত অবস্থানে ফিরে যাওয়ার জন্য গাড়ির ক্ষমতা।
একটি পরিমাপযোগ্য পরম পজিশনিং ত্রুটি থাকা সত্ত্বেও একটি মডিউলের চমৎকার পুনরাবৃত্তিযোগ্যতা থাকতে পারে। উদাহরণস্বরূপ, ক্যারেজটি একই স্থানে ধারাবাহিকভাবে থামতে পারে, তবে সেই অবস্থানটি নির্দেশিত স্থানাঙ্ক থেকে কিছুটা অফসেট হতে পারে।
পুনরাবৃত্তিযোগ্যতা এর জন্য বিশেষভাবে গুরুত্বপূর্ণ:
- বাছাই এবং স্থান অপারেশন
- স্বয়ংক্রিয় সমাবেশ
- বিতরণ
- স্ক্রু বন্ধন
- লোড এবং আনলোডিং
- দৃষ্টি পরিদর্শন অবস্থান
- বারবার ঢালাই বা প্রক্রিয়াকরণ অপারেশন
পুনরাবৃত্তিযোগ্যতা যান্ত্রিক ক্লিয়ারেন্স, প্রিলোড অবস্থা, তাপমাত্রা পরিবর্তন, সার্ভো টিউনিং, সেন্সর স্থায়িত্ব এবং কাঠামোগত অনমনীয়তা দ্বারা প্রভাবিত হতে পারে।
9. অক্ষীয় লোড
অক্ষীয় লোড হল বল স্ক্রুর গতিপথ বরাবর কাজ করে এমন বল। এটি অগত্যা পেলোডের মতো নয়।
একটি অনুভূমিক অক্ষের জন্য, পেলোডের ওজন প্রধানত রৈখিক নির্দেশিকায় কাজ করে, যখন বল স্ক্রু প্রাথমিকভাবে ভরকে ত্বরান্বিত করতে এবং ঘর্ষণ বা প্রক্রিয়া প্রতিরোধের জন্য প্রয়োজনীয় বল তৈরি করে।
একটি উল্লম্ব অক্ষের জন্য, বল স্ক্রুকে অবশ্যই চলমান ভরের মাধ্যাকর্ষণ শক্তিকে সমর্থন করতে হবে। অক্ষীয় বল অনুমান করা যেতে পারে হিসাবে:
উল্লম্ব অক্ষীয় বল = চলমান ভর × মহাকর্ষীয় ত্বরণ + ত্বরণ বল + বাহ্যিক বল
নির্বাচিত বল স্ক্রুটি পরীক্ষা করা উচিত:
- ডায়নামিক লোড রেটিং
- স্ট্যাটিক লোড রেটিং
- প্রত্যাশিত সেবা জীবন
- সর্বোচ্চ কম্প্রেসিভ লোড
- বকলিং প্রতিরোধ
- সমর্থন বহন ক্ষমতা
উল্লম্ব অ্যাপ্লিকেশন একটি ব্রেক মোটর, কাউন্টারব্যালেন্স বা যান্ত্রিক পতন-প্রতিরোধ ডিভাইস বিবেচনা করা উচিত।
10. অনুমোদিত মুহূর্ত
অনুমতিযোগ্য মুহূর্ত ক্যারেজ সেন্টার থেকে দূরত্বে কাজ করা লোড প্রতিরোধ করার মডিউলের ক্ষমতা বর্ণনা করে। একটি অফসেট পেলোড একটি উল্টে দেওয়ার মুহূর্ত তৈরি করে এমনকি যখন মোট ভর তালিকাভুক্ত পেলোড ক্ষমতার মধ্যে থাকে।
লিনিয়ার মডিউলগুলি সাধারণত তিনটি অক্ষের চারপাশে মুহুর্তের জন্য মূল্যায়ন করা হয়:
- পিচিং মুহূর্ত:সামনে বা পিছনে উল্টানো
- কাঁপানো মুহূর্ত:অনুভূমিক সমতলে বাম বা ডান ঘূর্ণন
- ঘূর্ণায়মান মুহূর্ত:ভ্রমণ অক্ষের চারপাশে মোচড়ানো
মুহূর্তটি প্রায় হিসাবে গণনা করা যেতে পারে:
মুহূর্ত = বল × লোড কেন্দ্র থেকে দূরত্ব
মহাকর্ষের পেলোড কেন্দ্র এবং ক্যারেজ পৃষ্ঠের মধ্যে দূরত্ব হ্রাস করা উল্লেখযোগ্যভাবে মুহুর্তের লোড কমাতে পারে।
বড় ফিক্সচার, ক্যান্টিলিভার স্ট্রাকচার বা প্রশস্ত ওয়ার্কপিসগুলির জন্য, ইঞ্জিনিয়ারদের একটি বিস্তৃত মডিউল, ডুয়াল গাইড রেল, দুটি সিঙ্ক্রোনাইজড মডিউল বা একটি বহিরাগত সমর্থন গাইড প্রয়োজন হতে পারে।
11. মোটর পাওয়ার
চলমান ভরকে ত্বরান্বিত করতে, ঘর্ষণ কাটিয়ে উঠতে, বাহ্যিক প্রক্রিয়া শক্তিকে প্রতিরোধ করতে এবং প্রয়োজনীয় গতি বজায় রাখতে মোটর শক্তি যথেষ্ট হতে হবে।
মোটর নির্বাচন শুধুমাত্র রেট পাওয়ার উপর ভিত্তি করে করা উচিত নয়। গুরুত্বপূর্ণ মোটর পরামিতি অন্তর্ভুক্ত:
- রেট টর্ক
- পিক টর্ক
- রেট করা গতি
- সর্বোচ্চ গতি
- রটার জড়তা
- এনকোডার রেজোলিউশন
- ব্রেক প্রয়োজনীয়তা
- ডিউটি চক্র
- মোটর-টু-লোড জড়তা অনুপাত
একটি বল স্ক্রু দিয়ে রৈখিক বল তৈরি করতে প্রয়োজনীয় আনুমানিক টর্ক অক্ষীয় বল, স্ক্রু সীসা এবং সংক্রমণ দক্ষতা থেকে অনুমান করা যেতে পারে:
মোটর টর্ক ≈ অক্ষীয় বল × স্ক্রু সীসা ÷ বল স্ক্রু ট্রান্সমিশন ফ্যাক্টর
একটি সম্পূর্ণ গণনার মধ্যে স্ক্রু, কাপলিং এবং মোটর রটারের ত্বরণ টর্ক অন্তর্ভুক্ত করা উচিত।
অত্যধিক মোটর oversizing সবসময় উপকারী হয় না. একটি খুব বড় মোটর খরচ, রটার জড়তা এবং যান্ত্রিক চাপ বাড়ায়। উদ্দেশ্য একটি যুক্তিসঙ্গত নিরাপত্তা মার্জিন সঙ্গে পর্যাপ্ত রেট এবং শীর্ষ টর্ক প্রদান করা হয়.
কিভাবে বল স্ক্রু মডিউল স্পেসিফিকেশন একে অপরকে প্রভাবিত করে
একটি বল স্ক্রু লিনিয়ার মডিউলের স্পেসিফিকেশন একটি সম্পূর্ণ সিস্টেম হিসাবে মূল্যায়ন করা উচিত।
| ডিজাইন পরিবর্তন | সম্ভাব্য সুবিধা | সম্ভাব্য ট্রেড-অফ |
|---|---|---|
| স্ক্রু ব্যাস বৃদ্ধি | উচ্চতর অনমনীয়তা এবং অক্ষীয় ক্ষমতা | বৃহত্তর জড়তা, আকার এবং মোটর চাহিদা |
| স্ক্রু সীসা বাড়ান | উচ্চ রৈখিক গতি | উচ্চ ঘূর্ণন সঁচারক বল চাহিদা এবং নিম্ন যান্ত্রিক হ্রাস |
| স্ট্রোক বাড়ান | বৃহত্তর কাজের পরিসীমা | নিম্ন সমালোচনামূলক গতি এবং buckling প্রতিরোধের |
| ত্বরণ বাড়ান | ছোট চক্র সময় | উচ্চতর জড়তা বল, কম্পন এবং পিক টর্ক |
| পেলোড বাড়ান | ভারী টুলিং সরানোর ক্ষমতা | হ্রাস ত্বরণ এবং বর্ধিত গাইড লোড |
| প্রিলোড বাড়ান | উচ্চতর অনমনীয়তা এবং নিম্ন ক্লিয়ারেন্স | উচ্চ ঘর্ষণ এবং তাপ উত্পাদন |
উদাহরণ স্পেসিফিকেশন নির্বাচন প্রক্রিয়া
নিম্নলিখিত প্রয়োজনীয়তা সহ একটি স্বয়ংক্রিয় সমাবেশ অক্ষ বিবেচনা করুন:
- অনুভূমিক ইনস্টলেশন
- 600 মিমি কার্যকরী ভ্রমণ
- মোট চলমান ভর 25 কেজি
- সর্বোচ্চ গতি 500 মিমি/সেকেন্ড
- ত্বরণ 3 m/s²
- উচ্চ পুনরাবৃত্তিযোগ্যতা প্রয়োজন
- গাড়িতে অফসেট টুলিং ইনস্টল করা আছে
প্রকৌশলীর কেবল 25 কেজির উপরে পেলোড রেটিং সহ একটি মডিউল বেছে নেওয়া উচিত নয়। নির্বাচন প্রক্রিয়া অন্তর্ভুক্ত করা উচিত:
- 600 মিমি কাজের ভ্রমণে নিরাপত্তা ছাড়পত্র যোগ করুন।
- 25 কেজি চলমান ভর থেকে ত্বরণ বল গণনা করুন।
- ঘর্ষণ এবং কোন প্রক্রিয়া বল যোগ করুন.
- গতি এবং মোটর গতির উপর ভিত্তি করে একটি উপযুক্ত স্ক্রু সীসা নির্বাচন করুন।
- নির্বাচিত স্ট্রোকে স্ক্রু ক্রিটিক্যাল স্পিড চেক করুন।
- অফসেট টুলিং দ্বারা উত্পন্ন মুহূর্ত গণনা করুন।
- গাইড ব্লক লোড এবং মুহূর্তের ক্ষমতা যাচাই করুন।
- প্রয়োজনীয় মোটর রেট এবং সর্বোচ্চ টর্ক পরীক্ষা করুন।
- অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা নিশ্চিত করুন।
- ডিউটি চক্র, তৈলাক্তকরণ এবং প্রত্যাশিত পরিষেবা জীবন মূল্যায়ন করুন।
এই সিস্টেম-স্তরের পদ্ধতিটি এমন একটি মডিউল নির্বাচন করার ঝুঁকি হ্রাস করে যা একটি নির্দিষ্টকরণকে সন্তুষ্ট করে কিন্তু প্রকৃত অপারেটিং অবস্থার অধীনে ব্যর্থ হয়।
বল স্ক্রু লিনিয়ার মডিউল স্পেসিফিকেশন চেকলিস্ট
একটি মডেল নিশ্চিত করার আগে, প্রস্তুতকারকের নিম্নলিখিত তথ্য প্রদান করুন:
- অনুভূমিক, উল্লম্ব বা আনত ইনস্টলেশন
- কার্যকরী স্ট্রোক প্রয়োজন
- মোট চলমান ভর
- পেলোড সেন্টার-অফ-গ্রাভিটি অবস্থান
- প্রয়োজন সর্বোচ্চ গতি
- প্রয়োজনীয় ত্বরণ এবং হ্রাস
- প্রয়োজনীয় অবস্থান নির্ভুলতা
- প্রয়োজনীয় পুনরাবৃত্তিযোগ্যতা
- বাহ্যিক অক্ষীয় বা প্রক্রিয়া বল
- অপারেটিং চক্র এবং দৈনিক চলমান সময়
- মোটর প্রকার এবং নিয়ন্ত্রণ ব্যবস্থা
- পরিবেশগত অবস্থা
- প্রত্যাশিত সেবা জীবন
সম্পূর্ণ অ্যাপ্লিকেশন ডেটা সরবরাহ করা মডিউল প্রস্তুতকারককে বল স্ক্রু, গাইড রেল, বিয়ারিং, মোটর এবং কাঠামোগত কনফিগারেশন একসাথে যাচাই করতে দেয়।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
পেলোড কি অক্ষীয় লোডের সমান?
না। পেলোড বলতে সাধারণত গাড়িতে স্থাপিত চলমান ভরকে বোঝায়, যখন অক্ষীয় লোড হল বল স্ক্রু অক্ষ বরাবর কাজ করে এমন বল। তারা সম্পর্কিত কিন্তু আলাদাভাবে গণনা করা উচিত।
একটি বড় বল স্ক্রু সীসা সবসময় উচ্চ গতি প্রদান করে?
একটি বড় সীসা প্রতি বিপ্লবে রৈখিক ভ্রমণ বৃদ্ধি করে, কিন্তু প্রকৃত গতি এখনও মোটর টর্ক, স্ক্রু ক্রিটিক্যাল স্পিড, ভারবহন ক্ষমতা, পেলোড এবং মডিউল গঠন দ্বারা সীমিত।
পজিশনিং অ্যাকুরেসি এবং রিপিটেবিলিটির মধ্যে পার্থক্য কী?
পজিশনিং নির্ভুলতা নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য পরিমাপ করে। পুনরাবৃত্তিযোগ্যতা পরিমাপ করে যে মডিউলটি বারবার চলাফেরার সময় একই অবস্থানে কতটা ধারাবাহিকভাবে ফিরে আসে।
সর্বোচ্চ পেলোড কি সর্বোচ্চ গতি এবং ত্বরণে কাজ করতে পারে?
অগত্যা নয়। সর্বোচ্চ পেলোড, সর্বোচ্চ গতি এবং সর্বোচ্চ ত্বরণ বিভিন্ন অবস্থার অধীনে নির্দিষ্ট করা যেতে পারে। তাদের সম্মিলিত অপারেটিং সীমা নির্মাতার সাথে নিশ্চিত করা আবশ্যক।
কেন একটি দীর্ঘ স্ট্রোক সর্বোচ্চ গতি হ্রাস করে?
একটি দীর্ঘ বল স্ক্রু একটি কম সমালোচনামূলক ঘূর্ণন গতি আছে এবং কম্পন বা বাঁক আরো সংবেদনশীল. স্ক্রু ব্যাস বাড়ানো বা সমর্থন কনফিগারেশন পরিবর্তন করা অনুমোদিত গতি উন্নত করতে পারে।
উপসংহার
বল স্ক্রু লিনিয়ার মডিউল স্পেসিফিকেশন একটি আন্তঃসংযুক্ত সিস্টেম হিসাবে বিবেচনা করা আবশ্যক. পেলোড, স্ট্রোক, স্ক্রু ব্যাস, সীসা, গতি, ত্বরণ, নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, অক্ষীয় লোড, গ্রহণযোগ্য মুহূর্ত এবং মোটর শক্তি সবই গতি অক্ষের চূড়ান্ত কর্মক্ষমতাকে প্রভাবিত করে।
একটি নির্ভরযোগ্য নির্বাচন প্রকৃত ইনস্টলেশন দিকনির্দেশ, চলমান ভর, লোড কেন্দ্র, অপারেটিং চক্র, গতি প্রোফাইল, নির্ভুলতা প্রয়োজনীয়তা এবং পরিবেশগত অবস্থার উপর ভিত্তি করে হওয়া উচিত। প্রকৌশলীদেরও অনুমান করা এড়াতে হবে যে প্রতিটি সর্বাধিক স্পেসিফিকেশন একই সাথে অর্জন করা যেতে পারে।
যান্ত্রিক এবং গতি-নিয়ন্ত্রণ উভয় প্রয়োজনীয়তা মূল্যায়ন করে, ব্যবহারকারীরা একটি বল স্ক্রু রৈখিক মডিউল নির্বাচন করতে পারেন যা অ্যাপ্লিকেশনটির জন্য উপযুক্ত নির্ভুলতা, অনমনীয়তা, গতি, লোড ক্ষমতা এবং পরিষেবা জীবন প্রদান করে।
