 বাংলা

টাইমিং বেল্ট লিনিয়ার মডিউলগুলি ব্যাপকভাবে শিল্প অটোমেশনে ব্যবহৃত হয় কারণ তারা উচ্চ-গতি, দীর্ঘ-স্ট্রোক রৈখিক গতি প্রদান করতে পারে। যাইহোক, শুধুমাত্র মডিউলের বিজ্ঞাপিত সর্বোচ্চ গতির উপর ভিত্তি করে একটি মোটর বা কপিকল নির্বাচন করলে অপর্যাপ্ত ত্বরণ, চক্র-সময়ের ভুল অনুমান, অত্যধিক কম্পন বা মোটর ওভারলোড হতে পারে।
একটি সম্পূর্ণটাইমিং বেল্ট লিনিয়ার মডিউলগতি গণনা মোটর গতি, পুলি পিচ ব্যাস, কপিকল দাঁত গণনা, বেল্ট পিচ, সংক্রমণ অনুপাত, ত্বরণ, হ্রাস, ভ্রমণ দূরত্ব এবং সহায়ক প্রক্রিয়া সময় বিবেচনা করা উচিত। এই নির্দেশিকা প্রধান সূত্র ব্যাখ্যা করে এবং প্রকৌশল নির্বাচনের জন্য ব্যবহারিক গণনার উদাহরণ প্রদান করে।
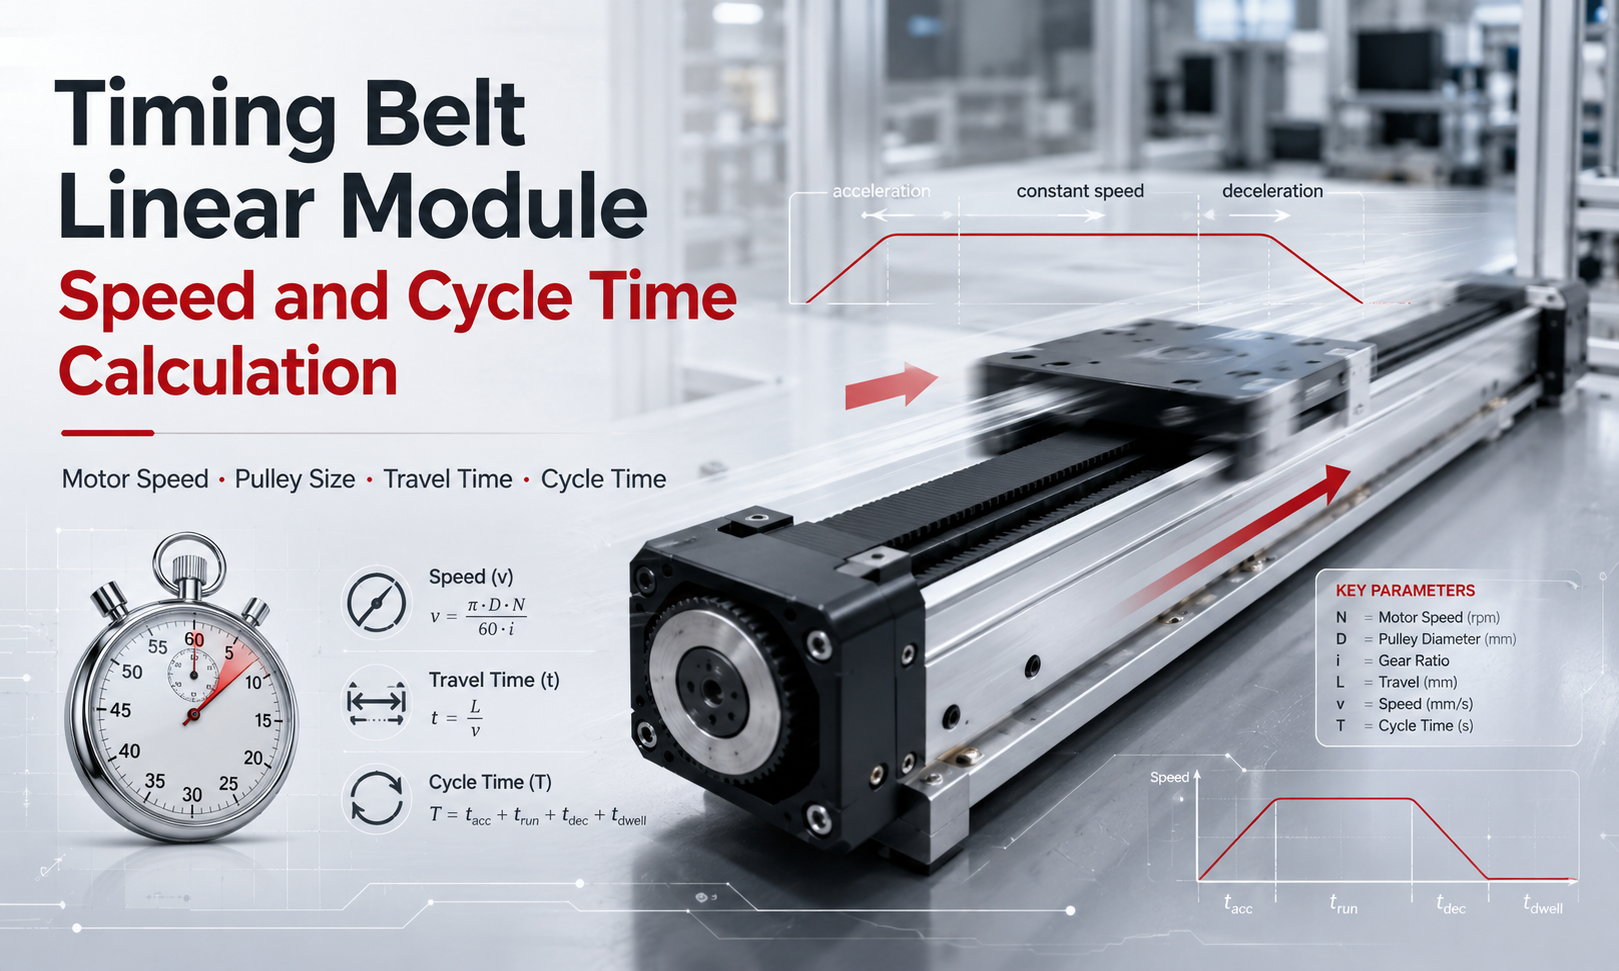
1. গতির গণনায় ব্যবহৃত মূল পরামিতি
রৈখিক গতি এবং চক্রের সময় গণনা করার আগে, নিম্নলিখিত পরামিতিগুলি সংজ্ঞায়িত করুন:
| প্রতীক | প্যারামিটার | সাধারণ ইউনিট |
|---|---|---|
| nমি | মোটর ঘূর্ণন গতি | আরপিএম |
| nপি | ড্রাইভ কপিকল ঘূর্ণন গতি | আরপিএম |
| ডিপি | পুলি পিচ ব্যাস | মিমি |
| z | পুলি দাঁতের সংখ্যা | দাঁত |
| পি | টাইমিং বেল্ট পিচ | মিমি |
| i | সংক্রমণ হ্রাস অনুপাত | মাত্রাহীন |
| v | রৈখিক ভ্রমণ গতি | mm/s বা m/s |
| ক | ত্বরণ | m/s² |
| d | মন্দাভাব | m/s² |
| এল | ভ্রমণ দূরত্ব | মিমি বা মি |
| টি | ভ্রমণ বা সাইকেল সময় | s |
এই নিবন্ধে, সংক্রমণ অনুপাত হিসাবে সংজ্ঞায়িত করা হয়েছে:
i = মোটর বিপ্লব ÷ কপিকল বিপ্লব
উদাহরণস্বরূপ, একটি 2:1 হ্রাস অনুপাত মানে মোটর দুবার ঘোরে যখন ড্রাইভ পুলি একবার ঘোরে, তাইi = 2.
2. মোটর গতি এবং পুলি গতির মধ্যে সম্পর্ক
যখন মোটর সরাসরি টাইমিং পুলি চালায়, তখন পুলির গতি মোটর গতির সমান হয়:
nপি= nমি
যখন একটি গিয়ারবক্স, বেল্ট হ্রাস বা অন্যান্য সংক্রমণ প্রক্রিয়া ইনস্টল করা হয়, তখন পুলি গতি হয়:
nপি= nমি÷ আমি
কোথায়:
nমিআরপিএম-এ মোটর গতি।nপিআরপিএম-এ ড্রাইভ পুলি গতি।iহ্রাস অনুপাত।
একটি বৃহত্তর হ্রাস অনুপাত রৈখিক গতি হ্রাস করে তবে ড্রাইভ পুলিতে উপলব্ধ টর্ক বৃদ্ধি করে। অতএব, গতি এবং লোড উভয় প্রয়োজনীয়তা বিবেচনা করে সংক্রমণ অনুপাত নির্বাচন করা আবশ্যক।
3. পুলি পিচ ব্যাসের উপর ভিত্তি করে রৈখিক গতি
ড্রাইভ পুলির প্রতিটি বিপ্লব টাইমিং বেল্টকে এক পিচ পরিধি দ্বারা সরে যায়। তাত্ত্বিক রৈখিক গতি হিসাবে গণনা করা হয়:
v = π × Dপি× nপি ÷ 60
যদি কপিকল পিচের ব্যাস মিলিমিটারে প্রবেশ করা হয়, ফলাফলটি প্রতি সেকেন্ডে মিলিমিটারে হয়:
v = π × Dপি× nমি÷ (60 × i)
প্রতি সেকেন্ডে মিলিমিটারকে মিটার প্রতি সেকেন্ডে রূপান্তর করতে:
v (m/s) = π × Dপি× nমি÷ (60 × i × 1000)
উদাহরণ
নিম্নলিখিত শর্ত অনুমান করুন:
- মোটর গতি: 3000 rpm
- পুলি পিচ ব্যাস: 31.83 মিমি
- সরাসরি ড্রাইভ:
i = 1
তাত্ত্বিক রৈখিক গতি হল:
v = π × 31.83 × 3000 ÷ 60
v ≈ 5000 mm/s = 5 m/s
এটি তাত্ত্বিক বেল্ট গতি। পেলোড, গাইড ক্ষমতা, বেল্ট রেটিং, স্ট্রোকের দৈর্ঘ্য, কাঠামোগত অনমনীয়তা এবং মোটর টর্কের কারণে অনুমোদিত অপারেটিং গতি কম হতে পারে।
4. বেল্ট পিচ এবং পুলি দাঁতের উপর ভিত্তি করে রৈখিক গতি
ব্যবহারিক ইঞ্জিনিয়ারিং গণনায়, টাইমিং বেল্ট পিচ এবং পুলি দাঁত গণনা ব্যবহার করা প্রায়শই সহজ এবং আরও নির্ভুল।
পুলি বিপ্লব প্রতি বেল্ট ভ্রমণ হল:
এসrev= z × p
অতএব, রৈখিক গতি হল:
v = z × p × nপি ÷ 60
সংক্রমণ অনুপাত সহ:
v = z × p × nমি÷ (60 × i)
কোথায়:
zপুলি দাঁতের সংখ্যা।পিমিলিমিটারে টাইমিং বেল্ট পিচ।nমিআরপিএম-এ মোটর গতি।
উদাহরণ
ব্যবহার করে একটি টাইমিং বেল্ট মডিউল বিবেচনা করুন:
- 20-দন্ত ড্রাইভ পুলি
- 5 মিমি বেল্ট পিচ
- 3000 rpm মোটর গতি
- সরাসরি ড্রাইভ
বিপ্লব প্রতি বেল্ট ভ্রমণ হল:
এসrev= 20 × 5 = 100 মিমি/রেভ
তাত্ত্বিক গতি হল:
v = 20 × 5 × 3000 ÷ 60
v = 5000 mm/s = 5 m/s
এই ফলাফলটি 31.83 মিমি পুলি পিচ ব্যাসের উপর ভিত্তি করে গণনার সমতুল্য কারণ:
ডিপি= z × p ÷ π
সর্বদা পুলির বাইরের ব্যাসের পরিবর্তে পুলি পিচ ব্যাস ব্যবহার করুন। বাইরের ব্যাস সরাসরি প্রতি বিপ্লবে কার্যকর বেল্ট ভ্রমণের প্রতিনিধিত্ব করে না।
5. প্রয়োজনীয় মোটর গতি গণনা করা
যখন প্রয়োজনীয় রৈখিক গতি জানা যায়, তখন মোটর গতি বিপরীতে গণনা করা যেতে পারে।
nমি= 60 × v × i ÷ (z × p)
যদি রৈখিক গতি মিটার প্রতি সেকেন্ডে প্রবেশ করা হয়:
nমি= 60 × v × 1000 × i ÷ (z × p)
উদাহরণ
একটি টাইমিং বেল্ট মডিউল অবশ্যই 2.5 m/s গতিতে কাজ করবে। এটি একটি 20-দাঁত পুলি, একটি 5 মিমি পিচ বেল্ট এবং একটি 2:1 হ্রাস অনুপাত ব্যবহার করে।
nমি = 60 × 2.5 × 1000 × 2 ÷ (20 × 5)
nমি= 3000 আরপিএম
তাই নির্বাচিত সার্ভো মোটর অবশ্যই প্রয়োজনীয় টর্ক সরবরাহ করার সময় প্রায় 3000 rpm বজায় রাখতে সক্ষম হবে।
6. তাত্ত্বিক সর্বোচ্চ গতি এবং প্রকৃত অপারেটিং গতি
মোটর আরপিএম এবং পুলি আকার থেকে গণনা করা গতি শুধুমাত্র তাত্ত্বিক সংক্রমণ গতি। প্রকৃত সর্বোচ্চ অপারেটিং গতি সমগ্র গতি সিস্টেমের সর্বনিম্ন সীমা দ্বারা নির্ধারিত করা উচিত:
vসর্বোচ্চ= মিনিট (vমোটর, vবেল্ট, vগাইড, vগঠন, vপ্রক্রিয়া)
প্রধান সীমাবদ্ধ কারণগুলির মধ্যে রয়েছে:
- সর্বাধিক অবিচ্ছিন্ন এবং সর্বোচ্চ মোটর গতি
- উচ্চ গতিতে মোটর টর্ক উপলব্ধ
- টাইমিং বেল্ট অনুমোদিত গতি এবং দাঁত ব্যস্ততা
- পুলি ব্যাস এবং ভারবহন গতি
- রৈখিক গাইড গতি এবং তৈলাক্তকরণ অবস্থা
- পেলোড ভর এবং ইনস্টলেশন অভিযোজন
- মডিউল স্ট্রোক এবং কাঠামোগত কম্পন
- প্রয়োজনীয় অবস্থান নির্ভুলতা এবং নিষ্পত্তির সময়
- তারের বাহক এবং বহিরাগত উপাদান গতি সীমা
- প্রক্রিয়ার প্রয়োজনীয়তা যেমন বিতরণ, পরিদর্শন বা বাছাই এবং স্থানের স্থায়িত্ব
একটি মোটর একটি লোড বহন না করেই তার রেটেড গতিতে পৌঁছাতে পারে, তবে এটি সেই গতিতে প্রকৃত পেলোডকে ত্বরান্বিত করার জন্য যথেষ্ট টর্ক প্রদান করতে পারে না। মোটর টর্ক-গতির বৈশিষ্ট্যগুলি অবশ্যই গতি গণনার সাথে একসাথে পরীক্ষা করা উচিত।
7. ত্বরণ এবং হ্রাসের সময়
একটি টাইমিং বেল্ট মডিউল অবিলম্বে তার নির্দেশিত গতিতে পৌঁছাতে পারে না। এটির জন্য একটি ত্বরণ পর্যায় এবং একটি হ্রাস পর্যায় প্রয়োজন।
শূন্য গতি থেকে ধ্রুব ত্বরণের জন্য:
tক= v ÷ a
ত্বরণ দূরত্ব হল:
এলক= v² ÷ (2a)
শূন্য গতিতে ধ্রুবক হ্রাসের জন্য:
td= v ÷ d
ক্ষয় দূরত্ব হল:
এলd= v² ÷ (2d)
কোথায়:
tকত্বরণ সময়।tdমন্দার সময়।এলকত্বরণ দূরত্ব।এলdক্ষয় দূরত্ব.
এই সূত্রগুলি একটি সরলীকৃত ট্র্যাপিজয়েডাল গতি প্রোফাইল বর্ণনা করে। সার্ভো সিস্টেমগুলি প্রায়শই শক এবং কম্পন কমাতে S- কার্ভ ত্বরণ ব্যবহার করে। একটি S-বক্ররেখা প্রোফাইলের জন্য সাধারণত আদর্শ ধ্রুব-ত্বরণ গণনার চেয়ে বেশি সময় লাগে কারণ ঝাঁকুনি সীমিত।
8. ট্র্যাপিজয়েডাল মোশন প্রোফাইল ভ্রমণের সময়
একটি ট্র্যাপিজয়েডাল মোশন প্রোফাইলে তিনটি পর্যায় রয়েছে:
- ত্বরণ
- অবিরাম গতিতে ভ্রমণ
- মন্দাভাব
ভ্রমণের দূরত্ব সন্তুষ্ট হলে মডিউলটি নির্দেশিত গতিতে পৌঁছাতে পারে:
L ≥ Lক+ এলd
ধ্রুব-গতির ভ্রমণ দূরত্ব হল:
এলগ= L - Lক- এলd
ধ্রুব-গতির ভ্রমণের সময় হল:
tগ= এলগ÷ v
মোট তাত্ত্বিক ভ্রমণ সময় হল:
টিভ্রমণ= টিক+ tগ+ td
গণনার উদাহরণ
অনুমান করুন একটি টাইমিং বেল্ট রৈখিক মডিউলের নিম্নলিখিত গতির প্রয়োজনীয়তা রয়েছে:
- ভ্রমণ দূরত্ব: 1.2 মি
- নির্দেশিত গতি: 2 মি/সেকেন্ড
- ত্বরণ: 4 m/s²
- হ্রাস: 5 m/s²
ত্বরণ সময়:
tক= 2 ÷ 4 = 0.5 সেকেন্ড
ত্বরণ দূরত্ব:
এলক= 2² ÷ (2 × 4) = 0.5 মি
ধীরগতির সময়:
td= 2 ÷ 5 = 0.4 সেকেন্ড
ক্ষয় দূরত্ব:
এলd= 2² ÷ (2 × 5) = 0.4 মি
ধ্রুব-গতির দূরত্ব:
এলগ= 1.2 - 0.5 - 0.4 = 0.3 মি
ধ্রুব-গতি সময়:
tগ= 0.3 ÷ 2 = 0.15 সেকেন্ড
মোট তাত্ত্বিক ভ্রমণ সময়:
টিভ্রমণ= 0.5 + 0.15 + 0.4 = 1.05 সেকেন্ড
তাই পজিশনিং সেটলিং টাইম, কন্ট্রোলার বিলম্ব এবং প্রসেস টাইম বাদ দিয়ে মডিউলটির ওয়ান-ওয়ে মুভমেন্ট সম্পূর্ণ করতে প্রায় 1.05 সেকেন্ডের প্রয়োজন।
9. শর্ট স্ট্রোকের জন্য ত্রিভুজাকার মোশন প্রোফাইল
একটি সংক্ষিপ্ত স্ট্রোকের জন্য, নির্দেশিত সর্বোচ্চ গতিতে পৌঁছানোর আগেই মডিউলটি কমতে শুরু করতে পারে। এই ক্ষেত্রে, বেগের প্রোফাইল ট্র্যাপিজয়েডাল না হয়ে ত্রিভুজাকার।
যখন শুরু এবং শেষের গতি শূন্য হয়, তখন অর্জনযোগ্য সর্বোচ্চ গতি হল:
vশিখর= √(2 × L × a × d ÷ (a + d))
ভ্রমণের সময় হল:
টিভ্রমণ= vশিখর÷ এবং + vশিখর÷ ডি
গণনাকৃত সর্বোচ্চ গতি অবশ্যই নির্দেশিত গতির সাথে তুলনা করা উচিত:
- যদি
vশিখর≥ v, trapezoidal প্রোফাইল গণনা ব্যবহার করুন. - যদি
vশিখর< v, মডিউল উপলব্ধ স্ট্রোকের মধ্যে নির্দেশিত গতিতে পৌঁছাতে পারে না।
এই কারণেই প্রোগ্রাম করা সর্বোচ্চ গতি বাড়ানো একটি শর্ট-স্ট্রোক অ্যাপ্লিকেশনে সাইকেল সময়ের উপর সামান্য প্রভাব ফেলতে পারে। উচ্চতর ত্বরণ উচ্চ সর্বোচ্চ গতির তুলনায় একটি বৃহত্তর চক্র-সময় উন্নতি প্রদান করতে পারে।
10. সম্পূর্ণ চক্র সময় গণনা
উত্পাদন চক্র সময় মডিউল ভ্রমণ সময়ের চেয়ে বেশি অন্তর্ভুক্ত. একটি সম্পূর্ণ চক্রের মধ্যে আউটবাউন্ড ভ্রমণ, প্রক্রিয়ার সময়, রিটার্ন ট্র্যাভেল, পজিশনিং স্টেবিলাইজেশন, ক্ল্যাম্পিং এবং কন্ট্রোলার বিলম্ব অন্তর্ভুক্ত থাকতে পারে।
একটি সাধারণ চক্র-সময় সূত্র হল:
টিচক্র= টিআউট+ টিপ্রক্রিয়া+ টিফিরে+ টিনিষ্পত্তি+ টিসহায়ক
সহায়ক সময় অন্তর্ভুক্ত হতে পারে:
- ওয়ার্কপিস ক্ল্যাম্পিং এবং রিলিজ
- গ্রিপার খোলা এবং বন্ধ
- ভ্যাকুয়াম প্রজন্ম এবং নিশ্চিতকরণ
- দৃষ্টি পরিদর্শন
- বিতরণ, ঢালাই বা চিহ্নিতকরণ
- PLC যোগাযোগ বিলম্ব
- সেন্সর নিশ্চিতকরণ
- সার্ভো অবস্থান এবং নিষ্পত্তি
সাইকেল-টাইম উদাহরণ
1.05 সেকেন্ডের পূর্ববর্তী একমুখী ভ্রমণের সময় ব্যবহার করে:
- বহির্গামী ভ্রমণ: 1.05 সেকেন্ড
- প্রক্রিয়া বাস: 0.20 সেকেন্ড
- ফিরতি ভ্রমণ: 1.05 সেকেন্ড
- বাড়ির অবস্থান: 0.10 সেকেন্ড
সম্পূর্ণ চক্র সময় হল:
টিচক্র= 1.05 + 0.20 + 1.05 + 0.10 = 2.40 সেকেন্ড
তাত্ত্বিক উৎপাদন হার হল:
চক্র প্রতি ঘন্টা = 3600 ÷ Tচক্র
প্রতি ঘন্টা সাইকেল = 3600 ÷ 2.40 = 1500 সাইকেল/ঘন্টা
প্রকৃত উৎপাদন হারে সরঞ্জামের প্রাপ্যতা, উপাদান সরবরাহ, অপারেটরের হস্তক্ষেপ, পরিদর্শনে বিলম্ব এবং অন্যান্য প্রক্রিয়ার ক্ষতি অন্তর্ভুক্ত করা উচিত।
11. মডিউল গতিতে পুলি আকারের প্রভাব
একটি বৃহত্তর ড্রাইভ পুলি প্রতি বিপ্লবে আরও বেল্ট সরায়, একই মোটর আরপিএম-এ রৈখিক গতি বৃদ্ধি করে। যাইহোক, পুলির আকার বৃদ্ধির ফলে টর্ক এবং ত্বরণের প্রয়োজনীয়তাও পরিবর্তিত হয়।
পুলি থেকে পাওয়া ড্রাইভ ফোর্স প্রায়:
F = T ÷ r
কোথায়:
চস্পর্শক ড্রাইভ ফোর্স।টিকপিকল টর্ক হয়.rকপিকল পিচ ব্যাসার্ধ হয়.
একই মোটর টর্কের জন্য, একটি বৃহত্তর পুলি ব্যাসার্ধ কম রৈখিক ড্রাইভ ফোর্স তৈরি করে। অতএব:
- একটি বড় কপিকল রৈখিক গতি বাড়ায়।
- একটি ছোট কপিকল উপলব্ধ রৈখিক বল বৃদ্ধি করে।
- একটি বড় কপিকল একটি উচ্চ-টর্ক মোটর প্রয়োজন হতে পারে.
- খুব ছোট একটি কপিকল অতিরিক্ত নমনের কারণে বেল্টের আয়ু কমিয়ে দিতে পারে।
পুলি নির্বাচনের গতি, টর্ক, ত্বরণ, বেল্ট লাইফ, দাঁতের ব্যস্ততা এবং মডিউলের মাত্রার ভারসাম্য বজায় রাখতে হবে।
12. ট্রান্সমিশন অনুপাতের প্রভাব
একটি রিডুসার কপিকল গতি এবং আউটপুট টর্ক উভয়ই পরিবর্তন করে।
পুলি গতি হল:
nপি= nমি÷ আমি
দক্ষতার ক্ষতি উপেক্ষা করে, পুলি টর্ক প্রায়:
টিপি= টিমি× i
ট্রান্সমিশন দক্ষতা বিবেচনা করে:
টিপি= টিমি× i × n
যেখানেবাট্রান্সমিশন দক্ষতা।
একটি উচ্চ হ্রাস অনুপাত আউটপুট টর্ক এবং ত্বরণ ক্ষমতা উন্নত করে তবে সর্বাধিক রৈখিক গতি হ্রাস করে। একটি নিম্ন হ্রাস অনুপাত গতি বাড়ায় কিন্তু মোটরকে সরাসরি আরও টর্ক প্রদান করতে হবে।
13. কেন প্রকৃত চক্র সময় গণনা থেকে ভিন্ন হতে পারে
তাত্ত্বিক সূত্রগুলি প্রাথমিক আকার নির্ধারণের জন্য উপযোগী, কিন্তু প্রকৃত গতির জন্য আরও বেশি সময় লাগতে পারে কারণ:
- S- কার্ভ জার্ক সেটিংস
- সার্ভো নিয়ন্ত্রণ প্রতিক্রিয়া
- অবস্থান সহনশীলতা এবং নিষ্পত্তির সময়
- মোটর টর্কের সীমাবদ্ধতা
- পেলোড বৈচিত্র
- বেল্টের স্থিতিস্থাপকতা
- গাইড ঘর্ষণ এবং তৈলাক্তকরণ
- তারের টানুন
- কন্ট্রোলার স্ক্যান সময়
- যোগাযোগ এবং সেন্সর বিলম্ব
- উচ্চ গতিতে যান্ত্রিক কম্পন
প্রাথমিক নকশার জন্য, একটি চক্র-সময় মার্জিন যোগ করার পরামর্শ দেওয়া হয়। প্রয়োজনীয় মার্জিন নিয়ন্ত্রণ ব্যবস্থা, প্রক্রিয়া জটিলতা এবং প্রয়োগের স্থিতিশীলতার প্রয়োজনীয়তার উপর নির্ভর করে।
14. সাধারণ গতি গণনা ভুল
ব্যাস বাইরে কপিকল ব্যবহার করে
রৈখিক গতি পুলি পিচ ব্যাস বা বেল্ট পিচ এবং কপিকল দাঁত গণনা পণ্য ব্যবহার করে গণনা করা উচিত। বাইরের ব্যাস ব্যবহার করে গণনার ত্রুটি দেখায়।
ত্বরণ দূরত্ব উপেক্ষা করা
স্ট্রোককে সর্বোচ্চ গতি দিয়ে ভাগ করলে পুরো স্ট্রোকের উপর ধ্রুব-গতির ভ্রমণ অনুমান করা হয়। এটি শর্ট-স্ট্রোক অ্যাপ্লিকেশনগুলিতে ভ্রমণের সময়কে উল্লেখযোগ্যভাবে অবমূল্যায়ন করে।
মোটর নো-লোড গতি ব্যবহার করে
মোটর লোডের অধীনে তার সর্বোচ্চ rpm বজায় রাখতে পারে না। টর্ক-স্পিড কার্ভ অবশ্যই প্রয়োজনীয় অপারেটিং পয়েন্টে চেক করা উচিত।
ট্রান্সমিশন অনুপাত উপেক্ষা করা
একটি গিয়ারবক্স বা বাহ্যিক বেল্ট হ্রাস কপিকল গতি পরিবর্তন করে। হ্রাস অনুপাত রৈখিক-গতি গণনা অন্তর্ভুক্ত করা আবশ্যক.
প্রত্যাবর্তন এবং প্রক্রিয়া সময় উপেক্ষা
একমুখী গতির সময় সম্পূর্ণ উৎপাদন চক্র সময়ের সমান নয়। রিটার্ন মোশন, থাকার সময়, গ্রিপার অ্যাকশন এবং পজিশনিং স্টেবিলাইজেশন অবশ্যই অন্তর্ভুক্ত করতে হবে।
অনুমান উচ্চ গতি সবসময় চক্র সময় হ্রাস
শর্ট-স্ট্রোক অ্যাপ্লিকেশনে, মডিউল কখনই প্রোগ্রাম করা সর্বোচ্চ গতিতে পৌঁছাতে পারে না। ত্বরণ বাড়ানো বা প্রক্রিয়া বিলম্ব কমানো আরও কার্যকর হতে পারে।
15. প্রস্তাবিত গতি নির্বাচন পদ্ধতি
- স্ট্রোক, পেলোড, ওরিয়েন্টেশন এবং প্রয়োজনীয় চক্র সময় সংজ্ঞায়িত করুন।
- প্রক্রিয়া দ্বারা প্রয়োজনীয় রৈখিক গতি গণনা করুন।
- টাইমিং বেল্ট পিচ এবং পুলি দাঁত গণনা নির্বাচন করুন।
- প্রয়োজনীয় কপিকল এবং মোটরের গতি গণনা করুন।
- মোটর টর্ক-স্পিড বক্ররেখা পরীক্ষা করুন।
- ত্বরণ এবং হ্রাস দূরত্ব গণনা করুন।
- মোশন প্রোফাইল ট্র্যাপিজয়েডাল বা ত্রিভুজাকার কিনা তা নির্ধারণ করুন।
- একমুখী এবং ফিরতি ভ্রমণের সময় গণনা করুন।
- প্রক্রিয়া, বাস, নিষ্পত্তি এবং নিয়ামক সময় যোগ করুন।
- বেল্ট লোড, গাইড লোড, কম্পন এবং অবস্থান নির্ভুলতা যাচাই করুন।
- একটি উপযুক্ত প্রকৌশল নিরাপত্তা মার্জিন প্রয়োগ করুন।
- প্রকৃত গতি পরীক্ষার মাধ্যমে ফলাফল নিশ্চিত করুন।
16. প্রধান সূত্রের সারাংশ
| হিসাব | সূত্র |
|---|---|
| পুলি গতি | nপি= nমি÷ আমি |
| পুলি বিপ্লব প্রতি ভ্রমণ | এসrev= z × p |
| রৈখিক গতি | v = z × p × nমি÷ (60 × i) |
| প্রয়োজনীয় মোটর গতি | nমি= 60 × v × i ÷ (z × p) |
| ত্বরণ সময় | tক= v ÷ a |
| ত্বরণ দূরত্ব | এলক= v² ÷ (2a) |
| মন্দার সময় | td= v ÷ d |
| ক্ষয় দূরত্ব | এলd= v² ÷ (2d) |
| ত্রিভুজাকার প্রোফাইল পিক গতি | vশিখর= √(2 × L × a × d ÷ (a + d)) |
| উৎপাদন হার | চক্র প্রতি ঘন্টা = 3600 ÷ Tচক্র |
17. প্রায়শই জিজ্ঞাসিত প্রশ্ন
কিভাবে টাইমিং বেল্ট রৈখিক মডিউল গতি গণনা করা হয়?
বেল্ট পিচ এবং কপিকল ঘূর্ণন গতি দ্বারা পুলি দাঁত গণনা গুণ করুন, তারপর 60 দ্বারা ভাগ করুন। যদি একটি রিডুসার ব্যবহার করা হয়, রৈখিক গতি গণনা করার আগে ট্রান্সমিশন অনুপাত দ্বারা মোটর গতি ভাগ করুন।
পুলি কি বাইরের ব্যাস বা পিচ ব্যাস ব্যবহার করা উচিত?
কপিকল পিচ ব্যাস ব্যবহার করুন. বিকল্পভাবে, বেল্ট পিচ দ্বারা গুণিত পুলি দাঁত গণনা ব্যবহার করে প্রতি বিপ্লবে বেল্ট ভ্রমণ গণনা করুন।
কেন মডিউল প্রোগ্রাম করা সর্বোচ্চ গতিতে পৌঁছায় না?
ত্বরণের পর্যায়টি সম্পূর্ণ করার জন্য স্ট্রোকটি খুব ছোট হতে পারে, বা মোটরের উচ্চ গতিতে অপর্যাপ্ত টর্ক থাকতে পারে। কন্ট্রোলার ত্বরণ, ঝাঁকুনি এবং লোড সেটিংসও অর্জনযোগ্য গতি সীমিত করতে পারে।
কিভাবে চক্র সময় হ্রাস করা যেতে পারে?
ত্বরণ, ক্ষয়, স্ট্রোক, প্রসেস ডেভেল, পজিশনিং সেটলিং টাইম এবং অক্জিলিয়ারী অ্যাকশন অপ্টিমাইজ করে চক্রের সময় কমানো যেতে পারে। একা সর্বোচ্চ গতি বৃদ্ধি করা শর্ট-স্ট্রোক গতিকে উল্লেখযোগ্যভাবে উন্নত করতে পারে না।
একটি বড় কপিকল সবসময় ভাল কর্মক্ষমতা প্রদান করে?
না। একটি বড় পুলি রৈখিক গতি বাড়ায় কিন্তু একই মোটর টর্ক থেকে পাওয়া রৈখিক বলকে কমিয়ে দেয়। এটি মোটর টর্কের প্রয়োজনীয়তা এবং মডিউল মাত্রা বাড়াতে পারে।
গণনা করা চক্র সময়ের সাথে কত মার্জিন যোগ করা উচিত?
মার্জিন উপর নির্ভর করেগতি নিয়ন্ত্রক, পেলোডের বৈচিত্র্য, প্রক্রিয়ার প্রয়োজনীয়তা এবং নিষ্পত্তির নির্ভুলতা। সার্ভো সাইজিং এবং প্রকৃত মেশিন পরীক্ষার মাধ্যমে তাত্ত্বিক গণনা যাচাই করা উচিত।
উপসংহার
টাইমিং বেল্ট রৈখিক মডিউল গতি মূলত মোটর গতি, কপিকল পিচ পরিধি এবং সংক্রমণ অনুপাত দ্বারা নির্ধারিত হয়। যাইহোক, সঠিক চক্র-সময় গণনার মধ্যে অবশ্যই ত্বরণ, হ্রাস, স্ট্রোকের দৈর্ঘ্য, গতি প্রোফাইল, ফেরত ভ্রমণ এবং সহায়ক প্রক্রিয়ার সময় অন্তর্ভুক্ত থাকতে হবে।
দীর্ঘ স্ট্রোক গতির জন্য, সর্বাধিক গতি চক্র সময়ের উপর একটি বড় প্রভাব ফেলতে পারে। শর্ট-স্ট্রোক গতির জন্য, ত্বরণ এবং হ্রাস সাধারণত একটি বৃহত্তর প্রভাব ফেলে। চূড়ান্ত নির্বাচন মোটর টর্ক, বেল্ট ক্ষমতা, গাইড কর্মক্ষমতা, কম্পন, অবস্থান নির্ভুলতা এবং প্রকৃত অপারেটিং অবস্থা পরীক্ষা করে যাচাই করা উচিত।
