 বাংলা

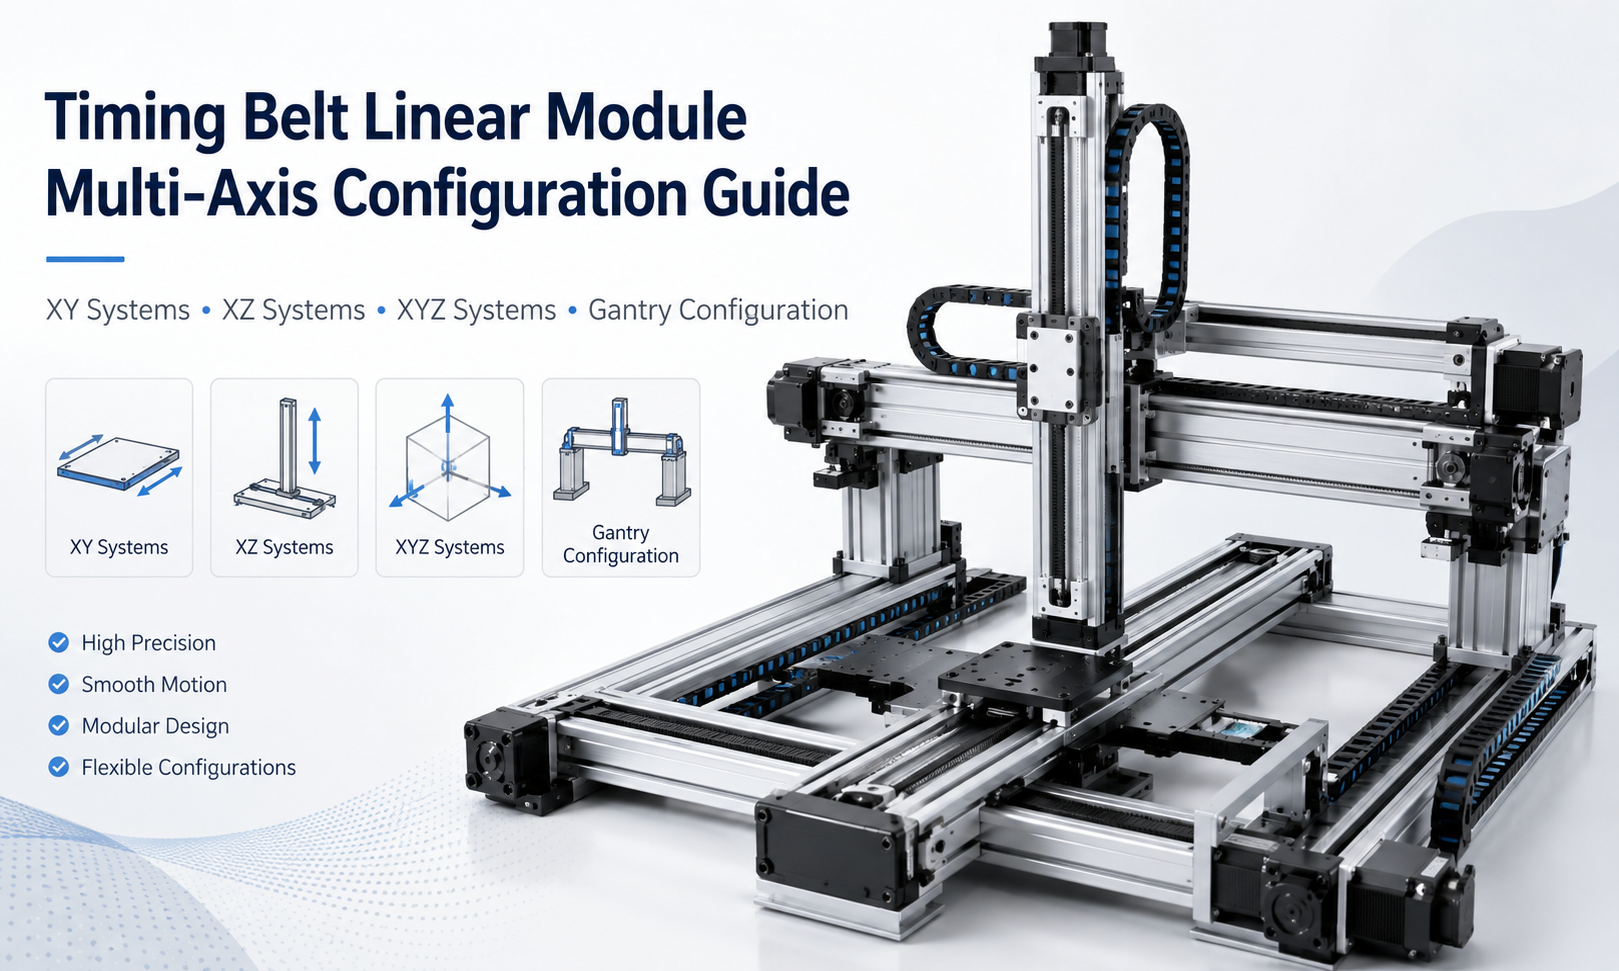
একটি টাইমিংবেল্ট রৈখিক মডিউলএকক গতি অক্ষ হিসাবে ব্যবহার করা যেতে পারে, তবে এর উচ্চ গতি, দীর্ঘ স্ট্রোক এবং নমনীয় মোটর বিন্যাস এটিকে মাল্টি-অক্ষ অটোমেশন সিস্টেমের জন্য বিশেষভাবে উপযুক্ত করে তোলে। দুই বা ততোধিক মডিউল একত্রিত করে, প্রকৌশলীরা XY পজিশনিং প্ল্যাটফর্ম, XZ হ্যান্ডলিং সিস্টেম, XYZ মোশন সিস্টেম এবং বড়-ফরমেট গ্যান্ট্রি মেকানিজম তৈরি করতে পারে।
একটি মাল্টি-অক্ষ সিস্টেম ডিজাইন করার জন্য একটি রৈখিক মডিউল অন্যটির উপরে মাউন্ট করার চেয়ে আরও বেশি কিছু জড়িত। ডিজাইনারকে অবশ্যই অক্ষের অভিযোজন, চলমান ভর, লোড বিতরণ, কাঠামোগত অনমনীয়তা, মোটর বসানো, তারের রাউটিং এবং সিঙ্ক্রোনাইজেশন বিবেচনা করতে হবে। প্রতিটি যোগ করা অক্ষ সমর্থনকারী অক্ষে প্রয়োগ করা লোডকে পরিবর্তন করে, তাই সম্পূর্ণ সিস্টেমটিকে একটি সমন্বিত যান্ত্রিক কাঠামো হিসাবে মূল্যায়ন করতে হবে।
সূচিপত্র
- একটি মাল্টি-অক্ষ টাইমিং বেল্ট রৈখিক মডিউল সিস্টেম কি?
- সাধারণ মাল্টি-অক্ষ কনফিগারেশন
- XY টাইমিং বেল্ট লিনিয়ার মডিউল সিস্টেম
- XZ টাইমিং বেল্ট লিনিয়ার মডিউল সিস্টেম
- XYZ টাইমিং বেল্ট লিনিয়ার মডিউল সিস্টেম
- টাইমিং বেল্ট গ্যান্ট্রি সিস্টেম
- অক্ষ সমন্বয় এবং কাঠামোগত বিন্যাস
- মাল্টি-অক্ষ সিস্টেমে লোড বিতরণ
- মোটর ব্যবস্থা এবং ট্রান্সমিশন লেআউট
- মাল্টি-অক্ষ মোশনের জন্য তারের ব্যবস্থাপনা
- সিঙ্ক্রোনাইজেশন এবং মোশন কন্ট্রোল
- মাল্টি-অক্ষ কনফিগারেশন ডিজাইন প্রক্রিয়া
- সাধারণ ডিজাইনের ভুল
- প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
- উপসংহার
একটি মাল্টি-অক্ষ টাইমিং বেল্ট রৈখিক মডিউল সিস্টেম কি?
একটি বহু-অক্ষ টাইমিং বেল্ট রৈখিক মডিউল সিস্টেম দুটি বা ততোধিক রৈখিক গতি অক্ষকে একত্রিত করে একটি পেলোডকে একাধিক দিকে সরাতে। প্রতিটি মডিউল সাধারণত একটি সরল অক্ষ বরাবর গতি প্রদান করে, যখন সম্পূর্ণ প্রক্রিয়া দ্বি-মাত্রিক বা ত্রি-মাত্রিক অবস্থানের ক্ষমতা তৈরি করে।
উদাহরণস্বরূপ, একটি X-অক্ষ মডিউল অনুভূমিক ভ্রমণ প্রদান করতে পারে, যখন তার গাড়িতে মাউন্ট করা একটি দ্বিতীয় মডিউল Y-অক্ষ গতি প্রদান করে। একটি উল্লম্ব Z-অক্ষ যোগ করা একটি তিন-অক্ষ সিস্টেম তৈরি করে যা একটি টুল, সেন্সর, গ্রিপার বা ওয়ার্কপিসকে বিভিন্ন স্থানাঙ্কে অবস্থান করতে সক্ষম।
টাইমিং বেল্ট মডিউলগুলি সাধারণত বহু-অক্ষ সিস্টেমের জন্য নির্বাচন করা হয় কারণ তারা প্রদান করে:
- উচ্চ রৈখিক গতি
- দীর্ঘ উপলব্ধ ভ্রমণ
- তুলনামূলকভাবে কম চলমান ভর
- নমনীয় মোটর মাউন্ট দিকনির্দেশ
- সার্ভো বা স্টেপার মোটরগুলির সাথে সহজ একীকরণ
- বারবার স্থানান্তর এবং পজিশনিং চক্রের জন্য ভাল উপযুক্ততা
যাইহোক, একটি টাইমিং বেল্ট সিস্টেম সাধারণত এমন অ্যাপ্লিকেশনগুলির জন্য নির্বাচন করা হয় যা অত্যন্ত উচ্চ থ্রাস্ট বা অতি-সূক্ষ্ম অবস্থান নির্ভুলতার পরিবর্তে গতি, স্ট্রোক এবং চক্রের সময়কে অগ্রাধিকার দেয়।
সাধারণ মাল্টি-অক্ষ কনফিগারেশন
সবচেয়ে সাধারণ টাইমিং বেল্ট রৈখিক মডিউল সমন্বয় হল XY, XZ, XYZ এবং গ্যান্ট্রি কনফিগারেশন। সঠিক কাঠামো প্রয়োজনীয় গতির দিকনির্দেশ, কাজের খাম, পেলোড ওরিয়েন্টেশন এবং মেশিন লেআউটের উপর নির্ভর করে।
| কনফিগারেশন | গতির দিকনির্দেশ | সাধারণ কাঠামো | সাধারণ অ্যাপ্লিকেশন |
|---|---|---|---|
| XY সিস্টেম | অনুভূমিক এবং পার্শ্বীয় | একটি অক্ষ আরেকটি অক্ষের গাড়ির উপর বসানো | বিতরণ, পরিদর্শন, বাছাই এবং প্ল্যানার পজিশনিং |
| XZ সিস্টেম | অনুভূমিক এবং উল্লম্ব | উল্লম্ব অক্ষ একটি অনুভূমিক ভ্রমণ অক্ষের উপর মাউন্ট করা হয়েছে | পিক-এন্ড-প্লেস, লোডিং, আনলোডিং এবং স্ট্যাকিং |
| XYZ সিস্টেম | ত্রিমাত্রিক গতি | তিনটি লম্ব অক্ষ অনুক্রমে মিলিত | সমাবেশ, পরীক্ষা, হ্যান্ডলিং এবং স্বয়ংক্রিয় প্রক্রিয়াকরণ |
| গ্যান্ট্রি সিস্টেম | ঐচ্ছিক উল্লম্ব অক্ষ সহ বড়-ক্ষেত্রের অনুভূমিক গতি | ক্রসবিম দুটি সমান্তরাল অক্ষ দ্বারা সমর্থিত | বড় ফরম্যাট হ্যান্ডলিং, প্যালেটাইজিং এবং মেশিন লোডিং |
XY টাইমিং বেল্ট লিনিয়ার মডিউল সিস্টেম
একটি XY সিস্টেম দুটি লম্ব অনুভূমিক দিকে গতি প্রদান করে। এটি সমতল কাজের এলাকার জন্য সবচেয়ে সাধারণ মাল্টি-অক্ষ ব্যবস্থাগুলির মধ্যে একটি।
নিম্ন অক্ষটিকে সাধারণত X-অক্ষ বলা হয় এবং উপরের Y-অক্ষকে সমর্থন করে। Y-অক্ষটি X-অক্ষের গাড়িতে মাউন্ট করা হয়, তাই Y-অক্ষের সম্পূর্ণ ভর, এর মোটর, টুলিং এবং পেলোড X-অক্ষের উপর একটি চলমান লোডে পরিণত হয়।
সাধারণ XY কাঠামো
একটি স্ট্যান্ডার্ড XY ব্যবস্থার মধ্যে রয়েছে:
- একটি দীর্ঘ-স্ট্রোক এক্স-অক্ষ মডিউল
- একটি Y-অক্ষ মডিউল X-অক্ষের সাথে লম্বভাবে মাউন্ট করা হয়েছে
- দুটি অক্ষের মধ্যে একটি সংযোগ প্লেট
- X-অক্ষ এবং Y-অক্ষ গতির জন্য পৃথক মোটর
- চলমান উপরের অক্ষের জন্য একটি তারের বাহক
- সমন্বিত দুই-অক্ষ অবস্থানের জন্য একটি নিয়ামক
XY সিস্টেম ডিজাইন বিবেচনা
নিম্ন X-অক্ষটি শুধুমাত্র বাহ্যিক পেলোডের পরিবর্তে মোট চলমান ভর অনুসারে নির্বাচন করতে হবে। এই মোটের মধ্যে রয়েছে Y-অক্ষের বডি, ক্যারেজ, মোটর, সংযোগ প্লেট, তারের ক্যারিয়ার, টুলিং এবং ওয়ার্কপিস।
Y-অক্ষের দৈর্ঘ্যও X-অক্ষের গাড়িতে একটি মুহূর্ত লোড তৈরি করে। একটি প্রশস্ত মাউন্টিং প্লেট, ডুয়াল গাইড স্ট্রাকচার বা দুটি সমান্তরাল X-অক্ষ মডিউলের প্রয়োজন হতে পারে যখন Y-অক্ষ দীর্ঘ হয় বা যখন পেলোডটি সমর্থনকারী ক্যারেজ থেকে দূরে থাকে।
XY টাইমিং বেল্ট প্ল্যাটফর্মগুলি সাধারণত একটি আয়তক্ষেত্রাকার কাজের এলাকায় বিতরণ, চাক্ষুষ পরিদর্শন, চিহ্নিতকরণ, বাছাই, স্ক্যানিং এবং স্বয়ংক্রিয় অবস্থানের জন্য ব্যবহৃত হয়।
XZ টাইমিং বেল্ট লিনিয়ার মডিউল সিস্টেম
একটি XZ সিস্টেম উল্লম্ব আন্দোলনের সাথে অনুভূমিক আন্দোলনকে একত্রিত করে। এটি পিক-এন্ড-প্লেস সরঞ্জাম, উপাদান লোডিং সিস্টেম, স্ট্যাকিং ইউনিট এবং স্থানান্তর প্রক্রিয়াগুলিতে ব্যাপকভাবে ব্যবহৃত হয়।
X-অক্ষটি সাধারণত সম্পূর্ণ Z-অক্ষকে অনুভূমিকভাবে স্থানান্তরিত করে। জেড-অক্ষ গ্রিপার, সাকশন কাপ, টুল বা পেলোড বাড়ায় বা কমায়।
উল্লম্ব অক্ষ লোড প্রয়োজনীয়তা
Z-অক্ষকে অবশ্যই ত্বরণ এবং প্রক্রিয়া বল ছাড়াও মাধ্যাকর্ষণ অতিক্রম করতে হবে। প্রয়োজনীয় মোটর টর্ক তাই চলমান ভর, কপিকল ব্যাসার্ধ, ত্বরণ, সংক্রমণ দক্ষতা এবং নিরাপত্তা ফ্যাক্টর থেকে গণনা করা উচিত।
একটি উল্লম্ব টাইমিং বেল্ট অক্ষেরও প্রয়োজন হতে পারে:
- একটি ব্রেক মোটর পাওয়ার লসের সময় পতন রোধ করতে
- ভারী চলমান লোডের জন্য একটি ভারসাম্যহীন ব্যবস্থা
- একটি যান্ত্রিক স্টপ বা পতন-প্রতিরোধ ডিভাইস
- একটি উপযুক্ত হোমিং এবং সীমা সেন্সর ব্যবস্থা
- নিম্ন ভ্রমণ সীমার কাছাকাছি একটি নিয়ন্ত্রিত হ্রাস কৌশল
উল্লম্ব অক্ষ মাউন্ট দিক
জেড-অক্ষ মডিউল বডি চলমান বা গাড়ি চলাচলের সাথে মাউন্ট করা যেতে পারে। একটি চলমান-বডি বিন্যাস টুল এবং গাইড কাঠামোর মধ্যে ক্যান্টিলিভার দূরত্ব কমাতে পারে, যখন একটি চলন্ত-ক্যারেজ ব্যবস্থা ইনস্টলেশনকে সহজ করতে পারে।
সঠিক পদ্ধতিটি প্রয়োজনীয় স্ট্রোক, টুলিং আকৃতি, উপলব্ধ স্থান এবং মুহূর্তের লোডের উপর নির্ভর করে। উল্লম্ব অক্ষটি ব্যবহারিক হিসাবে কমপ্যাক্ট এবং হালকা হওয়া উচিত কারণ এর সম্পূর্ণ ভর অনুভূমিক অক্ষ দ্বারা বহন করা হয়।
XYZ টাইমিং বেল্ট লিনিয়ার মডিউল সিস্টেম
একটি XYZ সিস্টেম তিনটি লম্ব দিক বরাবর গতি প্রদান করে এবং একটি ত্রিমাত্রিক কাজের ভলিউম জুড়ে একটি টুল বা ওয়ার্কপিস স্থাপন করতে পারে।
একটি সাধারণ কাঠামো ভিত্তি হিসাবে একটি দীর্ঘ X-অক্ষ ব্যবহার করে, X-অক্ষের গাড়িতে একটি Y-অক্ষ এবং Y-অক্ষের গাড়িতে একটি Z-অক্ষ স্থাপন করা হয়। মেশিন ফ্রেম এবং কাজের দিকনির্দেশের উপর নির্ভর করে অন্যান্য ব্যবস্থাগুলিও সম্ভব।
অক্ষ অনুক্রম
অক্ষ শ্রেণিবিন্যাস গুরুত্বপূর্ণ কারণ প্রতিটি নিম্ন-স্তরের অক্ষ তার উপরে ইনস্টল করা সমস্ত অক্ষ বহন করে। একটি প্রচলিত স্ট্যাক করা XYZ বিন্যাসে:
- Z-অক্ষ টুল এবং পেলোড বহন করে।
- Y-অক্ষ Z-অক্ষ, টুল এবং পেলোড বহন করে।
- X-অক্ষ Y-অক্ষ, Z-অক্ষ, মোটর, টুলিং, তার এবং পেলোড বহন করে।
ফলস্বরূপ, বেস অক্ষের জন্য সাধারণত সর্বোচ্চ লোড ক্ষমতা এবং কাঠামোগত অনমনীয়তা প্রয়োজন। এটি একটি বড় মোটর বা উপরের অক্ষের তুলনায় একটি শক্তিশালী মডিউল সিরিজের প্রয়োজন হতে পারে।
চলন্ত ভর হ্রাস
চলমান ভর হ্রাস করা ত্বরণ, চক্রের সময় এবং অবস্থানের স্থিতিশীলতা উন্নত করে। সাধারণ পদ্ধতির মধ্যে রয়েছে:
- উপরের অক্ষের জন্য কমপ্যাক্ট মডিউল ব্যবহার করে
- ক্যান্টিলিভার লোড কমায় এমন অবস্থানে মোটর মাউন্ট করা
- লাইটওয়েট অ্যালুমিনিয়াম সংযোগ প্লেট ব্যবহার করে
- অপ্রয়োজনীয় টুলিং ভর হ্রাস
- সংক্ষিপ্ততম ব্যবহারিক উপরের-অক্ষ স্ট্রোক নির্বাচন করা
- চলন্ত সমাবেশ থেকে স্থির বৈদ্যুতিক উপাদান পৃথক করা
দ্রুততম মডিউল সর্বদা সর্বোত্তম পছন্দ নয়। সম্পূর্ণ চলমান ভর, দৃঢ়তা এবং প্রয়োজনীয় চক্র সময়ের জন্য সম্পূর্ণ সিস্টেমটি অপ্টিমাইজ করা উচিত।
টাইমিং বেল্ট গ্যান্ট্রি সিস্টেম
একটি গ্যান্ট্রি সিস্টেম মেশিন ফ্রেমের দুই পাশে সমর্থিত একটি ক্রসবিম ব্যবহার করে। এটি বড় কাজের এলাকা, দীর্ঘ স্ট্রোক এবং অ্যাপ্লিকেশনগুলির জন্য উপযুক্ত যেখানে চলন্ত সেতুটি একটি বিস্তৃত স্প্যান জুড়ে স্থিতিশীল থাকতে হবে।
গ্যান্ট্রি একটি চালিত অক্ষ এবং একটি নিষ্ক্রিয় সমর্থন অক্ষ, বা দুটি স্বাধীনভাবে চালিত সমান্তরাল অক্ষ ব্যবহার করতে পারে। সঠিক বিন্যাস স্প্যান, পেলোড, ত্বরণ এবং প্রয়োজনীয় পজিশনিং পারফরম্যান্সের উপর নির্ভর করে।
একক-ড্রাইভ গ্যান্ট্রি কনফিগারেশন
একটি একক-ড্রাইভ গ্যান্ট্রিতে, একটি মোটর একটি যান্ত্রিক সংযোগ যেমন একটি সাধারণ শ্যাফ্ট, টাইমিং বেল্ট বা ট্রান্সমিশন সিস্টেমের মাধ্যমে উভয় দিকে চালায়। এটি যান্ত্রিক সিঙ্ক্রোনাইজেশন প্রদান করে এবং নিয়ন্ত্রণকে সহজ করতে পারে।
ক্রসবিম জুড়ে টর্সনাল বিকৃতি এবং কৌণিক মিসলাইনমেন্ট প্রতিরোধ করার জন্য যান্ত্রিক সংযোগ অবশ্যই যথেষ্ট কঠোর হতে হবে।
ডুয়াল-ড্রাইভ গ্যান্ট্রি কনফিগারেশন
একটি ডুয়াল-ড্রাইভ গ্যান্ট্রিতে, প্রতিটি পাশের নিজস্ব মোটর এবং ড্রাইভ সিস্টেম রয়েছে। নিয়ন্ত্রক উভয় অক্ষকে তাদের অবস্থান নিরীক্ষণ করার সময় একসাথে সরানোর নির্দেশ দেয়।
ডুয়াল-ড্রাইভ সিস্টেমগুলি প্রশস্ত গ্যান্ট্রি, দীর্ঘ স্ট্রোক এবং উচ্চতর গতিশীল লোডের জন্য উপযুক্ত, তবে তাদের সাবধানে হোমিং, প্রান্তিককরণ এবং সিঙ্ক্রোনাইজেশন প্রয়োজন। উভয় পক্ষের মধ্যে অবস্থানের পার্থক্য ক্রসবিমকে মোচড় দিতে পারে, গাইডগুলিকে ওভারলোড করতে পারে বা মেকানিজমকে জ্যাম করতে পারে।
গ্যান্ট্রি ক্রসবিম ডিজাইন
ক্রসবিম অবশ্যই ত্বরণের সময় নমন এবং টর্শন প্রতিরোধ করবে। এর দৃঢ়তা মরীচি প্রোফাইল, অসমর্থিত স্প্যান, টুলিং অবস্থান এবং পেলোডের উপর নির্ভর করে।
একটি লাইটওয়েট বিম ত্বরণকে উন্নত করে, কিন্তু অপর্যাপ্ত দৃঢ়তা কম্পন এবং অবস্থানগত ত্রুটি তৈরি করতে পারে। তাই মরীচিটি স্ট্যাটিক ডিফ্লেকশন এবং গতিশীল প্রতিক্রিয়া উভয় অনুসারে ডিজাইন করা উচিত।
অক্ষ সমন্বয় এবং কাঠামোগত বিন্যাস
মাল্টি-অক্ষ মডিউল শুধুমাত্র উপলব্ধ মাউন্টিং গর্ত অনুযায়ী একত্রিত করা উচিত নয়। অক্ষের মধ্যে সংযোগ অবশ্যই যথেষ্ট অনমনীয়তা, প্রান্তিককরণ এবং সমর্থন প্রদান করবে।
সংযোগ প্লেট নকশা
সংযোগ প্লেট একটি অক্ষ অন্য মাউন্ট ব্যবহার করা হয়. একটি উপযুক্ত প্লেট উচিত:
- একটি সমতল মাউন্ট পৃষ্ঠ প্রদান
- গাড়িতে বোঝা বন্টন করুন
- অপ্রয়োজনীয় ওভারহ্যাং কমিয়ে দিন
- ত্বরণ অধীনে নমন প্রতিরোধ
- মোটর, সেন্সর এবং তারের ইনস্টলেশনের অনুমতি দিন
- সমাবেশ এবং রক্ষণাবেক্ষণের জন্য অ্যাক্সেস প্রদান করুন
খুব পুরু প্লেটগুলি চলমান ভর বাড়ায়, যখন পাতলা প্লেটগুলি বিকৃত হতে পারে। লোড এবং ক্যান্টিলিভার দূরত্ব অনুযায়ী প্লেটের বেধ এবং শক্তিবৃদ্ধি নির্বাচন করা উচিত।
মডিউল ওরিয়েন্টেশন
একটি মডিউল অনুভূমিকভাবে, উল্লম্বভাবে, তার পাশে বা একটি উল্টানো অভিযোজনে ইনস্টল করা যেতে পারে। যাইহোক, অনুমোদনযোগ্য পেলোড এবং মুহূর্ত ক্ষমতা মাউন্ট করার দিক দিয়ে পরিবর্তিত হতে পারে।
ডিজাইনারকে শুধুমাত্র একটি সাধারণ পেলোড মানের উপর নির্ভর না করে প্রকৃত ইনস্টলেশন ওরিয়েন্টেশনের জন্য রেডিয়াল লোড, অক্ষীয় লোড এবং মোমেন্ট লোড যাচাই করা উচিত।
মাল্টি-অক্ষ সিস্টেমে লোড বিতরণ
লোড গণনা মাল্টি-অক্ষ নকশার সবচেয়ে গুরুত্বপূর্ণ অংশগুলির মধ্যে একটি। নিম্ন অক্ষ শুধুমাত্র workpiece বহন করে না। এটি উপরে ইনস্টল করা সম্পূর্ণ চলন্ত সমাবেশ বহন করে।
মোট মুভিং লোড
মোট চলমান লোড অন্তর্ভুক্ত হতে পারে:
- আপারলিনিয়ার মডিউল
- সার্ভো বা স্টেপার মোটর
- গিয়ারবক্স এবং কাপলিং
- সংযোগ প্লেট এবং বন্ধনী
- তারের বাহক এবং তারের
- সেন্সর এবং বায়ুসংক্রান্ত উপাদান
- টুলিং শেষ করুন
- পরিবাহিত ওয়ার্কপিস
ত্বরণ বল, প্রয়োজনীয় মোটর টর্ক এবং গতিশীল লোডিং গণনা করার সময় এই মোট ভর ব্যবহার করা উচিত।
মোমেন্ট লোড
মোমেন্ট লোড ঘটে যখন মহাকর্ষের পেলোড কেন্দ্রটি ক্যারেজ বা গাইড কেন্দ্র থেকে অফসেট করা হয়। লম্বা উপরের অক্ষ এবং ক্যান্টিলিভারড টুলিং উল্লেখযোগ্য পিচিং, হাওয়া বা ঘূর্ণায়মান মুহূর্ত তৈরি করতে পারে।
মুহূর্ত লোড হ্রাস করা যেতে পারে:
- গাইড কেন্দ্রের কাছাকাছি পেলোড সরানো
- একটি বিস্তৃত গাড়ি ব্যবহার করে
- গাইড ব্লকের মধ্যে দূরত্ব বৃদ্ধি
- দুটি সমান্তরাল সমর্থন অক্ষ ব্যবহার করে
- ক্যান্টিলিভারের দৈর্ঘ্য ছোট করা
- ঊর্ধ্ব-অক্ষ ভর হ্রাস
ডাইনামিক লোড
ত্বরণ এবং ক্ষয়কারী শক্তি তৈরি করে যা স্ট্যাটিক লোডের চেয়ে অনেক বেশি হতে পারে। একটি সিস্টেম যা কম গতিতে মসৃণভাবে চলে তা উচ্চ ত্বরণে চালিত হলে কম্পন, বিচ্যুত বা অবস্থানের স্থিতিশীলতা হারাতে পারে।
তাই নির্বাচিত মডিউলটিকে উদ্দেশ্যমূলক গতি, ত্বরণ, ডিউটি চক্র এবং জরুরী-স্টপ অবস্থার অধীনে মূল্যায়ন করা উচিত।
মোটর ব্যবস্থা এবং ট্রান্সমিশন লেআউট
মোটর বসানো সিস্টেমের আকার, চলমান ভর, তারের রাউটিং এবং রক্ষণাবেক্ষণ অ্যাক্সেসকে প্রভাবিত করে। টাইমিং বেল্ট মডিউলগুলি প্রায়ই মোটরগুলিকে সরাসরি, সমান্তরালভাবে বা ভাঁজ করা রিটার্ন ব্যবস্থার মাধ্যমে ইনস্টল করার অনুমতি দেয়।
চলন্ত মোটর ব্যবস্থা
যখন একটি মোটর উপরের চলমান অক্ষের উপর মাউন্ট করা হয়, তখন এর ভর এটির নীচের প্রতিটি সমর্থনকারী অক্ষ দ্বারা বহন করা হয়। এটি নিম্ন অক্ষের প্রয়োজনীয় লোড ক্ষমতা এবং মোটর টর্ক বৃদ্ধি করে।
চলন্ত মোটর ব্যবস্থা যান্ত্রিকভাবে সহজ, কিন্তু তাদের নমনীয় শক্তি এবং এনকোডার তারের প্রয়োজন।
স্থির মোটর ব্যবস্থা
কিছু যান্ত্রিক বিন্যাস অক্ষ কাঠামো সরানোর সময় মোটরকে স্থির থাকতে দেয়। এটি চলমান ভর এবং তারের চলাচল কমাতে পারে, তবে এর জন্য আরও জটিল বেল্ট পাথ, শ্যাফ্ট সিস্টেম বা সংক্রমণ ব্যবস্থার প্রয়োজন হতে পারে।
মোটর ওরিয়েন্টেশন
মোটর অভিযোজন অনুযায়ী নির্বাচন করা উচিত:
- উপলব্ধ ইনস্টলেশন স্থান
- সংলগ্ন অক্ষের সাথে সংঘর্ষের ঝুঁকি
- রক্ষণাবেক্ষণ অ্যাক্সেস
- তারের বাঁক ব্যাসার্ধ
- ধুলো, কুল্যান্ট বা প্রক্রিয়া ধ্বংসাবশেষ থেকে সুরক্ষা
- মাধ্যাকর্ষণ সিস্টেম কেন্দ্র
মোটরটি এমন জায়গায় রাখা উচিত নয় যেখানে এটি অপ্রয়োজনীয়ভাবে ক্যান্টিলিভারের দূরত্ব বাড়ায় বা কাজের ক্ষেত্রে হস্তক্ষেপ করে।
মাল্টি-অক্ষ মোশনের জন্য তারের ব্যবস্থাপনা
অক্ষের সংখ্যা বৃদ্ধির সাথে সাথে তারের রাউটিং আরও জটিল হয়ে ওঠে। প্রতিটি চলমান অক্ষের জন্য মোটর পাওয়ার তার, এনকোডার তার, সেন্সর তার, বায়ুসংক্রান্ত টিউব, ভ্যাকুয়াম লাইন বা যোগাযোগ তারের প্রয়োজন হতে পারে।
কেবল ক্যারিয়ার নির্বাচন
একটি তারের ক্যারিয়ারের পর্যাপ্ত অভ্যন্তরীণ স্থান এবং একটি মোড় ব্যাসার্ধ থাকা উচিত যা সমস্ত ইনস্টল করা তার এবং টিউবের প্রয়োজনীয়তা পূরণ করে। বাহককে ওভারফিল করা ঘর্ষণকে বাড়িয়ে তুলতে পারে এবং তারের জীবনকে ছোট করতে পারে।
বৈদ্যুতিক হস্তক্ষেপ এবং ঘর্ষণ কমাতে প্রয়োজন হলে বিভিন্ন তারের ধরন আলাদা করা উচিত।
নেস্টেড ক্যাবল মুভমেন্ট
একটি XYZ সিস্টেমে, Z-অক্ষের তারগুলি Y-অক্ষের সাথে চলতে পারে, যখন Y-অক্ষের তারগুলি X-অক্ষের সাথে চলতে পারে। এটি তারের আন্দোলনের একাধিক স্তর তৈরি করে।
সমাবেশের পরে যোগ না করে যান্ত্রিক নকশা পর্যায়ে তারের রাউটিং পরিকল্পনা করা উচিত। প্রতিটি অক্ষের জন্য উপযুক্ত স্থির বিন্দু, চলন্ত বিন্দু, বাঁকের দিকনির্দেশ এবং পরিষেবা লুপগুলি সংজ্ঞায়িত করা উচিত।
কেবল-সম্পর্কিত সমস্যা এড়ানো
- তারগুলিকে ধারালো প্রান্তে ঘষার অনুমতি দেবেন না।
- ন্যূনতম বাঁক ব্যাসার্ধ অতিক্রম করবেন না.
- ক্রমাগত নমন বিভাগের ভিতরে সংযোগকারী স্থাপন করবেন না।
- মূল্যায়ন ছাড়া একই চলমান পথে নমনীয় এবং নমনীয় তারগুলি মিশ্রিত করবেন না।
- স্থির এবং চলন্ত সংযোগ বিন্দুতে স্ট্রেন ত্রাণ প্রদান করুন।
- তারের বাহক কর্মক্ষেত্রে প্রবেশ করে না তা পরীক্ষা করুন।
সিঙ্ক্রোনাইজেশন এবং মোশন কন্ট্রোল
মাল্টি-অক্ষ সিস্টেমের জন্য বেশ কয়েকটি মোটর সমন্বয় করতে সক্ষম একটি নিয়ামক প্রয়োজন। প্রয়োজনীয় কন্ট্রোল লেভেল নির্ভর করে অক্ষগুলি স্বাধীনভাবে, ক্রমানুসারে বা একযোগে সংজ্ঞায়িত পথ ধরে চলে কিনা তার উপর।
স্বাধীন অক্ষ গতি
সাধারণ স্থানান্তর সরঞ্জামগুলিতে, একটি অক্ষ পরবর্তী অক্ষ শুরু হওয়ার আগে তার চলাচল সম্পূর্ণ করতে পারে। এটি নিয়ন্ত্রণ জটিলতা হ্রাস করে এবং মৌলিক লোডিং এবং আনলোডিং চক্রের জন্য যথেষ্ট হতে পারে।
ইন্টারপোলেটেড মোশন
বিতরণ, কাটিং, স্ক্যানিং এবং কনট্যুর-অনুসরণকারী অ্যাপ্লিকেশনগুলি একই সাথে সরানোর জন্য দুই বা তিনটি অক্ষের প্রয়োজন হতে পারে। প্রয়োজনীয় গতি এবং পথের নির্ভুলতা বজায় রেখে নিয়ামককে অবশ্যই রৈখিক বা বৃত্তাকার ইন্টারপোলেশন করতে হবে।
ডুয়াল-অ্যাক্সিস গ্যান্ট্রি সিঙ্ক্রোনাইজেশন
একটি ডুয়াল-ড্রাইভ গ্যান্ট্রি একই অবস্থান বজায় রাখার জন্য উভয় সমান্তরাল অক্ষের প্রয়োজন। কন্ট্রোলার মাস্টার-স্লেভ কন্ট্রোল, ইলেকট্রনিক গিয়ারিং বা একটি গ্যান্ট্রি সিঙ্ক্রোনাইজেশন ফাংশন ব্যবহার করতে পারে।
উভয় পক্ষের উপযুক্ত হোমিং সেন্সর বা রেফারেন্স পদ্ধতি থাকা উচিত। কন্ট্রোল সিস্টেমের নিম্নলিখিত ত্রুটিগুলিও নিরীক্ষণ করা উচিত যাতে অত্যধিক মিসলাইনমেন্ট কাঠামোর ক্ষতি করার আগে মেশিনটি থামতে পারে।
মাল্টি-অক্ষ কনফিগারেশন ডিজাইন প্রক্রিয়া
একটি পদ্ধতিগত নকশা প্রক্রিয়া ওভারসাইজিং, অপর্যাপ্ত অনমনীয়তা এবং ইন্টিগ্রেশন সমস্যা প্রতিরোধ করতে সাহায্য করে।
- কাজের খাম সংজ্ঞায়িত করুন।নিরাপত্তা মার্জিন এবং টুলের মাত্রা সহ প্রয়োজনীয় X, Y এবং Z ভ্রমণ নির্ধারণ করুন।
- পেলোড সংজ্ঞায়িত করুন।ওয়ার্কপিস, টুলিং, বন্ধনী এবং উপরের অক্ষের মাধ্যাকর্ষণ ভর এবং কেন্দ্র গণনা করুন।
- অক্ষ অনুক্রম নির্বাচন করুন.কোন অক্ষটি অন্যদের সমর্থন করে তা নির্ধারণ করুন এবং প্রতিটি অক্ষের মোট চলমান ভর সনাক্ত করুন।
- গতিশীল প্রয়োজনীয়তা গণনা.গতি, ত্বরণ, হ্রাস, ভ্রমণের সময় এবং চক্রের সময় নির্ধারণ করুন।
- লোড এবং মুহূর্তের ক্ষমতা পরীক্ষা করুন।রেডিয়াল লোড, অক্ষীয় লোড এবং পিচিং, হাওয়া এবং ঘূর্ণায়মান মুহূর্তগুলি মূল্যায়ন করুন।
- মডিউল আকার নির্বাচন করুন.উপযুক্ত প্রোফাইল, গাইড কাঠামো, বেল্টের আকার, গাড়ির দৈর্ঘ্য এবং মোটর ক্ষমতা চয়ন করুন।
- নকশা সংযোগ উপাদান.উপযুক্ত সমতলতার সাথে কঠোর মাউন্ট প্লেট, বন্ধনী এবং ক্রসবিম তৈরি করুন।
- মোটর অবস্থানের পরিকল্পনা করুন।স্থান, সংঘর্ষের ছাড়পত্র, তারের রাউটিং এবং রক্ষণাবেক্ষণ অ্যাক্সেস নিশ্চিত করুন।
- তারের ব্যবস্থাপনার পরিকল্পনা করুন।তারের বাহক, বেন্ড রেডিআই, রাউটিং দিকনির্দেশ এবং নির্দিষ্ট পয়েন্ট নির্বাচন করুন।
- নিয়ন্ত্রণ পদ্ধতির সংজ্ঞা দাও।স্বাধীন গতি, ইন্টারপোলেশন বা গ্যান্ট্রি সিঙ্ক্রোনাইজেশন প্রয়োজনীয়তা নিশ্চিত করুন।
- মেশিন ফ্রেম যাচাই করুন।নিশ্চিত করুন যে ভিত্তি এবং সমর্থন কাঠামো যথেষ্ট অনমনীয় এবং সমতল।
- সম্পূর্ণ সিস্টেম পরীক্ষা করুন।ধীরে ধীরে ত্বরণ এবং চক্র হার বৃদ্ধির আগে হ্রাস গতিতে কমিশন।
সাধারণ ডিজাইনের ভুল
শুধুমাত্র বাহ্যিক পেলোড গণনা করা হচ্ছে
উপরের অক্ষ, মোটর এবং সংযোগ প্লেটের ভরকে উপেক্ষা করার ফলে একটি ছোট আকারের সমর্থনকারী অক্ষ হতে পারে। সম্পূর্ণ চলমান সমাবেশ লোড গণনা অন্তর্ভুক্ত করা আবশ্যক.
মোমেন্ট লোড উপেক্ষা করা
একটি পেলোড রেট করা ভরের মধ্যে হতে পারে তবে এখনও অনুমোদিত মুহূর্ত অতিক্রম করে কারণ এটি ক্যারেজ সেন্টার থেকে অনেক দূরে অবস্থিত।
অপর্যাপ্তভাবে অনমনীয় সংযোগ প্লেট ব্যবহার করা
একটি নমনীয় প্লেট পজিশনিং স্থায়িত্ব কমাতে পারে এমনকি যখন রৈখিক মডিউলগুলি যথেষ্ট কঠোর হয়।
উপরে একটি ভারী অক্ষ ইনস্টল করা হচ্ছে
একটি অপ্রয়োজনীয়ভাবে বড় উপরের অক্ষ প্রতিটি নিম্ন অক্ষের লোড এবং মোটর প্রয়োজনীয়তা বাড়ায়। উপরের অক্ষগুলি যখনই সম্ভব কমপ্যাক্ট রাখা উচিত।
পরিকল্পনা কেবল রাউটিং খুব দেরী
যান্ত্রিক সমাবেশের পরে তারের বাহক যোগ করা উপলব্ধ স্ট্রোক হ্রাস করতে পারে, হস্তক্ষেপ তৈরি করতে পারে বা তারগুলিকে একটি অনুপযুক্ত বাঁক ব্যাসার্ধে জোর করতে পারে।
গ্যান্ট্রি প্রান্তিককরণ উপেক্ষা করা
সমান্তরাল গ্যান্ট্রি অক্ষ সঠিকভাবে ইনস্টল করা আবশ্যক। দুর্বল প্রান্তিককরণ গাইড প্রতিরোধ, বেল্ট লোড এবং মোটর বর্তমান বৃদ্ধি করে।
অত্যধিক ত্বরণ ব্যবহার
উচ্চ ত্বরণ কম্পন, ফ্রেমের বিচ্যুতি, বেল্ট দোলন এবং পজিশনিং স্থায়িত্ব হারিয়ে ফেলতে পারে এমনকি মোটরের পর্যাপ্ত শক্তি থাকা সত্ত্বেও।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
XYZ সিস্টেমের জন্য টাইমিং বেল্ট রৈখিক মডিউল ব্যবহার করা যেতে পারে?
হ্যাঁ। টাইমিং বেল্ট মডিউলগুলি XYZ সিস্টেমে ব্যাপকভাবে ব্যবহৃত হয় যার জন্য দীর্ঘ ভ্রমণ, উচ্চ গতি এবং মাঝারি অবস্থান নির্ভুলতা প্রয়োজন। সমস্ত উপরের অক্ষ, টুলিং এবং পেলোডের সম্পূর্ণ ভরের জন্য ভিত্তি অক্ষের মাপ করা আবশ্যক।
কোন অক্ষের লোড ক্ষমতা সবচেয়ে বেশি হওয়া উচিত?
একটি প্রচলিত স্ট্যাকড সিস্টেমে, সর্বনিম্ন সমর্থনকারী অক্ষের জন্য সাধারণত সর্বোচ্চ লোড ক্ষমতার প্রয়োজন হয় কারণ এটি সমস্ত উপরের অক্ষ এবং চলমান উপাদান বহন করে।
দুটি সমান্তরাল অক্ষ কখন ব্যবহার করা উচিত?
দুটি সমান্তরাল অক্ষের প্রয়োজন হতে পারে যখন ক্রসবিম প্রশস্ত হয়, পেলোড একটি বড় মুহূর্ত তৈরি করে, অথবা একটি একক ক্যারেজ যথেষ্ট সমর্থন এবং দৃঢ়তা প্রদান করতে পারে না।
একটি ডুয়াল-ড্রাইভ গ্যান্ট্রির কি সিঙ্ক্রোনাইজেশন নিয়ন্ত্রণ প্রয়োজন?
হ্যাঁ। হোমিং এবং অপারেশনের সময় দুটি স্বাধীনভাবে চালিত দিক অবশ্যই সিঙ্ক্রোনাইজ থাকবে। নিয়ামকের অবস্থানের পার্থক্য নিরীক্ষণ করা উচিত এবং যদি অনুমতিযোগ্য বিচ্যুতি অতিক্রম করা হয় তবে সিস্টেমটি বন্ধ করা উচিত।
একটি টাইমিং বেল্ট মডিউল একটি উল্লম্ব Z-অক্ষ হিসাবে ব্যবহার করা যেতে পারে?
হ্যাঁ, কিন্তু মোটরকে অবশ্যই মাধ্যাকর্ষণ অতিক্রম করতে হবে এবং সিস্টেমে উপযুক্ত পাওয়ার-অফ সুরক্ষা অন্তর্ভুক্ত করা উচিত, যেমন একটি ব্রেক মোটর, কাউন্টারব্যালেন্স বা যান্ত্রিক পতন-প্রতিরোধ ডিভাইস।
চলন্ত ভর কিভাবে কমানো যায়?
ছোট উপরের-অক্ষ মডিউল, লাইটওয়েট সংযোগ প্লেট, কমপ্যাক্ট টুলিং, উপযুক্ত মোটর অবস্থান এবং সংক্ষিপ্ততম ব্যবহারিক উপরের-অক্ষ স্ট্রোক ব্যবহার করুন।
টাইমিং বেল্ট মাল্টি-অক্সিস সিস্টেম কি নির্ভুল যন্ত্রের জন্য উপযুক্ত?
তারা অনেক স্বয়ংক্রিয় অবস্থান, স্থানান্তর, বিতরণ, পরিদর্শন এবং হ্যান্ডলিং কাজগুলির জন্য উপযুক্ত। অত্যন্ত উচ্চ দৃঢ়তা, ভারী কাটিং ফোর্স বা অতি-সূক্ষ্ম অবস্থানের প্রয়োজন হয় এমন অ্যাপ্লিকেশনগুলির পরিবর্তে একটি বল স্ক্রু বা লিনিয়ার মোটর সিস্টেমের প্রয়োজন হতে পারে।
উপসংহার
টাইমিং বেল্ট রৈখিক মডিউলগুলি উচ্চ-গতির অটোমেশনের জন্য নমনীয় XY, XZ, XYZ এবং গ্যান্ট্রি মোশন সিস্টেমে একত্রিত করা যেতে পারে। সফল ইন্টিগ্রেশন নির্ভর করে সঠিক অক্ষ অনুক্রম নির্বাচন করা, সম্পূর্ণ চলমান লোড গণনা করা, মুহূর্তের লোড নিয়ন্ত্রণ করা এবং পর্যাপ্ত কাঠামোগত অনমনীয়তা প্রদান করা।
মোটর বসানো, তারের রাউটিং এবং সিঙ্ক্রোনাইজেশন ডিজাইন প্রক্রিয়ার শুরু থেকে বিবেচনা করা উচিত। প্রতিটি অক্ষকে আলাদাভাবে বিবেচনা করার পরিবর্তে সম্পূর্ণ প্রক্রিয়াটিকে মূল্যায়ন করে, প্রকৌশলীরা স্থিতিশীল গতি, দক্ষ চক্রের সময় এবং নির্ভরযোগ্য দীর্ঘমেয়াদী অপারেশন সহ একটি বহু-অক্ষ সিস্টেম তৈরি করতে পারে।
