 বাংলা

গ্যান্ট্রি অটোমেশন সিস্টেমগুলি উপাদান হ্যান্ডলিং, পিক-এন্ড-প্লেস অপারেশন, মেশিন লোডিং, সমাবেশ, পরিদর্শন, বিতরণ এবং বড়-ফরম্যাট প্রক্রিয়াকরণের জন্য ব্যাপকভাবে ব্যবহৃত হয়। এই সিস্টেমগুলি সাধারণত দুই বা ততোধিক রৈখিক গতির অক্ষগুলিকে একত্রিত করে একটি সংজ্ঞায়িত কার্যক্ষেত্র জুড়ে একটি শেষ প্রভাবক সরাতে।
একটি টাইমিংবেল্ট রৈখিক মডিউলগ্যান্ট্রি সিস্টেমের জন্য বিশেষভাবে উপযুক্ত যার জন্য দীর্ঘ ভ্রমণ, উচ্চ অপারেটিং গতি এবং ঘন ঘন আদান-প্রদানের গতি প্রয়োজন। এর লাইটওয়েট ট্রান্সমিশন স্ট্রাকচার চলন্ত গাড়িকে সাধারণত লম্বা বলের স্ক্রুগুলির সাথে যুক্ত জটিল-গতির সীমাবদ্ধতা ছাড়াই দ্রুত ভ্রমণ করতে দেয়।
যাইহোক, একটি নির্ভরযোগ্য টাইমিং বেল্ট গ্যান্ট্রি সিস্টেমের জন্য ব্যক্তি নির্বাচনের চেয়ে বেশি প্রয়োজনলিনিয়ার মডিউল. ইঞ্জিনিয়ারদের অবশ্যই গ্যান্ট্রি স্ট্রাকচার, ডুয়াল-অক্ষ সিঙ্ক্রোনাইজেশন, ক্রসবিম লোড, পজিশনিং রিপিটেবিলিটি, ক্যাবল রাউটিং এবং এন্ড-ইফেক্টর ইন্টিগ্রেশনকে সম্পূর্ণ মোশন সিস্টেম হিসেবে মূল্যায়ন করতে হবে।
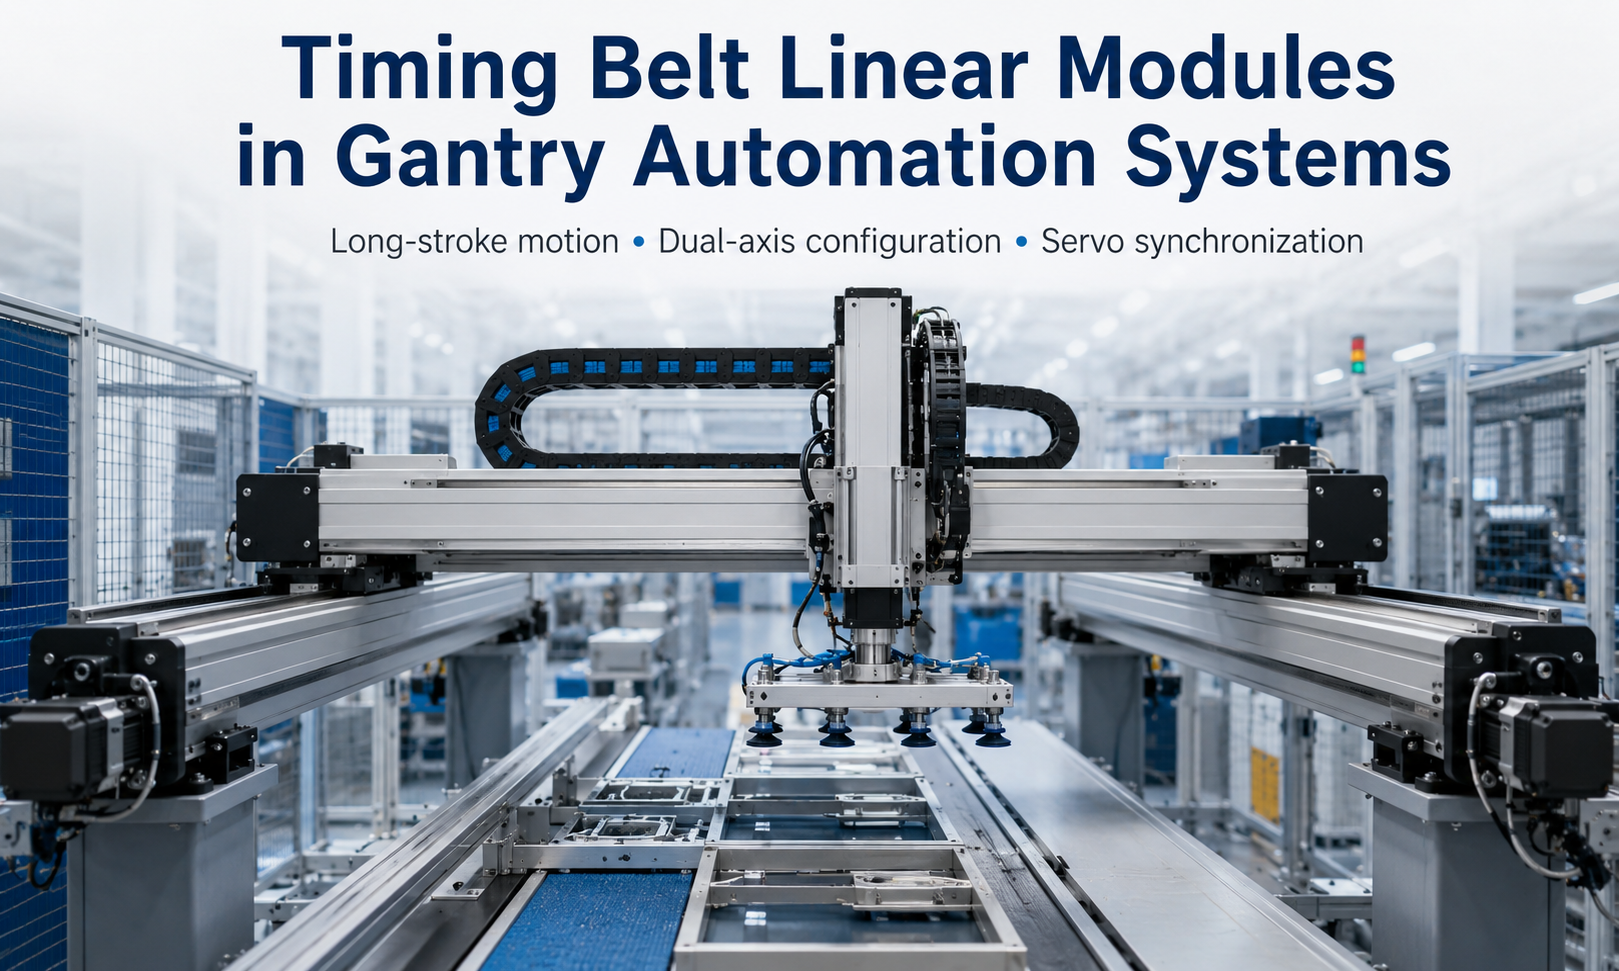
একটি টাইমিং বেল্ট গ্যান্ট্রি সিস্টেম কি?
একটি টাইমিং বেল্ট গ্যান্ট্রি সিস্টেম হল একটি বহু-অক্ষ অটোমেশন প্ল্যাটফর্ম যেখানে এক বা একাধিক অক্ষ দাঁতযুক্ত বেল্ট এবং পুলি দ্বারা চালিত হয়। টাইমিং বেল্ট মোটর টর্ককে চলন্ত গাড়িতে স্থানান্তর করে, যখন রৈখিক গাইড পেলোডকে সমর্থন করে এবং গতির দিক বজায় রাখে।
একটি সাধারণ গ্যান্ট্রি কনফিগারেশন অন্তর্ভুক্ত:
- দুটি সমান্তরাল অনুভূমিক অক্ষ যা মূল ভ্রমণের দিক তৈরি করে
- সমান্তরাল অক্ষের মধ্যে মাউন্ট করা একটি ক্রসবিম
- ক্রসবিমে একটি তির্যক অক্ষ ইনস্টল করা হয়েছে
- উত্তোলন এবং কমানোর জন্য একটি ঐচ্ছিক উল্লম্ব অক্ষ
- সার্ভো মোটর, কাপলিং, সেন্সর এবং মোশন কন্ট্রোলার
- একটি গ্রিপার, ভ্যাকুয়াম টুল, ডিসপেন্সিং হেড বা অন্য শেষ ইফেক্টর
অক্ষগুলির সংখ্যা এবং অভিযোজনের উপর নির্ভর করে, সিস্টেমটিকে একটি XY প্ল্যাটফর্ম, একটি XZ ক্যান্টিলিভার, একটি XYZ গ্যান্ট্রি রোবট বা একটি সিঙ্ক্রোনাইজড ডুয়াল-ড্রাইভ কার্টেসিয়ান সিস্টেম হিসাবে কনফিগার করা যেতে পারে।
কেন টাইমিং বেল্ট লিনিয়ার মডিউলগুলি গ্যান্ট্রি অটোমেশনে ব্যবহার করা হয়
টাইমিং বেল্ট রৈখিক মডিউলগুলি বিভিন্ন বৈশিষ্ট্য অফার করে যা তাদের গ্যান্ট্রি অটোমেশনের জন্য উপযুক্ত করে তোলে।
লং-স্ট্রোক মোশন
টাইমিং বেল্ট ট্রান্সমিশন দীর্ঘ ভ্রমণের প্রয়োজন এমন অ্যাপ্লিকেশনের জন্য উপযুক্ত। একটি ঘূর্ণায়মান বল স্ক্রু থেকে ভিন্ন, একটি টাইমিং বেল্ট স্ট্রোক এবং ঘূর্ণন গতি বৃদ্ধির সাথে সাথে স্ক্রু-হুইপিং সমস্যা অনুভব করে না। এটি দীর্ঘ উত্পাদন লাইন, বড় কাজের খাম এবং স্থানান্তর সিস্টেমের জন্য এটি ব্যবহারিক করে তোলে।
অনুমোদিত স্ট্রোক এখনও মডিউল প্রোফাইল, বেল্ট টান, গাইড বিন্যাস, ইনস্টলেশন পদ্ধতি এবং প্রয়োজনীয় নির্ভুলতার উপর নির্ভর করে। দীর্ঘ মডিউল সঠিকভাবে সমর্থন করা আবশ্যক প্রোফাইল বিচ্যুতি এবং কম্পন প্রতিরোধ করতে.
হাই-স্পিড রেসিপ্রোকেটিং মুভমেন্ট
একটি বেল্ট-চালিত মডিউলের চলমান উপাদানগুলি তুলনামূলকভাবে হালকা। নিম্ন চলমান ভর অক্ষকে ত্বরান্বিত করতে এবং দ্রুত হ্রাস করতে সহায়তা করে, যা ওয়ার্কস্টেশনগুলির মধ্যে স্থানান্তর সময় কমাতে পারে।
বাছাই, প্যাকেজিং, প্যালেটাইজিং এবং পিক-এন্ড-প্লেস অটোমেশনের মতো অ্যাপ্লিকেশনগুলিতে এই বৈশিষ্ট্যটি মূল্যবান, যেখানে গ্যান্ট্রি বারবার নির্দিষ্ট অবস্থানের মধ্যে চলে যায়।
নমনীয় মাল্টি-অক্ষ ইন্টিগ্রেশন
টাইমিং বেল্ট মডিউলগুলি বিভিন্ন কার্টেসিয়ান কনফিগারেশনে একত্রিত করা যেতে পারে। তাদের অ্যালুমিনিয়াম প্রোফাইলগুলি ক্রসবিম, মোটর, সেন্সর, তারের বাহক এবং অক্জিলিয়ারী বন্ধনীগুলির জন্য সুবিধাজনক মাউন্টিং পৃষ্ঠ সরবরাহ করে।
প্রমিত ইন্টারফেসগুলি XY, XZ বা XYZ অটোমেশন সিস্টেমে একটি একক-অক্ষ মডিউল প্রসারিত করা সহজ করে তোলে।
গতি এবং পুনরাবৃত্তিযোগ্যতার মধ্যে উপযুক্ত ভারসাম্য
একটি সঠিকভাবে ডিজাইন করা টাইমিং বেল্ট গ্যান্ট্রি অনেক শিল্প পরিচালনা এবং প্রক্রিয়াকরণ কাজের জন্য স্থিতিশীল পুনরাবৃত্তি অবস্থান প্রদান করতে পারে। প্রকৃত পুনরাবৃত্তিযোগ্যতা বেল্টের দৃঢ়তা, প্রিলোড, কপিকল ব্যস্ততা, গাইড নির্ভুলতা, কাঠামোগত অনমনীয়তা, সার্ভো টিউনিং এবং লোড অবস্থার উপর নির্ভর করে।
অত্যন্ত উচ্চ নিখুঁত অবস্থান নির্ভুলতা প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য, ইঞ্জিনিয়ারদের বেল্ট প্রসারণ, তাপমাত্রার তারতম্য এবং বাহ্যিক পরিমাপ বা ক্ষতিপূরণ পদ্ধতিগুলিও মূল্যায়ন করা উচিত।
সাধারণ গ্যান্ট্রি স্ট্রাকচার
একক-ড্রাইভ গ্যান্ট্রি স্ট্রাকচার
একটি একক-ড্রাইভ কাঠামোতে, একটি মোটর প্রধান চলমান মরীচিকে একদিক থেকে বা উভয় দিকে সংযোগকারী যান্ত্রিক সংক্রমণের মাধ্যমে চালিত করে। এই কনফিগারেশন মোটর সংখ্যা কমাতে এবং নিয়ন্ত্রণ সহজতর করতে পারে.
এটি সাধারণত তুলনামূলকভাবে সংকীর্ণ গ্যান্ট্রি, মাঝারি লোড এবং পর্যাপ্ত টর্সনাল অনমনীয়তা সহ কাঠামোর জন্য আরও উপযুক্ত। যখন ক্রসবিম প্রশস্ত বা ভারী লোড হয়, তখন একটি একক-পার্শ্বের ড্রাইভ অসম শক্তি তৈরি করতে পারে এবং র্যাকিংয়ের ঝুঁকি বাড়াতে পারে।
ডুয়াল-ড্রাইভ গ্যান্ট্রি স্ট্রাকচার
একটি ডুয়াল-ড্রাইভ গ্যান্ট্রি দুটি সমান্তরাল টাইমিং বেল্ট মডিউল ব্যবহার করে, ক্রসবিমের প্রতিটি পাশে একটি ড্রাইভ সিস্টেম ইনস্টল করা থাকে। দুটি অক্ষ একই সাথে চলে এবং উভয় প্রান্ত থেকে রশ্মিকে সমর্থন করে।
এই কনফিগারেশনটি সাধারণত ব্যবহৃত হয় যখন গ্যান্ট্রিতে থাকে:
- একটি বিস্তৃত কাজ স্প্যান
- একটি দীর্ঘ প্রাথমিক ভ্রমণ দূরত্ব
- একটি ভারী ক্রসবিম
- একটি কেন্দ্রীয়ভাবে মাউন্ট করা ট্রান্সভার্স অক্ষ
- একটি বড় শেষ-প্রভাবক পেলোড
- উচ্চ ত্বরণ বা ঘন ঘন দিক পরিবর্তন
প্রধান ইঞ্জিনিয়ারিং চ্যালেঞ্জ হল দুটি সমান্তরাল অক্ষের মধ্যে সমন্বয় বজায় রাখা।
XY গ্যান্ট্রি সিস্টেম
একটি XY গ্যান্ট্রি দুটি অনুভূমিক দিকে গতি প্রদান করে। সমান্তরাল প্রধান অক্ষগুলি ক্রসবিমকে সরিয়ে দেয়, যখন তির্যক অক্ষটি রশ্মি জুড়ে টুলটিকে সরিয়ে দেয়।
XY সিস্টেমগুলি সাধারণত বিতরণ, চাক্ষুষ পরিদর্শন, লেজার চিহ্নিতকরণ, পৃষ্ঠ প্রক্রিয়াকরণ এবং প্ল্যানার পিক-এন্ড-প্লেস অপারেশনের জন্য ব্যবহৃত হয়।
XYZ গ্যান্ট্রি সিস্টেম
একটি XYZ গ্যান্ট্রি XY কাঠামোতে একটি উল্লম্ব অক্ষ যোগ করে। উল্লম্ব অক্ষটি শেষ প্রভাবককে ওয়ার্কপিসটির কাছে যেতে, তুলতে বা স্থাপন করতে দেয়।
XYZ সিস্টেমগুলি লোডিং এবং আনলোডিং, প্যালেটাইজিং, সমাবেশ, প্যাকেজিং, গুদাম স্থানান্তর এবং মেশিন টেন্ডিংয়ের জন্য ব্যাপকভাবে ব্যবহৃত হয়।
ক্রসবিম লোড এবং স্ট্রাকচারাল ডিজাইন
ক্রসবিম একটি গ্যান্ট্রি অটোমেশন সিস্টেমের সবচেয়ে গুরুত্বপূর্ণ কাঠামোগত উপাদানগুলির মধ্যে একটি। এটি ট্রান্সভার্স অক্ষ, উল্লম্ব অক্ষ, শেষ প্রভাবক, তার এবং কখনও কখনও অতিরিক্ত সরঞ্জাম যেমন ক্যামেরা বা সেন্সর বহন করে।
সমান্তরাল টাইমিং বেল্ট মডিউলগুলিতে প্রয়োগ করা মোট চলমান লোড অন্তর্ভুক্ত থাকতে পারে:
- ক্রসবিম ওজন
- ট্রান্সভার্স লিনিয়ার মডিউল ওজন
- উল্লম্ব-অক্ষ ওজন
- মোটর এবং গিয়ারবক্স ওজন
- শেষ-প্রভাবক ওজন
- ওয়ার্কপিস পেলোড
- তারের ক্যারিয়ার এবং বায়ুসংক্রান্ত পায়ের পাতার মোজাবিশেষ ওজন
- গতিশীল শক্তি ত্বরণ এবং হ্রাসের সময় উত্পন্ন হয়
ইঞ্জিনিয়ারদের একা স্ট্যাটিক ওজন ব্যবহার করে পেলোড মূল্যায়ন করা উচিত নয়। ত্বরণ অতিরিক্ত জড়তা শক্তি তৈরি করে, যখন অফসেট লোড গাড়ি এবং গাইডগুলিতে পিচিং, হাওয়া এবং ঘূর্ণায়মান মুহূর্ত তৈরি করে।
আনুমানিক ত্বরণ বলকে এভাবে প্রকাশ করা যেতে পারে:
F = m × a
যেখানেচত্বরণ বল,মিচলমান ভর এবংকত্বরণ হয়।
নির্বাচিত টাইমিং বেল্ট মডিউলগুলিতে পর্যাপ্ত লোড ক্ষমতা, ড্রাইভ ফোর্স এবং গ্রহণযোগ্য মুহূর্ত ক্ষমতা থাকতে হবে। অপ্রত্যাশিত প্রভাব, লোডের তারতম্য এবং দীর্ঘমেয়াদী অপারেশনের জন্য একটি উপযুক্ত নিরাপত্তা ফ্যাক্টরও প্রয়োগ করা উচিত।
ক্রসবিম বিচ্যুতি
একটি দীর্ঘ ক্রসবিম তার নিজের ওজন এবং মাউন্ট করা অক্ষের ওজনের নীচে বাঁকতে পারে। অত্যধিক বিচ্যুতি অবস্থানের ধারাবাহিকতা কমাতে পারে, টুলের উচ্চতা পরিবর্তন করতে পারে এবং কম্পন বাড়াতে পারে।
ক্রসবিমের অনমনীয়তা এর দ্বারা উন্নত করা যেতে পারে:
- মরীচি বিভাগের আকার বৃদ্ধি
- একটি চাঙ্গা অ্যালুমিনিয়াম বা ইস্পাত কাঠামো ব্যবহার করে
- অসমর্থিত স্প্যান কমানো
- অনুপ্রস্থ এবং উল্লম্ব অক্ষের ভর কমানো
- সমর্থন পয়েন্ট কাছাকাছি ভারী উপাদান অবস্থান
- কাঠামোগত অনমনীয়তা অপর্যাপ্ত হলে ত্বরণ সীমিত করা
ডুয়াল-অ্যাক্সিস গ্যান্ট্রিতে সার্ভো সিঙ্ক্রোনাইজেশন
যখন দুটি টাইমিং বেল্ট মডিউল একই ক্রসবিম চালায়, তখন তাদের অবস্থান অবশ্যই সিঙ্ক্রোনাইজ থাকবে। যদি এক পাশ অন্যটির থেকে দূরে সরে যায়, তাহলে ক্রসবিমটি তির্যক হয়ে যেতে পারে। এই অবস্থাকে সাধারণত গ্যান্ট্রি র্যাকিং বলা হয়।
র্যাকিং গাইডের ঘর্ষণকে বাড়িয়ে তুলতে পারে, অস্বাভাবিক শব্দ তৈরি করতে পারে, গাড়িগুলিকে ওভারলোড করতে পারে এবং অবস্থানের পুনরাবৃত্তিযোগ্যতা কমাতে পারে। গুরুতর ভুল বিন্যাস গাইড, বেল্ট বা মাউন্টিং কাঠামোর ক্ষতি করতে পারে।
ইলেকট্রনিক সিঙ্ক্রোনাইজেশন
একটি ইলেকট্রনিকভাবে সিঙ্ক্রোনাইজড সিস্টেমে, প্রতিটি সমান্তরাল অক্ষের নিজস্ব সার্ভো মোটর এবং এনকোডার রয়েছে। দগতি নিয়ন্ত্রকউভয় অক্ষে সমন্বিত কমান্ড পাঠায় এবং তাদের অবস্থানের পার্থক্য নিরীক্ষণ করে।
নিয়ামক সারিবদ্ধতা বজায় রাখার জন্য মাস্টার-স্লেভ নিয়ন্ত্রণ, গ্যান্ট্রি নিয়ন্ত্রণ বা ক্রস-কাপল্ড ক্ষতিপূরণ ব্যবহার করতে পারে। নিয়ন্ত্রণ কৌশলটিতে একটি অনুমোদিত অবস্থান-পার্থক্য সীমা এবং একটি ত্রুটি প্রতিক্রিয়া অন্তর্ভুক্ত করা উচিত যদি দুটি অক্ষ সিঙ্ক্রোনাইজেশনের বাইরে চলে যায়।
যান্ত্রিক সিঙ্ক্রোনাইজেশন
যান্ত্রিক সিঙ্ক্রোনাইজেশন একটি খাদ, বেল্ট বা গিয়ারবক্স বিন্যাসের মাধ্যমে উভয় পক্ষকে সংযুক্ত করে। একটি মোটর সংযুক্ত প্রক্রিয়া চালায় যাতে উভয় পক্ষ একসাথে চলে।
এই পদ্ধতিটি ইলেকট্রনিক নিয়ন্ত্রণকে সহজ করতে পারে, তবে সংযোগকারী উপাদানগুলিকে সাবধানে সারিবদ্ধ করতে হবে। দীর্ঘ সংযোগকারী শ্যাফ্টগুলি টর্সনাল বিকৃতি, ইনস্টলেশন জটিলতা এবং অতিরিক্ত জড়তা প্রবর্তন করতে পারে।
গ্যান্ট্রি হোমিং এবং স্কোয়ারিং
একটি ডুয়াল-ড্রাইভ গ্যান্ট্রিতে সাধারণত হোমিং এর সময় একটি স্কোয়ারিং পদ্ধতির প্রয়োজন হয়। প্রতিটি পক্ষ একটি স্বাধীন হোম সেন্সর বা রেফারেন্স অবস্থান ব্যবহার করতে পারে। উভয় পক্ষই তাদের রেফারেন্স পয়েন্ট স্থাপন না করা পর্যন্ত এবং ক্রসবিম মেশিনের ফ্রেমের সাথে সারিবদ্ধ না হওয়া পর্যন্ত নিয়ামক অক্ষগুলিকে সরিয়ে দেয়।
হোমিংয়ের পরে, নিয়ামক দুটি অক্ষের মধ্যে সংজ্ঞায়িত অবস্থানগত সম্পর্ক বজায় রাখে। হোম সেন্সর, সীমা সুইচ এবং যান্ত্রিক স্টপ ইনস্টল করা উচিত যাতে সিস্টেমটি শক্তি হ্রাস বা রক্ষণাবেক্ষণের পরে নিরাপদে পুনরুদ্ধার করতে পারে।
পজিশনিং পুনরাবৃত্তিযোগ্যতা
পজিশনিং পুনরাবৃত্তিযোগ্যতা একই অপারেটিং অবস্থার অধীনে একই কমান্ডযুক্ত অবস্থানে ফিরে যাওয়ার গ্যান্ট্রির ক্ষমতা বর্ণনা করে। এটি বাছাই এবং স্থান, সমাবেশ, বিতরণ এবং পরিদর্শন অ্যাপ্লিকেশনের জন্য একটি গুরুত্বপূর্ণ পরামিতি।
গ্যান্ট্রি পুনরাবৃত্তিযোগ্যতাকে প্রভাবিত করে এমন কারণগুলির মধ্যে রয়েছে:
- টাইমিং বেল্টের দৃঢ়তা এবং প্রিলোড
- পুলি উত্পাদন এবং ইনস্টলেশন নির্ভুলতা
- বেল্ট থেকে পুলি দাঁত ব্যস্ততা
- লিনিয়ার গাইড নির্ভুলতা
- ক্রসবিম অনমনীয়তা
- সার্ভো মোটর রেজোলিউশন এবং নিয়ন্ত্রণ টিউনিং
- লোড বৈচিত্র
- ত্বরণ এবং হ্রাস সেটিংস
- তাপমাত্রা পরিবর্তন
- গ্যান্ট্রি সিঙ্ক্রোনাইজেশন নির্ভুলতা
বেল্টের টান বাড়ানো সবসময় কর্মক্ষমতা উন্নত করে না। অতিরিক্ত উত্তেজনা ভারবহন লোড, ঘর্ষণ এবং উপাদান পরিধান বৃদ্ধি করতে পারে। বেল্ট টেনশন মডিউল প্রস্তুতকারকের প্রস্তাবিত পরিসীমা অনুসরণ করা উচিত।
গ্যান্ট্রি মোশনের জন্য তারের ব্যবস্থাপনা
একটি গ্যান্ট্রি সিস্টেমে সাধারণত পাওয়ার তার, এনকোডার তার, সেন্সর তার, বায়ুসংক্রান্ত পায়ের পাতার মোজাবিশেষ, ভ্যাকুয়াম টিউবিং এবং যোগাযোগ লাইন থাকে। এই উপাদানগুলিকে প্রসারিত, বাঁকানো বা আটকে না রেখে বারবার সরাতে হবে।
তারের বাহক সাধারণত প্রধান, ট্রান্সভার্স এবং উল্লম্ব অক্ষ বরাবর ইনস্টল করা হয়। তাদের আকার এবং নমন ব্যাসার্ধ তাদের ভিতরের তারের এবং পায়ের পাতার মোজাবিশেষ সঙ্গে মিলিত হওয়া উচিত.
ভাল তারের ব্যবস্থাপনা প্রদান করা উচিত:
- পর্যাপ্ত নমন ব্যাসার্ধ
- যেখানে প্রয়োজন সেখানে পাওয়ার এবং সিগন্যাল তারের মধ্যে বিচ্ছেদ
- উভয় প্রান্তে সঠিক স্ট্রেন ত্রাণ
- অতিরিক্ত ভরাট ছাড়াই যথেষ্ট অভ্যন্তরীণ স্থান
- ফ্রেম বা চলন্ত গাড়ির সাথে কোন হস্তক্ষেপ নেই
- সম্পূর্ণ অক্ষ স্ট্রোকের জন্য উপযুক্ত তারের দৈর্ঘ্য
- তেল, ধুলো, চিপস বা রাসায়নিক থেকে সুরক্ষা
তারের বাহকের ওজন এবং ড্র্যাগ বল লোড গণনার মধ্যে অন্তর্ভুক্ত করা উচিত। উচ্চ-গতির অক্ষগুলিতে, একটি বড় আকারের বা দুর্বলভাবে সমর্থিত তারের বাহক কম্পন এবং অতিরিক্ত প্রতিরোধ তৈরি করতে পারে।
এন্ড-ইফেক্টর ইন্টিগ্রেশন
শেষ প্রভাবক নির্ধারণ করে কিভাবে গ্যান্ট্রি পণ্য বা প্রক্রিয়ার সাথে মিথস্ক্রিয়া করে। সাধারণ শেষ প্রভাবক অন্তর্ভুক্ত:
- বায়ুসংক্রান্ত গ্রিপার
- বৈদ্যুতিক গ্রিপার
- ভ্যাকুয়াম সাকশন টুল
- বিতরণ ভালভ
- ঢালাই মাথা
- পরিদর্শন ক্যামেরা
- লেজার প্রসেসিং হেড
- স্ক্রুড্রাইভিং ইউনিট
- কাটিং বা চিহ্নিত করার সরঞ্জাম
এন্ড ইফেক্টরকে একীভূত করার সময়, ইঞ্জিনিয়ারদের তার ওজন, মাধ্যাকর্ষণ কেন্দ্র, কর্মশক্তি, বায়ু এবং বৈদ্যুতিক সংযোগ, মাউন্টিং ইন্টারফেস এবং প্রয়োজনীয় অভিযোজন বিবেচনা করা উচিত।
ক্যারেজ থেকে দূরে মাউন্ট করা একটি এন্ড ইফেক্টর একটি বড় মুহুর্তের লোড তৈরি করে। এর জন্য একটি বিস্তৃত গাড়ি, ডুয়াল গাইড ব্লক, একটি চাঙ্গা উল্লম্ব অক্ষ বা একটি ভিন্ন মাউন্টিং ব্যবস্থার প্রয়োজন হতে পারে।
শেষ-প্রভাবক চক্রটিও অক্ষ গতির সাথে সমন্বিত হওয়া উচিত। উদাহরণস্বরূপ, একটি ভ্যাকুয়াম গ্রিপারকে উত্তোলনের আগে ভ্যাকুয়াম চাপের নিশ্চিতকরণের প্রয়োজন হতে পারে, যখন একটি ডিসপেন্সিং হেড উপাদান প্রয়োগ করার আগে একটি স্থিতিশীল নিষ্পত্তির সময় প্রয়োজন হতে পারে।
সাধারণ অ্যাপ্লিকেশন
পিক-এন্ড-প্লেস অটোমেশন
একটি টাইমিং বেল্টকার্টেসিয়ান রোবটপরিবাহক, ট্রে এবং প্রক্রিয়াকরণ স্টেশনগুলির মধ্যে পণ্যগুলি দ্রুত সরাতে পারে। দীর্ঘ ভ্রমণ এবং উচ্চ ত্বরণ নন-প্রসেসিং সময় কমাতে সাহায্য করে।
মেশিন লোডিং এবং আনলোডিং
XYZ গ্যান্ট্রি সিস্টেমগুলি CNC মেশিন, পরিদর্শন সরঞ্জাম বা সমাবেশ স্টেশনগুলিতে অংশ স্থানান্তর করতে পারে। উল্লম্ব অক্ষ উত্তোলন পরিচালনা করে, যখন অনুভূমিক অক্ষগুলি ওয়ার্কপিসকে অবস্থান করে।
প্যাকেজিং এবং বাছাই
টাইমিং বেল্ট গ্যান্ট্রিগুলি পণ্য বাছাই, গ্রুপ, স্ট্যাক বা প্যাকেজ করার জন্য পরিবাহক সিস্টেমের সাথে সমন্বয় করতে পারে। সার্ভো কন্ট্রোল বিভিন্ন পণ্যের আকার এবং উত্পাদন রেসিপিগুলির জন্য গতি পথকে সামঞ্জস্য করার অনুমতি দেয়।
বিতরণ এবং আঠালো
XY বা XYZ প্ল্যাটফর্মগুলি প্রোগ্রাম করা পাথ বরাবর ডিসপেন্সিং হেডগুলি সরাতে পারে। স্থিতিশীল গতি, পুনরাবৃত্তিযোগ্য অবস্থান এবং উপযুক্ত কাঠামোগত অনমনীয়তা গুটিকা সামঞ্জস্য বজায় রাখার জন্য গুরুত্বপূর্ণ।
ভিজ্যুয়াল পরিদর্শন
গ্যান্ট্রিতে লাগানো একটি ক্যামেরা বড় ওয়ার্কপিস বা একাধিক অবস্থান পরিদর্শন করতে পারে। সিস্টেম আলো, ইমেজ অধিগ্রহণ এবং পরিমাপ সফ্টওয়্যার সঙ্গে গতি নিয়ন্ত্রণ একত্রিত করতে পারেন.
প্যালেটাইজিং এবং গুদাম স্থানান্তর
লং-স্ট্রোক টাইমিং বেল্ট অক্ষ একাধিক প্যালেট বা স্টোরেজ পজিশন কভার করতে পারে। একটি গ্রিপার বা ভ্যাকুয়াম টুল কার্টন, ট্রে, উপাদান এবং অন্যান্য হালকা বা মাঝারি ওজনের পণ্যগুলি পরিচালনা করতে পারে।
একটি গ্যান্ট্রি সিস্টেমের জন্য একটি টাইমিং বেল্ট মডিউল কীভাবে নির্বাচন করবেন
নির্বাচন একটি একক অক্ষের নামমাত্র লোডের পরিবর্তে সম্পূর্ণ গ্যান্ট্রি নকশার উপর ভিত্তি করে হওয়া উচিত।
| নির্বাচন ফ্যাক্টর | ইঞ্জিনিয়ারিং বিবেচনা |
|---|---|
| স্ট্রোক | প্রয়োজনীয় কাজের এলাকা, ওভারট্রাভেল, সেন্সর অবস্থান এবং রক্ষণাবেক্ষণের স্থান |
| চলন্ত লোড | ক্রসবিম, অন্যান্য অক্ষ, শেষ প্রভাবক, তারগুলি এবং ওয়ার্কপিস |
| গতি | প্রয়োজনীয় স্থানান্তর সময় এবং উত্পাদন চক্র |
| ত্বরণ | গতিশীল বল, মোটর টর্ক, বেল্ট লোড এবং কাঠামোগত কম্পন |
| পুনরাবৃত্তিযোগ্যতা | প্রক্রিয়া সহনশীলতা, বেল্ট কঠোরতা, গাইড নির্ভুলতা এবং সার্ভো টিউনিং |
| মুহূর্ত লোড | অফসেট পেলোড, এন্ড-ইফেক্টর এক্সটেনশন এবং ক্রসবিম বিন্যাস |
| ড্রাইভ কনফিগারেশন | একক ড্রাইভ, যান্ত্রিক সিঙ্ক্রোনাইজেশন বা ডুয়াল সার্ভো ড্রাইভ |
| পরিবেশ | ধুলো, তেল, আর্দ্রতা, ক্লিনরুমের প্রয়োজনীয়তা এবং তাপমাত্রা |
| ইনস্টলেশন অভিযোজন | অনুভূমিক, উল্লম্ব, পার্শ্ব-মাউন্ট করা বা উল্টানো ইনস্টলেশন |
| ডিউটি চক্র | অপারেটিং ঘন্টা, চক্র ফ্রিকোয়েন্সি এবং প্রত্যাশিত পরিষেবা জীবন |
মোটর সাইজিং মোট চলমান ভর, ত্বরণ বল, ঘর্ষণ, সংক্রমণ দক্ষতা এবং প্রয়োজনীয় নিরাপত্তা মার্জিনের জন্য দায়ী করা উচিত। উল্লম্ব অক্ষের জন্য, নকশাটি অবশ্যই মাধ্যাকর্ষণ, ব্রেক ধারণ এবং অনিয়ন্ত্রিত বংশধরের বিরুদ্ধে সুরক্ষা বিবেচনা করতে হবে।
ইনস্টলেশন এবং কমিশনিং বিবেচনা
মাউন্টিং ফ্রেম সমতল, অনমনীয় এবং সঠিকভাবে সারিবদ্ধ হতে হবে। সমান্তরাল মডিউলগুলি একটি সামঞ্জস্যপূর্ণ ডেটাম ব্যবহার করে ইনস্টল করা উচিত যাতে তাদের গাইড রেলগুলি সম্পূর্ণ স্ট্রোক জুড়ে সমান্তরাল থাকে।
কমিশনিংয়ের সময়, ইঞ্জিনিয়ারদের যাচাই করা উচিত:
- মডিউল মাউন্ট সমতলতা এবং সমান্তরালতা
- ক্রসবিম স্কোয়ারনেস
- বেল্ট টান
- পুলি এবং কাপলিং বন্ধন
- সেন্সর এবং সীমা-সুইচ অপারেশন
- তারের বাহক আন্দোলন
- সার্ভো দিকনির্দেশ এবং প্রতিক্রিয়া
- ডুয়াল-অক্ষ সিঙ্ক্রোনাইজেশন
- জরুরী-স্টপ আচরণ
- প্রকৃত লোডের অধীনে পজিশনিং পুনরাবৃত্তিযোগ্যতা
কম গতি এবং ত্বরণে প্রাথমিক পরীক্ষা শুরু করা উচিত। কম্পন, মোটর লোড, ট্র্যাকিং ত্রুটি এবং যান্ত্রিক শব্দ পর্যবেক্ষণ করার সময় গতির পরামিতিগুলি ধীরে ধীরে বাড়ানো যেতে পারে।
টাইমিং বেল্ট গ্যান্ট্রি সিস্টেমের রক্ষণাবেক্ষণ
প্রতিরোধমূলক রক্ষণাবেক্ষণ পজিশনিং স্থিতিশীলতা বজায় রাখতে এবং অপরিকল্পিত ডাউনটাইম কমাতে সাহায্য করে। সাধারণ রক্ষণাবেক্ষণের কাজগুলির মধ্যে রয়েছে:
- পরিধান, ফাটল এবং ক্ষতিগ্রস্ত দাঁতের জন্য টাইমিং বেল্ট পরিদর্শন করা
- বেল্ট টান এবং ট্র্যাকিং পরীক্ষা করা হচ্ছে
- কপিকল এবং কাপলিং ফাস্টেনার পরিদর্শন করা হচ্ছে
- রক্ষণাবেক্ষণ সময়সূচী অনুযায়ী লিনিয়ার গাইড লুব্রিকেটিং
- তারের বাহক এবং নমনীয় তারগুলি পরীক্ষা করা হচ্ছে
- মডিউলগুলি থেকে ধুলো এবং ধ্বংসাবশেষ পরিষ্কার করা
- হোম সেন্সর এবং সীমা সুইচ যাচাই করা হচ্ছে
- গ্যান্ট্রি স্কোয়ারনেস এবং সিঙ্ক্রোনাইজেশন পরীক্ষা করা হচ্ছে
- অস্বাভাবিক কম্পন, শব্দ বা মোটর কারেন্ট পর্যবেক্ষণ করা
পুনরাবৃত্তিযোগ্যতা, বেল্টের আওয়াজ বা ক্রসবিম প্রান্তিককরণের যে কোনও পরিবর্তন অবিলম্বে তদন্ত করা উচিত। একটি মিসলাইনড ডুয়াল-অ্যাক্সিস গ্যান্ট্রি চালানো চালিয়ে যাওয়া একাধিক উপাদান জুড়ে পরিধানকে ত্বরান্বিত করতে পারে।
উপসংহার
টাইমিং বেল্ট রৈখিক মডিউলগুলি গ্যান্ট্রি অটোমেশন সিস্টেমগুলির জন্য একটি ব্যবহারিক গতি সমাধান প্রদান করে যার জন্য দীর্ঘ ভ্রমণ, উচ্চ গতি এবং নমনীয় বহু-অক্ষ একীকরণ প্রয়োজন। এগুলিকে XY প্ল্যাটফর্ম, XYZ কার্টেসিয়ান রোবট বা হ্যান্ডলিং, প্যাকেজিং, পরিদর্শন, বিতরণ এবং মেশিন-টেন্ডিং অ্যাপ্লিকেশনগুলির জন্য সিঙ্ক্রোনাইজড ডুয়াল-ড্রাইভ গ্যান্ট্রি হিসাবে কনফিগার করা যেতে পারে।
নির্ভরযোগ্য অপারেশন সঠিক সিস্টেম-স্তরের প্রকৌশলের উপর নির্ভর করে। ডিজাইনারকে অবশ্যই সম্পূর্ণ চলমান ভর, ক্রসবিমের দৃঢ়তা, মুহূর্ত লোড, সার্ভো সিঙ্ক্রোনাইজেশন, অবস্থানের পুনরাবৃত্তিযোগ্যতা, তারের ব্যবস্থাপনা এবং শেষ-প্রভাবক প্রয়োজনীয়তাগুলি মূল্যায়ন করতে হবে।
যখন মডিউল, ফ্রেম, মোটর এবং কন্ট্রোল সিস্টেমকে একটি সমন্বিত সমাধান হিসাবে নির্বাচন করা হয়, তখন একটি টাইমিং বেল্ট গ্যান্ট্রি বিভিন্ন অটোমেশন প্রক্রিয়ার সাথে খাপ খাইয়ে নেওয়ার সময় একটি বড় কাজের এলাকায় দ্রুত এবং পুনরাবৃত্তিযোগ্য গতি সরবরাহ করতে পারে।
