 Français

Calcul de la charge du module linéaireest un processus de vérification de conception plutôt qu'une simple comparaison entre la masse de la charge utile et une capacité de charge catalogue. Un calcul fiable doit décrire l'état de fonctionnement complet, y compris la masse en mouvement, l'orientation de montage, l'accélération, les forces externes du processus, le centre de gravité de la charge, le cycle de mouvement et la durée de vie prévue.
UNmodule linéairecontient plusieurs éléments porteurs et transmettant la force. Le système de guidage supporte la charge utile et résiste aux moments de roulis, de tangage et de lacet, tandis que le mécanisme d'entraînement génère la poussée nécessaire pour accélérer la masse en mouvement et surmonter la friction, la gravité et la résistance du processus. Le moteur, l'accouplement, les roulements, le corps du module et la structure de montage doivent également rester dans leurs limites respectives.
Ce guide explique comment calculer les charges des modules linéaires horizontaux et verticaux, déterminer les moments de décalage, convertir la poussée en couple moteur, distinguer les valeurs statiques et dynamiques, appliquer les marges de sécurité et effectuer un contrôle de sélection pratique.
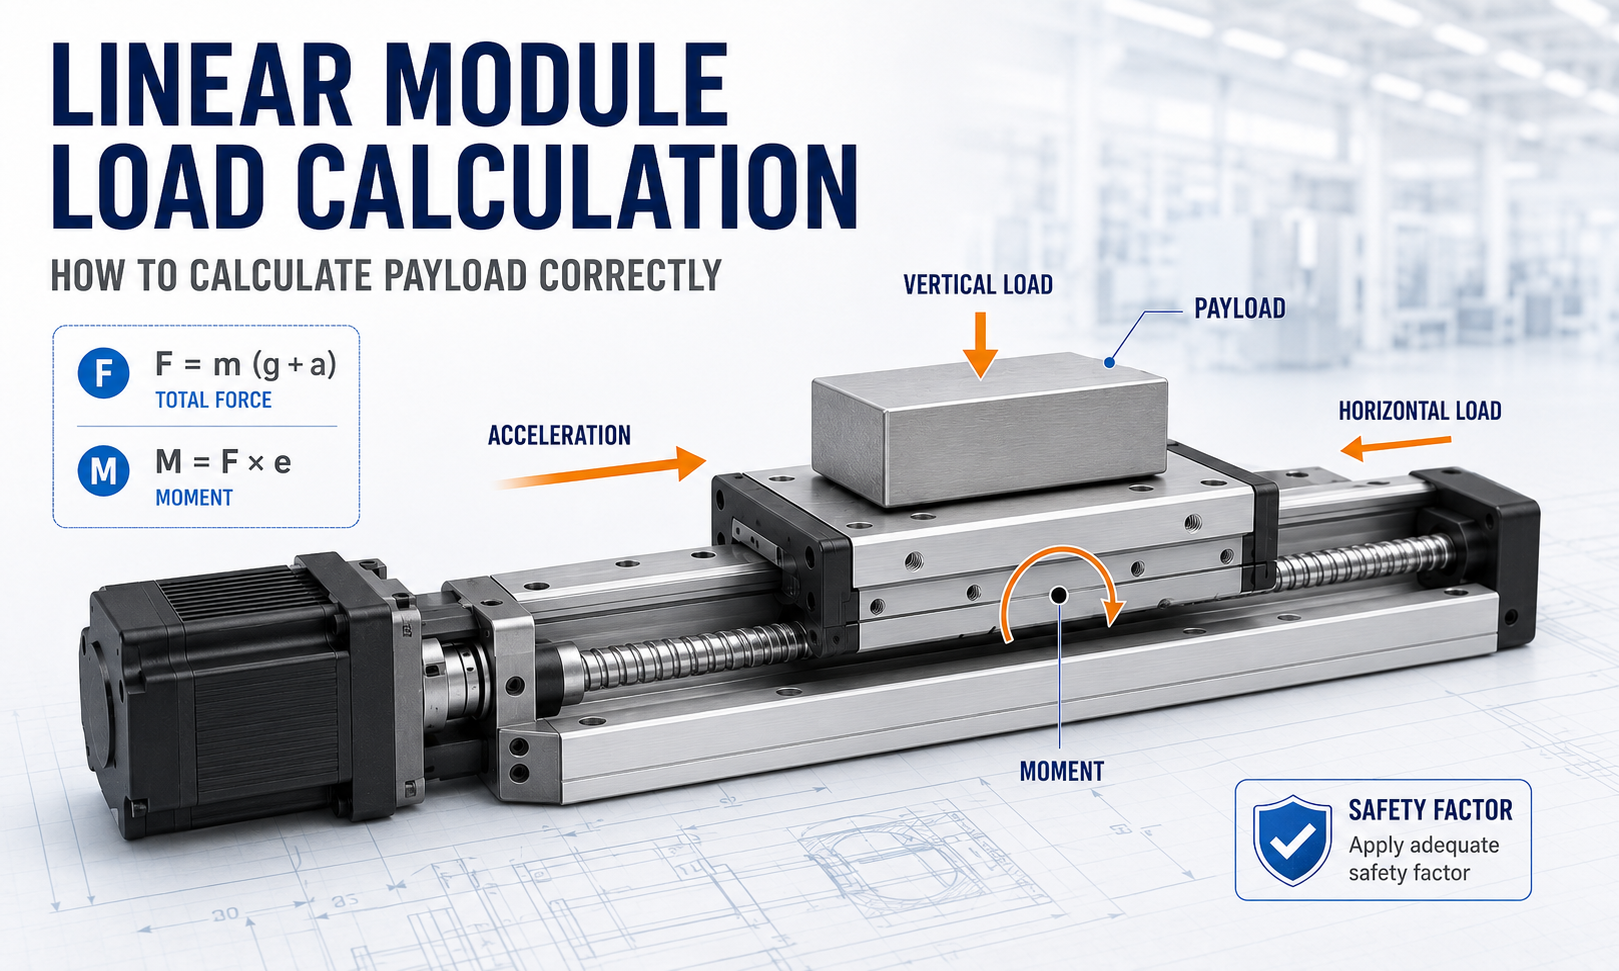
Que faut-il vérifier dans un calcul de charge de module linéaire ?
Un calcul de charge complet ne produit pas qu’un seul résultat. Différents composants sont régis par différentes définitions de forces, de moments et de valeurs nominales. Le système de guidage peut être limité par une charge statique, une charge dynamique ou un moment admissible, tandis que le système d'entraînement peut être limité par une poussée maximale, une poussée continue, un couple moteur, une force de transmission ou une capacité portante.
Le calcul doit donc répondre aux questions suivantes :
- Quelle masse totale se déplace avec le chariot ?
- Quelle poussée est nécessaire lors de l'accélération, du déplacement à vitesse constante et de la décélération ?
- Comment le résultat change-t-il entre un montage horizontal, vertical et incliné ?
- Quels moments de roulis, de tangage et de lacet sont créés par le décalage de charge ?
- Quel couple moteur est requis une fois l’efficacité de la transmission prise en compte ?
- Le guide peut-il résister à la charge statique et au moment maximum ?
- Le guide et la transmission offriront-ils la durée de vie requise ?
- Existe-t-il une marge suffisante pour les chocs, les variations de frottement, les erreurs d'assemblage et les futurs changements de charge ?
Chemin de calcul :définissez le cas de fonctionnement, calculez les forces et les moments sur le chariot, convertissez la poussée requise via la transmission, puis vérifiez séparément le guide, l'entraînement, le moteur, les roulements et la structure.
Définir les entrées de calcul
Le calcul doit commencer par le pire scénario d’exploitation crédible plutôt que par les conditions de production moyennes. Un axe qui fonctionne en toute sécurité pendant un déplacement normal peut toujours être surchargé lors d'une accélération rapide, d'une décélération d'urgence, d'un contact avec un outil ou d'un maintien hors tension.
La masse mobile doit inclure tous les composants qui se déplacent avec le chariot :
- Pièce ou charge utile
- Fixation et outillage
- Moteur ou actionneur monté sur chariot
- Effecteur final, pince, caméra ou tête de distribution
- Masse mobile du câble, du flexible et de la chaîne porte-câbles
- Plaques d'adaptation et supports de montage
- Toute portion d'un autre axe portée par le module
| Symbole | Signification | Unité typique |
|---|---|---|
| m | Masse totale en mouvement | kilos |
| g | Accélération gravitationnelle | 9,81 m/s² |
| un | Accélération ou décélération linéaire | m/s² |
| m | Coefficient de frottement équivalent | Sans dimension |
| F | Force ou poussée requise | N |
| e | Distance perpendiculaire de la ligne de charge au point de référence | m |
| M. | Charge de moment | N·m |
| p | Fil de vis à billes | m/tour ou mm/tour |
| r | Rayon primitif de la poulie ou du pignon | m |
| ou | Efficacité de la transmission | Sans dimension |
| T | Couple d'entraînement requis | N·m |
Toutes les unités doivent être rendues cohérentes avant la substitution. Une erreur courante consiste à mélanger des millimètres avec des mètres lors du calcul du couple ou du moment. Par exemple, un décalage de 120 mm doit être saisi comme 0,12 m lorsque le résultat requis est exprimé en N·m.
Séparer la charge de guidage de la force motrice
La charge utile supportée par le guide n'est pas automatiquement égale à la poussée demandée au variateur. Ce sont deux calculs liés mais différents.
Le système de guidage supporte des charges verticales, latérales et de moment. Le système d'entraînement génère une force le long de l'axe de déplacement. Dans une installation horizontale, le guide peut supporter tout le poids de la charge utile tandis que le moteur n'a besoin que de surmonter l'accélération, la friction, la résistance du câble et la force externe du processus.
Pour cette raison, un module linéaire peut avoir une poussée moteur suffisante mais une capacité de moment de guidage insuffisante. L'inverse est également possible : le guide peut supporter la charge utile, mais le moteur ou la transmission peut être incapable de l'accélérer au rythme requis.
Types de charge utilisés dans la sélection du module linéaire
Masse de la charge utile
La masse de la charge utile décrit la masse physique placée sur le chariot, mais ce n'est qu'une entrée dans le calcul. Il ne décrit pas la force d'accélération, la force de gravité, le moment de décalage, la charge de choc ou la résistance du processus.
Charge continue
La charge continue représente la force ou le couple qui agit pendant une partie importante du cycle de fonctionnement. C'est important pour l'échauffement du moteur, la température des roulements, l'usure de la transmission et la fiabilité à long terme.
Charge de pointe
La charge maximale se produit lors d'opérations d'accélération, de décélération, d'inversion, d'impact ou de courte durée. Le couple moteur maximal et la capacité de transmission maximale doivent être vérifiés séparément des valeurs nominales continues.
Charge statique
La charge statique est utilisée pour évaluer le risque de déformation permanente au niveau des contacts roulants, des roulements, du chariot ou de la structure. Les pires conditions statiques peuvent survenir lorsque la machine est arrêtée, transportée, heurtée ou soumise à un arrêt d'urgence.
Charge dynamique
La charge dynamique est associée à la durée de vie en fatigue sous des mouvements répétés. Ce n'est pas la charge instantanée maximale. La charge dynamique équivalente doit refléter le spectre de charge réel, le cycle de service, le sens de fonctionnement et la répartition de la charge.
Charge de moment
La charge de moment est générée lorsque le centre de gravité ou la force du processus n'agit pas via le point de référence du chariot. Même une charge utile relativement légère peut dépasser le moment admissible si elle est montée loin du chariot.
Calcul de la charge du module linéaire horizontal
Pour un axe horizontal, la gravité est normalement perpendiculaire à la direction du déplacement. Le guide supporte le poids, tandis que l'entraînement génère la force nécessaire pour accélérer la masse en mouvement et vaincre la résistance.
Une équation pratique de force motrice horizontale est la suivante :
F_horizontal = ma + μmg + F_cable + F_seal + F_process
Où:
- mamanest la force d'inertie nécessaire à l'accélération.
- µmgreprésente la résistance de frottement estimée lorsqu'un coefficient de frottement équivalent est utilisé.
- F_câbleest la force créée par les porte-câbles, les tuyaux ou les câbles en mouvement.
- F_jointreprésente une résistance supplémentaire des joints, couvercles ou structures de protection.
- F_processusest la force externe provoquée par l’usinage, le pressage, la distribution, la préhension ou une autre opération.
Le terme de friction ne doit pas être estimé à la légère. Utilisez des valeurs mesurées, des données de composants vérifiées ou une estimation technique prudente adaptée au type de guide, à l'état de lubrification, au système d'étanchéité et à la précision de montage.
La charge de guidage horizontale est évaluée séparément. Dans des conditions statiques, la force de guidage vertical commence par :
F_guide = mg + F_externe, vertical
Cette force doit ensuite être distribuée à travers le chariot et combinée avec tous les moments de roulis, de tangage ou de lacet produits par la position de la charge.
Calcul de la charge du module linéaire vertical
Dans un axe vertical, la gravité agit directement dans le sens du déplacement. Le moteur doit générer une force suffisante non seulement pour accélérer la charge utile, mais également pour la soutenir contre la gravité.
Lorsque le déplacement vers le haut est défini comme la direction positive, un modèle général de force signée est :
F_drive = ma + mg + F_resistance + F_process
Le signe de l'accélération et de la force externe du processus doit suivre la direction des coordonnées sélectionnée. Cela permet d'évaluer de manière cohérente l'accélération vers le haut, la décélération vers le haut, l'accélération vers le bas et le freinage vers le bas.
Accélération vers le haut
Lors d'une accélération vers le haut, l'accélération et la gravité agissent dans la même direction requise de la force motrice :
F_up, accel = m(g + a) + F_resistance + F_process
Cette condition produit généralement la poussée de levage maximale.
Voyage ascendant à vitesse constante
Lorsque l'accélération est nulle :
F_up, constante = mg + F_résistance + F_process
Décélération vers le haut
Lors d'une décélération ascendante, le vecteur accélération agit vers le bas. Lorsque l’amplitude de la décélération est inférieure à l’accélération gravitationnelle :
F_up,decel = m(g - a_decel) + F_resistance + F_process
Le couple moteur exact peut être inférieur à celui d'une accélération ascendante, mais le comportement de régénération et de freinage doit encore être vérifié.
Accélération vers le bas
Lors d’une accélération vers le bas, la gravité assiste le mouvement. En fonction de l'accélération, du frottement et de la force de processus demandés, le moteur peut fournir une force de levage réduite ou fonctionner en condition de freinage.
En utilisant l’amplitude de l’accélération vers le bas :
F_down,accel = m(g - a_down) + F_resistance + F_process
Si l'accélération vers le bas demandée dépasse l'accélération gravitationnelle naturelle après prise en compte de la résistance, le variateur doit tirer activement la charge vers le bas. Si la gravité produit plus d'accélération que nécessaire, le moteur doit absorber de l'énergie et contrôler la descente.
Décélération vers le bas
La décélération d’une charge descendante nécessite une accélération vers le haut. Cela peut produire une force motrice élevée :
F_down,decel = m(g + a_decel) + F_resistance + F_process
Pour de nombreuses applications verticales, la décélération vers le bas est aussi importante que l’accélération vers le haut.
Conditions de maintien et de mise hors tension
Le couple de déplacement ne doit pas être utilisé comme seule base pour évaluer la sécurité de maintien vertical. Le calcul doit vérifier séparément :
- Couple de maintien du moteur
- Couple de maintien nominal du frein
- Comportement de marche arrière de la transmission
- Décélération d'arrêt d'urgence
- Maintien de la charge hors tension
- Protection mécanique antichute si nécessaire
Calculer les moments de roulis, de tangage et de lacet
Un moment est produit lorsqu'une force agit avec un décalage par rapport au point de référence du chariot :
M = F × e
La distanceedoit être mesuré perpendiculairement à la direction de la force. Le calcul doit distinguer les trois directions principales des moments.
| Moment | Cause typique | Effet possible |
|---|---|---|
| Moment de roulement | Charge utile montée sur un côté du chariot | Chargement inégal entre les rails de guidage |
| Moment de pitch | Centre de gravité de la charge utile positionné au-dessus ou en avant du chariot | Déséquilibre de charge avant-arrière et déflexion du chariot |
| Moment de Yaw | Force de processus latérale ou décalage le long du plan de déplacement | Chargement latéral et force inégale du bloc de guidage |
Calculez les moments pour les forces de gravité et dynamiques. Une charge montée en hauteur peut créer un petit moment statique à l'arrêt, mais un moment beaucoup plus important lors d'une accélération rapide.
Par exemple:
M_dynamique = F_inertie × e_hauteur
M_gravité = mg × e_latéral
M_process = F_process × e_process
Ne présumez pas que le fait de réussir chaque moment nominal individuel prouve automatiquement que la charge combinée est acceptable. Utilisez l'équation de charge combinée ou la méthode de charge équivalente spécifiée par le fabricant du module ou du guide. Différents agencements de guides peuvent utiliser différentes équations d'interaction.
Convertir la poussée linéaire en couple d'entraînement
Une fois la poussée linéaire requise calculée, elle doit être convertie via la transmission réelle. L'efficacité de la transmission, le rapport de réduction, le rayon de la poulie et le pas de vis affectent le couple moteur requis.
Module linéaire à vis à billes
Pour une vis à billes :
T_vis = Fp / (2πη)
Oùpest le pas de vis en mètres par tour. When the lead is provided in millimeters per revolution, convert it to meters before calculating torque in N·m.
Une avance plus grande augmente la course linéaire par tour mais augmente également le couple requis pour la même poussée linéaire.
Module linéaire de courroie de distribution
Pour un entraînement par courroie de distribution :
T_poulie = Fr/h
Oùrest le rayon primitif de la poulie motrice. La tension de la courroie, l'engagement des dents de la poulie, la résistance des dents de la courroie et la charge des roulements de l'arbre doivent également être vérifiés.
Module linéaire à crémaillère et pignon
Pour un entraînement à crémaillère et pignon :
T_pignon = Fr/h
Oùrest le rayon primitif du pignon. The calculation must also consider gearbox ratio, gear-tooth load, backlash, lubrication and the required acceleration torque.
Si une boîte de vitesses est utilisée, convertissez le couple et la vitesse via le rapport de boîte de vitesses tout en incluant l'efficacité de la boîte de vitesses. Le couple moteur de pointe, le couple moteur continu et la courbe vitesse-couple du moteur doivent tous être vérifiés.
Vérifiez la charge statique, la charge dynamique et la durée de vie
Vérification de la charge statique
La force et le moment statiques maximaux doivent être comparés à la charge statique de base et au moment statique de base applicables. Le calcul doit inclure les chocs prévisibles, l'arrêt d'urgence, la manipulation de l'installation et les conditions de surcharge temporaire.
Un facteur de sécurité statique peut être exprimé comme suit :
f_statique = C0 / P_max
OùC0est la charge statique de base applicable etP_maxest la charge statique équivalente maximale. Le facteur minimum requis doit être sélectionné en fonction de la méthode d'évaluation du fabricant, du niveau de choc, des conséquences pour la sécurité et de l'évaluation des risques de la machine.
Vérification dynamique de la charge et de la durée de vie
La charge dynamique équivalente doit représenter des conditions de fonctionnement répétées plutôt que uniquement la charge la plus élevée. Le spectre de charge peut inclure l'accélération, le déplacement à vitesse constante, le fonctionnement du processus, le mouvement de retour et le temps d'inactivité.
Pour de nombreux systèmes de guidage à recirculation de billes, la durée de vie nominale est liée au rapport entre la charge dynamique de base et la charge dynamique équivalente. Cependant, la distance de déplacement de référence, les facteurs de correction et l'équation exacte peuvent varier d'un fabricant à l'autre.
Utilisez le catalogue de produits spécifique pour confirmer :
- Charge dynamique de base
- Méthode de calcul de charge équivalente
- Équation de vie et distance de déplacement de référence
- Facteurs de direction de charge
- Facteurs de dureté, de température et de fiabilité
- Méthode de conversion moment-charge
Ne combinez pas une capacité de charge d'un fabricant avec une équation de durée de vie ou un facteur de correction d'un autre.
Appliquer les facteurs de sécurité et la marge technique
Un facteur de sécurité couvre l'incertitude, mais il ne peut pas corriger un modèle de force incomplet. Avant d'appliquer une marge, assurez-vous que le calcul inclut déjà la masse mobile réelle, l'accélération, la gravité, la friction, la force de processus, le décalage de charge et l'efficacité de la transmission.
Une marge supplémentaire peut être exigée pour :
- Choc ou vibration
- Inversion de direction rapide
- Frottement incertain
- Détérioration de la lubrification à long terme
- Désalignement de l'installation
- Température élevée ou contamination
- Structures de montage flexibles
- La charge utile future augmente
- Mouvement vertical critique pour la sécurité
Il n'existe pas de facteur de sécurité unique adapté à chaque module linéaire. La marge requise doit suivre la base de classification des composants, l'environnement d'exploitation, le cycle de service et le niveau de risque de la machine.
Exemple de calcul de charge de module linéaire travaillé
L'exemple suivant illustre la méthode de calcul. Les valeurs sont hypothétiques et sont fournies uniquement à titre d’illustration technique. Ils ne représentent pas un modèle de produit QRXQ spécifique ou une application client.
Conditions de fonctionnement
| Paramètre | Valeur |
|---|---|
| Orientation de montage | Horizontal |
| Masse totale en mouvement | 25kg |
| Accélération maximale | 2,5 m/s² |
| Coefficient de frottement équivalent | 0.01 |
| Glissement du câble | 20N |
| Force de processus externe | 35N |
| Fil de vis à billes | 20 mm/tour |
| Efficacité de transmission estimée | 0.90 |
| Décalage latéral du centre de gravité | 80 millimètres |
| Hauteur du centre de gravité | 120 millimètres |
| Compensation de la force du processus | 150 millimètres |
Étape 1 : Calculer la force d'inertie
F_inertie = ma
F_inertie = 25 × 2,5 = 62,5 N
Étape 2 : Estimer la force de friction
F_friction = μmg
F_friction = 0,01 × 25 × 9,81 = 2,45 N
Étape 3 : Calculer la poussée horizontale requise
F_horizontal = F_inertie + F_friction + F_câble + F_process
F_horizontal = 62,5 + 2,45 + 20 + 35 = 119,95 N
La poussée de fonctionnement calculée est donc d'environ120 Navant qu'une marge de conception supplémentaire ne soit appliquée.
Étape 4 : Calculer le couple de la vis à billes
Convertissez le fil de 20 mm en mètres :
p = 20 mm/tr = 0,020 m/tr
T_vis = Fp / (2πη)
T_vis = 119,95 × 0,020 / (2 × 3,1416 × 0,90)
T_vis = 0,424 N·m
Le couple de vis calculé est d'environ0,42 N·m. Ce résultat n'inclut pas encore l'inertie de rotation, les pertes d'accouplement, la traînée des roulements, la réserve du moteur ou une marge de sécurité technique sélectionnée.
Étape 5 : Calculer la force de guidage statique
F_poids = mg
F_poids = 25 × 9,81 = 245,25 N
Le guide doit prendre en charge au moins245,25Ndu poids vertical, en plus de toute force verticale externe et des effets de moment.
Étape 6 : Calculer le moment de roulis à partir du décalage latéral
M_roll = F_weight × e_latéral
M_roll = 245,25 × 0,080 = 19,62 N·m
Étape 7 : Calculer le moment de tangage à partir de l'accélération
M_pas,inertie = F_inertie × e_hauteur
M_pas,inertie = 62,5 × 0,120 = 7,50 N·m
Étape 8 : ajouter le moment de force de processus
M_pitch,process = F_process × e_process
M_pas, processus = 35 × 0,150 = 5,25 N·m
Lorsque les deux moments agissent dans le même sens :
M_pas, total = 7,50 + 5,25 = 12,75 N·m
Étape 9 : Effectuez la vérification de la sélection
L'exemple de calcul produit les exigences préliminaires suivantes :
| Exigence calculée | Résultat | Vérification du catalogue requise |
|---|---|---|
| Poussée de fonctionnement horizontale | Environ 120 N | Poussée maximale et continue |
| Couple de vis à billes | Environ 0,42 N·m | Couple moteur, couple de vis et valeur nominale de l'accouplement |
| Charge de guidage vertical | 245,25N | Charge de guidage statique et dynamique |
| Moment de roulement | 19,62 N·m | Moment de roulis admissible |
| Moment de tangage total | 12,75 N·m | Moment de tangage dynamique admissible |
Un module ne doit pas être homologué uniquement parce que sa charge utile nominale dépasse 25 kg. Le modèle sélectionné doit satisfaire à la poussée, au couple, à la charge statique, à la charge dynamique, au moment combiné et à la durée de vie cible requis dans les mêmes conditions de fonctionnement.
Erreurs courantes de calcul de la charge des modules linéaires
- Comparaison directe de la masse de la charge utile avec la charge nominale du catalogue sans calculer la force ni le moment.
- Hors montage, outillage, plaque d'adaptation, porte-câble ou axe secondaire mobile de la masse totale.
- Utiliser le poids de la charge utile comme force motrice horizontale.
- Ignorer l'accélération et vérifier uniquement les déplacements à vitesse constante.
- Utilisation de la même équation de force pour le montage horizontal et vertical.
- Ignorer le centre de gravité de la charge car la charge utile totale est inférieure à la limite nominale.
- Vérification du couple moteur sans vérifier la capacité du moment de guidage.
- Vérification du couple maximal sans vérifier le couple continu et le chauffage du moteur.
- Utiliser une valeur de charge statique comme s'il s'agissait d'une valeur de durée de vie dynamique.
- Mélanger millimètres et mètres dans les calculs de couple ou de moment.
- Appliquer un facteur de sécurité avant que toutes les forces réelles aient été incluses.
- Utiliser des valeurs de catalogue supposées sans identifier le modèle de produit et la base de notation.
Informations requises pour la sélection du module linéaire
Pour effectuer un calcul pratique de la charge utile d'un module linéaire, préparez les informations de projet suivantes :
- Masse totale en mouvement
- Dimensions de la charge utile et position du centre de gravité
- Orientation de montage horizontale, verticale ou inclinée
- Course et longueur d'installation disponible
- vitesse maximale
- Accélération et décélération
- Cycle de mouvement et heures de fonctionnement
- Forces de processus externes
- Précision et répétabilité de positionnement requises
- Conditions environnementales
- Durée de vie requise
- Exigences relatives au moteur, à la boîte de vitesses et au contrôleur
- Exigences de sécurité en matière d'arrêt d'urgence et de mise hors tension
À retenir en ingénierie
Un fiablecalcul de la charge du module linéairedoit relier la condition de fonctionnement réelle aux limites distinctes du guide, de l'entraînement, du moteur, des roulements et de la structure. La masse de la charge utile ne peut à elle seule décrire la poussée requise, le moment admissible ou la durée de vie prévue.
Commencez par définir la masse totale en mouvement, l'orientation de montage, l'accélération, la friction, la force de processus et le décalage de charge. Calculez la poussée horizontale ou verticale, déterminez les moments de roulis, de tangage et de lacet, convertissez la poussée en couple de transmission, puis comparez chaque résultat avec les valeurs nominales de pointe, continues, statiques, dynamiques et de durée de vie pertinentes.
La sélection finale doit rester traçable : enregistrer les valeurs d'entrée, les unités, les hypothèses, les formules, les évaluations du catalogue, les marges appliquées et la méthode d'acceptation. Cela rend le résultat plus facile à examiner lors de la conception de la machine, de sa mise en service, de sa maintenance et des futures modifications de la charge utile.
