 Français

Les systèmes d'automatisation à portique sont largement utilisés pour la manutention des matériaux, les opérations de prélèvement et de placement, le chargement des machines, l'assemblage, l'inspection, la distribution et le traitement grand format. Ces systèmes combinent normalement deux axes de mouvement linéaire ou plus pour déplacer un effecteur final sur une zone de travail définie.
UNmodule linéaire de courroie de distributionest particulièrement adapté aux systèmes de portique qui nécessitent de longs déplacements, une vitesse de fonctionnement élevée et des mouvements alternatifs fréquents. Sa structure de transmission légère permet au chariot mobile de se déplacer rapidement sans les limitations de vitesse critique généralement associées aux vis à billes longues.
Cependant, un système de portique à courroie de distribution fiable nécessite plus que la sélection de composants individuels.modules linéaires. Les ingénieurs doivent évaluer la structure du portique, la synchronisation sur deux axes, la charge des traverses, la répétabilité du positionnement, le routage des câbles et l'intégration des effecteurs terminaux en tant que système de mouvement complet.
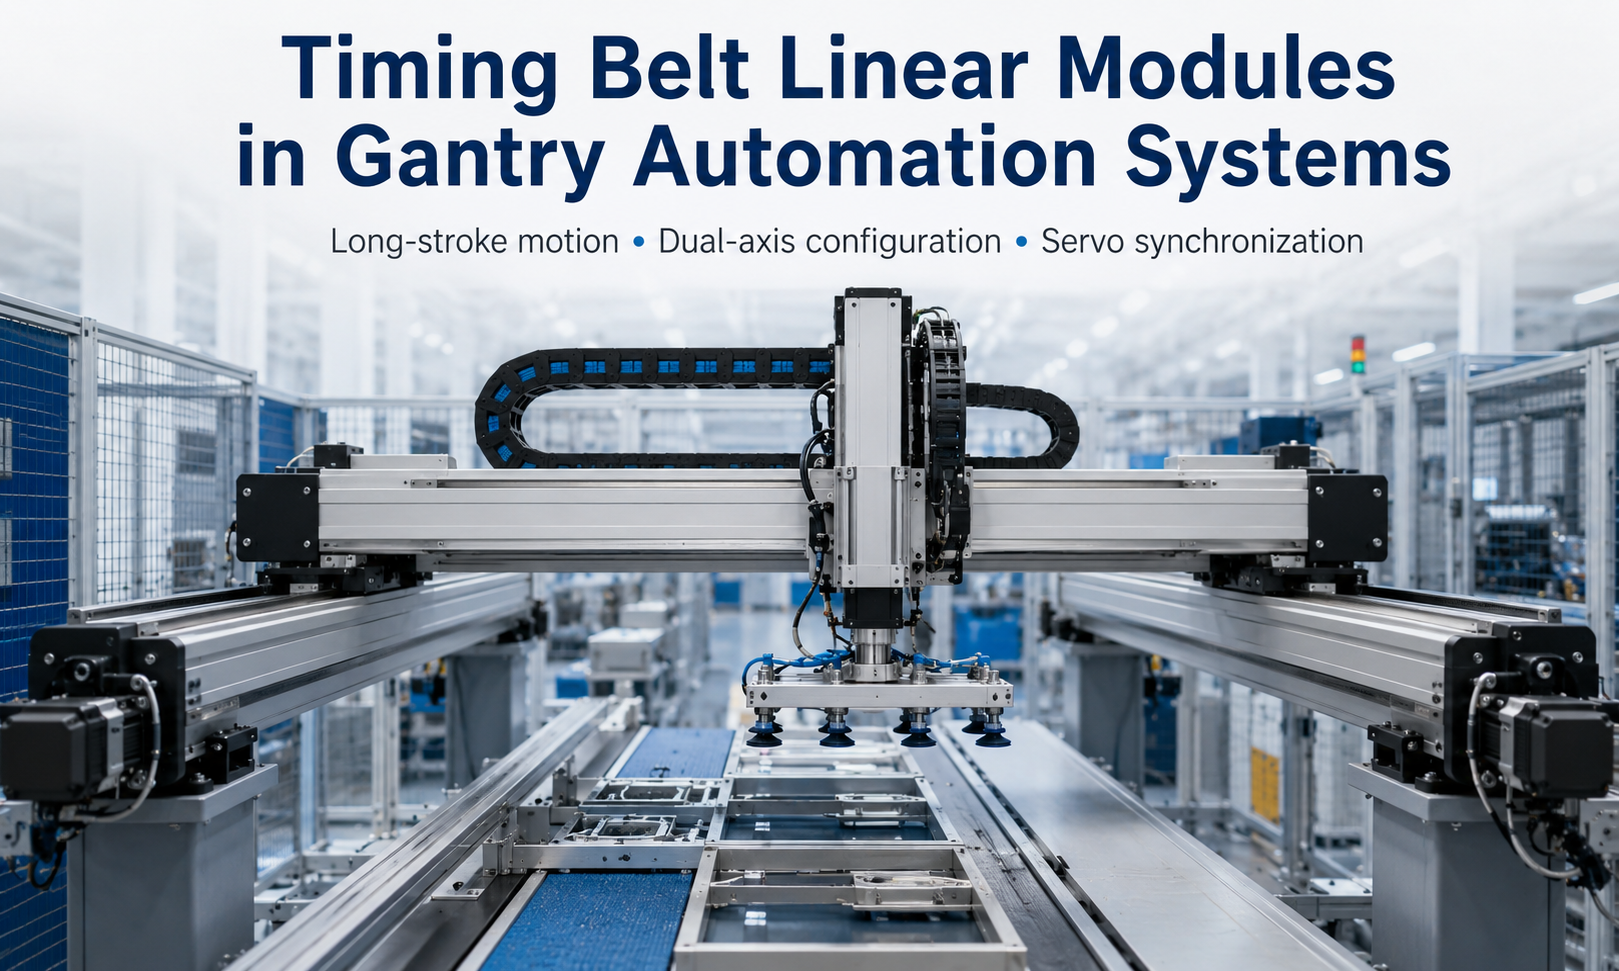
Qu'est-ce qu'un système de portique à courroie de distribution ?
Un système de portique à courroie de distribution est une plate-forme d'automatisation multi-axes dans laquelle un ou plusieurs axes sont entraînés par des courroies crantées et des poulies. La courroie de distribution transfère le couple du moteur au chariot en mouvement, tandis que les guides linéaires soutiennent la charge utile et maintiennent la direction du mouvement.
Une configuration de portique typique comprend :
- Deux axes horizontaux parallèles formant la direction principale de déplacement
- Une traverse montée entre les axes parallèles
- Un axe transversal installé sur la traverse
- Un axe vertical en option pour le levage et la descente
- Servomoteurs, accouplements, capteurs et contrôleurs de mouvement
- Une pince, un outil à vide, une tête de distribution ou un autre effecteur final
En fonction du nombre et de l'orientation des axes, le système peut être configuré comme une plate-forme XY, un cantilever XZ, un robot portique XYZ ou un système cartésien à double entraînement synchronisé.
Pourquoi les modules linéaires à courroie de distribution sont utilisés dans l'automatisation des portiques
Les modules linéaires à courroie crantée offrent plusieurs caractéristiques qui les rendent adaptés à l'automatisation des portiques.
Mouvement à longue course
La transmission par courroie de distribution est bien adaptée aux applications nécessitant de longs déplacements. Contrairement à une vis à billes rotative, une courroie de distribution ne rencontre pas de problèmes de fouettage de vis à mesure que la course et la vitesse de rotation augmentent. Cela le rend pratique pour les longues lignes de production, les grandes enveloppes de travail et les systèmes de transfert.
La course admissible dépend toujours du profil du module, de la tension de la courroie, de la disposition des guides, de la méthode d'installation et de la précision requise. Les modules longs doivent être correctement soutenus pour éviter la déformation du profil et les vibrations.
Mouvement alternatif à grande vitesse
Les composants mobiles d'un module entraîné par courroie sont relativement légers. Une masse mobile plus faible permet à l'axe d'accélérer et de décélérer rapidement, ce qui peut réduire le temps de transfert entre les postes de travail.
Cette caractéristique est précieuse dans des applications telles que le tri, l'emballage, la palettisation et l'automatisation du prélèvement et du placement, où le portique se déplace de manière répétée entre des positions fixes.
Intégration multi-axes flexible
Les modules de courroie de distribution peuvent être combinés dans différentes configurations cartésiennes. Leurs profilés en aluminium offrent des surfaces de montage pratiques pour les traverses, les moteurs, les capteurs, les porte-câbles et les supports auxiliaires.
Les interfaces standardisées facilitent également l'extension d'un module à axe unique en un système d'automatisation XY, XZ ou XYZ.
Équilibre approprié entre vitesse et répétabilité
Un portique à courroie de distribution correctement conçu peut fournir un positionnement répété et stable pour de nombreuses tâches de manutention et de traitement industriels. La répétabilité réelle dépend de la rigidité de la courroie, de la précharge, de l'engagement des poulies, de la précision du guidage, de la rigidité structurelle, du réglage du servo et des conditions de charge.
Pour les applications nécessitant une précision de positionnement absolue extrêmement élevée, les ingénieurs doivent également évaluer l'allongement de la courroie, la variation de température et les méthodes de mesure ou de compensation externes.
Structures de portique communes
Structure de portique à entraînement unique
Dans une structure à entraînement unique, un moteur entraîne la poutre mobile principale d'un côté ou via une transmission mécanique reliant les deux côtés. Cette configuration peut réduire le nombre de moteurs et simplifier le contrôle.
Il est généralement plus adapté aux portiques relativement étroits, aux charges modérées et aux structures présentant une rigidité en torsion suffisante. Lorsque la traverse est large ou fortement chargée, un entraînement d'un seul côté peut créer des forces inégales et augmenter le risque de craquage.
Structure de portique à double entraînement
Un portique à double entraînement utilise deux modules de courroie de distribution parallèles, avec un système d'entraînement installé de chaque côté de la traverse. Les deux axes se déplacent simultanément et soutiennent la poutre aux deux extrémités.
Cette configuration est couramment utilisée lorsque le portique possède :
- Une large autonomie de travail
- Une longue distance de déplacement primaire
- Une traverse lourde
- Un axe transversal monté au centre
- Une grande charge utile d’effecteur final
- Fortes accélérations ou changements de direction fréquents
Le principal défi technique consiste à maintenir la synchronisation entre les deux axes parallèles.
Système de portique XY
Un portique XY permet un mouvement dans deux directions horizontales. Les axes principaux parallèles déplacent la traverse, tandis que l'axe transversal déplace l'outil à travers la poutre.
Les systèmes XY sont couramment utilisés pour les opérations de distribution, d’inspection visuelle, de marquage laser, de traitement de surface et de placement planaire.
Système de portique XYZ
Un portique XYZ ajoute un axe vertical à la structure XY. L'axe vertical permet à l'effecteur final d'approcher, de soulever ou de placer la pièce.
Les systèmes XYZ sont largement utilisés pour le chargement et le déchargement, la palettisation, l'assemblage, l'emballage, le transfert d'entrepôt et l'entretien des machines.
Charge des traverses et conception structurelle
La traverse est l'un des éléments structurels les plus importants d'un système d'automatisation à portique. Il porte l'axe transversal, l'axe vertical, l'effecteur final, les câbles et parfois des équipements supplémentaires tels que des caméras ou des capteurs.
La charge mobile totale appliquée aux modules de courroie de distribution parallèle peut inclure :
- Poids de la traverse
- Poids du module linéaire transversal
- Poids sur l'axe vertical
- Poids du moteur et de la boîte de vitesses
- Poids de l'effecteur final
- Charge utile de la pièce
- Poids du porte-câble et du tuyau pneumatique
- Force dynamique générée lors de l'accélération et de la décélération
Les ingénieurs ne doivent pas évaluer la charge utile en utilisant uniquement le poids statique. L'accélération crée une force d'inertie supplémentaire, tandis qu'une charge décalée crée des moments de tangage, de lacet et de roulement sur les chariots et les guides.
La force d’accélération approximative peut être exprimée comme suit :
F = m × une
oùFest la force d'accélération,mest la masse en mouvement etunest l'accélération.
Les modules de courroie de distribution sélectionnés doivent avoir une capacité de charge, une force d'entraînement et une capacité de moment admissible suffisantes. Un facteur de sécurité approprié doit également être appliqué pour les impacts inattendus, les variations de charge et le fonctionnement à long terme.
Déflexion de la traverse
Une longue traverse peut se plier sous son propre poids et celui des axes montés. Une déviation excessive peut réduire la cohérence du positionnement, modifier la hauteur de l'outil et augmenter les vibrations.
La rigidité des traverses peut être améliorée par :
- Augmentation de la taille de la section de la poutre
- Utiliser une structure renforcée en aluminium ou en acier
- Réduire la portée non prise en charge
- Abaissement de la masse des axes transversal et vertical
- Positionner les composants lourds plus près des points d'appui
- Limiter l’accélération lorsque la rigidité structurelle est insuffisante
Synchronisation des servos dans les portiques à deux axes
Lorsque deux modules de courroie de distribution entraînent la même traverse, leurs positions doivent rester synchronisées. Si un côté s’éloigne plus que l’autre, la traverse peut devenir inclinée. Cette condition est communément appelée rayonnage à portique.
Le soutirage peut augmenter la friction du guidage, créer un bruit anormal, surcharger les chariots et réduire la répétabilité du positionnement. Un désalignement important peut endommager les guides, les courroies ou la structure de montage.
Synchronisation électronique
Dans un système synchronisé électroniquement, chaque axe parallèle possède son propre servomoteur et son propre codeur. Lecontrôleur de mouvementenvoie des commandes coordonnées aux deux axes et surveille leur différence de position.
Le contrôleur peut utiliser un contrôle maître-esclave, un contrôle à portique ou une compensation à couplage croisé pour maintenir l'alignement. La stratégie de contrôle doit inclure une limite de différence de position admissible et une réponse aux défauts si les deux axes se désynchronisent.
Synchronisation mécanique
La synchronisation mécanique relie les deux côtés via un arbre, une courroie ou une boîte de vitesses. Un moteur entraîne le mécanisme connecté afin que les deux côtés bougent ensemble.
Cette méthode peut simplifier le contrôle électronique, mais les composants de connexion doivent être soigneusement alignés. Les arbres de liaison longs peuvent introduire une déformation en torsion, une complexité d'installation et une inertie supplémentaire.
Prise d'origine et équarrissage du portique
Un portique à double entraînement nécessite normalement une procédure de quadrature lors de la prise d'origine. Chaque côté peut utiliser un capteur d'origine indépendant ou une position de référence. Le contrôleur déplace les axes jusqu'à ce que les deux côtés établissent leurs points de référence et que la traverse soit alignée avec le châssis de la machine.
Après la prise d'origine, le contrôleur maintient la relation de position définie entre les deux axes. Des capteurs domestiques, des interrupteurs de fin de course et des butées mécaniques doivent être installés afin que le système puisse récupérer en toute sécurité après une panne de courant ou une maintenance.
Répétabilité du positionnement
La répétabilité du positionnement décrit la capacité du portique à revenir à la même position commandée dans les mêmes conditions de fonctionnement. Il s'agit d'un paramètre important pour les applications de prélèvement et de placement, d'assemblage, de distribution et d'inspection.
Les facteurs qui influencent la répétabilité du portique comprennent :
- Rigidité et précharge de la courroie de distribution
- Précision de fabrication et d’installation des poulies
- Engagement des dents de la courroie sur la poulie
- Précision du guidage linéaire
- Rigidité de la traverse
- Résolution du servomoteur et réglage du contrôle
- Variation de charge
- Paramètres d'accélération et de décélération
- Changements de température
- Précision de la synchronisation du portique
L'augmentation de la tension de la courroie n'améliore pas toujours les performances. Une tension excessive peut augmenter la charge sur les roulements, la friction et l'usure des composants. La tension de la courroie doit suivre la plage recommandée par le fabricant du module.
Gestion des câbles pour Gantry Motion
Un système de portique contient généralement des câbles d'alimentation, des câbles d'encodeur, des fils de capteur, des tuyaux pneumatiques, des tubes à vide et des lignes de communication. Ces composants doivent bouger de manière répétée sans être étirés, tordus ou coincés.
Les porte-câbles sont généralement installés le long des axes principal, transversal et vertical. Leur taille et leur rayon de courbure doivent correspondre aux câbles et tuyaux qu'ils contiennent.
Une bonne gestion des câbles doit fournir :
- Rayon de courbure suffisant
- Séparation entre les câbles d'alimentation et de signal si nécessaire
- Un soulagement de traction approprié aux deux extrémités
- Assez d'espace interne sans remplissage excessif
- Aucune interférence avec le châssis ou le chariot en mouvement
- Longueur de câble adaptée à la course sur tout l'axe
- Protection contre l'huile, la poussière, les copeaux ou les produits chimiques
Le poids et la force de traînée du porte-câble doivent être inclus dans le calcul de la charge. Sur les axes à grande vitesse, un support de câble surdimensionné ou mal supporté peut créer des vibrations et une résistance supplémentaire.
Intégration des effecteurs finaux
L'effecteur final détermine la manière dont le portique interagit avec le produit ou le processus. Les effecteurs finaux courants comprennent :
- Pinces pneumatiques
- Pinces électriques
- Outils d'aspiration sous vide
- Vannes de distribution
- Têtes de soudage
- Caméras d'inspection
- Têtes de traitement laser
- Unités de vissage
- Outils de coupe ou de marquage
Lors de l'intégration d'un effecteur final, les ingénieurs doivent prendre en compte son poids, son centre de gravité, sa force de travail, ses connexions pneumatiques et électriques, son interface de montage et son orientation requise.
Un effecteur final monté loin du chariot crée un moment de charge plus important. Cela peut nécessiter un chariot plus large, des blocs de guidage doubles, un axe vertical renforcé ou un agencement de montage différent.
Le cycle de l’effecteur final doit également être coordonné avec le mouvement de l’axe. Par exemple, une pince à vide peut nécessiter une confirmation de la pression du vide avant le levage, tandis qu'une tête de distribution peut nécessiter une période de stabilisation stable avant l'application du matériau.
Applications typiques
Automatisation du prélèvement et du placement
Un robot cartésien à courroie crantée peut déplacer rapidement les produits entre les convoyeurs, les plateaux et les stations de traitement. Les longs déplacements et les accélérations élevées contribuent à réduire les temps de non-traitement.
Chargement et déchargement de machines
Les systèmes de portique XYZ peuvent transférer des pièces vers des machines CNC, des équipements d'inspection ou des stations d'assemblage. L'axe vertical gère le levage, tandis que les axes horizontaux positionnent la pièce.
Conditionnement et tri
Les portiques à courroie crantée peuvent se coordonner avec les systèmes de convoyeurs pour trier, regrouper, empiler ou emballer les produits. La servocommande permet d'ajuster la trajectoire de mouvement pour différentes tailles de produits et recettes de production.
Dépose et collage
Les plates-formes XY ou XYZ peuvent déplacer les têtes de distribution le long de trajectoires programmées. Un mouvement stable, un positionnement reproductible et une rigidité structurelle appropriée sont importants pour maintenir la cohérence des cordons.
Inspection visuelle
Une caméra montée sur un portique peut inspecter de grandes pièces ou plusieurs emplacements. Le système peut combiner le contrôle de mouvement avec un logiciel d’éclairage, d’acquisition d’images et de mesure.
Palettisation et transfert d'entrepôt
Les axes de courroie de distribution à longue course peuvent couvrir plusieurs positions de palettes ou de stockage. Une pince ou un outil à vide peut manipuler des cartons, des plateaux, des composants et d'autres produits légers ou moyens.
Comment sélectionner un module de courroie de distribution pour un système à portique
La sélection doit être basée sur la conception complète du portique plutôt que sur la charge nominale d'un seul axe.
| Facteur de sélection | Considération technique |
|---|---|
| Accident vasculaire cérébral | Zone de travail requise, surcourse, position du capteur et espace de maintenance |
| Charge mobile | Traverse, autres axes, effecteur final, câbles et pièce à usiner |
| Vitesse | Temps de transfert requis et cycle de production |
| Accélération | Force dynamique, couple moteur, charge sur courroie et vibrations structurelles |
| Répétabilité | Tolérance du processus, rigidité de la courroie, précision du guidage et réglage du servo |
| Charge de moment | Charge utile décalée, extension de l'effecteur terminal et disposition des traverses |
| Configuration du variateur | Entraînement simple, synchronisation mécanique ou double servomoteur |
| Environnement | Poussière, huile, humidité, exigences et température des salles blanches |
| orientation d'installation | Installation horizontale, verticale, latérale ou inversée |
| Cycle de service | Heures de fonctionnement, fréquence des cycles et durée de vie prévue |
Le dimensionnement du moteur doit tenir compte de la masse totale en mouvement, de la force d'accélération, de la friction, de l'efficacité de la transmission et de la marge de sécurité requise. Pour les axes verticaux, la conception doit également tenir compte de la gravité, des freins de maintien et de la protection contre une descente incontrôlée.
Considérations relatives à l'installation et à la mise en service
Le cadre de montage doit être plat, rigide et correctement aligné. Les modules parallèles doivent être installés en utilisant une référence cohérente afin que leurs rails de guidage restent parallèles sur toute la course.
Lors de la mise en service, les ingénieurs doivent vérifier :
- Planéité et parallélisme de montage des modules
- Carré de la traverse
- Tension de la courroie
- Fixation poulie et accouplement
- Fonctionnement des capteurs et des fins de course
- Mouvement du porte-câble
- Direction et retour d'asservissement
- Synchronisation sur deux axes
- Comportement d'arrêt d'urgence
- Répétabilité du positionnement sous charge réelle
Les premiers tests doivent commencer à vitesse et accélération réduites. Les paramètres de mouvement peuvent ensuite être augmentés progressivement tout en surveillant les vibrations, la charge du moteur, l'erreur de suivi et le bruit mécanique.
Maintenance des systèmes de portiques à courroie de distribution
La maintenance préventive permet de maintenir la stabilité du positionnement et de réduire les temps d'arrêt imprévus. Les tâches de maintenance typiques comprennent :
- Inspection des courroies de distribution pour déceler usure, fissures et dents endommagées
- Vérification de la tension et du suivi de la courroie
- Inspection des fixations de poulie et d’accouplement
- Lubrification des guides linéaires selon le programme de maintenance
- Vérification des chaînes porte-câbles et des câbles flexibles
- Nettoyage de la poussière et des débris des modules
- Vérification des capteurs domestiques et des interrupteurs de fin de course
- Vérification de l'équerrage et de la synchronisation du portique
- Surveillance des vibrations, du bruit ou du courant moteur anormaux
Tout changement dans la répétabilité, le bruit de la courroie ou l'alignement des traverses doit être étudié rapidement. Continuer à utiliser un portique à deux axes mal aligné peut accélérer l’usure de plusieurs composants.
Conclusion
Les modules linéaires à courroie dentée offrent une solution de mouvement pratique pour les systèmes d'automatisation à portique qui nécessitent une intégration multi-axes longue course, haute vitesse et flexible. Ils peuvent être configurés comme plates-formes XY, XYZrobots cartésiensou des portiques synchronisés à double entraînement pour les applications de manutention, d'emballage, d'inspection, de distribution et d'entretien des machines.
Un fonctionnement fiable dépend d’une ingénierie correcte au niveau du système. Le concepteur doit évaluer la masse mobile complète, la rigidité de la traverse, les moments de charge, la synchronisation des servos, la répétabilité du positionnement, la gestion des câbles et les exigences relatives aux effecteurs terminaux.
Lorsque les modules, le châssis, les moteurs et le système de contrôle sont sélectionnés comme une solution intégrée, un portique à courroie de distribution peut fournir un mouvement rapide et reproductible sur une vaste zone de travail tout en restant adaptable à différents processus d'automatisation.
