 Русский

Портальные системы автоматизации широко используются для погрузочно-разгрузочных работ, операций по сбору и размещению, загрузки машин, сборки, проверки, дозирования и крупноформатной обработки. Эти системы обычно объединяют две или более оси линейного движения для перемещения концевого эффектора по определенной рабочей зоне.
Линейный модуль с зубчатым ремнем особенно подходит для портальных систем, требующих большого перемещения, высокой рабочей скорости и частых возвратно-поступательных движений. Его легкая конструкция трансмиссии позволяет движущейся каретке двигаться быстро без ограничений критической скорости, обычно связанных с длинными ШВП.
Однако надежная портальная система ремня ГРМ требует большего, чем просто выбор отдельныхлинейные модули. Инженеры должны оценить конструкцию портала, двухосную синхронизацию, нагрузку на поперечную балку, повторяемость позиционирования, прокладку кабеля и интеграцию концевого исполнительного органа как целостную систему движения.
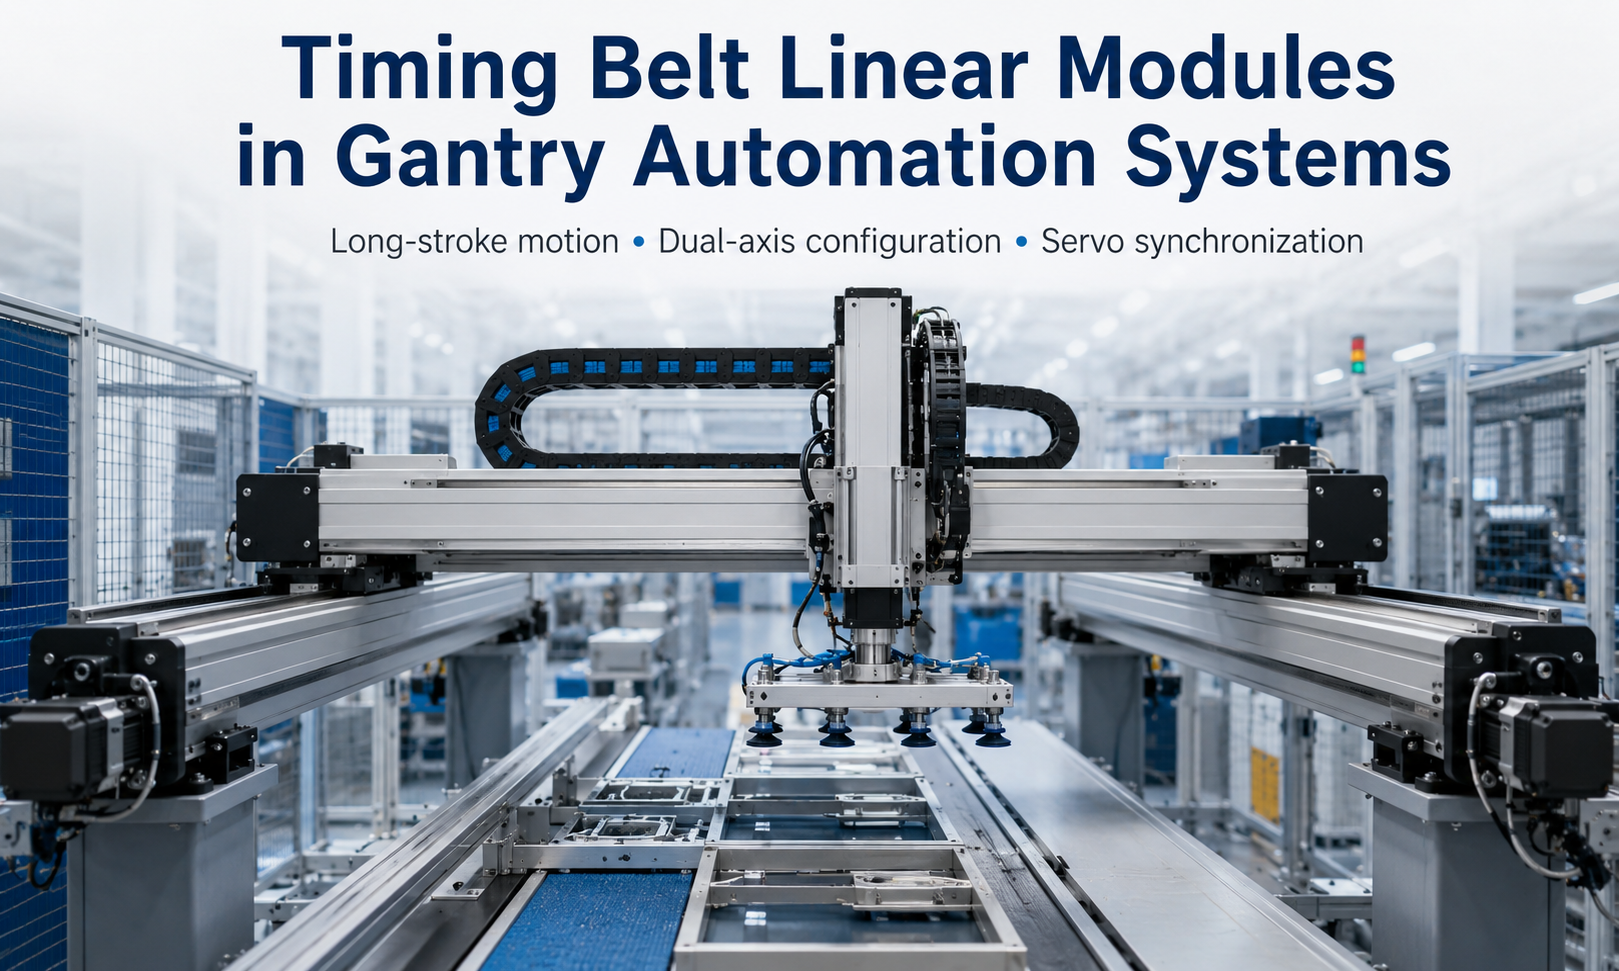
Что такое портальная система ремня ГРМ?
Портальная система с ремнем ГРМ представляет собой многоосную платформу автоматизации, в которой одна или несколько осей приводятся в движение зубчатыми ремнями и шкивами. Ремень ГРМ передает крутящий момент двигателя на движущуюся каретку, а линейные направляющие поддерживают полезную нагрузку и поддерживают направление движения.
Типичная портальная конфигурация включает в себя:
- Две параллельные горизонтальные оси, образующие основное направление движения.
- Перекладина, установленная между параллельными осями.
- Одна поперечная ось установлена на перекладине
- Дополнительная вертикальная ось для подъема и опускания.
- Серводвигатели, муфты, датчики и контроллеры движения
- Захват, вакуумный инструмент, дозирующая головка или другой концевой эффектор.
В зависимости от количества и ориентации осей система может быть сконфигурирована как платформа XY, консоль XZ, портальный робот XYZ или синхронизированная декартова система с двумя приводами.
Почему линейные модули ремня ГРМ используются в портальной автоматизации
Линейные модули с зубчатым ремнем обладают рядом характеристик, которые делают их пригодными для портальной автоматизации.
Длинноходное движение
Ременная передача ГРМ хорошо подходит для применений, требующих длительных поездок. В отличие от вращающегося ШВП, ремень ГРМ не испытывает проблем с биением винта по мере увеличения хода и скорости вращения. Это делает его практичным для длинных производственных линий, больших рабочих конвертов и систем транспортировки.
Допустимый ход еще зависит от профиля модуля, натяжения ремня, расположения направляющих, способа установки и требуемой точности. Длинные модули необходимо правильно поддерживать, чтобы предотвратить прогиб профиля и вибрацию.
Высокоскоростное возвратно-поступательное движение
Подвижные компоненты модуля с ременным приводом относительно легкие. Меньшая движущаяся масса помогает оси быстро ускоряться и замедляться, что может сократить время перемещения между рабочими станциями.
Эта характеристика ценна в таких приложениях, как сортировка, упаковка, укладка на поддоны и автоматизация захвата и размещения, где портал постоянно перемещается между фиксированными положениями.
Гибкая многоосная интеграция
Модули ремня ГРМмогут быть объединены в различные декартовы конфигурации. Их алюминиевые профили обеспечивают удобные монтажные поверхности для поперечин, двигателей, датчиков, кабельных держателей и вспомогательных кронштейнов.
Стандартизированные интерфейсы также упрощают расширение одноосного модуля в систему автоматизации XY, XZ или XYZ.
Подходящий баланс между скоростью и повторяемостью
Правильно спроектированный портал ремня ГРМ может обеспечить стабильное повторяющееся позиционирование для многих задач промышленной погрузки и обработки. Фактическая повторяемость зависит от жесткости ремня, предварительного натяга, зацепления шкива, точности направляющих, жесткости конструкции, настройки сервопривода и условий нагрузки.
В приложениях, требующих чрезвычайно высокой абсолютной точности позиционирования, инженеры должны также оценить удлинение ремня, изменение температуры и методы внешнего измерения или компенсации.
Общие портальные конструкции
Портальная конструкция с одним приводом
В одноприводной конструкции один двигатель приводит в движение основную подвижную балку с одной стороны или через механическую передачу, соединяющую обе стороны. Такая конфигурация позволяет уменьшить количество двигателей и упростить управление.
Как правило, он больше подходит для относительно узких порталов, умеренных нагрузок и конструкций с достаточной жесткостью на кручение. Если перекладина широкая или сильно нагружена, односторонний привод может создавать неравномерные силы и увеличивать риск скатывания.
Портальная конструкция с двумя приводами
В портале с двойным приводом используются два параллельных модуля зубчатого ремня, причем по одной приводной системе установлено на каждой стороне перекладины. Две оси движутся одновременно и поддерживают балку с обоих концов.
Эта конфигурация обычно используется, когда портал имеет:
- Широкий рабочий диапазон
- Большое основное расстояние перемещения
- Тяжелая перекладина
- Центрально установленная поперечная ось
- Большая полезная нагрузка рабочего органа
- Высокое ускорение или частая смена направления
Основная инженерная задача — поддержание синхронизации между двумя параллельными осями.
XY-портальная система
Портал XY обеспечивает движение в двух горизонтальных направлениях. Параллельные главные оси перемещают поперечину, а поперечная ось перемещает инструмент поперек балки.
Системы XY обычно используются для дозирования, визуального контроля, лазерной маркировки, обработки поверхности и плоских операций захвата и размещения.
Портальная система XYZ
Портал XYZ добавляет вертикальную ось к структуре XY. Вертикальная ось позволяет концевому эффектору приближаться, поднимать или устанавливать заготовку.
Системы XYZ широко используются для погрузки и разгрузки, паллетирования, сборки, упаковки, складского перемещения и обслуживания машин.
Нагрузка на перекладину и расчет конструкции
Траверса является одним из важнейших конструктивных компонентов портальной системы автоматизации. Он несет в себе поперечную ось, вертикальную ось, концевой эффектор, кабели и иногда дополнительное оборудование, такое как камеры или датчики.
Общая подвижная нагрузка, приложенная к параллельным модулям ремня ГРМ, может включать:
- Вес перекладины
- Вес поперечного линейного модуля
- Вес по вертикальной оси
- Вес двигателя и коробки передач
- Вес рабочего органа
- Полезная нагрузка заготовки
- Кабельный держатель и вес пневматического шланга
- Динамическая сила, возникающая во время ускорения и замедления.
Инженерам не следует оценивать полезную нагрузку, используя только статический вес. Ускорение создает дополнительную инерционную силу, а смещенная нагрузка создает моменты тангажа, рыскания и качения на каретках и направляющих.
Приблизительную силу ускорения можно выразить как:
F = м × а
гдеФ- сила ускорения,мдвижущаяся масса иаэто ускорение.
Выбранные модули ремня ГРМ должны иметь достаточную грузоподъемность, приводное усилие и допустимый момент. Также следует применять соответствующий коэффициент безопасности на случай непредвиденных ударов, изменений нагрузки и длительной эксплуатации.
Отклонение перекладины
Длинная перекладина может прогнуться под собственным весом и весом установленных осей. Чрезмерное отклонение может ухудшить стабильность позиционирования, изменить высоту инструмента и увеличить вибрацию.
Жесткость поперечной балки можно повысить за счет:
- Увеличение размера сечения балки
- Использование усиленной алюминиевой или стальной конструкции.
- Уменьшение неопорного пролета
- Уменьшение массы поперечной и вертикальной осей
- Размещение тяжелых компонентов ближе к точкам опоры
- Ограничение ускорения при недостаточной жесткости конструкции
Синхронизация сервоприводов в двухосных порталах
Когда два модуля ремня ГРМ приводят в движение одну и ту же поперечину, их положения должны оставаться синхронизированными. Если одна сторона сдвинется дальше другой, перекладина может перекоситься. Это состояние обычно называют портальной стойкой.
Перестановка может увеличить трение направляющих, создать ненормальный шум, перегрузить каретки и снизить повторяемость позиционирования. Сильное смещение может привести к повреждению направляющих, ремней или монтажной конструкции.
Электронная синхронизация
В системе с электронной синхронизацией каждая параллельная ось имеет собственный серводвигатель и энкодер.контроллер движенияотправляет согласованные команды обеим осям и контролирует разницу их положений.
Контроллер может использовать управление «главный-подчиненный», портальное управление или перекрестную компенсацию для поддержания выравнивания. Стратегия управления должна включать допустимый предел разницы положений и реакцию на ошибку, если две оси выходят из синхронизации.
Механическая синхронизация
Механическая синхронизация соединяет обе стороны посредством вала, ремня или редуктора. Один двигатель приводит в движение подключенный механизм, так что обе стороны движутся вместе.
Этот метод позволяет упростить электронное управление, однако соединительные компоненты необходимо тщательно выровнять. Длинные соединительные валы могут привести к деформации кручения, сложности установки и дополнительной инерции.
Портальное возвращение в исходное положение и возведение в квадрат
Портальный портал с двойным приводом обычно требует процедуры выравнивания во время возврата в исходное положение. Каждая сторона может использовать независимый датчик исходного положения или исходного положения. Контроллер перемещает оси до тех пор, пока обе стороны не установят свои опорные точки и перекладина не будет совмещена с рамой машины.
После возврата в исходное положение контроллер поддерживает заданное позиционное соотношение между двумя осями. Домашние датчики, концевые выключатели и механические стопоры должны быть установлены так, чтобы система могла безопасно восстановиться после отключения питания или технического обслуживания.
Повторяемость позиционирования
Повторяемость позиционирования описывает способность портала возвращаться в то же заданное положение при тех же условиях эксплуатации. Это важный параметр для операций по сборке, дозированию и проверке.
Факторы, влияющие на повторяемость гентри, включают в себя:
- Жесткость и преднатяг ремня ГРМ
- Точность изготовления и установки шкива
- Зацепление зубьев ремня со шкивом
- Точность линейной направляющей
- Жесткость перекладины
- Разрешение серводвигателя и настройка управления
- Изменение нагрузки
- Настройки ускорения и замедления
- Изменения температуры
- Точность синхронизации гентри
Увеличение натяжения ремня не всегда улучшает производительность. Чрезмерное натяжение может увеличить нагрузку на подшипник, трение и износ компонентов. Натяжение ремня должно соответствовать диапазону, рекомендованному производителем модуля.
Прокладка кабелей для Gantry Motion
Портальная система обычно содержит силовые кабели, кабели энкодера, провода датчиков, пневматические шланги, вакуумные трубки и линии связи. Эти компоненты должны неоднократно перемещаться, не растягиваясь, не перекручиваясь и не застревая.
Кабельные носители обычно устанавливают вдоль главной, поперечной и вертикальной осей. Их размер и радиус изгиба должны соответствовать кабелям и шлангам внутри них.
Хорошая прокладка кабелей должна обеспечивать:
- Достаточный радиус изгиба
- Разделение силовых и сигнальных кабелей, где это необходимо.
- Надлежащая разгрузка от натяжения на обоих концах
- Достаточно внутреннего пространства без лишнего наполнения
- Отсутствие помех раме или движущейся каретке
- Подходящая длина кабеля для полного хода оси
- Защита от масла, пыли, стружки и химикатов.
Вес и сила сопротивления кабельного носителя должны быть включены в расчет нагрузки. На высокоскоростных осях слишком большой или плохо поддерживаемый кабельный носитель может создавать вибрацию и дополнительное сопротивление.
Интеграция конечного исполнительного механизма
Конечный эффектор определяет, как портал взаимодействует с продуктом или процессом. Общие конечные эффекторы включают:
- Пневматические захваты
- Электрические захваты
- Вакуумные всасывающие инструменты
- Раздаточные клапаны
- Сварочные головки
- Досмотровые камеры
- Лазерные обрабатывающие головки
- Отверточные агрегаты
- Инструменты для резки или маркировки
При интеграции концевого эффектора инженеры должны учитывать его вес, центр тяжести, рабочую силу, воздушные и электрические соединения, монтажный интерфейс и необходимую ориентацию.
Концевой эффектор, установленный далеко от каретки, создает большую моментную нагрузку. Для этого может потребоваться более широкая каретка, двойные направляющие, усиленная вертикальная ось или другое монтажное устройство.
Цикл рабочего органа также должен быть скоординирован с движением оси. Например, вакуумному захвату может потребоваться подтверждение вакуумного давления перед подъемом, тогда как дозирующей головке может потребоваться стабильный период стабилизации перед нанесением материала.
Типичные применения
Автоматизация подбора и размещения
Ремень ГРМДекартовский роботможет быстро перемещать продукцию между конвейерами, лотками и станциями обработки. Длительный ход и высокое ускорение помогают сократить время простоя.
Загрузка и разгрузка машины
Портальные системы XYZ могут переносить детали на станки с ЧПУ, инспекционное оборудование или сборочные станции. Вертикальная ось управляет подъемом, а горизонтальная ось позиционирует заготовку.
Упаковка и сортировка
Порталы с ремнями ГРМ могут взаимодействовать с конвейерными системами для сортировки, группировки, штабелирования или упаковки продуктов. Сервоуправление позволяет регулировать траекторию движения в зависимости от размеров продукта и рецептов производства.
Дозирование и склеивание
Платформы XY или XYZ могут перемещать дозирующие головки по запрограммированным траекториям. Стабильное движение, повторяемость позиционирования и соответствующая жесткость конструкции важны для поддержания однородности борта.
Визуальный осмотр
Камера, установленная на портале, может проверять большие детали или несколько мест. Система может сочетать управление движением с программным обеспечением для освещения, получения изображений и измерений.
Паллетирование и складское перемещение
Оси с длинноходным ремнем ГРМ могут охватывать несколько позиций поддонов или складов. Захват или вакуумный инструмент могут обрабатывать коробки, лотки, компоненты и другие продукты легкого или среднего веса.
Как выбрать модуль ремня ГРМ для портальной системы
Выбор должен основываться на полной конструкции портала, а не на номинальной нагрузке одной оси.
| Фактор отбора | Инженерное рассмотрение |
|---|---|
| Гладить | Требуемая рабочая зона, перебег, положение датчика и пространство для обслуживания |
| Перемещающийся груз | Поперечина, другие оси, концевой эффектор, тросы и заготовка |
| Скорость | Требуемое время передачи и производственный цикл |
| Ускорение | Динамическая сила, крутящий момент двигателя, нагрузка на ремень и вибрация конструкции. |
| Повторяемость | Допуск процесса, жесткость ремня, точность направляющих и настройка сервопривода |
| Моментная нагрузка | Смещенная полезная нагрузка, удлинение рабочего органа и расположение поперечины |
| Конфигурация привода | Одиночный привод, механическая синхронизация или двойной сервопривод |
| Среда | Пыль, масло, влага, требования к чистым помещениям и температуре |
| Ориентация при установке | Горизонтальная, вертикальная, боковая или перевернутая установка. |
| Рабочий цикл | Часы работы, частота циклов и ожидаемый срок службы |
При выборе двигателя следует учитывать общую движущуюся массу, силу ускорения, трение, эффективность трансмиссии и необходимый запас прочности. Для вертикальных осей при проектировании необходимо также учитывать гравитацию, стояночные тормоза и защиту от неконтролируемого спуска.
Рекомендации по установке и вводу в эксплуатацию
Монтажная рама должна быть плоской, жесткой и правильно выровненной. Параллельные модули следует устанавливать с использованием одинаковой исходной точки, чтобы их направляющие оставались параллельными на протяжении всего хода.
Во время ввода в эксплуатацию инженеры должны проверить:
- Плоскостность и параллельность монтажа модуля
- Прямоугольность перекладины
- Натяжение ремня
- Крепление шкива и муфты
- Работа датчика и концевого выключателя
- Движение кабельной несущей
- Направление сервопривода и обратная связь
- Двухосевая синхронизация
- Поведение при аварийной остановке
- Повторяемость позиционирования при фактической нагрузке
Первоначальные испытания следует начинать с пониженной скорости и ускорения. Затем параметры движения можно постепенно увеличивать, отслеживая вибрацию, нагрузку двигателя, ошибку отслеживания и механический шум.
Техническое обслуживание портальных систем с ремнем ГРМ
Профилактическое обслуживание помогает поддерживать стабильность позиционирования и сокращать время незапланированных простоев. Типичные задачи по техническому обслуживанию включают в себя:
- Проверка ремней ГРМ на наличие износа, трещин и поврежденных зубьев.
- Проверка натяжения и отслеживания ремня
- Проверка крепления шкива и муфты
- Смазка линейных направляющих согласно графику ТО.
- Проверка кабельных носителей и гибких кабелей
- Очистка модулей от пыли и мусора
- Проверка датчиков дома и концевых выключателей
- Проверка прямоугольности и синхронизации гентри
- Мониторинг аномальной вибрации, шума или тока двигателя
Любые изменения в повторяемости, шуме ремня или выравнивании поперечины следует незамедлительно расследовать. Продолжение эксплуатации несоосного двухосного портала может ускорить износ нескольких компонентов.
Заключение
Линейные модули с зубчатым ремнем представляют собой практичное решение для перемещения портальных систем автоматизации, требующих большого перемещения, высокой скорости и гибкой многоосной интеграции. Они могут быть сконфигурированы как платформы XY, декартовы роботы XYZ или синхронизированные порталы с двумя приводами для погрузочно-разгрузочных работ, упаковки, проверки, дозирования и обслуживания машин.
Надежная работа зависит от правильного проектирования на уровне системы. Проектировщик должен оценить полную движущуюся массу, жесткость поперечины, моментные нагрузки, сервосинхронизацию, повторяемость позиционирования, требования к прокладке кабелей и конечному рабочему органу.
Когда модули, рама, двигатели и система управления выбраны как интегрированное решение, портал с зубчатым ремнем может обеспечивать быстрое и повторяемое движение по большой рабочей зоне, оставаясь при этом адаптируемым к различным процессам автоматизации.
