 বাংলা

একটি টাইমিং বেল্ট লিনিয়ার মডিউলের প্রয়োজনীয় গতি, ত্বরণ, পজিশনিং কর্মক্ষমতা এবং পরিষেবা জীবন অর্জনের জন্য সঠিক মোটর নির্বাচন করা অপরিহার্য। একটি ছোট আকারের মোটর ধীর ত্বরণ, অবস্থানগত ত্রুটি, মোটর অ্যালার্ম বা অস্থির অপারেশন হতে পারে। একটি বড় আকারের মোটর প্রকৃত সিস্টেমের কার্যকারিতা উন্নত না করে খরচ, জড়তা এবং ইনস্টলেশনের স্থান বৃদ্ধি করতে পারে।
তাই মোটর নির্বাচন শুধুমাত্র মোটর পাওয়ারের পরিবর্তে সম্পূর্ণ গতির প্রয়োজনীয়তার উপর ভিত্তি করে হওয়া উচিত। প্রধান কারণগুলির মধ্যে রয়েছে চলমান ভর, ভ্রমণের গতি, ত্বরণ, কপিকল ব্যাস, সংক্রমণ দক্ষতা, লোড জড়তা, দায়িত্ব চক্র, ইনস্টলেশনের দিকনির্দেশ এবং নিয়ন্ত্রণের সঠিকতা।
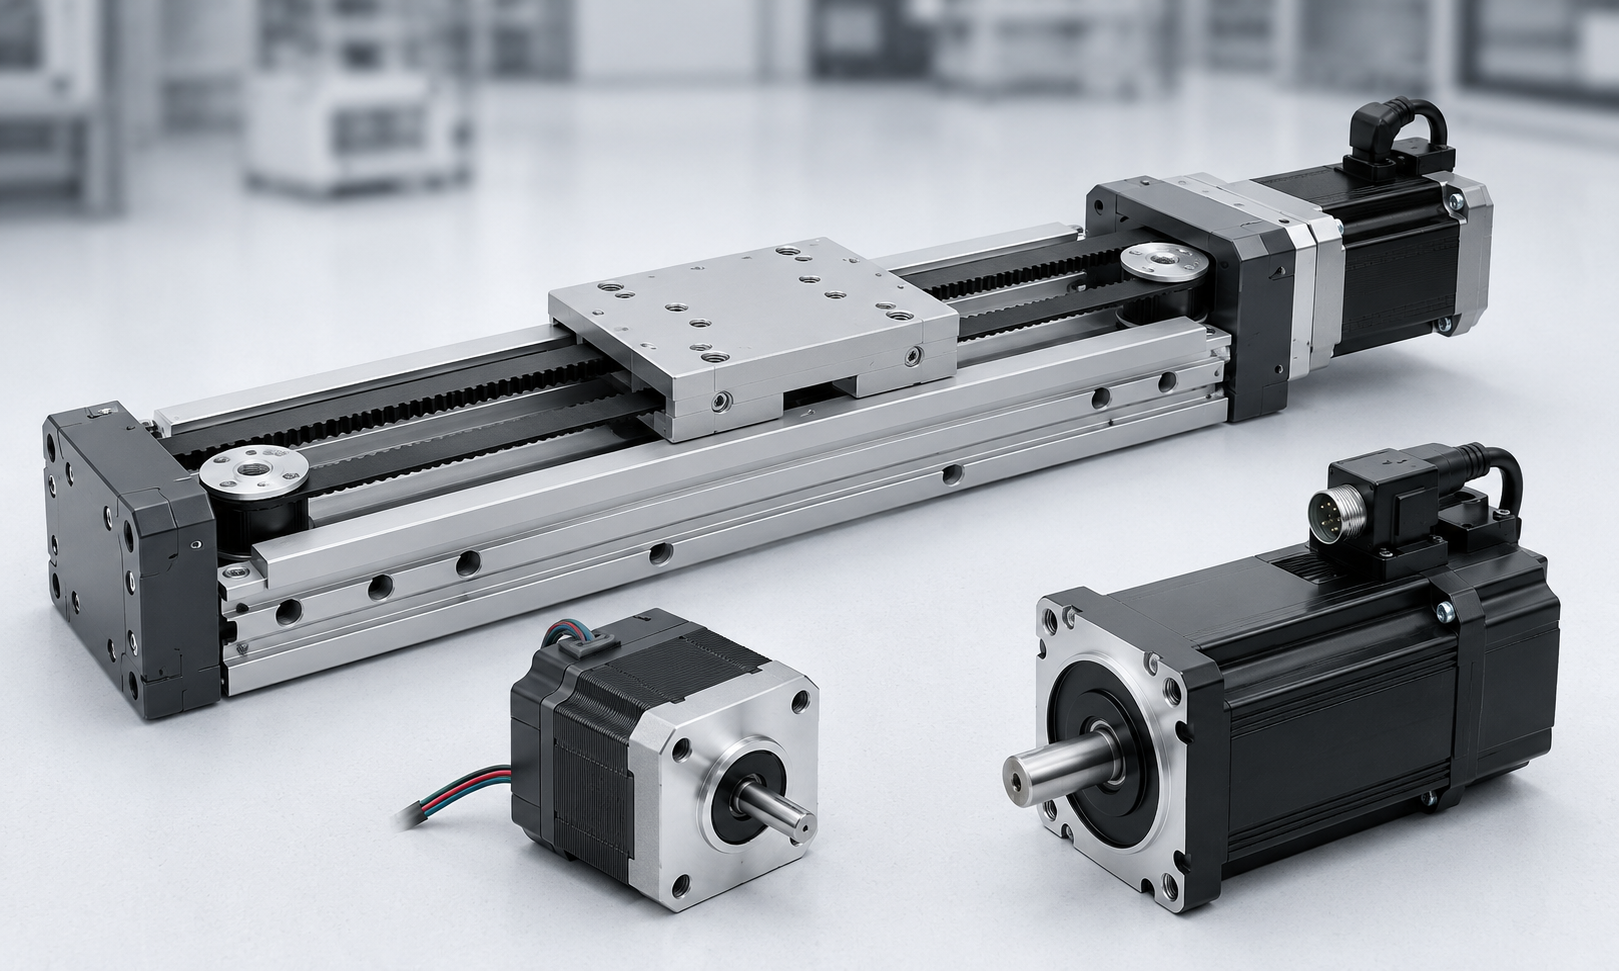
1. টাইমিং বেল্ট মডিউল মোটর নির্বাচনের জন্য প্রধান পরামিতি
একটি সার্ভো মোটর বা স্টেপার মোটর নির্বাচন করার আগে, নিম্নলিখিত অ্যাপ্লিকেশন পরামিতিগুলি নিশ্চিত করা উচিত:
- পেলোড এবং মোট চলমান ভর
- অনুভূমিক বা উল্লম্ব ইনস্টলেশন
- প্রয়োজন সর্বোচ্চ গতি
- ত্বরণ এবং হ্রাস সময়
- কার্যকর ভ্রমণ দূরত্ব
- পজিশনিং এবং পুনরাবৃত্তিযোগ্যতার প্রয়োজনীয়তা
- টাইমিং পুলি পিচ ব্যাস
- ট্রান্সমিশন অনুপাত, যদি একটি গিয়ারবক্স ব্যবহার করা হয়
- অপারেটিং চক্র এবং শুল্ক অনুপাত
- বাহ্যিক প্রতিরোধ এবং ঘর্ষণ
- উপলব্ধ মোটর মাউন্ট স্থান
- হোল্ডিং ব্রেক প্রয়োজন কিনা
সম্পূর্ণ গতি চক্র জুড়ে মোটরকে পর্যাপ্ত গতি এবং টর্ক প্রদান করতে হবে। শুধুমাত্র রেট করা মোটর শক্তি পরীক্ষা করা যথেষ্ট নয় কারণ একই শক্তির দুটি মোটরের খুব ভিন্ন রেটযুক্ত টর্ক, পিক টর্ক, রেট করা গতি এবং রটার জড়তা থাকতে পারে।
2. সার্ভো মোটর বা স্টেপার মোটর?
সার্ভো মোটর এবং স্টেপার মোটর উভয়ই সময় সহ ব্যবহার করা যেতে পারেবেল্ট রৈখিক মডিউল, কিন্তু তারা বিভিন্ন অপারেটিং অবস্থার জন্য উপযুক্ত.
| নির্বাচন ফ্যাক্টর | সার্ভো মোটর | স্টেপার মোটর |
|---|---|---|
| নিয়ন্ত্রণ পদ্ধতি | এনকোডার প্রতিক্রিয়া সহ বন্ধ-লুপ নিয়ন্ত্রণ | সাধারণত ওপেন-লুপ বা ক্লোজড-লুপ স্টেপ কন্ট্রোল |
| উচ্চ গতির কর্মক্ষমতা | মাঝারি এবং উচ্চ গতিতে ভাল টর্ক কর্মক্ষমতা | গতি বাড়ার সাথে সাথে টর্ক উল্লেখযোগ্যভাবে হ্রাস পায় |
| ত্বরণ | উচ্চ ত্বরণ এবং ছোট চক্র সময়ের জন্য উপযুক্ত | মাঝারি ত্বরণের জন্য ভাল |
| অবস্থান নির্ভরযোগ্যতা | এনকোডার প্রতিক্রিয়া অবস্থান বিচ্যুতি সনাক্ত করে | ওপেন-লুপ সিস্টেম ওভারলোড হলে ধাপগুলি হারাতে পারে |
| অপারেটিং মসৃণতা | একটি বিস্তৃত গতি পরিসীমা জুড়ে মসৃণ অপারেশন | নির্দিষ্ট গতিতে অনুরণন অনুভব করতে পারে |
| খরচ | উচ্চ মোটর, ড্রাইভার এবং কমিশনিং খরচ | কম সিস্টেম খরচ |
| সাধারণ অ্যাপ্লিকেশন | উচ্চ-গতির অটোমেশন, ঘন ঘন শুরু এবং স্টপ, নির্ভুল অবস্থান | হালকা-লোড, কম-গতি এবং খরচ-সংবেদনশীল অ্যাপ্লিকেশন |
কখন একটি সার্ভো মোটর নির্বাচন করবেন
টাইমিং বেল্ট মডিউলের প্রয়োজন হলে একটি সার্ভো মোটর সাধারণত সুপারিশ করা হয়:
- উচ্চ ভ্রমণ গতি
- দ্রুত ত্বরণ এবং হ্রাস
- ঘন ঘন আদান-প্রদানের গতি
- সংক্ষিপ্ত চক্র বার
- উচ্চ অবস্থান নির্ভরযোগ্যতা
- ভারী বা পরিবর্তনশীল পেলোড
- ক্লোজড-লুপ পজিশন মনিটরিং
- মাল্টি-অক্ষ সিঙ্ক্রোনাইজেশন
কখন একটি স্টেপার মোটর নির্বাচন করবেন
একটি স্টেপার মোটর উপযুক্ত হতে পারে যখন অ্যাপ্লিকেশনটিতে থাকে:
- তুলনামূলকভাবে কম গতি
- মাঝারি ত্বরণ
- হালকা এবং স্থিতিশীল লোড
- সরল পয়েন্ট-টু-পয়েন্ট পজিশনিং
- কম অপারেটিং ফ্রিকোয়েন্সি
- কঠোর খরচ সীমাবদ্ধতা
অ্যাপ্লিকেশনগুলির জন্য যেখানে হারানো পদক্ষেপগুলি গ্রহণ করা যায় না, একটি প্রচলিত ওপেন-লুপ স্টেপার সিস্টেমের পরিবর্তে একটি বন্ধ-লুপ স্টেপার মোটর বিবেচনা করা উচিত।
3. মোট চলমান ভর নির্ধারণ করুন
চলমান ভর ওয়ার্কপিসে সীমাবদ্ধ নয়। এতে টাইমিং বেল্টের গাড়ির সাথে চলাচলকারী সমস্ত উপাদান অন্তর্ভুক্ত করা উচিত:
m = মিপেলোড+ মিগাড়ি+ মিফিক্সচার+ মিতারের+ মিঅন্যান্য
কোথায়:
মিকিলোগ্রামে মোট চলমান ভরমিপেলোডওয়ার্কপিস বা পণ্য ভরমিফিক্সচারগ্রিপার, টুলিং এবং মাউন্ট প্লেট অন্তর্ভুক্তমিতারেরচলন্ত তার, পায়ের পাতার মোজাবিশেষ এবং তারের বাহক অন্তর্ভুক্ত
ফিক্সচার, তার বা টুলিং উপেক্ষা করার ফলে মোটর টর্ক অপর্যাপ্ত হতে পারে, বিশেষ করে দ্রুত ত্বরণের সময়।
4. প্রয়োজনীয় রৈখিক বল গণনা করুন
অনুভূমিক ইনস্টলেশন
একটি অনুভূমিক টাইমিং বেল্ট মডিউলের জন্য, প্রয়োজনীয় রৈখিক বল ব্যবহার করে অনুমান করা যেতে পারে:
F = ma + Fচ+ চe
কোথায়:
চনিউটনে প্রয়োজনীয় রৈখিক বলমিকিলোগ্রামে মোট চলমান ভরকবর্গ প্রতি সেকেন্ডে মিটারে প্রয়োজনীয় ত্বরণচচঘর্ষণ এবং সংক্রমণ প্রতিরোধের হয়চeকোনো অতিরিক্ত বাহ্যিক শক্তি
ধ্রুব গতিতে, ত্বরণ শূন্য। মোটর শুধুমাত্র ঘর্ষণ এবং বহিরাগত প্রতিরোধের পরাস্ত করতে হবে. ত্বরণের সময়, তবে, জড় বল মোট লোডের বৃহত্তম অংশ হয়ে উঠতে পারে।
উল্লম্ব ইনস্টলেশন
ঊর্ধ্বমুখী উল্লম্ব গতির জন্য, মাধ্যাকর্ষণ অবশ্যই অন্তর্ভুক্ত করতে হবে:
F = m(g + a) + Fচ+ চe
যেখানেgহল মহাকর্ষীয় ত্বরণ, প্রায়9.81 m/s².
নিম্নগামী চলাচলের জন্য, মোটরকে অবশ্যই মহাকর্ষীয় লোড নিয়ন্ত্রণ করতে হবে এবং চলমান ভরকে নিরাপদে কমিয়ে দিতে হবে। উল্লম্ব অ্যাপ্লিকেশনগুলি পুনর্জন্ম শক্তিও তৈরি করতে পারে, তাই সার্ভো ড্রাইভ এবং ব্রেকিং প্রতিরোধক পরীক্ষা করা উচিত।
5. প্রয়োজনীয় পুলি টর্ক গণনা করুন
রৈখিক বল গণনা করার পরে, এটি পুলি টর্কে রূপান্তর করুন:
টিকপিকল= F × r/h
কোথায়:
টিকপিকলনিউটন মিটারে প্রয়োজনীয় পুলি টর্কচপ্রয়োজনীয় রৈখিক বলrমিটারে পুলি পিচ ব্যাসার্ধবামোট যান্ত্রিক সংক্রমণ দক্ষতা
গণনায় বাইরের পুলি ব্যাসার্ধের পরিবর্তে পিচ ব্যাসার্ধ ব্যবহার করা উচিত। টাইমিং বেল্ট প্রস্তুতকারক বা কপিকল অঙ্কন সাধারণত পিচ ব্যাস প্রদান করে।
একটি গিয়ারবক্স ইনস্টল করা থাকলে, আনুমানিক মোটর টর্ক হল:
টিমোটর= টিকপিকল/ (i × ng)
কোথায়:
iগতি হ্রাস অনুপাত, মোটর গতি আউটপুট গতি দ্বারা বিভক্ত হিসাবে সংজ্ঞায়িতবাgগিয়ারবক্সের দক্ষতা
একটি গিয়ারবক্স মোটর টর্কের প্রয়োজনীয়তা হ্রাস করে এবং প্রতিফলিত লোড ক্ষমতা বাড়ায়, তবে এটি আউটপুট গতিও হ্রাস করে এবং ব্যাকল্যাশ প্রবর্তন করতে পারে।
6. প্রয়োজনীয় মোটর গতি গণনা করুন
কপিকল ঘূর্ণন গতি প্রয়োজনীয় রৈখিক গতি এবং কপিকল পিচ ব্যাস দ্বারা নির্ধারিত হয়:
nকপিকল= 60v / (πD)
কোথায়:
nকপিকলপ্রতি মিনিটে বিপ্লবের কপিকল গতিvমিটার প্রতি সেকেন্ডে প্রয়োজনীয় রৈখিক গতিডিকপিকল পিচ ব্যাস মিটার
যখন একটি গিয়ারবক্স ব্যবহার করা হয়:
nমোটর= nকপিকল× i
গণনা করা মোটর গতি নির্বাচিত মোটরের ক্রমাগত অপারেটিং গতির সীমার মধ্যে থাকা উচিত। একটি মোটর নির্বাচন করা উচিত নয় কারণ এটির সর্বোচ্চ গতি গণনা করা মানের চেয়ে বেশি। সেই গতিতে এর উপলব্ধ টর্ক অবশ্যই মোটর টর্ক-স্পিড কার্ভ থেকে যাচাই করা উচিত।
7. লোড জড়তা পরীক্ষা করুন
লোড জড়তা ত্বরণ প্রতিক্রিয়া, অবস্থানের স্থিতিশীলতা এবং সার্ভো টিউনিংকে প্রভাবিত করে। একটি ডাইরেক্ট-ড্রাইভ টাইমিং পুলির জন্য, চলমান ভরের সমতুল্য জড়তা এর দ্বারা আনুমানিক করা যেতে পারে:
জেরৈখিক= mr²
সম্পূর্ণ লোড জড়তা অন্তর্ভুক্ত করা উচিত:
- ড্রাইভ কপিকল জড়তা
- চালিত কপিকল জড়তা
- টাইমিং বেল্টের জড়তা
- কাপলিং জড়তা
- গিয়ারবক্স আউটপুট জড়তা
- অন্যান্য ঘূর্ণায়মান উপাদান
একটি গিয়ারবক্স ব্যবহার করা হলে, মোটর শ্যাফ্টে প্রতিফলিত লোড জড়তা হল:
জেপ্রতিফলিত= জেলোড/ i²
জড়তা অনুপাত তারপর হিসাবে গণনা করা যেতে পারে:
জড়তা অনুপাত = Jপ্রতিফলিত/ জেমোটর
একটি নিম্ন জড়তা অনুপাত সাধারণত সহজ সার্ভো টিউনিং এবং দ্রুত প্রতিক্রিয়া প্রদান করে। গ্রহণযোগ্য অনুপাত সার্ভো সিস্টেম, মেশিনের অনমনীয়তা, গতি প্রোফাইল এবং নিয়ন্ত্রণ প্রয়োজনীয়তার উপর নির্ভর করে। মোটর প্রস্তুতকারকের প্রস্তাবিত জড়তা অনুপাত সর্বদা পরীক্ষা করা উচিত।
8. ত্বরণ টর্ক পরীক্ষা করুন
মোটরকে অবশ্যই রৈখিক লোড এবং ঘূর্ণায়মান উপাদান উভয়কেই ত্বরান্বিত করতে হবে। ঘূর্ণন ত্বরণ টর্ক হল:
টিacc= জেমোট× ক
কোথায়:
জেমোটমোটর শ্যাফটে প্রতিফলিত মোট জড়তাকপ্রতি সেকেন্ডে রেডিয়ানে কৌণিক ত্বরণ
মোটর পিক টর্ক ত্বরণের সময় প্রয়োজনীয় মোট টর্কের চেয়ে বেশি হওয়া উচিত:
টিশিখর প্রয়োজন= টিলোড+ টিacc
আক্রমনাত্মক গতি প্রোফাইলের জন্য, ত্বরণ টর্ক ধ্রুব-গতির ভ্রমণের সময় প্রয়োজনীয় টর্কের চেয়ে অনেক বেশি হতে পারে।
9. ক্রমাগত টর্ক, পিক টর্ক এবং মোটর পাওয়ার পরীক্ষা করুন
তিনটি ভিন্ন মোটর ক্ষমতা পরীক্ষা করা উচিত:
ক্রমাগত টর্ক
ক্রমাগত ঘূর্ণন সঁচারক বল নির্ধারণ করে যে মোটর বারবার চক্রের সময় অতিরিক্ত গরম না করে কাজ করতে পারে কিনা। সম্পূর্ণ চক্রের মূল গড় বর্গ টর্ক ব্যবহার করে এটি পরীক্ষা করা উচিত:
টিআরএমএস= √[(T₁²t₁ + T₂²t₂ + ... + Tₙ²tₙ) / (t₁ + t₂ + ... + tₙ)]
গণনা করা RMS টর্ক মোটরের রেট করা অবিচ্ছিন্ন টর্কের নীচে থাকা উচিত।
পিক টর্ক
ত্বরণ, হ্রাস, জরুরী স্টপিং বা অস্থায়ী বাহ্যিক লোডিংয়ের সময় পিক টর্কের প্রয়োজন হয়। প্রয়োজনীয় পিক টর্ক অবশ্যই মোটরের অনুমতিযোগ্য তাত্ক্ষণিক টর্কের নীচে থাকবে।
মোটর পাওয়ার
রৈখিক বল বা ঘূর্ণন ঘূর্ণন ঘূর্ণন সঁচারক বল ব্যবহার করে যান্ত্রিক শক্তি অনুমান করা যেতে পারে:
P = Fv / η
বা:
P = To
মোটর শক্তি প্রাথমিক নির্বাচনের জন্য দরকারী, কিন্তু চূড়ান্ত আকার টর্ক, গতি, জড়তা এবং দায়িত্ব চক্রের উপর ভিত্তি করে হওয়া উচিত। একই রেটেড পাওয়ার সহ দুটি মোটর একই পিক টর্ক বা গতিশীল প্রতিক্রিয়া প্রদান করতে পারে না।
10. একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর নির্বাচন করুন
একটি নিরাপত্তা ফ্যাক্টর সাধারণত গণনার অনিশ্চয়তা, লোডের তারতম্য, ঘর্ষণ পরিবর্তন এবং দীর্ঘমেয়াদী পরিধানের জন্য ক্ষতিপূরণের জন্য প্রয়োগ করা হয়।
স্থিতিশীল অনুভূমিক অ্যাপ্লিকেশনের জন্য, প্রায় একটি ঘূর্ণন সঁচারক বল নিরাপত্তা ফ্যাক্টর1.3 থেকে 1.5একটি প্রাথমিক রেফারেন্স হিসাবে ব্যবহার করা যেতে পারে। এর জন্য উচ্চ মার্জিনের প্রয়োজন হতে পারে:
- উল্লম্ব অক্ষ
- উচ্চ ত্বরণ
- ঘন ঘন শুরু এবং স্টপ
- প্রভাব বা পরিবর্তনশীল লোড
- অনিশ্চিত ঘর্ষণ
- দীর্ঘমেয়াদী ক্রমাগত অপারেশন
- কঠোর অপারেটিং পরিবেশ
একটি অত্যধিক বড় নিরাপত্তা ফ্যাক্টর এড়ানো উচিত কারণ একটি বড় আকারের মোটর রটার জড়তা বাড়াতে পারে এবং গতিশীল কর্মক্ষমতা হ্রাস করতে পারে।
11. উল্লম্ব অক্ষের জন্য ব্রেক মোটর নির্বাচন
একটি ইলেক্ট্রোম্যাগনেটিক হোল্ডিং ব্রেক সহ একটি মোটর দৃঢ়ভাবে সুপারিশ করা হয় যখন টাইমিং বেল্ট রৈখিক মডিউলটি উল্লম্বভাবে বা এমন একটি ঢেকে ইনস্টল করা হয় যেখানে পাওয়ার সরানোর পরে লোড পড়ে যেতে পারে।
ব্রেকটি মূলত অক্ষ ধরে রাখতে ব্যবহৃত হয় যখন মেশিনটি বন্ধ হয়ে যায় বা শক্তি হারিয়ে যায়। এটি সাধারণত প্রতিটি গতি চক্রের সময় একটি গতিশীল স্টপিং ব্রেক হিসাবে ব্যবহার করা উচিত নয়।
একটি উল্লম্ব অক্ষের জন্য, এটি পরীক্ষা করুন:
- ব্রেক হোল্ডিং টর্ক স্ট্যাটিক গ্র্যাভিটেশনাল টর্কের চেয়ে বেশি
- ব্রেক একটি উপযুক্ত নিরাপত্তা মার্জিন অন্তর্ভুক্ত
- মোটর বন্ধ হওয়ার পরেই নিয়ন্ত্রণের ক্রমটি ব্রেককে নিযুক্ত করে
- ব্রেক ছাড়ার আগে মোটর হোল্ডিং টর্ক তৈরি করে
- সার্ভো ড্রাইভ নিম্নগামী গতির সময় পুনর্জন্ম শক্তি পরিচালনা করতে পারে
- ভারী লোডের জন্য একটি কাউন্টারব্যালেন্স বা গ্যাস স্প্রিং বিবেচনা করা হয়
নিরাপত্তা-সমালোচনামূলক উল্লম্ব সিস্টেমের জন্য, যান্ত্রিক লকিং ডিভাইস, অ্যান্টি-ফল মেকানিজম বা অপ্রয়োজনীয় সুরক্ষারও প্রয়োজন হতে পারে।
12. মোটর মাউন্ট দিক
টাইমিং বেল্ট রৈখিক মডিউল উপলব্ধ মেশিন স্থান উপর নির্ভর করে বিভিন্ন মোটর মাউন্ট ব্যবস্থা সমর্থন করতে পারেন.
| মাউন্টিং দিক | বৈশিষ্ট্য | সাধারণ ব্যবহার |
|---|---|---|
| সরাসরি ইন-লাইন মাউন্ট | মোটর খাদ একটি কাপলিং মাধ্যমে ড্রাইভ কপিকল সরাসরি সংযুক্ত করা হয় | সহজ গঠন এবং উচ্চ সংক্রমণ দক্ষতা |
| বাম-সাইড মাউন্টিং | বেল্ট বা গিয়ারবক্স ট্রান্সমিশন ব্যবহার করে মডিউলের পাশে মোটর স্থাপন করা হয় | সীমিত অক্ষীয় ইনস্টলেশন স্থান সহ মেশিন |
| ডান পাশে মাউন্ট | বাম-পাশে মাউন্টিং এর মিরর বিন্যাস | তারের রাউটিং এবং মেশিন লেআউট অনুযায়ী নির্বাচিত |
| নীচে বা ভাঁজ মাউন্ট | মোটর মডিউল অধীনে বা সমান্তরাল ইনস্টল করা হয় | কম্প্যাক্ট যন্ত্রপাতি এবং আবদ্ধ যন্ত্রপাতি |
মোটর মাউন্ট করার দিকটি সাধারণত মৌলিক রৈখিক শক্তির প্রয়োজনীয়তা পরিবর্তন করে না, তবে অতিরিক্ত পুলি, বেল্ট বা গিয়ারবক্স ট্রান্সমিশন অনুপাত, দক্ষতা, ব্যাকল্যাশ এবং ঘূর্ণন জড়তাকে প্রভাবিত করে। এই উপাদানগুলি মোটর গণনার মধ্যে অন্তর্ভুক্ত করা আবশ্যক।
13. টাইমিং বেল্ট মডিউল মোটর নির্বাচনের উদাহরণ
নিম্নলিখিত শর্তগুলির সাথে একটি অনুভূমিক টাইমিং বেল্ট রৈখিক মডিউল বিবেচনা করুন:
- মোট চলমান ভর:
35 কেজি - প্রয়োজনীয় সর্বোচ্চ গতি:
1.5 মি/সেকেন্ড - প্রয়োজনীয় ত্বরণ:
4 m/s² - আনুমানিক ঘর্ষণ এবং বহিরাগত প্রতিরোধ:
25 N - পুলি পিচ ব্যাস:
60 মিমি - ট্রান্সমিশন দক্ষতা:
92% - সরাসরি-ড্রাইভ মোটর সংযোগ
ধাপ 1: রৈখিক বল গণনা করুন
F = ma + Fচ
F = 35 × 4 + 25 = 165 N
ধাপ 2: পুলি টর্ক গণনা করুন
পুলি পিচ ব্যাসার্ধ হল:
r = 0.06 / 2 = 0.03 মি
T = 165 × 0.03 / 0.92 ≈ 5.38 N·m
এই মানটি ঘূর্ণায়মান উপাদানগুলির জড়তা এবং একটি নিরাপত্তা মার্জিন যোগ করার আগে ত্বরণের সময় পুলিতে প্রয়োজনীয় আনুমানিক টর্কের প্রতিনিধিত্ব করে।
ধাপ 3: পুলি গতি গণনা করুন
n = 60 × 1.5 / (π × 0.06)
n ≈ 477 rpm
ধাপ 4: যান্ত্রিক শক্তি অনুমান করুন
P = Fv / η
P = 165 × 1.5 / 0.92 ≈ 269 W
গণনা করা শক্তি সরাসরি চূড়ান্ত মোটর রেটিং নির্ধারণ করে না। নির্বাচিত মোটরকে অবশ্যই প্রয়োজনীয় পিক টর্ক, আরএমএস টর্ক, রটার জড়তা, চক্রের সময় এবং প্রায় উপলব্ধ টর্ক পূরণ করতে হবে477 আরপিএম.
এই অ্যাপ্লিকেশনের জন্য, একটি সার্ভো মোটর সাধারণত একটি ওপেন-লুপ স্টেপার মোটরের চেয়ে বেশি উপযুক্ত হবে কারণ বারবার গতির সময় অক্ষের তুলনামূলকভাবে উচ্চ ত্বরণ এবং নির্ভরযোগ্য টর্ক প্রয়োজন। প্রস্তুতকারকের টর্ক-স্পিড কার্ভ এবং জড়তা সুপারিশ ব্যবহার করে চূড়ান্ত মোটর মডেল নিশ্চিত করা উচিত।
14. সাধারণ মোটর নির্বাচন ভুল
শুধুমাত্র রেটেড পাওয়ার দ্বারা মোটর নির্বাচন করা
শুধুমাত্র রেট করা শক্তি নিশ্চিত করে না যে মোটরটি পর্যাপ্ত পিক টর্ক প্রদান করতে পারে বা প্রয়োজনীয় গতিতে কাজ করতে পারে।
ক্যারেজ এবং ফিক্সচার ভর উপেক্ষা করা
শুধুমাত্র পেলোড ভর ব্যবহার করে মোট ত্বরণ বলকে অবমূল্যায়ন করে।
Stepper মোটর টর্ক হ্রাস উপেক্ষা
একটি স্টেপার মোটর শূন্য গতিতে উচ্চ হোল্ডিং টর্ক প্রদান করতে পারে কিন্তু প্রকৃত অপারেটিং গতিতে অনেক কম টর্ক প্রদান করতে পারে।
ক্রমাগত টর্ক হিসাবে সর্বাধিক মোটর টর্ক ব্যবহার করা
পিক টর্ক শুধুমাত্র সীমিত সময়ের জন্য উপলব্ধ। বারবার ব্যবহারের ফলে অতিরিক্ত গরম হতে পারে বা অ্যালার্ম হতে পারে।
লোড জড়তা উপেক্ষা
অত্যধিক জড়তা অমিলের কারণে দুর্বল প্রতিক্রিয়া, কম্পন, ওভারশুট এবং কঠিন সার্ভো টিউনিং হতে পারে।
উল্লম্ব মাধ্যাকর্ষণ লোড উপেক্ষা করা
উল্লম্ব অক্ষগুলির মাধ্যাকর্ষণকে অতিক্রম করতে অতিরিক্ত টর্কের প্রয়োজন হয় এবং সাধারণত একটি হোল্ডিং ব্রেক প্রয়োজন হয়।
সম্পূর্ণ গতি চক্র উপেক্ষা
ত্বরণ সময়, ধ্রুব-গতি সময়, হ্রাসের সময়, থাকার সময় এবং চক্রের ফ্রিকোয়েন্সি সবই RMS টর্ক এবং মোটর তাপমাত্রাকে প্রভাবিত করে।
15. মোটর নির্বাচন চেকলিস্ট
একটি টাইমিং বেল্ট লিনিয়ার মডিউল মোটর নিশ্চিত করার আগে, নিম্নলিখিতগুলি যাচাই করুন:
- সর্বাধিক মোটর গতি গণনাকৃত অপারেটিং গতির চেয়ে বেশি
- মোটর টর্ক-স্পিড কার্ভ প্রয়োজনীয় অপারেটিং পয়েন্টকে সন্তুষ্ট করে
- রেট করা টর্ক গণনাকৃত RMS টর্কের চেয়ে বেশি
- পিক টর্ক ত্বরণ এবং হ্রাস ঘূর্ণন সঁচারক বল বেশী
- লোড জড়তা অনুপাত প্রস্তাবিত সীমার মধ্যে
- মোটর এবং ড্রাইভার প্রয়োজনীয় ডিউটি চক্র সমর্থন করে
- মোটর মাউন্ট দিক মেশিন লেআউট ফিট
- কাপলিং, গিয়ারবক্স এবং পুলি মোটর শ্যাফ্টের সাথে মেলে
- ব্রেক টর্ক উল্লম্ব ইনস্টলেশনের জন্য যথেষ্ট
- সার্ভো ড্রাইভ পুনর্জন্ম শক্তি পরিচালনা করতে পারে
- তারের এবং সংযোগকারীগুলি প্রয়োজনীয় নমন এবং পরিবেশগত শর্ত পূরণ করে
- একটি উপযুক্ত নিরাপত্তা ফ্যাক্টর অন্তর্ভুক্ত করা হয়েছে
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি টাইমিং বেল্ট রৈখিক মডিউল কত মোটর শক্তি প্রয়োজন?
প্রয়োজনীয় শক্তি নির্ভর করে চলন্ত ভর, গতি, ত্বরণ, পুলি ব্যাস, দক্ষতা এবং শুল্ক চক্রের উপর। শক্তি ব্যবহার করে অনুমান করা যেতে পারেP = Fv / η, কিন্তু চূড়ান্ত নির্বাচনের জন্য অবিচ্ছিন্ন টর্ক, পিক টর্ক, মোটর গতি এবং লোড জড়তাও যাচাই করতে হবে।
একটি সার্ভো মোটর একটি টাইমিং বেল্ট মডিউলের জন্য একটি স্টেপার মোটরের চেয়ে ভাল?
একটি সার্ভো মোটর সাধারণত উচ্চ গতি, দ্রুত ত্বরণ, ঘন ঘন চক্র এবং উচ্চ অবস্থানের নির্ভরযোগ্যতার জন্য ভাল। একটি স্টেপার মোটর কম-গতি, হালকা-লোড এবং কম চাহিদাযুক্ত অ্যাপ্লিকেশনগুলির জন্য লাভজনক হতে পারে।
একটি বড় মোটর কি সর্বদা কর্মক্ষমতা উন্নত করে?
না। একটি বড় আকারের মোটর খরচ, ওজন এবং রটারের জড়তা বাড়ায়। অত্যধিক মোটর জড়তা ত্বরণ প্রতিক্রিয়া হ্রাস করতে পারে এবং সিস্টেম টিউনিংকে আরও কঠিন করে তুলতে পারে।
একটি উল্লম্ব টাইমিং বেল্ট মডিউল একটি ব্রেক মোটর প্রয়োজন?
একটি হোল্ডিং ব্রেক দৃঢ়ভাবে সুপারিশ করা হয় যখন মাধ্যাকর্ষণ শক্তি হ্রাসের পরে লোড হ্রাস করতে পারে। নিরাপত্তা-সমালোচনামূলক ব্যবস্থার জন্য যান্ত্রিক পতন বিরোধী সুরক্ষারও প্রয়োজন হতে পারে।
একটি গিয়ারবক্স একটি টাইমিং বেল্ট রৈখিক মডিউল ব্যবহার করা যেতে পারে?
হ্যাঁ। একটি গিয়ারবক্স আউটপুট টর্ক বাড়াতে পারে এবং প্রতিফলিত লোড জড়তা কমাতে পারে, তবে এটি আউটপুট গতি, দক্ষতা, ব্যাকল্যাশ এবং সামগ্রিক সিস্টেমের জড়তাও পরিবর্তন করে।
উপসংহার
একটি টাইমিং বেল্ট রৈখিক মডিউলের জন্য মোটর নির্বাচন সম্পূর্ণ যান্ত্রিক এবং গতির প্রয়োজনীয়তার উপর ভিত্তি করে হওয়া উচিত। নির্বাচন প্রক্রিয়ার মধ্যে রয়েছে চলমান ভর, রৈখিক বল, পুলি টর্ক, মোটর গতি, লোড জড়তা, ত্বরণ টর্ক, আরএমএস টর্ক এবং পিক টর্ক গণনা করা।
সার্ভো মোটরগুলি সাধারণত উচ্চ-গতি, উচ্চ-ত্বরণ এবং উচ্চ-নির্ভরযোগ্য অটোমেশনের জন্য পছন্দ করা হয়। স্টেপার মোটরগুলি সহজ, কম-গতি এবং খরচ-সংবেদনশীল অ্যাপ্লিকেশনের জন্য উপযুক্ত থাকে। উল্লম্ব অক্ষগুলির একটি সঠিক আকারের হোল্ডিং ব্রেক ব্যবহার করা উচিত এবং অতিরিক্ত অ্যান্টি-ফল বা কাউন্টারব্যালেন্স মেকানিজমের প্রয়োজন হতে পারে।
চূড়ান্ত মোটর নির্বাচন সর্বদা মোটর প্রস্তুতকারকের টর্ক-স্পিড কার্ভ, অনুমোদিত জড়তা অনুপাত, শুল্ক চক্র এবং তাপীয় সীমার বিরুদ্ধে যাচাই করা উচিত।
