 Français

Un module linéaire à courroie de distribution peut être utilisé comme axe de mouvement unique, mais sa vitesse élevée, sa longue course et sa disposition flexible du moteur le rendent particulièrement adapté aux systèmes d'automatisation multi-axes. En combinant deux modules ou plus, les ingénieurs peuvent créer des plates-formes de positionnement XY, des systèmes de manutention XZ, des systèmes de mouvement XYZ et des mécanismes de portique grand format.
La conception d'un système multi-axes implique bien plus que le simple montage d'un module linéaire sur un autre. Le concepteur doit prendre en compte l'orientation des axes, la masse en mouvement, la répartition des charges, la rigidité structurelle, le placement du moteur, le routage des câbles et la synchronisation. Chaque axe ajouté modifie la charge appliquée à l'axe de support, de sorte que le système complet doit être évalué comme une structure mécanique intégrée.
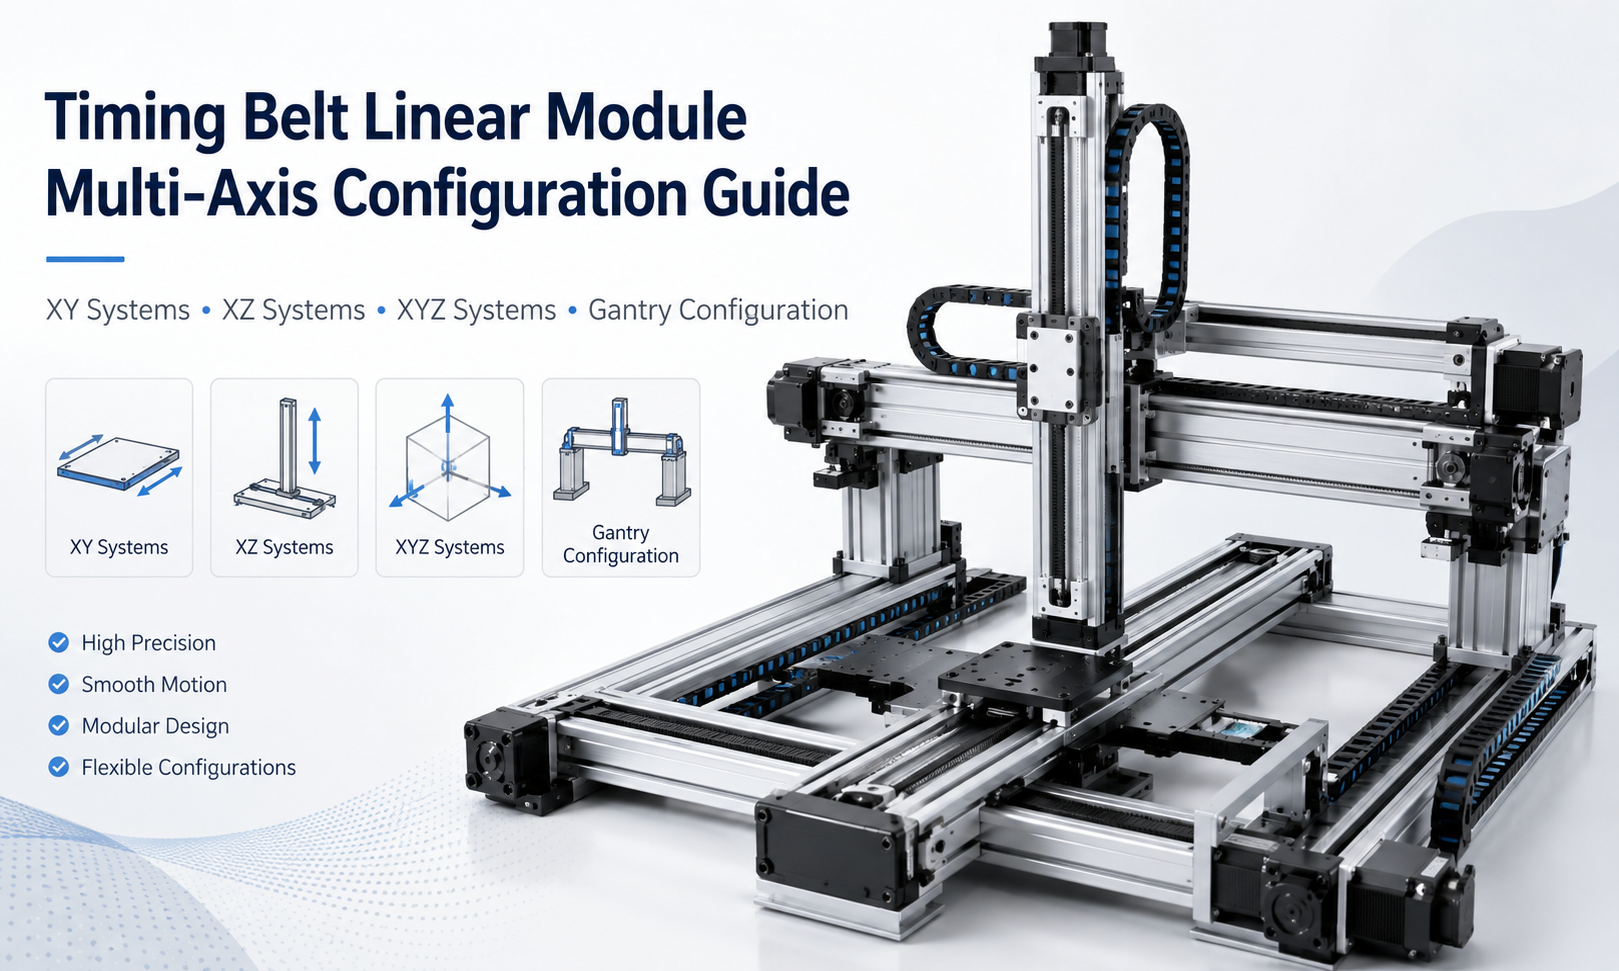
Table des matières
- Qu'est-ce qu'une courroie de distribution multi-axesSystème de modules linéaires?
- Configurations multi-axes courantes
- Systèmes de modules linéaires de courroie de distribution XY
- Systèmes de modules linéaires de courroie de distribution XZ
- Systèmes de modules linéaires de courroie de distribution XYZ
- Systèmes de portique à courroie de distribution
- Combinaison d'axes et disposition structurelle
- Répartition de la charge dans les systèmes multi-axes
- Disposition du moteur et disposition de la transmission
- Gestion des câbles pour le mouvement multi-axes
- Synchronisation et contrôle de mouvement
- Processus de conception de configuration multi-axes
- Erreurs de conception courantes
- Foire aux questions
- Conclusion
Qu'est-ce qu'un système de modules linéaires à courroie de distribution multi-axes ?
Un système de modules linéaires à courroie de distribution multi-axes combine au moins deux axes de mouvement linéaire pour déplacer une charge utile dans plusieurs directions. Chaque module fournit normalement un mouvement le long d'un axe droit, tandis que le mécanisme complet crée une capacité de positionnement bidimensionnel ou tridimensionnel.
Par exemple, un module sur l'axe X peut assurer un déplacement horizontal, tandis qu'un deuxième module monté sur son chariot assure un mouvement sur l'axe Y. L'ajout d'un axe Z vertical crée un système à trois axes capable de positionner un outil, un capteur, une pince ou une pièce à différentes coordonnées.
Modules de courroie de distributionsont généralement sélectionnés pour les systèmes multi-axes car ils offrent :
- Vitesse linéaire élevée
- Voyage longue durée disponible
- Masse en mouvement relativement faible
- Instructions de montage du moteur flexibles
- Intégration simple avec des servomoteurs ou des moteurs pas à pas
- Bonne adéquation aux cycles répétés de transfert et de positionnement
Cependant, un système de courroie de distribution est généralement choisi pour les applications qui privilégient la vitesse, la course et le temps de cycle plutôt qu'une poussée extrêmement élevée ou une précision de positionnement ultra-fine.
Configurations multi-axes courantes
Les combinaisons de modules linéaires de courroie de distribution les plus courantes sont les configurations XY, XZ, XYZ et portique. La structure correcte dépend des directions de mouvement requises, de l'enveloppe de travail, de l'orientation de la charge utile et de la disposition de la machine.
| Configuration | Directions de mouvement | Structure typique | Applications courantes |
|---|---|---|---|
| Système XY | Horizontal et latéral | Un axe monté sur le chariot d'un autre axe | Distribution, inspection, tri et positionnement planaire |
| Système XZ | Horizontale et verticale | Axe vertical monté sur un axe de déplacement horizontal | Pick-and-place, chargement, déchargement et empilement |
| Système XYZ | Mouvement tridimensionnel | Trois axes perpendiculaires combinés en séquence | Assemblage, tests, manipulation et traitement automatisé |
| Système de portique | Mouvement horizontal sur une grande surface avec axe vertical en option | Traverse supportée par deux axes parallèles | Manutention grand format, palettisation et chargement machine |
Systèmes de modules linéaires de courroie de distribution XY
Un système XY fournit un mouvement dans deux directions horizontales perpendiculaires. Il s’agit de l’une des dispositions multiaxes les plus courantes pour les zones de travail plates.
L'axe inférieur est normalement appelé axe X et supporte l'axe Y supérieur. L'axe Y est monté sur le chariot de l'axe X, de sorte que la masse totale de l'axe Y, son moteur, ses outils et sa charge utile deviennent une charge mobile sur l'axe X.
Structure XY typique
Une disposition XY standard comprend :
- Un module axe X à longue course
- Un module d'axe Y monté perpendiculairement à l'axe X
- Une plaque de liaison entre les deux axes
- Moteurs séparés pour le mouvement des axes X et Y
- Un porte-câble pour l'axe supérieur mobile
- Un contrôleur pour un positionnement coordonné sur deux axes
Considérations sur la conception du système XY
L'axe X inférieur doit être sélectionné en fonction de la masse totale en mouvement plutôt que uniquement de la charge utile externe. Ce total comprend le corps de l'axe Y, le chariot, le moteur, la plaque de connexion, le support de câble, l'outillage et la pièce à usiner.
La longueur de l'axe Y crée également une charge de moment sur le chariot de l'axe X. Une large plaque de montage, une structure à double guidage ou deux modules parallèles à axe X peuvent être nécessaires lorsque l'axe Y est long ou lorsque la charge utile est positionnée loin du chariot de support.
Les plates-formes à courroie de distribution XY sont couramment utilisées pour la distribution, l'inspection visuelle, le marquage, le tri, la numérisation et le positionnement automatique sur une zone de travail rectangulaire.
Systèmes de modules linéaires de courroie de distribution XZ
Un système XZ combine un mouvement horizontal avec un mouvement vertical. Il est largement utilisé dans les équipements de prélèvement et de placement, les systèmes de chargement de matériaux, les unités d'empilage et les mécanismes de transfert.
L'axe X déplace normalement l'axe Z complet horizontalement. L'axe Z élève ou abaisse la pince, la ventouse, l'outil ou la charge utile.
Exigences de charge sur l'axe vertical
L'axe Z doit surmonter la gravité en plus des forces d'accélération et de processus. Le couple moteur requis doit donc être calculé à partir de la masse mobile, du rayon de la poulie, de l'accélération, de l'efficacité de la transmission et du facteur de sécurité.
Un axe de courroie de distribution vertical peut également nécessiter :
- Un moteur frein pour éviter les chutes en cas de perte de puissance
- Un mécanisme de contrepoids pour les charges mobiles plus lourdes
- Un dispositif d'arrêt mécanique ou anti-chute
- Un agencement approprié de capteurs de référence et de limite
- Une stratégie de décélération contrôlée proche de la limite inférieure de course
Direction de montage sur l'axe vertical
L'axe Z peut être monté avec le corps du module en mouvement ou avec le chariot en mouvement. Un agencement à corps mobile peut réduire la distance en porte-à-faux entre l'outil et la structure de guidage, tandis qu'un agencement à chariot mobile peut simplifier l'installation.
La méthode correcte dépend de la course requise, de la forme de l'outil, de l'espace disponible et du moment de charge. L'axe vertical doit rester aussi compact et léger que possible car sa masse totale est portée par l'axe horizontal.
Systèmes de modules linéaires de courroie de distribution XYZ
Un système XYZ permet un mouvement dans trois directions perpendiculaires et peut positionner un outil ou une pièce dans un volume de travail tridimensionnel.
Une structure typique utilise un long axe X comme base, un axe Y monté sur le chariot de l'axe X et un axe Z monté sur le chariot de l'axe Y. D'autres dispositions sont également possibles en fonction du bâti de la machine et du sens de travail.
Hiérarchie des axes
La hiérarchie des axes est importante car chaque axe de niveau inférieur porte tous les axes installés au-dessus de lui. Dans une disposition XYZ empilée conventionnelle :
- L'axe Z porte l'outil et la charge utile.
- L'axe Y porte l'axe Z, l'outil et la charge utile.
- L'axe X transporte l'axe Y, l'axe Z, les moteurs, les outils, les câbles et la charge utile.
En conséquence, l’axe de base nécessite généralement la capacité de charge et la rigidité structurelle les plus élevées. Cela peut également nécessiter un moteur plus gros ou une série de modules plus puissante que les axes supérieurs.
Réduire la masse en mouvement
La réduction de la masse en mouvement améliore l'accélération, le temps de cycle et la stabilité du positionnement. Les méthodes courantes incluent :
- Utilisation de modules compacts pour les axes supérieurs
- Montage des moteurs dans des positions réduisant les charges en porte-à-faux
- Utilisation de plaques de connexion légères en aluminium
- Réduire la masse d'outillage inutile
- Sélection de la course pratique la plus courte sur l'axe supérieur
- Séparation des composants électriques fixes de l'ensemble mobile
Le module le plus rapide n'est pas toujours le meilleur choix. Le système complet doit être optimisé pour la masse totale en mouvement, la rigidité et le temps de cycle requis.
Systèmes de portique à courroie de distribution
Un système de portique utilise une traverse soutenue par deux côtés du châssis de la machine. Il convient aux grandes zones de travail, aux courses longues et aux applications où le pont mobile doit rester stable sur une large portée.
Le portique peut utiliser un axe motorisé et un axe de support passif, ou deux axes parallèles entraînés indépendamment. La disposition correcte dépend de la portée, de la charge utile, de l'accélération et des performances de positionnement requises.
Configuration du portique à lecteur unique
Dans un portique à entraînement unique, un moteur entraîne les deux côtés via une connexion mécanique telle qu'un arbre commun, une courroie de distribution ou un système de transmission. Cela fournit une synchronisation mécanique et peut simplifier le contrôle.
La liaison mécanique doit être suffisamment rigide pour éviter toute déformation par torsion et tout désalignement angulaire à travers la traverse.
Configuration du portique à double lecteur
Dans un portique à double entraînement, chaque côté possède son propre moteur et son propre système d'entraînement. Le contrôleur commande aux deux axes de se déplacer ensemble tout en surveillant leurs positions.
Les systèmes à double entraînement conviennent aux portiques larges, aux courses longues et aux charges dynamiques plus élevées, mais ils nécessitent un positionnement, un alignement et une synchronisation minutieux. Une différence de position entre les deux côtés peut tordre la traverse, surcharger les guides ou provoquer un blocage du mécanisme.
Conception des traverses du portique
La traverse doit résister à la flexion et à la torsion lors de l'accélération. Sa rigidité dépend du profil de la poutre, de la portée non supportée, de la position de l'outillage et de la charge utile.
Une poutre légère améliore l'accélération, mais une rigidité insuffisante peut créer des vibrations et des erreurs de positionnement. La poutre doit donc être conçue en fonction à la fois de la déflexion statique et de la réponse dynamique.
Combinaison d'axes et disposition structurelle
Les modules multi-axes ne doivent pas être combinés uniquement en fonction des trous de montage disponibles. La liaison entre les axes doit assurer une rigidité, un alignement et un support suffisants.
Conception de la plaque de connexion
Les plaques de connexion sont utilisées pour monter un axe sur un autre. Une assiette adaptée doit :
- Fournir une surface de montage plane
- Répartir la charge sur le chariot
- Minimiser les surplombs inutiles
- Résiste à la flexion sous accélération
- Autoriser l'installation du moteur, du capteur et du câble
- Fournir un accès pour le montage et la maintenance
Les plaques très épaisses augmentent la masse en mouvement, tandis que les plaques minces peuvent se déformer. L'épaisseur et le renforcement des plaques doivent être sélectionnés en fonction de la charge et de la distance en porte-à-faux.
Orientation des modules
Un module peut être installé horizontalement, verticalement, sur le côté ou dans une orientation inversée. Cependant, la charge utile et la capacité de moment autorisées peuvent changer en fonction de la direction de montage.
Le concepteur doit vérifier la charge radiale, la charge axiale et le moment de charge pour l'orientation réelle de l'installation plutôt que de se fier uniquement à une valeur générale de charge utile.
Répartition de la charge dans les systèmes multi-axes
Le calcul de la charge est l’une des parties les plus importantes de la conception multi-axes. L'axe inférieur ne porte pas uniquement la pièce. Il porte l'ensemble mobile complet installé au-dessus de lui.
Charge mobile totale
La charge mobile totale peut inclure :
- Modules linéaires supérieurs
- Moteurs servo ou pas à pas
- Boîtes de vitesses et accouplements
- Plaques de connexion et supports
- Porte-câbles et câbles
- Capteurs et composants pneumatiques
- Outillage final
- La pièce transportée
Cette masse totale doit être utilisée lors du calcul de la force d'accélération, du couple moteur requis et de la charge dynamique.
Charge de moment
La charge de moment se produit lorsque le centre de gravité de la charge utile est décalé par rapport au centre du chariot ou du guide. Les axes supérieurs longs et les outils en porte-à-faux peuvent créer des moments de tangage, de lacet ou de roulis importants.
La charge de moment peut être réduite par :
- Rapprocher la charge utile du centre de guidage
- Utiliser un chariot plus large
- Augmenter la distance entre les blocs de guidage
- Utilisation de deux axes de support parallèles
- Raccourcir la longueur du porte-à-faux
- Réduire la masse de l'axe supérieur
Charge dynamique
L'accélération et la décélération créent des forces qui peuvent être bien supérieures à la charge statique. Un système qui se déplace en douceur à basse vitesse peut vibrer, dévier ou perdre sa stabilité de positionnement lorsqu'il est utilisé à une accélération élevée.
Le module sélectionné doit donc être évalué dans les conditions prévues de vitesse, d'accélération, de cycle de service et d'arrêt d'urgence.
Disposition du moteur et disposition de la transmission
L'emplacement du moteur affecte la taille du système, la masse en mouvement, le routage des câbles et l'accès pour la maintenance. Les modules de courroie de distribution permettent souvent d'installer des moteurs directement, en parallèle ou via un agencement de retour replié.
Disposition des moteurs mobiles
Lorsqu'un moteur est monté sur un axe mobile supérieur, sa masse est supportée par chaque axe de support situé en dessous de lui. Cela augmente la capacité de charge requise et le couple moteur des axes inférieurs.
Les agencements de moteurs mobiles sont mécaniquement simples, mais ils nécessitent des câbles d'alimentation et d'encodeur flexibles.
Disposition du moteur stationnaire
Certaines configurations mécaniques permettent au moteur de rester stationnaire pendant que la structure de l'axe se déplace. Cela peut réduire la masse en mouvement et le mouvement des câbles, mais cela peut nécessiter un chemin de courroie, un système d'arbre ou un agencement de transmission plus complexe.
Orientation du moteur
L'orientation du moteur doit être sélectionnée en fonction de :
- Espace d'installation disponible
- Risque de collision avec des axes adjacents
- Accès maintenance
- Rayon de courbure du câble
- Protection contre la poussière, le liquide de refroidissement ou les débris de processus
- Centre de gravité du système
Le moteur ne doit pas être positionné à un endroit où il augmente inutilement la distance en porte-à-faux ou interfère avec la zone de travail.
Gestion des câbles pour le mouvement multi-axes
Le routage des câbles devient plus complexe à mesure que le nombre d'axes augmente. Chaque axe mobile peut nécessiter des câbles d'alimentation moteur, des câbles d'encodeur, des fils de capteur, des tubes pneumatiques, des conduites de vide ou des câbles de communication.
Sélection du support de câble
Un porte-câbles doit disposer d'un espace interne suffisant et d'un rayon de courbure répondant aux exigences de tous les câbles et tubes installés. Un remplissage excessif du support peut augmenter la friction et réduire la durée de vie du câble.
Différents types de câbles doivent être séparés si nécessaire pour réduire les interférences électriques et l'abrasion.
Mouvement de câble imbriqué
Dans un système XYZ, les câbles de l'axe Z peuvent se déplacer avec l'axe Y, tandis que les câbles de l'axe Y se déplacent avec l'axe X. Cela crée plusieurs niveaux de mouvement des câbles.
Le routage des câbles doit être planifié lors de la phase de conception mécanique plutôt que ajouté après l'assemblage. Des points fixes, des points mobiles, des directions de pliage et des boucles de service appropriés doivent être définis pour chaque axe.
Éviter les problèmes liés au câble
- Ne laissez pas les câbles frotter contre des arêtes vives.
- Ne dépassez pas le rayon de courbure minimum.
- Ne placez pas de connecteurs à l’intérieur de sections courbées continuellement.
- Ne mélangez pas des câbles flexibles et non flexibles sur le même trajet mobile sans évaluation.
- Fournit une décharge de traction aux points de connexion fixes et mobiles.
- Vérifiez que le porte-câble ne pénètre pas dans la zone de travail.
Synchronisation et contrôle de mouvement
Les systèmes multi-axes nécessitent un contrôleur capable de coordonner plusieurs moteurs. Le niveau de contrôle requis dépend du fait que les axes se déplacent indépendamment, séquentiellement ou simultanément le long d'une trajectoire définie.
Mouvement d'axe indépendant
Dans un équipement de transfert simple, un axe peut terminer son mouvement avant le démarrage de l'axe suivant. Cela réduit la complexité du contrôle et peut être suffisant pour les cycles de chargement et de déchargement de base.
Mouvement interpolé
Les applications de distribution, de découpe, de numérisation et de suivi de contours peuvent nécessiter le déplacement simultané de deux ou trois axes. Le contrôleur doit effectuer une interpolation linéaire ou circulaire tout en conservant la vitesse et la précision de trajectoire requises.
Synchronisation du portique à deux axes
Un portique à double entraînement nécessite que les deux axes parallèles maintiennent la même position. Le contrôleur peut utiliser une commande maître-esclave, un engrenage électronique ou une fonction de synchronisation du portique.
Les deux côtés doivent disposer de capteurs de référence ou de procédures de référence appropriés. Le système de contrôle doit également surveiller l'erreur de suivi afin que la machine puisse s'arrêter avant qu'un désalignement excessif n'endommage la structure.
Processus de conception de configuration multi-axes
Un processus de conception systématique permet d’éviter les problèmes de surdimensionnement, de rigidité insuffisante et d’intégration.
- Définir l'enveloppe de travail.Déterminez les déplacements X, Y et Z requis, y compris les marges de sécurité et les dimensions de l'outil.
- Définissez la charge utile.Calculez la masse et le centre de gravité de la pièce, de l'outillage, des supports et des axes supérieurs.
- Sélectionnez la hiérarchie des axes.Décidez quel axe supporte les autres et identifiez la masse totale en mouvement sur chaque axe.
- Calculer les exigences dynamiques.Déterminez la vitesse, l’accélération, la décélération, le temps de trajet et le temps de cycle.
- Vérifiez la capacité de charge et de moment.Évaluez les charges radiales, les charges axiales et les moments de tangage, de lacet et de roulis.
- Sélectionnez la taille du module.Choisissez le profil approprié, la structure de guidage, la taille de la bande, la longueur du chariot et la capacité du moteur.
- Concevoir des composants de connexion.Créez des plaques de montage, des supports et des traverses rigides avec une planéité appropriée.
- Planifiez les positions des moteurs.Confirmez l'espace, l'autorisation de collision, le routage des câbles et l'accès pour la maintenance.
- Planifiez la gestion des câbles.Sélectionnez les chaînes porte-câbles, les rayons de courbure, les directions de routage et les points fixes.
- Définir la méthode de contrôle.Confirmez les exigences de mouvement indépendant, d’interpolation ou de synchronisation du portique.
- Vérifiez le châssis de la machine.Assurez-vous que la base et la structure de support sont suffisamment rigides et de niveau.
- Testez le système complet.Commissionnez à vitesse réduite avant d’augmenter progressivement l’accélération et la cadence.
Erreurs de conception courantes
Calculer uniquement la charge utile externe
Ignorer la masse des axes supérieurs, des moteurs et des plaques de connexion peut entraîner un axe de support sous-dimensionné. L’ensemble mobile complet doit être inclus dans le calcul de la charge.
Ignorer les charges de moment
Une charge utile peut respecter la masse nominale tout en dépassant le moment admissible car elle est positionnée loin du centre du chariot.
Utiliser une plaque de connexion insuffisamment rigide
Une plaque flexible peut réduire la stabilité du positionnement même lorsque les modules linéaires eux-mêmes sont suffisamment rigides.
Installation d'un axe lourd sur le dessus
Un axe supérieur inutilement grand augmente la charge et les besoins en moteur de chaque axe inférieur. Les axes supérieurs doivent être maintenus compacts autant que possible.
Planification du routage des câbles trop tard
L'ajout de porte-câbles après l'assemblage mécanique peut réduire la course disponible, créer des interférences ou forcer les câbles dans un rayon de courbure inapproprié.
Ignorer l'alignement du portique
Les axes de portique parallèles doivent être installés avec précision. Un mauvais alignement augmente la résistance du guide, la charge de la courroie et le courant du moteur.
Utiliser une accélération excessive
Une accélération élevée peut créer des vibrations, une déviation du cadre, une oscillation de la courroie et une perte de stabilité de positionnement, même lorsque le moteur a une puissance suffisante.
Foire aux questions
Les modules linéaires de courroie de distribution peuvent-ils être utilisés pour les systèmes XYZ ?
Oui. Les modules de courroie de distribution sont largement utilisés dans les systèmes XYZ qui nécessitent une longue course, une vitesse élevée et une précision de positionnement modérée. L'axe de base doit être dimensionné pour la masse totale de tous les axes supérieurs, de l'outillage et de la charge utile.
Quel axe doit avoir la plus grande capacité de charge ?
Dans un système empilé conventionnel, l'axe de support le plus bas nécessite généralement la capacité de charge la plus élevée car il supporte tous les axes supérieurs et les composants mobiles.
Quand faut-il utiliser deux axes parallèles ?
Deux axes parallèles peuvent être nécessaires lorsque la traverse est large, que la charge utile crée un moment important ou qu'un seul chariot ne peut pas fournir un support et une rigidité suffisants.
Un portique à double entraînement nécessite-t-il un contrôle de synchronisation ?
Oui. Deux côtés entraînés indépendamment doivent rester synchronisés pendant la prise d'origine et le fonctionnement. Le contrôleur doit surveiller la différence de position et arrêter le système si l'écart autorisé est dépassé.
Un module de courroie de distribution peut-il être utilisé comme axe Z vertical ?
Oui, mais le moteur doit surmonter la gravité et le système doit inclure une protection appropriée contre les coupures de courant, comme un moteur de frein, un contrepoids ou un dispositif mécanique de prévention des chutes.
Comment réduire la masse en mouvement ?
Utilisez des modules d'axe supérieur plus petits, des plaques de connexion légères, des outils compacts, des positions de moteur appropriées et des courses d'axe supérieur pratiques les plus courtes.
Les systèmes multiaxes à courroie crantée sont-ils adaptés à l’usinage de précision ?
Ils conviennent à de nombreuses tâches automatisées de positionnement, de transfert, de distribution, d’inspection et de manipulation. Les applications nécessitant une très grande rigidité, des forces de coupe importantes ou un positionnement ultra-fin peuvent nécessiter une vis à billes ou un système de moteur linéaire.
Conclusion
Les modules linéaires à courroie synchrone peuvent être combinés en systèmes de mouvement flexibles XY, XZ, XYZ et à portique pour une automatisation à grande vitesse. Une intégration réussie dépend de la sélection de la hiérarchie d'axes correcte, du calcul de la charge mobile complète, du contrôle des moments de charge et de la fourniture d'une rigidité structurelle suffisante.
Le placement du moteur, le routage des câbles et la synchronisation doivent être pris en compte dès le début du processus de conception. En évaluant le mécanisme complet plutôt que de traiter chaque axe séparément, les ingénieurs peuvent construire un système multi-axes avec un mouvement stable, des temps de cycle efficaces et un fonctionnement fiable à long terme.
