 日本語

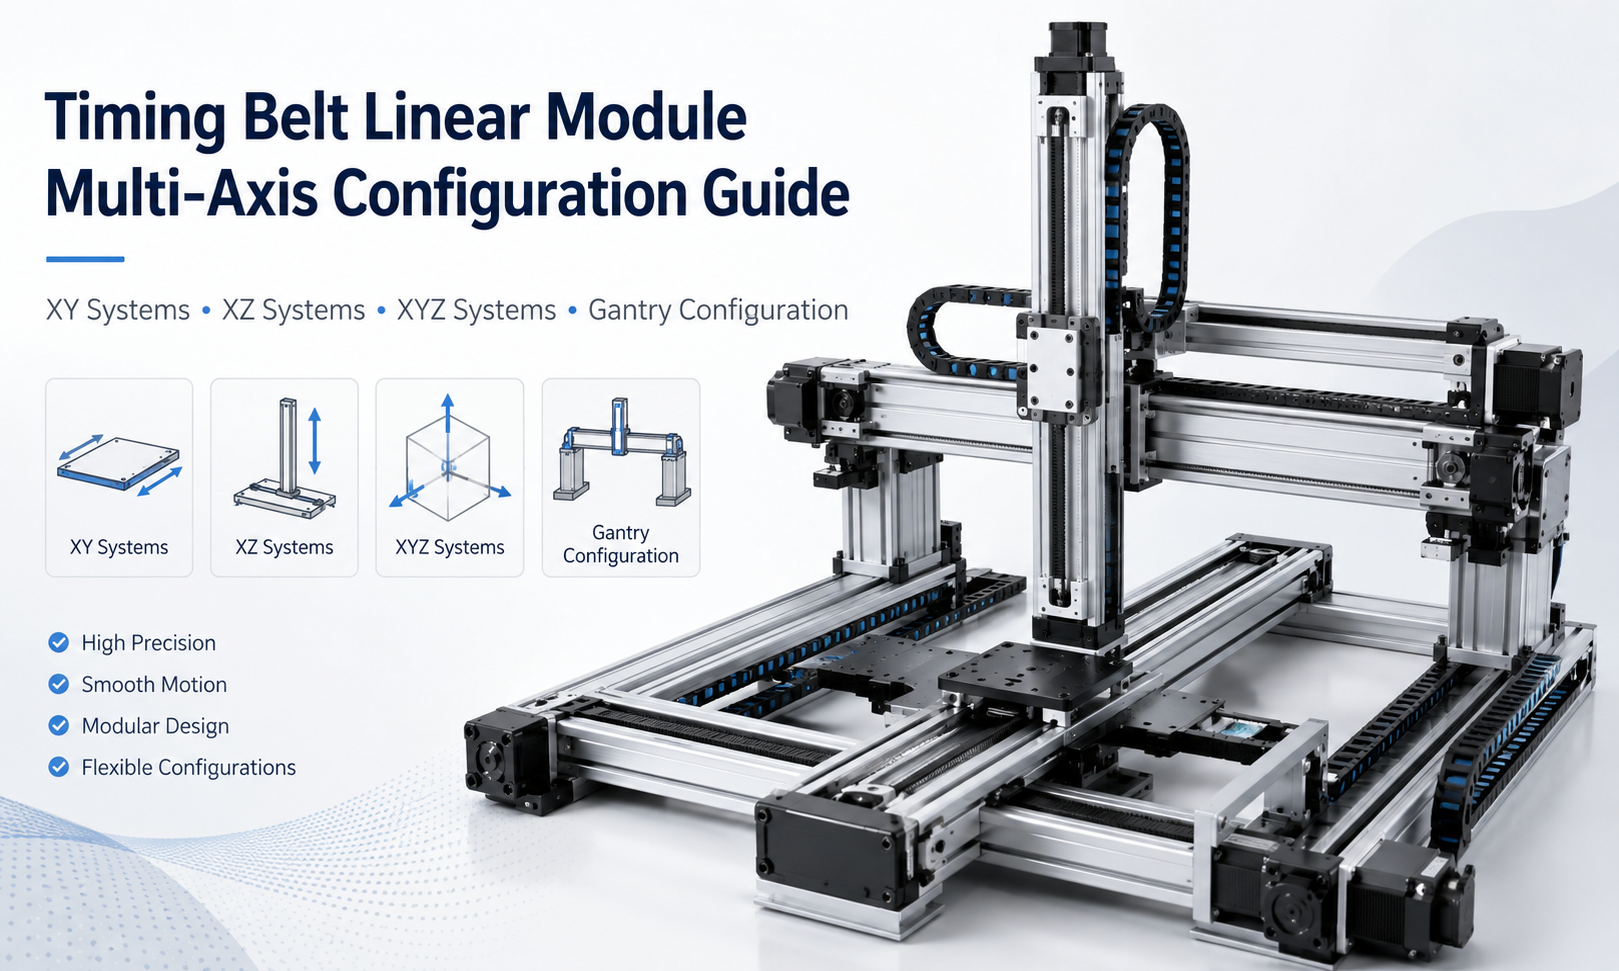
タイミング ベルト リニア モジュールは単一の動作軸として使用できますが、高速、長ストローク、柔軟なモータ配置により、多軸オートメーション システムに特に適しています。 2 つ以上のモジュールを組み合わせることで、エンジニアは XY 位置決めプラットフォーム、XZ ハンドリング システム、XYZ モーション システム、および大型ガントリー メカニズムを作成できます。
多軸システムの設計には、1 つのリニア モジュールを別のリニア モジュールの上に取り付けるだけでは済みません。設計者は、軸の方向、移動質量、負荷分散、構造的剛性、モーターの配置、ケーブルの配線、同期を考慮する必要があります。追加された軸ごとに支持軸にかかる負荷が変化するため、システム全体を統合された機械構造として評価する必要があります。
目次
- 多軸タイミングベルトとはリニアモジュールシステム?
- 一般的な多軸構成
- XYタイミングベルトリニアモジュールシステム
- XZ タイミング ベルト リニア モジュール システム
- XYZタイミングベルトリニアモジュールシステム
- タイミングベルトガントリーシステム
- 軸の組み合わせと構造配置
- 多軸システムにおける負荷分散
- モーター配置とトランスミッションレイアウト
- 多軸動作のためのケーブル管理
- 同期とモーション制御
- 多軸構成の設計プロセス
- よくある設計上の間違い
- よくある質問
- 結論
多軸タイミングベルトリニアモジュールシステムとは?
多軸タイミング ベルト リニア モジュール システムは、2 つ以上の直線運動軸を組み合わせてペイロードを複数の方向に移動します。通常、各モジュールは 1 つの直線軸に沿った動きを提供しますが、完全な機構は 2 次元または 3 次元の位置決め機能を生み出します。
たとえば、X 軸モジュールは水平移動を提供し、キャリッジに取り付けられた 2 番目のモジュールは Y 軸移動を提供します。垂直 Z 軸を追加すると、ツール、センサー、グリッパー、またはワークピースをさまざまな座標に配置できる 3 軸システムが作成されます。
タイミングベルトモジュール以下を提供するため、多軸システムに一般的に選択されます。
- 高い線速度
- 長期間の旅行が可能
- 比較的低い移動質量
- モーターの取り付け方向が自由自在
- サーボモーターまたはステッピングモーターとの簡単な統合
- 繰り返しの搬送と位置決めサイクルに優れた適合性
ただし、タイミング ベルト システムは一般に、非常に高い推力や超微細な位置決め精度よりも、速度、ストローク、サイクル タイムを優先する用途に選択されます。
一般的な多軸構成
最も一般的なタイミング ベルト リニア モジュールの組み合わせは、XY、XZ、XYZ、およびガントリー構成です。正しい構造は、必要な動作方向、動作範囲、積載物の向き、機械のレイアウトによって異なります。
| 構成 | 動作の方向 | 代表的な構造 | 一般的なアプリケーション |
|---|---|---|---|
| XY方式 | 水平方向と横方向 | 1 つの軸が別の軸のキャリッジに取り付けられている | 分注、検査、仕分け、平面位置決め |
| XZシステム | 水平方向と垂直方向 | 水平走行軸に垂直軸を搭載 | ピックアンドプレイス、積み込み、積み下ろし、積み重ね |
| XYZシステム | 3次元の動き | 3つの直交軸を順番に組み合わせたもの | 組み立て、テスト、取り扱いおよび自動化処理 |
| ガントリーシステム | オプションの垂直軸による大面積の水平移動 | 2 本の平行軸でサポートされたクロスビーム | 大判ハンドリング、パレタイジング、機械への積み込み |
XYタイミングベルトリニアモジュールシステム
XY システムは、2 つの垂直な水平方向の動きを提供します。これは、平らな作業領域で最も一般的な多軸配置の 1 つです。
下の軸は通常 X 軸と呼ばれ、上の Y 軸をサポートします。 Y 軸は X 軸キャリッジに取り付けられているため、Y 軸、そのモーター、ツール、ペイロードの全質量が X 軸の移動負荷になります。
一般的な XY 構造
標準的な XY 配置には次のものが含まれます。
- ロングストローク X 軸モジュール 1 個
- X 軸に対して垂直に取り付けられた 1 つの Y 軸モジュール
- 2軸間の接続プレート
- X軸とY軸の動きに別々のモーターを使用
- 可動上軸用ケーブルキャリア
- 2軸協調位置決め用コントローラ
XY システム設計の考慮事項
下部の X 軸は、外部ペイロードのみではなく、総移動質量に基づいて選択する必要があります。この合計には、Y 軸本体、キャリッジ、モーター、接続プレート、ケーブルキャリア、ツーリング、ワークピースが含まれます。
Y 軸の長さによって、X 軸キャリッジにモーメント負荷も生じます。 Y 軸が長い場合、またはペイロードが支持キャリッジから遠くに配置されている場合は、幅広の取り付けプレート、デュアル ガイド構造、または 2 つの平行な X 軸モジュールが必要になる場合があります。
XY タイミング ベルト プラットフォームは、長方形の作業領域上での塗布、目視検査、マーキング、分類、スキャン、および自動位置決めに一般的に使用されます。
XZ タイミング ベルト リニア モジュール システム
XZ システムは、水平方向の動きと垂直方向の動きを組み合わせたものです。ピックアンドプレース装置、材料積載システム、スタッキングユニット、搬送機構などで広く使用されています。
通常、X 軸は Z 軸全体を水平に動かします。 Z 軸は、グリッパー、吸盤、ツール、またはペイロードを上昇または下降させます。
垂直軸荷重要件
Z 軸は、加速度および処理力に加えて重力も克服する必要があります。したがって、必要なモータトルクは、移動質量、プーリ半径、加速度、伝達効率、安全率から計算する必要があります。
垂直タイミング ベルト軸には次のものも必要になる場合があります。
- 停電時の転倒を防止するブレーキモーター
- より重い移動荷重に対応するカウンターバランス機構
- 機械的な停止または落下防止装置
- 適切なホーミングセンサーとリミットセンサーの配置
- 移動下限付近での制御された減速戦略
垂直軸取付方向
Z軸はモジュール本体を移動させて取り付けることも、キャリッジを移動させて取り付けることもできます。移動体構成はツールとガイド構造の間のカンチレバー距離を短縮することができ、一方、移動キャリッジ構成は設置を簡素化することができる。
正しい方法は、必要なストローク、工具の形状、利用可能なスペース、モーメント荷重によって異なります。垂直軸は、その全質量が水平軸によって支えられるため、実用的な限りコンパクトで軽量である必要があります。
XYZタイミングベルトリニアモジュールシステム
XYZ システムは、3 つの垂直方向に沿った動作を提供し、3 次元の作業ボリューム全体にわたってツールまたはワークピースを位置決めできます。
一般的な構造では、ベースとして長い X 軸、X 軸キャリッジに取り付けられた Y 軸、および Y 軸キャリッジに取り付けられた Z 軸が使用されます。機械フレームや作業方向に応じて他の配置も可能です。
軸の階層
各下位レベルの軸がその上にインストールされているすべての軸を保持するため、軸の階層は重要です。従来の積み重ねられた XYZ 配置では、次のようになります。
- Z 軸はツールとペイロードを運びます。
- Y 軸は Z 軸、ツール、およびペイロードを運びます。
- X 軸には、Y 軸、Z 軸、モーター、工具、ケーブル、ペイロードが搭載されています。
その結果、ベース軸には通常、最も高い耐荷重と構造的剛性が必要となります。また、上部の軸よりも大きなモーターや強力なモジュール シリーズが必要になる場合もあります。
移動質量の削減
移動質量の低減により、加速度、サイクルタイム、位置決め安定性が向上します。一般的な方法には次のようなものがあります。
- 上軸にコンパクトモジュールを採用
- カンチレバーの負荷を軽減する位置にモーターを取り付ける
- 軽量アルミニウム接続プレートを使用
- 不要な工具の質量を削減
- 実用上最短ストロークの選定
- 可動アセンブリから固定電気コンポーネントを分離する
最速のモジュールが常に最良の選択であるとは限りません。完全なシステムは、総移動質量、剛性、必要なサイクル タイムに合わせて最適化する必要があります。
タイミングベルトガントリーシステム
ガントリー システムは、機械フレームの 2 つの側面で支持されたクロスビームを使用します。広い作業領域、長いストローク、および可動ブリッジが広いスパンにわたって安定した状態を維持する必要がある用途に適しています。
ガントリーは、1 つの動力付き軸と 1 つの受動的支持軸、または 2 つの独立して駆動される平行軸を使用できます。正しい配置は、スパン、可搬質量、加速度、必要な位置決め性能によって異なります。
シングルドライブガントリー構成
シングルドライブガントリーでは、1 つのモーターが共通のシャフト、タイミングベルト、トランスミッションシステムなどの機械的接続を介して両側を駆動します。これにより機械的な同期が得られ、制御が簡素化されます。
機械的接続は、クロスビーム全体のねじり変形や角度のずれを防ぐために十分な剛性が必要です。
デュアルドライブガントリー構成
デュアルドライブ ガントリーでは、それぞれの側に独自のモーターと駆動システムがあります。コントローラは、両方の軸の位置を監視しながら、両方の軸が一緒に移動するように命令します。
デュアルドライブ システムは、広いガントリー、長いストローク、およびより高い動的負荷に適していますが、慎重なホーミング、位置合わせ、および同期が必要です。両側の位置に差があると、クロスビームがねじれたり、ガイドに過負荷がかかったり、機構が動かなくなったりする可能性があります。
ガントリークロスビーム設計
クロスビームは加速時の曲げやねじれに耐えなければなりません。その剛性は、ビームのプロファイル、サポートされていないスパン、ツールの位置、積載量によって異なります。
軽量ビームは加速性を向上させますが、剛性が不十分だと振動や位置決め誤差が発生する可能性があります。したがって、ビームは静的なたわみと動的応答の両方に従って設計する必要があります。
軸の組み合わせと構造配置
多軸モジュールは、利用可能な取り付け穴だけを基準に組み合わせないでください。軸間の接続は、十分な剛性、位置合わせ、およびサポートを提供する必要があります。
接続プレートの設計
接続プレートは、ある軸を別の軸に取り付けるために使用されます。適切なプレートは次の条件を満たす必要があります。
- 平らな取り付け面を用意してください
- キャリッジ全体に荷重を分散します
- 不要なオーバーハングを最小限に抑える
- 加速時の曲がりに耐える
- モーター、センサー、ケーブルの取り付けが可能
- 組み立てとメンテナンスのためのアクセスを提供する
非常に厚いプレートは移動質量を増加させますが、薄いプレートは変形する可能性があります。板厚と補強材は荷重と片持ち距離に応じて選択してください。
モジュールの方向
モジュールは、水平、垂直、横向き、または逆向きに設置できます。ただし、取付方向により許容可搬質量、モーメント容量が変わります。
設計者は、一般的な可搬質量の値だけに依存するのではなく、実際の設置方向でのラジアル荷重、アキシアル荷重、およびモーメント荷重を検証する必要があります。
多軸システムにおける負荷分散
負荷の計算は、多軸設計の最も重要な部分の 1 つです。下軸はワークのみを搭載するわけではありません。その上に設置された完全な可動アセンブリを運びます。
総移動荷重
総移動荷重には次のものが含まれる場合があります。
- 上部リニアモジュール
- サーボモーターまたはステッピングモーター
- ギアボックスとカップリング
- 接続プレートとブラケット
- ケーブルキャリアとケーブル
- センサーと空気圧コンポーネント
- エンドツーリング
- 搬送されたワーク
この総質量は、加速力、必要なモータートルク、および動的負荷を計算するときに使用する必要があります。
モーメント荷重
モーメント荷重は、ペイロードの重心がキャリッジまたはガイドの中心からオフセットしているときに発生します。長い上軸と片持ち工具により、大きなピッチング、ヨーイング、またはローリングモーメントが発生する可能性があります。
モーメント負荷は次の方法で軽減できます。
- ペイロードをガイドセンターに近づける
- 幅広のキャリッジを使用する
- ガイドブロック間の距離を広げる
- 2 本の平行な支持軸を使用する
- カンチレバーの長さを短くする
- 上軸質量の軽減
動的負荷
加速と減速により、静荷重よりもはるかに大きな力が発生する可能性があります。低速でスムーズに動作するシステムは、高加速度で動作すると、振動したり、たわんだり、位置の安定性を失ったりする可能性があります。
したがって、選択したモジュールは、意図した速度、加速度、デューティ サイクル、および緊急停止条件の下で評価する必要があります。
モーター配置とトランスミッションレイアウト
モーターの配置は、システムのサイズ、移動質量、ケーブルの配線、およびメンテナンスへのアクセスに影響します。多くの場合、タイミング ベルト モジュールでは、モーターを直接、並列に、または折り返し構造を介して取り付けることができます。
可動モーターの配置
モーターが上部の可動軸に取り付けられている場合、その質量はその下のすべての支持軸によって支えられます。これにより、下軸に必要な負荷容量とモータトルクが増加します。
可動モーターの配置は機械的には単純ですが、柔軟な電源ケーブルとエンコーダーケーブルが必要です。
固定モーターの配置
一部の機械的レイアウトでは、軸構造が移動する間、モーターを静止したままにすることができます。これにより、移動質量とケーブルの動きを減らすことができますが、より複雑なベルト経路、シャフトシステム、またはトランスミッションの配置が必要になる場合があります。
モーターの向き
モーターの向きは次に従って選択する必要があります。
- 設置可能スペース
- 隣接する軸との衝突の危険性
- メンテナンスアクセス
- ケーブルの曲げ半径
- 粉塵、クーラント、またはプロセスの破片からの保護
- システムの重心
モーターは、カンチレバーの距離を不必要に増やしたり、作業領域を妨げたりする場所に配置しないでください。
多軸動作のためのケーブル管理
軸数が増えると、ケーブルの配線はより複雑になります。各移動軸には、モーター電源ケーブル、エンコーダーケーブル、センサーワイヤー、空気圧チューブ、真空ライン、または通信ケーブルが必要な場合があります。
ケーブルキャリアの選択
ケーブル キャリアには、十分な内部スペースと、取り付けられたすべてのケーブルとチューブの要件を満たす曲げ半径が必要です。キャリアを充填しすぎると、摩擦が増加し、ケーブルの寿命が短くなる可能性があります。
電気的干渉や摩耗を軽減するために、必要に応じて異なる種類のケーブルを分離する必要があります。
ネストされたケーブルの移動
XYZ システムでは、Z 軸ケーブルは Y 軸とともに移動し、Y 軸ケーブルは X 軸とともに移動します。これにより、複数のレベルのケーブルの動きが生じます。
ケーブルの配線は、組み立て後に追加するのではなく、機械設計の段階で計画する必要があります。適切な固定点、移動点、曲げ方向、およびサービス ループを軸ごとに定義する必要があります。
ケーブル関連の問題の回避
- ケーブルが鋭利な端に擦れないようにしてください。
- 最小曲げ半径を超えないようにしてください。
- 連続的に曲がる部分の中にコネクタを配置しないでください。
- 評価せずに、同じ移動経路内にフレキシブルケーブルと非フレキシブルケーブルを混在させないでください。
- 固定接続点と可動接続点の両方で張力を緩和します。
- ケーブルベアが作業領域に入らないことを確認してください。
同期とモーション制御
多軸システムには、複数のモーターを調整できるコントローラーが必要です。必要な制御レベルは、軸が定義されたパスに沿って独立して移動するか、順次移動するか、または同時に移動するかによって異なります。
独立した軸の動き
単純な搬送装置では、1 つの軸が次の軸が開始する前に動作を完了する場合があります。これにより制御の複雑さが軽減され、基本的なロードおよびアンロードのサイクルには十分な場合があります。
補間されたモーション
塗布、切断、スキャン、および輪郭追従のアプリケーションでは、2 つまたは 3 つの軸を同時に動かす必要がある場合があります。コントローラーは、必要な速度と経路精度を維持しながら、線形補間または円弧補間を実行する必要があります。
2軸ガントリー同期
デュアルドライブ ガントリーでは、同じ位置を維持するために両方の平行軸が必要です。コントローラは、マスター/スレーブ制御、電子ギアリング、またはガントリー同期機能を使用する場合があります。
両側に適切なホーミングセンサーまたは基準手順が必要です。制御システムは、過度の位置ずれによって構造が損傷する前に機械が停止できるように、次のエラーも監視する必要があります。
多軸構成の設計プロセス
体系的な設計プロセスは、過大サイズ、不十分な剛性、および統合の問題を防ぐのに役立ちます。
- 作業範囲を定義します。安全マージンや工具の寸法を含め、必要な X、Y、Z の移動量を決定します。
- ペイロードを定義します。ワーク、ツーリング、ブラケット、上軸の質量と重心を計算します。
- 軸の階層を選択します。どの軸が他の軸をサポートするかを決定し、各軸の総移動質量を特定します。
- 動的な要件を計算します。速度、加速度、減速度、移動時間、サイクルタイムを決定します。
- 荷重とモーメントの容量を確認してください。ラジアル荷重、アキシアル荷重、ピッチング、ヨーイング、ローリングモーメントを評価します。
- モジュールサイズを選択します。適切なプロファイル、ガイド構造、ベルト サイズ、キャリッジ長さ、モーター容量を選択してください。
- 接続コンポーネントを設計します。適切な平面度を備えた剛性の高い取り付けプレート、ブラケット、クロスビームを作成します。
- モーターの位置を計画します。スペース、衝突クリアランス、ケーブル配線、メンテナンスアクセスを確認します。
- ケーブル管理を計画します。ケーブルキャリア、曲げ半径、配線方向、固定点を選択します。
- 制御方法を定義します。独立した動作、補間、またはガントリの同期要件を確認します。
- 機械フレームを確認してください。ベースとサポート構造が十分な剛性と水平であることを確認してください。
- システム全体をテストします。徐々に加速とサイクルレートを増加させる前に、減速した速度で試運転してください。
よくある設計上の間違い
外部ペイロードのみの計算
上部軸、モーター、接続プレートの質量を無視すると、支持軸のサイズが小さくなる可能性があります。移動アセンブリ全体を荷重計算に含める必要があります。
モーメント荷重の無視
可搬質量がキャリッジ中心から遠い位置にあるため、定格質量内であっても許容モーメントを超える場合があります。
剛性が不十分な接続プレートの使用
リニアモジュール自体が十分に硬い場合でも、フレキシブルプレートは位置決めの安定性を低下させる可能性があります。
重軸を上部に取り付ける
上軸が不必要に大きいと、各下軸の負荷とモーター要件が増加します。上部の軸は可能な限りコンパクトに保つ必要があります。
ケーブル配線の計画が遅すぎる
機械的な組み立て後にケーブル キャリアを追加すると、利用可能なストロークが減少したり、干渉が生じたり、ケーブルが不適切な曲げ半径になったりする可能性があります。
ガントリーのアライメントを無視する
平行なガントリー軸は正確に取り付ける必要があります。アライメントが悪いと、ガイド抵抗、ベルト負荷、モーター電流が増加します。
過度の加速を使用する
モーターに十分な出力がある場合でも、加速度が高いと、振動、フレームのたわみ、ベルトの振動、および位置決めの安定性の損失が発生する可能性があります。
よくある質問
タイミングベルトリニアモジュールはXYZシステムに使用できますか?
はい。タイミングベルトモジュールは、長い移動距離、高速性、適度な位置決め精度を必要とする XYZ システムで広く使用されています。ベース軸は、すべての上軸、ツール、ペイロードの完全な質量に合わせてサイズ設定する必要があります。
どの軸の負荷容量が最も大きいでしょうか?
従来の積層システムでは、最下位の支持軸がすべての上部軸と可動コンポーネントを運ぶため、通常、最も高い耐荷重が必要となります。
2 つの平行軸をいつ使用する必要がありますか?
クロスビームの幅が広い場合、ペイロードによって大きなモーメントが発生する場合、または単一のキャリッジでは十分なサポートと剛性を提供できない場合には、2 つの平行軸が必要になる場合があります。
デュアルドライブガントリーには同期制御が必要ですか?
はい。独立して駆動される 2 つの側は、原点復帰中および動作中に同期を維持する必要があります。コントローラは位置差を監視し、許容偏差を超えた場合にシステムを停止する必要があります。
タイミングベルトモジュールを垂直Z軸として使用できますか?
はい。ただし、モーターは重力に打ち勝つ必要があり、システムにはブレーキ モーター、カウンターバランス、機械的落下防止装置などの適切な電源オフ保護装置が組み込まれている必要があります。
どうすれば移動質量を減らすことができるでしょうか?
小型の上軸モジュール、軽量の接続プレート、コンパクトな工具、適切なモーター位置、実用的な最短の上軸ストロークを使用します。
タイミングベルト多軸システムは精密加工に適していますか?
これらは、多くの自動位置決め、移送、分注、検査、取り扱い作業に適しています。非常に高い剛性、大きな切削力、または超微細な位置決めを必要とする用途では、代わりにボールねじまたはリニアモーターシステムが必要になる場合があります。
結論
タイミング ベルト リニア モジュールは、高速自動化のために柔軟な XY、XZ、XYZ およびガントリー モーション システムに組み合わせることができます。統合が成功するかどうかは、正しい軸階層の選択、完全な移動荷重の計算、モーメント荷重の制御、および十分な構造剛性の提供にかかっています。
モーターの配置、ケーブルの配線、および同期は、設計プロセスの最初から考慮する必要があります。各軸を個別に扱うのではなく、完全な機構を評価することで、エンジニアは安定した動作、効率的なサイクルタイム、信頼性の高い長期動作を備えた多軸システムを構築できます。
