 Français

UNmodule linéaire de courroie de distributionest un système de mouvement linéaire à grande vitesse qui convertit le mouvement de rotation d'un moteur en mouvement en ligne droite contrôlé. Il combine une transmission par courroie de distribution, une poulie d'entraînement, une poulie de renvoi, un guide linéaire, un chariot, un mécanisme de tension, une interface moteur, des capteurs etcontrôleur de mouvementau sein d’une structure mécanique compacte.
La basePrincipe de fonctionnement du module linéaire de courroie de distributionest simple : un moteur fait tourner la poulie d'entraînement, la poulie d'entraînement déplace la courroie dentée et la courroie tire le chariot le long d'un rail de guidage linéaire. En contrôlant la rotation, la vitesse, l'accélération et la direction du moteur, le système peut positionner le chariot à un emplacement spécifié le long de la course du module.
Contrairement à une courroie de friction classique, une courroie de distribution contient des dents régulièrement espacées qui s'engrènent avec les rainures correspondantes des poulies de distribution. Cet engagement positif empêche le glissement de fonctionnement normal entre la courroie et la poulie, permettant ainsi à la rotation du moteur de se traduire en déplacement linéaire répétable.
Cet article explique le fonctionnement d'un module linéaire de courroie de distribution, y compris la conversion de mouvement rotatif en linéaire, la transmission par poulie de distribution, la tension de la courroie, le support de rail de guidage, la servocommande, le retour de position, le calcul de la vitesse, la précision du positionnement et les facteurs qui influencent les performances de mouvement.
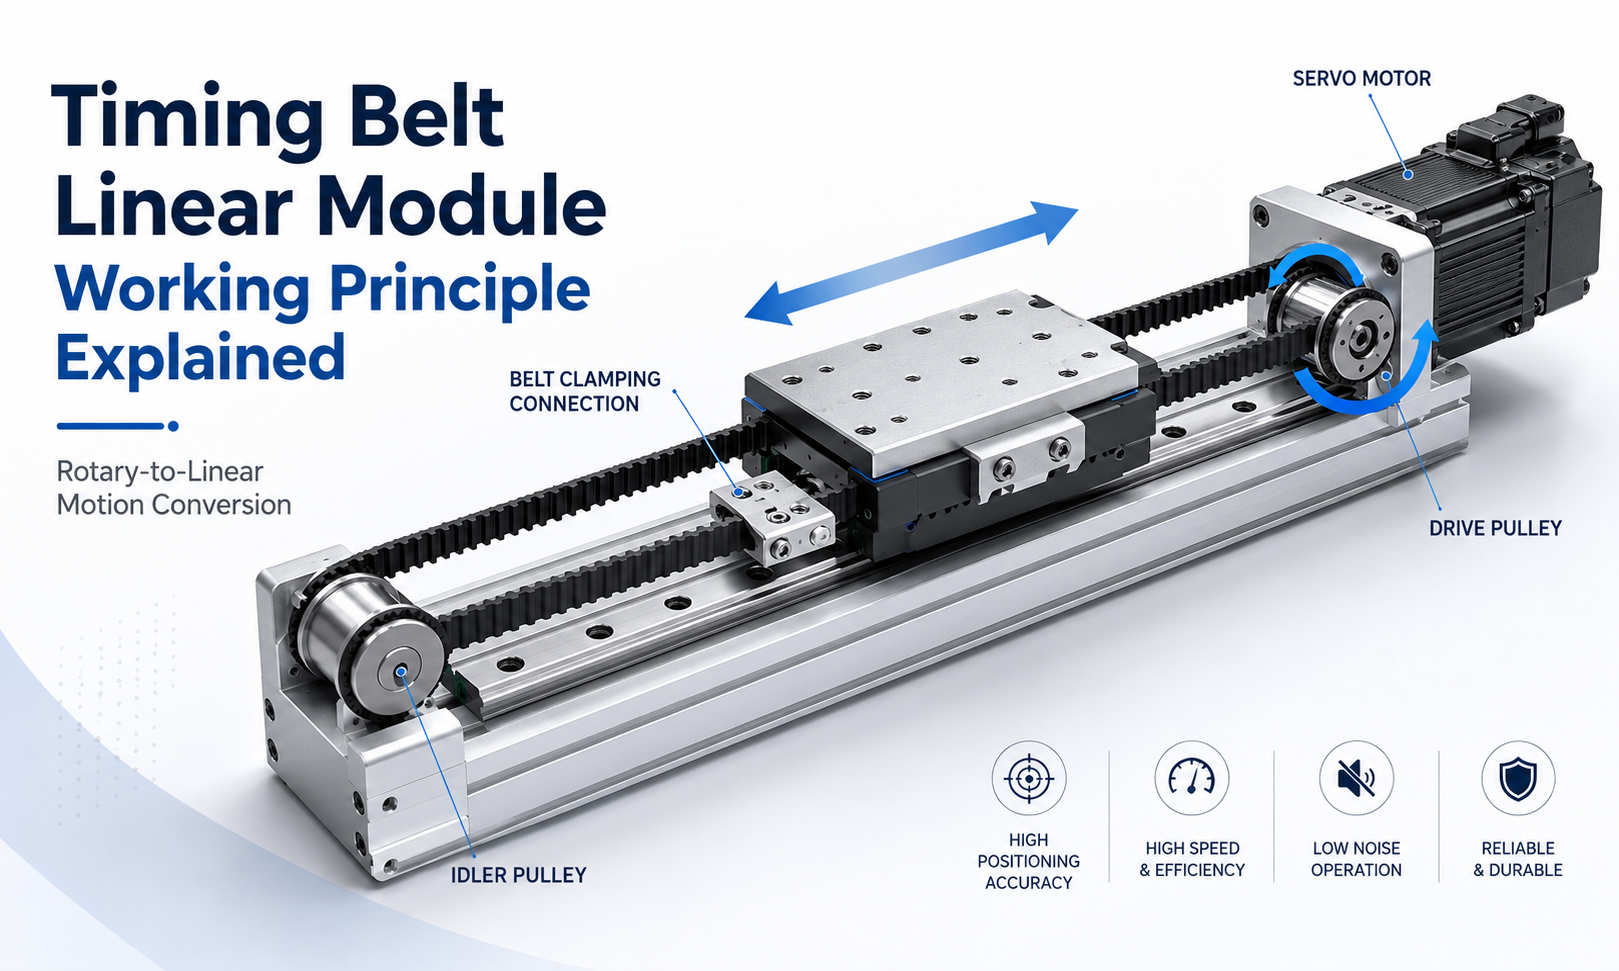
Quel est le principe de fonctionnement d'un module linéaire à courroie de distribution ?
Le principe de fonctionnement d'un module linéaire de courroie de distribution est basé sur une courroie crantée en boucle fermée passant entre une poulie motrice et une poulie folle. Les deux extrémités de la section de courroie mobile sont reliées mécaniquement au chariot ou à la plaque de serrage de courroie.
Lorsque le moteur fait tourner la poulie d'entraînement, les dents de la poulie s'engagent dans les dents de la courroie de distribution et déplacent la courroie autour du système de poulies. Le chariot étant relié à la courroie, il se déplace horizontalement le long du guide linéaire.
Lorsque le moteur change de sens de rotation, la courroie change également de sens, provoquant le déplacement du chariot dans le sens opposé. Le rail de guidage linéaire contraint le chariot de sorte qu'il se déplace le long d'un axe défini au lieu de tourner, de s'incliner ou de se déplacer latéralement.
La conversion de mouvement complète peut être résumée comme suit :
- Le contrôleur de mouvement envoie une commande de mouvement.
- Le servomoteur ou le moteur pas à pas fournit du courant au moteur.
- L'arbre du moteur tourne selon le sens et la vitesse commandés.
- Le moteur fait tourner la poulie motrice via un mécanisme de couplage direct ou de transmission.
- Les dents de la poulie motrice s'engagent dans la courroie de distribution.
- La courroie de distribution circule entre la poulie motrice et la poulie folle.
- La connexion par courroie tire ou pousse le chariot le long du module.
- Le guide linéaire soutient le chariot et maintient un mouvement en ligne droite.
- Des capteurs ou un encodeur fournissent des informations sur la position et l'état de fonctionnement.
- Le système de contrôle arrête le chariot à la position programmée.
Principaux composants impliqués dans la transmission du mouvement
Les performances d'un système linéaire entraîné par courroie dépendent du fonctionnement coordonné de plusieurs composants mécaniques et de commande. Chaque composant joue un rôle spécifique dans la conversion de la rotation du moteur en mouvement linéaire stable.
Moteur
Le moteur est la source d'alimentation du module.Modules linéaires à courroie dentéepeut être entraîné par des servomoteurs, des moteurs pas à pas ou d'autres actionneurs rotatifs, en fonction de la vitesse requise, de la précision du positionnement, de la méthode de contrôle et de la charge.
Un servomoteur est généralement sélectionné pour les applications nécessitant une accélération élevée, des mouvements marche-arrêt fréquents, un positionnement dynamique, un contrôle multi-axes synchronisé et un retour en boucle fermée. Un moteur pas à pas peut convenir aux systèmes moins coûteux avec une vitesse modérée et des exigences de positionnement relativement simples.
Poulie d'entraînement
La poulie d'entraînement est reliée à l'arbre du moteur et transfère le couple du moteur à la courroie de distribution. Ses dents doivent correspondre au pas et au profil des dents de la courroie.
Lorsque la poulie motrice effectue un tour, la courroie se déplace d'une distance déterminée par le nombre de dents de la poulie et le pas de la courroie. Par conséquent, le diamètre de la poulie et le nombre de dents influencent directement le déplacement linéaire, la vitesse, le couple et la résolution de positionnement.
Poulie de renvoi
La poulie folle est installée à l’extrémité opposée du module. Il soutient la courroie de distribution, change la direction de déplacement de la courroie et aide à maintenir une boucle de transmission complètement fermée.
Selon la conception du module, la poulie folle peut également être intégrée au mécanisme de tension de la courroie. En ajustant sa position, l'installateur peut augmenter ou diminuer la tension de la courroie de distribution.
courroie de distribution
La courroie de distribution est le principal élément de transmission du mouvement. Il contient normalement un noyau à haute résistance recouvert d'un matériau de courroie résistant à l'usure et de dents moulées.
Les matériaux de traction courants comprennent le câble en acier, le câble en fibre de verre et la fibre aramide. Le noyau de traction limite l'allongement de la courroie sous charge, tandis que la surface dentée maintient un engagement positif avec la poulie.
Comparée à une courroie plate ou à une courroie trapézoïdale, une courroie de distribution offre un déplacement plus prévisible car ses dents s'engrènent mécaniquement avec les rainures des poulies.
Pince de ceinture
Le serre-ceinture relie mécaniquement la section de courroie mobile au chariot. Au fur et à mesure du déplacement de la courroie, la pince transfère la force de la courroie au chariot.
La pince doit maintenir la courroie solidement sans endommager les dents ou les cordes de traction. Un mauvais serrage peut créer une déformation locale de la courroie, une variation de position, du bruit ou éventuellement une défaillance de la courroie.
Transport
Le chariot est la plate-forme mobile utilisée pour supporter des outils, des pinces, des capteurs, des pièces, des caméras d'inspection, des têtes de distribution ou tout autre équipement d'application.
Il transfère la charge externe aux blocs de guidage et reçoit la force motrice de la courroie de distribution. La structure du chariot doit offrir une rigidité suffisante pour résister aux charges verticales, latérales et de moment.
Rail de guidage linéaire
Le rail de guidage linéaire soutient et guide le chariot. La courroie produit une force motrice, mais elle n'est pas conçue pour supporter toutes les charges externes ni pour maintenir une géométrie de déplacement précise.
Le rail de guidage absorbe la charge radiale, la charge latérale et les moments de renversement tout en conservant une trajectoire linéaire définie. La qualité du rail de guidage et des blocs de guidage affecte fortement la douceur, la rectitude, la rigidité, la répétabilité et la durée de vie.
Mécanisme de tension de courroie
Le mécanisme de tension établit la tension initiale correcte dans la courroie de distribution. Une tension appropriée maintient les dents de la courroie en prise avec les poulies, réduit les vibrations de la courroie et améliore la réponse dynamique.
Une tension trop faible peut provoquer des sauts de dents, des mouvements de type jeu, des vibrations ou une réponse retardée du chariot. Une tension excessive augmente la charge sur les roulements, la contrainte sur la courroie, la friction, le bruit et l'usure des composants.
Servomoteur et contrôleur de mouvement
Le servomoteur contrôle le courant, le couple, la vitesse et la position du moteur en fonction des commandes du contrôleur de mouvement, de l'automate programmable, de l'ordinateur industriel ou du contrôleur de robot.
Le contrôleur définit la position cible, la vitesse, l'accélération, la décélération, la séquence de mouvement et la relation de synchronisation avec les autres axes.
Encodeur et capteurs de position
Un encodeur mesure la rotation de l'arbre du moteur, tandis que les interrupteurs de fin de course, les capteurs domestiques ou les encodeurs linéaires externes fournissent des informations de référence supplémentaires.
Ces dispositifs aident le système à établir sa position d'origine, à éviter les dépassements, à détecter les défauts, à vérifier les mouvements et à améliorer la fiabilité du positionnement.
Comment le mouvement rotatif est converti en mouvement linéaire
La conversion du mouvement rotatif en mouvement linéaire se produit grâce à l'interaction entre la poulie motrice et la courroie de distribution. Le moteur produit une rotation angulaire, tandis que la poulie convertit ce déplacement angulaire en mouvement tangentiel de la courroie.
Étant donné que la courroie de distribution est reliée au chariot, le mouvement tangentiel de la courroie devient un déplacement linéaire du chariot.
Pour une poulie dentée avec un pas de courroie depet un nombre de dents dez, le mouvement théorique de la courroie par tour de poulie est :
Déplacement linéaire par tour = z × p
Par exemple, si la poulie a 20 dents et que le pas de la courroie est de 5 mm, un tour complet de poulie déplace théoriquement la courroie :
20 × 5 mm = 100 mm
Par conséquent, un tour de moteur produit environ 100 mm de course du chariot lorsque la poulie est directement connectée au moteur et qu'aucun rapport de boîte de vitesses supplémentaire n'est utilisé.
Si le moteur tourne à 1 500 tours par minute, la vitesse linéaire théorique est :
Vitesse linéaire = 100 mm × 1 500 ÷ 60 = 2 500 mm/s
Cette relation explique pourquoi les modules de courroie de distribution peuvent atteindre des vitesses linéaires élevées. Une poulie relativement petite peut produire une distance de déplacement importante à chaque tour du moteur.
Comment la poulie motrice transmet le couple du moteur
La poulie motrice convertit le couple du moteur en force de traction tangentielle sur la courroie. Le moteur peut être connecté à la poulie via un accouplement, une boîte de vitesses, un arbre ou un support moteur intégré.
Lorsqu'un couple est appliqué à la poulie motrice, les dents de la poulie poussent contre les dents de la courroie correspondantes. La courroie développe alors une tension du côté entraînement et transfère la force à la liaison du chariot.
La force motrice linéaire disponible dépend de plusieurs facteurs :
- Couple de sortie du moteur
- Rayon de pas de la poulie motrice
- Rapport de boîte de vitesses, lorsqu'il est utilisé
- Capacité de traction de la courroie de distribution
- Engagement des dents de courroie
- Tension initiale de la courroie
- Exigence d'accélération
- Masse du chariot et de la charge utile
- Frottement du rail de guidage
- Résistance au processus externe
Pour le même couple moteur, une poulie plus petite produit généralement une force linéaire plus importante mais un déplacement par tour plus faible. Une poulie plus grande produit un déplacement linéaire par tour plus élevé mais réduit la force tangentielle disponible.
La sélection des poulies nécessite donc un équilibre entre la vitesse, la force, la résolution du moteur, la durée de vie de la courroie et le rayon de courbure minimum.
Rôle de la poulie de renvoi
La poulie de renvoi ne reçoit normalement pas la puissance directe du moteur, mais elle est essentielle au fonctionnement du système de transmission.
Ses fonctions comprennent :
- Support de la courroie de distribution à l'extrémité opposée du module
- Maintien du chemin de courroie fermé
- Changer le sens de déplacement de la courroie
- Maintenir l'alignement entre le système de courroie et de poulie
- Fournir un point de réglage pour la tension de la courroie
- Réduire les mouvements non pris en charge de la courroie
La poulie de renvoi doit tourner doucement avec une faible résistance de roulement. Un mauvais état des roulements, un mauvais alignement des poulies ou une contamination peuvent augmenter le bruit et la résistance au mouvement.
Si la poulie de renvoi n'est pas parallèle à la poulie d'entraînement, la courroie peut se déplacer vers un côté, entrer en contact avec les brides de la poulie, s'user de manière inégale ou générer un mouvement instable.
Pourquoi la tension de la courroie de distribution est importante
La tension de la courroie de distribution est l'un des facteurs les plus importants affectant leprincipe de l'actionneur linéaire entraîné par courroie. La courroie doit être suffisamment tendue pour rester en prise avec la poulie pendant l'accélération, la décélération et l'inversion de charge.
Effets d'une tension de courroie insuffisante
Si la tension de la courroie est trop faible, le système peut subir :
- Réponse retardée du chariot après l'inversion du moteur
- Répétabilité de positionnement réduite
- Vibration de la courroie lors d'un mouvement à grande vitesse
- Dent qui saute sous forte accélération
- Bruit d'impact lors des changements de direction
- Mouvement irrégulier à basse vitesse
- Écart de position sous des charges changeantes
Bien qu'une courroie de distribution ne glisse normalement pas comme une courroie à friction, une tension insuffisante peut permettre aux dents de se désengager momentanément des rainures de la poulie sous une charge dynamique excessive.
Effets d'une tension excessive de la courroie
Une tension excessive de la courroie peut également nuire aux performances du système. Les conséquences possibles incluent :
- Charge moteur accrue
- Contrainte de roulement de poulie plus élevée
- Fatigue accélérée de la ceinture
- Augmentation de la friction et de la température
- Plus de bruit
- Durée de vie réduite des roulements
- Déformation des arbres ou des embouts
La tension correcte doit suivre les spécifications du fabricant du module. La tension de la courroie ne doit pas être ajustée uniquement par sensation subjective, en particulier dans les applications à grande vitesse ou de précision.
Comment le guide linéaire contrôle la trajectoire de mouvement
La courroie de distribution crée le mouvement, tandis que le guide linéaire contrôle la trajectoire du mouvement. Il ne faut pas confondre ces deux fonctions.
Sans rail de guidage, la courroie pourrait tirer le chariot vers l'avant, mais elle ne pourrait pas empêcher de manière fiable un déplacement vertical, un mouvement latéral, un lacet, un tangage ou un roulis.
Le système de guidage linéaire se compose généralement d'un ou plusieurs rails de guidage et de blocs de guidage à recirculation de billes. Les blocs de guidage sont fixés au chariot et se déplacent le long du rail avec un faible frottement.
Le système de guidage remplit plusieurs fonctions :
- Prend en charge le chariot et la charge utile
- Maintient la précision du déplacement linéaire
- Résiste aux forces verticales et latérales
- Résiste aux moments de tangage, de lacet et de roulis
- Réduit la friction du mouvement
- Empêche la courroie de distribution de supporter des charges structurelles
- Maintient un mouvement stable pendant l’accélération
Pour les chariots longs ou les charges de moment élevées, les fabricants peuvent utiliser deux rails de guidage, plusieurs blocs de guidage, un agencement de rails plus large ou un profil de base renforcé.
Servocommande dans un module linéaire à courroie de distribution
Un module de courroie de distribution servo-entraîné combine une transmission mécanique avec une commande électronique en boucle fermée. Le servomoteur contient un encodeur qui mesure en permanence la position de l'arbre ou la vitesse de rotation.
Le contrôleur de mouvement envoie une commande cible au servomoteur. Le servomoteur compare le mouvement commandé avec le retour du codeur et ajuste le courant du moteur pour réduire la différence.
Ce processus peut se produire plusieurs fois par seconde, permettant au système de réagir rapidement aux changements de charge, de vitesse et de position.
Un mouvement asservi typique comprend les étapes suivantes :
- Réception de la position cible du contrôleur
- Calcul du profil de mouvement requis
- Accélération du moteur et du chariot
- Maintien de la vitesse de déplacement programmée
- Décélération avant la position cible
- S'arrêter à l'endroit commandé
- Maintenir le poste contre les perturbations extérieures
- Signalement de l'achèvement ou de l'état de panne au contrôleur
Le système d'asservissement peut contrôler la position, la vitesse ou le couple, en fonction de la conception de la machine.
Mode de contrôle de position
En mode position, le contrôleur commande une distance définie. Ce mode est largement utilisé pour les systèmes de prélèvement et de placement, les équipements d'emballage, l'assemblage électronique, les systèmes d'inspection et le transfert de matériaux.
Mode de contrôle de vitesse
En mode vitesse, le contrôleur régule la vitesse de déplacement plutôt que de s'arrêter à de nombreuses positions programmées. Il peut être utilisé pour des applications de numérisation, de revêtement, d’inspection continue ou de convoyeur synchronisé.
Mode de contrôle du couple
Le mode couple contrôle le couple de sortie du moteur. Il peut être utilisé dans des applications spécialisées où une limitation de force ou un contrôle de tension est requis, bien que les modules de courroie de distribution soient principalement sélectionnés pour le positionnement et le transfert à grande vitesse.
Comment fonctionne la rétroaction sur la position
Le retour de position permet au système de contrôle de déterminer si le mouvement commandé a été effectué correctement.
La plupart des modules servocommandés utilisent un encodeur rotatif installé sur le moteur. Le contrôleur calcule la position du chariot à partir de la rotation du moteur, du nombre de dents de la poulie, du pas de la courroie et du rapport de transmission.
Ceci est connu sous le nom de contrôle en boucle semi-fermée car le codeur mesure la rotation du moteur plutôt que de mesurer directement la position du chariot.
Pour les applications nécessitant une précision de positionnement absolue plus élevée, un encodeur linéaire externe peut être installé le long du module. Le codeur linéaire mesure l'emplacement réel du chariot et peut détecter les erreurs causées par l'élasticité de la courroie, la déformation structurelle, la dilatation thermique ou la variation de la transmission.
Les dispositifs de rétroaction de position peuvent inclure :
- Encodeur rotatif moteur
- Codeur linéaire
- Échelle magnétique
- Échelle optique
- Capteur domestique
- Fin de course positif
- Fin de course négatif
- Retour d'information externe sur la vision industrielle
Fonctionnement en boucle ouverte et en boucle fermée
Les modules linéaires à courroie de distribution peuvent fonctionner dans des systèmes de contrôle en boucle ouverte ou fermée.
Contrôle en boucle ouverte
Un système en boucle ouverte envoie des impulsions de mouvement à un moteur pas à pas sans vérifier en permanence la position finale réelle. Le contrôleur suppose que le moteur a suivi chaque commande.
Cette approche est simple et économique, mais une surcharge, une accélération excessive, une obstruction ou un calage du moteur peuvent entraîner une perte de pas et une erreur de position.
Contrôle en boucle fermée
Un système d'asservissement en boucle fermée compare en permanence le mouvement commandé avec le retour de l'encodeur. Si le mouvement réel diffère de la commande, le variateur augmente ou réduit la puissance du moteur pour corriger l'erreur.
Le contrôle en boucle fermée offre une meilleure réponse dynamique, une vitesse de fonctionnement plus élevée, une plus grande capacité d'accélération, des fonctions d'alarme moteur et une surveillance de position plus fiable.
Profil de mouvement : accélération, vitesse constante et décélération
Un module de courroie de distribution ne passe normalement pas instantanément de la vitesse nulle à la vitesse maximale. Le contrôleur génère un profil de mouvement qui détermine la manière dont l'axe accélère, se déplace et s'arrête.
Un mouvement typique contient trois étapes principales :
Étape d'accélération
Le moteur augmente la vitesse de zéro à la vitesse de déplacement programmée. Durant cette étape, la courroie doit transmettre suffisamment de force pour accélérer le chariot, la charge utile et l’équipement connecté.
Une accélération élevée augmente la productivité mais augmente également la variation de tension de la courroie, les vibrations structurelles, la demande de couple moteur et la charge de guidage.
Scène à vitesse constante
Le chariot se déplace à la vitesse maximale programmée. Les modules à course longue peuvent passer une partie importante du cycle à cette étape.
Un suivi stable de la courroie, l'équilibre des poulies, la rigidité de la base et l'alignement des guides sont particulièrement importants lors des déplacements à grande vitesse.
Étape de décélération
Le moteur réduit sa vitesse avant la position cible. La courroie de distribution transmet la force dans la direction opposée pour décélérer la masse en mouvement.
Une décélération mal configurée peut produire des vibrations, des dépassements, des oscillations du chariot ou un temps de stabilisation excessif.
De nombreux systèmes d'asservissement utilisent des profils de mouvement trapézoïdaux ou en forme de S. Un profil en forme de S réduit les changements brusques d'accélération et peut améliorer la fluidité lors du déplacement de produits délicats ou de charges utiles lourdes.
Comment se produit l’inversion de direction
Pour inverser le sens du chariot, le contrôleur inverse la rotation du moteur. La poulie motrice déplace alors la courroie dans la direction opposée.
Lors de l'inversion de direction, la charge sur les deux côtés de la courroie change rapidement. Un côté devient le côté tension tandis que l’autre côté devient le côté retour.
Cette transition rend la tension de la courroie, la rigidité du chariot, le réglage des servos et le jeu mécanique particulièrement importants. Une tension inadéquate ou une structure trop flexible peut créer un léger délai entre l'inversion du moteur et la réponse du chariot.
Pour les applications impliquant des mouvements alternatifs fréquents, le module doit être sélectionné en fonction de la charge dynamique plutôt que de la seule capacité de charge utile statique.
Facteurs affectant la précision du positionnement
Un module de courroie de distribution peut fournir un positionnement fiable et reproductible, mais sa précision absolue est affectée à la fois par des facteurs mécaniques et de contrôle.
Les facteurs importants comprennent :
- Rigidité en traction de la courroie de distribution
- Longueur de la courroie et course de fonctionnement
- Tension initiale de la courroie
- Masse de la charge utile
- Accélération et décélération
- Précision de fabrication des poulies
- Excentricité de la poulie
- Variation du pas des dents de la courroie
- Précision du rail de guidage
- Rectitude du profil de base
- Résolution du codeur moteur
- Qualité du réglage des servos
- Variation de température
- Force de processus externe
- Alignement de l'installation
Élasticité de la ceinture
Une courroie de distribution est plus élastique qu'une vis à billes. Sous charge, il peut s'allonger légèrement. Le degré d'allongement dépend de la construction de la courroie, du matériau du câble de traction, de la largeur de la courroie, de la longueur de la courroie et de la force transmise.
C'est pourquoi les modules à courroie de distribution très longues peuvent offrir une vitesse et une répétabilité excellentes, mais une précision de positionnement absolue inférieure à celle des modules à vis à billes à course courte.
Précision de la poulie
La géométrie des dents de la poulie, la précision du diamètre primitif, la concentricité et l'installation de l'arbre influencent la relation entre la rotation du moteur et le mouvement de la courroie.
L'excentricité de la poulie peut créer une variation périodique de position, une fluctuation de vitesse ou des vibrations au cours de chaque révolution.
Précision du rail de guidage
Le rail de guidage détermine la rectitude et la stabilité mécanique du chariot. Un mauvais alignement des rails peut augmenter la résistance, créer un mouvement irrégulier ou imposer une charge supplémentaire sur le moteur.
Résolution des servos
L'encodeur et le système de contrôle du moteur déterminent avec quelle précision la rotation du moteur peut être commandée et mesurée. Cependant, une résolution élevée du codeur ne garantit pas à elle seule une grande précision du chariot, car l'élasticité de la courroie et les erreurs mécaniques doivent également être prises en compte.
Répétabilité et précision de positionnement absolue
La répétabilité et la précision du positionnement sont des spécifications liées mais différentes.
Répétabilitédécrit la précision avec laquelle le chariot revient à la même position après des mouvements répétés dans des conditions similaires.
Précision de positionnement absoluedécrit dans quelle mesure la position réelle du chariot correspond aux coordonnées programmées sur toute la course.
Un module linéaire de courroie de distribution peut atteindre une bonne répétabilité même lorsque sa position absolue contient une petite erreur systématique. L'étalonnage ou la compensation du contrôleur peuvent réduire les erreurs systématiques répétables, mais ils ne peuvent pas éliminer complètement la déformation variable de la courroie causée par les changements de charges.
Comment fonctionnent les capteurs d'origine et de limite
Les capteurs de référence et de limite sont des éléments importants de la séquence de fonctionnement.
Capteur domestique
Lorsque la machine démarre, le contrôleur peut ne pas connaître la position absolue du chariot. Le chariot se déplace vers le capteur d'origine à une vitesse contrôlée jusqu'à ce que le capteur soit activé.
Le contrôleur établit alors une coordonnée de référence. Certains systèmes utilisent un signal d'index d'encodeur avec le capteur d'origine pour améliorer la répétabilité de la prise d'origine.
Capteurs de limites positives et négatives
Des capteurs de limite sont installés près des deux extrémités de la course utilisable. Ils empêchent le chariot de se déplacer au-delà de la plage de déplacement autorisée.
Si un capteur de limite se déclenche de manière inattendue, le contrôleur arrête normalement le mouvement et génère une alarme.
Butées mécaniques
Les butées mécaniques fournissent une mesure de protection finale en cas de défaillance du contrôle de limite électrique. Ils ne sont pas destinés à être utilisés comme positions d'arrêt normales car des impacts répétés peuvent endommager le chariot, la courroie, les blocs de guidage ou la structure d'extrémité.
Calcul de la vitesse du module linéaire de la courroie de distribution
La vitesse linéaire théorique peut être calculée à l'aide du nombre de dents de la poulie, du pas de la courroie et de la vitesse du moteur :
Vitesse linéaire = nombre de dents de poulie × pas de courroie × vitesse du moteur ÷ 60
Où:
- La vitesse linéaire est mesurée en millimètres par seconde
- Le nombre de dents de la poulie est le nombre de dents sur la poulie motrice.
- Le pas de la courroie est mesuré en millimètres
- La vitesse du moteur est mesurée en tours par minute
Si une boîte de vitesses est installée, le rapport de boîte de vitesses doit également être inclus dans le calcul.
La vitesse utile réelle peut être inférieure à la valeur théorique en raison des limites de couple du moteur, des vibrations de la courroie, de la capacité de guidage, de la longueur de course, de la charge utile, de la distance d'accélération et de la rigidité structurelle.
Transmission de force de module linéaire de courroie de distribution
La force linéaire générée par le module est liée au couple moteur et au rayon de pas de la poulie :
Force linéaire ≈ Couple moteur ÷ Rayon primitif de la poulie
Cette relation simplifiée n'inclut pas la perte d'efficacité, la force d'accélération, le frottement du guide, la prétension de la courroie ou les facteurs de sécurité, mais elle illustre un principe de conception important.
Un rayon de poulie plus petit augmente la force linéaire pour le même couple moteur, tandis qu'un rayon de poulie plus grand augmente la course linéaire par tour.
La force motrice requise devrait inclure :
- Force nécessaire pour accélérer la masse en mouvement
- Frottement du rail de guidage
- Résistance au traitement externe
- Résistance du support de câble
- Effets de charge inclinés ou verticaux
- Marge de sécurité
Les modules de courroie de distribution sont couramment utilisés pour le mouvement horizontal. Les installations verticales nécessitent une prise en compte supplémentaire de la gravité, des systèmes de freinage, des mécanismes de contrepoids, de la protection contre les chutes de charge et du couple de maintien du moteur.
Réglage des servos et performances dynamiques
Le réglage du servo détermine la rapidité et la précision avec lesquelles le moteur répond aux commandes de mouvement.
Si les gains des servos sont trop faibles, le système peut réagir lentement, produire une erreur de poursuite excessive ou nécessiter un temps de stabilisation long. Si les gains sont trop élevés, l'axe peut vibrer, générer du bruit, osciller à la position cible ou déclencher une alarme.
Le réglage des servos doit prendre en compte :
- Masse de la charge utile
- Inertie du chariot
- Inertie de la poulie
- Élasticité de la ceinture
- Course du module
- Rigidité du socle
- Structure d'installation
- Profil d'accélération
- Force de processus externe
Étant donné qu'une courroie de distribution a une certaine élasticité, un réglage trop agressif du servo peut provoquer des vibrations de la courroie. Des limites d'accélération, un filtrage, un contrôle anticipatif et des profils de courbe en S appropriés peuvent améliorer la stabilité du mouvement.
Engagement des dents de la courroie de distribution et prévention du glissement
Une courroie dentée transmet le mouvement par engagement mécanique positif plutôt que par friction seule. Dans des conditions normales de travail, les dents de la courroie restent alignées avec les rainures des poulies.
Cependant, un saut de dent peut se produire lorsque :
- La tension de la courroie est insuffisante
- L'accélération commandée est trop élevée
- La charge utile dépasse la capacité nominale
- La poulie a trop peu de dents engagées
- Les dents de la courroie ou de la poulie sont usées
- Un corps étranger pénètre dans la zone de la poulie
- Le chariot entre en collision avec un obstacle
- L'axe atteint une butée mécanique
Le saut de dent modifie la relation entre la position du moteur et la position du chariot. Un codeur de moteur peut ne pas détecter ce déplacement mécanique car le moteur lui-même peut continuer à tourner comme commandé.
Une sélection correcte de la courroie, un engagement suffisant des dents, une tension appropriée et des réglages d'accélération appropriés sont donc essentiels.
Pourquoi les modules de courroie de distribution conviennent aux mouvements à longue course
Les modules de courroie de distribution sont particulièrement adaptés aux applications à course longue car l'élément de transmission est léger et ne tourne pas comme un long arbre rigide.
Une vis à billes longue peut être limitée par le fouet de la vis, la vitesse de rotation critique, l'inertie et les exigences de support. Une courroie de distribution peut circuler sur une longue distance sans le même type de limitation de l'arbre rotatif.
Cela rend lesystème d'entraînement par courroie linéaireconvient pour :
- Axes de transfert de matière longs
- Machines d'emballage
- Automatisation des entrepôts
- Systèmes de portique
- Équipement de prélèvement et de placement
- Lignes d'assemblage électronique
- Systèmes d'inspection visuelle
- Équipement de traitement laser
- Lignes de production multipostes
Pour les courses extrêmement longues, les vibrations de la courroie, la rectitude de la base, le support d'installation, la dilatation thermique et la gestion des câbles doivent toujours être pris en compte.
Module de courroie de distribution par rapport au module de vis à billes Principe de fonctionnement
Un module de courroie de distribution et unmodule à vis à billesles deux convertissent la rotation du moteur en mouvement linéaire, mais ils utilisent des mécanismes de transmission différents.
| Élément de comparaison | Module linéaire de courroie de distribution | Module linéaire à vis à billes |
|---|---|---|
| Elément de transmission | Courroie dentée et poulies | Vis à billes et écrou de recirculation |
| Conversion de mouvement | La rotation de la poulie crée un déplacement de la courroie | La rotation de la vis crée un déplacement de l'écrou |
| Avantage typique | Haute vitesse et longue course | Haute rigidité et précision de positionnement |
| Élasticité de transmission | Relativement plus élevé | Relativement inférieur |
| Limitation de vitesse critique | Pas de longue vis rotative | La vitesse de vis longue peut être limitée |
| Objectif maintenance | Tension de la courroie et état des dents | Lubrification et état des vis |
Un module de courroie de distribution est généralement préféré lorsque la vitesse, la longueur de course et le temps de cycle sont les principales priorités. Un module à vis à billes est souvent préféré lorsque la poussée, la rigidité et la précision sont plus importantes.
Exemple de cycle de fonctionnement complet
Prenons l'exemple d'un module de courroie de distribution utilisé pour déplacer une caméra d'inspection entre plusieurs positions sur une ligne de production électronique.
- La machine s'allume et vérifie les signaux de sécurité.
- Le chariot se déplace lentement vers le capteur d'origine.
- Le capteur d'origine établit la référence zéro.
- Le contrôleur envoie la première position cible au servomoteur.
- Le servomoteur accélère la poulie motrice.
- La courroie de distribution tire le chariot le long du rail de guidage.
- L'encodeur du moteur signale la position de rotation au servomoteur.
- Le chariot décélère à l'approche du point d'inspection.
- Le chariot s'arrête et la caméra capture une image.
- Le contrôleur reçoit le signal d'inspection terminée.
- Le module se déplace vers la position programmée suivante.
- Une fois toutes les inspections terminées, le chariot revient en position d'attente.
Pendant ce cycle, la courroie de distribution assure une transmission à grande vitesse, le rail de guidage maintient la stabilité du chariot et le système d'asservissement contrôle l'accélération, la vitesse et la position d'arrêt.
Facteurs courants qui perturbent la fluidité du mouvement
Même lorsque le principe de fonctionnement de base de l'actionneur de courroie de distribution est correct, une mauvaise installation ou un mauvais état des composants peut perturber le mouvement.
Les causes courantes incluent :
- Tension de courroie incorrecte
- Désalignement de la poulie motrice et de la poulie folle
- Erreur d'installation du rail de guidage
- Accouplement moteur lâche
- Pince de ceinture lâche
- Roulements de poulie usés
- Rail de guidage contaminé
- Lubrification insuffisante des guides
- Charge utile excessive
- Accélération excessive
- Mauvais réglage du servo
- Faible structure de montage
- Support de base inégal
- Mauvaise installation du support de câble
L'inspection doit faire la distinction entre les problèmes de transmission, les problèmes de système de guidage, les problèmes de commande du moteur et les problèmes d'installation externe.
Considérations de conception pour un fonctionnement fiable
Pour garantir un fonctionnement fiable, le module linéaire de courroie de distribution doit être sélectionné et configuré en fonction des conditions d'application réelles.
Les paramètres de conception importants comprennent :
- Course efficace requise
- Vitesse de déplacement maximale
- Accélération requise
- Masse de la charge utile
- Position du centre de charge
- Charges radiales, axiales et de moment
- Répétabilité du positionnement
- Précision absolue requise
- Orientation opérationnelle
- Fréquence des cycles
- Cycle de service
- Poussière et contamination de l'environnement
- Température de fonctionnement
- Exigences en matière de puissance du moteur et de freinage
- Configuration du capteur
- Méthode de communication du contrôleur
La sélection basée uniquement sur le poids de la charge utile est insuffisante. Une charge légère montée loin de la surface du chariot peut générer un moment de renversement important, tandis qu'une forte accélération peut nécessiter une force de courroie beaucoup plus importante que ne le suggère un calcul statique à faible vitesse.
Avantages du principe de transmission par courroie de distribution
Le principe de la transmission par courroie de distribution offre plusieurs avantages pratiques :
- Vitesse de déplacement linéaire élevée
- Longue course disponible
- Capacité d'accélération élevée
- Masse en mouvement relativement faible
- Faible bruit de transmission
- Structure mécanique simple
- Pas de longue vis rotative
- Bonne répétabilité pour les applications de transfert
- Configurations de montage de moteur flexibles
- Convient aux systèmes d'automatisation multi-axes
Ces caractéristiques rendent les modules de courroie de distribution particulièrement efficaces pour les applications dans lesquelles des produits, des outils ou des capteurs doivent être déplacés rapidement sur des distances moyennes ou longues.
Limites du principe de transmission par courroie de distribution
La même structure présente également des limites dont il faut tenir compte :
- Rigidité de transmission inférieure à celle d'une vis à billes
- Allongement de la courroie sous des charges changeantes
- Adaptation moindre aux poussées très élevées
- Variation de position sur des courses extrêmement longues
- Nécessité d'une tension de courroie correcte
- Usure potentielle des dents après un long service
- Une plus grande sensibilité au réglage agressif des servos
- Vibrations possibles dans les longues sections de courroie non soutenues
Un module de courroie de distribution ne doit pas être automatiquement sélectionné uniquement parce qu'il peut fournir une vitesse élevée. La précision, la poussée, le moment de charge, l'orientation de fonctionnement et l'environnement de service requis doivent également être évalués.
Foire aux questions
Comment fonctionne un module linéaire de courroie de distribution ?
Un moteur fait tourner une poulie d'entraînement dentée. La poulie déplace une courroie de distribution correspondante, et la courroie de distribution déplace un chariot qui y est connecté. Un guide linéaire soutient le chariot et limite le mouvement à un axe droit.
Un module linéaire de courroie de distribution utilise-t-il la friction pour transmettre le mouvement ?
Le système utilise un engagement positif entre les dents de la courroie et les rainures des poulies. La friction contribue au comportement global du contact, mais le principal mécanisme de transmission est l’engagement mécanique des dents.
Un module de courroie de distribution peut-il fournir un positionnement précis ?
Oui. Il peut fournir un positionnement fiable et reproductible lorsqu'il est correctement sélectionné, tendu, installé et contrôlé. Cependant, l'élasticité de la courroie la rend normalement moins adaptée qu'un module à vis à billes pour les applications exigeant une précision absolue et une rigidité extrêmement élevées.
Qu'est-ce qui détermine la distance parcourue par tour de moteur ?
La distance parcourue est principalement déterminée par le nombre de dents de la poulie de distribution et le pas de la courroie. Avec un entraînement direct, le mouvement théorique par tour de poulie est égal au nombre de dents de la poulie multiplié par le pas de la courroie.
Pourquoi la tension de la courroie est-elle nécessaire ?
Une tension correcte de la courroie maintient l'engagement des dents, améliore la réponse directionnelle, contrôle les vibrations et réduit le risque de saut de dents. Une tension insuffisante ou excessive peut réduire les performances et la durée de vie des composants.
Quelle est la fonction du guide linéaire ?
Le guide linéaire supporte la charge utile, contrôle la direction du mouvement, résiste aux forces et moments externes et maintient la stabilité du chariot. La courroie fournit une force motrice mais ne doit pas servir d’élément principal de support de charge.
Le module peut-il être utilisé verticalement ?
Oui, mais le fonctionnement vertical nécessite un calcul minutieux de la charge gravitationnelle, du couple moteur, du freinage, de la force de maintien, de la prévention des chutes de charge et des facteurs de sécurité. Un frein moteur ou un système de contrepoids peut être nécessaire.
Pourquoi un module de courroie de distribution convient-il aux courses longues ?
La courroie est légère et ne nécessite pas de long arbre à vis pour tourner à grande vitesse. Cela évite de nombreuses limitations de vitesse critique et de fouettement de vis associées aux vis à billes longues.
Un codeur linéaire externe peut-il améliorer la précision ?
Oui. Un codeur linéaire externe mesure la position réelle du chariot et peut compenser certaines erreurs qu'un codeur rotatif monté sur moteur ne peut pas détecter directement.
Quelles sont les causes du saut de dents ?
Les causes courantes incluent une tension de courroie insuffisante, une accélération excessive, une surcharge, un engagement inadéquat des dents, des dents usées, une collision mécanique ou un corps étranger pénétrant dans la zone de la poulie.
Conclusion
LePrincipe de fonctionnement du module linéaire de courroie de distributionest basé sur la conversion de la rotation du moteur en déplacement linéaire de la courroie via une poulie d'entraînement dentée. La courroie de distribution mobile transfère la force au chariot, tandis que le guide linéaire supporte la charge et maintient une trajectoire en ligne droite contrôlée.
La poulie motrice détermine le mouvement de la courroie, la poulie folle complète la boucle de transmission, le mécanisme de tension maintient l'engagement des dents et le système d'asservissement contrôle la vitesse, l'accélération, la direction et la position d'arrêt. Les codeurs et les capteurs fournissent les signaux de retour et de référence requis pour un fonctionnement automatisé fiable.
Étant donné que cette structure de transmission prend en charge une vitesse élevée, une accélération élevée, des courses longues et une masse mobile relativement faible, les modules linéaires à courroie de distribution sont largement utilisés dans l'emballage, la manutention, l'assemblage électronique, l'inspection visuelle, le traitement laser, l'automatisation logistique, les systèmes de portique et les machines multi-axes.
Des performances fiables ne dépendent pas uniquement de la courroie. La sélection correcte des poulies, la tension appropriée de la courroie, la capacité du rail de guidage, la rigidité structurelle, le dimensionnement du moteur, le réglage du servo, la configuration du capteur, l'alignement de l'installation et l'analyse de la charge de l'application doivent tous être pris en compte dans le cadre du système de mouvement linéaire complet.
