 हिंदी

गेंद पेंचरैखिक मॉड्यूलसटीक स्वचालन उपकरण में व्यापक रूप से उपयोग किया जाता है क्योंकि वे सटीक स्थिति, उच्च अक्षीय कठोरता, कुशल विद्युत संचरण और विश्वसनीय सर्वो नियंत्रण को जोड़ते हैं। हालाँकि, एक उपयुक्त मॉड्यूल का चयन करने के लिए केवल पेलोड या स्ट्रोक की जाँच करने से अधिक की आवश्यकता होती है।
पेलोड, स्ट्रोक, स्क्रू व्यास, लीड, अधिकतम गति, त्वरण, स्थिति सटीकता, दोहराव, अक्षीय भार, स्वीकार्य क्षण और मोटर शक्ति बारीकी से संबंधित हैं। एक पैरामीटर में बदलाव कई अन्य प्रदर्शन संकेतकों को प्रभावित कर सकता है।
यह मार्गदर्शिका ए की मुख्य विशिष्टताओं की व्याख्या करती हैबॉल स्क्रू रैखिक मॉड्यूल, ये पैरामीटर वास्तविक मशीन प्रदर्शन को कैसे प्रभावित करते हैं और मॉड्यूल चयन के दौरान इंजीनियरों को क्या विचार करना चाहिए।
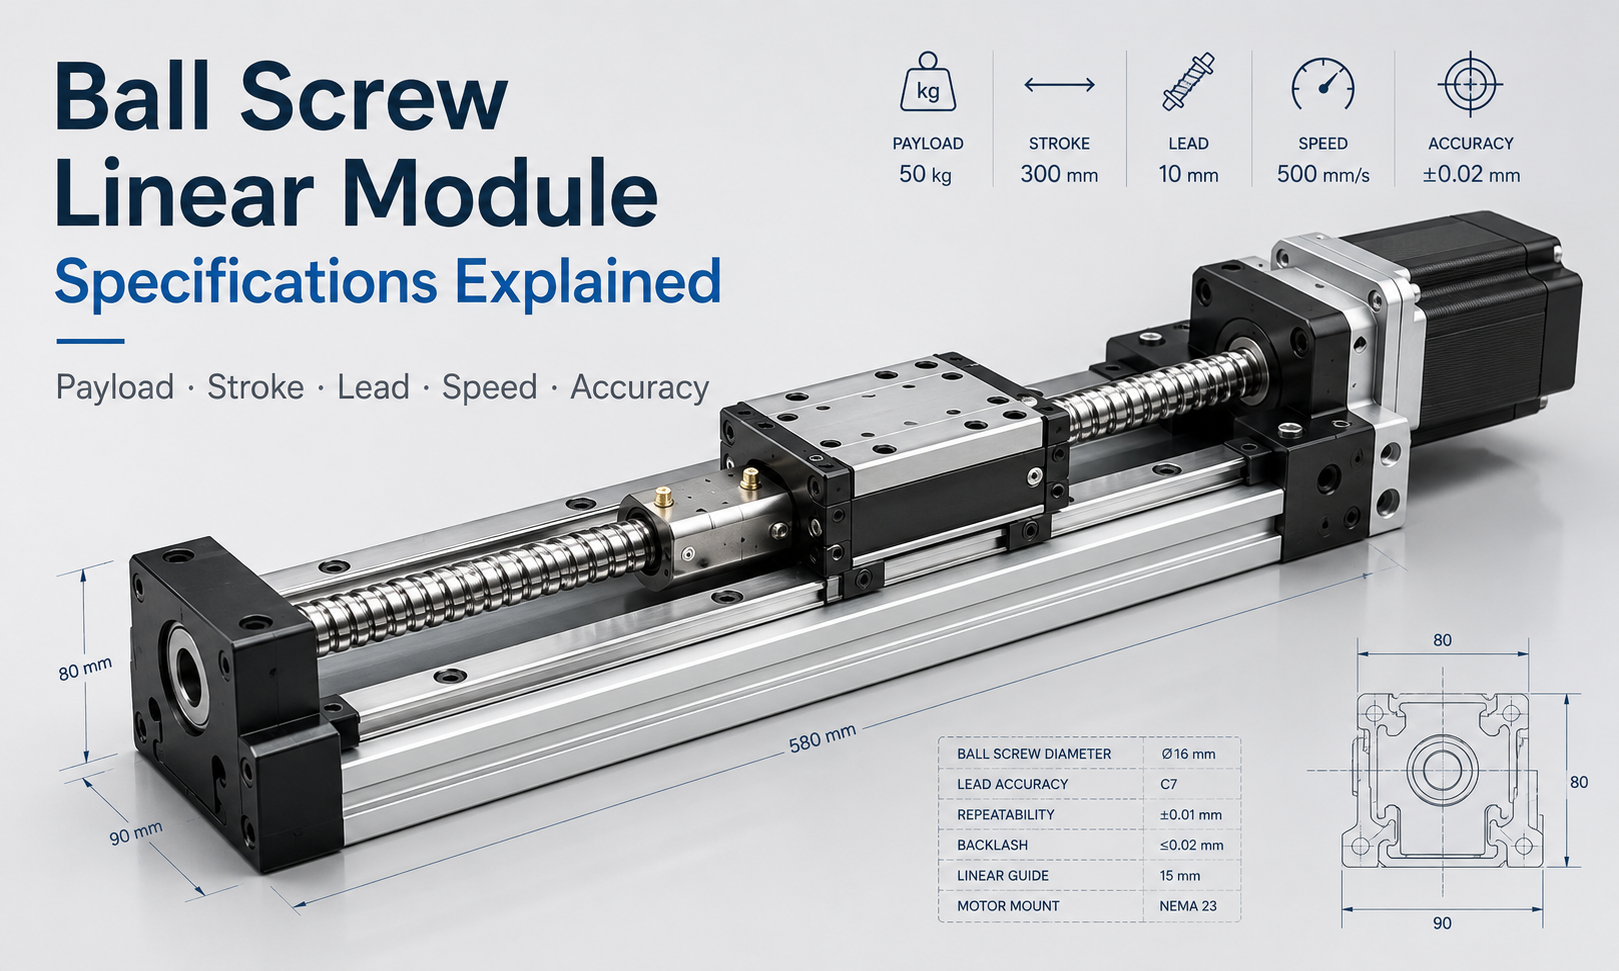
बॉल स्क्रू लीनियर मॉड्यूल विशिष्टताएँ क्या हैं?
बॉल स्क्रू रैखिक मॉड्यूल विनिर्देश मॉड्यूल के यांत्रिक आकार, गति प्रदर्शन, भार क्षमता और नियंत्रण आवश्यकताओं का वर्णन करते हैं। ये मान इंजीनियरों को यह निर्धारित करने में मदद करते हैं कि क्या कोई विशेष मॉडल आवश्यक गति कार्य को सुरक्षित और सटीक रूप से पूरा कर सकता है।
| विनिर्देश | विशिष्ट इकाई | मुख्य अर्थ |
|---|---|---|
| पेलोड | किग्रा या एन | गाड़ी द्वारा समर्थित अधिकतम वर्कपीस और फिक्सचर वजन |
| आघात | मिमी | गाड़ी की उपलब्ध रैखिक यात्रा |
| पेंच व्यास | मिमी | बॉल स्क्रू शाफ्ट का नाममात्र व्यास |
| नेतृत्व करना | मिमी/रेव | एक पेंच क्रांति द्वारा उत्पादित रैखिक यात्रा |
| अधिकतम गति | मिमी/एस | उच्चतम अनुमत रैखिक परिचालन गति |
| त्वरण | एम/एस² या जी | वह दर जिस पर गाड़ी की गति बदलती है |
| स्थिति निर्धारण सटीकता | मिमी | आदेशित स्थिति और वास्तविक स्थिति के बीच अंतर |
| repeatability | मिमी | बार-बार उसी स्थिति में लौटने की क्षमता |
| अक्षीय भार | एन | बॉल स्क्रू अक्ष के अनुदिश कार्य करने वाला बल |
| स्वीकार्य क्षण | एन·एम | अधिकतम अनुमत पलटने या मुड़ने का क्षण |
| मोटर शक्ति | डब्ल्यू या किलोवाट | भार को स्थानांतरित करने और तेज करने के लिए आवश्यक मोटर क्षमता |
1. पेलोड क्षमता
पेलोड बॉल स्क्रू रैखिक मॉड्यूल का चयन करते समय विचार किए जाने वाले पहले विनिर्देशों में से एक है। यह आम तौर पर गाड़ी पर स्थापित कुल गतिशील द्रव्यमान को संदर्भित करता है, जिसमें वर्कपीस, फिक्सचर, टूलींग, सेंसर, केबल और कोई अतिरिक्त यांत्रिक घटक शामिल हैं।
सूचीबद्ध पेलोड को हर स्थिति में अनुशंसित ऑपरेटिंग लोड के रूप में नहीं समझा जाना चाहिए। वास्तविक क्षमता इस पर निर्भर करती है:
- क्षैतिज या ऊर्ध्वाधर स्थापना
- लोड केंद्र स्थिति
- त्वरण और मंदी
- स्ट्रोक की लंबाई
- परिचालन गति
- बाहरी प्रक्रिया बल
- आवश्यक सेवा जीवन
- गाइड प्रणाली का स्वीकार्य क्षण
क्षैतिज अक्ष पर कम गति पर केंद्रित भार ले जाने वाला एक मॉड्यूल तीव्र त्वरण के साथ लंबवत रूप से संचालित होने वाले समान मॉड्यूल की तुलना में अधिक द्रव्यमान का समर्थन कर सकता है। इसलिए, पेलोड को हमेशा अक्षीय बल और क्षण भार के साथ जांचना चाहिए।
स्टेटिक पेलोड और डायनेमिक पेलोड
स्थैतिक पेलोड उस भार का वर्णन करता है जिसे मॉड्यूल स्थिर रहते हुए समर्थन कर सकता है। गतिशील पेलोड उस भार को संदर्भित करता है जिसे निर्दिष्ट गति और त्वरण स्थितियों के तहत बार-बार ले जाया जा सकता है।
स्वचालित उपकरणों के लिए, गतिशील भार क्षमता आमतौर पर अधिक महत्वपूर्ण होती है क्योंकि त्वरण अतिरिक्त जड़ता बल उत्पन्न करता है:
जड़त्व बल = गतिमान द्रव्यमान × त्वरण
बॉल स्क्रू, बेयरिंग, गाइड ब्लॉक और मोटर को ऑपरेशन के दौरान उत्पन्न पेलोड और गतिशील बलों दोनों का सामना करना होगा।
2. आघात
स्ट्रोक वह प्रभावी दूरी है जिसके माध्यम से गाड़ी यात्रा कर सकती है। इसे समग्र मॉड्यूल लंबाई के साथ भ्रमित नहीं किया जाना चाहिए। बॉल स्क्रू लीनियर मॉड्यूल की कुल लंबाई में कैरिज, एंड सपोर्ट, मोटर माउंट, सुरक्षा क्लीयरेंस और संरचनात्मक घटक भी शामिल हैं।
आवश्यक स्ट्रोक का निर्धारण करते समय, इंजीनियरों को इस पर विचार करना चाहिए:
- वास्तविक वर्कपीस यात्रा
- उपकरण दृष्टिकोण और वापसी दूरी
- सेंसर सक्रियण क्षेत्र
- मंदी की दूरी
- सुरक्षा मार्जिन समाप्त करें
- भविष्य की प्रक्रिया समायोजन
सटीक कार्य दूरी के बराबर स्ट्रोक चुनने से मंदी या यांत्रिक सहनशीलता के लिए अपर्याप्त जगह बच सकती है। इसलिए एक उचित सुरक्षा भत्ता जोड़ा जाना चाहिए।
स्ट्रोक अन्य विशिष्टताओं को कैसे प्रभावित करता है
क्रिटिकल-स्पीड सीमाओं के कारण एक लंबा स्ट्रोक अनुमेय स्क्रू घूर्णी गति को कम कर सकता है। यह स्क्रू बकलिंग जोखिम के कारण स्वीकार्य अक्षीय संपीड़न भार को भी कम कर सकता है।
लंबे-स्ट्रोक अनुप्रयोगों के लिए, इंजीनियरों को सत्यापित करना चाहिए:
- गेंद पेंच महत्वपूर्ण गति
- पेंच समर्थन विन्यास
- पेंच व्यास
- अधिकतम संचालन गति
- लंबवत संपीड़न भार
- संभावित पेंच कंपन
जब बहुत लंबी यात्रा और बहुत तेज़ गति की एक साथ आवश्यकता होती है, तो एक टाइमिंग बेल्ट या गियर रैक रैखिक मॉड्यूल पारंपरिक बॉल स्क्रू डिज़ाइन की तुलना में अधिक उपयुक्त हो सकता है।
3. बॉल स्क्रू व्यास
स्क्रू व्यास बॉल स्क्रू का नाममात्र शाफ्ट व्यास है। इसका अक्षीय कठोरता, भार क्षमता, महत्वपूर्ण गति और बकलिंग के प्रतिरोध पर सीधा प्रभाव पड़ता है।
एक बड़ा पेंच व्यास आम तौर पर प्रदान करता है:
- उच्च अक्षीय भार क्षमता
- ग्रेटर अक्षीय कठोरता
- संपीड़न बकलिंग के लिए बेहतर प्रतिरोध
- किसी दी गई लंबाई के लिए उच्च अनुमेय घूर्णी गति
- हेवी-ड्यूटी ऑपरेशन के लिए बेहतर उपयुक्तता
हालाँकि, एक बड़ा पेंच घूर्णन जड़ता, मॉड्यूल आकार, वजन और लागत को भी बढ़ाता है। समान त्वरण प्राप्त करने के लिए बड़ी मोटर की आवश्यकता हो सकती है।
इसलिए सही स्क्रू व्यास का चयन सबसे बड़े उपलब्ध व्यास को चुनने के बजाय लोड, स्ट्रोक, गति, त्वरण और आवश्यक कठोरता के आधार पर किया जाना चाहिए।
4. बॉल स्क्रू लीड
बॉल स्क्रू लीड स्क्रू की एक पूर्ण क्रांति के दौरान नट द्वारा तय की गई रैखिक दूरी है। उदाहरण के लिए, 10 मिमी की लीड प्रत्येक स्क्रू क्रांति के लिए गाड़ी को 10 मिमी तक ले जाती है।
लीड गति, जोर, नियंत्रण रिज़ॉल्यूशन और मोटर टॉर्क आवश्यकताओं को दृढ़ता से प्रभावित करता है।
छोटे सीसे वाले बॉल स्क्रू
एक छोटा लीड आम तौर पर प्रदान करता है:
- उच्च यांत्रिक कमी
- समान मोटर टॉर्क के लिए अधिक रैखिक जोर
- बेहतर सैद्धांतिक स्थिति निर्धारण संकल्प
- कम गति वाली सटीक गति के लिए बेहतर उपयुक्तता
मुख्य सीमा यह है कि समान रैखिक गति प्राप्त करने के लिए पेंच को तेजी से घूमना चाहिए।
लार्ज-लीड बॉल स्क्रू
एक बड़ी लीड आम तौर पर प्रदान करती है:
- प्रति क्रांति उच्चतर रैखिक यात्रा
- समान पेंच गति पर उच्च प्राप्य रैखिक गति
- आवश्यक पेंच घूर्णी गति को कम करें
- तेज़ स्थानांतरण गति के लिए बेहतर उपयुक्तता
हालाँकि, एक बड़े लीड को समान रैखिक जोर उत्पन्न करने के लिए अधिक मोटर टॉर्क की आवश्यकता होती है और यदि मोटर और एनकोडर कॉन्फ़िगरेशन अपरिवर्तित रहता है तो मोटे सैद्धांतिक रिज़ॉल्यूशन प्रदान कर सकता है।
लीड और रैखिक गति
सैद्धांतिक रैखिक गति की गणना पेंच गति और लीड से की जा सकती है:
रैखिक गति = स्क्रू घूर्णी गति × स्क्रू लीड ÷ 60
जब स्क्रू की गति प्रति मिनट क्रांतियों में व्यक्त की जाती है और लीड प्रति क्रांति मिलीमीटर में व्यक्त की जाती है, तो परिणाम मिलीमीटर प्रति सेकंड में होता है।
गणना की गई गति अभी भी मॉड्यूल की अनुमत अधिकतम गति और बॉल स्क्रू की महत्वपूर्ण-गति सीमा से नीचे रहनी चाहिए।
5. अधिकतम गति
अधिकतम गति उच्चतम रैखिक गति है जिस पर मॉड्यूल को निर्दिष्ट शर्तों के तहत संचालित करने की अनुमति है। यह मोटर की गति से अधिक प्रभावित होता है।
महत्वपूर्ण सीमित कारकों में शामिल हैं:
- बॉल स्क्रू लीड
- पेंच घूर्णी गति
- पेंच व्यास और असमर्थित लंबाई
- असर समर्थन व्यवस्था
- स्नेहन की स्थिति
- गाइड ब्लॉक क्षमता
- पेलोड
- कंपन और प्रतिध्वनि
- उच्च घूर्णी गति पर मोटर टॉर्क
मोटर स्क्रू की सुरक्षित गति से अधिक तेजी से घूमने में सक्षम हो सकती है। इसलिए, अधिकतम मॉड्यूल गति की गणना के लिए मोटर गति सीमा को कभी भी एकमात्र आधार के रूप में उपयोग नहीं किया जाना चाहिए।
निरंतर परिचालन गति को छोटी अवधि की अधिकतम गति से कम करने की भी आवश्यकता हो सकती है, खासकर उच्च-ड्यूटी-चक्र उपकरण में।
6. त्वरण
त्वरण यह निर्धारित करता है कि गाड़ी कितनी जल्दी निर्देशित गति तक पहुँचती है। उच्च त्वरण चक्र के समय को कम कर सकता है, लेकिन यह जड़ता बल, मोटर टॉर्क की मांग, संरचनात्मक कंपन और गाइड मोमेंट लोड को भी बढ़ाता है।
आवश्यक रैखिक प्रेरक बल का अनुमान इस प्रकार लगाया जा सकता है:
कुल प्रेरक बल = त्वरण बल + घर्षण बल + बाह्य प्रक्रिया बल + गुरुत्वाकर्षण बल
ऊर्ध्वाधर या झुकी हुई स्थापनाओं के लिए गुरुत्वाकर्षण बल को शामिल किया जाना चाहिए।
उच्च त्वरण अनुप्रयोगों के लिए सावधानीपूर्वक मूल्यांकन की आवश्यकता होती है:
- कुल गतिमान द्रव्यमान
- मोटर पीक टॉर्क
- युग्मन क्षमता
- बॉल स्क्रू गतिशील भार
- गाइड ब्लॉक पल क्षमता
- मशीन फ्रेम कठोरता
- रोकने की दूरी
- पोजिशनिंग के बाद समय तय करना
एक मॉड्यूल कम त्वरण पर एक विशेष भार ले जाने में सक्षम हो सकता है लेकिन जब उसी भार को तेजी से तेज किया जाना चाहिए तो वह अनुपयुक्त हो जाता है।
7. स्थिति निर्धारण सटीकता
पोजिशनिंग सटीकता यह बताती है कि वास्तविक कैरिज स्थिति वर्किंग स्ट्रोक पर कमांड की गई स्थिति से कितनी बारीकी से मेल खाती है।
पोजिशनिंग त्रुटि का परिणाम हो सकता है:
- बॉल स्क्रू लीड त्रुटि
- प्रतिक्रिया
- लोचदार विरूपण
- गाइड स्थापना त्रुटि
- थर्मल विस्तार
- युग्मन विकृति
- मोटर और एनकोडर संकल्प
- नियंत्रक ट्यूनिंग
- मशीन आधार विरूपण
लंबे-स्ट्रोक सटीक अनुप्रयोगों के लिए, संचित लीड त्रुटि स्थानीय दोहराव से अधिक महत्वपूर्ण हो सकती है। कुछ प्रणालियाँ व्यवस्थित स्थिति त्रुटि को कम करने के लिए लेजर अंशांकन या नियंत्रक क्षतिपूर्ति का उपयोग करती हैं।
स्थिति निर्धारण सटीकता का मूल्यांकन हमेशा केवल एक परीक्षण बिंदु के बजाय आवश्यक कार्य दूरी पर किया जाना चाहिए।
8. पुनरावृत्ति
दोहराव योग्यता गाड़ी की एक ही परिचालन स्थितियों के तहत एक ही आदेशित स्थिति में बार-बार लौटने की क्षमता है।
एक मॉड्यूल में मापने योग्य पूर्ण स्थिति त्रुटि होने पर भी उत्कृष्ट दोहराव हो सकता है। उदाहरण के लिए, गाड़ी लगातार एक ही स्थान पर रुक सकती है, लेकिन वह स्थान निर्देशित निर्देशांक से थोड़ा हटकर हो सकता है।
पुनरावृत्ति इसके लिए विशेष रूप से महत्वपूर्ण है:
- पिक-एंड-प्लेस संचालन
- स्वचालित असेंबली
- डिस्पेंसिंग
- पेंच बांधना
- लोडिंग और अनलोडिंग
- दृष्टि निरीक्षण स्थिति
- बार-बार वेल्डिंग या प्रसंस्करण कार्य
पुनरावृत्ति यांत्रिक मंजूरी, प्रीलोड स्थिति, तापमान परिवर्तन, सर्वो ट्यूनिंग, सेंसर स्थिरता और संरचनात्मक कठोरता से प्रभावित हो सकती है।
9. अक्षीय भार
अक्षीय भार बॉल स्क्रू की गति की दिशा में कार्य करने वाला बल है। यह जरूरी नहीं कि पेलोड के समान ही हो।
क्षैतिज अक्ष के लिए, पेलोड भार मुख्य रूप से रैखिक गाइड पर कार्य करता है, जबकि बॉल स्क्रू मुख्य रूप से द्रव्यमान में तेजी लाने और घर्षण या प्रक्रिया प्रतिरोध पर काबू पाने के लिए आवश्यक बल उत्पन्न करता है।
ऊर्ध्वाधर अक्ष के लिए, बॉल स्क्रू को गतिमान द्रव्यमान के गुरुत्वाकर्षण बल का भी समर्थन करना चाहिए। अक्षीय बल का अनुमान इस प्रकार लगाया जा सकता है:
ऊर्ध्वाधर अक्षीय बल = गतिमान द्रव्यमान × गुरुत्वीय त्वरण + त्वरण बल + बाह्य बल
चयनित बॉल स्क्रू की जाँच की जानी चाहिए:
- गतिशील लोड रेटिंग
- स्थैतिक भार रेटिंग
- अपेक्षित सेवा जीवन
- अधिकतम संपीड़न भार
- बकलिंग प्रतिरोध
- समर्थन वहन क्षमता
ऊर्ध्वाधर अनुप्रयोगों को ब्रेक मोटर, काउंटरबैलेंस या यांत्रिक गिरने-रोकथाम उपकरण पर भी विचार करना चाहिए।
10. स्वीकार्य क्षण
स्वीकार्य क्षण, कैरिज केंद्र से दूरी पर कार्य करने वाले भार का विरोध करने की मॉड्यूल की क्षमता का वर्णन करता है। एक ऑफसेट पेलोड एक पलटन क्षण उत्पन्न करता है, तब भी जब कुल द्रव्यमान सूचीबद्ध पेलोड क्षमता के भीतर होता है।
रैखिक मॉड्यूल का मूल्यांकन आमतौर पर तीन अक्षों के आसपास के क्षणों के लिए किया जाता है:
- पिचिंग क्षण:आगे या पीछे पलटना
- जम्हाई लेने का क्षण:क्षैतिज तल में बाएँ या दाएँ घुमाव
- रोलिंग पल:यात्रा अक्ष के चारों ओर घूमना
क्षण की गणना लगभग इस प्रकार की जा सकती है:
आघूर्ण = बल × भार केंद्र से दूरी
गुरुत्वाकर्षण के पेलोड केंद्र और गाड़ी की सतह के बीच की दूरी को कम करने से पल भार को काफी कम किया जा सकता है।
बड़े फिक्स्चर, ब्रैकट संरचनाओं या विस्तृत वर्कपीस के लिए, इंजीनियरों को एक व्यापक मॉड्यूल, दोहरी गाइड रेल, दो सिंक्रनाइज़ मॉड्यूल या बाहरी समर्थन गाइड की आवश्यकता हो सकती है।
11. मोटर पावर
गतिमान द्रव्यमान को तेज करने, घर्षण पर काबू पाने, बाहरी प्रक्रिया बलों का विरोध करने और आवश्यक गति बनाए रखने के लिए मोटर की शक्ति पर्याप्त होनी चाहिए।
मोटर का चयन केवल रेटेड पावर पर आधारित नहीं होना चाहिए। महत्वपूर्ण मोटर मापदंडों में शामिल हैं:
- रेटेड टॉर्क
- चोटी कंठी
- मूल्याँकन की गति
- अधिकतम गति
- रोटर जड़ता
- एनकोडर रिज़ॉल्यूशन
- ब्रेक की आवश्यकता
- साइकिल शुल्क
- मोटर-टू-लोड जड़त्व अनुपात
बॉल स्क्रू के माध्यम से रैखिक बल उत्पन्न करने के लिए आवश्यक अनुमानित टॉर्क का अनुमान अक्षीय बल, स्क्रू लीड और ट्रांसमिशन दक्षता से लगाया जा सकता है:
मोटर टॉर्क ≈ अक्षीय बल × स्क्रू लीड ÷ बॉल स्क्रू ट्रांसमिशन फैक्टर
संपूर्ण गणना में स्क्रू, कपलिंग और मोटर रोटर का त्वरण टॉर्क भी शामिल होना चाहिए।
मोटर का अत्यधिक आकार लेना हमेशा फायदेमंद नहीं होता है। एक बहुत बड़ी मोटर लागत, रोटर जड़ता और यांत्रिक तनाव बढ़ाती है। इसका उद्देश्य उचित सुरक्षा मार्जिन के साथ पर्याप्त रेटेड और पीक टॉर्क प्रदान करना है।
बॉल स्क्रू मॉड्यूल विशिष्टताएँ एक दूसरे को कैसे प्रभावित करती हैं
बॉल स्क्रू रैखिक मॉड्यूल की विशिष्टताओं का मूल्यांकन एक संपूर्ण प्रणाली के रूप में किया जाना चाहिए।
| डिज़ाइन परिवर्तन | संभावित लाभ | संभावित व्यापार-बंद |
|---|---|---|
| पेंच का व्यास बढ़ाएँ | उच्च कठोरता और अक्षीय क्षमता | अधिक जड़ता, आकार और मोटर की मांग |
| स्क्रू लीड बढ़ाएँ | उच्च रैखिक गति | उच्च टॉर्क मांग और कम यांत्रिक कमी |
| स्ट्रोक बढ़ाएँ | बड़ी कार्य सीमा | क्रिटिकल गति और बकलिंग प्रतिरोध को कम करें |
| त्वरण बढ़ाएँ | छोटा चक्र समय | उच्च जड़ता बल, कंपन और शिखर टोक़ |
| पेलोड बढ़ाएँ | भारी टूलींग को स्थानांतरित करने की क्षमता | त्वरण में कमी और गाइड लोड में वृद्धि |
| प्रीलोड बढ़ाएँ | उच्च कठोरता और कम निकासी | उच्च घर्षण और ऊष्मा उत्पादन |
उदाहरण विशिष्टता चयन प्रक्रिया
निम्नलिखित आवश्यकताओं के साथ एक स्वचालित असेंबली अक्ष पर विचार करें:
- क्षैतिज स्थापना
- 600 मिमी की प्रभावी यात्रा
- कुल गतिमान द्रव्यमान 25 किग्रा
- अधिकतम गति 500 मिमी/सेकेंड
- 3 मी/से² का त्वरण
- उच्च पुनरावृत्ति आवश्यकता
- गाड़ी पर ऑफसेट टूलींग स्थापित की गई
इंजीनियर को केवल 25 किलोग्राम से अधिक पेलोड रेटिंग वाला मॉड्यूल नहीं चुनना चाहिए। चयन प्रक्रिया में शामिल होना चाहिए:
- 600 मिमी कामकाजी यात्रा में सुरक्षा मंजूरी जोड़ें।
- 25 किलो गतिमान द्रव्यमान से त्वरण बल की गणना करें।
- घर्षण और कोई भी प्रक्रिया बल जोड़ें।
- गति और मोटर गति के आधार पर उपयुक्त स्क्रू लीड का चयन करें।
- चयनित स्ट्रोक पर स्क्रू की महत्वपूर्ण गति की जाँच करें।
- ऑफसेट टूलींग द्वारा उत्पन्न क्षण की गणना करें।
- गाइड ब्लॉक लोड और मोमेंट क्षमता सत्यापित करें।
- आवश्यक मोटर रेटेड और पीक टॉर्क की जाँच करें।
- स्थिति सटीकता और दोहराव की पुष्टि करें।
- कर्तव्य चक्र, स्नेहन और अपेक्षित सेवा जीवन का मूल्यांकन करें।
यह सिस्टम-स्तरीय विधि एक ऐसे मॉड्यूल को चुनने के जोखिम को कम करती है जो एक विनिर्देश को पूरा करता है लेकिन वास्तविक परिचालन स्थितियों के तहत विफल रहता है।
बॉल स्क्रू रैखिक मॉड्यूल विशिष्टता चेकलिस्ट
किसी मॉडल की पुष्टि करने से पहले, निर्माता को निम्नलिखित जानकारी प्रदान करें:
- क्षैतिज, ऊर्ध्वाधर या झुकी हुई स्थापना
- प्रभावी स्ट्रोक की आवश्यकता है
- कुल गतिमान द्रव्यमान
- पेलोड केंद्र-गुरुत्वाकर्षण स्थिति
- आवश्यक अधिकतम गति
- आवश्यक त्वरण और मंदी
- आवश्यक स्थिति सटीकता
- आवश्यक पुनरावृत्ति
- बाहरी अक्षीय या प्रक्रिया बल
- संचालन चक्र और दैनिक चलने का समय
- मोटर प्रकार और नियंत्रण प्रणाली
- पर्यावरणीय स्थितियाँ
- अपेक्षित सेवा जीवन
संपूर्ण एप्लिकेशन डेटा प्रदान करने से मॉड्यूल निर्माता को बॉल स्क्रू, गाइड रेल, बियरिंग्स, मोटर और संरचनात्मक कॉन्फ़िगरेशन को एक साथ सत्यापित करने की अनुमति मिलती है।
अक्सर पूछे जाने वाले प्रश्नों
क्या पेलोड अक्षीय भार के समान है?
नहीं, पेलोड आम तौर पर गाड़ी पर स्थापित गतिशील द्रव्यमान को संदर्भित करता है, जबकि अक्षीय भार बॉल स्क्रू अक्ष के साथ कार्य करने वाला बल है। वे संबंधित हैं लेकिन उनकी गणना अलग से की जानी चाहिए।
क्या बड़ा बॉल स्क्रू लीड हमेशा उच्च गति प्रदान करता है?
एक बड़ी लीड प्रति क्रांति रैखिक यात्रा को बढ़ाती है, लेकिन वास्तविक गति अभी भी मोटर टॉर्क, स्क्रू क्रिटिकल गति, असर क्षमता, पेलोड और मॉड्यूल संरचना द्वारा सीमित होती है।
पोजिशनिंग एक्यूरेसी और रिपीटबिलिटी में क्या अंतर है?
पोजिशनिंग सटीकता आदेशित और वास्तविक स्थिति के बीच अंतर को मापती है। दोहराव मापता है कि मॉड्यूल बार-बार होने वाली गतिविधियों के दौरान कितनी लगातार एक ही स्थिति में लौटता है।
क्या अधिकतम पेलोड अधिकतम गति और त्वरण पर काम कर सकता है?
आवश्यक रूप से नहीं। अधिकतम पेलोड, अधिकतम गति और अधिकतम त्वरण को विभिन्न परिस्थितियों में निर्दिष्ट किया जा सकता है। उनकी संयुक्त परिचालन सीमाओं की निर्माता से पुष्टि की जानी चाहिए।
लंबा स्ट्रोक अधिकतम गति को कम क्यों कर देता है?
लंबे बॉल स्क्रू की क्रांतिक घूर्णी गति कम होती है और यह कंपन या झुकने के प्रति अधिक संवेदनशील होता है। स्क्रू व्यास बढ़ाने या समर्थन कॉन्फ़िगरेशन बदलने से अनुमेय गति में सुधार हो सकता है।
निष्कर्ष
बॉल स्क्रू रैखिक मॉड्यूल विनिर्देशों को एक इंटरकनेक्टेड सिस्टम के रूप में माना जाना चाहिए। पेलोड, स्ट्रोक, स्क्रू व्यास, लीड, गति, त्वरण, सटीकता, दोहराव, अक्षीय भार, स्वीकार्य क्षण और मोटर शक्ति सभी गति अक्ष के अंतिम प्रदर्शन को प्रभावित करते हैं।
एक विश्वसनीय चयन वास्तविक स्थापना दिशा, गतिमान द्रव्यमान, भार केंद्र, परिचालन चक्र, गति प्रोफ़ाइल, सटीक आवश्यकता और पर्यावरणीय स्थितियों पर आधारित होना चाहिए। इंजीनियरों को यह मानने से भी बचना चाहिए कि प्रत्येक अधिकतम विशिष्टता एक साथ प्राप्त की जा सकती है।
यांत्रिक और गति-नियंत्रण दोनों आवश्यकताओं का मूल्यांकन करके, उपयोगकर्ता एक बॉल स्क्रू रैखिक मॉड्यूल का चयन कर सकते हैं जो एप्लिकेशन के लिए उपयुक्त सटीकता, कठोरता, गति, भार क्षमता और सेवा जीवन प्रदान करता है।
