 Français

Vis à billesmodules linéairessont largement utilisés dans les équipements d'automatisation de précision car ils combinent un positionnement précis, une rigidité axiale élevée, une transmission de puissance efficace et une servocommande fiable. Cependant, la sélection d'un module approprié nécessite plus que la simple vérification de la charge utile ou de la course.
La charge utile, la course, le diamètre de la vis, le pas, la vitesse maximale, l'accélération, la précision du positionnement, la répétabilité, la charge axiale, le moment admissible et la puissance du moteur sont étroitement liés. La modification d'un paramètre peut affecter plusieurs autres indicateurs de performance.
Ce guide explique les principales spécifications d'unmodule linéaire à vis à billes, comment ces paramètres influencent les performances réelles de la machine et ce que les ingénieurs doivent prendre en compte lors de la sélection des modules.
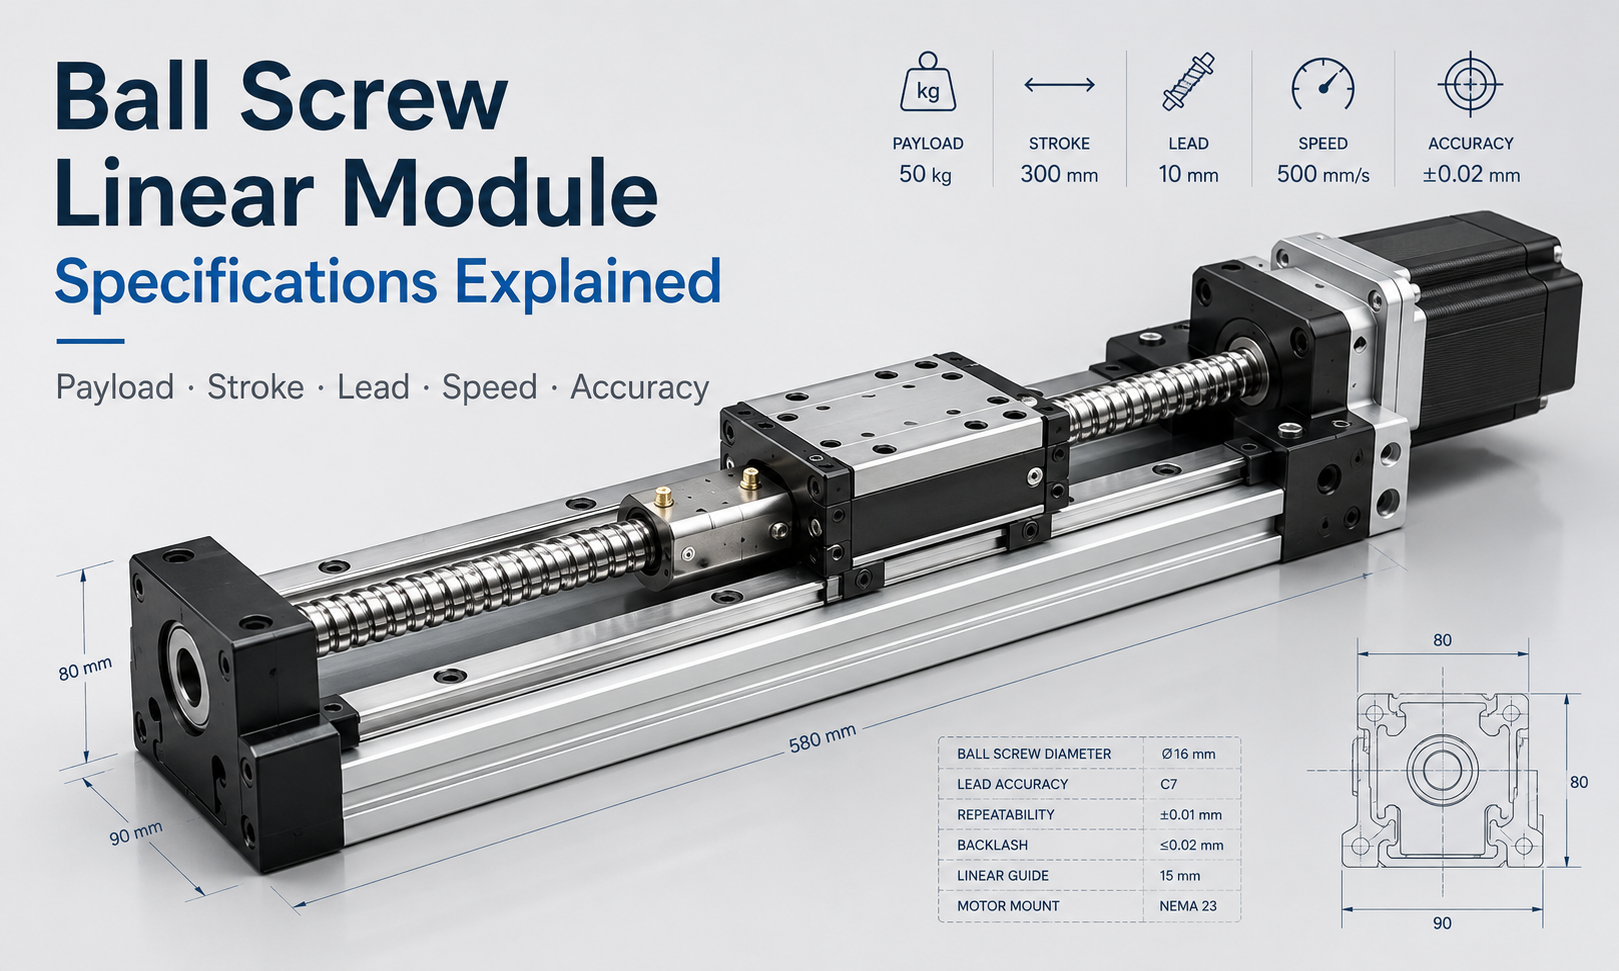
Quelles sont les spécifications du module linéaire à vis à billes ?
Les spécifications du module linéaire à vis à billes décrivent la taille mécanique, les performances de mouvement, la capacité de charge et les exigences de contrôle du module. Ces valeurs aident les ingénieurs à déterminer si un modèle particulier peut effectuer en toute sécurité et avec précision la tâche de mouvement requise.
| Spécification | Unité typique | Signification principale |
|---|---|---|
| Charge utile | kg ou N | Poids maximum de la pièce et du dispositif supporté par le chariot |
| Accident vasculaire cérébral | mm | Course linéaire disponible du chariot |
| Diamètre de vis | mm | Diamètre nominal de l'arbre de la vis à billes |
| Plomb | mm/tour | Déplacement linéaire produit par un tour de vis |
| Vitesse maximale | mm/s | Vitesse de fonctionnement linéaire la plus élevée autorisée |
| Accélération | m/s² ou G | Vitesse à laquelle le chariot change de vitesse |
| Précision de positionnement | mm | Différence entre la position commandée et réelle |
| Répétabilité | mm | Capacité à revenir à la même position de façon répétée |
| Charge axiale | N | Force agissant le long de l’axe de la vis à billes |
| Moment autorisé | N·m | Moment de renversement ou de torsion maximal autorisé |
| Puissance du moteur | W ou kW | Capacité du moteur requise pour déplacer et accélérer la charge |
1. Capacité de charge utile
La charge utile est l'une des premières spécifications prises en compte lors de la sélection d'un module linéaire à vis à billes. Il fait normalement référence à la masse mobile totale installée sur le chariot, y compris la pièce à usiner, le montage, l'outillage, les capteurs, les câbles et tout composant mécanique supplémentaire.
La charge utile indiquée ne doit pas être interprétée comme la charge de fonctionnement recommandée dans toutes les conditions. La capacité réelle dépend de :
- Installation horizontale ou verticale
- Position du centre de charge
- Accélération et décélération
- Longueur de course
- Vitesse de fonctionnement
- Forces de processus externes
- Durée de vie requise
- Moment admissible du système de guidage
Un module portant une charge centrée à faible vitesse sur un axe horizontal peut supporter plus de masse que le même module fonctionnant verticalement avec une accélération rapide. Par conséquent, la charge utile doit toujours être vérifiée ainsi que la force axiale et le moment de charge.
Charge utile statique et charge utile dynamique
La charge utile statique décrit la charge que le module peut supporter à l'arrêt. La charge utile dynamique fait référence à la charge qui peut être déplacée à plusieurs reprises dans des conditions de vitesse et d'accélération spécifiées.
Pour les équipements automatisés, la capacité de charge dynamique est généralement plus importante car l’accélération produit une force d’inertie supplémentaire :
Force d'inertie = Masse en mouvement × Accélération
La vis à billes, les roulements, les blocs de guidage et le moteur doivent résister à la fois à la charge utile et aux forces dynamiques générées pendant le fonctionnement.
2. AVC
La course est la distance effective que le chariot peut parcourir. Il ne faut pas la confondre avec la longueur totale du module. La longueur totale d'un module linéaire à vis à billes comprend également le chariot, les supports d'extrémité, le support moteur, le dégagement de sécurité et les composants structurels.
Lors de la détermination de la course requise, les ingénieurs doivent prendre en compte :
- Déplacement réel de la pièce
- Distance d'approche et de retour de l'outil
- Zone d'activation du capteur
- Distance de décélération
- Marge de sécurité finale
- Ajustement futur du processus
Choisir une course égale à la distance de travail exacte peut laisser un espace insuffisant pour la décélération ou la tolérance mécanique. Une allocation de sécurité raisonnable devrait donc être ajoutée.
Comment l'AVC affecte les autres spécifications
Une course plus longue peut réduire la vitesse de rotation autorisée de la vis en raison des limitations de vitesse critique. Cela peut également réduire la charge de compression axiale admissible en raison du risque de flambement des vis.
Pour les applications à course longue, les ingénieurs doivent vérifier :
- Vitesse critique de la vis à billes
- Configuration du support à vis
- Diamètre de vis
- Vitesse de fonctionnement maximale
- Charge de compression verticale
- Vibration potentielle de la vis
Lorsqu'une course très longue et une vitesse très élevée sont requises simultanément, une courroie de distribution ou un module linéaire à crémaillère peut être plus approprié qu'une conception de vis à billes conventionnelle.
3. Diamètre de la vis à billes
Le diamètre de la vis est le diamètre nominal de l'arbre de la vis à billes. Elle a une influence directe sur la rigidité axiale, la capacité de charge, la vitesse critique et la résistance au flambage.
Un diamètre de vis plus grand permet généralement :
- Capacité de charge axiale plus élevée
- Une plus grande rigidité axiale
- Meilleure résistance au flambement par compression
- Vitesse de rotation autorisée plus élevée pour une longueur donnée
- Adaptation améliorée aux opérations intensives
Cependant, une vis plus grande augmente également l’inertie de rotation, la taille du module, le poids et le coût. Il faudra peut-être un moteur plus gros pour obtenir la même accélération.
Le diamètre de vis correct doit donc être sélectionné en fonction de la charge, de la course, de la vitesse, de l'accélération et de la rigidité requise plutôt que de choisir le plus grand diamètre disponible.
4. Fil de vis à billes
Le pas de vis à billes est la distance linéaire parcourue par l'écrou pendant un tour complet de la vis. Par exemple, un pas de 10 mm déplace le chariot de 10 mm pour chaque tour de vis.
Le plomb affecte fortement les exigences en matière de vitesse, de poussée, de résolution de contrôle et de couple moteur.
Vis à billes à petit plomb
Une avance plus petite fournit généralement :
- Réduction mécanique plus élevée
- Poussée linéaire plus importante pour le même couple moteur
- Résolution de positionnement théorique plus fine
- Meilleure adaptation aux mouvements de précision à faible vitesse
La principale limitation est que la vis doit tourner plus rapidement pour atteindre la même vitesse linéaire.
Vis à billes à gros plomb
Une avance plus importante fournit généralement :
- Déplacement linéaire par tour plus élevé
- Vitesse linéaire plus élevée pouvant être obtenue à la même vitesse de vis
- Vitesse de rotation de vis requise inférieure
- Meilleure adéquation pour un mouvement de transfert rapide
Cependant, une avance plus importante nécessite plus de couple moteur pour générer la même poussée linéaire et peut fournir une résolution théorique plus grossière si la configuration du moteur et du codeur reste inchangée.
Avance et vitesse linéaire
La vitesse linéaire théorique peut être calculée à partir de la vitesse de la vis et du pas :
Vitesse linéaire = Vitesse de rotation de la vis × Pas de vis ÷ 60
Lorsque la vitesse de la vis est exprimée en tours par minute et le pas en millimètres par tour, le résultat est en millimètres par seconde.
La vitesse calculée doit toujours rester inférieure à la vitesse maximale autorisée du module et à la limite de vitesse critique de la vis à billes.
5. Vitesse maximale
La vitesse maximale est la vitesse linéaire la plus élevée à laquelle le module est autorisé à fonctionner dans des conditions spécifiées. Elle n’est pas influencée uniquement par la vitesse du moteur.
Les facteurs limitants importants comprennent :
- Fil de vis à billes
- Vitesse de rotation de la vis
- Diamètre de vis et longueur non supportée
- Disposition du support de roulement
- État de lubrification
- Capacité du bloc de guidage
- Charge utile
- Vibration et résonance
- Couple moteur à vitesse de rotation élevée
Le moteur peut être capable de tourner plus vite que la vitesse de sécurité de la vis. Par conséquent, la limite de vitesse du moteur ne doit jamais être utilisée comme seule base pour calculer la vitesse maximale du module.
La vitesse de fonctionnement continu peut également devoir être inférieure à la vitesse maximale de courte durée, en particulier dans les équipements à cycle de service élevé.
6. Accélération
L'accélération détermine la rapidité avec laquelle le chariot atteint la vitesse commandée. Une accélération plus élevée peut réduire le temps de cycle, mais elle augmente également la force d'inertie, la demande de couple moteur, les vibrations structurelles et la charge de moment de guidage.
La force motrice linéaire requise peut être estimée comme suit :
Force motrice totale = Force d'accélération + Force de friction + Force de processus externe + Force de gravité
La force de gravité doit être incluse pour les installations verticales ou inclinées.
Les applications à haute accélération nécessitent une évaluation minutieuse de :
- Masse totale en mouvement
- Couple maximal du moteur
- Capacité de couplage
- Charge dynamique de la vis à billes
- Capacité de moment du bloc de guidage
- Rigidité du bâti de la machine
- Distance d'arrêt
- Temps de stabilisation après positionnement
Un module peut être capable de transporter une charge particulière à faible accélération mais devenir inadapté lorsque la même charge doit être accélérée rapidement.
7. Précision du positionnement
La précision du positionnement décrit dans quelle mesure la position réelle du chariot correspond à la position commandée sur la course de travail.
Une erreur de positionnement peut résulter de :
- Erreur de pas de vis à billes
- Contrecoup
- Déformation élastique
- Erreur d'installation du guide
- dilatation thermique
- Déformation de couplage
- Résolution du moteur et du codeur
- Réglage du contrôleur
- Déformation du bâti de la machine
Pour les applications de précision à course longue, l’erreur d’avance accumulée peut devenir plus importante que la répétabilité locale. Certains systèmes utilisent l'étalonnage laser ou la compensation du contrôleur pour réduire les erreurs de positionnement systématiques.
La précision du positionnement doit toujours être évaluée sur la distance de travail requise plutôt qu'à un seul point de test.
8. Répétabilité
La répétabilité est la capacité du chariot à revenir à plusieurs reprises à la même position commandée dans les mêmes conditions de fonctionnement.
Un module peut avoir une excellente répétabilité tout en présentant une erreur de positionnement absolue mesurable. Par exemple, le chariot peut s'arrêter systématiquement au même emplacement, mais cet emplacement peut être légèrement décalé par rapport à la coordonnée commandée.
La répétabilité est particulièrement importante pour :
- Opérations de prélèvement et de placement
- Assemblage automatisé
- Distribution
- Fixation par vis
- Chargement et déchargement
- Positionnement de l'inspection visuelle
- Opérations répétées de soudage ou de transformation
La répétabilité peut être affectée par le jeu mécanique, l'état de précharge, le changement de température, le réglage du servo, la stabilité du capteur et la rigidité structurelle.
9. Charge axiale
La charge axiale est la force agissant dans le sens du mouvement de la vis à billes. Ce n'est pas nécessairement la même chose que la charge utile.
Pour un axe horizontal, le poids de la charge utile agit principalement sur le guidage linéaire, tandis que la vis à billes génère principalement la force nécessaire pour accélérer la masse et surmonter la friction ou la résistance du processus.
Pour un axe vertical, la vis à billes doit également supporter la force de gravité de la masse en mouvement. La force axiale peut être estimée comme suit :
Force axiale verticale = Masse en mouvement × Accélération gravitationnelle + Force d'accélération + Force externe
La vis à billes sélectionnée doit être vérifiée :
- Capacité de charge dynamique
- Charge statique
- Durée de vie prévue
- Charge de compression maximale
- Résistance au flambage
- Capacité portante du support
Les applications verticales doivent également envisager un moteur de frein, un contrepoids ou un dispositif mécanique de prévention des chutes.
10. Moment autorisé
Le moment admissible décrit la capacité du module à résister aux charges agissant à distance du centre du chariot. Une charge utile décalée génère un moment de renversement même lorsque la masse totale se situe dans la capacité de charge utile indiquée.
Les modules linéaires sont généralement évalués pour les moments autour de trois axes :
- Moment de pitch :renversement vers l'avant ou vers l'arrière
- Moment de lacet :rotation à gauche ou à droite dans le plan horizontal
- Moment de roulement :torsion autour de l'axe de déplacement
Le moment peut être calculé approximativement comme :
Moment = Force × Distance du centre de charge
La réduction de la distance entre le centre de gravité de la charge utile et la surface du chariot peut réduire considérablement le moment de charge.
Pour les grands luminaires, les structures en porte-à-faux ou les pièces larges, les ingénieurs peuvent avoir besoin d'un module plus large, de deux rails de guidage, de deux modules synchronisés ou d'un guide de support externe.
11. Puissance du moteur
La puissance du moteur doit être suffisante pour accélérer la masse en mouvement, surmonter les frottements, résister aux forces externes du processus et maintenir la vitesse requise.
La sélection du moteur ne doit pas être basée uniquement sur la puissance nominale. Les paramètres moteurs importants comprennent :
- Couple nominal
- Couple maximal
- vitesse nominale
- vitesse maximale
- Inertie du rotor
- Résolution de l'encodeur
- Exigence de freinage
- Cycle de service
- Rapport d'inertie moteur/charge
Le couple approximatif requis pour générer une force linéaire à travers une vis à billes peut être estimé à partir de la force axiale, du pas de vis et de l'efficacité de la transmission :
Couple moteur ≈ Force axiale × Pas de vis ÷ Facteur de transmission de la vis à billes
Un calcul complet doit également inclure le couple d'accélération de la vis, de l'accouplement et du rotor du moteur.
Surdimensionner excessivement le moteur n’est pas toujours bénéfique. Un très gros moteur augmente le coût, l’inertie du rotor et les contraintes mécaniques. L’objectif est de fournir un couple nominal et maximal adéquat avec une marge de sécurité raisonnable.
Comment les spécifications des modules de vis à billes s'influencent mutuellement
Les spécifications d'un module linéaire à vis à billes doivent être évaluées comme un système complet.
| Changement de conception | Avantage possible | Compromis possible |
|---|---|---|
| Augmenter le diamètre de la vis | Rigidité et capacité axiale supérieures | Plus grande inertie, taille et demande de moteur |
| Augmenter le pas de vis | Vitesse linéaire plus élevée | Demande de couple plus élevée et réduction mécanique inférieure |
| Augmenter le coup | Plage de travail plus grande | Vitesse critique et résistance au flambage réduites |
| Augmenter l'accélération | Temps de cycle plus court | Force d'inertie, vibrations et couple maximal plus élevés |
| Augmenter la charge utile | Possibilité de déplacer des outils plus lourds | Accélération réduite et charge de guidage accrue |
| Augmenter la précharge | Rigidité plus élevée et jeu réduit | Friction et génération de chaleur plus élevées |
Exemple de processus de sélection de spécifications
Considérons un axe d'assemblage automatisé avec les exigences suivantes :
- Pose horizontale
- Course effective de 600 mm
- Masse totale en mouvement de 25 kg
- Vitesse maximale de 500 mm/s
- Accélération de 3 m/s²
- Exigence de répétabilité élevée
- Outillage décalé installé sur le chariot
L'ingénieur ne doit pas simplement choisir un module avec une charge utile supérieure à 25 kg. Le processus de sélection devrait inclure :
- Ajoutez un espace de sécurité à la course de travail de 600 mm.
- Calculez la force d’accélération à partir de la masse en mouvement de 25 kg.
- Ajoutez de la friction et toute force de processus.
- Sélectionnez un pas de vis approprié en fonction de la vitesse et de la vitesse du moteur.
- Vérifiez la vitesse critique de la vis à la course sélectionnée.
- Calculez le moment généré par l'outillage de décalage.
- Vérifiez la charge et la capacité de moment du bloc de guidage.
- Vérifiez la valeur nominale du moteur et le couple maximal requis.
- Confirmez la précision et la répétabilité du positionnement.
- Évaluez le cycle de service, la lubrification et la durée de vie prévue.
Cette méthode au niveau du système réduit le risque de sélectionner un module qui satisfait à une spécification mais échoue dans des conditions de fonctionnement réelles.
Liste de contrôle des spécifications du module linéaire à vis à billes
Avant de confirmer un modèle, fournissez au fabricant les informations suivantes :
- Installation horizontale, verticale ou inclinée
- Course efficace requise
- Masse totale en mouvement
- Position du centre de gravité de la charge utile
- Vitesse maximale requise
- Accélération et décélération requises
- Précision de positionnement requise
- Répétabilité requise
- Force axiale ou de processus externe
- Cycle de fonctionnement et durée de fonctionnement quotidienne
- Type de moteur et système de contrôle
- Conditions environnementales
- Durée de vie prévue
La fourniture de données d'application complètes permet au fabricant de modules de vérifier ensemble la vis à billes, le rail de guidage, les roulements, le moteur et la configuration structurelle.
Foire aux questions
La charge utile est-elle la même que la charge axiale ?
La charge utile fait normalement référence à la masse mobile installée sur le chariot, tandis que la charge axiale est la force agissant le long de l'axe de la vis à billes. Ils sont liés mais doivent être calculés séparément.
Un pas de vis à billes plus grand offre-t-il toujours une vitesse plus élevée ?
Une avance plus grande augmente la course linéaire par tour, mais la vitesse réelle est toujours limitée par le couple du moteur, la vitesse critique de la vis, la capacité des roulements, la charge utile et la structure du module.
Quelle est la différence entre la précision de positionnement et la répétabilité ?
La précision du positionnement mesure la différence entre la position commandée et réelle. La répétabilité mesure la régularité avec laquelle le module revient à la même position lors de mouvements répétés.
La charge utile maximale peut-elle fonctionner à une vitesse et une accélération maximales ?
Pas nécessairement. La charge utile maximale, la vitesse maximale et l'accélération maximale peuvent être spécifiées dans différentes conditions. Leurs limites de fonctionnement combinées doivent être confirmées auprès du fabricant.
Pourquoi une course plus longue réduit-elle la vitesse maximale ?
Une vis à billes plus longue a une vitesse de rotation critique inférieure et est plus sensible aux vibrations ou à la flexion. L'augmentation du diamètre de la vis ou la modification de la configuration du support peuvent améliorer la vitesse autorisée.
Conclusion
Les spécifications du module linéaire à vis à billes doivent être considérées comme un système interconnecté. La charge utile, la course, le diamètre de la vis, l'avance, la vitesse, l'accélération, la précision, la répétabilité, la charge axiale, le moment admissible et la puissance du moteur influencent tous les performances finales de l'axe de mouvement.
Une sélection fiable doit être basée sur la direction d'installation réelle, la masse en mouvement, le centre de charge, le cycle de fonctionnement, le profil de vitesse, les exigences de précision et les conditions environnementales. Les ingénieurs doivent également éviter de supposer que chaque spécification maximale peut être atteinte simultanément.
En évaluant les exigences mécaniques et de contrôle de mouvement, les utilisateurs peuvent sélectionner un module linéaire à vis à billes qui offre une précision, une rigidité, une vitesse, une capacité de charge et une durée de vie adaptées à l'application.
