 اردو

گیند سکرولکیری ماڈیولزصحت سے متعلق آٹومیشن آلات میں بڑے پیمانے پر استعمال ہوتے ہیں کیونکہ وہ درست پوزیشننگ، اعلی محوری سختی، موثر پاور ٹرانسمیشن اور قابل اعتماد سرو کنٹرول کو یکجا کرتے ہیں۔ تاہم، ایک مناسب ماڈیول کو منتخب کرنے کے لیے صرف پے لوڈ یا اسٹروک کو چیک کرنے سے زیادہ کی ضرورت ہوتی ہے۔
پے لوڈ، اسٹروک، سکرو قطر، لیڈ، زیادہ سے زیادہ رفتار، سرعت، پوزیشننگ کی درستگی، ریپیٹ ایبلٹی، محوری بوجھ، قابل اجازت لمحہ اور موٹر پاور کا آپس میں گہرا تعلق ہے۔ ایک پیرامیٹر میں تبدیلی کئی دیگر کارکردگی کے اشارے کو متاثر کر سکتی ہے۔
یہ گائیڈ a کی اہم خصوصیات کی وضاحت کرتا ہے۔گیند سکرو لکیری ماڈیول، یہ پیرامیٹرز مشین کی اصل کارکردگی کو کس طرح متاثر کرتے ہیں اور ماڈیول کے انتخاب کے دوران انجینئرز کو کن چیزوں پر غور کرنا چاہئے۔
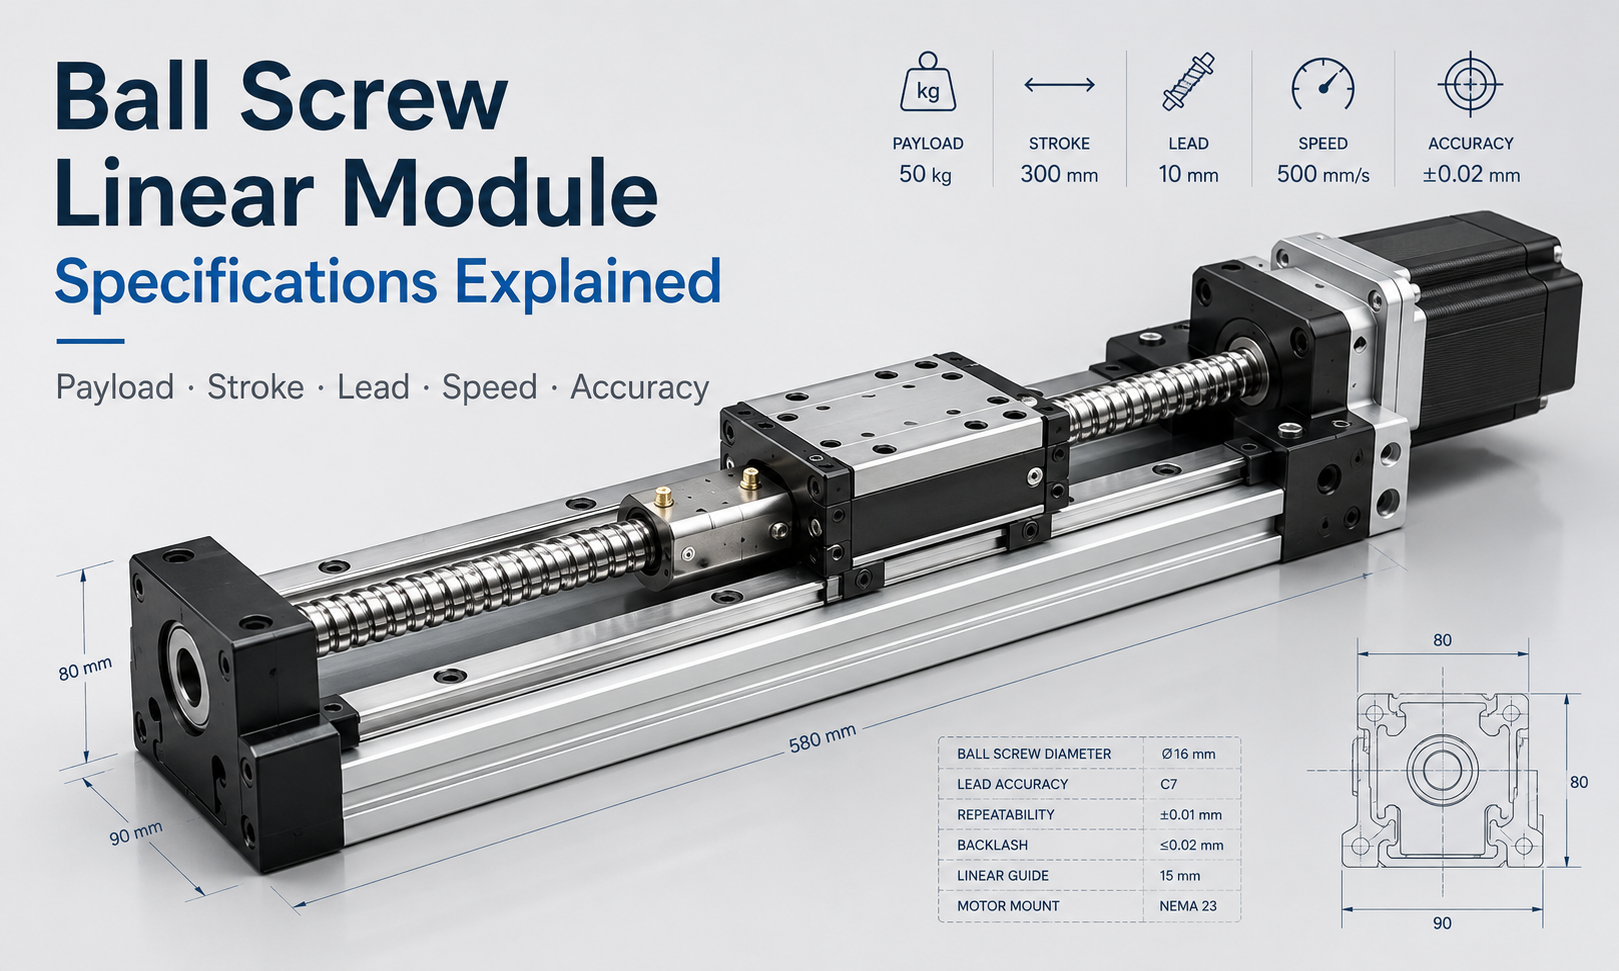
بال سکرو لکیری ماڈیول کی وضاحتیں کیا ہیں؟
بال سکرو لکیری ماڈیول کی وضاحتیں مکینیکل سائز، حرکت کی کارکردگی، بوجھ کی صلاحیت اور ماڈیول کے کنٹرول کی ضروریات کو بیان کرتی ہیں۔ یہ اقدار انجینئرز کو یہ تعین کرنے میں مدد کرتی ہیں کہ آیا کوئی خاص ماڈل مطلوبہ حرکت کے کام کو محفوظ اور درست طریقے سے مکمل کر سکتا ہے۔
| تفصیلات | عام یونٹ | اصل معنی |
|---|---|---|
| پے لوڈ | کلو یا این | زیادہ سے زیادہ ورک پیس اور فکسچر وزن کیریج کے ذریعہ تعاون یافتہ ہے۔ |
| اسٹروک | ملی میٹر | گاڑی کا دستیاب لکیری سفر |
| سکرو قطر | ملی میٹر | بال سکرو شافٹ کا برائے نام قطر |
| لیڈ | mm/rev | لکیری سفر ایک سکرو انقلاب کے ذریعہ تیار کیا گیا ہے۔ |
| زیادہ سے زیادہ رفتار | mm/s | سب سے زیادہ اجازت یافتہ لکیری آپریٹنگ رفتار |
| سرعت | m/s² یا G | وہ شرح جس پر گاڑی کی رفتار بدلتی ہے۔ |
| پوزیشننگ کی درستگی | ملی میٹر | حکم اور اصل پوزیشن کے درمیان فرق |
| تکراری قابلیت | ملی میٹر | بار بار ایک ہی پوزیشن پر واپس آنے کی صلاحیت |
| محوری بوجھ | ن | گیند سکرو محور کے ساتھ کام کرنے پر مجبور کریں۔ |
| قابل اجازت لمحہ | N·m | زیادہ سے زیادہ اجازت یافتہ الٹنے یا گھماؤ کا لمحہ |
| موٹر پاور | ڈبلیو یا کلو واٹ | بوجھ کو حرکت دینے اور تیز کرنے کے لیے موٹر کی صلاحیت درکار ہے۔ |
1. پے لوڈ کی صلاحیت
بال اسکرو لکیری ماڈیول کا انتخاب کرتے وقت پے لوڈ پہلی تصریحات میں سے ایک ہے جس پر غور کیا جاتا ہے۔ یہ عام طور پر گاڑی پر نصب کل حرکت پذیر ماس سے مراد ہے، بشمول ورک پیس، فکسچر، ٹولنگ، سینسرز، کیبلز اور کوئی اضافی مکینیکل اجزاء۔
درج شدہ پے لوڈ کو ہر حالت میں تجویز کردہ آپریٹنگ بوجھ کے طور پر نہیں سمجھا جانا چاہئے۔ اصل صلاحیت پر منحصر ہے:
- افقی یا عمودی تنصیب
- لوڈ سینٹر پوزیشن
- سرعت اور تنزلی
- اسٹروک کی لمبائی
- آپریٹنگ رفتار
- بیرونی عمل کی قوتیں۔
- مطلوبہ خدمت زندگی
- گائیڈ سسٹم کا قابل اجازت لمحہ
افقی محور پر کم رفتار سے مرکزی بوجھ کو لے جانے والا ماڈیول تیزی سے سرعت کے ساتھ عمودی طور پر کام کرنے والے اسی ماڈیول سے زیادہ ماس کو سپورٹ کر سکتا ہے۔ لہذا، پے لوڈ کو ہمیشہ محوری قوت اور لمحے کے بوجھ کے ساتھ مل کر چیک کیا جانا چاہیے۔
جامد پے لوڈ اور ڈائنامک پے لوڈ
جامد پے لوڈ اس بوجھ کی وضاحت کرتا ہے جسے ماڈیول اسٹیشنری کے دوران سپورٹ کر سکتا ہے۔ متحرک پے لوڈ سے مراد وہ بوجھ ہے جسے مخصوص رفتار اور سرعت کے حالات میں بار بار منتقل کیا جا سکتا ہے۔
خودکار آلات کے لیے، متحرک بوجھ کی گنجائش عام طور پر زیادہ اہم ہوتی ہے کیونکہ سرعت اضافی جڑتا قوت پیدا کرتی ہے:
Inertia force = حرکت پذیر ماس × ایکسلریشن
بال سکرو، بیرنگ، گائیڈ بلاکس اور موٹر کو آپریشن کے دوران پیدا ہونے والے پے لوڈ اور متحرک قوتوں دونوں کو برداشت کرنا چاہیے۔
2. فالج
اسٹروک وہ مؤثر فاصلہ ہے جس کے ذریعے گاڑی سفر کر سکتی ہے۔ اسے ماڈیول کی مجموعی لمبائی کے ساتھ الجھن میں نہیں ڈالنا چاہئے۔ بال سکرو لکیری ماڈیول کی کل لمبائی میں کیریج، اینڈ سپورٹ، موٹر ماؤنٹ، سیفٹی کلیئرنس اور ساختی اجزاء بھی شامل ہیں۔
مطلوبہ اسٹروک کا تعین کرتے وقت، انجینئرز کو غور کرنا چاہیے:
- اصل ورک پیس سفر
- ٹول اپروچ اور واپسی کا فاصلہ
- سینسر ایکٹیویشن ایریا
- تنزل کا فاصلہ
- سیفٹی مارجن ختم کریں۔
- مستقبل کے عمل کی ایڈجسٹمنٹ
کام کرنے کے عین فاصلے کے برابر اسٹروک کا انتخاب سست روی یا مکینیکل رواداری کے لیے ناکافی جگہ چھوڑ سکتا ہے۔ اس لیے ایک معقول حفاظتی الاؤنس شامل کیا جانا چاہیے۔
اسٹروک دیگر تصریحات کو کیسے متاثر کرتا ہے۔
ایک لمبا اسٹروک اہم رفتار کی حدود کی وجہ سے اسکرو کی گردشی رفتار کو کم کر سکتا ہے۔ یہ سکرو بکلنگ کے خطرے کی وجہ سے قابل اجازت محوری کمپریشن بوجھ کو بھی کم کر سکتا ہے۔
طویل اسٹروک ایپلی کیشنز کے لیے، انجینئرز کو تصدیق کرنی چاہیے:
- گیند سکرو اہم رفتار
- سکرو سپورٹ کنفیگریشن
- سکرو قطر
- زیادہ سے زیادہ آپریٹنگ رفتار
- عمودی کمپریشن بوجھ
- ممکنہ سکرو کمپن
جب ایک ساتھ بہت طویل سفر اور بہت تیز رفتاری کی ضرورت ہو تو، ایک ٹائمنگ بیلٹ یا گیئر ریک لکیری ماڈیول روایتی بال سکرو ڈیزائن سے زیادہ موزوں ہو سکتا ہے۔
3. گیند سکرو قطر
سکرو قطر بال سکرو کا برائے نام شافٹ قطر ہے۔ اس کا براہ راست اثر محوری سختی، بوجھ کی گنجائش، نازک رفتار اور بکلنگ کے خلاف مزاحمت پر پڑتا ہے۔
ایک بڑا سکرو قطر عام طور پر فراہم کرتا ہے:
- اعلی محوری بوجھ کی صلاحیت
- زیادہ محوری سختی
- کمپریشن بکسنگ کے خلاف بہتر مزاحمت
- دی گئی لمبائی کے لیے زیادہ قابل اجازت گردشی رفتار
- ہیوی ڈیوٹی آپریشن کے لیے بہتر موزونیت
تاہم، ایک بڑا سکرو گھومنے والی جڑتا، ماڈیول سائز، وزن اور لاگت کو بھی بڑھاتا ہے۔ اسی ایکسلریشن کو حاصل کرنے کے لیے اسے ایک بڑی موٹر کی ضرورت پڑ سکتی ہے۔
اس لیے درست سکرو قطر کا انتخاب لوڈ، اسٹروک، رفتار، سرعت اور مطلوبہ سختی کی بنیاد پر کیا جانا چاہیے بجائے اس کے کہ دستیاب سب سے بڑے قطر کا انتخاب کریں۔
4. بال سکرو لیڈ
بال سکرو لیڈ وہ لکیری فاصلہ ہے جو سکرو کے ایک مکمل انقلاب کے دوران نٹ کے ذریعے طے کیا جاتا ہے۔ مثال کے طور پر، ایک 10 ملی میٹر لیڈ گاڑی کو 10 ملی میٹر ہر اسکرو انقلاب کے لیے حرکت دیتی ہے۔
سیسہ رفتار، زور، کنٹرول ریزولوشن اور موٹر ٹارک کی ضروریات کو سختی سے متاثر کرتا ہے۔
چھوٹے لیڈ بال پیچ
ایک چھوٹی لیڈ عام طور پر فراہم کرتی ہے:
- اعلی مکینیکل کمی
- ایک ہی موٹر ٹارک کے لیے زیادہ سے زیادہ لکیری زور
- بہتر نظریاتی پوزیشننگ ریزولوشن
- کم رفتار صحت سے متعلق حرکت کے لیے بہتر موزوں
بنیادی حد یہ ہے کہ اسی لکیری رفتار کو حاصل کرنے کے لیے سکرو کو تیزی سے گھومنا چاہیے۔
بڑے لیڈ بال پیچ
ایک بڑی لیڈ عام طور پر فراہم کرتی ہے:
- فی انقلاب اعلی لکیری سفر
- ایک ہی سکرو کی رفتار سے زیادہ قابل حصول لکیری رفتار
- کم مطلوبہ سکرو گردشی رفتار
- تیز رفتار منتقلی کی تحریک کے لیے بہتر موزوں
تاہم، ایک بڑے لیڈ کو ایک ہی لکیری زور پیدا کرنے کے لیے زیادہ موٹر ٹارک کی ضرورت ہوتی ہے اور اگر موٹر اور انکوڈر کنفیگریشن میں کوئی تبدیلی نہیں کی جاتی ہے تو یہ زیادہ موٹے نظریاتی حل فراہم کر سکتی ہے۔
لیڈ اور لکیری رفتار
نظریاتی لکیری رفتار کا حساب سکرو کی رفتار اور لیڈ سے لگایا جا سکتا ہے:
لکیری رفتار = اسکرو گردشی رفتار × اسکرو لیڈ ÷ 60
جب اسکرو کی رفتار کو انقلابات فی منٹ میں ظاہر کیا جاتا ہے اور لیڈ کو ملی میٹر فی انقلاب میں ظاہر کیا جاتا ہے، تو نتیجہ ملی میٹر فی سیکنڈ میں ہوتا ہے۔
حسابی رفتار ابھی بھی ماڈیول کی اجازت شدہ زیادہ سے زیادہ رفتار اور بال سکرو کی نازک رفتار کی حد سے نیچے ہونی چاہیے۔
5. زیادہ سے زیادہ رفتار
زیادہ سے زیادہ رفتار سب سے زیادہ لکیری رفتار ہے جس پر ماڈیول کو مخصوص حالات میں کام کرنے کی اجازت ہے۔ یہ موٹر کی رفتار سے زیادہ متاثر ہوتا ہے۔
اہم محدود عوامل میں شامل ہیں:
- گیند سکرو لیڈ
- اسکرو گردشی رفتار
- سکرو قطر اور غیر تعاون یافتہ لمبائی
- بیئرنگ سپورٹ کا انتظام
- چکنا کرنے کی حالت
- گائیڈ بلاک کی صلاحیت
- پے لوڈ
- کمپن اور گونج
- تیز گردشی رفتار پر موٹر ٹارک
موٹر سکرو کی محفوظ رفتار سے زیادہ تیزی سے گھومنے کے قابل ہو سکتی ہے۔ لہذا، موٹر کی رفتار کی حد کو زیادہ سے زیادہ ماڈیول کی رفتار کا حساب لگانے کے لیے کبھی بھی واحد بنیاد کے طور پر استعمال نہیں کیا جانا چاہیے۔
مسلسل آپریٹنگ رفتار کو مختصر مدت کی زیادہ سے زیادہ رفتار سے بھی کم ہونا ضروری ہو سکتا ہے، خاص طور پر ہائی ڈیوٹی سائیکل کے آلات میں۔
6. سرعت
ایکسلریشن اس بات کا تعین کرتا ہے کہ گاڑی کتنی تیزی سے کمانڈ کی گئی رفتار تک پہنچتی ہے۔ زیادہ ایکسلریشن سائیکل کے وقت کو کم کر سکتا ہے، لیکن یہ جڑتا قوت، موٹر ٹارک کی مانگ، ساختی کمپن اور گائیڈ لمحے کے بوجھ کو بھی بڑھاتا ہے۔
مطلوبہ لکیری ڈرائیونگ فورس کا اندازہ اس طرح لگایا جا سکتا ہے:
کل ڈرائیونگ فورس = ایکسلریشن فورس + رگڑ فورس + بیرونی عمل کی قوت + کشش ثقل کی قوت
عمودی یا مائل تنصیبات کے لیے کشش ثقل کی قوت کو شامل کیا جانا چاہیے۔
ہائی ایکسلریشن ایپلی کیشنز کو احتیاط سے جانچنے کی ضرورت ہے:
- کل حرکت پذیر ماس
- موٹر چوٹی ٹارک
- جوڑے کی صلاحیت
- گیند سکرو متحرک بوجھ
- گائیڈ بلاک لمحے کی صلاحیت
- مشین فریم کی سختی
- روکنا فاصلہ
- پوزیشننگ کے بعد وقت طے کرنا
ایک ماڈیول ایک خاص بوجھ کو کم سرعت پر لے جانے کے قابل ہو سکتا ہے لیکن جب اسی بوجھ کو تیزی سے تیز کیا جانا چاہیے تو یہ غیر موزوں ہو جاتا ہے۔
7. پوزیشننگ کی درستگی
پوزیشننگ کی درستگی یہ بتاتی ہے کہ گاڑی کی اصل پوزیشن ورکنگ اسٹروک پر کمانڈڈ پوزیشن سے کتنی قریب سے ملتی ہے۔
پوزیشننگ کی غلطی کا نتیجہ ہو سکتا ہے:
- بال سکرو لیڈ کی خرابی۔
- ردعمل
- لچکدار اخترتی
- گائیڈ کی تنصیب کی خرابی۔
- تھرمل توسیع
- جوڑے کی اخترتی
- موٹر اور انکوڈر ریزولوشن
- کنٹرولر ٹیوننگ
- مشین کی بنیاد کی اخترتی
لانگ اسٹروک پریزین ایپلی کیشنز کے لیے، جمع شدہ لیڈ ایرر مقامی ریپیٹ ایبلٹی سے زیادہ اہم ہو سکتا ہے۔ کچھ سسٹم منظم پوزیشننگ کی خرابی کو کم کرنے کے لیے لیزر کیلیبریشن یا کنٹرولر معاوضہ استعمال کرتے ہیں۔
پوزیشننگ کی درستگی کا ہمیشہ صرف ایک ٹیسٹ پوائنٹ کی بجائے مطلوبہ کام کے فاصلے پر کیا جانا چاہیے۔
8. تکراری قابلیت
ریپیٹیبلٹی ایک ہی آپریٹنگ حالات میں بار بار ایک ہی کمانڈڈ پوزیشن پر واپس آنے کی گاڑی کی صلاحیت ہے۔
ایک ماڈیول میں بہترین ریپیٹ ایبلٹی ہو سکتا ہے جب کہ اب بھی قابل پیمائش مطلق پوزیشننگ کی خرابی ہے۔ مثال کے طور پر، گاڑی ایک ہی جگہ پر مستقل طور پر رک سکتی ہے، لیکن وہ مقام کمانڈڈ کوآرڈینیٹ سے تھوڑا سا آفسیٹ ہو سکتا ہے۔
ریپیٹبلٹی خاص طور پر اہم ہے:
- پک اینڈ پلیس آپریشنز
- خودکار اسمبلی
- ڈسپنسنگ
- سکرو باندھنا
- لوڈنگ اور ان لوڈنگ
- وژن معائنہ پوزیشننگ
- بار بار ویلڈنگ یا پروسیسنگ آپریشنز
مکینیکل کلیئرنس، پری لوڈ کی حالت، درجہ حرارت میں تبدیلی، سرو ٹیوننگ، سینسر کی استحکام اور ساختی سختی سے تکرار کی صلاحیت متاثر ہو سکتی ہے۔
9. محوری لوڈ
محوری بوجھ وہ قوت ہے جو گیند کے اسکرو کی حرکت کی سمت کے ساتھ کام کرتی ہے۔ ضروری نہیں کہ یہ پے لوڈ جیسا ہو۔
افقی محور کے لیے، پے لوڈ کا وزن بنیادی طور پر لکیری گائیڈ پر کام کرتا ہے، جب کہ بال اسکرو بنیادی طور پر وہ قوت پیدا کرتا ہے جو بڑے پیمانے پر تیز کرنے اور رگڑ یا عمل کی مزاحمت پر قابو پانے کے لیے درکار ہوتی ہے۔
عمودی محور کے لیے، بال اسکرو کو حرکت پذیر ماس کی کشش ثقل کی قوت کو بھی سپورٹ کرنا چاہیے۔ محوری قوت کا اندازہ اس طرح لگایا جا سکتا ہے:
عمودی محوری قوت = حرکت پذیر ماس × کشش ثقل ایکسلریشن + ایکسلریشن فورس + بیرونی قوت
منتخب گیند سکرو کے لیے چیک کیا جانا چاہیے:
- متحرک لوڈ کی درجہ بندی
- جامد لوڈ کی درجہ بندی
- متوقع سروس کی زندگی
- زیادہ سے زیادہ compressive بوجھ
- بکلنگ مزاحمت
- برداشت کرنے کی صلاحیت
عمودی ایپلی کیشنز کو بریک موٹر، کاؤنٹر بیلنس یا مکینیکل گرنے سے بچاؤ کے آلے پر بھی غور کرنا چاہیے۔
10. قابل اجازت لمحہ
قابل اجازت لمحہ گاڑی کے مرکز سے کچھ فاصلے پر کام کرنے والے بوجھ کے خلاف مزاحمت کرنے کی ماڈیول کی صلاحیت کو بیان کرتا ہے۔ ایک آفسیٹ پے لوڈ ایک الٹ پلٹ کرنے والا لمحہ پیدا کرتا ہے یہاں تک کہ جب کل ماس درج شدہ پے لوڈ کی گنجائش کے اندر ہو۔
لکیری ماڈیولز کا عام طور پر تین محوروں کے ارد گرد لمحات کے لیے جائزہ لیا جاتا ہے:
- پچنگ لمحہ:آگے یا پیچھے الٹنا
- لرزنے کا لمحہ:افقی جہاز میں بائیں یا دائیں گردش
- رولنگ لمحہ:سفری محور کے گرد گھومنا
لمحے کا حساب لگ بھگ اس طرح لگایا جا سکتا ہے:
لمحہ = فورس × بوجھ کے مرکز سے فاصلہ
کشش ثقل کے پے لوڈ سینٹر اور کیریج کی سطح کے درمیان فاصلے کو کم کرنے سے لمحے کے بوجھ کو نمایاں طور پر کم کیا جا سکتا ہے۔
بڑے فکسچر، کینٹیلیور ڈھانچے یا چوڑے ورک پیس کے لیے، انجینئرز کو ایک وسیع ماڈیول، ڈوئل گائیڈ ریلز، دو سنکرونائزڈ ماڈیولز یا ایکسٹرنل سپورٹ گائیڈ کی ضرورت ہو سکتی ہے۔
11. موٹر پاور
حرکت پذیر ماس کو تیز کرنے، رگڑ پر قابو پانے، بیرونی عمل کی قوتوں کے خلاف مزاحمت کرنے اور مطلوبہ رفتار کو برقرار رکھنے کے لیے موٹر پاور کافی ہونی چاہیے۔
موٹر کا انتخاب صرف ریٹیڈ پاور پر مبنی نہیں ہونا چاہیے۔ اہم موٹر پیرامیٹرز میں شامل ہیں:
- شرح شدہ ٹارک
- چوٹی ٹارک
- شرح شدہ رفتار
- زیادہ سے زیادہ رفتار
- روٹر جڑتا
- انکوڈر ریزولوشن
- بریک کی ضرورت
- ڈیوٹی سائیکل
- موٹر سے لوڈ کی جڑت کا تناسب
بال سکرو کے ذریعے لکیری قوت پیدا کرنے کے لیے درکار تخمینی ٹارک کا اندازہ محوری قوت، اسکرو لیڈ اور ٹرانسمیشن کی کارکردگی سے لگایا جا سکتا ہے:
موٹر ٹارک ≈ محوری قوت × سکرو لیڈ ÷ بال سکرو ٹرانسمیشن عنصر
ایک مکمل حساب کتاب میں سکرو، کپلنگ اور موٹر روٹر کا ایکسلریشن ٹارک بھی شامل ہونا چاہیے۔
موٹر کو ضرورت سے زیادہ کرنا ہمیشہ فائدہ مند نہیں ہوتا ہے۔ ایک بہت بڑی موٹر لاگت، روٹر کی جڑنا اور مکینیکل تناؤ میں اضافہ کرتی ہے۔ مقصد ایک مناسب حفاظتی مارجن کے ساتھ مناسب درجہ بندی اور چوٹی ٹارک فراہم کرنا ہے۔
بال سکرو ماڈیول کی وضاحتیں کس طرح ایک دوسرے کو متاثر کرتی ہیں۔
بال سکرو لکیری ماڈیول کی خصوصیات کو ایک مکمل نظام کے طور پر جانچا جانا چاہیے۔
| ڈیزائن کی تبدیلی | ممکنہ فائدہ | ممکنہ تجارت بند |
|---|---|---|
| سکرو قطر میں اضافہ | اعلی سختی اور محوری صلاحیت | زیادہ جڑتا، سائز اور موٹر کی طلب |
| سکرو لیڈ میں اضافہ کریں۔ | زیادہ لکیری رفتار | زیادہ torque کی مانگ اور کم مکینیکل کمی |
| اسٹروک میں اضافہ کریں۔ | کام کرنے کی بڑی حد | کم اہم رفتار اور بکلنگ مزاحمت |
| ایکسلریشن میں اضافہ کریں۔ | سائیکل کا مختصر وقت | اعلی جڑتا قوت، کمپن اور چوٹی ٹارک |
| پے لوڈ میں اضافہ کریں۔ | بھاری ٹولنگ کو منتقل کرنے کی صلاحیت | کم ایکسلریشن اور گائیڈ بوجھ میں اضافہ |
| پری لوڈ میں اضافہ کریں۔ | زیادہ سختی اور کم کلیئرنس | زیادہ رگڑ اور گرمی کی پیداوار |
تصریح کے انتخاب کے عمل کی مثال
مندرجہ ذیل ضروریات کے ساتھ ایک خودکار اسمبلی محور پر غور کریں:
- افقی تنصیب
- 600 ملی میٹر کا مؤثر سفر
- کل متحرک ماس 25 کلوگرام
- زیادہ سے زیادہ رفتار 500 ملی میٹر فی سیکنڈ
- ایکسلریشن 3 m/s²
- اعلی تکرار کی ضرورت
- کیریج پر آفسیٹ ٹولنگ نصب ہے۔
انجینئر کو صرف 25 کلو گرام سے زیادہ پے لوڈ ریٹنگ والے ماڈیول کا انتخاب نہیں کرنا چاہیے۔ انتخاب کے عمل میں شامل ہونا چاہئے:
- 600 ملی میٹر ورکنگ ٹریول میں حفاظتی کلیئرنس شامل کریں۔
- 25 کلو موونگ ماس سے ایکسلریشن فورس کا حساب لگائیں۔
- رگڑ اور کسی بھی عمل کی قوت شامل کریں۔
- رفتار اور موٹر کی رفتار کی بنیاد پر مناسب سکرو لیڈ کا انتخاب کریں۔
- منتخب اسٹروک پر سکرو کی اہم رفتار کو چیک کریں۔
- آفسیٹ ٹولنگ سے پیدا ہونے والے لمحے کا حساب لگائیں۔
- گائیڈ بلاک لوڈ اور لمحے کی صلاحیت کی تصدیق کریں۔
- مطلوبہ موٹر ریٹیڈ اور چوٹی ٹارک چیک کریں۔
- پوزیشننگ کی درستگی اور تکرار کی تصدیق کریں۔
- ڈیوٹی سائیکل، چکنا اور متوقع سروس لائف کا اندازہ کریں۔
نظام کی سطح کا یہ طریقہ ایک ماڈیول کے انتخاب کے خطرے کو کم کرتا ہے جو ایک تصریح کو پورا کرتا ہے لیکن اصل آپریٹنگ حالات میں ناکام ہو جاتا ہے۔
بال سکرو لکیری ماڈیول تفصیلات چیک لسٹ
ماڈل کی تصدیق کرنے سے پہلے، مینوفیکچرر کو درج ذیل معلومات فراہم کریں:
- افقی، عمودی یا مائل تنصیب
- مؤثر اسٹروک کی ضرورت ہے۔
- کل حرکت پذیر ماس
- پے لوڈ سینٹر آف گریویٹی پوزیشن
- زیادہ سے زیادہ رفتار کی ضرورت ہے۔
- مطلوبہ سرعت اور کمی
- مطلوبہ پوزیشننگ کی درستگی
- دہرانے کی ضرورت ہے۔
- بیرونی محوری یا عمل کی قوت
- آپریٹنگ سائیکل اور روزانہ چلنے کا وقت
- موٹر کی قسم اور کنٹرول سسٹم
- ماحولیاتی حالات
- متوقع سروس کی زندگی
مکمل ایپلیکیشن ڈیٹا فراہم کرنے سے ماڈیول مینوفیکچرر کو بال سکرو، گائیڈ ریل، بیرنگ، موٹر اور ساختی کنفیگریشن کی ایک ساتھ تصدیق کرنے کی اجازت ملتی ہے۔
اکثر پوچھے گئے سوالات
کیا پے لوڈ محوری بوجھ کے برابر ہے؟
نمبر۔ پے لوڈ عام طور پر گاڑی پر نصب حرکت پذیر ماس کو کہتے ہیں، جبکہ محوری بوجھ وہ قوت ہے جو گیند کے اسکرو محور کے ساتھ کام کرتی ہے۔ وہ متعلقہ ہیں لیکن الگ سے حساب کیا جانا چاہئے.
کیا ایک بڑا بال سکرو لیڈ ہمیشہ تیز رفتار فراہم کرتا ہے؟
ایک بڑی لیڈ فی انقلاب لکیری سفر کو بڑھاتی ہے، لیکن اصل رفتار ابھی بھی موٹر ٹارک، سکرو کریٹیکل اسپیڈ، بیئرنگ کی صلاحیت، پے لوڈ اور ماڈیول کی ساخت سے محدود ہے۔
پوزیشننگ کی درستگی اور تکرار کے درمیان کیا فرق ہے؟
پوزیشننگ کی درستگی کمانڈڈ اور اصل پوزیشن کے درمیان فرق کی پیمائش کرتی ہے۔ تکرار پذیری پیمائش کرتی ہے کہ بار بار حرکت کے دوران ماڈیول کس طرح مستقل طور پر ایک ہی پوزیشن پر واپس آتا ہے۔
کیا زیادہ سے زیادہ پے لوڈ زیادہ سے زیادہ رفتار اور سرعت سے کام کر سکتا ہے؟
ضروری نہیں۔ زیادہ سے زیادہ پے لوڈ، زیادہ سے زیادہ رفتار اور زیادہ سے زیادہ سرعت مختلف حالات کے تحت بتائی جا سکتی ہے۔ ان کی مشترکہ آپریٹنگ حدود کی تصدیق کارخانہ دار کے ساتھ ہونی چاہیے۔
طویل اسٹروک زیادہ سے زیادہ رفتار کو کیوں کم کرتا ہے؟
ایک لمبے بال سکرو کی گردش کی رفتار کم ہوتی ہے اور یہ کمپن یا موڑنے کے لیے زیادہ حساس ہوتا ہے۔ سکرو کا قطر بڑھانا یا سپورٹ کنفیگریشن کو تبدیل کرنا قابل اجازت رفتار کو بہتر بنا سکتا ہے۔
نتیجہ
بال سکرو لکیری ماڈیول وضاحتیں ایک باہم منسلک نظام کے طور پر سمجھا جانا چاہئے. پے لوڈ، اسٹروک، سکرو قطر، سیسہ، رفتار، سرعت، درستگی، ریپیٹ ایبلٹی، محوری بوجھ، قابل اجازت لمحہ اور موٹر پاور سبھی حرکت کے محور کی حتمی کارکردگی کو متاثر کرتے ہیں۔
ایک قابل اعتماد انتخاب اصل تنصیب کی سمت، حرکت پذیر ماس، لوڈ سینٹر، آپریٹنگ سائیکل، رفتار پروفائل، درستگی کی ضرورت اور ماحولیاتی حالات پر مبنی ہونا چاہیے۔ انجینئرز کو یہ فرض کرنے سے بھی گریز کرنا چاہئے کہ ہر زیادہ سے زیادہ تفصیلات ایک ساتھ حاصل کی جاسکتی ہیں۔
مکینیکل اور موشن کنٹرول دونوں تقاضوں کا جائزہ لے کر، صارف ایک بال سکرو لکیری ماڈیول منتخب کر سکتے ہیں جو ایپلی کیشن کے لیے موزوں درستگی، سختی، رفتار، بوجھ کی گنجائش اور سروس لائف فراہم کرتا ہے۔
