 Русский

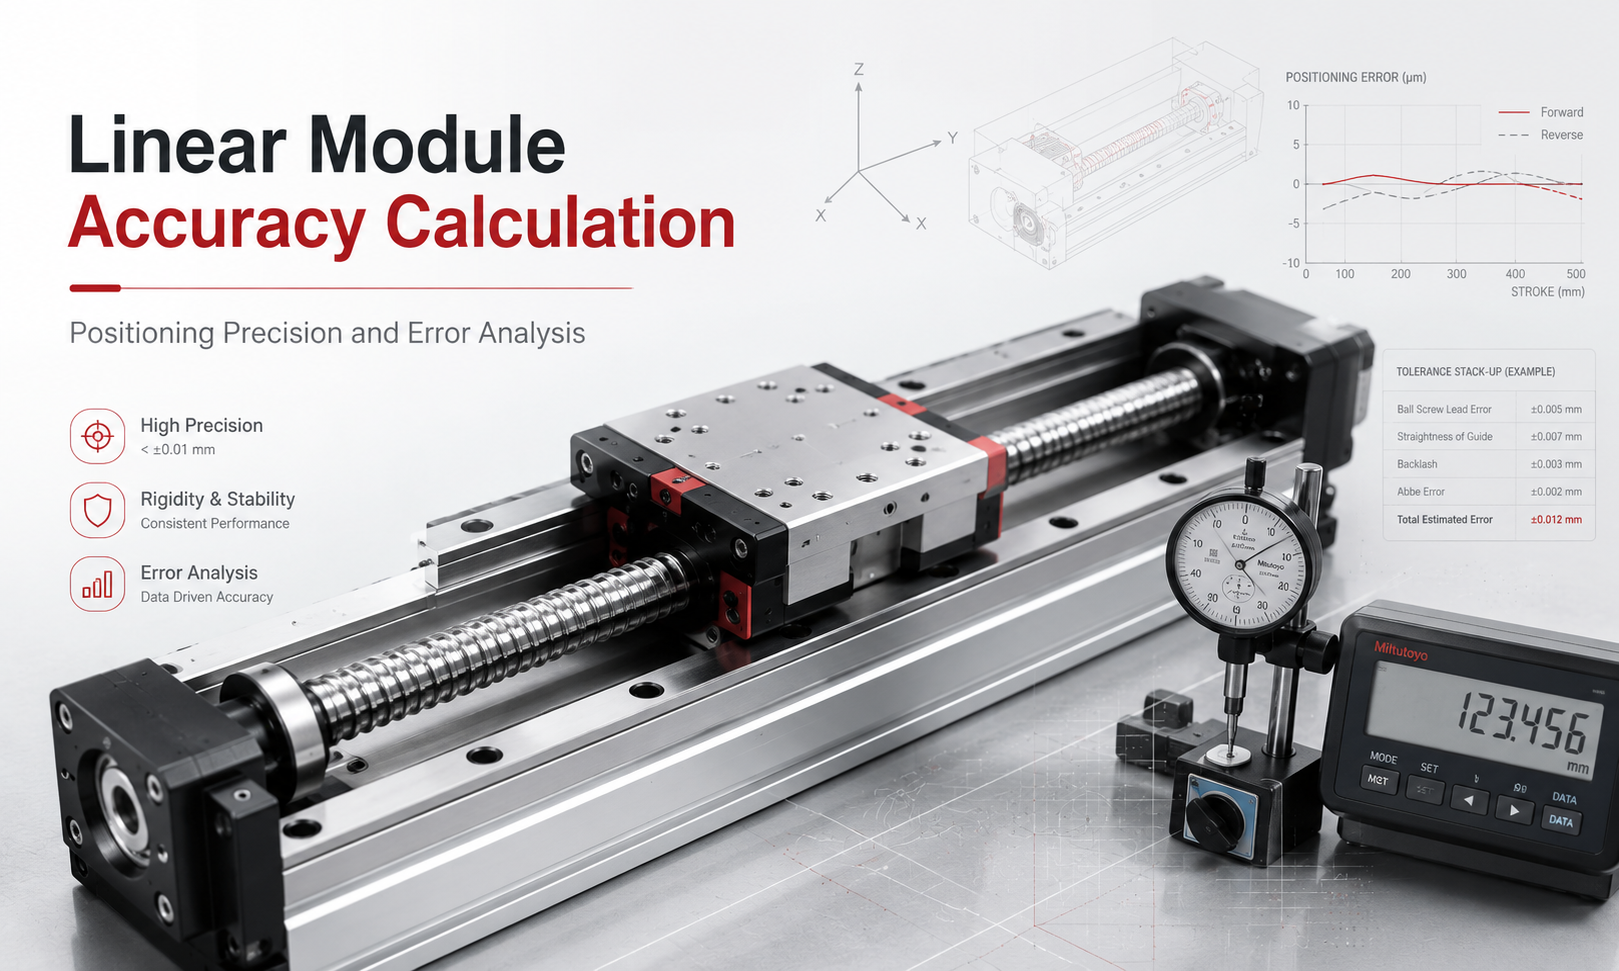
Точность является одним из наиболее важных показателей производительности при выборе или проектировании системы линейного перемещения. В полупроводниковом оборудовании, машинах визуального контроля, линиях сборки электроники, прецизионных дозирующих системах, станках с ЧПУ и лабораторной автоматизации даже небольшая ошибка позиционирования может повлиять на качество продукции, стабильность процесса и надежность оборудования.
Однако,расчет точности линейного модуляэто не просто проверка одного значения в каталоге продукции. Окончательная точность движениялинейный модульна это влияют точность позиционирования, повторяемость, разрешение команд, погрешность шага шарико-винтовой передачи, люфт, точность направляющей, условия монтажа, характеристики сервоуправления, изменение температуры и структурная деформация.
Модуль может иметь чрезвычайно высокое теоретическое разрешение, но при этом давать плохие фактические результаты позиционирования. Аналогично, система может иметь превосходную повторяемость, сохраняя при этом постоянное смещение от заданного положения. Поэтому инженеры должны различать разрешение, точность позиционирования, повторяемость и общую ошибку системы, прежде чем оценивать прецизионную систему линейного перемещения.
В этом руководстве объясняется, как рассчитать точность линейного модуля, определить основные источники ошибок позиционирования, оценить повторяемость, оценить общую точность системы и повысить точность за счет механического проектирования, калибровки, управления с обратной связью и правильной установки.
Что такое точность линейного модуля?
Точность линейного модуля описывает, насколько близко фактическое положение каретки соответствует заданному или целевому положению. Он представляет собой разницу между местом, где система управления дает указание модулю двигаться, и местом, где каретка фактически останавливается.
Основная ошибка позиционирования в измеряемой точке может быть выражена как:
Ошибка позиционирования = фактическое положение − заданное положение
Если контроллер дает команду каретке переместиться на 300 000 мм, но измеренное положение составляет 300,018 мм, ошибка позиционирования составит:
300,018 мм − 300,000 мм = +0,018 мм
Положительное значение означает, что каретка переместилась на 0,018 мм за заданное положение. Если бы измеренное положение составляло 299,985 мм, ошибка составила бы -0,015 мм.
Во время полной проверки точности измерения обычно проводятся в нескольких положениях на протяжении всего хода модуля. Результаты затем используются для определения максимального отклонения, двунаправленной ошибки, повторяемости, люфта и требований к компенсации.
Точность, повторяемость и разрешение — не одно и то же
Одной из наиболее распространенных ошибок при проектировании систем линейного перемещения является отношение к точности позиционирования, повторяемости и разрешению как к взаимозаменяемым характеристикам. Эти значения описывают различные аспекты качества движения.
| Параметр | Определение | Основные влияющие факторы |
|---|---|---|
| Точность позиционирования | Насколько близка фактическая позиция к командной позиции | Погрешность вывода, калибровка, тепловое расширение, точность обратной связи и механическое выравнивание |
| Повторяемость | Насколько стабильно модуль возвращается в одно и то же положение при одинаковых условиях | Люфт, трение, настройка сервопривода, предварительная нагрузка, вибрация и изменение нагрузки |
| Разрешение | Наименьшее приращение движения, которым система управления теоретически может управлять или обнаружить. | Счет энкодера, ход винта, шаги двигателя, микрошаг и передаточное число |
| Люфт | Потеря движения при изменении направления движения. | Зазор между винтами и гайками, зазор муфты, натяжение ремня и износ трансмиссии |
| Точность | Общее описание последовательности и качества выполнения движений. | Комбинированные механические, контрольные, монтажные и условия окружающей среды. |
Система с хорошей повторяемостью может неоднократно останавливаться почти в одном и том же месте, но при этом иметь низкую абсолютную точность позиционирования. Например, каретка может неоднократно останавливаться на отметке 100,012 мм, когда ей дана команда переместиться на высоту 100 000 мм. Повторяющиеся результаты могут быть тесно сгруппированы, но система имеет постоянное положительное смещение примерно 0,012 мм.
Этот тип систематической ошибки часто можно исправить посредством калибровки или электронной компенсации ошибок. Случайные изменения, непостоянный люфт, структурную вибрацию или изменение трения компенсировать труднее, поскольку ошибка не остается постоянной.
Как рассчитать ошибку позиционирования линейного модуля
Для каждой точки измерения погрешность позиционирования можно рассчитать с помощью следующего выражения:
ея= ха, я− хс, я
Где:
- ея– ошибка позиционирования в точке измерения i.
- ха, яэто фактическое измеренное положение.
- хс, яэто командная позиция.
Максимальную абсолютную ошибку позиционирования можно оценить как:
ЭМакс= макс |ея|
Полный диапазон ошибок может быть выражен как:
Эдиапазон= максимальная ошибка − минимальная ошибка
Пример расчета точности позиционирования
Предположим, что линейный модуль тестируется в пяти заданных положениях.
| Командуемая позиция | Фактическая позиция | Ошибка позиционирования |
|---|---|---|
| 0,000 мм | 0,003 мм | +0,003 мм |
| 100 000 мм | 100,008 мм | +0,008 мм |
| 200.000 мм | 200,012 мм | +0,012 мм |
| 300 000 мм | 300,018 мм | +0,018 мм |
| 400 000 мм | 400,021 мм | +0,021 мм |
Максимальная абсолютная ошибка позиционирования составляет 0,021 мм. Увеличение ошибки также указывает на то, что система может иметь совокупную ошибку шага или опережения, а не чисто случайное изменение позиционирования.
Если ошибка постепенно увеличивается с увеличением расстояния, инженеры должны проверить точность хода винта, масштабирование энкодера, передаточное число, настройки калибровки и тепловое расширение механической конструкции.
Как рассчитать повторяемость
Повторяемость измеряется путем подачи команды модулю несколько раз переместиться в одно и то же целевое положение в одинаковых условиях эксплуатации. При оценке однонаправленной повторяемости модуль обычно должен приближаться к цели с одного и того же направления.
Простую оценку повторяемости можно рассчитать, используя половину общего диапазона измерений:
Повторяемость = ±(Максимальное измеренное положение − Минимальное измеренное положение) ÷ 2
Предположим, что модулю неоднократно подается команда на перемещение на 100 000 мм, и он дает следующие результаты:
- 100,012 мм
- 100,009 мм
- 100,015 мм
- 100,011 мм
- 100,013 мм
Максимальное измеренное положение составляет 100,015 мм, а минимальное измеренное положение — 100,009 мм.
Повторяемость = ±(100,015 − 100,009) ÷ 2 = ±0,003 мм.
Таким образом, модуль имеет простую повторяемость измерений примерно ±0,003 мм в этом испытательном положении. Однако средний результат составляет примерно 100,012 мм, что означает, что система также имеет систематическое смещение позиционирования примерно +0,012 мм.
Некоторые производители и процедуры испытаний рассчитывают повторяемость, используя стандартное отклонение, например ±3σ, а не половину общего измеренного диапазона. Поскольку методы испытаний различаются, значения точности следует сравнивать только в том случае, если четко определены направление измерения, количество циклов, полезная нагрузка, скорость, температура, ход и статистический метод.
Однонаправленная и двунаправленная повторяемость
Однонаправленная повторяемость измеряет повторяющееся позиционирование, когда каретка приближается к цели с одного и того же направления. Двунаправленная повторяемость измеряет позиционирование при приближении к цели с обоих направлений.
Результаты двунаправленных испытаний часто хуже, поскольку они включают в себя влияние люфта, упругой деформации, реверса трения, зазора муфты, зазора зубьев ремня и реакции управления при изменении направления.
Для применений, которые всегда приближаются к рабочему положению с одного направления, однонаправленная повторяемость может быть наиболее важным показателем. Для применений, связанных с частым реверсивным движением, необходимо тщательно оценить двунаправленную повторяемость и ошибку реверса.
Как рассчитать теоретическое разрешение движения
Теоретическое разрешение представляет собой наименьшее приращение движения, которым может управлять двигатель и система управления. Он не отражает автоматически фактическую механическую точность.
Разрешение линейного модуля ШВП
Длялинейный модуль ШВПтеоретическое разрешение команды можно рассчитать как:
Разрешение = ход шарико-винтовой передачи ÷ количество команд на оборот винта
Когда используется передаточное число:
Разрешение = ход шарико-винтовой передачи ÷ (количество команд двигателя на оборот × передаточное число)
Предположим следующую систему:
- Шаг шарико-винтовой передачи: 5 мм
- Разрешение сервокоманд: 10 000 отсчетов на оборот двигателя
- Передаточное отношение: 1:1
Теоретическое решение:
5 мм ÷ 10 000 = 0,0005 мм
Это соответствует 0,5 мкм на количество команд.
Однако это не означает, что модуль имеет точность позиционирования 0,5 мкм. Фактическая точность также будет зависеть от погрешности шага винта, жесткости подшипника, люфта, обратной связи энкодера, точности направляющей, настройки сервопривода, вибрации конструкции, состояния смазки и температурной стабильности.
Разрешение шагового двигателя
Для системы шагового двигателя теоретическое движение за импульс можно оценить как:
Движение за импульс = Шаг винта ÷ (Шаги двигателя за оборот × Настройка микрошага × Передаточное число)
Микрошаг может улучшить плавность команд и снизить вибрацию, но не гарантирует пропорционального улучшения фактической точности позиционирования. Изменение крутящего момента двигателя, трение нагрузки, резонанс и потеря шага в разомкнутом контуре могут снизить эффективную точность.
Основные источники ошибок позиционирования линейного модуля
1. Ошибка хода шарико-винтовой передачи
Погрешность хода шарико-винтовой передачи представляет собой разницу между теоретическим и фактическим ходом, создаваемым одним или несколькими оборотами винта. Эта ошибка может накапливаться при большом ходе и является одним из основных факторов, влияющих на абсолютную точность линейного модуля с ШВП.
Шлифовальные ШВП обычно обеспечивают лучшую точность хода, чем катаные ШВП, но правильный выбор зависит от хода, нагрузки, скорости, требований к точности, условий эксплуатации и бюджета проекта.
2. Люфт и потеря хода
Люфт возникает, когда направление привода меняется на противоположное и двигатель вращается, не вызывая немедленного движения каретки. В системах с шариковыми винтами люфт может возникнуть из-за зазора между винтом и гайкой, зазора в подшипнике, люфта муфты или недостаточного предварительного натяга.
Вмодули ремня ГРМПотеря хода может быть вызвана недостаточным натяжением ремня, зазором зубьев ремня, зазором соединения шкива, эластичностью ремня или структурной деформацией.
Люфт в конкретной целевой позиции можно оценить, приблизившись к этой позиции с противоположных направлений:
Люфт = |Подход к позиции с положительного направления − Подвод к позиции с отрицательного направления|
3. Точность линейной направляющей
Линейная направляющая контролирует прямолинейность и ориентацию движущейся каретки. Точность изготовления направляющих, параллельность монтажа, предварительная нагрузка, зазор каретки, смазка и загрязнение могут влиять на прямолинейность, шаг, отклонение, крен и трение.
Даже если механизм привода обеспечивает точное линейное перемещение, плохое выравнивание направляющих может привести к боковому смещению, угловой ошибке, вибрации или изменению сопротивления на протяжении всего хода.
4. Ошибка монтажной поверхности
Прецизионный линейный модуль не может сохранять свои номинальные характеристики при установке на неровную, гибкую, загрязненную или плохо обработанную монтажную поверхность. Плоскостность основания, последовательность монтажных болтов, расстояние между опорами, параллельность и жесткость рамы напрямую влияют на конечную точность системы.
Длинноходные модули особенно чувствительны к деформации основания. Если рама машины прогибается под нагрузкой или ускорением, положение каретки и центральная точка инструмента могут отклоняться, даже если энкодер сообщает правильное положение двигателя.
5. Ошибка муфты и подшипника.
Несоосные муфты могут вызвать радиальную силу, вибрацию, неравномерную передачу крутящего момента и преждевременный износ подшипников. Зазор подшипника с фиксированным концом или недостаточная предварительная нагрузка подшипника также могут вызвать осевое перемещение во время ускорения и изменения направления.
Прецизионные приложения требуют правильного выравнивания муфты, подходящей опоры подшипника, контролируемого момента затяжки и проверки осевого люфта.
6. Ошибка сервоуправления.
Ошибка рассогласования сервопривода — это разница между заданным положением и положением обратной связи во время движения. Чрезмерное ускорение, недостаточный крутящий момент двигателя, неправильные настройки усиления, резонанс, высокое трение или нестабильная нагрузка могут увеличить ошибку рассогласования.
Модуль может достичь приемлемого окончательного позиционирования после стабилизации, продолжая при этом создавать большие динамические ошибки траектории во время высокоскоростного движения. Поэтому такие приложения, как лазерная обработка, дозирование, сканирование и синхронное движение контура, должны оценивать динамическую точность, а не только точность конечной остановки.
7. Ошибка энкодера и обратной связи.
Поворотные энкодеры, установленные на двигателе, измеряют вращение вала двигателя, а не фактическое линейное положение каретки. Механические ошибки между двигателем и кареткой, включая ошибку хода винта, деформацию муфты, люфт и структурное расширение, могут не обнаруживаться энкодером двигателя.
Линейный энкодер, установленный рядом с движущейся кареткой, может обеспечить прямую обратную связь по положению и значительно улучшить характеристики абсолютного позиционирования. Однако необходимо также учитывать точность установки весов, температурные характеристики, разрешение сигнала, ошибку интерполяции и возможности контроллера.
8. Тепловое расширение
Изменения температуры могут изменить длину винта, направляющей, алюминиевого основания, рамы машины и заготовки. Тепловая ошибка становится все более важной в приложениях позиционирования с длинным ходом и на микронном уровне.
Линейное тепловое расширение можно оценить с помощью:
ΔL = α × L × ΔT
Где:
- ΔLэто изменение длины.
- а– коэффициент теплового расширения материала.
- лэто исходная длина.
- ΔТэто изменение температуры.
Например, если метровая деталь конструкции имеет коэффициент теплового расширения 12×10−6/°С и его температура увеличивается на 5°С:
ΔL = 12 × 10−6× 1000 мм × 5 = 0,060 мм
Таким образом, в этом упрощенном примере изменение температуры всего на 5°C может привести к изменению длины примерно на 0,060 мм.
9. Нагрузка и структурная деформация
Вес полезной нагрузки, расстояние вылета, ускорение, замедление, внешняя сила резания, сопротивление троса и сила реакции инструмента могут деформировать каретку, основание, направляющую или раму машины.
Точность позиционирования, измеренная без нагрузки, может быть значительно лучше, чем точность, достигаемая в реальных условиях эксплуатации. Поэтому при проверке точности следует использовать репрезентативную полезную нагрузку, ускорение, прокладку кабеля, силы на заготовку и рабочую температуру.
10. Смазка, износ и загрязнение.
Недостаточная смазка увеличивает трение, температуру, вибрацию и износ. Излишек или неподходящая смазка также может увеличить сопротивление и вызвать нестабильное движение на низкой скорости.
Пыль, металлическая стружка, клей, охлаждающая жидкость и частицы технологического процесса могут повредить ШВП и поверхности направляющих. По мере развития износа люфт и повторяемость могут постепенно ухудшаться.
Расчет общей точности линейного модуля
Окончательная точность позиционирования линейного модуля зависит от множества источников ошибок. Упрощенный бюджет точности может включать:
- Ошибка шарикового винта или ременной передачи
- Люфт и ошибка реверса
- Направляющая и ошибка монтажа
- Ошибка муфты и подшипника
- Ошибка энкодера и управления
- Тепловое расширение
- Структурная деформация
- Неопределенность измерения
Для консервативной оценки наихудшего случая можно добавить абсолютные значения основных ошибок:
Эхудший случай= |Еводить машину| + |Еобратная реакция| + |Егид| + |Еконтроль| + |Етермический| + ...
Предположим следующие оцененные ошибки:
- Погрешность шага шарико-винтовой передачи: 15 мкм.
- Люфт: 5 мкм
- Погрешность направляющей и монтажа: 8 мкм.
- Погрешность управления и обратной связи: 4 мкм.
- Тепловая погрешность: 6 мкм
Суммарная ошибка в худшем случае равна:
15 + 5 + 8 + 4 + 6 = 38 мкм
Когда источники ошибок статистически независимы и в основном случайны, можно также использовать оценку квадратного корня:
ЭRSS= √(Е12+ Е22+ Е32 + ...)
Используя те же значения:
ЭRSS = √(152 + 52 + 82 + 42 + 62) ≈ 19,1 мкм
Метод наихудшего случая более консервативен, тогда как метод корня суммы квадратов предполагает, что ошибки независимы и вряд ли достигнут максимальных значений одновременно. Систематические ошибки, коррелированные ошибки и ошибки, зависящие от направления, не следует рассматривать как независимые случайные величины без проверки.
Статическая точность и динамическая точность
Точность статического позиционирования измеряется после того, как каретка достигнет цели и стабилизируется. Динамическая точность описывает отклонение, возникающее во время движения модуля.
Система может иметь превосходную статическую точность, но плохую динамическую точность из-за вибрации, задержки сервопривода, недостаточной жесткости, резонанса, быстрого ускорения или изменения технологических сил.
Статическая точность особенно важна для операций сверления, проверки, сборки и перемещения, где процесс начинается после остановки движения. Динамическая точность имеет решающее значение для дозирования, лазерной резки, сканирования, печати, сварки, нанесения покрытий и скоординированного многоосного движения.
Точность центральной точки инструмента
Точность каретки линейного модуля не всегда равна точности фактической центральной точки инструмента. Инструмент, установленный над кареткой или вдали от нее, может усилить угловые ошибки.
Ошибки по тангажу, рысканию и крену могут вызвать небольшое угловое отклонение направляющей поверхности, но гораздо большее линейное смещение на конце длинного инструмента, руки робота, кронштейна камеры или дозирующего сопла. Этот эффект часто связан со смещением Аббе.
Чтобы повысить точность центральной точки инструмента:
- Расположите ось измерения близко к фактической рабочей оси.
- Уменьшите расстояние между направляющей поверхностью и центральной точкой инструмента.
- Увеличьте жесткость каретки и монтажной пластины.
- При наличии больших моментов используйте двойные направляющие или более широкое расстояние между направляющими.
- Измеряйте точность в центре инструмента, а не только на каретке.
Рекомендуемая процедура проверки точности линейного модуля
- Установите модуль на плоскую и жесткую опорную поверхность.
- Полная центровка, установка муфты, смазка и проверка крепежа.
- Дайте машине и измерительным приборам достичь стабильной температуры.
- Установите репрезентативную полезную нагрузку и производственный инструмент.
- Выполните несколько циклов прогрева на протяжении всего хода.
- Выберите несколько точек измерения на полезном ходу.
- Измерьте каждую точку несколько раз в одном и том же направлении.
- Повторите тест, приближаясь с противоположной стороны.
- Запишите фактическое положение, командное положение, направление, скорость, нагрузку и температуру.
- Рассчитайте ошибку позиционирования, повторяемость, ошибку реверса и совокупную ошибку перемещения.
- Создайте карту ошибок, когда будет применяться электронная компенсация.
- Проверьте систему еще раз после компенсации в реальных условиях эксплуатации.
Лазерные интерферометры обычно используются для высокоточного измерения линейного позиционирования. В зависимости от требуемой точности и хода также могут использоваться циферблатные индикаторы, линейные шкалы, электронные щупы, оптические энкодеры и координатно-измерительное оборудование.
Как повысить точность линейного модуля
Выберите правильный приводной механизм
Модули шариковых винтов обычно выбираются для применений, требующих высокой тяги, хорошей повторяемости и контролируемого позиционирования. Модули ремня ГРМ подходят для длинных ходов и высокоскоростного движения, но могут иметь большую упругую деформацию. Модули линейных двигателей могут обеспечить высокую скорость и прямой привод, устраняя при этом люфт механической трансмиссии.
Выбор наиболее подходящей системы привода зависит от требуемого хода, полезной нагрузки, скорости, ускорения, точности позиционирования, повторяемости, рабочего цикла, окружающей среды и бюджета.
Используйте предварительно загруженные компоненты трансмиссии
Шариковые гайки с предварительным натягом, подшипники с предварительным натягом и правильно отрегулированные направляющие каретки могут уменьшить зазор и улучшить характеристики реверса. Следует избегать чрезмерной предварительной нагрузки, поскольку она увеличивает трение, температуру, нагрузку на двигатель и износ.
Улучшите жесткость монтажа и выравнивание
Используйте обработанную монтажную поверхность, соответствующую опору, правильную последовательность затяжки болтов, подходящий момент затяжки и жесткие элементы конструкции. Для длинных модулей может потребоваться постоянная поддержка или несколько точек крепления, чтобы предотвратить деформацию основания.
Применить компенсацию ошибки положения
Систематическую ошибку опережения часто можно исправить, создав таблицу компенсации положения. Контроллер корректирует команду на основе измеренной ошибки в разных местах хода.
Компенсация наиболее эффективна, когда механическая ошибка стабильна и повторяема. Он не может полностью исправить случайную вибрацию, изменяющийся люфт, нестабильное трение, структурную неплотность или непредсказуемые температурные изменения.
Используйте полную линейную обратную связь с обратной связью
Линейный энкодер может напрямую измерять положение каретки и компенсировать ошибки, невидимые для энкодера двигателя. Полное управление с обратной связью часто используется в производстве полупроводников, метрологии, прецизионном контроле, лазерной обработке и высокоточном сборочном оборудовании.
Контроль температуры
Поддерживайте стабильную температуру окружающей среды, изолируйте источники тепла, уменьшайте теплопередачу двигателя, используйте соответствующие процедуры прогрева и контролируйте температуру критически важных компонентов. Для очень высокоточных систем также может потребоваться программная термокомпенсация.
Оптимизация настройки сервопривода
Правильные параметры усиления сервопривода, прямой связи, ускорения, рывка, фильтра и настройки могут уменьшить ошибку рассогласования и вибрацию. Настройка сервопривода должна быть завершена с учетом фактической полезной нагрузки и репрезентативного профиля движения.
Поддерживайте правильную смазку
Соблюдайте рекомендуемый интервал смазки и используйте смазку, подходящую для скорости модуля, нагрузки, температуры и окружающей среды. Регулярный осмотр помогает предотвратить изменения трения, ненормальный шум, износ и ухудшение повторяемости.
Какая точность действительно нужна приложению?
Выбор максимально возможной точности не всегда является лучшим инженерным решением. Более высокая точность обычно требует более качественных винтов, энкодеров, подшипников, механической обработки, контроля температуры, установки, калибровки и обслуживания, что увеличивает стоимость и сложность системы.
Требуемая точность модуля должна определяться исходя из конечного допуска процесса. Инженеры должны учитывать:
- Размерный допуск продукта
- Ошибка инструмента и приспособления
- Ошибка измерения зрения или датчика
- Вариант заготовки
- Деформация рамы машины
- Смещение центральной точки инструмента
- Изменение температуры
- Запас прочности
Линейный модуль обычно должен потреблять только часть общего бюджета ошибок процесса. Если весь допуск назначен оси движения, не будет допусков на ошибки инструмента, измерения, сборки, термические ошибки и ошибки заготовки.
Распространенные ошибки при анализе точности линейного модуля
- Использование разрешения энкодера двигателя в качестве фактической точности позиционирования.
- Сравнение значений точности, проверенных при различных нагрузках, ходах, скоростях или температурах.
- Игнорирование двунаправленного люфта и ошибки реверса.
- Тестирование модуля без реальной полезной нагрузки или инструментов.
- Измерение точности каретки вместо точности центральной точки инструмента.
- Игнорирование плоскостности монтажной поверхности и деформации рамы.
- Предполагается, что электронная компенсация может исправить нестабильные механические ошибки.
- Игнорирование теплового расширения в длинноходовых системах.
- Выбор чрезмерной точности без учета общих требований процесса.
- Оценка только точности конечной остановки, когда процесс требует динамической точности траектории.
Часто задаваемые вопросы
В чем разница между точностью линейного модуля и повторяемостью?
Точность показывает, насколько близка фактическая позиция к заданной позиции. Повторяемость описывает, насколько последовательно модуль возвращается в одно и то же положение. Система может иметь превосходную повторяемость, но при этом сохранять постоянное смещение позиционирования.
Можно ли использовать разрешение энкодера для определения точности позиционирования?
Нет. Разрешение энкодера указывает только наименьшее обнаруживаемое или управляемое приращение. На фактическую точность позиционирования также влияют погрешность механической передачи, люфт, точность направляющих, структурная деформация, характеристики управления и температура.
Как рассчитывается точность модуля ШВП?
Точность модуля ШВП оценивается путем сравнения заданного перемещения с фактически измеренным перемещением в нескольких положениях. Расчет должен включать погрешность хода винта, люфт, перемещение подшипника, выравнивание направляющей, ошибку обратной связи, тепловое расширение и деформацию конструкции.
Почему повторяемость обычно лучше точности позиционирования?
Систематические ошибки, такие как отклонение шага винта или масштабирование энкодера, могут смещать каждое движение на одинаковую величину. Поэтому модуль может постоянно возвращаться в одно и то же неправильное положение, обеспечивая хорошую повторяемость, но более низкую абсолютную точность.
Может ли программная компенсация устранить все ошибки позиционирования?
Нет. Программная компенсация эффективна для стабильных и повторяемых систематических ошибок. Он не может полностью устранить случайную вибрацию, изменение трения, нестабильный люфт, незакрепленные компоненты, деформацию нагрузки или быстрое изменение тепловых условий.
Улучшает ли увеличение разрешения двигателя точность модуля?
Увеличение разрешения команды может улучшить плавность движения и обеспечить более точные приращения управления, но не может устранить механические ошибки, превышающие приращение команды. Механическое качество и архитектура обратной связи остаются критически важными.
Как длина хода влияет на точность?
Более длинные ходы увеличивают влияние совокупной ошибки шага, теплового расширения, деформации основания, ошибки выравнивания и вибрации конструкции. Системы с длинным ходом могут потребовать дополнительной поддержки, калибровки, контроля температуры или прямой линейной обратной связи.
Следует ли проверять точность с нагрузкой или без нее?
Окончательная валидация должна быть завершена на репрезентативной производственной нагрузке. Полезная нагрузка, ускорение, сопротивление кабеля, вес инструмента и внешние технологические силы могут изменить деформацию, трение, реакцию сервопривода и фактическую производительность позиционирования.
Заключение
Точныйрасчет точности линейного модулятребует большего, чем просто чтение одной спецификации каталога. Инженеры должны оценивать точность позиционирования, повторяемость, теоретическое разрешение, люфт, точность направляющих, ошибку передачи, реакцию сервопривода, тепловое расширение, условия монтажа и структурную деформацию как часть одной законченной системы движения.
Разрешение определяет, насколько точно можно управлять движением, повторяемость показывает, насколько последовательно может быть воспроизведено положение, а точность позиционирования показывает, насколько близко фактическое положение соответствует целевому. Понимание разницы между этими параметрами необходимо для выбора подходящего линейного модуля и предотвращения ненужных затрат или недостаточной производительности.
Для надежного анализа точности модуль следует протестировать на протяжении всего его рабочего хода, в обоих направлениях движения, при репрезентативных условиях нагрузки, скорости, ускорения и температуры. Стабильные систематические ошибки можно уменьшить за счет калибровки и компенсации, а механическую нестабильность необходимо исправить за счет улучшения выбора компонентов, монтажа, жесткости, предварительного натяга, смазки и технического обслуживания.
Создавая полный баланс ошибок и оценивая фактическую центральную точку инструмента, а не только двигатель или каретку, инженеры могут проектировать системы линейного перемещения, которые обеспечивают стабильную, измеримую и соответствующую приложению точность на протяжении всего жизненного цикла оборудования.
