 Français

UNmodule linéaire de courroie de distributionest largement utilisé dans les applications d'automatisation industrielle qui nécessitent une vitesse de déplacement élevée, une course longue, une accélération rapide et des mouvements alternatifs fréquents. Cependant, les ingénieurs évaluant ce type d’actionneur se posent souvent une question importante :Quelle est la précision d'un module linéaire à courroie de distribution ?
La réponse dépend de la façon dont l’exactitude est définie. La précision du positionnement, la répétabilité, la résolution et la stabilité du mouvement sont des indicateurs de performance liés, mais ils ne décrivent pas exactement les mêmes caractéristiques. Une courroie de distributionmodule linéairepeut revenir à la même position de manière cohérente tout en ayant toujours une erreur de positionnement absolue mesurable sur toute sa course.
Les performances de positionnement finales sont influencées par l'élasticité de la courroie, le jeu de la transmission, la précision de l'usinage des poulies, la précision du rail de guidage, le réglage du servo, le retour de l'encodeur, la qualité de l'installation, la charge utile, l'accélération et la température de fonctionnement. Comprendre ces facteurs aide les ingénieurs à déterminer si un axe linéaire entraîné par courroie est adapté à un processus d'automatisation spécifique et comment sa précision peut être améliorée.
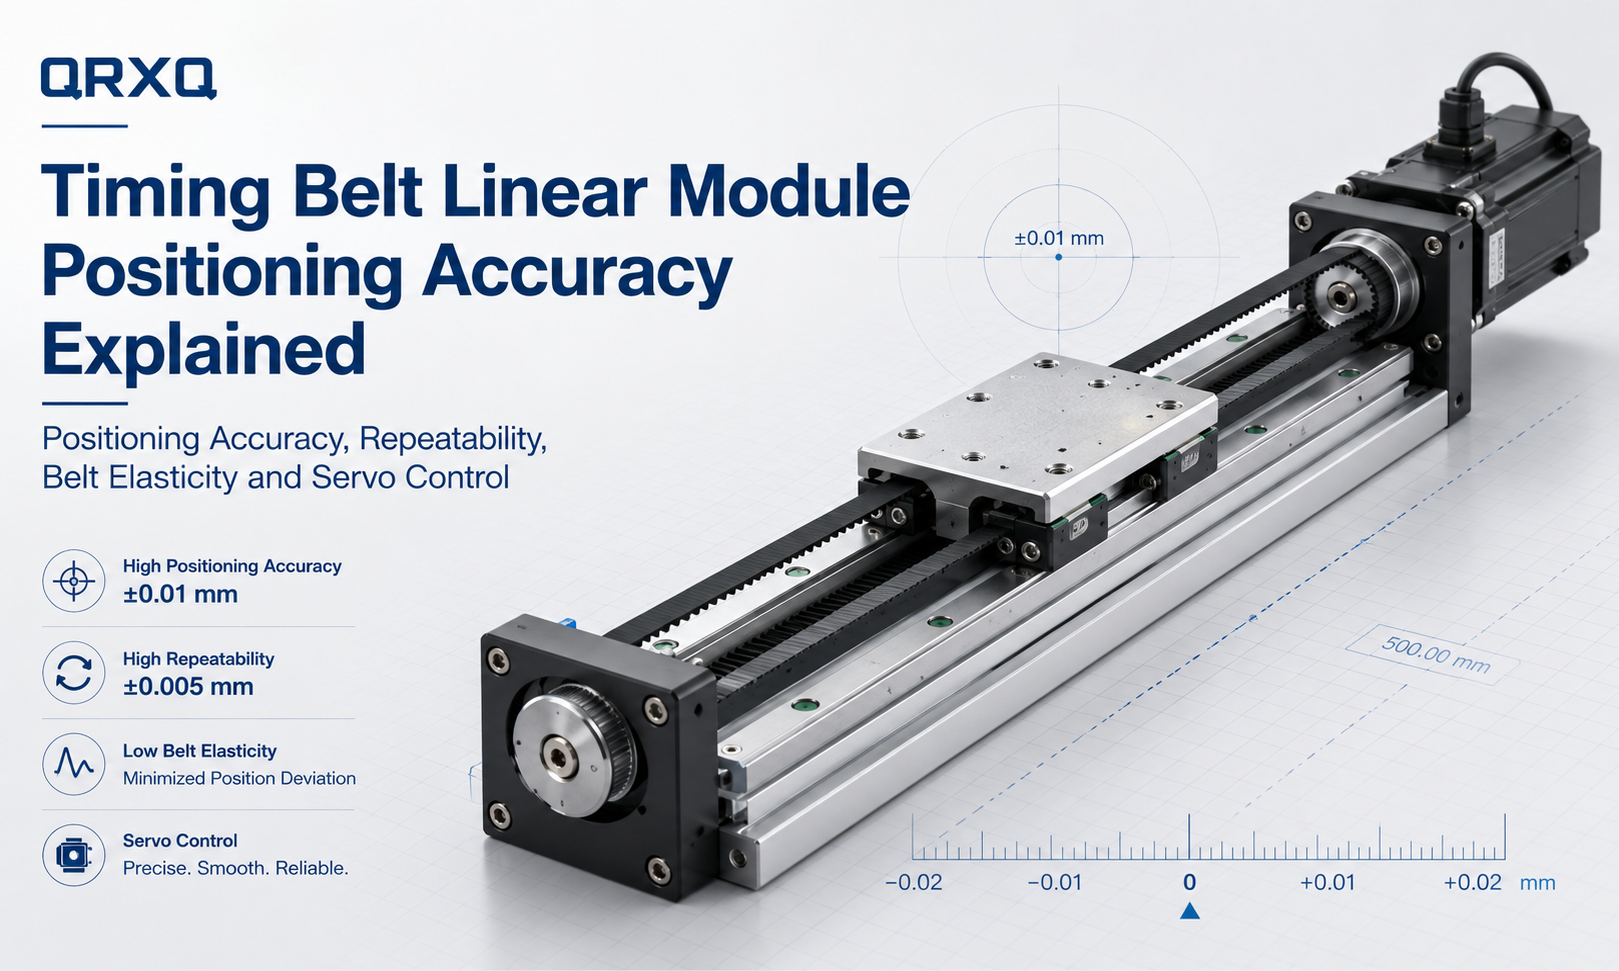
Quelle est la précision de positionnement du module linéaire de la courroie de distribution ?
Précision du positionnementdécrit dans quelle mesure la position réelle du chariot correspond à la position commandée. Par exemple, si le contrôleur commande au chariot de se déplacer à 500,00 mm mais que la position mesurée est de 500,12 mm, l'erreur de positionnement est de 0,12 mm.
La précision du positionnement est normalement évaluée sur plusieurs points tout au long de la course effective. La position réelle du chariot est mesurée à l'aide d'un instrument de mesure externe et comparée à la position commandée par lecontrôleur de mouvement.
La différence entre la valeur commandée et la valeur mesurée peut être causée par plusieurs facteurs, notamment :
- Allongement de la courroie de distribution sous charge
- Variation dimensionnelle du pas des dents de la courroie de distribution
- Erreurs de diamètre de pas de poulie
- Jeu de transmission ou jeu mécanique
- Rectitude du rail de guidage et erreurs d'installation
- Résolution du moteur et du codeur
- Erreur de suivi du servo
- Déformation structurelle
- Expansion liée à la température
Étant donné que ces erreurs peuvent s'accumuler sur une longue distance de déplacement, la précision absolue du positionnement d'un actionneur de courroie de distribution est souvent liée à sa longueur de course.
Précision du positionnement vs répétabilité
La précision du positionnement et la répétabilité sont souvent confondues, mais elles mesurent différents aspects de la performance du mouvement.
Précision de positionnement
La précision du positionnement indique si le chariot atteint la coordonnée exacte commandée. Il évalue la différence entre la position cible et la position réelle mesurée.
Un module peut s'arrêter à plusieurs reprises à 500,10 mm lorsqu'il lui est commandé de se déplacer à 500,00 mm. Dans ce cas, le mouvement est cohérent, mais il subsiste un écart de positionnement absolu de 0,10 mm.
Répétabilité
Répétabilitédécrit la capacité du module à revenir à la même position après plusieurs mouvements répétés dans les mêmes conditions de fonctionnement.
Si le chariot s'arrête de manière répétée entre 500,08 mm et 500,12 mm, la variation de répétabilité est relativement faible même si la position moyenne diffère de la coordonnée commandée.
Pourquoi la différence est importante
La répétabilité est souvent plus importante que la précision absolue du positionnement dans des applications telles que :
- Opérations de prélèvement et de placement
- Transfert de matériaux
- Équipement d'emballage
- Systèmes de tri
- Mécanismes de chargement et de déchargement
- Opérations de distribution répétées
La précision absolue du positionnement devient plus importante lorsque le système doit se déplacer vers de nombreuses coordonnées différentes sans recourir à un étalonnage local, à des arrêts mécaniques ou à une correction de la vision.
| Indicateur de performance | Ce qu'il mesure | Préoccupation typique |
|---|---|---|
| Précision de positionnement | Différence entre la position commandée et réelle | Erreur de coordonnée absolue |
| Répétabilité | Variation lors du retour répété à la même position | Cohérence des mouvements répétés |
| Résolution | Plus petite commande de mouvement que le système de contrôle peut générer | Incrément minimum contrôlable |
| Contrecoup | Mouvement perdu lorsque la direction du déplacement change | Erreur de positionnement bidirectionnel |
| Rectitude | Écart par rapport à une trajectoire de déplacement rectiligne idéale | Erreur de mouvement latéral ou vertical |
Quelle est la précision d’un module linéaire de courroie de distribution ?
La précision d'un module linéaire de courroie de distribution dépend de sa conception structurelle, du type de courroie, de la qualité de la poulie, du système de guidage, de la méthode de contrôle, de la course et des conditions de fonctionnement. Il n’existe pas de valeur de précision unique qui s’applique à chaque actionneur entraîné par courroie.
En général,modules de courroie de distributionsont conçus principalement pour une vitesse élevée, une course longue et un mouvement efficace des matériaux plutôt que pour un usinage de très haute précision. De nombreux modèles industriels offrent une répétabilité de l'ordre de plusieurs centièmes de millimètre, tandis que l'erreur de positionnement absolue peut être plus importante et augmenter sur des distances de déplacement plus longues.
Ces valeurs doivent uniquement être considérées comme des références générales. Les performances réelles doivent être confirmées à l’aide des spécifications techniques du fabricant, des conditions de test indiquées et de la course effective requise par l’application.
Les modules de courroie de plus haute précision peuvent obtenir de meilleurs résultats en utilisant :
- Courroies dentées renforcées en câbles d'acier ou en câbles d'aramide
- Poulies usinées avec précision
- Prétension optimisée de la ceinture
- Guidages linéaires à haute rigidité
- Servomoteurs avec encodeurs haute résolution
- Retour de position en boucle fermée
- Calibrage du laser et compensation du contrôleur
Principaux facteurs affectant la précision du module de courroie de distribution
1. Élasticité de la courroie de distribution
La courroie de distribution est un élément de transmission flexible. Lorsque le chariot accélère, décélère ou supporte une charge externe, une force de traction agit sur la courroie. Cette force peut produire un allongement élastique temporaire.
Le degré d'allongement dépend de :
- Matériau de la ceinture
- Construction à éléments tendus
- Largeur de la ceinture
- Longueur effective de la ceinture
- Charge appliquée
- Accélération
- Prétension de la ceinture
Une courroie plus longue présente généralement plus de déformation élastique potentielle qu'une courroie plus courte sous la même force de traction. C'est l'une des raisons pour lesquelles les modules de courroie de distribution à course longue peuvent présenter un écart de positionnement absolu plus important.
La déformation élastique n'est pas toujours une erreur permanente. Une fois la charge retirée, la courroie peut revenir presque à sa longueur d'origine. Cependant, lors d'un mouvement dynamique, cette élasticité peut provoquer une erreur de poursuite, un temps de stabilisation et un écart de position.
2. Précision du pas des dents de la courroie
Une courroie de distribution contient une série de dents équidistantes qui s'engagent dans la poulie. De petites variations de fabrication dans le pas des dents peuvent influencer la relation entre la rotation de la poulie et le déplacement linéaire réel.
Lorsque l'axe se déplace sur une longue distance, de petits écarts de pas peuvent s'accumuler. Les courroies de haute qualité avec une géométrie de dents stable et des éléments de tension renforcés offrent généralement un mouvement plus prévisible que les courroies de mauvaise qualité.
La courroie doit également correspondre au profil des dents de la poulie. Une mauvaise combinaison de courroie et de poulie peut entraîner un mauvais engagement, un mouvement irrégulier, une usure accélérée et une stabilité de positionnement réduite.
3. Prétension de la courroie
Une tension correcte de la courroie est essentielle pour une transmission précise du mouvement.
Si la tension de la courroie est trop faible, le système peut subir :
- Saut de dents
- Vibrations de la courroie
- Réponse tardive
- Erreur de changement de direction
- Positionnement instable
- Bruit anormal
Si la tension de la courroie est trop élevée, elle peut augmenter :
- Charge de roulement de poulie
- Résistance du moteur
- Fatigue de la ceinture
- Déformation de l'arbre
- Contrainte du système de guidage
- Usure prématurée des composants
La courroie doit être tendue conformément à la conception du module et à la procédure de réglage recommandée par le fabricant. L'augmentation de la tension au-delà de la plage spécifiée n'améliore pas automatiquement la précision.
4. Précision d’usinage des poulies
La poulie motrice convertit la rotation du moteur en mouvement linéaire de la courroie. Les erreurs de diamètre de poulie, de profil de dent, de concentricité ou d'installation de l'arbre peuvent affecter directement le déplacement linéaire.
Si la poulie n'est pas concentrique à l'arbre du moteur, le rayon de transmission effectif change légèrement à chaque tour. Cela peut produire des fluctuations périodiques de vitesse et des erreurs de positionnement cycliques.
La précision liée à la poulie dépend de :
- Tolérance du diamètre primitif
- Précision du profil des dents
- Voile radial
- Faux-rond axial
- Concentricité de l'arbre
- Rigidité du support de roulement
- Méthode de montage de la poulie
Les poulies usinées avec précision et les connexions d'arbre rigides contribuent à améliorer la cohérence entre la rotation du moteur et le déplacement du chariot.
5. Jeu de transmission
Un entraînement par courroie de distribution présente normalement moins de jeu mécanique que de nombreux systèmes de transmission à engrenages conventionnels, car les dents de la courroie s'engagent directement dans les rainures de la poulie. Cependant, le système n’est pas totalement exempt de perte de mouvement.
Les sources possibles d’erreur de positionnement bidirectionnel comprennent :
- Jeu entre les dents de la courroie et les rainures de la poulie
- Tension de courroie insuffisante
- Déformation des dents de la courroie
- Mouvement de l'arbre de la poulie
- Jeu des roulements
- Déformation de couplage
- Torsion de l'arbre moteur
Le jeu est particulièrement visible lorsque le chariot change de direction. Pour cette raison, les tests de précision doivent inclure des mesures de positionnement unidirectionnelles et bidirectionnelles.
6. Précision du guide linéaire
La courroie de distribution contrôle le mouvement le long de l'axe, tandis que le guide linéaire soutient le chariot et limite sa trajectoire de déplacement. La qualité du rail de guidage a donc une influence directe sur la précision du mouvement.
Les facteurs importants liés au guide comprennent :
- Rectitude des rails
- Planéité de la surface de montage
- Parallélisme des guides
- Précharge du curseur
- Dégagement courant
- État de lubrification
- Rigidité du chariot
Si le rail de guidage est installé sur une surface de montage inégale ou tordue, le chariot peut rencontrer une résistance inégale. Cela peut augmenter l'erreur de suivi du servo et entraîner des résultats de positionnement différents à différents points le long de la course.
Les erreurs de guidage peuvent également produire des écarts verticaux, latéraux, de tangage, de lacet et de roulis, même lorsque la coordonnée linéaire semble correcte.
7. Résolution du servomoteur et de l'encodeur
Le moteur et l'encodeur déterminent la précision avec laquelle le mouvement de rotation peut être contrôlé et mesuré.
Un encodeur à plus haute résolution permet au contrôleur de détecter de plus petits changements dans la position du moteur. Cependant, la résolution du codeur ne détermine pas à elle seule la précision linéaire finale du module.
Le mouvement linéaire théorique par nombre de codeurs peut être estimé à l'aide de :
Mouvement linéaire par compte = Déplacement de la poulie par tour ÷ Nombres d'encodeur par tour
Par exemple, si un tour de poulie produit 100 mm de course linéaire et que le système de contrôle a 1 000 000 de coups effectifs par tour, l'incrément de commande théorique est de 0,0001 mm par coup.
Cela ne signifie pas que le module peut être physiquement positionné avec une précision de 0,0001 mm. L’élasticité de la courroie, l’erreur de poulie, la précision du guidage, les vibrations, la déformation structurelle et les performances du contrôleur produiront des écarts bien plus importants dans le monde réel.
8. Réglage du servo et erreur de suivi
Le servomoteur compare la position commandée avec le retour du codeur et ajuste en continu le couple du moteur pour réduire la différence. La différence restante pendant le mouvement est appelée erreur de poursuite.
Un mauvais réglage du servo peut provoquer :
- Dépasser
- Oscillation
- Temps de stabilisation long
- Recherche de poste
- Vibrations excessives
- Alarmes moteur
Les paramètres du servo doivent être adaptés à la masse en mouvement, à la rigidité de la courroie, à l'inertie de la poulie, à l'accélération et à la rigidité mécanique du système.
Un réglage de gain très agressif peut réduire le délai de réponse mais augmenter les vibrations. Un réglage conservateur peut fournir un mouvement plus fluide mais nécessite plus de temps pour se stabiliser à la position cible.
9. Charge utile et répartition de la charge
La charge utile spécifiée d'un module linéaire ne se réfère pas seulement à la masse totale placée sur le chariot. La position de la charge et le moment de charge affectent également la précision du mouvement.
Une charge décentrée crée des moments supplémentaires de tangage, de lacet ou de roulis sur le chariot et les blocs de guidage. Une charge de moment excessive peut provoquer :
- Déviation du chariot
- Déformation de guidage
- Résistance inégale du curseur
- Augmentation des vibrations
- Répétabilité réduite
- Usure accélérée du guide
Le centre de gravité doit être positionné aussi près que possible du centre du chariot et du plan de guidage. Les charges en surplomb importantes peuvent nécessiter un module plus large, une structure à double guidage ou un support externe.
10. Vitesse et accélération
Une vitesse élevée ne réduit pas automatiquement la précision du positionnement, mais une accélération plus élevée augmente la tension dynamique de la courroie, la force d'inertie et les vibrations structurelles.
Si l'accélération est trop élevée pour le module sélectionné, l'axe peut subir :
- Étirement de la ceinture
- Décalage des servos
- Vibrations du chariot
- Temps de stabilisation plus long
- Dépassement de position
- Dent qui saute dans des conditions difficiles
Pour les opérations sensibles à la précision, le profil de mouvement doit inclure des paramètres d'accélération, de décélération et d'à-coup appropriés. Un profil courbe en S peut réduire les chocs mécaniques et améliorer la stabilité au tassement par rapport à un profil trapézoïdal abrupt.
11. Longueur de course
Les modules de courroie de distribution sont particulièrement adaptés aux mouvements à longue course, mais l'augmentation de la course augmente également la longueur totale de la courroie.
Une ceinture plus longue peut introduire :
- Un plus grand allongement élastique
- Plus de sensibilité à la température
- Plus de vibrations de la courroie
- Déviation de hauteur cumulée plus élevée
- Fréquence naturelle structurelle inférieure
Lors de l’évaluation d’un axe long, les ingénieurs ne doivent pas se fier uniquement à une valeur de répétabilité mesurée sur une courte section. La précision doit être évaluée sur toute la course effective.
12. Température et conditions environnementales
Les changements de température affectent les dimensions et les propriétés mécaniques de la courroie, du profilé en aluminium, du rail de guidage et de la structure de montage.
Les influences environnementales potentielles comprennent :
- Variation de la température ambiante
- Chaleur générée par le moteur
- Lumière directe du soleil
- Équipement de chauffage à proximité
- Poussière et contamination
- Humidité
- Modifications de la viscosité du lubrifiant
Pour les équipements sensibles à la précision, le module doit pouvoir atteindre une température de fonctionnement stable avant l'étalonnage ou la mesure.
Précision de positionnement unidirectionnelle et bidirectionnelle
Les tests de positionnement peuvent être effectués en utilisant un mouvement unidirectionnel ou bidirectionnel.
Positionnement unidirectionnel
Lors d'un test unidirectionnel, le chariot s'approche de chaque point de mesure dans la même direction. Cette méthode réduit l'influence du jeu de changement de direction et de la déformation des dents de la courroie.
Le positionnement unidirectionnel produit souvent de meilleurs résultats car la courroie reste chargée dans une direction constante.
Positionnement bidirectionnel
Lors d'un test bidirectionnel, le chariot s'approche de la même position dans les deux sens. Cette méthode révèle une erreur d'inversion, un jeu de transmission et des différences dans la charge de la courroie.
Les applications qui inversent fréquemment la direction doivent être évaluées à l’aide de données bidirectionnelles plutôt que de performances unidirectionnelles uniquement.
Comment la précision du module de courroie de distribution est mesurée
Les tests de positionnement professionnels utilisent normalement un instrument de mesure externe plutôt que de s'appuyer uniquement sur le retour du codeur moteur.
L'équipement de mesure courant comprend :
- Interféromètres laser
- Codeurs linéaires
- Indicateurs numériques
- Systèmes de mesure optique
- Capteurs de déplacement de haute précision
Un test de précision de positionnement typique comprend les étapes suivantes :
- Installez le module sur une surface de montage rigide et plane.
- Laisser le système mécanique et électrique atteindre une température stable.
- Appliquer la charge utile et les conditions de fonctionnement spécifiées.
- Définissez plusieurs points de mesure sur la course utilisable.
- Déplacez le chariot vers chaque position cible.
- Mesurez la position réelle à l'aide d'un appareil de référence externe.
- Répétez le mouvement plusieurs fois.
- Approchez-vous des positions dans une ou les deux directions.
- Calculez l’erreur de positionnement, la répétabilité et l’erreur d’inversion.
Les résultats des tests ne sont significatifs que lorsque les conditions de mesure sont clairement définies. La charge utile, la vitesse, l'accélération, le sens de déplacement, la température et le temps de stabilisation doivent tous être enregistrés.
Contrôle de position en boucle ouverte ou en boucle fermée
Boucle fermée côté moteur
La plupart des modules de courroie de distribution servo-entraînés utilisent un encodeur monté sur le moteur. L'encodeur confirme la position de l'arbre moteur, mais il ne mesure pas directement la position réelle du chariot.
Cette configuration peut détecter le mouvement du moteur avec précision, mais les erreurs mécaniques se produisant après l'arbre du moteur peuvent ne pas être mesurées. Ces erreurs incluent l'allongement de la courroie, la déformation de la poulie, le mouvement de l'accouplement et la déflexion du cadre.
Contrôle complet en boucle fermée
Un système entièrement en boucle fermée utilise un encodeur linéaire externe installé le long de la course du module. Le contrôleur reçoit des informations sur la position réelle du chariot plutôt que d'estimer le déplacement linéaire uniquement à partir de la rotation du moteur.
Une rétroaction complète en boucle fermée peut aider à compenser :
- Élasticité de la ceinture
- Erreur de transmission de poulie
- Déformation de couplage
- Refoulement mécanique
- Modifications dimensionnelles liées à la température
Cependant, l'installation d'un codeur linéaire augmente le coût du système, la complexité du câblage, les exigences de mise en service et les besoins en matière de protection de l'environnement.
Comment améliorer la précision du module linéaire de la courroie de distribution
Sélectionnez une courroie renforcée de haute qualité
Choisissez une courroie de distribution avec une géométrie de dent stable et un élément de traction à faible allongement. Les courroies renforcées en câbles d'acier et en câbles d'aramide sont couramment utilisées lorsqu'une rigidité et une stabilité dimensionnelle améliorées sont requises.
Utilisez la bonne largeur de courroie
Une courroie plus large offre généralement une rigidité à la traction et une capacité de charge plus élevées. Cependant, la largeur de la courroie doit correspondre à la conception de la poulie, à la taille du module, au couple du moteur et à l'accélération requise.
Ajuster correctement la tension de la courroie
Suivez la méthode de tension spécifiée au lieu d’ajuster la ceinture uniquement au toucher. Revérifiez la tension après la période de rodage initiale car la courroie et les connexions mécaniques peuvent se stabiliser.
Réduisez la masse en mouvement
La masse mobile inférieure réduit la force d'inertie, l'allongement dynamique de la courroie et la charge du servo. Les fixations, câbles et pièces à usiner montés sur le chariot doivent être conçus aussi légers et rigides que possible.
Contrôler le centre de gravité de la charge
Positionnez la charge utile près du centre du chariot et minimisez le porte-à-faux. Un support de guidage externe peut être nécessaire pour les charges larges, hautes ou excentriques.
Optimiser le profil de mouvement
Utilisez des réglages d’accélération, de décélération et d’à-coups appropriés. Évitez les commandes de mouvement inutilement agressives lorsque le processus nécessite des temps de stabilisation courts et un positionnement final stable.
Améliorer la précision de la surface de montage
La base d'installation doit être rigide, plate et exempte de déformation. Les boulons de serrage doivent être appliqués dans une séquence contrôlée pour éviter de tordre le profil du module.
Alignez soigneusement les systèmes multi-axes
Dans les systèmes XY, XZ, XYZ et à portique, un mauvais alignement entre les axes peut générer une résistance supplémentaire et une déformation structurelle. Les axes parallèles doivent être alignés avec soin, en particulier dans les configurations de portique à double entraînement.
Utiliser la rémunération du poste
Les erreurs de positionnement systématiques peuvent être mesurées et stockées dans le contrôleur de mouvement sous forme de tableau de compensation. Le contrôleur modifie ensuite la valeur de commande à différents endroits le long de la course.
La compensation des erreurs est efficace pour les erreurs géométriques répétables, mais elle ne peut pas corriger complètement les vibrations aléatoires, la tension instable des courroies, la déformation variable de la charge utile ou l'usure mécanique importante.
Ajouter des commentaires sur la position externe
Pour les applications exigeantes, un codeur linéaire peut être installé pour mesurer la position réelle du chariot. Cela permet un meilleur contrôle des erreurs de transmission mécanique que le seul retour côté moteur.
Effectuer un entretien régulier
La précision peut diminuer progressivement en raison de l'usure de la courroie, de l'usure des poulies, des fixations desserrées, de la contamination des guides ou d'une lubrification insuffisante. L’inspection préventive permet de maintenir des performances stables pendant toute la durée de vie du module.
Quand la précision du module de courroie de distribution est-elle suffisante ?
Un module linéaire à courroie de distribution convient généralement lorsque l'application privilégie :
- Vitesse de déplacement élevée
- Long coup
- Mouvement alternatif rapide
- Précision de positionnement modérée
- Efficacité de cycle élevée
- Faible masse mobile
- Intégration multi-axes rentable
Les applications typiques incluent :
- Machines d'emballage
- Matériel de tri
- systèmes de manutention
- Unités de prélèvement et de placement
- Positionnement de l'inspection visuelle
- Matériel d'impression
- Systèmes de chargement automatique
- Assemblage électronique
- Automatisation de la logistique
- Matériel de distribution et de pulvérisation
Dans bon nombre de ces applications, l’axe se déplace de manière répétée entre les positions apprises. Une répétabilité stable peut donc être plus importante qu'une erreur de coordonnée absolue extrêmement faible.
Quand faut-il envisager un autre type de lecteur ?
Un module de courroie de distribution n'est peut-être pas la meilleure option lorsque l'application nécessite :
- Positionnement absolu au niveau micrométrique
- Très grande rigidité axiale
- Forces d'usinage lourdes
- Erreur de stabilisation extrêmement faible
- Interpolation de haute précision
- Très petits incréments d'alimentation contrôlés sous charge
En fonction de la course, de la vitesse, de la charge et de la précision requises, les alternatives peuvent inclure :
- Modules linéaires à vis à billes
- Étages de moteur linéaire
- Vérins électriques de précision
- Axes à crémaillère avec retour externe
| Type de lecteur | Force principale | Caractéristique générale de précision | Application typique |
|---|---|---|---|
| courroie de distribution | Haute vitesse et longue course | Bonne répétabilité avec une précision absolue modérée | Transfert, emballage et pick-and-place |
| Vis à billes | Grande rigidité et avance contrôlée | Précision de positionnement plus élevée sur des courses modérées | Assemblage, tests et positionnement de précision |
| Moteur linéaire | Entraînement direct et réponse dynamique élevée | Haute précision avec retour linéaire externe | Inspection des semi-conducteurs et de précision |
| Crémaillère | Course très longue et charge lourde | Dépend fortement de la boîte de vitesses, du jeu et du feedback | Robots à portique et grands systèmes d'automatisation |
Liste de contrôle de sélection de la précision du module linéaire de la courroie de distribution
Avant de sélectionner une courroie de distributionactionneur linéaire, confirmez les informations suivantes :
- Précision de positionnement requise
- Répétabilité requise
- AVC efficace
- Charge utile maximale
- Centre de gravité de la charge utile
- Moments admissibles de tangage, de lacet et de roulis
- vitesse maximale
- Accélération et décélération
- Temps de stabilisation requis
- Fréquence de mouvement
- Positionnement unidirectionnel ou bidirectionnel
- Installation horizontale, verticale ou inversée
- Température de fonctionnement
- Conditions de poussière, d’humidité et de contamination
- Type de moteur et d'encodeur
- Besoin d'une rétroaction linéaire externe
- Possibilité de compensation d'erreur logicielle
La précision requise doit être définie en fonction du processus réel plutôt que d'utiliser la plus petite valeur possible. Spécifier une précision inutilement élevée peut augmenter le coût de l’équipement, les difficultés d’installation et le temps de mise en service sans améliorer le résultat de production final.
Foire aux questions
Un module linéaire de courroie de distribution est-il précis ?
Oui. Un module linéaire de courroie de distribution correctement conçu peut fournir un positionnement stable et reproductible pour l'automatisation industrielle. Cependant, il est généralement sélectionné pour les mouvements à grande vitesse et à longue course plutôt que pour un positionnement de très haute précision.
Quelle est la différence entre la précision de positionnement et la répétabilité ?
La précision du positionnement mesure la différence entre la coordonnée commandée et la coordonnée réelle. La répétabilité mesure la régularité avec laquelle le module revient à la même position après des mouvements répétés.
Une course plus longue réduit-elle la précision ?
Une course plus longue augmente la longueur totale de la courroie et peut augmenter l'allongement élastique, la sensibilité à la température et l'erreur de pas cumulée. Par conséquent, la précision des courses longues doit être évaluée sur toute la distance de déplacement.
L’augmentation de la tension de la courroie peut-elle améliorer la précision du positionnement ?
Une tension correcte de la courroie peut améliorer la stabilité de la transmission, mais une tension excessive peut surcharger les roulements, augmenter la friction et raccourcir la durée de vie de la courroie. La tension de la courroie doit rester dans la plage spécifiée.
Un servomoteur peut-il éliminer les erreurs de positionnement de la courroie ?
Un servomoteur améliore la réponse aux commandes et le contrôle de position côté moteur, mais il ne peut pas détecter directement toutes les erreurs mécaniques entre le moteur et le chariot. Une rétroaction linéaire externe peut être nécessaire lorsque la position réelle du chariot doit être contrôlée avec plus de précision.
Les erreurs de positionnement de la courroie de distribution peuvent-elles être compensées ?
Les erreurs systématiques répétables peuvent souvent être réduites grâce à la compensation du contrôleur. Les vibrations aléatoires, la déformation variable de la courroie, la charge instable et l’usure mécanique ne peuvent pas être entièrement corrigées par un logiciel seul.
Un module de courroie de distribution est-il adapté à une distribution de précision ?
Il peut être adapté lorsque la précision et la répétabilité du trajet requises sont dans les limites des capacités du module. Une correction de la vision, un étalonnage ou un retour externe peuvent être ajoutés pour les processus de distribution plus exigeants.
À quelle fréquence la précision du positionnement doit-elle être vérifiée ?
L'intervalle d'inspection dépend de la fréquence de fonctionnement, de la charge utile, de l'environnement et des exigences du processus. La précision doit également être vérifiée après le remplacement de la courroie, le réglage des poulies, les collisions, les entretiens majeurs ou les modifications apportées à la structure de montage.
Conclusion
Précision du module linéaire de la courroie de distributionest déterminé par le système de mouvement complet plutôt que par la ceinture seule. L'élasticité de la courroie, la précision de la poulie, la précision du rail de guidage, la rigidité mécanique, la servocommande, la charge utile, l'accélération, la qualité de l'installation et les conditions environnementales influencent toutes le résultat final du positionnement.
Les modules de courroie de distribution offrent généralement un équilibre efficace entre vitesse élevée, long débattement, répétabilité stable et intégration de système économique. Ils sont particulièrement adaptés aux opérations de manutention, d'emballage, de transfert, de tri et de positionnement répétées où la vitesse et la course sont plus importantes que la précision absolue au niveau du micromètre.
Pour une sélection fiable, les ingénieurs doivent définir séparément la précision et la répétabilité du positionnement, évaluer les performances sur toute la course et prendre en compte la charge utile réelle, le profil de mouvement et l'environnement d'installation. Lorsqu'une plus grande précision est requise, les performances peuvent être améliorées grâce à des courroies renforcées, des poulies de précision, une tension optimisée, un montage rigide, un réglage servo, une compensation de position et un retour linéaire externe.
