 日本語

あタイミングベルトリニアモジュール高い移動速度、長いストローク、急速な加速、頻繁な往復運動を必要とする産業オートメーション用途で広く使用されています。ただし、このタイプのアクチュエータを評価するエンジニアは、次のような重要な質問をすることがよくあります。タイミングベルトリニアモジュールの精度はどれくらいですか?
答えは、精度がどのように定義されるかによって異なります。位置決め精度、再現性、分解能、動作の安定性は関連するパフォーマンス指標ですが、まったく同じ特性を表すものではありません。タイミング ベルト リニア モジュールは、その全行程にわたって測定可能な絶対位置誤差を抱えながらも、一貫して同じ位置に戻ることがあります。
最終的な位置決め性能は、ベルトの弾性、トランスミッションのバックラッシュ、プーリーの加工精度、ガイド レールの精度、サーボ調整、エンコーダーのフィードバック、取り付け品質、可搬質量、加速度、動作温度に影響されます。これらの要素を理解することは、エンジニアがベルト駆動の直線軸が特定の自動化プロセスに適しているかどうか、またその精度をどのように向上できるかを判断するのに役立ちます。
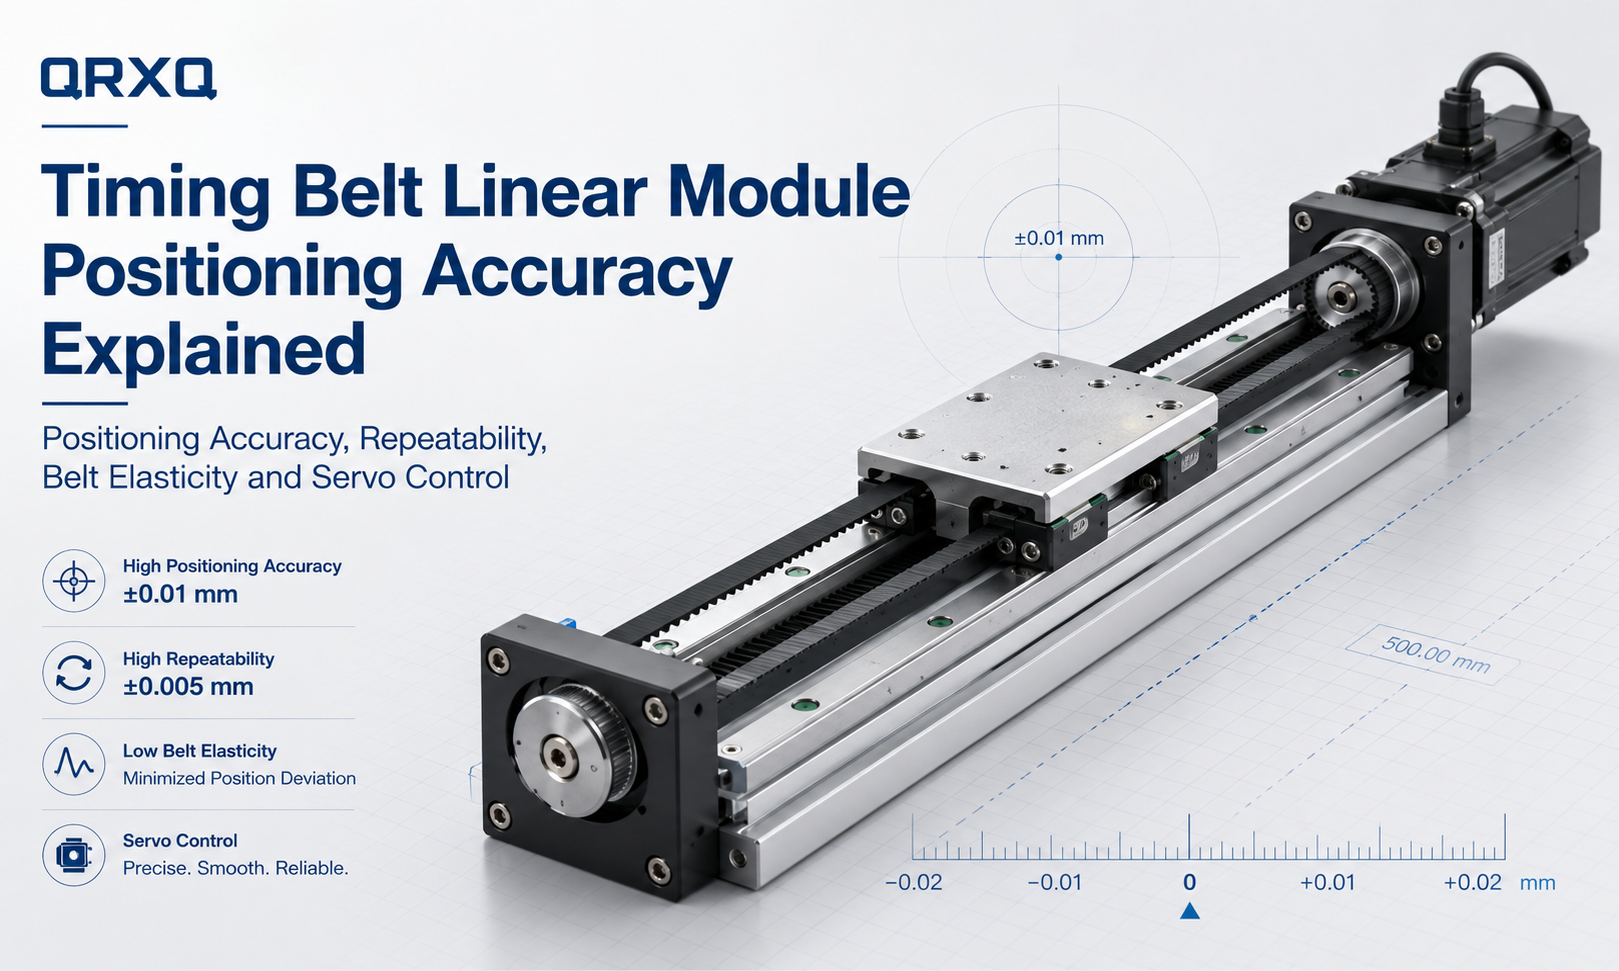
タイミングベルトリニアモジュールの位置決め精度とは何ですか?
位置決め精度キャリッジの実際の位置が指令された位置とどの程度一致しているかを示します。たとえば、コントローラがキャリッジに 500.00 mm に移動するように命令したが、測定された位置が 500.12 mm である場合、位置決め誤差は 0.12 mm になります。
位置決め精度は通常、有効ストローク全体にわたる複数の点にわたって評価されます。実際のキャリッジ位置は外部測定器を使用して測定され、キャリッジによって指令された位置と比較されます。モーションコントローラー.
指令値と測定値の差は、次のようないくつかの要因によって引き起こされる可能性があります。
- 負荷時のタイミングベルトの伸び
- タイミングベルト歯ピッチの寸法ばらつき
- プーリーピッチ直径誤差
- トランスミッションクリアランスまたは機械的バックラッシュ
- ガイドレールの真直度と取付誤差
- モーターとエンコーダーの解像度
- サーボ追従エラー
- 構造変形
- 温度による膨張
これらの誤差は長い移動距離にわたって蓄積される可能性があるため、タイミング ベルト アクチュエータの絶対位置決め精度はストローク長に関係することがよくあります。
位置決め精度と再現性
位置決め精度と再現性はよく混同されますが、これらはモーション パフォーマンスの異なる側面を測定します。
位置決め精度
位置決め精度は、キャリッジが指令された正確な座標に到達したかどうかを示します。目標位置と実測位置との差を評価します。
モジュールは、500.00 mm に移動するよう命令されると、500.10 mm で繰り返し停止することがあります。この場合、動きは安定していますが、0.10 mm の絶対位置ずれが残ります。
再現性
再現性これは、同じ動作条件下で複数回繰り返し動作させた後、同じ位置に戻るモジュールの能力を表します。
キャリッジが 500.08 mm ~ 500.12 mm の間で繰り返し停止する場合、平均位置が指令された座標と異なっていても、再現性の変動は比較的小さくなります。
なぜ違いが重要なのか
次のようなアプリケーションでは、絶対的な位置決め精度よりも再現性の方が重要なことがよくあります。
- ピックアンドプレイス操作
- 材料の移送
- 包装設備
- 仕分けシステム
- ロードおよびアンロード機構
- 繰り返しの分注作業
ローカルキャリブレーション、機械的停止、視覚補正に依存せずにシステムが多くの異なる座標に移動する必要がある場合、絶対位置決め精度がより重要になります。
| パフォーマンス指標 | 測定内容 | 典型的な懸念事項 |
|---|---|---|
| 位置決め精度 | 指令位置と実際の位置の差 | 絶対座標誤差 |
| 再現性 | 繰り返し同じ位置に戻るときのばらつき | 繰り返される動きの一貫性 |
| 解決 | 制御システムが生成できる最小の移動コマンド | 最小制御可能増分 |
| バックラッシュ | 進行方向変更時のロストモーション | 双方向測位誤差 |
| 真直度 | 理想的な直線移動経路からの逸脱 | 横方向または縦方向の動きエラー |
タイミングベルトリニアモジュールの精度はどのくらいですか?
タイミングベルトリニアモジュールの精度は、その構造設計、ベルトの種類、プーリーの品質、ガイドシステム、制御方法、ストローク、動作条件によって異なります。すべてのベルト駆動アクチュエータに適用できる単一の精度値はありません。
一般的に、タイミングベルトモジュール超高精度加工ではなく、主に高速、長ストローク、効率的な材料移動を目的として設計されています。多くの産業用モデルは、数百分の数ミリメートルの範囲で再現性を提供しますが、絶対位置決め誤差はより大きくなり、移動距離が長くなると増加する可能性があります。
これらの値は一般的な参考値としてのみ扱ってください。実際の性能は、メーカーの技術仕様、記載された試験条件、アプリケーションに必要な有効ストロークを使用して確認する必要があります。
以下を使用すると、より高精度のベルト モジュールでより良い結果が得られます。
- スチールコードまたはアラミドコードで強化されたタイミングベルト
- 精密加工プーリー
- 最適化されたベルトのプリテンション
- 高剛性リニアガイド
- 高分解能エンコーダを備えたサーボモーター
- 閉ループ位置フィードバック
- レーザーのキャリブレーションとコントローラーの補正
タイミングベルトモジュールの精度に影響を与える主な要因
1. タイミングベルトの弾性
タイミングベルトは柔軟な伝達部品です。キャリッジが加減速したり外部荷重が加わったりすると、ベルトには張力が作用します。この力により、一時的な弾性伸びが生じる可能性があります。
伸びの量は次の要素によって異なります。
- ベルト素材
- テンションメンバーの構造
- ベルト幅
- 有効ベルト長さ
- 負荷荷重
- 加速度
- ベルトのプリテンション
一般に、同じ張力の下では、長いベルトの方が短いベルトよりも弾性変形が起こりやすくなります。これが、ロングストロークのタイミングベルトモジュールの絶対位置ずれが大きくなる理由の 1 つです。
弾性変形は常に永続的なエラーであるとは限りません。負荷が取り除かれると、ベルトは元の長さに近くなることがあります。しかし、動的動作時にはこの弾性により追従誤差や整定時間、位置ずれが発生する場合があります。
2. ベルトの歯ピッチ精度
タイミング ベルトには、プーリーと噛み合う一連の等間隔の歯が含まれています。歯ピッチの製造上の小さなばらつきが、プーリーの回転と実際の直線移動の関係に影響を与える可能性があります。
軸が長距離を移動すると、小さなピッチ偏差が蓄積する場合があります。安定した歯の形状と強化されたテンションメンバーを備えた高品質のベルトは、一般に、低品質のベルトよりも予測可能な動きを提供します。
ベルトもプーリーの歯形と一致している必要があります。ベルトとプーリーの組み合わせが正しくないと、かみ合いが悪くなり、動作が不均一になり、摩耗が促進され、位置の安定性が低下する可能性があります。
3. ベルトのプリテンション
正確な動作伝達には、ベルトの正しい張力が不可欠です。
ベルトの張力が低すぎると、システムで次のような問題が発生する可能性があります。
- 歯が飛び跳ねる
- ベルトの振動
- 応答の遅れ
- 方向転換エラー
- 不安定な位置決め
- 異音
ベルトの張力が高すぎると、次のような症状が起こる可能性があります。
- プーリーベアリング荷重
- モーター抵抗
- ベルトの疲労
- シャフトの変形
- ガイドシステムの応力
- コンポーネントの早期摩耗
ベルトは、モジュールの設計とメーカーが推奨する調整手順に従って張ってください。指定された範囲を超えて張力を増加しても、精度は自動的に向上しません。
4. プーリーの加工精度
ドライブプーリーはモーターの回転をベルトの直線運動に変換します。プーリーの直径、歯形、同心度、シャフトの取り付けの誤差は、直線変位に直接影響を与える可能性があります。
プーリーがモーターシャフトと同心でない場合、有効伝達半径は回転ごとにわずかに変化します。これにより、周期的な速度変動や周期的な位置決め誤差が発生する可能性があります。
プーリー関連の精度は以下によって決まります。
- ピッチ直径の許容差
- 歯形精度
- ラジアル振れ
- アキシアル振れ
- 軸の同心度
- ベアリングサポート剛性
- プーリー取付方法
精密に加工されたプーリーと剛性の高いシャフト接続により、モーターの回転とキャリッジの変位の一貫性が向上します。
5. トランスミッションのバックラッシ
タイミング ベルト ドライブは通常、ベルトの歯がプーリーの溝と直接噛み合うため、多くの従来の歯車伝動システムよりも機械的なバックラッシュが少なくなります。ただし、システムにはロストモーションが完全にないわけではありません。
双方向測位エラーの原因としては次のものが考えられます。
- ベルトの歯とプーリの溝のすきま
- ベルトの張力が不十分である
- ベルト歯の変形
- プーリーシャフトの動き
- ベアリングクリアランス
- カップリングの変形
- モーターシャフトのねじれ
特にキャリッジの反転時にバックラッシュが目立ちます。このため、精度テストには一方向と双方向の両方の測位測定を含める必要があります。
6. リニアガイドの精度
タイミング ベルトは軸に沿った動きを制御し、リニア ガイドはキャリッジをサポートしてその移動経路を制限します。したがって、ガイド レールの品質は動作精度に直接影響します。
ガイドに関連する重要な要素には次のものがあります。
- レールの真直度
- 取付面平面度
- ガイド平行度
- スライダープリロード
- ランニングクリアランス
- 潤滑状態
- キャリッジ剛性
ガイド レールを凹凸のある取り付け面やねじれた取り付け面に取り付けると、キャリッジに不均一な抵抗が発生する可能性があります。これにより、サーボ追従誤差が増加し、ストローク上のさまざまな点で異なる位置決め結果が生じる可能性があります。
ガイド誤差により、線形座標が正しいように見えても、垂直、横、ピッチ、ヨー、ロールの偏差が生じる可能性があります。
7. サーボモーターとエンコーダーの分解能
モーターとエンコーダーは、回転運動をどの程度正確に制御および測定できるかを決定します。
高解像度のエンコーダにより、コントローラはモーター位置の小さな変化を検出できます。ただし、エンコーダの解像度だけではモジュールの最終的な線形精度は決まりません。
エンコーダ数ごとの理論上の直線移動は、次の方法で推定できます。
カウントあたりの直線運動 = 1 回転あたりのプーリー移動量 ÷ 1 回転あたりのエンコーダ カウント
たとえば、プーリーの 1 回転で 100 mm の直線移動が生じ、制御システムの 1 回転あたりの有効カウントが 1,000,000 である場合、理論上のコマンド増分は 1 カウントあたり 0.0001 mm となります。
これは、モジュールが 0.0001 mm の精度で物理的に位置決めできることを意味するものではありません。ベルトの弾性、プーリーの誤差、ガイドの精度、振動、構造の変形、およびコントローラーの性能により、現実世界ではさらに大きな偏差が生じます。
8. サーボチューニングと追従エラー
サーボドライブは、指令された位置とエンコーダフィードバックを比較し、その差を減らすためにモータートルクを継続的に調整します。運動中に残った差は追従誤差として知られています。
サーボ調整が不十分だと、次のような問題が発生する可能性があります。
- オーバーシュート
- 発振
- 長い整定時間
- ポジションハンティング
- 過度の振動
- モーターアラーム
サーボパラメータは、移動質量、ベルトの剛性、プーリーの慣性、加速度、システムの機械的剛性に一致させる必要があります。
ゲインを非常に積極的に設定すると、応答遅延は減少しますが、振動が増加する可能性があります。控えめな設定を使用すると、スムーズな動作が得られますが、目標位置に落ち着くまでに時間がかかります。
9. ペイロードと負荷分散
リニア モジュールの指定された可搬質量は、キャリッジに搭載された総質量だけを指すわけではありません。負荷位置やモーメント負荷も動作精度に影響します。
中心を外れた荷重により、キャリッジとガイド ブロックに追加のピッチ、ヨー、またはロール モーメントが発生します。過剰なモーメント荷重は次の原因となる可能性があります。
- キャリッジのたわみ
- ガイドの変形
- 不均一なスライダー抵抗
- 振動の増加
- 再現性の低下
- ガイドの摩耗の加速
重心はキャリッジの中心とガイド面にできるだけ近い位置に配置する必要があります。オーバーハング荷重が大きい場合は、より幅広のモジュール、デュアルガイド構造、または外部サポートが必要になる場合があります。
10. 速度と加速度
速度が速くても位置決め精度が自動的に低下することはありませんが、加速度が高くなると動的なベルト張力、慣性力、構造振動が増加します。
選択したモジュールに対して加速度が高すぎる場合、軸で次のような問題が発生する可能性があります。
- ベルトのストレッチ
- サーボラグ
- キャリッジの振動
- 長い整定時間
- 位置オーバーシュート
- 過酷な条件下での歯飛び
精度を重視した操作の場合、動作プロファイルには適切な加速、減速、ジャーク設定が含まれている必要があります。 S 字曲線のプロファイルは、急峻な台形プロファイルと比較して、機械的衝撃を軽減し、安定性を向上させることができます。
11. ストローク長さ
タイミングベルトモジュールはストロークの長い動作に特に適していますが、ストロークを増やすとベルトの全長も長くなります。
ベルトが長いと、次のような問題が発生する可能性があります。
- より大きな弾性伸び
- 温度に対する感度の向上
- ベルトの振動が大きくなる
- 累積ピッチ偏差が大きくなる
- より低い構造固有振動数
長軸を評価する場合、エンジニアは短いセクションで測定された再現性の値だけに頼るべきではありません。精度は有効移動量全体にわたって評価する必要があります。
12. 温度と環境条件
温度変化は、ベルト、アルミニウム プロファイル、ガイド レール、取り付け構造の寸法と機械的特性に影響を与えます。
環境の潜在的な影響には次のようなものがあります。
- 周囲温度の変化
- モーターから発生する熱
- 直射日光
- 近くの暖房器具
- ほこりや汚れ
- 湿度
- 潤滑油の粘度変化
精密度に敏感な機器の場合は、校正または測定の前にモジュールが安定した動作温度に達するまで待つ必要があります。
一方向および双方向の位置精度
位置決めテストは、一方向または双方向の移動を使用して実行できます。
一方向の位置決め
一方向テストでは、キャリッジは同じ方向から各測定点に近づきます。この方法により、方向転換隙間やベルト歯の変形の影響が軽減されます。
ベルトには一貫した方向の負荷がかかるため、一方向に位置決めすると、多くの場合、より良い結果が得られます。
双方向測位
双方向テストでは、キャリッジは両方向から同じ位置に近づきます。この方法により、逆転誤差、トランスミッションクリアランス、ベルト負荷の違いが明らかになります。
頻繁に方向を逆にするアプリケーションは、一方向のパフォーマンスだけではなく、双方向のデータを使用して評価する必要があります。
タイミングベルトモジュールの精度の測定方法
プロの位置決めテストでは、通常、モーター エンコーダーのフィードバックのみに依存するのではなく、外部の測定器を使用します。
一般的な測定機器には次のものがあります。
- レーザー干渉計
- リニアエンコーダ
- デジタルインジケーター
- 光学測定システム
- 高精度変位センサ
一般的な位置精度テストには次の手順が含まれます。
- モジュールは堅くて水平な取り付け面に取り付けてください。
- 機械および電気システムが安定した温度に達するようにします。
- 指定された可搬質量と動作条件を適用してください。
- 使用可能なストロークにわたって複数の測定点を設定します。
- キャリッジを各目標位置に移動します。
- 外部基準器を使用して実際の位置を測定します。
- この動きを数回繰り返します。
- 一方向または両方向から位置にアプローチします。
- 位置決め誤差、再現性、反転誤差を計算します。
テスト結果は、測定条件が明確に定義されている場合にのみ意味を持ちます。ペイロード、速度、加速度、移動方向、温度、整定時間はすべて記録する必要があります。
開ループ位置制御と閉ループ位置制御
モーター側閉ループ
ほとんどのサーボ駆動タイミング ベルト モジュールは、モーターに取り付けられたエンコーダを使用します。エンコーダはモーターシャフトの位置を確認しますが、実際のキャリッジの位置を直接測定するものではありません。
この構成ではモータの動きを正確に検出できますが、モータ軸以降に発生する機械誤差が測定できない場合があります。これらの誤差には、ベルトの伸び、プーリの変形、カップリングの動き、フレームのたわみなどが含まれます。
完全な閉ループ制御
完全な閉ループ システムでは、モジュールのストロークに沿って取り付けられた外部リニア エンコーダが使用されます。コントローラーは、モーターの回転のみから直線移動を推定するのではなく、実際のキャリッジ位置からフィードバックを受け取ります。
完全な閉ループフィードバックは、以下を補うのに役立ちます。
- ベルトの弾性
- プーリー伝達エラー
- カップリングの変形
- 機械的なバックラッシュ
- 温度による寸法変化
ただし、リニアエンコーダを設置すると、システムコスト、配線の複雑さ、試運転要件、環境保護の必要性が増加します。
タイミングベルトリニアモジュールの精度を向上させる方法
高品質の強化ベルトを選択してください
タイミングベルトは歯形が安定しており、引張部材の伸びが低いものを選択してください。スチールコードとアラミドコードで強化されたベルトは、剛性と寸法安定性の向上が必要な場合によく使用されます。
正しいベルト幅を使用してください
一般にベルトの幅が広いほど、引張剛性と耐荷重性が高くなります。ただし、ベルト幅はプーリーの設計、モジュールのサイズ、モーターのトルク、必要な加速度に適合する必要があります。
ベルトの張りを正しく調整する
ベルトの張り方は感覚だけで調整せず、指定された張り方を守ってください。ベルトと機械的接続が安定する可能性があるため、最初の慣らし運転期間後に張力を再確認してください。
移動質量を減らす
移動質量が減少すると、慣性力、ベルトの動的な伸び、サーボ負荷が軽減されます。キャリッジに取り付けられる治具、ケーブル、およびワークピースは、実用上可能な限り軽量で剛性が高いように設計する必要があります。
荷重の重心を制御する
ペイロードをキャリッジの中心近くに配置し、オーバーハングを最小限に抑えます。幅広、高さ、または偏心した荷重の場合は、外部ガイド サポートが必要になる場合があります。
モーションプロファイルの最適化
適切な加速、減速、ジャーク設定を使用してください。プロセスで短い整定時間と安定した最終位置決めが必要な場合は、不必要に積極的なモーション コマンドを避けてください。
取付面精度の向上
設置ベースは剛性があり、平坦で、歪みがないことが必要です。モジュールのプロファイルがねじれないように、ボルトの締め付けは制御された順序で行う必要があります。
多軸システムを慎重に調整する
XY、XZ、XYZ、およびガントリー システムでは、軸間の位置合わせが不十分であると、追加の抵抗と構造的変形が発生する可能性があります。特にデュアルドライブガントリー構成では、平行軸を慎重に調整する必要があります。
位置補正を使用する
系統的な位置決め誤差を測定し、補正テーブルとしてモーション コントローラーに保存できます。次に、コントローラーはストロークに沿ったさまざまな位置でコマンド値を変更します。
誤差補正は、再現性のある幾何学的誤差には効果的ですが、ランダムな振動、不安定なベルト張力、変動する積載量の変形、または深刻な機械的摩耗を完全に補正することはできません。
外部位置フィードバックの追加
要求の厳しい用途では、リニアエンコーダを取り付けて実際のキャリッジ位置を測定できます。これにより、モーター側のフィードバックだけよりも機械的伝達エラーをより適切に制御できます。
定期的なメンテナンスの実施
ベルトの磨耗、プーリの磨耗、ファスナーの緩み、ガイドの汚れ、潤滑不足などにより、徐々に精度が低下する場合があります。予防検査は、モジュールの耐用年数にわたって安定した性能を維持するのに役立ちます。
タイミングベルトモジュールの精度が十分なのはどのような場合ですか?
タイミング ベルト リニア モジュールは通常、アプリケーションが以下を優先する場合に適しています。
- 高い移動速度
- ロングストローク
- 高速往復運動
- 中程度の位置決め精度
- 高いサイクル効率
- 低い移動質量
- コスト効率の高い多軸統合
典型的なアプリケーションには次のようなものがあります。
- 包装機
- 選別装置
- マテリアルハンドリングシステム
- ピックアンドプレイスユニット
- 画像検査の位置決め
- 印刷設備
- 自動積載システム
- 電子部品の組み立て
- 物流の自動化
- 分配およびスプレー装置
これらのアプリケーションの多くでは、軸は教示された位置間を繰り返し移動します。したがって、絶対座標誤差が極めて小さいことよりも、安定した再現性の方が重要である可能性があります。
別のドライブ タイプを検討する必要があるのはどのような場合ですか?
アプリケーションで以下が必要な場合、タイミング ベルト モジュールは最良の選択肢ではない可能性があります。
- マイクロメートルレベルの絶対位置決め
- 非常に高い軸方向剛性
- 大きな加工力
- 極めて低いセトリング誤差
- 高精度補間
- 負荷がかかった状態で非常に小さな制御された送り増分
必要なストローク、速度、負荷、精度に応じて、次のような代替案が考えられます。
- ボールねじリニアモジュール
- リニアモーターステージ
- 精密電動シリンダー
- 外部フィードバック付きラックアンドピニオン軸
| ドライブの種類 | 主な強み | 一般的な精度特性 | 代表的な用途 |
|---|---|---|---|
| タイミングベルト | 高速かつロングストローク | 適度な絶対精度を備えた優れた再現性 | 転送、梱包、ピックアンドプレイス |
| ボールねじ | 高剛性と送り制御 | 中程度のストロークでのより高い位置決め精度 | 組み立て、テスト、精密な位置決め |
| リニアモーター | ダイレクトドライブと高い動的応答性 | 外部リニアフィードバックによる高精度 | 半導体・精密検査 |
| ギアラック | 非常に長いストロークと高負荷 | ギアボックス、バックラッシュ、フィードバックに大きく依存します | ガントリーロボットと大型自動化システム |
タイミングベルトリニアモジュール精度選定チェックリスト
タイミングベルトを選ぶ前にリニアアクチュエータ、次の情報を確認します。
- 必要な位置決め精度
- 要求される再現性
- 有効ストローク
- 最大積載量
- ペイロードの重心
- 許容ピッチ、ヨー、ロールモーメント
- 最高速度
- 加速と減速
- 必要な整定時間
- 移動頻度
- 一方向または双方向の位置決め
- 水平、垂直、または逆さの設置
- 動作温度
- ほこり、湿気、汚染の状態
- モーターとエンコーダーの種類
- 外部線形フィードバックの必要性
- ソフトウェアエラー補正の可能性
必要な精度は、可能な最小値を使用するのではなく、実際のプロセスに従って定義する必要があります。不必要に高い精度を指定すると、最終的な生産結果が改善されずに、機器のコスト、設置の難しさ、試運転時間が増加する可能性があります。
よくある質問
タイミングベルトリニアモジュールは正確ですか?
はい。適切に設計されたタイミング ベルト リニア モジュールは、産業オートメーションに安定した再現可能な位置決めを提供します。ただし、一般的には超高精度の位置決めよりも、高速・ロングストロークの動作を目的として選ばれます。
位置決め精度と再現性の違いは何ですか?
位置決め精度は、指令された座標と実際の座標の差を測定します。再現性は、動作を繰り返した後にモジュールがどれだけ一貫して同じ位置に戻るかを測定します。
ストロークが長くなると精度が低下しますか?
ストロークが長くなると、ベルトの全長が長くなり、弾性伸び、温度感度、累積ピッチ誤差が増加する可能性があります。したがって、ロングストロークの精度は移動距離全体にわたって評価する必要があります。
ベルトの張力を高めると位置決め精度が向上しますか?
ベルトの張力を適切に保つとトランスミッションの安定性が向上しますが、張力が過剰になるとベアリングに過負荷がかかり、摩擦が増加してベルトの寿命が短くなる可能性があります。ベルトの張力は指定された範囲内に保つ必要があります。
サーボモーターでベルトの位置決め誤差をなくすことはできるでしょうか?
A servo motor improves command response and motor-side position control, but it cannot directly detect all mechanical errors between the motor and carriage.実際のキャリッジ位置をより正確に制御する必要がある場合は、外部線形フィードバックが必要になる場合があります。
タイミングベルトの位置誤差は補正できますか?
再現性のある系統誤差は、多くの場合、コントローラーの補償によって軽減できます。ランダムな振動、変動するベルトの変形、不安定な負荷、機械的摩耗は、ソフトウェアだけでは完全に修正することはできません。
タイミングベルトモジュールは精密塗布に適していますか?
必要なパスの精度と再現性がモジュールの能力の範囲内である場合に適しています。より要求の厳しい塗布プロセスでは、視力補正、キャリブレーション、または外部フィードバックを追加できます。
測位精度はどれくらいの頻度でチェックする必要がありますか?
検査間隔は、動作周波数、積載量、環境、およびプロセス要件によって異なります。ベルトの交換、プーリーの調整、衝突、大規模なメンテナンスや取り付け構造の変更後にも精度をチェックする必要があります。
結論
タイミングベルトリニアモジュール精度ベルト単体ではなく、完全な動作システムによって決まります。ベルトの弾性、プーリーの精度、ガイド レールの精度、機械的剛性、サーボ制御、可搬質量、加速度、設置品質、環境条件はすべて、最終的な位置決め結果に影響します。
タイミング ベルト モジュールは一般に、高速、長い移動量、安定した再現性、経済的なシステム統合の効果的なバランスを提供します。これらは、マイクロメートルレベルの絶対精度よりも速度とストロークが重要なマテリアルハンドリング、梱包、搬送、仕分け、および繰り返しの位置決め作業に特に適しています。
信頼性の高い選択を行うために、エンジニアは位置決め精度と再現性を個別に定義し、全ストロークにわたる性能を評価し、実際の積載量、動作プロファイル、設置環境を考慮する必要があります。より高い精度が必要な場合は、強化ベルト、高精度プーリー、張力の最適化、剛性の高い取り付け、サーボ調整、位置補償、外部線形フィードバックを通じて性能を向上させることができます。
