 हिंदी

एटाइमिंग बेल्ट रैखिक मॉड्यूलऔद्योगिक स्वचालन अनुप्रयोगों में व्यापक रूप से उपयोग किया जाता है जिसके लिए उच्च यात्रा गति, लंबे स्ट्रोक, तीव्र त्वरण और लगातार पारस्परिक गति की आवश्यकता होती है। हालाँकि, इस प्रकार के एक्चुएटर का मूल्यांकन करने वाले इंजीनियर अक्सर एक महत्वपूर्ण प्रश्न पूछते हैं:टाइमिंग बेल्ट लीनियर मॉड्यूल कितना सटीक है?
उत्तर इस बात पर निर्भर करता है कि सटीकता को कैसे परिभाषित किया जाता है। स्थिति सटीकता, दोहराव, संकल्प और गति स्थिरता संबंधित प्रदर्शन संकेतक हैं, लेकिन वे बिल्कुल समान विशेषता का वर्णन नहीं करते हैं। एक समयबेल्ट रैखिक मॉड्यूलअपनी पूरी यात्रा के दौरान मापने योग्य पूर्ण स्थिति त्रुटि होने पर भी लगातार उसी स्थिति में वापस आ सकता है।
अंतिम स्थिति प्रदर्शन बेल्ट लोच, ट्रांसमिशन बैकलैश, पुली मशीनिंग सटीकता, गाइड रेल परिशुद्धता, सर्वो ट्यूनिंग, एनकोडर फीडबैक, इंस्टॉलेशन गुणवत्ता, पेलोड, त्वरण और ऑपरेटिंग तापमान से प्रभावित होता है। इन कारकों को समझने से इंजीनियरों को यह निर्धारित करने में मदद मिलती है कि बेल्ट-संचालित रैखिक अक्ष एक विशिष्ट स्वचालन प्रक्रिया के लिए उपयुक्त है या नहीं और इसकी परिशुद्धता में कैसे सुधार किया जा सकता है।
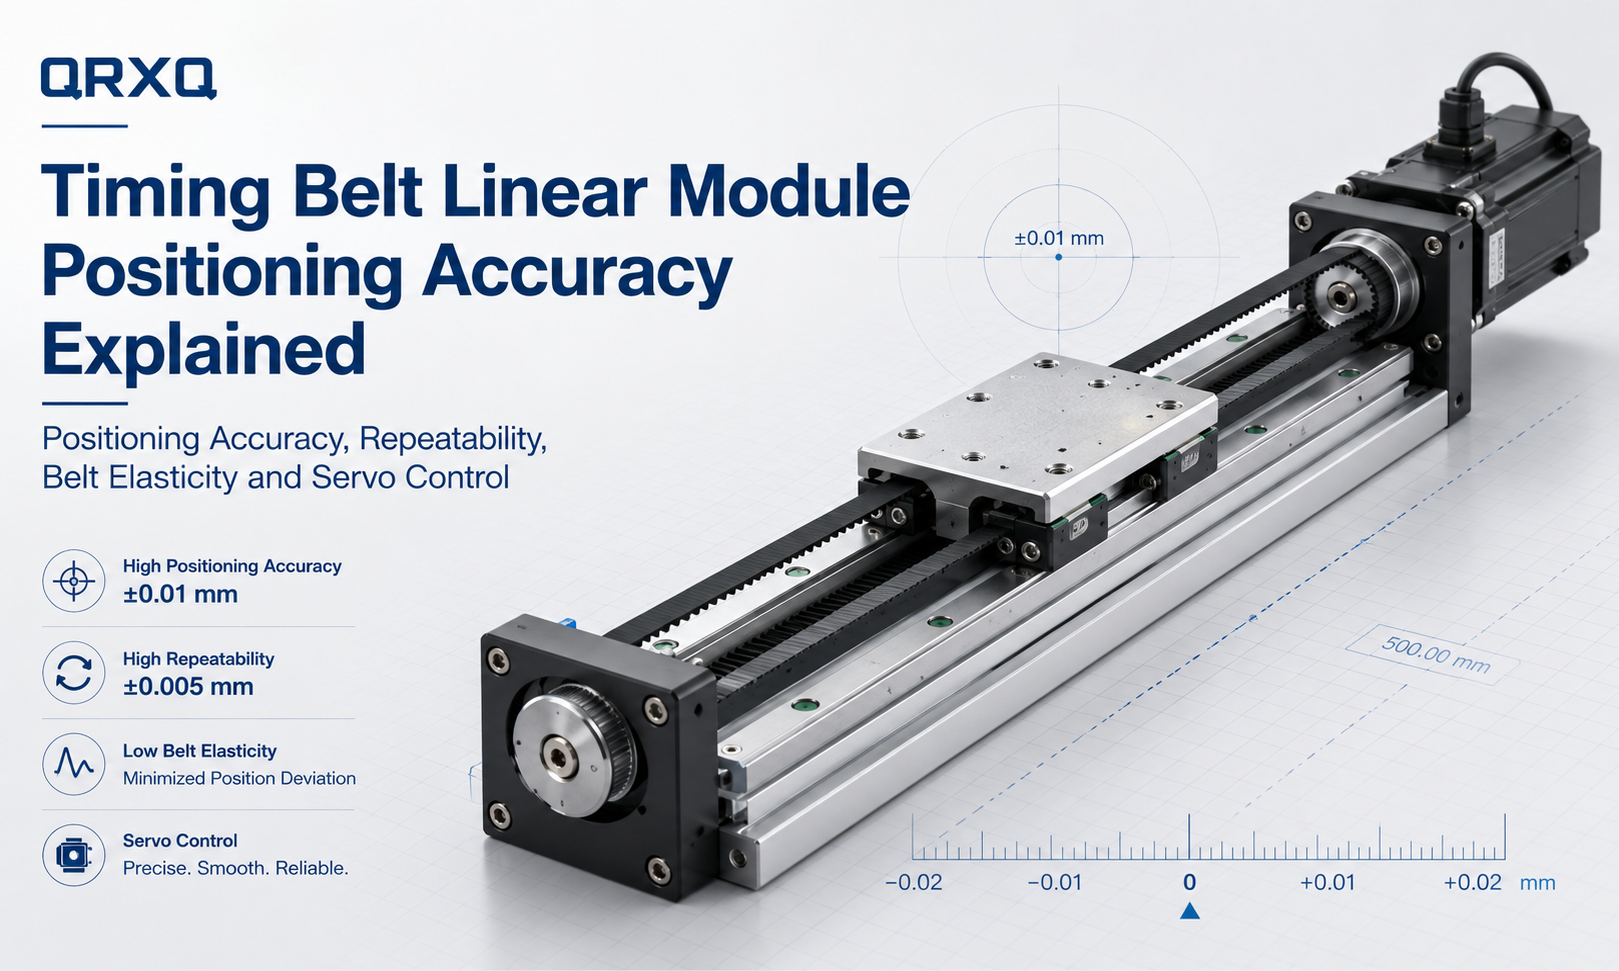
टाइमिंग बेल्ट लीनियर मॉड्यूल पोजिशनिंग सटीकता क्या है?
स्थिति निर्धारण सटीकतावर्णन करता है कि गाड़ी की वास्तविक स्थिति आदेशित स्थिति से कितनी निकटता से मेल खाती है। उदाहरण के लिए, यदि नियंत्रक गाड़ी को 500.00 मिमी तक ले जाने का आदेश देता है लेकिन मापी गई स्थिति 500.12 मिमी है, तो स्थिति त्रुटि 0.12 मिमी है।
स्थिति निर्धारण सटीकता का मूल्यांकन आम तौर पर प्रभावी स्ट्रोक के दौरान कई बिंदुओं पर किया जाता है। वास्तविक गाड़ी की स्थिति को एक बाहरी माप उपकरण का उपयोग करके मापा जाता है और इसकी तुलना उसके द्वारा आदेशित स्थिति से की जाती हैगति नियंत्रक.
आदेशित मान और मापे गए मान के बीच अंतर कई कारकों के कारण हो सकता है, जिनमें शामिल हैं:
- लोड के तहत टाइमिंग बेल्ट का बढ़ाव
- टाइमिंग बेल्ट टूथ पिच में आयामी भिन्नता
- चरखी पिच व्यास त्रुटियाँ
- ट्रांसमिशन क्लीयरेंस या मैकेनिकल बैकलैश
- गाइड रेल सीधापन और स्थापना त्रुटियाँ
- मोटर और एनकोडर संकल्प
- सर्वो अनुसरण त्रुटि
- संरचनात्मक विकृति
- तापमान संबंधी विस्तार
क्योंकि ये त्रुटियां लंबी यात्रा दूरी पर जमा हो सकती हैं, टाइमिंग बेल्ट एक्चुएटर की पूर्ण स्थिति सटीकता अक्सर इसकी स्ट्रोक लंबाई से संबंधित होती है।
स्थिति निर्धारण सटीकता बनाम पुनरावृत्ति क्षमता
स्थिति निर्धारण सटीकता और दोहराव अक्सर भ्रमित होते हैं, लेकिन वे गति प्रदर्शन के विभिन्न पहलुओं को मापते हैं।
स्थिति निर्धारण सटीकता
स्थिति निर्धारण सटीकता इंगित करती है कि गाड़ी सटीक निर्देशित निर्देशांक तक पहुँचती है या नहीं। यह लक्ष्य स्थिति और वास्तविक मापी गई स्थिति के बीच अंतर का मूल्यांकन करता है।
500.00 मिमी पर जाने का आदेश दिए जाने पर एक मॉड्यूल बार-बार 500.10 मिमी पर रुक सकता है। इस मामले में, गति सुसंगत है, लेकिन 0.10 मिमी का पूर्ण स्थिति विचलन बना हुआ है।
repeatability
repeatabilityसमान परिचालन स्थितियों के तहत कई बार दोहराए गए आंदोलनों के बाद उसी स्थिति में लौटने के लिए मॉड्यूल की क्षमता का वर्णन करता है।
यदि गाड़ी बार-बार 500.08 मिमी और 500.12 मिमी के बीच रुकती है, तो पुनरावृत्ति भिन्नता अपेक्षाकृत छोटी होती है, भले ही औसत स्थिति कमांड किए गए समन्वय से भिन्न हो।
अंतर क्यों मायने रखता है
अनुप्रयोगों में पूर्ण स्थिति सटीकता की तुलना में पुनरावृत्ति अक्सर अधिक महत्वपूर्ण होती है:
- पिक-एंड-प्लेस संचालन
- सामग्री स्थानांतरण
- पैकेजिंग उपकरण
- छँटाई प्रणालियाँ
- लोडिंग और अनलोडिंग तंत्र
- बार-बार वितरण कार्य
पूर्ण स्थिति निर्धारण सटीकता तब अधिक महत्वपूर्ण हो जाती है जब सिस्टम को स्थानीय अंशांकन, यांत्रिक स्टॉप या दृष्टि सुधार पर भरोसा किए बिना कई अलग-अलग निर्देशांक पर जाना होता है।
| प्रदर्शन संकेतक | यह क्या मापता है | विशिष्ट चिंता |
|---|---|---|
| स्थिति निर्धारण सटीकता | आदेशित स्थिति और वास्तविक स्थिति के बीच अंतर | पूर्ण समन्वय त्रुटि |
| repeatability | एक ही स्थिति में बार-बार लौटने पर बदलाव | बार-बार गति की निरंतरता |
| संकल्प | नियंत्रण प्रणाली सबसे छोटा मूवमेंट कमांड उत्पन्न कर सकती है | न्यूनतम नियंत्रणीय वेतन वृद्धि |
| प्रतिक्रिया | यात्रा की दिशा बदलने पर गति खो जाती है | द्विदिशीय स्थिति त्रुटि |
| सीधा | एक आदर्श सीधे यात्रा पथ से विचलन | पार्श्व या ऊर्ध्वाधर गति त्रुटि |
टाइमिंग बेल्ट लीनियर मॉड्यूल कितना सटीक है?
टाइमिंग बेल्ट रैखिक मॉड्यूल की सटीकता इसके संरचनात्मक डिजाइन, बेल्ट प्रकार, चरखी गुणवत्ता, गाइड प्रणाली, नियंत्रण विधि, स्ट्रोक और परिचालन स्थितियों पर निर्भर करती है। कोई एकल सटीकता मान नहीं है जो प्रत्येक बेल्ट-चालित एक्चुएटर पर लागू होता है।
सामान्य तौर पर, टाइमिंग बेल्ट मॉड्यूल मुख्य रूप से अल्ट्रा-हाई-प्रिसिजन मशीनिंग के बजाय उच्च गति, लंबे स्ट्रोक और कुशल सामग्री आंदोलन के लिए डिज़ाइन किए जाते हैं। कई औद्योगिक मॉडल एक मिलीमीटर के कई सौवें हिस्से की सीमा में दोहराव प्रदान करते हैं, जबकि पूर्ण स्थिति त्रुटि बड़ी हो सकती है और लंबी यात्रा दूरी पर बढ़ सकती है।
इन मूल्यों को केवल सामान्य संदर्भ के रूप में माना जाना चाहिए। निर्माता की तकनीकी विशिष्टताओं, बताई गई परीक्षण स्थितियों और एप्लिकेशन के लिए आवश्यक प्रभावी स्ट्रोक का उपयोग करके वास्तविक प्रदर्शन की पुष्टि की जानी चाहिए।
उच्च परिशुद्धता बेल्ट मॉड्यूल का उपयोग करके बेहतर परिणाम प्राप्त कर सकते हैं:
- स्टील-कॉर्ड या एरामिड-कॉर्ड प्रबलित टाइमिंग बेल्ट
- परिशुद्धता-मशीनीकृत पुली
- अनुकूलित बेल्ट दिखावा
- उच्च-कठोरता रैखिक गाइड
- उच्च-रिज़ॉल्यूशन एनकोडर के साथ सर्वो मोटर्स
- बंद-लूप स्थिति प्रतिक्रिया
- लेजर अंशांकन और नियंत्रक मुआवजा
टाइमिंग बेल्ट मॉड्यूल सटीकता को प्रभावित करने वाले मुख्य कारक
1. टाइमिंग बेल्ट लोच
टाइमिंग बेल्ट एक लचीला ट्रांसमिशन घटक है। जब गाड़ी तेज होती है, धीमी होती है या बाहरी भार उठाती है, तो बेल्ट पर तन्य बल कार्य करता है। यह बल अस्थायी लोचदार बढ़ाव उत्पन्न कर सकता है।
बढ़ाव की मात्रा इस पर निर्भर करती है:
- बेल्ट सामग्री
- तनाव-सदस्य निर्माण
- बेल्ट की चौड़ाई
- प्रभावी बेल्ट की लंबाई
- लागू लोड
- त्वरण
- बेल्ट का दिखावा
एक लंबी बेल्ट में आम तौर पर समान तन्यता बल के तहत छोटी बेल्ट की तुलना में अधिक संभावित लोचदार विरूपण होता है। यह एक कारण है कि लॉन्ग-स्ट्रोक टाइमिंग बेल्ट मॉड्यूल में अधिक पूर्ण स्थिति विचलन हो सकता है।
इलास्टिक विरूपण हमेशा एक स्थायी त्रुटि नहीं होती है. भार हटा दिए जाने के बाद, बेल्ट अपनी मूल लंबाई के करीब वापस आ सकती है। हालाँकि, गतिशील गति के दौरान, यह लोच निम्नलिखित त्रुटि, निपटान समय और स्थिति विचलन का कारण बन सकती है।
2. बेल्ट टूथ पिच सटीकता
टाइमिंग बेल्ट में समान दूरी वाले दांतों की एक श्रृंखला होती है जो चरखी से जुड़ी होती है। टूथ पिच में छोटे विनिर्माण बदलाव चरखी रोटेशन और वास्तविक रैखिक यात्रा के बीच संबंध को प्रभावित कर सकते हैं।
जब अक्ष लंबी दूरी तक चलता है, तो छोटे पिच विचलन जमा हो सकते हैं। स्थिर दांत ज्यामिति और प्रबलित तनाव सदस्यों के साथ उच्च गुणवत्ता वाले बेल्ट आमतौर पर कम गुणवत्ता वाले बेल्ट की तुलना में अधिक पूर्वानुमानित गति प्रदान करते हैं।
बेल्ट को पुली टूथ प्रोफाइल से भी मेल खाना चाहिए। गलत बेल्ट और चरखी संयोजन खराब जुड़ाव, असमान गति, त्वरित घिसाव और कम स्थिति स्थिरता का कारण बन सकता है।
3. बेल्ट प्रीटेंशन
सटीक गति संचरण के लिए सही बेल्ट तनाव आवश्यक है।
यदि बेल्ट तनाव बहुत कम है, तो सिस्टम अनुभव कर सकता है:
- दाँत कूदना
- बेल्ट कंपन
- विलंबित प्रतिक्रिया
- दिशा-परिवर्तन त्रुटि
- अस्थिर स्थिति
- असामान्य शोर
यदि बेल्ट तनाव बहुत अधिक है, तो यह बढ़ सकता है:
- चरखी असर भार
- मोटर प्रतिरोध
- बेल्ट की थकान
- दस्ता विकृति
- गाइड सिस्टम तनाव
- समय से पहले घटक घिस जाना
बेल्ट को मॉड्यूल डिज़ाइन और निर्माता की अनुशंसित समायोजन प्रक्रिया के अनुसार खींचा जाना चाहिए। निर्दिष्ट सीमा से परे तनाव बढ़ाने से स्वचालित रूप से सटीकता में सुधार नहीं होता है।
4. चरखी मशीनिंग परिशुद्धता
ड्राइव पुली मोटर रोटेशन को रैखिक बेल्ट मूवमेंट में परिवर्तित करती है। चरखी व्यास, दांत प्रोफ़ाइल, सांद्रता या शाफ्ट स्थापना में त्रुटियां सीधे रैखिक विस्थापन को प्रभावित कर सकती हैं।
यदि चरखी मोटर शाफ्ट के साथ संकेंद्रित नहीं है, तो प्रत्येक क्रांति के दौरान प्रभावी संचरण त्रिज्या थोड़ा बदल जाती है। इससे समय-समय पर गति में उतार-चढ़ाव और चक्रीय स्थिति संबंधी त्रुटियां उत्पन्न हो सकती हैं।
चरखी-संबंधित सटीकता इस पर निर्भर करती है:
- पिच व्यास सहनशीलता
- टूथ प्रोफ़ाइल सटीकता
- रेडियल रनआउट
- अक्षीय अपवाह
- दस्ता संकेंद्रण
- असर समर्थन कठोरता
- चरखी लगाने की विधि
सटीक-मशीनीकृत पुली और कठोर शाफ्ट कनेक्शन मोटर रोटेशन और कैरिज विस्थापन के बीच स्थिरता को बेहतर बनाने में मदद करते हैं।
5. ट्रांसमिशन बैकलैश
टाइमिंग बेल्ट ड्राइव में आमतौर पर कई पारंपरिक गियर ट्रांसमिशन सिस्टम की तुलना में कम यांत्रिक बैकलैश होता है क्योंकि बेल्ट के दांत सीधे पुली खांचे से जुड़ते हैं। हालाँकि, सिस्टम खोई गति से पूरी तरह मुक्त नहीं है।
द्विदिशीय स्थिति निर्धारण त्रुटि के संभावित स्रोतों में शामिल हैं:
- बेल्ट के दांतों और चरखी खांचे के बीच निकासी
- अपर्याप्त बेल्ट तनाव
- बेल्ट दाँत की विकृति
- चरखी शाफ्ट आंदोलन
- बियरिंग क्लीयरेंस
- युग्मन विकृति
- मोटर शाफ्ट मरोड़
जब गाड़ी दिशा उलटती है तो प्रतिक्रिया विशेष रूप से ध्यान देने योग्य होती है। इस कारण से, सटीकता परीक्षणों में यूनिडायरेक्शनल और द्विदिशीय स्थिति माप दोनों शामिल होने चाहिए।
6. रैखिक गाइड सटीकता
टाइमिंग बेल्ट धुरी के साथ गति को नियंत्रित करता है, जबकि रैखिक गाइड गाड़ी का समर्थन करता है और उसके यात्रा पथ को बाधित करता है। इसलिए गाइड रेल की गुणवत्ता का गति परिशुद्धता पर सीधा प्रभाव पड़ता है।
महत्वपूर्ण मार्गदर्शिका-संबंधी कारकों में शामिल हैं:
- रेल सीधापन
- बढ़ते सतह की समतलता
- समांतरता का मार्गदर्शन करें
- स्लाइडर प्रीलोड
- रनिंग क्लीयरेंस
- स्नेहन की स्थिति
- गाड़ी की कठोरता
यदि गाइड रेल को असमान या मुड़ी हुई माउंटिंग सतह पर स्थापित किया गया है, तो गाड़ी को असमान प्रतिरोध का अनुभव हो सकता है। इससे सर्वो फॉलोइंग त्रुटि बढ़ सकती है और स्ट्रोक के साथ विभिन्न बिंदुओं पर अलग-अलग स्थिति परिणाम हो सकते हैं।
गाइड त्रुटियां ऊर्ध्वाधर, पार्श्व, पिच, यॉ और रोल विचलन भी उत्पन्न कर सकती हैं, भले ही रैखिक समन्वय सही दिखाई दे।
7. सर्वो मोटर और एनकोडर रिज़ॉल्यूशन
मोटर और एनकोडर यह निर्धारित करते हैं कि घूर्णी गति को कितनी सटीकता से नियंत्रित और मापा जा सकता है।
एक उच्च-रिज़ॉल्यूशन एनकोडर नियंत्रक को मोटर स्थिति में छोटे बदलावों का पता लगाने की अनुमति देता है। हालाँकि, एनकोडर रिज़ॉल्यूशन अकेले मॉड्यूल की अंतिम रैखिक सटीकता निर्धारित नहीं करता है।
प्रति एनकोडर गणना सैद्धांतिक रैखिक आंदोलन का अनुमान लगाया जा सकता है:
प्रति गिनती रैखिक गति = पुली यात्रा प्रति क्रांति ÷ एनकोडर गणना प्रति क्रांति
उदाहरण के लिए, यदि एक चरखी क्रांति 100 मिमी रैखिक यात्रा उत्पन्न करती है और नियंत्रण प्रणाली में प्रति क्रांति 1,000,000 प्रभावी गणना होती है, तो सैद्धांतिक कमांड वृद्धि 0.0001 मिमी प्रति गिनती है।
इसका मतलब यह नहीं है कि मॉड्यूल 0.0001 मिमी की सटीकता के साथ भौतिक रूप से स्थिति बना सकता है। बेल्ट की लोच, चरखी त्रुटि, गाइड सटीकता, कंपन, संरचनात्मक विरूपण और नियंत्रक प्रदर्शन वास्तविक दुनिया में बहुत बड़े विचलन उत्पन्न करेंगे।
8. सर्वो ट्यूनिंग और फॉलोइंग त्रुटि
सर्वो ड्राइव एनकोडर फीडबैक के साथ कमांड की गई स्थिति की तुलना करता है और अंतर को कम करने के लिए मोटर टॉर्क को लगातार समायोजित करता है। गति के दौरान शेष अंतर को निम्नलिखित त्रुटि के रूप में जाना जाता है।
ख़राब सर्वो ट्यूनिंग का कारण हो सकता है:
- ओवरशूट
- कंपन
- निपटान का लंबा समय
- स्थिति का शिकार
- अत्यधिक कंपन
- मोटर अलार्म
सर्वो मापदंडों को सिस्टम के गतिशील द्रव्यमान, बेल्ट कठोरता, चरखी जड़त्व, त्वरण और यांत्रिक कठोरता से मेल खाना चाहिए।
एक बहुत ही आक्रामक लाभ सेटिंग प्रतिक्रिया विलंब को कम कर सकती है लेकिन कंपन को बढ़ा सकती है। एक रूढ़िवादी सेटिंग सहज गति प्रदान कर सकती है लेकिन लक्ष्य स्थिति पर स्थिर होने के लिए अधिक समय की आवश्यकता होती है।
9. पेलोड और लोड वितरण
ए का निर्दिष्ट पेलोडरैखिक मॉड्यूलइसका तात्पर्य केवल गाड़ी पर रखे गए कुल द्रव्यमान से नहीं है। भार की स्थिति और क्षण भार भी गति सटीकता को प्रभावित करते हैं।
एक ऑफ-सेंटर लोड गाड़ी और गाइड ब्लॉक पर अतिरिक्त पिच, यॉ या रोल क्षण बनाता है। अत्यधिक क्षण भार का कारण बन सकता है:
- गाड़ी का विक्षेपण
- गाइड विरूपण
- असमान स्लाइडर प्रतिरोध
- कंपन में वृद्धि
- पुनरावृत्ति में कमी
- त्वरित गाइड घिसाव
गुरुत्वाकर्षण का केंद्र गाड़ी केंद्र और गाइड विमान के जितना व्यावहारिक हो उतना करीब स्थित होना चाहिए। बड़े ओवरहैंगिंग लोड के लिए व्यापक मॉड्यूल, दोहरी-गाइड संरचना या बाहरी समर्थन की आवश्यकता हो सकती है।
10. गति और त्वरण
उच्च गति स्वचालित रूप से स्थिति सटीकता को कम नहीं करती है, लेकिन उच्च त्वरण गतिशील बेल्ट तनाव, जड़त्व बल और संरचनात्मक कंपन को बढ़ाता है।
यदि चयनित मॉड्यूल के लिए त्वरण बहुत अधिक है, तो अक्ष अनुभव कर सकता है:
- बेल्ट खींचना
- सर्वो अंतराल
- गाड़ी का कंपन
- निपटान का अधिक समय
- स्थिति ओवरशूट
- गंभीर परिस्थितियों में दांत उछलना
सटीक-संवेदनशील संचालन के लिए, गति प्रोफ़ाइल में उपयुक्त त्वरण, मंदी और झटका सेटिंग्स शामिल होनी चाहिए। एक एस-वक्र प्रोफ़ाइल यांत्रिक झटके को कम कर सकती है और अचानक ट्रेपेज़ॉइडल प्रोफ़ाइल की तुलना में निपटान स्थिरता में सुधार कर सकती है।
11. स्ट्रोक की लंबाई
टाइमिंग बेल्ट मॉड्यूल लंबे-स्ट्रोक गति के लिए विशेष रूप से उपयुक्त हैं, लेकिन स्ट्रोक बढ़ाने से बेल्ट की कुल लंबाई भी बढ़ जाती है।
एक लंबी बेल्ट परिचय करा सकती है:
- अधिक लोचदार बढ़ाव
- तापमान के प्रति अधिक संवेदनशीलता
- अधिक बेल्ट कंपन
- उच्च संचयी पिच विचलन
- कम संरचनात्मक प्राकृतिक आवृत्ति
लंबी धुरी का मूल्यांकन करते समय, इंजीनियरों को केवल एक छोटे खंड पर मापे गए दोहराव मूल्य पर भरोसा नहीं करना चाहिए। संपूर्ण प्रभावी यात्रा के दौरान सटीकता का मूल्यांकन किया जाना चाहिए।
12. तापमान और पर्यावरण की स्थिति
तापमान परिवर्तन बेल्ट, एल्यूमीनियम प्रोफ़ाइल, गाइड रेल और माउंटिंग संरचना के आयाम और यांत्रिक गुणों को प्रभावित करते हैं।
संभावित पर्यावरणीय प्रभावों में शामिल हैं:
- परिवेश के तापमान में भिन्नता
- मोटर द्वारा उत्पन्न ऊष्मा
- सीधी धूप
- पास में हीटिंग उपकरण
- धूल और संदूषण
- नमी
- स्नेहक की चिपचिपाहट बदल जाती है
परिशुद्धता-संवेदनशील उपकरणों के लिए, मॉड्यूल को अंशांकन या माप से पहले एक स्थिर ऑपरेटिंग तापमान तक पहुंचने की अनुमति दी जानी चाहिए।
यूनिडायरेक्शनल और द्विदिशीय स्थिति निर्धारण सटीकता
पोजिशनिंग परीक्षण यूनिडायरेक्शनल या द्विदिशीय आंदोलन का उपयोग करके किया जा सकता है।
यूनिडायरेक्शनल पोजिशनिंग
एक यूनिडायरेक्शनल परीक्षण में, गाड़ी प्रत्येक माप बिंदु पर एक ही दिशा से पहुंचती है। यह विधि दिशा-परिवर्तन क्लीयरेंस और बेल्ट टूथ विरूपण के प्रभाव को कम करती है।
यूनिडायरेक्शनल पोजीशनिंग अक्सर बेहतर परिणाम देती है क्योंकि बेल्ट एक सुसंगत दिशा में लोड रहता है।
द्विदिशीय स्थिति निर्धारण
द्विदिश परीक्षण में, गाड़ी दोनों दिशाओं से एक ही स्थिति में पहुंचती है। यह विधि उत्क्रमण त्रुटि, ट्रांसमिशन क्लीयरेंस और बेल्ट लोडिंग में अंतर को प्रकट करती है।
जो अनुप्रयोग अक्सर विपरीत दिशा में होते हैं, उनका मूल्यांकन अकेले यूनिडायरेक्शनल प्रदर्शन के बजाय द्विदिशात्मक डेटा का उपयोग करके किया जाना चाहिए।
टाइमिंग बेल्ट मॉड्यूल की सटीकता कैसे मापी जाती है
पेशेवर पोजिशनिंग परीक्षण आमतौर पर केवल मोटर एनकोडर फीडबैक पर निर्भर रहने के बजाय बाहरी माप उपकरण का उपयोग करते हैं।
सामान्य माप उपकरण में शामिल हैं:
- लेजर इंटरफेरोमीटर
- रैखिक एनकोडर
- डिजिटल संकेतक
- ऑप्टिकल माप प्रणाली
- उच्च परिशुद्धता विस्थापन सेंसर
एक विशिष्ट स्थिति सटीकता परीक्षण में निम्नलिखित चरण शामिल होते हैं:
- मॉड्यूल को एक कठोर और समतल माउंटिंग सतह पर स्थापित करें।
- यांत्रिक और विद्युत प्रणाली को स्थिर तापमान तक पहुंचने दें।
- निर्दिष्ट पेलोड और परिचालन शर्तें लागू करें।
- प्रयोग करने योग्य स्ट्रोक में एकाधिक माप बिंदु सेट करें।
- गाड़ी को प्रत्येक लक्ष्य स्थान पर ले जाएँ।
- बाहरी संदर्भ उपकरण का उपयोग करके वास्तविक स्थिति को मापें।
- इस क्रिया को कई बार दोहराएँ।
- एक या दोनों दिशाओं से स्थिति तक पहुँचें।
- पोजिशनिंग त्रुटि, दोहराव और उत्क्रमण त्रुटि की गणना करें।
परीक्षण के परिणाम तभी सार्थक होते हैं जब माप की स्थितियाँ स्पष्ट रूप से परिभाषित हों। पेलोड, गति, त्वरण, यात्रा की दिशा, तापमान और बसने का समय सभी दर्ज किया जाना चाहिए।
ओपन-लूप बनाम बंद-लूप स्थिति नियंत्रण
मोटर-साइड बंद लूप
अधिकांश सर्वो-चालित टाइमिंग बेल्ट मॉड्यूल मोटर पर लगे एनकोडर का उपयोग करते हैं। एनकोडर मोटर शाफ्ट स्थिति की पुष्टि करता है, लेकिन यह सीधे वास्तविक कैरिज स्थिति को मापता नहीं है।
यह कॉन्फ़िगरेशन मोटर गति का सटीक रूप से पता लगा सकता है, लेकिन मोटर शाफ्ट के बाद होने वाली यांत्रिक त्रुटियां मापी नहीं जा सकती हैं। इन त्रुटियों में बेल्ट बढ़ाव, चरखी विरूपण, युग्मन आंदोलन और फ्रेम विक्षेपण शामिल हैं।
पूर्ण बंद-लूप नियंत्रण
एक पूर्ण बंद-लूप प्रणाली मॉड्यूल स्ट्रोक के साथ स्थापित एक बाहरी रैखिक एनकोडर का उपयोग करती है। नियंत्रक केवल मोटर रोटेशन से रैखिक यात्रा का अनुमान लगाने के बजाय वास्तविक गाड़ी की स्थिति से प्रतिक्रिया प्राप्त करता है।
पूर्ण बंद-लूप फीडबैक इसकी भरपाई करने में मदद कर सकता है:
- बेल्ट की लोच
- चरखी संचरण त्रुटि
- युग्मन विकृति
- यांत्रिक प्रतिघात
- तापमान से संबंधित आयामी परिवर्तन
हालाँकि, एक लीनियर एनकोडर स्थापित करने से सिस्टम लागत, वायरिंग जटिलता, कमीशनिंग आवश्यकताएँ और पर्यावरण संरक्षण आवश्यकताएँ बढ़ जाती हैं।
टाइमिंग बेल्ट रैखिक मॉड्यूल परिशुद्धता में सुधार कैसे करें
एक उच्च गुणवत्ता वाली प्रबलित बेल्ट चुनें
स्थिर दांत ज्यामिति और कम-बढ़ाव वाले तन्य सदस्य के साथ एक टाइमिंग बेल्ट चुनें। स्टील-कॉर्ड और एरामिड-कॉर्ड प्रबलित बेल्ट का आमतौर पर उपयोग किया जाता है जहां बेहतर कठोरता और आयामी स्थिरता की आवश्यकता होती है।
सही बेल्ट चौड़ाई का प्रयोग करें
एक चौड़ी बेल्ट आम तौर पर उच्च तन्यता कठोरता और भार क्षमता प्रदान करती है। हालाँकि, बेल्ट की चौड़ाई चरखी डिजाइन, मॉड्यूल आकार, मोटर टॉर्क और आवश्यक त्वरण से मेल खाना चाहिए।
बेल्ट तनाव को सही ढंग से समायोजित करें
केवल महसूस करके बेल्ट को समायोजित करने के बजाय निर्दिष्ट तनाव विधि का पालन करें। आरंभिक रन-इन अवधि के बाद तनाव की दोबारा जाँच करें क्योंकि बेल्ट और यांत्रिक कनेक्शन व्यवस्थित हो सकते हैं।
गतिमान द्रव्यमान को कम करें
कम गतिमान द्रव्यमान जड़त्वीय बल, गतिशील बेल्ट बढ़ाव और सर्वो भार को कम करता है। गाड़ी पर लगे फिक्स्चर, केबल और वर्कपीस को व्यावहारिक रूप से हल्का और कठोर डिजाइन किया जाना चाहिए।
गुरुत्वाकर्षण के भार केंद्र को नियंत्रित करें
पेलोड को कैरिज सेंटर के करीब रखें और ओवरहैंग को कम करें। चौड़े, लम्बे या विलक्षण भार के लिए बाहरी गाइड समर्थन की आवश्यकता हो सकती है।
मोशन प्रोफ़ाइल को अनुकूलित करें
उपयुक्त त्वरण, मंदी और झटका सेटिंग्स का उपयोग करें। जब प्रक्रिया को कम निपटान समय और स्थिर अंतिम स्थिति की आवश्यकता हो तो अनावश्यक रूप से आक्रामक गति आदेशों से बचें।
माउंटिंग सतह की सटीकता में सुधार करें
स्थापना का आधार कठोर, सपाट और विरूपण से मुक्त होना चाहिए। मॉड्यूल प्रोफ़ाइल को मुड़ने से रोकने के लिए कसने वाले बोल्ट को नियंत्रित क्रम में लगाया जाना चाहिए।
मल्टी-एक्सिस सिस्टम को सावधानीपूर्वक संरेखित करें
XY, XZ, XYZ और गैन्ट्री सिस्टम में, अक्षों के बीच खराब संरेखण अतिरिक्त प्रतिरोध और संरचनात्मक विरूपण उत्पन्न कर सकता है। समानांतर अक्षों को सावधानीपूर्वक संरेखित किया जाना चाहिए, विशेष रूप से दोहरे ड्राइव गैन्ट्री कॉन्फ़िगरेशन में।
पद मुआवज़े का उपयोग करें
व्यवस्थित पोजिशनिंग त्रुटियों को गति नियंत्रक में क्षतिपूर्ति तालिका के रूप में मापा और संग्रहीत किया जा सकता है। फिर नियंत्रक स्ट्रोक के साथ विभिन्न स्थानों पर कमांड मान को संशोधित करता है।
त्रुटि मुआवजा दोहराए जाने योग्य ज्यामितीय त्रुटियों के लिए प्रभावी है, लेकिन यह यादृच्छिक कंपन, अस्थिर बेल्ट तनाव, परिवर्तनीय पेलोड विरूपण या गंभीर यांत्रिक पहनने को पूरी तरह से ठीक नहीं कर सकता है।
बाहरी स्थिति फ़ीडबैक जोड़ें
मांग वाले अनुप्रयोगों के लिए, वास्तविक कैरिज स्थिति को मापने के लिए एक रैखिक एनकोडर स्थापित किया जा सकता है। यह अकेले मोटर-साइड फीडबैक की तुलना में मैकेनिकल ट्रांसमिशन त्रुटियों का बेहतर नियंत्रण प्रदान करता है।
नियमित रखरखाव करें
बेल्ट घिसाव, पुली घिसाव, ढीले फास्टनरों, गाइड संदूषण या अपर्याप्त स्नेहन के कारण सटीकता धीरे-धीरे कम हो सकती है। निवारक निरीक्षण मॉड्यूल के सेवा जीवन के दौरान स्थिर प्रदर्शन बनाए रखने में मदद करता है।
टाइमिंग बेल्ट मॉड्यूल की सटीकता कब पर्याप्त है?
टाइमिंग बेल्ट रैखिक मॉड्यूल आम तौर पर तब उपयुक्त होता है जब एप्लिकेशन प्राथमिकता देता है:
- उच्च यात्रा गति
- लंबा स्ट्रोक
- तीव्र प्रत्युत्तरी गति
- मध्यम स्थिति परिशुद्धता
- उच्च चक्र दक्षता
- कम गतिशील द्रव्यमान
- लागत प्रभावी बहु-अक्ष एकीकरण
विशिष्ट अनुप्रयोगों में शामिल हैं:
- पैकेजिंग मशीनें
- छँटाई उपकरण
- सामग्री प्रबंधन प्रणालियाँ
- इकाइयाँ चुनें और रखें
- दृष्टि निरीक्षण स्थिति
- मुद्रण उपकरण
- स्वचालित लोडिंग सिस्टम
- इलेक्ट्रॉनिक्स असेंबली
- लॉजिस्टिक्स स्वचालन
- वितरण एवं छिड़काव उपकरण
इनमें से कई अनुप्रयोगों में, अक्ष बार-बार सिखाई गई स्थितियों के बीच घूमता रहता है। इसलिए स्थिर दोहराव अत्यंत छोटी निरपेक्ष समन्वय त्रुटि से अधिक महत्वपूर्ण हो सकता है।
किसी अन्य ड्राइव प्रकार पर कब विचार किया जाना चाहिए?
जब एप्लिकेशन को आवश्यकता हो तो टाइमिंग बेल्ट मॉड्यूल सबसे अच्छा विकल्प नहीं हो सकता है:
- माइक्रोमीटर-स्तर की पूर्ण स्थिति
- बहुत उच्च अक्षीय कठोरता
- भारी मशीनिंग बल
- अत्यंत कम निपटान त्रुटि
- उच्च परिशुद्धता प्रक्षेप
- लोड के तहत बहुत कम नियंत्रित फ़ीड वृद्धि
आवश्यक स्ट्रोक, गति, भार और परिशुद्धता के आधार पर, विकल्पों में शामिल हो सकते हैं:
- बॉल स्क्रू रैखिक मॉड्यूल
- रैखिक मोटर चरण
- परिशुद्ध विद्युत सिलेंडर
- बाहरी फीडबैक के साथ रैक-एंड-पिनियन कुल्हाड़ियाँ
| ड्राइव प्रकार | मुख्य ताकत | सामान्य सटीकता विशेषता | विशिष्ट अनुप्रयोग |
|---|---|---|---|
| समय बेल्ट | उच्च गति और लंबा स्ट्रोक | मध्यम पूर्ण सटीकता के साथ अच्छी पुनरावृत्ति | स्थानांतरण, पैकेजिंग और चयन एवं स्थान |
| गेंद पेंच | उच्च कठोरता और नियंत्रित फ़ीड | मध्यम स्ट्रोक की तुलना में उच्च स्थिति सटीकता | असेंबली, परीक्षण और सटीक स्थिति |
| रैखिक मोटर | सीधी ड्राइव और उच्च गतिशील प्रतिक्रिया | बाहरी रैखिक प्रतिक्रिया के साथ उच्च परिशुद्धता | अर्धचालक और परिशुद्धता निरीक्षण |
| गियर रैक | बहुत लंबा स्ट्रोक और भारी बोझ | गियरबॉक्स, बैकलैश और फीडबैक पर काफी हद तक निर्भर करता है | गैन्ट्री रोबोट और बड़े स्वचालन सिस्टम |
टाइमिंग बेल्ट रैखिक मॉड्यूल सटीकता चयन चेकलिस्ट
टाइमिंग बेल्ट चुनने से पहलेरैखिक एक्चुएटर, निम्नलिखित जानकारी की पुष्टि करें:
- आवश्यक स्थिति सटीकता
- आवश्यक पुनरावृत्ति
- प्रभावी आघात
- अधिकतम पेलोड
- गुरुत्वाकर्षण का पेलोड केंद्र
- स्वीकार्य पिच, यॉ और रोल क्षण
- अधिकतम गति
- त्वरण और मंदी
- निपटान का आवश्यक समय
- संचलन आवृत्ति
- यूनिडायरेक्शनल या द्विदिशीय स्थिति
- क्षैतिज, ऊर्ध्वाधर या उलटा स्थापना
- परिचालन तापमान
- धूल, नमी और संदूषण की स्थिति
- मोटर और एनकोडर प्रकार
- बाह्य रेखीय प्रतिक्रिया की आवश्यकता
- सॉफ़्टवेयर त्रुटि क्षतिपूर्ति की संभावना
आवश्यक सटीकता को न्यूनतम संभव मान का उपयोग करने के बजाय वास्तविक प्रक्रिया के अनुसार परिभाषित किया जाना चाहिए। अनावश्यक रूप से उच्च परिशुद्धता निर्दिष्ट करने से अंतिम उत्पादन परिणाम में सुधार किए बिना उपकरण लागत, स्थापना कठिनाई और कमीशनिंग समय में वृद्धि हो सकती है।
अक्सर पूछे जाने वाले प्रश्नों
क्या टाइमिंग बेल्ट लीनियर मॉड्यूल सटीक है?
हाँ। एक उचित रूप से डिज़ाइन किया गया टाइमिंग बेल्ट रैखिक मॉड्यूल औद्योगिक स्वचालन के लिए स्थिर और दोहराने योग्य स्थिति प्रदान कर सकता है। हालाँकि, इसे आमतौर पर अल्ट्रा-हाई-प्रिसिजन पोजिशनिंग के बजाय हाई-स्पीड और लॉन्ग-स्ट्रोक मोशन के लिए चुना जाता है।
पोजिशनिंग एक्यूरेसी और रिपीटबिलिटी में क्या अंतर है?
स्थिति निर्धारण सटीकता निर्देशित निर्देशांक और वास्तविक समन्वय के बीच अंतर को मापती है। दोहराव मापता है कि बार-बार चलने के बाद मॉड्यूल कितनी लगातार उसी स्थिति में लौटता है।
क्या लंबे स्ट्रोक से सटीकता कम हो जाती है?
लंबे स्ट्रोक से बेल्ट की कुल लंबाई बढ़ जाती है और लोचदार बढ़ाव, तापमान संवेदनशीलता और संचयी पिच त्रुटि बढ़ सकती है। इसलिए, संपूर्ण यात्रा दूरी में लॉन्ग-स्ट्रोक सटीकता का मूल्यांकन किया जाना चाहिए।
क्या बेल्ट तनाव बढ़ाने से स्थिति सटीकता में सुधार हो सकता है?
सही बेल्ट तनाव ट्रांसमिशन स्थिरता में सुधार कर सकता है, लेकिन अत्यधिक तनाव से बीयरिंग पर अधिभार पड़ सकता है, घर्षण बढ़ सकता है और बेल्ट का जीवन छोटा हो सकता है। बेल्ट का तनाव निर्दिष्ट सीमा के भीतर रहना चाहिए।
क्या सर्वो मोटर बेल्ट पोजिशनिंग त्रुटियों को खत्म कर सकती है?
एक सर्वो मोटर कमांड प्रतिक्रिया और मोटर-साइड स्थिति नियंत्रण में सुधार करती है, लेकिन यह सीधे मोटर और कैरिज के बीच सभी यांत्रिक त्रुटियों का पता नहीं लगा सकती है। जब वास्तविक गाड़ी की स्थिति को अधिक सटीक रूप से नियंत्रित किया जाना चाहिए तो बाहरी रैखिक प्रतिक्रिया की आवश्यकता हो सकती है।
क्या टाइमिंग बेल्ट पोजीशनिंग त्रुटियों की भरपाई की जा सकती है?
नियंत्रक मुआवजे के माध्यम से बार-बार होने वाली व्यवस्थित त्रुटियों को अक्सर कम किया जा सकता है। यादृच्छिक कंपन, परिवर्तनशील बेल्ट विरूपण, अस्थिर लोडिंग और यांत्रिक टूट-फूट को अकेले सॉफ्टवेयर द्वारा पूरी तरह से ठीक नहीं किया जा सकता है।
क्या टाइमिंग बेल्ट मॉड्यूल सटीक वितरण के लिए उपयुक्त है?
यह तब उपयुक्त हो सकता है जब आवश्यक पथ सटीकता और दोहराव मॉड्यूल की क्षमताओं के भीतर हो। अधिक मांग वाली वितरण प्रक्रियाओं के लिए दृष्टि सुधार, अंशांकन या बाहरी फीडबैक जोड़ा जा सकता है।
स्थिति निर्धारण सटीकता की जाँच कितनी बार की जानी चाहिए?
निरीक्षण अंतराल ऑपरेटिंग आवृत्ति, पेलोड, पर्यावरण और प्रक्रिया आवश्यकताओं पर निर्भर करता है। बेल्ट प्रतिस्थापन, चरखी समायोजन, टकराव, प्रमुख रखरखाव या बढ़ते ढांचे में बदलाव के बाद भी सटीकता की जांच की जानी चाहिए।
निष्कर्ष
टाइमिंग बेल्ट रैखिक मॉड्यूल सटीकताअकेले बेल्ट के बजाय संपूर्ण गति प्रणाली द्वारा निर्धारित किया जाता है। बेल्ट लोच, चरखी परिशुद्धता, गाइड रेल सटीकता, यांत्रिक कठोरता, सर्वो नियंत्रण, पेलोड, त्वरण, स्थापना गुणवत्ता और पर्यावरणीय स्थितियां सभी अंतिम स्थिति परिणाम को प्रभावित करती हैं।
टाइमिंग बेल्ट मॉड्यूल आम तौर पर उच्च गति, लंबी यात्रा, स्थिर दोहराव और किफायती सिस्टम एकीकरण का प्रभावी संतुलन प्रदान करते हैं। वे सामग्री प्रबंधन, पैकेजिंग, स्थानांतरण, छंटाई और बार-बार स्थिति निर्धारण संचालन के लिए विशेष रूप से उपयुक्त हैं जहां गति और स्ट्रोक माइक्रोमीटर-स्तर की पूर्ण सटीकता से अधिक महत्वपूर्ण हैं।
एक विश्वसनीय चयन के लिए, इंजीनियरों को स्थिति सटीकता और दोहराव को अलग से परिभाषित करना चाहिए, पूर्ण स्ट्रोक में प्रदर्शन का मूल्यांकन करना चाहिए और वास्तविक पेलोड, गति प्रोफ़ाइल और स्थापना वातावरण पर विचार करना चाहिए। जहां उच्च परिशुद्धता की आवश्यकता होती है, वहां प्रबलित बेल्ट, सटीक पुली, अनुकूलित तनाव, कठोर माउंटिंग, सर्वो ट्यूनिंग, स्थिति क्षतिपूर्ति और बाहरी रैखिक प्रतिक्रिया के माध्यम से प्रदर्शन में सुधार किया जा सकता है।
