 اردو

اےٹائمنگ بیلٹ لکیری ماڈیولبڑے پیمانے پر صنعتی آٹومیشن ایپلی کیشنز میں استعمال کیا جاتا ہے جو تیز رفتار سفر، طویل اسٹروک، تیز رفتار اور بار بار نقل و حرکت کی ضرورت ہوتی ہے. تاہم، اس قسم کے ایکچیویٹر کا جائزہ لینے والے انجینئر اکثر ایک اہم سوال پوچھتے ہیں:ٹائمنگ بیلٹ لکیری ماڈیول کتنا درست ہے؟
جواب کا انحصار اس بات پر ہے کہ درستگی کی تعریف کیسے کی جاتی ہے۔ پوزیشننگ کی درستگی، ریپیٹ ایبلٹی، ریزولوشن اور حرکت کا استحکام متعلقہ کارکردگی کے اشارے ہیں، لیکن وہ بالکل اسی خصوصیت کو بیان نہیں کرتے ہیں۔ ٹائمنگ بیلٹلکیری ماڈیولاپنے پورے سفر کے دوران ایک قابل پیمائش مطلق پوزیشننگ کی خرابی کے باوجود مسلسل اسی پوزیشن پر واپس آ سکتا ہے۔
حتمی پوزیشننگ کی کارکردگی بیلٹ کی لچک، ٹرانسمیشن بیکلاش، پللی مشیننگ کی درستگی، گائیڈ ریل کی درستگی، سرو ٹیوننگ، انکوڈر فیڈ بیک، انسٹالیشن کوالٹی، پے لوڈ، ایکسلریشن اور آپریٹنگ درجہ حرارت سے متاثر ہوتی ہے۔ ان عوامل کو سمجھنے سے انجینئرز کو یہ تعین کرنے میں مدد ملتی ہے کہ آیا بیلٹ سے چلنے والا لکیری محور مخصوص آٹومیشن کے عمل کے لیے موزوں ہے اور اس کی درستگی کو کیسے بہتر بنایا جا سکتا ہے۔
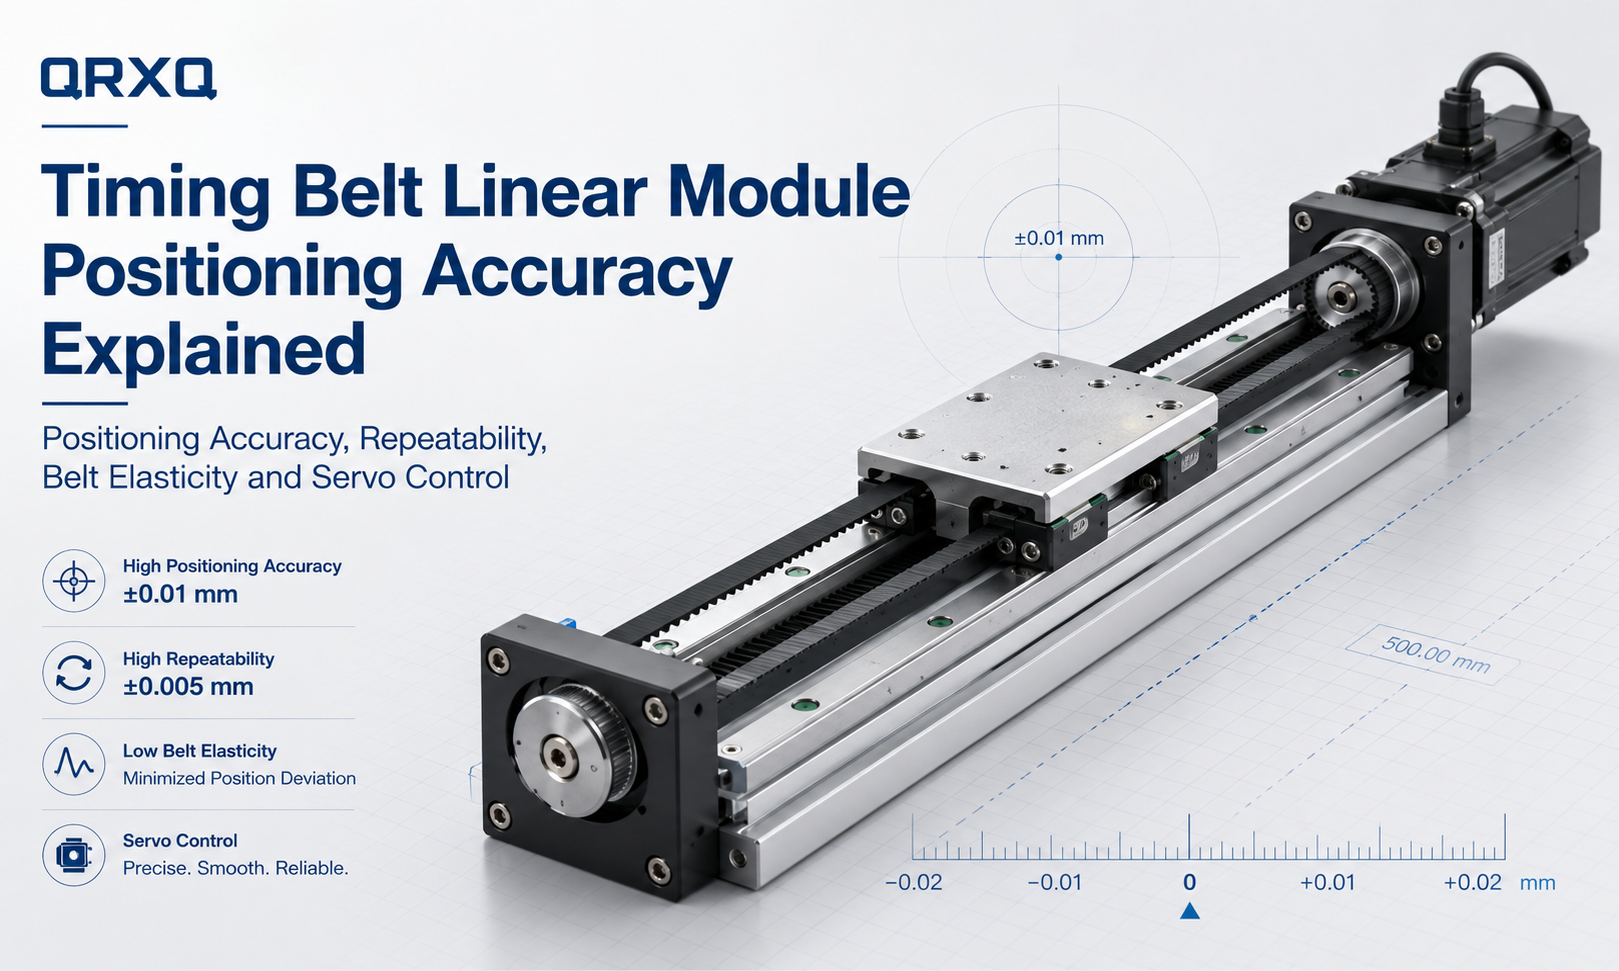
ٹائمنگ بیلٹ لائنر ماڈیول پوزیشننگ کی درستگی کیا ہے؟
پوزیشننگ کی درستگیبیان کرتا ہے کہ گاڑی کی اصل پوزیشن کمانڈ کی گئی پوزیشن سے کتنی قریب سے ملتی ہے۔ مثال کے طور پر، اگر کنٹرولر گاڑی کو 500.00 ملی میٹر پر جانے کا حکم دیتا ہے لیکن پیمائش شدہ پوزیشن 500.12 ملی میٹر ہے، پوزیشننگ کی خرابی 0.12 ملی میٹر ہے۔
پوزیشننگ کی درستگی کا عام طور پر پورے مؤثر اسٹروک کے دوران متعدد پوائنٹس پر جائزہ لیا جاتا ہے۔ گاڑی کی اصل پوزیشن کی پیمائش بیرونی پیمائش کے آلے کے ذریعے کی جاتی ہے اور اس کا موازنہتحریک کنٹرولر.
کمانڈڈ ویلیو اور ناپی گئی قدر کے درمیان فرق کئی عوامل کی وجہ سے ہو سکتا ہے، بشمول:
- بوجھ کے تحت ٹائمنگ بیلٹ کی لمبائی
- ٹائمنگ بیلٹ ٹوتھ پچ میں جہتی تغیر
- گھرنی پچ قطر کی غلطیاں
- ٹرانسمیشن کلیئرنس یا مکینیکل ردعمل
- ریل کی سیدھی اور تنصیب کی غلطیوں کی رہنمائی کریں۔
- موٹر اور انکوڈر ریزولوشن
- سروو مندرجہ ذیل خرابی
- ساختی اخترتی
- درجہ حرارت سے متعلق توسیع
چونکہ یہ غلطیاں طویل سفری مسافت پر جمع ہو سکتی ہیں، اس لیے ٹائمنگ بیلٹ ایکچیویٹر کی پوزیشننگ کی قطعی درستگی اکثر اس کے اسٹروک کی لمبائی سے متعلق ہوتی ہے۔
پوزیشننگ کی درستگی بمقابلہ تکرار قابلیت
پوزیشننگ کی درستگی اور تکرار کی اہلیت اکثر الجھن میں رہتی ہے، لیکن وہ حرکت کی کارکردگی کے مختلف پہلوؤں کی پیمائش کرتے ہیں۔
پوزیشننگ کی درستگی
پوزیشننگ کی درستگی اس بات کی نشاندہی کرتی ہے کہ آیا گاڑی درست کمانڈڈ کوآرڈینیٹ تک پہنچتی ہے۔ یہ ہدف کی پوزیشن اور اصل پیمائش شدہ پوزیشن کے درمیان فرق کا اندازہ کرتا ہے۔
جب 500.00 ملی میٹر تک جانے کا حکم دیا جائے تو ایک ماڈیول بار بار 500.10 ملی میٹر پر رک سکتا ہے۔ اس صورت میں، تحریک مسلسل ہے، لیکن 0.10 ملی میٹر کا مطلق پوزیشننگ انحراف باقی ہے۔
تکراری قابلیت
تکراری قابلیتایک ہی آپریٹنگ حالات میں متعدد بار حرکت کرنے کے بعد ایک ہی پوزیشن پر واپس آنے کی ماڈیول کی صلاحیت کو بیان کرتا ہے۔
اگر گاڑی بار بار 500.08 ملی میٹر اور 500.12 ملی میٹر کے درمیان رک جاتی ہے، تو دہرانے کا فرق نسبتاً چھوٹا ہوتا ہے حالانکہ اوسط پوزیشن کمانڈڈ کوآرڈینیٹ سے مختلف ہوتی ہے۔
فرق کیوں ضروری ہے۔
تکرار پذیری اکثر ایپلی کیشنز میں مطلق پوزیشننگ کی درستگی سے زیادہ اہم ہوتی ہے جیسے:
- پک اینڈ پلیس آپریشنز
- مواد کی منتقلی
- پیکیجنگ کا سامان
- ترتیب دینے کے نظام
- لوڈنگ اور ان لوڈنگ میکانزم
- بار بار ڈسپنسنگ آپریشنز
مطلق پوزیشننگ کی درستگی اس وقت زیادہ اہم ہو جاتی ہے جب سسٹم کو مقامی کیلیبریشن، مکینیکل اسٹاپس یا وژن کی اصلاح پر انحصار کیے بغیر بہت سے مختلف کوآرڈینیٹس کی طرف جانا چاہیے۔
| کارکردگی کا اشارہ | یہ کیا پیمائش کرتا ہے۔ | عام تشویش |
|---|---|---|
| پوزیشننگ کی درستگی | کمانڈڈ اور اصل پوزیشن کے درمیان فرق | مطلق کوآرڈینیٹ کی خرابی۔ |
| تکراری قابلیت | ایک ہی پوزیشن پر بار بار واپس آنے پر تغیر | بار بار تحریک کی مستقل مزاجی |
| قرارداد | سب سے چھوٹی موومنٹ کمانڈ جو کنٹرول سسٹم پیدا کر سکتا ہے۔ | کم از کم قابل کنٹرول اضافہ |
| ردعمل | سفر کی سمت تبدیل ہونے پر حرکت کھو گئی۔ | دو طرفہ پوزیشننگ کی خرابی۔ |
| سیدھا پن | ایک مثالی سیدھے سفری راستے سے انحراف | پس منظر یا عمودی حرکت کی خرابی۔ |
ٹائمنگ بیلٹ لکیری ماڈیول کتنا درست ہے؟
ٹائمنگ بیلٹ لکیری ماڈیول کی درستگی اس کے ساختی ڈیزائن، بیلٹ کی قسم، گھرنی کے معیار، گائیڈ سسٹم، کنٹرول کا طریقہ، اسٹروک اور آپریٹنگ حالات پر منحصر ہے۔ کوئی ایک درستگی ویلیو نہیں ہے جو ہر بیلٹ سے چلنے والے ایکچیویٹر پر لاگو ہوتی ہے۔
عام طور پر، ٹائمنگ بیلٹ ماڈیولز بنیادی طور پر انتہائی اعلیٰ درستگی والی مشینی کے بجائے تیز رفتاری، طویل اسٹروک اور موثر مواد کی نقل و حرکت کے لیے ڈیزائن کیے گئے ہیں۔ بہت سے صنعتی ماڈلز ایک ملی میٹر کے کئی سوویں حصے کی رینج میں دہرانے کی صلاحیت فراہم کرتے ہیں، جب کہ مطلق پوزیشننگ کی خرابی بڑی ہو سکتی ہے اور طویل سفر کے فاصلے پر بڑھ سکتی ہے۔
ان اقدار کو صرف عام حوالہ جات کے طور پر سمجھا جانا چاہئے۔ مینوفیکچرر کی تکنیکی خصوصیات، بیان کردہ ٹیسٹ کی شرائط اور ایپلیکیشن کے لیے درکار موثر اسٹروک کا استعمال کرتے ہوئے اصل کارکردگی کی تصدیق ہونی چاہیے۔
اعلی صحت سے متعلق بیلٹ ماڈیول استعمال کرکے بہتر نتائج حاصل کرسکتے ہیں:
- سٹیل کی ہڈی یا ارامڈ کورڈ مضبوط ٹائمنگ بیلٹس
- صحت سے متعلق مشینی گھرنی
- آپٹمائزڈ بیلٹ پرٹینشن
- اعلی سختی والے لکیری گائیڈز
- اعلی ریزولوشن انکوڈر کے ساتھ سرو موٹرز
- بند لوپ پوزیشن کی رائے
- لیزر انشانکن اور کنٹرولر معاوضہ
ٹائمنگ بیلٹ ماڈیول کی درستگی کو متاثر کرنے والے اہم عوامل
1. ٹائمنگ بیلٹ لچک
ٹائمنگ بیلٹ ایک لچکدار ٹرانسمیشن جزو ہے۔ جب گاڑی تیز ہوتی ہے، کم ہوتی ہے یا کوئی بیرونی بوجھ اٹھاتی ہے تو بیلٹ پر ٹینسائل فورس کام کرتی ہے۔ یہ قوت عارضی لچکدار بڑھاو پیدا کر سکتی ہے۔
لمبائی کی مقدار پر منحصر ہے:
- بیلٹ مواد
- تناؤ ممبر کی تعمیر
- بیلٹ کی چوڑائی
- مؤثر بیلٹ کی لمبائی
- لاگو لوڈ
- سرعت
- بیلٹ کا بہانہ
ایک لمبی بیلٹ میں عام طور پر ایک ہی ٹینسائل فورس کے تحت چھوٹی بیلٹ سے زیادہ ممکنہ لچکدار اخترتی ہوتی ہے۔ یہ ایک وجہ ہے کہ طویل اسٹروک ٹائمنگ بیلٹ ماڈیولز میں زیادہ مطلق پوزیشننگ انحراف ہو سکتا ہے۔
لچکدار اخترتی ہمیشہ مستقل غلطی نہیں ہوتی۔ بوجھ ہٹانے کے بعد، بیلٹ اپنی اصل لمبائی کے قریب واپس آسکتا ہے۔ تاہم، متحرک حرکت کے دوران، یہ لچک مندرجہ ذیل خرابی، وقت اور پوزیشن کے انحراف کا سبب بن سکتی ہے۔
2. بیلٹ ٹوتھ پچ کی درستگی
ٹائمنگ بیلٹ میں مساوی فاصلے والے دانتوں کی ایک سیریز ہوتی ہے جو گھرنی کے ساتھ مشغول ہوتے ہیں۔ دانتوں کی پچ میں چھوٹے مینوفیکچرنگ تغیرات گھرنی کی گردش اور حقیقی لکیری سفر کے درمیان تعلق کو متاثر کر سکتے ہیں۔
جب محور ایک طویل فاصلے پر چلتا ہے، تو چھوٹے پچ انحرافات جمع ہو سکتے ہیں۔ مستحکم دانتوں کی جیومیٹری اور مضبوط تناؤ کے ارکان کے ساتھ اعلیٰ معیار کی بیلٹ عام طور پر کم معیار کی بیلٹوں کے مقابلے میں زیادہ متوقع حرکت فراہم کرتی ہیں۔
بیلٹ کو گھرنی دانت کے پروفائل سے بھی مماثل ہونا چاہئے۔ بیلٹ اور گھرنی کا غلط امتزاج ناقص مصروفیت، ناہموار حرکت، تیز لباس اور پوزیشننگ کے استحکام میں کمی کا سبب بن سکتا ہے۔
3. بیلٹ پریٹینشن
درست موشن ٹرانسمیشن کے لیے بیلٹ کا درست تناؤ ضروری ہے۔
اگر بیلٹ کا تناؤ بہت کم ہے، تو نظام کو تجربہ ہو سکتا ہے:
- دانت کودنا
- بیلٹ کمپن
- تاخیر سے جواب
- سمت کی تبدیلی کی خرابی۔
- غیر مستحکم پوزیشننگ
- غیر معمولی شور
اگر بیلٹ کا تناؤ بہت زیادہ ہے تو یہ بڑھ سکتا ہے:
- گھرنی بیئرنگ بوجھ
- موٹر مزاحمت
- بیلٹ کی تھکاوٹ
- شافٹ کی اخترتی
- گائیڈ سسٹم کا تناؤ
- وقت سے پہلے جزو پہننا
بیلٹ کو ماڈیول ڈیزائن اور مینوفیکچرر کے تجویز کردہ ایڈجسٹمنٹ کے طریقہ کار کے مطابق تناؤ دیا جانا چاہیے۔ مخصوص حد سے باہر کشیدگی میں اضافہ خود بخود درستگی کو بہتر نہیں کرتا ہے۔
4. گھرنی مشینی صحت سے متعلق
ڈرائیو گھرنی موٹر کی گردش کو لکیری بیلٹ کی حرکت میں بدلتی ہے۔ گھرنی کے قطر، دانتوں کی پروفائل، ارتکاز یا شافٹ کی تنصیب میں خرابیاں لکیری نقل مکانی کو براہ راست متاثر کر سکتی ہیں۔
اگر گھرنی موٹر شافٹ کے ساتھ مرتکز نہیں ہے تو، ہر انقلاب کے دوران موثر ٹرانسمیشن رداس تھوڑا سا تبدیل ہوتا ہے۔ یہ وقتا فوقتا رفتار کے اتار چڑھاو اور چکراتی پوزیشننگ کی غلطیاں پیدا کر سکتا ہے۔
گھرنی سے متعلق درستگی پر منحصر ہے:
- پچ قطر رواداری
- ٹوتھ پروفائل کی درستگی
- ریڈیل رن آؤٹ
- محوری رن آؤٹ
- شافٹ کی مرتکزیت
- بیئرنگ سپورٹ سختی
- گھرنی چڑھانے کا طریقہ
درست مشینی پلیاں اور سخت شافٹ کنکشن موٹر کی گردش اور کیریج کی نقل مکانی کے درمیان مستقل مزاجی کو بہتر بنانے میں مدد کرتے ہیں۔
5. ٹرانسمیشن بیکلاش
ٹائمنگ بیلٹ ڈرائیو میں عام طور پر بہت سے روایتی گیئر ٹرانسمیشن سسٹم کے مقابلے میں کم مکینیکل ردعمل ہوتا ہے کیونکہ بیلٹ کے دانت براہ راست گھرنی کے نالیوں کے ساتھ منسلک ہوتے ہیں۔ تاہم، نظام کھوئے ہوئے حرکت سے مکمل طور پر آزاد نہیں ہے۔
دو طرفہ پوزیشننگ کی غلطی کے ممکنہ ذرائع میں شامل ہیں:
- بیلٹ کے دانتوں اور گھرنی کے نالیوں کے درمیان کلیئرنس
- ناکافی بیلٹ کشیدگی
- بیلٹ دانت کی اخترتی
- گھرنی شافٹ کی حرکت
- بیئرنگ کلیئرنس
- جوڑے کی اخترتی
- موٹر شافٹ ٹورشن
ردعمل خاص طور پر اس وقت نمایاں ہوتا ہے جب گاڑی کا رخ موڑتا ہے۔ اس وجہ سے، درستگی کے ٹیسٹوں میں یک طرفہ اور دو طرفہ پوزیشننگ پیمائش دونوں شامل ہونی چاہئیں۔
6. لکیری گائیڈ کی درستگی
ٹائمنگ بیلٹ محور کے ساتھ حرکت کو کنٹرول کرتا ہے، جبکہ لکیری گائیڈ گاڑی کو سپورٹ کرتا ہے اور اس کے سفری راستے کو محدود کرتا ہے۔ اس لیے گائیڈ ریل کے معیار کا حرکت کی درستگی پر براہ راست اثر پڑتا ہے۔
گائیڈ سے متعلق اہم عوامل میں شامل ہیں:
- ریل کی سیدھی
- بڑھتی ہوئی سطح کی ہمواری
- گائیڈ متوازی
- سلائیڈر پری لوڈ
- رننگ کلیئرنس
- چکنا کرنے کی حالت
- گاڑی کی سختی
اگر گائیڈ ریل کسی ناہموار یا بٹی ہوئی سطح پر نصب ہے، تو گاڑی کو ناہموار مزاحمت کا سامنا کرنا پڑ سکتا ہے۔ اس سے امدادی غلطی میں اضافہ ہو سکتا ہے اور اسٹروک کے ساتھ مختلف مقامات پر مختلف پوزیشننگ کے نتائج پیدا ہو سکتے ہیں۔
گائیڈ کی غلطیاں عمودی، پس منظر، پچ، یاؤ اور رول انحراف بھی پیدا کر سکتی ہیں یہاں تک کہ جب لکیری کوآرڈینیٹ درست نظر آتا ہے۔
7. سرو موٹر اور انکوڈر ریزولوشن
موٹر اور انکوڈر اس بات کا تعین کرتے ہیں کہ گردشی حرکت کو کس حد تک درست طریقے سے کنٹرول اور ماپا جا سکتا ہے۔
ایک اعلی ریزولوشن انکوڈر کنٹرولر کو موٹر پوزیشن میں چھوٹی تبدیلیوں کا پتہ لگانے کی اجازت دیتا ہے۔ تاہم، اکیلے انکوڈر ریزولوشن ماڈیول کی آخری لکیری درستگی کا تعین نہیں کرتا ہے۔
نظریاتی لکیری حرکت فی انکوڈر کی گنتی کا اندازہ اس استعمال سے لگایا جا سکتا ہے:
لکیری حرکت فی شمار = پللی سفر فی انقلاب ÷ انکوڈر شمار فی انقلاب
مثال کے طور پر، اگر ایک گھرنی انقلاب 100 ملی میٹر لکیری سفر پیدا کرتا ہے اور کنٹرول سسٹم میں فی انقلاب 1,000,000 موثر شمار ہوتے ہیں، تو نظریاتی کمانڈ میں اضافہ 0.0001 ملی میٹر فی شمار ہے۔
اس کا مطلب یہ نہیں ہے کہ ماڈیول 0.0001 ملی میٹر کی درستگی کے ساتھ جسمانی طور پر پوزیشن لے سکتا ہے۔ بیلٹ کی لچک، گھرنی کی خرابی، گائیڈ کی درستگی، کمپن، ساختی خرابی اور کنٹرولر کی کارکردگی بہت زیادہ حقیقی دنیا میں انحراف پیدا کرے گی۔
8. سرو ٹیوننگ اور فالونگ ایرر
سروو ڈرائیو انکوڈر فیڈ بیک کے ساتھ کمانڈڈ پوزیشن کا موازنہ کرتی ہے اور فرق کو کم کرنے کے لیے موٹر ٹارک کو مسلسل ایڈجسٹ کرتی ہے۔ حرکت کے دوران باقی فرق کو مندرجہ ذیل غلطی کے نام سے جانا جاتا ہے۔
ناقص سرو ٹیوننگ کا سبب بن سکتا ہے:
- اوور شوٹ
- دولن
- طویل آباد کاری کا وقت
- پوزیشن شکار
- ضرورت سے زیادہ کمپن
- موٹر کے الارم
سروو پیرامیٹرز کو حرکت پذیر ماس، بیلٹ کی سختی، گھرنی کی جڑنا، سرعت اور نظام کی مکینیکل سختی سے مماثل ہونا چاہیے۔
ایک بہت ہی جارحانہ فائدہ کی ترتیب جواب میں تاخیر کو کم کر سکتی ہے لیکن کمپن کو بڑھا سکتی ہے۔ ایک قدامت پسند ترتیب ہموار حرکت فراہم کر سکتی ہے لیکن ہدف کی پوزیشن پر آباد ہونے کے لیے مزید وقت درکار ہے۔
9. پے لوڈ اور لوڈ کی تقسیم
لکیری ماڈیول کا مخصوص پے لوڈ نہ صرف گاڑی پر رکھے گئے کل ماس کا حوالہ دیتا ہے۔ لوڈ پوزیشن اور لمحے کا بوجھ بھی حرکت کی درستگی کو متاثر کرتا ہے۔
ایک آف سینٹر بوجھ گاڑی اور گائیڈ بلاکس پر اضافی پچ، یاؤ یا رول مومنٹس بناتا ہے۔ ضرورت سے زیادہ لمحہ بوجھ کا سبب بن سکتا ہے:
- گاڑی کا انحراف
- گائیڈ اخترتی
- ناہموار سلائیڈر مزاحمت
- کمپن میں اضافہ
- کم تکراری قابلیت
- تیز رفتار گائیڈ پہننا
کشش ثقل کا مرکز کیریج سینٹر اور گائیڈ ہوائی جہاز کے عملی طور پر قریب ہونا چاہیے۔ بڑے اوور ہینگنگ بوجھ کے لیے وسیع ماڈیول، ڈوئل گائیڈ ڈھانچہ یا بیرونی مدد کی ضرورت پڑ سکتی ہے۔
10. رفتار اور سرعت
تیز رفتار خود بخود پوزیشننگ کی درستگی کو کم نہیں کرتی ہے، لیکن زیادہ سرعت سے متحرک بیلٹ تناؤ، جڑی قوت اور ساختی کمپن میں اضافہ ہوتا ہے۔
اگر منتخب کردہ ماڈیول کے لیے ایکسلریشن بہت زیادہ ہے، تو محور کا تجربہ ہو سکتا ہے:
- بیلٹ کھینچنا
- سرو لیگ
- گاڑی کی کمپن
- طے کرنے کا زیادہ وقت
- پوزیشن اوور شوٹ
- شدید حالات میں دانت کودنا
درستگی کے لیے حساس آپریشنز کے لیے، موشن پروفائل میں مناسب سرعت، سست روی اور جھٹکے کی ترتیب شامل ہونی چاہیے۔ ایک S-کرو پروفائل میکینیکل جھٹکے کو کم کر سکتا ہے اور اچانک trapezoidal پروفائل کے مقابلے میں حل کرنے کے استحکام کو بہتر بنا سکتا ہے۔
11. اسٹروک کی لمبائی
ٹائمنگ بیلٹ ماڈیول خاص طور پر طویل اسٹروک موشن کے لیے موزوں ہیں، لیکن اسٹروک کو بڑھانے سے بیلٹ کی کل لمبائی بھی بڑھ جاتی ہے۔
ایک لمبی بیلٹ متعارف کروا سکتی ہے:
- زیادہ لچکدار بڑھاو
- درجہ حرارت پر زیادہ حساسیت
- زیادہ بیلٹ کمپن
- اعلی مجموعی پچ انحراف
- کم ساختی قدرتی تعدد
لمبے محور کا اندازہ کرتے وقت، انجینئرز کو صرف ایک مختصر حصے پر ماپا جانے والی ریپیٹیبلٹی ویلیو پر انحصار نہیں کرنا چاہیے۔ مکمل موثر سفر میں درستگی کا اندازہ لگایا جانا چاہیے۔
12. درجہ حرارت اور ماحولیاتی حالات
درجہ حرارت کی تبدیلیاں بیلٹ، ایلومینیم پروفائل، گائیڈ ریل اور بڑھتے ہوئے ڈھانچے کے طول و عرض اور مکینیکل خصوصیات کو متاثر کرتی ہیں۔
ممکنہ ماحولیاتی اثرات میں شامل ہیں:
- محیطی درجہ حرارت کی تبدیلی
- موٹر سے پیدا ہونے والی حرارت
- براہ راست سورج کی روشنی
- قریبی حرارتی سامان
- دھول اور آلودگی
- نمی
- چکنا کرنے والا واسکعثیٹی تبدیلیاں
صحت سے متعلق حساس آلات کے لیے، ماڈیول کو انشانکن یا پیمائش سے پہلے ایک مستحکم آپریٹنگ درجہ حرارت تک پہنچنے کی اجازت ہونی چاہیے۔
یک سمتی اور دو طرفہ پوزیشننگ کی درستگی
پوزیشننگ ٹیسٹ یک طرفہ یا دو طرفہ حرکت کا استعمال کرتے ہوئے کئے جا سکتے ہیں۔
یون ڈائریکشنل پوزیشننگ
یک سمتی ٹیسٹ میں، گاڑی ایک ہی سمت سے ہر پیمائشی مقام تک پہنچتی ہے۔ یہ طریقہ سمت کی تبدیلی کی کلیئرنس اور بیلٹ دانت کی خرابی کے اثر کو کم کرتا ہے۔
یونی ڈائریکشنل پوزیشننگ اکثر بہتر نتائج دیتی ہے کیونکہ بیلٹ مستقل سمت میں بھری رہتی ہے۔
دو طرفہ پوزیشننگ
دو طرفہ ٹیسٹ میں، گاڑی دونوں سمتوں سے ایک ہی پوزیشن تک پہنچتی ہے۔ یہ طریقہ ریورسل ایرر، ٹرانسمیشن کلیئرنس اور بیلٹ لوڈنگ میں فرق کو ظاہر کرتا ہے۔
ایپلی کیشنز جو اکثر الٹ سمت کرتی ہیں ان کا جائزہ صرف یک طرفہ کارکردگی کے بجائے دو طرفہ ڈیٹا کا استعمال کرتے ہوئے کیا جانا چاہئے۔
ٹائمنگ بیلٹ ماڈیول کی درستگی کی پیمائش کیسے کی جاتی ہے۔
پیشہ ورانہ پوزیشننگ ٹیسٹ عام طور پر صرف موٹر انکوڈر فیڈ بیک پر انحصار کرنے کے بجائے ایک بیرونی پیمائشی آلہ استعمال کرتے ہیں۔
عام پیمائش کے سامان میں شامل ہیں:
- لیزر انٹرفیرو میٹر
- لکیری انکوڈرز
- ڈیجیٹل اشارے
- آپٹیکل پیمائش کے نظام
- اعلی صحت سے متعلق نقل مکانی کے سینسر
ایک عام پوزیشننگ درستگی ٹیسٹ میں درج ذیل اقدامات شامل ہیں:
- ماڈیول کو ایک سخت اور سطحی بڑھتے ہوئے سطح پر انسٹال کریں۔
- مکینیکل اور برقی نظام کو مستحکم درجہ حرارت تک پہنچنے دیں۔
- مخصوص پے لوڈ اور آپریٹنگ شرائط کا اطلاق کریں۔
- قابل استعمال اسٹروک پر متعدد پیمائشی پوائنٹس سیٹ کریں۔
- گاڑی کو ہر ہدف کی پوزیشن پر لے جائیں۔
- بیرونی ریفرنس ڈیوائس کا استعمال کرتے ہوئے اصل پوزیشن کی پیمائش کریں۔
- تحریک کو کئی بار دہرائیں۔
- ایک یا دونوں سمتوں سے پوزیشنوں تک پہنچیں۔
- پوزیشننگ ایرر، ریپیٹ ایبلٹی اور ریورسل ایرر کا حساب لگائیں۔
ٹیسٹ کے نتائج تب ہی معنی خیز ہوتے ہیں جب پیمائش کی شرائط واضح طور پر بیان کی جائیں۔ پے لوڈ، رفتار، سرعت، سفر کی سمت، درجہ حرارت اور آباد ہونے کا وقت سب کو ریکارڈ کیا جانا چاہیے۔
اوپن لوپ بمقابلہ کلوزڈ لوپ پوزیشن کنٹرول
موٹر سائیڈ بند لوپ
زیادہ تر امدادی چلنے والے ٹائمنگ بیلٹ ماڈیولز موٹر پر نصب ایک انکوڈر استعمال کرتے ہیں۔ انکوڈر موٹر شافٹ کی پوزیشن کی تصدیق کرتا ہے، لیکن یہ براہ راست گاڑی کی اصل پوزیشن کی پیمائش نہیں کرتا ہے۔
یہ کنفیگریشن موٹر کی نقل و حرکت کا درست طریقے سے پتہ لگا سکتی ہے، لیکن موٹر شافٹ کے بعد ہونے والی مکینیکل خرابیاں ناپید رہ سکتی ہیں۔ ان خرابیوں میں بیلٹ کی لمبائی، گھرنی کی اخترتی، جوڑے کی حرکت اور فریم کی طرف موڑنے شامل ہیں۔
مکمل بند لوپ کنٹرول
ایک مکمل بند لوپ سسٹم ماڈیول اسٹروک کے ساتھ نصب ایک بیرونی لکیری انکوڈر کا استعمال کرتا ہے۔ کنٹرولر صرف موٹر کی گردش سے لکیری سفر کا اندازہ لگانے کے بجائے گاڑی کی اصل پوزیشن سے فیڈ بیک حاصل کرتا ہے۔
مکمل بند لوپ فیڈ بیک اس کی تلافی میں مدد کر سکتا ہے:
- بیلٹ کی لچک
- گھرنی ٹرانسمیشن کی خرابی۔
- جوڑے کی اخترتی
- مکینیکل ردعمل
- درجہ حرارت سے متعلق جہتی تبدیلیاں
تاہم، لکیری انکوڈر انسٹال کرنے سے سسٹم کی لاگت، وائرنگ کی پیچیدگی، کمیشن کی ضروریات اور ماحولیاتی تحفظ کی ضروریات میں اضافہ ہوتا ہے۔
ٹائمنگ بیلٹ لکیری ماڈیول کی درستگی کو کیسے بہتر بنایا جائے۔
ایک اعلیٰ معیار کی مضبوط بیلٹ منتخب کریں۔
مستحکم دانت جیومیٹری اور کم لمبا ٹینسائل ممبر کے ساتھ ٹائمنگ بیلٹ کا انتخاب کریں۔ سٹیل-ڈور اور ارامڈ-کورڈ مضبوط بیلٹ عام طور پر استعمال ہوتے ہیں جہاں بہتر سختی اور جہتی استحکام کی ضرورت ہوتی ہے۔
بیلٹ کی درست چوڑائی کا استعمال کریں۔
ایک وسیع بیلٹ عام طور پر زیادہ تناؤ کی سختی اور بوجھ کی گنجائش فراہم کرتا ہے۔ تاہم، بیلٹ کی چوڑائی گھرنی کے ڈیزائن، ماڈیول کے سائز، موٹر ٹارک اور مطلوبہ ایکسلریشن سے مماثل ہونی چاہیے۔
بیلٹ ٹینشن کو درست طریقے سے ایڈجسٹ کریں۔
بیلٹ کو صرف محسوس کرکے ایڈجسٹ کرنے کے بجائے مخصوص تناؤ کے طریقہ پر عمل کریں۔ ابتدائی رننگ ان پیریڈ کے بعد تناؤ کو دوبارہ چیک کریں کیونکہ بیلٹ اور مکینیکل کنکشن ٹھیک ہو سکتے ہیں۔
حرکت پذیر ماس کو کم کریں۔
کم حرکت پذیر ماس جڑی قوت، متحرک بیلٹ کی لمبائی اور امدادی بوجھ کو کم کرتا ہے۔ کیریج پر نصب فکسچر، کیبلز اور ورک پیسز کو عملی طور پر ہلکا اور سخت ڈیزائن کیا جانا چاہیے۔
کشش ثقل کے لوڈ سینٹر کو کنٹرول کریں۔
پے لوڈ کو کیریج سینٹر کے قریب رکھیں اور اوور ہینگ کو کم سے کم کریں۔ چوڑے، لمبے یا سنکی بوجھ کے لیے بیرونی گائیڈ سپورٹ کی ضرورت ہو سکتی ہے۔
موشن پروفائل کو بہتر بنائیں
مناسب ایکسلریشن، ڈیلیریشن اور جرک سیٹنگز استعمال کریں۔ غیر ضروری طور پر جارحانہ حرکت کے احکامات سے پرہیز کریں جب اس عمل کو مختصر طے کرنے کے اوقات اور مستحکم حتمی پوزیشننگ کی ضرورت ہو۔
بڑھتے ہوئے سطح کی درستگی کو بہتر بنائیں
تنصیب کی بنیاد سخت، فلیٹ اور مسخ سے پاک ہونی چاہیے۔ ماڈیول پروفائل کو گھمانے سے روکنے کے لیے سخت بولٹ کو کنٹرول شدہ ترتیب میں لاگو کیا جانا چاہیے۔
ملٹی ایکسس سسٹم کو احتیاط سے سیدھ کریں۔
XY، XZ، XYZ اور گینٹری سسٹمز میں، محوروں کے درمیان ناقص سیدھ اضافی مزاحمت اور ساختی خرابی پیدا کر سکتی ہے۔ متوازی محوروں کو احتیاط سے سیدھ میں رکھنا چاہیے، خاص طور پر ڈوئل ڈرائیو گنٹری کنفیگریشنز میں۔
پوزیشن معاوضہ استعمال کریں۔
منظم پوزیشننگ کی غلطیوں کو موشن کنٹرولر میں معاوضے کی میز کے طور پر ماپا اور محفوظ کیا جا سکتا ہے۔ کنٹرولر پھر اسٹروک کے ساتھ مختلف مقامات پر کمانڈ ویلیو میں ترمیم کرتا ہے۔
غلطی کی تلافی دوبارہ قابل ہندسی غلطیوں کے لیے مؤثر ہے، لیکن یہ بے ترتیب کمپن، غیر مستحکم بیلٹ تناؤ، متغیر پے لوڈ کی خرابی یا شدید میکانی لباس کو مکمل طور پر درست نہیں کر سکتا۔
بیرونی پوزیشن کے تاثرات شامل کریں۔
ڈیمانڈنگ ایپلی کیشنز کے لیے، گاڑی کی اصل پوزیشن کی پیمائش کے لیے ایک لکیری انکوڈر انسٹال کیا جا سکتا ہے۔ یہ اکیلے موٹر سائڈ فیڈ بیک کے مقابلے مکینیکل ٹرانسمیشن کی غلطیوں پر بہتر کنٹرول فراہم کرتا ہے۔
باقاعدہ دیکھ بھال انجام دیں۔
بیلٹ پہننے، گھرنی پہننے، ڈھیلے بندھنوں، گائیڈ کی آلودگی یا ناکافی چکنا کی وجہ سے درستگی بتدریج کم ہو سکتی ہے۔ احتیاطی معائنہ ماڈیول کی سروس لائف پر مستحکم کارکردگی کو برقرار رکھنے میں مدد کرتا ہے۔
ٹائمنگ بیلٹ ماڈیول کی درستگی کب کافی ہے؟
ٹائمنگ بیلٹ لکیری ماڈیول عام طور پر اس وقت موزوں ہوتا ہے جب ایپلی کیشن کو ترجیح دی جاتی ہے:
- تیز رفتار سفر
- طویل اسٹروک
- تیزی سے باہمی نقل و حرکت
- اعتدال پسند پوزیشننگ کی درستگی
- ہائی سائیکل کارکردگی
- کم حرکت پذیر ماس
- سرمایہ کاری مؤثر کثیر محور انضمام
عام ایپلی کیشنز میں شامل ہیں:
- پیکیجنگ مشینیں۔
- چھانٹنے کا سامان
- مواد کو سنبھالنے کے نظام
- پک اینڈ پلیس یونٹس
- وژن معائنہ پوزیشننگ
- پرنٹنگ کا سامان
- خودکار لوڈنگ سسٹم
- الیکٹرانکس اسمبلی
- لاجسٹک آٹومیشن
- تقسیم اور چھڑکنے کا سامان
ان میں سے بہت سے ایپلی کیشنز میں، محور بار بار پڑھائی گئی پوزیشنوں کے درمیان حرکت کرتا ہے۔ اس لیے مستحکم ریپیٹ ایبلٹی انتہائی چھوٹی مطلق کوآرڈینیٹ غلطی سے زیادہ اہم ہو سکتی ہے۔
ڈرائیو کی دوسری قسم پر کب غور کیا جانا چاہیے؟
اےٹائمنگ بیلٹ ماڈیولجب درخواست کی ضرورت ہو تو یہ بہترین آپشن نہیں ہوسکتا ہے:
- مائیکرو میٹر سطح کی مطلق پوزیشننگ
- بہت زیادہ محوری سختی
- بھاری مشینی قوتیں۔
- انتہائی کم تصفیہ کی خرابی۔
- اعلی صحت سے متعلق انٹرپولیشن
- بوجھ کے تحت بہت کم کنٹرول شدہ فیڈ میں اضافہ
مطلوبہ اسٹروک، رفتار، بوجھ اور درستگی پر منحصر ہے، متبادل میں شامل ہو سکتے ہیں:
- بال سکرو لکیری ماڈیولز
- لکیری موٹر کے مراحل
- صحت سے متعلق برقی سلنڈر
- بیرونی تاثرات کے ساتھ ریک اور پنین محور
| ڈرائیو کی قسم | اہم طاقت | عمومی درستگی کی خصوصیت | عام درخواست |
|---|---|---|---|
| ٹائمنگ بیلٹ | تیز رفتار اور لمبا اسٹروک | اعتدال پسند مطلق درستگی کے ساتھ اچھی تکرار کی صلاحیت | منتقلی، پیکیجنگ اور پک اینڈ پلیس |
| گیند سکرو | اعلی سختی اور کنٹرول فیڈ | اعتدال پسند اسٹروک پر اعلی پوزیشننگ کی درستگی | اسمبلی، جانچ اور صحت سے متعلق پوزیشننگ |
| لکیری موٹر | براہ راست ڈرائیو اور اعلی متحرک ردعمل | بیرونی لکیری آراء کے ساتھ اعلی صحت سے متعلق | سیمی کنڈکٹر اور صحت سے متعلق معائنہ |
| گیئر ریک | بہت طویل اسٹروک اور بھاری بوجھ | گیئر باکس، ردعمل اور تاثرات پر مضبوطی سے انحصار کرتا ہے۔ | گینٹری روبوٹ اور بڑے آٹومیشن سسٹم |
ٹائمنگ بیلٹ لکیری ماڈیول درستگی انتخاب کی فہرست
ٹائمنگ بیلٹ منتخب کرنے سے پہلےلکیری ایکچوایٹرمندرجہ ذیل معلومات کی تصدیق کریں:
- مطلوبہ پوزیشننگ کی درستگی
- دہرانے کی ضرورت ہے۔
- مؤثر اسٹروک
- زیادہ سے زیادہ پے لوڈ
- کشش ثقل کا پے لوڈ سینٹر
- قابل اجازت پچ، یاؤ اور رول لمحات
- زیادہ سے زیادہ رفتار
- سرعت اور تنزلی
- تصفیہ کا وقت درکار ہے۔
- نقل و حرکت کی تعدد
- یک سمت یا دو طرفہ پوزیشننگ
- افقی، عمودی یا الٹی تنصیب
- آپریٹنگ درجہ حرارت
- دھول، نمی اور آلودگی کے حالات
- موٹر اور انکوڈر کی قسم
- بیرونی لکیری تاثرات کی ضرورت ہے۔
- سافٹ ویئر کی خرابی کی تلافی کا امکان
مطلوبہ درستگی کو سب سے چھوٹی ممکنہ قیمت استعمال کرنے کے بجائے اصل عمل کے مطابق بیان کیا جانا چاہیے۔ غیر ضروری طور پر اعلی درستگی کی وضاحت کرنے سے حتمی پیداوار کے نتائج کو بہتر بنائے بغیر سامان کی لاگت، تنصیب کی دشواری اور کمیشننگ کا وقت بڑھ سکتا ہے۔
اکثر پوچھے گئے سوالات
کیا ٹائمنگ بیلٹ لکیری ماڈیول درست ہے؟
جی ہاں ایک مناسب طریقے سے ڈیزائن کیا گیا ٹائمنگ بیلٹ لکیری ماڈیول صنعتی آٹومیشن کے لیے مستحکم اور دوبارہ قابل پوزیشننگ فراہم کر سکتا ہے۔ تاہم، یہ عام طور پر انتہائی اعلیٰ درستگی والی پوزیشننگ کے بجائے تیز رفتار اور طویل اسٹروک حرکت کے لیے منتخب کیا جاتا ہے۔
پوزیشننگ کی درستگی اور تکرار کے درمیان کیا فرق ہے؟
پوزیشننگ کی درستگی کمانڈڈ کوآرڈینیٹ اور اصل کوآرڈینیٹ کے درمیان فرق کی پیمائش کرتی ہے۔ تکرار پذیری پیمائش کرتی ہے کہ بار بار حرکت کرنے کے بعد ماڈیول کس طرح مستقل طور پر اسی پوزیشن پر واپس آتا ہے۔
کیا ایک طویل اسٹروک درستگی کو کم کرتا ہے؟
ایک لمبا اسٹروک بیلٹ کی کل لمبائی کو بڑھاتا ہے اور لچکدار لمبائی، درجہ حرارت کی حساسیت اور مجموعی پچ کی خرابی کو بڑھا سکتا ہے۔ لہذا، سفر کے مکمل فاصلے پر طویل اسٹروک کی درستگی کا جائزہ لیا جانا چاہیے۔
کیا بیلٹ کی کشیدگی میں اضافہ پوزیشننگ کی درستگی کو بہتر بنا سکتا ہے؟
بیلٹ کا درست تناؤ ٹرانسمیشن کے استحکام کو بہتر بنا سکتا ہے، لیکن ضرورت سے زیادہ تناؤ بیرنگ کو اوورلوڈ کر سکتا ہے، رگڑ کو بڑھا سکتا ہے اور بیلٹ کی زندگی کو مختصر کر سکتا ہے۔ بیلٹ کی کشیدگی کو مخصوص حد کے اندر رہنا چاہئے.
کیا سروو موٹر بیلٹ پوزیشننگ کی غلطیوں کو ختم کر سکتی ہے؟
ایک سروو موٹر کمانڈ رسپانس اور موٹر سائیڈ پوزیشن کنٹرول کو بہتر بناتی ہے، لیکن یہ موٹر اور کیریج کے درمیان تمام مکینیکل خرابیوں کا براہ راست پتہ نہیں لگا سکتی۔ جب گاڑی کی اصل پوزیشن کو زیادہ درست طریقے سے کنٹرول کیا جانا چاہیے تو بیرونی لکیری فیڈ بیک کی ضرورت ہو سکتی ہے۔
کیا ٹائمنگ بیلٹ پوزیشننگ کی غلطیوں کی تلافی کی جا سکتی ہے؟
کنٹرولر معاوضہ کے ذریعے بار بار منظم ہونے والی غلطیوں کو اکثر کم کیا جا سکتا ہے۔ بے ترتیب وائبریشن، متغیر بیلٹ کی خرابی، غیر مستحکم لوڈنگ اور مکینیکل لباس کو صرف سافٹ ویئر کے ذریعے مکمل طور پر درست نہیں کیا جا سکتا۔
کیا ٹائمنگ بیلٹ ماڈیول درست طریقے سے تقسیم کرنے کے لیے موزوں ہے؟
یہ اس وقت موزوں ہو سکتا ہے جب مطلوبہ راستے کی درستگی اور تکرار پذیری ماڈیول کی صلاحیتوں کے اندر ہو۔ وژن کی اصلاح، انشانکن یا بیرونی فیڈ بیک کو ڈسپنسنگ کے مزید مطالبات کے لیے شامل کیا جا سکتا ہے۔
پوزیشننگ کی درستگی کو کتنی بار چیک کیا جانا چاہئے؟
معائنہ کا وقفہ آپریٹنگ فریکوئنسی، پے لوڈ، ماحول اور عمل کی ضروریات پر منحصر ہے۔ بیلٹ کی تبدیلی، گھرنی کی ایڈجسٹمنٹ، تصادم، اہم دیکھ بھال یا بڑھتے ہوئے ڈھانچے میں تبدیلی کے بعد بھی درستگی کی جانچ کی جانی چاہیے۔
نتیجہ
ٹائمنگ بیلٹ لکیری ماڈیول کی درستگیاکیلے بیلٹ کے بجائے مکمل موشن سسٹم سے طے ہوتا ہے۔ بیلٹ کی لچک، گھرنی کی درستگی، گائیڈ ریل کی درستگی، مکینیکل سختی، سروو کنٹرول، پے لوڈ، ایکسلریشن، تنصیب کا معیار اور ماحولیاتی حالات سب حتمی پوزیشننگ کے نتائج کو متاثر کرتے ہیں۔
ٹائمنگ بیلٹ ماڈیول عام طور پر تیز رفتاری، طویل سفر، مستحکم ریپیٹیبلٹی اور اقتصادی نظام کے انضمام کا ایک مؤثر توازن فراہم کرتے ہیں۔ یہ مواد کی ہینڈلنگ، پیکیجنگ، منتقلی، چھانٹی اور بار بار پوزیشننگ آپریشنز کے لیے خاص طور پر موزوں ہیں جہاں رفتار اور اسٹروک مائیکرو میٹر سطح کی مطلق درستگی سے زیادہ اہم ہیں۔
ایک قابل اعتماد انتخاب کے لیے، انجینئرز کو پوزیشننگ کی درستگی اور ریپیٹ ایبلٹی کو الگ الگ بیان کرنا چاہیے، پورے اسٹروک میں کارکردگی کا جائزہ لینا چاہیے اور اصل پے لوڈ، موشن پروفائل اور انسٹالیشن کے ماحول پر غور کرنا چاہیے۔ جہاں زیادہ درستگی کی ضرورت ہوتی ہے، کارکردگی کو تقویت یافتہ بیلٹس، درستگی والی پلیاں، آپٹمائزڈ تناؤ، سخت ماؤنٹنگ، سرو ٹیوننگ، پوزیشن معاوضہ اور بیرونی لکیری فیڈ بیک کے ذریعے بہتر بنایا جا سکتا ہے۔
