 Русский

Алинейный модуль ремня ГРМшироко используется в приложениях промышленной автоматизации, где требуется высокая скорость перемещения, длинный ход, быстрое ускорение и частое возвратно-поступательное движение. Однако инженеры, оценивающие этот тип привода, часто задают важный вопрос:Насколько точен линейный модуль ремня ГРМ?
Ответ зависит от того, как определяется точность. Точность позиционирования, повторяемость, разрешение и стабильность движения являются взаимосвязанными показателями производительности, но они не описывают одни и те же характеристики. Линейный модуль ремня ГРМ может постоянно возвращаться в одно и то же положение, сохраняя при этом измеримую абсолютную ошибку позиционирования на всем своем пути.
На окончательные характеристики позиционирования влияют эластичность ремня, люфт трансмиссии, точность обработки шкивов, точность направляющих, настройка сервопривода, обратная связь энкодера, качество установки, полезная нагрузка, ускорение и рабочая температура. Понимание этих факторов помогает инженерам определить, подходит ли линейная ось с ременным приводом для конкретного процесса автоматизации и как можно повысить ее точность.
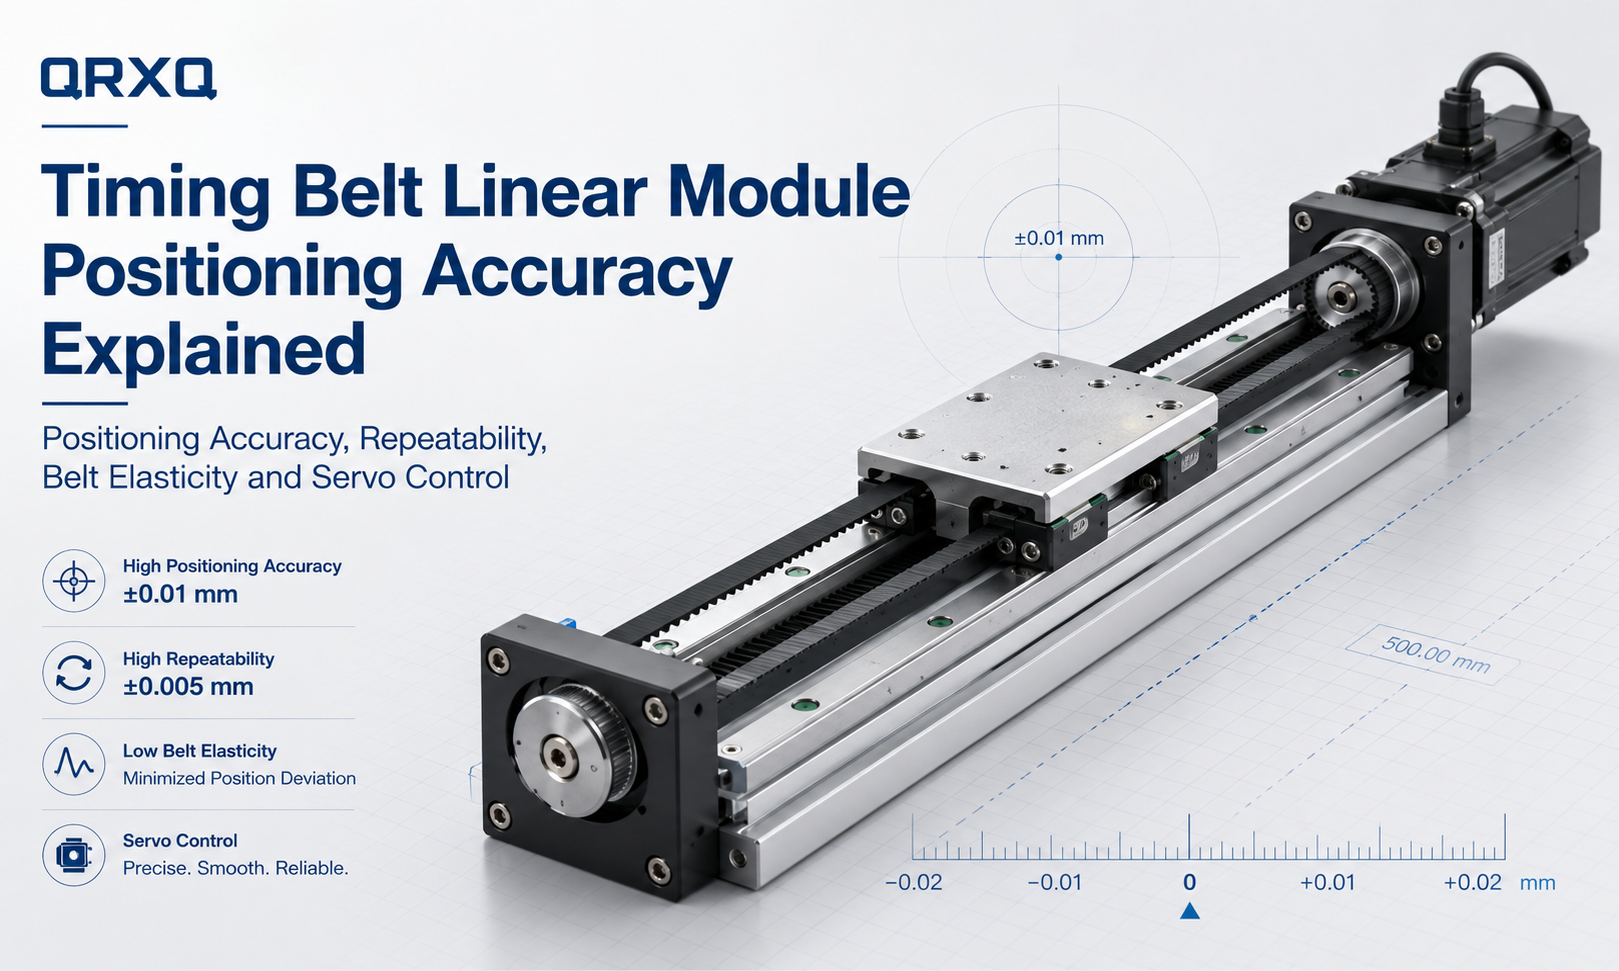
Какова точность позиционирования линейного модуля ремня ГРМ?
Точность позиционированияописывает, насколько близко фактическое положение каретки соответствует заданному положению. Например, если контроллер дает команду каретке переместиться на 500,00 мм, но измеренное положение составляет 500,12 мм, ошибка позиционирования составит 0,12 мм.
Точность позиционирования обычно оценивается по нескольким точкам на протяжении эффективного хода. Фактическое положение каретки измеряется с помощью внешнего измерительного прибора и сравнивается с положением, заданнымконтроллер движения.
Разница между заданным значением и измеренным значением может быть вызвана несколькими факторами, в том числе:
- Удлинение ремня ГРМ под нагрузкой
- Изменение размеров шага зубьев ремня ГРМ
- Ошибки диаметра шага шкива
- Зазор коробки передач или механический люфт
- Прямолинейность направляющей и ошибки при установке
- Разрешение двигателя и энкодера
- Ошибка следования сервопривода
- Структурная деформация
- Расширение, связанное с температурой
Поскольку эти ошибки могут накапливаться на большом расстоянии, абсолютная точность позиционирования привода ремня ГРМ часто связана с длиной его хода.
Точность позиционирования против повторяемости
Точность позиционирования и повторяемость часто путают, но они измеряют различные аспекты качества движения.
Точность позиционирования
Точность позиционирования показывает, достигает ли каретка точной заданной координаты. Он оценивает разницу между целевым положением и фактическим измеренным положением.
Модуль может неоднократно останавливаться на отметке 500,10 мм, если ему дана команда переместиться на отметку 500,00 мм. В этом случае движение стабильное, но сохраняется абсолютное отклонение позиционирования в 0,10 мм.
Повторяемость
Повторяемостьописывает способность модуля возвращаться в одно и то же положение после многократного повторения движений в одних и тех же условиях эксплуатации.
Если каретка неоднократно останавливается между 500,08 мм и 500,12 мм, отклонение повторяемости относительно невелико, даже если среднее положение отличается от заданной координаты.
Почему разница имеет значение
Повторяемость зачастую важнее абсолютной точности позиционирования в таких приложениях, как:
- Операции по подбору и размещению
- Передача материалов
- Упаковочное оборудование
- Системы сортировки
- Погрузочно-разгрузочные механизмы
- Повторные операции дозирования
Абсолютная точность позиционирования становится более важной, когда система должна перемещаться по множеству различных координат, не полагаясь на локальную калибровку, механические упоры или коррекцию зрения.
| Индикатор эффективности | Что он измеряет | Типичная проблема |
|---|---|---|
| Точность позиционирования | Разница между заданным и фактическим положением | Абсолютная ошибка координат |
| Повторяемость | Изменение при многократном возврате в одно и то же положение | Последовательность повторяющихся движений |
| Разрешение | Наименьшая команда движения, которую может сгенерировать система управления. | Минимальный контролируемый прирост |
| Люфт | Потеря движения при изменении направления движения | Ошибка двунаправленного позиционирования |
| Прямолинейность | Отклонение от идеального прямого пути движения | Ошибка бокового или вертикального движения |
Насколько точен линейный модуль ремня ГРМ?
Точность линейного модуля ремня ГРМ зависит от его конструктивного исполнения, типа ремня, качества шкива, системы направляющих, метода управления, хода и условий эксплуатации. Не существует единого значения точности, применимого к каждому приводу с ременным приводом.
В целом модули зубчатого ремня предназначены в первую очередь для высокоскоростной, длинной операции и эффективного перемещения материала, а не для сверхточной обработки. Многие промышленные модели обеспечивают повторяемость в диапазоне нескольких сотых миллиметра, тогда как абсолютная ошибка позиционирования может быть больше и увеличиваться при увеличении расстояния перемещения.
Эти значения следует рассматривать только как общие ссылки. Фактическая производительность должна быть подтверждена с использованием технических характеристик производителя, заявленных условий испытаний и эффективного хода, необходимого для применения.
Ленточные модули более высокой точности позволяют добиться лучших результатов за счет использования:
- Ремни ГРМ, армированные стальным кордом или арамидным кордом.
- Прецизионные шкивы
- Оптимизированное предварительное натяжение ремня.
- Линейные направляющие высокой жесткости
- Серводвигатели с энкодерами высокого разрешения
- Обратная связь по положению с обратной связью
- Лазерная калибровка и компенсация контроллера
Основные факторы, влияющие на точность модуля ремня ГРМ
1. Эластичность ремня ГРМ
Ремень ГРМ является гибким компонентом трансмиссии. Когда каретка ускоряется, замедляется или несет внешнюю нагрузку, на ремень действует растягивающая сила. Эта сила может вызвать временное упругое удлинение.
Степень удлинения зависит от:
- Материал ремня
- Конструкция из натяжных элементов
- Ширина ремня
- Эффективная длина ремня
- Приложенная нагрузка
- Ускорение
- Предварительное натяжение ремня
Более длинный ремень обычно имеет большую потенциальную упругую деформацию, чем более короткий ремень при той же растягивающей силе. Это одна из причин, почему модули ремня ГРМ с длинным ходом могут иметь большее абсолютное отклонение положения.
Упругая деформация не всегда является постоянной ошибкой. После снятия нагрузки ремень может вернуться к своей первоначальной длине. Однако во время динамического движения эта эластичность может вызвать ошибку рассогласования, время установления и отклонение положения.
2. Точность шага зубьев ремня
Ремень ГРМ содержит ряд зубьев, расположенных на равном расстоянии друг от друга, которые входят в зацепление со шкивом. Небольшие производственные отклонения в шаге зубьев могут повлиять на взаимосвязь между вращением шкива и фактическим линейным перемещением.
При перемещении оси на большое расстояние могут накапливаться небольшие отклонения шага. Высококачественные ремни со стабильной геометрией зубьев и усиленными натяжными элементами обычно обеспечивают более предсказуемое движение, чем ремни низкого качества.
Ремень также должен соответствовать профилю зубьев шкива. Неправильная комбинация ремня и шкива может привести к плохому зацеплению, неравномерному движению, ускоренному износу и снижению стабильности позиционирования.
3. Предварительное натяжение ремня.
Правильное натяжение ремня важно для точной передачи движения.
Если натяжение ремня слишком слабое, в системе могут возникнуть:
- Зуб прыгает
- Вибрация ремня
- Задержка ответа
- Ошибка изменения направления
- Нестабильное позиционирование
- Аномальный шум
Если натяжение ремня слишком велико, оно может увеличиться:
- Нагрузка на подшипник шкива
- Сопротивление двигателя
- Усталость ремня
- Деформация вала
- Направляющая система стресса
- Преждевременный износ компонентов
Ремень следует натягивать в соответствии с конструкцией модуля и процедурой регулировки, рекомендованной производителем. Увеличение натяжения за пределами указанного диапазона не приводит к автоматическому повышению точности.
4. Точность обработки шкивов
Приводной шкив преобразует вращение двигателя в линейное движение ремня. Ошибки в диаметре шкива, профиле зуба, концентричности или установке вала могут напрямую влиять на линейное смещение.
Если шкив не концентричен с валом двигателя, эффективный радиус передачи незначительно изменяется при каждом обороте. Это может привести к периодическим колебаниям скорости и циклическим ошибкам позиционирования.
Точность шкива зависит от:
- Допуск диаметра шага
- Точность профиля зуба
- Радиальное биение
- Осевое биение
- Концентричность вала
- Жесткость опоры подшипника
- Способ крепления шкива
Прецизионные шкивы и жесткие соединения валов помогают улучшить согласованность между вращением двигателя и перемещением каретки.
5. Люфт трансмиссии
Ременный привод ГРМ обычно имеет меньший механический люфт, чем многие традиционные системы зубчатых передач, поскольку зубья ремня непосредственно входят в пазы шкива. Однако система не полностью свободна от потери движения.
Возможные источники ошибок двунаправленного позиционирования включают в себя:
- Зазор между зубьями ремня и канавками шкива
- Недостаточное натяжение ремня
- Деформация зуба ремня
- Перемещение вала шкива
- Зазор подшипника
- Деформация муфты
- Кручение вала двигателя
Люфт особенно заметен, когда каретка меняет направление движения. По этой причине тесты на точность должны включать как однонаправленные, так и двунаправленные измерения позиционирования.
6. Точность линейной направляющей
Ремень ГРМ управляет движением вдоль оси, а линейная направляющая поддерживает каретку и ограничивает ее траекторию движения. Таким образом, качество направляющих напрямую влияет на точность движения.
Важные факторы, связанные с руководством, включают в себя:
- Прямолинейность рельсов
- Ровность монтажной поверхности
- Направляющий параллелизм
- Предварительная загрузка слайдера
- Ходовой зазор
- Состояние смазки
- Жесткость каретки
Если направляющая установлена на неровной или искривленной монтажной поверхности, каретка может испытывать неравномерное сопротивление. Это может увеличить ошибку рассогласования сервопривода и привести к различным результатам позиционирования в разных точках хода.
Ошибки направляющих также могут вызывать отклонения по вертикали, боковым направлениям, тангажу, рысканию и крену, даже если линейные координаты кажутся правильными.
7. Серводвигатель и разрешение энкодера
Двигатель и энкодер определяют, насколько точно можно контролировать и измерять вращательное движение.
Энкодер с более высоким разрешением позволяет контроллеру обнаруживать меньшие изменения в положении двигателя. Однако само по себе разрешение энкодера не определяет окончательную линейную точность модуля.
Теоретическое линейное перемещение на отсчет энкодера можно оценить с помощью:
Линейное перемещение на отсчет = Ход шкива за оборот ÷ Число отсчетов энкодера за оборот
Например, если один оборот шкива обеспечивает линейное перемещение 100 мм, а система управления имеет 1 000 000 эффективных отсчетов на оборот, теоретический прирост команды составляет 0,0001 мм на отсчет.
Это не означает, что модуль может физически позиционировать с точностью до 0,0001 мм. Эластичность ремня, погрешность шкива, точность направляющих, вибрация, структурная деформация и производительность контроллера приводят к гораздо большим реальным отклонениям.
8. Настройка сервопривода и ошибка рассогласования
Сервопривод сравнивает заданное положение с сигналом обратной связи энкодера и непрерывно регулирует крутящий момент двигателя, чтобы уменьшить разницу. Оставшаяся разница во время движения известна как ошибка рассогласования.
Плохая настройка сервопривода может привести к:
- Перерегулирование
- Колебания
- Длительное время урегулирования
- Охота за позициями
- Чрезмерная вибрация
- Сигнализация двигателя
Параметры сервопривода должны быть согласованы с движущейся массой, жесткостью ремня, инерцией шкива, ускорением и механической жесткостью системы.
Очень агрессивная настройка усиления может уменьшить задержку отклика, но увеличить вибрацию. Консервативная настройка может обеспечить более плавное движение, но потребует больше времени для установления целевого положения.
9. Полезная нагрузка и распределение нагрузки
Указанная полезная нагрузка линейного модуля относится не только к общей массе, размещенной на каретке. Положение груза и моментная нагрузка также влияют на точность движения.
Нецентральная нагрузка создает дополнительные моменты тангажа, рыскания или крена на каретке и направляющих блоках. Чрезмерная моментная нагрузка может вызвать:
- Отклонение каретки
- Деформация направляющей
- Неравномерное сопротивление слайдера
- Повышенная вибрация
- Сниженная повторяемость
- Ускоренный износ направляющих
Центр тяжести должен быть расположен как можно ближе к центру каретки и направляющей плоскости. Большие нависающие нагрузки могут потребовать более широкого модуля, конструкции с двумя направляющими или внешней опоры.
10. Скорость и ускорение
Высокая скорость не снижает автоматически точность позиционирования, но более высокое ускорение увеличивает динамическое натяжение ремня, силу инерции и вибрацию конструкции.
Если ускорение слишком велико для выбранного модуля, ось может испытывать:
- Растяжка ремня
- Серво задержка
- Вибрация каретки
- Более длительное время урегулирования
- Превышение позиции
- Зуб прыгает в тяжелых условиях
Для операций, чувствительных к точности, профиль движения должен включать подходящие настройки ускорения, замедления и рывков. Профиль S-образной формы может уменьшить механические удары и улучшить стабильность стабилизации по сравнению с резким трапециевидным профилем.
11. Длина хода
Модули ремня ГРМ особенно подходят для движения с длинным ходом, но увеличение хода также увеличивает общую длину ремня.
Более длинный ремень может принести:
- Большее упругое удлинение
- Повышенная чувствительность к температуре
- Повышенная вибрация ремня
- Более высокое совокупное отклонение шага
- Нижняя структурная собственная частота
При оценке длинной оси инженеры не должны полагаться только на значение повторяемости, измеренное на коротком участке. Точность следует оценивать на протяжении всего эффективного хода.
12. Температура и условия окружающей среды
Изменения температуры влияют на размеры и механические свойства ленты, алюминиевого профиля, направляющей и конструкции крепления.
Потенциальные воздействия окружающей среды включают в себя:
- Изменение температуры окружающей среды
- Тепло, выделяемое двигателем
- Прямые солнечные лучи
- Рядом отопительное оборудование
- Пыль и загрязнения
- Влажность
- Изменение вязкости смазки
Для чувствительного к точности оборудования перед калибровкой или измерением модулю необходимо дать достичь стабильной рабочей температуры.
Точность однонаправленного и двунаправленного позиционирования
Тесты позиционирования могут выполняться с использованием однонаправленного или двунаправленного движения.
Однонаправленное позиционирование
При однонаправленном испытании каретка приближается к каждой точке измерения с одного и того же направления. Этот метод уменьшает влияние зазора при изменении направления и деформации зубьев ремня.
Однонаправленное позиционирование часто дает лучшие результаты, поскольку ремень остается нагруженным в одном направлении.
Двунаправленное позиционирование
При двунаправленном тесте каретка приближается к одному и тому же положению с обоих направлений. Этот метод выявляет ошибку реверса, зазор трансмиссии и разницу в нагрузке ремня.
Приложения, которые часто меняют направление, следует оценивать с использованием двунаправленных данных, а не только однонаправленной производительности.
Как измеряется точность модуля ремня ГРМ
Профессиональные тесты позиционирования обычно используют внешний измерительный прибор, а не полагаются только на обратную связь от энкодера двигателя.
Обычное измерительное оборудование включает в себя:
- Лазерные интерферометры
- Линейные энкодеры
- Цифровые индикаторы
- Оптические измерительные системы
- Высокоточные датчики перемещения
Типичная проверка точности позиционирования включает в себя следующие этапы:
- Установите модуль на жесткую и ровную монтажную поверхность.
- Дайте механической и электрической системе достичь стабильной температуры.
- Примените указанную полезную нагрузку и условия эксплуатации.
- Установите несколько точек измерения на полезном ходу.
- Переместите каретку в каждую целевую позицию.
- Измерьте фактическое положение с помощью внешнего эталонного устройства.
- Повторите движение несколько раз.
- Подойдите к позициям с одной или обеих сторон.
- Рассчитайте ошибку позиционирования, повторяемость и ошибку реверса.
Результаты испытаний имеют смысл только в том случае, если условия измерения четко определены. Полезная нагрузка, скорость, ускорение, направление движения, температура и время стабилизации должны быть записаны.
Управление положением с разомкнутым и замкнутым контуром
Замкнутый контур со стороны двигателя
В большинстве модулей ремня ГРМ с сервоприводом используется энкодер, установленный на двигателе. Энкодер подтверждает положение вала двигателя, но не измеряет фактическое положение каретки напрямую.
Эта конфигурация позволяет точно обнаружить движение двигателя, но механические ошибки, возникающие после вала двигателя, могут остаться неизмеренными. К таким ошибкам относятся удлинение ремня, деформация шкива, перемещение муфты и прогиб рамы.
Полное управление с обратной связью
В системе с полным замкнутым контуром используется внешний линейный энкодер, установленный вдоль хода модуля. Контроллер получает обратную связь по фактическому положению каретки, а не оценивает линейное перемещение только по вращению двигателя.
Полная обратная связь с обратной связью может помочь компенсировать:
- Эластичность ремня
- Ошибка передачи шкива
- Деформация муфты
- Механический люфт
- Изменения размеров, связанные с температурой
Однако установка линейного энкодера увеличивает стоимость системы, сложность проводки, требования к вводу в эксплуатацию и требования по защите окружающей среды.
Как повысить точность линейного модуля ремня ГРМ
Выберите качественный армированный ремень
Выбирайте ремень ГРМ со стабильной геометрией зубьев и эластичным элементом с малым удлинением. Ленты, армированные стальным кордом и арамидным кордом, обычно используются там, где требуется повышенная жесткость и стабильность размеров.
Используйте правильную ширину ремня
Более широкий ремень обычно обеспечивает более высокую жесткость на растяжение и несущую способность. Однако ширина ремня должна соответствовать конструкции шкива, размеру модуля, крутящему моменту двигателя и требуемому ускорению.
Правильно отрегулируйте натяжение ремня
Следуйте указанному методу натяжения, а не регулируйте ремень только на ощупь. Повторно проверьте натяжение после начальной обкатки, так как ремень и механические соединения могут осесть.
Уменьшите движущуюся массу
Меньшая движущаяся масса снижает инерционную силу, динамическое удлинение ремня и сервонагрузку. Крепления, кабели и детали, установленные на каретке, должны быть максимально легкими и жесткими.
Контролируйте центр тяжести нагрузки
Расположите полезную нагрузку близко к центру каретки и сведите к минимуму ее свес. Внешняя направляющая может потребоваться для широких, высоких или эксцентричных грузов.
Оптимизация профиля движения
Используйте подходящие настройки ускорения, замедления и рывков. Избегайте излишне агрессивных команд движения, когда процесс требует короткого времени стабилизации и стабильного конечного позиционирования.
Повышение точности монтажной поверхности
Основание для установки должно быть жестким, ровным и не иметь деформаций. Затягивающие болты следует применять в контролируемой последовательности, чтобы предотвратить перекручивание профиля модуля.
Тщательно выравнивайте многоосные системы
В XY, XZ, XYZ и портальных системах плохое выравнивание между осями может вызвать дополнительное сопротивление и деформацию конструкции. Параллельные оси должны быть тщательно выровнены, особенно в портальных конфигурациях с двумя приводами.
Использовать компенсацию положения
Систематические ошибки позиционирования можно измерить и сохранить в контроллере движений в виде таблицы компенсации. Затем контроллер изменяет значение команды в разных местах вдоль хода.
Компенсация ошибок эффективна для повторяющихся геометрических ошибок, но не может полностью исправить случайную вибрацию, нестабильное натяжение ремня, переменную деформацию полезной нагрузки или сильный механический износ.
Добавить отзыв о внешней позиции
Для требовательных приложений можно установить линейный энкодер для измерения фактического положения каретки. Это обеспечивает лучший контроль ошибок механической трансмиссии, чем только обратная связь со стороны двигателя.
Выполняйте регулярное техническое обслуживание
Точность может постепенно снижаться из-за износа ремня, шкива, ослабления крепежа, загрязнения направляющих или недостаточной смазки. Профилактический осмотр помогает поддерживать стабильную производительность в течение всего срока службы модуля.
Когда точность модуля ремня ГРМ достаточна?
Линейный модуль ремня ГРМ обычно подходит, когда приоритетом приложения являются:
- Высокая скорость передвижения
- Длинный ход
- Быстрое возвратно-поступательное движение
- Умеренная точность позиционирования
- Высокая эффективность цикла
- Низкая подвижная масса
- Экономичная многоосная интеграция
Типичные области применения включают в себя:
- Упаковочные машины
- Сортировочное оборудование
- системы перемещения материалов
- Единицы захвата и размещения
- Позиционирование визуального контроля
- Печатное оборудование
- Автоматические системы загрузки
- Сборка электроники
- Автоматизация логистики
- Дозирующее и распылительное оборудование
Во многих из этих приложений ось неоднократно перемещается между заданными положениями. Поэтому стабильная повторяемость может быть более важной, чем чрезвычайно малая абсолютная ошибка координат.
Когда следует рассмотреть другой тип привода?
Амодуль ремня ГРМможет быть не лучшим вариантом, если приложение требует:
- Абсолютное позиционирование на микрометровом уровне
- Очень высокая осевая жесткость
- Тяжелые силы обработки
- Чрезвычайно низкая ошибка урегулирования
- Высокоточная интерполяция
- Очень небольшие контролируемые приращения подачи под нагрузкой
В зависимости от требуемого хода, скорости, нагрузки и точности альтернативы могут включать:
- Линейные модули ШВП
- Ступени линейных двигателей
- Прецизионные электрические цилиндры
- Реечные оси с внешней обратной связью
| Тип привода | Основная сила | Общая характеристика точности | Типичное применение |
|---|---|---|---|
| Ремень ГРМ | Высокая скорость и большой ход | Хорошая повторяемость с умеренной абсолютной точностью. | Передача, упаковка и сборка |
| Шариковый винт | Высокая жесткость и контролируемая подача | Более высокая точность позиционирования при умеренных ходах | Сборка, тестирование и точное позиционирование |
| Линейный двигатель | Прямой привод и высокая динамика | Высокая точность с внешней линейной обратной связью | Полупроводниковый и прецизионный контроль |
| Стойка передач | Очень длинный ход и большая нагрузка | Сильно зависит от коробки передач, люфта и обратной связи | Портальные роботы и крупные системы автоматизации |
Контрольный список выбора точности линейного модуля ремня ГРМ
Прежде чем выбрать ремень ГРМлинейный привод, подтвердите следующую информацию:
- Требуемая точность позиционирования
- Требуемая повторяемость
- Эффективный ход
- Максимальная полезная нагрузка
- Центр тяжести полезной нагрузки
- Допустимые моменты тангажа, рыскания и крена
- Максимальная скорость
- Ускорение и замедление
- Требуемое время урегулирования
- Частота движения
- Однонаправленное или двунаправленное позиционирование
- Горизонтальная, вертикальная или перевернутая установка
- Рабочая температура
- Условия пыли, влаги и загрязнений
- Тип двигателя и энкодера
- Необходимость внешней линейной обратной связи
- Возможность компенсации ошибок программного обеспечения.
Требуемая точность должна определяться в соответствии с реальным процессом, а не с использованием наименьшего возможного значения. Указание излишне высокой точности может увеличить стоимость оборудования, сложность установки и время ввода в эксплуатацию без улучшения конечного результата производства.
Часто задаваемые вопросы
Является ли линейный модуль ремня ГРМ точным?
Да. Правильно спроектированный линейный модуль ремня ГРМ может обеспечить стабильное и повторяемое позиционирование для промышленной автоматизации. Однако его обычно выбирают для высокоскоростного и длинного хода, а не для сверхточного позиционирования.
В чём разница между точностью позиционирования и повторяемостью?
Точность позиционирования измеряет разницу между заданной координатой и фактической координатой. Повторяемость измеряет, насколько последовательно модуль возвращается в одно и то же положение после повторяющихся движений.
Снижает ли более длинный ход точность?
Более длинный ход увеличивает общую длину ремня и может увеличить упругое удлинение, чувствительность к температуре и совокупную ошибку шага. Поэтому точность длинного хода следует оценивать на всем расстоянии хода.
Может ли увеличение натяжения ремня повысить точность позиционирования?
Правильное натяжение ремня может улучшить стабильность трансмиссии, но чрезмерное натяжение может привести к перегрузке подшипников, увеличению трения и сокращению срока службы ремня. Натяжение ремня должно оставаться в пределах указанного диапазона.
Может ли серводвигатель устранить ошибки позиционирования ремня?
Серводвигатель улучшает реакцию на команды и управление положением на стороне двигателя, но он не может напрямую обнаруживать все механические ошибки между двигателем и кареткой. Внешняя линейная обратная связь может потребоваться, когда фактическое положение каретки необходимо контролировать более точно.
Можно ли компенсировать ошибки установки ремня ГРМ?
Повторяющиеся систематические ошибки часто можно уменьшить за счет компенсации контроллера. Случайную вибрацию, переменную деформацию ремня, нестабильную нагрузку и механический износ невозможно полностью устранить с помощью одного лишь программного обеспечения.
Подходит ли модуль ремня ГРМ для точного дозирования?
Он может подойти, когда требуемая точность и повторяемость траектории находятся в пределах возможностей модуля. Коррекция зрения, калибровка или внешняя обратная связь могут быть добавлены для более требовательных процессов дозирования.
Как часто следует проверять точность позиционирования?
Интервал проверки зависит от рабочей частоты, полезной нагрузки, требований к окружающей среде и процессу. Точность также следует проверять после замены ремня, регулировки шкива, столкновений, капитального ремонта или изменений в монтажной конструкции.
Заключение
Точность линейного модуля ремня ГРМопределяется всей системой движения, а не только ремнем. Эластичность ремня, точность шкива, точность направляющей, механическая жесткость, сервоуправление, полезная нагрузка, ускорение, качество установки и условия окружающей среды — все это влияет на конечный результат позиционирования.
Модули ремня ГРМ обычно обеспечивают эффективный баланс высокой скорости, большого хода, стабильной повторяемости и экономичной системной интеграции. Они особенно подходят для погрузочно-разгрузочных работ, упаковки, транспортировки, сортировки и многократного позиционирования, где скорость и ход важнее абсолютной точности на уровне микрометра.
Для надежного выбора инженеры должны отдельно определить точность позиционирования и повторяемость, оценить производительность на всем протяжении хода и принять во внимание фактическую полезную нагрузку, профиль движения и условия установки. Там, где требуется более высокая точность, производительность можно улучшить за счет усиленных ремней, прецизионных шкивов, оптимизированного натяжения, жесткого крепления, настройки сервопривода, компенсации положения и внешней линейной обратной связи.
