 Italiano

UNmodulo lineare cinghia dentataè ampiamente utilizzato nelle applicazioni di automazione industriale che richiedono elevata velocità di traslazione, corsa lunga, rapida accelerazione e frequenti movimenti alternativi. Tuttavia, gli ingegneri che valutano questo tipo di attuatore spesso pongono una domanda importante:quanto è preciso un modulo lineare per cinghia di distribuzione?
La risposta dipende da come viene definita la precisione. Precisione di posizionamento, ripetibilità, risoluzione e stabilità del movimento sono indicatori di prestazione correlati, ma non descrivono esattamente la stessa caratteristica. UNmodulo lineare cinghia dentatapuò tornare costantemente nella stessa posizione pur mantenendo un errore di posizionamento assoluto misurabile lungo tutta la sua corsa.
Le prestazioni di posizionamento finale sono influenzate dall'elasticità della cinghia, dal gioco della trasmissione, dall'accuratezza della lavorazione della puleggia, dalla precisione della guida, dalla regolazione del servo, dal feedback dell'encoder, dalla qualità dell'installazione, dal carico utile, dall'accelerazione e dalla temperatura operativa. Comprendere questi fattori aiuta gli ingegneri a determinare se un asse lineare con azionamento a cinghia è adatto per uno specifico processo di automazione e come è possibile migliorarne la precisione.
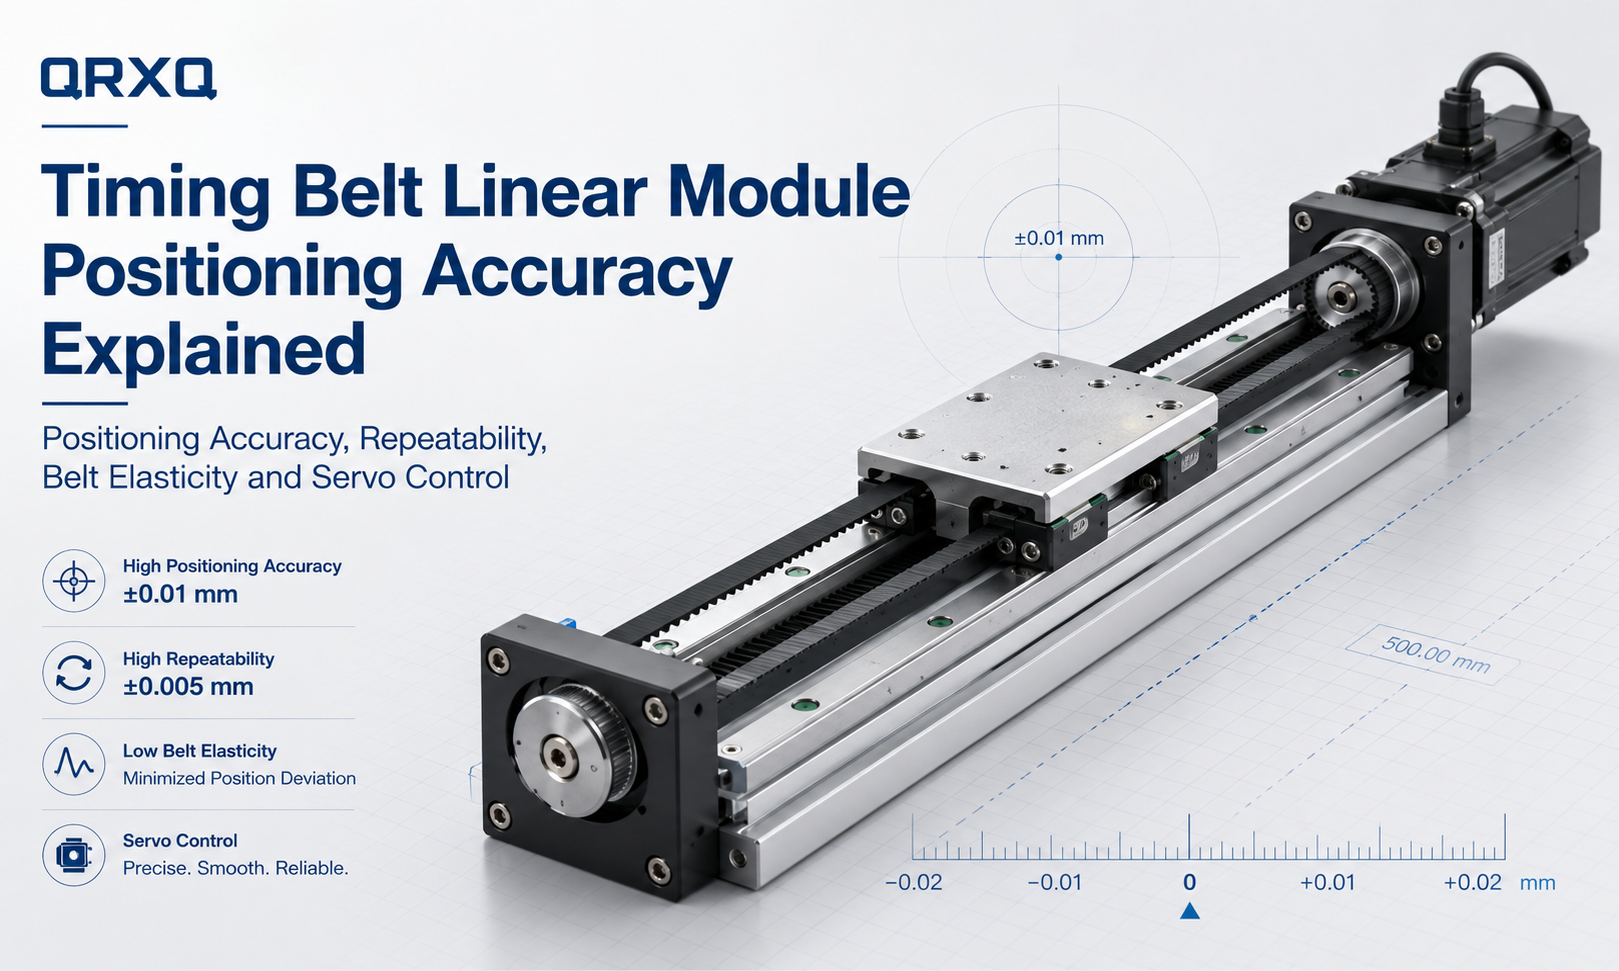
Che cos'è la precisione di posizionamento del modulo lineare della cinghia di distribuzione?
Precisione di posizionamentodescrive quanto la posizione effettiva del carrello corrisponda alla posizione comandata. Ad esempio, se il controller comanda al carrello di spostarsi a 500,00 mm ma la posizione misurata è 500,12 mm, l'errore di posizionamento sarà 0,12 mm.
La precisione del posizionamento viene normalmente valutata su più punti durante la corsa effettiva. La posizione effettiva del carrello viene misurata utilizzando uno strumento di misura esterno e confrontata con la posizione comandata dalcontrollore di movimento.
La differenza tra il valore comandato e il valore misurato può essere causata da diversi fattori, tra cui:
- Allungamento della cinghia di distribuzione sotto carico
- Variazione dimensionale del passo dei denti della cinghia di distribuzione
- Errori del diametro primitivo della puleggia
- Gioco della trasmissione o gioco meccanico
- Rettilineità della guida ed errori di installazione
- Risoluzione del motore e dell'encoder
- Errore di inseguimento del servo
- Deformazione strutturale
- Dilatazione legata alla temperatura
Poiché questi errori possono accumularsi su una lunga distanza di corsa, la precisione di posizionamento assoluta di un attuatore a cinghia di distribuzione è spesso correlata alla sua lunghezza della corsa.
Precisione di posizionamento e ripetibilità
L'accuratezza del posizionamento e la ripetibilità sono spesso confuse, ma misurano aspetti diversi delle prestazioni di movimento.
Precisione di posizionamento
La precisione del posizionamento indica se il carrello raggiunge l'esatta coordinata comandata. Valuta la differenza tra la posizione target e la posizione effettiva misurata.
Un modulo può fermarsi ripetutamente a 500,10 mm quando viene comandato di spostarsi a 500,00 mm. In questo caso il movimento è coerente, ma rimane una deviazione di posizionamento assoluta di 0,10 mm.
Ripetibilità
Ripetibilitàdescrive la capacità del modulo di ritornare nella stessa posizione dopo più movimenti ripetuti nelle stesse condizioni operative.
Se il carrello si ferma ripetutamente tra 500,08 mm e 500,12 mm, la variazione di ripetibilità è relativamente piccola anche se la posizione media differisce dalla coordinata comandata.
Perché la differenza è importante
La ripetibilità è spesso più importante della precisione di posizionamento assoluta in applicazioni quali:
- Operazioni di pick and place
- Trasferimento di materiale
- Attrezzature per l'imballaggio
- Sistemi di smistamento
- Meccanismi di carico e scarico
- Operazioni di erogazione ripetute
La precisione assoluta del posizionamento diventa più importante quando il sistema deve spostarsi verso molte coordinate diverse senza fare affidamento sulla calibrazione locale, sugli arresti meccanici o sulla correzione della visione.
| Indicatore di prestazione | Cosa misura | Preoccupazione tipica |
|---|---|---|
| Precisione di posizionamento | Differenza tra la posizione comandata e quella effettiva | Errore assoluto delle coordinate |
| Ripetibilità | Variazione quando si ritorna ripetutamente nella stessa posizione | Coerenza del movimento ripetuto |
| Risoluzione | Il comando di movimento più piccolo che il sistema di controllo può generare | Incremento minimo controllabile |
| Gioco | Perdita di movimento quando cambia la direzione di marcia | Errore di posizionamento bidirezionale |
| Rettilineità | Deviazione da un percorso rettilineo ideale | Errore di movimento laterale o verticale |
Quanto è preciso un modulo lineare per cinghia dentata?
La precisione di un modulo lineare della cinghia di distribuzione dipende dal design strutturale, dal tipo di cinghia, dalla qualità della puleggia, dal sistema di guida, dal metodo di controllo, dalla corsa e dalle condizioni operative. Non esiste un unico valore di precisione applicabile a ogni attuatore con trasmissione a cinghia.
In generale, i moduli della cinghia di distribuzione sono progettati principalmente per l'alta velocità, la corsa lunga e il movimento efficiente del materiale piuttosto che per la lavorazione ad altissima precisione. Molti modelli industriali forniscono una ripetibilità nell'ordine di diversi centesimi di millimetro, mentre l'errore di posizionamento assoluto può essere maggiore e aumentare su distanze di spostamento più lunghe.
Questi valori devono essere trattati solo come riferimenti generali. Le prestazioni effettive devono essere confermate utilizzando le specifiche tecniche del produttore, le condizioni di prova dichiarate e la corsa effettiva richiesta dall'applicazione.
I moduli nastro ad alta precisione possono ottenere risultati migliori utilizzando:
- Cinghie dentate rinforzate con corde in acciaio o aramide
- Pulegge lavorate con precisione
- Pretensionamento della cinghia ottimizzato
- Guide lineari ad alta rigidità
- Servomotori con encoder ad alta risoluzione
- Feedback di posizione ad anello chiuso
- Calibrazione laser e compensazione del controller
Principali fattori che influenzano la precisione del modulo cinghia di distribuzione
1. Elasticità della cinghia di distribuzione
La cinghia di distribuzione è un componente di trasmissione flessibile. Quando il carrello accelera, decelera o trasporta un carico esterno, sulla cinghia agisce una forza di trazione. Questa forza può produrre un allungamento elastico temporaneo.
L'entità dell'allungamento dipende da:
- Materiale della cintura
- Costruzione degli elementi di trazione
- Larghezza della cinghia
- Lunghezza effettiva della cinghia
- Carico applicato
- Accelerazione
- Pretensionamento della cinghia
Una cinghia più lunga ha generalmente una maggiore deformazione elastica potenziale rispetto a una cinghia più corta sotto la stessa forza di trazione. Questo è uno dei motivi per cui i moduli della cinghia di distribuzione a corsa lunga possono avere una deviazione di posizionamento assoluta maggiore.
La deformazione elastica non è sempre un errore permanente. Dopo aver rimosso il carico, la cinghia potrebbe ritornare alla sua lunghezza originale. Tuttavia, durante il movimento dinamico, questa elasticità può causare errori di inseguimento, tempi di assestamento e deviazioni di posizione.
2. Precisione del passo dei denti della cinghia
Una cinghia di distribuzione contiene una serie di denti equidistanti che si innestano con la puleggia. Piccole variazioni di produzione nel passo dei denti possono influenzare la relazione tra la rotazione della puleggia e la corsa lineare effettiva.
Quando l'asse si sposta su una lunga distanza, possono accumularsi piccole deviazioni del passo. Le cinghie di alta qualità con geometria dei denti stabile e elementi di tensione rinforzati generalmente forniscono un movimento più prevedibile rispetto alle cinghie di bassa qualità.
La cinghia deve inoltre corrispondere al profilo del dente della puleggia. Una combinazione errata di cinghia e puleggia può causare uno scarso innesto, un movimento irregolare, un'usura accelerata e una ridotta stabilità di posizionamento.
3. Pretensionamento della cinghia
La corretta tensione della cinghia è essenziale per una trasmissione accurata del movimento.
Se la tensione della cinghia è troppo bassa, il sistema potrebbe riscontrare:
- Salto dei denti
- Vibrazioni della cinghia
- Risposta ritardata
- Errore nel cambio di direzione
- Posizionamento instabile
- Rumore anomalo
Se la tensione della cinghia è troppo elevata, potrebbe aumentare:
- Carico sul cuscinetto della puleggia
- Resistenza del motore
- Affaticamento della cinghia
- Deformazione dell'albero
- Stress del sistema guida
- Usura prematura dei componenti
La cinghia deve essere tesa in base al design del modulo e alla procedura di regolazione consigliata dal produttore. L'aumento della tensione oltre l'intervallo specificato non migliora automaticamente la precisione.
4. Precisione di lavorazione della puleggia
La puleggia motrice converte la rotazione del motore in movimento lineare della cinghia. Errori nel diametro della puleggia, nel profilo dei denti, nella concentricità o nell'installazione dell'albero possono influenzare direttamente lo spostamento lineare.
Se la puleggia non è concentrica all'albero motore, il raggio di trasmissione effettivo cambia leggermente durante ogni giro. Ciò può produrre fluttuazioni periodiche della velocità ed errori di posizionamento ciclici.
La precisione relativa alla puleggia dipende da:
- Tolleranza del diametro primitivo
- Precisione del profilo del dente
- Eccentricità radiale
- Eccentricità assiale
- Concentricità dell'albero
- Rigidità del supporto del cuscinetto
- Metodo di montaggio della puleggia
Le pulegge lavorate con precisione e i collegamenti rigidi dell'albero contribuiscono a migliorare la coerenza tra la rotazione del motore e lo spostamento del carrello.
5. Gioco della trasmissione
Una trasmissione a cinghia di distribuzione normalmente ha un gioco meccanico inferiore rispetto a molti sistemi di trasmissione a ingranaggi convenzionali perché i denti della cinghia si innestano direttamente nelle scanalature della puleggia. Tuttavia, il sistema non è completamente esente dalla perdita di movimento.
Le possibili fonti di errore di posizionamento bidirezionale includono:
- Gioco tra i denti della cinghia e le gole della puleggia
- Tensione della cinghia insufficiente
- Deformazione dei denti della cinghia
- Movimento dell'albero della puleggia
- Gioco dei cuscinetti
- Deformazione dell'accoppiamento
- Torsione dell'albero motore
Il gioco è particolarmente evidente quando il carrello inverte la direzione. Per questo motivo, i test di precisione dovrebbero includere misurazioni di posizionamento sia unidirezionali che bidirezionali.
6. Precisione della guida lineare
La cinghia di distribuzione controlla il movimento lungo l'asse, mentre la guida lineare supporta il carrello e ne vincola il percorso. La qualità della rotaia ha quindi un'influenza diretta sulla precisione del movimento.
Importanti fattori legati alla guida includono:
- Rettilineità della rotaia
- Planarità della superficie di montaggio
- Parallelismo guida
- Precarico del cursore
- Autorizzazione alla corsa
- Condizione di lubrificazione
- Rigidità del carrello
Se il binario di guida è installato su una superficie di montaggio irregolare o attorcigliata, il carrello potrebbe incontrare una resistenza irregolare. Ciò può aumentare l'errore di inseguimento del servo e causare risultati di posizionamento diversi in punti diversi lungo la corsa.
Gli errori di guida possono anche produrre deviazioni verticali, laterali, di beccheggio, di imbardata e di rollio anche quando le coordinate lineari sembrano corrette.
7. Risoluzione del servomotore e dell'encoder
Il motore e l'encoder determinano la precisione con cui il movimento rotatorio può essere controllato e misurato.
Un encoder ad alta risoluzione consente al controller di rilevare cambiamenti più piccoli nella posizione del motore. Tuttavia, la sola risoluzione dell'encoder non determina la precisione lineare finale del modulo.
Il movimento lineare teorico per conteggio dell'encoder può essere stimato utilizzando:
Movimento lineare per conteggio = Corsa della puleggia per giro ÷ Conteggi dell'encoder per giro
Ad esempio, se un giro della puleggia produce 100 mm di corsa lineare e il sistema di controllo ha 1.000.000 di conteggi effettivi per giro, l'incremento teorico del comando è 0,0001 mm per conteggio.
Ciò non significa che il modulo possa posizionarsi fisicamente con una precisione di 0,0001 mm. L'elasticità della cinghia, l'errore della puleggia, la precisione della guida, le vibrazioni, la deformazione strutturale e le prestazioni del controller produrranno deviazioni molto maggiori nel mondo reale.
8. Regolazione del servo ed errore di inseguimento
Il servoazionamento confronta la posizione comandata con il feedback dell'encoder e regola continuamente la coppia del motore per ridurre la differenza. La differenza rimanente durante il movimento è nota come errore di inseguimento.
Una scarsa regolazione del servo può causare:
- Superamento
- Oscillazione
- Lungo tempo di assestamento
- Caccia alla posizione
- Vibrazioni eccessive
- Allarmi motore
I parametri del servo devono essere adattati alla massa in movimento, alla rigidità della cinghia, all'inerzia della puleggia, all'accelerazione e alla rigidità meccanica del sistema.
Un'impostazione del guadagno molto aggressiva può ridurre il ritardo della risposta ma aumentare le vibrazioni. Un'impostazione conservativa può fornire un movimento più fluido ma richiede più tempo per stabilizzarsi nella posizione target.
9. Carico utile e distribuzione del carico
Il carico utile specificato di amodulo linearenon si riferisce solo alla massa totale caricata sul carrello. Anche la posizione del carico e il momento del carico influiscono sulla precisione del movimento.
Un carico decentrato crea ulteriori momenti di beccheggio, imbardata o rollio sul carrello e sui blocchi di guida. Un momento di carico eccessivo può causare:
- Deflessione del carrello
- Deformazione della guida
- Resistenza del cursore irregolare
- Aumento delle vibrazioni
- Ripetibilità ridotta
- Usura accelerata della guida
Il baricentro deve essere posizionato il più vicino possibile al centro del carrello e al piano di guida. Carichi sporgenti di grandi dimensioni possono richiedere un modulo più ampio, una struttura a doppia guida o un supporto esterno.
10. Velocità e accelerazione
L'alta velocità non riduce automaticamente la precisione del posizionamento, ma un'accelerazione più elevata aumenta la tensione dinamica della cinghia, la forza inerziale e le vibrazioni strutturali.
Se l'accelerazione è troppo elevata per il modulo selezionato, l'asse potrebbe riscontrare:
- Allungamento della cintura
- Servo ritardo
- Vibrazione del carrello
- Tempo di assestamento più lungo
- Superamento della posizione
- Salto dei denti in condizioni severe
Per le operazioni sensibili alla precisione, il profilo di movimento dovrebbe includere impostazioni adeguate di accelerazione, decelerazione e jerk. Un profilo con curva a S può ridurre gli shock meccanici e migliorare la stabilità di assestamento rispetto a un profilo trapezoidale brusco.
11. Lunghezza della corsa
I moduli cinghia di distribuzione sono particolarmente adatti per movimenti a corsa lunga, ma aumentando la corsa aumenta anche la lunghezza totale della cinghia.
Una cintura più lunga può introdurre:
- Maggiore allungamento elastico
- Maggiore sensibilità alla temperatura
- Più vibrazioni della cinghia
- Deviazione del tono cumulativa più elevata
- Frequenza naturale strutturale inferiore
Quando si valuta un asse lungo, gli ingegneri non dovrebbero fare affidamento solo su un valore di ripetibilità misurato su un tratto breve. La precisione deve essere valutata durante l’intera corsa effettiva.
12. Temperatura e condizioni ambientali
Le variazioni di temperatura influiscono sulle dimensioni e sulle proprietà meccaniche del nastro, del profilo in alluminio, della guida e della struttura di montaggio.
Le potenziali influenze ambientali includono:
- Variazione della temperatura ambiente
- Calore generato dal motore
- Luce solare diretta
- Impianti di riscaldamento nelle vicinanze
- Polvere e contaminazione
- Umidità
- Cambiamenti nella viscosità del lubrificante
Per le apparecchiature sensibili alla precisione, è necessario consentire al modulo di raggiungere una temperatura operativa stabile prima della calibrazione o della misurazione.
Precisione di posizionamento unidirezionale e bidirezionale
I test di posizionamento possono essere eseguiti utilizzando il movimento unidirezionale o bidirezionale.
Posizionamento unidirezionale
In un test unidirezionale, il carrello si avvicina a ciascun punto di misurazione dalla stessa direzione. Questo metodo riduce l'influenza del gioco del cambio di direzione e della deformazione dei denti della cinghia.
Il posizionamento unidirezionale spesso produce risultati migliori perché il nastro rimane caricato in una direzione coerente.
Posizionamento bidirezionale
In un test bidirezionale, il carrello si avvicina alla stessa posizione da entrambe le direzioni. Questo metodo rivela errori di inversione, gioco di trasmissione e differenze nel carico del nastro.
Le applicazioni che spesso invertono la direzione dovrebbero essere valutate utilizzando dati bidirezionali anziché solo le prestazioni unidirezionali.
Come viene misurata la precisione del modulo cinghia di distribuzione
I test di posizionamento professionali normalmente utilizzano uno strumento di misura esterno anziché fare affidamento solo sul feedback dell'encoder del motore.
Le apparecchiature di misurazione comuni includono:
- Interferometri laser
- Encoder lineari
- Indicatori digitali
- Sistemi di misura ottici
- Sensori di spostamento ad alta precisione
Un tipico test di precisione del posizionamento comprende i seguenti passaggi:
- Installare il modulo su una superficie di montaggio rigida e piana.
- Consentire al sistema meccanico ed elettrico di raggiungere una temperatura stabile.
- Applicare il carico utile e le condizioni operative specificati.
- Imposta più punti di misurazione lungo la corsa utilizzabile.
- Spostare il carrello in ciascuna posizione di destinazione.
- Misurare la posizione effettiva utilizzando un dispositivo di riferimento esterno.
- Ripeti il movimento più volte.
- Avvicinati alle posizioni da una o entrambe le direzioni.
- Calcolare l'errore di posizionamento, la ripetibilità e l'errore di inversione.
I risultati dei test sono significativi solo quando le condizioni di misurazione sono chiaramente definite. Dovrebbero essere registrati il carico utile, la velocità, l'accelerazione, la direzione di viaggio, la temperatura e il tempo di assestamento.
Controllo della posizione ad anello aperto e ad anello chiuso
Anello chiuso lato motore
La maggior parte dei moduli cinghia dentata servocomandati utilizzano un encoder montato sul motore. L'encoder conferma la posizione dell'albero motore, ma non misura direttamente la posizione effettiva del carrello.
Questa configurazione è in grado di rilevare con precisione il movimento del motore, ma gli errori meccanici che si verificano dopo l'albero motore potrebbero non essere misurati. Questi errori includono l'allungamento della cinghia, la deformazione della puleggia, il movimento del giunto e la flessione del telaio.
Controllo completo a circuito chiuso
Un sistema completamente a circuito chiuso utilizza un encoder lineare esterno installato lungo la corsa del modulo. Il controller riceve feedback dalla posizione effettiva del carrello anziché stimare la corsa lineare solo dalla rotazione del motore.
Il feedback completo a circuito chiuso può aiutare a compensare:
- Elasticità della cintura
- Errore di trasmissione della puleggia
- Deformazione dell'accoppiamento
- Gioco meccanico
- Variazioni dimensionali legate alla temperatura
Tuttavia, l'installazione di un encoder lineare aumenta il costo del sistema, la complessità del cablaggio, i requisiti di messa in servizio e le esigenze di protezione ambientale.
Come migliorare la precisione del modulo lineare della cinghia di distribuzione
Seleziona una cintura rinforzata di alta qualità
Scegli una cinghia dentata con geometria dei denti stabile e un elemento di trazione a basso allungamento. Le cinghie rinforzate con cavi in acciaio e aramide sono comunemente utilizzate laddove sono richieste maggiore rigidità e stabilità dimensionale.
Utilizzare la larghezza del nastro corretta
Una cinghia più larga generalmente fornisce una maggiore rigidità alla trazione e capacità di carico. Tuttavia, la larghezza della cinghia deve corrispondere al design della puleggia, alle dimensioni del modulo, alla coppia del motore e all'accelerazione richiesta.
Regolare correttamente la tensione della cinghia
Seguire il metodo di tensionamento specificato invece di regolare la cinghia solo al tatto. Ricontrollare la tensione dopo il periodo di rodaggio iniziale perché la cinghia e i collegamenti meccanici potrebbero assestarsi.
Ridurre la massa in movimento
La massa mobile inferiore riduce la forza inerziale, l'allungamento dinamico della cinghia e il carico del servo. Le attrezzature, i cavi e i pezzi montati sul carrello devono essere progettati quanto più leggeri e rigidi possibile.
Controlla il baricentro del carico
Posizionare il carico utile vicino al centro del carrello e ridurre al minimo le sporgenze. Potrebbe essere necessario un supporto guida esterno per carichi larghi, alti o eccentrici.
Ottimizza il profilo di movimento
Utilizzare impostazioni adeguate di accelerazione, decelerazione e jerk. Evitare comandi di movimento inutilmente aggressivi quando il processo richiede tempi di assestamento brevi e un posizionamento finale stabile.
Migliora la precisione della superficie di montaggio
La base di installazione deve essere rigida, piana e priva di distorsioni. I bulloni di serraggio devono essere applicati in una sequenza controllata per evitare la torsione del profilo del modulo.
Allineare attentamente i sistemi multiasse
Nei sistemi XY, XZ, XYZ e a portale, uno scarso allineamento tra gli assi può generare ulteriore resistenza e deformazione strutturale. Gli assi paralleli devono essere allineati con attenzione, in particolare nelle configurazioni a portale a doppia azionamento.
Utilizza la compensazione della posizione
Gli errori di posizionamento sistematici possono essere misurati e memorizzati nel controllore di movimento come tabella di compensazione. Il controller modifica quindi il valore di comando in diversi punti lungo la corsa.
La compensazione degli errori è efficace per errori geometrici ripetibili, ma non può correggere completamente vibrazioni casuali, tensione instabile della cinghia, deformazione variabile del carico utile o grave usura meccanica.
Aggiungi feedback di posizione esterno
Per applicazioni impegnative è possibile installare un encoder lineare per misurare la posizione effettiva del carrello. Ciò fornisce un migliore controllo degli errori di trasmissione meccanica rispetto al solo feedback lato motore.
Eseguire la manutenzione regolare
La precisione può diminuire gradualmente a causa dell'usura della cinghia, dell'usura della puleggia, dei dispositivi di fissaggio allentati, della contaminazione della guida o di una lubrificazione insufficiente. L'ispezione preventiva aiuta a mantenere prestazioni stabili per tutta la durata di servizio del modulo.
Quando la precisione del modulo cinghia di distribuzione è sufficiente?
Un modulo lineare per cinghia dentata è generalmente adatto quando l'applicazione dà priorità a:
- Alta velocità di viaggio
- Corsa lunga
- Movimento alternativo rapido
- Precisione di posizionamento moderata
- Elevata efficienza del ciclo
- Massa in movimento ridotta
- Integrazione multiasse economicamente vantaggiosa
Le applicazioni tipiche includono:
- Macchine per l'imballaggio
- Attrezzature per lo smistamento
- Sistemi di movimentazione dei materiali
- Unità pick-and-place
- Posizionamento per ispezione visiva
- Attrezzature per la stampa
- Sistemi di caricamento automatico
- Assemblaggio elettronico
- Automazione della logistica
- Attrezzature per l'erogazione e la spruzzatura
In molte di queste applicazioni, l'asse si sposta ripetutamente tra le posizioni apprese. Una ripetibilità stabile può quindi essere più importante di un errore di coordinate assoluto estremamente piccolo.
Quando si dovrebbe prendere in considerazione un altro tipo di unità?
Un modulo cinghia di distribuzione potrebbe non essere l'opzione migliore quando l'applicazione richiede:
- Posizionamento assoluto a livello micrometrico
- Rigidità assiale molto elevata
- Forze di lavorazione pesanti
- Errore di assestamento estremamente basso
- Interpolazione ad alta precisione
- Incrementi di alimentazione controllati molto piccoli sotto carico
A seconda della corsa, della velocità, del carico e della precisione richiesti, le alternative possono includere:
- Moduli lineari con viti a ricircolo di sfere
- Stadi di motori lineari
- Cilindri elettrici di precisione
- Assi a pignone e cremagliera con feedback esterno
| Tipo di unità | Punto di forza principale | Caratteristica generale di precisione | Applicazione tipica |
|---|---|---|---|
| Cinghia di distribuzione | Alta velocità e corsa lunga | Buona ripetibilità con moderata precisione assoluta | Trasferimento, confezionamento e pick-and-place |
| Vite a ricircolo di sfere | Elevata rigidità e avanzamento controllato | Maggiore precisione di posizionamento su corse moderate | Assemblaggio, collaudo e posizionamento di precisione |
| Motore lineare | Trasmissione diretta ed elevata risposta dinamica | Alta precisione con feedback lineare esterno | Semiconduttori e ispezione di precisione |
| Cremagliera | Corsa molto lunga e carico pesante | Dipende fortemente dalla scatola del cambio, dal gioco e dal feedback | Robot a portale e grandi sistemi di automazione |
Lista di controllo per la selezione della precisione del modulo lineare della cinghia di distribuzione
Prima di selezionare una cinghia di distribuzioneattuatore lineare, confermare le seguenti informazioni:
- Precisione di posizionamento richiesta
- Ripetibilità richiesta
- Colpo efficace
- Carico utile massimo
- Centro di gravità del carico utile
- Momenti di beccheggio, imbardata e rollio consentiti
- Velocità massima
- Accelerazione e decelerazione
- Tempo di assestamento richiesto
- Frequenza del movimento
- Posizionamento unidirezionale o bidirezionale
- Installazione orizzontale, verticale o invertita
- Temperatura operativa
- Condizioni di polvere, umidità e contaminazione
- Tipo di motore ed encoder
- Necessità di feedback lineare esterno
- Possibilità di compensazione errori software
La precisione richiesta dovrebbe essere definita in base al processo reale anziché utilizzare il valore più piccolo possibile. Specificare una precisione inutilmente elevata può aumentare i costi delle apparecchiature, le difficoltà di installazione e i tempi di messa in servizio senza migliorare il risultato di produzione finale.
Domande frequenti
Un modulo lineare per cinghia di distribuzione è accurato?
SÌ. Un modulo lineare della cinghia di distribuzione adeguatamente progettato può fornire un posizionamento stabile e ripetibile per l'automazione industriale. Tuttavia, viene generalmente selezionato per movimenti ad alta velocità e corse lunghe piuttosto che per posizionamenti ad altissima precisione.
Qual è la differenza tra precisione di posizionamento e ripetibilità?
La precisione del posizionamento misura la differenza tra la coordinata comandata e la coordinata effettiva. La ripetibilità misura la coerenza con cui il modulo ritorna nella stessa posizione dopo movimenti ripetuti.
Una corsa più lunga riduce la precisione?
Una corsa più lunga aumenta la lunghezza totale della cinghia e può aumentare l'allungamento elastico, la sensibilità alla temperatura e l'errore di passo cumulativo. Pertanto, la precisione della corsa lunga deve essere valutata lungo l'intera distanza di percorrenza.
L’aumento della tensione della cinghia può migliorare la precisione del posizionamento?
La corretta tensione della cinghia può migliorare la stabilità della trasmissione, ma una tensione eccessiva può sovraccaricare i cuscinetti, aumentare l'attrito e ridurre la durata della cinghia. La tensione della cinghia deve rimanere entro l'intervallo specificato.
Un servomotore può eliminare gli errori di posizionamento del nastro?
Un servomotore migliora la risposta ai comandi e il controllo della posizione lato motore, ma non è in grado di rilevare direttamente tutti gli errori meccanici tra il motore e il carrello. Potrebbe essere necessario un feedback lineare esterno quando la posizione effettiva del carrello deve essere controllata in modo più preciso.
È possibile compensare gli errori di posizionamento della cinghia di distribuzione?
Gli errori sistematici ripetibili possono spesso essere ridotti attraverso la compensazione del controller. Vibrazioni casuali, deformazione variabile del nastro, carico instabile e usura meccanica non possono essere completamente corretti dal solo software.
Un modulo cinghia di distribuzione è adatto per il dosaggio di precisione?
Può essere adatto quando la precisione del percorso e la ripetibilità richieste rientrano nelle capacità del modulo. È possibile aggiungere correzione visiva, calibrazione o feedback esterno per processi di erogazione più impegnativi.
Con quale frequenza è necessario controllare la precisione del posizionamento?
L'intervallo di ispezione dipende dalla frequenza operativa, dal carico utile, dall'ambiente e dai requisiti di processo. La precisione deve essere controllata anche dopo la sostituzione della cinghia, la regolazione della puleggia, collisioni, manutenzioni importanti o modifiche alla struttura di montaggio.
Conclusione
Precisione del modulo lineare della cinghia di distribuzioneè determinata dal sistema di movimento completo piuttosto che dalla sola cinghia. L'elasticità della cinghia, la precisione della puleggia, la precisione della guida, la rigidità meccanica, il servocontrollo, il carico utile, l'accelerazione, la qualità dell'installazione e le condizioni ambientali influenzano tutti il risultato del posizionamento finale.
I moduli della cinghia di distribuzione generalmente forniscono un equilibrio efficace tra alta velocità, corsa lunga, ripetibilità stabile e integrazione economica del sistema. Sono particolarmente adatti per la movimentazione dei materiali, l'imballaggio, il trasferimento, lo smistamento e le operazioni di posizionamento ripetute in cui la velocità e la corsa sono più importanti della precisione assoluta a livello micrometrico.
Per una selezione affidabile, gli ingegneri dovrebbero definire separatamente la precisione di posizionamento e la ripetibilità, valutare le prestazioni lungo l'intera corsa e considerare il carico utile effettivo, il profilo di movimento e l'ambiente di installazione. Laddove è richiesta una maggiore precisione, le prestazioni possono essere migliorate tramite cinghie rinforzate, pulegge di precisione, tensione ottimizzata, montaggio rigido, regolazione del servo, compensazione della posizione e feedback lineare esterno.
