 বাংলা

কটাইমিং বেল্ট লিনিয়ার মডিউলশিল্প অটোমেশন অ্যাপ্লিকেশনগুলিতে ব্যাপকভাবে ব্যবহৃত হয় যার জন্য উচ্চ ভ্রমণ গতি, দীর্ঘ স্ট্রোক, দ্রুত ত্বরণ এবং ঘন ঘন আদান-প্রদানের আন্দোলন প্রয়োজন। যাইহোক, এই ধরণের অ্যাকচুয়েটর মূল্যায়নকারী প্রকৌশলীরা প্রায়শই একটি গুরুত্বপূর্ণ প্রশ্ন জিজ্ঞাসা করেন:একটি টাইমিং বেল্ট রৈখিক মডিউল কতটা সঠিক?
উত্তর নির্ভর করে কিভাবে নির্ভুলতা সংজ্ঞায়িত করা হয়। অবস্থান নির্ভুলতা, পুনরাবৃত্তিযোগ্যতা, রেজোলিউশন এবং গতি স্থিতিশীলতা সম্পর্কিত কর্মক্ষমতা সূচক, কিন্তু তারা ঠিক একই বৈশিষ্ট্য বর্ণনা করে না। একটি টাইমিং বেল্টলিনিয়ার মডিউলসম্পূর্ণ ভ্রমণ জুড়ে পরিমাপযোগ্য পরম পজিশনিং ত্রুটি থাকা সত্ত্বেও ধারাবাহিকভাবে একই অবস্থানে ফিরে যেতে পারে।
চূড়ান্ত পজিশনিং কর্মক্ষমতা বেল্ট স্থিতিস্থাপকতা, ট্রান্সমিশন ব্যাকল্যাশ, পুলি মেশিনিং নির্ভুলতা, গাইড রেল নির্ভুলতা, সার্ভো টিউনিং, এনকোডার প্রতিক্রিয়া, ইনস্টলেশন গুণমান, পেলোড, ত্বরণ এবং অপারেটিং তাপমাত্রা দ্বারা প্রভাবিত হয়। এই বিষয়গুলি বোঝা ইঞ্জিনিয়ারদের নির্ধারণ করতে সাহায্য করে যে একটি বেল্ট-চালিত রৈখিক অক্ষ একটি নির্দিষ্ট অটোমেশন প্রক্রিয়ার জন্য উপযুক্ত কিনা এবং কীভাবে এর নির্ভুলতা উন্নত করা যেতে পারে।
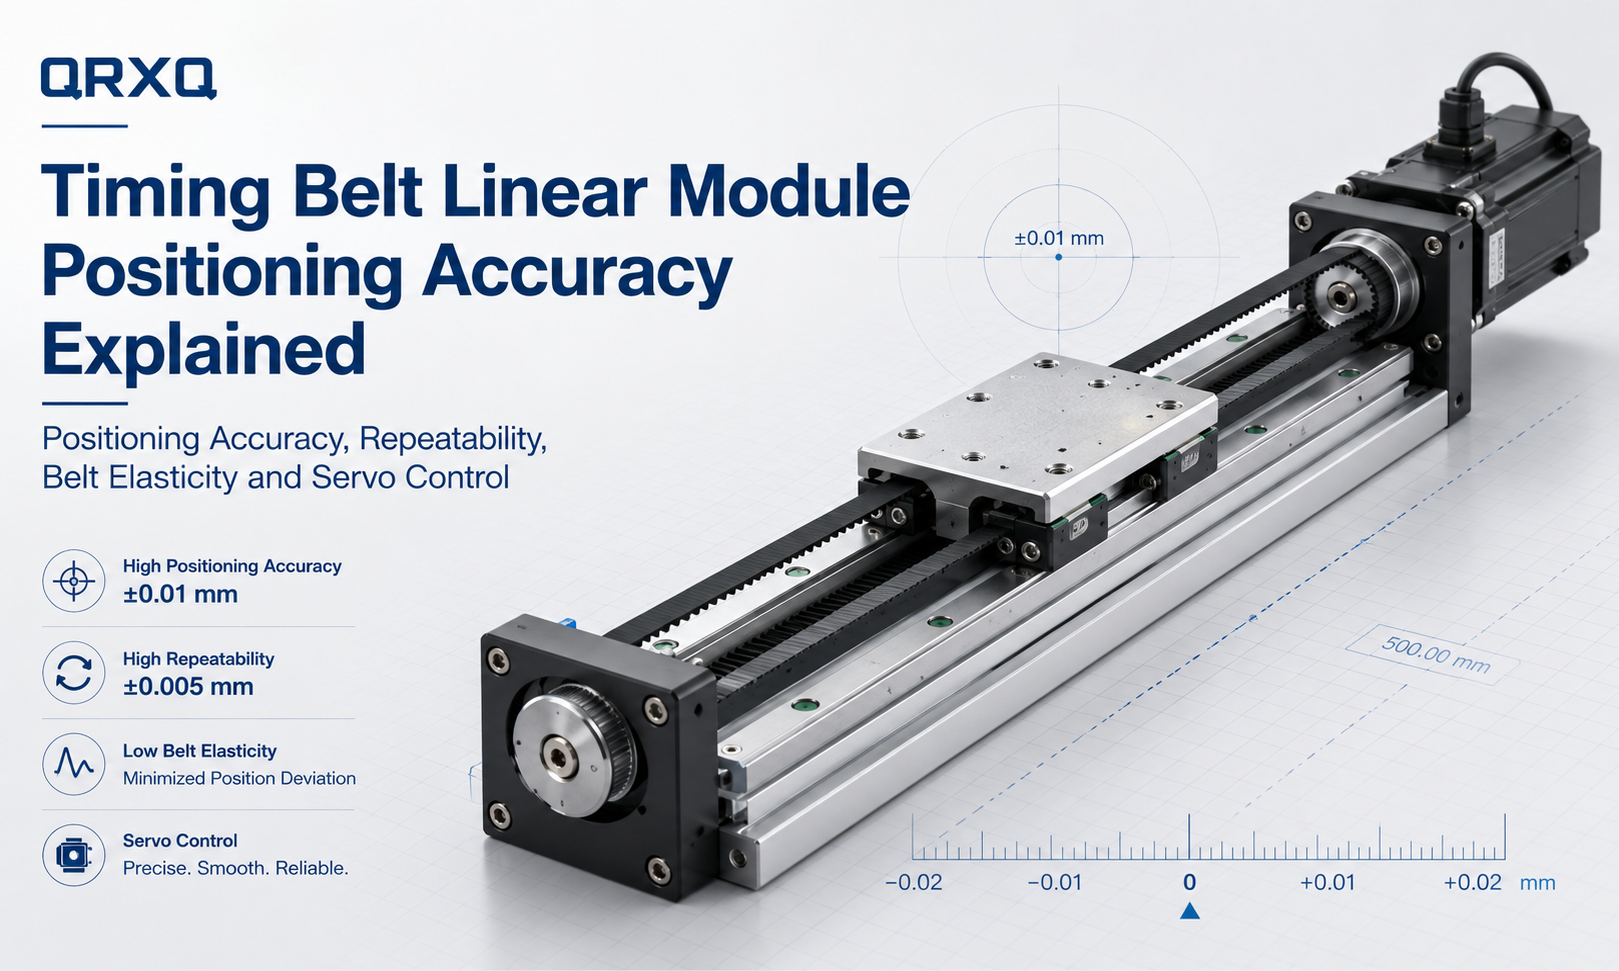
টাইমিং বেল্ট লিনিয়ার মডিউল পজিশনিং নির্ভুলতা কি?
অবস্থান নির্ভুলতানির্দেশিত অবস্থানের সাথে গাড়ির প্রকৃত অবস্থান কতটা ঘনিষ্ঠভাবে মেলে তা বর্ণনা করে। উদাহরণস্বরূপ, যদি কন্ট্রোলার ক্যারেজকে 500.00 মিমিতে যেতে নির্দেশ দেয় কিন্তু পরিমাপ করা অবস্থান 500.12 মিমি হয়, পজিশনিং ত্রুটি হল 0.12 মিমি।
পজিশনিং নির্ভুলতা সাধারণত কার্যকরী স্ট্রোক জুড়ে একাধিক পয়েন্ট জুড়ে মূল্যায়ন করা হয়। প্রকৃত ক্যারেজ পজিশন একটি বাহ্যিক পরিমাপ যন্ত্র ব্যবহার করে পরিমাপ করা হয় এবং এর দ্বারা নির্দেশিত অবস্থানের সাথে তুলনা করা হয়।গতি নিয়ন্ত্রক.
নির্দেশিত মান এবং পরিমাপ করা মানের মধ্যে পার্থক্য বিভিন্ন কারণের কারণে হতে পারে, যার মধ্যে রয়েছে:
- লোড অধীনে টাইমিং বেল্ট প্রসারণ
- টাইমিং বেল্ট দাঁত পিচ মাত্রিক তারতম্য
- পুলি পিচ ব্যাস ত্রুটি
- ট্রান্সমিশন ক্লিয়ারেন্স বা যান্ত্রিক প্রতিক্রিয়া
- গাইড রেল সোজা এবং ইনস্টলেশন ত্রুটি
- মোটর এবং এনকোডার রেজোলিউশন
- সার্ভো নিম্নলিখিত ত্রুটি
- কাঠামোগত বিকৃতি
- তাপমাত্রা-সম্পর্কিত সম্প্রসারণ
কারণ এই ত্রুটিগুলি দীর্ঘ ভ্রমণ দূরত্বে জমা হতে পারে, একটি টাইমিং বেল্ট অ্যাকুয়েটরের পরম অবস্থান নির্ভুলতা প্রায়শই এর স্ট্রোকের দৈর্ঘ্যের সাথে সম্পর্কিত।
অবস্থান নির্ভুলতা বনাম পুনরাবৃত্তিযোগ্যতা
অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা প্রায়শই বিভ্রান্ত হয়, কিন্তু তারা গতি কার্যক্ষমতার বিভিন্ন দিক পরিমাপ করে।
অবস্থান নির্ভুলতা
অবস্থান নির্ভুলতা নির্দেশ করে যে ক্যারেজ সঠিক নির্দেশিত স্থানাঙ্কে পৌঁছায় কিনা। এটি লক্ষ্য অবস্থান এবং প্রকৃত পরিমাপ অবস্থানের মধ্যে পার্থক্য মূল্যায়ন করে।
একটি মডিউল বারবার 500.10 মিমিতে থামতে পারে যখন 500.00 মিমিতে যাওয়ার নির্দেশ দেওয়া হয়। এই ক্ষেত্রে, আন্দোলন সামঞ্জস্যপূর্ণ, কিন্তু 0.10 মিমি একটি পরম পজিশনিং বিচ্যুতি অবশেষ।
পুনরাবৃত্তিযোগ্যতা
পুনরাবৃত্তিযোগ্যতাএকই অপারেটিং অবস্থার অধীনে একাধিক বারবার আন্দোলনের পরে একই অবস্থানে ফিরে আসার মডিউলের ক্ষমতা বর্ণনা করে।
যদি ক্যারেজ বারবার 500.08 মিমি এবং 500.12 মিমি এর মধ্যে থেমে যায়, তাহলে পুনরাবৃত্তিযোগ্যতার পার্থক্য তুলনামূলকভাবে ছোট হয় যদিও গড় অবস্থান নির্দেশিত স্থানাঙ্ক থেকে পৃথক হয়।
কেন পার্থক্য বিষয়
পুনরাবৃত্তিযোগ্যতা প্রায়শই অ্যাপ্লিকেশনগুলিতে পরম অবস্থান নির্ভুলতার চেয়ে বেশি গুরুত্বপূর্ণ যেমন:
- বাছাই এবং স্থান অপারেশন
- উপাদান স্থানান্তর
- প্যাকেজিং সরঞ্জাম
- বাছাই সিস্টেম
- লোডিং এবং আনলোডিং প্রক্রিয়া
- বারবার বিতরণ অপারেশন
স্থানীয় ক্রমাঙ্কন, যান্ত্রিক স্টপ বা দৃষ্টি সংশোধনের উপর নির্ভর না করে সিস্টেমটিকে অবশ্যই বিভিন্ন স্থানাঙ্কে যেতে হবে তখন পরম অবস্থান নির্ভুলতা আরও গুরুত্বপূর্ণ হয়ে ওঠে।
| কর্মক্ষমতা সূচক | এটা কি পরিমাপ | সাধারণ উদ্বেগ |
|---|---|---|
| অবস্থান নির্ভুলতা | নির্দেশিত এবং প্রকৃত অবস্থানের মধ্যে পার্থক্য | পরম সমন্বয় ত্রুটি |
| পুনরাবৃত্তিযোগ্যতা | একই অবস্থানে বারবার ফিরে আসার সময় পরিবর্তন | বারবার আন্দোলনের ধারাবাহিকতা |
| রেজোলিউশন | কন্ট্রোল সিস্টেম তৈরি করতে পারে এমন ক্ষুদ্রতম আন্দোলন কমান্ড | ন্যূনতম নিয়ন্ত্রণযোগ্য বৃদ্ধি |
| ব্যাকল্যাশ | যখন ভ্রমণের দিক পরিবর্তন হয় তখন গতি হারিয়ে যায় | দ্বিমুখী অবস্থানগত ত্রুটি |
| সরলতা | একটি আদর্শ সোজা ভ্রমণ পথ থেকে বিচ্যুতি | পার্শ্বীয় বা উল্লম্ব গতি ত্রুটি |
একটি টাইমিং বেল্ট লিনিয়ার মডিউল কতটা সঠিক?
একটি টাইমিং বেল্ট রৈখিক মডিউলের নির্ভুলতা তার কাঠামোগত নকশা, বেল্টের ধরন, পুলির গুণমান, গাইড সিস্টেম, নিয়ন্ত্রণ পদ্ধতি, স্ট্রোক এবং অপারেটিং অবস্থার উপর নির্ভর করে। প্রতিটি বেল্ট-চালিত অ্যাকচুয়েটরের ক্ষেত্রে প্রযোজ্য কোনো একক নির্ভুলতার মান নেই।
সাধারণভাবে,টাইমিং বেল্ট মডিউলঅতি-উচ্চ-নির্ভুলতা যন্ত্রের পরিবর্তে উচ্চ গতি, দীর্ঘ স্ট্রোক এবং দক্ষ উপাদান চলাচলের জন্য প্রাথমিকভাবে ডিজাইন করা হয়েছে। অনেক শিল্প মডেল এক মিলিমিটারের কয়েকশতাংশের পরিসরে পুনরাবৃত্তিযোগ্যতা প্রদান করে, যখন নিখুঁত অবস্থানগত ত্রুটি বড় হতে পারে এবং দীর্ঘ ভ্রমণ দূরত্বের সাথে বৃদ্ধি পেতে পারে।
এই মানগুলিকে শুধুমাত্র সাধারণ রেফারেন্স হিসাবে বিবেচনা করা উচিত। প্রস্তুতকারকের প্রযুক্তিগত বৈশিষ্ট্য, বিবৃত পরীক্ষার শর্তাবলী এবং অ্যাপ্লিকেশনের জন্য প্রয়োজনীয় কার্যকরী স্ট্রোক ব্যবহার করে প্রকৃত কর্মক্ষমতা নিশ্চিত করতে হবে।
উচ্চ-নির্ভুলতা বেল্ট মডিউলগুলি ব্যবহার করে আরও ভাল ফলাফল অর্জন করতে পারে:
- ইস্পাত-কর্ড বা অ্যারামিড-কর্ড রিইনফোর্সড টাইমিং বেল্ট
- যথার্থ-মেশিনযুক্ত কপিকল
- অপ্টিমাইজ করা বেল্ট প্রটেনশন
- উচ্চ দৃঢ়তা রৈখিক গাইড
- উচ্চ-রেজোলিউশন এনকোডার সহ সার্ভো মোটর
- ক্লোজড-লুপ পজিশন ফিডব্যাক
- লেজার ক্রমাঙ্কন এবং নিয়ামক ক্ষতিপূরণ
টাইমিং বেল্ট মডিউল নির্ভুলতা প্রভাবিত প্রধান কারণ
1. টাইমিং বেল্টের স্থিতিস্থাপকতা
টাইমিং বেল্ট একটি নমনীয় ট্রান্সমিশন উপাদান। যখন ক্যারেজ ত্বরান্বিত হয়, কম হয় বা বাহ্যিক লোড বহন করে, তখন প্রসার্য বল বেল্টের উপর কাজ করে। এই বল অস্থায়ী স্থিতিস্থাপক প্রসারণ উত্পাদন করতে পারে.
প্রসারণের পরিমাণ নির্ভর করে:
- বেল্ট উপাদান
- টেনশন-সদস্য নির্মাণ
- বেল্টের প্রস্থ
- কার্যকর বেল্ট দৈর্ঘ্য
- প্রয়োগ করা লোড
- ত্বরণ
- বেল্ট প্রটেনশন
একটি দীর্ঘ বেল্টে সাধারণত একই প্রসার্য বলের অধীনে একটি ছোট বেল্টের চেয়ে বেশি সম্ভাব্য স্থিতিস্থাপক বিকৃতি থাকে। এটি একটি কারণ যে দীর্ঘ-স্ট্রোক টাইমিং বেল্ট মডিউলগুলিতে বৃহত্তর পরম অবস্থানগত বিচ্যুতি থাকতে পারে।
ইলাস্টিক বিকৃতি সবসময় একটি স্থায়ী ত্রুটি নয়। লোড সরানোর পরে, বেল্টটি তার আসল দৈর্ঘ্যের কাছাকাছি ফিরে আসতে পারে। যাইহোক, গতিশীল আন্দোলনের সময়, এই স্থিতিস্থাপকতা নিম্নলিখিত ত্রুটি, নিষ্পত্তি সময় এবং অবস্থান বিচ্যুতি ঘটাতে পারে।
2. বেল্ট দাঁত পিচ সঠিকতা
একটি টাইমিং বেল্টে সমানভাবে ব্যবধানযুক্ত একাধিক দাঁত থাকে যা পুলির সাথে জড়িত থাকে। দাঁতের পিচের ছোট উত্পাদন বৈচিত্র পুলি ঘূর্ণন এবং প্রকৃত রৈখিক ভ্রমণের মধ্যে সম্পর্ককে প্রভাবিত করতে পারে।
যখন অক্ষটি দীর্ঘ দূরত্বে চলে যায়, তখন ছোট পিচ বিচ্যুতি জমা হতে পারে। স্থিতিশীল দাঁতের জ্যামিতি সহ উচ্চ-মানের বেল্ট এবং চাঙ্গা টেনশন সদস্যরা সাধারণত নিম্ন-মানের বেল্টের চেয়ে বেশি অনুমানযোগ্য গতি প্রদান করে।
বেল্টটি পুলি দাঁতের প্রোফাইলের সাথেও মেলে। একটি ভুল বেল্ট এবং পুলি সংমিশ্রণ দুর্বল ব্যস্ততা, অসম গতি, ত্বরিত পরিধান এবং পজিশনিং স্থিতিশীলতা হ্রাস করতে পারে।
3. বেল্ট প্রিটেনশন
সঠিক গতি সংক্রমণের জন্য সঠিক বেল্ট টান অপরিহার্য।
বেল্টের টান খুব কম হলে, সিস্টেমটি অনুভব করতে পারে:
- দাঁত লাফানো
- বেল্ট কম্পন
- বিলম্বিত প্রতিক্রিয়া
- দিক-পরিবর্তন ত্রুটি
- অস্থির অবস্থান
- অস্বাভাবিক শব্দ
যদি বেল্টের টান খুব বেশি হয় তবে এটি বাড়তে পারে:
- পুলি ভারবহন লোড
- মোটর প্রতিরোধের
- বেল্ট ক্লান্তি
- খাদ বিকৃতি
- গাইড সিস্টেম চাপ
- অকাল উপাদান পরিধান
মডিউল ডিজাইন এবং প্রস্তুতকারকের প্রস্তাবিত সমন্বয় পদ্ধতি অনুসারে বেল্টটি টান করা উচিত। নির্দিষ্ট সীমার বাইরে উত্তেজনা বৃদ্ধি স্বয়ংক্রিয়ভাবে সঠিকতা উন্নত করে না।
4. পুলি মেশিনিং যথার্থতা
ড্রাইভ পুলি মোটর ঘূর্ণনকে রৈখিক বেল্ট আন্দোলনে রূপান্তর করে। কপিকল ব্যাস, দাঁত প্রোফাইল, ঘনত্ব বা শ্যাফ্ট ইনস্টলেশনের ত্রুটি সরাসরি রৈখিক স্থানচ্যুতিকে প্রভাবিত করতে পারে।
যদি কপিকল মোটর শ্যাফ্টের সাথে কেন্দ্রীভূত না হয়, প্রতিটি বিপ্লবের সময় কার্যকর ট্রান্সমিশন ব্যাসার্ধ সামান্য পরিবর্তিত হয়। এটি পর্যায়ক্রমিক গতির ওঠানামা এবং চক্রীয় অবস্থানগত ত্রুটি তৈরি করতে পারে।
পুলি-সম্পর্কিত নির্ভুলতা নির্ভর করে:
- পিচ ব্যাস সহনশীলতা
- দাঁত প্রোফাইল নির্ভুলতা
- রেডিয়াল রানআউট
- অক্ষীয় রানআউট
- খাদকেন্দ্রিকতা
- ভারবহন সমর্থন অনমনীয়তা
- পুলি মাউন্টিং পদ্ধতি
যথার্থ-মেশিনযুক্ত পুলি এবং অনমনীয় শ্যাফ্ট সংযোগগুলি মোটর ঘূর্ণন এবং গাড়ির স্থানচ্যুতির মধ্যে সামঞ্জস্য উন্নত করতে সহায়তা করে।
5. ট্রান্সমিশন ব্যাকল্যাশ
একটি টাইমিং বেল্ট ড্রাইভে সাধারণত অনেক প্রচলিত গিয়ার ট্রান্সমিশন সিস্টেমের তুলনায় কম যান্ত্রিক ব্যাকল্যাশ থাকে কারণ বেল্টের দাঁত সরাসরি পুলির খাঁজের সাথে জড়িত থাকে। যাইহোক, সিস্টেমটি সম্পূর্ণরূপে হারানো গতি থেকে মুক্ত নয়।
দ্বিমুখী অবস্থানের ত্রুটির সম্ভাব্য উত্সগুলির মধ্যে রয়েছে:
- বেল্ট দাঁত এবং কপিকল খাঁজ মধ্যে ক্লিয়ারেন্স
- অপর্যাপ্ত বেল্ট টান
- বেল্ট দাঁতের বিকৃতি
- পুলি খাদ আন্দোলন
- বিয়ারিং ক্লিয়ারেন্স
- কাপলিং বিকৃতি
- মোটর খাদ torsion
ব্যাকল্যাশ বিশেষভাবে লক্ষণীয় হয় যখন গাড়িটি দিক বিপরীত করে। এই কারণে, নির্ভুলতা পরীক্ষায় একমুখী এবং দ্বিমুখী অবস্থান পরিমাপ উভয়ই অন্তর্ভুক্ত করা উচিত।
6. লিনিয়ার গাইড নির্ভুলতা
টাইমিং বেল্ট অক্ষ বরাবর গতিবিধি নিয়ন্ত্রণ করে, যখন রৈখিক গাইড ক্যারেজকে সমর্থন করে এবং এর ভ্রমণ পথকে সীমাবদ্ধ করে। গাইড রেলের গুণমান তাই গতির নির্ভুলতার উপর সরাসরি প্রভাব ফেলে।
গুরুত্বপূর্ণ গাইড-সম্পর্কিত কারণগুলির মধ্যে রয়েছে:
- রেল সোজা
- মাউন্ট পৃষ্ঠ সমতলতা
- গাইড সমান্তরালতা
- স্লাইডার প্রিলোড
- চলমান ছাড়পত্র
- তৈলাক্তকরণ অবস্থা
- গাড়ির অনমনীয়তা
যদি গাইড রেল একটি অসম বা পেঁচানো মাউন্টিং পৃষ্ঠে ইনস্টল করা থাকে, তাহলে ক্যারেজটি অসম প্রতিরোধের সম্মুখীন হতে পারে। এটি servo নিম্নলিখিত ত্রুটি বাড়াতে পারে এবং স্ট্রোকের সাথে বিভিন্ন পয়েন্টে বিভিন্ন অবস্থানের ফলাফল ঘটাতে পারে।
রৈখিক স্থানাঙ্ক সঠিক দেখা গেলেও গাইড ত্রুটিগুলি উল্লম্ব, পার্শ্বীয়, পিচ, ইয়াও এবং রোল বিচ্যুতি তৈরি করতে পারে।
7. সার্ভো মোটর এবং এনকোডার রেজোলিউশন
মোটর এবং এনকোডার নির্ধারণ করে কতটা সুনির্দিষ্টভাবে ঘূর্ণন গতি নিয়ন্ত্রণ এবং পরিমাপ করা যায়।
একটি উচ্চ-রেজোলিউশন এনকোডার নিয়ামককে মোটর অবস্থানে ছোট পরিবর্তন সনাক্ত করতে দেয়। যাইহোক, একা এনকোডার রেজোলিউশন মডিউলের চূড়ান্ত রৈখিক নির্ভুলতা নির্ধারণ করে না।
এনকোডার গণনা প্রতি তাত্ত্বিক রৈখিক আন্দোলন ব্যবহার করে অনুমান করা যেতে পারে:
গণনা প্রতি রৈখিক গতি = পুলি ভ্রমণ প্রতি বিপ্লব ÷ এনকোডার প্রতি বিপ্লবের সংখ্যা
উদাহরণস্বরূপ, যদি একটি পুলি বিপ্লব 100 মিমি রৈখিক ভ্রমণ তৈরি করে এবং নিয়ন্ত্রণ ব্যবস্থায় প্রতি বিপ্লবে 1,000,000 কার্যকর গণনা থাকে, তাত্ত্বিক কমান্ডের বৃদ্ধি 0.0001 মিমি প্রতি গণনা হয়।
এর অর্থ এই নয় যে মডিউলটি 0.0001 মিমি নির্ভুলতার সাথে শারীরিকভাবে অবস্থান করতে পারে। বেল্টের স্থিতিস্থাপকতা, কপিকল ত্রুটি, গাইড নির্ভুলতা, কম্পন, কাঠামোগত বিকৃতি এবং নিয়ামক কর্মক্ষমতা অনেক বড় বাস্তব-বিশ্ব বিচ্যুতি তৈরি করবে।
8. সার্ভো টিউনিং এবং অনুসরণ ত্রুটি
সার্ভো ড্রাইভ এনকোডার প্রতিক্রিয়ার সাথে কমান্ডযুক্ত অবস্থানের তুলনা করে এবং পার্থক্য কমাতে ক্রমাগত মোটর টর্ক সামঞ্জস্য করে। গতির সময় অবশিষ্ট পার্থক্য নিম্নলিখিত ত্রুটি হিসাবে পরিচিত হয়.
দুর্বল সার্ভো টিউনিং এর কারণ হতে পারে:
- ওভারশুট
- দোলন
- দীর্ঘ নিষ্পত্তি সময়
- অবস্থান শিকার
- অত্যধিক কম্পন
- মোটর অ্যালার্ম
সার্ভো প্যারামিটারগুলি অবশ্যই চলমান ভর, বেল্টের দৃঢ়তা, পুলির জড়তা, ত্বরণ এবং সিস্টেমের যান্ত্রিক অনমনীয়তার সাথে মিলিত হতে হবে।
একটি খুব আক্রমণাত্মক লাভ সেটিং প্রতিক্রিয়া বিলম্ব কমাতে পারে কিন্তু কম্পন বাড়াতে পারে। একটি রক্ষণশীল সেটিং মসৃণ গতি প্রদান করতে পারে কিন্তু লক্ষ্য অবস্থানে স্থির হতে আরও সময় প্রয়োজন।
9. পেলোড এবং লোড বিতরণ
একটি রৈখিক মডিউলের নির্দিষ্ট পেলোড শুধুমাত্র গাড়িতে রাখা মোট ভরকে বোঝায় না। লোড অবস্থান এবং মুহূর্ত লোড গতির সঠিকতাকেও প্রভাবিত করে।
একটি অফ-সেন্টার লোড ক্যারেজ এবং গাইড ব্লকগুলিতে অতিরিক্ত পিচ, ইয়াও বা রোল মোমেন্ট তৈরি করে। অতিরিক্ত মুহূর্ত লোড হতে পারে:
- গাড়ির বিচ্যুতি
- গাইড বিকৃতি
- অসম স্লাইডার প্রতিরোধের
- কম্পন বৃদ্ধি
- পুনরাবৃত্তিযোগ্যতা হ্রাস
- ত্বরিত গাইড পরিধান
মাধ্যাকর্ষণ কেন্দ্রটি ক্যারেজ সেন্টার এবং গাইড প্লেনের ব্যবহারিক হিসাবে কাছাকাছি অবস্থান করা উচিত। বড় ওভারহ্যাং লোডগুলির জন্য একটি বিস্তৃত মডিউল, ডুয়াল-গাইড স্ট্রাকচার বা বাহ্যিক সমর্থন প্রয়োজন হতে পারে।
10. গতি এবং ত্বরণ
উচ্চ গতি স্বয়ংক্রিয়ভাবে অবস্থান নির্ভুলতা হ্রাস করে না, তবে উচ্চতর ত্বরণ গতিশীল বেল্টের টান, জড়তা বল এবং কাঠামোগত কম্পন বাড়ায়।
নির্বাচিত মডিউলের জন্য ত্বরণ খুব বেশি হলে, অক্ষটি অনুভব করতে পারে:
- বেল্ট স্ট্রেচিং
- সার্ভো ল্যাগ
- গাড়ির কম্পন
- দীর্ঘস্থায়ী সময়
- অবস্থান overshoot
- গুরুতর পরিস্থিতিতে দাঁত জাম্পিং
নির্ভুল-সংবেদনশীল ক্রিয়াকলাপগুলির জন্য, গতি প্রোফাইলে উপযুক্ত ত্বরণ, হ্রাস এবং ঝাঁকুনি সেটিংস অন্তর্ভুক্ত করা উচিত। একটি S-বক্ররেখা প্রোফাইল যান্ত্রিক শক কমাতে পারে এবং আকস্মিক ট্র্যাপিজয়েডাল প্রোফাইলের তুলনায় নিষ্পত্তির স্থায়িত্ব উন্নত করতে পারে।
11. স্ট্রোক দৈর্ঘ্য
টাইমিং বেল্ট মডিউলগুলি দীর্ঘ-স্ট্রোক গতির জন্য বিশেষভাবে উপযুক্ত, তবে স্ট্রোক বাড়ানোর ফলে বেল্টের মোট দৈর্ঘ্যও বৃদ্ধি পায়।
একটি দীর্ঘ বেল্ট প্রবর্তন করতে পারে:
- বৃহত্তর ইলাস্টিক প্রসারণ
- তাপমাত্রার প্রতি আরও সংবেদনশীলতা
- আরো বেল্ট কম্পন
- উচ্চতর ক্রমবর্ধমান পিচ বিচ্যুতি
- নিম্ন কাঠামোগত প্রাকৃতিক ফ্রিকোয়েন্সি
একটি দীর্ঘ অক্ষের মূল্যায়ন করার সময়, প্রকৌশলীদের শুধুমাত্র একটি সংক্ষিপ্ত অংশে পরিমাপ করা পুনরাবৃত্তিযোগ্যতার মানের উপর নির্ভর করা উচিত নয়। সম্পূর্ণ কার্যকর ভ্রমণ জুড়ে নির্ভুলতা মূল্যায়ন করা উচিত।
12. তাপমাত্রা এবং পরিবেশগত অবস্থা
তাপমাত্রার পরিবর্তন বেল্ট, অ্যালুমিনিয়াম প্রোফাইল, গাইড রেল এবং মাউন্টিং কাঠামোর মাত্রা এবং যান্ত্রিক বৈশিষ্ট্যগুলিকে প্রভাবিত করে।
সম্ভাব্য পরিবেশগত প্রভাবগুলির মধ্যে রয়েছে:
- পরিবেষ্টিত তাপমাত্রার তারতম্য
- মোটর দ্বারা উত্পন্ন তাপ
- সরাসরি সূর্যালোক
- কাছাকাছি গরম করার সরঞ্জাম
- ধুলো এবং দূষণ
- আর্দ্রতা
- লুব্রিকেন্ট সান্দ্রতা পরিবর্তন
নির্ভুল-সংবেদনশীল সরঞ্জামগুলির জন্য, ক্রমাঙ্কন বা পরিমাপের আগে মডিউলটিকে একটি স্থিতিশীল অপারেটিং তাপমাত্রায় পৌঁছানোর অনুমতি দেওয়া উচিত।
একমুখী এবং দ্বিমুখী অবস্থান নির্ভুলতা
পজিশনিং পরীক্ষাগুলি একমুখী বা দ্বিমুখী আন্দোলন ব্যবহার করে সঞ্চালিত হতে পারে।
একমুখী অবস্থান
একটি একমুখী পরীক্ষায়, গাড়িটি একই দিক থেকে প্রতিটি পরিমাপ বিন্দুর কাছে আসে। এই পদ্ধতিটি দিক-পরিবর্তন ক্লিয়ারেন্স এবং বেল্ট দাঁতের বিকৃতির প্রভাব হ্রাস করে।
ইউনিডাইরেকশনাল পজিশনিং প্রায়শই ভাল ফলাফল দেয় কারণ বেল্টটি একটি সামঞ্জস্যপূর্ণ দিকে লোড থাকে।
দ্বিমুখী অবস্থান
একটি দ্বিমুখী পরীক্ষায়, গাড়ি উভয় দিক থেকে একই অবস্থানে আসে। এই পদ্ধতিটি বিপরীত ত্রুটি, ট্রান্সমিশন ক্লিয়ারেন্স এবং বেল্ট লোডিংয়ের পার্থক্য প্রকাশ করে।
অ্যাপ্লিকেশানগুলি যেগুলি প্রায়শই বিপরীত দিকনির্দেশনা করে কেবলমাত্র একমুখী কর্মক্ষমতার পরিবর্তে দ্বিমুখী ডেটা ব্যবহার করে মূল্যায়ন করা উচিত।
কিভাবে টাইমিং বেল্ট মডিউল নির্ভুলতা পরিমাপ করা হয়
পেশাদার পজিশনিং পরীক্ষাগুলি সাধারণত শুধুমাত্র মোটর এনকোডার প্রতিক্রিয়ার উপর নির্ভর না করে একটি বাহ্যিক পরিমাপ যন্ত্র ব্যবহার করে।
সাধারণ পরিমাপ সরঞ্জাম অন্তর্ভুক্ত:
- লেজার ইন্টারফেরোমিটার
- লিনিয়ার এনকোডার
- ডিজিটাল সূচক
- অপটিক্যাল পরিমাপ সিস্টেম
- উচ্চ নির্ভুলতা স্থানচ্যুতি সেন্সর
একটি সাধারণ অবস্থান নির্ভুলতা পরীক্ষায় নিম্নলিখিত পদক্ষেপগুলি অন্তর্ভুক্ত রয়েছে:
- একটি অনমনীয় এবং স্তর মাউন্ট পৃষ্ঠে মডিউল ইনস্টল করুন।
- যান্ত্রিক এবং বৈদ্যুতিক সিস্টেমকে একটি স্থিতিশীল তাপমাত্রায় পৌঁছানোর অনুমতি দিন।
- নির্দিষ্ট পেলোড এবং অপারেটিং শর্তাবলী প্রয়োগ করুন।
- ব্যবহারযোগ্য স্ট্রোক জুড়ে একাধিক পরিমাপ পয়েন্ট সেট করুন।
- গাড়িটিকে প্রতিটি টার্গেট পজিশনে নিয়ে যান।
- একটি বাহ্যিক রেফারেন্স ডিভাইস ব্যবহার করে প্রকৃত অবস্থান পরিমাপ করুন।
- আন্দোলনটি কয়েকবার পুনরাবৃত্তি করুন।
- এক বা উভয় দিক থেকে অবস্থানের কাছে যান।
- পজিশনিং ত্রুটি, পুনরাবৃত্তিযোগ্যতা এবং বিপরীত ত্রুটি গণনা করুন।
পরীক্ষার ফলাফল তখনই অর্থবহ হয় যখন পরিমাপের শর্তগুলি স্পষ্টভাবে সংজ্ঞায়িত করা হয়। পেলোড, গতি, ত্বরণ, ভ্রমণের দিক, তাপমাত্রা এবং বসতির সময় সব রেকর্ড করা উচিত।
ওপেন-লুপ বনাম ক্লোজড-লুপ পজিশন কন্ট্রোল
মোটর-সাইড ক্লোজড লুপ
বেশিরভাগ সার্ভো-চালিত টাইমিং বেল্ট মডিউলগুলি মোটরে মাউন্ট করা একটি এনকোডার ব্যবহার করে। এনকোডার মোটর শ্যাফ্টের অবস্থান নিশ্চিত করে, তবে এটি সরাসরি গাড়ির প্রকৃত অবস্থান পরিমাপ করে না।
এই কনফিগারেশনটি মোটর গতিবিধি সঠিকভাবে সনাক্ত করতে পারে, তবে মোটর শ্যাফ্টের পরে ঘটতে থাকা যান্ত্রিক ত্রুটিগুলি অপরিমাণিত থাকতে পারে। এই ত্রুটিগুলির মধ্যে রয়েছে বেল্ট প্রসারণ, কপিকল বিকৃতি, কাপলিং আন্দোলন এবং ফ্রেম বিচ্যুতি।
সম্পূর্ণ ক্লোজড-লুপ কন্ট্রোল
একটি সম্পূর্ণ বন্ধ-লুপ সিস্টেম মডিউল স্ট্রোকের সাথে ইনস্টল করা একটি বহিরাগত রৈখিক এনকোডার ব্যবহার করে। নিয়ামক শুধুমাত্র মোটর ঘূর্ণন থেকে রৈখিক ভ্রমণ অনুমান করার পরিবর্তে প্রকৃত ক্যারেজ অবস্থান থেকে প্রতিক্রিয়া গ্রহণ করে।
সম্পূর্ণ ক্লোজড-লুপ প্রতিক্রিয়া এর জন্য ক্ষতিপূরণ দিতে সাহায্য করতে পারে:
- বেল্টের স্থিতিস্থাপকতা
- পুলি ট্রান্সমিশন ত্রুটি
- কাপলিং বিকৃতি
- যান্ত্রিক প্রতিক্রিয়া
- তাপমাত্রা-সম্পর্কিত মাত্রিক পরিবর্তন
যাইহোক, একটি রৈখিক এনকোডার ইনস্টল করা সিস্টেমের খরচ, তারের জটিলতা, কমিশনিং প্রয়োজনীয়তা এবং পরিবেশগত সুরক্ষার প্রয়োজনীয়তা বাড়ায়।
কিভাবে টাইমিং বেল্ট রৈখিক মডিউল নির্ভুলতা উন্নত করা যায়
একটি উচ্চ-মানের রিইনফোর্সড বেল্ট নির্বাচন করুন
স্থিতিশীল দাঁতের জ্যামিতি এবং একটি কম প্রসারিত প্রসার্য সদস্য সহ একটি টাইমিং বেল্ট চয়ন করুন। স্টিল-কর্ড এবং অ্যারামিড-কর্ড রিইনফোর্সড বেল্টগুলি সাধারণত ব্যবহৃত হয় যেখানে উন্নত দৃঢ়তা এবং মাত্রিক স্থায়িত্ব প্রয়োজন।
সঠিক বেল্ট প্রস্থ ব্যবহার করুন
একটি প্রশস্ত বেল্ট সাধারণত উচ্চ প্রসার্য কঠোরতা এবং লোড ক্ষমতা প্রদান করে। যাইহোক, বেল্টের প্রস্থ অবশ্যই পুলির নকশা, মডিউলের আকার, মোটর টর্ক এবং প্রয়োজনীয় ত্বরণের সাথে মেলে।
বেল্ট টেনশন সঠিকভাবে সামঞ্জস্য করুন
শুধুমাত্র অনুভূতি দ্বারা বেল্ট সামঞ্জস্য না করে নির্দিষ্ট টেনশন পদ্ধতি অনুসরণ করুন। প্রাথমিক চলমান সময়ের পরে উত্তেজনা পুনরায় পরীক্ষা করুন কারণ বেল্ট এবং যান্ত্রিক সংযোগগুলি স্থায়ী হতে পারে।
চলমান ভর হ্রাস করুন
নিম্ন চলমান ভর জড়তা শক্তি, গতিশীল বেল্ট প্রসারণ এবং সার্ভো লোড হ্রাস করে। গাড়িতে বসানো ফিক্সচার, তার এবং ওয়ার্কপিসগুলিকে ব্যবহারিক হিসাবে হালকা এবং কঠোর হিসাবে ডিজাইন করা উচিত।
মাধ্যাকর্ষণ লোড কেন্দ্র নিয়ন্ত্রণ
পেলোডটিকে ক্যারেজ সেন্টারের কাছাকাছি রাখুন এবং ওভারহ্যাং কমিয়ে দিন। প্রশস্ত, লম্বা বা উদ্ভট লোডের জন্য বহিরাগত গাইড সমর্থন প্রয়োজন হতে পারে।
মোশন প্রোফাইল অপ্টিমাইজ করুন
উপযুক্ত ত্বরণ, হ্রাস এবং ঝাঁকুনি সেটিংস ব্যবহার করুন। অপ্রয়োজনীয়ভাবে আক্রমনাত্মক মোশন কমান্ড এড়িয়ে চলুন যখন প্রক্রিয়াটির জন্য সংক্ষিপ্ত নিষ্পত্তির সময় এবং স্থিতিশীল চূড়ান্ত অবস্থানের প্রয়োজন হয়।
মাউন্ট সারফেস নির্ভুলতা উন্নত করুন
ইনস্টলেশন বেস অনমনীয়, সমতল এবং বিকৃতি থেকে মুক্ত হওয়া উচিত। মডিউল প্রোফাইল মোচড় রোধ করতে একটি নিয়ন্ত্রিত ক্রমানুসারে শক্ত বোল্ট প্রয়োগ করা উচিত।
মাল্টি-অক্সিস সিস্টেম সাবধানে সারিবদ্ধ করুন
XY, XZ, XYZ এবং গ্যান্ট্রি সিস্টেমে, অক্ষগুলির মধ্যে দুর্বল প্রান্তিককরণ অতিরিক্ত প্রতিরোধ এবং কাঠামোগত বিকৃতি তৈরি করতে পারে। সমান্তরাল অক্ষগুলি অবশ্যই সাবধানে সারিবদ্ধ হতে হবে, বিশেষ করে ডুয়াল-ড্রাইভ গ্যান্ট্রি কনফিগারেশনে।
অবস্থান ক্ষতিপূরণ ব্যবহার করুন
পদ্ধতিগত অবস্থান ত্রুটি পরিমাপ এবং একটি ক্ষতিপূরণ টেবিল হিসাবে গতি নিয়ামক সংরক্ষণ করা যেতে পারে. কন্ট্রোলার তারপর স্ট্রোক বরাবর বিভিন্ন অবস্থানে কমান্ড মান পরিবর্তন করে।
পুনরাবৃত্তিযোগ্য জ্যামিতিক ত্রুটির জন্য ত্রুটি ক্ষতিপূরণ কার্যকর, কিন্তু এটি এলোমেলো কম্পন, অস্থির বেল্ট টান, পরিবর্তনশীল পেলোড বিকৃতি বা গুরুতর যান্ত্রিক পরিধান সম্পূর্ণরূপে সংশোধন করতে পারে না।
এক্সটার্নাল পজিশন ফিডব্যাক যোগ করুন
চাহিদাপূর্ণ অ্যাপ্লিকেশনের জন্য, প্রকৃত ক্যারেজ অবস্থান পরিমাপ করার জন্য একটি লিনিয়ার এনকোডার ইনস্টল করা যেতে পারে। এটি একা মোটর-সাইড প্রতিক্রিয়ার চেয়ে যান্ত্রিক সংক্রমণ ত্রুটিগুলির আরও ভাল নিয়ন্ত্রণ সরবরাহ করে।
নিয়মিত রক্ষণাবেক্ষণ সঞ্চালন
বেল্ট পরিধান, পুলি পরিধান, আলগা ফাস্টেনার, গাইড দূষণ বা অপর্যাপ্ত তৈলাক্তকরণের কারণে যথার্থতা ধীরে ধীরে হ্রাস পেতে পারে। প্রতিরোধমূলক পরিদর্শন মডিউলের পরিষেবা জীবনের উপর স্থিতিশীল কর্মক্ষমতা বজায় রাখতে সাহায্য করে।
কখন টাইমিং বেল্ট মডিউল সঠিকতা যথেষ্ট?
একটি টাইমিং বেল্ট রৈখিক মডিউল সাধারণত উপযুক্ত যখন অ্যাপ্লিকেশনটি অগ্রাধিকার দেয়:
- উচ্চ ভ্রমণ গতি
- দীর্ঘ স্ট্রোক
- দ্রুত পারস্পরিক আন্দোলন
- মাঝারি অবস্থান নির্ভুলতা
- উচ্চ চক্র দক্ষতা
- কম চলমান ভর
- খরচ কার্যকর মাল্টি-অক্ষ একীকরণ
সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
- প্যাকেজিং মেশিন
- সাজানোর সরঞ্জাম
- উপকরণ হ্যান্ডলিং সিস্টেম
- বাছাই এবং স্থান ইউনিট
- দৃষ্টি পরিদর্শন অবস্থান
- মুদ্রণ সরঞ্জাম
- স্বয়ংক্রিয় লোডিং সিস্টেম
- ইলেকট্রনিক্স সমাবেশ
- লজিস্টিক অটোমেশন
- বিতরণ এবং স্প্রে করার সরঞ্জাম
এই অ্যাপ্লিকেশনগুলির অনেকগুলিতে, অক্ষটি বারবার শেখানো অবস্থানের মধ্যে চলে যায়। স্থিতিশীল পুনরাবৃত্তিযোগ্যতা তাই অত্যন্ত ছোট পরম সমন্বয় ত্রুটির চেয়ে বেশি গুরুত্বপূর্ণ হতে পারে।
কখন অন্য ড্রাইভের ধরন বিবেচনা করা উচিত?
অ্যাপ্লিকেশনের প্রয়োজন হলে একটি টাইমিং বেল্ট মডিউল সেরা বিকল্প নাও হতে পারে:
- মাইক্রোমিটার-স্তরের পরম অবস্থান
- খুব উচ্চ অক্ষীয় অনমনীয়তা
- ভারী যন্ত্র বাহিনী
- অত্যন্ত কম নিষ্পত্তি ত্রুটি
- উচ্চ নির্ভুলতা ইন্টারপোলেশন
- লোডের অধীনে খুব ছোট নিয়ন্ত্রিত ফিড বৃদ্ধি
প্রয়োজনীয় স্ট্রোক, গতি, লোড এবং নির্ভুলতার উপর নির্ভর করে, বিকল্পগুলি অন্তর্ভুক্ত থাকতে পারে:
- বল স্ক্রু লিনিয়ার মডিউল
- রৈখিক মোটর পর্যায়
- যথার্থ বৈদ্যুতিক সিলিন্ডার
- বাহ্যিক প্রতিক্রিয়া সহ র্যাক-এন্ড-পিনিয়ন অক্ষ
| ড্রাইভের ধরন | প্রধান শক্তি | সাধারণ নির্ভুলতা বৈশিষ্ট্য | সাধারণ আবেদন |
|---|---|---|---|
| টাইমিং বেল্ট | উচ্চ গতি এবং দীর্ঘ স্ট্রোক | মাঝারি পরম নির্ভুলতার সাথে ভাল পুনরাবৃত্তিযোগ্যতা | স্থানান্তর, প্যাকেজিং এবং বাছাই এবং স্থান |
| বল স্ক্রু | উচ্চ দৃঢ়তা এবং নিয়ন্ত্রিত ফিড | মাঝারি স্ট্রোকের উপর উচ্চ অবস্থান নির্ভুলতা | সমাবেশ, পরীক্ষা এবং নির্ভুল অবস্থান |
| লিনিয়ার মোটর | সরাসরি ড্রাইভ এবং উচ্চ গতিশীল প্রতিক্রিয়া | বহিরাগত রৈখিক প্রতিক্রিয়া সঙ্গে উচ্চ নির্ভুলতা | সেমিকন্ডাক্টর এবং নির্ভুলতা পরিদর্শন |
| গিয়ার র্যাক | খুব দীর্ঘ স্ট্রোক এবং ভারী লোড | গিয়ারবক্স, ব্যাকল্যাশ এবং প্রতিক্রিয়ার উপর দৃঢ়ভাবে নির্ভর করে | গ্যান্ট্রি রোবট এবং বড় অটোমেশন সিস্টেম |
টাইমিং বেল্ট লিনিয়ার মডিউল নির্ভুলতা নির্বাচন চেকলিস্ট
একটি টাইমিং বেল্ট নির্বাচন করার আগেলিনিয়ার অ্যাকচুয়েটর, নিম্নলিখিত তথ্য নিশ্চিত করুন:
- প্রয়োজনীয় অবস্থান নির্ভুলতা
- প্রয়োজনীয় পুনরাবৃত্তিযোগ্যতা
- কার্যকরী স্ট্রোক
- সর্বোচ্চ পেলোড
- মাধ্যাকর্ষণ কেন্দ্র
- অনুমোদিত পিচ, ইয়াও এবং রোল মুহূর্ত
- সর্বোচ্চ গতি
- ত্বরণ এবং হ্রাস
- নিষ্পত্তির সময় প্রয়োজন
- আন্দোলনের ফ্রিকোয়েন্সি
- একমুখী বা দ্বিমুখী অবস্থান
- অনুভূমিক, উল্লম্ব বা উল্টানো ইনস্টলেশন
- কার্যকরী তাপমাত্রা
- ধুলো, আর্দ্রতা এবং দূষণের অবস্থা
- মোটর এবং এনকোডার প্রকার
- বহিরাগত রৈখিক প্রতিক্রিয়া জন্য প্রয়োজন
- সফ্টওয়্যার ত্রুটি ক্ষতিপূরণ সম্ভাবনা
প্রয়োজনীয় যথার্থতা ক্ষুদ্রতম সম্ভাব্য মান ব্যবহার না করে প্রকৃত প্রক্রিয়া অনুসারে সংজ্ঞায়িত করা উচিত। অপ্রয়োজনীয়ভাবে উচ্চ নির্ভুলতা নির্দিষ্ট করা চূড়ান্ত উত্পাদন ফলাফলের উন্নতি ছাড়াই সরঞ্জামের খরচ, ইনস্টলেশনের অসুবিধা এবং কমিশন করার সময় বাড়িয়ে তুলতে পারে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি টাইমিং বেল্ট রৈখিক মডিউল সঠিক?
হ্যাঁ। একটি সঠিকভাবে ডিজাইন করা টাইমিং বেল্ট রৈখিক মডিউল শিল্প অটোমেশনের জন্য স্থিতিশীল এবং পুনরাবৃত্তিযোগ্য অবস্থান প্রদান করতে পারে। যাইহোক, এটি সাধারণত অতি-উচ্চ-নির্ভুল অবস্থানের পরিবর্তে উচ্চ-গতি এবং দীর্ঘ-স্ট্রোক গতির জন্য নির্বাচিত হয়।
পজিশনিং অ্যাকুরেসি এবং রিপিটেবিলিটির মধ্যে পার্থক্য কী?
অবস্থান নির্ভুলতা নির্দেশিত স্থানাঙ্ক এবং প্রকৃত স্থানাঙ্কের মধ্যে পার্থক্য পরিমাপ করে। পুনরাবৃত্তিযোগ্যতা পরিমাপ করে যে মডিউলটি বারবার আন্দোলনের পরে একই অবস্থানে ফিরে আসে।
একটি দীর্ঘ স্ট্রোক নির্ভুলতা হ্রাস?
একটি দীর্ঘ স্ট্রোক বেল্টের মোট দৈর্ঘ্য বৃদ্ধি করে এবং স্থিতিস্থাপক প্রসারণ, তাপমাত্রা সংবেদনশীলতা এবং ক্রমবর্ধমান পিচ ত্রুটি বৃদ্ধি করতে পারে। অতএব, সম্পূর্ণ ভ্রমণ দূরত্ব জুড়ে দীর্ঘ-স্ট্রোকের নির্ভুলতা মূল্যায়ন করা উচিত।
বেল্ট টেনশন বাড়ানো কি অবস্থান নির্ভুলতা উন্নত করতে পারে?
সঠিক বেল্ট টেনশন ট্রান্সমিশন স্থায়িত্ব উন্নত করতে পারে, কিন্তু অত্যধিক টান বিয়ারিংকে ওভারলোড করতে পারে, ঘর্ষণ বাড়াতে পারে এবং বেল্টের জীবনকে ছোট করতে পারে। বেল্ট টান নির্দিষ্ট সীমার মধ্যে থাকা উচিত।
একটি সার্ভো মোটর বেল্ট পজিশনিং ত্রুটি দূর করতে পারে?
একটি সার্ভো মোটর কমান্ড প্রতিক্রিয়া এবং মোটর-সাইড অবস্থান নিয়ন্ত্রণ উন্নত করে, কিন্তু এটি মোটর এবং গাড়ির মধ্যে সমস্ত যান্ত্রিক ত্রুটি সরাসরি সনাক্ত করতে পারে না। বাহ্যিক রৈখিক প্রতিক্রিয়া প্রয়োজন হতে পারে যখন প্রকৃত গাড়ির অবস্থান আরও সুনির্দিষ্টভাবে নিয়ন্ত্রণ করতে হবে।
টাইমিং বেল্ট পজিশনিং ত্রুটিগুলি কি ক্ষতিপূরণ দেওয়া যেতে পারে?
পুনরাবৃত্তিযোগ্য পদ্ধতিগত ত্রুটিগুলি প্রায়ই নিয়ামক ক্ষতিপূরণের মাধ্যমে হ্রাস করা যেতে পারে। এলোমেলো কম্পন, পরিবর্তনশীল বেল্টের বিকৃতি, অস্থির লোডিং এবং যান্ত্রিক পরিধান একা সফ্টওয়্যার দ্বারা সম্পূর্ণরূপে সংশোধন করা যায় না।
একটি টাইমিং বেল্ট মডিউল কি নির্ভুলতা বিতরণের জন্য উপযুক্ত?
যখন প্রয়োজনীয় পথ নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা মডিউলের ক্ষমতার মধ্যে থাকে তখন এটি উপযুক্ত হতে পারে। দৃষ্টি সংশোধন, ক্রমাঙ্কন বা বাহ্যিক প্রতিক্রিয়া আরও চাহিদাপূর্ণ বিতরণ প্রক্রিয়ার জন্য যোগ করা যেতে পারে।
কত ঘন ঘন অবস্থান নির্ভুলতা পরীক্ষা করা উচিত?
পরিদর্শন ব্যবধান অপারেটিং ফ্রিকোয়েন্সি, পেলোড, পরিবেশ এবং প্রক্রিয়া প্রয়োজনীয়তার উপর নির্ভর করে। বেল্ট প্রতিস্থাপন, পুলি সমন্বয়, সংঘর্ষ, বড় রক্ষণাবেক্ষণ বা মাউন্টিং কাঠামোর পরিবর্তনের পরেও সঠিকতা পরীক্ষা করা উচিত।
উপসংহার
টাইমিং বেল্ট রৈখিক মডিউল নির্ভুলতাএকা বেল্টের পরিবর্তে সম্পূর্ণ গতি সিস্টেম দ্বারা নির্ধারিত হয়। বেল্টের স্থিতিস্থাপকতা, পুলির নির্ভুলতা, গাইড রেলের নির্ভুলতা, যান্ত্রিক অনমনীয়তা, সার্ভো নিয়ন্ত্রণ, পেলোড, ত্বরণ, ইনস্টলেশনের গুণমান এবং পরিবেশগত অবস্থা সবই চূড়ান্ত অবস্থানের ফলাফলকে প্রভাবিত করে।
টাইমিং বেল্ট মডিউল সাধারণত উচ্চ গতি, দীর্ঘ ভ্রমণ, স্থিতিশীল পুনরাবৃত্তিযোগ্যতা এবং অর্থনৈতিক সিস্টেম একীকরণের একটি কার্যকর ভারসাম্য প্রদান করে। এগুলি উপাদান হ্যান্ডলিং, প্যাকেজিং, স্থানান্তর, বাছাই এবং পুনরাবৃত্তি পজিশনিং অপারেশনগুলির জন্য বিশেষভাবে উপযুক্ত যেখানে গতি এবং স্ট্রোক মাইক্রোমিটার-স্তরের পরম নির্ভুলতার চেয়ে বেশি গুরুত্বপূর্ণ।
একটি নির্ভরযোগ্য নির্বাচনের জন্য, ইঞ্জিনিয়ারদের পৃথকভাবে অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা নির্ধারণ করা উচিত, সম্পূর্ণ স্ট্রোক জুড়ে কর্মক্ষমতা মূল্যায়ন করা এবং প্রকৃত পেলোড, গতি প্রোফাইল এবং ইনস্টলেশন পরিবেশ বিবেচনা করা উচিত। যেখানে উচ্চতর নির্ভুলতা প্রয়োজন, সেখানে চাঙ্গা বেল্ট, নির্ভুল পুলি, অপ্টিমাইজ করা টান, অনমনীয় মাউন্টিং, সার্ভো টিউনিং, অবস্থান ক্ষতিপূরণ এবং বাহ্যিক রৈখিক প্রতিক্রিয়ার মাধ্যমে কর্মক্ষমতা উন্নত করা যেতে পারে।
