 اردو

اےٹائمنگ بیلٹ لکیری ماڈیولایک تیز رفتار لکیری حرکت کا نظام ہے جو موٹر کی روٹری حرکت کو کنٹرول شدہ سیدھی لائن حرکت میں تبدیل کرتا ہے۔ اس میں ٹائمنگ بیلٹ ٹرانسمیشن، ڈرائیو پللی، آئیڈلر پللی، لکیری گائیڈ، کیریج، ٹینشننگ میکانزم، موٹر انٹرفیس، سینسرز اورتحریک کنٹرولرایک کمپیکٹ مکینیکل ڈھانچے کے اندر۔
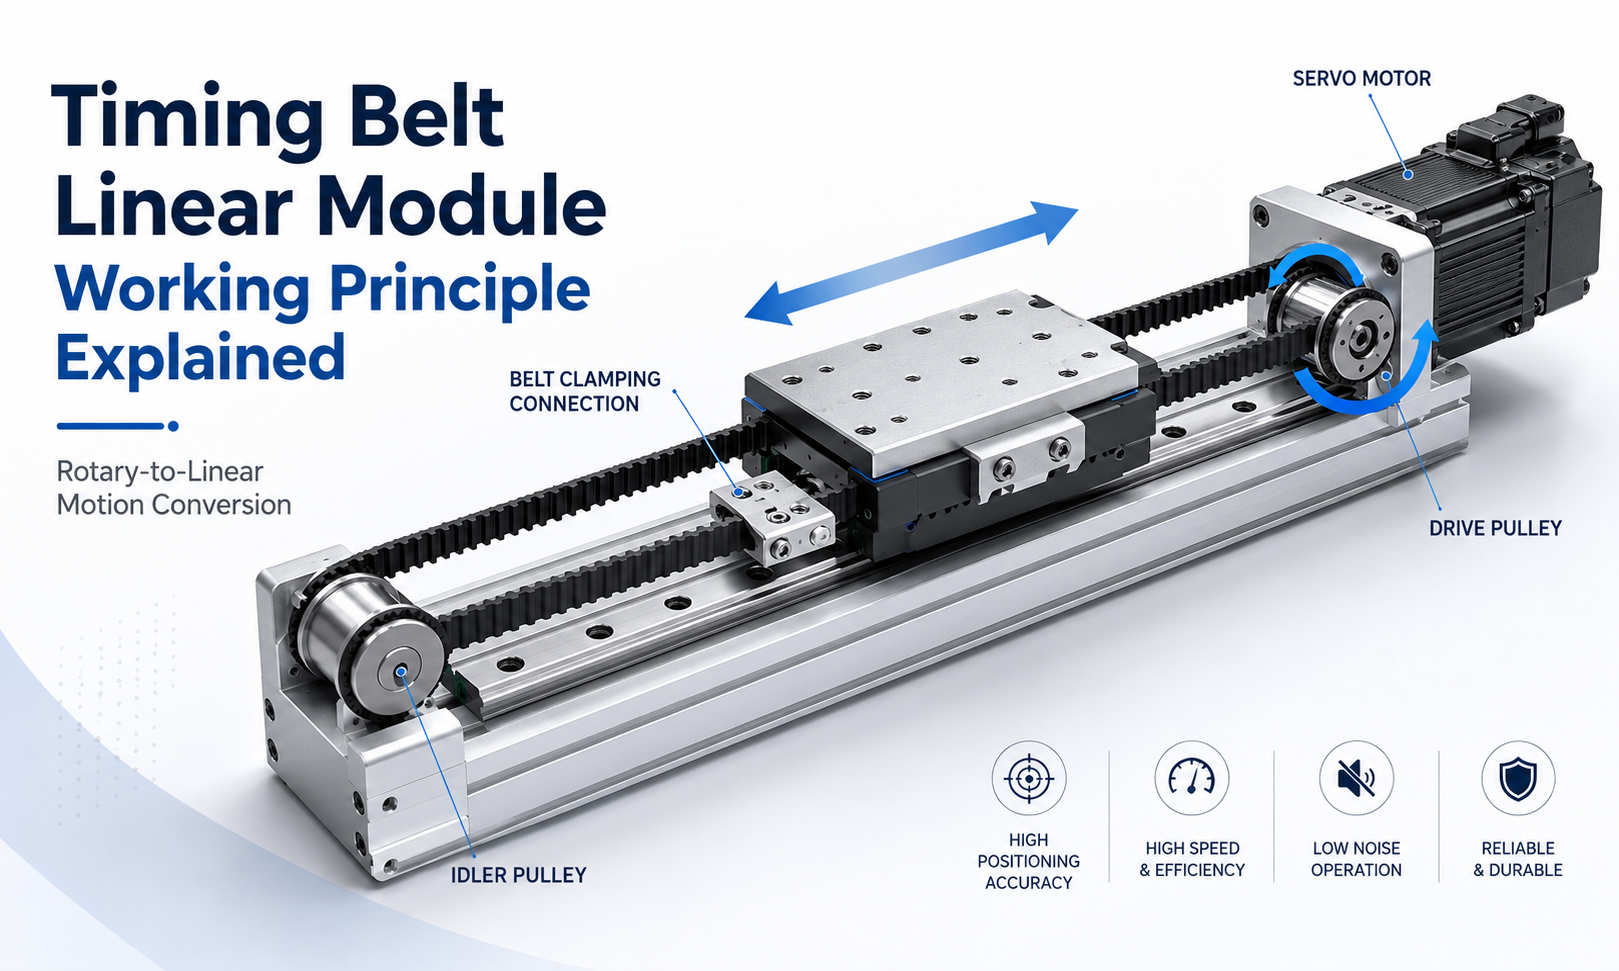
بنیادیٹائمنگ بیلٹ لکیری ماڈیول کام کرنے کا اصولسیدھا ہے: ایک موٹر ڈرائیو پللی کو گھماتی ہے، ڈرائیو پللی دانتوں والی ٹائمنگ بیلٹ کو حرکت دیتی ہے، اور بیلٹ گاڑی کو لکیری گائیڈ ریل کے ساتھ کھینچتی ہے۔ موٹر کی گردش، رفتار، سرعت اور سمت کو کنٹرول کرکے، نظام گاڑی کو ماڈیول اسٹروک کے ساتھ ایک مخصوص جگہ پر رکھ سکتا ہے۔
روایتی رگڑ بیلٹ کے برعکس، ٹائمنگ بیلٹ میں یکساں فاصلہ والے دانت ہوتے ہیں جو ٹائمنگ پللیوں پر مماثل نالیوں کے ساتھ میش ہوتے ہیں۔ یہ مثبت مشغولیت بیلٹ اور گھرنی کے درمیان عام آپریٹنگ سلپ کو روکتی ہے، جس سے موٹر کی گردش کو دوبارہ قابل لکیری نقل مکانی میں ترجمہ کیا جا سکتا ہے۔
یہ مضمون بتاتا ہے کہ ٹائمنگ بیلٹ کیسےلکیری ماڈیولکام کرتا ہے، بشمول روٹری ٹو لائنر موشن کنورژن، ٹائمنگ پللی ٹرانسمیشن، بیلٹ ٹینشن، گائیڈ ریل سپورٹ، سرو کنٹرول، پوزیشن فیڈ بیک، رفتار کا حساب، پوزیشننگ کی درستگی، اور وہ عوامل جو حرکت کی کارکردگی کو متاثر کرتے ہیں۔
ٹائمنگ بیلٹ لکیری ماڈیول کا کام کرنے کا اصول کیا ہے؟
ٹائمنگ بیلٹ لکیری ماڈیول کا کام کرنے والا اصول ایک بند لوپ ٹوتھ بیلٹ پر مبنی ہے جو ڈرائیو پللی اور آئیڈر پللی کے درمیان چلتی ہے۔ موونگ بیلٹ سیکشن کے دونوں سرے میکانکی طور پر کیریج یا بیلٹ کلیمپنگ پلیٹ سے جڑے ہوئے ہیں۔
جب موٹر ڈرائیو پللی کو گھماتی ہے، تو گھرنی کے دانت ٹائمنگ بیلٹ کے دانتوں کے ساتھ مشغول ہوجاتے ہیں اور بیلٹ کو گھرنی کے نظام کے گرد منتقل کرتے ہیں۔ کیونکہ کیریج بیلٹ سے جڑی ہوئی ہے، اس لیے گاڑی لکیری گائیڈ کے ساتھ افقی طور پر حرکت کرتی ہے۔
جب موٹر اپنی گردش کی سمت بدلتی ہے تو بیلٹ بھی سمت بدلتی ہے جس کی وجہ سے گاڑی مخالف سمت میں چلتی ہے۔ لکیری گائیڈ ریل گاڑی کو روکتی ہے تاکہ یہ گھومنے، جھکنے یا پیچھے سے حرکت کرنے کے بجائے ایک متعین محور کے ساتھ حرکت کرے۔
مکمل تحریک کی تبدیلی کا خلاصہ اس طرح کیا جا سکتا ہے:
- موشن کنٹرولر موومنٹ کمانڈ بھیجتا ہے۔
- سروو ڈرائیو یا سٹیپر ڈرائیو موٹر کو کرنٹ فراہم کرتی ہے۔
- موٹر شافٹ کمانڈ کی سمت اور رفتار کے مطابق گھومتا ہے۔
- موٹر ڈائریکٹ کپلنگ یا ٹرانسمیشن میکانزم کے ذریعے ڈرائیو پللی کو گھماتی ہے۔
- ڈرائیو پللی کے دانت ٹائمنگ بیلٹ کے ساتھ منسلک ہوتے ہیں۔
- ٹائمنگ بیلٹ ڈرائیو پللی اور آئیڈر پللی کے درمیان گردش کرتی ہے۔
- بیلٹ کنکشن گاڑی کو ماڈیول کے ساتھ کھینچتا یا دھکیلتا ہے۔
- لکیری گائیڈ گاڑی کو سپورٹ کرتا ہے اور سیدھی لائن کی حرکت کو برقرار رکھتا ہے۔
- سینسر یا انکوڈر پوزیشن اور آپریٹنگ سٹیٹس کی معلومات فراہم کرتے ہیں۔
- کنٹرول سسٹم گاڑی کو پروگرام شدہ پوزیشن پر روکتا ہے۔
موشن ٹرانسمیشن میں شامل اہم اجزاء
بیلٹ سے چلنے والے لکیری نظام کی کارکردگی کا انحصار کئی مکینیکل اور کنٹرول اجزاء کے مربوط آپریشن پر ہوتا ہے۔ موٹر گردش کو مستحکم لکیری حرکت میں تبدیل کرنے میں ہر جزو کا ایک خاص کردار ہوتا ہے۔
موٹر
موٹر ماڈیول کی طاقت کا ذریعہ ہے۔ ٹائمنگ بیلٹ لکیری ماڈیولز کو سروو موٹرز، سٹیپر موٹرز، یا دیگر روٹری ایکچیوٹرز کے ذریعے چلایا جا سکتا ہے، جو مطلوبہ رفتار، پوزیشننگ کی درستگی، کنٹرول کا طریقہ اور بوجھ پر منحصر ہے۔
ایک سروو موٹر کو عام طور پر ایسی ایپلی کیشنز کے لیے منتخب کیا جاتا ہے جن کے لیے ہائی ایکسلریشن، بار بار اسٹارٹ اسٹاپ موشن، ڈائنامک پوزیشننگ، سنکرونائزڈ ملٹی ایکسس کنٹرول، اور کلوزڈ لوپ فیڈ بیک کی ضرورت ہوتی ہے۔ ایک سٹیپر موٹر کم لاگت والے نظاموں کے لیے اعتدال پسند رفتار اور نسبتاً آسان پوزیشننگ کی ضروریات کے لیے موزوں ہو سکتی ہے۔
ڈرائیو پللی
ڈرائیو پللی موٹر شافٹ سے منسلک ہوتی ہے اور موٹر ٹارک کو ٹائمنگ بیلٹ میں منتقل کرتی ہے۔ اس کے دانت بیلٹ کی پچ اور دانتوں کے پروفائل سے ملنے چاہئیں۔
جب ڈرائیو پللی ایک انقلاب مکمل کر لیتی ہے، تو بیلٹ پللی کے دانتوں کی گنتی اور بیلٹ کی پچ سے طے شدہ فاصلے سے حرکت کرتی ہے۔ لہذا، گھرنی کا قطر اور دانتوں کی گنتی لکیری نقل مکانی، رفتار، ٹارک اور پوزیشننگ ریزولوشن کو براہ راست متاثر کرتی ہے۔
آئیڈلر پللی
idler گھرنی ماڈیول کے مخالف سرے پر نصب ہے۔ یہ ٹائمنگ بیلٹ کو سپورٹ کرتا ہے، بیلٹ کے سفر کی سمت بدلتا ہے، اور مکمل بند ٹرانسمیشن لوپ کو برقرار رکھنے میں مدد کرتا ہے۔
ماڈیول ڈیزائن پر منحصر ہے، آئیڈلر پللی کو بیلٹ ٹینشننگ میکانزم کے ساتھ بھی مربوط کیا جا سکتا ہے۔ اپنی پوزیشن کو ایڈجسٹ کرکے، انسٹالر ٹائمنگ بیلٹ کے تناؤ کو بڑھا یا گھٹا سکتا ہے۔
ٹائمنگ بیلٹ
ٹائمنگ بیلٹ موشن ٹرانسمیشن کا بنیادی عنصر ہے۔ اس میں عام طور پر ایک اعلی طاقت کا ٹینسائل کور ہوتا ہے جو پہننے سے بچنے والے بیلٹ کے مواد اور ڈھلے ہوئے دانتوں سے ڈھکا ہوتا ہے۔
عام ٹینسائل مواد میں سٹیل کی ہڈی، فائبرگلاس کی ہڈی اور ارامیڈ فائبر شامل ہیں۔ ٹینسائل کور بوجھ کے نیچے بیلٹ کی لمبائی کو محدود کرتا ہے، جبکہ دانتوں والی سطح گھرنی کے ساتھ مثبت مشغولیت کو برقرار رکھتی ہے۔
فلیٹ بیلٹ یا وی بیلٹ کے مقابلے میں، ٹائمنگ بیلٹ زیادہ متوقع نقل مکانی فراہم کرتا ہے کیونکہ اس کے دانت میکانکی طور پر گھرنی کے نالیوں کے ساتھ ملتے ہیں۔
بیلٹ کلیمپ
بیلٹ کلیمپ میکانکی طور پر حرکت پذیر بیلٹ سیکشن کو کیریج سے جوڑتا ہے۔ جیسے جیسے بیلٹ سفر کرتا ہے، کلیمپ بیلٹ کی قوت کو گاڑی میں منتقل کرتا ہے۔
کلیمپ کو دانتوں یا تناؤ کی ڈوریوں کو نقصان پہنچائے بغیر بیلٹ کو محفوظ طریقے سے پکڑنا چاہیے۔ ناقص کلیمپنگ مقامی بیلٹ کی خرابی، پوزیشن میں تبدیلی، شور، یا آخرکار بیلٹ کی خرابی پیدا کر سکتی ہے۔
گاڑی
کیریج ایک متحرک پلیٹ فارم ہے جو ٹولز، گریپرز، سینسرز، ورک پیس، معائنہ کرنے والے کیمروں، ڈسپنسنگ ہیڈز، یا دیگر ایپلیکیشن آلات کی مدد کے لیے استعمال ہوتا ہے۔
یہ بیرونی بوجھ کو گائیڈ بلاکس میں منتقل کرتا ہے اور ٹائمنگ بیلٹ سے ڈرائیونگ فورس حاصل کرتا ہے۔ گاڑی کے ڈھانچے کو عمودی، پس منظر اور لمحے کے بوجھ کے خلاف مزاحمت کرنے کے لیے کافی سختی فراہم کرنی چاہیے۔
لکیری گائیڈ ریل
لکیری گائیڈ ریل گاڑی کی مدد اور رہنمائی کرتی ہے۔ بیلٹ ڈرائیونگ فورس پیدا کرتی ہے، لیکن بیلٹ خود تمام بیرونی بوجھ اٹھانے یا سفر کے درست جیومیٹری کو برقرار رکھنے کے لیے ڈیزائن نہیں کیا گیا ہے۔
گائیڈ ریل ایک متعین لکیری راستے کو برقرار رکھتے ہوئے ریڈیل لوڈ، لیٹرل لوڈ، اور الٹنے والے لمحات کو جذب کرتی ہے۔ گائیڈ ریل اور گائیڈ بلاکس کا معیار ہمواری، سیدھا پن، سختی، ریپیٹبلٹی، اور سروس لائف کو سختی سے متاثر کرتا ہے۔
بیلٹ ٹینشننگ میکانزم
تناؤ کا طریقہ کار ٹائمنگ بیلٹ میں صحیح ابتدائی تناؤ قائم کرتا ہے۔ مناسب تناؤ بیلٹ کے دانتوں کو پلیوں کے ساتھ منسلک رکھتا ہے، بیلٹ کی کمپن کو کم کرتا ہے، اور متحرک ردعمل کو بہتر بناتا ہے۔
بہت کم تناؤ دانتوں کو چھلانگ لگانے، ردعمل جیسی حرکت، کمپن، یا گاڑی کے جواب میں تاخیر کا سبب بن سکتا ہے۔ ضرورت سے زیادہ تناؤ بیئرنگ بوجھ، بیلٹ کا تناؤ، رگڑ، شور اور اجزاء کے لباس کو بڑھاتا ہے۔
سروو ڈرائیو اور موشن کنٹرولر
سروو ڈرائیو موشن کنٹرولر، پروگرام ایبل لاجک کنٹرولر، انڈسٹریل کمپیوٹر، یا روبوٹ کنٹرولر کے حکم کے مطابق موٹر کرنٹ، ٹارک، رفتار اور پوزیشن کو کنٹرول کرتی ہے۔
کنٹرولر ہدف کی پوزیشن، رفتار، سرعت، کمی، حرکت کی ترتیب، اور دوسرے محوروں کے ساتھ مطابقت پذیری کے تعلق کی وضاحت کرتا ہے۔
انکوڈر اور پوزیشن سینسر
ایک انکوڈر موٹر شافٹ کی گردش کی پیمائش کرتا ہے، جبکہ حد کے سوئچز، ہوم سینسرز، یا بیرونی لکیری انکوڈر اضافی حوالہ معلومات فراہم کرتے ہیں۔
یہ آلات سسٹم کو اس کی گھریلو پوزیشن قائم کرنے، اوور ٹریول کو روکنے، خرابیوں کا پتہ لگانے، نقل و حرکت کی تصدیق کرنے، اور پوزیشننگ کی وشوسنییتا کو بہتر بنانے میں مدد کرتے ہیں۔
روٹری موشن کو لکیری موشن میں کیسے تبدیل کیا جاتا ہے۔
روٹری سے لکیری حرکت کی تبدیلی ڈرائیو پللی اور ٹائمنگ بیلٹ کے درمیان تعامل کے ذریعے ہوتی ہے۔ موٹر کونیی گردش پیدا کرتی ہے، جبکہ گھرنی اس کونیی نقل مکانی کو ٹینجینٹل بیلٹ کی حرکت میں بدل دیتی ہے۔
چونکہ ٹائمنگ بیلٹ کیریج سے منسلک ہوتا ہے، ٹینجینٹل بیلٹ کی حرکت لکیری کیریج کی نقل مکانی بن جاتی ہے۔
کی ایک بیلٹ پچ کے ساتھ ایک ٹائمنگ گھرنی کے لئےصاور دانتوں کی تعدادz, نظریاتی بیلٹ تحریک فی گھرنی انقلاب ہے:
لکیری نقل مکانی فی انقلاب = z × p
مثال کے طور پر، اگر گھرنی کے 20 دانت ہیں اور بیلٹ کی پچ 5 ملی میٹر ہے، تو ایک مکمل پللی انقلاب نظریاتی طور پر بیلٹ کو حرکت دیتا ہے:
20 × 5 ملی میٹر = 100 ملی میٹر
لہذا، ایک موٹر ریوولیوشن تقریباً 100 ملی میٹر کیریج ٹریول پیدا کرتا ہے جب پللی براہ راست موٹر سے منسلک ہوتی ہے اور کوئی اضافی گیئر باکس تناسب استعمال نہیں کیا جاتا ہے۔
اگر موٹر 1,500 انقلابات فی منٹ پر گھومتی ہے تو نظریاتی لکیری رفتار یہ ہے:
لکیری رفتار = 100 mm × 1,500 ÷ 60 = 2,500 mm/s
یہ تعلق بتاتا ہے کہ ٹائمنگ بیلٹ کے ماڈیول کیوں تیز لکیری رفتار حاصل کر سکتے ہیں۔ ایک نسبتاً چھوٹی گھرنی ہر موٹر انقلاب کے دوران ایک اہم سفری فاصلہ پیدا کر سکتی ہے۔
ڈرائیو پللی موٹر ٹارک کو کیسے منتقل کرتی ہے۔
ڈرائیو پللی موٹر ٹارک کو بیلٹ پر ٹینجینٹل پلنگ فورس میں تبدیل کرتی ہے۔ موٹر ایک کپلنگ، گیئر باکس، شافٹ، یا مربوط موٹر ماؤنٹ کے ذریعے گھرنی سے منسلک ہو سکتی ہے۔
جب ڈرائیو پللی پر ٹارک لگایا جاتا ہے، تو گھرنی کے دانت مماثل بیلٹ کے دانتوں کے خلاف دھکیلتے ہیں۔ اس کے بعد بیلٹ ڈرائیونگ سائیڈ پر تناؤ پیدا کرتا ہے اور قوت کو گاڑی کے کنکشن میں منتقل کرتا ہے۔
دستیاب لکیری ڈرائیونگ فورس کئی عوامل پر منحصر ہے:
- موٹر آؤٹ پٹ ٹارک
- ڈرائیو گھرنی پچ رداس
- استعمال ہونے پر گیئر باکس کا تناسب
- ٹائمنگ بیلٹ ٹینسائل صلاحیت
- بیلٹ دانت مشغولیت
- ابتدائی بیلٹ کشیدگی
- ایکسلریشن کی ضرورت
- کیریج اور پے لوڈ ماس
- گائیڈ ریل رگڑ
- بیرونی عمل کی مزاحمت
اسی موٹر ٹارک کے لیے، ایک چھوٹی گھرنی عام طور پر زیادہ لکیری قوت پیدا کرتی ہے لیکن فی انقلاب کم سفر کرتی ہے۔ ایک بڑی گھرنی فی انقلاب زیادہ لکیری سفر پیدا کرتی ہے لیکن دستیاب ٹینجینٹل قوت کو کم کرتی ہے۔
اس لیے پللی کے انتخاب کے لیے رفتار، قوت، موٹر ریزولوشن، بیلٹ لائف، اور کم از کم موڑنے والے رداس کے درمیان توازن درکار ہوتا ہے۔
آئیڈلر پللی کا کردار
آئیڈلر گھرنی کو عام طور پر براہ راست موٹر پاور نہیں ملتی ہے، لیکن یہ ٹرانسمیشن سسٹم کے آپریشن کے لیے ضروری ہے۔
اس کے افعال میں شامل ہیں:
- ماڈیول کے مخالف سرے پر ٹائمنگ بیلٹ کو سپورٹ کرنا
- بند بیلٹ پاتھ کو برقرار رکھنا
- بیلٹ کے سفر کی سمت کو تبدیل کرنا
- بیلٹ اور گھرنی کے نظام کے درمیان صف بندی کو برقرار رکھنا
- بیلٹ تناؤ کے لیے ایڈجسٹمنٹ پوائنٹ فراہم کرنا
- غیر تعاون یافتہ بیلٹ کی نقل و حرکت کو کم کرنا
آئیڈلر گھرنی کو کم اثر مزاحمت کے ساتھ آسانی سے گھومنا چاہئے۔ بیئرنگ کی خراب حالت، گھرنی کی غلط ترتیب، یا آلودگی شور اور حرکت کی مزاحمت کو بڑھا سکتی ہے۔
اگر آئیڈلر پللی ڈرائیو پللی کے متوازی نہیں ہے تو، بیلٹ ایک طرف کی طرف ٹریک کر سکتا ہے، پللی فلینج سے رابطہ کر سکتا ہے، غیر مساوی طور پر پہن سکتا ہے، یا غیر مستحکم حرکت پیدا کر سکتا ہے۔
ٹائمنگ بیلٹ ٹینشن کیوں اہم ہے۔
ٹائمنگ بیلٹ تناؤ کو متاثر کرنے والے سب سے اہم عوامل میں سے ایک ہے۔بیلٹ سے چلنے والا لکیری ایکچوایٹر اصول. تیز رفتاری، سستی، اور بوجھ کے الٹ جانے کے دوران گھرنی کے ساتھ منسلک رہنے کے لیے بیلٹ کو کافی حد تک تناؤ ہونا چاہیے۔
ناکافی بیلٹ تناؤ کے اثرات
اگر بیلٹ کا تناؤ بہت کم ہے، تو نظام کو تجربہ ہو سکتا ہے:
- موٹر الٹ جانے کے بعد گاڑی کے جواب میں تاخیر
- کم پوزیشننگ ریپیٹ ایبلٹی
- تیز رفتار حرکت کے دوران بیلٹ وائبریشن
- اعلی سرعت کے تحت دانت کودنا
- سمت کی تبدیلی کے دوران اثر شور
- کم رفتار پر ناہموار حرکت
- بدلتے ہوئے بوجھ کے تحت پوزیشن انحراف
اگرچہ ٹائمنگ بیلٹ عام طور پر رگڑ بیلٹ کی طرح پھسلتی نہیں ہے، لیکن ناکافی تناؤ دانتوں کو ضرورت سے زیادہ متحرک بوجھ کے تحت پللی کے نالیوں سے لمحہ بہ لمحہ الگ ہونے کا موقع دے سکتا ہے۔
ضرورت سے زیادہ بیلٹ ٹینشن کے اثرات
ضرورت سے زیادہ بیلٹ کا تناؤ نظام کی کارکردگی کو بھی نقصان پہنچا سکتا ہے۔ ممکنہ نتائج میں شامل ہیں:
- موٹر بوجھ میں اضافہ
- زیادہ گھرنی بیئرنگ تناؤ
- تیز بیلٹ تھکاوٹ
- رگڑ اور درجہ حرارت میں اضافہ
- زیادہ شور
- کم بیئرنگ سروس کی زندگی
- شافٹ یا اینڈ بلاکس کی اخترتی
صحیح تناؤ کو ماڈیول کارخانہ دار کی وضاحتوں پر عمل کرنا چاہئے۔ بیلٹ کے تناؤ کو صرف ساپیکش احساس کے ذریعہ ایڈجسٹ نہیں کیا جانا چاہئے، خاص طور پر تیز رفتار یا درست ایپلی کیشنز میں۔
لکیری گائیڈ موشن پاتھ کو کیسے کنٹرول کرتا ہے۔
ٹائمنگ بیلٹ حرکت پیدا کرتا ہے، جبکہ لکیری گائیڈ حرکت کے راستے کو کنٹرول کرتا ہے۔ ان دونوں افعال کو الجھن میں نہیں ڈالنا چاہئے۔
گائیڈ ریل کے بغیر، بیلٹ گاڑی کو آگے کھینچ سکتا ہے، لیکن یہ عمودی نقل مکانی، پس منظر کی حرکت، یاؤ، پچ، یا رول کو قابل اعتماد طریقے سے نہیں روک سکتا۔
لکیری گائیڈ سسٹم عام طور پر ایک یا زیادہ گائیڈ ریلوں اور ری سرکولیٹنگ بال گائیڈ بلاکس پر مشتمل ہوتا ہے۔ گائیڈ بلاکس گاڑی سے منسلک ہوتے ہیں اور کم رگڑ کے ساتھ ریل کے ساتھ ساتھ حرکت کرتے ہیں۔
گائیڈ سسٹم کئی کام کرتا ہے:
- گاڑی اور پے لوڈ کی حمایت کرتا ہے۔
- لکیری سفر کی درستگی کو برقرار رکھتا ہے۔
- عمودی اور پس منظر کی قوتوں کے خلاف مزاحمت کرتا ہے۔
- پچ، یاؤ، اور رول لمحات کے خلاف مزاحمت کرتا ہے۔
- تحریک کی رگڑ کو کم کرتا ہے۔
- ٹائمنگ بیلٹ کو ساختی بوجھ اٹھانے سے روکتا ہے۔
- تیز رفتاری کے دوران مستحکم حرکت کو برقرار رکھتا ہے۔
لمبی گاڑیوں یا اونچے لمحوں کے بوجھ کے لیے، مینوفیکچررز دو گائیڈ ریلز، ایک سے زیادہ گائیڈ بلاکس، ایک وسیع ریل انتظام، یا ایک مضبوط بیس پروفائل استعمال کر سکتے ہیں۔
ٹائمنگ بیلٹ لائنر ماڈیول میں سروو کنٹرول
سروو سے چلنے والاٹائمنگ بیلٹ ماڈیولمکینیکل ٹرانسمیشن کو الیکٹرانک بند لوپ کنٹرول کے ساتھ جوڑتا ہے۔ سروو موٹر میں ایک انکوڈر ہوتا ہے جو شافٹ کی پوزیشن یا گھومنے والی رفتار کی مسلسل پیمائش کرتا ہے۔
موشن کنٹرولر سروو ڈرائیو کو ٹارگٹ کمانڈ بھیجتا ہے۔ سروو ڈرائیو انکوڈر فیڈ بیک کے ساتھ کمانڈڈ موشن کا موازنہ کرتی ہے اور فرق کو کم کرنے کے لیے موٹر کرنٹ کو ایڈجسٹ کرتی ہے۔
یہ عمل فی سیکنڈ میں کئی بار ہو سکتا ہے، جس سے سسٹم کو لوڈ، رفتار اور پوزیشن میں ہونے والی تبدیلیوں کا فوری جواب دینے کی اجازت ملتی ہے۔
ایک عام سروو کنٹرول تحریک میں درج ذیل مراحل شامل ہیں:
- کنٹرولر سے ہدف کی پوزیشن حاصل کرنا
- مطلوبہ موشن پروفائل کا حساب لگانا
- موٹر اور گاڑی کو تیز کرنا
- پروگرام شدہ سفر کی رفتار کو برقرار رکھنا
- ہدف کی پوزیشن سے پہلے سست ہونا
- حکم شدہ جگہ پر رکنا
- بیرونی خلل کے خلاف پوزیشن پر فائز
- کنٹرولر کو تکمیل یا غلطی کی حیثیت کی اطلاع دینا
سروو سسٹم مشین کے ڈیزائن کے لحاظ سے پوزیشن، رفتار یا ٹارک کو کنٹرول کر سکتا ہے۔
پوزیشن کنٹرول موڈ
پوزیشن موڈ میں، کنٹرولر سفر کی ایک متعین مقدار کا حکم دیتا ہے۔ یہ موڈ بڑے پیمانے پر پک اینڈ پلیس سسٹمز، پیکجنگ کا سامان، الیکٹرانک اسمبلی، معائنہ کے نظام اور مواد کی منتقلی کے لیے استعمال ہوتا ہے۔
سپیڈ کنٹرول موڈ
سپیڈ موڈ میں، کنٹرولر بہت سے پروگرام شدہ پوزیشنوں پر رکنے کے بجائے سفر کی رفتار کو کنٹرول کرتا ہے۔ یہ سکیننگ، کوٹنگ، مسلسل معائنہ، یا مطابقت پذیر کنویئر ایپلی کیشنز کے لیے استعمال کیا جا سکتا ہے۔
ٹارک کنٹرول موڈ
ٹارک موڈ موٹر کے آؤٹ پٹ ٹارک کو کنٹرول کرتا ہے۔ یہ خصوصی ایپلی کیشنز میں استعمال کیا جا سکتا ہے جہاں طاقت کی حد یا تناؤ پر قابو پانے کی ضرورت ہوتی ہے، حالانکہ ٹائمنگ بیلٹ ماڈیول بنیادی طور پر پوزیشننگ اور تیز رفتار منتقلی کے لیے منتخب کیے جاتے ہیں۔
پوزیشن فیڈ بیک کیسے کام کرتا ہے۔
پوزیشن فیڈ بیک کنٹرول سسٹم کو یہ تعین کرنے کی اجازت دیتا ہے کہ آیا کمانڈڈ موومنٹ صحیح طریقے سے مکمل ہوئی ہے۔
زیادہ تر امدادی ماڈیولز موٹر پر نصب روٹری انکوڈر استعمال کرتے ہیں۔ کنٹرولر موٹر کی گردش، گھرنی کے دانتوں کی گنتی، بیلٹ پچ، اور ٹرانسمیشن تناسب سے کیریج پوزیشن کا حساب لگاتا ہے۔
اسے سیمی کلوزڈ لوپ کنٹرول کے نام سے جانا جاتا ہے کیونکہ انکوڈر گاڑی کی پوزیشن کو براہ راست ماپنے کے بجائے موٹر کی گردش کی پیمائش کرتا ہے۔
اعلی مطلق پوزیشننگ کی درستگی کی ضرورت والی ایپلی کیشنز کے لیے، ماڈیول کے ساتھ ایک بیرونی لکیری انکوڈر انسٹال کیا جا سکتا ہے۔ لکیری انکوڈر گاڑی کے اصل مقام کی پیمائش کرتا ہے اور بیلٹ کی لچک، ساختی اخترتی، تھرمل توسیع، یا ٹرانسمیشن کی تبدیلی کی وجہ سے ہونے والی غلطیوں کا پتہ لگا سکتا ہے۔
پوزیشن فیڈ بیک ڈیوائسز میں شامل ہوسکتا ہے:
- موٹر روٹری انکوڈر
- لکیری انکوڈر
- مقناطیسی پیمانہ
- آپٹیکل پیمانہ
- ہوم سینسر
- مثبت حد سوئچ
- منفی حد سوئچ
- بیرونی مشین وژن کی رائے
اوپن لوپ اور کلوزڈ لوپ آپریشن
ٹائمنگ بیلٹ لکیری ماڈیول اوپن لوپ یا بند لوپ کنٹرول سسٹم میں کام کر سکتے ہیں۔
اوپن لوپ کنٹرول
ایک اوپن لوپ سسٹم اصل حتمی پوزیشن کی مسلسل تصدیق کیے بغیر موومنٹ دالیں سٹیپر موٹر پر بھیجتا ہے۔ کنٹرولر فرض کرتا ہے کہ موٹر نے ہر حکم پر عمل کیا ہے۔
یہ طریقہ آسان اور سستا ہے، لیکن زیادہ بوجھ، ضرورت سے زیادہ سرعت، رکاوٹ، یا موٹر اسٹال کھوئے ہوئے قدموں اور پوزیشن کی خرابی کا سبب بن سکتا ہے۔
بند لوپ کنٹرول
ایک بند لوپ سروو سسٹم مسلسل انکوڈر فیڈ بیک کے ساتھ کمانڈڈ موومنٹ کا موازنہ کرتا ہے۔ اگر اصل حرکت کمانڈ سے مختلف ہو تو، ڈرائیو غلطی کو درست کرنے کے لیے موٹر آؤٹ پٹ کو بڑھاتی یا کم کرتی ہے۔
کلوزڈ لوپ کنٹرول بہتر متحرک رسپانس، زیادہ آپریٹنگ سپیڈ، زیادہ ایکسلریشن کی صلاحیت، موٹر الارم فنکشنز، اور زیادہ قابل اعتماد پوزیشن مانیٹرنگ فراہم کرتا ہے۔
موشن پروفائل: ایکسلریشن، مستقل رفتار اور تنزلی
ٹائمنگ بیلٹ ماڈیول عام طور پر صفر کی رفتار سے زیادہ سے زیادہ رفتار پر فوری طور پر نہیں جاتا ہے۔ کنٹرولر ایک موشن پروفائل تیار کرتا ہے جو اس بات کا تعین کرتا ہے کہ محور کس طرح تیز ہوتا ہے، سفر کرتا ہے اور رکتا ہے۔
ایک عام تحریک تین اہم مراحل پر مشتمل ہے:
ایکسلریشن اسٹیج
موٹر صفر سے پروگرام شدہ سفر کی رفتار تک رفتار بڑھاتی ہے۔ اس مرحلے کے دوران، بیلٹ کو گاڑی، پے لوڈ، اور منسلک آلات کو تیز کرنے کے لیے کافی قوت منتقل کرنی چاہیے۔
ہائی ایکسلریشن پیداواری صلاحیت کو بڑھاتی ہے بلکہ بیلٹ کے تناؤ کی تبدیلی، ساختی کمپن، موٹر ٹارک کی مانگ، اور گائیڈ لوڈ کو بھی بڑھاتی ہے۔
مستقل رفتار کا مرحلہ
گاڑی پروگرام کی زیادہ سے زیادہ رفتار سے چلتی ہے۔ طویل اسٹروک ماڈیول اس مرحلے میں سائیکل کا ایک اہم حصہ خرچ کر سکتے ہیں۔
تیز رفتار سفر کے دوران مستحکم بیلٹ ٹریکنگ، گھرنی کا توازن، بنیاد کی سختی، اور گائیڈ الائنمنٹ خاص طور پر اہم ہیں۔
تنزلی کا مرحلہ
موٹر ہدف کی پوزیشن سے پہلے رفتار کو کم کرتی ہے۔ ٹائمنگ بیلٹ حرکت پذیر ماس کو کم کرنے کے لیے مخالف سمت میں قوت منتقل کرتا ہے۔
غیر تسلی بخش ترتیب کی وجہ سے وائبریشن، اوور شوٹ، کیریج آسکیلیشن، یا ضرورت سے زیادہ وقت طے ہو سکتا ہے۔
بہت سے سروو سسٹم ٹریپیزائڈل یا ایس وکر موشن پروفائلز استعمال کرتے ہیں۔ ایک S-کرو پروفائل ایکسلریشن میں اچانک تبدیلیوں کو کم کرتا ہے اور نازک مصنوعات یا بھاری پے لوڈز کو حرکت دیتے وقت ہمواری کو بہتر بنا سکتا ہے۔
سمت الٹ کیسے ہوتی ہے۔
گاڑی کی سمت کو ریورس کرنے کے لیے، کنٹرولر موٹر کی گردش کو ریورس کرتا ہے۔ ڈرائیو گھرنی پھر بیلٹ کو مخالف سمت میں لے جاتی ہے۔
سمت الٹنے کے دوران، بیلٹ کے دونوں اطراف کا بوجھ تیزی سے تبدیل ہوتا ہے۔ ایک طرف تناؤ کی طرف بن جاتا ہے جبکہ دوسری طرف واپسی کی طرف بن جاتا ہے۔
یہ منتقلی بیلٹ کی کشیدگی، گاڑی کی سختی، سرو ٹیوننگ، اور مکینیکل کلیئرنس کو خاص طور پر اہم بناتی ہے۔ ناکافی تناؤ یا حد سے زیادہ لچکدار ڈھانچہ موٹر کے الٹ جانے اور گاڑی کے ردعمل کے درمیان تھوڑی تاخیر پیدا کر سکتا ہے۔
ایسی ایپلی کیشنز کے لیے جن میں متواتر نقل و حرکت شامل ہو، ماڈیول کو صرف جامد پے لوڈ کی گنجائش کے بجائے متحرک بوجھ کے مطابق منتخب کیا جانا چاہیے۔
پوزیشننگ کی درستگی کو متاثر کرنے والے عوامل
ٹائمنگ بیلٹ ماڈیول قابل بھروسہ ریپیٹ ایبل پوزیشننگ فراہم کر سکتا ہے، لیکن اس کی قطعی درستگی مکینیکل اور کنٹرول دونوں عوامل سے متاثر ہوتی ہے۔
اہم عوامل میں شامل ہیں:
- ٹائمنگ بیلٹ ٹینسائل سختی
- بیلٹ کی لمبائی اور آپریٹنگ اسٹروک
- ابتدائی بیلٹ کشیدگی
- پے لوڈ ماس
- سرعت اور تنزلی
- گھرنی مینوفیکچرنگ کی درستگی
- گھرنی سنکی پن
- بیلٹ ٹوتھ پچ میں تغیر
- گائیڈ ریل کی درستگی
- بیس پروفائل سیدھا پن
- موٹر انکوڈر ریزولوشن
- سروو ٹیوننگ کا معیار
- درجہ حرارت کی تبدیلی
- بیرونی عمل کی قوت
- تنصیب کی سیدھ
بیلٹ کی لچک
ٹائمنگ بیلٹ بال سکرو سے زیادہ لچکدار ہوتا ہے۔ بوجھ کے تحت، یہ قدرے لمبا ہو سکتا ہے۔ لمبائی کی مقدار بیلٹ کی تعمیر، تناؤ کی ہڈی کے مواد، بیلٹ کی چوڑائی، بیلٹ کی لمبائی، اور منتقلی قوت پر منحصر ہے۔
یہی وجہ ہے کہ بہت لمبے ٹائمنگ بیلٹ ماڈیولز بہترین رفتار اور ریپیٹ ایبلٹی فراہم کر سکتے ہیں لیکن شارٹ اسٹروک بال سکرو ماڈیولز سے کم مطلق پوزیشننگ کی درستگی۔
گھرنی کی درستگی
پللی ٹوتھ جیومیٹری، پچ قطر کی درستگی، ارتکاز، اور شافٹ کی تنصیب موٹر کی گردش اور بیلٹ کی حرکت کے درمیان تعلق کو متاثر کرتی ہے۔
پللی سنکی ہر انقلاب کے دوران وقفہ وقفہ سے پوزیشن میں تغیر، رفتار کے اتار چڑھاؤ، یا کمپن پیدا کر سکتی ہے۔
گائیڈ ریل کی درستگی
گائیڈ ریل گاڑی کی سیدھی اور مکینیکل استحکام کا تعین کرتی ہے۔ ریل کی ناقص الائنمنٹ مزاحمت کو بڑھا سکتی ہے، ناہموار حرکت پیدا کر سکتی ہے، یا موٹر پر اضافی بوجھ ڈال سکتی ہے۔
سرو ریزولوشن
موٹر انکوڈر اور کنٹرول سسٹم اس بات کا تعین کرتا ہے کہ موٹر کی گردش کو کس حد تک درست طریقے سے کمانڈ اور ماپا جا سکتا ہے۔ تاہم، صرف ہائی انکوڈر ریزولیوشن ہی گاڑی کی اعلی درستگی کی ضمانت نہیں دیتا کیونکہ بیلٹ کی لچک اور مکینیکل غلطیوں پر بھی غور کیا جانا چاہیے۔
Repeatability اور مطلق پوزیشننگ کی درستگی
تکرار اور پوزیشننگ کی درستگی متعلقہ لیکن مختلف وضاحتیں ہیں۔
تکراری قابلیتبیان کرتا ہے کہ اسی طرح کے حالات میں بار بار چلنے کے بعد گاڑی اسی پوزیشن پر کتنی قریب سے واپس آتی ہے۔
مطلق پوزیشننگ کی درستگیبیان کرتا ہے کہ گاڑی کی اصل پوزیشن پورے اسٹروک میں پروگرام شدہ کوآرڈینیٹ سے کتنی قریب سے ملتی ہے۔
ایک ٹائمنگ بیلٹ لکیری ماڈیول اچھی ریپیٹبلٹی حاصل کر سکتا ہے یہاں تک کہ جب اس کی مطلق پوزیشن میں ایک چھوٹی سی منظم غلطی ہو۔ کیلیبریشن یا کنٹرولر معاوضہ دہرائی جانے والی منظم غلطیوں کو کم کر سکتا ہے، لیکن یہ بوجھ کو تبدیل کرنے کی وجہ سے متغیر بیلٹ کی خرابی کو مکمل طور پر ختم نہیں کر سکتا۔
ہوم اور محدود سینسر کیسے کام کرتے ہیں۔
ہوم اور حد کے سینسر آپریٹنگ ترتیب کے اہم حصے ہیں۔
ہوم سینسر
جب مشین شروع ہوتی ہے، کنٹرولر کو گاڑی کی مطلق پوزیشن کا علم نہیں ہو سکتا۔ گاڑی گھر کے سینسر کی طرف ایک کنٹرول شدہ رفتار سے بڑھتی ہے جب تک کہ سینسر فعال نہ ہو جائے۔
کنٹرولر پھر ایک حوالہ کوآرڈینیٹ قائم کرتا ہے۔ کچھ سسٹم ہوم سینسر کے ساتھ مل کر انکوڈر انڈیکس سگنل کا استعمال کرتے ہیں تاکہ ہومنگ ریپیٹبلٹی کو بہتر بنایا جا سکے۔
مثبت اور منفی حد کے سینسر
قابل استعمال اسٹروک کے دونوں سروں کے قریب حد کے سینسر نصب ہیں۔ وہ گاڑی کو اجازت شدہ سفری حد سے آگے بڑھنے سے روکتے ہیں۔
اگر حد کا سینسر غیر متوقع طور پر متحرک ہوجاتا ہے، تو کنٹرولر عام طور پر حرکت روک دیتا ہے اور الارم پیدا کرتا ہے۔
مکینیکل اینڈ اسٹاپس
مکینیکل اینڈ اسٹاپ ایک حتمی حفاظتی اقدام فراہم کرتے ہیں اگر برقی حد کنٹرول ناکام ہوجاتا ہے۔ وہ عام رکنے کی پوزیشن کے طور پر استعمال کرنے کا ارادہ نہیں رکھتے ہیں کیونکہ بار بار اثر گاڑی، بیلٹ، گائیڈ بلاکس، یا اختتامی ساخت کو نقصان پہنچا سکتا ہے۔
ٹائمنگ بیلٹ لکیری ماڈیول کی رفتار کا حساب کتاب
نظری لکیری رفتار کا حساب گھرنی کے دانتوں کی گنتی، بیلٹ پچ، اور موٹر کی رفتار کا استعمال کرتے ہوئے کیا جا سکتا ہے:
لکیری رفتار = گھرنی دانتوں کی گنتی × بیلٹ پچ × موٹر رفتار ÷ 60
کہاں:
- لکیری رفتار ملی میٹر فی سیکنڈ میں ماپا جاتا ہے۔
- پللی ٹوتھ گنتی ڈرائیو پللی پر دانتوں کی تعداد ہے۔
- بیلٹ پچ کو ملی میٹر میں ماپا جاتا ہے۔
- موٹر کی رفتار انقلابات فی منٹ میں ماپا جاتا ہے۔
اگر گیئر باکس انسٹال ہے تو، گیئر باکس کا تناسب بھی حساب میں شامل ہونا چاہیے۔
موٹر ٹارک کی حد، بیلٹ وائبریشن، گائیڈ کی گنجائش، اسٹروک کی لمبائی، پے لوڈ، ایکسلریشن فاصلہ، اور ساختی سختی کی وجہ سے اصل قابل استعمال رفتار نظریاتی قدر سے کم ہو سکتی ہے۔
ٹائمنگ بیلٹ لکیری ماڈیول فورس ٹرانسمیشن
ماڈیول کی طرف سے پیدا ہونے والی لکیری قوت کا تعلق موٹر ٹارک اور پللی پچ کے رداس سے ہے:
لکیری قوت ≈ موٹر ٹارک ÷ پللی پچ رداس
اس آسان تعلقات میں کارکردگی کا نقصان، سرعت کی قوت، گائیڈ رگڑ، بیلٹ پرٹینشن، یا حفاظتی عوامل شامل نہیں ہیں، لیکن یہ ڈیزائن کے ایک اہم اصول کی وضاحت کرتا ہے۔
پللی کا ایک چھوٹا رداس اسی موٹر ٹارک کے لیے لکیری قوت کو بڑھاتا ہے، جب کہ ایک بڑا پللی رداس فی انقلاب لکیری سفر کو بڑھاتا ہے۔
مطلوبہ ڈرائیونگ فورس میں شامل ہونا چاہئے:
- حرکت پذیر ماس کو تیز کرنے کے لیے قوت کی ضرورت ہے۔
- گائیڈ ریل رگڑ
- بیرونی پروسیسنگ مزاحمت
- کیبل کیریئر مزاحمت
- مائل یا عمودی بوجھ کے اثرات
- حفاظتی مارجن
ٹائمنگ بیلٹ ماڈیول عام طور پر افقی حرکت کے لیے استعمال ہوتے ہیں۔ عمودی تنصیبات میں کشش ثقل، بریک سسٹم، کاؤنٹر بیلنس میکانزم، لوڈ ڈراپ پروٹیکشن، اور موٹر ہولڈنگ ٹارک پر اضافی غور کرنے کی ضرورت ہوتی ہے۔
سرو ٹیوننگ اور متحرک کارکردگی
سروو ٹیوننگ اس بات کا تعین کرتی ہے کہ موٹر حرکت کے احکامات پر کتنی جلدی اور درست طریقے سے جواب دیتی ہے۔
اگر سروو حاصلات بہت کم ہیں، تو نظام آہستہ سے جواب دے سکتا ہے، ضرورت سے زیادہ مندرجہ ذیل خرابی پیدا کر سکتا ہے، یا ایک طویل وقت طے کرنے کی ضرورت ہے۔ اگر حاصلات بہت زیادہ ہیں، تو محور ہل سکتا ہے، شور پیدا کر سکتا ہے، ہدف کی پوزیشن پر دوہر سکتا ہے، یا الارم کو متحرک کر سکتا ہے۔
سروو ٹیوننگ پر غور کرنا چاہیے:
- پے لوڈ ماس
- گاڑی کی جڑت
- گھرنی جڑتا
- بیلٹ کی لچک
- ماڈیول اسٹروک
- بنیاد کی سختی
- تنصیب کا ڈھانچہ
- ایکسلریشن پروفائل
- بیرونی عمل کی قوت
چونکہ ٹائمنگ بیلٹ میں کچھ لچک ہوتی ہے، اس لیے حد سے زیادہ جارحانہ سروو سیٹنگ بیلٹ کے وائبریشن کو بڑھا سکتی ہے۔ مناسب سرعت کی حدود، فلٹرنگ، فیڈ فارورڈ کنٹرول، اور S-کرو پروفائلز حرکت کے استحکام کو بہتر بنا سکتے ہیں۔
ٹائمنگ بیلٹ دانت کی مشغولیت اور پرچی کی روک تھام
دانتوں والی ٹائمنگ بیلٹ اکیلے رگڑ کی بجائے مثبت مکینیکل مصروفیت کے ذریعے حرکت کو منتقل کرتی ہے۔ عام کام کے حالات میں، بیلٹ کے دانت گھرنی کے نالیوں کے ساتھ منسلک رہتے ہیں۔
تاہم، دانتوں کو اچھالنا اس وقت ہوسکتا ہے جب:
- بیلٹ کا تناؤ ناکافی ہے۔
- کمانڈ کردہ ایکسلریشن بہت زیادہ ہے۔
- پے لوڈ ڈیزائن کی گنجائش سے زیادہ ہے۔
- گھرنی میں بہت کم مصروف دانت ہیں۔
- بیلٹ یا گھرنی کے دانت پہنے جاتے ہیں۔
- ایک غیر ملکی چیز گھرنی کے علاقے میں داخل ہوتی ہے۔
- گاڑی ایک رکاوٹ سے ٹکرا جاتی ہے۔
- محور ایک مکینیکل اینڈ اسٹاپ تک پہنچ جاتا ہے۔
دانتوں کو اچھالنے سے موٹر پوزیشن اور کیریج پوزیشن کے درمیان تعلق بدل جاتا ہے۔ ایک موٹر انکوڈر اس مکینیکل نقل مکانی کا پتہ نہیں لگا سکتا ہے کیونکہ موٹر خود حکم کے مطابق گھومنا جاری رکھ سکتی ہے۔
صحیح بیلٹ کا انتخاب، کافی دانتوں کی مصروفیت، مناسب تناؤ، اور مناسب ایکسلریشن سیٹنگز اس لیے ضروری ہیں۔
ٹائمنگ بیلٹ ماڈیولز لانگ اسٹروک موشن کے لیے کیوں موزوں ہیں۔
ٹائمنگ بیلٹ ماڈیول خاص طور پر طویل اسٹروک ایپلی کیشنز کے لیے موزوں ہیں کیونکہ ٹرانسمیشن عنصر ہلکا پھلکا ہے اور لمبے سخت شافٹ کے طور پر نہیں گھومتا ہے۔
ایک لمبا بال اسکرو اسکرو وہپ، اہم گردشی رفتار، جڑتا، اور سپورٹ کی ضروریات سے محدود ہوسکتا ہے۔ ٹائمنگ بیلٹ ایک ہی قسم کی گھومنے والی شافٹ کی حد کے بغیر طویل فاصلے پر گردش کر سکتا ہے۔
یہ بناتا ہےلکیری بیلٹ ڈرائیو سسٹمکے لیے موزوں:
- طویل مواد کی منتقلی کے محور
- پیکیجنگ مشینری
- گودام آٹومیشن
- گینٹری سسٹمز
- پک اینڈ پلیس کا سامان
- الیکٹرانک اسمبلی لائنیں
- ویژن معائنہ کے نظام
- لیزر پروسیسنگ کا سامان
- ملٹی اسٹیشن پروڈکشن لائنز
انتہائی لمبے اسٹروک کے لیے، بیلٹ وائبریشن، بیس سیدھا پن، انسٹالیشن سپورٹ، تھرمل ایکسپینشن، اور کیبل مینجمنٹ پر غور کرنا ضروری ہے۔
ٹائمنگ بیلٹ ماڈیول بمقابلہ بال سکرو ماڈیول کام کرنے کا اصول
ٹائمنگ بیلٹ ماڈیول اور اےگیند سکرو ماڈیولدونوں موٹر گردش کو لکیری حرکت میں تبدیل کرتے ہیں، لیکن وہ مختلف ٹرانسمیشن میکانزم استعمال کرتے ہیں۔
| موازنہ آئٹم | ٹائمنگ بیلٹ لکیری ماڈیول | بال سکرو لکیری ماڈیول |
|---|---|---|
| ٹرانسمیشن عنصر | دانتوں والی ٹائمنگ بیلٹ اور پلیاں | گیند سکرو اور recirculating نٹ |
| حرکت کی تبدیلی | گھرنی کی گردش بیلٹ کے سفر کو تخلیق کرتی ہے۔ | سکرو گردش نٹ سفر پیدا کرتا ہے |
| عام فائدہ | تیز رفتار اور لمبا اسٹروک | اعلی سختی اور پوزیشننگ کی درستگی |
| ٹرانسمیشن لچک | نسبتاً زیادہ | نسبتاً کم |
| نازک رفتار کی حد | کوئی لمبا گھومنے والا سکرو نہیں۔ | طویل سکرو کی رفتار محدود ہو سکتی ہے۔ |
| بحالی کی توجہ | بیلٹ کی کشیدگی اور دانت کی حالت | چکنا اور سکرو کی حالت |
ٹائمنگ بیلٹ ماڈیول کو عام طور پر ترجیح دی جاتی ہے جب رفتار، اسٹروک کی لمبائی، اور سائیکل کا وقت اہم ترجیحات ہوں۔ بال سکرو ماڈیول کو اکثر ترجیح دی جاتی ہے جب زیادہ زور، سختی اور درستگی زیادہ اہم ہو۔
ایک مکمل آپریٹنگ سائیکل کی مثال
ایک ٹائمنگ بیلٹ ماڈیول پر غور کریں جو ایک الیکٹرونکس پروڈکشن لائن پر کئی پوزیشنوں کے درمیان ایک معائنہ کیمرے کو منتقل کرنے کے لیے استعمال کیا جاتا ہے۔
- مشین آن کرتی ہے اور حفاظتی سگنل چیک کرتی ہے۔
- گاڑی گھر کے سینسر کی طرف آہستہ آہستہ چلتی ہے۔
- ہوم سینسر صفر حوالہ قائم کرتا ہے۔
- کنٹرولر پہلی ٹارگٹ پوزیشن کو سروو ڈرائیو پر بھیجتا ہے۔
- سروو موٹر ڈرائیو گھرنی کو تیز کرتی ہے۔
- ٹائمنگ بیلٹ گاڑی کو گائیڈ ریل کے ساتھ کھینچتی ہے۔
- موٹر انکوڈر سروو ڈرائیو کو گردشی پوزیشن کی اطلاع دیتا ہے۔
- جب گاڑی معائنہ کے مقام کے قریب پہنچتی ہے تو گاڑی کی رفتار کم ہو جاتی ہے۔
- گاڑی رک جاتی ہے اور کیمرہ تصویر کھینچ لیتا ہے۔
- کنٹرولر معائنہ مکمل سگنل وصول کرتا ہے۔
- ماڈیول اگلی پروگرام شدہ پوزیشن پر چلا جاتا ہے۔
- تمام معائنے مکمل ہونے کے بعد، گاڑی اسٹینڈ بائی پوزیشن پر واپس آجاتی ہے۔
اس سائیکل کے دوران، ٹائمنگ بیلٹ تیز رفتار ٹرانسمیشن فراہم کرتا ہے، گائیڈ ریل گاڑی کے استحکام کو برقرار رکھتی ہے، اور سروو سسٹم ایکسلریشن، رفتار اور رکنے کی پوزیشن کو کنٹرول کرتا ہے۔
عام عوامل جو ہموار حرکت میں خلل ڈالتے ہیں۔
یہاں تک کہ جب بنیادی ٹائمنگ بیلٹ ایکچیویٹر کام کرنے کا اصول درست ہے، غلط تنصیب یا جزو کی حالت حرکت میں خلل ڈال سکتی ہے۔
عام وجوہات میں شامل ہیں:
- بیلٹ کا غلط تناؤ
- ڈرائیو اور آئیڈلر گھرنی کی غلط ترتیب
- گائیڈ ریل کی تنصیب کی خرابی۔
- ڈھیلا موٹر کپلنگ
- ڈھیلا بیلٹ کلیمپ
- پہنا گھرنی بیرنگ
- آلودہ گائیڈ ریل
- ناکافی گائیڈ چکنا
- ضرورت سے زیادہ پے لوڈ
- ضرورت سے زیادہ سرعت
- ناقص سرو ٹیوننگ
- کمزور بڑھتے ہوئے ڈھانچہ
- ناہموار بنیاد کی حمایت
- کیبل کیریئر کی غلط تنصیب
معائنہ کو ٹرانسمیشن کے مسائل، گائیڈ سسٹم کے مسائل، موٹر کنٹرول کے مسائل، اور بیرونی تنصیب کے مسائل کے درمیان فرق کرنا چاہیے۔
قابل اعتماد آپریشن کے لیے ڈیزائن کے تحفظات
قابل اعتماد آپریشن کو یقینی بنانے کے لیے، ٹائمنگ بیلٹ لکیری ماڈیول کا انتخاب کیا جانا چاہیے اور اسے ایپلی کیشن کے اصل حالات کے مطابق ترتیب دیا جانا چاہیے۔
اہم ڈیزائن پیرامیٹرز میں شامل ہیں:
- مؤثر اسٹروک کی ضرورت ہے۔
- زیادہ سے زیادہ سفر کی رفتار
- مطلوبہ ایکسلریشن
- پے لوڈ ماس
- لوڈ سینٹر پوزیشن
- ریڈیل، محوری، اور لمحہ بوجھ
- پوزیشننگ ریپیٹ ایبلٹی
- مطلق درستگی کی ضرورت ہے۔
- آپریٹنگ واقفیت
- سائیکل فریکوئنسی
- ڈیوٹی سائیکل
- ماحولیاتی دھول اور آلودگی
- آپریٹنگ درجہ حرارت
- موٹر پاور اور بریک کی ضرورت
- سینسر کی ترتیب
- کنٹرولر مواصلات کا طریقہ
صرف پے لوڈ وزن کی بنیاد پر انتخاب ناکافی ہے۔ کیریج کی سطح سے دور نصب ایک ہلکا وزن ایک بڑا الٹنے والا لمحہ پیدا کر سکتا ہے، جب کہ تیز رفتاری کے لیے کم رفتار کے جامد حساب سے ظاہر ہوتا ہے کہ بیلٹ کی طاقت کی ضرورت ہو سکتی ہے۔
ٹائمنگ بیلٹ ٹرانسمیشن اصول کے فوائد
ٹائمنگ بیلٹ ٹرانسمیشن اصول کئی عملی فوائد فراہم کرتا ہے:
- ہائی لکیری سفر کی رفتار
- طویل دستیاب اسٹروک
- ہائی ایکسلریشن کی صلاحیت
- نسبتاً کم حرکت پذیر ماس
- کم ٹرانسمیشن شور
- سادہ مکینیکل ڈھانچہ
- کوئی لمبا گھومنے والا سکرو نہیں۔
- منتقلی کی ایپلی کیشنز کے لیے اچھی ریپیٹ ایبلٹی
- لچکدار موٹر بڑھتے ہوئے کنفیگریشنز
- ملٹی ایکسس آٹومیشن سسٹم کے لیے موزوں ہے۔
یہ خصوصیات ٹائمنگ بیلٹ ماڈیولز کو خاص طور پر ان ایپلی کیشنز کے لیے موثر بناتی ہیں جہاں پروڈکٹس، ٹولز، یا سینسر کو درمیانے یا طویل فاصلے پر تیزی سے منتقل کیا جانا چاہیے۔
ٹائمنگ بیلٹ ٹرانسمیشن کے اصول کی حدود
اسی ڈھانچے میں بھی حدود ہیں جن پر غور کرنا ضروری ہے:
- گیند سکرو سے کم ٹرانسمیشن سختی
- بدلتے بوجھ کے تحت بیلٹ کی لمبائی
- بہت زیادہ زور کے لیے کم موزوں
- انتہائی لمبے اسٹروک پر پوزیشن میں فرق
- صحیح بیلٹ کشیدگی کی ضرورت ہے
- طویل سروس کے بعد ممکنہ دانت پہننا
- جارحانہ امدادی ٹیوننگ کے لیے زیادہ حساسیت
- لمبے غیر تعاون یافتہ بیلٹ والے حصوں میں ممکنہ کمپن
ٹائمنگ بیلٹ ماڈیول کو خود بخود منتخب نہیں کیا جانا چاہئے کیونکہ یہ تیز رفتار فراہم کر سکتا ہے۔ مطلوبہ درستگی، زور، بوجھ کا لمحہ، آپریٹنگ واقفیت، اور خدمت کے ماحول کا بھی جائزہ لیا جانا چاہیے۔
اکثر پوچھے گئے سوالات
ٹائمنگ بیلٹ لکیری ماڈیول کیسے کام کرتا ہے؟
ایک موٹر دانتوں والی ڈرائیو گھرنی کو گھما رہی ہے۔ گھرنی ایک مماثل ٹائمنگ بیلٹ کو حرکت دیتی ہے، اور ٹائمنگ بیلٹ اس سے جڑی ہوئی گاڑی کو حرکت دیتی ہے۔ ایک لکیری گائیڈ گاڑی کو سپورٹ کرتا ہے اور حرکت کو ایک سیدھے محور تک محدود کرتا ہے۔
کیا ٹائمنگ بیلٹ لکیری ماڈیول حرکت کو منتقل کرنے کے لیے رگڑ کا استعمال کرتا ہے؟
نظام بیلٹ کے دانتوں اور گھرنی کے نالیوں کے درمیان مثبت مشغولیت کا استعمال کرتا ہے۔ رگڑ مجموعی طور پر رابطے کے رویے میں حصہ ڈالتا ہے، لیکن بنیادی ٹرانسمیشن میکانزم میکانی دانتوں کی مشغولیت ہے۔
کیا ٹائمنگ بیلٹ ماڈیول درست پوزیشننگ فراہم کر سکتا ہے؟
جی ہاں جب مناسب طریقے سے منتخب، تناؤ، انسٹال اور کنٹرول کیا جائے تو یہ قابل اعتماد ریپیٹ ایبل پوزیشننگ فراہم کر سکتا ہے۔ تاہم، بیلٹ کی لچک عام طور پر انتہائی اعلی مطلق درستگی اور سختی کا مطالبہ کرنے والی ایپلی کیشنز کے لیے بال سکرو ماڈیول سے کم موزوں بناتی ہے۔
فی موٹر انقلاب کے سفری فاصلے کا تعین کیا کرتا ہے؟
سفر کا فاصلہ بنیادی طور پر ٹائمنگ پللی ٹوتھ گنتی اور بیلٹ پچ سے طے ہوتا ہے۔ براہ راست ڈرائیو کے ساتھ، نظریاتی تحریک فی گھرنی انقلاب پللی کے دانتوں کی گنتی کو بیلٹ پچ سے ضرب دینے کے برابر ہے۔
بیلٹ کی کشیدگی کیوں ضروری ہے؟
بیلٹ کا درست تناؤ دانتوں کی مصروفیت کو برقرار رکھتا ہے، سمتی ردعمل کو بہتر بناتا ہے، کمپن کو کنٹرول کرتا ہے، اور دانتوں کے چھلکے کے خطرے کو کم کرتا ہے۔ ناکافی اور ضرورت سے زیادہ تناؤ دونوں کارکردگی اور اجزاء کی زندگی کو کم کر سکتے ہیں۔
لکیری گائیڈ کا کام کیا ہے؟
لکیری گائیڈ پے لوڈ کو سپورٹ کرتی ہے، حرکت کی سمت کو کنٹرول کرتی ہے، بیرونی قوتوں اور لمحات کے خلاف مزاحمت کرتی ہے، اور گاڑی کے استحکام کو برقرار رکھتی ہے۔ بیلٹ ڈرائیونگ فورس فراہم کرتا ہے لیکن اسے بوجھ کو سہارا دینے والے اہم عنصر کے طور پر کام نہیں کرنا چاہیے۔
کیا ماڈیول عمودی طور پر استعمال کیا جا سکتا ہے؟
ہاں، لیکن عمودی آپریشن کے لیے کشش ثقل کے بوجھ، موٹر ٹارک، بریک لگانے، ہولڈنگ فورس، لوڈ ڈراپ کی روک تھام، اور حفاظتی عوامل کے محتاط حساب کی ضرورت ہوتی ہے۔ موٹر بریک یا انسداد توازن کا نظام ضروری ہو سکتا ہے۔
ٹائمنگ بیلٹ ماڈیول لمبے سٹروک کے لیے کیوں موزوں ہے؟
بیلٹ ہلکا پھلکا ہے اور تیز رفتاری سے گھومنے کے لیے اسے لمبے اسکرو شافٹ کی ضرورت نہیں ہے۔ یہ طویل گیند کے پیچ سے وابستہ بہت سی اہم رفتار اور اسکرو وہپ کی حدود سے بچتا ہے۔
کیا ایک بیرونی لکیری انکوڈر درستگی کو بہتر بنا سکتا ہے؟
جی ہاں ایک بیرونی لکیری انکوڈر گاڑی کی اصل پوزیشن کی پیمائش کرتا ہے اور کچھ ایسی غلطیوں کی تلافی کر سکتا ہے جن کا موٹر پر نصب روٹری انکوڈر براہ راست پتہ نہیں لگا سکتا۔
دانتوں کے گرنے کی کیا وجہ ہے؟
عام وجوہات میں بیلٹ کا ناکافی تناؤ، ضرورت سے زیادہ سرعت، اوورلوڈ، دانتوں کی ناکافی مصروفیت، گھسے ہوئے دانت، مکینیکل ٹکراؤ، یا گھرنی کے علاقے میں غیر ملکی مواد کا داخل ہونا شامل ہیں۔
نتیجہ
دیٹائمنگ بیلٹ لکیری ماڈیول کام کرنے کا اصولدانتوں والی ڈرائیو پللی کے ذریعے موٹر کی گردش کو لکیری بیلٹ کے سفر میں تبدیل کرنے پر مبنی ہے۔ حرکت پذیر ٹائمنگ بیلٹ گاڑی میں قوت منتقل کرتی ہے، جبکہ لکیری گائیڈ بوجھ کو سہارا دیتا ہے اور ایک کنٹرول شدہ سیدھے راستے کو برقرار رکھتا ہے۔
ڈرائیو پللی بیلٹ کی حرکت کا تعین کرتی ہے، آئیڈر پللی ٹرانسمیشن لوپ کو مکمل کرتی ہے، تناؤ کا طریقہ کار دانتوں کی مصروفیت کو برقرار رکھتا ہے، اور سروو سسٹم رفتار، سرعت، سمت اور رکنے کی پوزیشن کو کنٹرول کرتا ہے۔ انکوڈرز اور سینسر قابل اعتماد خودکار آپریشن کے لیے درکار تاثرات اور حوالہ جات فراہم کرتے ہیں۔
چونکہ یہ ٹرانسمیشن ڈھانچہ تیز رفتاری، تیز رفتاری، لمبے اسٹروک اور نسبتاً کم حرکت پذیر ماس کو سپورٹ کرتا ہے، اس لیے ٹائمنگ بیلٹ لکیری ماڈیول بڑے پیمانے پر پیکیجنگ، میٹریل ہینڈلنگ، الیکٹرانکس اسمبلی، بصری معائنہ، لیزر پروسیسنگ، لاجسٹکس آٹومیشن، گینٹری سسٹمز، اور ملٹی ایکسس مشینری میں استعمال ہوتے ہیں۔
قابل اعتماد کارکردگی اکیلے بیلٹ سے زیادہ پر منحصر ہے. پللی کا درست انتخاب، بیلٹ کا مناسب تناؤ، گائیڈ ریل کی گنجائش، ساختی سختی، موٹر سائز سازی، سرو ٹیوننگ، سینسر کنفیگریشن، انسٹالیشن الائنمنٹ، اور ایپلیکیشن لوڈ کے تجزیہ کو مکمل لکیری موشن سسٹم کا حصہ سمجھا جانا چاہیے۔
