 Português

UMmódulo linear de correia dentadaé um sistema de movimento linear de alta velocidade que converte o movimento rotativo de um motor em movimento retilíneo controlado. Ele combina uma transmissão por correia dentada, polia motriz, polia intermediária, guia linear, carro, mecanismo tensor, interface do motor, sensores econtrolador de movimentodentro de uma estrutura mecânica compacta.
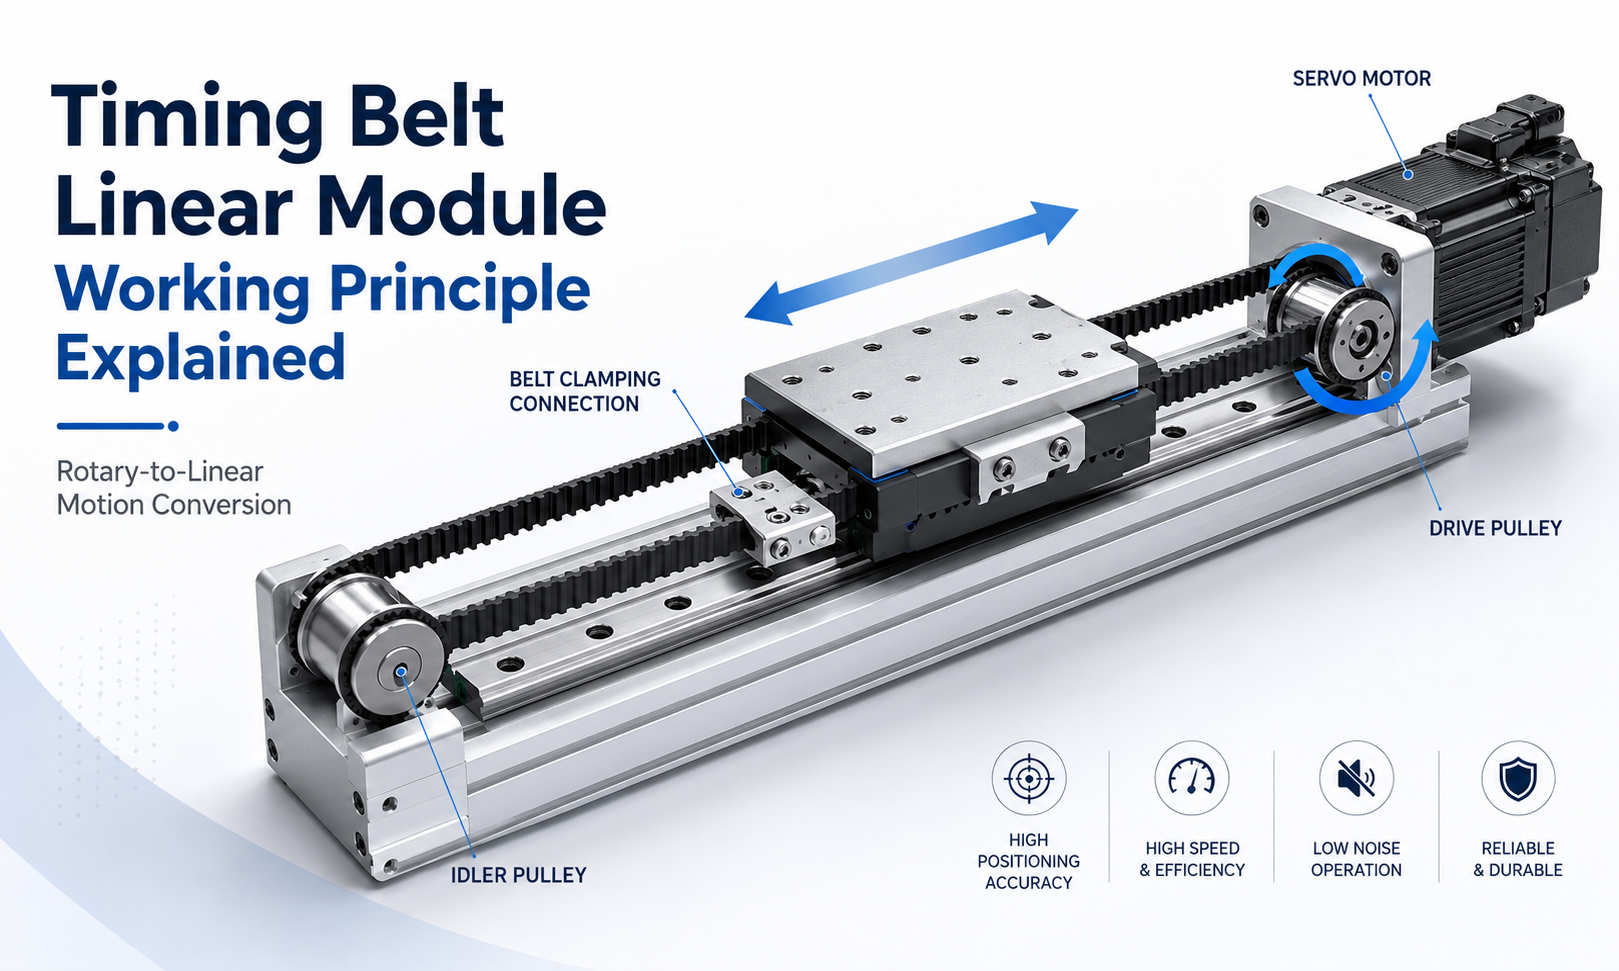
O básicoprincípio de funcionamento do módulo linear da correia dentadaé simples: um motor gira a polia motriz, a polia motriz move a correia dentada e a correia puxa o carro ao longo de um trilho-guia linear. Ao controlar a rotação, velocidade, aceleração e direção do motor, o sistema pode posicionar o carro em um local especificado ao longo do curso do módulo.
Ao contrário de uma correia de fricção convencional, uma correia dentada contém dentes espaçados uniformemente que se encaixam nas ranhuras correspondentes nas polias de distribuição. Este engate positivo evita o deslizamento operacional normal entre a correia e a polia, permitindo que a rotação do motor seja traduzida em deslocamento linear repetível.
Este artigo explica como funciona um módulo linear de correia dentada, incluindo conversão de movimento rotativo para linear, transmissão de polia sincronizadora, tensão da correia, suporte de trilho-guia, controle de servo, feedback de posição, cálculo de velocidade, precisão de posicionamento e os fatores que influenciam o desempenho do movimento.
Qual é o princípio de funcionamento de um módulo linear de correia dentada?
O princípio de funcionamento de um módulo linear de correia dentada é baseado em uma correia dentada de circuito fechado que passa entre uma polia motriz e uma polia intermediária. As duas extremidades da seção móvel da correia são conectadas mecanicamente ao carro ou à placa de fixação da correia.
Quando o motor gira a polia motriz, os dentes da polia engatam nos dentes da correia dentada e movem a correia ao redor do sistema de polias. Como o carro está conectado à correia, o carro se move horizontalmente ao longo da guia linear.
Quando o motor muda o sentido de rotação, a correia também muda de direção, fazendo com que o carro se mova na direção oposta. O trilho-guia linear restringe o carro para que ele se mova ao longo de um eixo definido em vez de girar, inclinar ou mover-se lateralmente.
A conversão completa do movimento pode ser resumida da seguinte forma:
- O controlador de movimento envia um comando de movimento.
- O servoacionamento ou acionamento de passo fornece corrente ao motor.
- O eixo do motor gira de acordo com a direção e velocidade comandadas.
- O motor gira a polia motriz através de um acoplamento direto ou mecanismo de transmissão.
- Os dentes da polia motriz engatam na correia dentada.
- A correia dentada circula entre a polia motriz e a polia intermediária.
- A conexão da correia puxa ou empurra o carro ao longo do módulo.
- A guia linear suporta o carro e mantém o movimento em linha reta.
- Sensores ou um codificador fornecem informações de posição e status operacional.
- O sistema de controle para o carro na posição programada.
Principais componentes envolvidos na transmissão de movimento
O desempenho de um sistema linear acionado por correia depende da operação coordenada de vários componentes mecânicos e de controle. Cada componente tem um papel específico na conversão da rotação do motor em movimento linear estável.
Motor
O motor é a fonte de alimentação do módulo. Correia dentadamódulos linearespode ser acionado por servomotores, motores de passo ou outros atuadores rotativos, dependendo da velocidade necessária, precisão de posicionamento, método de controle e carga.
Um servo motor é comumente selecionado para aplicações que exigem alta aceleração, movimento frequente de partida-parada, posicionamento dinâmico, controle multieixo sincronizado e feedback de malha fechada. Um motor de passo pode ser adequado para sistemas de baixo custo com velocidade moderada e requisitos de posicionamento relativamente simples.
Polia de acionamento
A polia motriz está conectada ao eixo do motor e transfere o torque do motor para a correia dentada. Seus dentes devem corresponder ao passo e ao perfil dos dentes da correia.
Quando a polia motriz completa uma revolução, a correia se move por uma distância determinada pela contagem de dentes da polia e pelo passo da correia. Portanto, o diâmetro da polia e a contagem de dentes influenciam diretamente o deslocamento linear, a velocidade, o torque e a resolução de posicionamento.
Polia guia
A polia intermediária é instalada na extremidade oposta do módulo. Ele suporta a correia dentada, muda a direção do deslocamento da correia e ajuda a manter um circuito de transmissão fechado completo.
Dependendo do design do módulo, a polia intermediária também pode ser integrada ao mecanismo tensor da correia. Ao ajustar a sua posição, o instalador pode aumentar ou diminuir a tensão da correia dentada.
Correia Dentada
A correia dentada é o principal elemento de transmissão de movimento. Normalmente contém um núcleo elástico de alta resistência coberto por material de correia resistente ao desgaste e dentes moldados.
Os materiais elásticos comuns incluem cabo de aço, cabo de fibra de vidro e fibra de aramida. O núcleo elástico limita o alongamento da correia sob carga, enquanto a superfície dentada mantém um engate positivo com a polia.
Comparada com uma correia plana ou correia em V, uma correia dentada proporciona um deslocamento mais previsível porque seus dentes engrenam mecanicamente com as ranhuras da polia.
Braçadeira de cinto
A braçadeira da correia conecta mecanicamente a seção móvel da correia ao carro. À medida que a correia se desloca, o grampo transfere a força da correia para o carro.
A braçadeira deve segurar a correia com segurança, sem danificar os dentes ou os cabos de tração. A fixação deficiente pode criar deformação local da correia, variação de posição, ruído ou eventual falha da correia.
Transporte
O carro é a plataforma móvel usada para suportar ferramentas, pinças, sensores, peças de trabalho, câmeras de inspeção, cabeçotes de distribuição ou outros equipamentos de aplicação.
Ele transfere a carga externa para os blocos guia e recebe força motriz da correia dentada. A estrutura do carro deve fornecer rigidez suficiente para resistir a cargas verticais, laterais e de momento.
Trilho Guia Linear
O trilho-guia linear suporta e guia o carro. A correia produz força motriz, mas a correia em si não foi projetada para suportar todas as cargas externas ou manter uma geometria de deslocamento precisa.
O trilho-guia absorve carga radial, carga lateral e momentos de tombamento, mantendo um caminho linear definido. A qualidade do trilho-guia e dos blocos-guia afeta fortemente a suavidade, retilineidade, rigidez, repetibilidade e vida útil.
Mecanismo de tensionamento da correia
O mecanismo de tensionamento estabelece a tensão inicial correta na correia dentada. A tensão adequada mantém os dentes da correia acoplados às polias, reduz a vibração da correia e melhora a resposta dinâmica.
Pouca tensão pode causar saltos nos dentes, movimentos semelhantes a folgas, vibração ou atraso na resposta do carro. A tensão excessiva aumenta a carga do rolamento, a tensão da correia, o atrito, o ruído e o desgaste dos componentes.
Servo Drive e Controlador de Movimento
O servoacionamento controla a corrente, o torque, a velocidade e a posição do motor de acordo com comandos do controlador de movimento, controlador lógico programável, computador industrial ou controlador de robô.
O controlador define a posição alvo, velocidade, aceleração, desaceleração, sequência de movimento e relação de sincronização com outros eixos.
Codificador e sensores de posição
Um codificador mede a rotação do eixo do motor, enquanto interruptores de limite, sensores iniciais ou codificadores lineares externos fornecem informações de referência adicionais.
Esses dispositivos ajudam o sistema a estabelecer sua posição inicial, evitar ultrapassagens, detectar falhas, verificar movimentos e melhorar a confiabilidade do posicionamento.
Como o movimento rotativo é convertido em movimento linear
A conversão do movimento rotativo para linear ocorre através da interação entre a polia motriz e a correia dentada. O motor produz rotação angular, enquanto a polia converte esse deslocamento angular em movimento tangencial da correia.
Como a correia dentada está conectada ao carro, o movimento tangencial da correia torna-se um deslocamento linear do carro.
Para uma polia sincronizadora com passo de correia depe uma contagem de dentes dez, o movimento teórico da correia por revolução da polia é:
Deslocamento linear por revolução = z × p
Por exemplo, se a polia tiver 20 dentes e o passo da correia for 5 mm, uma revolução completa da polia teoricamente move a correia:
20 × 5mm = 100mm
Portanto, uma rotação do motor produz aproximadamente 100 mm de deslocamento do carro quando a polia está diretamente conectada ao motor e nenhuma relação adicional da caixa de engrenagens é usada.
Se o motor girar a 1.500 rotações por minuto, a velocidade linear teórica será:
Velocidade linear = 100 mm × 1.500 ÷ 60 = 2.500 mm/s
Esta relação explica porque os módulos de correia dentada podem atingir altas velocidades lineares. Uma polia relativamente pequena pode produzir uma distância de deslocamento significativa durante cada rotação do motor.
Como a polia motriz transmite o torque do motor
A polia motriz converte o torque do motor em força de tração tangencial na correia. O motor pode ser conectado à polia através de um acoplamento, caixa de engrenagens, eixo ou suporte integrado do motor.
Quando o torque é aplicado à polia motriz, os dentes da polia empurram os dentes correspondentes da correia. A correia então desenvolve tensão no lado motriz e transfere força para a conexão do carro.
A força motriz linear disponível depende de vários fatores:
- Torque de saída do motor
- Raio de passo da polia motriz
- Relação da caixa de câmbio, quando usada
- Capacidade de tração da correia dentada
- Engate dos dentes da correia
- Tensão inicial da correia
- Requisito de aceleração
- Massa de transporte e carga útil
- Fricção do trilho guia
- Resistência externa ao processo
Para o mesmo torque do motor, uma polia menor geralmente produz maior força linear, mas menor deslocamento por rotação. Uma polia maior produz um deslocamento linear mais alto por revolução, mas reduz a força tangencial disponível.
A seleção da polia, portanto, requer um equilíbrio entre velocidade, força, resolução do motor, vida útil da correia e raio de curvatura mínimo.
Papel da polia intermediária
A polia intermediária normalmente não recebe potência direta do motor, mas é essencial para o funcionamento do sistema de transmissão.
Suas funções incluem:
- Apoiando a correia dentada na extremidade oposta do módulo
- Mantendo o caminho da correia fechado
- Mudando a direção de deslocamento da correia
- Manter o alinhamento entre a correia e o sistema de polias
- Fornecendo um ponto de ajuste para a tensão da correia
- Reduzindo o movimento da correia sem suporte
A polia intermediária deve girar suavemente com baixa resistência ao rolamento. A má condição do rolamento, o desalinhamento da polia ou a contaminação podem aumentar o ruído e a resistência ao movimento.
Se a polia intermediária não estiver paralela à polia motriz, a correia poderá se mover para um lado, entrar em contato com os flanges da polia, desgastar-se de maneira irregular ou gerar movimento instável.
Por que a tensão da correia dentada é importante
A tensão da correia dentada é um dos fatores mais importantes que afetam oprincípio do atuador linear acionado por correia. A correia deve ser tensionada o suficiente para permanecer engatada na polia durante a aceleração, desaceleração e inversão de carga.
Efeitos da tensão insuficiente da correia
Se a tensão da correia estiver muito baixa, o sistema poderá apresentar:
- Resposta atrasada do carro após reversão do motor
- Repetibilidade de posicionamento reduzida
- Vibração da correia durante movimento em alta velocidade
- Dente saltando sob alta aceleração
- Ruído de impacto durante mudanças de direção
- Movimento irregular em baixa velocidade
- Desvio de posição sob cargas variáveis
Embora uma correia dentada normalmente não deslize como uma correia de fricção, a tensão insuficiente pode permitir que os dentes se desengatem momentaneamente das ranhuras da polia sob carga dinâmica excessiva.
Efeitos da tensão excessiva da correia
A tensão excessiva da correia também pode prejudicar o desempenho do sistema. As possíveis consequências incluem:
- Aumento da carga do motor
- Maior tensão no rolamento da polia
- Fadiga acelerada da correia
- Aumento do atrito e da temperatura
- Maior ruído
- Vida útil reduzida do rolamento
- Deformação de eixos ou blocos finais
A tensão correta deve seguir as especificações do fabricante do módulo. A tensão da correia não deve ser ajustada apenas pela sensação subjetiva, especialmente em aplicações de alta velocidade ou precisão.
Como a guia linear controla o caminho do movimento
A correia dentada cria movimento, enquanto a guia linear controla o caminho do movimento. Estas duas funções não devem ser confundidas.
Sem um trilho-guia, a correia poderia puxar o carro para frente, mas não poderia impedir de forma confiável o deslocamento vertical, movimento lateral, guinada, inclinação ou rotação.
O sistema de guia linear normalmente consiste em um ou mais trilhos de guia e blocos de guia de esferas recirculantes. Os blocos-guia são fixados ao carro e movem-se ao longo do trilho com baixo atrito.
O sistema de guia executa diversas funções:
- Suporta o transporte e a carga útil
- Mantém a precisão linear do deslocamento
- Resiste a forças verticais e laterais
- Resiste aos momentos de inclinação, guinada e rotação
- Reduz o atrito do movimento
- Impede que a correia dentada transporte cargas estruturais
- Mantém o movimento estável durante a aceleração
Para carros longos ou cargas de alto momento, os fabricantes podem usar dois trilhos-guia, vários blocos-guia, um arranjo de trilhos mais largo ou um perfil de base reforçado.
Servocontrole em um módulo linear de correia dentada
Um servo-acionadomódulo de correia dentadacombina transmissão mecânica com controle eletrônico de circuito fechado. O servo motor contém um codificador que mede continuamente a posição do eixo ou a velocidade de rotação.
O controlador de movimento envia um comando alvo ao servoconversor. O servoconversor compara o movimento comandado com o feedback do encoder e ajusta a corrente do motor para reduzir a diferença.
Este processo pode ocorrer muitas vezes por segundo, permitindo que o sistema responda rapidamente a mudanças na carga, velocidade e posição.
Um movimento servocontrolado típico inclui as seguintes etapas:
- Recebendo a posição alvo do controlador
- Calculando o perfil de movimento necessário
- Acelerando o motor e o carro
- Manter a velocidade de deslocamento programada
- Desaceleração antes da posição alvo
- Parando no local comandado
- Manter a posição contra perturbações externas
- Relatar conclusão ou status de falha ao controlador
O sistema servo pode controlar posição, velocidade ou torque, dependendo do projeto da máquina.
Modo de controle de posição
No modo de posição, o controlador comanda uma quantidade definida de deslocamento. Este modo é amplamente utilizado para sistemas pick-and-place, equipamentos de embalagem, montagem eletrônica, sistemas de inspeção e transferência de materiais.
Modo de controle de velocidade
No modo de velocidade, o controlador regula a velocidade de deslocamento em vez de parar em muitas posições programadas. Ele pode ser usado para aplicações de digitalização, revestimento, inspeção contínua ou transportador sincronizado.
Modo de controle de torque
O modo torque controla o torque de saída do motor. Ele pode ser usado em aplicações especializadas onde é necessária limitação de força ou controle de tensão, embora os módulos de correia dentada sejam selecionados principalmente para posicionamento e transferência em alta velocidade.
Como funciona o feedback de posição
O feedback de posição permite que o sistema de controle determine se o movimento comandado foi concluído corretamente.
A maioria dos módulos servoacionados usa um codificador rotativo instalado no motor. O controlador calcula a posição do carro a partir da rotação do motor, contagem de dentes da polia, passo da correia e relação de transmissão.
Isto é conhecido como controle de malha semifechada porque o codificador mede a rotação do motor em vez de medir diretamente a posição do carro.
Para aplicações que exigem maior precisão de posicionamento absoluto, um encoder linear externo pode ser instalado ao longo do módulo. O codificador linear mede a localização real do carro e pode detectar erros causados pela elasticidade da correia, deformação estrutural, expansão térmica ou variação de transmissão.
Os dispositivos de feedback de posição podem incluir:
- Codificador rotativo do motor
- Codificador linear
- Escala magnética
- Escala óptica
- Sensor inicial
- Interruptor de limite positivo
- Interruptor de limite negativo
- Feedback de visão de máquina externa
Operação em Malha Aberta e Malha Fechada
Os módulos lineares de correia dentada podem operar em sistemas de controle de malha aberta ou fechada.
Controle de malha aberta
Um sistema de malha aberta envia pulsos de movimento para um motor de passo sem verificar continuamente a posição final real. O controlador assume que o motor seguiu todos os comandos.
Esta abordagem é simples e econômica, mas sobrecarga, aceleração excessiva, obstrução ou travamento do motor podem causar perda de passos e erro de posição.
Controle de malha fechada
Um sistema servo de circuito fechado compara continuamente o movimento comandado com o feedback do encoder. Se o movimento real for diferente do comando, o inversor aumenta ou reduz a saída do motor para corrigir o erro.
O controle de malha fechada proporciona melhor resposta dinâmica, maior velocidade operacional, maior capacidade de aceleração, funções de alarme do motor e monitoramento de posição mais confiável.
Perfil de movimento: aceleração, velocidade constante e desaceleração
Um módulo de correia dentada normalmente não passa da velocidade zero para a velocidade máxima instantaneamente. O controlador gera um perfil de movimento que determina como o eixo acelera, se desloca e para.
Um movimento típico contém três etapas principais:
Estágio de aceleração
O motor aumenta a velocidade de zero até a velocidade de deslocamento programada. Durante esta fase, a correia deve transmitir força suficiente para acelerar o carro, a carga útil e o equipamento conectado.
A alta aceleração aumenta a produtividade, mas também aumenta a variação da tensão da correia, a vibração estrutural, a demanda de torque do motor e a carga guia.
Estágio de velocidade constante
O carro se move na velocidade máxima programada. Módulos de curso longo podem passar uma parte significativa do ciclo neste estágio.
O alinhamento estável da correia, o equilíbrio da polia, a rigidez da base e o alinhamento da guia são particularmente importantes durante viagens em alta velocidade.
Estágio de desaceleração
O motor reduz a velocidade antes da posição alvo. A correia dentada transmite força na direção oposta para desacelerar a massa em movimento.
A desaceleração mal configurada pode produzir vibração, ultrapassagem, oscilação do carro ou tempo de acomodação excessivo.
Muitos servossistemas usam perfis de movimento trapezoidais ou de curva S. Um perfil de curva S reduz mudanças repentinas na aceleração e pode melhorar a suavidade ao mover produtos delicados ou cargas pesadas.
Como ocorre a reversão de direção
Para inverter a direção do carro, o controlador inverte a rotação do motor. A polia motriz então move a correia na direção oposta.
Durante a inversão de direção, a carga nos dois lados da correia muda rapidamente. Um lado se torna o lado da tensão enquanto o outro lado se torna o lado do retorno.
Essa transição torna a tensão da correia, a rigidez do carro, o ajuste do servo e a folga mecânica especialmente importantes. A tensão inadequada ou uma estrutura excessivamente flexível podem criar um pequeno atraso entre a reversão do motor e a resposta do carro.
Para aplicações que envolvem movimentos alternativos frequentes, o módulo deve ser selecionado de acordo com a carga dinâmica e não apenas com a capacidade de carga estática.
Fatores que afetam a precisão do posicionamento
Um módulo de correia dentada pode fornecer posicionamento repetível e confiável, mas sua precisão absoluta é afetada por fatores mecânicos e de controle.
Fatores importantes incluem:
- Rigidez à tração da correia dentada
- Comprimento da correia e curso operacional
- Tensão inicial da correia
- Massa da carga útil
- Aceleração e desaceleração
- Precisão de fabricação de polias
- Excentricidade da polia
- Variação do passo dos dentes da correia
- Precisão do trilho guia
- Retidão do perfil base
- Resolução do codificador do motor
- Qualidade de ajuste de servo
- Variação de temperatura
- Força de processo externa
- Alinhamento de instalação
Elasticidade da correia
Uma correia dentada é mais elástica que um fuso de esferas. Sob carga, pode alongar-se ligeiramente. A quantidade de alongamento depende da construção da correia, do material elástico do cordão, da largura da correia, do comprimento da correia e da força transmitida.
É por isso que módulos de correia dentada muito longos podem fornecer excelente velocidade e repetibilidade, mas menor precisão de posicionamento absoluto do que módulos de fuso de esferas de curso curto.
Precisão da polia
A geometria dos dentes da polia, a precisão do diâmetro primitivo, a concentricidade e a instalação do eixo influenciam a relação entre a rotação do motor e o movimento da correia.
A excentricidade da polia pode criar variação periódica de posição, flutuação de velocidade ou vibração durante cada revolução.
Precisão do trilho guia
O trilho-guia determina a retilineidade do carro e a estabilidade mecânica. O mau alinhamento dos trilhos pode aumentar a resistência, criar movimentos irregulares ou colocar carga adicional no motor.
Resolução Servo
O codificador do motor e o sistema de controle determinam com que precisão a rotação do motor pode ser comandada e medida. Entretanto, a alta resolução do codificador por si só não garante alta precisão do carro porque a elasticidade da correia e os erros mecânicos também devem ser considerados.
Repetibilidade e precisão absoluta de posicionamento
A repetibilidade e a precisão do posicionamento estão relacionadas, mas com especificações diferentes.
Repetibilidadedescreve o quão próximo o carro retorna à mesma posição após movimentos repetidos em condições semelhantes.
Precisão absoluta de posicionamentodescreve até que ponto a posição real do carro corresponde à coordenada programada em todo o curso.
Um módulo linear de correia dentada pode atingir boa repetibilidade mesmo quando sua posição absoluta contém um pequeno erro sistemático. A calibração ou a compensação do controlador podem reduzir erros sistemáticos repetíveis, mas não podem eliminar completamente a deformação variável da correia causada pela mudança de cargas.
Como funcionam os sensores iniciais e de limite
Os sensores inicial e de limite são partes importantes da sequência operacional.
Sensor inicial
Quando a máquina arranca, o controlador pode não saber a posição absoluta do carro. O carro se move em direção ao sensor inicial a uma velocidade controlada até que o sensor seja ativado.
O controlador então estabelece uma coordenada de referência. Alguns sistemas usam um sinal de índice do codificador junto com o sensor inicial para melhorar a repetibilidade do retorno inicial.
Sensores de limite positivo e negativo
Os sensores de limite são instalados perto de ambas as extremidades do curso utilizável. Eles evitam que o carro se mova além da faixa de deslocamento permitida.
Se um sensor de limite for acionado inesperadamente, o controlador normalmente interrompe o movimento e gera um alarme.
Paradas finais mecânicas
Os batentes finais mecânicos fornecem uma medida de proteção final caso o controle de limite elétrico falhe. Eles não devem ser usados como posições de parada normais porque impactos repetidos podem danificar o carro, a correia, os blocos guia ou a estrutura final.
Cálculo da velocidade do módulo linear da correia dentada
A velocidade linear teórica pode ser calculada usando a contagem de dentes da polia, passo da correia e velocidade do motor:
Velocidade linear = Contagem de dentes da polia × Passo da correia × Velocidade do motor ÷ 60
Onde:
- A velocidade linear é medida em milímetros por segundo
- A contagem de dentes da polia é o número de dentes na polia motriz
- O passo da correia é medido em milímetros
- A velocidade do motor é medida em rotações por minuto
Se for instalada uma caixa de velocidades, a relação da caixa de velocidades também deve ser incluída no cálculo.
A velocidade real utilizável pode ser inferior ao valor teórico devido aos limites de torque do motor, vibração da correia, capacidade da guia, comprimento do curso, carga útil, distância de aceleração e rigidez estrutural.
Transmissão de força do módulo linear da correia dentada
A força linear gerada pelo módulo está relacionada ao torque do motor e ao raio de passo da polia:
Força linear ≈ Torque do motor ÷ Raio de passo da polia
Esta relação simplificada não inclui perda de eficiência, força de aceleração, atrito de guia, pré-tensão da correia ou fatores de segurança, mas ilustra um importante princípio de projeto.
Um raio de polia menor aumenta a força linear para o mesmo torque do motor, enquanto um raio de polia maior aumenta o deslocamento linear por revolução.
A força motriz necessária deve incluir:
- Força necessária para acelerar a massa em movimento
- Fricção do trilho guia
- Resistência ao processamento externo
- Resistência do transportador de cabo
- Efeitos de carga inclinada ou vertical
- Margem de segurança
Módulos de correia dentada são comumente usados para movimento horizontal. As instalações verticais exigem consideração adicional da gravidade, sistemas de freio, mecanismos de contrapeso, proteção contra queda de carga e torque de retenção do motor.
Ajuste de servo e desempenho dinâmico
O ajuste do servo determina a rapidez e precisão com que o motor responde aos comandos de movimento.
Se os ganhos do servo forem muito baixos, o sistema poderá responder lentamente, produzir erros de seguimento excessivos ou exigir um longo tempo de estabilização. Se os ganhos forem muito altos, o eixo poderá vibrar, gerar ruído, oscilar na posição alvo ou disparar um alarme.
O ajuste do servo deve considerar:
- Massa da carga útil
- Inércia do carro
- Inércia da polia
- Elasticidade do cinto
- Curso do módulo
- Rigidez básica
- Estrutura de instalação
- Perfil de aceleração
- Força de processo externa
Como a correia dentada tem alguma elasticidade, uma configuração de servo excessivamente agressiva pode provocar vibração na correia. Limites de aceleração adequados, filtragem, controle feedforward e perfis de curva S podem melhorar a estabilidade do movimento.
Engate dos dentes da correia dentada e prevenção de deslizamento
Uma correia dentada transmite movimento através de engate mecânico positivo, em vez de apenas fricção. Em condições normais de trabalho, os dentes da correia permanecem alinhados com as ranhuras da polia.
No entanto, a perda de dentes pode ocorrer quando:
- A tensão da correia é insuficiente
- A aceleração comandada é muito alta
- A carga útil excede a capacidade projetada
- A polia tem poucos dentes engatados
- Os dentes da correia ou da polia estão gastos
- Um objeto estranho entra na área da polia
- A carruagem colide com um obstáculo
- O eixo atinge um batente final mecânico
O salto do dente altera a relação entre a posição do motor e a posição do carro. Um codificador de motor pode não detectar esse deslocamento mecânico porque o próprio motor pode continuar a girar conforme comandado.
A seleção correta da correia, o engate suficiente dos dentes, a tensão adequada e as configurações de aceleração apropriadas são, portanto, essenciais.
Por que os módulos de correia dentada são adequados para movimentos de longo curso
Os módulos de correia dentada são particularmente adequados para aplicações de curso longo porque o elemento de transmissão é leve e não gira como um eixo longo e rígido.
Um fuso de esfera longo pode ser limitado pelo chicote do parafuso, velocidade rotacional crítica, inércia e requisitos de suporte. Uma correia dentada pode circular por uma longa distância sem o mesmo tipo de limitação do eixo giratório.
Isso faz com quesistema de acionamento por correia linearadequado para:
- Eixos longos de transferência de material
- Máquinas de embalagem
- Automação de armazéns
- Sistemas de pórtico
- Equipamento de coleta e colocação
- Linhas de montagem eletrônica
- Sistemas de inspeção visual
- Equipamento de processamento a laser
- Linhas de produção multiestações
Para cursos extremamente longos, a vibração da correia, a retilineidade da base, o suporte de instalação, a expansão térmica e o gerenciamento de cabos ainda devem ser considerados.
Módulo de correia dentada versus princípio de funcionamento do módulo de fuso de esfera
Um módulo de correia dentada e ummódulo de parafuso de esferaambos convertem a rotação do motor em movimento linear, mas usam mecanismos de transmissão diferentes.
| Item de comparação | Módulo Linear de Correia dentada | Módulo Linear de Fuso de Esferas |
|---|---|---|
| Elemento de transmissão | Correia dentada e polias | Parafuso de esfera e porca de recirculação |
| Conversão de movimento | A rotação da polia cria o deslocamento da correia | A rotação do parafuso cria o deslocamento da porca |
| Vantagem típica | Alta velocidade e curso longo | Alta rigidez e precisão de posicionamento. |
| Elasticidade de transmissão | Relativamente mais alto | Relativamente mais baixo |
| Limitação de velocidade crítica | Sem parafuso giratório longo | A velocidade do parafuso longo pode ser limitada |
| Foco na manutenção | Tensão da correia e condição dos dentes | Lubrificação e condição do parafuso |
Um módulo de correia dentada é geralmente preferido quando a velocidade, o comprimento do curso e o tempo do ciclo são as principais prioridades. Um módulo de fuso de esferas é frequentemente preferido quando alto empuxo, rigidez e precisão são mais importantes.
Exemplo de um ciclo operacional completo
Considere um módulo de correia dentada usado para mover uma câmera de inspeção entre diversas posições em uma linha de produção de eletrônicos.
- A máquina é ligada e verifica os sinais de segurança.
- O carro se move lentamente em direção ao sensor inicial.
- O sensor inicial estabelece a referência zero.
- O controlador envia a primeira posição alvo para o servoconversor.
- O servo motor acelera a polia motriz.
- A correia dentada puxa o carro ao longo do trilho-guia.
- O codificador do motor informa a posição rotacional ao servoconversor.
- O carro desacelera à medida que se aproxima do ponto de inspeção.
- O carro para e a câmera captura uma imagem.
- O controlador recebe o sinal de inspeção concluída.
- O módulo se move para a próxima posição programada.
- Após a conclusão de todas as inspeções, o carro retorna à posição de espera.
Durante este ciclo, a correia dentada fornece transmissão de alta velocidade, o trilho-guia mantém a estabilidade do carro e o sistema servo controla a aceleração, velocidade e posição de parada.
Fatores comuns que perturbam o movimento suave
Mesmo quando o princípio básico de funcionamento do atuador da correia dentada está correto, a instalação inadequada ou a condição dos componentes podem perturbar o movimento.
As causas comuns incluem:
- Tensão incorreta da correia
- Desalinhamento da polia motriz e intermediária
- Erro de instalação do trilho guia
- Acoplamento do motor solto
- Grampo de cinto solto
- Rolamentos de polia desgastados
- Trilho-guia contaminado
- Lubrificação insuficiente da guia
- Carga útil excessiva
- Aceleração excessiva
- Mau ajuste do servo
- Estrutura de montagem fraca
- Suporte de base irregular
- Instalação inadequada do transportador de cabos
A inspeção deve distinguir entre problemas de transmissão, problemas de sistema de guia, problemas de controle de motor e problemas de instalação externa.
Considerações de projeto para operação confiável
Para garantir uma operação confiável, o módulo linear da correia dentada deve ser selecionado e configurado de acordo com as condições reais de aplicação.
Parâmetros de projeto importantes incluem:
- Curso eficaz necessário
- Velocidade máxima de deslocamento
- Aceleração necessária
- Massa da carga útil
- Posição central de carga
- Cargas radiais, axiais e de momento
- Repetibilidade de posicionamento
- Precisão absoluta necessária
- Orientação operacional
- Frequência do ciclo
- Ciclo de trabalho
- Poeira ambiental e contaminação
- Temperatura de operação
- Potência do motor e requisitos de freio
- Configuração do sensor
- Método de comunicação do controlador
A seleção baseada apenas no peso da carga útil é insuficiente. Uma carga leve montada longe da superfície do carro pode gerar um grande momento de tombamento, enquanto uma alta aceleração pode exigir uma força de correia muito maior do que sugere um cálculo estático de baixa velocidade.
Vantagens do princípio de transmissão por correia dentada
O princípio da transmissão por correia dentada oferece diversas vantagens práticas:
- Alta velocidade de deslocamento linear
- Curso longo disponível
- Alta capacidade de aceleração
- Massa móvel relativamente baixa
- Baixo ruído de transmissão
- Estrutura mecânica simples
- Sem parafuso giratório longo
- Boa repetibilidade para aplicações de transferência
- Configurações flexíveis de montagem do motor
- Adequado para sistemas de automação multieixos
Essas características tornam os módulos de correia dentada especialmente eficazes para aplicações onde produtos, ferramentas ou sensores devem ser movidos rapidamente em distâncias médias ou longas.
Limitações do princípio de transmissão por correia dentada
A mesma estrutura também apresenta limitações que devem ser consideradas:
- Menor rigidez de transmissão do que um parafuso de esfera
- Alongamento da correia sob cargas variáveis
- Menor adequação para empuxo muito alto
- Variação de posição em cursos extremamente longos
- Necessidade de tensão correta da correia
- Potencial desgaste dentário após longo serviço
- Maior sensibilidade ao ajuste agressivo de servos
- Possível vibração em seções longas da correia sem suporte
Um módulo de correia dentada não deve ser selecionado automaticamente apenas porque pode fornecer alta velocidade. A precisão necessária, empuxo, momento de carga, orientação operacional e ambiente de serviço também devem ser avaliados.
Perguntas frequentes
Como funciona um módulo linear de correia de distribuição?
Um motor gira uma polia dentada. A polia move uma correia dentada correspondente e a correia dentada move um carro conectado a ela. Uma guia linear suporta o carro e restringe o movimento a um eixo reto.
Um módulo linear de correia dentada usa fricção para transmitir movimento?
O sistema utiliza engate positivo entre os dentes da correia e as ranhuras da polia. O atrito contribui para o comportamento geral de contato, mas o principal mecanismo de transmissão é o engate mecânico dos dentes.
Um módulo de correia dentada pode fornecer posicionamento preciso?
Sim. Ele pode fornecer posicionamento repetível e confiável quando selecionado, tensionado, instalado e controlado adequadamente. No entanto, a elasticidade da correia normalmente a torna menos adequada do que um módulo de fuso de esferas para aplicações que exigem precisão e rigidez absolutas extremamente altas.
O que determina a distância percorrida por rotação do motor?
A distância percorrida é determinada principalmente pela contagem de dentes da polia sincronizadora e pelo passo da correia. Com acionamento direto, o movimento teórico por revolução da polia é igual ao número de dentes da polia multiplicado pelo passo da correia.
Por que a tensão da correia é necessária?
A tensão correta da correia mantém o engate dos dentes, melhora a resposta direcional, controla a vibração e reduz o risco de salto dos dentes. Tanto a tensão insuficiente quanto a excessiva podem reduzir o desempenho e a vida útil dos componentes.
Qual é a função da guia linear?
A guia linear suporta a carga útil, controla a direção do movimento, resiste a forças e momentos externos e mantém a estabilidade do carro. A correia fornece força motriz, mas não deve servir como principal elemento de suporte de carga.
O módulo pode ser usado verticalmente?
Sim, mas a operação vertical requer cálculo cuidadoso da carga gravitacional, torque do motor, frenagem, força de retenção, prevenção de queda de carga e fatores de segurança. Um freio motor ou sistema de contrapeso pode ser necessário.
Por que um módulo de correia dentada é adequado para cursos longos?
A correia é leve e não requer um eixo de parafuso longo para girar em alta velocidade. Isso evita muitas limitações de velocidade crítica e de chicote de parafuso associadas a fusos de esferas longos.
Um codificador linear externo pode melhorar a precisão?
Sim. Um codificador linear externo mede a posição real do carro e pode compensar alguns erros que um codificador rotativo montado no motor não consegue detectar diretamente.
O que causa a perda de dentes?
As causas comuns incluem tensão insuficiente da correia, aceleração excessiva, sobrecarga, engate inadequado dos dentes, dentes desgastados, colisão mecânica ou entrada de material estranho na área da polia.
Conclusão
Oprincípio de funcionamento do módulo linear da correia dentadabaseia-se na conversão da rotação do motor em deslocamento linear da correia através de uma polia dentada. A correia dentada móvel transfere força para o carro, enquanto a guia linear suporta a carga e mantém um caminho controlado em linha reta.
A polia motriz determina o movimento da correia, a polia intermediária completa o ciclo de transmissão, o mecanismo tensor mantém o engate dos dentes e o sistema servo controla a velocidade, aceleração, direção e posição de parada. Encoders e sensores fornecem o feedback e os sinais de referência necessários para uma operação automatizada confiável.
Como esta estrutura de transmissão suporta alta velocidade, alta aceleração, cursos longos e massa móvel relativamente baixa, os módulos lineares de correia dentada são amplamente utilizados em embalagens, manuseio de materiais, montagem eletrônica, inspeção visual, processamento a laser, automação logística, sistemas de pórtico e máquinas multi-eixos.
O desempenho confiável depende de mais do que apenas a correia. A seleção correta da polia, a tensão adequada da correia, a capacidade do trilho-guia, a rigidez estrutural, o dimensionamento do motor, o ajuste do servo, a configuração do sensor, o alinhamento da instalação e a análise de carga da aplicação devem ser considerados como parte do sistema completo de movimento linear.
