 Italiano

UNmodulo lineare cinghia dentataè un sistema di movimento lineare ad alta velocità che converte il movimento rotatorio di un motore in un movimento rettilineo controllato. Combina una trasmissione a cinghia dentata, una puleggia motrice, una puleggia tendicinghia, una guida lineare, un carrello, un meccanismo di tensionamento, un'interfaccia motore, sensori econtrollore di movimentoall'interno di una struttura meccanica compatta.
La baseprincipio di funzionamento del modulo lineare della cinghia di distribuzioneè semplice: un motore fa ruotare la puleggia motrice, la puleggia motrice muove la cinghia dentata e la cinghia trascina il carrello lungo una guida lineare. Controllando la rotazione, la velocità, l'accelerazione e la direzione del motore, il sistema può posizionare il carrello in una posizione specifica lungo la corsa del modulo.
A differenza di una cinghia di attrito convenzionale, una cinghia di distribuzione contiene denti equidistanti che si ingranano con scanalature corrispondenti sulle pulegge di distribuzione. Questo impegno positivo impedisce il normale slittamento operativo tra la cinghia e la puleggia, consentendo di tradurre la rotazione del motore in uno spostamento lineare ripetibile.
Questo articolo spiega come funziona un modulo lineare della cinghia di distribuzione, inclusa la conversione del movimento da rotatorio a lineare, la trasmissione della puleggia dentata, la tensione della cinghia, il supporto della guida, il servocontrollo, il feedback di posizione, il calcolo della velocità, la precisione di posizionamento e i fattori che influenzano le prestazioni del movimento.
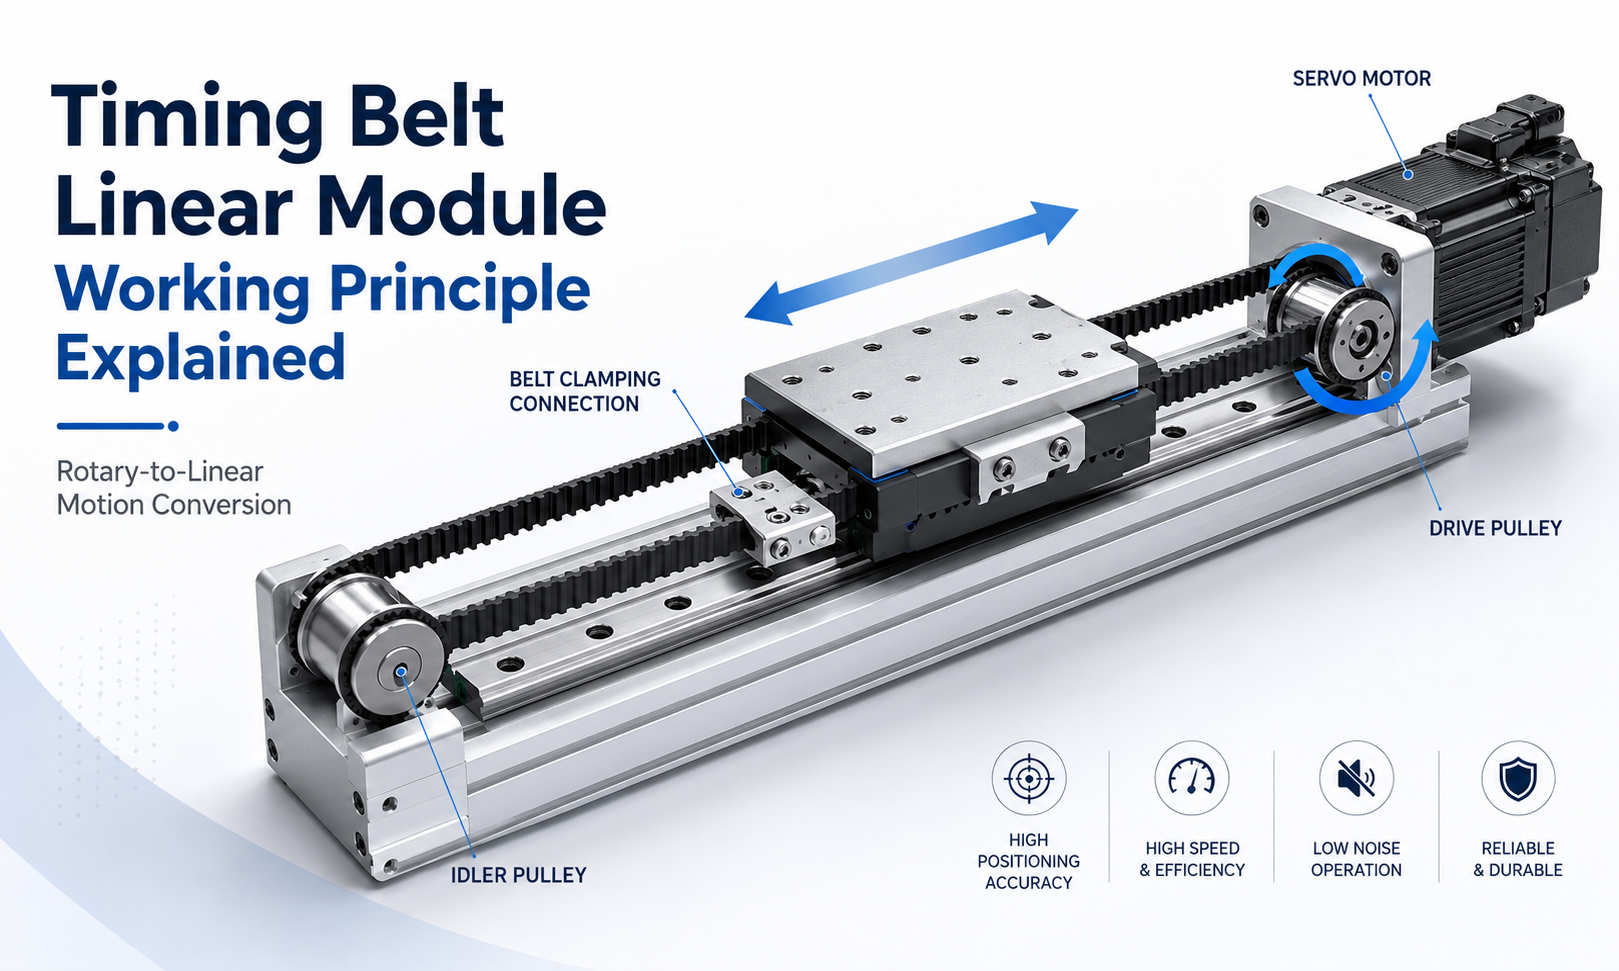
Qual è il principio di funzionamento di un modulo lineare con cinghia dentata?
Il principio di funzionamento di un modulo lineare a cinghia dentata si basa su una cinghia dentata ad anello chiuso che scorre tra una puleggia motrice e una puleggia tendicinghia. Le due estremità del tratto di nastro mobile sono collegate meccanicamente al carrello o alla piastra di serraggio del nastro.
Quando il motore fa ruotare la puleggia motrice, i denti della puleggia si innestano con i denti della cinghia di distribuzione e muovono la cinghia attorno al sistema di pulegge. Poiché il carrello è collegato alla cinghia, il carrello si muove orizzontalmente lungo la guida lineare.
Quando il motore cambia senso di rotazione, anche la cinghia cambia direzione, facendo muovere il carrello nella direzione opposta. La guida lineare vincola il carrello in modo che si muova lungo un asse definito invece di ruotare, inclinarsi o spostarsi lateralmente.
La conversione completa del movimento può essere riassunta come segue:
- Il controller di movimento invia un comando di movimento.
- Il servoazionamento o l'azionamento passo-passo fornisce corrente al motore.
- L'albero del motore ruota secondo la direzione e la velocità comandate.
- Il motore fa ruotare la puleggia motrice attraverso un accoppiamento diretto o un meccanismo di trasmissione.
- I denti della puleggia motrice si innestano nella cinghia di distribuzione.
- La cinghia dentata circola tra la puleggia motrice e la puleggia tendicinghia.
- Il collegamento a cinghia tira o spinge il carrello lungo il modulo.
- La guida lineare supporta il carrello e mantiene il movimento rettilineo.
- I sensori o un encoder forniscono informazioni sulla posizione e sullo stato operativo.
- Il sistema di controllo arresta il carrello nella posizione programmata.
Principali componenti coinvolti nella trasmissione del moto
Le prestazioni di un sistema lineare con trasmissione a cinghia dipendono dal funzionamento coordinato di diversi componenti meccanici e di controllo. Ogni componente ha un ruolo specifico nel convertire la rotazione del motore in un movimento lineare stabile.
Motore
Il motore è la fonte di alimentazione del modulo. Tempisticamoduli lineari a cinghiapuò essere azionato da servomotori, motori passo-passo o altri attuatori rotanti, a seconda della velocità richiesta, della precisione di posizionamento, del metodo di controllo e del carico.
Un servomotore viene comunemente selezionato per applicazioni che richiedono elevata accelerazione, frequenti movimenti di avvio-arresto, posizionamento dinamico, controllo multiasse sincronizzato e feedback ad anello chiuso. Un motore passo-passo può essere adatto per sistemi a basso costo con velocità moderata e requisiti di posizionamento relativamente semplici.
Puleggia motrice
La puleggia motrice è collegata all'albero motore e trasferisce la coppia motrice alla cinghia dentata. I suoi denti devono corrispondere al passo e al profilo dei denti della cinghia.
Quando la puleggia motrice completa un giro, la cinghia si sposta di una distanza determinata dal numero di denti della puleggia e dal passo della cinghia. Pertanto, il diametro della puleggia e il numero di denti influenzano direttamente lo spostamento lineare, la velocità, la coppia e la risoluzione del posizionamento.
Puleggia folle
La puleggia tendicinghia è installata all'estremità opposta del modulo. Supporta la cinghia di distribuzione, cambia la direzione della corsa della cinghia e aiuta a mantenere un circuito di trasmissione completamente chiuso.
A seconda della versione del modulo, la puleggia tendicinghia può anche essere integrata con il meccanismo di tensionamento della cinghia. Regolando la sua posizione, l'installatore può aumentare o diminuire la tensione della cinghia di distribuzione.
Cinghia di distribuzione
La cinghia di distribuzione è l'elemento primario di trasmissione del moto. Normalmente contiene un nucleo di trazione ad alta resistenza coperto da materiale della cinghia resistente all'usura e denti stampati.
I materiali di trazione comuni includono cavo di acciaio, cavo di fibra di vetro e fibra aramidica. Il nucleo di trazione limita l'allungamento della cinghia sotto carico, mentre la superficie dentata mantiene l'impegno positivo con la puleggia.
Rispetto ad una cinghia piatta o trapezoidale, una cinghia dentata fornisce uno spostamento più prevedibile perché i suoi denti si ingranano meccanicamente con le scanalature della puleggia.
Morsetto per cintura
Il morsetto della cinghia collega meccanicamente la sezione mobile della cinghia al carrello. Mentre il nastro scorre, il morsetto trasferisce la forza del nastro al carrello.
Il morsetto deve tenere saldamente la cinghia senza danneggiare i denti o i fili di trazione. Un bloccaggio inadeguato può creare deformazione locale del nastro, variazione di posizione, rumore o eventuale guasto del nastro.
Trasporto
Il carrello è la piattaforma mobile utilizzata per supportare strumenti, pinze, sensori, pezzi in lavorazione, telecamere di ispezione, teste di erogazione o altre apparecchiature applicative.
Trasferisce il carico esterno ai blocchi di guida e riceve la forza motrice dalla cinghia di distribuzione. La struttura del carrello deve fornire una rigidità sufficiente per resistere ai carichi verticali, laterali e di momento.
Binario di guida lineare
La guida lineare sostiene e guida il carrello. La cinghia produce forza motrice, ma la cinghia stessa non è progettata per sostenere tutti i carichi esterni o mantenere una geometria di corsa precisa.
La rotaia di guida assorbe il carico radiale, il carico laterale e i momenti ribaltanti mantenendo un percorso lineare definito. La qualità della rotaia di guida e dei blocchi di guida influisce fortemente sulla scorrevolezza, rettilineità, rigidità, ripetibilità e durata di servizio.
Meccanismo di tensionamento della cinghia
Il meccanismo di tensionamento stabilisce la corretta tensione iniziale nella cinghia di distribuzione. Una tensione adeguata mantiene i denti della cinghia impegnati con le pulegge, riduce le vibrazioni della cinghia e migliora la risposta dinamica.
Una tensione troppo bassa può causare il salto dei denti, movimenti simili a giochi, vibrazioni o una risposta ritardata del carrello. Una tensione eccessiva aumenta il carico sui cuscinetti, la sollecitazione della cinghia, l'attrito, il rumore e l'usura dei componenti.
Servoazionamento e controller di movimento
Il servoazionamento controlla la corrente, la coppia, la velocità e la posizione del motore in base ai comandi del controller di movimento, del controller logico programmabile, del computer industriale o del controller del robot.
Il controller definisce la posizione target, la velocità, l'accelerazione, la decelerazione, la sequenza del movimento e la relazione di sincronizzazione con gli altri assi.
Encoder e sensori di posizione
Un encoder misura la rotazione dell'albero motore, mentre gli interruttori di finecorsa, i sensori di posizione iniziale o gli encoder lineari esterni forniscono ulteriori informazioni di riferimento.
Questi dispositivi aiutano il sistema a stabilire la posizione iniziale, a prevenire la corsa eccessiva, a rilevare guasti, a verificare il movimento e a migliorare l'affidabilità del posizionamento.
Come il movimento rotatorio viene convertito in movimento lineare
La conversione del movimento da rotatorio a lineare avviene attraverso l'interazione tra la puleggia motrice e la cinghia di distribuzione. Il motore produce una rotazione angolare, mentre la puleggia converte lo spostamento angolare in movimento tangenziale della cinghia.
Poiché la cinghia di distribuzione è collegata al carrello, il movimento tangenziale della cinghia diventa uno spostamento lineare del carrello.
Per una puleggia dentata con passo della cinghia diPe un conteggio dei denti diz, il movimento teorico della cinghia per giro della puleggia è:
Spostamento lineare per giro = z × p
Ad esempio, se la puleggia ha 20 denti e il passo della cinghia è 5 mm, teoricamente un giro completo della puleggia sposta la cinghia:
20×5 mm = 100 mm
Pertanto, un giro del motore produce circa 100 mm di corsa del carrello quando la puleggia è collegata direttamente al motore e non viene utilizzato alcun rapporto di trasmissione aggiuntivo.
Se il motore ruota a 1.500 giri al minuto, la velocità lineare teorica è:
Velocità lineare = 100 mm × 1.500 ÷ 60 = 2.500 mm/s
Questa relazione spiega perché i moduli della cinghia di distribuzione possono raggiungere velocità lineari elevate. Una puleggia relativamente piccola può produrre una distanza di percorrenza significativa durante ogni giro del motore.
Come la puleggia motrice trasmette la coppia del motore
La puleggia motrice converte la coppia del motore in forza di trazione tangenziale sulla cinghia. Il motore può essere collegato alla puleggia tramite un giunto, un riduttore, un albero o un supporto motore integrato.
Quando viene applicata la coppia alla puleggia motrice, i denti della puleggia spingono contro i denti della cinghia corrispondenti. La cinghia sviluppa quindi tensione sul lato motore e trasferisce la forza al collegamento del carrello.
La forza motrice lineare disponibile dipende da diversi fattori:
- Coppia in uscita dal motore
- Raggio primitivo della puleggia motrice
- Rapporto del cambio, quando utilizzato
- Capacità di trazione della cinghia di distribuzione
- Innesto dei denti della cinghia
- Tensione iniziale della cinghia
- Requisito di accelerazione
- Massa del trasporto e del carico utile
- Attrito della rotaia di guida
- Resistenza al processo esterno
A parità di coppia motore, una puleggia più piccola generalmente produce una forza lineare maggiore ma una corsa per giro inferiore. Una puleggia più grande produce una maggiore corsa lineare per giro ma riduce la forza tangenziale disponibile.
La selezione della puleggia richiede quindi un equilibrio tra velocità, forza, risoluzione del motore, durata della cinghia e raggio di curvatura minimo.
Ruolo della puleggia folle
La puleggia tendicinghia normalmente non riceve potenza diretta dal motore, ma è essenziale per il funzionamento del sistema di trasmissione.
Le sue funzioni includono:
- Sostenere la cinghia di distribuzione all'estremità opposta del modulo
- Mantenere il percorso del nastro chiuso
- Modifica della direzione di marcia del nastro
- Mantenimento dell'allineamento tra la cinghia e il sistema di pulegge
- Fornire un punto di regolazione per la tensione della cinghia
- Riduzione del movimento della cinghia non supportato
La puleggia tendicinghia deve ruotare agevolmente con una bassa resistenza del cuscinetto. Cattive condizioni dei cuscinetti, disallineamento della puleggia o contaminazione possono aumentare il rumore e la resistenza al movimento.
Se la puleggia tendicinghia non è parallela alla puleggia motrice, la cinghia potrebbe spostarsi su un lato, entrare in contatto con le flange della puleggia, usurarsi in modo non uniforme o generare un movimento instabile.
Perché la tensione della cinghia di distribuzione è importante
La tensione della cinghia di distribuzione è uno dei fattori più importanti che influenzano laprincipio dell'attuatore lineare con trasmissione a cinghia. La cinghia deve essere sufficientemente tesa per rimanere agganciata alla puleggia durante l'accelerazione, la decelerazione e l'inversione del carico.
Effetti di una tensione della cinghia insufficiente
Se la tensione della cinghia è troppo bassa, il sistema potrebbe riscontrare:
- Risposta ritardata del carrello dopo l'inversione del motore
- Ridotta ripetibilità di posizionamento
- Vibrazioni della cinghia durante il movimento ad alta velocità
- Il dente salta ad alta accelerazione
- Rumore da impatto durante i cambi di direzione
- Movimento irregolare a bassa velocità
- Deviazione della posizione sotto carichi variabili
Sebbene una cinghia di distribuzione normalmente non scivoli come una cinghia di attrito, una tensione insufficiente può consentire ai denti di sganciarsi momentaneamente dalle scanalature della puleggia sotto un carico dinamico eccessivo.
Effetti di un'eccessiva tensione della cinghia
Una tensione eccessiva della cinghia può anche danneggiare le prestazioni del sistema. Le possibili conseguenze includono:
- Aumento del carico del motore
- Maggiore sollecitazione sui cuscinetti della puleggia
- Affaticamento accelerato della cinghia
- Aumento dell'attrito e della temperatura
- Maggiore rumore
- Vita utile dei cuscinetti ridotta
- Deformazione degli alberi o dei blocchi terminali
La tensione corretta dovrebbe seguire le specifiche del produttore del modulo. La tensione della cinghia non deve essere regolata solo in base alla sensazione soggettiva, soprattutto nelle applicazioni ad alta velocità o di precisione.
Come la guida lineare controlla il percorso di movimento
La cinghia di distribuzione crea il movimento, mentre la guida lineare controlla il percorso del movimento. Queste due funzioni non devono essere confuse.
Senza un binario di guida, la cinghia potrebbe trascinare il carrello in avanti, ma non potrebbe impedire in modo affidabile lo spostamento verticale, il movimento laterale, l'imbardata, il beccheggio o il rollio.
Il sistema di guida lineare è normalmente costituito da una o più rotaie e pattini a ricircolo di sfere. I blocchi guida sono fissati al carrello e si muovono lungo il binario con basso attrito.
Il sistema di guida svolge diverse funzioni:
- Supporta il trasporto e il carico utile
- Mantiene la precisione della corsa lineare
- Resiste alle forze verticali e laterali
- Resiste ai momenti di beccheggio, imbardata e rollio
- Riduce l'attrito del movimento
- Impedisce alla cinghia di distribuzione di sostenere carichi strutturali
- Mantiene il movimento stabile durante l'accelerazione
Per carrelli lunghi o carichi con momento elevato, i produttori possono utilizzare due binari di guida, blocchi di guida multipli, una disposizione di binari più ampia o un profilo di base rinforzato.
Servocontrollo in un modulo lineare a cinghia dentata
Un modulo cinghia di distribuzione servocomandato combina la trasmissione meccanica con il controllo elettronico a circuito chiuso. Il servomotore contiene un encoder che misura continuamente la posizione dell'albero o la velocità di rotazione.
Il controller di movimento invia un comando di destinazione al servoazionamento. Il servoazionamento confronta il movimento comandato con il feedback dell'encoder e regola la corrente del motore per ridurre la differenza.
Questo processo può verificarsi molte volte al secondo, consentendo al sistema di rispondere rapidamente ai cambiamenti di carico, velocità e posizione.
Un tipico movimento servocontrollato prevede le seguenti fasi:
- Ricevere la posizione target dal controller
- Calcolo del profilo di movimento richiesto
- Accelerare il motore e il carrello
- Mantenimento della velocità di marcia programmata
- Decelerazione prima della posizione target
- Fermarsi nel luogo comandato
- Mantenere la posizione contro i disturbi esterni
- Segnalazione del completamento o dello stato di errore al controller
Il servosistema può controllare la posizione, la velocità o la coppia, a seconda del design della macchina.
Modalità di controllo della posizione
In modalità posizione, il controller comanda una quantità di corsa definita. Questa modalità è ampiamente utilizzata per sistemi pick-and-place, apparecchiature per l'imballaggio, assemblaggio elettronico, sistemi di ispezione e trasferimento di materiali.
Modalità di controllo della velocità
Nella modalità velocità, il controller regola la velocità di viaggio anziché fermarsi in molte posizioni programmate. Può essere utilizzato per applicazioni di scansione, rivestimento, ispezione continua o trasportatori sincronizzati.
Modalità di controllo della coppia
La modalità Coppia controlla la coppia di uscita del motore. Può essere utilizzato in applicazioni specializzate in cui è richiesta la limitazione della forza o il controllo della tensione, sebbene i moduli della cinghia di distribuzione siano selezionati principalmente per il posizionamento e il trasferimento ad alta velocità.
Come funziona il feedback di posizione
Il feedback della posizione consente al sistema di controllo di determinare se il movimento comandato è stato completato correttamente.
La maggior parte dei moduli servoazionati utilizza un encoder rotativo installato sul motore. Il controller calcola la posizione del carrello in base alla rotazione del motore, al numero di denti della puleggia, al passo della cinghia e al rapporto di trasmissione.
Questo è noto come controllo ad anello semichiuso perché l'encoder misura la rotazione del motore anziché misurare direttamente la posizione del carrello.
Per le applicazioni che richiedono una maggiore precisione di posizionamento assoluta, è possibile installare un encoder lineare esterno lungo il modulo. L'encoder lineare misura la posizione effettiva del carrello e può rilevare errori causati dall'elasticità della cinghia, dalla deformazione strutturale, dall'espansione termica o dalla variazione della trasmissione.
I dispositivi di feedback della posizione possono includere:
- Encoder rotativo del motore
- Encoder lineare
- Scala magnetica
- Scala ottica
- Sensore domestico
- Finecorsa positivo
- Finecorsa negativo
- Feedback sulla visione artificiale esterna
Funzionamento ad anello aperto e ad anello chiuso
I moduli lineari della cinghia di distribuzione possono funzionare in sistemi di controllo ad anello aperto o ad anello chiuso.
Controllo ad anello aperto
Un sistema ad anello aperto invia impulsi di movimento ad un motore passo-passo senza verificare continuamente l'effettiva posizione finale. Il controller presuppone che il motore abbia seguito ogni comando.
Questo approccio è semplice ed economico, ma sovraccarico, accelerazione eccessiva, ostruzione o stallo del motore possono causare perdita di passi ed errori di posizione.
Controllo a circuito chiuso
Un servosistema a circuito chiuso confronta continuamente il movimento comandato con il feedback dell'encoder. Se il movimento effettivo differisce dal comando, l'azionamento aumenta o riduce la potenza del motore per correggere l'errore.
Il controllo a circuito chiuso fornisce una migliore risposta dinamica, una maggiore velocità operativa, una maggiore capacità di accelerazione, funzioni di allarme del motore e un monitoraggio della posizione più affidabile.
Profilo di movimento: accelerazione, velocità costante e decelerazione
Un modulo cinghia di distribuzione normalmente non si sposta istantaneamente dalla velocità zero alla velocità massima. Il controller genera un profilo di movimento che determina il modo in cui l'asse accelera, si sposta e si ferma.
Un movimento tipico contiene tre fasi principali:
Fase di accelerazione
Il motore aumenta la velocità da zero alla velocità di traslazione programmata. Durante questa fase, la cinghia deve trasmettere una forza sufficiente per accelerare il trasporto, il carico utile e le apparecchiature collegate.
L'elevata accelerazione aumenta la produttività ma aumenta anche la variazione della tensione della cinghia, le vibrazioni strutturali, la richiesta di coppia del motore e il carico della guida.
Stadio a velocità costante
Il carrello si muove alla velocità massima programmata. I moduli a corsa lunga possono trascorrere una parte significativa del ciclo in questa fase.
Il tracciamento stabile della cinghia, il bilanciamento della puleggia, la rigidità della base e l'allineamento della guida sono particolarmente importanti durante la corsa ad alta velocità.
Fase di decelerazione
Il motore riduce la velocità prima della posizione target. La cinghia di distribuzione trasmette la forza nella direzione opposta per decelerare la massa in movimento.
Una decelerazione mal configurata può produrre vibrazioni, superamento, oscillazione del carrello o tempi di assestamento eccessivi.
Molti servosistemi utilizzano profili di movimento trapezoidali o con curva a S. Un profilo con curva a S riduce i cambiamenti improvvisi di accelerazione e può migliorare la fluidità durante lo spostamento di prodotti delicati o carichi utili pesanti.
Come avviene l'inversione di direzione
Per invertire la direzione del carrello, il controller inverte la rotazione del motore. La puleggia motrice sposta quindi la cinghia nella direzione opposta.
Durante l'inversione di direzione il carico sui due lati del nastro cambia rapidamente. Un lato diventa il lato di tensione mentre l'altro lato diventa il lato di ritorno.
Questa transizione rende particolarmente importanti la tensione della cinghia, la rigidità del carrello, la messa a punto del servo e il gioco meccanico. Una tensione inadeguata o una struttura eccessivamente flessibile possono creare un piccolo ritardo tra l'inversione del motore e la risposta del carrello.
Per le applicazioni che comportano movimenti alternativi frequenti, il modulo deve essere selezionato in base al carico dinamico anziché solo alla capacità di carico utile statico.
Fattori che influenzano la precisione del posizionamento
Un modulo cinghia di distribuzione può fornire un posizionamento affidabile e ripetibile, ma la sua precisione assoluta è influenzata sia da fattori meccanici che di controllo.
I fattori importanti includono:
- Rigidità a trazione della cinghia di distribuzione
- Lunghezza del nastro e corsa operativa
- Tensione iniziale della cinghia
- Massa del carico utile
- Accelerazione e decelerazione
- Precisione nella realizzazione delle pulegge
- Eccentricità della puleggia
- Variazione del passo dei denti della cinghia
- Precisione della guida
- Rettilineità del profilo di base
- Risoluzione dell'encoder del motore
- Qualità della regolazione del servo
- Variazione di temperatura
- Forza del processo esterno
- Allineamento dell'installazione
Elasticità della cintura
Una cinghia dentata è più elastica di una vite a ricircolo di sfere. Sotto carico, può allungarsi leggermente. L'entità dell'allungamento dipende dalla struttura della cinghia, dal materiale del cavo di trazione, dalla larghezza e dalla lunghezza della cinghia e dalla forza trasmessa.
Questo è il motivo per cui i moduli con cinghia di distribuzione molto lunghi possono fornire velocità e ripetibilità eccellenti ma una precisione di posizionamento assoluta inferiore rispetto ai moduli con vite a ricircolo di sfere a corsa breve.
Precisione della puleggia
La geometria dei denti della puleggia, la precisione del diametro primitivo, la concentricità e l'installazione dell'albero influenzano la relazione tra la rotazione del motore e il movimento della cinghia.
L'eccentricità della puleggia può creare variazioni periodiche di posizione, fluttuazioni di velocità o vibrazioni durante ogni giro.
Precisione della guida
La rotaia di guida determina la rettilineità del carrello e la stabilità meccanica. Un allineamento inadeguato delle guide può aumentare la resistenza, creare movimenti irregolari o caricare ulteriormente il motore.
Risoluzione del servo
L'encoder del motore e il sistema di controllo determinano la precisione con cui la rotazione del motore può essere comandata e misurata. Tuttavia, l'elevata risoluzione dell'encoder da sola non garantisce un'elevata precisione del carrello perché è necessario considerare anche l'elasticità del nastro e gli errori meccanici.
Ripetibilità e precisione di posizionamento assoluta
La ripetibilità e la precisione di posizionamento sono specifiche correlate ma diverse.
Ripetibilitàdescrive la precisione con cui il carrello ritorna nella stessa posizione dopo movimenti ripetuti in condizioni simili.
Precisione di posizionamento assolutadescrive quanto la posizione effettiva del carrello corrisponde alla coordinata programmata lungo tutta la corsa.
Un modulo lineare per cinghia di distribuzione può raggiungere una buona ripetibilità anche quando la sua posizione assoluta contiene un piccolo errore sistematico. La calibrazione o la compensazione del controller possono ridurre gli errori sistematici ripetibili, ma non possono eliminare completamente la deformazione variabile del nastro causata dalla variazione dei carichi.
Come funzionano i sensori di casa e limite
I sensori di home e limite sono parti importanti della sequenza operativa.
Sensore domestico
All'avvio della macchina, il controller potrebbe non conoscere la posizione assoluta del carrello. Il carrello si muove verso il sensore di casa a velocità controllata finché il sensore non viene attivato.
Il controller stabilisce quindi una coordinata di riferimento. Alcuni sistemi utilizzano un segnale di indice dell'encoder insieme al sensore di home per migliorare la ripetibilità dell'homing.
Sensori di limite positivo e negativo
I sensori di limite sono installati vicino ad entrambe le estremità della corsa utile. Impediscono al carrello di spostarsi oltre il raggio di corsa consentito.
Se un sensore di limite viene attivato inaspettatamente, il controller normalmente arresta il movimento e genera un allarme.
Fine corsa meccanici
I finecorsa meccanici forniscono una misura protettiva finale in caso di guasto del controllo elettrico del limite. Non devono essere utilizzate come normali posizioni di arresto poiché impatti ripetuti possono danneggiare il carrello, la cinghia, i blocchi guida o la struttura terminale.
Calcolo della velocità del modulo lineare della cinghia dentata
La velocità lineare teorica può essere calcolata utilizzando il conteggio dei denti della puleggia, il passo della cinghia e la velocità del motore:
Velocità lineare = Numero di denti della puleggia × Passo della cinghia × Velocità del motore ÷ 60
Dove:
- La velocità lineare è misurata in millimetri al secondo
- Il conteggio dei denti della puleggia è il numero di denti sulla puleggia motrice
- Il passo della cinghia è misurato in millimetri
- La velocità del motore viene misurata in giri al minuto
Se è installato un riduttore, nel calcolo deve essere incluso anche il rapporto del riduttore.
La velocità effettiva utilizzabile potrebbe essere inferiore al valore teorico a causa dei limiti di coppia del motore, delle vibrazioni della cinghia, della capacità della guida, della lunghezza della corsa, del carico utile, della distanza di accelerazione e della rigidità strutturale.
Trasmissione della forza del modulo lineare con cinghia dentata
La forza lineare generata dal modulo è correlata alla coppia del motore e al raggio primitivo della puleggia:
Forza lineare ≈ Coppia motore ÷ Raggio primitivo della puleggia
Questa relazione semplificata non include la perdita di efficienza, la forza di accelerazione, l'attrito della guida, il pretensionamento della cinghia o i fattori di sicurezza, ma illustra un importante principio di progettazione.
Un raggio della puleggia più piccolo aumenta la forza lineare per la stessa coppia del motore, mentre un raggio della puleggia più grande aumenta la corsa lineare per giro.
La forza motrice richiesta dovrebbe includere:
- Forza necessaria per accelerare la massa in movimento
- Attrito della rotaia di guida
- Resistenza alla lavorazione esterna
- Resistenza del portacavi
- Effetti del carico inclinato o verticale
- Margine di sicurezza
I moduli della cinghia di distribuzione sono comunemente utilizzati per il movimento orizzontale. Le installazioni verticali richiedono un'ulteriore considerazione della gravità, dei sistemi frenanti, dei meccanismi di controbilanciamento, della protezione dalla caduta del carico e della coppia di tenuta del motore.
Regolazione del servo e prestazioni dinamiche
La regolazione del servo determina la rapidità e la precisione con cui il motore risponde ai comandi di movimento.
Se i guadagni del servo sono troppo bassi, il sistema potrebbe rispondere lentamente, produrre un errore di inseguimento eccessivo o richiedere un lungo tempo di assestamento. Se i guadagni sono troppo elevati, l'asse potrebbe vibrare, generare rumore, oscillare nella posizione target o attivare un allarme.
La regolazione del servo deve considerare:
- Massa del carico utile
- Inerzia del carrello
- Inerzia della puleggia
- Elasticità della cintura
- Corsa del modulo
- Rigidità della base
- Struttura dell'installazione
- Profilo di accelerazione
- Forza del processo esterno
Poiché la cinghia di distribuzione ha una certa elasticità, un'impostazione del servo eccessivamente aggressiva può eccitare le vibrazioni della cinghia. Limiti di accelerazione, filtraggio, controllo feedforward e profili della curva a S adeguati possono migliorare la stabilità del movimento.
Innesto dei denti della cinghia di distribuzione e prevenzione dello scivolamento
Una cinghia di distribuzione dentata trasmette il movimento attraverso un impegno meccanico positivo anziché solo per attrito. In normali condizioni di lavoro, i denti della cinghia rimangono allineati con le gole della puleggia.
Tuttavia, il salto dei denti può verificarsi quando:
- La tensione della cinghia è insufficiente
- L'accelerazione comandata è troppo elevata
- Il carico utile supera la capacità di progettazione
- La puleggia ha troppo pochi denti innestati
- I denti della cinghia o della puleggia sono usurati
- Un oggetto estraneo è entrato nell'area della puleggia
- Il carrello urta un ostacolo
- L'asse raggiunge un finecorsa meccanico
Il salto del dente modifica la relazione tra la posizione del motore e la posizione del carrello. Un encoder del motore potrebbe non rilevare questo spostamento meccanico perché il motore stesso potrebbe continuare a ruotare come comandato.
Sono quindi essenziali la corretta selezione della cinghia, un sufficiente impegno dei denti, una corretta tensione e un'adeguata impostazione dell'accelerazione.
Perché i moduli cinghia dentata sono adatti per movimenti a corsa lunga
I moduli cinghia di distribuzione sono particolarmente adatti per applicazioni a corsa lunga perché l'elemento di trasmissione è leggero e non ruota come un lungo albero rigido.
Una vite a ricircolo di sfere lunga può essere limitata dalla frusta della vite, dalla velocità di rotazione critica, dall'inerzia e dai requisiti di supporto. Una cinghia dentata può circolare su una lunga distanza senza lo stesso tipo di limitazione dell'albero rotante.
Questo rende ilsistema di trasmissione a cinghia lineareadatto per:
- Assi di trasferimento materiale lunghi
- Macchine per l'imballaggio
- Automazione del magazzino
- Sistemi a portale
- Attrezzature pick-and-place
- Linee di assemblaggio elettronico
- Sistemi di ispezione visiva
- Apparecchiature per la lavorazione laser
- Linee di produzione multistazione
Per corse estremamente lunghe è comunque necessario considerare le vibrazioni del nastro, la rettilineità della base, il supporto di installazione, la dilatazione termica e la gestione dei cavi.
Principio di funzionamento del modulo cinghia di distribuzione e del modulo vite a ricircolo di sfere
Un modulo cinghia di distribuzione e amodulo vite a ricircolo di sfereentrambi convertono la rotazione del motore in movimento lineare, ma utilizzano meccanismi di trasmissione diversi.
| Elemento di confronto | Modulo lineare cinghia dentata | Modulo lineare con vite a ricircolo di sfere |
|---|---|---|
| Elemento di trasmissione | Cinghia dentata e pulegge dentate | Vite a ricircolo di sfere e chiocciola a ricircolo |
| Conversione del movimento | La rotazione della puleggia crea la corsa della cinghia | La rotazione della vite crea la corsa del dado |
| Vantaggio tipico | Alta velocità e corsa lunga | Elevata rigidità e precisione di posizionamento |
| Elasticità di trasmissione | Relativamente più alto | Relativamente più basso |
| Limitazione della velocità critica | Nessuna vite rotante lunga | La velocità della vite lunga potrebbe essere limitata |
| Focus sulla manutenzione | Tensione della cinghia e condizioni dei denti | Lubrificazione e condizioni delle viti |
Un modulo cinghia di distribuzione è solitamente preferito quando velocità, lunghezza della corsa e tempo di ciclo sono le priorità principali. Un modulo con vite a ricircolo di sfere è spesso preferito quando sono più importanti spinta elevata, rigidità e precisione.
Esempio di ciclo operativo completo
Consideriamo un modulo cinghia di distribuzione utilizzato per spostare una telecamera di ispezione tra diverse posizioni su una linea di produzione elettronica.
- La macchina si accende e controlla i segnali di sicurezza.
- Il carrello si muove lentamente verso il sensore home.
- Il sensore home stabilisce il riferimento zero.
- Il controller invia la prima posizione target al servoazionamento.
- Il servomotore accelera la puleggia motrice.
- La cinghia dentata trascina il carrello lungo la guida.
- L'encoder del motore segnala la posizione di rotazione al servoazionamento.
- Il carrello decelera mentre si avvicina al punto di ispezione.
- La carrozza si ferma e la fotocamera cattura un'immagine.
- Il controller riceve il segnale di ispezione completata.
- Il modulo si sposta alla posizione programmata successiva.
- Una volta completate tutte le ispezioni, il carrello ritorna nella posizione di standby.
Durante questo ciclo, la cinghia di distribuzione fornisce la trasmissione ad alta velocità, il binario di guida mantiene la stabilità del carrello e il servosistema controlla l'accelerazione, la velocità e la posizione di arresto.
Fattori comuni che disturbano il movimento fluido
Anche quando il principio di funzionamento di base dell'attuatore della cinghia di distribuzione è corretto, un'installazione o una condizione errata dei componenti possono disturbare il movimento.
Le cause comuni includono:
- Tensione della cinghia errata
- Disallineamento della puleggia motrice e tendicinghia
- Errore di installazione della guida
- Accoppiamento motore allentato
- Morsetto della cintura allentato
- Cuscinetti della puleggia usurati
- Binario di guida contaminato
- Lubrificazione guida insufficiente
- Carico utile eccessivo
- Accelerazione eccessiva
- Scarsa regolazione del servo
- Struttura di montaggio debole
- Supporto di base irregolare
- Installazione non corretta del portacavi
L'ispezione dovrebbe distinguere tra problemi di trasmissione, problemi del sistema di guida, problemi di controllo del motore e problemi di installazione esterna.
Considerazioni sulla progettazione per un funzionamento affidabile
Per garantire un funzionamento affidabile, il modulo lineare della cinghia di distribuzione deve essere selezionato e configurato in base alle condizioni di applicazione effettive.
I parametri di progettazione importanti includono:
- Corsa effettiva richiesta
- Velocità massima di viaggio
- Accelerazione richiesta
- Massa del carico utile
- Posizione del centro di carico
- Carichi radiali, assiali e momento
- Ripetibilità di posizionamento
- Richiesta precisione assoluta
- Orientamento operativo
- Frequenza del ciclo
- Ciclo di lavoro
- Polvere e contaminazione ambientale
- Temperatura operativa
- Potenza del motore e requisiti del freno
- Configurazione del sensore
- Metodo di comunicazione del controller
La selezione basata solo sul peso del carico utile non è sufficiente. Un carico leggero montato lontano dalla superficie del carrello può generare un grande momento ribaltante, mentre un'accelerazione elevata può richiedere una forza sulla cinghia molto maggiore di quanto suggerito da un calcolo statico a bassa velocità.
Vantaggi del principio di trasmissione a cinghia dentata
Il principio della trasmissione a cinghia dentata offre numerosi vantaggi pratici:
- Elevata velocità di traslazione lineare
- Corsa disponibile lunga
- Elevata capacità di accelerazione
- Massa in movimento relativamente bassa
- Basso rumore di trasmissione
- Struttura meccanica semplice
- Nessuna vite rotante lunga
- Buona ripetibilità per applicazioni di trasferimento
- Configurazioni flessibili di montaggio del motore
- Adatto per sistemi di automazione multiasse
Queste caratteristiche rendono i moduli della cinghia di distribuzione particolarmente efficaci per le applicazioni in cui prodotti, strumenti o sensori devono essere spostati rapidamente su distanze medie o lunghe.
Limitazioni del principio di trasmissione della cinghia di distribuzione
La stessa struttura presenta inoltre dei limiti che devono essere considerati:
- Rigidità della trasmissione inferiore rispetto a una vite a ricircolo di sfere
- Allungamento della cinghia sotto carichi variabili
- Idoneità inferiore per una spinta molto elevata
- Variazione di posizione su corse estremamente lunghe
- Necessità di una corretta tensione della cinghia
- Potenziale usura dei denti dopo un lungo servizio
- Maggiore sensibilità alla sintonizzazione aggressiva del servo
- Possibili vibrazioni in tratti lunghi del nastro non supportati
Un modulo cinghia di distribuzione non dovrebbe essere selezionato automaticamente solo perché può fornire un'alta velocità. È inoltre necessario valutare la precisione richiesta, la spinta, il momento di carico, l'orientamento operativo e l'ambiente di servizio.
Domande frequenti
Come funziona un modulo lineare per cinghia di distribuzione?
Un motore fa ruotare una puleggia motrice dentata. La puleggia muove una cinghia di distribuzione corrispondente e la cinghia di distribuzione muove un carrello ad essa collegato. Una guida lineare supporta il carrello e limita il movimento a un asse rettilineo.
Un modulo lineare della cinghia di distribuzione utilizza l'attrito per trasmettere il movimento?
Il sistema utilizza l'impegno positivo tra i denti della cinghia e le gole della puleggia. L'attrito contribuisce al comportamento generale del contatto, ma il meccanismo di trasmissione principale è l'innesto meccanico dei denti.
Un modulo cinghia di distribuzione può fornire un posizionamento preciso?
SÌ. Può fornire un posizionamento affidabile e ripetibile se selezionato, tensionato, installato e controllato correttamente. Tuttavia, l'elasticità della cinghia normalmente la rende meno adatta di un modulo con vite a ricircolo di sfere per applicazioni che richiedono precisione e rigidità assolute estremamente elevate.
Cosa determina la distanza percorsa per giro del motore?
La distanza percorsa è determinata principalmente dal numero di denti della puleggia dentata e dal passo della cinghia. Con l'azionamento diretto, il movimento teorico per giro della puleggia è pari al numero di denti della puleggia moltiplicato per il passo della cinghia.
Perché è necessaria la tensione della cinghia?
La corretta tensione della cinghia mantiene l'impegno dei denti, migliora la risposta direzionale, controlla le vibrazioni e riduce il rischio di salti dei denti. Sia una tensione insufficiente che eccessiva possono ridurre le prestazioni e la durata dei componenti.
Qual è la funzione della guida lineare?
La guida lineare supporta il carico utile, controlla la direzione del movimento, resiste alle forze e ai momenti esterni e mantiene la stabilità del carrello. La cinghia fornisce la forza motrice ma non deve fungere da principale elemento di supporto del carico.
Il modulo può essere utilizzato verticalmente?
Sì, ma il funzionamento verticale richiede un calcolo accurato del carico di gravità, della coppia del motore, della frenatura, della forza di tenuta, della prevenzione della caduta del carico e dei fattori di sicurezza. Potrebbe essere necessario un freno motore o un sistema di controbilanciamento.
Perché un modulo cinghia di distribuzione è adatto a corse lunghe?
Il nastro è leggero e non richiede un lungo albero a vite per ruotare ad alta velocità. Ciò evita molte limitazioni di velocità critica e di frusta associate alle viti a ricircolo di sfere lunghe.
Un encoder lineare esterno può migliorare la precisione?
SÌ. Un encoder lineare esterno misura la posizione effettiva del carrello e può compensare alcuni errori che un encoder rotativo montato su motore non è in grado di rilevare direttamente.
Cosa causa il salto dei denti?
Le cause più comuni includono tensione insufficiente della cinghia, accelerazione eccessiva, sovraccarico, impegno inadeguato dei denti, denti usurati, collisione meccanica o ingresso di materiale estraneo nell'area della puleggia.
Conclusione
ILprincipio di funzionamento del modulo lineare della cinghia di distribuzionesi basa sulla conversione della rotazione del motore in corsa lineare della cinghia attraverso una puleggia motrice dentata. La cinghia dentata mobile trasferisce la forza al carrello, mentre la guida lineare supporta il carico e mantiene un percorso rettilineo controllato.
La puleggia motrice determina il movimento della cinghia, la puleggia tendicinghia completa il circuito di trasmissione, il meccanismo di tensionamento mantiene l'innesto dei denti e il servosistema controlla velocità, accelerazione, direzione e posizione di arresto. Encoder e sensori forniscono il feedback e i segnali di riferimento necessari per un funzionamento automatizzato affidabile.
Poiché questa struttura di trasmissione supporta alta velocità, elevata accelerazione, corse lunghe e massa in movimento relativamente bassa, i moduli lineari della cinghia di distribuzione sono ampiamente utilizzati nell'imballaggio, nella movimentazione dei materiali, nell'assemblaggio di componenti elettronici, nell'ispezione visiva, nella lavorazione laser, nell'automazione della logistica, nei sistemi a portale e nei macchinari multiasse.
Prestazioni affidabili non dipendono solo dalla cinghia. La corretta selezione della puleggia, la corretta tensione della cinghia, la capacità della guida, la rigidità strutturale, il dimensionamento del motore, la regolazione del servo, la configurazione del sensore, l'allineamento dell'installazione e l'analisi del carico dell'applicazione devono essere tutti considerati parte del sistema di movimento lineare completo.
