 español

Amódulo lineal de correa de distribuciónEs un sistema de movimiento lineal de alta velocidad que convierte el movimiento giratorio de un motor en un movimiento rectilíneo controlado. Combina una transmisión por correa de distribución, una polea motriz, una polea loca, una guía lineal, un carro, un mecanismo tensor, una interfaz de motor, sensores ycontrolador de movimientodentro de una estructura mecánica compacta.
lo basicoPrincipio de funcionamiento del módulo lineal de correa de distribuciónEs sencillo: un motor hace girar la polea motriz, la polea motriz mueve la correa dentada de distribución y la correa tira del carro a lo largo de un riel guía lineal. Al controlar la rotación, la velocidad, la aceleración y la dirección del motor, el sistema puede colocar el carro en una ubicación específica a lo largo de la carrera del módulo.
A diferencia de una correa de fricción convencional, una correa de distribución contiene dientes espaciados uniformemente que engranan con ranuras coincidentes en las poleas de distribución. Este acoplamiento positivo evita el deslizamiento operativo normal entre la correa y la polea, lo que permite que la rotación del motor se traduzca en un desplazamiento lineal repetible.
Este artículo explica cómo unmódulo lineal de correa de distribucióntrabajos, incluida la conversión de movimiento giratorio a lineal, transmisión de polea de sincronización, tensión de correa, soporte de riel guía, servocontrol, retroalimentación de posición, cálculo de velocidad, precisión de posicionamiento y los factores que influyen en el rendimiento del movimiento.
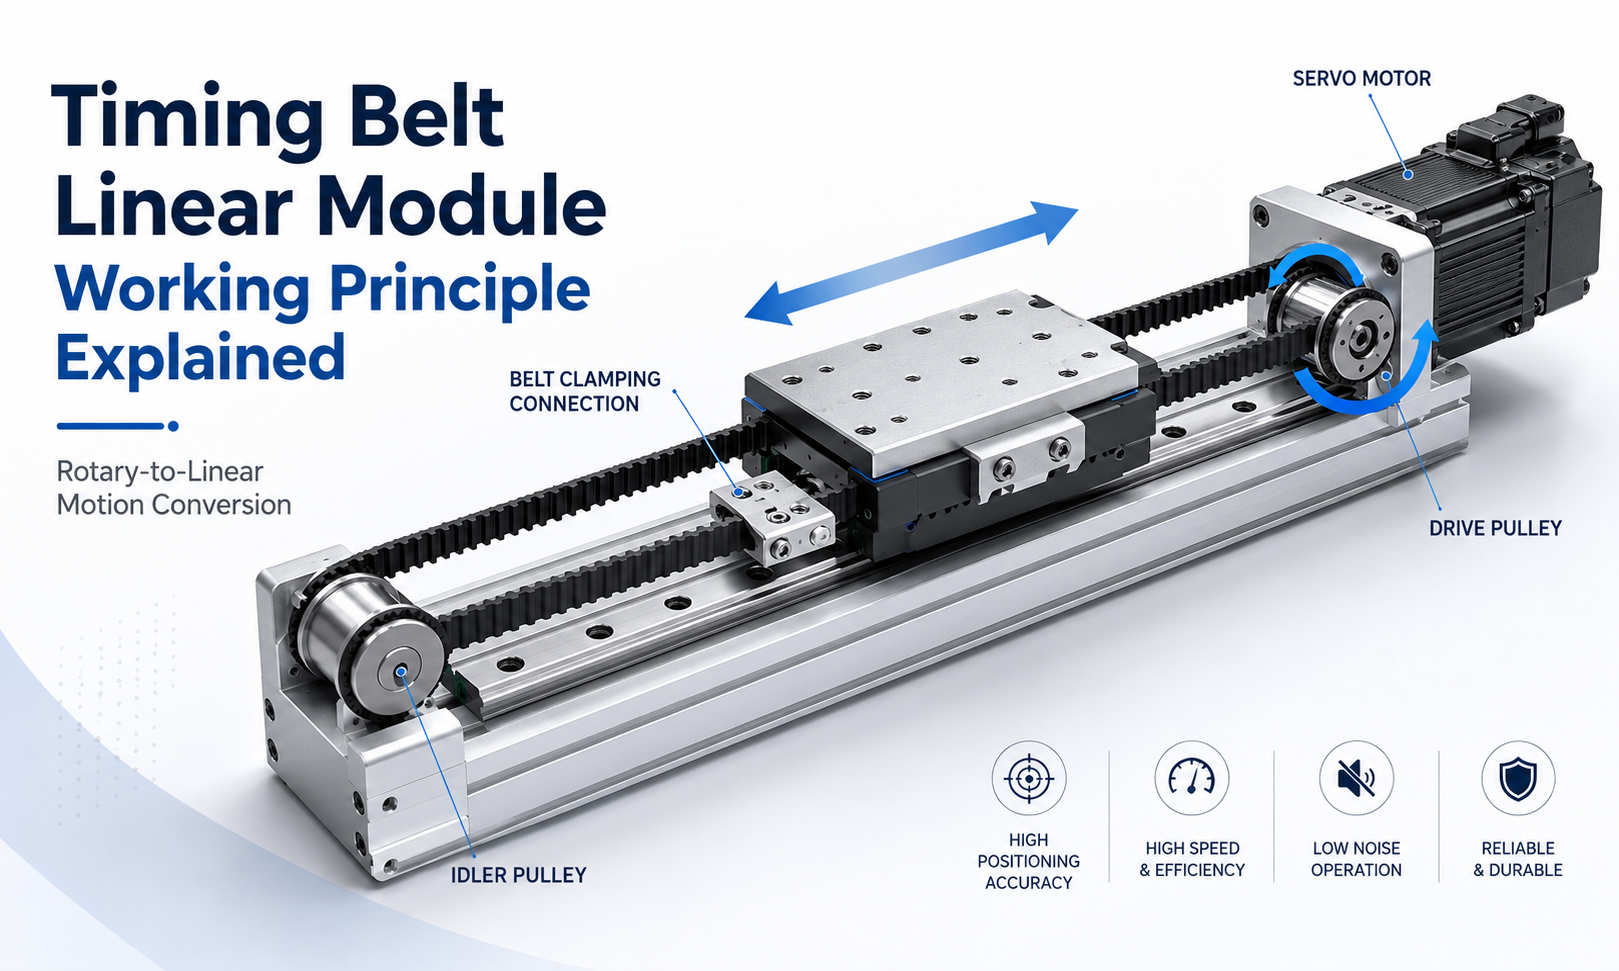
¿Cuál es el principio de funcionamiento de un módulo lineal de correa de distribución?
El principio de funcionamiento de un módulo lineal de correa dentada se basa en una correa dentada de circuito cerrado que discurre entre una polea motriz y una polea loca. Los dos extremos de la sección de correa móvil están conectados mecánicamente al carro o placa de sujeción de la correa.
Cuando el motor hace girar la polea motriz, los dientes de la polea se enganchan con los dientes de la correa de distribución y mueven la correa alrededor del sistema de poleas. Debido a que el carro está conectado a la correa, el carro se mueve horizontalmente a lo largo de la guía lineal.
Cuando el motor cambia su dirección de rotación, la correa también cambia de dirección, haciendo que el carro se mueva en la dirección opuesta. El carril guía lineal limita el carro para que se mueva a lo largo de un eje definido en lugar de girar, inclinarse o moverse lateralmente.
La conversión de movimiento completa se puede resumir de la siguiente manera:
- El controlador de movimiento envía un comando de movimiento.
- El servoaccionamiento o el accionamiento paso a paso suministra corriente al motor.
- El eje del motor gira según la dirección y velocidad ordenadas.
- El motor hace girar la polea motriz a través de un mecanismo de transmisión o acoplamiento directo.
- Los dientes de la polea motriz engranan con la correa de distribución.
- La correa de distribución circula entre la polea motriz y la polea tensora.
- La conexión por correa tira o empuja el carro a lo largo del módulo.
- La guía lineal soporta el carro y mantiene el movimiento en línea recta.
- Los sensores o un codificador proporcionan información sobre la posición y el estado de funcionamiento.
- El sistema de control detiene el carro en la posición programada.
Componentes principales involucrados en la transmisión de movimiento
El rendimiento de un sistema lineal accionado por correa depende del funcionamiento coordinado de varios componentes mecánicos y de control. Cada componente tiene una función específica a la hora de convertir la rotación del motor en un movimiento lineal estable.
Motor
El motor es la fuente de energía del módulo. Los módulos lineales de correa de distribución pueden ser accionados por servomotores, motores paso a paso u otros actuadores giratorios, según la velocidad requerida, la precisión de posicionamiento, el método de control y la carga.
Un servomotor se selecciona comúnmente para aplicaciones que requieren alta aceleración, movimiento frecuente de arranque y parada, posicionamiento dinámico, control sincronizado de múltiples ejes y retroalimentación de circuito cerrado. Un motor paso a paso puede ser adecuado para sistemas de menor costo con velocidad moderada y requisitos de posicionamiento relativamente simples.
Polea motriz
La polea motriz está conectada al eje del motor y transfiere el par del motor a la correa de distribución. Sus dientes deben coincidir con el paso y el perfil de los dientes de la correa.
Cuando la polea motriz completa una revolución, la correa se mueve una distancia determinada por el número de dientes de la polea y el paso de la correa. Por lo tanto, el diámetro de la polea y el número de dientes influyen directamente en el desplazamiento lineal, la velocidad, el par y la resolución de posicionamiento.
Polea tensora
La polea tensora está instalada en el extremo opuesto del módulo. Soporta la correa de distribución, cambia la dirección de desplazamiento de la correa y ayuda a mantener un circuito de transmisión completamente cerrado.
Dependiendo del diseño del módulo, la polea tensora también puede estar integrada con el mecanismo tensor de la correa. Al ajustar su posición, el instalador puede aumentar o disminuir la tensión de la correa de distribución.
Correa de distribución
La correa de distribución es el principal elemento de transmisión del movimiento. Normalmente contiene un núcleo de tracción de alta resistencia cubierto por un material de correa resistente al desgaste y dientes moldeados.
Los materiales de tracción comunes incluyen cordón de acero, cordón de fibra de vidrio y fibra de aramida. El núcleo de tracción limita el alargamiento de la correa bajo carga, mientras que la superficie dentada mantiene un acoplamiento positivo con la polea.
En comparación con una correa plana o una correa trapezoidal, una correa de distribución proporciona un desplazamiento más predecible porque sus dientes engranan mecánicamente con las ranuras de la polea.
Abrazadera de cinturón
La abrazadera de correa conecta mecánicamente la sección de correa móvil al carro. A medida que la correa viaja, la abrazadera transfiere la fuerza de la correa al carro.
La abrazadera debe sujetar la correa de forma segura sin dañar los dientes ni las cuerdas de tracción. Una mala sujeción puede crear deformaciones locales de la correa, variación de posición, ruido o eventual falla de la correa.
Carro
El carro es la plataforma móvil que se utiliza para soportar herramientas, pinzas, sensores, piezas de trabajo, cámaras de inspección, cabezales dosificadores u otros equipos de aplicación.
Transfiere la carga externa a los bloques guía y recibe la fuerza motriz de la correa de distribución. La estructura del carro debe proporcionar suficiente rigidez para resistir cargas verticales, laterales y de momento.
Carril guía lineal
El carril guía lineal soporta y guía el carro. La correa produce fuerza motriz, pero la correa en sí no está diseñada para soportar todas las cargas externas ni para mantener una geometría de recorrido precisa.
El riel guía absorbe carga radial, carga lateral y momentos de vuelco mientras mantiene una trayectoria lineal definida. La calidad del riel guía y de los bloques guía afecta en gran medida la suavidad, rectitud, rigidez, repetibilidad y vida útil.
Mecanismo tensor de correa
El mecanismo tensor establece la tensión inicial correcta en la correa de distribución. La tensión adecuada mantiene los dientes de la correa enganchados con las poleas, reduce la vibración de la correa y mejora la respuesta dinámica.
Una tensión demasiado baja puede provocar que los dientes salten, movimientos similares a los de una holgura, vibraciones o una respuesta retardada del carro. Una tensión excesiva aumenta la carga del rodamiento, la tensión de la correa, la fricción, el ruido y el desgaste de los componentes.
Servoaccionamiento y controlador de movimiento
El servovariador controla la corriente, el par, la velocidad y la posición del motor según los comandos del controlador de movimiento, el controlador lógico programable, la computadora industrial o el controlador del robot.
El controlador define la posición objetivo, la velocidad, la aceleración, la desaceleración, la secuencia de movimiento y la relación de sincronización con otros ejes.
Codificador y sensores de posición
Un codificador mide la rotación del eje del motor, mientras que los interruptores de límite, los sensores de inicio o los codificadores lineales externos proporcionan información de referencia adicional.
Estos dispositivos ayudan al sistema a establecer su posición inicial, evitar el exceso de recorrido, detectar fallas, verificar el movimiento y mejorar la confiabilidad del posicionamiento.
Cómo se convierte el movimiento giratorio en movimiento lineal
La conversión de movimiento giratorio a lineal se produce mediante la interacción entre la polea motriz y la correa de distribución. El motor produce una rotación angular, mientras que la polea convierte ese desplazamiento angular en movimiento tangencial de la correa.
Debido a que la correa de distribución está conectada al carro, el movimiento tangencial de la correa se convierte en un desplazamiento lineal del carro.
Para una polea de distribución con un paso de correa depagy un recuento de dientes dez, el movimiento teórico de la correa por revolución de la polea es:
Desplazamiento lineal por revolución = z × p
Por ejemplo, si la polea tiene 20 dientes y el paso de la correa es de 5 mm, en teoría una revolución completa de la polea mueve la correa:
20 × 5 mm = 100 mm
Por lo tanto, una revolución del motor produce aproximadamente 100 mm de recorrido del carro cuando la polea está conectada directamente al motor y no se utiliza ninguna relación de caja de cambios adicional.
Si el motor gira a 1.500 revoluciones por minuto, la velocidad lineal teórica es:
Velocidad lineal = 100 mm × 1.500 ÷ 60 = 2.500 mm/s
Esta relación explica por qué los módulos de correas de distribución pueden alcanzar altas velocidades lineales. Una polea relativamente pequeña puede producir una distancia de recorrido significativa durante cada revolución del motor.
Cómo la polea motriz transmite el par del motor
La polea motriz convierte el par del motor en fuerza de tracción tangencial sobre la correa. El motor puede conectarse a la polea a través de un acoplamiento, una caja de cambios, un eje o un soporte de motor integrado.
Cuando se aplica torsión a la polea motriz, los dientes de la polea empujan contra los dientes correspondientes de la correa. Entonces la correa se tensa en el lado motriz y transfiere la fuerza a la conexión del carro.
La fuerza motriz lineal disponible depende de varios factores:
- Par de salida del motor
- Radio de paso de la polea motriz
- Relación de caja de cambios, cuando se usa
- Capacidad de tracción de la correa de distribución
- Engranaje de los dientes de la correa
- Tensión inicial de la correa
- Requisito de aceleración
- Masa del carro y de la carga útil
- Fricción del riel guía
- Resistencia al proceso externo
Para el mismo par motor, una polea más pequeña generalmente produce una fuerza lineal mayor pero un recorrido por revolución menor. Una polea más grande produce un mayor recorrido lineal por revolución pero reduce la fuerza tangencial disponible.
Por lo tanto, la selección de la polea requiere un equilibrio entre velocidad, fuerza, resolución del motor, vida útil de la correa y radio de curvatura mínimo.
Papel de la polea loca
La polea tensora normalmente no recibe potencia directa del motor, pero es esencial para el funcionamiento del sistema de transmisión.
Sus funciones incluyen:
- Sosteniendo la correa de distribución en el extremo opuesto del módulo
- Mantener la trayectoria cerrada del cinturón
- Cambiar la dirección de desplazamiento de la correa
- Mantener la alineación entre la correa y el sistema de poleas.
- Proporcionar un punto de ajuste para la tensión de la correa.
- Reducir el movimiento del cinturón sin soporte
La polea tensora debe girar suavemente con baja resistencia al rodamiento. Las malas condiciones de los rodamientos, la desalineación de las poleas o la contaminación pueden aumentar el ruido y la resistencia al movimiento.
Si la polea tensora no está paralela a la polea motriz, la correa puede desplazarse hacia un lado, hacer contacto con las bridas de la polea, desgastarse de manera desigual o generar un movimiento inestable.
Por qué es importante la tensión de la correa de distribución
La tensión de la correa de distribución es uno de los factores más importantes que afectan elPrincipio del actuador lineal accionado por correa. La correa debe estar suficientemente tensada para permanecer enganchada a la polea durante la aceleración, desaceleración e inversión de carga.
Efectos de una tensión insuficiente de la correa
Si la tensión de la correa es demasiado baja, el sistema puede experimentar:
- Respuesta retrasada del carro después de la inversión del motor.
- Repetibilidad de posicionamiento reducida
- Vibración de la correa durante el movimiento a alta velocidad
- Diente saltando bajo alta aceleración.
- Ruido de impacto durante los cambios de dirección.
- Movimiento desigual a baja velocidad
- Desviación de posición bajo cargas cambiantes
Aunque una correa de distribución normalmente no se desliza como una correa de fricción, una tensión insuficiente puede permitir que los dientes se desenganchen momentáneamente de las ranuras de la polea bajo una carga dinámica excesiva.
Efectos de la tensión excesiva de la correa
La tensión excesiva de la correa también puede dañar el rendimiento del sistema. Las posibles consecuencias incluyen:
- Mayor carga del motor
- Mayor tensión en los rodamientos de poleas
- Fatiga acelerada del cinturón
- Mayor fricción y temperatura.
- Mayor ruido
- Vida útil reducida de los rodamientos
- Deformación de ejes o bloques finales.
La tensión correcta debe seguir las especificaciones del fabricante del módulo. La tensión de la correa no debe ajustarse únicamente según la sensación subjetiva, especialmente en aplicaciones de alta velocidad o precisión.
Cómo controla la guía lineal la trayectoria del movimiento
La correa de distribución crea el movimiento, mientras que la guía lineal controla la trayectoria del movimiento. Estas dos funciones no deben confundirse.
Sin un riel guía, la correa podría tirar del carro hacia adelante, pero no podría evitar de manera confiable el desplazamiento vertical, el movimiento lateral, la guiñada, el cabeceo o el balanceo.
El sistema de guía lineal se compone normalmente de uno o varios carriles guía y bloques guía de bolas recirculantes. Los bloques guía están unidos al carro y se mueven a lo largo del riel con baja fricción.
El sistema de guía realiza varias funciones:
- Soporta el transporte y la carga útil.
- Mantiene la precisión del recorrido lineal
- Resiste fuerzas verticales y laterales.
- Resiste momentos de cabeceo, guiñada y balanceo.
- Reduce la fricción del movimiento
- Evita que la correa de distribución soporte cargas estructurales.
- Mantiene un movimiento estable durante la aceleración.
Para carros largos o cargas de momento elevado, los fabricantes pueden utilizar dos rieles guía, múltiples bloques guía, una disposición de rieles más ancha o un perfil de base reforzado.
Servocontrol en un módulo lineal de correa de distribución
Un módulo de correa de distribución servoaccionado combina transmisión mecánica con control electrónico de circuito cerrado. El servomotor contiene un codificador que mide continuamente la posición del eje o la velocidad de rotación.
El controlador de movimiento envía un comando de destino al servoaccionamiento. El servoaccionamiento compara el movimiento ordenado con la retroalimentación del codificador y ajusta la corriente del motor para reducir la diferencia.
Este proceso puede ocurrir muchas veces por segundo, lo que permite que el sistema responda rápidamente a los cambios de carga, velocidad y posición.
Un movimiento servocontrolado típico incluye las siguientes etapas:
- Recibir la posición objetivo del controlador
- Calcular el perfil de movimiento requerido
- Acelerar el motor y el carro.
- Mantener la velocidad de desplazamiento programada
- Desacelerar antes de la posición objetivo
- Detenerse en el lugar ordenado
- Mantener la posición frente a perturbaciones externas
- Informar el estado de finalización o falla al controlador
El servosistema puede controlar la posición, la velocidad o el par, según el diseño de la máquina.
Modo de control de posición
En el modo de posición, el controlador controla una cantidad de recorrido definida. Este modo se usa ampliamente para sistemas de recogida y colocación, equipos de embalaje, ensamblaje electrónico, sistemas de inspección y transferencia de materiales.
Modo de control de velocidad
En el modo de velocidad, el controlador regula la velocidad de desplazamiento en lugar de detenerse en muchas posiciones programadas. Puede usarse para aplicaciones de escaneo, recubrimiento, inspección continua o transportadores sincronizados.
Modo de control de par
El modo de par controla el par de salida del motor. Puede usarse en aplicaciones especializadas donde se requiere limitación de fuerza o control de tensión, aunque los módulos de correa de distribución se seleccionan principalmente para posicionamiento y transferencia de alta velocidad.
Cómo funciona la retroalimentación de posición
La retroalimentación de posición permite que el sistema de control determine si el movimiento ordenado se ha completado correctamente.
La mayoría de los módulos servoaccionados utilizan un codificador rotatorio instalado en el motor. El controlador calcula la posición del carro a partir de la rotación del motor, el número de dientes de la polea, el paso de la correa y la relación de transmisión.
Esto se conoce como control de circuito semicerrado porque el codificador mide la rotación del motor en lugar de medir directamente la posición del carro.
Para aplicaciones que requieren una mayor precisión de posicionamiento absoluto, se puede instalar un codificador lineal externo a lo largo del módulo. El codificador lineal mide la ubicación real del carro y puede detectar errores causados por la elasticidad de la correa, la deformación estructural, la expansión térmica o la variación de la transmisión.
Los dispositivos de retroalimentación de posición pueden incluir:
- Codificador rotativo de motor
- Codificador lineal
- escala magnética
- escala óptica
- Sensor de inicio
- Interruptor de límite positivo
- Interruptor de límite negativo
- Comentarios de visión artificial externa
Operación de bucle abierto y bucle cerrado
Los módulos lineales de correa de distribución pueden funcionar en sistemas de control de circuito abierto o cerrado.
Control de bucle abierto
Un sistema de bucle abierto envía pulsos de movimiento a un motor paso a paso sin verificar continuamente la posición final real. El controlador supone que el motor ha seguido todas las órdenes.
Este enfoque es simple y rentable, pero la sobrecarga, la aceleración excesiva, la obstrucción o la parada del motor pueden provocar pérdida de pasos y errores de posición.
Control de circuito cerrado
Un servosistema de circuito cerrado compara continuamente el movimiento ordenado con la retroalimentación del codificador. Si el movimiento real difiere del comando, el variador aumenta o reduce la salida del motor para corregir el error.
El control de circuito cerrado proporciona una mejor respuesta dinámica, mayor velocidad de operación, mayor capacidad de aceleración, funciones de alarma del motor y un monitoreo de posición más confiable.
Perfil de movimiento: aceleración, velocidad constante y desaceleración
Un módulo de correa de distribución normalmente no pasa de velocidad cero a velocidad máxima instantáneamente. El controlador genera un perfil de movimiento que determina cómo el eje acelera, se desplaza y se detiene.
Un movimiento típico contiene tres etapas principales:
Etapa de aceleración
El motor aumenta la velocidad desde cero hasta la velocidad de desplazamiento programada. Durante esta etapa, la correa debe transmitir suficiente fuerza para acelerar el carro, la carga útil y el equipo conectado.
La alta aceleración aumenta la productividad pero también aumenta la variación de la tensión de la correa, la vibración estructural, la demanda de par del motor y la carga de la guía.
Etapa de velocidad constante
El carro se mueve a la velocidad máxima programada. Los módulos de carrera larga pueden pasar una parte importante del ciclo en esta etapa.
El seguimiento estable de la correa, el equilibrio de la polea, la rigidez de la base y la alineación de la guía son particularmente importantes durante los desplazamientos a alta velocidad.
Etapa de desaceleración
El motor reduce la velocidad antes de la posición objetivo. La correa de distribución transmite fuerza en la dirección opuesta para desacelerar la masa en movimiento.
Una desaceleración mal configurada puede producir vibración, sobregiro, oscilación del carro o tiempo de estabilización excesivo.
Muchos servosistemas utilizan perfiles de movimiento trapezoidales o en curva en S. Un perfil de curva en S reduce los cambios repentinos de aceleración y puede mejorar la suavidad al mover productos delicados o cargas útiles pesadas.
Cómo se produce la inversión de dirección
Para invertir la dirección del carro, el controlador invierte la rotación del motor. Luego, la polea motriz mueve la correa en la dirección opuesta.
Durante la inversión de dirección, la carga en los dos lados de la correa cambia rápidamente. Un lado se convierte en el lado de tensión mientras que el otro lado se convierte en el lado de retorno.
Esta transición hace que la tensión de la correa, la rigidez del carro, el ajuste de los servos y el juego mecánico sean especialmente importantes. Una tensión inadecuada o una estructura demasiado flexible pueden crear un pequeño retraso entre la inversión del motor y la respuesta del carro.
Para aplicaciones que implican movimientos alternativos frecuentes, el módulo debe seleccionarse según la carga dinámica en lugar de solo la capacidad de carga útil estática.
Factores que afectan la precisión del posicionamiento
Un módulo de correa de distribución puede proporcionar un posicionamiento repetible confiable, pero su precisión absoluta se ve afectada por factores tanto mecánicos como de control.
Los factores importantes incluyen:
- Rigidez a la tracción de la correa de distribución
- Longitud de la correa y carrera operativa.
- Tensión inicial de la correa
- Masa de carga útil
- Aceleración y desaceleración
- Precisión en la fabricación de poleas.
- Excentricidad de la polea
- Variación del paso de los dientes de la correa
- Precisión del riel guía
- Rectitud del perfil base
- Resolución del codificador del motor
- Calidad de ajuste del servo
- Variación de temperatura
- Fuerza del proceso externo
- Alineación de instalación
Elasticidad del cinturón
Una correa de distribución es más elástica que un husillo de bolas. Bajo carga, puede alargarse ligeramente. La cantidad de alargamiento depende de la construcción de la correa, el material del cordón de tracción, el ancho y la longitud de la correa y la fuerza transmitida.
Esta es la razón por la que los módulos de correa de distribución muy largos pueden proporcionar una velocidad y repetibilidad excelentes, pero una precisión de posicionamiento absoluta menor que los módulos de husillo de bolas de carrera corta.
Precisión de la polea
La geometría de los dientes de la polea, la precisión del diámetro de paso, la concentricidad y la instalación del eje influyen en la relación entre la rotación del motor y el movimiento de la correa.
La excentricidad de la polea puede crear variaciones periódicas de posición, fluctuaciones de velocidad o vibraciones durante cada revolución.
Precisión del riel guía
El carril guía determina la rectitud del carro y la estabilidad mecánica. Una mala alineación del riel puede aumentar la resistencia, crear movimientos desiguales o colocar una carga adicional en el motor.
Resolución servo
El codificador del motor y el sistema de control determinan con qué precisión se puede ordenar y medir la rotación del motor. Sin embargo, la alta resolución del codificador por sí sola no garantiza una alta precisión del carro porque también se deben considerar la elasticidad de la correa y los errores mecánicos.
Repetibilidad y precisión de posicionamiento absoluta
La repetibilidad y la precisión del posicionamiento están relacionadas pero son especificaciones diferentes.
RepetibilidadDescribe qué tan cerca regresa el carro a la misma posición después de movimientos repetidos en condiciones similares.
Precisión de posicionamiento absolutadescribe en qué medida la posición real del carro coincide con las coordenadas programadas en todo el recorrido.
Un módulo lineal de correa de distribución puede lograr una buena repetibilidad incluso cuando su posición absoluta contiene un pequeño error sistemático. La calibración o la compensación del controlador pueden reducir los errores sistemáticos repetibles, pero no pueden eliminar por completo la deformación variable de la correa causada por los cambios de carga.
Cómo funcionan los sensores de inicio y límite
Los sensores de inicio y de límite son partes importantes de la secuencia operativa.
Sensor de inicio
Cuando la máquina arranca, es posible que el controlador no conozca la posición absoluta del carro. El carro se mueve hacia el sensor de inicio a una velocidad controlada hasta que se activa el sensor.
A continuación, el controlador establece una coordenada de referencia. Algunos sistemas utilizan una señal de índice del codificador junto con el sensor de inicio para mejorar la repetibilidad del inicio.
Sensores de límite positivo y negativo
Los sensores de límite están instalados cerca de ambos extremos de la carrera utilizable. Impiden que el carro se mueva más allá del rango de recorrido permitido.
Si un sensor de límite se activa inesperadamente, el controlador normalmente detiene el movimiento y genera una alarma.
Topes finales mecánicos
Los topes mecánicos proporcionan una medida de protección final si falla el control de límite eléctrico. No están diseñadas para usarse como posiciones de parada normales porque los impactos repetidos pueden dañar el carro, la correa, los bloques guía o la estructura final.
Cálculo de la velocidad del módulo lineal de la correa de distribución
La velocidad lineal teórica se puede calcular utilizando el número de dientes de la polea, el paso de la correa y la velocidad del motor:
Velocidad lineal = Número de dientes de la polea × Paso de la correa × Velocidad del motor ÷ 60
Dónde:
- La velocidad lineal se mide en milímetros por segundo.
- El número de dientes de la polea es el número de dientes de la polea motriz.
- El paso de la correa se mide en milímetros.
- La velocidad del motor se mide en revoluciones por minuto.
Si se instala una caja de cambios, la relación de la caja de cambios también debe incluirse en el cálculo.
La velocidad utilizable real puede ser inferior al valor teórico debido a los límites de par del motor, la vibración de la correa, la capacidad de la guía, la longitud de la carrera, la carga útil, la distancia de aceleración y la rigidez estructural.
Transmisión de fuerza del módulo lineal de la correa de distribución
La fuerza lineal generada por el módulo está relacionada con el par del motor y el radio de paso de la polea:
Fuerza lineal ≈ Par del motor ÷ Radio de paso de la polea
Esta relación simplificada no incluye la pérdida de eficiencia, la fuerza de aceleración, la fricción de la guía, la pretensión de la correa ni los factores de seguridad, pero ilustra un principio de diseño importante.
Un radio de polea más pequeño aumenta la fuerza lineal para el mismo par motor, mientras que un radio de polea más grande aumenta el recorrido lineal por revolución.
La fuerza motriz requerida debe incluir:
- Fuerza necesaria para acelerar la masa en movimiento.
- Fricción del riel guía
- Resistencia al procesamiento externo
- Resistencia del transportador de cables
- Efectos de carga inclinada o vertical.
- Margen de seguridad
Los módulos de correa de distribución se utilizan comúnmente para movimientos horizontales. Las instalaciones verticales requieren una consideración adicional de la gravedad, los sistemas de frenos, los mecanismos de contrapeso, la protección contra caídas de carga y el par de retención del motor.
Ajuste de servo y rendimiento dinámico
El ajuste del servo determina la rapidez y precisión con la que el motor responde a los comandos de movimiento.
Si las ganancias del servo son demasiado bajas, el sistema puede responder lentamente, producir un error de seguimiento excesivo o requerir un tiempo de estabilización prolongado. Si las ganancias son demasiado altas, el eje puede vibrar, generar ruido, oscilar en la posición objetivo o activar una alarma.
La sintonización del servo debe considerar:
- Masa de carga útil
- Inercia del carro
- Inercia de la polea
- Elasticidad del cinturón
- Trazo del módulo
- Rigidez de la base
- Estructura de instalación
- Perfil de aceleración
- Fuerza del proceso externo
Debido a que una correa de distribución tiene cierta elasticidad, una configuración del servo demasiado agresiva puede provocar vibraciones en la correa. Los límites de aceleración, el filtrado, el control anticipado y los perfiles de curva en S adecuados pueden mejorar la estabilidad del movimiento.
Prevención de deslizamiento y encaje de los dientes de la correa de distribución
Una correa dentada de distribución transmite el movimiento mediante un acoplamiento mecánico positivo en lugar de solo por fricción. En condiciones normales de trabajo, los dientes de la correa permanecen alineados con las ranuras de la polea.
Sin embargo, el salto de dientes puede ocurrir cuando:
- La tensión de la correa es insuficiente
- La aceleración comandada es demasiado alta.
- La carga útil excede la capacidad de diseño.
- La polea tiene muy pocos dientes enganchados.
- Los dientes de la correa o polea están desgastados.
- Un objeto extraño ingresa al área de la polea.
- El carro choca con un obstáculo.
- El eje alcanza un tope mecánico
El salto de dientes cambia la relación entre la posición del motor y la posición del carro. Es posible que un codificador de motor no detecte este desplazamiento mecánico porque el propio motor puede continuar girando según lo ordenado.
Por lo tanto, son esenciales una selección correcta de la correa, un enganche suficiente de los dientes, una tensión adecuada y unos ajustes de aceleración adecuados.
Por qué los módulos de correa de distribución son adecuados para movimientos de carrera larga
Los módulos de correa de distribución son particularmente adecuados para aplicaciones de carrera larga porque el elemento de transmisión es liviano y no gira como un eje largo y rígido.
Un husillo de bolas largo puede estar limitado por el latigazo del husillo, la velocidad de rotación crítica, la inercia y los requisitos de soporte. Una correa de distribución puede circular a larga distancia sin el mismo tipo de limitación del eje giratorio.
Esto hace que elsistema de transmisión por correa linealadecuado para:
- Ejes largos de transferencia de material
- Maquinaria de embalaje
- Automatización de almacenes
- Sistemas de pórtico
- Equipos de recogida y colocación
- Líneas de montaje electrónico
- Sistemas de inspección por visión
- Equipos de procesamiento láser
- Líneas de producción multiestación
Para carreras extremadamente largas, aún se deben considerar la vibración de la correa, la rectitud de la base, el soporte de instalación, la expansión térmica y la gestión de cables.
Principio de funcionamiento del módulo de correa de distribución versus el módulo de husillo de bolas
Un módulo de correa de distribución y unmódulo de husillo de bolasAmbos convierten la rotación del motor en movimiento lineal, pero utilizan diferentes mecanismos de transmisión.
| Elemento de comparación | Módulo lineal de correa de distribución | Módulo lineal de husillo de bolas |
|---|---|---|
| Elemento de transmisión | Correa dentada y poleas | Husillo de bolas y tuerca de recirculación |
| Conversión de movimiento | La rotación de la polea crea un recorrido de la correa. | La rotación del tornillo crea un recorrido de la tuerca |
| Ventaja típica | Alta velocidad y carrera larga | Alta rigidez y precisión de posicionamiento |
| Elasticidad de transmisión | Relativamente más alto | Relativamente más bajo |
| Limitación de velocidad crítica | Sin tornillo giratorio largo | La velocidad del tornillo largo puede estar limitada |
| Enfoque de mantenimiento | Tensión de la correa y estado de los dientes. | Lubricación y estado del tornillo. |
Generalmente se prefiere un módulo de correa de distribución cuando la velocidad, la longitud de la carrera y el tiempo del ciclo son las principales prioridades. A menudo se prefiere un módulo de husillo de bolas cuando el alto empuje, la rigidez y la precisión son más importantes.
Ejemplo de un ciclo operativo completo
Considere un módulo de correa de distribución utilizado para mover una cámara de inspección entre varias posiciones en una línea de producción de productos electrónicos.
- La máquina se enciende y comprueba las señales de seguridad.
- El carro se mueve lentamente hacia el sensor de inicio.
- El sensor de inicio establece la referencia cero.
- El controlador envía la primera posición objetivo al servoaccionamiento.
- El servomotor acelera la polea motriz.
- La correa de distribución arrastra el carro a lo largo del carril guía.
- El codificador del motor informa la posición de rotación al servoaccionamiento.
- El carro desacelera a medida que se acerca al punto de inspección.
- El carro se detiene y la cámara captura una imagen.
- El controlador recibe la señal de inspección completa.
- El módulo se mueve a la siguiente posición programada.
- Una vez completadas todas las inspecciones, el carro regresa a la posición de espera.
Durante este ciclo, la correa de distribución proporciona transmisión de alta velocidad, el riel guía mantiene la estabilidad del carro y el servosistema controla la aceleración, la velocidad y la posición de parada.
Factores comunes que perturban el movimiento suave
Incluso cuando el principio de funcionamiento básico del actuador de la correa de distribución es correcto, la instalación o el estado inadecuado de los componentes pueden alterar el movimiento.
Las causas comunes incluyen:
- Tensión incorrecta de la correa
- Desalineación de la polea motriz y tensora
- Error de instalación del riel guía
- Acoplamiento del motor flojo
- Abrazadera de cinturón floja
- Cojinetes de polea desgastados
- Carril guía contaminado
- Lubricación insuficiente de la guía
- Carga útil excesiva
- Aceleración excesiva
- Mala sintonización del servo
- Estructura de montaje débil
- Soporte de base desigual
- Instalación inadecuada del portacables
La inspección debe distinguir entre problemas de transmisión, problemas del sistema de guía, problemas de control del motor y problemas de instalación externa.
Consideraciones de diseño para una operación confiable
Para garantizar un funcionamiento confiable, el módulo lineal de la correa de distribución debe seleccionarse y configurarse de acuerdo con las condiciones reales de la aplicación.
Los parámetros de diseño importantes incluyen:
- Carrera efectiva requerida
- Velocidad máxima de desplazamiento
- aceleración requerida
- Masa de carga útil
- Posición del centro de carga
- Cargas radiales, axiales y de momento.
- Repetibilidad de posicionamiento
- Precisión absoluta requerida
- Orientación operativa
- Frecuencia del ciclo
- ciclo de trabajo
- Polvo ambiental y contaminación.
- Temperatura de funcionamiento
- Requisito de potencia del motor y freno.
- Configuración de sensores
- Método de comunicación del controlador
La selección basada únicamente en el peso de la carga útil es insuficiente. Una carga liviana montada lejos de la superficie del carro puede generar un gran momento de vuelco, mientras que una alta aceleración puede requerir una fuerza de correa mucho mayor de lo que sugiere un cálculo estático a baja velocidad.
Ventajas del principio de transmisión por correa de distribución
El principio de transmisión por correa de distribución ofrece varias ventajas prácticas:
- Alta velocidad de desplazamiento lineal
- Carrera larga disponible
- Alta capacidad de aceleración
- Masa en movimiento relativamente baja
- Bajo ruido de transmisión
- Estructura mecánica sencilla
- Sin tornillo giratorio largo
- Buena repetibilidad para aplicaciones de transferencia.
- Configuraciones de montaje de motor flexibles
- Adecuado para sistemas de automatización multieje
Estas características hacen que los módulos de correa de distribución sean especialmente efectivos para aplicaciones donde los productos, herramientas o sensores deben moverse rápidamente a través de distancias medias o largas.
Limitaciones del principio de transmisión por correa de distribución
La misma estructura también tiene limitaciones que deben considerarse:
- Menor rigidez de transmisión que un husillo de bolas
- Alargamiento de la correa bajo cargas cambiantes.
- Menor idoneidad para empujes muy altos
- Variación de posición en golpes extremadamente largos.
- Necesidad de una tensión correcta de la correa
- Posible desgaste de los dientes después de un servicio prolongado.
- Mayor sensibilidad al ajuste servo agresivo
- Posible vibración en tramos largos de correa sin soporte
No se debe seleccionar automáticamente un módulo de correa de distribución sólo porque puede proporcionar alta velocidad. También se deben evaluar la precisión requerida, el empuje, el momento de carga, la orientación operativa y el entorno de servicio.
Preguntas frecuentes
¿Cómo funciona un módulo lineal de correa de distribución?
Un motor hace girar una polea motriz dentada. La polea mueve una correa de distribución correspondiente y la correa de distribución mueve un carro conectado a ella. Una guía lineal sostiene el carro y restringe el movimiento a un eje recto.
¿Un módulo lineal de correa de distribución utiliza fricción para transmitir movimiento?
El sistema utiliza un acoplamiento positivo entre los dientes de la correa y las ranuras de la polea. La fricción contribuye al comportamiento general del contacto, pero el principal mecanismo de transmisión es el acoplamiento mecánico de los dientes.
¿Puede un módulo de correa de distribución proporcionar un posicionamiento preciso?
Sí. Puede proporcionar un posicionamiento repetible confiable cuando se selecciona, tensa, instala y controla adecuadamente. Sin embargo, la elasticidad de la correa normalmente la hace menos adecuada que un módulo de husillo de bolas para aplicaciones que exigen una precisión y rigidez absolutas extremadamente altas.
¿Qué determina la distancia recorrida por revolución del motor?
La distancia recorrida está determinada principalmente por el número de dientes de la polea de distribución y el paso de la correa. Con transmisión directa, el movimiento teórico por revolución de la polea es igual al número de dientes de la polea multiplicado por el paso de la correa.
¿Por qué es necesaria la tensión de la correa?
La tensión correcta de la correa mantiene el acoplamiento de los dientes, mejora la respuesta direccional, controla la vibración y reduce el riesgo de que los dientes salten. Tanto la tensión insuficiente como la excesiva pueden reducir el rendimiento y la vida útil de los componentes.
¿Cuál es la función de la guía lineal?
La guía lineal soporta la carga útil, controla la dirección del movimiento, resiste fuerzas y momentos externos y mantiene la estabilidad del carro. El cinturón proporciona fuerza motriz pero no debe servir como elemento principal de soporte de carga.
¿Se puede utilizar el módulo verticalmente?
Sí, pero el funcionamiento vertical requiere un cálculo cuidadoso de la carga por gravedad, el par del motor, el frenado, la fuerza de retención, la prevención de caída de carga y los factores de seguridad. Puede ser necesario un freno de motor o un sistema de contrapeso.
¿Por qué un módulo de correa de distribución es adecuado para carreras largas?
La correa es liviana y no requiere un eje de tornillo largo para girar a alta velocidad. Esto evita muchas limitaciones de velocidad crítica y de latigazo del husillo asociadas con los husillos de bolas largos.
¿Puede un codificador lineal externo mejorar la precisión?
Sí. Un codificador lineal externo mide la posición real del carro y puede compensar algunos errores que un codificador rotatorio montado en el motor no puede detectar directamente.
¿Qué causa que los dientes salten?
Las causas comunes incluyen tensión insuficiente de la correa, aceleración excesiva, sobrecarga, engrane inadecuado de los dientes, dientes desgastados, colisión mecánica o material extraño que ingresa al área de la polea.
Conclusión
ElPrincipio de funcionamiento del módulo lineal de correa de distribuciónSe basa en convertir la rotación del motor en un recorrido lineal de la correa a través de una polea motriz dentada. La correa de distribución móvil transfiere fuerza al carro, mientras que la guía lineal soporta la carga y mantiene una trayectoria recta controlada.
La polea motriz determina el movimiento de la correa, la polea tensora completa el circuito de transmisión, el mecanismo tensor mantiene el engranaje de los dientes y el servosistema controla la velocidad, la aceleración, la dirección y la posición de parada. Los codificadores y sensores proporcionan las señales de retroalimentación y referencia necesarias para una operación automatizada confiable.
Debido a que esta estructura de transmisión admite alta velocidad, alta aceleración, carreras largas y masa en movimiento relativamente baja, los módulos lineales de correa de distribución se usan ampliamente en embalaje, manipulación de materiales, ensamblaje electrónico, inspección visual, procesamiento láser, automatización logística, sistemas de pórtico y maquinaria multieje.
El rendimiento confiable depende de algo más que del cinturón. La selección correcta de la polea, la tensión adecuada de la correa, la capacidad del riel guía, la rigidez estructural, el tamaño del motor, el ajuste del servo, la configuración del sensor, la alineación de la instalación y el análisis de la carga de la aplicación deben considerarse como parte del sistema de movimiento lineal completo.
