 Italiano

Calcolo del carico del modulo lineareè un processo di verifica della progettazione piuttosto che un semplice confronto tra la massa del carico utile e il coefficiente di carico di catalogo. Un calcolo affidabile deve descrivere la condizione operativa completa, inclusa la massa in movimento, l'orientamento di montaggio, l'accelerazione, le forze di processo esterne, il baricentro del carico, il ciclo di movimento e la durata di servizio prevista.
UNmodulo linearecontiene diversi elementi portanti e di trasmissione della forza. Il sistema di guida supporta il carico utile e resiste ai momenti di rollio, beccheggio e imbardata, mentre il meccanismo di azionamento genera la spinta necessaria per accelerare la massa in movimento e superare l'attrito, la gravità e la resistenza del processo. Anche il motore, il giunto, i cuscinetti, il corpo del modulo e la struttura di montaggio devono rimanere entro i rispettivi limiti.
Questa guida spiega come calcolare i carichi dei moduli lineari orizzontali e verticali, determinare i momenti di sfasamento, convertire la spinta in coppia del motore, distinguere i valori statici e dinamici, applicare i margini di sicurezza e completare un controllo pratico di selezione.
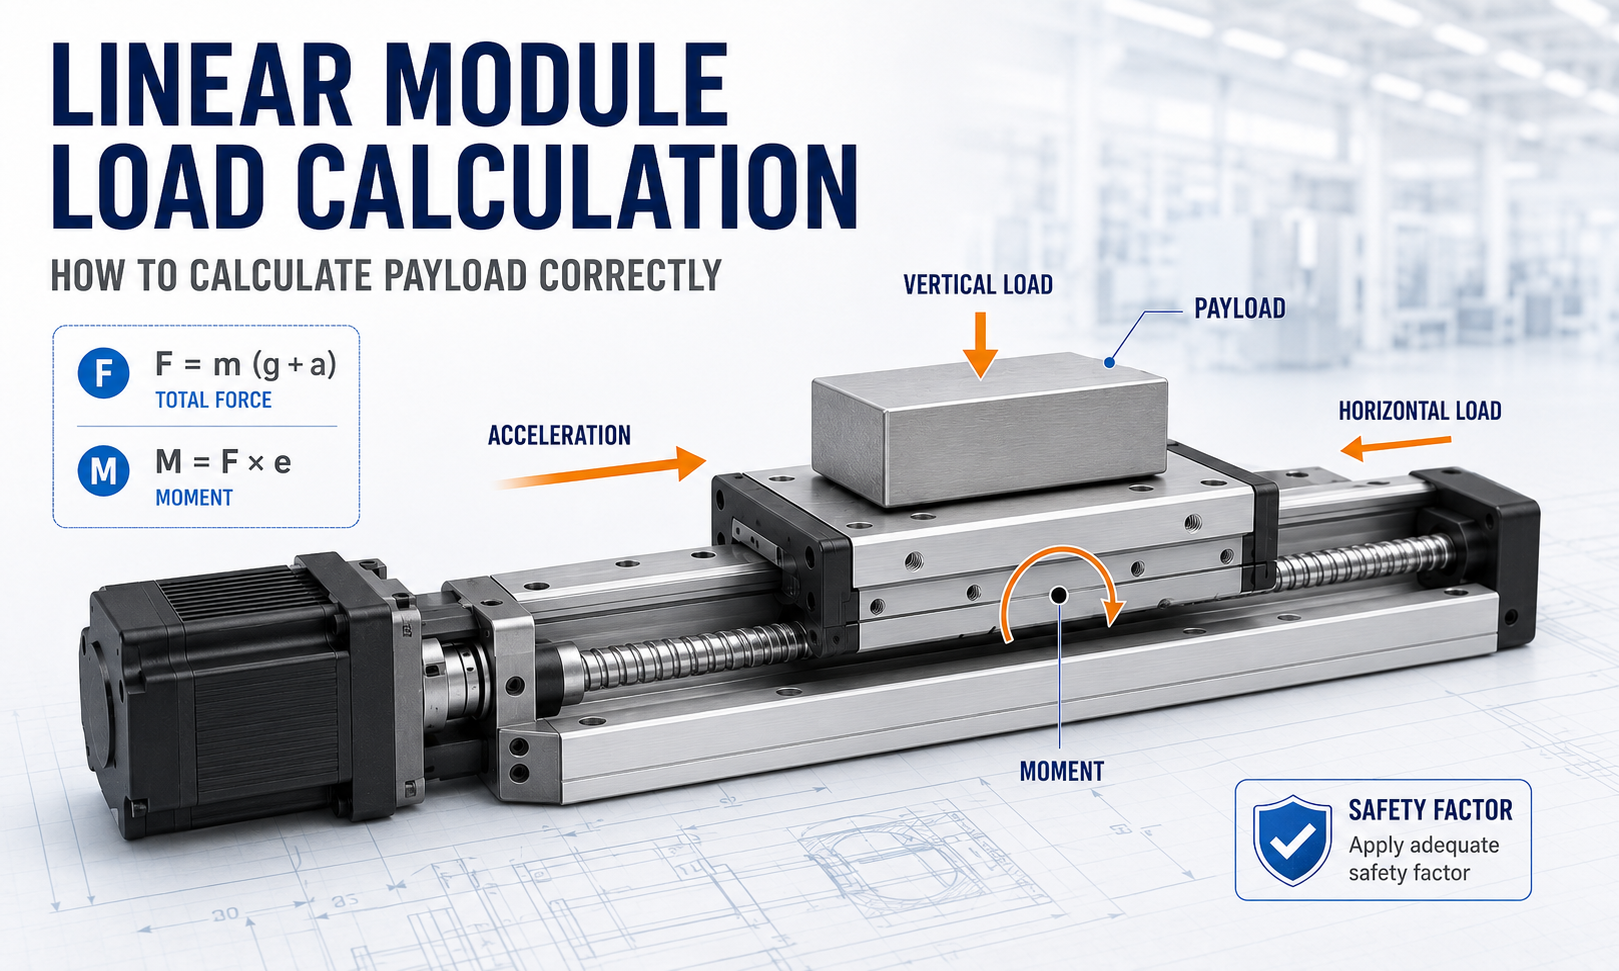
Cosa deve essere controllato nel calcolo del carico del modulo lineare?
Un calcolo del carico completo non produce un solo risultato. Componenti diversi sono governati da forze, momenti e definizioni di valutazione diverse. Il sistema di guida può essere limitato dal carico statico, dal carico dinamico o dal momento ammissibile, mentre il sistema di azionamento può essere limitato dalla spinta di picco, dalla spinta continua, dalla coppia del motore, dalla resistenza della trasmissione o dalla capacità portante.
Il calcolo dovrebbe quindi rispondere alle seguenti domande:
- Quale massa totale si muove con il carrello?
- Quale spinta è necessaria durante l'accelerazione, la marcia a velocità costante e la decelerazione?
- Come cambia il risultato tra montaggio orizzontale, verticale e inclinato?
- Quali momenti di rollio, beccheggio e imbardata vengono creati dallo spostamento del carico?
- Quale coppia motore è richiesta dopo aver considerato l'efficienza della trasmissione?
- La guida può sopportare il carico statico e il momento massimo?
- La guida e la trasmissione garantiranno la durata operativa richiesta?
- È disponibile un margine sufficiente per urti, variazioni di attrito, errori di montaggio e futuri cambiamenti di carico?
Percorso di calcolo:definire il caso operativo, calcolare le forze e i momenti sul carrello, convertire la spinta richiesta attraverso la trasmissione, quindi controllare separatamente la guida, l'azionamento, il motore, i cuscinetti e la struttura.
Definire gli input di calcolo
Il calcolo dovrebbe iniziare con il peggiore caso operativo credibile piuttosto che con la condizione di produzione media. Un asse che funziona in sicurezza durante la corsa normale potrebbe comunque essere sovraccaricato durante l'accelerazione rapida, la decelerazione di emergenza, il contatto con l'utensile o lo spegnimento.
La massa in movimento deve comprendere ogni componente che si muove con il carrello:
- Pezzo o carico utile
- Attrezzatura e attrezzatura
- Motore o attuatore montato su carrello
- Effettore finale, pinza, telecamera o testa di erogazione
- Massa mobile di cavi, tubi flessibili e catene portacavi
- Piastre adattatrici e staffe di montaggio
- Qualsiasi porzione di un altro asse trasportata dal modulo
| Simbolo | Senso | Unità tipica |
|---|---|---|
| M | Massa totale in movimento | kg |
| G | Accelerazione gravitazionale | 9,81 m/s² |
| UN | Accelerazione o decelerazione lineare | m/s² |
| M | Coefficiente di attrito equivalente | Adimensionale |
| F | Forza o spinta richiesta | N |
| e | Distanza perpendicolare dalla linea di carico al punto di riferimento | M |
| M | Carico del momento | N·m |
| P | Guida della vite a ricircolo di sfere | m/giro o mm/giro |
| R | Raggio primitivo della puleggia o del pignone | M |
| O | Efficienza della trasmissione | Adimensionale |
| T | Coppia motrice richiesta | N·m |
Tutte le unità devono essere rese coerenti prima della sostituzione. Un errore comune è mescolare i millimetri con i metri quando si calcola la coppia o il momento. Ad esempio, un offset di 120 mm deve essere inserito come 0,12 m quando il risultato richiesto è espresso in N·m.
Separare il carico della guida dalla forza motrice
Il carico utile supportato dalla guida non è automaticamente uguale alla spinta richiesta alla trasmissione. Si tratta di due calcoli correlati ma diversi.
Il sistema di guida sopporta carichi verticali, laterali e momenti. Il sistema di azionamento genera forza lungo l'asse di movimento. In un'installazione orizzontale, la guida può supportare l'intero peso del carico utile mentre il motore deve solo superare l'accelerazione, l'attrito, la resistenza del cavo e la forza del processo esterno.
Per questo motivo un modulo lineare può avere una spinta del motore sufficiente ma una capacità del momento guida insufficiente. È possibile anche il contrario: la guida può sostenere il carico utile, ma il motore o la trasmissione potrebbero non essere in grado di accelerarlo alla velocità richiesta.
Tipi di carico utilizzati nella selezione del modulo lineare
Massa del carico utile
La massa del carico utile descrive la massa fisica posizionata sul carrello, ma è solo un input per il calcolo. Non descrive la forza di accelerazione, la forza di gravità, il momento di offset, il carico d'urto o la resistenza del processo.
Carico continuo
Il carico continuo rappresenta la forza o la coppia che agisce per una parte significativa del ciclo operativo. È importante per il riscaldamento del motore, la temperatura dei cuscinetti, l'usura della trasmissione e l'affidabilità a lungo termine.
Carico di punta
Il carico di punta si verifica durante le operazioni di accelerazione, decelerazione, inversione, impatto o processo di breve durata. La coppia di picco del motore e la capacità di trasmissione di picco devono essere controllate separatamente dai valori nominali continui.
Carico statico
Il carico statico viene utilizzato per valutare il rischio di deformazione permanente sui contatti volventi, sui cuscinetti, sul carrello o sulla struttura. La condizione statica peggiore può verificarsi mentre la macchina viene arrestata, trasportata, urtata o sottoposta ad un arresto di emergenza.
Carico dinamico
Il carico dinamico è associato alla durata a fatica in caso di movimento ripetuto. Non è il carico istantaneo massimo. Il carico dinamico equivalente deve riflettere lo spettro di carico reale, il ciclo di lavoro, la direzione operativa e la distribuzione del carico.
Carico del momento
Il momento di carico viene generato quando il centro di gravità o la forza di processo non agisce attraverso il punto di riferimento del carrello. Anche un carico utile relativamente leggero può superare il momento ammissibile se montato lontano dal carrello.
Calcolo del carico del modulo lineare orizzontale
Per un asse orizzontale, la gravità è normalmente perpendicolare alla direzione del viaggio. La guida sostiene il peso, mentre l'azionamento genera la forza necessaria per accelerare la massa in movimento e superare la resistenza.
Un’equazione pratica della forza motrice orizzontale è:
F_orizzontale = ma + μmg + F_cavo + F_guarnizione + F_processo
Dove:
- mammaè la forza inerziale necessaria per l'accelerazione.
- µmgrappresenta la resistenza all'attrito stimata quando viene utilizzato un coefficiente di attrito equivalente.
- F_cavoè la forza creata da catene portacavi, tubi flessibili o cavi in movimento.
- F_sealrappresenta una resistenza aggiuntiva da parte di guarnizioni, coperture o strutture protettive.
- F_processoè la forza esterna causata dalla lavorazione, pressatura, erogazione, presa o altra operazione.
Il termine di attrito non dovrebbe essere stimato con noncuranza. Utilizzare valori misurati, dati dei componenti verificati o una stima tecnica conservativa adeguata al tipo di guida, alle condizioni di lubrificazione, al sistema di tenuta e alla precisione di montaggio.
Il carico della guida orizzontale viene valutato separatamente. In condizioni statiche, la forza di guida verticale inizia con:
F_guida = mg + F_esterna,verticale
Questa forza deve quindi essere distribuita attraverso il carrello e combinata con eventuali momenti di rollio, beccheggio o imbardata prodotti dalla posizione del carico.
Calcolo del carico del modulo lineare verticale
Sull'asse verticale la gravità agisce direttamente lungo la direzione del viaggio. Il motore deve generare una forza sufficiente non solo per accelerare il carico utile ma anche per sostenerlo contro la gravità.
Quando la corsa verso l'alto è definita come direzione positiva, un modello generale di forza con segno è:
F_drive = ma + mg + F_resistenza + F_processo
Il segno dell'accelerazione e della forza del processo esterno deve seguire la direzione delle coordinate selezionate. Ciò consente di valutare in modo coerente l'accelerazione verso l'alto, la decelerazione verso l'alto, l'accelerazione verso il basso e la frenata verso il basso.
Accelerazione verso l'alto
Durante l'accelerazione verso l'alto, l'accelerazione e la gravità agiscono nella stessa direzione della forza motrice richiesta:
F_up,accel = m(g + a) + F_resistenza + F_processo
Questa condizione produce comunemente la massima spinta di sollevamento.
Corsa verso l'alto a velocità costante
Quando l'accelerazione è zero:
F_su,costante = mg + F_resistenza + F_processo
Decelerazione verso l'alto
Durante la decelerazione verso l'alto, il vettore accelerazione agisce verso il basso. Quando l'entità della decelerazione è inferiore all'accelerazione gravitazionale:
F_up,decel = m(g - a_decel) + F_resistenza + F_processo
L'esatta coppia del motore può essere inferiore rispetto all'accelerazione verso l'alto, ma il comportamento di rigenerazione e frenata richiede comunque una verifica.
Accelerazione verso il basso
Durante l'accelerazione verso il basso, la gravità assiste il movimento. A seconda dell'accelerazione, dell'attrito e della forza di processo richiesti, il motore può fornire una forza di sollevamento ridotta o funzionare in condizione di frenatura.
Utilizzando la grandezza dell'accelerazione nella direzione verso il basso:
F_giù,accel = m(g - a_giù) + F_resistenza + F_processo
Se l'accelerazione verso il basso richiesta supera l'accelerazione gravitazionale naturale dopo aver considerato la resistenza, l'azionamento deve tirare attivamente il carico verso il basso. Se la gravità produce più accelerazione del necessario, il motore deve assorbire energia e controllare la discesa.
Decelerazione verso il basso
La decelerazione di un carico che si muove verso il basso richiede un'accelerazione verso l'alto. Ciò può produrre un'elevata forza motoria:
F_giù,decel = m(g + a_decel) + F_resistenza + F_processo
Per molte applicazioni verticali, la decelerazione verso il basso è importante quanto l'accelerazione verso l'alto.
Condizioni di mantenimento e spegnimento
La coppia mobile non deve essere utilizzata come unica base per valutare la sicurezza della tenuta verticale. Il calcolo dovrebbe verificare separatamente:
- Coppia di tenuta del motore
- Coppia di tenuta nominale del freno
- Comportamento di trasmissione inversa
- Decelerazione dell'arresto di emergenza
- Mantenimento del carico allo spegnimento
- Protezione meccanica anticaduta ove richiesta
Calcola i momenti di rollio, beccheggio e imbardata
Un momento viene prodotto quando una forza agisce in un punto sfalsato rispetto al punto di riferimento del carrello:
M = F × e
La distanzaedeve essere misurato perpendicolarmente alla direzione della forza. Il calcolo dovrebbe distinguere le tre direzioni principali del momento.
| Momento | Causa tipica | Possibile effetto |
|---|---|---|
| Momento di rotolamento | Carico utile montato su un lato del carrello | Carico non uniforme tra i binari della guida |
| Momento di lancio | Baricentro del carico utile posizionato sopra o davanti al carrello | Squilibrio del carico dalla parte anteriore a quella posteriore e deflessione del carrello |
| Momento di imbardata | Forza di processo laterale o offset lungo il piano di spostamento | Caricamento laterale e forza disuguale del blocco guida |
Calcolare i momenti sia per la gravità che per le forze dinamiche. Un carico montato in alto può creare un piccolo momento statico quando si è fermi, ma un momento molto più grande durante una rapida accelerazione.
Per esempio:
M_dinamica = F_inerzia × e_altezza
M_gravità = mg × e_laterale
M_processo = F_processo × e_processo
Non dare per scontato che il superamento di ogni singolo momento nominale dimostri automaticamente che il carico combinato è accettabile. Utilizzare l'equazione del carico combinato o il metodo del carico equivalente specificato dal produttore del modulo o della guida. Disposizioni di guida diverse possono utilizzare equazioni di interazione diverse.
Converti la spinta lineare in coppia motrice
Dopo aver calcolato la spinta lineare richiesta, questa deve essere convertita attraverso la trasmissione vera e propria. L'efficienza della trasmissione, il rapporto di riduzione, il raggio della puleggia e il passo della vite influiscono sulla coppia motore richiesta.
Modulo lineare con vite a ricircolo di sfere
Per una trasmissione con vite a ricircolo di sfere:
T_vite = Fp / (2πη)
DovePè il passo della vite in metri per giro. Quando il passo viene fornito in millimetri per giro, convertirlo in metri prima di calcolare la coppia in N·m.
Un passo maggiore aumenta la corsa lineare per giro ma aumenta anche la coppia richiesta per la stessa spinta lineare.
Modulo lineare cinghia dentata
Per una trasmissione a cinghia dentata:
T_puleggia = Fr / h
DoveRè il raggio primitivo della puleggia motrice. È inoltre necessario controllare la tensione della cinghia, l'innesto dei denti della puleggia, la resistenza dei denti della cinghia e il carico del cuscinetto dell'albero.
Modulo lineare a pignone e cremagliera
Per un azionamento a pignone e cremagliera:
T_pignone = Fr/h
DoveRè il raggio primitivo del pignone. Nel calcolo devono essere considerati anche il rapporto di trasmissione, il carico sui denti, il gioco, la lubrificazione e la coppia di accelerazione richiesta.
Se si utilizza un cambio, convertire la coppia e la velocità attraverso il rapporto del cambio includendo l'efficienza del cambio. È necessario controllare la coppia di picco del motore, la coppia continua del motore e la curva velocità-coppia del motore.
Controllare il carico statico, il carico dinamico e la durata utile
Controllo del carico statico
La forza e il momento statici massimi devono essere confrontati con il coefficiente di carico statico di base applicabile e il coefficiente di momento statico. Il calcolo dovrebbe includere gli urti prevedibili, l'arresto di emergenza, la movimentazione dell'installazione e le condizioni di sovraccarico temporaneo.
Un fattore di sicurezza statico può essere espresso come:
f_statico = C0 / P_max
DoveC0è il coefficiente di carico statico di base applicabile eP_maxè il carico statico equivalente massimo. Il fattore minimo richiesto deve essere selezionato in base al metodo di classificazione del produttore, al livello di shock, alle conseguenze sulla sicurezza e alla valutazione del rischio della macchina.
Carico dinamico e controllo della durata
Il carico dinamico equivalente dovrebbe rappresentare condizioni operative ripetute anziché solo il carico più elevato. Lo spettro di carico può includere accelerazione, marcia a velocità costante, funzionamento del processo, movimento di ritorno e tempi di inattività.
Per molti sistemi di guida a ricircolo di sfere, la durata nominale è correlata al rapporto tra il coefficiente di carico dinamico di base e il carico dinamico equivalente. Tuttavia, la distanza della corsa di riferimento, i fattori di correzione e l'equazione esatta possono variare da un produttore all'altro.
Utilizzare il catalogo prodotti specifico per verificare:
- Coefficiente di carico dinamico di base
- Metodo di calcolo del carico equivalente
- Equazione della vita e distanza percorsa di riferimento
- Fattori di direzione del carico
- Fattori di durezza, temperatura e affidabilità
- Metodo di conversione del carico momento
Non combinare un coefficiente di carico di un produttore con un'equazione di durata o un fattore di correzione di un altro.
Applicare fattori di sicurezza e margine tecnico
Un fattore di sicurezza copre l’incertezza, ma non può correggere un modello di forza incompleto. Prima di applicare un margine, assicurarsi che il calcolo includa già la massa effettiva in movimento, l'accelerazione, la gravità, l'attrito, la forza di processo, lo spostamento del carico e l'efficienza della trasmissione.
Potrebbe essere necessario un margine aggiuntivo per:
- Urti o vibrazioni
- Rapida inversione di direzione
- Attrito incerto
- Deterioramento della lubrificazione a lungo termine
- Disallineamento dell'installazione
- Alta temperatura o contaminazione
- Strutture di montaggio flessibili
- Aumenti futuri del carico utile
- Movimento verticale critico per la sicurezza
Non esiste un unico fattore di sicurezza adatto a ogni modulo lineare. Il margine richiesto dovrebbe seguire la base di valutazione dei componenti, l'ambiente operativo, il ciclo di lavoro e il livello di rischio della macchina.
Esempio di calcolo del carico del modulo lineare lavorato
L'esempio seguente illustra il metodo di calcolo. I valori sono ipotetici e vengono forniti solo a scopo illustrativo. Non rappresentano uno specifico modello di prodotto QRXQ o un'applicazione del cliente.
Condizioni operative
| Parametro | Valore |
|---|---|
| Orientamento di montaggio | Orizzontale |
| Massa totale in movimento | 25 chilogrammi |
| Accelerazione massima | 2,5 m/s² |
| Coefficiente di attrito equivalente | 0.01 |
| Trascinamento del cavo | 20 N |
| Forza del processo esterno | 35 n |
| Guida della vite a ricircolo di sfere | 20 mm/giro |
| Efficienza di trasmissione stimata | 0.90 |
| Offset laterale del baricentro | 80 mm |
| Altezza del baricentro | 120 mm |
| Offset della forza di processo | 150mm |
Passaggio 1: calcolare la forza d'inerzia
F_inerzia = ma
F_inerzia = 25 × 2,5 = 62,5 N
Passaggio 2: stima della forza di attrito
F_attrito = μmg
F_attrito = 0,01 × 25 × 9,81 = 2,45 N
Passaggio 3: calcolare la spinta orizzontale richiesta
F_orizzontale = F_inerzia + F_attrito + F_cavo + F_processo
F_orizzontale = 62,5 + 2,45 + 20 + 35 = 119,95 N
La spinta operativa calcolata è quindi approssimativa120Nprima che venga applicato un ulteriore margine di progettazione.
Passaggio 4: calcolare la coppia della vite a ricircolo di sfere
Convertire il cavo da 20 mm in metri:
p = 20 mm/giro = 0,020 m/giro
T_vite = Fp / (2πη)
T_vite = 119,95 × 0,020 / (2 × 3,1416 × 0,90)
T_vite = 0,424 N·m
La coppia della vite calcolata è di circa0,42 Nm. Questo risultato non include ancora l'inerzia rotante, le perdite di accoppiamento, la resistenza dei cuscinetti, la riserva del motore o un margine di sicurezza ingegneristico selezionato.
Passaggio 5: calcolare la forza guida statica
F_peso = mg
F_peso = 25 × 9,81 = 245,25 N
La guida deve supportare almeno245,25 Ndel peso verticale, oltre a qualsiasi forza verticale esterna e agli effetti del momento.
Passaggio 6: calcolare il momento di rollio dall'offset laterale
M_roll = F_peso × e_laterale
M_rotolo = 245,25 × 0,080 = 19,62 N·m
Passaggio 7: calcolare il momento di beccheggio dall'accelerazione
M_passo,inerzia = F_inerzia × e_altezza
M_passo,inerzia = 62,5 × 0,120 = 7,50 N·m
Passaggio 8: aggiungere il momento di forza del processo
M_pitch,process = F_process × e_process
M_passo,processo = 35 × 0,150 = 5,25 N·m
Quando entrambi i momenti agiscono nella stessa direzione:
M_passo,totale = 7,50 + 5,25 = 12,75 N·m
Passaggio 9: completare la verifica della selezione
Il calcolo di esempio produce i seguenti requisiti preliminari:
| Requisito calcolato | Risultato | Controllo del catalogo obbligatorio |
|---|---|---|
| Spinta operativa orizzontale | Circa 120 N | Spinta motrice di punta e continua |
| Coppia della vite a ricircolo di sfere | Circa 0,42 N·m | Coppia del motore, coppia della vite e rating del giunto |
| Carico guida verticale | 245,25 N | Carico di guida statico e dinamico |
| Momento di rotolamento | 19,62 Nm | Momento di rollio ammissibile |
| Momento di beccheggio totale | 12,75 Nm | Momento dinamico ammissibile del beccheggio |
Un modulo non dovrebbe essere omologato solo perché il suo carico utile nominale supera i 25 kg. Il modello selezionato deve soddisfare la spinta, la coppia, il carico statico, il carico dinamico, il momento combinato e la durata prevista richiesti nelle stesse condizioni operative.
Errori comuni nel calcolo del carico del modulo lineare
- Confrontando la massa del carico utile direttamente con il coefficiente di carico del catalogo senza calcolare forza e momento.
- Esclusi l'attrezzatura, l'attrezzatura, la piastra adattatrice, il portacavi o l'asse secondario mobile dalla massa totale.
- Utilizzando il peso del carico utile come forza motrice orizzontale.
- Ignorando l'accelerazione e controllando solo la marcia a velocità costante.
- Utilizzando la stessa equazione della forza per il montaggio orizzontale e verticale.
- Ignorare il baricentro del carico perché il carico utile totale è inferiore al limite nominale.
- Controllo della coppia del motore senza controllare la capacità del momento di guida.
- Controllo della coppia di picco senza controllo della coppia continua e del riscaldamento del motore.
- Utilizzando un coefficiente di carico statico come se fosse un coefficiente di durata dinamica.
- Mescolare millimetri e metri nei calcoli di coppia o momento.
- Applicazione di un fattore di sicurezza prima che tutte le forze reali siano state incluse.
- Utilizzo dei valori di catalogo presunti senza identificare il modello del prodotto e la base di classificazione.
Informazioni richieste per la selezione del modulo lineare
Per completare un calcolo pratico del carico utile del modulo lineare, preparare le seguenti informazioni sul progetto:
- Massa totale in movimento
- Dimensioni del carico utile e posizione del baricentro
- Orientamento di montaggio orizzontale, verticale o inclinato
- Corsa e lunghezza di installazione disponibile
- Velocità massima
- Accelerazione e decelerazione
- Ciclo di movimento e ore di funzionamento
- Forze del processo esterno
- Precisione e ripetibilità di posizionamento richieste
- Condizioni ambientali
- Vita utile richiesta
- Requisiti del motore, del riduttore e del controller
- Requisiti di sicurezza relativi all'arresto di emergenza e allo spegnimento
Ingegneria da asporto
Un affidabilecalcolo del carico del modulo linearedeve collegare la condizione operativa effettiva con i limiti separati di guida, azionamento, motore, cuscinetti e struttura. La massa del carico utile da sola non può descrivere la spinta richiesta, il momento ammissibile o la durata di servizio prevista.
Inizia definendo la massa totale in movimento, l'orientamento di montaggio, l'accelerazione, l'attrito, la forza di processo e l'offset del carico. Calcola la spinta orizzontale o verticale, determina i momenti di rollio, beccheggio e imbardata, converti la spinta in coppia di trasmissione, quindi confronta ogni risultato con il relativo valore di picco, continuo, statico, dinamico e di durata.
La selezione finale dovrebbe rimanere tracciabile: registrare i valori di input, le unità, le ipotesi, le formule, le valutazioni di catalogo, i margini applicati e il metodo di accettazione. Ciò semplifica la revisione del risultato durante la progettazione, la messa in servizio, la manutenzione e le future modifiche del carico utile della macchina.
