 বাংলা

রৈখিক মডিউল লোড গণনাপেলোড ভর এবং একটি ক্যাটালগ লোড রেটিং এর মধ্যে একটি সাধারণ তুলনার পরিবর্তে একটি ডিজাইন যাচাইকরণ প্রক্রিয়া। একটি নির্ভরযোগ্য গণনা অবশ্যই সম্পূর্ণ অপারেটিং অবস্থা বর্ণনা করতে হবে, যার মধ্যে রয়েছে চলমান ভর, মাউন্টিং ওরিয়েন্টেশন, ত্বরণ, বাহ্যিক প্রক্রিয়া বল, মাধ্যাকর্ষণ লোড কেন্দ্র, গতি চক্র এবং প্রত্যাশিত পরিষেবা জীবন।
কলিনিয়ার মডিউলবিভিন্ন লোড-ভারবহন এবং বল-প্রেরণকারী উপাদান রয়েছে। গাইড সিস্টেম পেলোডকে সমর্থন করে এবং রোল, পিচ এবং ইয়াও মোমেন্ট প্রতিরোধ করে, যখন ড্রাইভ মেকানিজম চলমান ভরকে ত্বরান্বিত করতে এবং ঘর্ষণ, মাধ্যাকর্ষণ এবং প্রক্রিয়া প্রতিরোধের জন্য প্রয়োজনীয় থ্রাস্ট তৈরি করে। মোটর, কাপলিং, বিয়ারিং, মডিউল বডি এবং মাউন্টিং স্ট্রাকচারও তাদের নিজ নিজ সীমার মধ্যে থাকতে হবে।
এই নির্দেশিকা ব্যাখ্যা করে কিভাবে অনুভূমিক এবং উল্লম্ব রৈখিক মডিউল লোড গণনা করতে হয়, অফসেট মুহূর্তগুলি নির্ধারণ করতে হয়, থ্রাস্টকে মোটর টর্কে রূপান্তর করতে হয়, স্ট্যাটিক এবং গতিশীল রেটিংগুলিকে আলাদা করতে হয়, নিরাপত্তা মার্জিন প্রয়োগ করতে হয় এবং একটি ব্যবহারিক নির্বাচন পরীক্ষা সম্পূর্ণ করতে হয়।
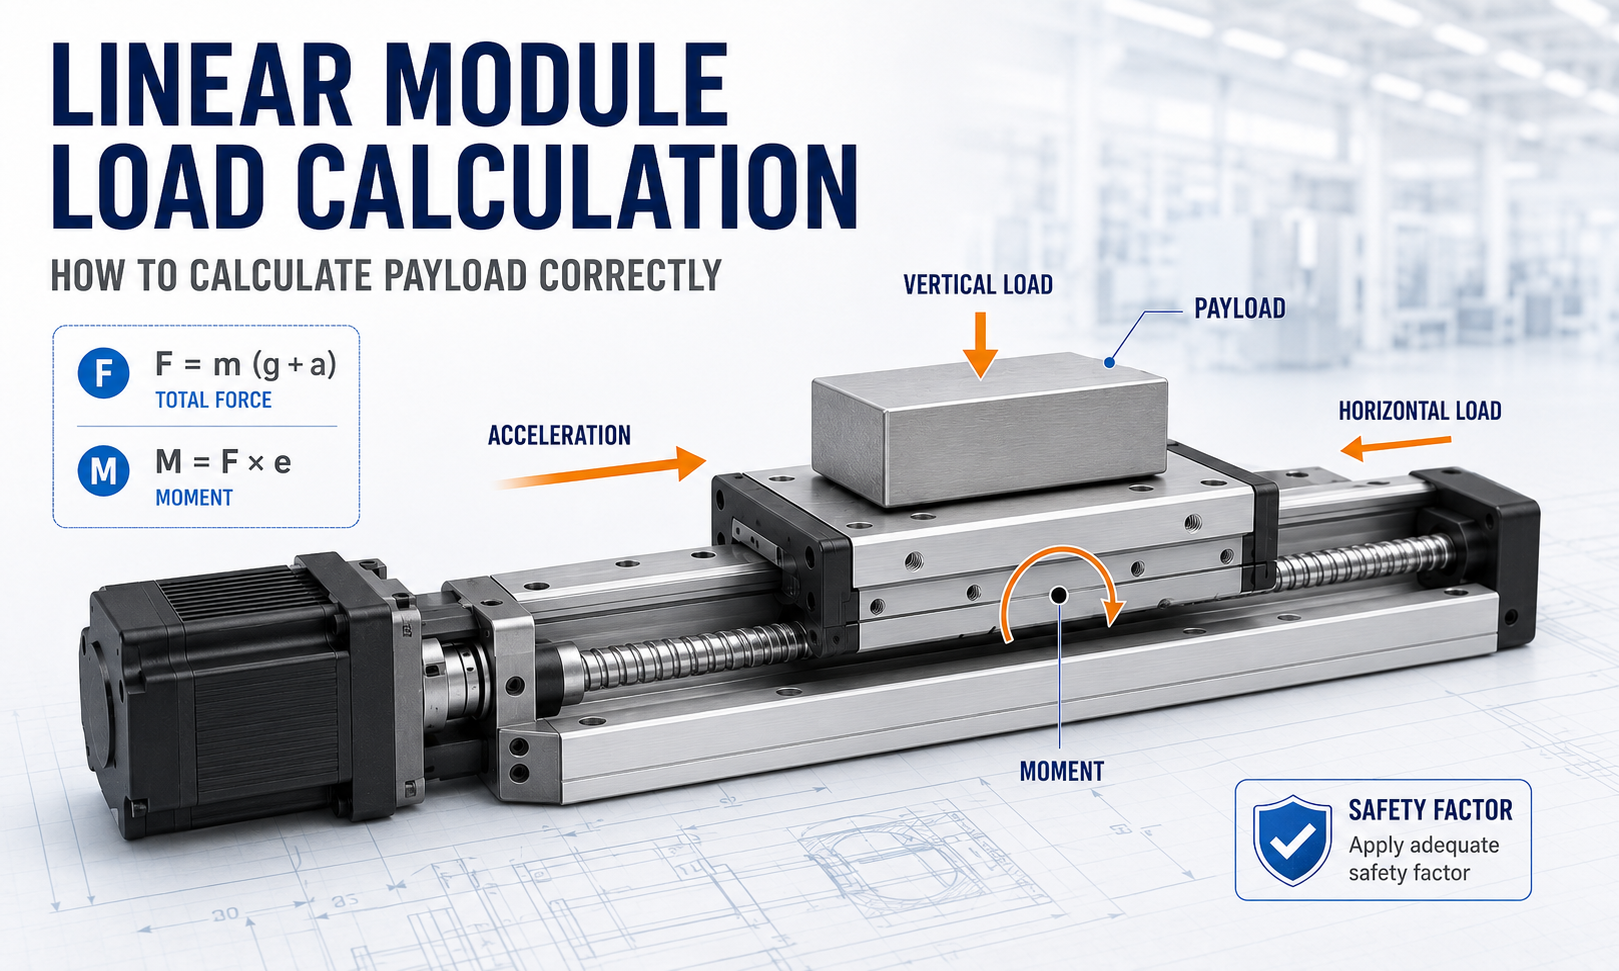
একটি রৈখিক মডিউল লোড গণনায় কী পরীক্ষা করা আবশ্যক?
একটি সম্পূর্ণ লোড গণনা শুধুমাত্র একটি ফলাফল উত্পাদন করে না। বিভিন্ন উপাদান বিভিন্ন শক্তি, মুহূর্ত এবং রেটিং সংজ্ঞা দ্বারা নিয়ন্ত্রিত হয়। গাইড সিস্টেম স্ট্যাটিক লোড, ডাইনামিক লোড বা অনুমোদনযোগ্য মুহূর্ত দ্বারা সীমিত হতে পারে, যখন ড্রাইভ সিস্টেম পিক থ্রাস্ট, একটানা থ্রাস্ট, মোটর টর্ক, ট্রান্সমিশন শক্তি বা ভারবহন ক্ষমতা দ্বারা সীমাবদ্ধ হতে পারে।
গণনা তাই নিম্নলিখিত প্রশ্নের উত্তর দেওয়া উচিত:
- মোট কত ভর গাড়ির সাথে চলে?
- ত্বরণ, ধ্রুব-গতি ভ্রমণ এবং ক্ষয় করার সময় কোন খোঁচা প্রয়োজন?
- অনুভূমিক, উল্লম্ব এবং আনত মাউন্টিংয়ের মধ্যে ফলাফল কীভাবে পরিবর্তিত হয়?
- লোড অফসেট দ্বারা কি রোল, পিচ এবং ইয়াও মুহূর্ত তৈরি হয়?
- ট্রান্সমিশন দক্ষতা বিবেচনা করার পরে কোন মোটর টর্ক প্রয়োজন?
- গাইড সর্বোচ্চ স্ট্যাটিক লোড এবং মুহূর্ত সহ্য করতে পারে?
- গাইড এবং ট্রান্সমিশন কি প্রয়োজনীয় অপারেটিং জীবন প্রদান করবে?
- শক, ঘর্ষণ বৈচিত্র, সমাবেশ ত্রুটি এবং ভবিষ্যতের লোড পরিবর্তনের জন্য পর্যাপ্ত মার্জিন উপলব্ধ?
গণনার পথ:অপারেটিং কেসটি সংজ্ঞায়িত করুন, গাড়িতে শক্তি এবং মুহুর্তগুলি গণনা করুন, ট্রান্সমিশনের মাধ্যমে প্রয়োজনীয় থ্রাস্টকে রূপান্তর করুন এবং তারপর গাইড, ড্রাইভ, মোটর, বিয়ারিং এবং কাঠামো আলাদাভাবে পরীক্ষা করুন।
গণনা ইনপুট সংজ্ঞায়িত করুন
গণনা গড় উৎপাদন অবস্থার পরিবর্তে সবচেয়ে খারাপ বিশ্বাসযোগ্য অপারেটিং কেস দিয়ে শুরু করা উচিত। একটি অক্ষ যা স্বাভাবিক ভ্রমণের সময় নিরাপদে কাজ করে তা এখনও দ্রুত ত্বরণ, জরুরী হ্রাস, টুলের যোগাযোগ বা পাওয়ার-অফ হোল্ডিংয়ের সময় ওভারলোড হতে পারে।
চলমান ভরে অবশ্যই গাড়ির সাথে চলাচলকারী প্রতিটি উপাদান অন্তর্ভুক্ত থাকতে হবে:
- ওয়ার্কপিস বা পেলোড
- ফিক্সচার এবং টুলিং
- ক্যারেজ-মাউন্ট করা মোটর বা অ্যাকচুয়েটর
- এন্ড ইফেক্টর, গ্রিপার, ক্যামেরা বা ডিসপেন্সিং হেড
- চলন্ত তারের, পায়ের পাতার মোজাবিশেষ এবং ড্র্যাগ-চেইন ভর
- অ্যাডাপ্টার প্লেট এবং মাউন্ট বন্ধনী
- মডিউল দ্বারা বাহিত অন্য অক্ষের যেকোনো অংশ
| প্রতীক | অর্থ | সাধারণ ইউনিট |
|---|---|---|
| মি | মোট চলমান ভর | কেজি |
| g | মহাকর্ষীয় ত্বরণ | 9.81 m/s² |
| ক | রৈখিক ত্বরণ বা হ্রাস | m/s² |
| মি | সমতুল্য ঘর্ষণ সহগ | মাত্রাহীন |
| চ | বল বা প্রয়োজনীয় খোঁচা | এন |
| e | লোড লাইন থেকে রেফারেন্স পয়েন্ট পর্যন্ত লম্ব দূরত্ব | মি |
| এম | মুহূর্ত লোড | N·m |
| পি | বল স্ক্রু সীসা | m/rev বা mm/rev |
| r | পুলি বা পিনিয়ন পিচ ব্যাসার্ধ | মি |
| বা | ট্রান্সমিশন দক্ষতা | মাত্রাহীন |
| টি | প্রয়োজনীয় ড্রাইভ টর্ক | N·m |
প্রতিস্থাপনের আগে সমস্ত ইউনিটকে সামঞ্জস্যপূর্ণ করতে হবে। টর্ক বা মুহূর্ত গণনা করার সময় মিটারের সাথে মিলিমিটার মিশ্রিত করা একটি সাধারণ ত্রুটি। উদাহরণস্বরূপ, 120 মিমি-এর একটি অফসেট অবশ্যই 0.12 মি হিসাবে প্রবেশ করাতে হবে যখন প্রয়োজনীয় ফলাফলটি N·m এ প্রকাশ করা হয়।
ড্রাইভ ফোর্স থেকে পৃথক গাইড লোড
গাইড দ্বারা সমর্থিত পেলোড স্বয়ংক্রিয়ভাবে ড্রাইভ থেকে প্রয়োজনীয় থ্রাস্টের সমান নয়। এই দুটি সম্পর্কিত কিন্তু ভিন্ন গণনা.
গাইড সিস্টেম উল্লম্ব, পার্শ্বীয় এবং মুহূর্তের লোড বহন করে। ড্রাইভ সিস্টেম ভ্রমণের অক্ষ বরাবর বল তৈরি করে। একটি অনুভূমিক ইনস্টলেশনে, গাইড সম্পূর্ণ পেলোড ওজন সমর্থন করতে পারে যখন মোটর শুধুমাত্র ত্বরণ, ঘর্ষণ, তারের প্রতিরোধ এবং বাহ্যিক প্রক্রিয়া বল অতিক্রম করতে হবে।
এই কারণে, একটি রৈখিক মডিউল যথেষ্ট মোটর থ্রাস্ট কিন্তু অপর্যাপ্ত গাইড মোমেন্ট ক্ষমতা থাকতে পারে। বিপরীতটিও সম্ভব: গাইড পেলোড সমর্থন করতে পারে, কিন্তু মোটর বা ট্রান্সমিশন প্রয়োজনীয় হারে এটিকে ত্বরান্বিত করতে অক্ষম হতে পারে।
লিনিয়ার মডিউল নির্বাচনে ব্যবহৃত লোড প্রকার
পেলোড ভর
পেলোড ভর গাড়িতে স্থাপিত শারীরিক ভরকে বর্ণনা করে, কিন্তু এটি গণনার একটি ইনপুট মাত্র। এটি ত্বরণ বল, অভিকর্ষ বল, অফসেট মোমেন্ট, শক লোড বা প্রক্রিয়া প্রতিরোধের বর্ণনা করে না।
ক্রমাগত লোড
ক্রমাগত লোড সেই বল বা ঘূর্ণন সঁচারক বল প্রতিনিধিত্ব করে যা অপারেটিং চক্রের একটি উল্লেখযোগ্য অংশের জন্য কাজ করে। এটি মোটর গরম, ভারবহন তাপমাত্রা, সংক্রমণ পরিধান এবং দীর্ঘমেয়াদী নির্ভরযোগ্যতার জন্য গুরুত্বপূর্ণ।
পিক লোড
পিক লোড ত্বরণ, হ্রাস, বিপরীত, প্রভাব বা স্বল্প-সময়ের প্রক্রিয়া অপারেশনের সময় ঘটে। পিক মোটর টর্ক এবং পিক ট্রান্সমিশন ক্ষমতা অবিচ্ছিন্ন রেটিং থেকে আলাদাভাবে পরীক্ষা করা আবশ্যক।
স্ট্যাটিক লোড
স্ট্যাটিক লোড রোলিং পরিচিতি, বিয়ারিং, ক্যারেজ বা কাঠামোতে স্থায়ী বিকৃতির ঝুঁকি মূল্যায়ন করতে ব্যবহৃত হয়। সবচেয়ে খারাপ স্থির অবস্থা ঘটতে পারে যখন মেশিনটি বন্ধ করা হয়, পরিবহন করা হয়, প্রভাবিত হয় বা জরুরী স্টপে যায়।
ডাইনামিক লোড
গতিশীল লোড বারবার গতির অধীনে ক্লান্তি জীবনের সাথে যুক্ত। এটি সর্বাধিক তাত্ক্ষণিক লোড নয়। সমতুল্য গতিশীল লোড অবশ্যই প্রকৃত লোড বর্ণালী, শুল্ক চক্র, অপারেটিং দিক এবং লোড বিতরণ প্রতিফলিত করবে।
মোমেন্ট লোড
মোমেন্ট লোড তৈরি হয় যখন মাধ্যাকর্ষণ কেন্দ্র বা প্রক্রিয়া বল ক্যারেজ রেফারেন্স পয়েন্টের মাধ্যমে কাজ করে না। এমনকি একটি অপেক্ষাকৃত হালকা পেলোড অনুমোদিত মুহূর্ত অতিক্রম করতে পারে যদি এটি ক্যারেজ থেকে অনেক দূরে মাউন্ট করা হয়।
অনুভূমিক রৈখিক মডিউল লোড গণনা
একটি অনুভূমিক অক্ষের জন্য, মাধ্যাকর্ষণ সাধারণত ভ্রমণের দিকে লম্ব হয়। গাইড ওজনকে সমর্থন করে, যখন ড্রাইভটি চলমান ভরকে ত্বরান্বিত করতে এবং প্রতিরোধকে অতিক্রম করার জন্য প্রয়োজনীয় বল তৈরি করে।
একটি ব্যবহারিক অনুভূমিক ড্রাইভ-ফোর্স সমীকরণ হল:
F_horizontal = ma + μmg + F_cable + F_seal + F_process
কোথায়:
- মাত্বরণের জন্য প্রয়োজনীয় জড় বল।
- μmgযখন একটি সমতুল্য ঘর্ষণ সহগ ব্যবহার করা হয় তখন আনুমানিক ঘর্ষণ প্রতিরোধের প্রতিনিধিত্ব করে।
- F_cableতারের বাহক, পায়ের পাতার মোজাবিশেষ বা চলন্ত তারের দ্বারা সৃষ্ট বল।
- F_সীলসীল, কভার বা প্রতিরক্ষামূলক কাঠামো থেকে অতিরিক্ত প্রতিরোধের প্রতিনিধিত্ব করে।
- F_প্রক্রিয়ামেশিনিং, প্রেসিং, ডিসপেনসিং, গ্রিপিং বা অন্য অপারেশন দ্বারা সৃষ্ট বাহ্যিক শক্তি।
ঘর্ষণ শব্দটি অসতর্কভাবে অনুমান করা উচিত নয়। গাইডের ধরন, তৈলাক্তকরণ অবস্থা, সিলিং সিস্টেম এবং মাউন্টিং নির্ভুলতার জন্য উপযুক্ত পরিমাপ করা মান, যাচাইকৃত উপাদান ডেটা বা একটি রক্ষণশীল প্রকৌশল অনুমান ব্যবহার করুন।
অনুভূমিক গাইড লোড আলাদাভাবে মূল্যায়ন করা হয়। স্থির অবস্থার অধীনে, উল্লম্ব গাইড বল শুরু হয়:
F_guide = mg + F_external, vertical
এই বলটি অবশ্যই ক্যারেজের মাধ্যমে বিতরণ করতে হবে এবং লোড অবস্থান দ্বারা উত্পাদিত যে কোনও রোল, পিচ বা ইয়াও মুহুর্তের সাথে মিলিত হতে হবে।
উল্লম্ব রৈখিক মডিউল লোড গণনা
একটি উল্লম্ব অক্ষে, মহাকর্ষ সরাসরি ভ্রমণের দিক বরাবর কাজ করে। মোটরকে শুধুমাত্র পেলোডকে ত্বরান্বিত করার জন্য নয়, মাধ্যাকর্ষণ শক্তির বিরুদ্ধে সমর্থন করার জন্য পর্যাপ্ত শক্তি তৈরি করতে হবে।
যখন ঊর্ধ্বগামী ভ্রমণকে ইতিবাচক দিক হিসাবে সংজ্ঞায়িত করা হয়, তখন একটি সাধারণ স্বাক্ষরিত বল মডেল হল:
F_drive = ma + mg + F_resistance + F_process
ত্বরণ এবং বাহ্যিক প্রক্রিয়া শক্তির চিহ্ন অবশ্যই নির্বাচিত স্থানাঙ্কের দিক অনুসরণ করবে। এটি ঊর্ধ্বমুখী ত্বরণ, ঊর্ধ্বমুখী হ্রাস, নিম্নগামী ত্বরণ এবং নিম্নগামী ব্রেককে ধারাবাহিকভাবে মূল্যায়ন করার অনুমতি দেয়।
ঊর্ধ্বমুখী ত্বরণ
ঊর্ধ্বগামী ত্বরণের সময়, ত্বরণ এবং অভিকর্ষ একই প্রয়োজনীয় মোটর-বলের দিকে কাজ করে:
F_up, accel = m(g + a) + F_resistance + F_process
এই অবস্থাটি সাধারণত সর্বোচ্চ উত্তোলন থ্রাস্ট তৈরি করে।
ঊর্ধ্বগামী ধ্রুবক-গতির ভ্রমণ
যখন ত্বরণ শূন্য হয়:
F_up, constant = mg + F_resistance + F_process
ঊর্ধ্বমুখী মন্দা
ঊর্ধ্বমুখী হ্রাসের সময়, ত্বরণ ভেক্টর নিচের দিকে কাজ করে। যখন হ্রাসের মাত্রা মহাকর্ষীয় ত্বরণের চেয়ে কম হয়:
F_up,decel = m(g - a_decel) + F_resistance + F_process
সঠিক মোটর টর্ক ঊর্ধ্বমুখী ত্বরণের তুলনায় কম হতে পারে, তবে পুনর্জন্ম এবং ব্রেকিং আচরণের জন্য এখনও যাচাইকরণ প্রয়োজন।
নিম্নগামী ত্বরণ
নিম্নগামী ত্বরণের সময়, অভিকর্ষ গতিকে সহায়তা করে। অনুরোধকৃত ত্বরণ, ঘর্ষণ এবং প্রক্রিয়া শক্তির উপর নির্ভর করে, মোটর কম উত্তোলন শক্তি প্রদান করতে পারে বা ব্রেকিং অবস্থায় কাজ করতে পারে।
নিচের দিকে ত্বরণের মাত্রা ব্যবহার করে:
F_down,accel = m(g - a_down) + F_resistance + F_process
রেজিস্ট্যান্স বিবেচনা করার পর যদি অনুরোধকৃত নিম্নগামী ত্বরণ প্রাকৃতিক মহাকর্ষীয় ত্বরণকে ছাড়িয়ে যায়, তাহলে ড্রাইভকে সক্রিয়ভাবে লোডটিকে নিচের দিকে টানতে হবে। যদি মাধ্যাকর্ষণ প্রয়োজনের চেয়ে বেশি ত্বরণ উৎপন্ন করে, তাহলে মোটরকে অবশ্যই শক্তি শোষণ করতে হবে এবং অবতরণ নিয়ন্ত্রণ করতে হবে।
নিম্নগামী মন্দা
নিম্নগামী লোড হ্রাস করার জন্য একটি ঊর্ধ্বমুখী ত্বরণ প্রয়োজন। এটি একটি উচ্চ মোটর বল তৈরি করতে পারে:
F_down,decel = m(g + a_decel) + F_resistance + F_process
অনেক উল্লম্ব অ্যাপ্লিকেশনের জন্য, নিম্নগামী হ্রাস ঊর্ধ্বমুখী ত্বরণের মতো গুরুত্বপূর্ণ।
হোল্ডিং এবং পাওয়ার-অফ শর্ত
চলন্ত টর্ক অবশ্যই উল্লম্ব হোল্ডিং নিরাপত্তা মূল্যায়নের একমাত্র ভিত্তি হিসাবে ব্যবহার করা উচিত নয়। গণনা আলাদাভাবে যাচাই করা উচিত:
- মোটর হোল্ডিং টর্ক
- ব্রেক রেট ধারণ টর্ক
- ট্রান্সমিশন ব্যাকড্রাইভিং আচরণ
- ইমার্জেন্সি-স্টপ মন্থরতা
- পাওয়ার বন্ধ লোড ধরে রাখা
- যেখানে প্রয়োজন মেকানিক্যাল অ্যান্টি-ফল সুরক্ষা
রোল, পিচ এবং ইয়াও মোমেন্ট গণনা করুন
একটি মুহূর্ত উত্পাদিত হয় যখন একটি বল ক্যারেজ রেফারেন্স পয়েন্ট থেকে অফসেটে কাজ করে:
M = F × e
দূরত্বeবল দিক লম্ব পরিমাপ করা আবশ্যক. গণনার তিনটি প্রধান মুহূর্তের দিকনির্দেশকে আলাদা করা উচিত।
| মুহূর্ত | সাধারণ কারণ | সম্ভাব্য প্রভাব |
|---|---|---|
| রোল মুহূর্ত | গাড়ির একপাশে পেলোড বসানো হয়েছে | গাইড ট্র্যাকগুলির মধ্যে অসম লোড হচ্ছে৷ |
| পিচ মুহূর্ত | মহাকর্ষের পেলোড কেন্দ্রটি গাড়ির উপরে বা সামনে অবস্থিত | সামনে থেকে পিছন লোড ভারসাম্যহীনতা এবং গাড়ির বিচ্যুতি |
| ইয়াৰ মুহূর্ত | পাশ্বর্ীয় প্রক্রিয়া বল বা ভ্রমণ সমতল বরাবর অফসেট | সাইড লোডিং এবং অসম গাইড-ব্লক বল |
মাধ্যাকর্ষণ এবং গতিশীল শক্তি উভয়ের জন্য মুহূর্ত গণনা করুন। একটি উচ্চ-মাউন্ট করা লোড থামার সময় একটি ছোট স্থির মুহূর্ত তৈরি করতে পারে তবে দ্রুত ত্বরণের সময় একটি অনেক বড় মুহূর্ত।
যেমন:
M_dynamic = F_inertia × e_height
M_gravity = mg × e_lateral
M_process = F_process × e_process
অনুমান করবেন না যে প্রতিটি পৃথক মুহূর্ত রেটিং পাস করা স্বয়ংক্রিয়ভাবে প্রমাণ করে যে সম্মিলিত লোড গ্রহণযোগ্য। মডিউল বা গাইড প্রস্তুতকারকের দ্বারা নির্দিষ্ট করা সম্মিলিত-লোড সমীকরণ বা সমতুল্য-লোড পদ্ধতি ব্যবহার করুন। বিভিন্ন গাইড ব্যবস্থা বিভিন্ন মিথস্ক্রিয়া সমীকরণ ব্যবহার করতে পারে।
রৈখিক থ্রাস্টকে ড্রাইভ টর্কে রূপান্তর করুন
প্রয়োজনীয় রৈখিক থ্রাস্ট গণনা করার পরে, এটি প্রকৃত ট্রান্সমিশনের মাধ্যমে রূপান্তর করতে হবে। ট্রান্সমিশন দক্ষতা, হ্রাস অনুপাত, পুলি ব্যাসার্ধ এবং স্ক্রু সীসা প্রয়োজনীয় মোটর টর্ককে প্রভাবিত করে।
বল স্ক্রু লিনিয়ার মডিউল
একটি বল স্ক্রু ড্রাইভের জন্য:
T_screw = Fp / (2πη)
যেখানেপিপ্রতি বিপ্লবে মিটারে স্ক্রু সীসা। যখন প্রতি বিপ্লবে মিলিমিটারে সীসা প্রদান করা হয়, তখন N·m-এ টর্ক গণনা করার আগে এটিকে মিটারে রূপান্তর করুন।
একটি বড় সীসা প্রতি বিপ্লবে রৈখিক ভ্রমণ বাড়ায় কিন্তু একই রৈখিক থ্রাস্টের জন্য প্রয়োজনীয় টর্কও বাড়ায়।
টাইমিং বেল্ট লিনিয়ার মডিউল
একটি টাইমিং বেল্ট ড্রাইভের জন্য:
T_pulley = Fr/h
যেখানেrড্রাইভিং পুলির পিচ ব্যাসার্ধ। বেল্টের টান, পুলি দাঁতের ব্যস্ততা, বেল্টের দাঁতের শক্তি এবং শ্যাফ্ট বিয়ারিং লোডও পরীক্ষা করা আবশ্যক।
র্যাক এবং পিনিয়ন লিনিয়ার মডিউল
একটি র্যাক এবং পিনিয়ন ড্রাইভের জন্য:
T_pinion = Fr/h
যেখানেrপিনিয়ন পিচ ব্যাসার্ধ। গণনার ক্ষেত্রে অবশ্যই গিয়ারবক্স অনুপাত, গিয়ার-টুথ লোড, ব্যাকল্যাশ, লুব্রিকেশন এবং প্রয়োজনীয় ত্বরণ টর্ক বিবেচনা করতে হবে।
যদি একটি গিয়ারবক্স ব্যবহার করা হয়, গিয়ারবক্সের কার্যকারিতা সহ গিয়ারবক্স অনুপাতের মাধ্যমে টর্ক এবং গতি রূপান্তর করুন। পিক মোটর টর্ক, একটানা মোটর টর্ক এবং মোটর স্পিড-টর্ক কার্ভ সবই চেক করতে হবে।
স্ট্যাটিক লোড, ডায়নামিক লোড এবং পরিষেবা জীবন পরীক্ষা করুন
স্ট্যাটিক লোড চেক
প্রযোজ্য বেসিক স্ট্যাটিক লোড রেটিং এবং স্ট্যাটিক মোমেন্ট রেটিং এর সাথে সর্বাধিক স্থিতিশীল বল এবং মুহূর্ত তুলনা করা উচিত। গণনার মধ্যে প্রত্যাশিত শক, জরুরী স্টপিং, ইনস্টলেশন পরিচালনা এবং অস্থায়ী ওভারলোড শর্ত অন্তর্ভুক্ত করা উচিত।
একটি স্ট্যাটিক নিরাপত্তা ফ্যাক্টর হিসাবে প্রকাশ করা যেতে পারে:
f_static = C0 / P_max
যেখানেC0প্রযোজ্য মৌলিক স্ট্যাটিক লোড রেটিং এবংP_maxসর্বোচ্চ সমতুল্য স্ট্যাটিক লোড। প্রয়োজনীয় ন্যূনতম ফ্যাক্টরটি অবশ্যই প্রস্তুতকারকের রেটিং পদ্ধতি, শক লেভেল, নিরাপত্তার ফলাফল এবং মেশিনের ঝুঁকি মূল্যায়ন অনুসারে নির্বাচন করতে হবে।
ডাইনামিক লোড এবং লাইফ চেক
সমতুল্য গতিশীল লোড শুধুমাত্র সর্বোচ্চ লোডের পরিবর্তে পুনরাবৃত্তি অপারেটিং অবস্থার প্রতিনিধিত্ব করা উচিত। লোড স্পেকট্রাম ত্বরণ, ধ্রুবক-গতি ভ্রমণ, প্রক্রিয়া অপারেশন, রিটার্ন মোশন এবং অলস সময় অন্তর্ভুক্ত করতে পারে।
অনেক রিসার্কুলেটিং-বল গাইড সিস্টেমের জন্য, রেট করা জীবন মৌলিক গতিশীল লোড রেটিং এবং সমতুল্য গতিশীল লোডের মধ্যে অনুপাতের সাথে সম্পর্কিত। যাইহোক, রেফারেন্স ভ্রমণ দূরত্ব, সংশোধনের কারণ এবং সঠিক সমীকরণ নির্মাতাদের মধ্যে পরিবর্তিত হতে পারে।
নিশ্চিত করতে নির্দিষ্ট পণ্য ক্যাটালগ ব্যবহার করুন:
- মৌলিক গতিশীল লোড রেটিং
- সমতুল্য-লোড গণনা পদ্ধতি
- জীবন সমীকরণ এবং রেফারেন্স ভ্রমণ দূরত্ব
- লোড-ডিরেকশন ফ্যাক্টর
- কঠোরতা, তাপমাত্রা এবং নির্ভরযোগ্যতা কারণ
- মোমেন্ট-লোড রূপান্তর পদ্ধতি
একটি প্রস্তুতকারকের লোড রেটিংকে একটি জীবন সমীকরণ বা অন্যটির সংশোধন ফ্যাক্টরের সাথে একত্রিত করবেন না।
সেফটি ফ্যাক্টর এবং ইঞ্জিনিয়ারিং মার্জিন প্রয়োগ করুন
একটি নিরাপত্তা ফ্যাক্টর অনিশ্চয়তা আবরণ, কিন্তু এটি একটি অসম্পূর্ণ বল মডেল সংশোধন করতে পারে না. মার্জিন প্রয়োগ করার আগে, নিশ্চিত করুন যে গণনায় ইতিমধ্যেই প্রকৃত চলমান ভর, ত্বরণ, মাধ্যাকর্ষণ, ঘর্ষণ, প্রক্রিয়া বল, লোড অফসেট এবং সংক্রমণ দক্ষতা অন্তর্ভুক্ত রয়েছে।
এর জন্য অতিরিক্ত মার্জিনের প্রয়োজন হতে পারে:
- শক বা কম্পন
- দ্রুত দিক বিপরীত
- অনিশ্চিত ঘর্ষণ
- দীর্ঘমেয়াদী তৈলাক্তকরণের অবনতি
- ইনস্টলেশন মিসলাইনমেন্ট
- উচ্চ তাপমাত্রা বা দূষণ
- নমনীয় মাউন্ট কাঠামো
- ভবিষ্যতে পেলোড বৃদ্ধি পায়
- নিরাপত্তা-সমালোচনামূলক উল্লম্ব গতি
প্রতিটি লিনিয়ার মডিউলের জন্য উপযুক্ত কোনো একক নিরাপত্তা ফ্যাক্টর নেই। প্রয়োজনীয় মার্জিন উপাদান রেটিং ভিত্তি, অপারেটিং পরিবেশ, শুল্ক চক্র এবং মেশিন ঝুঁকি স্তর অনুসরণ করা উচিত.
কাজ করা লিনিয়ার মডিউল লোড গণনার উদাহরণ
নিম্নলিখিত উদাহরণ গণনা পদ্ধতি প্রদর্শন করে. মানগুলি অনুমানমূলক এবং শুধুমাত্র প্রকৌশল চিত্রের জন্য প্রদান করা হয়। তারা একটি নির্দিষ্ট QRXQ পণ্য মডেল বা গ্রাহক অ্যাপ্লিকেশন প্রতিনিধিত্ব করে না।
অপারেটিং শর্তাবলী
| প্যারামিটার | মান |
|---|---|
| মাউন্ট স্থিতিবিন্যাস | অনুভূমিক |
| মোট চলমান ভর | 25 কেজি |
| সর্বোচ্চ ত্বরণ | 2.5 m/s² |
| সমতুল্য ঘর্ষণ সহগ | 0.01 |
| তারের টানুন | 20 N |
| বাহ্যিক প্রক্রিয়া বল | 35 N |
| বল স্ক্রু সীসা | 20 মিমি/রেভ |
| আনুমানিক সংক্রমণ দক্ষতা | 0.90 |
| মাধ্যাকর্ষণ কেন্দ্রের পার্শ্বীয় অফসেট | 80 মিমি |
| কেন্দ্র-অভিকর্ষ উচ্চতা | 120 মিমি |
| প্রসেস-ফোর্স অফসেট | 150 মিমি |
ধাপ 1: জড় বল গণনা করুন
F_inertia = ma
F_inertia = 25 × 2.5 = 62.5 N
ধাপ 2: ঘর্ষণ শক্তি অনুমান করুন
F_ঘর্ষণ = μmg
F_ঘর্ষণ = 0.01 × 25 × 9.81 = 2.45 N
ধাপ 3: প্রয়োজনীয় অনুভূমিক থ্রাস্ট গণনা করুন
F_horizontal = F_inertia + F_friction + F_cable + F_process
F_horizontal = 62.5 + 2.45 + 20 + 35 = 119.95 N
গণনা করা অপারেটিং থ্রাস্ট তাই প্রায়120 Nঅতিরিক্ত নকশা মার্জিন প্রয়োগ করার আগে।
ধাপ 4: বল স্ক্রু টর্ক গণনা করুন
20 মিমি লিডকে মিটারে রূপান্তর করুন:
p = 20 mm/rev = 0.020 m/rev
T_screw = Fp / (2πη)
T_screw = 119.95 × 0.020 / (2 × 3.1416 × 0.90)
T_screw = 0.424 N·m
গণনা করা স্ক্রু টর্ক আনুমানিক0.42 N·m. এই ফলাফলে এখনও ঘূর্ণায়মান জড়তা, কাপলিং লস, বিয়ারিং ড্র্যাগ, মোটর রিজার্ভ বা নির্বাচিত প্রকৌশল নিরাপত্তা মার্জিন অন্তর্ভুক্ত নয়।
ধাপ 5: স্ট্যাটিক গাইড ফোর্স গণনা করুন
F_weight = mg
F_weight = 25 × 9.81 = 245.25 N
গাইডকে অন্তত সমর্থন করতে হবে245.25 Nউল্লম্ব ওজন, কোনো বহিরাগত উল্লম্ব বল এবং মুহূর্তের প্রভাব ছাড়াও।
ধাপ 6: পার্শ্বীয় অফসেট থেকে রোল মোমেন্ট গণনা করুন
M_roll = F_weight × e_lateral
M_roll = 245.25 × 0.080 = 19.62 N·m
ধাপ 7: ত্বরণ থেকে পিচ মুহূর্ত গণনা করুন
এম_পিচ, জড়তা = F_জড়তা × e_উচ্চতা
এম_পিচ, জড়তা = 62.5 × 0.120 = 7.50 N·m
ধাপ 8: প্রসেস-ফোর্স মোমেন্ট যোগ করুন
M_pitch, process = F_process × e_process
M_pitch, প্রক্রিয়া = 35 × 0.150 = 5.25 N·m
যখন উভয় মুহূর্ত একই দিকে কাজ করে:
এম_পিচ, মোট = 7.50 + 5.25 = 12.75 N·m
ধাপ 9: নির্বাচন পরীক্ষা সম্পূর্ণ করুন
উদাহরণ গণনা নিম্নলিখিত প্রাথমিক প্রয়োজনীয়তা তৈরি করে:
| গণনাকৃত প্রয়োজনীয়তা | ফলাফল | ক্যাটালগ চেক প্রয়োজন |
|---|---|---|
| অনুভূমিক অপারেটিং খোঁচা | প্রায় 120 N | পিক এবং ক্রমাগত ড্রাইভ থ্রাস্ট |
| বল স্ক্রু টর্ক | আনুমানিক 0.42 N·m | মোটর টর্ক, স্ক্রু টর্ক এবং কাপলিং রেটিং |
| উল্লম্ব গাইড লোড | 245.25 N | স্ট্যাটিক এবং গতিশীল গাইড লোড |
| রোল মুহূর্ত | 19.62 N·m | অনুমোদিত রোল মুহূর্ত |
| মোট পিচ মুহূর্ত | 12.75 N·m | অনুমোদিত গতিশীল পিচ মুহূর্ত |
একটি মডিউল অনুমোদন করা উচিত নয় কারণ এর নামমাত্র পেলোড 25 কেজি অতিক্রম করে। নির্বাচিত মডেলটিকে অবশ্যই একই অপারেটিং অবস্থার অধীনে প্রয়োজনীয় থ্রাস্ট, টর্ক, স্ট্যাটিক লোড, ডাইনামিক লোড, সম্মিলিত মুহূর্ত এবং লক্ষ্য জীবন পূরণ করতে হবে।
সাধারণ লিনিয়ার মডিউল লোড গণনার ভুল
- বল এবং মুহূর্ত গণনা না করে সরাসরি ক্যাটালগ লোড রেটিং এর সাথে পেলোড ভরের তুলনা করা।
- মোট ভর থেকে ফিক্সচার, টুলিং, অ্যাডাপ্টার প্লেট, ক্যাবল ক্যারিয়ার বা চলন্ত গৌণ অক্ষ বাদ দিয়ে।
- অনুভূমিক ড্রাইভ ফোর্স হিসাবে পেলোড ওজন ব্যবহার করে।
- ত্বরণ উপেক্ষা করা এবং শুধুমাত্র ধ্রুব-গতির ভ্রমণ পরীক্ষা করা।
- অনুভূমিক এবং উল্লম্ব মাউন্টের জন্য একই বল সমীকরণ ব্যবহার করে।
- অভিকর্ষের লোড কেন্দ্রকে উপেক্ষা করা কারণ মোট পেলোড নামমাত্র সীমার নিচে।
- গাইড মুহূর্ত ক্ষমতা পরীক্ষা না করে মোটর টর্ক পরীক্ষা করা হচ্ছে।
- ক্রমাগত ঘূর্ণন সঁচারক বল এবং মোটর গরম পরীক্ষা না করে শিখর টর্ক পরীক্ষা করা হচ্ছে।
- একটি স্ট্যাটিক লোড রেটিং ব্যবহার করা যেন এটি একটি গতিশীল-জীবন রেটিং।
- টর্ক বা মুহূর্তের গণনায় মিলিমিটার এবং মিটার মিশ্রিত করা।
- সমস্ত বাস্তব বাহিনীকে অন্তর্ভুক্ত করার আগে একটি নিরাপত্তা ফ্যাক্টর প্রয়োগ করা।
- পণ্য মডেল এবং রেটিং ভিত্তি চিহ্নিত না করে অনুমান ক্যাটালগ মান ব্যবহার করে।
লিনিয়ার মডিউল নির্বাচনের জন্য প্রয়োজনীয় তথ্য
একটি ব্যবহারিক লিনিয়ার মডিউল পেলোড গণনা সম্পূর্ণ করতে, নিম্নলিখিত প্রকল্প তথ্য প্রস্তুত করুন:
- মোট চলমান ভর
- পেলোড মাত্রা এবং মাধ্যাকর্ষণ অবস্থান
- অনুভূমিক, উল্লম্ব বা আনত মাউন্টিং অভিযোজন
- স্ট্রোক এবং উপলব্ধ ইনস্টলেশন দৈর্ঘ্য
- সর্বোচ্চ গতি
- ত্বরণ এবং হ্রাস
- গতি চক্র এবং অপারেটিং ঘন্টা
- বাহ্যিক প্রক্রিয়া বাহিনী
- প্রয়োজনীয় অবস্থান নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা
- পরিবেশগত অবস্থা
- প্রয়োজনীয় সেবা জীবন
- মোটর, গিয়ারবক্স এবং নিয়ামক প্রয়োজনীয়তা
- জরুরী-স্টপ এবং পাওয়ার-অফ নিরাপত্তা প্রয়োজনীয়তা
ইঞ্জিনিয়ারিং টেকওয়ে
একটি নির্ভরযোগ্যরৈখিক মডিউল লোড গণনাগাইড, ড্রাইভ, মোটর, বিয়ারিং এবং কাঠামোর পৃথক সীমার সাথে প্রকৃত অপারেটিং অবস্থাকে সংযুক্ত করতে হবে। শুধুমাত্র পেলোড ভরই প্রয়োজনীয় থ্রাস্ট, অনুমোদনযোগ্য মুহূর্ত বা প্রত্যাশিত পরিষেবা জীবন বর্ণনা করতে পারে না।
মোট চলমান ভর, মাউন্টিং ওরিয়েন্টেশন, ত্বরণ, ঘর্ষণ, প্রক্রিয়া বল এবং লোড অফসেট সংজ্ঞায়িত করে শুরু করুন। অনুভূমিক বা উল্লম্ব থ্রাস্ট গণনা করুন, রোল, পিচ এবং ইয়াও মুহূর্তগুলি নির্ধারণ করুন, থ্রাস্টকে ট্রান্সমিশন টর্কে রূপান্তর করুন এবং তারপরে প্রাসঙ্গিক শিখর, অবিচ্ছিন্ন, স্থির, গতিশীল এবং জীবন রেটিং এর সাথে প্রতিটি ফলাফলের তুলনা করুন।
চূড়ান্ত নির্বাচনটি সনাক্তযোগ্য থাকা উচিত: ইনপুট মান, একক, অনুমান, সূত্র, ক্যাটালগ রেটিং, প্রয়োগকৃত মার্জিন এবং গ্রহণযোগ্যতা পদ্ধতি রেকর্ড করুন। এটি মেশিন ডিজাইন, কমিশনিং, রক্ষণাবেক্ষণ এবং ভবিষ্যতের পেলোড পরিবর্তনের সময় ফলাফল পর্যালোচনা করা সহজ করে তোলে।
