 Italiano

Calcolo della velocità del modulo linearenon è semplicemente una questione di dividere la distanza percorsa per il tempo di movimento e la velocità raggiungibile non può essere determinata solo dalla velocità nominale del motore. Un calcolo completo deve considerare la corsa, il tempo ciclo target, l'accelerazione, la decelerazione, il profilo di movimento, il tipo di trasmissione, la massa in movimento, la velocità del motore e i limiti meccanici dell'asse assemblato.
La velocità effettiva di viaggio di amodulo lineareè determinato dal meccanismo di azionamento, dal motore e dal sistema di controllo insieme. Il motore fornisce velocità e coppia di rotazione, mentre una vite a ricircolo di sfere, una cinghia dentata, un pignone e cremagliera o un motore lineare producono un movimento lineare. Il sistema di guida trasporta il carico e mantiene la precisione del movimento, mentre il controller gestisce l'accelerazione, la corsa a velocità costante, la decelerazione e il posizionamento finale.
Questa guida spiega come calcolare la velocità lineare teorica, la distanza di accelerazione, la distanza di decelerazione, il tempo di percorrenza e la velocità del motore richiesta. Copre anche i profili di movimento triangolari, trapezoidali e con curva a S, nonché i limiti di velocità massima associati ai diversi sistemi di azionamento dei moduli lineari.
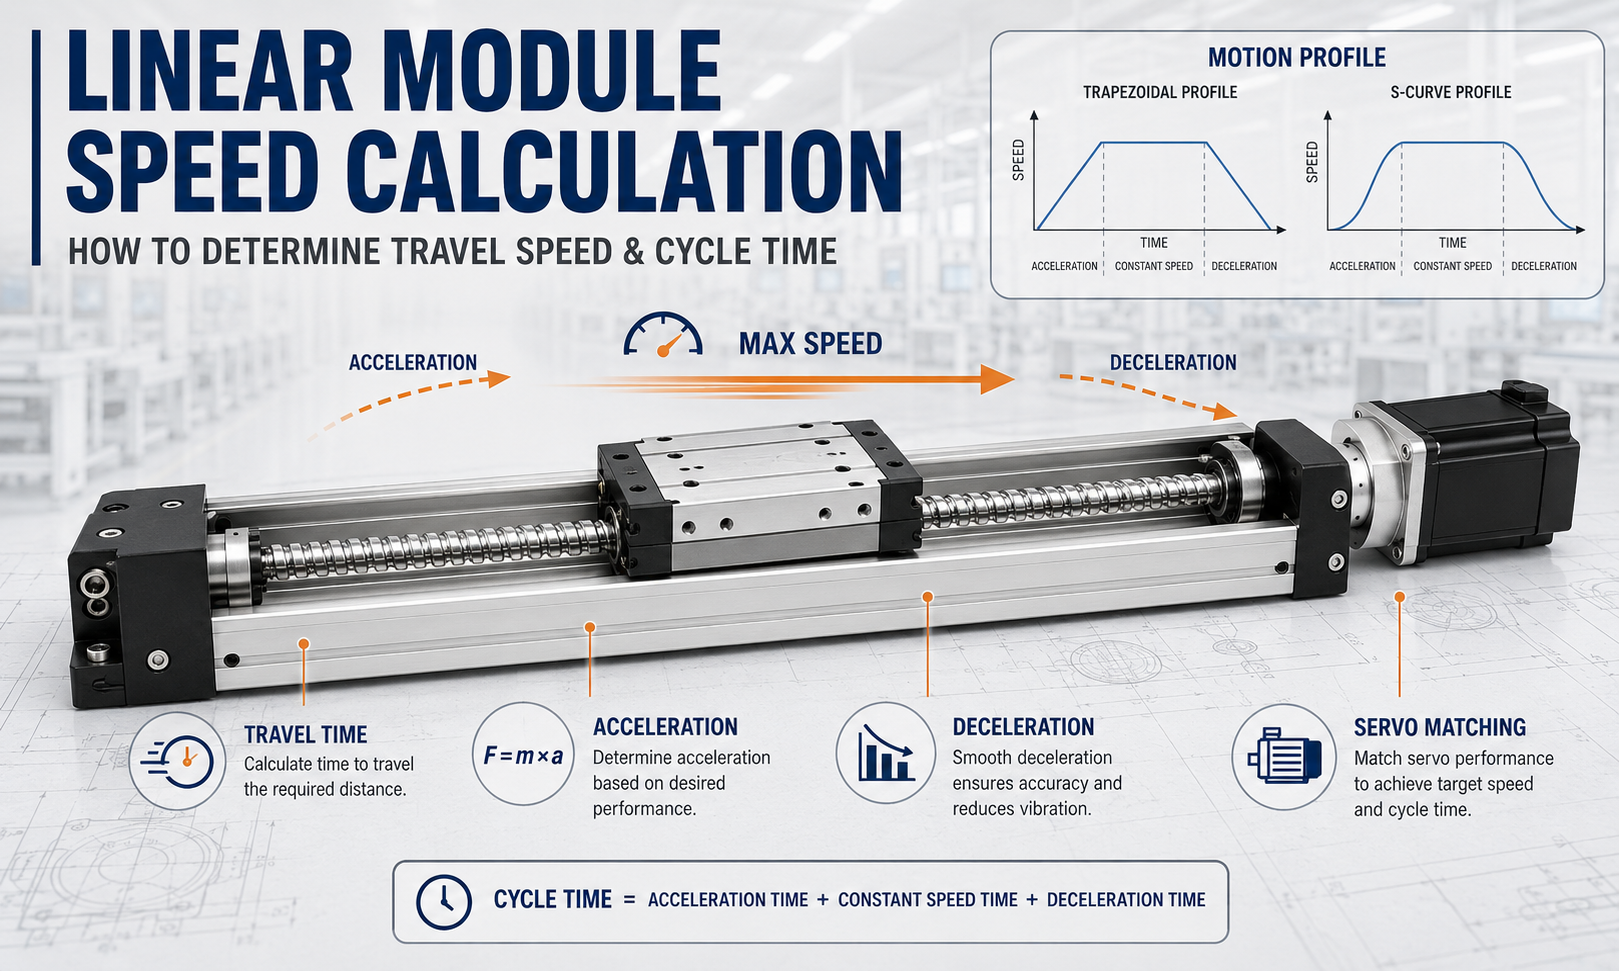
Cosa deve determinare il calcolo della velocità di un modulo lineare?
Un calcolo completo della velocità dovrebbe fare di più che produrre un valore di velocità massima. Deve determinare se l'asse può accelerare, spostarsi, decelerare e stabilizzarsi entro la corsa disponibile e il tempo di ciclo richiesto.
Il calcolo dovrebbe rispondere alle seguenti domande:
- Quale velocità media e velocità di picco sono necessarie per la corsa e il tempo di percorrenza specificati?
- La distanza è sufficiente affinché l'asse possa completare l'accelerazione e la decelerazione?
- Il movimento utilizzerà un profilo di velocità triangolare o trapezoidale?
- Quale velocità di rotazione è richiesta dalla vite a ricircolo di sfere, dalla puleggia, dal pignone o dal motore?
- Il motore può fornire una coppia sufficiente alla velocità di rotazione richiesta?
- La velocità critica della vite a ricircolo di sfere, il limite di velocità lineare del nastro e la velocità di accoppiamento degli ingranaggi sono accettabili?
- Quanto tempo aggiuntivo aggiungerà un profilo con curva a S?
- Nel ciclo della macchina sono stati inclusi l'accelerazione, la decelerazione, l'assestamento, il tempo di processo e di attesa?
Percorso di calcolo:definire la corsa, il tempo target e il profilo di movimento; calcolare la distanza di accelerazione, la distanza di decelerazione e la velocità di picco; convertire la velocità lineare in velocità di trasmissione e motore; e infine verificare il motore, il meccanismo di azionamento, il sistema di guida e i limiti del controller.
Definire gli input di calcolo
Prima di iniziare il calcolo, definire le condizioni effettive di funzionamento dell'asse. Oltre alla distanza percorsa e alla velocità target, considerare il carico utile, l'orientamento di montaggio, le azioni del processo, il tempo di permanenza e le impostazioni del profilo di movimento utilizzate dal controller.
| Simbolo | Senso | Unità tipica |
|---|---|---|
| l | Distanza effettiva percorsa | mm |
| T | Tempo di viaggio | S |
| v | Velocità di spostamento lineare | mm/s o m/s |
| vmax | Velocità di picco raggiunta durante lo spostamento | mm/s |
| UN | Accelerazione | mm/s² o m/s² |
| D | Magnitudo della decelerazione | mm/s² o m/s² |
| affrontare | Tempo di accelerazione | S |
| tc | Tempo a velocità costante | S |
| td | Tempo di decelerazione | S |
| SU | Distanza di accelerazione | mm |
| SC | Distanza a velocità costante | mm |
| SD | Distanza di decelerazione | mm |
| N | Velocità della vite a ricircolo di sfere, della puleggia, del pignone o del motore | giri/min |
| P | Guida della vite a ricircolo di sfere | mm/giro |
| z | Numero di denti della puleggia dentata | Denti |
| Pb | Passo della cinghia di distribuzione | mm |
| D | Diametro primitivo della puleggia o del pignone | mm |
| M | Massa totale in movimento | kg |
| F | Spinta motrice richiesta | N |
Utilizza unità coerenti durante il calcolo. For example, if speed is expressed in mm/s, travel distance and acceleration should normally be expressed in mm and mm/s². Unit inconsistency is one of the most common causes of incorrect motion calculations.
Distinguere velocità media, velocità di picco e velocità massima consentita
La velocità media, la velocità di picco e la velocità massima consentita descrivono valori diversi e non devono essere utilizzati in modo intercambiabile.
Velocità media
Se si ignorano l’accelerazione, la decelerazione e il tempo di permanenza, la velocità media può essere stimata come:
v_media = L / t
Questa formula è adatta solo per una stima iniziale. In un movimento di posizionamento, l'asse non può raggiungere istantaneamente la velocità massima, quindi la velocità di picco richiesta è normalmente superiore alla velocità media calcolata.
Velocità di picco
La velocità di picco è la velocità lineare effettiva più alta raggiunta durante un movimento. Dipende dalla distanza percorsa, dall'accelerazione, dalla decelerazione, dal tempo di percorrenza target e dal profilo di movimento selezionato.
Durante un movimento breve, l'asse potrebbe dover iniziare a decelerare immediatamente dopo l'accelerazione. In questo caso non raggiunge la velocità massima inserita nel controller.
Velocità massima consentita
La velocità massima consentita è il limite operativo affidabile dell'intero sistema meccanico e di controllo. Dovrebbe essere basato sul limite minimo verificato:
v_ammissibile = min(limite velocità motore, limite trasmissione, limite guida, limite cuscinetto, limite controller, limite stabilità processo)
La velocità effettiva comandata dovrebbe inoltre mantenere un margine per la temperatura, le condizioni di lubrificazione, la variazione del carico utile, l'errore di montaggio e l'usura a lungo termine.
In che modo l'accelerazione influisce sul tempo di viaggio
L'accelerazione determina il tempo e la distanza necessari all'asse per raggiungere la velocità target. L'aumento dell'accelerazione riduce il periodo di accelerazione, ma aumenta anche la spinta del motore, il carico della trasmissione, il momento di guida e le vibrazioni strutturali.
Quando si accelera da fermo a velocitàv:
dove = v/a
La distanza di accelerazione è:
Sa = v²/(2a)
La forza d'inerzia generata durante l'accelerazione è:
F_inerzia = ma
F_inerzia = ma
Se il baricentro del carico utile è al di sopra o sfalsato rispetto al carrello, la forza d'inerzia genera anche un momento dinamico:
M_dinamica = F_inerzia × e
L'accelerazione dovrebbe quindi essere controllata rispetto alla coppia di picco del motore, alla capacità di trasmissione, al momento di guida consentito e alla rigidità della struttura di montaggio anziché essere selezionata solo in base al tempo di ciclo.
Condizioni di decelerazione e frenata
La decelerazione determina il tempo e la distanza necessari per ridurre la velocità dell'asse a zero. Sebbene l'accelerazione e la decelerazione utilizzino equazioni di movimento simili, le condizioni operative del motore e gli effetti meccanici non sono identici.
Quando si riduce la velocitàva zero:
td = v/d
Lo spazio di decelerazione è:
Sd = v²/(2d)
L'entità della forza inerziale generata durante la decelerazione è:
F_decelerazione = md
Durante la decelerazione la forza d'inerzia agisce in senso contrario alla direzione di marcia. Sull'asse orizzontale il motore normalmente assorbe l'energia cinetica del carico. Sull'asse verticale, anche la decelerazione verso l'alto e la decelerazione verso il basso devono essere valutate includendo la gravità.
Una decelerazione eccessiva può causare:
- Coppia frenante di picco del motore insufficiente
- Allarmi di sovratensione o rigenerativa del servoazionamento
- Urto o salto del dente della cinghia di distribuzione
- Carico d'urto della vite a ricircolo di sfere, del giunto e dei cuscinetti
- Movimento del carico utile o slittamento dell'attrezzatura
- Vibrazioni nel corpo del modulo o nella struttura di montaggio
- Tempo di assestamento più lungo dopo l'arresto dell'asse
La normale decelerazione della produzione e la decelerazione dell'arresto di emergenza dovrebbero essere definite separatamente. L'arresto di emergenza è una condizione di sicurezza e non dovrebbe utilizzare automaticamente le stesse impostazioni del normale ciclo di movimento.
Determina se il profilo di movimento è triangolare o trapezoidale
I profili di velocità comuni dei moduli lineari includono profili triangolari, trapezoidali e con curva a S. I profili triangolari e trapezoidali possono essere calcolati utilizzando equazioni di base ad accelerazione costante.
Profilo di movimento trapezoidale
Un profilo trapezoidale contiene segmenti di accelerazione, velocità costante e decelerazione. L'asse accelera fino alla velocità comandata, viaggia a quella velocità per una distanza definita e quindi decelera fino a zero.
Per una velocità di picco targetv, accelerazioneUNe decelerazioneD:
Sa = v²/(2a)
Sd = v²/(2d)
Se:
Sa + Sd ≤ L
il movimento ha una distanza sufficiente per completare l'accelerazione e la decelerazione e può esistere un segmento a velocità costante.
La distanza a velocità costante è:
Sc = L - Sa - Sd
Gli orari corrispondenti sono:
dove = v/a
tc = Sc / v
td = v/d
Il tempo di viaggio totale è:
t_totale = ta + tc + td
Profilo di movimento triangolare
Se le distanze di accelerazione e decelerazione richieste superano la corsa disponibile, l'asse non può raggiungere la velocità massima comandata. Il movimento diventa triangolare, con l'asse che inizia a decelerare immediatamente dopo aver raggiunto la velocità di picco effettiva.
Quando la velocità iniziale e finale sono entrambe pari a zero, la velocità di picco effettiva è:
v_picco = √[2Lad / (a + d)]
I tempi di accelerazione e decelerazione sono:
ta = v_picco / a
td = v_picco / d
Il tempo di viaggio totale è:
t_totale = ta + td
Quando l'accelerazione e la decelerazione sono uguali, cosìun = d, le equazioni si semplificano in:
v_picco = √(aL)
t_totale = 2√(L / a)
Profili della curva a S e limitazione dello strappo
Un profilo con curva a S limita la velocità con cui cambia l'accelerazione. Questo tasso è noto come jerk. Agevolando le transizioni dentro e fuori l'accelerazione e la decelerazione, una curva a S può ridurre gli shock meccanici, le vibrazioni strutturali, la deformazione della cinghia di distribuzione e l'oscillazione del carico utile.
Il movimento della curva a S è particolarmente utile per:
- Carichi con baricentro alto o sospesi
- Movimentazione di liquidi e materiali instabili
- Ispezione visiva e posizionamento di precisione
- Sistemi pick-and-place ad alta velocità
- Strutture multiasse flessibili
- Applicazioni che richiedono tempi di assestamento brevi
Sotto gli stessi limiti massimi di velocità e accelerazione, un profilo con curva a S richiede solitamente più distanza o tempo rispetto a un profilo trapezoidale ideale. Il tempo di percorrenza effettivo deve pertanto essere ricalcolato o simulato utilizzando l'impostazione del jerk del controller, il tempo di livellamento o la percentuale della curva a S.
Convertire la velocità lineare per diversi sistemi di azionamento
Dopo aver calcolato la velocità lineare richiesta, convertirla nella velocità di rotazione della trasmissione e del motore. Il metodo di conversione dipende dal tipo di azionamento del modulo lineare.
Modulo lineare con vite a ricircolo di sfere
Ogni giro della vite a ricircolo di sfere sposta il carrello di un passo della vite. La velocità lineare è calcolata come:
v = np/60
Dove:
- vè la velocità lineare in mm/s.
- Nè la velocità di rotazione della vite a sfere in giri/min.
- Pè il passo della vite a ricircolo di sfere in mm/giro.
Per calcolare la velocità della vite richiesta dalla velocità lineare target:
n = 60v/p
Ad esempio, con una velocità target di 1000 mm/s e un passo della vite a ricircolo di sfere di 20 mm/giro:
n = 60 × 1000 / 20 = 3000 giri/min
Dopo aver calcolato la velocità della vite richiesta, verificare:
- Velocità massima consentita del motore
- Velocità critica della vite a ricircolo di sfere
- Diametro della vite e lunghezza non supportata
- Disposizione del supporto della vite a ricircolo di sfere
- Limite di velocità o valore DN della chiocciola a sfere
- Velocità ammissibile del cuscinetto
- Vibrazioni, rumore e aumento della temperatura ad alta velocità
Una vite a ricircolo di sfere lunga può subire vibrazioni, flessioni o sbattimenti ad alta velocità di rotazione. Il rispetto dei requisiti teorici di velocità del motore non dimostra che il sistema a vite assemblato possa funzionare in sicurezza.
Modulo lineare cinghia dentata
Per una trasmissione a cinghia di distribuzione, la corsa lineare per giro della puleggia è uguale al numero di denti della puleggia moltiplicato per il passo della cinghia:
v = zPb n/60
Dove:
- zè il numero di denti della puleggia motrice.
- Pbè il passo della cinghia di distribuzione in mm.
- Nè la velocità della puleggia motrice in giri/min.
Se si conosce il diametro primitivo della puleggia, la velocità lineare può essere calcolata anche come:
v = πDn / 60
La velocità massima di amodulo cinghia di distribuzioneè inoltre limitato da:
- Velocità lineare consentita del nastro
- Numero di denti della puleggia in presa
- Capacità di taglio del dente della cinghia
- Pretensionamento della cinghia
- Vibrazioni della cinghia a corsa lunga
- Limiti di velocità di pulegge e cuscinetti
- Allungamento della cintura elastica durante l'inversione rapida
Modulo lineare a pignone e cremagliera
Per un azionamento a pignone e cremagliera, la velocità lineare può essere calcolata dal diametro primitivo del pignone:
v = πDn / 60
Se tra il motore e il pignone è installato un riduttore, calcolare innanzitutto la velocità effettiva del pignone dalla velocità del motore e dal rapporto del riduttore.
I limiti di velocità a cremagliera e pignone possono dipendere da:
- Velocità massima del motore e del riduttore
- Velocità della linea primitiva del pignone
- Forza di contatto dei denti degli ingranaggi
- Precisione dell'ingranamento di cremagliera e pignone
- Rumore di funzionamento ad alta velocità
- Condizione di lubrificazione
- Rettilineità di installazione a corsa lunga
Modulo motore lineare
Un motore lineare non utilizza una vite a ricircolo di sfere, una cinghia o una cremagliera per convertire il movimento rotatorio in una corsa lineare. La sua velocità è limitata principalmente dalla capacità elettromagnetica del motore, dall'uscita del servoazionamento, dalla frequenza di feedback dell'encoder, dalle prestazioni della guida e dal sistema di cavi.
I motori lineari possono fornire velocità e accelerazioni elevate, ma il progetto deve comunque verificare la spinta continua, la spinta di picco, la temperatura della bobina, la lunghezza della traccia magnetica, la risoluzione del feedback e la velocità consentita dei cavi in movimento.
Calcolare la spinta dell'azionamento e i requisiti del motore
Dopo aver definito il profilo di velocità, calcolare la forza necessaria per produrre l'accelerazione specificata. Per un asse orizzontale, un modello di forza generale è:
F_orizzontale = ma + F_attrito + F_cavo + F_processo
Per l'accelerazione verso l'alto su un asse verticale:
F_verticale = m(g + a) + F_attrito + F_processo
Una maggiore spinta richiesta produce una coppia di picco del motore più elevata. Per una trasmissione con vite a ricircolo di sfere, la spinta lineare può essere convertita in coppia della vite utilizzando:
T_vite = Fp / (2πη)
DoveOè l'efficienza della trasmissione. Il piombo della vitePdeve essere espresso in m/giro per ottenere un risultato di coppia in N·m.
L'abbinamento del servomotore non deve basarsi esclusivamente sulla potenza nominale. Verificare:
- Coppia di picco durante l'accelerazione e la decelerazione
- Coppia RMS durante il ciclo completo
- Velocità del motore richiesta per la velocità lineare target
- Coppia motore disponibile alla velocità richiesta
- Rapporto di inerzia motore-carico
- Energia rigenerativa durante la decelerazione
- Requisiti dei freni per gli assi verticali
- Compatibilità con encoder, servoazionamenti e controller
Un motore può fornire una coppia adeguata a bassa velocità ma non essere più in grado di produrre la coppia richiesta in prossimità della velocità massima. La verifica finale dovrebbe pertanto utilizzare l'effettiva curva velocità-coppia del motore.
Esempio di calcolo della velocità del modulo lineare lavorato
L'esempio seguente mostra come calcolare la velocità, il tempo di corsa e la velocità di rotazione della vite a ricircolo di sfere. Tutti i valori sono ipotetici e vengono forniti solo per spiegare il metodo ingegneristico. Non rappresentano uno specifico modello di prodotto QRXQ o un'applicazione del cliente.
Condizioni operative
| Parametro | Valore |
|---|---|
| Distanza effettiva percorsa | 800 mm |
| Velocità massima comandata | 1000mm/s |
| Accelerazione | 2500mm/s² |
| Decelerazione | 2500mm/s² |
| Guida della vite a ricircolo di sfere | 20 mm/giro |
| Velocità iniziale | 0mm/s |
| Velocità finale | 0mm/s |
Passaggio 1: calcolare il tempo di accelerazione
dove = v/a
ta = 1000 / 2500 = 0,4 s
Passaggio 2: calcolare la distanza di accelerazione
Sa = v²/(2a)
A = 1000² / (2 × 2500) = 200 mm
Passaggio 3: calcolare il tempo di decelerazione e la distanza
Poiché accelerazione e decelerazione sono uguali:
td = 1000/2500 = 0,4 s
Sd = 1000² / (2 × 2500) = 200 mm
Passaggio 4: determinare il profilo di movimento
Sa + Sd = 200 + 200 = 400 mm
La corsa totale è di 800 mm, quindi rimangono 400 mm per il movimento a velocità costante:
Sc = 800 - 200 - 200 = 400 mm
PerchéSCè maggiore di zero, il movimento utilizza aprofilo di velocità trapezoidale.
Passaggio 5: calcolare il tempo a velocità costante
tc = Sc / v
tc = 400/1000 = 0,4 s
Passaggio 6: calcolare il tempo di viaggio totale
t_totale = ta + tc + td
t_totale = 0,4 + 0,4 + 0,4 = 1,2 s
In condizioni ideali, senza livellamento della curva a S, ritardo del controller o tempo di assestamento, il tempo di percorrenza teorico è1,2 secondi.
Passaggio 7: calcolare la velocità della vite a ricircolo di sfere
n = 60v/p
n = 60 × 1000 / 20 = 3000 giri/min
La vite a ricircolo di sfere e un motore direttamente accoppiato devono quindi raggiungere approssimativamente3000 giri/min.
Passaggio 8: completare il controllo del limite di velocità
| Requisito calcolato | Risultato | Catalogo o verifica del progetto |
|---|---|---|
| Velocità lineare di picco | 1000mm/s | Velocità massima consentita dal modulo |
| Distanza di accelerazione | 200 mm | Corsa disponibile e posizioni limite |
| Distanza di decelerazione | 200 mm | Distanza di arresto normale e di emergenza |
| Tempo di percorrenza teorico | 1,2 secondi | Profilo di movimento effettivo del controller |
| Velocità della vite a ricircolo di sfere | 3000 giri/min | Velocità critica, valore DN e velocità del cuscinetto |
| Velocità del motore | Circa 3000 giri/min | Velocità massima del motore e coppia ad alta velocità |
Anche se il motore può funzionare a 3000 giri/min, il progetto non può ancora essere approvato. Il calcolo deve inoltre verificare la velocità critica della vite a ricircolo di sfere per la lunghezza effettiva della vite e la disposizione del supporto, il limite di velocità della chiocciola a ricircolo di sfere, la lubrificazione della guida, la coppia del motore ad alta velocità e le vibrazioni del modulo assemblato.
Esempio di movimento triangolare a corsa breve
Supponiamo che vengano utilizzate le stesse impostazioni di accelerazione, decelerazione e velocità massima, ma la corsa effettiva è ridotta a 200 mm:
Sa + Sd = 400 mm > 200 mm
Il movimento non ha una distanza sufficiente per raggiungere 1000 mm/s, quindi il movimento diventa triangolare.
Poiché accelerazione e decelerazione sono uguali:
v_picco = √(aL)
v_picco = √(2500 × 200) = 707,1 mm/s
Il tempo di accelerazione è:
ta = 707,1 / 2500 = 0,283 s
Il tempo di decelerazione è uguale, quindi:
t_totale = 0,283 + 0,283 = 0,566 s
La velocità corrispondente della vite a ricircolo di sfere è:
n = 60 × 707,1 / 20 = 2121,3 giri/min
Questo esempio mostra che anche quando il controller è impostato su 1000 mm/s, un movimento a corsa breve può raggiungere solo circa 707 mm/s perché la distanza di accelerazione e decelerazione disponibile è insufficiente.
Tempo aggiuntivo richiesto in un ciclo completo della macchina
Il tempo di percorrenza teorico del modulo lineare è solitamente solo una parte del ciclo completo dell'apparecchiatura. Il tempo effettivo del ciclo macchina può includere anche:
- Tempo di risposta al comando del controller
- Tempo aggiuntivo causato dallo smussamento della curva a S
- Tempo di assestamento della posizione
- Tempo di apertura e chiusura della pinza
- Generazione del vuoto e tempo di conferma
- Esposizione della fotocamera e tempo di elaborazione della vista
- Tempo del processo di erogazione, saldatura o pressatura
- Orario di conferma del sensore
- Tempo di attesa interasse e di interblocco
- Viaggio di ritorno a casa o di ritorno a vuoto
Il ciclo completo della macchina può quindi essere espresso come:
t_ciclo = t_movimento + t_assestamento + t_processo + t_attesa + t_ritorno
Calcolando il tempo di ciclo dividendo la distanza percorsa per la velocità massima solitamente si sottostima il tempo di funzionamento effettivo.
Errori comuni nel calcolo della velocità del modulo lineare
- Dividendo la distanza percorsa per la velocità massima senza includere accelerazione e decelerazione.
- Trattare la velocità media come la velocità di picco raggiunta durante lo spostamento.
- Impossibile determinare se il profilo è triangolare o trapezoidale.
- Supponendo che la velocità comandata del controller venga sempre raggiunta.
- Controllo solo della velocità massima del motore senza controllo della coppia disponibile a quella velocità.
- Calcolo della velocità accettabile della vite a ricircolo di sfere senza controllare la velocità critica e i limiti DN.
- Controllo solo della velocità della puleggia su un modulo cinghia di distribuzione ignorando la velocità della cinghia, l'innesto dei denti e le vibrazioni.
- Ignorando l'energia rigenerativa e la sovratensione del servoazionamento durante la decelerazione.
- Utilizzando lo stesso calcolo della spinta per gli assi orizzontali e verticali.
- Ignorando i momenti dinamici causati da un baricentro del carico utile spostato.
- Utilizzando un calcolo del profilo trapezoidale ideale mentre nel controller è abilitato un forte livellamento della curva a S.
- Mancata verifica della velocità, della temperatura, delle vibrazioni e del posizionamento sotto il carico utile reale.
Informazioni richieste per la selezione della velocità del modulo lineare
Preparare le seguenti informazioni prima di completare un calcolo pratico della velocità del modulo lineare:
- Distanza effettiva percorsa
- Obiettivo del viaggio di sola andata e del ciclo completo della macchina
- Velocità iniziale e finale
- Obiettivo velocità massima
- Accelerazione e decelerazione
- Impostazione della curva a S o del jerk
- Massa totale in movimento
- Posizione del baricentro del carico utile
- Orientamento di montaggio orizzontale, verticale o inclinato
- Forza del processo esterno
- Parametri del passo della vite a ricircolo di sfere o della puleggia e del pignone
- Velocità massima del motore e curva velocità-coppia
- Rapporto ed efficienza del cambio
- Requisiti di precisione di posizionamento e tempo di assestamento
- Ciclo di lavoro giornaliero e tempo di funzionamento continuo
- Condizioni di temperatura, contaminazione, lubrificazione e manutenzione
Ingegneria da asporto
Un affidabilecalcolo della velocità del modulo linearedeve collegare la distanza percorsa, il tempo di ciclo target, l'accelerazione, la decelerazione e i parametri di trasmissione. La velocità massima indicata in un catalogo è solo uno dei limiti del prodotto e non rappresenta direttamente la velocità che una macchina può raggiungere con una corsa e un carico utile specifici.
Determinare innanzitutto se il movimento utilizza un profilo triangolare o trapezoidale. Quindi calcolare la velocità di punta, la distanza di accelerazione, la distanza di decelerazione e il tempo di percorrenza teorico. Converti la velocità lineare richiesta in velocità di vite a ricircolo di sfere, puleggia, pignone o motore e verifica la coppia del motore a velocità, i limiti di trasmissione, le prestazioni della guida e il profilo effettivo del controller.
Il risultato finale dovrebbe essere confermato sotto il carico utile reale e documentato con valori di input, unità, profilo di movimento, formule, limiti di catalogo, margini di progettazione e metodo di accettazione. Ciò mantiene tracciabile il risultato della selezione della velocità durante la progettazione, la messa in servizio, la manutenzione e l'ottimizzazione futura del tempo di ciclo della macchina.
