 español

Cálculo de carga del módulo lineal.Es un proceso de verificación del diseño en lugar de una simple comparación entre la masa de carga útil y la clasificación de carga del catálogo. Un cálculo confiable debe describir la condición operativa completa, incluida la masa en movimiento, la orientación de montaje, la aceleración, las fuerzas externas del proceso, el centro de gravedad de la carga, el ciclo de movimiento y la vida útil esperada.
Amódulo linealContiene varios elementos portantes y transmisores de fuerza. El sistema de guía soporta la carga útil y resiste los momentos de balanceo, cabeceo y guiñada, mientras que el mecanismo de accionamiento genera el empuje necesario para acelerar la masa en movimiento y superar la fricción, la gravedad y la resistencia del proceso. El motor, el acoplamiento, los cojinetes, el cuerpo del módulo y la estructura de montaje también deben permanecer dentro de sus respectivos límites.
Esta guía explica cómo calcular cargas de módulos lineales horizontales y verticales, determinar momentos de compensación, convertir el empuje en torque del motor, distinguir clasificaciones estáticas y dinámicas, aplicar márgenes de seguridad y completar una verificación de selección práctica.
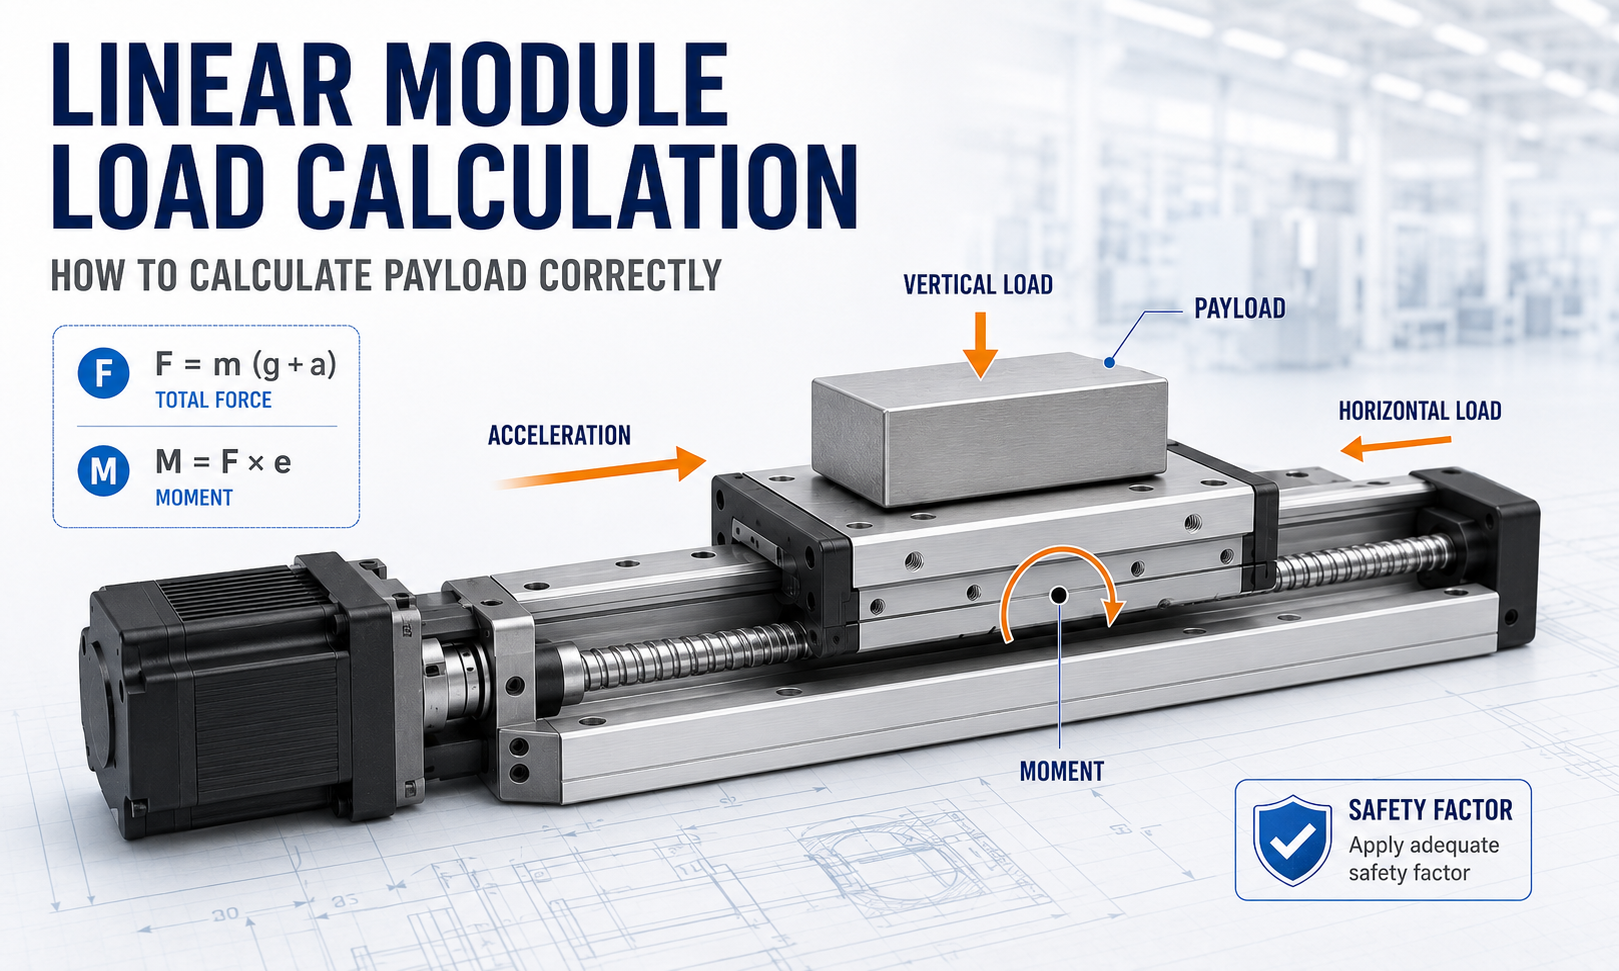
¿Qué se debe verificar en el cálculo de carga de un módulo lineal?
Un cálculo de carga completo no produce un solo resultado. Los diferentes componentes se rigen por diferentes fuerzas, momentos y definiciones de clasificación. El sistema de guía puede estar limitado por la carga estática, la carga dinámica o el momento permitido, mientras que el sistema de accionamiento puede estar limitado por el empuje máximo, el empuje continuo, el par del motor, la resistencia de la transmisión o la capacidad de carga.
Por tanto, el cálculo debería responder a las siguientes preguntas:
- ¿Qué masa total se mueve con el carro?
- ¿Qué empuje se requiere durante la aceleración, el viaje a velocidad constante y la desaceleración?
- ¿Cómo cambia el resultado entre montaje horizontal, vertical e inclinado?
- ¿Qué momentos de balanceo, cabeceo y guiñada se crean mediante el desplazamiento de la carga?
- ¿Qué par motor se requiere después de considerar la eficiencia de la transmisión?
- ¿Puede la guía soportar la carga estática máxima y el momento?
- ¿La guía y la transmisión proporcionarán la vida operativa requerida?
- ¿Hay suficiente margen disponible para golpes, variaciones de fricción, errores de ensamblaje y futuros cambios de carga?
Ruta de cálculo:defina el caso operativo, calcule fuerzas y momentos en el carro, convierta el empuje requerido a través de la transmisión y luego verifique la guía, el accionamiento, el motor, los cojinetes y la estructura por separado.
Definir las entradas de cálculo
El cálculo debería comenzar con el peor caso operativo creíble y no con la condición de producción promedio. Un eje que funciona de forma segura durante el desplazamiento normal aún puede estar sobrecargado durante una aceleración rápida, una desaceleración de emergencia, un contacto con una herramienta o una retención sin alimentación.
La masa en movimiento debe incluir todos los componentes que se mueven con el carro:
- Pieza de trabajo o carga útil
- Accesorio y herramientas
- Motor o actuador montado en carro
- Efector final, pinza, cámara o cabezal dispensador
- Masa móvil de cable, manguera y cadena de arrastre
- Placas adaptadoras y soportes de montaje.
- Cualquier porción de otro eje transportada por el módulo.
| Símbolo | Significado | Unidad típica |
|---|---|---|
| metro | masa total en movimiento | kilos |
| gramo | aceleración gravitacional | 9,81 m/s² |
| a | Aceleración o desaceleración lineal | m/s² |
| metro | Coeficiente de fricción equivalente | sin dimensiones |
| F | Fuerza o empuje requerido | norte |
| mi | Distancia perpendicular desde la línea de carga al punto de referencia | metro |
| METRO | Carga de momento | Nuevo Méjico |
| pag | Paso del husillo de bolas | m/rev o mm/rev |
| r | Radio de paso de polea o piñón | metro |
| o | Eficiencia de transmisión | sin dimensiones |
| t | Par de accionamiento requerido | Nuevo Méjico |
Todas las unidades deben ser consistentes antes de la sustitución. Un error común es mezclar milímetros con metros al calcular el par o el momento. Por ejemplo, un desplazamiento de 120 mm debe introducirse como 0,12 m cuando el resultado requerido se expresa en N·m.
Separe la carga de la guía de la fuerza motriz
La carga útil soportada por la guía no es automáticamente igual al empuje requerido por el accionamiento. Se trata de dos cálculos relacionados pero diferentes.
El sistema de guía soporta cargas verticales, laterales y de momento. El sistema de accionamiento genera fuerza a lo largo del eje de desplazamiento. En una instalación horizontal, la guía puede soportar todo el peso de la carga útil, mientras que el motor solo necesita superar la aceleración, la fricción, la resistencia del cable y la fuerza externa del proceso.
Por esta razón, un módulo lineal puede tener suficiente empuje del motor pero insuficiente capacidad de momento guía. También es posible lo contrario: la guía puede soportar la carga útil, pero el motor o la transmisión pueden no ser capaces de acelerarla al ritmo requerido.
Tipos de carga utilizados en la selección de módulos lineales
Masa de carga útil
La masa de carga útil describe la masa física colocada sobre el vagón, pero es sólo una entrada para el cálculo. No describe la fuerza de aceleración, la fuerza de gravedad, el momento de compensación, la carga de impacto o la resistencia del proceso.
Carga continua
La carga continua representa la fuerza o par que actúa durante una parte importante del ciclo operativo. Es importante para el calentamiento del motor, la temperatura de los cojinetes, el desgaste de la transmisión y la confiabilidad a largo plazo.
Carga máxima
La carga máxima ocurre durante operaciones de aceleración, desaceleración, inversión, impacto o procesos de corta duración. El par máximo del motor y la capacidad máxima de transmisión deben verificarse por separado de las clasificaciones continuas.
Carga estática
La carga estática se utiliza para evaluar el riesgo de deformación permanente en los contactos rodantes, rodamientos, carro o estructura. La peor condición estática puede ocurrir mientras la máquina está parada, transportada, impactada o sometida a una parada de emergencia.
Carga dinámica
La carga dinámica está asociada con la vida a fatiga bajo movimientos repetidos. No es la carga instantánea máxima. La carga dinámica equivalente debe reflejar el espectro de carga real, el ciclo de trabajo, la dirección de funcionamiento y la distribución de carga.
Carga de momento
La carga de momento se genera cuando el centro de gravedad o la fuerza del proceso no actúa a través del punto de referencia del carro. Incluso una carga útil relativamente ligera puede exceder el momento permitido si se monta lejos del carro.
Cálculo de carga del módulo lineal horizontal
Para un eje horizontal, la gravedad normalmente es perpendicular a la dirección de desplazamiento. La guía soporta el peso, mientras que el accionamiento genera la fuerza necesaria para acelerar la masa en movimiento y superar la resistencia.
Una ecuación práctica de fuerza motriz horizontal es:
F_horizontal = ma + μmg + F_cable + F_sello + F_proceso
Dónde:
- mamáes la fuerza de inercia necesaria para la aceleración.
- µmgrepresenta la resistencia a la fricción estimada cuando se utiliza un coeficiente de fricción equivalente.
- F_cablees la fuerza creada por portacables, mangueras o cables en movimiento.
- F_sellorepresenta una resistencia adicional de sellos, cubiertas o estructuras protectoras.
- F_procesoes la fuerza externa causada por el mecanizado, prensado, dosificación, agarre u otra operación.
El término de fricción no debe estimarse descuidadamente. Utilice valores medidos, datos de componentes verificados o una estimación de ingeniería conservadora adecuada al tipo de guía, condición de lubricación, sistema de sellado y precisión de montaje.
La carga de la guía horizontal se evalúa por separado. En condiciones estáticas, la fuerza guía vertical comienza con:
F_guía = mg + F_externo,vertical
Luego, esta fuerza debe distribuirse a través del carro y combinarse con cualquier momento de balanceo, cabeceo o guiñada producido por la posición de la carga.
Cálculo de carga del módulo lineal vertical
En un eje vertical, la gravedad actúa directamente a lo largo de la dirección de desplazamiento. El motor debe generar fuerza suficiente no sólo para acelerar la carga útil sino también para soportarla contra la gravedad.
Cuando el viaje ascendente se define como la dirección positiva, un modelo general de fuerza con signo es:
F_drive = ma + mg + F_resistencia + F_proceso
El signo de la aceleración y la fuerza externa del proceso debe seguir la dirección de coordenadas seleccionada. Esto permite evaluar de manera consistente la aceleración hacia arriba, la desaceleración hacia arriba, la aceleración hacia abajo y el frenado hacia abajo.
Aceleración hacia arriba
Durante la aceleración hacia arriba, la aceleración y la gravedad actúan en la misma dirección de fuerza motora requerida:
F_arriba, aceleración = m(g + a) + F_resistencia + F_proceso
Esta condición comúnmente produce el máximo empuje de elevación.
Viaje ascendente a velocidad constante
Cuando la aceleración es cero:
F_arriba,constante = mg + F_resistencia + F_proceso
Desaceleración hacia arriba
Durante la desaceleración hacia arriba, el vector de aceleración actúa hacia abajo. Cuando la magnitud de la desaceleración es menor que la aceleración gravitacional:
F_up,decel = m(g - a_decel) + F_resistencia + F_proceso
El par motor exacto puede ser menor que durante la aceleración ascendente, pero el comportamiento de regeneración y frenado aún requiere verificación.
Aceleración hacia abajo
Durante la aceleración hacia abajo, la gravedad ayuda al movimiento. Dependiendo de la aceleración, la fricción y la fuerza del proceso solicitadas, el motor puede proporcionar una fuerza de elevación reducida o funcionar en una condición de frenado.
Usando la magnitud de la aceleración en dirección hacia abajo:
F_abajo, aceleración = m(g - a_abajo) + F_resistencia + F_proceso
Si la aceleración descendente solicitada excede la aceleración gravitacional natural después de considerar la resistencia, el accionamiento debe tirar activamente la carga hacia abajo. Si la gravedad produce más aceleración de la requerida, el motor debe absorber energía y controlar el descenso.
Desaceleración hacia abajo
Desacelerar una carga que se mueve hacia abajo requiere una aceleración hacia arriba. Esto puede producir una fuerza motora elevada:
F_abajo, desaceleración = m(g + a_decel) + F_resistencia + F_proceso
Para muchas aplicaciones verticales, la desaceleración hacia abajo es tan importante como la aceleración hacia arriba.
Condiciones de retención y apagado
El par de movimiento no debe utilizarse como única base para evaluar la seguridad de la sujeción vertical. El cálculo debe verificar por separado:
- Par de retención del motor
- Par de retención nominal del freno
- Comportamiento de marcha atrás de la transmisión
- Desaceleración de parada de emergencia
- Retención de carga en apagado
- Protección mecánica anticaída cuando sea necesario
Calcular los momentos de balanceo, cabeceo y guiñada
Se produce un momento cuando una fuerza actúa desviada del punto de referencia del carro:
METRO = F × mi
la distanciamidebe medirse perpendicular a la dirección de la fuerza. El cálculo debe distinguir las tres direcciones principales de los momentos.
| Momento | Causa típica | Posible efecto |
|---|---|---|
| Momento de rodar | Carga útil montada a un lado del carro. | Carga desigual entre carriles guía |
| Momento de lanzamiento | Centro de gravedad de la carga útil colocado encima o delante del carro | Desequilibrio de carga de adelante hacia atrás y desviación del carro |
| Momento de bostezo | Fuerza de proceso lateral o desplazamiento a lo largo del plano de desplazamiento | Carga lateral y fuerza desigual del bloque guía |
Calcule momentos tanto para la gravedad como para las fuerzas dinámicas. Una carga montada en alto puede crear un pequeño momento estático mientras está parado, pero un momento mucho mayor durante una aceleración rápida.
Por ejemplo:
M_dinámica = F_inercia × e_altura
M_gravedad = mg × e_lateral
M_proceso = F_proceso × e_proceso
No asuma que pasar cada clasificación de momento individual prueba automáticamente que la carga combinada es aceptable. Utilice la ecuación de carga combinada o el método de carga equivalente especificado por el fabricante del módulo o guía. Diferentes disposiciones de guía pueden utilizar diferentes ecuaciones de interacción.
Convertir empuje lineal en par motor
Una vez calculado el empuje lineal requerido, se debe convertir a través de la transmisión real. La eficiencia de la transmisión, la relación de reducción, el radio de la polea y el avance del tornillo afectan el par requerido del motor.
Módulo lineal de husillo de bolas
Para un husillo de bolas:
T_tornillo = Fp / (2πη)
Dóndepagis the screw lead in meters per revolution. Cuando el avance se proporcione en milímetros por revolución, conviértalo a metros antes de calcular el par en N·m.
Un avance más grande aumenta el recorrido lineal por revolución pero también aumenta el par requerido para el mismo empuje lineal.
Módulo lineal de correa de distribución
Para una transmisión por correa de distribución:
T_polea = Fr/h
Dónderes el radio de paso de la polea motriz. También se deben verificar la tensión de la correa, el engrane de los dientes de la polea, la resistencia de los dientes de la correa y la carga del cojinete del eje.
Módulo lineal de cremallera y piñón
Para una transmisión de piñón y cremallera:
T_pinion = Fr/h
Dónderes el radio de paso del piñón. El cálculo también debe considerar la relación de transmisión, la carga de los dientes del engranaje, el juego, la lubricación y el par de aceleración requerido.
Si se utiliza una caja de cambios, convierta el par y la velocidad a través de la relación de la caja de cambios incluyendo la eficiencia de la caja de cambios. Se deben comprobar el par máximo del motor, el par continuo del motor y la curva velocidad-par del motor.
Verifique la carga estática, la carga dinámica y la vida útil
Verificación de carga estática
La fuerza y el momento estáticos máximos deben compararse con la clasificación de carga estática básica y la clasificación de momento estático aplicables. El cálculo debe incluir condiciones de choque previsibles, paradas de emergencia, manipulación de la instalación y sobrecarga temporal.
Un factor de seguridad estático se puede expresar como:
f_estático = C0 / P_máx.
DóndeC0es la clasificación de carga estática básica aplicable yP_máx.es la carga estática máxima equivalente. El factor mínimo requerido debe seleccionarse de acuerdo con el método de clasificación del fabricante, el nivel de impacto, las consecuencias para la seguridad y la evaluación de riesgos de la máquina.
Carga dinámica y verificación de vida
La carga dinámica equivalente debe representar condiciones de operación repetidas en lugar de solo la carga más alta. El espectro de carga puede incluir aceleración, desplazamiento a velocidad constante, operación del proceso, movimiento de retorno y tiempo de inactividad.
Para muchos sistemas de guía de bolas de recirculación, la vida útil está relacionada con la relación entre la capacidad de carga dinámica básica y la carga dinámica equivalente. Sin embargo, la distancia recorrida de referencia, los factores de corrección y la ecuación exacta pueden variar entre fabricantes.
Utilice el catálogo de productos específico para confirmar:
- Clasificación de carga dinámica básica
- Método de cálculo de carga equivalente
- Ecuación de vida y distancia de viaje de referencia.
- Factores de dirección de carga
- Factores de dureza, temperatura y confiabilidad.
- Método de conversión de carga momento
No combine una clasificación de carga de un fabricante con una ecuación de vida o un factor de corrección de otro.
Aplicar factores de seguridad y margen de ingeniería
Un factor de seguridad cubre la incertidumbre, pero no puede corregir un modelo de fuerza incompleto. Antes de aplicar un margen, asegúrese de que el cálculo ya incluya la masa en movimiento real, la aceleración, la gravedad, la fricción, la fuerza del proceso, la compensación de carga y la eficiencia de la transmisión.
Es posible que se requiera un margen adicional para:
- Choque o vibración
- Inversión rápida de dirección
- Fricción incierta
- Deterioro de la lubricación a largo plazo
- Desalineación de instalación
- Alta temperatura o contaminación
- Estructuras de montaje flexibles
- Aumentos futuros de carga útil
- Movimiento vertical crítico para la seguridad
No existe un factor de seguridad único adecuado para cada módulo lineal. El margen requerido debe seguir la base de clasificación del componente, el entorno operativo, el ciclo de trabajo y el nivel de riesgo de la máquina.
Ejemplo de cálculo de carga de módulo lineal trabajado
El siguiente ejemplo demuestra el método de cálculo. Los valores son hipotéticos y se proporcionan únicamente como ilustración de ingeniería. No representan un modelo de producto QRXQ específico ni una aplicación de cliente.
Condiciones de funcionamiento
| Parámetro | Valor |
|---|---|
| Orientación de montaje | Horizontal |
| masa total en movimiento | 25 kilogramos |
| Aceleración máxima | 2,5 m/s² |
| Coeficiente de fricción equivalente | 0.01 |
| Arrastre de cables | 20 norte |
| Fuerza del proceso externo | 35 norte |
| Paso del husillo de bolas | 20 mm/revolución |
| Eficiencia de transmisión estimada | 0.90 |
| Desplazamiento lateral del centro de gravedad | 80mm |
| Altura del centro de gravedad | 120mm |
| Compensación de fuerza de proceso | 150 milímetros |
Paso 1: Calcular la fuerza de inercia
F_inercia = ma
F_inercia = 25 × 2,5 = 62,5 N
Paso 2: Estimar la fuerza de fricción
F_fricción = μmg
F_fricción = 0,01 × 25 × 9,81 = 2,45 N
Paso 3: Calcule el empuje horizontal requerido
F_horizontal = F_inercia + F_fricción + F_cable + F_proceso
F_horizontal = 62,5 + 2,45 + 20 + 35 = 119,95 N
Por lo tanto, el empuje operativo calculado es aproximadamente120 norteantes de aplicar un margen de diseño adicional.
Paso 4: Calcule el torque del husillo de bolas
Convierta el cable de 20 mm a metros:
p = 20 mm/revolución = 0,020 m/revolución
T_tornillo = Fp / (2πη)
Tornillo_T = 119,95 × 0,020 / (2 × 3,1416 × 0,90)
T_tornillo = 0,424 N·m
El par de torsión calculado para el tornillo es de aproximadamente0,42 N·m. Este resultado aún no incluye la inercia de rotación, las pérdidas de acoplamiento, la resistencia del rodamiento, la reserva del motor o un margen de seguridad de ingeniería seleccionado.
Paso 5: Calcular la fuerza de guía estática
F_peso = mg
F_peso = 25 × 9,81 = 245,25 N
La guía debe soportar al menos245,25 nortedel peso vertical, además de cualquier fuerza vertical externa y efectos de momento.
Paso 6: Calcule el momento de balanceo a partir del desplazamiento lateral
M_roll = F_peso × e_lateral
M_rollo = 245,25 × 0,080 = 19,62 N·m
Paso 7: Calcular el momento de cabeceo a partir de la aceleración
Paso_M,inercia = Inercia_F × altura_e
M_paso,inercia = 62,5 × 0,120 = 7,50 N·m
Paso 8: agregue el momento de fuerza del proceso
M_pitch,proceso = F_proceso × e_proceso
Paso_M,proceso = 35 × 0,150 = 5,25 N·m
Cuando ambos momentos actúan en la misma dirección:
Paso_M,total = 7,50 + 5,25 = 12,75 N·m
Paso 9: Complete la verificación de selección
El cálculo del ejemplo produce los siguientes requisitos preliminares:
| Requisito calculado | Resultado | Se requiere verificación de catálogo |
|---|---|---|
| Empuje de operación horizontal | Aproximadamente 120 N | Empuje motriz máximo y continuo |
| Torque del husillo de bolas | Aproximadamente 0,42 N·m | Par del motor, par del tornillo y clasificación del acoplamiento |
| Carga de guía vertical | 245,25 norte | Carga de guía estática y dinámica. |
| Momento de rodar | 19,62 N·m | Momento de balanceo permitido |
| Momento total de tono | 12,75 N·m | Momento de tono dinámico permitido |
Un módulo no debería homologarse únicamente porque su carga útil nominal supere los 25 kg. El modelo seleccionado debe satisfacer el empuje, el par, la carga estática, la carga dinámica, el momento combinado y la vida útil requeridos en las mismas condiciones de funcionamiento.
Errores comunes en el cálculo de carga del módulo lineal
- Comparación de la masa de carga útil directamente con la clasificación de carga del catálogo sin calcular fuerza ni momento.
- Excluyendo de la masa total el accesorio, utillaje, placa adaptadora, portacables o eje secundario móvil.
- Utilizar el peso de la carga útil como fuerza motriz horizontal.
- Ignorando la aceleración y comprobando sólo el desplazamiento a velocidad constante.
- Usando la misma ecuación de fuerza para montaje horizontal y vertical.
- Ignorando el centro de gravedad de la carga porque la carga útil total está por debajo del límite nominal.
- Comprobación del par del motor sin comprobar la capacidad del momento de la guía.
- Comprobación del par máximo sin comprobar el par continuo y el calentamiento del motor.
- Usar una clasificación de carga estática como si fuera una clasificación de vida dinámica.
- Mezclando milímetros y metros en cálculos de par o momento.
- Aplicar un factor de seguridad antes de que se hayan incluido todas las fuerzas reales.
- Usar valores de catálogo asumidos sin identificar el modelo del producto y la base de calificación.
Información necesaria para la selección del módulo lineal
Para completar un cálculo práctico de la carga útil del módulo lineal, prepare la siguiente información del proyecto:
- masa total en movimiento
- Dimensiones de la carga útil y posición del centro de gravedad.
- Orientación de montaje horizontal, vertical o inclinada
- Carrera y longitud de instalación disponible
- Velocidad máxima
- Aceleración y desaceleración
- Ciclo de movimiento y horas de funcionamiento.
- Fuerzas externas del proceso
- Precisión de posicionamiento y repetibilidad requeridas
- Condiciones ambientales
- Vida útil requerida
- Requisitos del motor, caja de cambios y controlador.
- Requisitos de seguridad de parada de emergencia y apagado
Conclusión de ingeniería
Un confiablecálculo de carga del módulo linealDebe conectar la condición de funcionamiento real con los límites separados de la guía, el accionamiento, el motor, los cojinetes y la estructura. La masa de carga útil por sí sola no puede describir el empuje requerido, el momento permitido o la vida útil esperada.
Comience definiendo la masa total en movimiento, la orientación de montaje, la aceleración, la fricción, la fuerza del proceso y la compensación de carga. Calcule el empuje horizontal o vertical, determine los momentos de balanceo, cabeceo y guiñada, convierta el empuje en par de transmisión y luego compare cada resultado con la clasificación máxima, continua, estática, dinámica y de vida útil relevante.
La selección final debe seguir siendo rastreable: registre los valores de entrada, las unidades, los supuestos, las fórmulas, las calificaciones del catálogo, los márgenes aplicados y el método de aceptación. Esto hace que el resultado sea más fácil de revisar durante el diseño de la máquina, la puesta en marcha, el mantenimiento y futuros cambios de carga útil.
