 Italiano

Il corretto calcolo del carico è essenziale quando si seleziona un modulo lineare per cinghia dentata. Il modulo non deve solo supportare il carico utile ma anche resistere alle forze di accelerazione, alle forze di processo, alla gravità, ai carichi sfalsati e ai cicli di movimento ripetuti.
Il solo valore del carico utile non è quindi sufficiente per determinare se un modulo lineare con azionamento a cinghia è adatto. È necessario considerare la direzione di installazione, l'accelerazione, la velocità di spostamento, la posizione del baricentro, il ciclo di lavoro e il fattore di sicurezza.
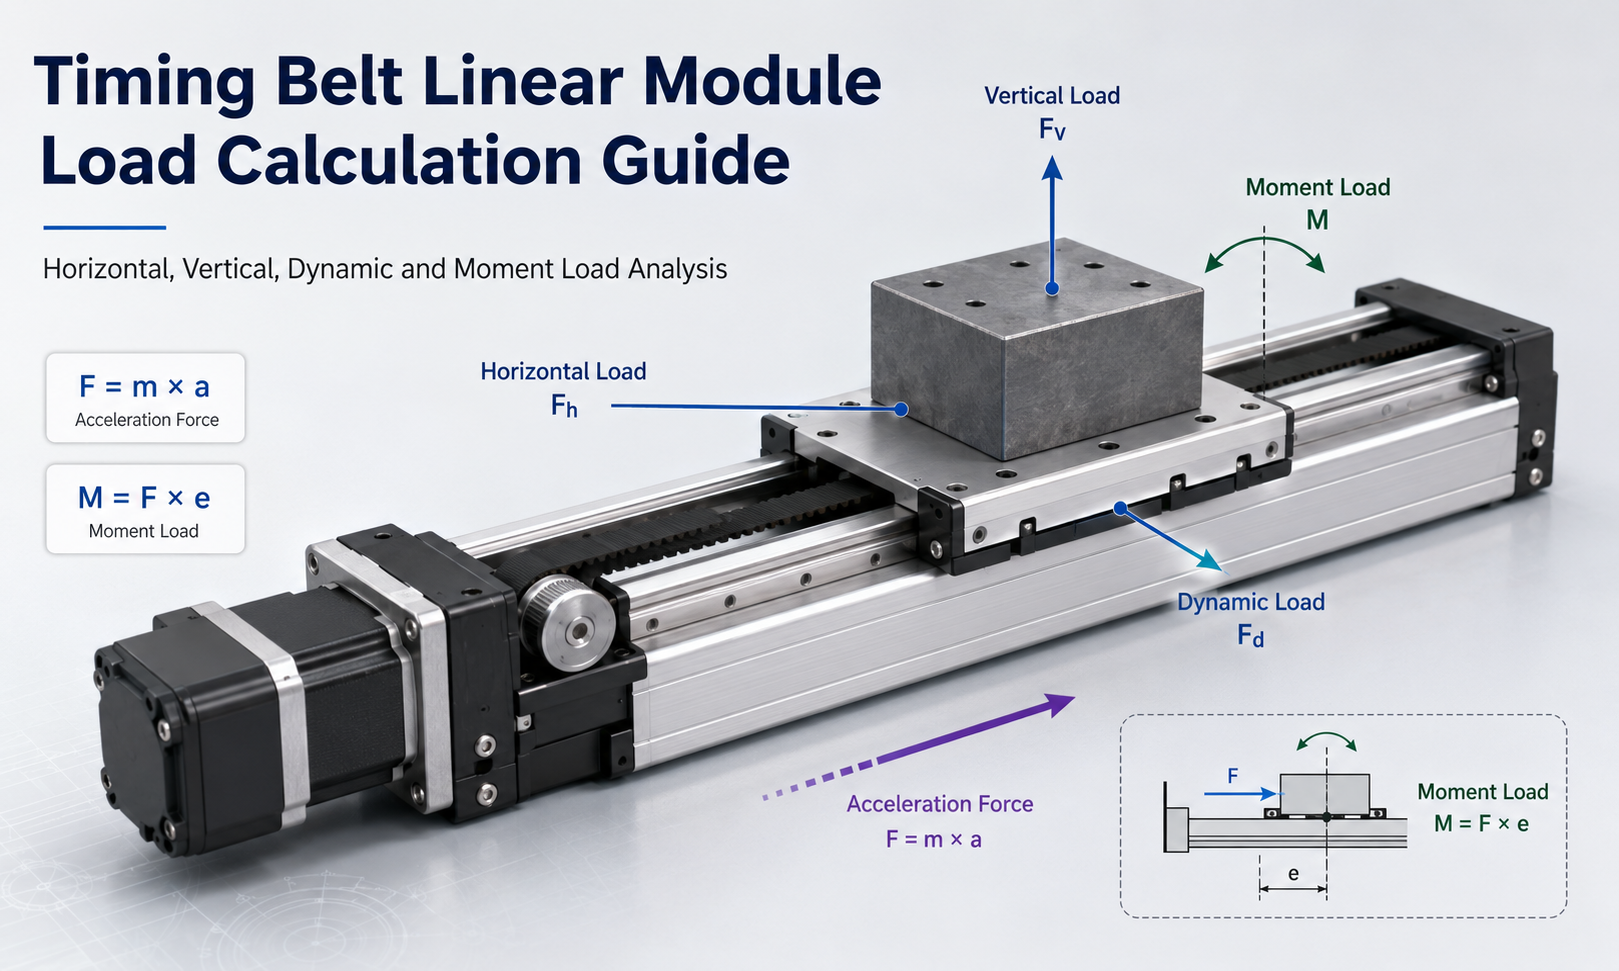
Questa guida spiega come calcolare il carico orizzontale, il carico verticale, il carico statico, il carico dinamico, il carico momento e la forza di accelerazione per il dimensionamento del modulo lineare della cinghia di distribuzione.
1. Perché è importante il calcolo del carico del modulo lineare della cinghia di distribuzione
Tempisticamoduli lineari a cinghiasono comunemente utilizzati in apparecchiature pick-and-place, macchine per l'imballaggio, linee di assemblaggio, sistemi di movimentazione dei materiali, apparecchiature di ispezione visiva e sistemi di automazione multiasse.
Queste applicazioni spesso richiedono corse lunghe e movimenti ad alta velocità. Durante l'accelerazione e la decelerazione, la forza che agisce sul carrello può essere molto superiore alla forza generata durante la corsa a velocità costante.
Calcoli di carico errati possono causare:
- Coppia motore insufficiente
- Il dente della cinghia salta o slitta
- Allungamento eccessivo della cinghia
- Ridotta ripetibilità di posizionamento
- Vibrazione del carrello
- Usura prematura della guida o del cuscinetto
- Allarmi di sovraccarico motore
- Vita utile ridotta
- Movimento incontrollato sugli assi verticali
Il calcolo del carico dovrebbe quindi valutare due diversi aspetti:
- Portata guida e carrello:Se la struttura meccanica può supportare le forze e i momenti applicati.
- Requisiti di forza motrice:Se il motore, il cambio, la puleggia e la cinghia di distribuzione possono spostare il sistema all'accelerazione e alla velocità richieste.
2. Parametri e simboli di base
| Simbolo | Descrizione | Unità tipica |
|---|---|---|
| M | Massa totale in movimento | kg |
| MP | Massa del carico utile | kg |
| MT | Massa mobile di attrezzature, attrezzature e carrelli | kg |
| G | Accelerazione gravitazionale, circa 9,81 | m/s² |
| UN | Accelerazione lineare | m/s² |
| FUN | Accelerazione o forza d'inerzia | N |
| FF | Resistenza all'attrito | N |
| Fe | Forza del processo esterno | N |
| FD | Forza motrice totale richiesta | N |
| M | Carico del momento | N·m |
| e | Distanza tra forza e punto di riferimento | M |
| K | Fattore di sicurezza | Adimensionale |
| R | Raggio primitivo della puleggia motrice | M |
| O | Efficienza della trasmissione meccanica | Adimensionale |
La massa totale in movimento normalmente comprende:
m = mP+mT
- Pezzo o prodotto
- Pinza, ventosa o effettore finale
- Piastra di montaggio e dispositivo
- Sezione portacavi mobile
- Sensori e staffe
- Componenti aggiuntivi dell'asse mobile
Utilizzare la massa in movimento effettiva anziché solo il carico utile nominale.
3. Carichi principali agenti su un modulo lineare con cinghia dentata
3.1 Carico orizzontale
In un'installazione orizzontale, la gravità agisce perpendicolarmente alla direzione di marcia. La guida sostiene il peso, mentre la trasmissione a cinghia vince principalmente la forza di accelerazione, l'attrito e la resistenza del processo esterno.
3.2 Carico verticale
In un'installazione verticale, il sistema di azionamento deve resistere continuamente alla gravità. La forza motrice verso l'alto richiesta è quindi molto superiore alla forza richiesta per un asse orizzontale comparabile.
3.3 Carico statico
Il carico statico è la forza applicata mentre il modulo è fermo o si muove a velocità costante senza un'accelerazione significativa. Include il peso del carico utile, il peso dell'attrezzatura e qualsiasi forza esterna costante.
3.4 Carico dinamico
Il carico dinamico si verifica durante l'accelerazione, la decelerazione, l'inversione di direzione, l'impatto o i rapidi cambiamenti di velocità. Solitamente è superiore al carico statico ed è fondamentale per le applicazioni ad alta velocità.
3.5 Momento di carico
Un momento di carico si verifica quando il centro di gravità o la forza di processo non passa attraverso il centro del carrello. Un carico utile relativamente leggero può creare un momento elevato se montato lontano dal carrello.
4. Procedura consigliata per il calcolo del carico
Un pratico processo di dimensionamento del modulo lineare della cinghia di distribuzione può essere suddiviso nei seguenti passaggi:
- Determinare il carico utile e la massa totale in movimento.
- Verificare se il modulo è installato orizzontalmente, verticalmente o ad angolo.
- Determinare l'accelerazione e la decelerazione massime.
- Calcolare la forza di accelerazione.
- Aggiungere attrito e forze di processo esterne.
- Calcolare i carichi momento statici e dinamici.
- Applicare un fattore di sicurezza appropriato.
- Controllare il carico del carrello e i momenti ammissibili.
- Controllare la forza di trasmissione della cinghia e la coppia della puleggia.
- Controllare la coppia di picco del motore, la coppia continua e la velocità massima.
- Verificare la corsa, il ciclo di lavoro e l'ambiente operativo.
5. Calcolo del carico orizzontale
5.1 Forza di accelerazione
La forza di accelerazione di base viene calcolata utilizzando la seconda legge di Newton:
FUN= m×a
Dove:
- FUNè la forza di accelerazione in newton.
- Mè la massa totale in movimento in chilogrammi.
- UNè l'accelerazione in metri al secondo quadrato.
Ad esempio, se la massa totale in movimento è 30 kg e l'accelerazione è 2,5 m/s²:
FUN= 30 × 2,5 = 75 N
5.2 Forza motrice orizzontale totale
La forza motrice totale per un asse orizzontale può essere stimata come:
FD= FUN+FF+Fe
Perciò:
FD= m × a + FF+Fe
Le forze esterne possono includere:
- Resistenza al taglio o alla pressatura
- Trascinamento di tubi e cavi
- Forza di contatto del pezzo
- Resistenza alla sigillatura
- Resistenza da un altro asse collegato
La forza motrice di progetto dopo aver applicato un fattore di sicurezza è:
Fprogetto= FD×K
5.3 Carico normale sulla guida
Per un modulo orizzontale, il peso verticale supportato dalla guida è di circa:
Fverticale= m×g
Questa forza viene utilizzata principalmente per verificare la capacità del carrello, il carico del cuscinetto di guida e il momento del carico. Non deve essere confuso con la forza motrice orizzontale.
6. Calcolo del carico verticale
I moduli verticali della cinghia di distribuzione richiedono un'attenzione particolare perché la gravità agisce nella stessa direzione dell'asse di movimento.
6.1 Accelerazione verso l'alto
Quando il carrello accelera verso l'alto:
Fsu= m × (g + a) + FF+Fe
Questo normalmente rappresenta la condizione di forza motrice più elevata per un asse verticale.
6.2 Movimento verso l'alto a velocità costante
A velocità costante verso l'alto, l'accelerazione è zero:
Fcostante= m×g + FF+Fe
6.3 Accelerazione verso il basso
Quando il carico accelera verso il basso e la gravità assiste il movimento:
Fgiù= m × (g - a)
La coppia effettiva del motore può diventare rigenerativa se la gravità spinge il carrello più velocemente del movimento comandato. Il servoazionamento e la resistenza di frenatura devono essere controllati per questa condizione operativa.
6.4 Forza di tenuta
Quando l'asse verticale viene fermato, il sistema deve ancora resistere alla gravità:
FPresa= m×g
Per le applicazioni verticali è opportuno prendere in considerazione un freno motore, un dispositivo di controbilanciamento, un cilindro di bilanciamento pneumatico o un meccanismo anticaduta meccanico. L'asse non deve fare affidamento solo sulla coppia di mantenimento del motore per evitare cadute durante un'interruzione di corrente.
6.5 Forza di progetto per un asse verticale
La forza di progetto verticale si basa normalmente sulla condizione di accelerazione verso l'alto:
Fprogetto= [m × (g + a) + FF+Fe] × K
7. Carico statico e carico dinamico
7.1 Carico statico
Il carico statico è generalmente determinato dal peso e dalla forza esterna costante:
Fstatico= m×g + Fe
Il calcolo del carico statico viene utilizzato per verificare:
- Deformazione del carrello
- Capacità della guida
- Sollecitazione da contatto del cuscinetto
- Resistenza della piastra di montaggio
- Momento statico ammissibile
7.2 Carico dinamico
Per un asse orizzontale, una forza motrice dinamica semplificata è:
Fdinamico= m × a + FF+Fe
Per un asse verticale che si muove verso l'alto:
Fdinamico= m × (g + a) + FF+Fe
Utilizzare il valore di accelerazione di picco dal profilo di movimento, non l'accelerazione media. Brevi tempi di accelerazione e rapide inversioni di direzione possono creare elevate forze di picco anche quando la velocità operativa media è moderata.
7.3 Forza quadratica media
La forza di picco viene utilizzata per la verifica della coppia massima, mentre la forza quadratica media può essere utilizzata per stimare il carico continuo del motore:
FRMS= √[(F₁²t₁ + F₂²t₂ + ... + FN²tN) ÷ (t₁ + t₂ + ... + tN)]
Dove ciascun valore di forza agisce per un periodo corrispondente all'interno di un ciclo di movimento.
Il sistema di azionamento selezionato dovrebbe soddisfare entrambi:
- Requisiti di forza o coppia di picco
- Requisiti di forza RMS continua o di coppia continua
8. Calcolo del carico momento
La capacità di carico del modulo lineare della cinghia di distribuzione è fortemente influenzata dal baricentro del carico utile. Quando il carico è spostato dal centro del carrello, si crea un momento:
M = F × e
Per un carico utile influenzato dalla gravità:
Mstatico= m × g × e
Dove:
- Mè il momento in N·m.
- Fè la forza applicata in N.
- eè la distanza di offset perpendicolare in metri.
8.1 Momento dinamico causato dall'accelerazione
Se il baricentro del carico utile è spostato rispetto alla linea di movimento, l'accelerazione crea un momento aggiuntivo:
Mdinamico= m × a × e
Il momento totale può includere sia gli effetti della gravità che quelli dell'accelerazione:
Mtotale=Mstatico+Mdinamico+Mprocesso
La direzione di ogni momento deve essere considerata. A seconda dell'orientamento del modulo, le forze possono agire nella stessa direzione o annullarsi parzialmente.
8.2 Momenti di beccheggio, imbardata e rollio
Un carrello di un modulo lineare può sperimentare tre direzioni principali del momento:
- Momento di intonazione:Rotazione attorno all'asse trasversale.
- Momento di imbardata:Rotazione attorno all'asse verticale.
- Momento di rotolamento:Rotazione attorno all'asse di spostamento longitudinale.
Le definizioni degli assi possono variare tra i produttori. Confrontare sempre il momento calcolato con il momento ammissibile corrispondente indicato nelle specifiche del prodotto.
8.3 Controllo combinato di forza e momento
Quando più carichi agiscono contemporaneamente, una verifica conservativa del carico combinato può essere espressa come:
U = F₁/F₁permettere+ F₂/F₂permettere+MX/Mx,consenti+Msì/Msì, permettilo+Mz/Mz, consenti
Il valore di utilizzo combinato dovrebbe generalmente rimanere inferiore a 1:
U ≤ 1
Questo è un metodo preliminare conservativo. Il calcolo finale dovrebbe seguire la formula del carico combinato fornita dalproduttore di moduli lineari.
9. Selezione di un fattore di sicurezza
Un fattore di sicurezza compensa dati incerti sul carico utile, resistenza imprevista, tolleranze di montaggio, vibrazioni, urti e cambiamenti nelle condizioni operative.
| Condizioni operative | Fattore di sicurezza preliminare suggerito |
|---|---|
| Movimento fluido, bassa accelerazione, carico stabile | 1.2–1.5 |
| Normale automazione industriale | 1.5–2.0 |
| Frequenti accelerazioni e inversioni di direzione | 1.8–2.5 |
| Movimento verticale o attrezzatura sensibile al personale | 2.0 o superiore |
| Impatto, shock o forza esterna incerta | 2,5–3,0 o superiore |
Questi valori sono riferimenti tecnici preliminari piuttosto che limiti universali. Il fattore di sicurezza finale dovrebbe essere selezionato in base alle specifiche del produttore, alla valutazione del rischio della macchina e alle condizioni operative effettive.
Applicare un fattore di sicurezza solo alla massa del carico utile non è sempre sufficiente. In genere è meglio calcolare prima le forze e i momenti reali e poi applicare il fattore di sicurezza ai carichi di progetto risultanti.
10. Conversione della forza motrice in coppia della puleggia
Dopo aver calcolato la forza motrice di progetto, la coppia richiesta sulla puleggia può essere stimata come:
Tpuleggia= Fprogetto× r ÷ n
Dove:
- Tpuleggiaè la coppia della puleggia in N·m.
- Fprogettoè la forza motrice di progetto in N.
- Rè il raggio primitivo della puleggia in metri.
- Oè l'efficienza di trasmissione.
Se viene utilizzato un cambio:
Tmotore= tpuleggia÷ (i×nG)
Dove:
- ioè il rapporto di riduzione del cambio.
- OGè l'efficienza del cambio.
La scelta del motore deve considerare anche:
- Inerzia rotazionale del motore e della puleggia
- Inerzia del cambio
- Coppia di picco del motore
- Coppia motore continua
- Velocità massima del motore
- Durata del sovraccarico del servo
- Energia di frenatura durante la decelerazione
11. Verifica della capacità della cinghia di distribuzione
La forza motrice calcolata deve rimanere entro il carico di lavoro consentito del sistema di cinghia di distribuzione e puleggia.
Verificare i seguenti elementi:
- Forza di trazione ammissibile della cinghia
- Forza di taglio del dente ammissibile
- Numero di denti della cinghia in presa con la puleggia
- Tensione iniziale della cinghia
- Diametro della puleggia
- Larghezza della cinghia
- Materiale della cinghia e tipo di corda di trazione
- Velocità massima del nastro
- Frequenza di accelerazione
- Temperatura operativa
L'aumento della larghezza del nastro può migliorare la capacità di forza, ma non risolve automaticamente i problemi di momento di guida o di rigidità del carrello. La capacità della trasmissione a cinghia e la capacità di carico della guida devono essere controllate separatamente.
12. Esempio di calcolo del carico orizzontale
Consideriamo un modulo lineare con cinghia di distribuzione orizzontale con le seguenti condizioni:
- Massa del carico utile: 25 kg
- Massa attrezzatura e attrezzatura mobile: 8 kg
- Accelerazione massima: 3 m/s²
- Resistenza d'attrito stimata: 40 N
- Forza del processo esterno: 60 N
- Fattore di sicurezza: 1,5
- Disassamento del baricentro del carico utile: 0,18 m
- Distanza verticale dalla linea di movimento al centro di gravità: 0,12 m
12.1 Massa totale in movimento
m = 25 + 8 = 33 kg
12.2 Forza di accelerazione
FUN= 33×3 = 99 N
12.3 Forza motrice totale
FD= 99 + 40 + 60 = 199 N
12.4 Progettazione della forza motrice
Fprogetto= 199 × 1,5 = 298,5N
La trasmissione a cinghia, la puleggia, la scatola del cambio e il motore dovrebbero quindi fornire almeno 298,5 N di forza motrice di progetto nelle condizioni operative specificate.
12.5 Momento statico derivante dal peso del carico utile
Mstatico= 25 × 9,81 × 0,18 = 44,15 N·m
12.6 Momento dinamico derivante dall'accelerazione
Mdinamico= 25 × 3 × 0,12 = 9 N·m
Se entrambi i momenti agiscono nella stessa direzione:
Mtotale= 44,15 + 9 = 53,15 N·m
Il modulo selezionato deve soddisfare sia il requisito di forza motrice di progetto di 298,5 N che il requisito di momento ammissibile applicabile.
13. Esempio di calcolo del carico verticale
Consideriamo un modulo lineare con cinghia dentata verticale con i seguenti parametri:
- Massa del carico utile: 12 kg
- Massa attrezzatura e attrezzatura mobile: 5 kg
- Accelerazione verso l'alto: 2 m/s²
- Resistenza all'attrito: 25 N
- Fattore di sicurezza: 2,0
- Raggio primitivo della puleggia: 0,025 m
- Efficienza di trasmissione: 90%
13.1 Massa totale in movimento
m = 12 + 5 = 17 kg
13.2 Forza motrice verso l'alto
Fsu = 17 × (9.81 + 2) + 25
Fsu= 225,77 N
13.3 Progettazione della forza motrice
Fprogetto= 225,77 × 2,0 = 451,54N
13.4 Coppia richiesta per la puleggia
Tpuleggia = 451.54 × 0.025 ÷ 0.90
Tpuleggia= 12,54 N·m
13.5 Forza di tenuta statica
FPresa= 17 × 9,81 = 166,77 N
Il freno e il meccanismo anticaduta devono essere in grado di trattenere in sicurezza il gruppo mobile verticale quando il motore viene arrestato o viene a mancare l'alimentazione.
14. Effetto del tempo di accelerazione sul carico
L'accelerazione può anche essere calcolata dalla variazione di velocità e dal tempo di accelerazione:
a = (v₂ - v₁) ÷ t
Se un modulo accelera da 0 a 2 m/s in 0,2 secondi:
a = 2 ÷ 0,2 = 10 m/s²
Se la stessa velocità viene raggiunta in 0,5 secondi:
a = 2 ÷ 0,5 = 4 m/s²
Un tempo di accelerazione più breve aumenta significativamente la forza inerziale, la coppia del motore, la tensione della cinghia e il momento di carico. Estendere il tempo di accelerazione e decelerazione è spesso un modo efficace per ridurre la dimensione del modulo richiesto.
15. Calcolo dell'installazione inclinata
Per un modulo installato ad un angolo θ rispetto all'orizzontale, la forza gravitazionale che agisce lungo la direzione del movimento è:
Fasse gravitazionale= m × g × peccato θ
La forza motrice verso l'alto approssimativa è:
FD= m × a + m × g × sin θ + FF+Fe
Quando θ è 0°, l'installazione è orizzontale. Quando θ è 90° l'installazione è verticale.
16. Errori comuni nel calcolo del carico
16.1 Utilizzo della massa del carico utile come forza motrice
Il carico utile è misurato in chilogrammi, mentre la forza motrice è misurata in newton. La massa deve essere convertita in forza in base all'accelerazione e all'orientamento di installazione.
16.2 Ignorare la massa dell'attrezzatura e dell'attrezzatura
Pinze, piastre di montaggio, sensori, catene portacavi e assi secondari possono rappresentare una parte significativa della massa totale in movimento.
16.3 Utilizzo dell'accelerazione media
Per i calcoli della forza di picco devono essere utilizzati i valori massimi di accelerazione e decelerazione.
16.4 Ignorare lo spostamento del baricentro
Un piccolo carico utile con una grande sporgenza può superare il momento di trasporto consentito anche quando il suo peso è inferiore alla capacità di carico nominale.
16.5 Trattare i carichi orizzontali e verticali come uguali
Un asse verticale deve superare la gravità e solitamente richiede un freno, un fattore di sicurezza aggiuntivo e una verifica dell'energia di frenata.
16.6 Controllo solo della coppia motore
Un motore potente non garantisce che il nastro, il carrello, la guida o la struttura di montaggio possano sopportare il carico applicato.
16.7 Ignorare il ciclo di lavoro
Cicli ripetuti ad alta velocità possono causare il riscaldamento del motore, l'usura dei cuscinetti e l'aumento della temperatura della cinghia anche quando i carichi di picco individuali rientrano nei limiti.
16.8 Ignorare la decelerazione di emergenza
L'arresto di emergenza può creare accelerazioni e carichi di momento superiori a quelli del profilo di movimento normale.
17. Lista di controllo per la selezione del modulo lineare della cinghia di distribuzione
Prima di selezionare un modulo lineare con trasmissione a cinghia, verificare le seguenti informazioni:
- Massa totale in movimento
- Posizione del baricentro del carico utile
- Installazione orizzontale, verticale o inclinata
- Colpo richiesto
- Velocità massima di viaggio
- Massima accelerazione e decelerazione
- Ciclo di movimento e ciclo di lavoro
- Forze del processo esterno
- Ripetibilità di posizionamento richiesta
- Momenti di beccheggio, imbardata e rollio consentiti
- Picco del motore e coppia continua
- Carico di trazione e sui denti ammissibile della cinghia
- Decelerazione dell'arresto di emergenza
- Temperatura operativa e livello di contaminazione
- Vita utile richiesta
- Requisiti di freno dell'asse verticale e anticaduta
18. Domande frequenti
Come si calcola il carico di un modulo lineare per cinghia dentata?
Innanzitutto calcolare la massa totale in movimento, quindi determinare la forza di accelerazione utilizzandoF = m × a. Aggiungere attrito, gravità e forze di processo esterne in base alla direzione di installazione. Calcolare i carichi momento dallo spostamento del baricentro e applicare un fattore di sicurezza appropriato.
Il carico utile nominale è uguale alla forza motrice consentita?
No. Il carico utile nominale descrive il carico supportato dal carrello e dalla guida in condizioni specificate. La forza di trasmissione ammissibile descrive la forza che la cinghia e il sistema di trasmissione possono trasmettere. Entrambi i valori devono essere controllati.
Come viene calcolato un modulo cinghia di distribuzione verticale?
Per l'accelerazione verso l'alto, utilizzareF = m × (g + a), quindi aggiungi l'attrito e le forze esterne. Applicare un fattore di sicurezza più elevato e verificare il freno motore, il meccanismo anticaduta e la capacità di frenata rigenerativa.
In che modo l'accelerazione influisce sulla capacità di carico del modulo?
Una maggiore accelerazione aumenta la forza inerziale in maniera direttamente proporzionale all'accelerazione. Aumenta inoltre la coppia del motore, la tensione della cinghia e i carichi dinamici.
Come viene calcolato il carico momento?
Il carico del momento viene calcolato utilizzandoM = F × e, dove F è la forza applicata ed e è la distanza perpendicolare tra la forza e il punto di riferimento del carrello.
Quale fattore di sicurezza dovrebbe essere utilizzato?
Per l'automazione normale viene comunemente utilizzato un fattore preliminare compreso tra 1,5 e 2,0. Le applicazioni verticali, a impatto o ad alta frequenza possono richiedere da 2,0 a 3,0 o più, a seconda delle specifiche del produttore e della valutazione del rischio della macchina.
Aumentare la potenza del motore può risolvere un problema di sovraccarico?
Non necessariamente. Un motore più grande può fornire una forza motrice maggiore, ma non può aumentare il momento ammissibile del carrello o la capacità strutturale della guida, della cinghia e della piastra di montaggio.
19. Conclusione
Il calcolo del carico del modulo lineare della cinghia di distribuzione richiede molto più del semplice controllo della massa del carico utile. Un calcolo completo dovrebbe considerare la massa totale in movimento, l'orientamento dell'installazione, la forza di accelerazione, l'attrito, la resistenza del processo, il carico statico, il carico dinamico, il momento del carico e il fattore di sicurezza.
Gli assi orizzontali sono influenzati principalmente dall'accelerazione e dalla resistenza esterna, mentre gli assi verticali devono anche superare la gravità e garantire un mantenimento sicuro del carico. I carichi utili disassati devono essere valutati in base ai momenti di beccheggio, imbardata e rollio.
Dopo aver determinato la forza e i momenti di progetto, confrontarli con il carico ammissibile del carrello, i momenti della guida, la capacità della cinghia, la coppia della puleggia e le prestazioni del motore. Questo approccio sistematico aiuta a prevenire il sovraccarico, lo slittamento della cinghia, le vibrazioni, gli errori di posizionamento e il guasto prematuro dei componenti.
