 español

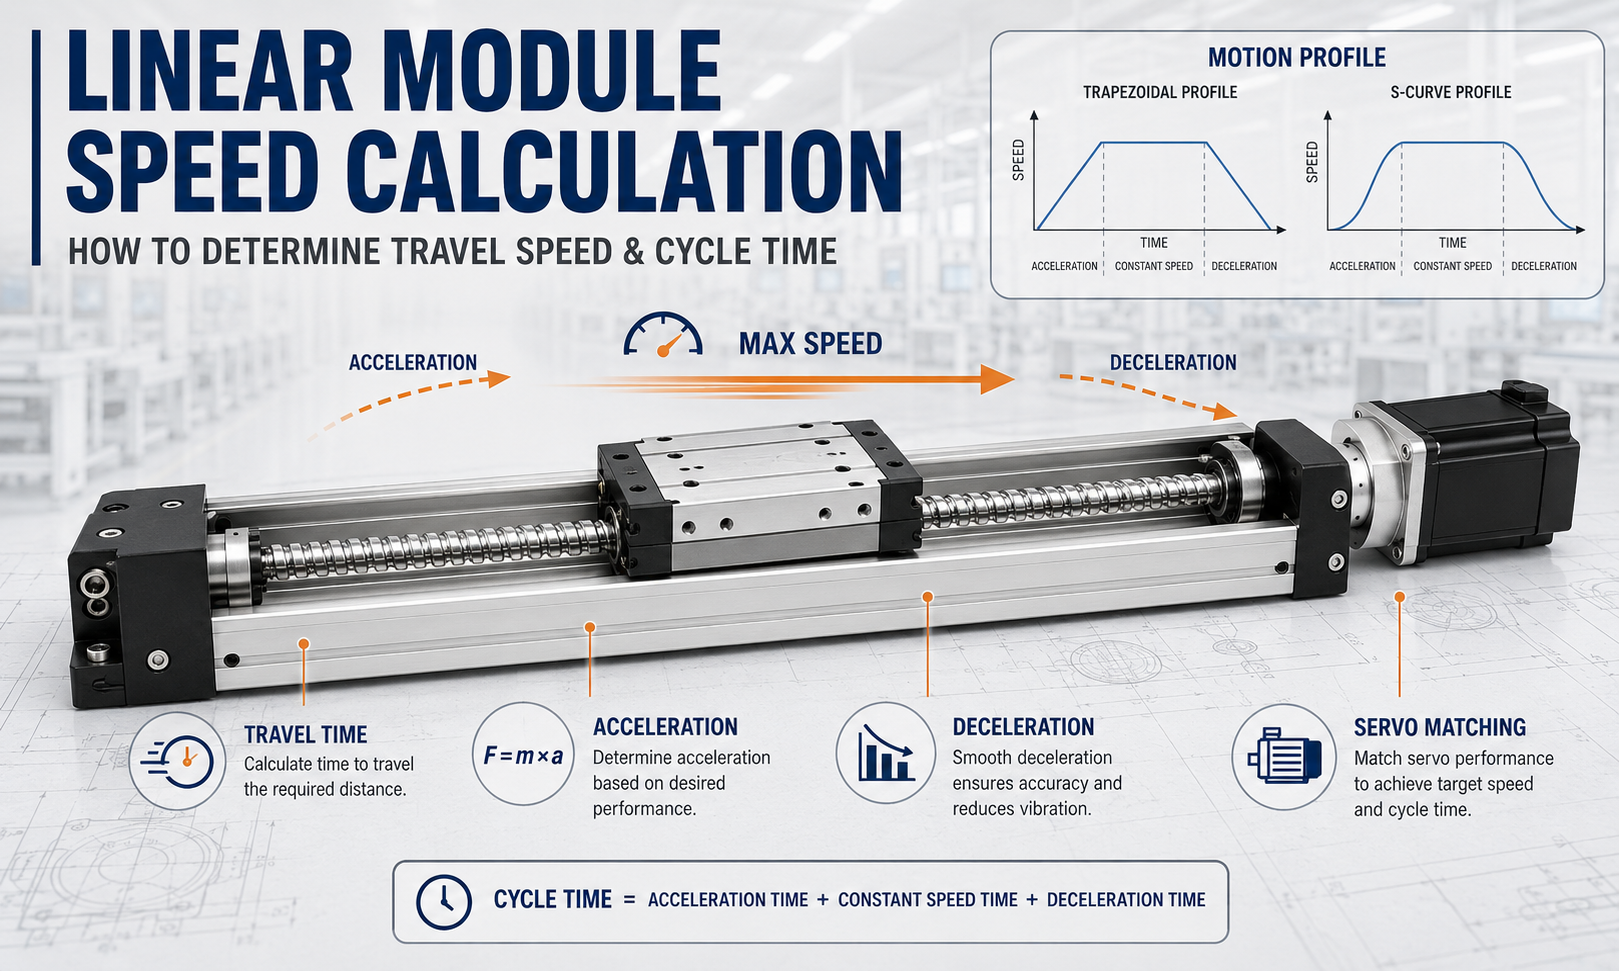
Cálculo de velocidad del módulo linealNo se trata simplemente de dividir la distancia recorrida por el tiempo de movimiento, y la velocidad alcanzable no se puede determinar únicamente a partir de la velocidad nominal del motor. Un cálculo completo debe considerar la carrera, el tiempo de ciclo objetivo, la aceleración, desaceleración, el perfil de movimiento, el tipo de transmisión, la masa en movimiento, la velocidad del motor y los límites mecánicos del eje ensamblado.
La velocidad real de desplazamiento de unmódulo linealestá determinado por el mecanismo de accionamiento, el motor y el sistema de control juntos. El motor proporciona velocidad de rotación y par, mientras que un husillo de bolas, una correa de distribución, un motor de piñón y cremallera o un motor lineal producen un movimiento lineal. El sistema de guía transporta la carga y mantiene la precisión del movimiento, y el controlador gestiona la aceleración, el desplazamiento a velocidad constante, la desaceleración y el posicionamiento final.
Esta guía explica cómo calcular la velocidad lineal teórica, la distancia de aceleración, la distancia de desaceleración, el tiempo de viaje y la velocidad requerida del motor. También cubre perfiles de movimiento triangular, trapezoidal y curva en S, así como los límites de velocidad máxima asociados con diferentes sistemas de accionamiento de módulos lineales.
¿Qué debe determinar un cálculo de velocidad de módulo lineal?
Un cálculo de velocidad completo debería hacer más que producir un valor de velocidad máxima. Debe determinar si el eje puede acelerar, desplazarse, desacelerar y estabilizarse dentro de la carrera disponible y el tiempo de ciclo requerido.
El cálculo debe responder a las siguientes preguntas:
- ¿Qué velocidad promedio y velocidad máxima se requieren para la carrera y el tiempo de viaje especificados?
- ¿Hay suficiente distancia para que el eje complete la aceleración y desaceleración?
- ¿Utilizará el movimiento un perfil de velocidad triangular o trapezoidal?
- ¿Qué velocidad de rotación se requiere del husillo de bolas, la polea, el piñón o el motor?
- ¿Puede el motor proporcionar suficiente par a la velocidad de rotación requerida?
- ¿Son aceptables la velocidad crítica del husillo de bolas, el límite de velocidad lineal de la correa y la velocidad de engrane de los engranajes?
- ¿Cuánto tiempo adicional agregará un perfil de curva en S?
- ¿Se han incluido en el ciclo de la máquina la aceleración, desaceleración, asentamiento, proceso y tiempo de espera?
Ruta de cálculo:definir el trazo, el tiempo objetivo y el perfil de movimiento; calcular la distancia de aceleración, la distancia de desaceleración y la velocidad máxima; convertir la velocidad lineal en velocidad de transmisión y del motor; y finalmente verificar los límites del motor, mecanismo de accionamiento, sistema de guía y controlador.
Definir las entradas de cálculo
Antes de comenzar el cálculo, defina las condiciones reales de funcionamiento del eje. Además de la distancia recorrida y la velocidad objetivo, considere la carga útil, la orientación de montaje, las acciones del proceso, el tiempo de permanencia y la configuración del perfil de movimiento utilizada por el controlador.
| Símbolo | Significado | Unidad típica |
|---|---|---|
| l | Distancia de viaje efectiva | milímetros |
| t | tiempo de viaje | s |
| v | Velocidad de desplazamiento lineal | mm/s o m/s |
| vmáx | Velocidad máxima alcanzada durante el movimiento. | mm/s |
| a | Aceleración | mm/s² o m/s² |
| d | Magnitud de desaceleración | mm/s² o m/s² |
| frente a | tiempo de aceleración | s |
| tc | tiempo de velocidad constante | s |
| td | tiempo de desaceleración | s |
| en | Distancia de aceleración | milímetros |
| Carolina del Sur | Distancia de velocidad constante | milímetros |
| Dakota del Sur | Distancia de desaceleración | milímetros |
| norte | Husillo de bolas, polea, piñón o velocidad del motor. | rpm |
| pag | Paso del husillo de bolas | mm/vuelta |
| z | Número de dientes de la polea de distribución | Dientes |
| Pb | Paso de la correa de distribución | milímetros |
| D | Diámetro de paso de polea o piñón | milímetros |
| metro | masa total en movimiento | kilos |
| F | Empuje de accionamiento requerido | norte |
Utilice unidades consistentes a lo largo del cálculo. Por ejemplo, si la velocidad se expresa en mm/s, la distancia recorrida y la aceleración normalmente deberían expresarse en mm y mm/s². La inconsistencia de las unidades es una de las causas más comunes de cálculos de movimiento incorrectos.
Distinga la velocidad promedio, la velocidad máxima y la velocidad máxima permitida
La velocidad promedio, la velocidad máxima y la velocidad máxima permitida describen valores diferentes y no deben usarse indistintamente.
Velocidad promedio
Si se ignoran la aceleración, desaceleración y el tiempo de permanencia, la velocidad promedio se puede estimar como:
v_promedio = L/t
Esta fórmula sólo es adecuada para una estimación inicial. En un movimiento de posicionamiento, el eje no puede alcanzar la velocidad máxima instantáneamente, por lo que la velocidad máxima requerida normalmente es mayor que la velocidad promedio calculada.
Velocidad máxima
La velocidad máxima es la velocidad lineal real más alta alcanzada durante un movimiento. Depende de la distancia recorrida, la aceleración, la desaceleración, el tiempo de viaje objetivo y el perfil de movimiento seleccionado.
Durante un movimiento corto, es posible que el eje deba comenzar a desacelerar inmediatamente después de la aceleración. En este caso no alcanza la velocidad máxima introducida en el controlador.
Velocidad máxima permitida
La velocidad máxima permitida es el límite operativo confiable del sistema mecánico y de control completo. Debe basarse en el límite más bajo verificado:
v_allowable = min(límite de velocidad del motor, límite de transmisión, límite de guía, límite de rodamiento, límite del controlador, límite de estabilidad del proceso)
La velocidad real comandada también debe conservar un margen para la temperatura, la condición de lubricación, la variación de la carga útil, el error de montaje y el desgaste a largo plazo.
Cómo afecta la aceleración al tiempo de viaje
La aceleración determina cuánto tiempo y distancia requiere el eje para alcanzar la velocidad objetivo. El aumento de la aceleración acorta el período de aceleración, pero también aumenta el empuje del motor, la carga de la transmisión, el momento guía y la vibración estructural.
Al acelerar desde el reposo a la velocidadv:
donde = v/a
La distancia de aceleración es:
Sa = v² / (2a)
La fuerza de inercia generada durante la aceleración es:
F_inercia = ma
F_inercia = ma
Si el centro de gravedad de la carga útil está por encima o desplazado del carro, la fuerza de inercia también genera un momento dinámico:
M_dinámica = F_inercia × e
Por lo tanto, la aceleración debe compararse con el par máximo del motor, la capacidad de transmisión, el momento guía permitido y la rigidez de la estructura de montaje en lugar de seleccionarse únicamente a partir del tiempo del ciclo.
Condiciones de desaceleración y frenado
La desaceleración determina el tiempo y la distancia necesarios para reducir el eje desde su velocidad de desplazamiento a cero. Aunque la aceleración y la desaceleración utilizan ecuaciones de movimiento similares, las condiciones de funcionamiento del motor y los efectos mecánicos no son idénticos.
Al reducir la velocidadva cero:
td = v/d
La distancia de desaceleración es:
Sd = v² / (2d)
La magnitud de la fuerza de inercia generada durante la desaceleración es:
F_deceleración = md
Durante la desaceleración, la fuerza de inercia actúa en dirección opuesta a la dirección de marcha. En un eje horizontal, el motor normalmente absorbe la energía cinética de la carga. En un eje vertical, la desaceleración hacia arriba y hacia abajo también deben evaluarse con la gravedad incluida.
Una desaceleración excesiva puede causar:
- Par de frenado máximo del motor insuficiente
- Alarmas regenerativas o de sobretensión del servovariador
- Impacto de los dientes de la correa de distribución o salto de los dientes
- Carga de choque del husillo de bolas, acoplamiento y rodamientos.
- Movimiento de carga útil o deslizamiento de accesorios
- Vibración en el cuerpo del módulo o estructura de montaje.
- Mayor tiempo de estabilización después de que el eje se detiene
La desaceleración de producción normal y la desaceleración de parada de emergencia deben definirse por separado. La parada de emergencia es una condición de seguridad y no debe utilizar automáticamente los mismos ajustes que el ciclo de movimiento normal.
Determine si el perfil de movimiento es triangular o trapezoidal
Los perfiles de velocidad de módulos lineales comunes incluyen perfiles triangulares, trapezoidales y de curva en S. Los perfiles triangulares y trapezoidales se pueden calcular utilizando ecuaciones básicas de aceleración constante.
Perfil de movimiento trapezoidal
Un perfil trapezoidal contiene segmentos de aceleración, velocidad constante y desaceleración. El eje acelera hasta la velocidad ordenada, viaja a esa velocidad una distancia definida y luego desacelera hasta cero.
Para una velocidad máxima objetivov, aceleraciónay desaceleraciónd:
Sa = v² / (2a)
Sd = v² / (2d)
Si:
Sa + Sd ≤ L
el movimiento tiene suficiente distancia para completar la aceleración y desaceleración, y puede existir un segmento de velocidad constante.
La distancia a velocidad constante es:
Sc = L - Sa - Sd
Los tiempos correspondientes son:
donde = v/a
tc = Sc/v
td = v/d
El tiempo total de viaje es:
t_total = ta + tc + td
Perfil de movimiento triangular
Si las distancias de aceleración y desaceleración requeridas exceden el recorrido disponible, el eje no puede alcanzar la velocidad máxima ordenada. El movimiento se vuelve triangular, y el eje comienza a desacelerarse inmediatamente después de alcanzar su velocidad máxima real.
Cuando las velocidades inicial y final son cero, la velocidad máxima real es:
v_pico = √[2Lad / (a + d)]
Los tiempos de aceleración y desaceleración son:
ta = v_pico / a
td = v_pico / d
El tiempo total de viaje es:
t_total = ta + td
Cuando la aceleración y la desaceleración son iguales, de modo quea = re, las ecuaciones se simplifican a:
v_pico = √(aL)
t_total = 2√(L/a)
Perfiles de curva en S y limitación de tirones
Un perfil de curva en S limita la velocidad a la que cambia la aceleración. Esta tasa se conoce como idiota. Al suavizar las transiciones de aceleración y desaceleración, una curva en S puede reducir los impactos mecánicos, la vibración estructural, la deformación de la correa de distribución y la oscilación de la carga útil.
El movimiento en curva en S es particularmente útil para:
- Cargas con centro de gravedad alto o en voladizo
- Manejo de líquidos y materiales inestables.
- Inspección por visión y posicionamiento de precisión.
- Sistemas pick-and-place de alta velocidad
- Estructuras flexibles multieje
- Aplicaciones que requieren un tiempo de asentamiento corto
Bajo los mismos límites máximos de velocidad y aceleración, un perfil en curva en S generalmente requiere más distancia o tiempo que un perfil trapezoidal ideal. Por lo tanto, el tiempo de viaje real debe recalcularse o simularse utilizando la configuración de sacudida, el tiempo de suavizado o el porcentaje de curva S del controlador.
Convertir velocidad lineal para diferentes sistemas de accionamiento
Después de calcular la velocidad lineal requerida, conviértala en la velocidad de rotación de la transmisión y el motor. El método de conversión depende del tipo de accionamiento del módulo lineal.
Módulo lineal de husillo de bolas
Cada revolución del husillo de bolas mueve el carro un avance del husillo. La velocidad lineal se calcula como:
v = np / 60
Dónde:
- ves la velocidad lineal en mm/s.
- nortees la velocidad de rotación del husillo de bolas en r/min.
- pages el paso del husillo de bolas en mm/rev.
Para calcular la velocidad requerida del tornillo a partir de la velocidad lineal objetivo:
norte = 60v/p
Por ejemplo, con una velocidad objetivo de 1000 mm/s y un paso de husillo de bolas de 20 mm/rev:
n = 60 × 1000 / 20 = 3000 rpm
Después de calcular la velocidad requerida del tornillo, verifique:
- Velocidad máxima permitida del motor
- Velocidad crítica del husillo de bolas
- Diámetro del tornillo y longitud sin soporte
- Disposición de soporte de husillo de bolas
- Límite de velocidad de la tuerca de bolas o valor DN
- Velocidad permitida del rodamiento
- Vibración, ruido y aumento de temperatura a alta velocidad.
Un husillo de bolas largo puede experimentar vibraciones, flexiones o latigazos a alta velocidad de rotación. Cumplir el requisito teórico de velocidad del motor no prueba que el sistema de tornillo ensamblado pueda funcionar de manera segura.
Módulo lineal de correa de distribución
Para una transmisión por correa de distribución, el recorrido lineal por revolución de la polea es igual al número de dientes de la polea multiplicado por el paso de la correa:
v = zPb n/60
Dónde:
- zes el número de dientes de la polea motriz.
- Pbes el paso de la correa de distribución en mm.
- nortees la velocidad de la polea motriz en r/min.
Si se conoce el diámetro primitivo de la polea, la velocidad lineal también se puede calcular como:
v = πDn / 60
La velocidad máxima de unmódulo de correa de distribucióntambién está limitado por:
- Velocidad lineal permitida de la correa
- Número de dientes de polea engranados
- Capacidad de corte de los dientes de la correa
- Pretensión del cinturón
- Vibración de la correa de carrera larga
- Límites de velocidad de poleas y rodamientos
- Estiramiento del cinturón elástico durante una inversión rápida.
Módulo lineal de cremallera y piñón
Para una transmisión de piñón y cremallera, la velocidad lineal se puede calcular a partir del diámetro de paso del piñón:
v = πDn / 60
Si se instala una caja de cambios entre el motor y el piñón, primero calcule la velocidad real del piñón a partir de la velocidad del motor y la relación de la caja de cambios.
Los límites de velocidad de piñón y cremallera pueden depender de:
- Velocidad máxima del motor y de la caja de cambios
- Velocidad de la línea de paso del piñón
- Fuerza de contacto de los dientes del engranaje
- Precisión del engrane de piñón y cremallera
- Ruido de funcionamiento a alta velocidad
- condición de lubricación
- Rectitud de instalación de carrera larga
Módulo de motor lineal
Un motor lineal no utiliza un husillo de bolas, una correa o una cremallera para convertir el movimiento giratorio en un recorrido lineal. Su velocidad está limitada principalmente por la capacidad electromagnética del motor, la salida del servoaccionamiento, la frecuencia de retroalimentación del codificador, el rendimiento de la guía y el sistema de cables.
Los motores lineales pueden proporcionar alta velocidad y aceleración, pero el diseño aún debe verificar el empuje continuo, el empuje máximo, la temperatura de la bobina, la longitud de la pista magnética, la resolución de retroalimentación y la velocidad permitida de los cables en movimiento.
Calcule el empuje motriz y los requisitos del motor
Después de definir el perfil de velocidad, calcule la fuerza requerida para producir la aceleración especificada. Para un eje horizontal, un modelo de fuerza general es:
F_horizontal = ma + F_fricción + F_cable + F_proceso
Para aceleración hacia arriba en un eje vertical:
F_vertical = m(g + a) + F_fricción + F_proceso
Un mayor empuje requerido produce un par motor máximo más alto. Para un husillo de bolas, el empuje lineal se puede convertir en par de husillo usando:
T_tornillo = Fp / (2πη)
Dóndeoes la eficiencia de transmisión. El paso del tornillopagdebe expresarse en m/rev para obtener un resultado de par en N·m.
La coincidencia del servomotor no debe basarse únicamente en la potencia nominal. Verificar:
- Par máximo durante la aceleración y desaceleración
- Par RMS durante todo el ciclo
- Velocidad del motor requerida para la velocidad lineal objetivo
- Par motor disponible a la velocidad requerida
- Relación de inercia motor-carga
- Energía regenerativa durante la desaceleración.
- Requisitos de freno para ejes verticales.
- Compatibilidad con codificador, servoaccionamiento y controlador
Un motor puede proporcionar un par adecuado a baja velocidad pero volverse incapaz de producir el par requerido cerca de su velocidad máxima. Por lo tanto, la verificación final debe utilizar la curva real de velocidad-par del motor.
Ejemplo de cálculo de velocidad de módulo lineal trabajado
El siguiente ejemplo demuestra cómo calcular la velocidad, el tiempo de viaje y la velocidad de rotación del husillo de bolas. Todos los valores son hipotéticos y se proporcionan únicamente para explicar el método de ingeniería. No representan un modelo de producto QRXQ específico ni una aplicación de cliente.
Condiciones de funcionamiento
| Parámetro | Valor |
|---|---|
| Distancia de viaje efectiva | 800 milímetros |
| Velocidad máxima comandada | 1000 mm/s |
| Aceleración | 2500 mm/s² |
| Desaceleración | 2500 mm/s² |
| Paso del husillo de bolas | 20 mm/revolución |
| Velocidad inicial | 0 mm/s |
| velocidad final | 0 mm/s |
Paso 1: Calcular el tiempo de aceleración
donde = v/a
ta = 1000 / 2500 = 0,4 s
Paso 2: Calcular la distancia de aceleración
Sa = v² / (2a)
En = 1000² / (2 × 2500) = 200 mm
Paso 3: Calcular el tiempo y la distancia de desaceleración
Porque la aceleración y la desaceleración son iguales:
td = 1000 / 2500 = 0,4 s
Sd = 1000² / (2 × 2500) = 200 mm
Paso 4: determinar el perfil de movimiento
Sa + Sd = 200 + 200 = 400 mm
El recorrido total es 800 mm, por lo que quedan 400 mm para un movimiento a velocidad constante:
Sc = 800 - 200 - 200 = 400 mm
PorqueCarolina del Sures mayor que cero, el movimiento utiliza unperfil de velocidad trapezoidal.
Paso 5: Calcular el tiempo de velocidad constante
tc = Sc/v
tc = 400/1000 = 0,4 s
Paso 6: Calcular el tiempo total de viaje
t_total = ta + tc + td
t_total = 0,4 + 0,4 + 0,4 = 1,2 s
En condiciones ideales, sin suavizado de la curva S, retraso del controlador o tiempo de estabilización, el tiempo de viaje teórico es1,2 segundos.
Paso 7: Calcule la velocidad del husillo de bolas
norte = 60v/p
n = 60 × 1000 / 20 = 3000 rpm
Por lo tanto, el husillo de bolas y un motor directamente acoplado deben alcanzar aproximadamente3000 rpm.
Paso 8: Complete la verificación del límite de velocidad
| Requisito calculado | Resultado | Catálogo o verificación de diseño |
|---|---|---|
| Velocidad lineal máxima | 1000 mm/s | Velocidad máxima permitida del módulo |
| Distancia de aceleración | 200 milímetros | Posiciones de carrera y límite disponibles |
| Distancia de desaceleración | 200 milímetros | Distancia de parada normal y de emergencia |
| tiempo de viaje teórico | 1,2 segundos | Perfil de movimiento real del controlador |
| Velocidad del husillo de bolas | 3000 rpm | Velocidad crítica, valor DN y velocidad del rodamiento |
| Velocidad del motor | Aproximadamente 3000 rpm | Velocidad máxima del motor y par de alta velocidad |
Incluso si el motor puede funcionar a 3000 r/min, el diseño aún no puede aprobarse. El cálculo también debe verificar la velocidad crítica del husillo de bolas para la longitud real del husillo y la disposición del soporte, el límite de velocidad de la tuerca de bolas, la lubricación de la guía, el par del motor a alta velocidad y la vibración del módulo ensamblado.
Ejemplo de movimiento triangular de carrera corta
Supongamos que se utilizan los mismos ajustes de aceleración, desaceleración y velocidad máxima, pero el recorrido efectivo se reduce a 200 mm:
Sa + Sd = 400 mm > 200 mm
El movimiento no tiene suficiente distancia para alcanzar los 1000 mm/s, por lo que el movimiento se vuelve triangular.
Porque la aceleración y la desaceleración son iguales:
v_pico = √(aL)
v_pico = √(2500 × 200) = 707,1 mm/s
El tiempo de aceleración es:
ta = 707,1 / 2500 = 0,283 s
El tiempo de desaceleración es igual, entonces:
t_total = 0,283 + 0,283 = 0,566 s
La velocidad correspondiente del husillo de bolas es:
norte = 60 × 707,1 / 20 = 2121,3 rpm
Este ejemplo muestra que incluso cuando el controlador está configurado en 1000 mm/s, un movimiento de carrera corta puede alcanzar solo aproximadamente 707 mm/s porque la distancia de aceleración y desaceleración disponible es insuficiente.
Tiempo adicional requerido en un ciclo completo de la máquina
El tiempo de recorrido teórico del módulo lineal suele ser sólo una parte del ciclo completo del equipo. El tiempo real del ciclo de la máquina también puede incluir:
- Tiempo de respuesta del comando del controlador
- Tiempo adicional causado por el suavizado de la curva S
- Tiempo de establecimiento de posición
- Tiempo de apertura y cierre de la pinza
- Generación de vacío y tiempo de confirmación.
- Exposición de la cámara y tiempo de procesamiento de la visión.
- Tiempo del proceso de dispensación, soldadura o prensado.
- Hora de confirmación del sensor
- Tiempo de espera y enclavamiento entre ejes
- Viaje de regreso a casa o viaje de regreso vacío
Por tanto, el ciclo completo de la máquina se puede expresar como:
t_ciclo = t_moción + t_establecimiento + t_proceso + t_espera + t_retorno
Calcular el tiempo del ciclo dividiendo la distancia recorrida por la velocidad máxima generalmente subestimará el tiempo de funcionamiento real.
Errores comunes en el cálculo de la velocidad del módulo lineal
- Dividir la distancia recorrida por la velocidad máxima sin incluir aceleración y desaceleración.
- Tratando la velocidad media como la velocidad máxima alcanzada durante el movimiento.
- No poder determinar si el perfil es triangular o trapezoidal.
- Suponiendo que siempre se alcanza la velocidad del controlador comandada.
- Comprobando sólo la velocidad máxima del motor sin comprobar el par disponible a esa velocidad.
- Calcular una velocidad aceptable de husillo de bolas sin comprobar los límites de velocidad crítica y DN.
- Verificar solo la velocidad de la polea en un módulo de correa de distribución mientras se ignora la velocidad de la correa, el engranaje de los dientes y la vibración.
- Ignorando la energía regenerativa y la sobretensión del servoaccionamiento durante la desaceleración.
- Utilizando el mismo cálculo de empuje para los ejes horizontal y vertical.
- Ignorar los momentos dinámicos causados por un centro de gravedad de carga útil desplazado.
- Utilizando un cálculo de perfil trapezoidal ideal mientras se habilita un fuerte suavizado de curva S en el controlador.
- No verificar la velocidad, temperatura, vibración y posicionamiento bajo la carga útil real.
Información requerida para la selección de velocidad del módulo lineal
Prepare la siguiente información antes de completar un cálculo práctico de velocidad de un módulo lineal:
- Distancia de viaje efectiva
- Objetivo de tiempo de viaje en un solo sentido y ciclo completo de la máquina
- Velocidad inicial y final
- Velocidad máxima objetivo
- Aceleración y desaceleración
- Ajuste de curva S o tirón
- masa total en movimiento
- Posición del centro de gravedad de la carga útil
- Orientación de montaje horizontal, vertical o inclinada
- Fuerza del proceso externo
- Parámetros de avance del husillo de bolas o polea y piñón
- Velocidad máxima del motor y curva velocidad-par
- Relación y eficiencia de la caja de cambios
- Requisitos de precisión de posicionamiento y tiempo de asentamiento
- Ciclo de trabajo diario y tiempo de funcionamiento continuo
- Condiciones de temperatura, contaminación, lubricación y mantenimiento.
Conclusión de ingeniería
Un confiablecálculo de velocidad del módulo linealdebe conectar la distancia recorrida, el tiempo de ciclo objetivo, la aceleración, desaceleración y los parámetros de transmisión. La velocidad máxima que figura en un catálogo es solo un límite de producto y no representa directamente la velocidad que una máquina puede alcanzar en una carrera y carga útil específicas.
Primero determine si el movimiento utiliza un perfil triangular o trapezoidal. Luego calcule la velocidad máxima, la distancia de aceleración, la distancia de desaceleración y el tiempo de viaje teórico. Convierta la velocidad lineal requerida en husillo de bolas, polea, piñón o velocidad del motor, y verifique el par del motor a velocidad, los límites de transmisión, el rendimiento de la guía y el perfil real del controlador.
El resultado final debe confirmarse bajo la carga útil real y documentarse con los valores de entrada, unidades, perfil de movimiento, fórmulas, límites de catálogo, márgenes de diseño y método de aceptación. Esto mantiene el resultado de la selección de velocidad rastreable durante el diseño de la máquina, la puesta en servicio, el mantenimiento y la futura optimización del tiempo de ciclo.
