 اردو

لکیری موشن سسٹم کا انتخاب یا ڈیزائن کرتے وقت درستگی کارکردگی کے اہم ترین اشاریوں میں سے ایک ہے۔ سیمی کنڈکٹر آلات، وژن انسپکشن مشینوں، الیکٹرانکس اسمبلی لائنوں، درست طریقے سے ڈسپنسنگ سسٹم، CNC مشینری، اور لیبارٹری آٹومیشن میں، یہاں تک کہ ایک چھوٹی پوزیشننگ کی خرابی بھی مصنوعات کے معیار، عمل کے استحکام اور سامان کی وشوسنییتا کو متاثر کر سکتی ہے۔
تاہم،لکیری ماڈیول کی درستگی کا حساب کتابپروڈکٹ کیٹلاگ میں صرف ایک قدر کو چیک کرنے کا معاملہ نہیں ہے۔ a کی حتمی حرکت کی درستگیلکیری ماڈیولپوزیشننگ کی درستگی، ریپیٹ ایبلٹی، کمانڈ ریزولوشن، بال سکرو لیڈ ایرر، بیک لیش، گائیڈ ریل پریزیشن، بڑھتے ہوئے حالات، سرو کنٹرول پرفارمنس، درجہ حرارت میں تغیر، اور ساختی خرابی سے متاثر ہوتا ہے۔
ایک ماڈیول میں انتہائی عمدہ نظریاتی ریزولوشن ہو سکتا ہے لیکن اس کے باوجود حقیقی پوزیشننگ کے ناقص نتائج برآمد ہوتے ہیں۔ اسی طرح، کمانڈڈ پوزیشن سے مستقل آفسیٹ کو برقرار رکھتے ہوئے ایک سسٹم میں بہترین ریپیٹ ایبلٹی ہو سکتی ہے۔ لہذا انجینئرز کو درست لکیری موشن سسٹم کا جائزہ لینے سے پہلے ریزولوشن، پوزیشننگ کی درستگی، ریپیٹ ایبلٹی، اور سسٹم کی کل غلطی کے درمیان فرق کرنا چاہیے۔
یہ گائیڈ وضاحت کرتا ہے کہ کس طرح لکیری ماڈیول کی درستگی کا حساب لگایا جائے، پوزیشننگ کی خرابی کے اہم ذرائع کی نشاندہی کی جائے، ریپیٹ ایبلٹی کا اندازہ لگایا جائے، سسٹم کی کل درستگی کا اندازہ لگایا جائے، اور مکینیکل ڈیزائن، کیلیبریشن، فیڈ بیک کنٹرول، اور مناسب تنصیب کے ذریعے درستگی کو بہتر بنایا جائے۔
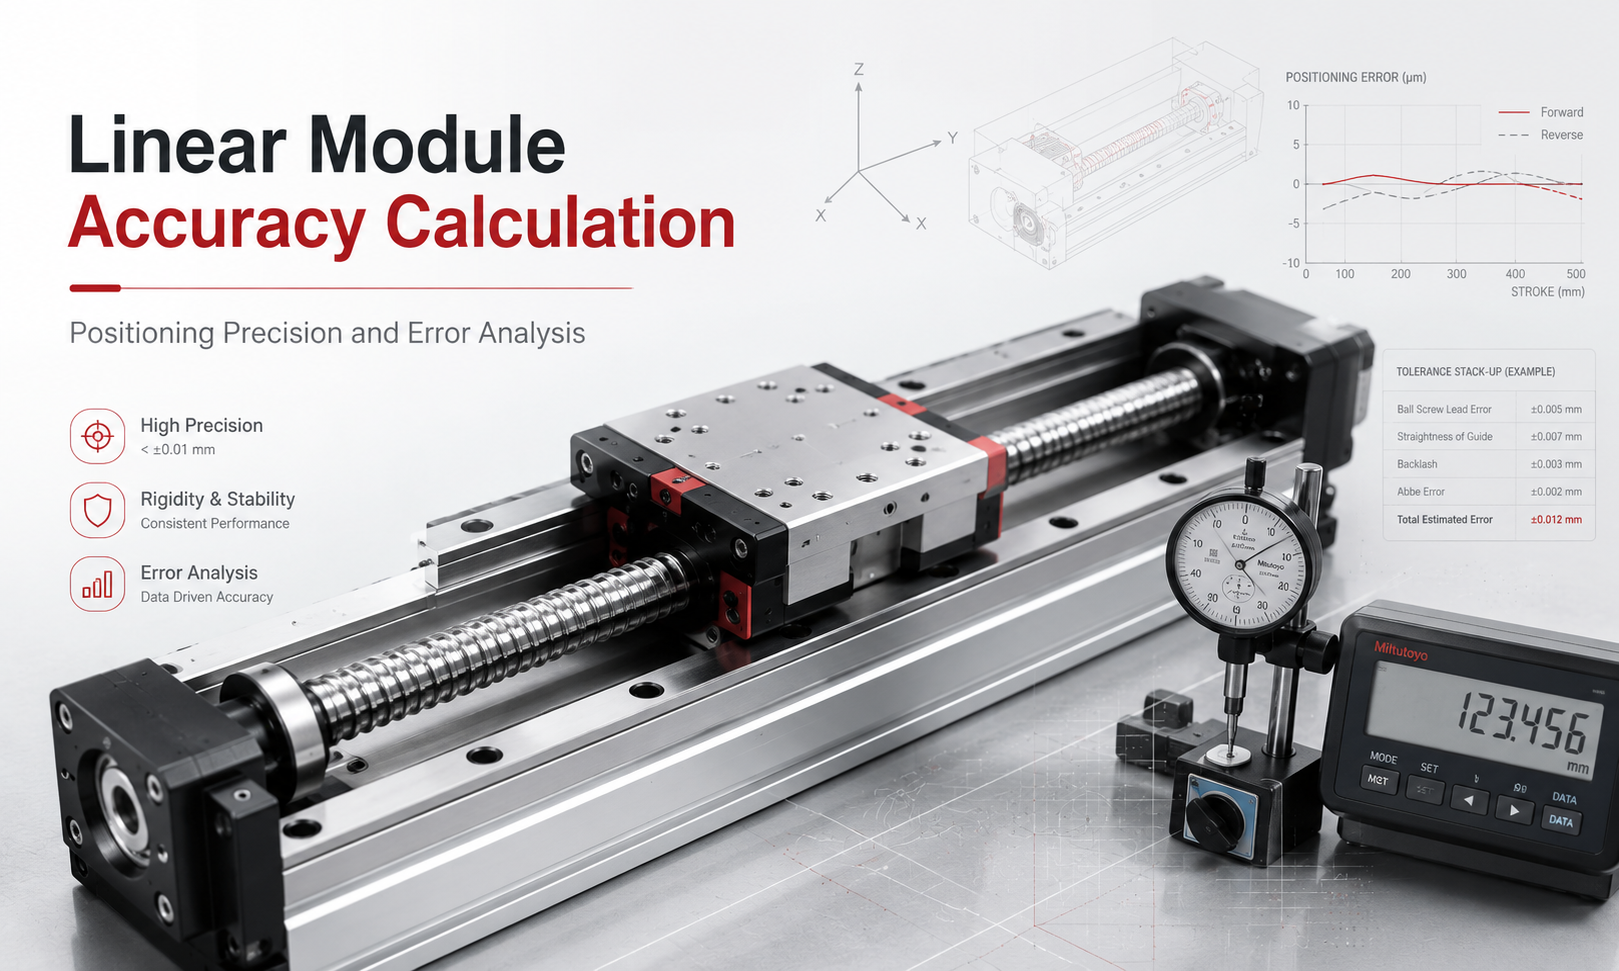
لکیری ماڈیول کی درستگی کیا ہے؟
لکیری ماڈیول کی درستگی یہ بتاتی ہے کہ گاڑی کی اصل پوزیشن کمانڈ یا ہدف کی پوزیشن سے کتنی قریب سے ملتی ہے۔ یہ اس فرق کی نمائندگی کرتا ہے جہاں کنٹرول سسٹم ماڈیول کو حرکت کرنے کی ہدایت کرتا ہے اور گاڑی اصل میں کہاں رکتی ہے۔
ایک ناپے ہوئے مقام پر بنیادی پوزیشننگ کی خرابی کا اظہار اس طرح کیا جا سکتا ہے:
پوزیشننگ کی خرابی = اصل پوزیشن - کمانڈڈ پوزیشن
اگر ایک کنٹرولر گاڑی کو 300.000 ملی میٹر پر جانے کا حکم دیتا ہے، لیکن پیمائش شدہ پوزیشن 300.018 ملی میٹر ہے، پوزیشننگ کی خرابی یہ ہے:
300.018 ملی میٹر − 300.000 ملی میٹر = +0.018 ملی میٹر
مثبت قدر بتاتی ہے کہ گاڑی 0.018 ملی میٹر کمانڈ کی پوزیشن سے آگے بڑھ گئی ہے۔ اگر پیمائش شدہ پوزیشن 299.985 ملی میٹر تھی، تو غلطی −0.015 ملی میٹر ہوگی۔
مکمل درستگی کے ٹیسٹ کے دوران، پیمائش عام طور پر پورے ماڈیول اسٹروک میں متعدد پوزیشنوں پر لی جاتی ہے۔ اس کے بعد نتائج کا استعمال زیادہ سے زیادہ انحراف، دو طرفہ غلطی، تکرار پذیری، ردعمل، اور معاوضے کی ضروریات کا تعین کرنے کے لیے کیا جاتا ہے۔
درستگی، تکرار اور ریزولوشن ایک جیسے نہیں ہیں۔
لکیری موشن سسٹم کے ڈیزائن میں سب سے زیادہ عام غلطیوں میں سے ایک پوزیشننگ کی درستگی، ریپیٹ ایبلٹی، اور ریزولوشن کو قابل تبادلہ تصریحات کے طور پر سمجھنا ہے۔ یہ اقدار حرکت کی کارکردگی کے مختلف پہلوؤں کو بیان کرتی ہیں۔
| پیرامیٹر | تعریف | اثر انداز کرنے والے اہم عوامل |
|---|---|---|
| پوزیشننگ کی درستگی | اصل پوزیشن کمانڈڈ پوزیشن سے کتنی قریب ہے۔ | لیڈ ایرر، انشانکن، تھرمل توسیع، فیڈ بیک کی درستگی اور مکینیکل سیدھ |
| تکراری قابلیت | یکساں حالات میں ماڈیول کس طرح مستقل طور پر ایک ہی پوزیشن پر واپس آتا ہے۔ | بیکلاش، رگڑ، سرو ٹیوننگ، پری لوڈ، وائبریشن اور لوڈ ویری ایشن |
| قرارداد | سب سے چھوٹی حرکت میں اضافہ جسے کنٹرول سسٹم نظریاتی طور پر کمانڈ یا پتہ لگا سکتا ہے۔ | انکوڈر کاؤنٹ، سکرو لیڈ، موٹر سٹیپس، مائیکرو سٹیپنگ اور ٹرانسمیشن ریشو |
| ردعمل | سفر کی سمت الٹ جانے پر حرکت کھو دینا | سکرو اور نٹ کلیئرنس، کپلنگ کلیئرنس، بیلٹ ٹینشن اور ٹرانسمیشن پہننا |
| صحت سے متعلق | حرکت کی کارکردگی کی مستقل مزاجی اور معیار کی عمومی وضاحت | مشترکہ مکینیکل، کنٹرول، تنصیب اور ماحولیاتی حالات |
اچھی ریپیٹ ایبلٹی والا سسٹم تقریباً ایک ہی جگہ پر بار بار رک سکتا ہے لیکن اس کے باوجود پوزیشننگ کی درستگی ناقص ہے۔ مثال کے طور پر، ایک گاڑی بار بار 100.012 ملی میٹر پر رک سکتی ہے جب اسے 100.000 ملی میٹر پر جانے کا حکم دیا جائے۔ بار بار آنے والے نتائج کو مضبوطی سے گروپ کیا جا سکتا ہے، لیکن سسٹم میں تقریباً 0.012 ملی میٹر کا مستقل مثبت آفسیٹ ہے۔
اس قسم کی منظم غلطی کو اکثر انشانکن یا الیکٹرانک غلطی کی تلافی کے ذریعے درست کیا جا سکتا ہے۔ بے ترتیب تغیر، متضاد ردعمل، ساختی کمپن، یا بدلتے ہوئے رگڑ کی تلافی کرنا زیادہ مشکل ہے کیونکہ غلطی مستقل نہیں رہتی۔
لکیری ماڈیول پوزیشننگ ایرر کا حساب کیسے لگائیں
ہر پیمائشی نقطہ کے لیے، پوزیشننگ کی خرابی کا حساب درج ذیل اظہار کے ذریعے کیا جا سکتا ہے۔
ei= ایکسa، i− xc، i
کہاں:
- eiپیمائش کے نقطہ i پر پوزیشننگ کی خرابی ہے۔
- xa، iاصل ماپا پوزیشن ہے.
- xc، iکمانڈڈ پوزیشن ہے.
زیادہ سے زیادہ مطلق پوزیشننگ کی غلطی کا اندازہ اس طرح لگایا جا سکتا ہے:
ایزیادہ سے زیادہ= زیادہ سے زیادہ | ei|
مکمل غلطی کی حد کو اس طرح ظاہر کیا جا سکتا ہے:
ایرینج= زیادہ سے زیادہ خرابی - کم از کم غلطی
پوزیشننگ کی درستگی کے حساب کتاب کی مثال
فرض کریں کہ ایک لکیری ماڈیول کا تجربہ پانچ کمانڈڈ پوزیشنوں پر کیا جاتا ہے۔
| کمانڈڈ پوزیشن | اصل پوزیشن | پوزیشننگ کی خرابی۔ |
|---|---|---|
| 0.000 ملی میٹر | 0.003 ملی میٹر | +0.003 ملی میٹر |
| 100.000 ملی میٹر | 100.008 ملی میٹر | +0.008 ملی میٹر |
| 200.000 ملی میٹر | 200.012 ملی میٹر | +0.012 ملی میٹر |
| 300.000 ملی میٹر | 300.018 ملی میٹر | +0.018 ملی میٹر |
| 400.000 ملی میٹر | 400.021 ملی میٹر | +0.021 ملی میٹر |
زیادہ سے زیادہ مطلق پوزیشننگ کی خرابی 0.021 ملی میٹر ہے۔ بڑھتی ہوئی خرابی اس بات کی بھی نشاندہی کرتی ہے کہ نظام میں خالصتاً بے ترتیب پوزیشننگ تغیرات کے بجائے مجموعی پچ یا لیڈ کی خرابی ہو سکتی ہے۔
اگر خرابی سفر کے فاصلے کے ساتھ بتدریج بڑھتی ہے تو انجینئرز کو سکرو لیڈ کی درستگی، انکوڈر اسکیلنگ، ٹرانسمیشن ریشو، کیلیبریشن سیٹنگز اور مکینیکل ڈھانچے کی تھرمل توسیع کا معائنہ کرنا چاہیے۔
Repeatability کا حساب کیسے لگائیں۔
ماڈیول کو ایک جیسی آپریٹنگ حالات کے تحت متعدد بار ایک ہی ہدف کی پوزیشن پر جانے کا حکم دے کر تکرار کی پیمائش کی جاتی ہے۔ ماڈیول کو عام طور پر ایک ہی سمت سے ہدف تک پہنچنا چاہیے جب یک طرفہ تکرار پذیری کا جائزہ لیا جا رہا ہو۔
ایک سادہ ریپیٹ ایبلٹی کا تخمینہ کل پیمائش کی حد کے نصف کا استعمال کرتے ہوئے لگایا جا سکتا ہے:
تکراری قابلیت = ±(زیادہ سے زیادہ ماپا جانے والی پوزیشن − کم سے کم پیمائش شدہ پوزیشن) ÷ 2
فرض کریں کہ ماڈیول کو بار بار 100.000 ملی میٹر تک جانے کا حکم دیا گیا ہے اور درج ذیل نتائج برآمد ہوتے ہیں:
- 100.012 ملی میٹر
- 100.009 ملی میٹر
- 100.015 ملی میٹر
- 100.011 ملی میٹر
- 100.013 ملی میٹر
زیادہ سے زیادہ پیمائش شدہ پوزیشن 100.015 ملی میٹر ہے، اور کم از کم پیمائش شدہ پوزیشن 100.009 ملی میٹر ہے۔
تکرار پذیری = ±(100.015 − 100.009) ÷ 2 = ±0.003 ملی میٹر
اس لیے ماڈیول میں اس ٹیسٹ پوزیشن پر تقریباً ±0.003 ملی میٹر کی سادہ پیمائش کی گئی ریپیٹبلٹی ہے۔ تاہم، اوسط نتیجہ تقریباً 100.012 ملی میٹر ہے، جس کا مطلب ہے کہ سسٹم میں تقریباً +0.012 ملی میٹر کا ایک منظم پوزیشننگ آفسیٹ بھی ہے۔
کچھ مینوفیکچررز اور جانچ کے طریقہ کار معیاری انحراف کا استعمال کرتے ہوئے دہرانے کی صلاحیت کا حساب لگاتے ہیں، جیسے کہ ±3σ، ناپی گئی کل حد کے نصف کی بجائے۔ چونکہ جانچ کے طریقے مختلف ہوتے ہیں، درستگی کی اقدار کا موازنہ صرف اس صورت میں کیا جانا چاہیے جب پیمائش کی سمت، سائیکلوں کی تعداد، پے لوڈ، رفتار، درجہ حرارت، اسٹروک، اور شماریاتی طریقہ واضح طور پر بیان کیا جائے۔
یک سمتی اور دو طرفہ تکراری قابلیت
جب گاڑی ایک ہی سمت سے ہدف کے قریب پہنچتی ہے تو یون ڈائریکشنل ریپیٹ ایبلٹی بار بار پوزیشننگ کی پیمائش کرتی ہے۔ دو طرفہ تکرار پذیری پوزیشننگ کی پیمائش کرتی ہے جب ہدف دونوں سمتوں سے رابطہ کیا جاتا ہے۔
دو طرفہ ٹیسٹ کے نتائج اکثر بدتر ہوتے ہیں کیونکہ ان میں ردعمل کے اثرات، لچکدار اخترتی، رگڑ کو تبدیل کرنا، کپلنگ کلیئرنس، بیلٹ ٹوتھ کلیئرنس، اور سمت میں تبدیلی کے دوران کنٹرول ردعمل شامل ہیں۔
ایسی ایپلی کیشنز کے لیے جو ہمیشہ ایک سمت سے کام کی پوزیشن تک پہنچتی ہیں، یک طرفہ تکراری قابلیت سب سے زیادہ متعلقہ اشارے ہو سکتی ہے۔ ایسی ایپلی کیشنز کے لیے جن میں بار بار ریورسنگ موشن شامل ہوتا ہے، دو طرفہ ریپیٹ ایبلٹی اور ریورسل ایرر کا احتیاط سے جائزہ لیا جانا چاہیے۔
نظریاتی موشن ریزولوشن کا حساب کتاب کیسے کریں۔
نظریاتی قرارداد سب سے چھوٹی حرکت میں اضافے کی نمائندگی کرتی ہے جسے موٹر اور کنٹرول سسٹم حکم دے سکتا ہے۔ یہ خود بخود اصل مکینیکل درستگی کی نمائندگی نہیں کرتا ہے۔
بال سکرو لکیری ماڈیول ریزولوشن
کے لیےگیند سکرو لکیری ماڈیول، نظریاتی کمانڈ ریزولوشن کو اس طرح شمار کیا جاسکتا ہے:
ریزولوشن = بال اسکرو لیڈ ÷ کمانڈ شمار فی سکرو انقلاب
جب ٹرانسمیشن کا تناسب استعمال کیا جاتا ہے:
ریزولوشن = بال سکرو لیڈ ÷ (موٹر کمانڈ کا شمار فی انقلاب × ٹرانسمیشن تناسب)
مندرجہ ذیل نظام کو فرض کریں:
- بال سکرو لیڈ: 5 ملی میٹر
- سروو کمانڈ ریزولوشن: 10,000 شمار فی موٹر انقلاب
- ٹرانسمیشن کا تناسب: 1:1
نظریاتی قرارداد یہ ہے:
5 ملی میٹر ÷ 10,000 = 0.0005 ملی میٹر
یہ 0.5 μm فی کمانڈ شمار کے برابر ہے۔
تاہم، اس کا مطلب یہ نہیں ہے کہ ماڈیول میں 0.5 μm پوزیشننگ کی درستگی ہے۔ اصل درستگی کا انحصار سکرو لیڈ کی خرابی، بیئرنگ رگڈیٹی، بیکلاش، انکوڈر فیڈ بیک، گائیڈ پریزیشن، سرو ٹیوننگ، ساختی کمپن، چکنا حالت، اور درجہ حرارت کے استحکام پر بھی ہوگا۔
سٹیپر موٹر ریزولوشن
سٹیپر موٹر سسٹم کے لیے، فی نبض کی نظریاتی حرکت کا اندازہ اس طرح لگایا جا سکتا ہے:
حرکت فی نبض = سکرو لیڈ ÷ (موٹر سٹیپس فی انقلاب × مائیکرو سٹیپ سیٹنگ × ٹرانسمیشن تناسب)
Microstepping کمانڈ کی ہمواری کو بہتر بنا سکتا ہے اور کمپن کو کم کر سکتا ہے، لیکن یہ اصل پوزیشننگ کی درستگی میں متناسب بہتری کی ضمانت نہیں دیتا ہے۔ موٹر ٹارک کی تبدیلی، لوڈ رگڑ، گونج، اور اوپن لوپ سٹیپ نقصان مؤثر درستگی کو کم کر سکتا ہے۔
لکیری ماڈیول پوزیشننگ کی خرابی کے اہم ذرائع
1. بال سکرو لیڈ کی خرابی۔
بال سکرو لیڈ ایرر نظریاتی سفر اور حقیقی سفر کے درمیان فرق ہے جو ایک یا زیادہ سکرو انقلابات سے پیدا ہوتا ہے۔ یہ خرابی ایک طویل اسٹروک پر جمع ہوسکتی ہے اور بال سکرو سے چلنے والے لکیری ماڈیول کی قطعی درستگی کو متاثر کرنے والے اہم عوامل میں سے ایک ہے۔
گراؤنڈ بال اسکرو عام طور پر رولڈ بال اسکرو سے بہتر لیڈ کی درستگی فراہم کرتے ہیں، لیکن صحیح انتخاب کا انحصار اسٹروک، بوجھ، رفتار، درستگی کی ضرورت، آپریٹنگ ماحول اور پروجیکٹ بجٹ پر ہوتا ہے۔
2. ردعمل اور کھوئی ہوئی حرکت
ردعمل اس وقت ہوتا ہے جب ڈرائیو کی سمت الٹ جاتی ہے اور موٹر فوری طور پر گاڑی کی حرکت پیدا کیے بغیر گھومتی ہے۔ بال سکرو سسٹمز میں، ردعمل سکرو اور نٹ کے درمیان کلیئرنس، بیئرنگ کلیئرنس، کپلنگ پلے، یا ناکافی پری لوڈ کے نتیجے میں ہوسکتا ہے۔
میںٹائمنگ بیلٹ ماڈیولز، کھوئی ہوئی حرکت بیلٹ کی ناکافی کشیدگی، بیلٹ ٹوتھ کلیئرنس، گھرنی کنکشن کلیئرنس، بیلٹ کی لچک، یا ساختی خرابی کی وجہ سے ہوسکتی ہے۔
ایک مخصوص ہدف کی پوزیشن پر ردعمل کا اندازہ مخالف سمتوں سے اس پوزیشن تک پہنچنے سے لگایا جا سکتا ہے:
ردعمل = |مثبت سمت سے پہنچنے والی پوزیشن − منفی سمت سے پہنچنے والی پوزیشن|
3. لکیری گائیڈ پریسجن
لکیری گائیڈ چلتی گاڑی کی سیدھی اور واقفیت کو کنٹرول کرتی ہے۔ گائیڈ ریل مینوفیکچرنگ کی درستگی، بڑھتے ہوئے متوازی، پری لوڈ، کیریج کلیئرنس، چکنا، اور آلودگی سیدھے پن، پچ، یاؤ، رول، اور رگڑ کو متاثر کر سکتی ہے۔
یہاں تک کہ جب ڈرائیو کا طریقہ کار درست لکیری سفر فراہم کرتا ہے، تب بھی گائیڈ کی ناقص الائنمنٹ پس منظر کی نقل مکانی، کونیی غلطی، کمپن، یا پورے اسٹروک کے دوران مزاحمت کو تبدیل کر سکتی ہے۔
4. بڑھتے ہوئے سطح کی خرابی۔
ایک درست لکیری ماڈیول اپنی درجہ بندی کی کارکردگی کو برقرار نہیں رکھ سکتا جب اسے ناہموار، لچکدار، آلودہ، یا خراب مشینی بڑھتے ہوئے سطح پر نصب کیا جاتا ہے۔ بیس فلیٹنس، بڑھتے ہوئے بولٹ کی ترتیب، سپورٹ اسپیسنگ، ہم آہنگی، اور فریم کی سختی نظام کی حتمی درستگی کو براہ راست متاثر کرتی ہے۔
لانگ اسٹروک ماڈیول خاص طور پر بیس ڈیفارمیشن کے لیے حساس ہوتے ہیں۔ اگر مشین کا فریم پے لوڈ یا ایکسلریشن کے تحت موڑتا ہے، تو گاڑی کی پوزیشن اور ٹول سینٹر پوائنٹ انکوڈر کے درست موٹر پوزیشن کی اطلاع دینے پر بھی انحراف ہو سکتا ہے۔
5. کپلنگ اور بیئرنگ کی خرابی۔
غلط جوڑے ریڈیل فورس، وائبریشن، ناہموار ٹارک ٹرانسمیشن، اور قبل از وقت بیئرنگ پہنا سکتے ہیں۔ فکسڈ اینڈ بیئرنگ کلیئرنس یا ناکافی بیئرنگ پری لوڈ بھی ایکسلریشن اور سمت الٹ جانے کے دوران محوری حرکت پیدا کر سکتا ہے۔
صحت سے متعلق ایپلی کیشنز کو درست جوڑے کی سیدھ، مناسب بیئرنگ سپورٹ، کنٹرول ٹائٹننگ ٹارک، اور محوری پلے کے معائنہ کی ضرورت ہوتی ہے۔
6. سروو کنٹرول ایرر
سروو مندرجہ ذیل ایرر حرکت کے دوران کمانڈڈ پوزیشن اور فیڈ بیک پوزیشن کے درمیان فرق ہے۔ ضرورت سے زیادہ ایکسلریشن، ناکافی موٹر ٹارک، غلط گین سیٹنگز، گونج، زیادہ رگڑ، یا غیر مستحکم بوجھ مندرجہ ذیل خرابی کو بڑھا سکتا ہے۔
ایک ماڈیول طے ہونے کے بعد قابل قبول حتمی پوزیشن حاصل کر سکتا ہے جبکہ تیز رفتار حرکت کے دوران اب بھی بڑی متحرک راہ کی خرابیاں پیدا کرتا ہے۔ لیزر پروسیسنگ، ڈسپنسنگ، سکیننگ، اور مطابقت پذیر کنٹور موومنٹ جیسی ایپلی کیشنز کو صرف حتمی سٹاپ کی درستگی کے بجائے متحرک درستگی کا جائزہ لینا چاہیے۔
7. انکوڈر اور فیڈ بیک کی خرابی۔
موٹر پر نصب روٹری انکوڈرز گاڑی کی اصل لکیری پوزیشن کے بجائے موٹر شافٹ کی گردش کی پیمائش کرتے ہیں۔ موٹر اور کیریج کے درمیان مکینیکل خرابیاں، بشمول سکرو لیڈ ایرر، کپلنگ ڈیفارمیشن، بیکلاش، اور ساختی توسیع، موٹر انکوڈر کے ذریعے پتہ نہیں چل سکتا۔
چلتی گاڑی کے قریب نصب ایک لکیری انکوڈر براہ راست پوزیشن کی رائے فراہم کر سکتا ہے اور مطلق پوزیشننگ کی کارکردگی کو نمایاں طور پر بہتر بنا سکتا ہے۔ تاہم، پیمانے کی تنصیب کی درستگی، تھرمل برتاؤ، سگنل ریزولوشن، انٹرپولیشن ایرر، اور کنٹرولر کی صلاحیت کو بھی مدنظر رکھا جانا چاہیے۔
8. تھرمل توسیع
درجہ حرارت کی تبدیلیاں سکرو، گائیڈ ریل، ایلومینیم بیس، مشین فریم اور ورک پیس کی لمبائی کو تبدیل کر سکتی ہیں۔ طویل اسٹروک اور مائکرون لیول پوزیشننگ ایپلی کیشنز میں تھرمل ایرر تیزی سے اہم ہو جاتا ہے۔
لکیری تھرمل توسیع کا اندازہ اس کا استعمال کرتے ہوئے لگایا جا سکتا ہے:
ΔL = α × L × ΔT
کہاں:
- ΔLلمبائی میں تبدیلی ہے.
- aتھرمل توسیع کا مادی گتانک ہے۔
- ایلاصل لمبائی ہے.
- ΔTدرجہ حرارت کی تبدیلی ہے.
مثال کے طور پر، اگر ایک میٹر کے ساختی جزو کا تھرمل ایکسپینشن گتانک 12 × 10 ہے۔−6/°C اور اس کا درجہ حرارت 5°C بڑھ جاتا ہے:
ΔL = 12 × 10−6× 1000 ملی میٹر × 5 = 0.060 ملی میٹر
اس لیے اس آسان مثال میں صرف 5 ° C کی درجہ حرارت میں تبدیلی تقریباً 0.060 ملی میٹر لمبائی میں تبدیلی پیدا کر سکتی ہے۔
9. لوڈ اور ساختی اخترتی
پے لوڈ کا وزن، حد سے زیادہ فاصلہ، سرعت، سستی، بیرونی کاٹنے والی قوت، کیبل ڈریگ، اور ٹول ری ایکشن فورس کیریج، بیس، گائیڈ ریل، یا مشین کے فریم کو خراب کر سکتی ہے۔
بوجھ کے بغیر ماپا جانے والی پوزیشننگ کی درستگی اصل آپریٹنگ حالات میں حاصل کی گئی درستگی سے نمایاں طور پر بہتر ہو سکتی ہے۔ درستگی کی توثیق کے لیے نمائندہ پے لوڈ، ایکسلریشن، کیبل روٹنگ، ورک پیس فورسز، اور آپریٹنگ درجہ حرارت کا استعمال کرنا چاہیے۔
10. چکنا، پہننا اور آلودگی
ناکافی چکنا رگڑ، درجہ حرارت، کمپن اور پہننے میں اضافہ کرتا ہے۔ ضرورت سے زیادہ یا غیر موزوں چکنا کرنے والا بھی مزاحمت کو بڑھا سکتا ہے اور غیر مستحکم کم رفتار حرکت کا سبب بن سکتا ہے۔
دھول، دھاتی چپس، چپکنے والی، کولنٹ، اور عمل کے ذرات بال سکرو اور گائیڈ سطحوں کو نقصان پہنچا سکتے ہیں۔ جیسے جیسے لباس تیار ہوتا ہے، ردعمل اور تکرار کی صلاحیت آہستہ آہستہ خراب ہو سکتی ہے۔
کل لکیری ماڈیول کی درستگی کا حساب لگانا
لکیری ماڈیول کی حتمی پوزیشننگ کی درستگی متعدد خرابی کے ذرائع کا نتیجہ ہے۔ ایک آسان درستگی بجٹ میں شامل ہوسکتا ہے:
- بال سکرو یا بیلٹ ٹرانسمیشن کی خرابی۔
- ردعمل اور الٹنے کی غلطی
- گائیڈ اور بڑھتے ہوئے غلطی
- جوڑے اور اثر کی خرابی۔
- انکوڈر اور کنٹرول کی خرابی۔
- تھرمل توسیع
- ساختی اخترتی
- پیمائش کی غیر یقینی صورتحال
ایک قدامت پسند بدترین کیس کے تخمینہ کے لیے، بنیادی غلطیوں کی مطلق قدریں شامل کی جا سکتی ہیں:
ایبدترین کیس= |Eڈرائیو| + |Eردعمل| + |Eرہنما| + |Eکنٹرول| + |Eتھرمل| + ...
درج ذیل تخمینی غلطیوں کو فرض کریں:
- بال سکرو لیڈ کی خرابی: 15 μm
- ردعمل: 5 μm
- گائیڈ اور بڑھتے ہوئے غلطی: 8 μm
- کنٹرول اور تاثرات کی خرابی: 4 μm
- تھرمل خرابی: 6 μm
بدترین کیس کی کل غلطی یہ ہے:
15 + 5 + 8 + 4 + 6 = 38 μm
جب خرابی کے ذرائع شماریاتی طور پر آزاد اور بنیادی طور پر بے ترتیب ہوتے ہیں، تو ایک روٹ-سم-مربع تخمینہ بھی استعمال کیا جا سکتا ہے:
ایآر ایس ایس= √(E12+ ای22+ ای32 + ...)
ایک ہی اقدار کا استعمال کرتے ہوئے:
ایآر ایس ایس = √(152 + 52 + 82 + 42 + 62) ≈ 19.1 μm
بدترین کیس کا طریقہ زیادہ قدامت پسند ہے، جب کہ root-sum-square طریقہ یہ فرض کرتا ہے کہ غلطیاں آزاد ہیں اور ایک ہی وقت میں ان کی زیادہ سے زیادہ اقدار تک پہنچنے کا امکان نہیں ہے۔ منظم غلطیاں، متعلقہ غلطیاں، اور سمت پر منحصر غلطیوں کو بغیر تصدیق کے آزاد بے ترتیب اقدار کے طور پر نہیں سمجھا جانا چاہئے۔
جامد درستگی اور متحرک درستگی
جامد پوزیشننگ کی درستگی کی پیمائش کیریج کے ہدف تک پہنچنے اور سیٹل ہونے کے بعد کی جاتی ہے۔ متحرک درستگی اس انحراف کی وضاحت کرتی ہے جو ماڈیول کے حرکت کے دوران ہوتا ہے۔
ایک نظام میں بہترین جامد درستگی ہو سکتی ہے لیکن کمپن، سروو وقفہ، ناکافی سختی، گونج، تیز رفتاری، یا عمل کی قوتوں کو تبدیل کرنے کی وجہ سے ناقص متحرک درستگی۔
جامد درستگی خاص طور پر ڈرلنگ، معائنہ، اسمبلی، اور پک اینڈ پلیس آپریشنز کے لیے اہم ہے جہاں یہ عمل حرکت رکنے کے بعد شروع ہوتا ہے۔ متحرک درستگی ڈسپنسنگ، لیزر کٹنگ، سکیننگ، پرنٹنگ، ویلڈنگ، کوٹنگ اور مربوط ملٹی ایکسس موشن کے لیے اہم ہے۔
ٹول سینٹر پوائنٹ کی درستگی
لکیری ماڈیول کیریج کی درستگی ہمیشہ اصل ٹول سینٹر پوائنٹ کی درستگی کے برابر نہیں ہوتی ہے۔ گاڑی کے اوپر یا اس سے دور نصب ایک ٹول کونیی غلطیوں کو بڑھا سکتا ہے۔
پچ، یاؤ، اور رول کی غلطیاں گائیڈ کی سطح پر ایک چھوٹا کونیی انحراف کا سبب بن سکتی ہیں لیکن ایک لمبے ٹول، روبوٹ آرم، کیمرہ بریکٹ، یا ڈسپنسنگ نوزل کے آخر میں بہت زیادہ لکیری نقل مکانی کا سبب بن سکتی ہے۔ یہ اثر اکثر ایبی آفسیٹ سے منسلک ہوتا ہے۔
ٹول سینٹر پوائنٹ کی درستگی کو بہتر بنانے کے لیے:
- پیمائش کے محور کو اصل کام کرنے والے محور کے قریب رکھیں۔
- گائیڈ کی سطح اور ٹول سینٹر پوائنٹ کے درمیان فاصلہ کم کریں۔
- کیریج اور بڑھتے ہوئے پلیٹ کی سختی میں اضافہ کریں۔
- جب بڑے لمحات موجود ہوں تو ڈوئل گائیڈ ریل یا وسیع گائیڈ اسپیسنگ کا استعمال کریں۔
- ٹول سینٹر میں درستگی کی پیمائش کریں نہ کہ صرف گاڑی پر۔
تجویز کردہ لکیری ماڈیول درستگی ٹیسٹ کا طریقہ کار
- ماڈیول کو فلیٹ اور سخت حوالہ سطح پر انسٹال کریں۔
- مکمل سیدھ، کپلنگ کی تنصیب، چکنا، اور فاسٹنر معائنہ۔
- مشین اور پیمائش کے آلات کو مستحکم درجہ حرارت تک پہنچنے دیں۔
- نمائندہ پے لوڈ اور پروڈکشن ٹولنگ انسٹال کریں۔
- پورے اسٹروک کے دوران کئی وارم اپ سائیکل چلائیں۔
- قابل استعمال سفر میں متعدد پیمائشی پوائنٹس کا انتخاب کریں۔
- ہر نقطہ کو ایک ہی سمت سے بار بار پیمائش کریں۔
- مخالف سمت سے آتے ہوئے ٹیسٹ کو دہرائیں۔
- اصل پوزیشن، کمانڈ پوزیشن، سمت، رفتار، بوجھ، اور درجہ حرارت ریکارڈ کریں۔
- پوزیشننگ ایرر، ریپیٹ ایبلٹی، ریورسل ایرر، اور مجموعی سفری غلطی کا حساب لگائیں۔
- جب الیکٹرانک معاوضہ لاگو کیا جائے گا تو غلطی کا نقشہ بنائیں۔
- اصل آپریٹنگ حالات میں معاوضے کے بعد سسٹم کی دوبارہ تصدیق کریں۔
لیزر انٹرفیرومیٹر عام طور پر اعلی صحت سے متعلق لکیری پوزیشننگ پیمائش کے لیے استعمال ہوتے ہیں۔ مطلوبہ درستگی اور اسٹروک کے لحاظ سے ڈائل انڈیکیٹرز، لکیری اسکیلز، الیکٹرانک پروبس، آپٹیکل انکوڈرز اور کوآرڈینیٹ ماپنے کا سامان بھی استعمال کیا جا سکتا ہے۔
لکیری ماڈیول کی درستگی کو کیسے بہتر بنایا جائے۔
درست ڈرائیو میکانزم کو منتخب کریں۔
بال اسکرو ماڈیولز کو عام طور پر ان ایپلی کیشنز کے لیے منتخب کیا جاتا ہے جن کے لیے ہائی تھرسٹ، اچھی ریپیٹ ایبلٹی، اور کنٹرولڈ پوزیشننگ کی ضرورت ہوتی ہے۔ ٹائمنگ بیلٹ ماڈیول طویل اسٹروک اور تیز رفتار حرکت کے لیے موزوں ہیں لیکن ان میں زیادہ لچکدار اخترتی ہو سکتی ہے۔ لکیری موٹر ماڈیول مکینیکل ٹرانسمیشن بیکلاش کو ختم کرتے ہوئے تیز رفتار اور براہ راست ڈرائیو کی کارکردگی فراہم کر سکتے ہیں۔
ڈرائیو کا سب سے موزوں نظام مطلوبہ اسٹروک، پے لوڈ، رفتار، سرعت، پوزیشننگ کی درستگی، ریپیٹ ایبلٹی، ڈیوٹی سائیکل، ماحولیات اور بجٹ پر منحصر ہے۔
پہلے سے لوڈ شدہ ٹرانسمیشن اجزاء استعمال کریں۔
پہلے سے لوڈ شدہ بال نٹس، پہلے سے لوڈ شدہ بیرنگ، اور مناسب طریقے سے ایڈجسٹ گائیڈ کیریجز کلیئرنس کو کم کر سکتے ہیں اور الٹ کارکردگی کو بہتر بنا سکتے ہیں۔ ضرورت سے زیادہ پری لوڈ سے گریز کرنا چاہیے کیونکہ اس سے رگڑ، درجہ حرارت، موٹر بوجھ اور پہننے میں اضافہ ہوتا ہے۔
بڑھتے ہوئے سختی اور سیدھ کو بہتر بنائیں
مشینی ماؤنٹنگ سطح، مناسب سپورٹ، درست بولٹ ٹائٹننگ سیکوئنس، مناسب فاسٹنر ٹارک، اور سخت ساختی ممبرز کا استعمال کریں۔ لمبے ماڈیولز کو بیس کی خرابی کو روکنے کے لیے مسلسل سپورٹ یا ایک سے زیادہ بڑھتے ہوئے پوائنٹس کی ضرورت پڑ سکتی ہے۔
پوزیشن کی خرابی کے معاوضے کا اطلاق کریں۔
منظم لیڈ کی غلطی کو اکثر پوزیشن معاوضہ ٹیبل بنا کر درست کیا جا سکتا ہے۔ کنٹرولر اسٹروک کے ساتھ ساتھ مختلف مقامات پر پیمائش کی گئی غلطی کی بنیاد پر کمانڈ کو ایڈجسٹ کرتا ہے۔
جب مکینیکل خرابی مستحکم اور دہرائی جا سکتی ہے تو معاوضہ سب سے زیادہ موثر ہوتا ہے۔ یہ بے ترتیب کمپن، رد عمل کو تبدیل کرنے، غیر مستحکم رگڑ، ساختی ڈھیلا پن، یا غیر متوقع تھرمل تغیر کو مکمل طور پر درست نہیں کر سکتا۔
مکمل بند لوپ لکیری تاثرات استعمال کریں۔
ایک لکیری انکوڈر گاڑی کی پوزیشن کی براہ راست پیمائش کر سکتا ہے اور ان غلطیوں کی تلافی کر سکتا ہے جو موٹر انکوڈر کو نظر نہیں آتی ہیں۔ مکمل بند لوپ کنٹرول اکثر سیمی کنڈکٹر، میٹرولوجی، صحت سے متعلق معائنہ، لیزر پروسیسنگ، اور اعلی درستگی کے اسمبلی آلات میں استعمال ہوتا ہے۔
کنٹرول درجہ حرارت
ایک مستحکم محیطی درجہ حرارت کو برقرار رکھیں، گرمی کے ذرائع کو الگ کریں، موٹر حرارت کی منتقلی کو کم کریں، مناسب وارم اپ طریقہ کار استعمال کریں، اور اہم اجزاء پر درجہ حرارت کی نگرانی کریں۔ بہت زیادہ درستگی والے نظاموں کے لیے، سافٹ ویئر پر مبنی تھرمل معاوضہ بھی درکار ہو سکتا ہے۔
سرو ٹیوننگ کو بہتر بنائیں
درست سروو گین، فیڈ فارورڈ، ایکسلریشن، جرک، فلٹر، اور سیٹلنگ پیرامیٹرز درج ذیل خرابی اور کمپن کو کم کر سکتے ہیں۔ سروو ٹیوننگ کو اصل پے لوڈ اور نمائندہ موشن پروفائل کے ساتھ مکمل کیا جانا چاہیے۔
درست چکنا کو برقرار رکھیں
تجویز کردہ چکنا کرنے کے وقفے پر عمل کریں اور ماڈیول کی رفتار، بوجھ، درجہ حرارت اور ماحول کے لیے موزوں چکنا کرنے والا استعمال کریں۔ باقاعدگی سے معائنہ رگڑ کی تبدیلیوں، غیر معمولی شور، پہننے، اور دوبارہ قابلیت کے بگاڑ کو روکنے میں مدد کرتا ہے۔
ایک درخواست کو واقعی کتنی درستگی کی ضرورت ہے؟
سب سے زیادہ دستیاب درستگی کا انتخاب ہمیشہ انجینئرنگ کا بہترین فیصلہ نہیں ہوتا ہے۔ زیادہ درستگی کے لیے عام طور پر بہتر پیچ، انکوڈر، بیرنگ، مشیننگ، درجہ حرارت کنٹرول، تنصیب، انشانکن اور دیکھ بھال کی ضرورت ہوتی ہے، جس سے نظام کی لاگت اور پیچیدگی بڑھ جاتی ہے۔
مطلوبہ ماڈیول کی درستگی کا تعین حتمی عمل رواداری سے کیا جانا چاہیے۔ انجینئرز کو غور کرنا چاہئے:
- مصنوعات کی جہتی رواداری
- ٹولنگ اور فکسچر کی خرابی۔
- وژن یا سینسر کی پیمائش کی خرابی۔
- ورک پیس کی تبدیلی
- مشین فریم اخترتی
- ٹول سینٹر پوائنٹ آفسیٹ
- درجہ حرارت کی تبدیلی
- حفاظتی مارجن
لکیری ماڈیول کو عام طور پر عمل کی خرابی کے کل بجٹ کا صرف ایک حصہ استعمال کرنا چاہیے۔ اگر پوری رواداری کو حرکت کے محور پر تفویض کیا جاتا ہے، تو ٹولنگ، سینسنگ، اسمبلی، تھرمل، اور ورک پیس کی غلطیوں کے لیے کوئی مارجن نہیں ہوگا۔
لکیری ماڈیول درستگی کے تجزیہ میں عام غلطیاں
- اصل پوزیشننگ کی درستگی کے طور پر موٹر انکوڈر ریزولوشن کا استعمال۔
- مختلف بوجھ، اسٹروک، رفتار، یا درجہ حرارت کے تحت جانچ کی گئی درستگی کی قدروں کا موازنہ کرنا۔
- دو طرفہ ردعمل اور الٹ غلطی کو نظر انداز کرنا۔
- اصلی پے لوڈ یا ٹولنگ کے بغیر ماڈیول کی جانچ کرنا۔
- ٹول سینٹر پوائنٹ کی درستگی کے بجائے گاڑی کی درستگی کی پیمائش۔
- بڑھتی ہوئی سطح کی چپٹی اور فریم کی خرابی کو نظر انداز کرنا۔
- فرض کریں کہ الیکٹرانک معاوضہ غیر مستحکم مکینیکل غلطیوں کو درست کر سکتا ہے۔
- طویل اسٹروک کے نظام میں تھرمل توسیع کو نظر انداز کرنا۔
- عمل کی کل ضروریات پر غور کیے بغیر ضرورت سے زیادہ درستگی کا انتخاب کرنا۔
- صرف حتمی اسٹاپ کی درستگی کا اندازہ کرنا جب عمل کو متحرک راستے کی درستگی کی ضرورت ہو۔
اکثر پوچھے گئے سوالات
لکیری ماڈیول کی درستگی اور تکرار کے درمیان کیا فرق ہے؟
درستگی یہ بتاتی ہے کہ اصل پوزیشن کمانڈڈ پوزیشن سے کتنی قریب ہے۔ تکرار پذیری یہ بتاتی ہے کہ ماڈیول کس طرح مستقل طور پر ایک ہی پوزیشن پر واپس آتا ہے۔ ایک سسٹم بہترین ریپیٹ ایبلٹی کا حامل ہوسکتا ہے لیکن پھر بھی ایک مستقل پوزیشننگ آفسیٹ کو برقرار رکھتا ہے۔
کیا انکوڈر ریزولوشن کو پوزیشننگ کی درستگی کے طور پر استعمال کیا جا سکتا ہے؟
نہیں۔ اصل پوزیشننگ کی درستگی مکینیکل ٹرانسمیشن کی خرابی، ردعمل، گائیڈ کی درستگی، ساختی خرابی، کنٹرول کی کارکردگی اور درجہ حرارت سے بھی متاثر ہوتی ہے۔
بال سکرو ماڈیول کی درستگی کا حساب کیسے لگایا جاتا ہے؟
بال سکرو ماڈیول کی درستگی کا اندازہ متعدد پوزیشنوں پر اصل پیمائش شدہ سفر کے ساتھ کمانڈڈ ٹریول کا موازنہ کرکے کیا جاتا ہے۔ کیلکولیشن میں سکرو لیڈ ایرر، بیک لیش، بیئرنگ موومنٹ، گائیڈ الائنمنٹ، فیڈ بیک ایرر، تھرمل ایکسپینشن، اور اسٹرکچرل ڈیفارمیشن شامل ہونا چاہیے۔
ریپیٹیبلٹی عام طور پر پوزیشننگ کی درستگی سے بہتر کیوں ہے؟
اسکرو لیڈ ڈیوی ایشن یا انکوڈر اسکیلنگ جیسی منظم غلطیاں ہر حرکت کو ایک ہی مقدار میں بدل سکتی ہیں۔ اس لیے ماڈیول مستقل طور پر اسی غلط پوزیشن پر واپس آسکتا ہے، جس سے اعادہ کی اچھی صلاحیت پیدا ہوتی ہے لیکن مطلق درستگی کم ہوتی ہے۔
کیا سافٹ ویئر معاوضہ پوزیشننگ کی تمام خرابیوں کو ختم کر سکتا ہے؟
نہیں، سافٹ ویئر کا معاوضہ مستحکم اور دہرائی جانے والی منظم غلطیوں کے لیے موثر ہے۔ یہ بے ترتیب کمپن، رگڑ کو تبدیل کرنے، غیر مستحکم ردعمل، ڈھیلے اجزاء، بوجھ کی خرابی، یا تیزی سے تبدیل ہونے والے تھرمل حالات کو مکمل طور پر ختم نہیں کر سکتا۔
کیا موٹر ریزولوشن میں اضافہ ماڈیول کی درستگی کو بہتر بناتا ہے؟
کمانڈ ریزولوشن میں اضافہ حرکت کی ہمواری کو بہتر بنا سکتا ہے اور بہتر کنٹرول انکریمنٹ فراہم کر سکتا ہے، لیکن یہ مکینیکل غلطیوں پر قابو نہیں پا سکتا جو کمانڈ انکریمنٹ سے بڑی ہیں۔ مکینیکل کوالٹی اور فیڈ بیک فن تعمیر اہم ہے۔
اسٹروک کی لمبائی درستگی کو کیسے متاثر کرتی ہے؟
طویل اسٹروک مجموعی لیڈ ایرر، تھرمل ایکسپینشن، بیس ڈیفارمیشن، سیدھ میں خرابی، اور ساختی کمپن کے اثر کو بڑھاتے ہیں۔ لانگ اسٹروک سسٹمز کو اضافی سپورٹ، انشانکن، درجہ حرارت کنٹرول، یا براہ راست لکیری تاثرات کی ضرورت ہو سکتی ہے۔
کیا درستگی کو بوجھ کے ساتھ یا اس کے بغیر جانچا جانا چاہئے؟
حتمی توثیق نمائندہ پروڈکشن بوجھ کے ساتھ مکمل کی جانی چاہیے۔ پے لوڈ، ایکسلریشن، کیبل ڈریگ، ٹولنگ وزن، اور بیرونی عمل کی قوتیں اخترتی، رگڑ، امدادی ردعمل، اور اصل پوزیشننگ کارکردگی کو تبدیل کر سکتی ہیں۔
نتیجہ
درستلکیری ماڈیول کی درستگی کا حساب کتابایک کیٹلاگ کی تفصیلات کو پڑھنے سے زیادہ کی ضرورت ہے۔ انجینئرز کو ایک مکمل موشن سسٹم کے حصے کے طور پر پوزیشننگ کی درستگی، ریپیٹ ایبلٹی، تھیوریٹیکل ریزولوشن، بیکلاش، گائیڈ پریزیشن، ٹرانسمیشن ایرر، سرو رسپانس، تھرمل ایکسپینشن، بڑھتے ہوئے حالات، اور ساختی خرابی کا جائزہ لینا چاہیے۔
ریزولوشن اس بات کا تعین کرتا ہے کہ کسی حرکت کو کس حد تک باریک طریقے سے حکم دیا جا سکتا ہے، اعادہ کرنے کی صلاحیت اس بات کی نشاندہی کرتی ہے کہ کسی پوزیشن کو کس طرح مستقل طور پر دوبارہ بنایا جا سکتا ہے، اور پوزیشننگ کی درستگی یہ ظاہر کرتی ہے کہ اصل پوزیشن ہدف سے کتنی قریب سے ملتی ہے۔ ان پیرامیٹرز کے درمیان فرق کو سمجھنا ایک مناسب لکیری ماڈیول کو منتخب کرنے اور غیر ضروری لاگت یا ناکافی کارکردگی سے بچنے کے لیے ضروری ہے۔
قابل اعتماد درستگی کے تجزیے کے لیے، ماڈیول کو اس کے استعمال کے قابل اسٹروک کے دوران، نقل و حرکت کی دونوں سمتوں سے، نمائندہ بوجھ، رفتار، سرعت، اور درجہ حرارت کے حالات کے تحت جانچا جانا چاہیے۔ مستحکم منظم غلطیوں کو انشانکن اور معاوضے کے ذریعے کم کیا جا سکتا ہے، جبکہ میکانکی عدم استحکام کو بہتر اجزاء کے انتخاب، بڑھتے ہوئے، سختی، پری لوڈ، چکنا، اور دیکھ بھال کے ذریعے درست کیا جانا چاہیے۔
ایک مکمل ایرر بجٹ بنا کر اور صرف موٹر یا کیریج کے بجائے اصل ٹول سنٹر پوائنٹ کا جائزہ لے کر، انجینئر ایسے لکیری موشن سسٹم ڈیزائن کر سکتے ہیں جو آلات کی زندگی کے دوران مستحکم، قابل پیمائش، اور اطلاق کے لیے موزوں درستگی فراہم کرتے ہیں۔
