 हिंदी

रैखिक गति प्रणाली का चयन या डिज़ाइन करते समय सटीकता सबसे महत्वपूर्ण प्रदर्शन संकेतकों में से एक है। सेमीकंडक्टर उपकरण, दृष्टि निरीक्षण मशीन, इलेक्ट्रॉनिक्स असेंबली लाइन, सटीक वितरण प्रणाली, सीएनसी मशीनरी और प्रयोगशाला स्वचालन में, एक छोटी सी स्थिति त्रुटि भी उत्पाद की गुणवत्ता, प्रक्रिया स्थिरता और उपकरण विश्वसनीयता को प्रभावित कर सकती है।
तथापि,रैखिक मॉड्यूल सटीकता गणनायह केवल उत्पाद सूची में एक मूल्य की जाँच करने का मामला नहीं है। ए की अंतिम गति सटीकतारैखिक मॉड्यूलस्थिति सटीकता, दोहराव, कमांड रिज़ॉल्यूशन, बॉल स्क्रू लीड त्रुटि, बैकलैश, गाइड रेल परिशुद्धता, माउंटिंग स्थितियां, सर्वो नियंत्रण प्रदर्शन, तापमान भिन्नता और संरचनात्मक विरूपण से प्रभावित होता है।
एक मॉड्यूल में बेहद बढ़िया सैद्धांतिक रिज़ॉल्यूशन हो सकता है लेकिन फिर भी खराब वास्तविक स्थिति परिणाम उत्पन्न होता है। इसी तरह, कमांड की गई स्थिति से लगातार ऑफसेट बनाए रखते हुए एक सिस्टम में उत्कृष्ट दोहराव हो सकता है। इसलिए इंजीनियरों को एक सटीक रैखिक गति प्रणाली का मूल्यांकन करने से पहले रिज़ॉल्यूशन, स्थिति सटीकता, दोहराव और कुल सिस्टम त्रुटि के बीच अंतर करना चाहिए।
यह मार्गदर्शिका बताती है कि रैखिक मॉड्यूल सटीकता की गणना कैसे करें, स्थिति त्रुटि के मुख्य स्रोतों की पहचान करें, पुनरावृत्ति का मूल्यांकन करें, कुल सिस्टम परिशुद्धता का अनुमान लगाएं, और यांत्रिक डिजाइन, अंशांकन, प्रतिक्रिया नियंत्रण और उचित स्थापना के माध्यम से सटीकता में सुधार करें।
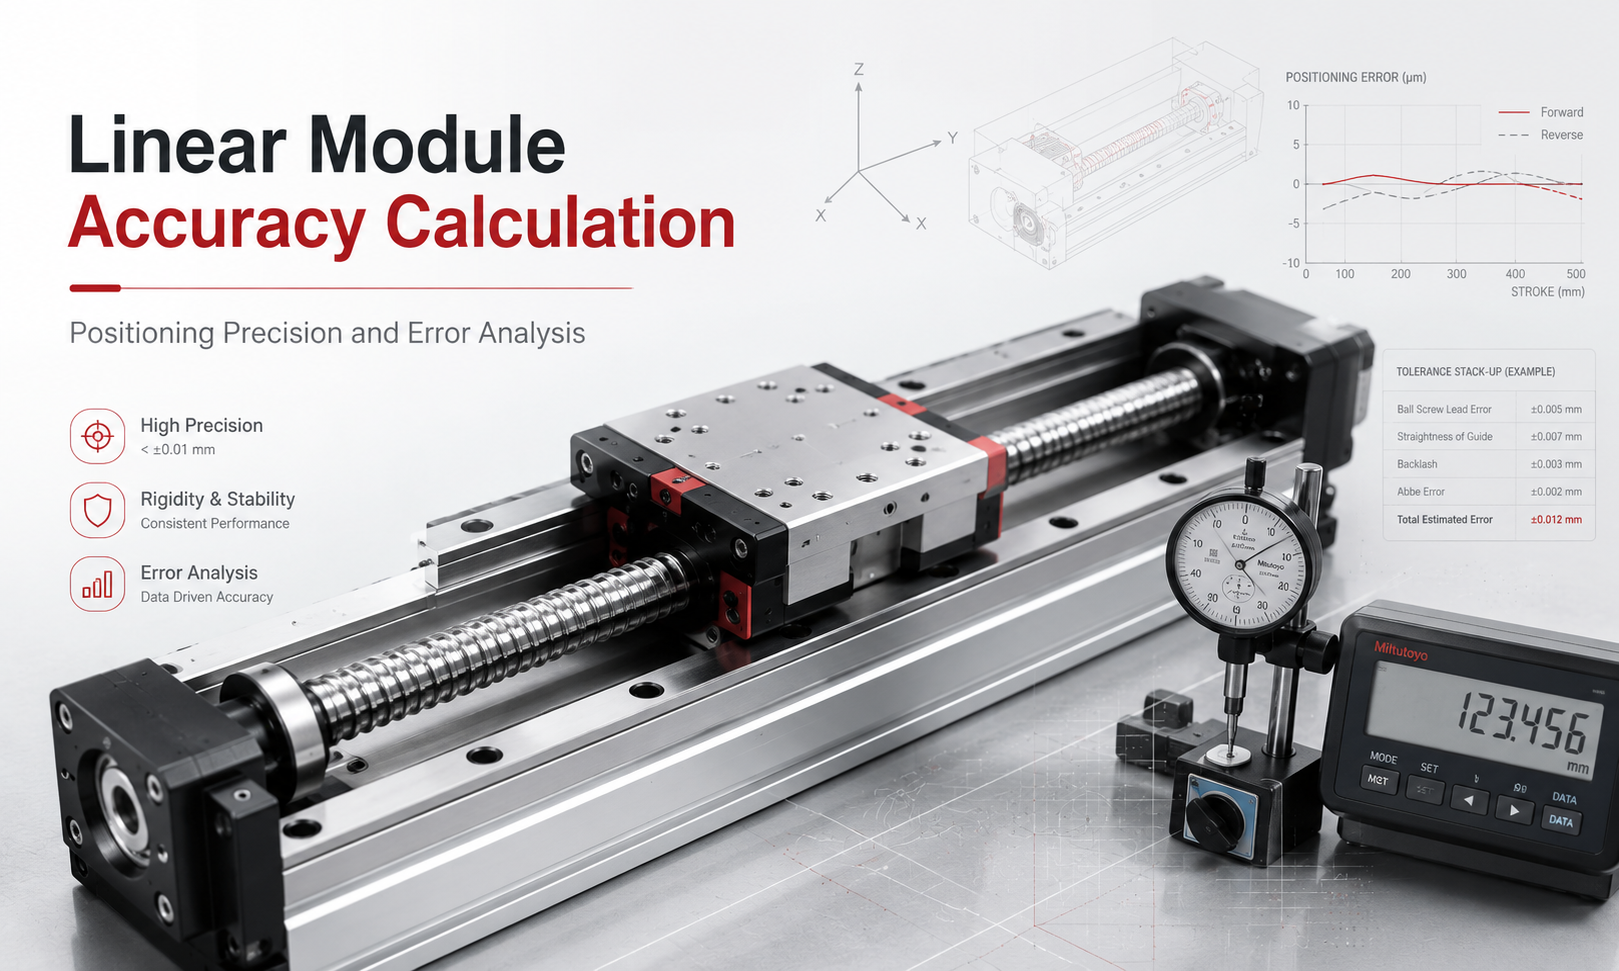
रैखिक मॉड्यूल सटीकता क्या है?
रैखिक मॉड्यूल सटीकता बताती है कि गाड़ी की वास्तविक स्थिति कमांड या लक्ष्य स्थिति से कितनी बारीकी से मेल खाती है। यह इस बीच के अंतर को दर्शाता है कि नियंत्रण प्रणाली मॉड्यूल को कहां जाने का निर्देश देती है और गाड़ी वास्तव में कहां रुकती है।
मापे गए बिंदु पर मूल स्थिति त्रुटि को इस प्रकार व्यक्त किया जा सकता है:
पोजिशनिंग त्रुटि = वास्तविक स्थिति - कमांड की गई स्थिति
यदि कोई नियंत्रक गाड़ी को 300.000 मिमी तक ले जाने का आदेश देता है, लेकिन मापी गई स्थिति 300.018 मिमी है, तो स्थिति त्रुटि है:
300.018 मिमी - 300.000 मिमी = +0.018 मिमी
सकारात्मक मान इंगित करता है कि गाड़ी निर्देशित स्थिति से 0.018 मिमी आगे बढ़ गई है। यदि मापी गई स्थिति 299.985 मिमी थी, तो त्रुटि −0.015 मिमी होगी।
पूर्ण सटीकता परीक्षण के दौरान, माप आमतौर पर पूरे मॉड्यूल स्ट्रोक में कई स्थितियों पर लिया जाता है। फिर परिणामों का उपयोग अधिकतम विचलन, द्विदिश त्रुटि, दोहराव, प्रतिक्रिया और मुआवजे की आवश्यकताओं को निर्धारित करने के लिए किया जाता है।
सटीकता, दोहराव और संकल्प समान नहीं हैं
रैखिक गति प्रणाली डिज़ाइन में सबसे आम गलतियों में से एक स्थिति सटीकता, दोहराव और रिज़ॉल्यूशन को विनिमेय विशिष्टताओं के रूप में मानना है। ये मान गति प्रदर्शन के विभिन्न पहलुओं का वर्णन करते हैं।
| पैरामीटर | परिभाषा | मुख्य प्रभावशाली कारक |
|---|---|---|
| स्थिति निर्धारण सटीकता | वास्तविक स्थिति आदेशित स्थिति से कितनी करीब है | लीड त्रुटि, अंशांकन, थर्मल विस्तार, प्रतिक्रिया सटीकता और यांत्रिक संरेखण |
| repeatability | समान परिस्थितियों में मॉड्यूल कितनी लगातार एक ही स्थिति में लौटता है | बैकलैश, घर्षण, सर्वो ट्यूनिंग, प्रीलोड, कंपन और लोड भिन्नता |
| संकल्प | सबसे छोटी गति वृद्धि जिसे नियंत्रण प्रणाली सैद्धांतिक रूप से आदेश दे सकती है या पता लगा सकती है | एनकोडर गणना, स्क्रू लीड, मोटर चरण, माइक्रोस्टेपिंग और ट्रांसमिशन अनुपात |
| प्रतिक्रिया | यात्रा की दिशा उलटने पर गति खो जाती है | स्क्रू और नट क्लीयरेंस, कपलिंग क्लीयरेंस, बेल्ट तनाव और ट्रांसमिशन घिसाव |
| शुद्धता | गति प्रदर्शन की स्थिरता और गुणवत्ता का एक सामान्य विवरण | संयुक्त यांत्रिक, नियंत्रण, स्थापना और पर्यावरणीय स्थितियाँ |
अच्छी पुनरावृत्ति क्षमता वाला सिस्टम बार-बार लगभग एक ही स्थान पर रुक सकता है लेकिन फिर भी उसकी पूर्ण स्थिति सटीकता खराब होती है। उदाहरण के लिए, 100.000 मिमी पर जाने का आदेश दिए जाने पर एक गाड़ी बार-बार 100.012 मिमी पर रुक सकती है। दोहराए गए परिणामों को कसकर समूहीकृत किया जा सकता है, लेकिन सिस्टम में लगभग 0.012 मिमी की लगातार सकारात्मक ऑफसेट होती है।
इस प्रकार की व्यवस्थित त्रुटि को अक्सर अंशांकन या इलेक्ट्रॉनिक त्रुटि क्षतिपूर्ति के माध्यम से ठीक किया जा सकता है। यादृच्छिक भिन्नता, असंगत प्रतिक्रिया, संरचनात्मक कंपन, या बदलते घर्षण की भरपाई करना अधिक कठिन है क्योंकि त्रुटि स्थिर नहीं रहती है।
रैखिक मॉड्यूल पोजिशनिंग त्रुटि की गणना कैसे करें
प्रत्येक माप बिंदु के लिए, स्थिति त्रुटि की गणना निम्नलिखित अभिव्यक्ति का उपयोग करके की जा सकती है:
ईमैं= एक्सए,आई− एक्ससी,आई
कहाँ:
- ईमैंमाप बिंदु i पर स्थिति त्रुटि है।
- एक्सए,आईवास्तविक मापी गई स्थिति है.
- एक्ससी,आईआदेशित स्थिति है.
अधिकतम निरपेक्ष स्थिति त्रुटि का अनुमान इस प्रकार लगाया जा सकता है:
ईअधिकतम= अधिकतम |इमैं|
पूर्ण त्रुटि सीमा को इस प्रकार व्यक्त किया जा सकता है:
ईश्रेणी= अधिकतम त्रुटि - न्यूनतम त्रुटि
स्थिति निर्धारण सटीकता गणना उदाहरण
मान लें कि एक रैखिक मॉड्यूल का परीक्षण पांच कमांड स्थितियों पर किया गया है।
| आदेशित पद | वास्तविक स्थिति | पोजिशनिंग त्रुटि |
|---|---|---|
| 0.000 मिमी | 0.003 मिमी | +0.003 मिमी |
| 100.000 मिमी | 100.008 मिमी | +0.008 मिमी |
| 200.000 मिमी | 200.012 मिमी | +0.012 मिमी |
| 300.000 मिमी | 300.018 मिमी | +0.018 मिमी |
| 400.000 मिमी | 400.021 मिमी | +0.021 मिमी |
अधिकतम निरपेक्ष स्थिति त्रुटि 0.021 मिमी है। बढ़ती हुई त्रुटि यह भी इंगित करती है कि सिस्टम में पूरी तरह से यादृच्छिक स्थिति भिन्नता के बजाय संचयी पिच या लीड त्रुटि हो सकती है।
यदि यात्रा दूरी के साथ त्रुटि धीरे-धीरे बढ़ती है, तो इंजीनियरों को स्क्रू लीड सटीकता, एनकोडर स्केलिंग, ट्रांसमिशन अनुपात, अंशांकन सेटिंग्स और यांत्रिक संरचना के थर्मल विस्तार का निरीक्षण करना चाहिए।
पुनरावृत्ति की गणना कैसे करें
समान परिचालन स्थितियों के तहत मॉड्यूल को एक ही लक्ष्य स्थिति पर कई बार जाने का आदेश देकर पुनरावृत्ति को मापा जाता है। जब यूनिडायरेक्शनल दोहराव का मूल्यांकन किया जा रहा हो तो मॉड्यूल को सामान्य रूप से उसी दिशा से लक्ष्य तक पहुंचना चाहिए।
कुल माप सीमा के आधे का उपयोग करके एक साधारण दोहराव अनुमान की गणना की जा सकती है:
पुनरावृत्ति = ±(अधिकतम मापी गई स्थिति - न्यूनतम मापी गई स्थिति) ÷ 2
मान लें कि मॉड्यूल को बार-बार 100,000 मिमी तक जाने का आदेश दिया गया है और निम्नलिखित परिणाम उत्पन्न करता है:
- 100.012 मिमी
- 100.009 मिमी
- 100.015 मिमी
- 100.011 मिमी
- 100.013 मिमी
अधिकतम मापी गई स्थिति 100.015 मिमी है, और न्यूनतम मापी गई स्थिति 100.009 मिमी है।
पुनरावृत्ति = ±(100.015 − 100.009) ÷ 2 = ±0.003 मिमी
इसलिए इस परीक्षण स्थिति में मॉड्यूल में लगभग ±0.003 मिमी की एक सरल मापी गई पुनरावृत्ति होती है। हालाँकि, औसत परिणाम लगभग 100.012 मिमी है, जिसका अर्थ है कि सिस्टम में लगभग +0.012 मिमी की व्यवस्थित स्थिति ऑफसेट भी है।
कुछ निर्माता और परीक्षण प्रक्रियाएं कुल मापी गई सीमा के आधे के बजाय मानक विचलन, जैसे ±3σ, का उपयोग करके दोहराव की गणना करती हैं। क्योंकि परीक्षण के तरीके अलग-अलग होते हैं, सटीकता मूल्यों की तुलना केवल तभी की जानी चाहिए जब माप की दिशा, चक्रों की संख्या, पेलोड, गति, तापमान, स्ट्रोक और सांख्यिकीय विधि स्पष्ट रूप से परिभाषित हो।
यूनिडायरेक्शनल और बाइडायरेक्शनल रिपीटेबिलिटी
जब गाड़ी एक ही दिशा से लक्ष्य के पास पहुँचती है तो यूनिडायरेक्शनल रिपीटेबिलिटी बार-बार स्थिति को मापती है। जब लक्ष्य दोनों दिशाओं से संपर्क किया जाता है तो द्विदिशीय दोहराव स्थिति को मापता है।
द्विदिश परीक्षण के परिणाम अक्सर खराब होते हैं क्योंकि उनमें दिशा परिवर्तन के दौरान प्रतिक्रिया, लोचदार विरूपण, घर्षण उत्क्रमण, युग्मन क्लीयरेंस, बेल्ट टूथ क्लीयरेंस और नियंत्रण प्रतिक्रिया के प्रभाव शामिल होते हैं।
उन अनुप्रयोगों के लिए जो हमेशा एक ही दिशा से कार्य की स्थिति तक पहुंचते हैं, यूनिडायरेक्शनल दोहराव सबसे प्रासंगिक संकेतक हो सकता है। बार-बार उलटने की गति वाले अनुप्रयोगों के लिए, द्विदिशीय दोहराव और उलटने की त्रुटि का सावधानीपूर्वक मूल्यांकन किया जाना चाहिए।
सैद्धांतिक गति संकल्प की गणना कैसे करें
सैद्धांतिक रिज़ॉल्यूशन सबसे छोटी गति वृद्धि का प्रतिनिधित्व करता है जिसे मोटर और नियंत्रण प्रणाली कमांड कर सकती है। यह स्वचालित रूप से वास्तविक यांत्रिक सटीकता का प्रतिनिधित्व नहीं करता है।
बॉल स्क्रू रैखिक मॉड्यूल रिज़ॉल्यूशन
एक के लिएबॉल स्क्रू रैखिक मॉड्यूल, सैद्धांतिक कमांड रिज़ॉल्यूशन की गणना इस प्रकार की जा सकती है:
रिज़ॉल्यूशन = बॉल स्क्रू लीड ÷ कमांड प्रति स्क्रू क्रांति की गणना करता है
जब ट्रांसमिशन अनुपात का उपयोग किया जाता है:
रिज़ॉल्यूशन = बॉल स्क्रू लीड ÷ (प्रति क्रांति मोटर कमांड गणना × ट्रांसमिशन अनुपात)
निम्नलिखित प्रणाली मान लें:
- बॉल स्क्रू लीड: 5 मिमी
- सर्वो कमांड रिज़ॉल्यूशन: प्रति मोटर क्रांति 10,000 गिनती
- ट्रांसमिशन अनुपात: 1:1
सैद्धांतिक संकल्प है:
5 मिमी ÷ 10,000 = 0.0005 मिमी
यह प्रति कमांड गिनती 0.5 μm के बराबर है।
हालाँकि, इसका मतलब यह नहीं है कि मॉड्यूल में 0.5 μm स्थिति सटीकता है। वास्तविक सटीकता स्क्रू लीड त्रुटि, असर कठोरता, बैकलैश, एनकोडर फीडबैक, गाइड परिशुद्धता, सर्वो ट्यूनिंग, संरचनात्मक कंपन, स्नेहन स्थिति और तापमान स्थिरता पर भी निर्भर करेगी।
स्टेपर मोटर रिज़ॉल्यूशन
स्टेपर मोटर प्रणाली के लिए, प्रति पल्स सैद्धांतिक गति का अनुमान इस प्रकार लगाया जा सकता है:
प्रति पल्स गति = स्क्रू लीड ÷ (प्रति क्रांति मोटर चरण × माइक्रोस्टेप सेटिंग × ट्रांसमिशन अनुपात)
माइक्रोस्टेपिंग कमांड की सहजता में सुधार कर सकती है और कंपन को कम कर सकती है, लेकिन यह वास्तविक स्थिति सटीकता में आनुपातिक सुधार की गारंटी नहीं देती है। मोटर टॉर्क भिन्नता, लोड घर्षण, अनुनाद और ओपन-लूप स्टेप लॉस प्रभावी सटीकता को कम कर सकते हैं।
रैखिक मॉड्यूल पोजिशनिंग त्रुटि के मुख्य स्रोत
1. बॉल स्क्रू लीड त्रुटि
बॉल स्क्रू लीड त्रुटि एक या अधिक स्क्रू क्रांतियों द्वारा उत्पन्न सैद्धांतिक यात्रा और वास्तविक यात्रा के बीच का अंतर है। यह त्रुटि लंबे स्ट्रोक में जमा हो सकती है और बॉल स्क्रू चालित रैखिक मॉड्यूल की पूर्ण सटीकता को प्रभावित करने वाले मुख्य कारकों में से एक है।
ग्राउंड बॉल स्क्रू आमतौर पर रोल्ड बॉल स्क्रू की तुलना में बेहतर लीड सटीकता प्रदान करते हैं, लेकिन सही चयन स्ट्रोक, लोड, गति, सटीकता की आवश्यकता, ऑपरेटिंग वातावरण और प्रोजेक्ट बजट पर निर्भर करता है।
2. बैकलैश और लॉस्ट मोशन
बैकलैश तब होता है जब ड्राइव की दिशा उलट जाती है और मोटर तुरंत गाड़ी की गति उत्पन्न किए बिना घूमती है। बॉल स्क्रू सिस्टम में, स्क्रू और नट के बीच क्लीयरेंस, बियरिंग क्लीयरेंस, कपलिंग प्ले या अपर्याप्त प्रीलोड के कारण बैकलैश हो सकता है।
मेंटाइमिंग बेल्ट मॉड्यूल, खोई हुई गति अपर्याप्त बेल्ट तनाव, बेल्ट टूथ क्लीयरेंस, पुली कनेक्शन क्लीयरेंस, बेल्ट लोच, या संरचनात्मक विरूपण के कारण हो सकती है।
किसी विशिष्ट लक्ष्य स्थिति पर प्रतिक्रिया का अनुमान विपरीत दिशाओं से उस स्थिति में पहुंचकर लगाया जा सकता है:
बैकलैश = | सकारात्मक दिशा से प्राप्त स्थिति - नकारात्मक दिशा से प्राप्त स्थिति|
3. रैखिक गाइड परिशुद्धता
रैखिक गाइड चलती गाड़ी की सीधीता और अभिविन्यास को नियंत्रित करता है। गाइड रेल निर्माण सटीकता, माउंटिंग समानता, प्रीलोड, कैरिज क्लीयरेंस, स्नेहन और संदूषण सीधेपन, पिच, यॉ, रोल और घर्षण को प्रभावित कर सकते हैं।
यहां तक कि जब ड्राइव तंत्र सटीक रैखिक यात्रा प्रदान करता है, तो खराब गाइड संरेखण पूरे स्ट्रोक में पार्श्व विस्थापन, कोणीय त्रुटि, कंपन या बदलते प्रतिरोध पैदा कर सकता है।
4. माउंटिंग सरफेस एरर
असमान, लचीली, दूषित, या खराब मशीनी माउंटिंग सतह पर स्थापित होने पर एक सटीक रैखिक मॉड्यूल अपने रेटेड प्रदर्शन को बनाए नहीं रख सकता है। बेस समतलता, माउंटिंग बोल्ट अनुक्रम, समर्थन रिक्ति, समानता, और फ्रेम कठोरता सीधे अंतिम सिस्टम सटीकता को प्रभावित करती है।
लंबे-स्ट्रोक मॉड्यूल विशेष रूप से आधार विरूपण के प्रति संवेदनशील होते हैं। यदि मशीन का फ्रेम पेलोड या त्वरण के तहत झुकता है, तो एनकोडर सही मोटर स्थिति की रिपोर्ट करने पर भी गाड़ी की स्थिति और उपकरण केंद्र बिंदु विचलित हो सकता है।
5. युग्मन और बियरिंग त्रुटि
गलत संरेखित कपलिंग रेडियल बल, कंपन, असमान टॉर्क ट्रांसमिशन और समय से पहले बियरिंग घिसाव का कारण बन सकते हैं। फिक्स्ड-एंड बियरिंग क्लीयरेंस या अपर्याप्त बियरिंग प्रीलोड भी त्वरण और दिशा उलटने के दौरान अक्षीय गति पैदा कर सकता है।
सटीक अनुप्रयोगों के लिए सही युग्मन संरेखण, उपयुक्त असर समर्थन, नियंत्रित कसने वाले टॉर्क और अक्षीय खेल के निरीक्षण की आवश्यकता होती है।
6. सर्वो नियंत्रण त्रुटि
सर्वो निम्नलिखित त्रुटि गति के दौरान आदेशित स्थिति और फीडबैक स्थिति के बीच का अंतर है। अत्यधिक त्वरण, अपर्याप्त मोटर टॉर्क, गलत लाभ सेटिंग्स, अनुनाद, उच्च घर्षण, या अस्थिर भार निम्नलिखित त्रुटि को बढ़ा सकता है।
एक मॉड्यूल उच्च गति गति के दौरान बड़ी गतिशील पथ त्रुटियों का उत्पादन करते हुए व्यवस्थित होने के बाद स्वीकार्य अंतिम स्थिति प्राप्त कर सकता है। इसलिए लेजर प्रोसेसिंग, डिस्पेंसिंग, स्कैनिंग और सिंक्रोनाइज्ड कंटूर मूवमेंट जैसे अनुप्रयोगों को केवल अंतिम स्टॉप सटीकता के बजाय गतिशील सटीकता का मूल्यांकन करना चाहिए।
7. एनकोडर और फीडबैक त्रुटि
मोटर-माउंटेड रोटरी एनकोडर गाड़ी की वास्तविक रैखिक स्थिति के बजाय मोटर शाफ्ट रोटेशन को मापते हैं। मोटर और गाड़ी के बीच यांत्रिक त्रुटियाँ, जिनमें स्क्रू लीड त्रुटि, युग्मन विरूपण, बैकलैश और संरचनात्मक विस्तार शामिल हैं, मोटर एनकोडर द्वारा पता नहीं लगाया जा सकता है।
चलती गाड़ी के नजदीक स्थापित एक रैखिक एनकोडर प्रत्यक्ष स्थिति प्रतिक्रिया प्रदान कर सकता है और पूर्ण स्थिति प्रदर्शन में काफी सुधार कर सकता है। हालाँकि, स्केल इंस्टॉलेशन सटीकता, थर्मल व्यवहार, सिग्नल रिज़ॉल्यूशन, इंटरपोलेशन त्रुटि और नियंत्रक क्षमता पर भी विचार किया जाना चाहिए।
8. थर्मल विस्तार
तापमान परिवर्तन से स्क्रू, गाइड रेल, एल्यूमीनियम बेस, मशीन फ्रेम और वर्कपीस की लंबाई बदल सकती है। लॉन्ग-स्ट्रोक और माइक्रोन-स्तरीय पोजिशनिंग अनुप्रयोगों में थर्मल त्रुटि तेजी से महत्वपूर्ण हो जाती है।
रैखिक तापीय विस्तार का अनुमान निम्न का उपयोग करके लगाया जा सकता है:
ΔL = α × L × ΔT
कहाँ:
- Δएललंबाई परिवर्तन है.
- एथर्मल विस्तार का भौतिक गुणांक है।
- एलमूल लंबाई है.
- ΔTतापमान परिवर्तन है.
उदाहरण के लिए, यदि एक मीटर के संरचनात्मक घटक का थर्मल विस्तार गुणांक 12 × 10 है−6/°C और इसका तापमान 5°C बढ़ जाता है:
ΔL = 12 × 10−6× 1000 मिमी × 5 = 0.060 मिमी
इसलिए केवल 5°C का तापमान परिवर्तन इस सरलीकृत उदाहरण में लगभग 0.060 मिमी लंबाई भिन्नता उत्पन्न कर सकता है।
9. भार और संरचनात्मक विरूपण
पेलोड वजन, ओवरहंग दूरी, त्वरण, मंदी, बाहरी काटने का बल, केबल खींचें, और उपकरण प्रतिक्रिया बल गाड़ी, बेस, गाइड रेल या मशीन फ्रेम को विकृत कर सकता है।
लोड के बिना मापी गई स्थिति सटीकता वास्तविक परिचालन स्थितियों के तहत प्राप्त सटीकता से काफी बेहतर हो सकती है। इसलिए सटीकता सत्यापन में प्रतिनिधि पेलोड, त्वरण, केबल रूटिंग, वर्कपीस बल और ऑपरेटिंग तापमान का उपयोग किया जाना चाहिए।
10. स्नेहन, घिसाव और संदूषण
अपर्याप्त स्नेहन से घर्षण, तापमान, कंपन और टूट-फूट बढ़ जाती है। अत्यधिक या अनुपयुक्त स्नेहक भी प्रतिरोध बढ़ा सकता है और अस्थिर कम गति वाली गति का कारण बन सकता है।
धूल, धातु के चिप्स, चिपकने वाला, शीतलक और प्रक्रिया कण बॉल स्क्रू और गाइड सतहों को नुकसान पहुंचा सकते हैं। जैसे-जैसे घिसाव विकसित होता है, प्रतिक्रिया और पुनरावृत्ति धीरे-धीरे खराब हो सकती है।
कुल रैखिक मॉड्यूल सटीकता की गणना
एक रैखिक मॉड्यूल की अंतिम स्थिति सटीकता कई त्रुटि स्रोतों का परिणाम है। एक सरलीकृत सटीकता बजट में शामिल हो सकते हैं:
- बॉल स्क्रू या बेल्ट ट्रांसमिशन त्रुटि
- बैकलैश और रिवर्सल त्रुटि
- गाइड और माउंटिंग त्रुटि
- युग्मन और बीयरिंग में त्रुटि
- एनकोडर और नियंत्रण त्रुटि
- थर्मल विस्तार
- संरचनात्मक विकृति
- मापन अनिश्चितता
रूढ़िवादी सबसे खराब स्थिति के अनुमान के लिए, मुख्य त्रुटियों के निरपेक्ष मान जोड़े जा सकते हैं:
ईसबसे खराब मामला= |ईगाड़ी चलाना| + |ईप्रतिक्रिया| + |ईमार्गदर्शक| + |ईनियंत्रण| + |ईथर्मल| + ...
निम्नलिखित अनुमानित त्रुटियाँ मानें:
- बॉल स्क्रू लीड त्रुटि: 15 μm
- बैकलैश: 5 μm
- गाइड और माउंटिंग त्रुटि: 8 μm
- नियंत्रण और फीडबैक त्रुटि: 4 μm
- थर्मल त्रुटि: 6 μm
सबसे खराब स्थिति वाली कुल त्रुटि है:
15 + 5 + 8 + 4 + 6 = 38 माइक्रोमीटर
जब त्रुटि स्रोत सांख्यिकीय रूप से स्वतंत्र और मुख्य रूप से यादृच्छिक होते हैं, तो मूल-योग-वर्ग अनुमान का भी उपयोग किया जा सकता है:
ईआरएसएस= √(ई12+ ई22+ ई32 + ...)
समान मानों का उपयोग करना:
ईआरएसएस = √(152 + 52 + 82 + 42 + 62) ≈ 19.1 μm
सबसे खराब स्थिति वाली विधि अधिक रूढ़िवादी है, जबकि रूट-सम-स्क्वायर विधि मानती है कि त्रुटियां स्वतंत्र हैं और एक ही समय में उनके अधिकतम मूल्यों तक पहुंचने की संभावना नहीं है। व्यवस्थित त्रुटियों, सहसंबद्ध त्रुटियों और दिशा-निर्भर त्रुटियों को सत्यापन के बिना स्वतंत्र यादृच्छिक मानों के रूप में नहीं माना जाना चाहिए।
स्थैतिक सटीकता और गतिशील सटीकता
गाड़ी के लक्ष्य तक पहुंचने और स्थिर होने के बाद स्थैतिक स्थिति सटीकता को मापा जाता है। गतिशील सटीकता उस विचलन का वर्णन करती है जो मॉड्यूल के चलते समय होता है।
एक प्रणाली में उत्कृष्ट स्थैतिक सटीकता हो सकती है लेकिन कंपन, सर्वो अंतराल, अपर्याप्त कठोरता, अनुनाद, तीव्र त्वरण, या बदलती प्रक्रिया बलों के कारण खराब गतिशील सटीकता हो सकती है।
ड्रिलिंग, निरीक्षण, असेंबली और पिक-एंड-प्लेस संचालन के लिए स्थैतिक सटीकता विशेष रूप से महत्वपूर्ण है जहां गति रुकने के बाद प्रक्रिया शुरू होती है। वितरण, लेजर कटिंग, स्कैनिंग, प्रिंटिंग, वेल्डिंग, कोटिंग और समन्वित बहु-अक्ष गति के लिए गतिशील सटीकता महत्वपूर्ण है।
उपकरण केंद्र बिंदु सटीकता
रैखिक मॉड्यूल कैरिएज की सटीकता हमेशा वास्तविक उपकरण केंद्र बिंदु की सटीकता के बराबर नहीं होती है। गाड़ी के ऊपर या दूर लगा एक उपकरण कोणीय त्रुटियों को बढ़ा सकता है।
पिच, यॉ और रोल त्रुटियों के कारण गाइड सतह पर एक छोटा कोणीय विचलन हो सकता है, लेकिन एक लंबे उपकरण, रोबोट आर्म, कैमरा ब्रैकेट, या डिस्पेंसिंग नोजल के अंत में बहुत बड़ा रैखिक विस्थापन हो सकता है। यह प्रभाव अक्सर एब्बे ऑफसेट से जुड़ा होता है।
उपकरण केंद्र बिंदु सटीकता में सुधार करने के लिए:
- माप अक्ष को वास्तविक कार्यशील अक्ष के करीब रखें।
- गाइड सतह और उपकरण केंद्र बिंदु के बीच की दूरी कम करें।
- कैरिज और माउंटिंग प्लेट की कठोरता बढ़ाएँ।
- जब बड़े क्षण मौजूद हों तो दोहरी गाइड रेल या व्यापक गाइड रिक्ति का उपयोग करें।
- सटीकता को केवल गाड़ी के स्थान पर उपकरण केंद्र पर मापें।
अनुशंसित रैखिक मॉड्यूल सटीकता परीक्षण प्रक्रिया
- मॉड्यूल को एक सपाट और कठोर संदर्भ सतह पर स्थापित करें।
- पूर्ण संरेखण, युग्मन स्थापना, स्नेहन, और फास्टनर निरीक्षण।
- मशीन और माप उपकरणों को स्थिर तापमान तक पहुंचने दें।
- प्रतिनिधि पेलोड और उत्पादन टूलींग स्थापित करें।
- पूरे स्ट्रोक के दौरान कई वार्म-अप चक्र चलाएँ।
- प्रयोग करने योग्य यात्रा में एकाधिक माप बिंदुओं का चयन करें।
- प्रत्येक बिंदु को एक ही दिशा से बार-बार मापें।
- विपरीत दिशा से आते समय परीक्षण दोहराएं।
- वास्तविक स्थिति, कमांड स्थिति, दिशा, गति, भार और तापमान रिकॉर्ड करें।
- स्थिति निर्धारण त्रुटि, पुनरावृत्ति, उत्क्रमण त्रुटि और संचयी यात्रा त्रुटि की गणना करें।
- जब इलेक्ट्रॉनिक मुआवजा लागू किया जाएगा तो एक त्रुटि मानचित्र बनाएं।
- वास्तविक परिचालन स्थितियों के तहत मुआवजे के बाद सिस्टम को फिर से सत्यापित करें।
लेजर इंटरफेरोमीटर का उपयोग आमतौर पर उच्च-परिशुद्धता रैखिक स्थिति माप के लिए किया जाता है। आवश्यक सटीकता और स्ट्रोक के आधार पर डायल संकेतक, रैखिक स्केल, इलेक्ट्रॉनिक जांच, ऑप्टिकल एनकोडर और समन्वय मापने वाले उपकरण का भी उपयोग किया जा सकता है।
रैखिक मॉड्यूल सटीकता में सुधार कैसे करें
सही ड्राइव तंत्र का चयन करें
बॉल स्क्रू मॉड्यूल आमतौर पर उच्च जोर, अच्छी पुनरावृत्ति और नियंत्रित स्थिति की आवश्यकता वाले अनुप्रयोगों के लिए चुने जाते हैं। टाइमिंग बेल्ट मॉड्यूल लंबे स्ट्रोक और उच्च गति गति के लिए उपयुक्त हैं लेकिन इनमें अधिक लोचदार विरूपण हो सकता है। रैखिक मोटर मॉड्यूल मैकेनिकल ट्रांसमिशन बैकलैश को खत्म करते हुए उच्च गति और प्रत्यक्ष ड्राइव प्रदर्शन प्रदान कर सकते हैं।
सबसे उपयुक्त ड्राइव सिस्टम आवश्यक स्ट्रोक, पेलोड, गति, त्वरण, स्थिति सटीकता, दोहराव, कर्तव्य चक्र, पर्यावरण और बजट पर निर्भर करता है।
प्रीलोडेड ट्रांसमिशन घटकों का उपयोग करें
प्रीलोडेड बॉल नट, प्रीलोडेड बियरिंग्स और उचित रूप से समायोजित गाइड कैरिज क्लीयरेंस को कम कर सकते हैं और रिवर्सल प्रदर्शन में सुधार कर सकते हैं। अत्यधिक प्रीलोड से बचना चाहिए क्योंकि इससे घर्षण, तापमान, मोटर लोड और टूट-फूट बढ़ जाती है।
माउंटिंग कठोरता और संरेखण में सुधार करें
मशीनीकृत माउंटिंग सतह, पर्याप्त समर्थन, सही बोल्ट कसने का क्रम, उपयुक्त फास्टनर टॉर्क और कठोर संरचनात्मक सदस्यों का उपयोग करें। आधार विरूपण को रोकने के लिए लंबे मॉड्यूल को निरंतर समर्थन या एकाधिक बढ़ते बिंदुओं की आवश्यकता हो सकती है।
स्थिति त्रुटि मुआवजा लागू करें
स्थिति क्षतिपूर्ति तालिका बनाकर व्यवस्थित लीड त्रुटि को अक्सर ठीक किया जा सकता है। नियंत्रक स्ट्रोक के साथ विभिन्न स्थानों पर मापी गई त्रुटि के आधार पर कमांड को समायोजित करता है।
जब यांत्रिक त्रुटि स्थिर और दोहराने योग्य हो तो मुआवजा सबसे प्रभावी होता है। यह यादृच्छिक कंपन, बदलते बैकलैश, अस्थिर घर्षण, संरचनात्मक ढीलेपन, या अप्रत्याशित थर्मल भिन्नता को पूरी तरह से ठीक नहीं कर सकता है।
पूर्ण बंद-लूप रैखिक फीडबैक का उपयोग करें
एक रैखिक एनकोडर सीधे गाड़ी की स्थिति को माप सकता है और उन त्रुटियों की भरपाई कर सकता है जो मोटर एनकोडर को दिखाई नहीं देती हैं। पूर्ण बंद-लूप नियंत्रण का उपयोग अक्सर अर्धचालक, मेट्रोलॉजी, सटीक निरीक्षण, लेजर प्रसंस्करण और उच्च सटीकता असेंबली उपकरण में किया जाता है।
तापमान नियंत्रित करें
एक स्थिर परिवेश तापमान बनाए रखें, गर्मी स्रोतों को अलग करें, मोटर गर्मी हस्तांतरण को कम करें, उचित वार्म-अप प्रक्रियाओं का उपयोग करें और महत्वपूर्ण घटकों पर तापमान की निगरानी करें। बहुत उच्च परिशुद्धता प्रणालियों के लिए, सॉफ्टवेयर-आधारित थर्मल मुआवजे की भी आवश्यकता हो सकती है।
सर्वो ट्यूनिंग का अनुकूलन करें
सही सर्वो गेन, फीडफॉरवर्ड, एक्सेलेरेशन, जर्क, फिल्टर और सेटलमेंट पैरामीटर निम्नलिखित त्रुटि और कंपन को कम कर सकते हैं। सर्वो ट्यूनिंग को वास्तविक पेलोड और प्रतिनिधि गति प्रोफ़ाइल के साथ पूरा किया जाना चाहिए।
सही चिकनाई बनाए रखें
अनुशंसित स्नेहन अंतराल का पालन करें और मॉड्यूल गति, भार, तापमान और पर्यावरण के लिए उपयुक्त स्नेहक का उपयोग करें। नियमित निरीक्षण से घर्षण परिवर्तन, असामान्य शोर, घिसाव और दोहराव में गिरावट को रोकने में मदद मिलती है।
किसी एप्लिकेशन को वास्तव में कितनी सटीकता की आवश्यकता है?
उच्चतम उपलब्ध सटीकता का चयन करना हमेशा सर्वोत्तम इंजीनियरिंग निर्णय नहीं होता है। उच्च परिशुद्धता के लिए आमतौर पर बेहतर स्क्रू, एनकोडर, बियरिंग्स, मशीनिंग, तापमान नियंत्रण, स्थापना, अंशांकन और रखरखाव की आवश्यकता होती है, जिससे सिस्टम लागत और जटिलता बढ़ जाती है।
आवश्यक मॉड्यूल सटीकता अंतिम प्रक्रिया सहनशीलता से निर्धारित की जानी चाहिए। इंजीनियरों को इस पर विचार करना चाहिए:
- उत्पाद आयामी सहिष्णुता
- टूलींग और फिक्सचर त्रुटि
- दृष्टि या सेंसर माप त्रुटि
- वर्कपीस भिन्नता
- मशीन फ़्रेम विरूपण
- उपकरण केंद्र बिंदु ऑफसेट
- तापमान भिन्नता
- सुरक्षा मार्जिन
रैखिक मॉड्यूल को आम तौर पर कुल प्रक्रिया त्रुटि बजट का केवल एक हिस्सा उपभोग करना चाहिए। यदि संपूर्ण सहनशीलता गति अक्ष को सौंपी गई है, तो टूलींग, सेंसिंग, असेंबली, थर्मल और वर्कपीस त्रुटियों के लिए कोई मार्जिन नहीं होगा।
रैखिक मॉड्यूल सटीकता विश्लेषण में सामान्य गलतियाँ
- वास्तविक स्थिति सटीकता के रूप में मोटर एनकोडर रिज़ॉल्यूशन का उपयोग करना।
- विभिन्न भार, स्ट्रोक, गति या तापमान के तहत परीक्षण किए गए सटीकता मानों की तुलना करना।
- द्विदिशात्मक प्रतिक्रिया और उत्क्रमण त्रुटि को नजरअंदाज करना।
- वास्तविक पेलोड या टूलींग के बिना मॉड्यूल का परीक्षण करना।
- उपकरण केंद्र बिंदु सटीकता के बजाय कैरिज सटीकता मापना।
- बढ़ते सतह की समतलता और फ्रेम विरूपण को नजरअंदाज करना।
- इलेक्ट्रॉनिक मुआवज़ा मानने से अस्थिर यांत्रिक त्रुटियों को ठीक किया जा सकता है।
- लॉन्ग-स्ट्रोक सिस्टम में थर्मल विस्तार को नजरअंदाज करना।
- कुल प्रक्रिया आवश्यकताओं पर विचार किए बिना अत्यधिक सटीकता का चयन करना।
- जब प्रक्रिया को गतिशील पथ सटीकता की आवश्यकता होती है तो केवल अंतिम पड़ाव सटीकता का मूल्यांकन करना।
अक्सर पूछे जाने वाले प्रश्नों
रैखिक मॉड्यूल सटीकता और दोहराव के बीच क्या अंतर है?
सटीकता बताती है कि वास्तविक स्थिति आदेशित स्थिति के कितनी करीब है। पुनरावृत्ति यह बताती है कि मॉड्यूल कितनी लगातार एक ही स्थिति में लौटता है। एक सिस्टम में उत्कृष्ट दोहराव हो सकता है लेकिन फिर भी एक सुसंगत स्थिति ऑफसेट बनाए रखा जा सकता है।
क्या एनकोडर रिज़ॉल्यूशन का उपयोग स्थिति निर्धारण सटीकता के रूप में किया जा सकता है?
नहीं, एनकोडर रिज़ॉल्यूशन केवल सबसे छोटे पता लगाने योग्य या कमांड योग्य वृद्धि को इंगित करता है। वास्तविक स्थिति सटीकता यांत्रिक ट्रांसमिशन त्रुटि, बैकलैश, गाइड परिशुद्धता, संरचनात्मक विरूपण, नियंत्रण प्रदर्शन और तापमान से भी प्रभावित होती है।
बॉल स्क्रू मॉड्यूल सटीकता की गणना कैसे की जाती है?
बॉल स्क्रू मॉड्यूल की सटीकता का मूल्यांकन कई स्थानों पर वास्तविक मापी गई यात्रा के साथ कमांड की गई यात्रा की तुलना करके किया जाता है। गणना में स्क्रू लीड त्रुटि, बैकलैश, बेयरिंग मूवमेंट, गाइड संरेखण, फीडबैक त्रुटि, थर्मल विस्तार और संरचनात्मक विरूपण शामिल होना चाहिए।
पुनरावर्तनीयता आमतौर पर स्थिति निर्धारण सटीकता से बेहतर क्यों होती है?
स्क्रू लीड विचलन या एनकोडर स्केलिंग जैसी व्यवस्थित त्रुटियां प्रत्येक गतिविधि को समान मात्रा में स्थानांतरित कर सकती हैं। इसलिए मॉड्यूल लगातार एक ही गलत स्थिति में लौट सकता है, जिससे अच्छी पुनरावृत्ति होती है लेकिन पूर्ण सटीकता कम होती है।
क्या सॉफ़्टवेयर क्षतिपूर्ति सभी स्थिति निर्धारण त्रुटियों को समाप्त कर सकती है?
नहीं, सॉफ़्टवेयर मुआवज़ा स्थिर और दोहराने योग्य व्यवस्थित त्रुटियों के लिए प्रभावी है। यह यादृच्छिक कंपन, बदलते घर्षण, अस्थिर प्रतिक्रिया, ढीले घटकों, लोड विरूपण, या तेजी से बदलती थर्मल स्थितियों को पूरी तरह से समाप्त नहीं कर सकता है।
क्या मोटर रिज़ॉल्यूशन बढ़ाने से मॉड्यूल सटीकता में सुधार होता है?
कमांड रिज़ॉल्यूशन बढ़ाने से गति की सुगमता में सुधार हो सकता है और बेहतर नियंत्रण वृद्धि प्रदान की जा सकती है, लेकिन यह उन यांत्रिक त्रुटियों को दूर नहीं कर सकता है जो कमांड वृद्धि से बड़ी हैं। यांत्रिक गुणवत्ता और फीडबैक आर्किटेक्चर महत्वपूर्ण बने हुए हैं।
स्ट्रोक की लंबाई सटीकता को कैसे प्रभावित करती है?
लंबे स्ट्रोक संचयी लीड त्रुटि, थर्मल विस्तार, आधार विरूपण, संरेखण त्रुटि और संरचनात्मक कंपन के प्रभाव को बढ़ाते हैं। लंबे-स्ट्रोक सिस्टम को अतिरिक्त समर्थन, अंशांकन, तापमान नियंत्रण या प्रत्यक्ष रैखिक प्रतिक्रिया की आवश्यकता हो सकती है।
क्या सटीकता का परीक्षण लोड के साथ या उसके बिना किया जाना चाहिए?
अंतिम सत्यापन प्रतिनिधि उत्पादन भार के साथ पूरा किया जाना चाहिए। पेलोड, त्वरण, केबल ड्रैग, टूलींग वजन और बाहरी प्रक्रिया बल विरूपण, घर्षण, सर्वो प्रतिक्रिया और वास्तविक स्थिति प्रदर्शन को बदल सकते हैं।
निष्कर्ष
शुद्धरैखिक मॉड्यूल सटीकता गणनाकिसी एकल कैटलॉग विनिर्देश को पढ़ने से कहीं अधिक की आवश्यकता होती है। इंजीनियरों को एक पूर्ण गति प्रणाली के हिस्से के रूप में स्थिति सटीकता, दोहराव, सैद्धांतिक रिज़ॉल्यूशन, बैकलैश, गाइड परिशुद्धता, ट्रांसमिशन त्रुटि, सर्वो प्रतिक्रिया, थर्मल विस्तार, बढ़ते स्थिति और संरचनात्मक विरूपण का मूल्यांकन करना चाहिए।
रिज़ॉल्यूशन यह निर्धारित करता है कि किसी आंदोलन को कितनी सूक्ष्मता से कमांड किया जा सकता है, पुनरावृत्ति इंगित करती है कि किसी स्थिति को कितनी लगातार पुन: प्रस्तुत किया जा सकता है, और स्थिति सटीकता से पता चलता है कि वास्तविक स्थिति लक्ष्य से कितनी निकटता से मेल खाती है। उपयुक्त रैखिक मॉड्यूल का चयन करने और अनावश्यक लागत या अपर्याप्त प्रदर्शन से बचने के लिए इन मापदंडों के बीच अंतर को समझना आवश्यक है।
विश्वसनीय सटीकता विश्लेषण के लिए, मॉड्यूल को उसके प्रयोग करने योग्य स्ट्रोक के दौरान, दोनों आंदोलन दिशाओं से, प्रतिनिधि भार, गति, त्वरण और तापमान स्थितियों के तहत परीक्षण किया जाना चाहिए। स्थिर व्यवस्थित त्रुटियों को अंशांकन और क्षतिपूर्ति के माध्यम से कम किया जा सकता है, जबकि यांत्रिक अस्थिरता को बेहतर घटक चयन, माउंटिंग, कठोरता, प्रीलोड, स्नेहन और रखरखाव के माध्यम से ठीक किया जाना चाहिए।
पूर्ण त्रुटि बजट बनाकर और केवल मोटर या कैरिज के बजाय वास्तविक उपकरण केंद्र बिंदु का मूल्यांकन करके, इंजीनियर रैखिक गति प्रणाली डिजाइन कर सकते हैं जो पूरे उपकरण जीवनचक्र में स्थिर, मापने योग्य और अनुप्रयोग-उपयुक्त परिशुद्धता प्रदान करते हैं।
