 Français

La précision est l'un des indicateurs de performance les plus importants lors de la sélection ou de la conception d'un système de mouvement linéaire. Dans les équipements semi-conducteurs, les machines d'inspection par vision, les chaînes d'assemblage électronique, les systèmes de distribution de précision, les machines CNC et l'automatisation des laboratoires, même une petite erreur de positionnement peut affecter la qualité du produit, la stabilité du processus et la fiabilité de l'équipement.
Cependant,calcul de la précision du module linéaireil ne s’agit pas simplement de vérifier une valeur dans un catalogue de produits. La précision du mouvement final d'unmodule linéaireest influencé par la précision du positionnement, la répétabilité, la résolution de la commande, l'erreur de pas de vis à billes, le jeu, la précision du rail de guidage, les conditions de montage, les performances de la servocommande, la variation de température et la déformation structurelle.
Un module peut avoir une résolution théorique extrêmement fine mais produire néanmoins de mauvais résultats de positionnement réel. De même, un système peut avoir une excellente répétabilité tout en conservant un décalage constant par rapport à la position commandée. Les ingénieurs doivent donc faire la distinction entre la résolution, la précision du positionnement, la répétabilité et l’erreur totale du système avant d’évaluer un système de mouvement linéaire de précision.
Ce guide explique comment calculer la précision du module linéaire, identifier les principales sources d'erreur de positionnement, évaluer la répétabilité, estimer la précision totale du système et améliorer la précision grâce à la conception mécanique, à l'étalonnage, au contrôle de rétroaction et à une installation appropriée.
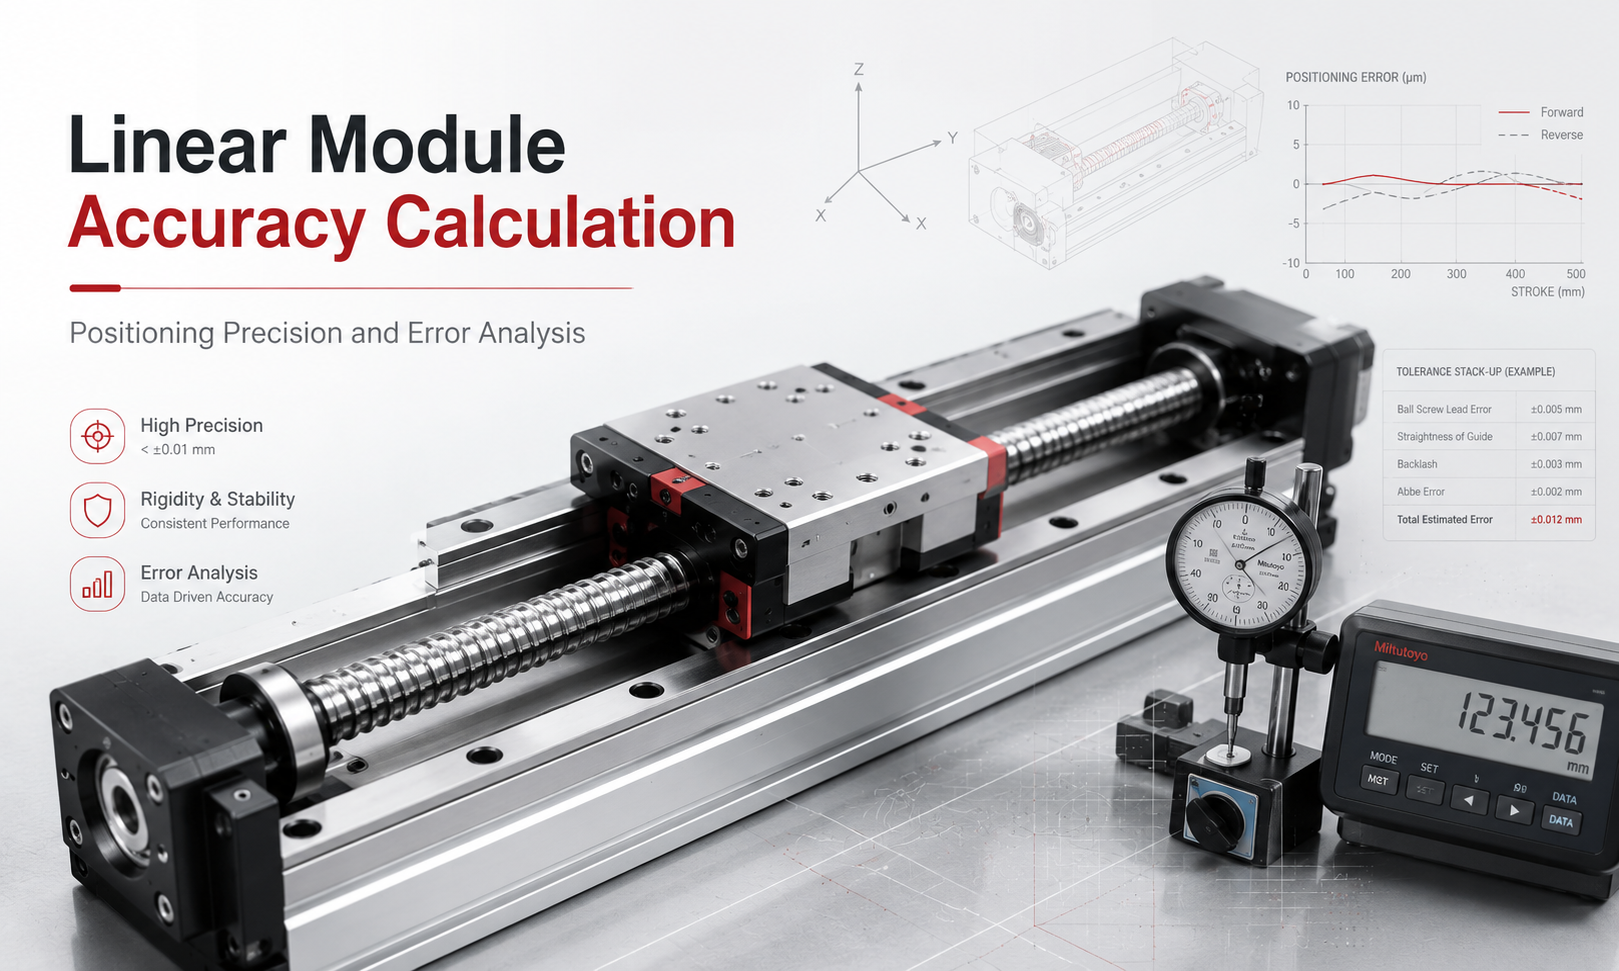
Qu’est-ce que la précision du module linéaire ?
La précision du module linéaire décrit dans quelle mesure la position réelle du chariot correspond à la position commandée ou cible. Il représente la différence entre l'endroit où le système de contrôle demande au module de se déplacer et l'endroit où le chariot s'arrête réellement.
L'erreur de positionnement de base en un point mesuré peut être exprimée comme suit :
Erreur de positionnement = Position réelle − Position commandée
Si un contrôleur commande au chariot de se déplacer à 300 000 mm, mais que la position mesurée est de 300,018 mm, l'erreur de positionnement est :
300,018 mm − 300,000 mm = +0,018 mm
La valeur positive indique que le chariot s'est déplacé de 0,018 mm au-delà de la position commandée. Si la position mesurée était de 299,985 mm, l'erreur serait de -0,015 mm.
Lors d'un test de précision complet, les mesures sont normalement prises à plusieurs positions tout au long de la course du module. Les résultats sont ensuite utilisés pour déterminer l'écart maximal, l'erreur bidirectionnelle, la répétabilité, le jeu et les exigences de compensation.
La précision, la répétabilité et la résolution ne sont pas les mêmes
L'une des erreurs les plus courantes dans la conception de systèmes de mouvement linéaire consiste à traiter la précision du positionnement, la répétabilité et la résolution comme des spécifications interchangeables. Ces valeurs décrivent différents aspects de la performance du mouvement.
| Paramètre | Définition | Principaux facteurs d'influence |
|---|---|---|
| Précision du positionnement | À quel point la position réelle est-elle proche de la position commandée | Erreur de plomb, étalonnage, dilatation thermique, précision du retour et alignement mécanique |
| Répétabilité | Avec quelle régularité le module revient-il à la même position dans des conditions identiques | Jeu, friction, réglage des servos, précharge, vibration et variation de charge |
| Résolution | Le plus petit incrément de mouvement que le système de contrôle peut théoriquement commander ou détecter | Nombre d'encodeurs, pas de vis, pas du moteur, micropas et rapport de transmission |
| Contrecoup | Mouvement perdu lorsque le sens de déplacement est inversé | Jeu des vis et des écrous, jeu de l'accouplement, tension de la courroie et usure de la transmission |
| Précision | Une description générale de la cohérence et de la qualité de la performance du mouvement | Conditions combinées de mécanique, de contrôle, d’installation et d’environnement |
Un système avec une bonne répétabilité peut s'arrêter à plusieurs reprises presque au même endroit mais avoir toujours une mauvaise précision de positionnement absolu. Par exemple, un chariot peut s'arrêter à plusieurs reprises à 100,012 mm lorsqu'on lui commande de se déplacer à 100,000 mm. Les résultats répétés peuvent être étroitement regroupés, mais le système présente un décalage positif constant d'environ 0,012 mm.
Ce type d'erreur systématique peut souvent être corrigé par un étalonnage ou une compensation électronique des erreurs. Les variations aléatoires, les jeux incohérents, les vibrations structurelles ou les changements de friction sont plus difficiles à compenser car l'erreur ne reste pas constante.
Comment calculer l'erreur de positionnement du module linéaire
Pour chaque point de mesure, l'erreur de positionnement peut être calculée à l'aide de l'expression suivante :
eje=xun, je−xc, je
Où:
- ejeest l'erreur de positionnement au point de mesure i.
- xun, jeest la position réelle mesurée.
- xc, jeest la position commandée.
L’erreur de positionnement absolue maximale peut être estimée comme suit :
Emaximum= maximum |eje|
La plage d’erreur complète peut être exprimée comme suit :
Egamme= erreur maximale − erreur minimale
Exemple de calcul de précision de positionnement
Supposons qu'un module linéaire soit testé à cinq positions commandées.
| Position commandée | Position réelle | Erreur de positionnement |
|---|---|---|
| 0,000 mm | 0,003 mm | +0,003mm |
| 100 000 millimètres | 100,008 millimètres | +0,008mm |
| 200 000 millimètres | 200,012 millimètres | +0,012 mm |
| 300 000 millimètres | 300,018 millimètres | +0,018mm |
| 400 000 millimètres | 400,021 millimètres | +0,021mm |
L'erreur de positionnement absolue maximale est de 0,021 mm. L'erreur croissante indique également que le système peut avoir une erreur cumulative de pas ou d'avance plutôt qu'une variation de positionnement purement aléatoire.
Si l'erreur augmente progressivement avec la distance parcourue, les ingénieurs doivent inspecter la précision du pas de vis, la mise à l'échelle du codeur, le rapport de transmission, les paramètres d'étalonnage et la dilatation thermique de la structure mécanique.
Comment calculer la répétabilité
La répétabilité est mesurée en ordonnant au module de se déplacer plusieurs fois vers la même position cible dans des conditions de fonctionnement identiques. Le module doit normalement s'approcher de la cible dans la même direction lorsque la répétabilité unidirectionnelle est évaluée.
Une simple estimation de répétabilité peut être calculée en utilisant la moitié de la plage de mesure totale :
Répétabilité = ± (Position mesurée maximale − Position mesurée minimale) ÷ 2
Supposons que le module reçoive plusieurs commandes pour se déplacer jusqu'à 100 000 mm et produise les résultats suivants :
- 100,012 millimètres
- 100,009 millimètres
- 100,015 millimètres
- 100,011 millimètres
- 100,013 millimètres
La position mesurée maximale est de 100,015 mm et la position mesurée minimale est de 100,009 mm.
Répétabilité = ±(100,015 − 100,009) ÷ 2 = ±0,003 mm
Le module présente donc une répétabilité mesurée simple d'environ ±0,003 mm à cette position de test. Cependant, le résultat moyen est d'environ 100,012 mm, ce qui signifie que le système présente également un décalage de positionnement systématique d'environ +0,012 mm.
Certains fabricants et procédures de test calculent la répétabilité en utilisant l'écart type, tel que ±3σ, plutôt que la moitié de la plage totale mesurée. Étant donné que les méthodes de test varient, les valeurs de précision ne doivent être comparées que lorsque la direction de mesure, le nombre de cycles, la charge utile, la vitesse, la température, la course et la méthode statistique sont clairement définis.
Répétabilité unidirectionnelle et bidirectionnelle
La répétabilité unidirectionnelle mesure le positionnement répété lorsque le chariot s'approche de la cible dans la même direction. La répétabilité bidirectionnelle mesure le positionnement lorsque la cible est approchée dans les deux directions.
Les résultats des tests bidirectionnels sont souvent pires car ils incluent les effets du jeu, de la déformation élastique, de l'inversion du frottement, du jeu de l'accouplement, du jeu des dents de la courroie et de la réponse des commandes lors des changements de direction.
Pour les applications qui approchent toujours la position de travail dans une seule direction, la répétabilité unidirectionnelle peut être l'indicateur le plus pertinent. Pour les applications impliquant des mouvements d'inversion fréquents, la répétabilité bidirectionnelle et l'erreur d'inversion doivent être soigneusement évaluées.
Comment calculer la résolution théorique du mouvement
La résolution théorique représente le plus petit incrément de mouvement que le moteur et le système de commande peuvent commander. Cela ne représente pas automatiquement la précision mécanique réelle.
Résolution du module linéaire à vis à billes
Pour unmodule linéaire à vis à billes, la résolution théorique de la commande peut être calculée comme suit :
Résolution = Pas de vis à billes ÷ Nombre de commandes par tour de vis
Lorsqu'un rapport de transmission est utilisé :
Résolution = Pas de vis à billes ÷ (nombre de commandes du moteur par tour × rapport de transmission)
Supposons le système suivant :
- Pas de vis à billes : 5 mm
- Résolution des commandes d'asservissement : 10 000 comptes par tour de moteur
- Rapport de transmission : 1:1
La résolution théorique est :
5 mm ÷ 10 000 = 0,0005 mm
Cela équivaut à 0,5 μm par nombre de commandes.
Cependant, cela ne signifie pas que le module a une précision de positionnement de 0,5 μm. La précision réelle dépendra également de l'erreur de pas de vis, de la rigidité du roulement, du jeu, du retour du codeur, de la précision du guidage, du réglage du servo, des vibrations structurelles, des conditions de lubrification et de la stabilité de la température.
Résolution du moteur pas à pas
Pour un système de moteur pas à pas, le mouvement théorique par impulsion peut être estimé comme suit :
Mouvement par impulsion = Pas de vis ÷ (Pas du moteur par tour × Réglage du micropas × Rapport de transmission)
Le micropas peut améliorer la fluidité des commandes et réduire les vibrations, mais il ne garantit pas une amélioration proportionnelle de la précision réelle du positionnement. La variation du couple moteur, le frottement de charge, la résonance et la perte de pas en boucle ouverte peuvent réduire la précision effective.
Principales sources d'erreur de positionnement du module linéaire
1. Erreur de plomb de vis à billes
L'erreur de pas de vis à billes est la différence entre la course théorique et la course réelle générée par un ou plusieurs tours de vis. Cette erreur peut s'accumuler sur une course longue et constitue l'un des principaux facteurs affectant la précision absolue d'un module linéaire entraîné par vis à billes.
Les vis à billes rectifiées offrent généralement une meilleure précision de pas que les vis à billes roulées, mais la sélection correcte dépend de la course, de la charge, de la vitesse, des exigences de précision, de l'environnement d'exploitation et du budget du projet.
2. Contrecoup et perte de mouvement
Un jeu se produit lorsque le sens d'entraînement s'inverse et que le moteur tourne sans produire immédiatement un mouvement du chariot. Dans les systèmes de vis à billes, le jeu peut résulter d'un jeu entre la vis et l'écrou, d'un jeu de roulement, d'un jeu d'accouplement ou d'une précharge insuffisante.
Dansmodules de courroie de distribution, une perte de mouvement peut être causée par une tension insuffisante de la courroie, un jeu des dents de la courroie, un jeu de connexion de la poulie, une élasticité de la courroie ou une déformation structurelle.
Le jeu à une position cible spécifique peut être estimé en approchant de cette position depuis des directions opposées :
Backlash = |Position approchée depuis le sens positif − Position approchée depuis le sens négatif|
3. Précision du guidage linéaire
Le guide linéaire contrôle la rectitude et l'orientation du chariot en mouvement. La précision de fabrication des rails de guidage, le parallélisme de montage, la précharge, le jeu du chariot, la lubrification et la contamination peuvent influencer la rectitude, le tangage, le lacet, le roulis et la friction.
Même lorsque le mécanisme d'entraînement assure un déplacement linéaire précis, un mauvais alignement du guide peut créer un déplacement latéral, une erreur angulaire, des vibrations ou une modification de la résistance tout au long de la course.
4. Erreur de surface de montage
Un module linéaire de précision ne peut pas maintenir ses performances nominales lorsqu'il est installé sur une surface de montage inégale, flexible, contaminée ou mal usinée. La planéité de la base, l'ordre des boulons de montage, l'espacement des supports, le parallélisme et la rigidité du cadre influencent directement la précision finale du système.
Les modules à course longue sont particulièrement sensibles à la déformation de la base. Si le châssis de la machine se plie sous l'effet de la charge utile ou de l'accélération, la position du chariot et le point central de l'outil peuvent différer même lorsque l'encodeur indique la position correcte du moteur.
5. Erreur d'accouplement et de roulement
Des accouplements mal alignés peuvent introduire une force radiale, des vibrations, une transmission de couple inégale et une usure prématurée des roulements. Un jeu des roulements à extrémité fixe ou une précharge insuffisante des roulements peuvent également créer un mouvement axial lors de l'accélération et de l'inversion de direction.
Les applications de précision nécessitent un alignement correct de l'accouplement, un support de roulement approprié, un couple de serrage contrôlé et une inspection du jeu axial.
6. Erreur de servocommande
L'erreur de suivi du servo est la différence entre la position commandée et la position de retour pendant le mouvement. Une accélération excessive, un couple moteur insuffisant, des réglages de gain incorrects, une résonance, un frottement élevé ou une charge instable peuvent augmenter l'erreur de suivi.
Un module peut atteindre un positionnement final acceptable après stabilisation tout en produisant d'importantes erreurs de trajectoire dynamique lors d'un mouvement à grande vitesse. Les applications telles que le traitement laser, la distribution, la numérisation et le mouvement synchronisé des contours doivent donc évaluer la précision dynamique plutôt que seulement la précision de l'arrêt final.
7. Erreur d'encodeur et de retour
Les codeurs rotatifs montés sur le moteur mesurent la rotation de l'arbre du moteur plutôt que la position linéaire réelle du chariot. Les erreurs mécaniques entre le moteur et le chariot, notamment les erreurs de pas de vis, la déformation de l'accouplement, le jeu et l'expansion structurelle, peuvent ne pas être détectées par l'encodeur du moteur.
Un codeur linéaire monté à proximité du chariot mobile peut fournir un retour de position direct et améliorer considérablement les performances de positionnement absolu. Cependant, la précision de l'installation de la balance, le comportement thermique, la résolution du signal, l'erreur d'interpolation et la capacité du contrôleur doivent également être pris en compte.
8. Expansion thermique
Les changements de température peuvent modifier la longueur de la vis, du rail de guidage, de la base en aluminium, du cadre de la machine et de la pièce à usiner. L'erreur thermique devient de plus en plus importante dans les applications de positionnement à course longue et au niveau du micron.
La dilatation thermique linéaire peut être estimée en utilisant :
ΔL = α × L × ΔT
Où:
- ΔLest le changement de longueur.
- unest le coefficient de dilatation thermique du matériau.
- Lest la longueur d'origine.
- ΔTest le changement de température.
Par exemple, si un élément structurel d'un mètre a un coefficient de dilatation thermique de 12 × 10−6/°C et sa température augmente de 5°C :
ΔL = 12 × 10−6× 1 000 mm × 5 = 0,060 mm
Un changement de température de seulement 5°C peut donc produire environ 0,060 mm de variation de longueur dans cet exemple simplifié.
9. Charge et déformation structurelle
Le poids de la charge utile, la distance en porte-à-faux, l'accélération, la décélération, la force de coupe externe, la traînée du câble et la force de réaction de l'outil peuvent déformer le chariot, la base, le rail de guidage ou le châssis de la machine.
La précision du positionnement mesurée sans charge peut être nettement meilleure que la précision obtenue dans des conditions de fonctionnement réelles. La validation de la précision doit donc utiliser une charge utile, une accélération, un acheminement des câbles, des forces sur la pièce et une température de fonctionnement représentatives.
10. Lubrification, usure et contamination
Une lubrification insuffisante augmente la friction, la température, les vibrations et l'usure. Un lubrifiant excessif ou inapproprié peut également augmenter la résistance et provoquer un mouvement instable à basse vitesse.
La poussière, les copeaux métalliques, l'adhésif, le liquide de refroidissement et les particules de processus peuvent endommager la vis à billes et les surfaces de guidage. À mesure que l'usure se développe, le jeu et la répétabilité peuvent progressivement se détériorer.
Calcul de la précision totale du module linéaire
La précision du positionnement final d'un module linéaire est le résultat de plusieurs sources d'erreur. Un budget de précision simplifié peut inclure :
- Erreur de transmission par vis à billes ou par courroie
- Erreur de jeu et d'inversion
- Erreur de guidage et de montage
- Erreur d'accouplement et de roulement
- Erreur d'encodeur et de contrôle
- dilatation thermique
- Déformation structurelle
- Incertitude de mesure
Pour une estimation prudente du pire cas, les valeurs absolues des principales erreurs peuvent être additionnées :
Ele pire des cas= |Econduire| + |Econtrecoup| + |Eguide| + |Econtrôle| + |Ethermique| + ...
Supposons les erreurs estimées suivantes :
- Erreur de pas de vis à billes : 15 μm
- Jeu : 5 μm
- Erreur de guidage et de montage : 8 μm
- Erreur de contrôle et de retour : 4 μm
- Erreur thermique : 6 μm
L’erreur totale dans le pire des cas est :
15 + 5 + 8 + 4 + 6 = 38 µm
Lorsque les sources d’erreur sont statistiquement indépendantes et principalement aléatoires, une estimation par somme quadratique peut également être utilisée :
ERSS= √(E12+E22+E32 + ...)
En utilisant les mêmes valeurs :
ERSS = √(152 + 52 + 82 + 42 + 62) ≈ 19,1 µm
La méthode du pire des cas est plus conservatrice, tandis que la méthode de la somme des racines suppose que les erreurs sont indépendantes et qu’il est peu probable qu’elles atteignent leurs valeurs maximales en même temps. Les erreurs systématiques, les erreurs corrélées et les erreurs dépendantes de la direction ne doivent pas être traitées comme des valeurs aléatoires indépendantes sans vérification.
Précision statique et précision dynamique
La précision du positionnement statique est mesurée une fois que le chariot a atteint la cible et s'est stabilisé. La précision dynamique décrit la déviation qui se produit lorsque le module est en mouvement.
Un système peut avoir une excellente précision statique mais une mauvaise précision dynamique en raison de vibrations, de décalages d'asservissement, d'une rigidité insuffisante, d'une résonance, d'une accélération rapide ou de forces de processus changeantes.
La précision statique est particulièrement importante pour les opérations de perçage, d’inspection, d’assemblage et de placement où le processus commence après l’arrêt du mouvement. La précision dynamique est essentielle pour la distribution, la découpe laser, la numérisation, l'impression, le soudage, le revêtement et le mouvement multi-axes coordonné.
Précision du point central de l'outil
La précision du chariot du module linéaire n'est pas toujours égale à la précision du point central réel de l'outil. Un outil monté au-dessus ou à l'écart du chariot peut amplifier les erreurs angulaires.
Les erreurs de tangage, de lacet et de roulis peuvent provoquer une légère déviation angulaire au niveau de la surface de guidage, mais un déplacement linéaire beaucoup plus important à l'extrémité d'un outil long, d'un bras de robot, d'un support de caméra ou d'une buse de distribution. Cet effet est souvent associé au décalage d'Abbe.
Pour améliorer la précision du point central de l'outil :
- Placez l'axe de mesure à proximité de l'axe de travail réel.
- Réduisez la distance entre la surface de guidage et le point central de l'outil.
- Augmente la rigidité du chariot et de la plaque de montage.
- Utilisez des rails de guidage doubles ou un espacement de guidage plus large lorsque des moments importants sont présents.
- Mesurez la précision au centre de l'outil plutôt qu'au niveau du chariot.
Procédure de test de précision du module linéaire recommandée
- Installez le module sur une surface de référence plane et rigide.
- Alignement complet, installation de l’accouplement, lubrification et inspection des fixations.
- Laisser la machine et les instruments de mesure atteindre une température stable.
- Installez la charge utile représentative et les outils de production.
- Exécutez plusieurs cycles d’échauffement tout au long de la course complète.
- Sélectionnez plusieurs points de mesure sur le trajet utilisable.
- Mesurez chaque point à plusieurs reprises dans la même direction.
- Répétez le test en venant de la direction opposée.
- Enregistrez la position réelle, la position de commande, la direction, la vitesse, la charge et la température.
- Calculez l'erreur de positionnement, la répétabilité, l'erreur d'inversion et l'erreur de déplacement cumulée.
- Créez une carte d'erreur lorsque la compensation électronique sera appliquée.
- Vérifiez à nouveau le système après compensation dans des conditions de fonctionnement réelles.
Les interféromètres laser sont couramment utilisés pour les mesures de positionnement linéaire de haute précision. Des indicateurs à cadran, des échelles linéaires, des sondes électroniques, des codeurs optiques et des équipements de mesure de coordonnées peuvent également être utilisés en fonction de la précision et de la course requises.
Comment améliorer la précision du module linéaire
Sélectionnez le mécanisme d'entraînement approprié
Les modules de vis à billes sont généralement sélectionnés pour les applications nécessitant une poussée élevée, une bonne répétabilité et un positionnement contrôlé. Les modules de courroie de distribution conviennent aux courses longues et aux mouvements à grande vitesse, mais peuvent présenter une déformation élastique plus importante. Les modules de moteur linéaire peuvent fournir des performances d'entraînement direct et à grande vitesse tout en éliminant le jeu de la transmission mécanique.
Le système d'entraînement le plus approprié dépend de la course requise, de la charge utile, de la vitesse, de l'accélération, de la précision du positionnement, de la répétabilité, du cycle de service, de l'environnement et du budget.
Utiliser des composants de transmission préchargés
Les écrous à billes préchargés, les roulements préchargés et les chariots de guidage correctement ajustés peuvent réduire le jeu et améliorer les performances d'inversion. Une précharge excessive doit être évitée car elle augmente la friction, la température, la charge du moteur et l'usure.
Améliorer la rigidité et l'alignement du montage
Utilisez une surface de montage usinée, un support adéquat, une séquence de serrage des boulons correcte, un couple de fixation approprié et des éléments structurels rigides. Les modules longs peuvent nécessiter un support continu ou plusieurs points de montage pour éviter la déformation de la base.
Appliquer une compensation pour les erreurs de position
Les erreurs d'avance systématiques peuvent souvent être corrigées en créant un tableau de compensation de position. Le contrôleur ajuste la commande en fonction de l'erreur mesurée à différents endroits le long de la course.
La compensation est plus efficace lorsque l’erreur mécanique est stable et reproductible. Il ne peut pas corriger complètement les vibrations aléatoires, les jeux changeants, les frottements instables, le relâchement structurel ou les variations thermiques imprévisibles.
Utiliser une rétroaction linéaire complète en boucle fermée
Un encodeur linéaire peut mesurer directement la position du chariot et compenser les erreurs qui ne sont pas visibles par l'encodeur du moteur. Le contrôle complet en boucle fermée est souvent utilisé dans les équipements de semi-conducteurs, de métrologie, d’inspection de précision, de traitement laser et d’assemblage de haute précision.
Température de contrôle
Maintenez une température ambiante stable, isolez les sources de chaleur, réduisez le transfert de chaleur du moteur, utilisez des procédures de préchauffage appropriées et surveillez la température des composants critiques. Pour les systèmes de très haute précision, une compensation thermique logicielle peut également être nécessaire.
Optimiser le réglage des servos
Des paramètres corrects de gain du servo, d'anticipation, d'accélération, d'à-coup, de filtre et de stabilisation peuvent réduire l'erreur de poursuite et les vibrations. Le réglage du servo doit être complété avec la charge utile réelle et le profil de mouvement représentatif.
Maintenir une lubrification correcte
Suivez l'intervalle de lubrification recommandé et utilisez un lubrifiant adapté à la vitesse, à la charge, à la température et à l'environnement du module. Une inspection régulière permet d'éviter les changements de friction, les bruits anormaux, l'usure et la détérioration de la répétabilité.
De quel degré de précision une application a-t-elle réellement besoin ?
La sélection de la précision la plus élevée disponible n’est pas toujours la meilleure décision technique. Une plus grande précision nécessite généralement de meilleurs vis, codeurs, roulements, usinage, contrôle de la température, installation, étalonnage et maintenance, ce qui augmente le coût et la complexité du système.
La précision requise du module doit être déterminée à partir de la tolérance finale du processus. Les ingénieurs doivent prendre en compte :
- Tolérance dimensionnelle du produit
- Erreur d'outillage et de montage
- Erreur de mesure de la vision ou du capteur
- Variation de la pièce
- Déformation du bâti de la machine
- Décalage du point central de l'outil
- Variation de température
- Marge de sécurité
Le module linéaire ne devrait normalement consommer qu’une partie du budget total d’erreurs de processus. Si la totalité de la tolérance est attribuée à l'axe de mouvement, il n'y aura aucune marge pour les erreurs d'outillage, de détection, d'assemblage, thermiques et de pièce.
Erreurs courantes dans l'analyse de la précision des modules linéaires
- Utilisation de la résolution du codeur du moteur comme précision de positionnement réelle.
- Comparaison des valeurs de précision testées sous différentes charges, courses, vitesses ou températures.
- Ignorer le jeu bidirectionnel et l'erreur d'inversion.
- Tester le module sans la charge utile ou les outils réels.
- Mesurer la précision du chariot au lieu de la précision du point central de l'outil.
- Ignorant la planéité de la surface de montage et la déformation du cadre.
- En supposant que la compensation électronique puisse corriger des erreurs mécaniques instables.
- Ignorer la dilatation thermique dans les systèmes à course longue.
- Choisir une précision excessive sans tenir compte des exigences totales du processus.
- Évaluer uniquement la précision de l'arrêt final lorsque le processus nécessite une précision de trajectoire dynamique.
Foire aux questions
Quelle est la différence entre la précision et la répétabilité d’un module linéaire ?
La précision décrit la distance entre la position réelle et la position commandée. La répétabilité décrit la cohérence avec laquelle le module revient à la même position. Un système peut avoir une excellente répétabilité tout en conservant un décalage de positionnement cohérent.
La résolution du codeur peut-elle être utilisée comme précision de positionnement ?
Non. La résolution de l’encodeur indique uniquement le plus petit incrément détectable ou commandable. La précision réelle du positionnement est également affectée par l'erreur de transmission mécanique, le jeu, la précision du guidage, la déformation structurelle, les performances de contrôle et la température.
Comment la précision du module de vis à billes est-elle calculée ?
La précision du module de vis à billes est évaluée en comparant la course commandée avec la course réelle mesurée à plusieurs positions. Le calcul doit inclure l'erreur de pas de vis, le jeu, le mouvement du roulement, l'alignement du guide, l'erreur de rétroaction, la dilatation thermique et la déformation structurelle.
Pourquoi la répétabilité est-elle généralement meilleure que la précision du positionnement ?
Des erreurs systématiques telles que la déviation du pas de vis ou la mise à l'échelle de l'encodeur peuvent décaler chaque mouvement d'une valeur similaire. Le module peut donc revenir systématiquement à la même position incorrecte, produisant une bonne répétabilité mais une précision absolue inférieure.
La compensation logicielle peut-elle éliminer toutes les erreurs de positionnement ?
Non. La compensation logicielle est efficace pour les erreurs systématiques stables et reproductibles. Il ne peut pas éliminer complètement les vibrations aléatoires, les changements de friction, le jeu instable, les composants desserrés, la déformation sous charge ou les conditions thermiques changeantes rapidement.
L'augmentation de la résolution du moteur améliore-t-elle la précision du module ?
L'augmentation de la résolution des commandes peut améliorer la fluidité des mouvements et fournir des incréments de contrôle plus fins, mais elle ne peut pas surmonter les erreurs mécaniques supérieures à l'incrément de commande. La qualité mécanique et l’architecture du feedback restent essentielles.
Comment la longueur de course affecte-t-elle la précision ?
Des courses plus longues augmentent l'influence de l'erreur d'avance cumulée, de la dilatation thermique, de la déformation de la base, de l'erreur d'alignement et des vibrations structurelles. Les systèmes à course longue peuvent nécessiter une assistance supplémentaire, un étalonnage, un contrôle de la température ou un retour linéaire direct.
La précision doit-elle être testée avec ou sans charge ?
La validation finale doit être complétée par une charge de production représentative. La charge utile, l'accélération, la traînée du câble, le poids de l'outillage et les forces externes du processus peuvent modifier la déformation, la friction, la réponse du servo et les performances de positionnement réelles.
Conclusion
Préciscalcul de la précision du module linéairenécessite plus que la lecture d’une seule spécification de catalogue. Les ingénieurs doivent évaluer la précision du positionnement, la répétabilité, la résolution théorique, le jeu, la précision du guidage, l'erreur de transmission, la réponse du servo, la dilatation thermique, les conditions de montage et la déformation structurelle dans le cadre d'un système de mouvement complet.
La résolution détermine la précision avec laquelle un mouvement peut être commandé, la répétabilité indique la cohérence avec laquelle une position peut être reproduite et la précision du positionnement montre à quel point la position réelle correspond à la cible. Comprendre la différence entre ces paramètres est essentiel pour sélectionner un module linéaire approprié et éviter des coûts inutiles ou des performances inadéquates.
Pour une analyse de précision fiable, le module doit être testé tout au long de sa course utile, dans les deux sens de mouvement, dans des conditions représentatives de charge, de vitesse, d'accélération et de température. Les erreurs systématiques stables peuvent être réduites grâce à l'étalonnage et à la compensation, tandis que l'instabilité mécanique doit être corrigée grâce à une sélection, un montage, une rigidité, une précharge, une lubrification et une maintenance améliorés des composants.
En créant un bilan d'erreur complet et en évaluant le point central réel de l'outil plutôt que uniquement le moteur ou le chariot, les ingénieurs peuvent concevoir des systèmes de mouvement linéaire qui offrent une précision stable, mesurable et adaptée à l'application tout au long du cycle de vie de l'équipement.
