 Italiano

La precisione è uno degli indicatori di prestazione più importanti quando si seleziona o si progetta un sistema di movimento lineare. Nelle apparecchiature per semiconduttori, nelle macchine per l'ispezione visiva, nelle linee di assemblaggio di componenti elettronici, nei sistemi di erogazione di precisione, nei macchinari CNC e nell'automazione di laboratorio, anche un piccolo errore di posizionamento può influire sulla qualità del prodotto, sulla stabilità del processo e sull'affidabilità delle apparecchiature.
Tuttavia,calcolo della precisione del modulo linearenon si tratta semplicemente di controllare un valore in un catalogo di prodotti. La precisione del movimento finale di amodulo lineareè influenzato dalla precisione di posizionamento, dalla ripetibilità, dalla risoluzione dei comandi, dall'errore del passo della vite a ricircolo di sfere, dal gioco, dalla precisione della guida, dalle condizioni di montaggio, dalle prestazioni del servocomando, dalla variazione di temperatura e dalla deformazione strutturale.
Un modulo può avere una risoluzione teorica estremamente precisa ma produrre comunque risultati di posizionamento effettivi scadenti. Allo stesso modo, un sistema può avere un'eccellente ripetibilità pur mantenendo un offset costante dalla posizione comandata. Gli ingegneri devono quindi distinguere tra risoluzione, precisione di posizionamento, ripetibilità ed errore totale del sistema prima di valutare un sistema di movimento lineare di precisione.
Questa guida spiega come calcolare la precisione del modulo lineare, identificare le principali fonti di errore di posizionamento, valutare la ripetibilità, stimare la precisione totale del sistema e migliorare la precisione attraverso la progettazione meccanica, la calibrazione, il controllo del feedback e la corretta installazione.
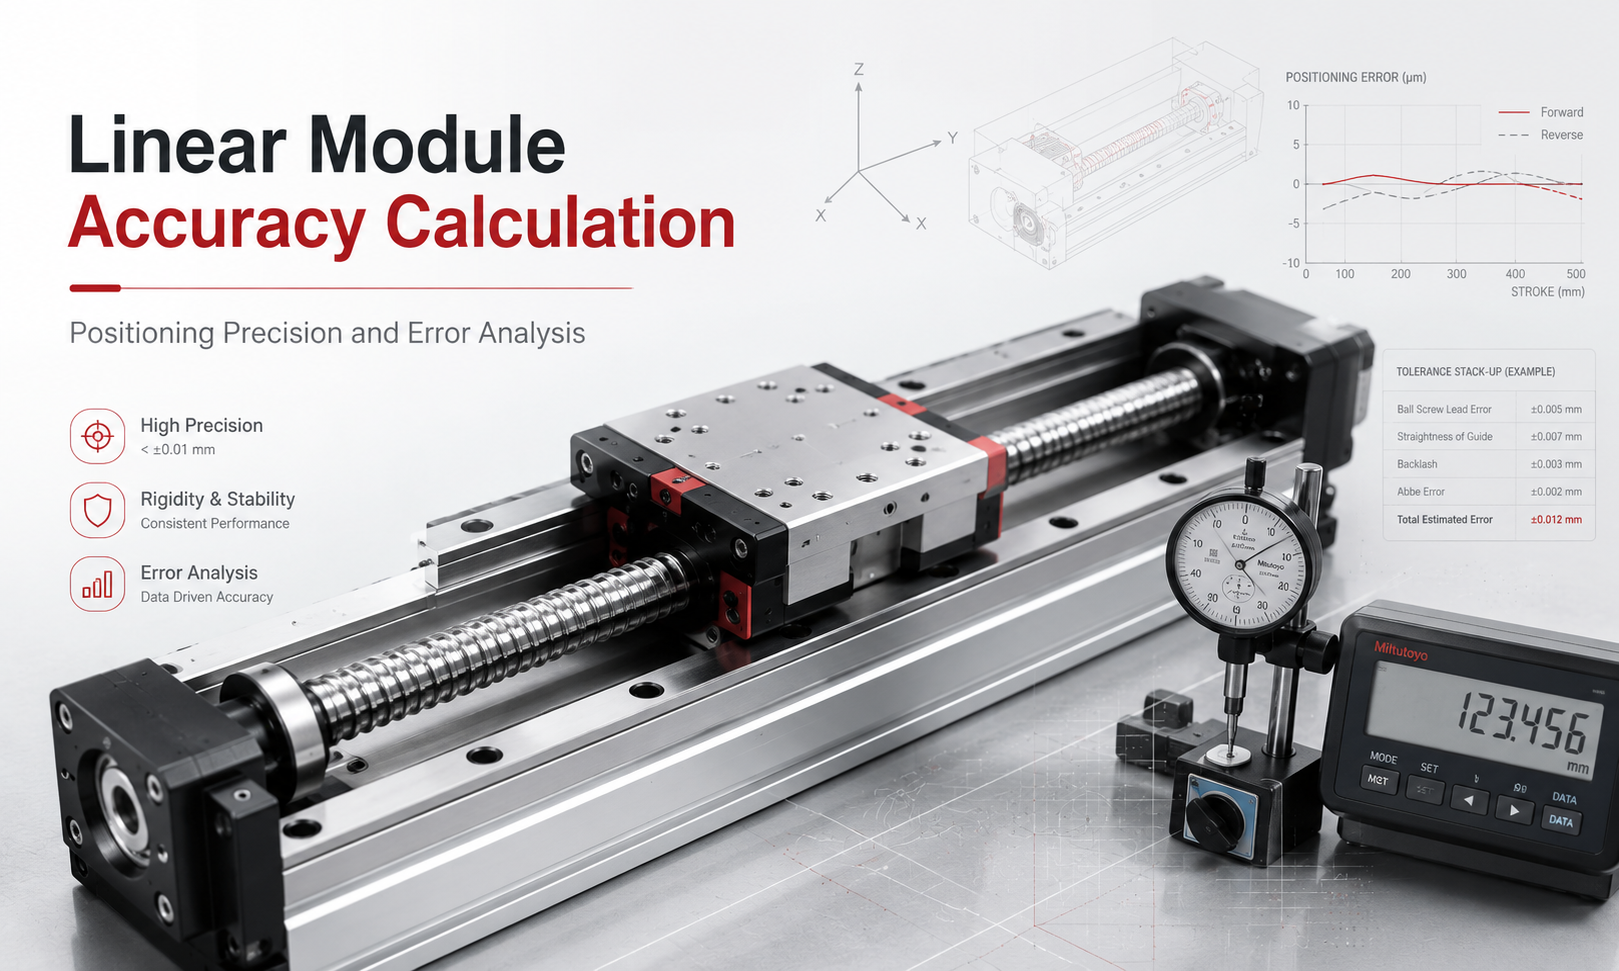
Cos'è la precisione del modulo lineare?
La precisione del modulo lineare descrive quanto la posizione effettiva del carrello corrisponde alla posizione comandata o target. Rappresenta la differenza tra il punto in cui il sistema di controllo indica al modulo di muoversi e il punto in cui il carrello si ferma effettivamente.
L'errore di posizionamento di base in un punto misurato può essere espresso come:
Errore di posizionamento = Posizione effettiva − Posizione comandata
Se un controller comanda al carrello di spostarsi a 300.000 mm, ma la posizione misurata è 300.018 mm, l'errore di posizionamento è:
300,018 mm − 300,000 mm = +0,018 mm
Il valore positivo indica che il carrello si è spostato di 0,018 mm oltre la posizione comandata. Se la posizione misurata fosse 299,985 mm, l'errore sarebbe −0,015 mm.
Durante un test di precisione completo, le misurazioni vengono normalmente effettuate in più posizioni lungo tutta la corsa del modulo. I risultati vengono quindi utilizzati per determinare i requisiti di deviazione massima, errore bidirezionale, ripetibilità, gioco e compensazione.
Precisione, ripetibilità e risoluzione non sono le stesse
Uno degli errori più comuni nella progettazione di sistemi di movimento lineare è considerare la precisione di posizionamento, la ripetibilità e la risoluzione come specifiche intercambiabili. Questi valori descrivono diversi aspetti delle prestazioni di movimento.
| Parametro | Definizione | Principali fattori che influenzano |
|---|---|---|
| Precisione di posizionamento | Quanto è vicina la posizione effettiva alla posizione comandata | Errore del cavo, calibrazione, dilatazione termica, precisione del feedback e allineamento meccanico |
| Ripetibilità | La coerenza con cui il modulo ritorna nella stessa posizione in condizioni identiche | Gioco, attrito, messa a punto del servo, precarico, vibrazione e variazione di carico |
| Risoluzione | Il più piccolo incremento di movimento che il sistema di controllo può teoricamente comandare o rilevare | Conteggi dell'encoder, passo della vite, passi del motore, microstepping e rapporto di trasmissione |
| Gioco | Perdita di movimento quando si inverte la direzione di marcia | Gioco di viti e dadi, gioco del giunto, tensione della cinghia e usura della trasmissione |
| Precisione | Una descrizione generale della coerenza e della qualità delle prestazioni motorie | Condizioni combinate meccaniche, di controllo, di installazione e ambientali |
Un sistema con una buona ripetibilità può fermarsi ripetutamente quasi nella stessa posizione ma avere comunque una scarsa precisione di posizionamento assoluta. Ad esempio, un carrello può fermarsi ripetutamente a 100.012 mm quando gli viene comandato di spostarsi a 100.000 mm. I risultati ripetuti possono essere strettamente raggruppati, ma il sistema ha un offset positivo costante di circa 0,012 mm.
Questo tipo di errore sistematico può spesso essere corretto mediante calibrazione o compensazione elettronica dell'errore. Variazioni casuali, giochi inconsistenti, vibrazioni strutturali o variazioni di attrito sono più difficili da compensare perché l'errore non rimane costante.
Come calcolare l'errore di posizionamento del modulo lineare
Per ciascun punto di misura, l'errore di posizionamento può essere calcolato utilizzando la seguente espressione:
eio=xun, io-xc,i
Dove:
- eioè l'errore di posizionamento nel punto di misurazione i.
- Xun, ioè la posizione effettiva misurata.
- Xc,iè la posizione comandata.
Il massimo errore assoluto di posizionamento può essere stimato come:
Emassimo= massimo |eio|
L’intero intervallo di errore può essere espresso come:
Eallineare= errore massimo − errore minimo
Esempio di calcolo della precisione di posizionamento
Supponiamo che un modulo lineare venga testato in cinque posizioni comandate.
| Posizione comandata | Posizione effettiva | Errore di posizionamento |
|---|---|---|
| 0.000 mm | 0,003 mm | +0,003 mm |
| 100.000 mm | 100.008mm | +0,008 mm |
| 200.000 mm | 200,012 mm | +0,012 mm |
| 300.000mm | 300,018 mm | +0,018 mm |
| 400.000 mm | 400,021 mm | +0,021 mm |
L'errore di posizionamento assoluto massimo è 0,021 mm. L'errore crescente indica anche che il sistema può avere un errore cumulativo di passo o di anticipo piuttosto che una variazione di posizionamento puramente casuale.
Se l'errore aumenta gradualmente con la distanza percorsa, i tecnici dovrebbero controllare la precisione del passo della vite, la scala dell'encoder, il rapporto di trasmissione, le impostazioni di calibrazione e l'espansione termica della struttura meccanica.
Come calcolare la ripetibilità
La ripetibilità viene misurata comandando al modulo di spostarsi nella stessa posizione target più volte in condizioni operative identiche. Il modulo dovrebbe normalmente avvicinarsi al target dalla stessa direzione quando viene valutata la ripetibilità unidirezionale.
Una semplice stima della ripetibilità può essere calcolata utilizzando la metà dell'intervallo di misurazione totale:
Ripetibilità = ±(Posizione massima misurata − Posizione minima misurata) ÷ 2
Supponiamo che al modulo venga ripetutamente comandato di spostarsi fino a 100.000 mm e produca i seguenti risultati:
- 100,012 mm
- 100.009 mm
- 100,015 mm
- 100,011 mm
- 100,013 mm
La posizione massima misurata è 100,015 mm e la posizione minima misurata è 100,009 mm.
Ripetibilità = ±(100,015 − 100,009) ÷ 2 = ±0,003 mm
Il modulo ha quindi una ripetibilità misurata semplice di circa ±0,003 mm in questa posizione di prova. Tuttavia il risultato medio è di circa 100,012 mm, il che significa che il sistema ha anche un offset di posizionamento sistematico di circa +0,012 mm.
Alcuni produttori e procedure di test calcolano la ripetibilità utilizzando la deviazione standard, come ±3σ, anziché la metà dell'intervallo misurato totale. Poiché i metodi di prova variano, i valori di precisione dovrebbero essere confrontati solo quando la direzione di misurazione, il numero di cicli, il carico utile, la velocità, la temperatura, la corsa e il metodo statistico sono chiaramente definiti.
Ripetibilità unidirezionale e bidirezionale
La ripetibilità unidirezionale misura il posizionamento ripetuto quando il carrello si avvicina al target dalla stessa direzione. La ripetibilità bidirezionale misura il posizionamento quando ci si avvicina al bersaglio da entrambe le direzioni.
I risultati dei test bidirezionali sono spesso peggiori perché includono gli effetti del gioco, della deformazione elastica, dell'inversione dell'attrito, del gioco dell'accoppiamento, del gioco dei denti della cinghia e della risposta del controllo durante i cambi di direzione.
Per le applicazioni che si avvicinano sempre alla posizione di lavoro da una direzione, la ripetibilità unidirezionale può essere l'indicatore più rilevante. Per le applicazioni che comportano frequenti movimenti di inversione, la ripetibilità bidirezionale e l'errore di inversione devono essere attentamente valutati.
Come calcolare la risoluzione teorica del movimento
La risoluzione teorica rappresenta il più piccolo incremento di movimento che il motore e il sistema di controllo possono comandare. Non rappresenta automaticamente l'effettiva precisione meccanica.
Risoluzione del modulo lineare con vite a ricircolo di sfere
Per un modulo lineare con vite a ricircolo di sfere, la risoluzione teorica del comando può essere calcolata come:
Risoluzione = Passo vite a ricircolo di sfere ÷ Conteggi dei comandi per giro della vite
Quando viene utilizzato un rapporto di trasmissione:
Risoluzione = Passo vite a ricircolo di sfere ÷ (Conteggi dei comandi del motore per giro × Rapporto di trasmissione)
Supponiamo il seguente sistema:
- Passo della vite a ricircolo di sfere: 5 mm
- Risoluzione dei comandi servo: 10.000 conteggi per giro del motore
- Rapporto di trasmissione: 1:1
La risoluzione teorica è:
5 mm ÷ 10.000 = 0,0005 mm
Ciò equivale a 0,5 μm per conteggio dei comandi.
Tuttavia, ciò non significa che il modulo abbia una precisione di posizionamento di 0,5 μm. La precisione effettiva dipenderà anche dall'errore del passo della vite, dalla rigidità del cuscinetto, dal gioco, dal feedback dell'encoder, dalla precisione della guida, dalla regolazione del servo, dalle vibrazioni strutturali, dalle condizioni di lubrificazione e dalla stabilità della temperatura.
Risoluzione del motore passo-passo
Per un sistema con motore passo-passo, il movimento teorico per impulso può essere stimato come:
Movimento per impulso = Passo vite ÷ (Passi motore per giro × Impostazione micropasso × Rapporto di trasmissione)
Il microstepping può migliorare la fluidità dei comandi e ridurre le vibrazioni, ma non garantisce un miglioramento proporzionale nella precisione di posizionamento effettiva. La variazione della coppia del motore, l'attrito del carico, la risonanza e la perdita di gradino ad anello aperto possono ridurre la precisione effettiva.
Principali fonti di errore di posizionamento del modulo lineare
1. Errore di passo della vite a ricircolo di sfere
L'errore di passo della vite a ricircolo di sfere è la differenza tra la corsa teorica e la corsa effettiva generata da uno o più giri della vite. Questo errore può accumularsi durante una corsa lunga ed è uno dei fattori principali che influenzano la precisione assoluta di un modulo lineare con vite a ricircolo di sfere.
Le viti a sfere rettificate generalmente forniscono una precisione di passo migliore rispetto alle viti a sfere rullate, ma la scelta corretta dipende dalla corsa, dal carico, dalla velocità, dai requisiti di precisione, dall'ambiente operativo e dal budget del progetto.
2. Gioco e perdita di movimento
Il gioco si verifica quando la direzione di azionamento si inverte e il motore ruota senza produrre immediatamente il movimento del carrello. Nei sistemi con viti a ricircolo di sfere, il gioco può derivare dal gioco tra la vite e la chiocciola, dal gioco dei cuscinetti, dal gioco del giunto o dal precarico insufficiente.
Inmoduli cinghia di distribuzione, la perdita di movimento può essere causata da una tensione insufficiente della cinghia, da un gioco dei denti della cinghia, da un gioco di connessione della puleggia, da un'elasticità della cinghia o da una deformazione strutturale.
Il gioco in una posizione target specifica può essere stimato avvicinandosi a quella posizione da direzioni opposte:
Gioco = |Posizione raggiunta dalla direzione positiva − Posizione raggiunta dalla direzione negativa|
3. Precisione della guida lineare
La guida lineare controlla la rettilineità e l'orientamento del carrello mobile. La precisione di fabbricazione della rotaia di guida, il parallelismo di montaggio, il precarico, il gioco del carrello, la lubrificazione e la contaminazione possono influenzare la rettilineità, il beccheggio, l'imbardata, il rollio e l'attrito.
Anche quando il meccanismo di azionamento fornisce una corsa lineare precisa, uno scarso allineamento della guida può creare spostamento laterale, errore angolare, vibrazione o variazione di resistenza durante tutta la corsa.
4. Errore della superficie di montaggio
Un modulo lineare di precisione non può mantenere le prestazioni nominali se installato su una superficie di montaggio irregolare, flessibile, contaminata o scarsamente lavorata. La planarità della base, la sequenza dei bulloni di montaggio, la spaziatura dei supporti, il parallelismo e la rigidità del telaio influenzano direttamente la precisione del sistema finale.
I moduli a corsa lunga sono particolarmente sensibili alla deformazione del fondo. Se il telaio della macchina si piega sotto carico o in accelerazione, la posizione del carrello e il punto centrale dell'utensile potrebbero deviare anche quando l'encoder segnala la posizione corretta del motore.
5. Errore di accoppiamento e cuscinetto
I giunti disallineati possono introdurre forza radiale, vibrazioni, trasmissione di coppia non uniforme e usura prematura dei cuscinetti. Anche il gioco dei cuscinetti delle estremità fisse o un precarico insufficiente dei cuscinetti possono creare movimenti assiali durante l'accelerazione e l'inversione di direzione.
Le applicazioni di precisione richiedono il corretto allineamento del giunto, un supporto adeguato dei cuscinetti, una coppia di serraggio controllata e l'ispezione del gioco assiale.
6. Errore di controllo del servo
L'errore di inseguimento del servo è la differenza tra la posizione comandata e la posizione di feedback durante il movimento. Un'accelerazione eccessiva, una coppia motore insufficiente, impostazioni errate del guadagno, risonanza, attrito elevato o un carico instabile possono aumentare l'errore di inseguimento.
Un modulo può raggiungere un posizionamento finale accettabile dopo l'assestamento pur producendo grandi errori di percorso dinamico durante il movimento ad alta velocità. Applicazioni come la lavorazione laser, l'erogazione, la scansione e il movimento sincronizzato dei contorni devono quindi valutare la precisione dinamica piuttosto che solo la precisione dell'arresto finale.
7. Errore encoder e feedback
Gli encoder rotativi montati sul motore misurano la rotazione dell'albero motore anziché l'effettiva posizione lineare del carrello. Gli errori meccanici tra il motore e il carrello, inclusi errori di guida della vite, deformazione del giunto, gioco ed espansione strutturale, potrebbero non essere rilevati dall'encoder del motore.
Un encoder lineare montato vicino al carrello mobile può fornire un feedback diretto sulla posizione e migliorare significativamente le prestazioni di posizionamento assoluto. Tuttavia, è necessario considerare anche la precisione di installazione della bilancia, il comportamento termico, la risoluzione del segnale, l'errore di interpolazione e la capacità del controller.
8. Dilatazione termica
I cambiamenti di temperatura possono alterare la lunghezza della vite, del binario di guida, della base in alluminio, del telaio della macchina e del pezzo in lavorazione. L'errore termico diventa sempre più importante nelle applicazioni di posizionamento a livello di micron e con corsa lunga.
La dilatazione termica lineare può essere stimata utilizzando:
ΔL = α × L × ΔT
Dove:
- ΔLè la variazione di lunghezza.
- UNè il coefficiente di dilatazione termica del materiale.
- lè la lunghezza originale.
- ΔTè la variazione di temperatura.
Ad esempio, se un componente strutturale di un metro ha un coefficiente di dilatazione termica di 12×10−6/°C e la sua temperatura aumenta di 5°C:
ΔL = 12 × 10−6× 1000 mm × 5 = 0,060 mm
In questo esempio semplificato una variazione di temperatura di soli 5°C può quindi produrre circa 0,060 mm di variazione di lunghezza.
9. Carico e deformazione strutturale
Il peso del carico utile, la distanza sporgente, l'accelerazione, la decelerazione, la forza di taglio esterna, la resistenza del cavo e la forza di reazione dell'utensile possono deformare il carrello, la base, il binario di guida o il telaio della macchina.
La precisione di posizionamento misurata senza carico può essere significativamente migliore della precisione ottenuta nelle condizioni operative effettive. La convalida della precisione dovrebbe quindi utilizzare carico utile, accelerazione, percorso dei cavi, forze del pezzo e temperatura operativa rappresentativi.
10. Lubrificazione, Usura e Contaminazione
Una lubrificazione insufficiente aumenta l'attrito, la temperatura, le vibrazioni e l'usura. Un lubrificante eccessivo o inadeguato può anche aumentare la resistenza e causare un movimento instabile a bassa velocità.
Polvere, trucioli metallici, adesivo, refrigerante e particelle di processo possono danneggiare la vite a ricircolo di sfere e le superfici della guida. Man mano che si sviluppa l'usura, il gioco e la ripetibilità potrebbero gradualmente deteriorarsi.
Calcolo della precisione totale del modulo lineare
La precisione di posizionamento finale di un modulo lineare è il risultato di molteplici fonti di errore. Un budget di accuratezza semplificato può includere:
- Errore di trasmissione della vite a ricircolo di sfere o della cinghia
- Errore di gioco e di inversione
- Guida ed errore di montaggio
- Errore di accoppiamento e cuscinetto
- Errore encoder e controllo
- Dilatazione termica
- Deformazione strutturale
- Incertezza di misura
Per una stima conservativa del caso peggiore si possono sommare i valori assoluti dei principali errori:
Enel caso peggiore= |Eguidare| + |Egioco| + |Eguida| + |Econtrollare| + |Etermico| + ...
Assumere i seguenti errori stimati:
- Errore passo vite a ricircolo di sfere: 15 μm
- Gioco: 5 μm
- Guida ed errore di montaggio: 8 μm
- Errore di controllo e feedback: 4 μm
- Errore termico: 6 μm
L'errore totale nel caso peggiore è:
15 + 5 + 8 + 4 + 6 = 38 μm
Quando le fonti di errore sono statisticamente indipendenti e principalmente casuali, è possibile utilizzare anche una stima radice quadrata:
ERSS= √(E12+E22+E32 + ...)
Utilizzando gli stessi valori:
ERSS = √(152 + 52 + 82 + 42 + 62) ≈ 19,1 μm
Il metodo del caso peggiore è più conservativo, mentre il metodo della radice quadrata presuppone che gli errori siano indipendenti e difficilmente raggiungano i loro valori massimi contemporaneamente. Errori sistematici, errori correlati ed errori dipendenti dalla direzione non dovrebbero essere trattati come valori casuali indipendenti senza verifica.
Precisione statica e precisione dinamica
La precisione del posizionamento statico viene misurata dopo che il carrello raggiunge il target e si stabilizza. La precisione dinamica descrive la deviazione che si verifica durante il movimento del modulo.
Un sistema può avere un'eccellente precisione statica ma una scarsa precisione dinamica a causa di vibrazioni, ritardo del servo, rigidità insufficiente, risonanza, rapida accelerazione o variazione delle forze di processo.
La precisione statica è particolarmente importante per le operazioni di foratura, ispezione, assemblaggio e pick-and-place in cui il processo inizia dopo l'arresto del movimento. La precisione dinamica è fondamentale per l'erogazione, il taglio laser, la scansione, la stampa, la saldatura, il rivestimento e il movimento multiasse coordinato.
Precisione del punto centrale dell'utensile
La precisione del carrello del modulo lineare non è sempre uguale alla precisione del punto centrale effettivo dell'utensile. Un utensile montato sopra o lontano dal carrello può amplificare gli errori angolari.
Gli errori di beccheggio, imbardata e rollio possono causare una piccola deviazione angolare sulla superficie della guida ma uno spostamento lineare molto maggiore all'estremità di un utensile lungo, un braccio robotico, una staffa della telecamera o un ugello di erogazione. Questo effetto è spesso associato all'offset di Abbe.
Per migliorare la precisione del punto centrale dell'utensile:
- Posizionare l'asse di misurazione vicino all'asse di lavoro effettivo.
- Ridurre la distanza tra la superficie della guida e il punto centrale dell'utensile.
- Aumentare la rigidità del carrello e della piastra di montaggio.
- Utilizzare binari di guida doppi o una spaziatura di guida più ampia quando sono presenti grandi momenti.
- Misura la precisione al centro dell'utensile anziché solo al carrello.
Procedura consigliata per il test di precisione del modulo lineare
- Installare il modulo su una superficie di riferimento piana e rigida.
- Allineamento completo, installazione del giunto, lubrificazione e ispezione degli elementi di fissaggio.
- Lasciare che la macchina e gli strumenti di misura raggiungano una temperatura stabile.
- Installare il carico utile rappresentativo e gli strumenti di produzione.
- Eseguire diversi cicli di riscaldamento durante l'intera corsa.
- Selezionare più punti di misurazione lungo la corsa utilizzabile.
- Misurare ciascun punto ripetutamente dalla stessa direzione.
- Ripeti il test avvicinandoti dalla direzione opposta.
- Registra la posizione effettiva, la posizione di comando, la direzione, la velocità, il carico e la temperatura.
- Calcolare l'errore di posizionamento, la ripetibilità, l'errore di inversione e l'errore di corsa cumulativo.
- Creare una mappa degli errori quando verrà applicata la compensazione elettronica.
- Verificare nuovamente il sistema dopo la compensazione nelle condizioni operative effettive.
Gli interferometri laser sono comunemente utilizzati per la misurazione del posizionamento lineare ad alta precisione. A seconda della precisione e della corsa richieste, è possibile utilizzare anche comparatori, righe lineari, tastatori elettronici, codificatori ottici e apparecchiature di misurazione delle coordinate.
Come migliorare la precisione del modulo lineare
Selezionare il meccanismo di azionamento corretto
I moduli con vite a ricircolo di sfere sono comunemente selezionati per applicazioni che richiedono spinta elevata, buona ripetibilità e posizionamento controllato. I moduli della cinghia di distribuzione sono adatti per corse lunghe e movimenti ad alta velocità, ma possono presentare una deformazione elastica maggiore. I moduli motore lineare possono fornire prestazioni di azionamento diretto e ad alta velocità eliminando il gioco della trasmissione meccanica.
Il sistema di azionamento più adatto dipende dalla corsa, dal carico utile, dalla velocità, dall'accelerazione, dalla precisione di posizionamento, dalla ripetibilità, dal ciclo di lavoro, dall'ambiente e dal budget richiesti.
Utilizzare componenti di trasmissione precaricati
Dadi a sfera precaricati, cuscinetti precaricati e carrelli di guida adeguatamente regolati possono ridurre il gioco e migliorare le prestazioni di inversione. È opportuno evitare un precarico eccessivo perché aumenta l'attrito, la temperatura, il carico del motore e l'usura.
Migliora la rigidità e l'allineamento del montaggio
Utilizzare una superficie di montaggio lavorata, un supporto adeguato, una corretta sequenza di serraggio dei bulloni, una coppia di fissaggio adeguata e elementi strutturali rigidi. I moduli lunghi possono richiedere un supporto continuo o più punti di montaggio per evitare la deformazione della base.
Applicare la compensazione dell'errore di posizione
L'errore di passo sistematico può spesso essere corretto creando una tabella di compensazione della posizione. Il controller regola il comando in base all'errore misurato in diversi punti lungo la corsa.
La compensazione è più efficace quando l’errore meccanico è stabile e ripetibile. Non è in grado di correggere completamente vibrazioni casuali, gioco variabile, attrito instabile, allentamento strutturale o variazione termica imprevedibile.
Utilizzare il feedback lineare completo a circuito chiuso
Un encoder lineare può misurare direttamente la posizione del carrello e compensare gli errori che non sono visibili all'encoder del motore. Il controllo completo a circuito chiuso viene spesso utilizzato nei semiconduttori, nella metrologia, nell'ispezione di precisione, nella lavorazione laser e nelle apparecchiature di assemblaggio ad alta precisione.
Controllo della temperatura
Mantenere una temperatura ambiente stabile, isolare le fonti di calore, ridurre il trasferimento di calore del motore, utilizzare procedure di riscaldamento adeguate e monitorare la temperatura nei componenti critici. Per i sistemi ad altissima precisione può essere necessaria anche la compensazione termica basata su software.
Ottimizza la regolazione del servo
I parametri corretti di guadagno del servo, feedforward, accelerazione, jerk, filtro e assestamento possono ridurre l'errore di inseguimento e le vibrazioni. La regolazione del servo dovrebbe essere completata con il carico utile effettivo e un profilo di movimento rappresentativo.
Mantenere una corretta lubrificazione
Seguire l'intervallo di lubrificazione consigliato e utilizzare lubrificante adatto alla velocità, al carico, alla temperatura e all'ambiente del modulo. L'ispezione regolare aiuta a prevenire variazioni di attrito, rumore anomalo, usura e deterioramento della ripetibilità.
Di quanta precisione ha realmente bisogno un'applicazione?
Selezionare la massima precisione disponibile non è sempre la migliore decisione ingegneristica. Una maggiore precisione richiede solitamente viti, encoder, cuscinetti, lavorazione, controllo della temperatura, installazione, calibrazione e manutenzione migliori, il che aumenta i costi e la complessità del sistema.
La precisione richiesta del modulo dovrebbe essere determinata dalla tolleranza del processo finale. Gli ingegneri dovrebbero considerare:
- Tolleranza dimensionale del prodotto
- Errore di attrezzatura e dispositivo
- Errore di misurazione della visione o del sensore
- Variazione del pezzo
- Deformazione del telaio della macchina
- Offset del punto centrale dell'utensile
- Variazione di temperatura
- Margine di sicurezza
Normalmente il modulo lineare dovrebbe consumare solo una parte del budget totale degli errori di processo. Se l'intera tolleranza viene assegnata all'asse di movimento, non ci sarà margine per errori di attrezzatura, rilevamento, assemblaggio, termici e del pezzo.
Errori comuni nell'analisi dell'accuratezza del modulo lineare
- Utilizzando la risoluzione dell'encoder del motore come precisione di posizionamento effettiva.
- Confronto dei valori di precisione testati con carichi, corse, velocità o temperature diverse.
- Ignorando il gioco bidirezionale e l'errore di inversione.
- Testare il modulo senza il carico utile o gli strumenti reali.
- Misurazione della precisione del carrello anziché della precisione del punto centrale dell'utensile.
- Ignorando la planarità della superficie di montaggio e la deformazione del telaio.
- Supponendo che la compensazione elettronica possa correggere errori meccanici instabili.
- Ignorare la dilatazione termica nei sistemi a corsa lunga.
- Selezionare una precisione eccessiva senza considerare i requisiti totali del processo.
- Valutazione solo della precisione dell'arresto finale quando il processo richiede precisione del percorso dinamico.
Domande frequenti
Qual è la differenza tra precisione e ripetibilità del modulo lineare?
La precisione descrive quanto la posizione effettiva è vicina alla posizione comandata. La ripetibilità descrive la coerenza con cui il modulo ritorna nella stessa posizione. Un sistema può avere un'eccellente ripetibilità ma mantenere comunque un offset di posizionamento coerente.
La risoluzione dell'encoder può essere utilizzata come precisione di posizionamento?
No. La risoluzione dell'encoder indica solo il più piccolo incremento rilevabile o comandabile. L'effettiva precisione del posizionamento è influenzata anche dall'errore di trasmissione meccanica, dal gioco, dalla precisione della guida, dalla deformazione strutturale, dalle prestazioni di controllo e dalla temperatura.
Come viene calcolata la precisione del modulo vite a ricircolo di sfere?
Modulo vite a ricircolo di sferela precisione viene valutata confrontando la corsa comandata con la corsa effettiva misurata in più posizioni. Il calcolo dovrebbe includere l'errore del passo della vite, il gioco, il movimento del cuscinetto, l'allineamento della guida, l'errore di feedback, l'espansione termica e la deformazione strutturale.
Perché la ripetibilità è solitamente migliore della precisione di posizionamento?
Errori sistematici come la deviazione del passo della vite o la scalatura dell'encoder possono spostare ogni movimento di una quantità simile. Il modulo potrebbe quindi ritornare costantemente nella stessa posizione errata, producendo una buona ripetibilità ma una precisione assoluta inferiore.
La compensazione software può eliminare tutti gli errori di posizionamento?
No. La compensazione software è efficace per errori sistematici stabili e ripetibili. Non può eliminare completamente vibrazioni casuali, attrito variabile, gioco instabile, componenti allentati, deformazione del carico o condizioni termiche in rapido cambiamento.
Aumentando la risoluzione del motore si migliora la precisione del modulo?
L'aumento della risoluzione del comando può migliorare la fluidità del movimento e fornire incrementi di controllo più precisi, ma non può superare errori meccanici maggiori dell'incremento del comando. La qualità meccanica e l'architettura del feedback rimangono fondamentali.
In che modo la lunghezza della corsa influisce sulla precisione?
Le corse più lunghe aumentano l'influenza dell'errore cumulativo del passo, dell'espansione termica, della deformazione della base, dell'errore di allineamento e delle vibrazioni strutturali. I sistemi a corsa lunga possono richiedere ulteriore supporto, calibrazione, controllo della temperatura o feedback lineare diretto.
La precisione deve essere testata con o senza carico?
La convalida finale dovrebbe essere completata con un carico di produzione rappresentativo. Il carico utile, l'accelerazione, la resistenza del cavo, il peso dell'attrezzatura e le forze di processo esterne possono modificare la deformazione, l'attrito, la risposta del servo e le prestazioni effettive di posizionamento.
Conclusione
Precisocalcolo della precisione del modulo linearerichiede più della semplice lettura di una singola specifica del catalogo. Gli ingegneri devono valutare l'accuratezza del posizionamento, la ripetibilità, la risoluzione teorica, il gioco, la precisione della guida, l'errore di trasmissione, la risposta del servo, l'espansione termica, le condizioni di montaggio e la deformazione strutturale come parte di un sistema di movimento completo.
La risoluzione determina la precisione con cui un movimento può essere comandato, la ripetibilità indica quanto coerentemente una posizione può essere riprodotta e la precisione del posizionamento mostra quanto la posizione effettiva corrisponda al target. Comprendere la differenza tra questi parametri è essenziale per selezionare un modulo lineare adatto ed evitare costi inutili o prestazioni inadeguate.
Per un'analisi affidabile della precisione, il modulo deve essere testato per tutta la sua corsa utile, da entrambe le direzioni di movimento, in condizioni rappresentative di carico, velocità, accelerazione e temperatura. Gli errori sistematici stabili possono essere ridotti attraverso la calibrazione e la compensazione, mentre l'instabilità meccanica deve essere corretta attraverso una migliore selezione dei componenti, montaggio, rigidità, precarico, lubrificazione e manutenzione.
Creando un budget di errore completo e valutando il punto centrale effettivo dell'utensile anziché solo il motore o il carrello, gli ingegneri possono progettare sistemi di movimento lineare che forniscono precisione stabile, misurabile e adeguata all'applicazione durante l'intero ciclo di vita dell'apparecchiatura.
