 español

La precisión es uno de los indicadores de rendimiento más importantes al seleccionar o diseñar un sistema de movimiento lineal. En equipos semiconductores, máquinas de inspección por visión, líneas de ensamblaje de productos electrónicos, sistemas de dosificación de precisión, maquinaria CNC y automatización de laboratorio, incluso un pequeño error de posicionamiento puede afectar la calidad del producto, la estabilidad del proceso y la confiabilidad del equipo.
Sin embargo,cálculo de precisión del módulo linealNo se trata simplemente de comprobar un valor en un catálogo de productos. La precisión del movimiento final de unmódulo linealestá influenciado por la precisión de posicionamiento, la repetibilidad, la resolución del comando, el error de avance del husillo de bolas, el juego, la precisión del riel guía, las condiciones de montaje, el rendimiento del servocontrol, la variación de temperatura y la deformación estructural.
Un módulo puede tener una resolución teórica extremadamente fina pero aun así producir resultados de posicionamiento reales deficientes. De manera similar, un sistema puede tener una excelente repetibilidad y al mismo tiempo mantener un desplazamiento constante desde la posición ordenada. Por lo tanto, los ingenieros deben distinguir entre resolución, precisión de posicionamiento, repetibilidad y error total del sistema antes de evaluar un sistema de movimiento lineal de precisión.
Esta guía explica cómo calcular la precisión del módulo lineal, identificar las principales fuentes de error de posicionamiento, evaluar la repetibilidad, estimar la precisión total del sistema y mejorar la precisión mediante el diseño mecánico, la calibración, el control de retroalimentación y la instalación adecuada.
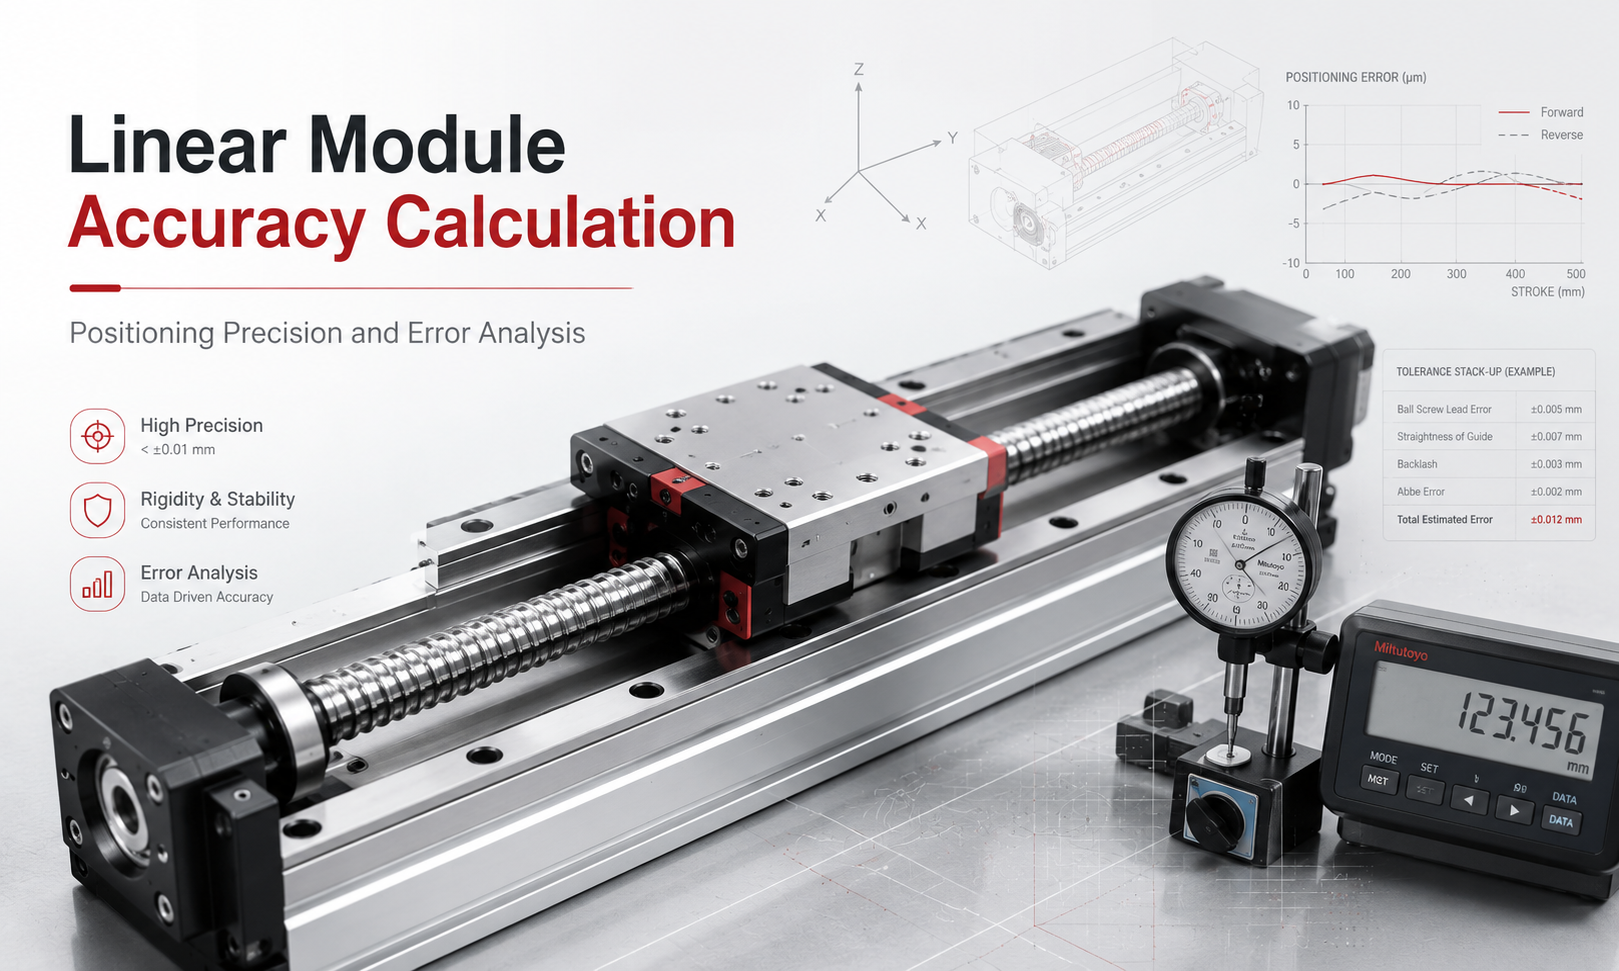
¿Qué es la precisión del módulo lineal?
La precisión del módulo lineal describe qué tan cerca coincide la posición real del carro con la posición ordenada o objetivo. Representa la diferencia entre el lugar donde el sistema de control le indica al módulo que se mueva y el lugar donde realmente se detiene el carro.
El error de posicionamiento básico en un punto medido se puede expresar como:
Error de posicionamiento = Posición real − Posición ordenada
Si un controlador ordena al carro que se mueva a 300.000 mm, pero la posición medida es 300.018 mm, el error de posicionamiento es:
300,018 mm − 300,000 mm = +0,018 mm
El valor positivo indica que el carro se ha movido 0,018 mm más allá de la posición ordenada. Si la posición medida fuera 299,985 mm, el error sería −0,015 mm.
Durante una prueba de precisión completa, las mediciones normalmente se toman en múltiples posiciones a lo largo de la carrera del módulo. Luego, los resultados se utilizan para determinar la desviación máxima, el error bidireccional, la repetibilidad, el juego y los requisitos de compensación.
Precisión, repetibilidad y resolución no son lo mismo
Uno de los errores más comunes en el diseño de sistemas de movimiento lineal es tratar la precisión, repetibilidad y resolución del posicionamiento como especificaciones intercambiables. Estos valores describen diferentes aspectos del rendimiento del movimiento.
| Parámetro | Definición | Principales factores que influyen |
|---|---|---|
| Precisión de posicionamiento | Qué tan cerca está la posición real de la posición ordenada | Error de avance, calibración, expansión térmica, precisión de retroalimentación y alineación mecánica |
| Repetibilidad | La consistencia con la que el módulo regresa a la misma posición en condiciones idénticas | Juego, fricción, ajuste de servo, precarga, vibración y variación de carga. |
| Resolución | El incremento de movimiento más pequeño que el sistema de control puede ordenar o detectar teóricamente. | Conteos de codificador, paso de tornillo, pasos del motor, micropasos y relación de transmisión |
| Reacción | Movimiento perdido cuando se invierte la dirección de viaje | Holgura de tornillos y tuercas, holgura de acoplamiento, tensión de correa y desgaste de transmisión |
| Precisión | Una descripción general de la consistencia y calidad del desempeño del movimiento. | Condiciones combinadas mecánicas, de control, de instalación y ambientales. |
Un sistema con buena repetibilidad puede detenerse repetidamente casi en el mismo lugar pero aun así tener una precisión de posicionamiento absoluta deficiente. Por ejemplo, un carro puede detenerse repetidamente en 100,012 mm cuando se le ordena moverse a 100,000 mm. Los resultados repetidos pueden estar estrechamente agrupados, pero el sistema tiene un desplazamiento positivo constante de aproximadamente 0,012 mm.
Este tipo de error sistemático a menudo se puede corregir mediante calibración o compensación electrónica de errores. La variación aleatoria, el juego inconsistente, la vibración estructural o la fricción cambiante son más difíciles de compensar porque el error no permanece constante.
Cómo calcular el error de posicionamiento del módulo lineal
Para cada punto de medición, el error de posicionamiento se puede calcular utilizando la siguiente expresión:
mii=xai−xc,yo
Dónde:
- miies el error de posicionamiento en el punto de medición i.
- incógnitaaies la posición real medida.
- incógnitac,yoes la posición comandada.
El error de posicionamiento absoluto máximo se puede estimar como:
mimáximo= máx |ei|
El rango de error completo se puede expresar como:
mirango= error máximo − error mínimo
Ejemplo de cálculo de precisión de posicionamiento
Supongamos que un módulo lineal se prueba en cinco posiciones comandadas.
| Posición comandada | Posición real | Error de posicionamiento |
|---|---|---|
| 0,000 milímetros | 0,003 milímetros | +0,003 milímetros |
| 100.000 milímetros | 100.008 milímetros | +0,008 milímetros |
| 200.000 milímetros | 200.012 milímetros | +0,012mm |
| 300.000 milímetros | 300.018 milímetros | +0,018mm |
| 400.000 milímetros | 400.021 milímetros | +0,021mm |
El error de posicionamiento absoluto máximo es de 0,021 mm. El error creciente también indica que el sistema puede tener un paso acumulativo o un error de avance en lugar de una variación de posicionamiento puramente aleatoria.
Si el error aumenta gradualmente con la distancia recorrida, los ingenieros deben inspeccionar la precisión del avance del tornillo, el escalado del codificador, la relación de transmisión, los ajustes de calibración y la expansión térmica de la estructura mecánica.
Cómo calcular la repetibilidad
La repetibilidad se mide ordenando al módulo que se mueva a la misma posición objetivo varias veces en condiciones operativas idénticas. Normalmente, el módulo debería acercarse al objetivo desde la misma dirección cuando se evalúa la repetibilidad unidireccional.
Se puede calcular una estimación de repetibilidad simple utilizando la mitad del rango de medición total:
Repetibilidad = ±(Posición máxima medida − Posición mínima medida) ÷ 2
Supongamos que al módulo se le ordena repetidamente que se mueva a 100.000 mm y produce los siguientes resultados:
- 100.012 milímetros
- 100.009 milímetros
- 100.015 milímetros
- 100.011 milímetros
- 100.013 milímetros
La posición máxima medida es 100,015 mm y la posición mínima medida es 100,009 mm.
Repetibilidad = ±(100,015 − 100,009) ÷ 2 = ±0,003 mm
Por lo tanto, el módulo tiene una repetibilidad medida simple de aproximadamente ±0,003 mm en esta posición de prueba. Sin embargo, el resultado medio es de aproximadamente 100,012 mm, lo que significa que el sistema también tiene un desplazamiento de posicionamiento sistemático de aproximadamente +0,012 mm.
Algunos fabricantes y procedimientos de prueba calculan la repetibilidad utilizando la desviación estándar, como ±3σ, en lugar de la mitad del rango total medido. Debido a que los métodos de prueba varían, los valores de precisión solo deben compararse cuando la dirección de medición, el número de ciclos, la carga útil, la velocidad, la temperatura, la carrera y el método estadístico estén claramente definidos.
Repetibilidad unidireccional y bidireccional
La repetibilidad unidireccional mide el posicionamiento repetido cuando el carro se acerca al objetivo desde la misma dirección. La repetibilidad bidireccional mide el posicionamiento cuando se acerca al objetivo desde ambas direcciones.
Los resultados de las pruebas bidireccionales suelen ser peores porque incluyen los efectos de la holgura, la deformación elástica, la inversión de la fricción, la holgura del acoplamiento, la holgura de los dientes de la correa y la respuesta del control durante los cambios de dirección.
Para aplicaciones que siempre se acercan a la posición de trabajo desde una dirección, la repetibilidad unidireccional puede ser el indicador más relevante. Para aplicaciones que implican movimientos de inversión frecuentes, se deben evaluar cuidadosamente la repetibilidad bidireccional y el error de inversión.
Cómo calcular la resolución teórica del movimiento
La resolución teórica representa el incremento de movimiento más pequeño que el motor y el sistema de control pueden ordenar. No representa automáticamente la precisión mecánica real.
Resolución del módulo lineal de husillo de bolas
Para un módulo lineal de husillo de bolas, la resolución teórica del comando se puede calcular como:
Resolución = Avance del husillo de bolas ÷ Conteos de comandos por revolución del husillo
Cuando se utiliza una relación de transmisión:
Resolución = Avance del husillo de bolas ÷ (Recuentos de comandos del motor por revolución × Relación de transmisión)
Suponga el siguiente sistema:
- Paso del husillo de bolas: 5 mm
- Resolución de comando servo: 10.000 cuentas por revolución del motor
- Relación de transmisión: 1:1
La resolución teórica es:
5mm ÷ 10.000 = 0,0005mm
Esto equivale a 0,5 μm por recuento de comando.
Sin embargo, esto no significa que el módulo tenga una precisión de posicionamiento de 0,5 μm. La precisión real también dependerá del error de avance del tornillo, la rigidez del rodamiento, el juego, la retroalimentación del codificador, la precisión de la guía, el ajuste del servo, la vibración estructural, la condición de lubricación y la estabilidad de la temperatura.
Resolución del motor paso a paso
Para un sistema de motor paso a paso, el movimiento teórico por pulso se puede estimar como:
Movimiento por pulso = Avance del tornillo ÷ (Pasos del motor por revolución × Configuración de micropasos × Relación de transmisión)
Los micropasos pueden mejorar la suavidad del comando y reducir la vibración, pero no garantizan una mejora proporcional en la precisión del posicionamiento real. La variación del par del motor, la fricción de la carga, la resonancia y la pérdida de paso de bucle abierto pueden reducir la precisión efectiva.
Principales fuentes de error de posicionamiento del módulo lineal
1. Error en el avance del husillo de bolas
El error de avance del husillo de bolas es la diferencia entre el recorrido teórico y el recorrido real generado por una o más revoluciones del husillo. Este error puede acumularse durante una carrera larga y es uno de los principales factores que afectan la precisión absoluta de un módulo lineal accionado por husillo de bolas.
Los husillos de bolas rectificados generalmente proporcionan una mejor precisión de avance que los husillos de bolas laminados, pero la selección correcta depende de la carrera, la carga, la velocidad, los requisitos de precisión, el entorno operativo y el presupuesto del proyecto.
2. Contragolpe y movimiento perdido
El contragolpe ocurre cuando la dirección de transmisión se invierte y el motor gira sin producir inmediatamente el movimiento del carro. En los sistemas de husillos de bolas, el juego puede deberse a la holgura entre el tornillo y la tuerca, la holgura del rodamiento, el juego del acoplamiento o una precarga insuficiente.
Enmódulos de correa de distribución, la pérdida de movimiento puede ser causada por una tensión insuficiente de la correa, holgura entre los dientes de la correa, holgura de la conexión de la polea, elasticidad de la correa o deformación estructural.
La reacción en una posición objetivo específica se puede estimar acercándose a esa posición desde direcciones opuestas:
Juego = |Posición abordada desde la dirección positiva − Posición abordada desde la dirección negativa|
3. Precisión de la guía lineal
La guía lineal controla la rectitud y orientación del carro en movimiento. La precisión de fabricación del riel guía, el paralelismo de montaje, la precarga, la holgura del carro, la lubricación y la contaminación pueden influir en la rectitud, el paso, la orientación, el balanceo y la fricción.
Incluso cuando el mecanismo de accionamiento proporciona un recorrido lineal preciso, una mala alineación de la guía puede crear desplazamiento lateral, error angular, vibración o cambios de resistencia a lo largo de la carrera.
4. Error en la superficie de montaje
Un módulo lineal de precisión no puede mantener su rendimiento nominal cuando se instala en una superficie de montaje irregular, flexible, contaminada o mal mecanizada. La planitud de la base, la secuencia de los pernos de montaje, el espaciado de los soportes, el paralelismo y la rigidez del marco influyen directamente en la precisión final del sistema.
Los módulos de carrera larga son particularmente sensibles a la deformación de la base. Si el bastidor de la máquina se dobla bajo carga útil o aceleración, la posición del carro y el punto central de la herramienta pueden desviarse incluso cuando el codificador informa la posición correcta del motor.
5. Error de acoplamiento y rodamiento
Los acoplamientos desalineados pueden introducir fuerza radial, vibración, transmisión de par desigual y desgaste prematuro de los rodamientos. La holgura del rodamiento del extremo fijo o una precarga insuficiente del rodamiento también pueden crear movimiento axial durante la aceleración y la inversión de dirección.
Las aplicaciones de precisión requieren una alineación correcta del acoplamiento, un soporte de rodamiento adecuado, un par de apriete controlado e inspección del juego axial.
6. Error de servocontrol
El error de seguimiento del servo es la diferencia entre la posición ordenada y la posición de retroalimentación durante el movimiento. La aceleración excesiva, el par motor insuficiente, los ajustes de ganancia incorrectos, la resonancia, la alta fricción o una carga inestable pueden aumentar el error de seguimiento.
Un módulo puede lograr un posicionamiento final aceptable después de asentarse y al mismo tiempo producir grandes errores de trayectoria dinámica durante el movimiento a alta velocidad. Por lo tanto, aplicaciones como el procesamiento láser, la dosificación, el escaneo y el movimiento sincronizado de contornos deben evaluar la precisión dinámica en lugar de solo la precisión de la parada final.
7. Error de codificador y retroalimentación
Los codificadores rotatorios montados en el motor miden la rotación del eje del motor en lugar de la posición lineal real del carro. Es posible que el codificador del motor no detecte los errores mecánicos entre el motor y el carro, incluidos errores en el avance del tornillo, deformación del acoplamiento, holgura y expansión estructural.
Un codificador lineal montado cerca del carro móvil puede proporcionar retroalimentación de posición directa y mejorar significativamente el rendimiento del posicionamiento absoluto. Sin embargo, también se deben considerar la precisión de la instalación de la báscula, el comportamiento térmico, la resolución de la señal, el error de interpolación y la capacidad del controlador.
8. Expansión térmica
Los cambios de temperatura pueden alterar la longitud del tornillo, el riel guía, la base de aluminio, el marco de la máquina y la pieza de trabajo. El error térmico se vuelve cada vez más importante en aplicaciones de posicionamiento a nivel de micras y de carrera larga.
La expansión térmica lineal se puede estimar usando:
ΔL = α × L × ΔT
Dónde:
- ΔLes el cambio de longitud.
- aes el coeficiente de expansión térmica del material.
- les la longitud original.
- ΔTes el cambio de temperatura.
Por ejemplo, si un componente estructural de un metro tiene un coeficiente de expansión térmica de 12 × 10−6/°C y su temperatura aumenta 5°C:
ΔL = 12 × 10−6× 1000 mm × 5 = 0,060 mm
Por lo tanto, un cambio de temperatura de sólo 5°C puede producir aproximadamente 0,060 mm de variación de longitud en este ejemplo simplificado.
9. Carga y deformación estructural
El peso de la carga útil, la distancia en voladizo, la aceleración, la desaceleración, la fuerza de corte externa, el arrastre del cable y la fuerza de reacción de la herramienta pueden deformar el carro, la base, el riel guía o el bastidor de la máquina.
La precisión de posicionamiento medida sin carga puede ser significativamente mejor que la precisión lograda en condiciones operativas reales. Por lo tanto, la validación de la precisión debe utilizar carga útil, aceleración, enrutamiento de cables, fuerzas de la pieza de trabajo y temperatura de funcionamiento representativas.
10. Lubricación, Desgaste y Contaminación
Una lubricación insuficiente aumenta la fricción, la temperatura, la vibración y el desgaste. Un lubricante excesivo o inadecuado también puede aumentar la resistencia y provocar movimientos inestables a baja velocidad.
El polvo, las virutas de metal, el adhesivo, el refrigerante y las partículas del proceso pueden dañar el husillo de bolas y las superficies guía. A medida que se desarrolla el desgaste, el juego y la repetibilidad pueden deteriorarse gradualmente.
Cálculo de la precisión total del módulo lineal
La precisión de posicionamiento final de un módulo lineal es el resultado de múltiples fuentes de error. Un presupuesto de precisión simplificado puede incluir:
- Error de transmisión por correa o husillo de bolas
- Error de reacción y reversión
- Error de guía y montaje.
- Error de acoplamiento y rodamiento.
- Error de codificador y control.
- Expansión térmica
- Deformación estructural
- Incertidumbre de medición
Para obtener una estimación conservadora del peor de los casos, se pueden sumar los valores absolutos de los errores principales:
mipeor de los casos= |miconducir| + |mireacción| + |miguía| + |micontrol| + |mitérmico| + ...
Suponga los siguientes errores estimados:
- Error de avance del husillo de bolas: 15 μm
- Juego: 5 μm
- Error de guía y montaje: 8 μm
- Error de control y retroalimentación: 4 μm
- Error térmico: 6 μm
El error total en el peor de los casos es:
15 + 5 + 8 + 4 + 6 = 38 µm
Cuando las fuentes de error son estadísticamente independientes y principalmente aleatorias, también se puede utilizar una estimación de raíz cuadrática:
miRSS= √(mi12+ mi22+ mi32 + ...)
Usando los mismos valores:
miRSS = √(152 + 52 + 82 + 42 + 62) ≈ 19,1 µm
El método del peor de los casos es más conservador, mientras que el método de la suma cuadrática supone que los errores son independientes y es poco probable que alcancen sus valores máximos al mismo tiempo. Los errores sistemáticos, los errores correlacionados y los errores dependientes de la dirección no deben tratarse como valores aleatorios independientes sin verificación.
Precisión estática y precisión dinámica
La precisión del posicionamiento estático se mide después de que el carro alcanza el objetivo y se asienta. La precisión dinámica describe la desviación que se produce mientras el módulo se mueve.
Un sistema puede tener una precisión estática excelente pero una precisión dinámica deficiente debido a la vibración, el retraso del servo, la rigidez insuficiente, la resonancia, la aceleración rápida o las fuerzas cambiantes del proceso.
La precisión estática es especialmente importante para las operaciones de perforación, inspección, ensamblaje y recogida y colocación donde el proceso comienza después de que se detiene el movimiento. La precisión dinámica es fundamental para la dosificación, el corte por láser, el escaneo, la impresión, la soldadura, el recubrimiento y el movimiento coordinado de múltiples ejes.
Precisión del punto central de la herramienta
La precisión del carro del módulo lineal no siempre es igual a la precisión del punto central real de la herramienta. Una herramienta montada encima o lejos del carro puede amplificar los errores angulares.
Los errores de cabeceo, guiñada y balanceo pueden causar una pequeña desviación angular en la superficie guía pero un desplazamiento lineal mucho mayor en el extremo de una herramienta larga, brazo robótico, soporte de cámara o boquilla dispensadora. Este efecto se asocia a menudo con la compensación de Abbe.
Para mejorar la precisión del punto central de la herramienta:
- Coloque el eje de medición cerca del eje de trabajo real.
- Reduzca la distancia entre la superficie guía y el punto central de la herramienta.
- Aumente la rigidez del carro y de la placa de montaje.
- Utilice rieles guía dobles o un espacio entre guías más amplio cuando existan grandes momentos.
- Mida la precisión en el centro de la herramienta y no solo en el carro.
Procedimiento de prueba de precisión del módulo lineal recomendado
- Instale el módulo sobre una superficie de referencia plana y rígida.
- Alineación completa, instalación de acoplamientos, lubricación e inspección de sujetadores.
- Deje que la máquina y los instrumentos de medición alcancen una temperatura estable.
- Instale la carga útil representativa y las herramientas de producción.
- Ejecute varios ciclos de calentamiento durante todo el recorrido.
- Seleccione múltiples puntos de medición a lo largo del recorrido utilizable.
- Mida cada punto repetidamente desde la misma dirección.
- Repita la prueba mientras se acerca desde la dirección opuesta.
- Registre la posición real, la posición de comando, la dirección, la velocidad, la carga y la temperatura.
- Calcule el error de posicionamiento, la repetibilidad, el error de inversión y el error de recorrido acumulativo.
- Cree un mapa de error cuando se aplicará la compensación electrónica.
- Verifique el sistema nuevamente después de la compensación en condiciones de operación reales.
Los interferómetros láser se utilizan comúnmente para mediciones de posicionamiento lineal de alta precisión. También se pueden utilizar indicadores de cuadrante, escalas lineales, sondas electrónicas, codificadores ópticos y equipos de medición de coordenadas dependiendo de la precisión y la carrera requeridas.
Cómo mejorar la precisión del módulo lineal
Seleccione el mecanismo de accionamiento correcto
Módulos de husillo de bolasse seleccionan comúnmente para aplicaciones que requieren alto empuje, buena repetibilidad y posicionamiento controlado. Los módulos de correa de distribución son adecuados para carreras largas y movimientos de alta velocidad, pero pueden tener una mayor deformación elástica. Los módulos de motor lineal pueden proporcionar alta velocidad y rendimiento de accionamiento directo al tiempo que eliminan el juego de la transmisión mecánica.
El sistema de accionamiento más adecuado depende de la carrera requerida, la carga útil, la velocidad, la aceleración, la precisión de posicionamiento, la repetibilidad, el ciclo de trabajo, el entorno y el presupuesto.
Utilice componentes de transmisión precargados
Las tuercas de bolas precargadas, los cojinetes precargados y los carros guía correctamente ajustados pueden reducir el espacio libre y mejorar el rendimiento de inversión. Se debe evitar una precarga excesiva porque aumenta la fricción, la temperatura, la carga del motor y el desgaste.
Mejore la rigidez y la alineación del montaje
Utilice una superficie de montaje mecanizada, soporte adecuado, secuencia correcta de apriete de pernos, torque de sujeción adecuado y miembros estructurales rígidos. Los módulos largos pueden requerir soporte continuo o múltiples puntos de montaje para evitar la deformación de la base.
Aplicar compensación de error de posición
El error de avance sistemático a menudo se puede corregir creando una tabla de compensación de posición. El controlador ajusta el comando según el error medido en diferentes ubicaciones a lo largo del recorrido.
La compensación es más eficaz cuando el error mecánico es estable y repetible. No puede corregir completamente la vibración aleatoria, el juego cambiante, la fricción inestable, la holgura estructural o la variación térmica impredecible.
Utilice retroalimentación lineal de circuito cerrado completo
Un codificador lineal puede medir directamente la posición del carro y compensar errores que no son visibles para el codificador del motor. El control total de bucle cerrado se utiliza a menudo en semiconductores, metrología, inspección de precisión, procesamiento láser y equipos de ensamblaje de alta precisión.
Controlar la temperatura
Mantenga una temperatura ambiente estable, aísle las fuentes de calor, reduzca la transferencia de calor del motor, utilice procedimientos de calentamiento adecuados y controle la temperatura en los componentes críticos. Para sistemas de muy alta precisión, también puede ser necesaria una compensación térmica basada en software.
Optimizar el ajuste del servo
Los parámetros correctos de ganancia de servo, avance, aceleración, sacudida, filtro y asentamiento pueden reducir el error de seguimiento y la vibración. El ajuste del servo debe completarse con la carga útil real y el perfil de movimiento representativo.
Mantener una lubricación correcta
Siga el intervalo de lubricación recomendado y utilice lubricante adecuado para la velocidad, carga, temperatura y entorno del módulo. La inspección periódica ayuda a prevenir cambios de fricción, ruidos anormales, desgaste y deterioro de la repetibilidad.
¿Cuánta precisión necesita realmente una aplicación?
Seleccionar la mayor precisión disponible no siempre es la mejor decisión de ingeniería. Una mayor precisión generalmente requiere mejores tornillos, codificadores, rodamientos, mecanizado, control de temperatura, instalación, calibración y mantenimiento, lo que aumenta el costo y la complejidad del sistema.
La precisión requerida del módulo debe determinarse a partir de la tolerancia final del proceso. Los ingenieros deben considerar:
- Tolerancia dimensional del producto
- Error de herramientas y accesorios
- Error de medición de visión o sensor.
- Variación de la pieza de trabajo
- Deformación del marco de la máquina
- Desplazamiento del punto central de la herramienta
- Variación de temperatura
- Margen de seguridad
El módulo lineal normalmente debería consumir sólo una parte del presupuesto total de errores del proceso. Si se asigna toda la tolerancia al eje de movimiento, no habrá margen para errores de herramientas, detección, ensamblaje, térmicos y de pieza de trabajo.
Errores comunes en el análisis de precisión del módulo lineal
- Utilizar la resolución del codificador del motor como precisión de posicionamiento real.
- Comparar valores de precisión probados bajo diferentes cargas, carreras, velocidades o temperaturas.
- Ignorando la reacción bidireccional y el error de inversión.
- Probar el módulo sin la carga útil ni las herramientas reales.
- Medición de la precisión del carro en lugar de la precisión del punto central de la herramienta.
- Ignorando la planitud de la superficie de montaje y la deformación del marco.
- Asumir una compensación electrónica puede corregir errores mecánicos inestables.
- Ignorando la expansión térmica en sistemas de carrera larga.
- Seleccionar una precisión excesiva sin considerar los requisitos totales del proceso.
- Evaluar solo la precisión de la parada final cuando el proceso requiere precisión de ruta dinámica.
Preguntas frecuentes
¿Cuál es la diferencia entre la precisión y la repetibilidad del módulo lineal?
La precisión describe qué tan cerca está la posición real de la posición ordenada. La repetibilidad describe la consistencia con la que el módulo regresa a la misma posición. Un sistema puede tener una excelente repetibilidad pero aun así mantener un desplazamiento de posicionamiento constante.
¿Se puede utilizar la resolución del codificador como precisión de posicionamiento?
No. La resolución del codificador solo indica el incremento más pequeño detectable o controlable. La precisión de posicionamiento real también se ve afectada por el error de transmisión mecánica, el juego, la precisión de la guía, la deformación estructural, el rendimiento del control y la temperatura.
¿Cómo se calcula la precisión del módulo de husillo de bolas?
La precisión del módulo de husillo de bolas se evalúa comparando el recorrido ordenado con el recorrido real medido en múltiples posiciones. El cálculo debe incluir el error de avance del tornillo, el juego, el movimiento del rodamiento, la alineación de la guía, el error de retroalimentación, la expansión térmica y la deformación estructural.
¿Por qué la repetibilidad suele ser mejor que la precisión del posicionamiento?
Los errores sistemáticos, como la desviación del avance del tornillo o el escalado del codificador, pueden desplazar cada movimiento en una cantidad similar. Por lo tanto, el módulo puede regresar constantemente a la misma posición incorrecta, lo que produce una buena repetibilidad pero una precisión absoluta menor.
¿Puede la compensación por software eliminar todos los errores de posicionamiento?
No. La compensación de software es efectiva para errores sistemáticos estables y repetibles. No puede eliminar por completo las vibraciones aleatorias, los cambios de fricción, el juego inestable, los componentes sueltos, la deformación de la carga o las condiciones térmicas que cambian rápidamente.
¿Aumentar la resolución del motor mejora la precisión del módulo?
Aumentar la resolución del comando puede mejorar la suavidad del movimiento y proporcionar incrementos de control más precisos, pero no puede superar los errores mecánicos que son mayores que el incremento del comando. La calidad mecánica y la arquitectura de retroalimentación siguen siendo críticas.
¿Cómo afecta la longitud del trazo a la precisión?
Las carreras más largas aumentan la influencia del error de avance acumulativo, la expansión térmica, la deformación de la base, el error de alineación y la vibración estructural. Los sistemas de carrera larga pueden requerir soporte adicional, calibración, control de temperatura o retroalimentación lineal directa.
¿Se debe probar la precisión con o sin carga?
La validación final debe completarse con una carga de producción representativa. La carga útil, la aceleración, el arrastre del cable, el peso de las herramientas y las fuerzas externas del proceso pueden cambiar la deformación, la fricción, la respuesta del servo y el rendimiento de posicionamiento real.
Conclusión
Precisocálculo de precisión del módulo linealrequiere más que leer una sola especificación de catálogo. Los ingenieros deben evaluar la precisión del posicionamiento, la repetibilidad, la resolución teórica, el juego, la precisión de la guía, el error de transmisión, la respuesta del servo, la expansión térmica, las condiciones de montaje y la deformación estructural como parte de un sistema de movimiento completo.
La resolución determina con qué precisión se puede ordenar un movimiento, la repetibilidad indica qué tan consistentemente se puede reproducir una posición y la precisión del posicionamiento muestra qué tan cerca coincide la posición real con el objetivo. Comprender la diferencia entre estos parámetros es esencial para seleccionar un módulo lineal adecuado y evitar costos innecesarios o un rendimiento inadecuado.
Para un análisis de precisión confiable, el módulo debe probarse durante toda su carrera utilizable, desde ambas direcciones de movimiento, en condiciones representativas de carga, velocidad, aceleración y temperatura. Los errores sistemáticos estables pueden reducirse mediante la calibración y la compensación, mientras que la inestabilidad mecánica debe corregirse mediante una mejor selección de componentes, montaje, rigidez, precarga, lubricación y mantenimiento.
Al crear un presupuesto de error completo y evaluar el punto central real de la herramienta en lugar de solo el motor o el carro, los ingenieros pueden diseñar sistemas de movimiento lineal que brinden una precisión estable, medible y apropiada para la aplicación durante todo el ciclo de vida del equipo.
