 Français

Calcul de la vitesse du module linéaireIl ne s'agit pas simplement de diviser la distance parcourue par le temps de déplacement, et la vitesse atteignable ne peut pas être déterminée à partir de la seule vitesse nominale du moteur. Un calcul complet doit prendre en compte la course, le temps de cycle cible, l'accélération, la décélération, le profil de mouvement, le type de transmission, la masse en mouvement, la vitesse du moteur et les limites mécaniques de l'axe assemblé.
La vitesse de déplacement réelle d'unmodule linéaireest déterminé par le mécanisme d'entraînement, le moteur et le système de commande ensemble. Le moteur fournit la vitesse de rotation et le couple, tandis qu'une vis à billes, une courroie de distribution, un moteur à crémaillère et pignon ou un moteur linéaire produit un mouvement linéaire. Le système de guidage supporte la charge et maintient la précision du mouvement, et le contrôleur gère l'accélération, le déplacement à vitesse constante, la décélération et le positionnement final.
Ce guide explique comment calculer la vitesse linéaire théorique, la distance d'accélération, la distance de décélération, le temps de déplacement et la vitesse moteur requise. Il couvre également les profils de mouvement triangulaires, trapézoïdaux et en forme de S, ainsi que les limites de vitesse maximale associées aux différents systèmes d'entraînement de modules linéaires.
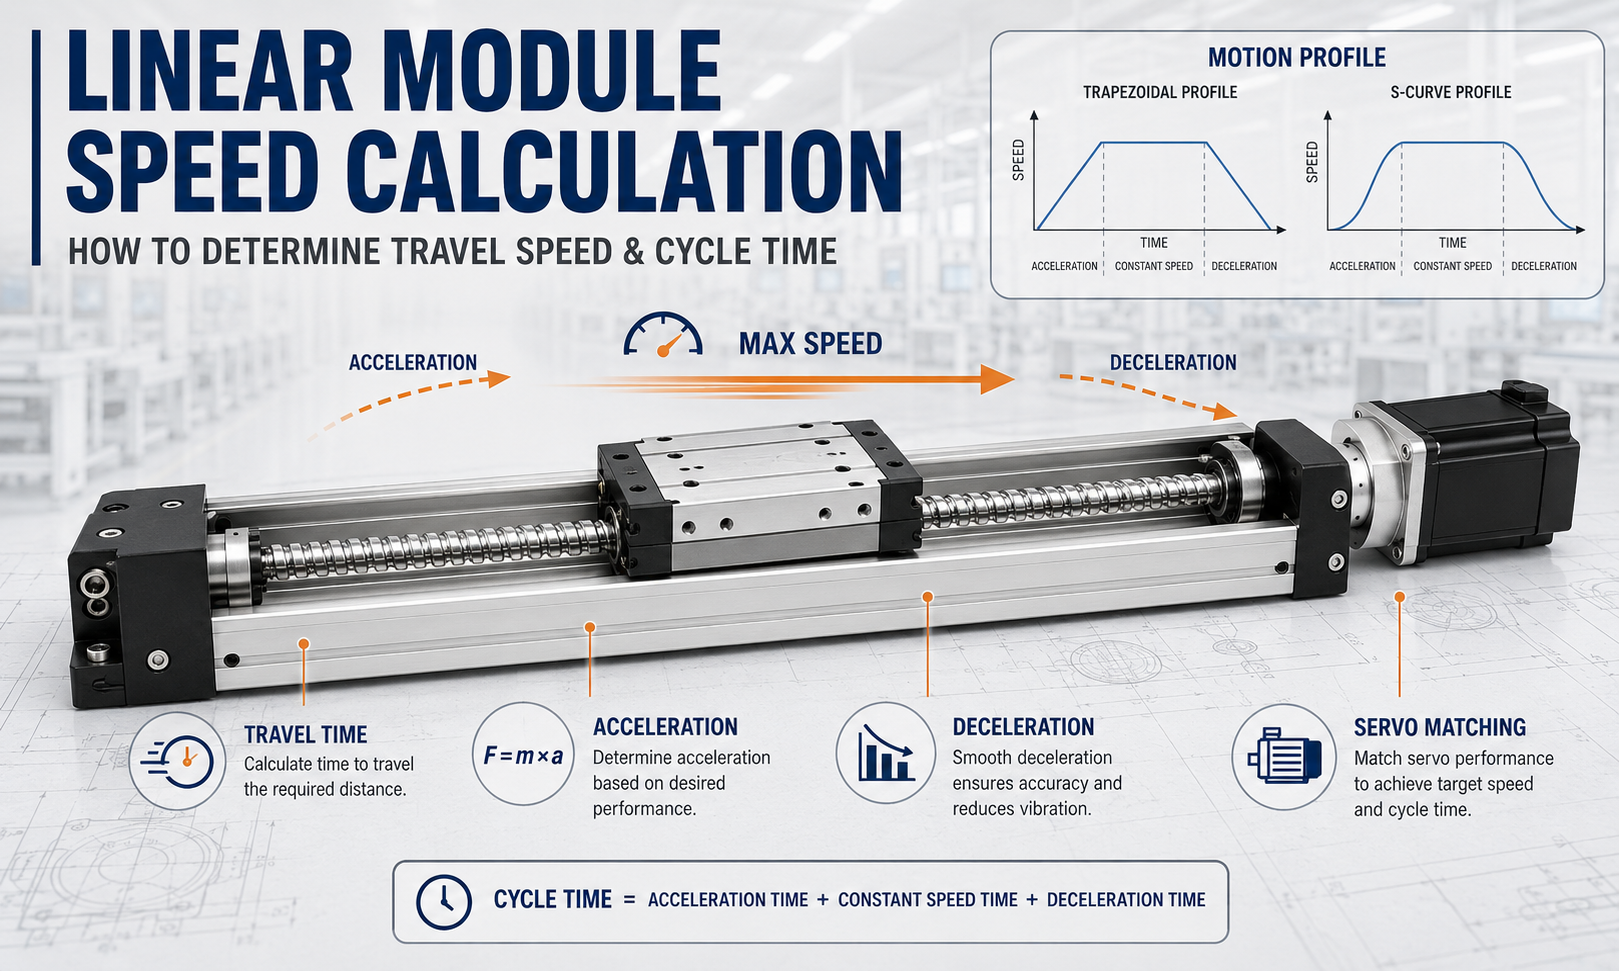
Que doit déterminer un calcul de vitesse de module linéaire ?
Un calcul complet de la vitesse devrait faire plus que produire une valeur de vitesse maximale. Il doit déterminer si l'axe peut accélérer, se déplacer, décélérer et s'installer dans les limites de la course disponible et du temps de cycle requis.
Le calcul doit répondre aux questions suivantes :
- Quelles sont la vitesse moyenne et la vitesse de pointe requises pour la course et le temps de déplacement spécifiés ?
- Y a-t-il suffisamment de distance pour que l'axe puisse effectuer l'accélération et la décélération ?
- Le mouvement utilisera-t-il un profil de vitesse triangulaire ou trapézoïdal ?
- Quelle vitesse de rotation est requise de la vis à billes, de la poulie, du pignon ou du moteur ?
- Le moteur peut-il fournir un couple suffisant à la vitesse de rotation requise ?
- La vitesse critique de la vis à billes, la limite de vitesse linéaire de la courroie et la vitesse d'engrènement des engrenages sont-elles acceptables ?
- Combien de temps supplémentaire un profil en courbe en S ajoutera-t-il ?
- L'accélération, la décélération, la stabilisation, le processus et le temps d'attente ont-ils tous été inclus dans le cycle de la machine ?
Chemin de calcul :définir la course, le temps cible et le profil de mouvement ; calculer la distance d'accélération, la distance de décélération et la vitesse de pointe ; convertir la vitesse linéaire en vitesse de transmission et de moteur ; et enfin vérifier les limites du moteur, du mécanisme d'entraînement, du système de guidage et du contrôleur.
Définir les entrées de calcul
Avant de commencer le calcul, définissez les conditions réelles de fonctionnement de l'axe. En plus de la distance de déplacement et de la vitesse cible, tenez compte de la charge utile, de l'orientation du montage, des actions du processus, du temps de séjour et des paramètres de profil de mouvement utilisés par le contrôleur.
| Symbole | Signification | Unité typique |
|---|---|---|
| L | Distance de déplacement effective | mm |
| t | Temps de trajet | s |
| v | Vitesse de déplacement linéaire | mm/s ou m/s |
| vmax | Vitesse maximale atteinte lors du déplacement | mm/s |
| un | Accélération | mm/s² ou m/s² |
| d | Ampleur de la décélération | mm/s² ou m/s² |
| parement | Temps d'accélération | s |
| TC | Temps à vitesse constante | s |
| td | Temps de décélération | s |
| sur | Distance d'accélération | mm |
| Sc | Distance à vitesse constante | mm |
| SD | Distance de décélération | mm |
| n | Vitesse de vis à billes, poulie, pignon ou moteur | tr/min |
| p | Fil de vis à billes | mm/tour |
| z | Nombre de dents de poulie de distribution | Dents |
| Pb | Pas de courroie de distribution | mm |
| D | Diamètre primitif poulie ou pignon | mm |
| m | Masse totale en mouvement | kilos |
| F | Poussée d'entraînement requise | N |
Utilisez des unités cohérentes tout au long du calcul. Par exemple, si la vitesse est exprimée en mm/s, la distance parcourue et l'accélération doivent normalement être exprimées en mm et mm/s². L'incohérence des unités est l'une des causes les plus courantes de calculs de mouvement incorrects.
Distinguer la vitesse moyenne, la vitesse de pointe et la vitesse maximale autorisée
La vitesse moyenne, la vitesse de pointe et la vitesse maximale autorisée décrivent des valeurs différentes et ne doivent pas être utilisées de manière interchangeable.
Vitesse moyenne
Si l’accélération, la décélération et le temps de séjour sont ignorés, la vitesse moyenne peut être estimée comme suit :
v_moyenne = L/t
Cette formule ne convient que pour une première estimation. Lors d'un mouvement de positionnement, l'axe ne peut pas atteindre instantanément la vitesse maximale, la vitesse maximale requise est donc normalement supérieure à la vitesse moyenne calculée.
Vitesse de pointe
La vitesse maximale est la vitesse linéaire réelle la plus élevée atteinte au cours d’un mouvement. Cela dépend de la distance parcourue, de l'accélération, de la décélération, du temps de parcours cible et du profil de mouvement sélectionné.
Lors d'un mouvement court, l'axe peut devoir commencer à décélérer immédiatement après l'accélération. Dans ce cas, elle n’atteint pas la vitesse maximale entrée dans le contrôleur.
Vitesse maximale autorisée
La vitesse maximale autorisée est la limite de fonctionnement fiable de l’ensemble du système mécanique et de contrôle. Il doit être basé sur la limite la plus basse vérifiée :
v_allowable = min (limite de vitesse du moteur, limite de transmission, limite de guidage, limite de roulement, limite de contrôleur, limite de stabilité du processus)
La vitesse réelle commandée doit également conserver une marge en termes de température, de conditions de lubrification, de variation de la charge utile, d'erreur de montage et d'usure à long terme.
Comment l'accélération affecte le temps de trajet
L'accélération détermine le temps et la distance nécessaires à l'axe pour atteindre la vitesse cible. L'augmentation de l'accélération raccourcit la période d'accélération, mais augmente également la poussée du moteur, la charge de transmission, le moment de guidage et les vibrations structurelles.
Lors de l'accélération du repos à la vitessev:
où = v / a
La distance d'accélération est :
Sa = v² / (2a)
La force d'inertie générée lors de l'accélération est :
F_inertie = ma
F_inertie = ma
Si le centre de gravité de la charge utile est au-dessus ou décalé du chariot, la force d'inertie génère également un moment dynamique :
M_dynamique = F_inertie × e
L'accélération doit donc être vérifiée par rapport au couple maximal du moteur, à la capacité de transmission, au moment de guidage admissible et à la rigidité de la structure de montage plutôt que d'être sélectionnée uniquement à partir du temps de cycle.
Conditions de décélération et de freinage
La décélération détermine le temps et la distance nécessaires pour réduire l'axe de sa vitesse de déplacement à zéro. Bien que l’accélération et la décélération utilisent des équations de mouvement similaires, leurs conditions de fonctionnement du moteur et leurs effets mécaniques ne sont pas identiques.
Lors de la réduction de la vitessevà zéro :
td = v/ré
La distance de décélération est :
Sd = v² / (2d)
L’ampleur de la force d’inertie générée lors de la décélération est :
F_décélération = md
Lors de la décélération, la force d'inertie agit à l'opposé du sens de déplacement. Sur un axe horizontal, le moteur absorbe normalement l'énergie cinétique de la charge. Sur un axe vertical, la décélération vers le haut et la décélération vers le bas doivent également être évaluées en incluant la gravité.
Une décélération excessive peut provoquer :
- Couple de freinage maximal du moteur insuffisant
- Alarmes de surtension ou de régénération du servo variateur
- Impact de dent de courroie de distribution ou saut de dent
- Chargement par choc de la vis à billes, de l'accouplement et des roulements
- Mouvement de la charge utile ou glissement du luminaire
- Vibrations dans le corps du module ou la structure de montage
- Temps de stabilisation plus long après l'arrêt de l'axe
La décélération normale de la production et la décélération d’arrêt d’urgence doivent être définies séparément. L'arrêt d'urgence est une condition de sécurité et ne doit pas automatiquement utiliser les mêmes paramètres que le cycle de mouvement normal.
Déterminer si le profil de mouvement est triangulaire ou trapézoïdal
Les profils de vitesse de modules linéaires courants incluent les profils triangulaires, trapézoïdaux et à courbe en S. Les profils triangulaires et trapézoïdaux peuvent être calculés à l'aide d'équations de base à accélération constante.
Profil de mouvement trapézoïdal
Un profil trapézoïdal contient des segments d'accélération, de vitesse constante et de décélération. L'axe accélère jusqu'à la vitesse commandée, se déplace à cette vitesse sur une distance définie puis décélère jusqu'à zéro.
Pour une vitesse de pointe ciblev, accélérationunet décélérationd:
Sa = v² / (2a)
Sd = v² / (2d)
Si:
Sa + Sd ≤ L
le mouvement a suffisamment de distance pour compléter l'accélération et la décélération, et un segment à vitesse constante peut exister.
La distance à vitesse constante est :
Sc = L - Sa - Sd
Les horaires correspondants sont :
où = v / a
tc = Sc/v
td = v/ré
La durée totale du trajet est de :
t_total = ta + tc + td
Profil de mouvement triangulaire
Si les distances d'accélération et de décélération requises dépassent la course disponible, l'axe ne peut pas atteindre la vitesse maximale commandée. Le mouvement devient triangulaire, l'axe commençant à décélérer immédiatement après avoir atteint sa vitesse maximale réelle.
Lorsque les vitesses initiale et finale sont toutes deux nulles, la vitesse de pointe réelle est :
v_peak = √[2Lad / (a + d)]
Les temps d'accélération et de décélération sont :
ta = v_crête / a
td = v_crête / d
La durée totale du trajet est de :
t_total = ta + td
Lorsque l'accélération et la décélération sont égales, de sorte queune = ré, les équations se simplifient en :
v_pic = √(aL)
t_total = 2√(L / a)
Profils de courbe en S et limitation des à-coups
Un profil de courbe en S limite la vitesse à laquelle l'accélération change. Ce taux est connu sous le nom de secousse. En adoucissant les transitions vers et hors de l'accélération et de la décélération, une courbe en S peut réduire les chocs mécaniques, les vibrations structurelles, la déformation de la courroie de distribution et l'oscillation de la charge utile.
Le mouvement en courbe en S est particulièrement utile pour :
- Centre de gravité élevé ou charges suspendues
- Manipulation de liquides et matériaux instables
- Inspection visuelle et positionnement de précision
- Systèmes de prélèvement et de placement à grande vitesse
- Structures multi-axes flexibles
- Applications nécessitant un temps de stabilisation court
Sous les mêmes limites de vitesse maximale et d’accélération, un profil en courbe en S nécessite généralement plus de distance ou de temps qu’un profil trapézoïdal idéal. Le temps de trajet réel doit donc être recalculé ou simulé à l'aide du réglage d'à-coup du contrôleur, du temps de lissage ou du pourcentage de courbe en S.
Convertir la vitesse linéaire pour différents systèmes d'entraînement
Après avoir calculé la vitesse linéaire requise, convertissez-la en vitesse de rotation de la transmission et du moteur. La méthode de conversion dépend du type d'entraînement du module linéaire.
Module linéaire à vis à billes
Chaque tour de vis à billes déplace le chariot d'un pas de vis. La vitesse linéaire est calculée comme suit :
v = np/60
Où:
- vest la vitesse linéaire en mm/s.
- nest la vitesse de rotation de la vis à billes en tr/min.
- pest le pas de la vis à billes en mm/tour.
Pour calculer la vitesse de vis requise à partir de la vitesse linéaire cible :
n = 60v/p
Par exemple, avec une vitesse cible de 1000 mm/s et un pas de vis à billes de 20 mm/tr :
n = 60 × 1000 / 20 = 3000 tr/min
Après avoir calculé la vitesse de vis requise, vérifiez :
- Vitesse maximale autorisée du moteur
- Vitesse critique de la vis à billes
- Diamètre de vis et longueur non supportée
- Disposition du support de vis à billes
- Vitesse de l'écrou à bille ou limite de valeur DN
- Vitesse admissible du roulement
- Vibrations, bruit et augmentation de température à grande vitesse
Une longue vis à billes peut subir des vibrations, se plier ou fouetter à une vitesse de rotation élevée. Le respect de l'exigence théorique de vitesse du moteur ne prouve pas que le système de vis assemblé peut fonctionner en toute sécurité.
Module linéaire de courroie de distribution
Pour un entraînement par courroie dentée, la course linéaire par tour de poulie est égale au nombre de dents de la poulie multiplié par le pas de la courroie :
v = zPb n/60
Où:
- zest le nombre de dents de la poulie motrice.
- Pbest le pas de la courroie de distribution en mm.
- nest la vitesse de la poulie motrice en tr/min.
Si le diamètre primitif de la poulie est connu, la vitesse linéaire peut également être calculée comme suit :
v = πDn / 60
La vitesse maximale d'unmodule de courroie de distributionest également limité par :
- Vitesse linéaire admissible de la courroie
- Nombre de dents de poulie engagées
- Capacité de cisaillement des dents de courroie
- Prétension de la ceinture
- Vibration de la courroie à longue course
- Limites de vitesse des poulies et des roulements
- Étirement de la ceinture élastique lors d'une inversion rapide
Module linéaire à crémaillère et pignon
Pour un entraînement à crémaillère et pignon, la vitesse linéaire peut être calculée à partir du diamètre primitif du pignon :
v = πDn / 60
Si une boîte de vitesses est installée entre le moteur et le pignon, calculez d'abord la vitesse réelle du pignon à partir de la vitesse du moteur et du rapport de la boîte de vitesses.
Les limites de vitesse des pignons et crémaillères peuvent dépendre de :
- Vitesse maximale du moteur et de la boîte de vitesses
- Vitesse sur la ligne de pas du pignon
- Force de contact des dents d'engrenage
- Précision de l'engrènement des pignons et crémaillères
- Bruit de fonctionnement à grande vitesse
- État de lubrification
- Rectitude d'installation à longue course
Module de moteur linéaire
Un moteur linéaire n'utilise pas de vis à billes, de courroie ou de crémaillère pour convertir le mouvement rotatif en déplacement linéaire. Sa vitesse est principalement limitée par la capacité électromagnétique du moteur, la sortie du servomoteur, la fréquence de retour du codeur, les performances du guidage et le système de câbles.
Les moteurs linéaires peuvent fournir une vitesse et une accélération élevées, mais la conception doit toujours vérifier la poussée continue, la poussée maximale, la température de la bobine, la longueur de la piste magnétique, la résolution du feedback et la vitesse admissible des câbles en mouvement.
Calculer la poussée d'entraînement et les exigences du moteur
Après avoir défini le profil de vitesse, calculez la force requise pour produire l'accélération spécifiée. Pour un axe horizontal, un modèle de force général est :
F_horizontal = ma + F_friction + F_cable + F_process
Pour une accélération vers le haut sur un axe vertical :
F_vertical = m(g + a) + F_friction + F_process
Une poussée requise plus élevée produit un couple moteur de pointe plus élevé. Pour un entraînement par vis à billes, la poussée linéaire peut être convertie en couple de vis en utilisant :
T_vis = Fp / (2πη)
Oùouest l’efficacité de la transmission. Le fil de vispdoit être exprimé en m/tr pour obtenir un résultat de couple en N·m.
L'adaptation des servomoteurs ne doit pas être basée uniquement sur la puissance nominale. Vérifier:
- Couple maximal pendant l'accélération et la décélération
- Couple RMS sur tout le cycle
- Vitesse du moteur requise pour la vitesse linéaire cible
- Couple moteur disponible à la vitesse requise
- Rapport d'inertie moteur/charge
- Énergie régénérative pendant la décélération
- Exigences de freinage pour les axes verticaux
- Compatibilité codeur, servo variateur et contrôleur
Un moteur peut fournir un couple adéquat à basse vitesse mais devenir incapable de produire le couple requis à proximité de sa vitesse maximale. La vérification finale doit donc utiliser la courbe vitesse-couple réelle du moteur.
Exemple de calcul de la vitesse d'un module linéaire travaillé
L'exemple suivant montre comment calculer la vitesse, le temps de déplacement et la vitesse de rotation de la vis à billes. Toutes les valeurs sont hypothétiques et sont fournies uniquement pour expliquer la méthode d'ingénierie. Ils ne représentent pas un modèle de produit QRXQ spécifique ou une application client.
Conditions de fonctionnement
| Paramètre | Valeur |
|---|---|
| Distance de déplacement effective | 800 millimètres |
| Vitesse maximale commandée | 1000 mm/s |
| Accélération | 2500 mm/s² |
| Ralentissement | 2500 mm/s² |
| Fil de vis à billes | 20 mm/tour |
| Vitesse initiale | 0 mm/s |
| Vitesse finale | 0 mm/s |
Étape 1 : Calculer le temps d'accélération
où = v / a
ta = 1 000 / 2 500 = 0,4 s
Étape 2 : Calculer la distance d'accélération
Sa = v² / (2a)
À = 1000² / (2 × 2500) = 200 mm
Étape 3 : Calculer le temps et la distance de décélération
Parce que l’accélération et la décélération sont égales :
td = 1 000 / 2 500 = 0,4 s
SD = 1000² / (2 × 2500) = 200 mm
Étape 4 : Déterminer le profil de mouvement
Sa + SD = 200 + 200 = 400 mm
La course totale est de 800 mm, il reste donc 400 mm pour un mouvement à vitesse constante :
Sc = 800 - 200 - 200 = 400 mm
Parce queScest supérieur à zéro, le mouvement utilise unprofil de vitesse trapézoïdal.
Étape 5 : Calculer le temps à vitesse constante
tc = Sc/v
tc = 400/1000 = 0,4 s
Étape 6 : Calculer la durée totale du trajet
t_total = ta + tc + td
t_total = 0,4 + 0,4 + 0,4 = 1,2 s
Dans des conditions idéales, sans lissage de la courbe en S, retard du contrôleur ou temps de stabilisation, le temps de trajet théorique est de1,2 secondes.
Étape 7 : Calculer la vitesse de la vis à billes
n = 60v/p
n = 60 × 1000 / 20 = 3000 tr/min
La vis à billes et un moteur directement couplé doivent donc atteindre environ3000 tr/min.
Étape 8 : Effectuez la vérification de la limite de vitesse
| Exigence calculée | Résultat | Catalogue ou vérification de la conception |
|---|---|---|
| Vitesse linéaire maximale | 1000 mm/s | Vitesse maximale autorisée du module |
| Distance d'accélération | 200 millimètres | Positions de course et de limite disponibles |
| Distance de décélération | 200 millimètres | Distance d'arrêt normale et d'urgence |
| Temps de trajet théorique | 1,2 s | Profil de mouvement réel du contrôleur |
| Vitesse de la vis à billes | 3000 tr/min | Vitesse critique, valeur DN et vitesse de roulement |
| Vitesse du moteur | Environ 3000 tr/min | Vitesse maximale du moteur et couple à grande vitesse |
Même si le moteur peut fonctionner à 3 000 tr/min, la conception ne peut pas encore être approuvée. Le calcul doit également vérifier la vitesse critique de la vis à billes pour la longueur réelle de la vis et la disposition du support, la limite de vitesse de l'écrou à bille, la lubrification du guide, le couple du moteur à grande vitesse et les vibrations du module assemblé.
Exemple de mouvement triangulaire à courte course
Supposons que les mêmes réglages d’accélération, de décélération et de vitesse maximale soient utilisés, mais que la course effective soit réduite à 200 mm :
Sa + Sd = 400 mm > 200 mm
Le mouvement n'a pas assez de distance pour atteindre 1000 mm/s, le mouvement devient donc triangulaire.
Parce que l’accélération et la décélération sont égales :
v_pic = √(aL)
v_peak = √(2500 × 200) = 707,1 mm/s
Le temps d'accélération est :
ta = 707,1 / 2500 = 0,283 s
Le temps de décélération est égal, donc :
t_total = 0,283 + 0,283 = 0,566 s
La vitesse de vis à billes correspondante est :
n = 60 × 707,1 / 20 = 2121,3 tr/min
Cet exemple montre que même lorsque le contrôleur est réglé sur 1 000 mm/s, un mouvement à course courte peut atteindre seulement environ 707 mm/s car la distance d'accélération et de décélération disponible est insuffisante.
Temps supplémentaire requis dans un cycle machine complet
Le temps de parcours théorique d’un module linéaire ne représente généralement qu’une partie du cycle complet de l’équipement. La durée réelle du cycle de la machine peut également inclure :
- Temps de réponse aux commandes du contrôleur
- Temps supplémentaire dû au lissage de la courbe en S
- Temps de stabilisation de la position
- Temps d'ouverture et de fermeture de la pince
- Temps de génération du vide et de confirmation
- Temps d’exposition de la caméra et temps de traitement de la vision
- Temps de processus de distribution, de soudage ou de pressage
- Temps de confirmation du capteur
- Temps d'attente inter-axes et de verrouillage
- Voyage retour au domicile ou aller-retour à vide
Le cycle complet de la machine peut donc être exprimé comme suit :
t_cycle = t_motion + t_settling + t_process + t_waiting + t_return
Le calcul du temps de cycle en divisant la distance parcourue par la vitesse maximale sous-estime généralement le temps de fonctionnement réel.
Erreurs courantes de calcul de la vitesse du module linéaire
- Diviser la distance parcourue par la vitesse maximale sans inclure l'accélération et la décélération.
- Traiter la vitesse moyenne comme la vitesse maximale atteinte pendant le mouvement.
- A défaut de déterminer si le profil est triangulaire ou trapézoïdal.
- En supposant que la vitesse commandée du contrôleur est toujours atteinte.
- Vérification uniquement de la vitesse maximale du moteur sans vérifier le couple disponible à cette vitesse.
- Calcul d'une vitesse de vis à billes acceptable sans vérifier la vitesse critique et les limites DN.
- Vérification uniquement de la vitesse de la poulie sur un module de courroie de distribution tout en ignorant la vitesse de la courroie, l'engagement des dents et les vibrations.
- Ignorer l'énergie régénérative et les surtensions du servomoteur pendant la décélération.
- En utilisant le même calcul de poussée pour les axes horizontaux et verticaux.
- Ignorer les moments dynamiques causés par un centre de gravité de la charge utile décalé.
- Utilisation d'un calcul de profil trapézoïdal idéal tandis qu'un fort lissage de la courbe en S est activé dans le contrôleur.
- Ne pas vérifier la vitesse, la température, les vibrations et le positionnement sous la charge utile réelle.
Informations requises pour la sélection de la vitesse du module linéaire
Préparez les informations suivantes avant d’effectuer un calcul pratique de la vitesse d’un module linéaire :
- Distance de déplacement effective
- Ciblez le temps de trajet aller simple et le cycle complet de la machine
- Vitesse initiale et finale
- Vitesse maximale cible
- Accélération et décélération
- Réglage de la courbe en S ou du jerk
- Masse totale en mouvement
- Position du centre de gravité de la charge utile
- Orientation de montage horizontale, verticale ou inclinée
- Force de processus externe
- Paramètres de pas de vis à billes ou de poulie et pignon
- Vitesse maximale du moteur et courbe vitesse-couple
- Rapport de transmission et efficacité
- Exigences de précision de positionnement et de temps de stabilisation
- Cycle de service quotidien et durée de fonctionnement continue
- Conditions de température, de contamination, de lubrification et de maintenance
À retenir en ingénierie
Un fiablecalcul de la vitesse du module linéairedoit connecter la distance parcourue, le temps de cycle cible, les paramètres d'accélération, de décélération et de transmission. La vitesse maximale indiquée dans un catalogue ne constitue qu'une limite de produit et ne représente pas directement la vitesse qu'une machine peut atteindre sur une course et une charge utile spécifiques.
Déterminez d’abord si le mouvement utilise un profil triangulaire ou trapézoïdal. Calculez ensuite la vitesse de pointe, la distance d'accélération, la distance de décélération et le temps de trajet théorique. Convertissez la vitesse linéaire requise en vitesse de vis à billes, de poulie, de pignon ou de moteur, et vérifiez le couple du moteur à la vitesse, les limites de transmission, les performances du guidage et le profil réel du contrôleur.
Le résultat final doit être confirmé sous la charge utile réelle et documenté avec les valeurs d'entrée, les unités, le profil de mouvement, les formules, les limites du catalogue, les marges de conception et la méthode d'acceptation. Cela permet de suivre le résultat de la sélection de vitesse pendant la conception de la machine, la mise en service, la maintenance et l'optimisation future du temps de cycle.
