 Français

UNmodule linéaireLe calcul de la course convertit le mouvement de la pièce, la géométrie de l'outil, les jeux d'extrémité, le comportement d'arrêt et l'enveloppe de la machine en une seule longueur de déplacement requise. Ce nombre ne représente pas simplement la distance entre deux points de processus. Le chariot du module peut nécessiter une course supplémentaire pour l'approche du ramassage, le dégagement de l'outil, la prise d'origine, l'arrêt contrôlé, l'étalonnage et les réglages futurs.
Choisir une course trop petite peut rendre impossible la mise en service d'un module par ailleurs approprié, car l'outil ne peut pas atteindre toutes les positions sans entrer dans une limite ou une zone tampon. Le choix d'une course excessive augmente la longueur du module, la masse mobile, l'envergure des vis ou des courroies, l'espace d'installation, le déplacement du porte-câble et souvent le coût. Sur les axes à vis à billes longues, cela peut également rendre les contrôles de vitesse critique et de flambage plus exigeants.
Ce guide construit la course requise à partir d'un système de coordonnées commun, montre comment attribuer des marges aux deux extrémités, calcule une tolérance d'arrêt en fonction de la vitesse et complète un exemple pédagogique concret. Toutes les données numériques de l'exemple sont hypothétiques et démontrent uniquement la méthode ; il ne s'agit pas de spécifications pour un produit QRXQ, de résultats de tests ou de données d'un projet client.
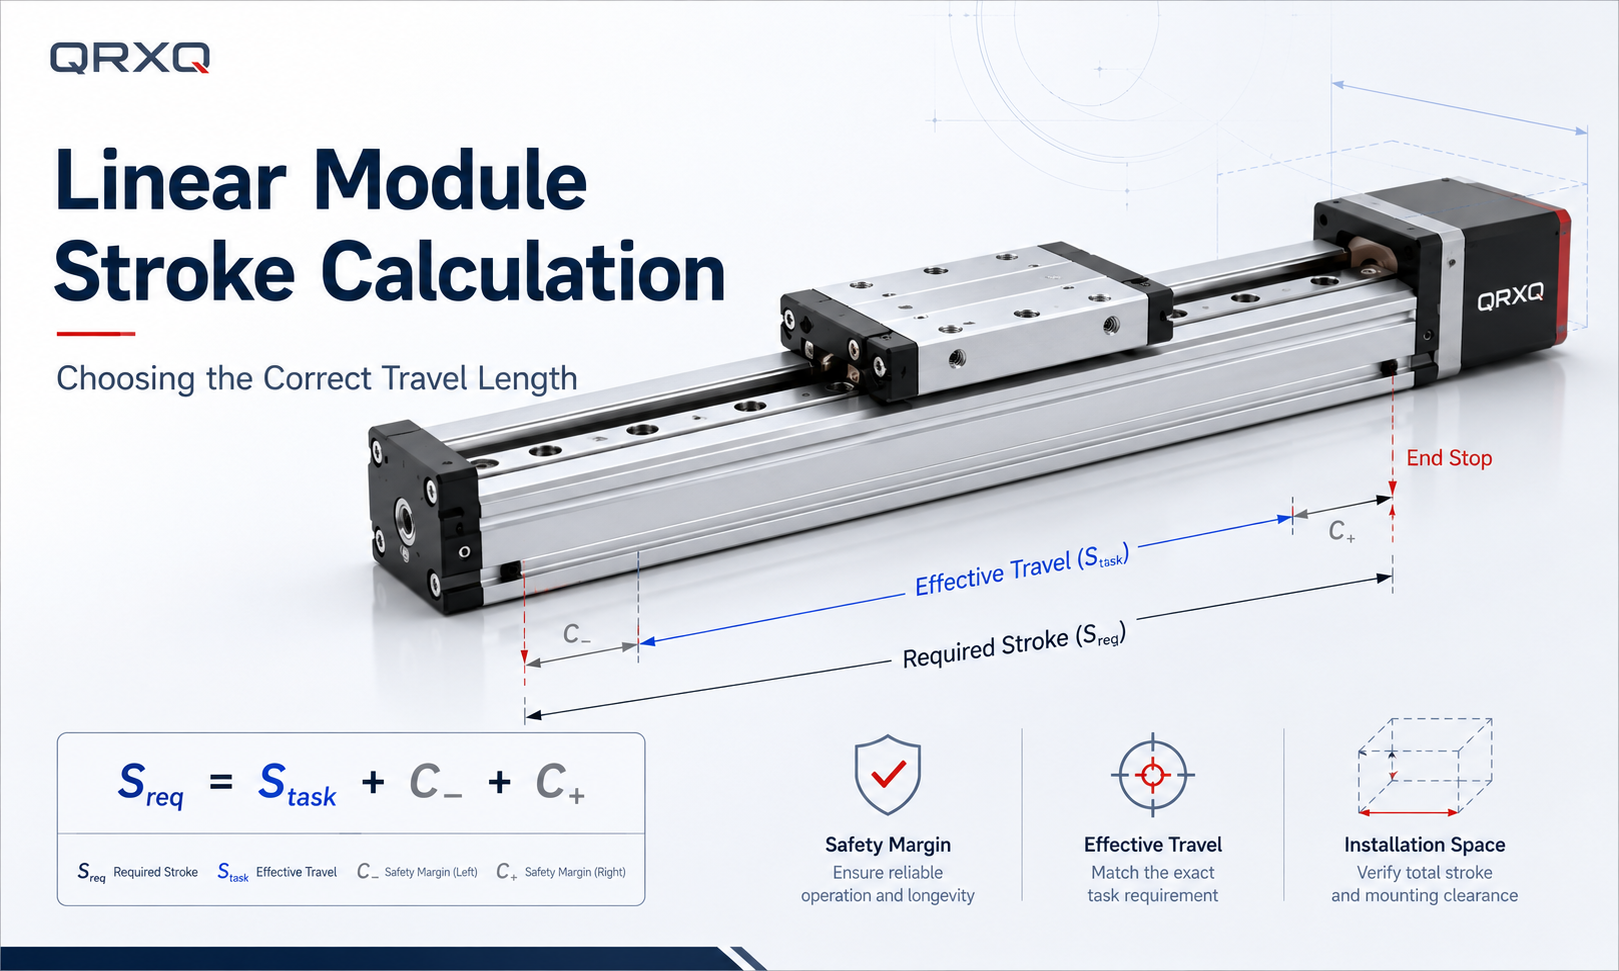
Que signifie la course sur un module linéaire ?
Course nominaleest la course indiquée pour une configuration de module.Voyage efficaceest la partie que la machine peut réellement utiliser après avoir pris en compte les positions limites, les tampons, les arrêts brusques, la stratégie de référencement, les jeux d'outillage et toutes les zones d'extrémité restreintes.Traiter les déplacementsest le mouvement du chariot requis pour accomplir la tâche elle-même.
Ces termes ne doivent pas être considérés comme interchangeables. Un module avec une course nominale de 900 mm ne fournit pas automatiquement un mouvement de processus sûr de 900 mm. L'intervalle utilisable dépend du dessin exact du produit, de la disposition des interrupteurs, de la géométrie de la butée, des paramètres de commande, de l'installation et de l'enveloppe de l'outillage.
| Terme | Signification de l'ingénierie | Source typique |
|---|---|---|
| Postes de traitement | Toutes les coordonnées de centre d'outil ou de pièce requises par chaque recette d'exploitation | Disposition de la machine et plan de processus |
| Positions des chariots | Positions de processus transformées en données de chariot de module | Géométrie d'outillage et modèle de coordonnées |
| Traiter les déplacements | Différence entre les positions maximales et minimales requises du chariot | Calculé à partir de la liste de positions |
| Fin de l'allocation | Déplacement réservé au-delà de la plage de processus à chaque extrémité | Exigences en matière de processus, de contrôle, d'arrêt et de service |
| Course requise | Traiter le voyage ainsi que les indemnités justifiées séparément aux deux extrémités | Calcul technique |
| Course nominale | Valeur de catalogue ou de dessin pour une configuration de module sélectionnable | Documentation du fabricant confirmée |
| Enveloppe d'installation | Espace occupé par le module complet, le moteur, les câbles, les connecteurs et l'accès de service | Dessin du produit et disposition de la machine |
Commencez avec un système de coordonnées et le point d'outil réel
Définissez un axe de coordonnées machine avant d'ajouter des marges. Enregistrez toutes les positions de processus requises dans le même système de coordonnées, y compris les positions de chargement, de déchargement, d'inspection, de rejet, de nettoyage et de maintenance lorsqu'elles font partie d'un mouvement automatique normal. En utilisant uniquement la distance nominale entre deux stations, vous risquez de manquer un dégagement d'outil ou une position d'entretien plus éloigné.
La spécification du processus décrit généralement le point central de l'outil, les doigts de préhension, la buse, le centre du champ de la caméra ou la référence de la pièce plutôt que la référence du chariot du module. Convertissez chaque position d'outil requise en position du chariot :
Coordonnées du chariot :x_c,i = x_tool,i - o_i
Ici, x_c,i est la coordonnée de référence du chariot pour l'état i, x_tool,i est la coordonnée du point d'outil requise et o_i est le décalage signé entre la référence du chariot et le point d'outil. Les panneaux doivent suivre la direction des coordonnées sélectionnée.
Si le décalage d'outil est constant, cela modifie le placement absolu du module mais annule l'étendue point à point de base. Si l'outil tourne, change de pince, étend une glissière ou transporte des produits de différentes longueurs, o_i peut changer. Chaque état pertinent doit ensuite être transformé séparément avant de calculer la plage.
Le déplacement minimal de la tâche correspond à la plage de toutes les coordonnées de transport requises :
Déplacement de mission :S_tâche = max(x_c,i) - min(x_c,i)
Cette méthode de plage est plus sûre que l'ajout de mouvements individuels car la course est régie par les deux positions extrêmes du chariot, et non par la somme des distances parcourues au cours d'un cycle.
Construisez les deux allocations d'extrémité à partir des exigences physiques
Réservez séparément la tolérance de fin négative C_- et la tolérance de fin positive C_+. Ils ne doivent pas nécessairement être égaux. Un côté de chargement peut nécessiter une distance de retrait de la pince, tandis que le côté opposé peut nécessiter une distance d'arrêt, un dégagement de connecteur ou une surcourse d'inspection plus importants.
| Composante allocation | Pourquoi cela peut consommer des voyages | Comment le déterminer |
|---|---|---|
| Approche processus ou recul | L'outil doit s'approcher, se rétracter, dégager un accessoire ou se déplacer au-delà d'un point de détection | Séquence de processus, modèle d'outillage et étude de collision |
| Tolérance des pièces et des accessoires | Le point requis peut varier en fonction de la taille du produit, de l'ajustement de l'emboîtement ou de la variation de configuration. | Pile de tolérance et gamme de recettes |
| Zone de référence et de fin de course | Le chariot a besoin d'une séquence de départ répétable sans entrer dans une région interdite | Disposition des capteurs, logique de contrôle et dessin du produit |
| Tolérance d'arrêt contrôlée | L'axe mobile se déplace pendant la réaction à la commande et la décélération | Vitesse, temps de réaction, décélération et conditions de charge validés |
| Dégagement tampon ou arrêt dur | Le fonctionnement normal doit rester en dehors de l’engagement de la butée mécanique | Dessin du fabricant et concept de sécurité |
| Réserve thermique ou d'étalonnage | La correction des coordonnées ou la croissance thermique peuvent déplacer la position requise du chariot | Bilan d’erreur et analyse environnementale |
| Ajustement futur du processus | Une gamme de produits connue peut nécessiter un intervalle de fonctionnement plus large | Spécification de machine approuvée, pas un pourcentage arbitraire |
N'ajoutez pas la même incertitude plus d'une fois. Par exemple, si la plage de coordonnées de processus inclut déjà toutes les tailles de produit, l'ajout d'une deuxième allocation de taille de produit complète la compterait deux fois. Chaque marge doit avoir un propriétaire, une raison physique et une valeur documentée.
Lorsque la vitesse affecte la marge finale requise
La course est une exigence géométrique, mais la distance de sécurité entre la position finale normale et une zone finale restreinte peut dépendre de la vitesse. Pour un contrôle préliminaire à décélération constante, la distance d'arrêt contrôlée peut être estimée comme suit :
Distance d'arrêt contrôlée :d_stop = v × t_r + v² ÷ (2 × a_d)
| Symbole | Signification | Unité |
|---|---|---|
| d_stop | Distance parcourue pendant la réaction et la décélération contrôlée | m ou mm |
| v | Vitesse de l'axe au début de la commande d'arrêt | m/s ou mm/s |
| t_r | Temps de réaction total validé avant que la décélération supposée ne soit établie | s |
| annonce | Ampleur de décélération disponible dans les conditions de charge et d'entraînement évaluées | m/s² ou mm/s² |
Cette formule suppose que la vitesse est constante pendant l'intervalle de réaction et que la décélération est alors constante. Il ne remplace pas une évaluation de la sécurité de la machine, les performances d'arrêt vérifiées d'un servovariateur ou les limites de butée du fabricant. La perte de puissance, les défauts du variateur, les charges verticales, le calage des freins, les limites de régénération, les profils limités par les à-coups, le temps de scrutation du contrôleur et le délai de communication peuvent nécessiter un modèle différent et une distance validée plus grande.
Le mouvement normal du processus doit être prévu pour s'arrêter avant la limite logicielle. Les limites logicielles doivent normalement se situer à l'intérieur des positions des interrupteurs de fin de course matériels, et les tampons mécaniques ou les arrêts durs doivent rester en dehors de la zone de contrôle normale. L’ordre et les distances exacts doivent suivre le module, les contrôles et l’évaluation des risques sélectionnés.
Calculer la course requise
Une fois que les positions extrêmes du chariot et les tolérances d'extrémité justifiées sont connues, calculez :
Course requise :S_req = S_tâche + C_- + C_+
| Symbole | Signification | Unité | Règle de calcul |
|---|---|---|---|
| x_tool,je | Coordonnée outil-point requise pour l'état i | mm | Entrée de la configuration du processus |
| o_i | Décalage d'outil signé par rapport à la référence du chariot pour l'état i | mm | Entrée du modèle d'outillage |
| x_c, je | Coordonnées de transport requises pour l'état i | mm | x_tool,i - o_i |
| S_tâche | Déplacement entre les positions extrêmes requises du chariot | mm | max(x_c,i) - min(x_c,i) |
| C_- | Total des allocations justifiées à l'extrémité négative | mm | Somme des exigences de fin négative qui ne se chevauchent pas |
| C_+ | Allocation totale justifiée du côté positif | mm | Somme des exigences de fin positive qui ne se chevauchent pas |
| S_req | Course efficace minimale requise | mm | S_tâche + C_- + C_+ |
| S_nom | Course nominale catalogue sélectionnée | mm | Valeur disponible confirmée non inférieure à S_req |
Sélectionnez une course nominale disponible pour la famille de produits réelle et qui n'est pas inférieure à S_req. Ne présumez pas que toute longueur arbitraire est réalisable. Après la sélection, répartissez intentionnellement la course excédentaire entre les deux extrémités et mettez à jour les coordonnées de montage du module.
Pour plusieurs recettes machine, calculez x_c,i pour chaque recette et utilisez le minimum et le maximum globaux. Si l'outillage est modifié manuellement, incluez la pire configuration approuvée ou définissez une configuration contrôlée qui empêche l'utilisation d'un outil incompatible avec l'axe sélectionné.
Exemple concret : axe de sélection et de placement avec des marges d'extrémité inégales
Déclaration des données pédagogiques :Les valeurs suivantes sont hypothétiques et sont utilisées uniquement pour démontrer la taille de la course du module linéaire. Ils ne représentent pas un modèle QRXQ, une dimension de catalogue, une distance d'arrêt vérifiée ou une machine client.
Positions d'entrée et états d'outillage
Un axe horizontal de prise et de placement déplace une pince entre plusieurs coordonnées machine. Le voyage positif est à droite. Le centre de la pince se trouve à 40 mm à droite du point de référence du chariot dans tous les états répertoriés.
| État | Coordonnée outil-point x_tool,i | Correction d'outil o_i | Coordonnée du chariot x_c,i |
|---|---|---|---|
| Choisir une approche | 120 millimètres | 40 millimètres | 80 millimètres |
| Rétracter la sélection | 165 millimètres | 40 millimètres | 125 millimètres |
| Inspection visuelle | 510 millimètres | 40 millimètres | 470 millimètres |
| Placer le poste | 870 millimètres | 40 millimètres | 830 millimètres |
Étape 1 : calculer le déplacement de la tâche
Les positions extrêmes du chariot sont 80 mm et 830 mm :
S_tâche = 830 - 80 =750 millimètres
Les positions intermédiaires affectent le profil de mouvement et le temps de cycle, mais elles n'augmentent pas la course car elles se situent à l'intérieur des deux extrêmes.
Étape 2 : calculer une distance d'arrêt préalablement contrôlée
Supposons que l'approche de l'extrémité positive puisse se produire à 0,30 m/s, que le temps de réaction du contrôle validé est de 0,020 s et que l'amplitude de décélération contrôlée disponible est de 2,5 m/s² sous la charge évaluée :
Distance de réaction = 0,30 × 0,020 = 0,006 m =6 mm
Distance de décélération = 0,30² ÷ (2 × 2,5) = 0,018 m =18 mm
d_stop = 6 + 18 =24 mm
Pour cet exemple pédagogique, l'équipe d'ingénierie réserve 30 mm pour le composant d'arrêt contrôlé du côté positif. Les 6 mm supplémentaires constituent une allocation explicite du projet pour les variations de modèle et de réglage ; ce n'est pas un facteur de sécurité universel.
Étape 3 : construire les tolérances de fin négatives et positives
| Fin | Composante allocation | Valeur |
|---|---|---|
| Négatif | Approche côté sélection et dégagement des luminaires | 20 millimètres |
| Négatif | Séparation des limites de la maison et du matériel | 25 mm |
| Négatif | Réserve d'étalonnage | 5 millimètres |
| Positif | Rétractation côté place et ajustement de la famille de produits | 35 mm |
| Positif | Composant d'arrêt contrôlé | 30 millimètres |
| Positif | Réserve d'étalonnage | 5 millimètres |
C_- = 20 + 25 + 5 =50 millimètres
C_+ = 35 + 30 + 5 =70 millimètres
Étape 4 : calculer et sélectionner le trait
S_req = 750 + 50 + 70 =870 millimètres
Supposons que la famille de produits candidats offre une course nominale confirmée de 900 mm. La sélection préliminaire est donc :
S_nom =900 millimètres, ce qui laisse 900 - 870 =30 millimètresde déplacements supplémentaires.
Si l'intervalle de tâche est placé de la coordonnée du module 50 mm à 800 mm, le côté négatif conserve 50 mm et le côté positif conserve 100 mm. Cela satisfait aux tolérances prévues de 50 mm et 70 mm et attribue les 30 mm supplémentaires au côté positif, où l'arrêt et l'ajustement futur du produit sont plus exigeants.
Étape 5 : vérifier l'enveloppe d'installation de la machine
L'AVC seul ne prouve pas que le module s'adapte. Supposons qu'un dessin hypothétique pour la configuration candidate montre une enveloppe de module complète de 1 180 mm, y compris la disposition du moteur sélectionnée. La disposition de la machine nécessite également 120 mm d'accès à l'assemblage côté entraînement et 60 mm d'accès de service à l'extrémité opposée :
Longueur de baie requise = 1 180 + 120 + 60 =1 360 millimètres
Si la travée disponible est de 1 420 mm, le contrôle de longueur statique laisse60 millimètres. La conception n'est pas publiée tant que le rayon de courbure du câble, le chemin de retrait du connecteur, la boucle de câble mobile, le balayage de la pince, les protections, les fixations et les équipements adjacents sont également vérifiés dans le modèle de mouvement complet.
Les déplacements efficaces doivent rester en dehors des zones d'extrémité restreintes
Après avoir sélectionné S_nom, obtenez le dessin coté du fabricant et identifiez les points de référence pour la course nominale. Confirmez si les points finaux indiqués font référence aux positions centrales du chariot, aux positions des contacts mécaniques, aux positions des interrupteurs ou à une autre donnée. Ne déduisez jamais la plage utilisable de la longueur d’extrusion ou de la longueur totale du module.
Créez un planning de postes avec au moins les coordonnées suivantes :
- Limite négative mécanique ou position du contact tampon.
- Position négative du fin de course matériel.
- Limite logicielle négative.
- Position minimale normale du processus.
- Position de processus normale maximale.
- Limite logicielle positive.
- Position positive du fin de course matériel.
- Limite positive mécanique ou position du contact tampon.
L'ordre doit être physiquement et logiquement cohérent dans la direction des coordonnées sélectionnée. La séparation exacte entre ces positions dépend du produit et du contrôle. Vérifiez la répétabilité des commutateurs, la largeur de l'actionneur, la géométrie du drapeau de détection, le comportement de freinage et la capacité de récupérer d'une course excessive sans créer une nouvelle collision.
Comment le type d'entraînement modifie les contrôles de sélection de course
Le calcul géométrique est commun aux axes à vis à billes, à entraînement par courroie, à crémaillère et à moteur linéaire, mais une course sélectionnée plus longue modifie différentes limites mécaniques.
| Type de lecteur | Vérifications liées à la course une fois la géométrie terminée | Problème de conception commun |
|---|---|---|
| Vis à billes | Longueur de vis disponible, disposition du support, vitesse critique, flambement par compression, précision du pas, lubrification et durée de vie | Une vis plus longue peut réduire la vitesse de rotation ou la rigidité autorisée |
| Courroie de distribution | Longueur de la courroie, tension, engagement des dents, charges sur poulies, étirement élastique, fréquence propre et répétabilité sur toute la portée | Les longs voyages peuvent augmenter la conformité et le temps de règlement |
| Crémaillère | Joints de section de crémaillère, lubrification, caractéristiques nominales des dents, charge de la boîte de vitesses, jeu et alignement structurel | Les axes longs nécessitent un alignement minutieux des crémaillères et une gestion des articulations |
| Moteur linéaire | Segmentation des pistes magnétiques, déplacement du câble, échelle du codeur, comportement thermique, force continue et énergie de butée | Il n'y a pas de transmission rotative, mais les longs déplacements à entraînement direct nécessitent néanmoins un guidage et une gestion des câbles précis. |
Une installation verticale ou inclinée ne modifie généralement pas la portée géométrique du processus, mais elle peut modifier la distance d'arrêt, le comportement des freins, le déplacement en cas de défaut et la conception sécurisée de la zone d'extrémité. Les mouvements descendants assistés par gravité et les conditions de perte de puissance nécessitent une analyse spécifique. Un contrepoids peut également créer sa propre enveloppe de déplacement et de collision.
Vérifier l'espace d'installation séparément de la longueur de déplacement
La longueur totale du module sélectionné est normalement supérieure à sa course car il comprend les supports d'extrémité, les supports de moteur, les boîtiers de roulements, les couvercles et autres structures. L'orientation du moteur peut modifier l'espace requis côté entraînement : les configurations en ligne, à courroie pliée, latérales ou à boîte de vitesses peuvent avoir des enveloppes différentes même lorsque la course nominale est identique.
L'enveloppe mobile complète doit inclure la pièce à usiner, les doigts de préhension, les tuyaux, les connecteurs électriques, le support de câble, les cibles de capteur et tout outil s'étendant verticalement ou latéralement. Vérifiez l'enveloppe aux positions intermédiaires ainsi qu'aux deux extrémités. Un outil peut franchir la machine à ses extrémités et néanmoins entrer en collision lors d'une rotation ou d'un mouvement diagonal entre eux.
Fournir un accès pour l'entretien pour l'installation de l'accouplement, la lubrification, la tension de la courroie, le réglage des interrupteurs, le retrait du couvercle, les outils de fixation et le remplacement du moteur. Si l'entretien nécessite le retrait de l'axe entier, enregistrez-le comme une stratégie de maintenance délibérée plutôt que de le découvrir après l'assemblage.
Vérifiez le trait sélectionné avant de libérer le motif
- Auditez chaque recette de fonctionnement :confirmer que les coordonnées globales minimales et maximales du transport incluent tous les produits, outils, rejets, positions de nettoyage et mouvements de récupération approuvés.
- Exécutez une vérification de collision 3D :balayer l'ensemble mobile complet à travers l'intervalle calculé, y compris les enveloppes de câbles et de tuyaux.
- Confirmez la géométrie de la zone d'extrémité :localisez les limites logicielles, les commutateurs matériels, les tampons et les arrêts brusques à partir de dessins réels plutôt que de décalages supposés.
- Validez le comportement d'arrêt :testez la vitesse prévue, la charge, le temps de réaction, la décélération, le comportement des freins et les limites de régénération dans des conditions de mise en service contrôlées.
- Vérifiez la transmission :vérifier que la course et la vitesse choisies sont conformes aux limites de la vis, de la courroie, de la crémaillère, du moteur linéaire, du guide, du roulement et de la structure.
- Vérifiez la précision sur toute la plage :confirmer la précision du positionnement, la répétabilité, la rectitude, la rigidité et les effets thermiques aux positions de travail réelles.
- Mesurer les déplacements effectifs lors de la mise en service :enregistrez l'intervalle de processus final utilisable et conservez-le avec les paramètres de limite logicielle et de décalage d'origine.
Erreurs courantes dans le calcul de la course du module linéaire
- Utiliser la distance entre les axes de station sans transformer le point d'outil réel en référence du chariot.
- Ajouter tous les mouvements dans un cycle au lieu d'utiliser la différence entre les coordonnées extrêmes du chariot requises.
- Traiter la course nominale, la course effective, la course du processus, la longueur d'extrusion et la longueur totale du module comme la même dimension.
- Appliquer une marge en pourcentage arbitraire sans identifier l’exigence physique qu’elle couvre.
- Utiliser des marges égales aux deux extrémités lorsque les conditions de processus, de référencement, d'arrêt ou de service sont asymétriques.
- Ignorer un changement de décalage d'outil provoqué par une rotation, une extension, un changement d'outil ou une variation de la taille du produit.
- Utilisation d'une formule de distance d'arrêt sans temps de réaction vérifié, décélération dépendante de la charge, comportement sur l'axe vertical ou conditions de défaut.
- Permettre aux positions normales du processus de chevaucher les limites logicielles, les commutateurs matériels, les tampons ou les arrêts mécaniques.
- Sélection de la course nominale suivante sans vérifier si le module complet et le moteur s'adaptent à la baie machine.
- Vérification uniquement des collisions aux points finaux et absence du balayage intermédiaire des outils, des câbles, des flexibles ou d'une pièce en rotation.
- Augmente la course de la vis à billes sans vérifier la vitesse critique, le flambage, la disposition du support et la durée de vie.
- Laisser la course de réserve non allouée, ce qui rend les coordonnées de montage du module et les jeux d'extrémité ambigus.
Données pour préparer le dimensionnement final du trait
- Convention de coordonnées machine et donnée de référence du chariot sélectionnée.
- Toutes les positions requises du centre d'outil, de la pièce à usiner, de l'inspection, du rejet, du nettoyage, de la prise d'origine et de la récupération.
- Décalages d'outils pour chaque pince, produit, orientation de l'outil et état d'extension.
- Plages de tolérance des luminaires et des produits pouvant déplacer les coordonnées requises.
- Vitesse maximale à chaque extrémité, profil de mouvement, temps de réaction validé, décélération disponible et plage de charge.
- Positions des limites logicielles, des commutateurs matériels, des tampons et des arrêts durs à partir des dessins confirmés et des exigences de contrôle.
- Type d'entraînement sélectionné, options de course nominale, dimensions hors tout du module, orientation du moteur et disposition du support.
- Rayon de courbure du porte-câble, enveloppes des tuyaux et des connecteurs et accès de maintenance requis.
- Dimensions de la baie de machine disponibles et modèle de collision 3D complet.
- Exigences de précision, de répétabilité, de rigidité, thermiques, environnementales, de durée de vie et de sécurité sur toute la durée du trajet.
Conclusion de la sélection
Un calcul défendable de la course d'un module linéaire commence avec chaque position d'outil requise, convertit ces positions en référence du chariot, trouve les coordonnées extrêmes du chariot et ajoute des tolérances justifiées séparément aux extrémités négative et positive. Le résultat est ensuite arrondi uniquement à la course nominale disponible confirmée, toute course excédentaire étant délibérément allouée.
Dans l'exemple hypothétique, la course de la tâche est de 750 mm, les deux tolérances d'extrémité sont de 50 mm et 70 mm et la course requise est de 870 mm. Une option nominale confirmée de 900 mm satisferait aux exigences géométriques préliminaires et laisserait 30 mm de course supplémentaire. La sélection n'est complète que lorsque le dessin du module lui-même, les zones d'extrémité restreintes, le comportement d'arrêt contrôlé, les limites de transmission, l'enveloppe d'installation complète, le balayage du câble, la précision et les fonctions de sécurité ont tous été vérifiés.
