 Русский

Алинейный модульРасчет тяги отвечает на практический вопрос проектирования: какую осевую силу должен создавать привод на каждом этапе цикла движения? Ответ заключается не только в весе полезной нагрузки. Ускорение, сила тяжести, технологическая сила, сопротивление направляющих и уплотнений, сопротивление кабеля, эффективность передачи и выбранный профиль движения — все это может изменить требуемую силу.
Недостаточный размер приводит к медленному ускорению, ошибке рассогласования, перегреву, остановке или невозможности удерживать вертикальную ось. Увеличение размера двигателя без проверки модуля также небезопасно, поскольку шариковый винт, ремень, рейка, подшипники, каретка и конструкция по-прежнему имеют свои собственные ограничения по осевой нагрузке, моменту, скорости и сроку службы.
Это руководство развивает расчет силы и крутящего момента двигателя, различает горизонтальную и вертикальную оси, объясняет преобразование для обычных приводных механизмов и завершает полностью проработанный обучающий пример. Все численные примеры являются гипотетическими и лишь иллюстрируют метод; они не являются спецификациями продукта QRXQ или данными проекта клиента.
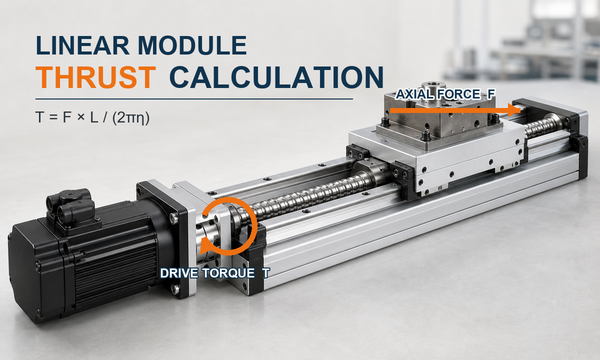
Какую тягу должен создавать линейный модуль?
Требуемая тяга — это сила со знаком, действующая вдоль направления движения модуля. Он должен преодолеть инерцию движущейся массы и всех сил, проецируемых на эту ось. Расчет необходимо повторить для ускорения, движения с постоянной скоростью, замедления, остановки или удержания, а также для обоих направлений движения.
Общий подписанный баланс сил:F_ось = m × a + F_процесс + F_трение + F_гравитация
Выберите одно положительное направление движения и сохраняйте его на протяжении всего расчета. В этом руководстве F_process и F_friction вводятся как вклады силы двигателя со знаком, необходимые для преодоления этих нагрузок: сопротивление, которое двигатель должен преодолеть во время положительного перемещения, является положительным, тогда как соответствующий вклад во время отрицательного перемещения является отрицательным. F_gradity — это вклад моторной силы, необходимый для балансировки гравитации в выбранной системе координат. Это соглашение имеет значение во время замедления и движения вниз, поскольку двигатель может тормозить или регенерировать, а не двигаться в исходном направлении.
Тяга — это не то же самое, что грузоподъемность. Направляющая воспринимает радиальные и моментные нагрузки, а трансмиссия передает осевую движущую силу. Модуль может иметь достаточную осевую нагрузку, но при этом быть непригодным, поскольку момент каретки, срок службы направляющей, нагрузка на продольный изгиб винта, нагрузка на зубья ремня, нагрузка на подшипник или прогиб конструкции чрезмерны.
Соберите входные данные перед расчетом силы
Используйте фактическую движущуюся массу, профиль движения, направление установки и внешние силы. Если сопротивление кабеля, сопротивление уплотнения или технологическую силу можно измерить, используйте измеренное значение при соответствующей скорости и направлении. Общий коэффициент трения является лишь предварительной оценкой и не может отражать предварительную нагрузку, уплотнения, смазку, кабельные держатели или несоосность сборки.
| Символ | Значение | Типичная единица | Как его получить |
|---|---|---|---|
| м | Общая движущаяся масса, включая установленные на каретке инструменты и заготовку | кг | Массовая модель или измеренная масса |
| а | Знаковое линейное ускорение для каждого сегмента движения | м/с² | Профиль движения |
| в | Максимальная линейная скорость | м/с или мм/с | Требование цикла |
| г | Гравитационное ускорение | 9,81 м/с² | Физическая константа |
| я | Угол оси выше горизонтали | степени | Компоновка машины |
| F_процесс | Обработка, прессование, дозирование, натяжение или другое внешнее воздействие вдоль оси. | Н | Данные процесса или измерения |
| F_friction | Направляющая, уплотнение, подшипник, кабельный держатель и другие элементы сопротивления работе | Н | Данные измерений или подтвержденные данные о компонентах |
| л | Ход шарико-винтовой передачи: линейный ход на оборот | м/об или мм/об | Спецификация винта |
| р | Эффективный радиус шага шкива или шестерни | м | Геометрия привода |
| или | Механический КПД соответствующего пути передачи | безразмерный | Данные производителя в рабочем состоянии |
| я | Передаточное отношение определяется как скорость двигателя, деленная на скорость ведомого вала. | безразмерный | Передаточное число коробки передач или шкива |
| J_rot,m | Общая инерция вращения, выраженная на валу двигателя, за исключением погонной массы, уже включенной в м × а. | кг·м² | Расчет инерции компонентов |
Постройте уравнение осевой силы для каждого рабочего режима.
Горизонтальная ось
Для оси уровня сила тяжести не имеет составляющей вдоль направления движения. Предварительный баланс сил таков:
Горизонтальная ось:F_ось = м × а + F_процесс + F_трение
Физическое трение всегда противодействует движению. Согласно используемому здесь соглашению о необходимой движущей силе, вклад трения положителен во время движения вправо, когда право положителен, и отрицателен во время движения влево. В строгой диаграмме свободного тела используется противоположный знак физической силы, а затем вычисляется двигательная сила; оба метода дают один и тот же ответ, если их использовать последовательно. В таблице определения размеров напишите по одной строке для каждого сегмента и введите каждый вклад с его знаком.
Наклонные и вертикальные оси
Для оси, наклоненной на θ выше горизонтали, составляющая силы тяжести вдоль склона имеет величину m × g × sin θ. Если положительное направление – в гору:
Наклонная ось:F_ось = m × a + m × g × sin θ + F_процесс + F_трение
Для вертикальной оси, движущейся вверх, θ = 90 градусов, и гравитационный член становится m × g. Случай ускорения вверх обычно представляет собой самый большой положительный спрос на движущую силу:
Вертикальное ускорение вверх:F_up = m × (g + a) + F_процесс + F_трение
Движение вниз по-прежнему должно рассчитываться как сегмент со знаком. Нагрузка может приводиться в движение под действием силы тяжести, поэтому двигателю и приводу может потребоваться поглощать регенеративную энергию. Стояночный тормоз — это предохранительное и удерживающее устройство; это не заменяет расчет крутящего момента двигателя, необходимого во время управляемого движения.
Сила процесса и сопротивление
Включайте только силы, действующие в течение соответствующего сегмента. Прижимная сила может присутствовать во время рабочего хода, но отсутствовать во время позиционирования и возврата. Сопротивление троса может меняться в зависимости от положения каретки. Сопротивление отрыву может превышать сопротивление движению. Эти различия объясняют, почему одна оценка силы для наихудшего случая не может заменить расчет по сегментам.
Преобразование требуемой тяги в крутящий момент двигателя
Шарико-винтовая передача
Для ШВП с ходом L в метрах на оборот и передним КПД η_s крутящий момент, необходимый винту для создания осевой силы, равен:
Крутящий момент винта от тяги:T_винт = F_ось × L ÷ (2 × π × η_s)
Если установлен редуктор и i — скорость двигателя, деленная на скорость шнека:
Нагрузочный момент двигателя:T_load,m = T_винт ÷ (i × η_g)
Скорость двигателя:n_motor = 60 × v × i ÷ L
Используйте единую систему единиц повсюду. Если F указано в ньютонах, а L — в метрах на оборот, крутящий момент измеряется в ньютон-метрах. Если L введено в миллиметрах на оборот, преобразуйте его в метры, прежде чем рассчитывать крутящий момент в ньютон-метрах.
Ременные и реечные приводы ГРМ
Для ременного шкива или реечной шестерни используйте эффективный радиус шага, а не внешний диаметр:
Крутящий момент ведомого вала:T_driven = F_ось × r ÷ η_d
Нагрузочный момент двигателя:T_load,m = F_axis × r ÷ (η_d × i × η_g)
Скорость двигателя:n_motor = 60 × v × i ÷ (2 × π × r)
Применяется то же соотношение силы и радиуса, но проверки по каталогу различаются. Модуль ремня ГРМ требует проверки допустимого натяжения ремня, зацепления зубьев, нагрузки на шкив, срока службы ремня и поведения позиционирования. Реечная система требует проверки силы зубьев, мощности шестерни и рейки, нагрузки коробки передач, люфта, смазки и жесткости конструкции.
Линейный привод
Линейный двигатель с прямым приводом не требует преобразования вращательного момента. Его двигательная сила напрямую сравнивается с рассчитанной осевой силой. Проверьте пиковую силу, постоянную силу в течение рабочего цикла, температурные условия, доступное напряжение шины на скорости, характеристики энкодера, а также способность направляющей и конструкции выдерживать полезную нагрузку и моменты.
Добавьте крутящий момент ускорения вращения без двойного счета.
Метод силовой области в этом руководстве уже включает в себя термин линейной инерции m × a. После преобразования этой силы в крутящий момент двигателя добавьте только крутящий момент, необходимый для ускорения вращающихся компонентов, которые еще не были представлены в расчете силы:
Угловое ускорение двигателя:α_m = 2 × π × a × i ÷ L для ШВП
Крутящий момент ускорения вращения:T_rot = J_rot,м × α_m
Общий крутящий момент двигателя по сегментам:Т_двигатель = Т_нагрузка,м + Т_рот + Т_другое
T_other может включать подтвержденные потери предварительного натяга, потерь в подшипниках, уплотнениях, отпусканиях тормозов или в коробке передач, не учитываемые эффективностью трансмиссии. Не включайте m × a в баланс сил, а затем снова включайте ту же движущуюся массу в качестве отраженной инерции в J_rot,m; это будет учитывать нагрузку линейного ускорения дважды. Альтернативный метод области крутящего момента может использовать отраженную линейную инерцию, но тогда соответствующий член силы m × a должен быть удален.
Рабочий пример: горизонтальный шарико-винтовой линейный модуль
Заявление об обучающих данных:Следующие значения являются гипотетическими и используются только для демонстрации расчета силы линейного модуля. Они не представляют модель QRXQ, рейтинг каталога, результаты испытаний или приложение клиента.
Входные условия
| Вход | Предполагаемое значение | Примечания |
|---|---|---|
| Общая движущаяся масса м | 80 кг | Каретка, приспособление и заготовка |
| Максимальная величина ускорения a | 2,0 м/с² | 0,20 с до достижения скорости 0,40 м/с |
| Максимальная скорость v | 0,40 м/с | 400 мм/с |
| Измеренное сопротивление движению | 35 Н | Направляющая, уплотнения и кабельный держатель в сочетании |
| Процессуальная сила | 120 Н | Присутствует только во время работы с постоянной скоростью вперед. |
| Ход ШВП L | 20 мм/об | 0,020 м/об |
| Предполагаемый КПД винта η_s | 0.90 | Должны быть заменены подтвержденными данными о продукте |
| Передаточное число i | 1.0 | Прямое соединение |
| Инерция вращения на валу двигателя J_rot,м | 0,00015 кг·м² | Гипотетическая комбинированная стоимость двигателя, муфты и винта |
| Иллюстративный дизайн поля | 1.25 | Проектное предположение, а не универсальное правило производителя |
Шаг 1: рассчитайте силу для каждого сегмента движения
При ускорении вперед процесс не начался:
F_accel = 80 × 2,0 + 35 =195 Н
Во время прямой обработки с постоянной скоростью:
F_process-run = 0 + 35 + 120 =155 Н
Во время торможения вперед после устранения технологической силы:
F_decel = -80 × 2,0 + 35 =-125 Н
Отрицательный знак означает, что требуемая сила двигателя меняет направление в соответствии с выбранным соглашением о знаках. На обратном ходе знаки ускорения и трения меняются местами. Максимальная абсолютная сила по оси в этом упрощенном цикле составляет 195 Н.
Шаг 2: преобразуйте силу в крутящий момент винта
Коэффициент силы к крутящему моменту:
L ÷ (2 × π × η_s) = 0,020 ÷ (2 × π × 0,90) =0,0035368 Н·м на Н
Крутящий момент прямого ускорения, вызванный линейной силой, равен:
T_force,accel = 195 × 0,0035368 =0,690 Н·м
Крутящий момент процесса при постоянной скорости составляет:
T_process-run = 155 × 0,0035368 =0,548 Н·м
Шаг 3. Добавьте ускоряющий момент вращающихся компонентов.
Угловое ускорение двигателя равно:
α_m = 2 × π × 2,0 ÷ 0,020 =628,32 рад/с²
Крутящий момент ускорения вращения равен:
Т_рот = 0,00015 × 628,32 =0,094 Н·м
Следовательно, крутящий момент двигателя прямого ускорения равен:
Т_двигатель,ускорение = 0,690 + 0,094 =0,784 Н·м
Шаг 4: рассчитайте необходимую скорость двигателя
n_двигатель = 60 × 0,40 ÷ 0,020 =1200 об/мин
Выбранный сервопривод должен обеспечивать необходимый крутящий момент на этой скорости. Само по себе пиковое значение крутящего момента в состоянии покоя не доказывает, что двигатель может достичь рабочей точки.
Шаг 5: рассчитайте среднеквадратичный крутящий момент за цикл
Предположим, что цикл длится 3,4 с с ускорением вперед 0,2 с, обработкой вперед 1,0 с, замедлением вперед 0,2 с, задержкой 0,3 с, ускорением возврата 0,2 с, возвратом с постоянной скоростью 1,0 с, замедлением возврата 0,2 с и задержкой 0,3 с. Соответствующие гипотетические моменты двигателя составляют 0,784, 0,548, -0,536, 0, -0,784, -0,124, 0,536 и 0 Н·м.
Формула среднеквадратического значения:T_rms = квадратный корень из [Σ(T_k² × t_k) ÷ Σt_k]
T_rms = квадратный корень из [(0,784² × 0,2 + 0,548² × 1,0 + 0,536² × 0,2 + 0² × 0,3 + 0,784² × 0,2 + 0,124² × 1,0 + 0,536² × 0,2 + 0² × 0,3) ÷ 3,4]
T_rms =0,446 Н·м
Шаг 6: превратите результат в предварительное требование к сервоприводу
Применение примерного запаса моделирования 1,25 дает:
- Начальная цель осевой силы: 195 × 1,25 =244 Н
- Пиковый целевой крутящий момент двигателя: 0,784 × 1,25 =0,980 Н·м
- Целевой среднеквадратичный крутящий момент двигателя: 0,446 × 1,25 =0,558 Н·м
- Требуемая скорость двигателя:1200 об/мин
Предварительный кандидат на сервопривод должен иметь номинальный крутящий момент выше среднеквадратичного требования с поправкой на запас и допустимый пиковый крутящий момент выше пикового требования с поправкой на запас на соответствующей скорости. Окончательный выбор также должен соответствовать кривой скорости-момента двигателя, пределу тока привода, руководству по соотношению инерции для этого семейства сервоприводов, проверке рекуперативной энергии, термическому снижению номинальных характеристик и механическим ограничениям модуля.
Короткая проверка вертикальной оси
Рассмотрим отдельную гипотетическую вертикальную ось с движущейся массой 40 кг, ускорением вверх 1,5 м/с², измеренным сопротивлением 25 Н, шариковой винтовой парой 10 мм/об и предполагаемым КПД 0,90. Без технологического усилия:
F_up = 40 × (9,81 + 1,5) + 25 =477,4 с.ш.
Т_винт = 477,4 × 0,010 ÷ (2 × π × 0,90) =0,844 Н·м
С иллюстративным запасом в 1,25 предварительные значения составляют 596,8 Н и 1,055 Н·м без добавления крутящего момента ускорения вращающихся компонентов. Ось по-прежнему нуждается в анализе движения вниз и замедления, проверке рекуперативной энергии, а также оценке торможения и безопасности. Этот пример показывает, почему результат по горизонтальной оси нельзя повторно использовать для вертикальной установки.
Применяйте запас прочности к неопределенности, а не к каждому члену повторно.
Запас должен охватывать определенную неопределенность, такую как изменение трения, сила несущего кабеля, допуск полезной нагрузки, изменение эффективности, износ, удары или еще не окончательно определенная технологическая нагрузка. Не умножайте массу, ускорение, силу, крутящий момент и номинал двигателя на отдельные произвольные коэффициенты; Наложение факторов может скрыть плохую модель и привести к ненужному завышению размеров.
Задокументируйте, что покрывает запас, и сравните его с методом определения размера производителя. Сильные удары, неопределенные технологические силы, вертикальные опасности для персонала или тяжелые условия эксплуатации могут потребовать другого подхода к проектированию, а не более высокого общего множителя. По возможности измерьте срывное и движущее усилие собранного механизма и обновите расчет.
Проверка каталога, необходимая после расчета тяги
Рассчитанная движущая сила и крутящий момент двигателя являются входными данными для выбора, а не окончательным выбором. Сверьте все следующее с документацией по конкретному модулю, трансмиссии, двигателю и приводу:
- Пиковая осевая нагрузка:пределы винта, гайки, ремня, рейки, шестерни, подшипника, муфты и каретки.
- Статическая безопасность и потеря устойчивости:особенно длинная ШВП под сжимающей нагрузкой.
- Динамичная жизнь:используйте определения номинальной нагрузки, спектр нагрузки, предположения о смазке и поправочные коэффициенты производителя.
- Допустимая скорость:критическая скорость винта, предел циркуляции шарика, скорость ленты, скорость подшипника и максимальная скорость двигателя.
- Ориентировочная нагрузка и моменты:радиальная нагрузка плюс моменты крена, тангажа и рыскания от смещения полезной нагрузки и технологической силы.
- Жесткость и точность:растяжение винта, прогиб конструкции, податливость ремня, люфт, температурный рост и требования к стабилизации.
- Обязанности сервопривода:пиковый крутящий момент, среднеквадратичный крутящий момент, кривая крутящего момента-скорости, коэффициент инерции, ток привода, рекуперация, торможение, температура окружающей среды и охлаждение корпуса.
- Безопасность по вертикальной оси:поведение тормозов, риск неконтролируемого спуска, противовес, если он используется, безопасная остановка и применимые требования безопасности машины.
Распространенные ошибки расчета силы линейного модуля
- Использование веса полезной нагрузки в качестве горизонтальной тяги, даже если сила тяжести перпендикулярна движению.
- Игнорирование оснастки, оборудования, установленного на каретке, или изменяющейся массы заготовки.
- Применение горизонтальной формулы к вертикальной или наклонной оси.
- Использование силы с постоянной скоростью в качестве максимального требования и исключение ускорения.
- Использование номинального крутящего момента двигателя без проверки пикового крутящего момента, среднеквадратического крутящего момента, скорости или рабочего цикла.
- Смешивание миллиметров и метров в уравнении шага винта или радиуса шкива.
- Использование наружного диаметра шкива вместо эффективного радиуса шага.
- Предполагая универсальную эффективность передачи вместо подтвержденных эксплуатационных данных.
- Подсчитаем m × a в уравнении силы и снова посчитаем ту же линейную массу в отраженной инерции.
- Применение запаса к каждому промежуточному результату и непреднамеренное его усугубление.
- Проверка мощности двигателя, но не прогиба винтов, номинала ремня, направляющих моментов, нагрузки на подшипник или срока службы.
- Игнорирование регенеративной энергии и удержание требований на вертикальной оси.
Информация для подготовки к окончательному выбору сервоприводов и модулей
- Ориентация оси, направление движения, ход и способ монтажа.
- Полная разбивка по подвижной массе и диапазон полезной нагрузки.
- Центр тяжести полезной нагрузки и смещение от направляющей каретки.
- Максимальная скорость, ускорение, замедление, расстояние перемещения, время перемещения, задержка и число циклов в минуту.
- Величина, направление, местоположение и продолжительность процессуальной силы.
- Измеренное или подтвержденное сопротивление отрыву и движению, включая кабельные держатели и уплотнения.
- Выбран шаг винта, диаметр шага шкива, радиус реечной шестерни, передаточное число коробки передач и КПД.
- Инерция вращения винта, шкивов, муфты, коробки передач, тормоза и ротора двигателя.
- Требуемая точность позиционирования, повторяемость, время стабилизации, жесткость и целевой срок службы.
- Требования к температуре окружающей среды, загрязнению, смазке, промывке, чистоте помещения или вакууму.
- Электропитание, пределы сервопривода, устройство торможения или рекуперации, а также требования безопасности.
Заключение выбора
Надежный расчет тяги линейного модуля выполняется по замкнутому циклу: определите сегменты движения, вычислите силу со знаком для каждого сегмента, преобразуйте силу через фактическую геометрию и эффективность привода, добавьте только оставшийся момент инерции вращения и рассчитайте как пиковый, так и среднеквадратичный крутящий момент двигателя. Затем сравните результаты с диапазоном крутящего момента и скорости двигателя и всеми соответствующими ограничениями механического каталога.
Для гипотетического примера с горизонтальной ШВП предварительные требования с поправкой на запас составляют осевое усилие 244 Н, пиковый крутящий момент двигателя 0,980 Н·м, среднеквадратичный крутящий момент 0,558 Н·м и 1200 об/мин. Эти значения не являются рекомендацией по продукту. Окончательную модель можно выбрать только после проверки ее мощности винта или ремня, направляющих моментов, скорости, срока службы, жесткости, пределов моторного привода, тепловых условий и функций безопасности.
